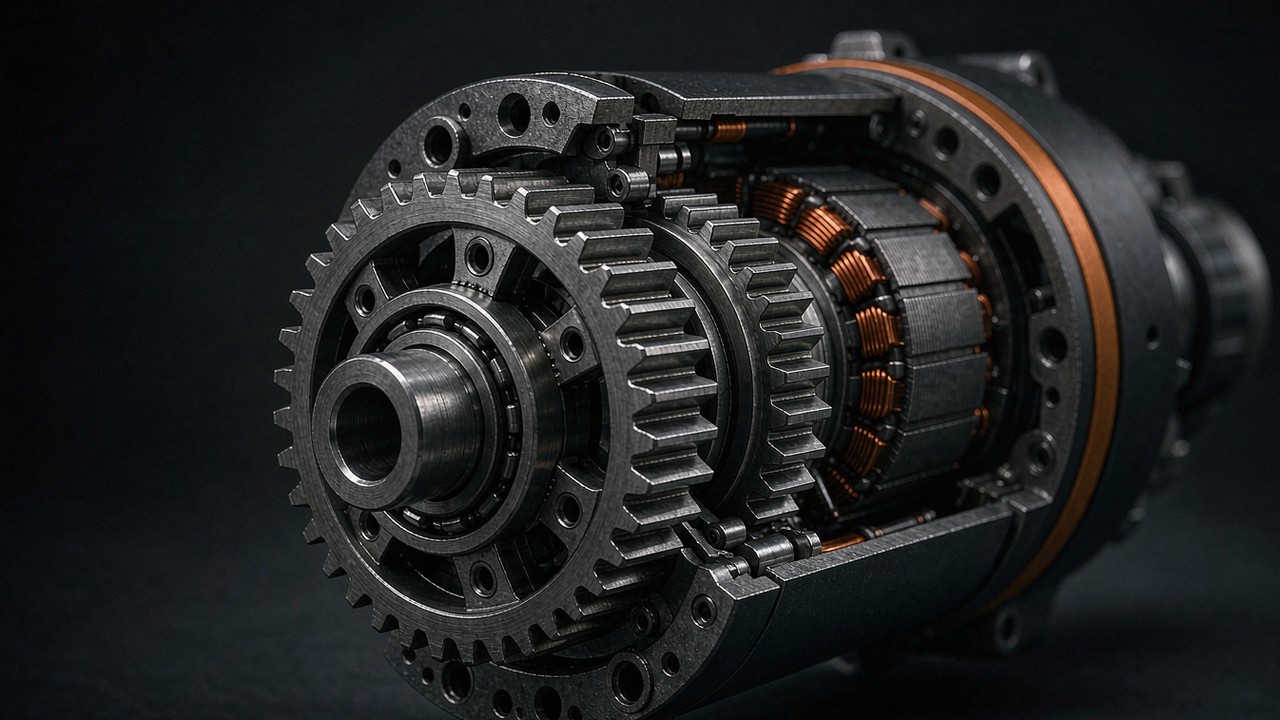
Le couple d’encoche est le petit couple de détente tenace qu’un moteur BLDC produit même sans courant appliqué : l’attraction magnétique entre les aimants du rotor et les dents du stator, qui fait qu’un arbre hors tension préfère certaines positions angulaires. Sur un moteur d’hélice tournant vite, la fréquence de perturbation monte assez haut pour que l’entraînement y réponde à peine. Sur une nacelle de caméra, une articulation robotique à entraînement direct ou un mécanisme de pointage qui avance de quelques degrés par seconde, c’est la différence entre un mouvement lisse et un cran visible. Ce guide explique d’où vient cette perturbation, quels choix de conception l’atténuent et comment le juger quand la fiche technique reste muette.
Réponse rapide
Le couple d’encoche est un couple perturbateur dépendant de la position, dû aux aimants du rotor qui cherchent les positions de réluctance minimale face au stator denté. Il ne demande aucun courant, il se répète de nombreuses fois par tour et il compte surtout près de l’arrêt, en mouvement continu lent et lors d’inversions fréquentes à basse vitesse, là où l’inertie du rotor ne le lisse plus. Un axe de nacelle qui tressaute visiblement en panoramique lent, ou une articulation robotique incapable de tenir un angle précis sans osciller, traduit généralement le cran de détente plutôt qu’une défaillance de la commande.
La suppression est un problème de conception moteur avant d’être un problème de commande : les bobinages à encoches fractionnaires, les aimants ou les dents de stator inclinés, les arcs d’aimants profilés et les constructions sans encoches attaquent tous le mécanisme à sa source, tandis qu’un nombre de pôles plus élevé peut déplacer la perturbation de détente vers une fréquence spatiale plus haute dans les conceptions à entraînement direct. Quand une page produit n’imprime aucun chiffre — et c’est le cas de la plupart — les données de pôles et d’encoches, un entraînement en retour à la main et un essai d’ondulation de courant à basse vitesse constituent les substituts pratiques d’une valeur.
Ce qu’est le couple d’encoche
Tout moteur brushless denté porte cet effet dans une certaine mesure. Comprendre ce phénomène demande trois idées : pourquoi le rotor possède des positions préférentielles, pourquoi la perturbation s’estompe avec la vitesse, et pourquoi il ne faut pas la confondre avec la famille plus large de l’ondulation de couple, qui n’apparaît que lorsque le moteur est entraîné.
Des positions magnétiques préférentielles
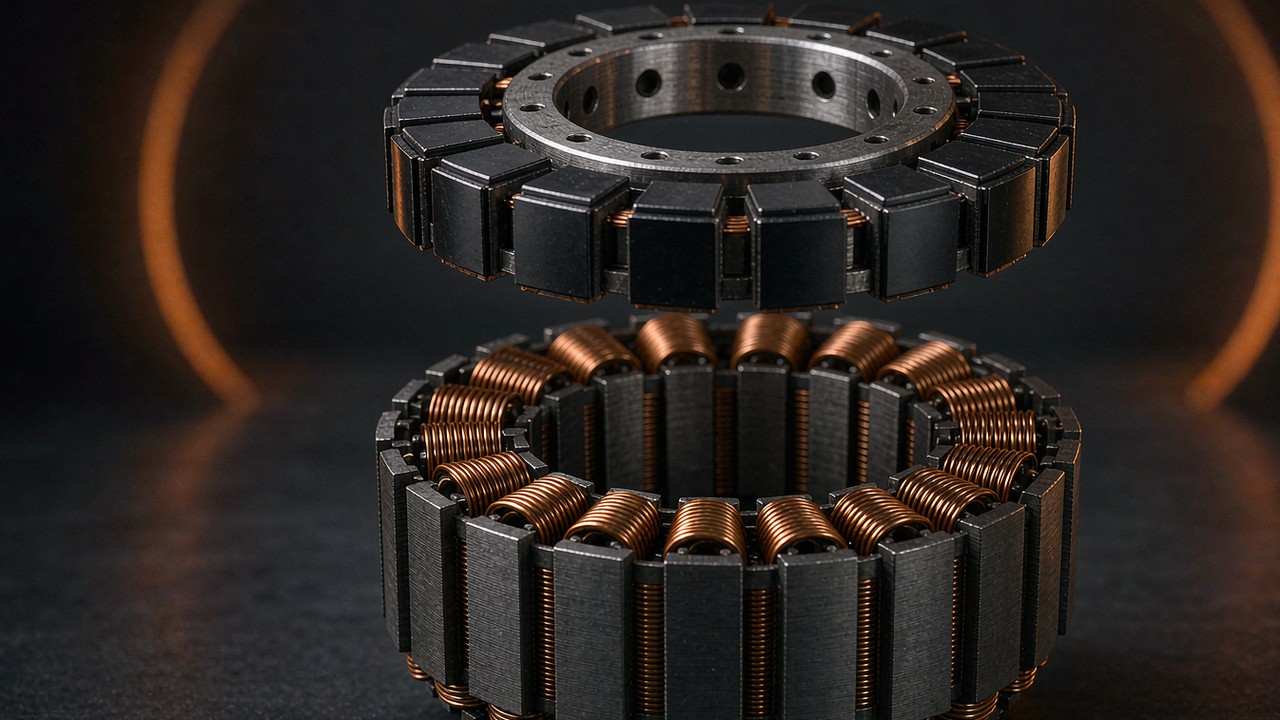
Un rotor à aimants permanents placé devant un noyau de stator en fer n’est pas magnétiquement neutre. Les dents du stator concentrent le fer en paquets discrets, et chaque aimant du rotor est attiré vers la position angulaire où son trajet de flux à travers les dents offre la plus faible réluctance. Entre ces positions, l’énergie magnétique stockée varie avec l’angle, et la dérivée de cette énergie par rapport à l’angle est un couple : le couple d’encoche. Faire tourner à la main un moteur denté hors tension permet de sentir exactement ce paysage d’énergie : les crans perçus à l’arbre en sont la forme tangible.
Le nombre de crans par tour mécanique est fixé par la géométrie, pas par les bobinages ni par le variateur : il suit le plus petit commun multiple du nombre d’encoches et du nombre de pôles. Un stator à 12 encoches face à un rotor à 8 pôles produit 24 positions préférentielles par tour, tandis qu’une combinaison dont le plus petit commun multiple est plus grand produit des crans bien plus nombreux et individuellement plus faibles. Ce simple fait arithmétique explique la plupart des leviers de conception exposés plus loin — et pourquoi un problème de détente est le plus souvent un problème d’encoches et de pôles déguisé.
Pourquoi la vitesse masque le cran de détente
Le couple d’encoche change de signe lorsque le rotor franchit chaque position préférentielle : il résiste au mouvement d’un côté du cran et l’assiste de l’autre, si bien que sur un cycle complet son travail net est nul. Un travail net nul ne signifie pas pour autant une perturbation de mouvement nulle. À mesure que la vitesse augmente, la fréquence de perturbation monte et l’inertie du rotor et de la charge agit comme un filtre passe-bas mécanique, de sorte que la variation de vitesse résultante descend souvent sous ce que l’application perçoit. L’effet lui-même ne disparaît pas : le système cesse simplement d’y répondre, et l’ampleur de cette atténuation dépend de l’inertie, de la raideur, de l’amortissement et de la bande passante de la commande.
À vitesse très lente, le filtre disparaît. Un arbre qui tourne de quelques degrés par seconde reste assez longtemps dans chaque cran pour que celui-ci se traduise directement en ondulation de vitesse, en erreur de position ou en un à-coup que la commande doit combattre. C’est pourquoi la même classe de moteur qui fonctionne à 3000 rpm peut peiner à 3 rpm, et pourquoi les applications à basse vitesse lisent les pages moteur autrement que les applications de propulsion.
Couple d’encoche et ondulation de couple
Les deux termes sont liés mais non interchangeables, et les confondre conduit à de mauvais remèdes. Le couple de détente existe moteur hors tension : c’est un effet purement aimant-contre-fer. L’ondulation de couple est le terme plus large désignant toute variation du couple de sortie avec la position du rotor lorsque le moteur est entraîné ; elle additionne plusieurs contributions : la composante de détente, l’écart entre la forme d’onde de la force contre-électromotrice et celle du courant de commande, les événements de commutation des variateurs trapézoïdaux et les imperfections de la boucle de courant.
Deux objets d’étude différents se cachent derrière ces termes, et un tableau court les sépare. La distinction qui compte pour la sélection est celle entre les défauts qu’un variateur peut atteindre et ceux qu’il ne peut pas atteindre.
| Caractéristique | Couple d’encoche | Ondulation de couple |
|---|---|---|
| Présent sans courant | Oui — une propriété magnétique du fer et des aimants | Généralement décrite en fonctionnement entraîné |
| Sources principales | Aimants du rotor et denture du stator | Composante de détente, harmoniques de force contre-électromotrice, forme du courant, commutation, commande |
| Le réglage du variateur peut-il l’éliminer | Non, pas la source magnétique sous-jacente | Certaines composantes peuvent être réduites |
| Évaluation type | Couple en fonction de l’angle, hors tension | Mesure de couple ou de mouvement en fonctionnement entraîné |
La distinction pratique est qu’un variateur peut attaquer une partie de l’ondulation de couple — une commande FOC sinusoïdale associée à un moteur à force contre-électromotrice sinusoïdale réduit la composante liée à la commutation — tandis que la composante de détente traverse n’importe quel variateur sans changement, parce qu’elle réside dans le fer et les aimants et non dans le courant. CubeMars énonce clairement le sens de la causalité sur ses pages de moteurs de nacelle : un faible couple d’encoche donne une faible ondulation de couple. L’inverse n’est pas vrai, ce qui explique pourquoi la chasse à l’ondulation par le seul réglage du variateur rencontre un plancher fixé par le matériel moteur.
Là où le couple d’encoche décide du choix
La plupart des sélections de moteur n’ont guère à se soucier du couple de détente. Trois classes d’applications n’ont pas cette chance, parce que leur point de fonctionnement se situe exactement là où le cran est le plus fort : à basse vitesse, près de l’arrêt ou en inversion lente.
Axes de nacelle de caméra
Un axe de caméra stabilisé passe sa vie utile à tenir un angle contre la gravité et à corriger des perturbations de quelques degrés. Un couple de détente assez fort pour combattre la correction apparaît dans les images comme une minuscule oscillation périodique, surtout visible en panoramique lent et en plan fixe au téléobjectif. C’est l’application où un faible couple d’encoche est l’argument de vente explicite plutôt qu’un bonus caché, et le guide de catégorie Moteurs de nacelle : entraînement direct à bas KV pour plateaux caméra stables couvre cette classe en termes de sélection : bobinages à faible KV, grands arbres creux, entraînement direct sans aucune démultiplication dans l’axe.
La physique explique le schéma que ce guide de catégorie observe : les moteurs de nacelle adoptent des nombres de pôles élevés et l’entraînement direct en partie parce qu’une démultiplication change le problème plutôt qu’elle ne le résout. Dans une transmission idéale, la perturbation côté moteur est multipliée à la sortie par le rapport de réduction, tandis que l’intervalle d’angle de sortie entre deux crans devient plus petit : le même cran se présente alors plus souvent en termes de sortie. La part qui parvient effectivement au mouvement dépend de la raideur de la transmission, du frottement, du jeu, de l’amortissement et de la réponse de la commande. Un réducteur change donc la manière dont le cran est transmis et perçu ; il n’élimine pas simplement la perturbation et ne dégrade pas automatiquement l’axe.
Articulations robotiques à entraînement direct
Une articulation robotique ressent cette perturbation à trois endroits : en commande en effort, où elle se déguise en contact externe ; en réversibilité, où l’opérateur ou l’environnement doit franchir chaque cran à la main ; et en maintien de position, où la boucle d’asservissement oscille autour d’une position magnétique préférentielle au lieu de se stabiliser sur la consigne. Le volet résolution de ce problème de stabilisation — ce que le codeur peut réellement voir — est traité dans Résolution d’encodeur à une articulation : bits, jeu et répétabilité ; le volet détente décide de la régularité du mouvement entre deux incréments de codeur.
Les actionneurs quasi directs acceptent un faible rapport et vivent avec la transparence ; les actionneurs à fort rapport enfouissent la perturbation côté moteur sous la multiplication mais la paient en inertie ramenée et en jeu. Cet arbitrage est détaillé dans Rapport de réduction et inertie réfléchie : dimensionner le réducteur d’une articulation de robot, et la philosophie de faible rapport qui le sous-tend dans Actionneurs à entraînement quasi direct : ce qu'un rapport 8:1 apporte. La position de l’articulation sur ce spectre décide du poids réel de la perturbation d’encoche au niveau de la bride de sortie.
Pointage et poursuite de précision
Les montures de télescope, les scanners LiDAR, les traqueurs d’antenne et les charges panoramiques-inclinaisons partagent le régime de la nacelle : un mouvement lent, régulier et continu où une perturbation de couple périodique se lit directement comme une instabilité de pointage — l’extrémité visible de l’ondulation de couple lors d’un balayage lent. Un traqueur qui suit le passage d’un satellite ou un scanner qui balaie une scène ne tolère pas d’ondulation de vitesse à la fréquence de balayage, et la fréquence de la perturbation de détente tombe exactement dans cette bande à la vitesse de travail. Sur ces mécanismes, la fiche technique tranche rarement la question, parce que la ligne qui la trancherait manque le plus souvent : c’est l’objet d’une section ultérieure.
Leviers de conception qui réduisent le couple d’encoche
La réduction du couple d’encoche se règle dans la conception électromagnétique, et les leviers sont bien établis. Aucun n’est gratuit : chacun échange quelque chose — densité de couple, fabricabilité, coût — contre la régularité, ce qui explique pourquoi les moteurs de propulsion et les moteurs de nacelle finissent par se ressembler si peu.
Combinaison d’encoches et de pôles
Le premier levier est la combinaison elle-même, et elle fixe la périodicité plutôt que l’amplitude. Le nombre de crans par tour suit le plus petit commun multiple des encoches et des pôles : un plus petit commun multiple plus élevé signifie donc des crans plus fréquents, et non automatiquement un cran plus faible. L’amplitude dépend de la géométrie électromagnétique — ouvertures d’encoches, rapport d’arc polaire des aimants, distribution de l’entrefer et annulation d’harmoniques. Les bobinages à encoches fractionnaires, qui utilisent un nombre non entier d’encoches par pôle et par phase, peuvent contribuer à façonner le contenu harmonique spatial et à réduire le couple d’encoche selon la combinaison retenue ; le résultat est une propriété de la conception électromagnétique complète, non de la seule classification du bobinage.
Le volet amplitude compte autant que le nombre. Les ouvertures d’encoches offrent au flux des aimants un pont de faible réluctance, et des ouvertures plus étroites ou des conceptions à encoches fermées réduisent la variation d’énergie derrière chaque cran, donc directement l’amplitude du cran. Le compromis porte sur la difficulté de bobinage et les fuites : la largeur d’ouverture est donc un arbitrage que le fabricant fait une fois et que l’acheteur hérite. La réduction du couple d’encoche par le choix encoches-pôles ne coûte rien en matériau ; elle se décide entièrement sur le plan.
Inclinaison et profilage des aimants
L’inclinaison (skew) introduit un décalage angulaire sur la longueur axiale de la machine : les positions de détente à une extrémité du paquet tombent entre celles de l’autre extrémité, et les différences de phase qui en résultent peuvent réduire certaines harmoniques de détente par annulation partielle. L’inclinaison étagée — des aimants assemblés en segments décalés axialement — atteint un effet comparable avec une fabrication plus simple. L’angle d’inclinaison optimal dépend de la combinaison encoches-pôles et de l’harmonique visée, et la réduction s’échange contre la forme de la force contre-électromotrice, la constante de couple et la complexité de fabrication, dans une mesure fixée par la conception.
Le profilage des aimants attaque le même contenu harmonique par le rotor : profils d’arc, rapports d’arc polaire, surfaces excentrées et bords chanfreinés réorganisent la distribution d’induction, de sorte que son interaction avec la denture porte moins d’énergie aux fréquences de détente. Ces dispositions sont invisibles sur une fiche technique mais visibles dans la formulation de l’intention de conception : une page qui annonce une conception électromagnétique optimisée pour un mouvement lent et régulier décrit généralement cette famille de travaux de réduction du couple d’encoche.
Bobinages sans encoches
Le levier radical consiste à supprimer les dents. Un bobinage sans encoches est placé dans un entrefer lisse, sans paquets de fer discrets : il n’y a donc pas de positions préférentielles et le mécanisme à l’origine du cran perd sa base. Les moteurs sans encoches peuvent atteindre un très faible couple d’encoche parce qu’ils suppriment les dents de stator discrètes qui portent le mécanisme principal de détente, mais ils ne sont pas automatiquement exempts d’ondulation de couple : distorsion de la forme du courant, harmoniques de force contre-électromotrice, erreurs de commande et autres effets électromagnétiques peuvent encore en produire. Ils sont courants dans les instruments et les dispositifs médicaux où la régularité prime sur le reste. Le coût est la densité de couple : sans dents pour concentrer le flux, une conception sans encoches demande plus d’aimants et plus de cuivre pour le même couple, et le bobinage est plus difficile à refroidir.
Entre le tout denté et le tout sans encoches se situent les compromis : encoches fermées et cales magnétiques, qui offrent une face plus lisse à l’entrefer tout en conservant les dents en dessous. La réduction du couple d’encoche y est une question de degré plutôt que de suppression, appréciée au cas par cas.
Indices de paires de pôles sur les modèles référencés
Les familles nacelle et frameless référencées sur ce site montrent ces leviers dans leurs spécifications publiées. Dans la ligne nacelle CubeMars GL, le nombre de paires de pôles augmente avec la taille du châssis et la classe de charge utile : 7 paires de pôles sur le GL30 de 41 g, 14 sur le GL60 de 230 g, 20 sur le GL100 de 698 g qui porte les masses de caméra professionnelles. La ligne d’inrunners frameless RI répète la tendance côté articulation robotique : 7 paires de pôles sur le RI50, 8 sur le RI80 V2.0, 14 sur le RI100. Les deux familles annoncent une intention de conception à faible niveau d’encoche sur leurs pages produit, et toutes deux associent cette formulation à des nombres de pôles très supérieurs aux 3 à 4 paires de pôles typiques d’un outrunner de propulsion.
Un nombre de paires de pôles plus élevé peut augmenter la fréquence spatiale du couple d’encoche, selon la combinaison encoches-pôles. À vitesse d’arbre donnée, cela déplace la perturbation vers une fréquence plus haute, où certains systèmes mécaniques atténuent l’ondulation de mouvement résultante plus efficacement que d’autres : inertie, raideur, amortissement et bande passante de la commande en décident. Le nombre de paires de pôles ne suffit pas à établir une faible amplitude de la perturbation d’encoche ; l’amplitude appartient à la conception électromagnétique complète et demande une vérification par la mesure. Les valeurs publiées restent utiles comme information structurelle comparable — une ligne concrète à lire quand le chiffre lui-même n’est pas imprimé — et non comme substitut d’une mesure.
Le couple d’encoche : le chiffre qui figure rarement sur la fiche technique
Ouvrir les tableaux de spécifications des sept modèles comparés plus loin dans ce guide fait apparaître une constante : six d’entre eux revendiquent un faible comportement de détente en mots et n’impriment aucun chiffre, tandis que le septième, le GL60 II, imprime une paire avant-après. Couple nominal, couple de pointe, résistance, inductance, inertie : tout est présent sur chaque page. La perturbation qui décide de la régularité à basse vitesse n’est généralement décrite que comme une intention de conception.
Pourquoi les fabricants laissent la ligne vide
L’omission est structurelle, non accidentelle. Un chiffre de détente exige un banc d’essai défini — un entraînement à rotation lente et constante, un capteur de couple résolvant au millinewton-mètre, une température maîtrisée — et aucune norme inter-fabricants ne fige ce banc, si bien qu’un chiffre imprimé serait incomparable d’une marque à l’autre et facile à contester. La valeur varie aussi avec les tolérances d’aimants et la température, ce qui fait d’un chiffre isolé un risque : la pièce la plus défavorable d’un lot est justement celle que mesure le client.
L’arithmétique marketing pousse dans le même sens. Les chiffres publiés sont petits devant le couple nominal — la page du GL60 II, qui les donne, imprime 0,024 Nm descendus à environ 0,015 Nm, une réduction qu’elle qualifie de 37,5 %, sur un moteur de 0,6 Nm nominal — et un petit nombre à côté d’un grand invite à la mauvaise lecture. Des mots comme faible ou ultra-faible survivent à la traduction et à la comparaison ; un chiffre nu ne fait ni l’un ni l’autre. Il en résulte une culture de spécification où la ligne basse vitesse la plus importante est la ligne de détente, et c’est habituellement celle qui reste vide.
Estimation au banc sans dynamomètre
L’absence de chiffre imprimé ne laisse pas le banc les mains vides. Trois contrôles ne demandent rien de plus que le moteur, son variateur et de la patience. Le premier est l’entraînement en retour : faire tourner lentement l’arbre hors tension à la main ou avec un léger levier au doigt et rechercher les crans. Un moteur denté à crans faibles tourne avec un grain fin et régulier ; un moteur à crans marqués cliquette de position en position. L’essai est qualitatif mais immédiat, et il compare deux moteurs candidats en quelques minutes. C’est un criblage plutôt qu’une mesure : le frottement des roulements, les joints, l’alignement du rotor et toute transmission montée en aval colorent la sensation, il faut donc comparer des moteurs dans la même configuration et, si possible, isoler le moteur du réducteur et de la charge.
Le deuxième contrôle utilise le variateur comme instrument. Faire tourner le moteur à basse vitesse constante en régulation de courant et observer le courant de phase à l’oscilloscope ou dans la télémétrie du variateur : à vitesse et charge constantes, le courant devrait être plat, et la perturbation de détente apparaît comme une ondulation périodique du courant à la fréquence des crans, la boucle la combattant. L’ondulation de courant est ici un diagnostic système, non un substitut quantitatif : sa forme dépend de la bande passante de la commande, de la stratégie PWM, de la forme d’onde de force contre-électromotrice, de la précision des capteurs et des perturbations de charge autant que du moteur ; elle montre donc comment le variateur répond à une perturbation dépendant de la position, et non l’ampleur du cran.
Le troisième contrôle est l’essai d’échelon dans la bande de vitesse de l’application. Commander un déplacement lent à vitesse constante ou un petit échelon de position et enregistrer la vitesse ou la position réelles issues du codeur ; la composante périodique de l’erreur de vitesse est la signature du cran agissant à travers toute la mécanique. Cet essai mesure le système plutôt que le moteur seul — la perturbation telle que la mécanique la restitue réellement — ce qui est précisément son intérêt pour une décision de sélection. Les trois contrôles diffèrent par ce qu’ils peuvent prouver, et cette hiérarchie mérite d’être gardée en tête.
| Méthode | Ce qu’elle fournit | Niveau de preuve |
|---|---|---|
| Entraînement en retour hors tension | Sensation et caractère des crans | Criblage qualitatif |
| Ondulation de courant à basse vitesse | Réponse du variateur à une perturbation périodique | Diagnostic indirect |
| Essai de vitesse ou de position au codeur | Mouvement réel du système sous charge | Validation au niveau système |
| Capteur de couple, rotation lente hors tension | Forme d’onde et amplitude du couple en fonction de l’angle | Mesure directe |
La dernière ligne est celle qui produit un chiffre réel, et elle ne demande aucun dynamomètre : seulement un capteur de couple, une rotation lente et le moteur complètement hors tension.
Ce qu’il faut demander au fabricant
Quand la décision est coûteuse, la ligne vide devient une liste de questions. Demander les valeurs maximale et crête-à-crête mesurées du couple, la forme d’onde couple-angle qui sous-tend ces chiffres, si le moteur était complètement hors tension pendant l’essai, la température, la résolution angulaire et la méthode d’essai — et si les valeurs décrivent un échantillon isolé ou des statistiques de lot. Un fabricant qui a réellement mené le travail de réduction du couple d’encoche peut généralement répondre à tout cela ; le silence sur la méthode est déjà une réponse, et les chiffres de fabricants différents ne sont comparables que si les conditions concordent. Pour les modèles référencés sur ce site, les pages du fabricant et leur documentation téléchargeable sont le point de départ, et les pages produit ToBMS gardent les lignes publiées — paires de pôles, couple, masse — comparables côte à côte.
Comment évaluer le couple d’encoche sans valeur publiée en fiche technique
- Lecture de la combinaison encoches-pôles et de toute information de conception électromagnétique publiée sur la page.
- Entraînement en retour hors tension comme criblage qualitatif entre candidats.
- Recours à un capteur de couple sur un arbre tournant lentement hors tension lorsqu’une forme d’onde réelle est nécessaire.
- Comparaison des ondulations de position ou de vitesse à basse vitesse dans des conditions de fonctionnement identiques, pour juger le système complet.
Modèles référencés avec une conception à faible couple d’encoche annoncée
Les sept modèles ci-dessous couvrent les deux classes où la régularité à basse vitesse est le cahier des charges : moteurs de nacelle à entraînement direct et inrunners frameless pour articulations robotiques. Toutes les lignes sont telles que publiées sur la page produit de chaque fabricant et ont été recoupées avec ces pages en novembre 2026 ; la colonne d’intention annoncée reprend la formulation de chaque page, et la colonne de disponibilité des données indique si un chiffre l’accompagne. Ces modèles servent d’exemples de schémas de spécification publiés, non de classement de moteurs à faible niveau d’encoche, et le même cadre s’applique aux produits d’autres fabricants. Le tableau s’en tient délibérément aux lignes que toutes les pages impriment — couple, masse, nombre de pôles — afin que la comparaison reste sur un terrain vérifiable plutôt que sur la seule formulation qualitative.
| Modèle | Type | Couple nominal (Nm) | Couple de pointe (Nm) | Paires de pôles | Masse (g) | Intention de conception annoncée | Données numériques d’encoche |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | Nacelle | 0.08 | 0.28 | 7 | 41 | Faible couple d’encoche annoncé | Non publié |
| GL60 KV25 | Nacelle | 0.6 | 1.75 | 14 | 230 | Faible couple d’encoche annoncé | Non publié |
| GL60 II KV28 | Nacelle avec variateur intégré | 0.6 | 1.5 | 28 | 276 | Couple d’encoche ultra-faible annoncé | Publié : 0,024 à 0,015 Nm |
| GL100 KV10 | Nacelle | 3 | 7.7 | 20 | 698 | Faible couple d’encoche annoncé | Non publié |
| RI50 KV100 | Inrunner frameless | 0.58 | 1.67 | 7 | 180.8 | Couple d’encoche plus faible annoncé | Non publié |
| RI80 V2.0 KV75 | Inrunner frameless | 1.45 | 4.1 | 8 | 411 | Couple d’encoche plus faible annoncé | Non publié |
| RI100 KV105 | Inrunner frameless | 1.76 | 4.95 | 14 | 500 | Couple d’encoche ultra-faible annoncé | Non publié |
Lignes telles que publiées sur chaque page produit CubeMars, recoupées en novembre 2026. Le chiffre n’est imprimé que sur la page du GL60 II — 0,024 Nm réduits à environ 0,015 Nm, décrits sur la page comme une réduction de 37,5 % — et cette ligne concerne la variante 24 V. La colonne des paires de pôles et celle de l’intention annoncée relèvent respectivement de l’information structurelle et de l’information qualitative, non de mesures ; la sous-famille GL II porte une carte de commande intégrée et un bobinage différent, si bien que son nombre de pôles ne s’aligne pas sur les lignes GL voisines.
La série nacelle GL
Les lignes nacelle gravissent l’échelle de charge utile d’un axe caméra. Le Moteur de nacelle CubeMars GL30 KV290 pèse 41 g et convient aux stabilisateurs compacts ; le Moteur de nacelle CubeMars GL60 KV25 tient 0,6 Nm en continu à 14 paires de pôles pour les caméras de taille moyenne ; le Moteur de nacelle CubeMars GL60 II KV28 ajoute une carte de commande intégrée avec interfaces CAN et PWM, et c’est la page de cet ensemble qui publie une paire mesurée — 0,024 Nm réduits à environ 0,015 Nm ; le Moteur de nacelle CubeMars GL100 KV10 atteint 3 Nm de couple nominal à 20 paires de pôles pour les charges utiles professionnelles. Tous sont à entraînement direct, sans réducteur entre le rotor et la masse de la caméra. Le nombre croissant de paires de pôles d’un modèle à l’autre montre comment les configurations électromagnétiques varient avec la classe de charge utile, mais le nombre de paires de pôles ne permet pas à lui seul d’établir quel modèle présente le cran le plus faible ; les mentions de faible couple d’encoche restent des allégations de conception qualitatives tant que des mesures comparables n’existent pas.
Le trio frameless RI
Les inrunners frameless servent des articulations plutôt que des caméras. Le Moteur couple frameless à rotor interne CubeMars RI50 KV100, à 180,8 g, convient aux articulations compactes ; le Moteur couple frameless à rotor interne CubeMars RI80 V2.0 KV75 couvre le milieu de gamme à 1,45 Nm nominal ; le Moteur couple frameless à rotor interne CubeMars RI100 KV105 délivre 4,95 Nm de couple de pointe à partir de 14 paires de pôles, sa page annonçant un comportement de détente ultra-faible et une réponse rapide même à basse vitesse. Les kits frameless s’intègrent dans la structure de l’articulation elle-même — stator et rotor se vissent dans le carter — et la logique de choix de cette classe est traitée dans Moteurs couple frameless : choisir un kit stator-rotor pour articulations.
La vidéo officielle ci-dessus parcourt directement la construction frameless en inrunner et en outrunner — dents de stator, aimants de rotor et schéma de bobinage qui décident de l’ampleur de la perturbation d’encoche produite par une conception — et montre les deux architectures côte à côte sur du matériel réel.
Choisir pour un mouvement lent et régulier : liste de contrôle
Le mécanisme et les preuves s’assemblent en un ordre d’opérations. Il faut le suivre de haut en bas lorsque l’application vit à basse vitesse ; il peut être omis tant que le point de fonctionnement reste dans le régime où le cran est filtré.
Première étape : définition de la bande de vitesse
Il faut consigner le mouvement utile le plus lent et le service de maintien avant d’ouvrir une page produit. Près de l’arrêt, en mouvement continu lent et lors d’inversions fréquentes à basse vitesse, le comportement de détente du moteur est un critère de sélection de premier ordre — et il n’existe pas de seuil universel en rpm, car l’impact dépend de la vitesse d’arbre ainsi que de l’inertie du rotor et de la charge, de la raideur mécanique, de l’amortissement, du rapport de transmission et de la bande passante de la commande. À haute vitesse, la fréquence de perturbation sort de la bande de réponse mécanique et les autres lignes comptent davantage. Un axe qui fonctionne à la fois en déplacement lent et en rotation rapide doit être dimensionné sur le cas lent, car le cas rapide se règle de lui-même.
Deuxième étape : lecture du nombre de pôles et du bobinage
Faute de chiffre imprimé à comparer, ce sont les lignes structurelles qui portent le signal. Un nombre de paires de pôles plus élevé, un bobinage à encoches fractionnaires, des aimants ou des dents inclinés et toute intention affichée de faible niveau d’encoche sont les marqueurs d’un effort de conception consacré à la régularité ; le tableau comparatif ci-dessus montre ce que ces lignes donnent en pratique. Là où la page reste muette sur la structure, la liste de questions au fabricant de la section précédente s’applique — et des allégations de réduction du couple d’encoche sans lignes structurelles derrière elles méritent le scepticisme qu’annonce la note sur l’absence de méthode d’essai.
Troisième étape : budget de l’essai au banc
Il faut prévoir de mesurer ce que la fiche technique omet. La sensation d’entraînement en retour, l’ondulation de courant à vitesse constante et la signature de vitesse à basse vitesse prennent chacune moins d’une heure avec un variateur et un codeur, et ensemble elles encadrent le comportement que les lignes imprimées ne peuvent pas montrer. Il est utile d’échantillonner deux moteurs candidats lorsque le budget le permet : la comparaison est plus instructive que l’une ou l’autre lecture absolue, car ces essais sont relatifs par nature. Une remarque sur la discipline de banc : les mêmes réglages de variateur, la même vitesse et la même condition de charge doivent être utilisés pour les deux candidats, car l’amplitude de l’ondulation de courant dépend des gains de boucle et de la vitesse autant que du moteur lui-même. Une comparaison dos à dos rigoureuse sur un seul banc vaut mieux que deux mesures soignées sur deux montages différents.
Quatrième étape : accord entre variateur et moteur
Le variateur ne peut pas supprimer le cran, mais il décide de la part de la famille plus large de l’ondulation de couple qui parvient à la sortie. Une commande FOC sinusoïdale associée à un moteur à force contre-électromotrice sinusoïdale peut supprimer une grande partie de la composante liée à la commutation ; un pilotage trapézoïdal ajoute sa propre ondulation par-dessus. Le plancher magnétique — le cran — subsiste dans les deux cas. Le volet courant et échauffement de cet appairage est traité dans Couple continu ou couple de crête : cycle de service, limite thermique et courbe couple-vitesse. La régularité à l’arbre est une propriété du moteur multipliée par une propriété du variateur, et la liste de contrôle ne se referme que lorsque les deux côtés sont choisis.
Points clés
- Le couple d’encoche est un couple de détente hors tension, dépendant de la position, né de l’attraction entre aimants et dents ; il ne demande aucun courant et se répète de nombreuses fois par tour.
- L’inertie du rotor et de la charge filtre la perturbation en vitesse, si bien que le cran ne décide des sélections qu’à basse vitesse, près de l’arrêt et en inversion lente.
- Le cran de détente est l’une des composantes de l’ondulation de couple — celle qu’aucun réglage de variateur ne peut supprimer, parce qu’elle réside dans le fer et les aimants.
- Les bobinages à encoches fractionnaires, l’inclinaison, le profilage des aimants et les bobinages sans encoches sont les leviers établis ; le choix encoches-pôles fixe la périodicité, tandis que l’amplitude appartient à la conception électromagnétique complète.
- La plupart des fiches techniques n’impriment aucun chiffre : la réduction du couple d’encoche s’apprécie donc à partir des nombres de paires de pôles, de l’intention de conception annoncée, d’un entraînement en retour à la main et d’un essai d’ondulation de courant à basse vitesse.
Questions fréquentes
QQu’est-ce qui provoque le couple d’encoche dans un moteur brushless ?
L’attraction entre les aimants permanents du rotor et les dents de fer discrètes d’un stator denté. Chaque aimant est attiré vers la position angulaire de plus faible réluctance magnétique, et la variation de l’énergie magnétique stockée avec l’angle apparaît comme un couple qui résiste puis assiste alternativement la rotation. L’effet ne demande donc aucun courant — il est présent même sur un arbre hors tension — et son nombre de crans par tour suit le plus petit commun multiple des nombres d’encoches et de pôles. Autrement dit, le cran de détente est le membre hors tension de la famille de l’ondulation de couple.
QLe couple d’encoche et l’ondulation de couple sont-ils la même chose ?
Non — le couple d’encoche est une composante de l’ondulation de couple, pas un synonyme. L’ondulation de couple est la variation totale du couple de sortie avec la position lorsque le moteur est entraîné, sommant l’effet de détente, l’écart entre force contre-électromotrice et forme du courant, et les événements de commutation. La composante de détente existe hors tension et survit à tout réglage de variateur, tandis que les autres composantes répondent à la technique de commande : c’est pourquoi les deux termes conduisent à des remèdes différents.
QLe couple d’encoche compte-t-il à haute vitesse ?
À peine en vitesse, mais non parce que l’effet disparaît. La perturbation change de signe de part et d’autre de chaque cran et s’annule en travail net sur un cycle ; à mesure que la vitesse augmente, sa fréquence monte et l’inertie en rotation atténue l’ondulation de mouvement qui en résulte, dans une proportion qui dépend de l’inertie du système, de la raideur, de l’amortissement et de la bande passante de la commande. L’effet domine en revanche près de l’arrêt, en maintien de position et en inversion lente — les régimes où les axes de nacelle, les articulations robotiques à entraînement direct et les mécanismes de poursuite passent leur vie utile.
QComment mesurer le couple d’encoche sans dynamomètre ?
Trois contrôles au banc l’encadrent, et aucun ne remplace une mesure directe. L’entraînement en retour de l’arbre hors tension à la main révèle le grain des crans comme criblage qualitatif. Le fonctionnement à vitesse basse constante en régulation de courant montre comment le variateur répond à la perturbation, l’ondulation de courant reflétant toutefois aussi les gains de boucle, la PWM et la charge. L’enregistrement de la vitesse au codeur pendant un déplacement lent à vitesse constante montre l’ondulation de mouvement au niveau système. Lorsqu’un chiffre réel est nécessaire, la voie directe est un capteur de couple sur un arbre tournant lentement hors tension — sans dynamomètre.
QQuels choix de conception réduisent le couple d’encoche ?
Les combinaisons encoches-pôles à plus petit commun multiple élevé augmentent le nombre de crans par tour, l’amplitude dépendant toutefois des ouvertures d’encoches, du rapport d’arc polaire et du contenu harmonique. L’inclinaison réduit certaines harmoniques de détente le long du paquet, le profilage des arcs d’aimants et les ouvertures d’encoches étroites réduisent la variation d’énergie à la source, et les bobinages sans encoches suppriment les dents au prix de la densité de couple. La réduction du couple d’encoche par ces leviers se décide au stade de la conception : c’est pourquoi les lignes structurelles d’une page produit portent le signal quand aucun chiffre n’est imprimé.
QPourquoi le couple d’encoche manque-t-il dans la plupart des fiches techniques ?
Parce que l’imprimer est plus difficile que l’annoncer. Un chiffre comparable exige un banc basse vitesse défini avec une résolution au millinewton-mètre, aucune norme d’essai inter-fabricants ne fige la méthode, et la valeur varie avec les tolérances d’aimants et la température. Les valeurs sont en outre petites devant le couple nominal et faciles à mal lire hors contexte. Les fabricants énoncent donc l’intention de conception en mots — faible ou ultra-faible — et laissent la mesure à l’acheteur, ce qui fait du nombre de pôles et des essais au banc les outils de comparaison pratiques.
La régularité à basse vitesse se décide bien avant que la boucle de commande n’ait son mot à dire : dans le nombre d’encoches et de pôles, dans l’inclinaison, et dans l’existence même de la ligne de fiche technique. Il faut lire les lignes structurelles pour ce que le langage marketing ne peut pas dire, éprouver au banc ce que la page laisse vide, et les moteurs BLDC présélectionnés pour une nacelle, une articulation ou un traqueur se répartiront d’eux-mêmes entre ceux qui tiennent en place et ceux qui ne font que tourner vite.