
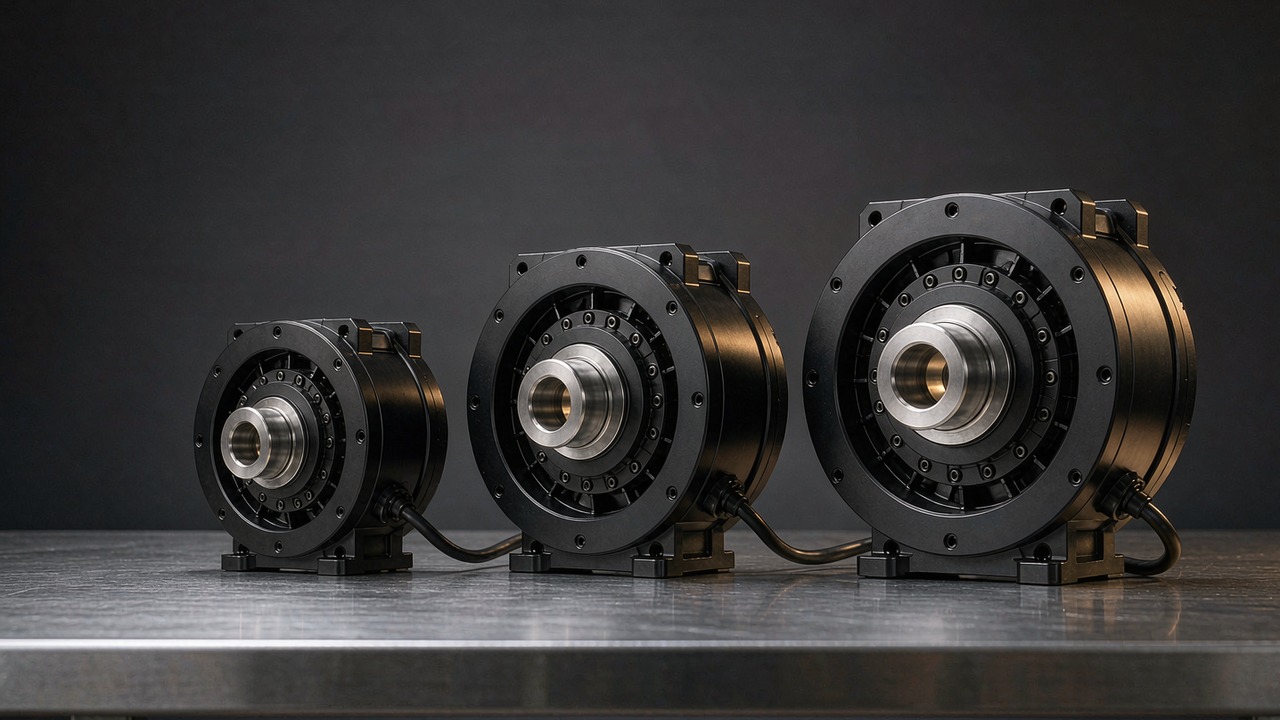
Sebuah Eksoskeleton harus memenuhi tuntutan yang lebih berat daripada sendi robot biasa. Alat ini harus membawa sumber dayanya sendiri, berada di samping seseorang alih-alih di dalam rangka mesin, dan tetap aman digerakkan bahkan ketika baterai habis. Memilihnya jarang soal angka torsi terbesar di halaman. Yang menjadi soal adalah berapa besar massa yang harus dibawa anggota gerak, berapa besar torsi yang dapat ditahan sendi secara terus-menerus tanpa kepanasan, seberapa mudah pemakainya dapat menggerakkan sendi ke arah belakang, dan berapa besar kecepatan yang sebenarnya dibutuhkan siklus gaya berjalan. Panduan ini membahas tiga modul CubeMars yang mencakup 260 g hingga 1.4 kg dan 12.5 Nm hingga 170 Nm torsi puncak, serta menjelaskan spesifikasi mana yang menentukan pilihan pada setiap posisi sendi.
Ketiga unit di bawah ini berbagi satu arsitektur - motor BLDC yang menggerakkan tahap roda gigi planet di bawah kendali berorientasi medan (field-oriented control) - dan ketiganya memakai reduksi 8:1 yang sama. Yang membedakan mereka adalah tegangan suplai, dimensi selubung, dan kelas torsi; perbedaan itu memetakan ke pinggul, lutut dan pergelangan kaki - hanya tegangan bus yang dibagi oleh dua dari tiga. Setiap angka dalam artikel ini berasal dari catatan produk ToBMS atau spesifikasi resmi produsen, kecuali konversi satuan, yang ditandai sebagai hasil turunan di tempat kemunculannya; tidak ada yang diperkirakan di sini, dan bila suatu nilai tidak tercatat, nilai itu ditandai sebagai tidak tersedia, bukan diisi dengan dugaan.
Jawaban singkat
Untuk sebagian besar desain tungkai bawah, keputusan mengikuti posisi sendi, bukan peringkat tunggal mana pun. AKE60-8 KV80, dengan 260 g dan torsi puncak 12.5 Nm, cocok untuk pergelangan kaki dan sendi distal lain, tempat tambahan massa terasa pada setiap langkah. AKE80-8 KV30, dengan 570 g dan torsi puncak 30 Nm, adalah titik awal yang biasa dipakai untuk lutut. AKE90-8 KV35, dengan 1.4 kg dan torsi puncak 170 Nm, adalah satu-satunya dari ketiganya yang berukuran untuk pinggul yang menopang berat tubuh secara langsung.
Ketiganya termasuk dalam keluarga Aktuator QDD, dan itu bukan kebetulan. Rasio reduksi yang rendah menjaga inersia tercermin tetap kecil, membuat roda gigi planet relatif mudah digerakkan dari sisi keluaran, dan memungkinkan sendi bergerak ketika pengendali tidak menerapkan torsi sama sekali. Ketiga sifat itu jauh lebih penting ketika beban yang terpasang adalah manusia daripada ketika beban itu adalah lengan robot; itulah sebabnya desain rasio rendah terus muncul kembali dalam pekerjaan yang dipakai di tubuh meskipun unit rasio tinggi akan lebih kecil untuk torsi yang sama.
Apa yang membuat sebuah aktuator menjadi aktuator eksoskeleton
Perangkat kerasnya tidak eksotis. Yang berubah ketika sebuah sendi dipakai di tubuh alih-alih dipasang di mesin adalah kumpulan persyaratan yang mendominasi kompromi.
Jalur beban melewati tubuh manusia
Sendi robot gagal terhadap elemen mesin. Sendi yang dipakai di tubuh gagal terhadap tubuh manusia. Setiap keputusan - batas torsi, batas kecepatan, apa yang terjadi saat daya hilang, bagaimana mekanisme bereaksi terhadap dorongan tak terduga - harus bertahan saat bersentuhan dengan seseorang yang tidak dapat diharapkan membaca lembar spesifikasi lebih dahulu. Dalam praktiknya hal ini menempatkan tiga persyaratan di urutan teratas: perangkat harus cukup dapat digerakkan balik (back-drive) sehingga pemakainya dapat menggerakkannya tanpa bantuan, perangkat tidak boleh menjepit anggota gerak jika kendali hilang, dan perangkat harus berperilaku dapat diprediksi ketika sumber daya dilepas di tengah langkah.
Massa terasa di anggota gerak, bukan dibaca dari halaman
Massa adalah satu-satunya spesifikasi dengan penalti non-linear dalam pekerjaan yang dipakai di tubuh. Tambahan 400 g yang dibawa di pinggul sebagian besar ditopang oleh batang tubuh; 400 g yang sama di distal lutut harus dipercepat dan diperlambat ribuan kali per jam, dan publikasi tentang berjalan dengan beban berulang kali mengaitkan massa distal dengan kenaikan biaya metabolik yang terukur. Itulah sebabnya desain yang dipakai di tubuh biasanya mengejar kepadatan torsi alih-alih torsi absolut, dan mengapa unit paling ringan dalam satu jajaran sering dipilih untuk sendi yang terjauh dari tubuh meskipun unit yang lebih berat akan lebih mudah dikemas.
Penggerakan transparan dan kemampuan digerakkan balik
Transparansi torsi, yaitu penggerakan transparan - seberapa akurat torsi keluaran mengikuti arus yang diperintahkan - adalah yang memungkinkan strategi kendali bantuan sesuai kebutuhan. Hal itu bergantung pada inersia tercermin, gesekan pada tahap reduksi, dan berapa besar inersia motor sendiri yang dilihat oleh keluaran. Rasio reduksi yang rendah membantu ketiganya sekaligus: ia mengurangi suku inersia tercermin, mencegah inersia rotor dikalikan dengan kuadrat rasio yang besar, dan umumnya menyisakan lebih sedikit gesekan untuk dikompensasi. Komprominya adalah rasio rendah yang sama menuntut motor menghasilkan lebih banyak arus per satuan torsi keluaran; itulah sebabnya modul-modul ini memasangkan tahap 8:1 dengan belitan pada nilai KV puluhan rendah, bukan dengan belitan cepat.
Siklus kerja menyerupai siklus gaya berjalan, bukan siklus produksi
Siklus kerja perangkat yang dipakai di tubuh memiliki bentuk yang khas. Torsi puncak datang sebentar dan dapat diprediksi - dorongan lepas, menaiki tangga, duduk ke berdiri - sementara kebutuhan kontinu di antara puncak-puncak itu sederhana. Berjalan di permukaan datar umumnya menghasilkan kecepatan sudut sendi pada kisaran ratusan rendah derajat per detik di lutut dan jauh lebih kecil di pinggul serta pergelangan kaki, sedangkan berdiri dari kursi atau menaiki tangga berlangsung lambat tetapi berat torsi. Aktuator yang ukurannya hanya ditentukan terhadap nilai puncak akan kelebihan kapasitas dan panas; aktuator yang ukurannya hanya ditentukan terhadap nilai kontinu akan berhenti pada saat bantuan paling dibutuhkan. Kedua angka harus dipertimbangkan terhadap siklus yang sebenarnya.
Enam angka yang menentukan pilihan
Tabel spesifikasi untuk kelas modul ini panjang, tetapi hanya sedikit entri yang benar-benar mengubah keputusan desain. Berikut enam di antaranya, dan cara membaca masing-masing secara jujur.
Torsi puncak bukan torsi kerja
Torsi puncak menggambarkan apa yang dapat dihasilkan modul dalam waktu singkat. Nilai ini berguna untuk keadaan transien - ledakan percepatan yang memulai sebuah langkah, kelebihan beban singkat saat memulihkan keseimbangan - dan bukan angka yang terbukti dapat ditahan roda gigi planet atau bantalan keluaran secara terus-menerus. Memperlakukannya sebagai nilai kontinu adalah kesalahan penentuan ukuran yang paling umum dalam pekerjaan yang dipakai di tubuh, dan biasanya diketahui sebagai housing yang panas, bukan sebagai kegagalan.
Torsi nominal adalah pernyataan termal
Torsi nominal adalah torsi yang dapat ditahan modul selama tetap berada dalam batas termalnya pada kondisi yang dinyatakan. Karena itu nilainya peka terhadap pemasangan, suhu lingkungan, dan bentuk siklus kerja: modul yang dibaut pada link logam yang menghantarkan panas keluar berperilaku berbeda dari modul yang sama di dalam manset berlapis. Ketika eksoskeleton harus menahan suatu postur - misalnya menopang anggota gerak yang berbeban sebagian saat berdiri - kasus itu harus dinilai terhadap torsi nominal selama seluruh periode penahanan, bukan terhadap torsi puncak.
Kecepatan keluaran di sendi, bukan kecepatan motor
Angka kecepatan yang dipublikasikan untuk modul-modul ini dikutip pada flange keluaran setelah reduksi, dan itulah yang membuatnya langsung berguna. Mengubahnya ke istilah sendi perlu dilakukan sebelum perbandingan apa pun, karena derajat per detik adalah satuan yang dipakai publikasi biomekanika. Pada ketiga modul: AKE90-8 KV35 tercatat 120 rpm nominal dan 210 rpm tanpa beban, atau kira-kira 720 dan 1260 derajat per detik; AKE80-8 KV30 tercatat 150 rpm dan 195 rpm, kira-kira 900 dan 1170 derajat per detik; AKE60-8 KV80 tercatat 180 rpm dan 240 rpm, kira-kira 1080 dan 1440 derajat per detik. Ketiga konversi diturunkan di sini, bukan diambil dari lembar data, sehingga aritmetikanya ditampilkan, bukan disembunyikan.
Detail yang menarik adalah urutannya. Modul terkecil memiliki kecepatan keluaran tanpa beban tertinggi, karena kecepatan tanpa beban mengikuti belitan dan tegangan bus sebelum reduksi diterapkan. Karena itu kecepatan jarang menjadi kendala yang memisahkan ketiganya; yang menjadi kendala adalah torsi dan massa.
Kepadatan torsi, disebutkan dalam kedua ukuran
Kepadatan torsi sebaiknya dinyatakan dalam Nm per kilogram, dan selalu disertai keterangan apakah yang dipakai torsi nominal atau torsi puncak, karena keduanya menghasilkan peringkat yang sangat berbeda. Dengan angka yang tercatat: AKE60-8 KV80 menghasilkan sekitar 19 Nm/kg nominal dan 48 Nm/kg puncak; AKE80-8 KV30 sekitar 21 Nm/kg nominal dan 53 Nm/kg puncak; AKE90-8 KV35 sekitar 39 Nm/kg nominal dan 121 Nm/kg puncak. Modul terbesar jelas yang paling padat menurut kedua ukuran itu, dan itulah alasan untuk menempatkannya secara proksimal di tempat tubuh yang menopangnya, meskipun bobotnya paling berat.
Tegangan suplai dan baterai yang harus dibawa
Dua dari tiga modul dinilai pada 48 V dan satu pada 24 V, dan pembagian itu lebih penting daripada kelihatannya. Untuk daya tertentu, arus turun ketika tegangan naik, sehingga unit berarus lebih besar diuntungkan oleh kabel yang lebih longgar daripada yang sebenarnya diinginkan harness yang dipakai di tubuh; sebaliknya, tetap berada pada bus bertegangan lebih rendah dapat menjaga seluruh sistem di dalam kimia pak baterai dan set konektor yang sudah dipilih untuk perangkat. Mencampur unit 24 V dan 48 V dalam satu pakaian berarti dua distribusi, dan biasanya dua keluarga driver.
Backlash dan bagaimana rasanya
Ketiga modul mencatat angka backlash yang sama, 0.15. Angka itu harus diperlakukan sebagai indikatif, bukan sebagai nilai produsen yang sudah diverifikasi. Backlash pada sendi yang dipakai di tubuh terasa, bukan terukur: ia muncul sebagai histeresis kecil antara profil bantuan yang diperintahkan dan apa yang dipersepsikan pemakai, dan ia menyulitkan setiap hukum kendali yang memperkirakan torsi keluaran dari kesalahan posisi. Konfirmasikan angka dan beban ujinya pada lembar data produsen sebelum merancang berdasarkan angka itu.
Tiga aktuator eksoskeleton yang dibandingkan
Tabel di bawah ini menghimpun ketiga modul menurut urutan massa, yang sekaligus mengurutkannya menurut torsi. Setiap nilai sesuai yang dipublikasikan pada catatan produk ToBMS masing-masing.
| Model | Tegangan Nominal | Rasio Reduksi | Torsi Nominal | Torsi Puncak | Berat | Dimensi |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 24 V | 8:1 | 5 Nm | 12.5 Nm | 260 g | Ø69 × 25 mm |
| AKE80-8 KV30 | 48 V | 8:1 | 12 Nm | 30 Nm | 570 g | Ø87 × 32 mm |
| AKE90-8 KV35 | 48 V | 8:1 | 55 Nm | 170 Nm | 1400 g | Ø107.5 × 43.5 mm |
Ketiga modul tercantum dalam kategori Aktuator QDD ToBMS. Nilai torsi, massa dan dimensi diambil dari catatan produk masing-masing; entri 1400 g tercatat sebagai 1400. Angka daya nominal untuk ketiganya berada pada lembar data produsen, sehingga tidak ada yang dikutip di sini - lembar data itu menjadi rujukan bila anggaran daya bergantung padanya. Tidak ada bidang bore atau dimensi poros yang terisi untuk seri ini, sehingga tidak ada klaim tentang perutean kabel melalui sumbu yang dibuat di bawah ini. Angka backlash yang sama untuk ketiganya, 0.15, harus dikonfirmasi pada lembar data produsen bersama beban ujinya sebelum angka itu dipakai dalam perancangan.
Pola pertama adalah massa dan torsi tidak proporsional. Beranjak dari AKE60-8 KV80 yang 260 g ke AKE80-8 KV30 yang 570 g kira-kira menggandakan massa dan lebih dari menggandakan torsi puncak; melanjutkan ke AKE90-8 KV35 yang 1.4 kg kembali kira-kira menggandakan massa dan mengalikan torsi puncak lebih dari lima kali. Setiap kenaikan satu tingkat membeli torsi yang secara proporsional lebih besar daripada biaya kilogramnya, itulah sebabnya unit terbesar juga yang paling padat.
Pola kedua adalah dua modul yang lebih berat berbagi bus 48 V sementara yang paling ringan berjalan pada 24 V. Untuk eksoskeleton tungkai bawah yang memakai satu modul per sendi, ini menentukan apakah perangkat membutuhkan satu atau dua distribusi. Itu juga sebabnya keputusan untuk satu perangkat sering berakhir pada satu tegangan suplai untuk setiap sendi, meskipun unit yang lebih ringan akan lebih cocok untuk posisi distal.
Pola ketiga adalah panjang aksial. Ketiganya berbentuk pancake: setiap unit memiliki panjang yang di bawah setengah diameternya, yang terbesar 43.5 mm dan yang terkecil 25 mm. Geometri itu cocok untuk sendi yang dipasang secara lateral di samping sendi anatomis, tempat dimensi yang harus dikecilkan adalah dimensi yang tegak lurus terhadap anggota gerak; dan itulah alasan praktis utama keluarga ini dipertimbangkan untuk pekerjaan yang dipakai di tubuh, bukan untuk housing yang dalam dan sempit.
Tiga modul AKE, tiga posisi sendi
Urutan di atas berdasarkan massa dan torsi. Urutan di bawah berdasarkan sendi, dan begitulah keputusan biasanya diambil dalam praktik.
AKE60-8 KV80 - pergelangan kaki dan sendi distal
Dengan 260 g dalam dimensi 69 mm kali 25 mm, AKE60-8 KV80 adalah modul yang ikhtisarnya menyebutnya ditujukan untuk sendi humanoid dan eksoskeleton yang kompak, dan angkanya mendukung pembacaan itu. Nilai 5 Nm nominal dan 12.5 Nm puncaknya berada dengan nyaman di atas apa yang biasanya diminta dari pergelangan kaki saat berjalan di permukaan datar, tetapi tetap cukup rendah sehingga unit ini tidak mendominasi anggaran massa distal. Nilai 180 rpm nominal dan 240 rpm tanpa beban - kira-kira 1080 dan 1440 derajat per detik - menjadikannya yang tercepat di antara ketiganya pada sisi keluaran, yang memberi ruang lebih yang berlimpah dibandingkan kecepatan sendi yang dilaporkan selama siklus gaya berjalan normal.
Dua detail membedakannya dari yang lain. Unit ini satu-satunya yang dinilai pada 24 V, sehingga memasangkannya dengan unit proksimal 48 V berarti dua rel; unit ini juga mencatat 14 pasangan kutub dibandingkan 21 pada dua unit yang lebih besar, yang mengubah kebutuhan komutasi dan hubungan antara frekuensi listrik dan mekanis. Satu hal praktis lagi: arus nominal dan puncak yang tercatat adalah 4.8 A dan 12 A, sehingga pengkabelannya ringan, dan catatan ToBMS tidak mencantumkan spesifikasi enkoder untuk seri ini - resolusi umpan balik harus dikonfirmasi langsung dengan produsen.
AKE80-8 KV30 - lutut, dan prototipe pertama yang biasa dipakai
AKE80-8 KV30 adalah unit di tengah jajaran dan modul yang menjadi titik awal sebagian besar desain lutut. Dua belas newton-meter nominal dan torsi puncak 30 Nm dalam bodi 570 g memberi ruang untuk kebutuhan transien duduk ke berdiri dan menaiki tangga, tanpa mengunci desain pada unit 1.4 kg di sendi yang diayunkan pemakai ribuan kali per jam. Pada 150 rpm nominal, yaitu 900 derajat per detik di keluaran, tersedia selubung kecepatan yang cukup untuk fase ayun, dan kepadatan torsi tercatatnya sekitar 21 Nm/kg nominal mendekati modul paling ringan meskipun tegangan busnya lebih tinggi.
Produsen menampilkan modul-modul AKE secara berurutan pada aplikasi sendi yang kompak, yang memberi gambaran wajar tentang bagaimana keluaran 8:1 berperilaku di bawah beban tangan dan seberapa besar perbedaan antara unit paling ringan dan unit tengah ketika keduanya dilihat bersama.
CubeMars Seri AKE Motor Quasi Direct Drive untuk Sendi Robot KompakTonton di YouTubePenilaian 48 V menyelaraskannya dengan modul terbesar, sehingga perangkat yang memakai keduanya hanya perlu satu distribusi. Arus yang tercatat adalah 4.8 A nominal dan 12 A puncak - sama dengan AKE60-8 meskipun suplainya lebih tinggi, dan itulah tepatnya efek dari beralih ke 48 V. Seperti pada dua unit lainnya, catatan ToBMS tidak memuat angka daya nominal atau bidang dimensi poros, sehingga baik anggaran daya kontinu maupun rencana kabel yang menembus sumbu harus ditetapkan berdasarkan gambar produsen.
AKE90-8 KV35 - pinggul dan sendi pembawa beban
AKE90-8 KV35 adalah unit yang menyimpang dalam kelompok ini dan alasan istilah Quasi Direct Drive (QDD) dalam konteks ini tidak boleh dibaca sebagai torsi rendah. Lima puluh lima newton-meter nominal dan torsi puncak 170 Nm dalam bodi 107.5 mm kali 43.5 mm pada 1.4 kg adalah kira-kira empat kali torsi nominal unit di bawahnya dengan massa hanya sedikit lebih dari dua kali, dan itu menjadikannya angka terpadat di antara ketiganya menurut kedua ukuran - sekitar 39 Nm/kg nominal dan 121 Nm/kg puncak. Ikhtisarnya menempatkannya pada kaki humanoid, eksoskeleton, dan modul sendi berdinamika tinggi, dan keluaran 120 rpm nominalnya - sekitar 720 derajat per detik - mencerminkan desain yang condong ke torsi.
Dua hal mengikutinya. Ini adalah unit untuk sendi proksimal: 1.4 kg yang digantung di lutut atau pergelangan kaki mengalahkan tujuannya sendiri, sedangkan di pinggul atau sendi bantu yang dipasang di pinggang sebagian besar bebannya ditopang tubuh. Dan arus puncak tercatatnya sebesar 72 A, dibandingkan 21 A nominal, berarti tahap daya dan harness harus ditentukan ukurannya berdasarkan kondisi transien, bukan berdasarkan nilai rata-rata. Digabungkan dengan 21 pasangan kutub dan bus 48 V, inilah modul tempat pemilihan driver dan pengelolaan termal menjadi pekerjaan desain yang sungguhan, bukan formalitas.
Di mana aktuator ini digunakan
Ketiga modul yang sama muncul di beberapa kategori perangkat yang dipakai di tubuh, dan pola unit mana dipakai di mana cukup konsisten untuk dijadikan hipotesis awal.
Bantuan siklus gaya berjalan tungkai bawah
Perangkat bantu pinggul-lutut-pergelangan kaki adalah kasus penggunaan yang dominan untuk keluarga ini. Polanya dari proksimal ke distal: AKE90-8 KV35 di pinggul, AKE80-8 KV30 di lutut dan AKE60-8 KV80 di pergelangan kaki. Alasannya bukan terutama soal kebutuhan torsi setiap sendi, melainkan soal biaya metabolik kumulatif dari membawa massa di distal. Eksoskeleton biasanya ditentukan dari ujung distal ke belakang justru karena alasan ini.
Perangkat rehabilitasi di klinik
Pelatih gaya berjalan berbasis klinik dan rangka rehabilitasi stasioner memiliki satu keunggulan: sumber dayanya tidak dipakai di tubuh. Hal itu melonggarkan pertanyaan tegangan bus dan mengalihkan penekanan ke kehalusan, kemampuan digerakkan balik, dan bagaimana sendi itu terasa bagi pasien yang mungkin sama sekali tidak mampu membantunya. Ketiga modul muncul bersama entri Robot Rehabilitasi dalam ikhtisar ToBMS masing-masing, dan rasio reduksi yang rendah adalah alasan mereka cocok untuk pekerjaan yang menginginkan kendali bantuan sesuai kebutuhan.
Dukungan kerja dan industri
Perangkat penopang pengangkatan menuntut hal yang lain lagi: torsi tinggi yang terputus-putus, periode menganggur yang panjang, dan sering kali batas ketat tentang apa yang terjadi ketika daya hilang. Kemampuan digerakkan balik dan tahap reduksi yang transparan lebih penting daripada nilai kontinu di sini, karena perangkat menghabiskan sebagian besar siklus kerjanya pada torsi nol lalu harus memberikan bantuan besar selama beberapa detik. Keluarga Modul Sendi umumnya cocok untuk ruang aplikasi ini, dan ketiga unit di sini mencakup ujung rasio rendahnya.
Antarmuka tungkai atas dan bahu
Dukungan bahu dan siku memusatkan masalah pengemasan tersulit dalam pekerjaan yang dipakai di tubuh: sendi yang membutuhkan bantuan berada dekat dengan tubuh, dan apa pun yang dipasang padanya langsung terasa mengganggu. AKE60-8 KV80 yang 260 g dengan panjang aksial 25 mm adalah yang paling mendekati kecocokan dalam jajaran ini, dan torsi puncaknya 12.5 Nm tergolong berlimpah untuk fleksi siku. Bila suatu desain membutuhkan bantuan pada beberapa derajat kebebasan tubuh bagian atas, pilihan Robot Humanoid yang lebih luas mencakup opsi dalam bentuk faktor lain.
Daftar periksa pemilihan
Pilihan Eksoskeleton biasanya dikunci sejak awal, karena geometri sendi dan jalur harness dirancang di sekitarnya. Pemeriksaan berikut dilakukan sebelum titik penguncian itu, bukan sesudahnya.
Siklus kerja dan faktor manusia
- Susun profil torsi terhadap waktu untuk aktivitas yang sebenarnya - berjalan di permukaan datar, menaiki tangga, duduk ke berdiri, mengangkat - lalu periksa bagian yang berlangsung terus-menerus terhadap torsi nominal, dengan mengingat bahwa pemasangan dan pakaian mengubah jalur termal.
- Periksa kondisi transien terhadap torsi puncak, lalu konfirmasikan secara terpisah kepada produsen apa yang dinilai mampu ditahan tahap reduksi dan bantalan keluaran saat terjadi guncangan, karena puncak adalah angka berdurasi pendek dan bukan batas mekanis.
- Tetapkan apa yang harus dilakukan sendi saat daya hilang, selama pemulihan dari gangguan, dan ketika pemakai mendorong secara tak terduga - lalu pastikan kemampuan digerakkan balik mendukung setiap kasus tersebut.
Mekanik dan pemasangan
- Sesuaikan dimensi dengan anatomi sebelum membandingkan torsi: bodi 107.5 mm dan bodi 69 mm tidak dapat saling ditukar, apa pun angka yang terbaca, dan ketebalan aksial 25 mm versus 43.5 mm menentukan apakah sebuah unit dapat berada di samping sendi sama sekali.
- Dapatkan gambar mekanis dari produsen untuk antarmuka keluaran. Dimensi poros, bore, dan ulir untuk seri ini berada pada gambar teknik produsen, sehingga pola baut dan lengan tuas sebaiknya ditetapkan dari sana dan bukan hanya dari catatan tersebut.
- Rencanakan jalur harness sebagai mekanisme tersendiri, termasuk penahan regangan di sepanjang sendi dan apa yang dilakukan housing terhadap penanda anatomis terdekat.
Daya dan kendali
- Tentukan tegangan bus lebih dahulu, berdasarkan kimia pak baterai yang akan dibawa, lalu periksa unit mana yang cocok - mencampur unit 24 V dan 48 V berarti dua distribusi dan biasanya dua keluarga driver.
- Tentukan ukuran driver dan harness berdasarkan arus puncak sementara jalur termal ditentukan berdasarkan arus nominal, dan jaga agar kedua anggaran itu tetap terpisah - 72 A puncak dibandingkan 21 A nominal pada modul terbesar menunjukkan seberapa lebar jarak itu bisa terbuka.
- Konfirmasikan resolusi umpan balik, protokol, dan perilaku saat penyalaan langsung kepada produsen. ToBMS tidak mencatat spesifikasi enkoder untuk seri ini, dan kendali berorientasi medan tercatat sebagai metode yang dipakai untuk menggerakkannya tanpa rincian tentang integrasinya.
Pertanyaan yang sering diajukan
QApa perbedaan antara aktuator eksoskeleton dan modul sendi robot biasa?
Perangkat kerasnya serupa; pembobotan persyaratannya tidak. Sendi yang dipakai di tubuh dinilai berdasarkan massa di anggota gerak, bagaimana perilakunya terhadap manusia alih-alih terhadap rangka mesin, dan apa yang dilakukannya ketika daya dilepas. Ketiga kendala itu cenderung menyukai rasio reduksi yang rendah, dimensi berbentuk pancake, dan kepadatan torsi tertinggi yang tersedia, sedangkan sendi yang dipasang di mesin dapat menukar ketiganya demi torsi kontinu dan biaya.
QDari ketiganya, mana yang paling cocok untuk sendi lutut?
AKE80-8 KV30 adalah titik awal yang biasa dipakai. Dengan 570 g serta 12 Nm nominal dan 30 Nm puncak, unit ini menyisakan ruang untuk duduk ke berdiri dan menaiki tangga tanpa meminta pemakai mempercepat 1.4 kg pada setiap langkah, dan keluaran 150 rpm nominalnya - kira-kira 900 derajat per detik - mencakup kecepatan fase ayun yang dilaporkan selama berjalan normal. Bila sendi juga harus menopang berat tubuh secara statis dalam jumlah besar, langkah berikutnya adalah memeriksa kebutuhan itu terhadap torsi nominal selama periode penahanan.
QMengapa dua unit berjalan pada 48 V sementara yang paling ringan berjalan pada 24 V?
Angka yang tercatat menunjukkan konsekuensinya secara langsung: AKE60-8 KV80 dan AKE80-8 KV30 keduanya mencatat 4.8 A nominal dan 12 A puncak, tetapi masing-masing menghasilkan 5 Nm dan 12 Nm nominal. Bus yang lebih tinggi memungkinkan arus tetap serupa sementara torsi yang tersedia kira-kira berlipat dua. Untuk perangkat yang dipakai di tubuh, pilihannya sebenarnya soal pak baterai - sistem bertegangan lebih rendah dapat tetap berada di dalam konektor dan jumlah sel yang sudah dipilih untuk pakaian itu, sedangkan 48 V memberi keuntungan pada desain yang sudah membawa pak bertegangan lebih tinggi karena alasan lain.
QDapatkah modul ini digerakkan balik jika daya gagal?
Rasio reduksi yang rendah umumnya membuat rangkaian roda gigi lebih mudah digerakkan dari sisi keluaran daripada rasio yang tinggi, dan ketiga unit di sini memakai tahap 8:1 yang sama. Meskipun demikian, perilaku sebenarnya saat daya hilang bergantung pada elektronik driver dan bagaimana perilakunya tanpa daya, dan angka semacam itu berada pada lembar data produsen untuk seri ini. Persyaratan ini cukup penting dalam pekerjaan yang dipakai di tubuh sehingga harus dikonfirmasi kepada produsen lalu diuji di meja dengan pengendali yang dimaksudkan.
QBerapa besar backlash pada modul ini, dan apakah itu penting?
Ketiganya mencatat 0.15, sehingga angka itu harus diperlakukan sebagai indikatif. Hal itu penting dalam dua cara: ia menimbulkan histeresis antara profil bantuan yang diperintahkan dan yang dipersepsikan, dan ia menyulitkan setiap skema kendali yang memperkirakan torsi keluaran dari kesalahan posisi. Konfirmasikan angka dari produsen, pada torsi berapa, dan sebelum atau sesudah masa penyesuaian awal.
QMengapa modul terbesar juga yang paling padat?
Karena pada ketiga unit ini torsi tumbuh lebih cepat daripada massa. AKE60-8 KV80 mencatat sekitar 19 Nm/kg nominal, AKE80-8 KV30 sekitar 21 Nm/kg, dan AKE90-8 KV35 sekitar 39 Nm/kg - hampir dua kali unit tengah. Keluaran yang padat tidak membuatnya menjadi pilihan yang tepat di mana-mana: 1.4 kg tidak nyaman di distal lutut, berapa pun torsi per kilogramnya. Kepadatan adalah alasan untuk menempatkannya secara proksimal, bukan untuk menempatkannya di mana-mana.
QApa yang tidak diberitahukan oleh catatan ToBMS tentang ketiga unit ini?
Tiga hal secara khusus. Tidak ada angka daya nominal yang tercatat untuk ketiganya, sehingga penganggaran daya kontinu harus berasal dari lembar data. Tidak ada dimensi poros, bore, atau ulir yang tercatat, sehingga antarmuka mekanis tidak dapat digambar dari catatan tersebut. Dan tidak ada spesifikasi enkoder yang tercatat untuk seri ini, sehingga resolusi umpan balik, protokol, dan pengalinya harus dikonfirmasi kepada produsen sebelum pengendali dipilih. Bila suatu nilai tidak tersedia, nilai itu ditinggalkan di luar artikel ini alih-alih diisi dengan dugaan.
Sumber resmi
CubeMars mempublikasikan halaman spesifikasi untuk setiap modul, dan halaman-halaman itu - bukan ringkasan pihak ketiga - adalah rujukan untuk nilai termal, rincian umpan balik, gambar mekanis dan firmware terkini. Halaman produsen untuk unit yang dibahas di sini adalah AKE60-8 KV80, AKE80-8 KV30 dan AKE90-8 KV35, dengan seluruh seri tercantum di halaman kategori quasi direct drive. Di tempat catatan ToBMS berdiam - daya nominal, dimensi antarmuka, spesifikasi umpan balik, satuan backlash - halaman-halaman itu atau lembar data terkait adalah tempat untuk melengkapi data yang kurang.
Ke mana selanjutnya
Untuk beralih dari membaca ke daftar pendek, tiga alat bekerja secara berurutan: seluruh keluarga berada di kategori Aktuator QDD, kandidat dapat dipersempit berdasarkan torsi, tegangan dan massa di Seleksi, dan unit yang dipilih dapat diadu satu sama lain di Perbandingan Produk. Bila suatu desain membutuhkan motor yang terintegrasi ke dalam link alih-alih dikirim dalam keadaan tersegel, kategori Motor Torsi Frameless adalah jalur alternatif yang pada akhirnya dipertimbangkan banyak program perangkat yang dipakai di tubuh.
Dua panduan ToBMS membentang ke samping dari sini. Aktuator Quasi Direct Drive: Yang Ditawarkan Rasio 8:1 membahas apa yang diubah tahap 8:1 secara mekanis, dan Cara memilih modul sendi: lima aktuator CubeMars dari 190 g hingga 1.4 kg mencakup keluarga modul tersegel yang lebih luas di sekitar ketiga unit ini. Untuk perbandingan di luar satu seri, halaman Eksoskeleton menghimpun padanan yang tercatat di seluruh jajaran, dan halaman Robot Rehabilitasi mencakup perangkat klinis yang berkaitan erat.
Versi singkatnya: pilih posisi sendi lebih dahulu, sesuaikan dimensi dengan anatomi, tentukan ukuran torsi nominal terhadap siklus gaya berjalan dalam batas termal dan torsi puncak terhadap kasus transien, lalu tetapkan tegangan bus di sekitar pak baterai yang benar-benar akan dibawa pemakai. Sebagian besar sifat lain dari sebuah aktuator eksoskeleton mengikuti dari keempat hal itu.







