
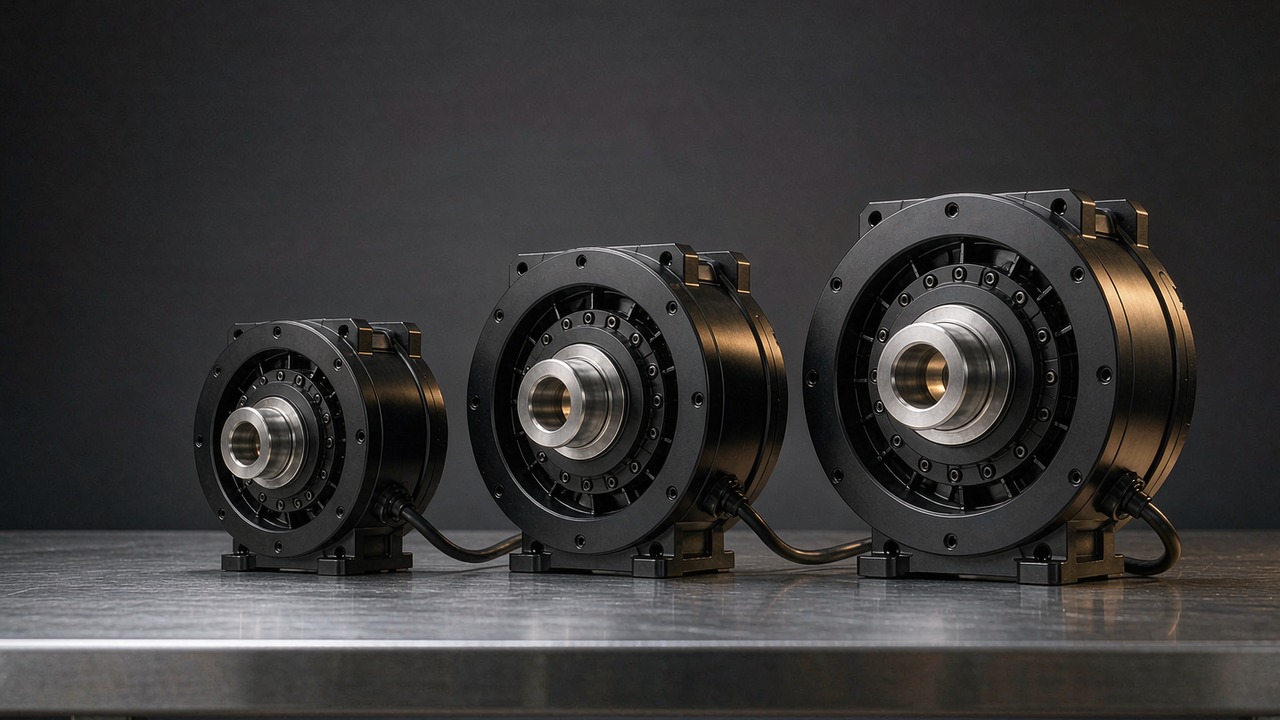
Актуатор экзоскелета решает более сложную задачу, чем обычный сустав робота. Он должен нести собственный источник энергии, располагается рядом с человеком, а не внутри станины машины, и обязан оставаться безопасным в движении даже при полностью разряженной батарее. Выбор здесь редко сводится к наибольшей цифре момента на странице. Речь о том, какую массу приходится нести конечности, какой момент сустав способен держать непрерывно, не перегреваясь, насколько легко пользователь может провернуть сустав в обратную сторону и какая скорость реально требуется циклу походки. В этом руководстве разобраны три модуля CubeMars, охватывающих диапазон от 260 г до 1.4 кг и от 12.5 Нм до 170 Нм пикового момента, и объясняется, какая характеристика определяет выбор на каждой позиции сустава.
Все три изделия ниже построены по одной архитектуре — бесколлекторный двигатель приводит планетарную ступень под векторным управлением (FOC) — и все три используют одинаковую редукцию 8:1. Различают их напряжение питания, габарит и класс момента, и эти различия отображаются на тазобедренный сустав, колено и голеностоп — только напряжение шины общее для двух из трёх. Каждая цифра в этой статье взята из карточек товаров ToBMS или из опубликованной спецификации производителя, за исключением переводов единиц измерения, которые помечены как производные там, где они встречаются; ничего здесь не оценено приблизительно, а там, где значение не зафиксировано, оно помечено как отсутствующее, а не заполнено догадкой.
Короткий ответ
В большинстве конструкций для нижних конечностей решение следует за позицией сустава, а не за каким-то единым рейтингом. AKE60-8 KV80 массой 260 г и с пиковым моментом 12.5 Нм подходит для голеностопа и других дистальных суставов, где каждая добавленная масса ощущается на каждом шагу. AKE80-8 KV30 массой 570 г и с пиковым моментом 30 Нм — обычная отправная точка для колена. AKE90-8 KV35 массой 1.4 кг и с пиковым моментом 170 Нм — единственный из трёх, рассчитанный на тазобедренный сустав, напрямую поддерживающий массу тела.
Все три принадлежат к семейству Актуаторы квазипрямого привода, и это не случайно. Низкое передаточное отношение удерживает приведённую инерцию малой, оставляет редуктор сравнительно легко проворачиваемым со стороны выхода и позволяет суставу двигаться, когда контроллер вообще не прикладывает момента. Эти три свойства значат гораздо больше, когда прикреплённая нагрузка — человек, а не звено робота, поэтому конструкция с низким отношением снова и снова появляется в носимых устройствах, даже когда модуль с высоким отношением был бы компактнее при том же моменте.
Что делает актуатор актуатором экзоскелета
Аппаратная часть не экзотична. Когда сустав носят на теле, а не монтируют на станину, меняется набор требований, доминирующих в компромиссе.
Путь нагрузки проходит через человека
Сустав робота отказывает в элементы машины. Носимый сустав отказывает в тело. Каждое решение — пределы момента, пределы скорости, поведение при потере питания, реакция механизма на неожиданный толчок — должно выдержать контакт с человеком, от которого нельзя ожидать, что он сначала прочитает спецификацию. На практике это выдвигает три требования на первое место в списке: устройство должно быть достаточно обратимым, чтобы пользователь мог двигать его без посторонней помощи; оно не должно зажать конечность при потере управления; и оно должно вести себя предсказуемо, если источник питания отключается в середине шага.
Масса ощущается на конечности, а не читается со страницы
Масса — единственная характеристика с нелинейной ценой в носимых устройствах. Дополнительные 400 г на бедре в значительной мере поддерживаются туловищем; те же 400 г дистальнее колена приходится ускорять и тормозить тысячи раз в час, и опубликованные работы о ходьбе с нагрузкой неизменно связывают дистальную массу с измеримым ростом метаболических затрат. Вот почему носимые конструкции обычно гонятся за плотностью момента, а не за абсолютным моментом, и почему самый лёгкий модуль в линейке часто выбирают для сустава, наиболее удалённого от тела, даже когда более тяжёлый было бы проще компоновать.
Прозрачность и обратимость
Прозрачность по моменту — то, насколько точно выходной момент следует за заданным током, — именно она делает возможными стратегии управления «помощь по мере необходимости». Она зависит от приведённой инерции, трения в ступени редукции и от того, какую часть собственной инерции двигателя видит выход. Низкое передаточное отношение помогает всем трём сразу: уменьшает член приведённой инерции, не даёт инерции ротора умножаться на квадрат большого отношения и обычно оставляет меньше трения для компенсации. Плата за это — то же низкое отношение требует от двигателя большего тока на единицу выходного момента, поэтому эти модули сочетают ступень 8:1 с обмотками в низких десятках KV, а не с быстрой обмоткой.
Рабочий цикл похож на цикл походки, а не на производственный цикл
Носимые рабочие циклы имеют характерную форму. Пиковые моменты приходят кратко и предсказуемо — отталкивание, подъём по лестнице, вставание со стула, — тогда как непрерывная потребность между этими пиками умеренна. Ходьба по ровному обычно даёт угловые скорости сустава в низких сотнях градусов в секунду на колене и заметно меньше на бедре и голеностопе, тогда как вставание со стула или подъём по ступеньке — медленные, но тяжёлые по моменту. Актуатор, рассчитанный только по пику, будет избыточным и горячим; рассчитанный только по непрерывной цифре — остановится в тот момент, когда помощь нужнее всего. Оба числа нужно рассматривать применительно к реальному циклу.
Шесть чисел, которые определяют выбор
Таблицы характеристик для этого класса модулей длинные, но решение о конструкции реально двигают лишь несколько строк. Вот эти шесть и то, как честно читать каждую.
Пиковый момент — не рабочий момент
Пиковый момент описывает то, что модуль способен выдать кратковременно. Он полезен для переходных процессов — всплеска ускорения, начинающего шаг, краткой перегрузки при восстановлении равновесия, — и это не та величина, которую редуктор или выходной подшипник доказанно выдерживают бесконечно. Обращение с ним как с непрерывным номиналом — самая распространённая ошибка размерного расчёта в носимых устройствах, и обнаруживается она обычно в виде горячего корпуса, а не отказа.
Номинальный момент — это тепловое утверждение
Номинальный момент — момент, который модуль может держать, оставаясь в пределах своих тепловых ограничений при заявленных условиях. Поэтому он чувствителен к монтажу, температуре окружающей среды и форме рабочего цикла: модуль, прикрученный к металлическому звену, отводящему тепло, ведёт себя иначе, чем тот же модуль внутри мягкой манжеты. Когда экзоскелет должен удерживать позу — например, поддерживать частично нагруженную конечность при стоянии, — этот случай относится к номинальному моменту на всём периоде удержания, а не к пиковому.
Скорость на выходе сустава, а не скорость двигателя
Опубликованные значения скорости для этих модулей приведены на выходном фланце после редукции, что и делает их непосредственно полезными. Перевести их в термины сустава стоит до любого сравнения, потому что градусы в секунду — единица, которой пользуются биомеханические публикации. По трём модулям: AKE90-8 KV35 заявляет 120 rpm номинально и 210 rpm без нагрузки, то есть примерно 720 и 1260 градусов в секунду; AKE80-8 KV30 — 150 и 195 rpm, примерно 900 и 1170 градусов в секунду; AKE60-8 KV80 — 180 и 240 rpm, примерно 1080 и 1440 градусов в секунду. Все три пересчёта выполнены здесь, а не взяты из технического описания, поэтому арифметика показана, а не скрыта.
Интересная деталь — порядок. Самый маленький модуль имеет наибольшую скорость выхода без нагрузки, потому что скорость без нагрузки определяется обмоткой и напряжением шины ещё до применения редукции. Поэтому скорость редко является ограничением, разделяющим эти три модуля; разделяют их момент и масса.
Плотность момента, приведённая двумя способами
Плотность момента следует указывать в Нм на килограмм и всегда с указанием, использован ли номинальный или пиковый момент, потому что эти два варианта дают совершенно разные рейтинги. По зафиксированным цифрам: AKE60-8 KV80 даёт около 19 Нм/кг номинально и 48 Нм/кг пиково; AKE80-8 KV30 — около 21 Нм/кг номинально и 53 Нм/кг пиково; AKE90-8 KV35 — около 39 Нм/кг номинально и 121 Нм/кг пиково. Самый крупный модуль с комфортом самый плотный по обоим меркам, и это аргумент в пользу его проксимального размещения, где тело его несёт, хотя он и самый тяжёлый.
Напряжение питания и батарея, которую предстоит носить
Два из трёх модулей рассчитаны на 48 В и один на 24 В, и это разделение важнее, чем кажется. Ток при заданной мощности падает с ростом напряжения, поэтому более токовые изделия выигрывают от проводки, более свободной, чем того хочет носимый жгут; и наоборот, работа на шине более низкого напряжения позволяет удержать всю систему внутри химии аккумулятора и набора разъёмов, уже выбранных для устройства. Смешивание модулей 24 В и 48 В в одном костюме означает две системы распределения питания и обычно два семейства драйверов.
Люфт и то, как он ощущается
Все три модуля имеют одинаковое зафиксированное значение люфта — 0.15. К числу следует относиться как к ориентировочному, а не как к проверенному значению производителя. Люфт в носимом суставе ощущается, а не измеряется: он проявляется как небольшой гистерезис между заданным профилем помощи и тем, что воспринимает пользователь, и усложняет любой закон управления, оценивающий выходной момент по ошибке положения. Сверьте значение с технической документацией производителя и уточните испытательную нагрузку, прежде чем проектировать вокруг этой цифры.
Три актуатора экзоскелета в сравнении
Таблица ниже собирает три модуля, упорядоченных по массе, что упорядочивает их и по моменту. Каждое значение приведено так, как опубликовано в соответствующей карточке товара ToBMS.
| Модель | Номинальное напряжение | Передаточное число | Номинальный момент | Пиковый момент | Масса | Габарит |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 24 В | 8:1 | 5 Нм | 12.5 Нм | 260 г | Ø69 × 25 мм |
| AKE80-8 KV30 | 48 В | 8:1 | 12 Нм | 30 Нм | 570 г | Ø87 × 32 мм |
| AKE90-8 KV35 | 48 В | 8:1 | 55 Нм | 170 Нм | 1400 г | Ø107.5 × 43.5 мм |
Все три модуля перечислены в категории ToBMS Актуаторы квазипрямого привода. Значения момента, массы и габарита взяты из карточки каждого товара; запись 1400 г зафиксирована как 1400. Номинальная мощность для всех трёх приведена в документации производителя, поэтому здесь она не приводится — эта документация и есть ориентир там, где от неё зависит энергетический бюджет. Поле отверстия или размеров вала для этой серии не заполнено, поэтому ниже не делается никаких утверждений о прокладке кабеля через ось.
Первая закономерность в том, что масса и момент не пропорциональны. Переход от AKE60-8 KV80 массой 260 г к AKE80-8 KV30 массой 570 г примерно удваивает массу и более чем удваивает пиковый момент; дальнейший переход к AKE90-8 KV35 массой 1.4 кг снова примерно удваивает массу и умножает пиковый момент более чем на пять. Каждый шаг вверх покупает пропорционально больше момента, чем стоит в килограммах, поэтому самое крупное изделие одновременно и самое плотное.
Вторая закономерность в том, что два более тяжёлых модуля делят шину 48 В, а самый лёгкий работает от 24 В. Для экзоскелета нижних конечностей, использующего по одному модулю на сустав, это определяет, нужна ли устройству одна система распределения или две. По той же причине решение для одного устройства часто ложится на одно напряжение питания для всех суставов, даже там, где более лёгкий модуль лучше подошёл бы дистальной позиции.
Третья закономерность — осевая длина. Все три имеют форму «блина»: длина каждого меньше половины диаметра — 43.5 мм у самого крупного и 25 мм у самого маленького. Такая геометрия подходит суставам, устанавливаемым сбоку от анатомического сустава, где минимизировать нужно размер, перпендикулярный конечности, и это главная практическая причина, по которой это семейство рассматривают для носимых устройств, а не для глубоких узких корпусов.
Три модуля AKE — три позиции сустава
Порядок выше задан массой и моментом. Порядок ниже задан суставом — а именно так решение обычно и принимается на практике.
AKE60-8 KV80 — голеностоп и дистальные суставы
При массе 260 г в габарите 69 мм на 25 мм AKE60-8 KV80 — модуль, чьё описание называет его предназначенным для компактных суставов гуманоидов и экзоскелетов, и цифры поддерживают такое прочтение. Его 5 Нм номинально и 12.5 Нм пиково комфортно выше того, что обычно требуется от голеностопа при ходьбе по ровному, оставаясь достаточно низкими, чтобы изделие не доминировало в бюджете дистальной массы. Его 180 rpm номинально и 240 rpm без нагрузки — примерно 1080 и 1440 градусов в секунду — делают его самым быстрым из трёх на выходе, что даёт обильный запас над скоростями сустава, отмечаемыми при нормальной походке.
Две детали отделяют его от остальных. Это единственный модуль на 24 В, поэтому сочетание его с проксимальным изделием на 48 В означает две шины; он также имеет 14 пар полюсов против 21 у двух более крупных, что меняет требования к коммутации и соотношение между электрической и механической частотой. Ещё один практический момент: зафиксированные номинальный и пиковый токи составляют 4.8 А и 12 А, поэтому кабели для него лёгкие, а в записи ToBMS нет характеристик энкодера для этой серии — разрешение обратной связи следует подтвердить напрямую у производителя.
AKE80-8 KV30 — колено и обычный первый прототип
AKE80-8 KV30 — середина линейки и модуль, с которого начинает большинство конструкций колена. Двенадцать ньютон-метров номинально и 30 Нм пиково в корпусе массой 570 г оставляют запас на переходные требования вставания со стула и подъёма по лестнице, не обязывая конструкцию к изделию массой 1.4 кг на суставе, который пользователь раскачивает тысячи раз в час. При 150 rpm номинально, 900 градусах в секунду на выходе, запаса скорости достаточно для фазы переноса, а зафиксированная плотность момента около 21 Нм/кг номинально близка к самому лёгкому модулю, несмотря на более высокое напряжение шины.
Производитель последовательно показывает модули AKE в компактных суставных применениях, что даёт разумное представление о том, как выход 8:1 ведёт себя под нагрузкой от руки и насколько велика разница между самым лёгким и средним изделием, когда оба видны рядом.
Страница видео ToBMS о серии AKEСмотреть на YouTubeНоминал 48 В уравнивает его с самым крупным модулем, поэтому устройству, использующему оба, нужна только одна система распределения. Зафиксированные токи — 4.8 А номинально и 12 А пиково — те же, что у AKE60-8, несмотря на более высокое питание, что и есть ровно эффект перехода на 48 В. Как и для двух других изделий, записи ToBMS не содержат ни значения номинальной мощности, ни поля размеров вала, поэтому и бюджет непрерывной мощности, и любой план прокладки кабеля через отверстие придётся согласовывать по чертежу производителя.
AKE90-8 KV35 — тазобедренные и несущие суставы
AKE90-8 KV35 — выбивающееся изделие в этой группе и причина, по которой термин «квазипрямой привод» в этом контексте не следует читать как «низкий момент». Пятьдесят пять ньютон-метров номинально и 170 Нм пиково в корпусе 107.5 мм на 43.5 мм массой 1.4 кг — это примерно вчетверо больше номинального момента следующего по размеру изделия чуть более чем за двойную массу, и это делает его самой плотной цифрой среди трёх по обоим меркам — около 39 Нм/кг номинально и 121 Нм/кг пиково. Его описание ставит его на ноги гуманоидов, экзоскелеты и высокодинамичные модули суставов, а его 120 rpm номинально на выходе — около 720 градусов в секунду — отражают конструкцию со смещением в сторону момента.
Из этого следуют две вещи. Это изделие для проксимального сустава: 1.4 кг, подвешенные к колену или голеностопу, перечёркивают его собственное назначение, тогда как на тазобедренном суставе или поясничном вспомогательном суставе бо́льшую его часть несёт тело. А зафиксированный пиковый ток 72 А против номинальных 21 А означает, что силовой каскад и жгут должны рассчитываться по переходному процессу, а не по среднему. В сочетании с 21 парой полюсов и шиной 48 В это модуль, где выбор драйвера и тепловой менеджмент становятся настоящей проектной работой, а не формальностью.
Где применяются эти актуаторы
Одни и те же три модуля встречаются в нескольких носимых категориях, и закономерность, какое изделие куда идёт, достаточно устойчива, чтобы служить отправной гипотезой.
Поддержка походки нижних конечностей
Устройства помощи «бедро–колено–голеностоп» — доминирующий случай применения этого семейства. Закономерность — от проксимального к дистальному: AKE90-8 KV35 на тазобедренном суставе, AKE80-8 KV30 на колене и AKE60-8 KV80 на голеностопе. Обоснование связано не столько с потребностью каждого сустава в моменте, сколько с накопленными метаболическими затратами на перенос массы дистально. Экзоскелеты обычно специфицируют от дистального конца назад именно по этой причине.
Реабилитационные устройства в клинике
Клинические тренажёры походки и стационарные реабилитационные установки имеют одно преимущество: источник питания не носится на теле. Это ослабляет вопрос напряжения шины и смещает акцент на плавность, обратимость и то, как сустав ощущается пациентом, который может быть вообще не в состоянии ему помогать. Все три модуля встречаются в своих обзорах ToBMS рядом с записями Реабилитационные роботы, и низкое передаточное отношение — причина, по которой они подходят для работы, где нужно управление «помощь по мере необходимости».
Производственная и индустриальная поддержка
Устройства поддержки подъёма требуют иного: прерывистого высокого момента, долгих периодов простоя и часто строгих ограничений на то, что происходит при потере питания. Обратимость и прозрачная ступень редукции здесь важнее непрерывных номиналов, потому что устройство бо́льшую часть рабочего цикла проводит при нулевом моменте, а затем должно выдать большую помощь на несколько секунд. Семейство Модули суставов в целом подходит для этой области применения, и три рассмотренных здесь изделия закрывают её конец с низким отношением.
Интерфейсы верхней конечности и плеча
Поддержка плеча и локтя концентрирует самую трудную компоновочную задачу в носимых устройствах: сустав, нуждающийся в помощи, находится близко к телу, и всё, что на него смонтировано, немедленно ощущается как обуза. AKE60-8 KV80 массой 260 г и его осевая длина 25 мм — ближайшее соответствие в этой линейке, а его 12.5 Нм пиково с избытком хватает для сгибания локтя. Там, где конструкции нужна помощь по нескольким степеням свободы верхней части тела, более широкий выбор по разделу Гуманоидные роботы включает варианты в других форм-факторах.
Контрольный список подбора
Выбор актуатора экзоскелета обычно фиксируется рано, потому что геометрия сустава и маршрут жгута проектируются вокруг него. Эти проверки относятся ко времени до, а не после этой точки замораживания.
Рабочий цикл и человеческий фактор
- Постройте профиль «момент–время» для реальной активности — ходьба по ровному, подъём по лестнице, вставание со стула, подъём груза — и проверьте его устойчивую часть по номинальному моменту, помня, что монтаж и одежда меняют тепловой путь.
- Проверьте переходные процессы по пиковому моменту, затем отдельно подтвердите у производителя, что ступень редукции и выходной подшипник рассчитаны выдерживать при ударе, поскольку пик — это кратковременная цифра, а не механический предел.
- Установите, что сустав обязан делать при потере питания, при восстановлении после отказа и когда пользователь неожиданно толкает, — и подтвердите, что обратимость поддерживает каждый из этих случаев.
Механика и монтаж
- Подгоните габарит под анатомию до сравнения моментов: корпус 107.5 мм и корпус 69 мм не взаимозаменяемы, как бы ни читались числа, а 25 мм против 43.5 мм осевой толщины меняют саму возможность разместить изделие рядом с суставом.
- Получите у производителя механический чертёж выходного интерфейса. Размеры вала, отверстия и резьбы для этой серии приведены в чертеже производителя, поэтому схемы болтовых креплений и плечи рычагов следует определять оттуда, а не только по записям ToBMS.
- Планируйте маршрут жгута как самостоятельный механизм, включая разгрузку натяжения через сустав и то, что корпус делает с ближайшим анатомическим ориентиром.
Питание и управление
- Сначала определите напряжение шины — исходя из химии аккумулятора, который предстоит носить, — затем проверьте, какие изделия подходят: смешивание модулей 24 В и 48 В означает две системы распределения и обычно два семейства драйверов.
- Рассчитывайте драйвер и жгут по пиковому току, а тепловой путь — по номинальному току, держа эти два бюджета раздельно: 72 А пиково против 21 А номинально у самого крупного модуля показывают, насколько широким может быть этот разрыв.
- Подтвердите разрешение обратной связи, протокол и поведение при включении напрямую у производителя. ToBMS не фиксирует характеристик энкодера для этой серии, а векторное управление (FOC) указано как способ управления без деталей об интеграции.
Частые вопросы
QЧем актуатор экзоскелета отличается от обычного модуля сустава робота?
Аппаратная часть схожа; весовые коэффициенты требований — нет. Носимый сустав оценивают по массе на конечности, по поведению рядом с человеком, а не со станиной, и по тому, что он делает при снятии питания. Эти три ограничения, как правило, благоприятствуют низкому передаточному отношению, плоскому габариту и наивысшей доступной плотности момента, тогда как сустав, смонтированный на машине, может обменять все три на непрерывный момент и стоимость.
QКакой из трёх лучше всего подходит для коленного сустава?
Обычная отправная точка — AKE80-8 KV30. При массе 570 г, 12 Нм номинально и 30 Нм пиково он оставляет запас на вставание со стула и подъём по лестнице, не требуя от пользователя ускорять 1.4 кг на каждом шагу, а его 150 rpm номинально на выходе — примерно 900 градусов в секунду — покрывают скорости фазы переноса, отмечаемые при нормальной ходьбе. Там, где сустав должен также статически поддерживать значительную часть массы тела, следующим шагом идёт проверка этого требования по номинальному моменту на всём периоде удержания.
QПочему два изделия работают от 48 В, а самое лёгкое — от 24 В?
Зафиксированные цифры показывают следствие напрямую: AKE60-8 KV80 и AKE80-8 KV30 оба имеют 4.8 А номинально и 12 А пиково, но выдают 5 Нм и 12 Нм номинально соответственно. Более высокая шина позволяет току оставаться сопоставимым, примерно удваивая доступный момент. Для носимого устройства выбор на самом деле — про аккумулятор: система более низкого напряжения может остаться внутри разъёмов и числа элементов, уже выбранных для костюма, тогда как 48 В вознаграждает конструкции, уже несущие высоковольтный аккумулятор по другим причинам.
QМожно ли провернуть эти модули в обратную сторону при отказе питания?
Низкое передаточное отношение обычно оставляет зубчатую передачу более лёгкой для проворачивания со стороны выхода, чем высокое, и все три изделия здесь используют одну и ту же ступень 8:1. При этом фактическое поведение при потере питания зависит от электроники драйвера и от того, как она ведёт себя без питания, и любая такая цифра приведена в документации производителя для этой серии. Это требование достаточно важно в носимых устройствах, чтобы его подтверждали у производителя, а затем проверяли на стенде с предполагаемым контроллером.
QКакой люфт у этих модулей и имеет ли он значение?
У всех трёх зафиксировано 0.15, поэтому цифру следует считать ориентировочной. Значение это имеет в двух отношениях: люфт вносит гистерезис между заданным и воспринимаемым профилями помощи и усложняет любую схему управления, оценивающую выходной момент по ошибке положения. Уточните значение по технической документации производителя, а также момент измерения и то, относится ли оно к состоянию до или после приработки.
QПочему самый крупный модуль одновременно и самый плотный?
Потому что момент в этих трёх изделиях растёт быстрее массы. AKE60-8 KV80 даёт около 19 Нм/кг номинально, AKE80-8 KV30 — около 21 Нм/кг, а AKE90-8 KV35 — около 39 Нм/кг, то есть почти вдвое больше среднего изделия. Плотный выход не делает его правильным выбором повсюду: 1.4 кг некомфортны дистальнее колена, какой бы ни была его удельная цифра на килограмм. Плотность — аргумент в пользу проксимального размещения, а не размещения повсюду.
QЧего запись ToBMS не говорит мне об этих трёх?
Трёх вещей в частности. Номинальная мощность не зафиксирована ни для одного из трёх, поэтому бюджет непрерывной мощности придётся брать из технической документации. Не зафиксированы размеры вала, отверстия или резьбы, поэтому механический интерфейс нельзя начертить по записям ToBMS. И не зафиксированы характеристики энкодера для этой серии, поэтому разрешение обратной связи, протокол и умножение следует подтвердить у производителя до выбора контроллера. Там, где значение отсутствует, оно было опущено в этой статье, а не заполнено догадкой.
Официальные источники
CubeMars публикует страницу характеристик для каждого модуля, и именно эти страницы, а не сторонние обзоры, служат эталоном для тепловых значений, деталей обратной связи, механических чертежей и актуальной прошивки. Страницы производителя для рассмотренных здесь изделий: AKE60-8 KV80, AKE80-8 KV30 и AKE90-8 KV35, а полная серия перечислена на странице категории квазипрямого привода. Там, где запись ToBMS молчит — номинальная мощность, размеры интерфейса, характеристики обратной связи, единица измерения люфта, — эти страницы или соответствующая техническая документация и есть место, где пробел закрывается.
Что дальше
Чтобы перейти от чтения к короткому списку, три инструмента работают последовательно: всё семейство находится в категории Актуаторы квазипрямого привода, кандидатов можно сузить по моменту, напряжению и массе в разделе Подбор BLDC-двигателя, а выбранные изделия сопоставить друг с другом в разделе Сравнение BLDC-двигателей. Там, где конструкции нужен двигатель, интегрированный в звено, а не поставляемый герметичным, альтернативный путь — категория Безрамные моментные двигатели, которую многие носимые программы в конечном счёте рассматривают.
Два руководства ToBMS продолжают тему в стороны. Актуаторы квазипрямого привода: что даёт отношение 8:1 разбирает, что ступень 8:1 меняет механически, а Как выбрать модуль сустава (пять актуаторов CubeMars от 190 г до 1.4 кг) охватывает более широкие семейства герметичных модулей вокруг этих трёх. Для сравнений за пределами одной серии Экзоскелеты собирают зафиксированные соответствия по всем семействам, а страница Реабилитационные роботы охватывает близкие клинические устройства.
Коротко: сначала выберите позицию сустава, подгоните габарит под анатомию, рассчитайте номинальный момент по рабочему циклу походки в пределах тепловых ограничений и пиковый момент по переходному случаю, затем зафиксируйте напряжение шины вокруг аккумулятора, который пользователь реально будет носить. Бо́льшая часть остальных свойств актуатора экзоскелета следует из этих четырёх пунктов.







