
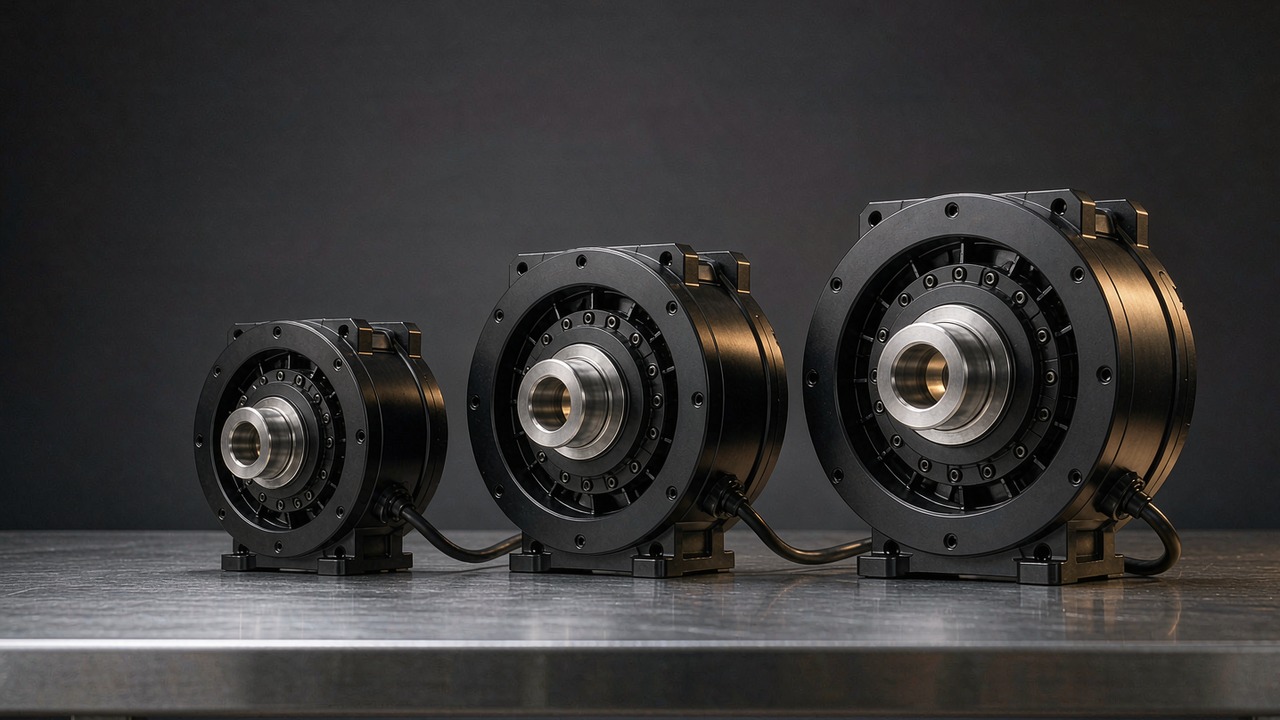
Un Exoesqueleto responde a un pliego más exigente que una articulación de robot corriente. Tiene que llevar consigo su propia fuente de energía, va montado junto a una persona en lugar de dentro del bastidor de una máquina, y debe seguir siendo seguro de mover incluso cuando la batería está agotada. Elegir uno rara vez consiste en buscar la cifra de par más alta de la página. Se trata de cuánta masa se le pide que cargue a un miembro, cuánto par puede sostener la articulación de forma continua sin cocerse, con qué facilidad el usuario puede accionar la articulación hacia atrás, y cuánta velocidad exige realmente el ciclo de la marcha. Esta guía analiza tres módulos CubeMars que abarcan de 260 g a 1.4 kg y de 12.5 Nm a 170 Nm de par pico, y explica qué especificación decide la elección en cada posición de la articulación.
Las tres unidades siguientes comparten una misma arquitectura —un motor sin escobillas que acciona una etapa planetaria bajo control vectorial (FOC)— y las tres usan la misma reducción 8:1. Lo que las separa es la tensión de alimentación, la envolvente y la clase de par, y esas diferencias se corresponden con cadera, rodilla y tobillo —solo la tensión de bus es compartida por dos de las tres. Cada cifra de este artículo procede de las fichas de producto de ToBMS o de la especificación publicada por el fabricante, salvo las conversiones de unidades, que se etiquetan como derivadas donde aparecen; nada aquí es estimado, y cuando un valor no está registrado se marca como ausente en lugar de rellenarlo.
Respuesta rápida
Para la mayoría de los diseños de miembro inferior la decisión sigue la posición de la articulación más que cualquier clasificación única. El AKE60-8 KV80, con 260 g y 12.5 Nm de pico, encaja en el tobillo y en otras articulaciones distales, donde la masa añadida se nota en cada paso. El AKE80-8 KV30, con 570 g y 30 Nm de pico, es el punto de partida habitual para una rodilla. El AKE90-8 KV35, con 1.4 kg y 170 Nm de pico, es el único de los tres dimensionado para una cadera que soporta directamente el peso del cuerpo.
Los tres pertenecen a una familia de actuadores QDD, y eso no es incidental. Una relación de reducción baja mantiene pequeña la inercia reflejada, deja el reductor comparativamente fácil de accionar desde el lado de salida, y permite que la articulación se mueva cuando el controlador no aplica par alguno. Esas tres propiedades cuentan mucho más cuando la carga acoplada es una persona que cuando es un eslabón de robot, y por eso el diseño de relación baja reaparece en el trabajo de uso ponible incluso cuando una unidad de relación alta sería más pequeña para el mismo par.
Qué convierte un actuador en un actuador para exoesqueleto
El hardware no es exótico. Lo que cambia cuando una articulación se lleva puesta en lugar de ir montada es el conjunto de requisitos que domina el compromiso.
El camino de carga pasa por una persona
Una articulación de robot falla contra elementos de máquina. Una articulación ponible falla contra un cuerpo. Cada decisión —límites de par, límites de velocidad, qué ocurre al perder la alimentación, cómo reacciona el mecanismo ante un empuje inesperado— tiene que sobrevivir al contacto con alguien de quien no puede esperarse que lea primero una hoja de especificaciones. En la práctica, esto empuja tres requisitos a lo alto de la lista: el dispositivo debe ser lo bastante retroaccionable como para que el usuario pueda moverlo sin ayuda, no debe atrapar un miembro si se pierde el control, y debe comportarse de forma predecible cuando se retira la fuente de alimentación a mitad de paso.
La masa se siente en el miembro, no se lee en una página
La masa es la única especificación con una penalización no lineal en el trabajo ponible. Unos 400 g extra llevados en la cadera los soporta en gran parte el tronco; los mismos 400 g distales a la rodilla hay que acelerarlos y desacelerarlos miles de veces por hora, y los trabajos publicados sobre la marcha con carga relacionan una y otra vez la masa distal con aumentos medibles del coste metabólico. Por eso los diseños ponibles suelen perseguir la densidad de par más que el par absoluto, y por eso la unidad más ligera de una gama suele elegirse para la articulación más alejada del cuerpo incluso cuando otra más pesada sería más fácil de empaquetar.
Transparencia y retroaccionabilidad
La transparencia de par —con qué exactitud el par de salida sigue a la corriente ordenada— es lo que hace posibles las estrategias de control de asistencia según necesidad. Depende de la inercia reflejada, del rozamiento en la etapa de reducción y de cuánta inercia propia del motor ve la salida. Una relación de reducción baja ayuda a las tres cosas a la vez: reduce el término de inercia reflejada, evita que la inercia del rotor se multiplique por el cuadrado de una relación grande, y en general deja menos rozamiento que compensar. El compromiso es que esa misma relación baja exige al motor producir más corriente por unidad de par de salida, y por eso estos módulos combinan una etapa 8:1 con bobinados en las decenas bajas de KV en lugar de con un bobinado rápido.
El ciclo de trabajo se parece a un ciclo de marcha, no a un ciclo de producción
Los ciclos de trabajo ponibles tienen una forma característica. Los pares de pico llegan brevemente y de forma predecible —el despegue del pie, la subida de escaleras, el paso de sentado a de pie—, mientras que el requisito continuo entre esos picos es modesto. La marcha en terreno llano produce típicamente velocidades angulares de articulación en los cientos bajos de grados por segundo en la rodilla y bastante menos en la cadera y el tobillo, mientras que levantarse de una silla o subir un escalón es lento pero con mucho par. Un actuador dimensionado solo frente al pico quedará sobredimensionado y caliente; uno dimensionado solo frente a la cifra continua se bloqueará en el momento en que la asistencia más importa. Ambas cifras deben considerarse frente al ciclo real.
Las seis cifras que deciden la elección
Las tablas de especificaciones de esta clase de módulo son largas, pero un número reducido de entradas mueve realmente una decisión de diseño. Estas son las seis, y cómo leer cada una con honestidad.
El par de pico no es un par de trabajo
El par de pico describe lo que el módulo puede producir durante un tiempo breve. Es útil para los transitorios —la ráfaga de aceleración que inicia un paso, la sobrecarga momentánea de recuperar el equilibrio— y no es una cifra que el reductor o el rodamiento de salida hayan demostrado soportar indefinidamente. Tratarlo como un valor continuo es el error de dimensionamiento más común en el trabajo ponible, y normalmente se descubre como una carcasa caliente más que como un fallo.
El par nominal es una afirmación térmica
El par nominal es el par que el módulo puede sostener manteniéndose dentro de sus límites térmicos en las condiciones declaradas. Por eso es sensible al montaje, a la temperatura ambiente y a la forma del ciclo: un módulo atornillado a un eslabón metálico que evacua el calor se comporta de forma distinta que el mismo módulo dentro de un brazalete acolchado. Cuando un exoesqueleto tiene que mantener una postura —por ejemplo, sostener un miembro parcialmente cargado durante la bipedestación—, ese caso debe compararse con el par nominal durante todo el periodo de mantenimiento, y no con el pico.
Velocidad a la salida de la articulación, no velocidad del motor
Las cifras de velocidad publicadas para estos módulos se dan en la brida de salida después de la reducción, que es lo que las hace útiles directamente. Merece la pena convertirlas a términos de articulación antes de cualquier comparación, porque los grados por segundo son la unidad que usan las publicaciones de biomecánica. En los tres módulos: el AKE90-8 KV35 registra 120 rpm nominales y 210 rpm en vacío, es decir, aproximadamente 720 y 1260 grados por segundo; el AKE80-8 KV30 registra 150 rpm y 195 rpm, aproximadamente 900 y 1170 grados por segundo; el AKE60-8 KV80 registra 180 rpm y 240 rpm, aproximadamente 1080 y 1440 grados por segundo. Las tres conversiones se derivan aquí y no se toman de una hoja de datos, así que la aritmética se muestra en lugar de ocultarse.
El detalle interesante es el orden. El módulo más pequeño tiene la velocidad de salida en vacío más alta, porque la velocidad en vacío sigue al bobinado y a la tensión de bus antes de aplicar la reducción. La velocidad rara vez es, por tanto, la restricción que separa a estos tres; el par y la masa sí lo son.
Densidad de par, citada de las dos formas
La densidad de par debería citarse en Nm por kilogramo, y siempre indicando junto a ella si usa el par nominal o el de pico, porque ambos dan clasificaciones muy distintas. Usando las cifras registradas: el AKE60-8 KV80 entrega unos 19 Nm/kg nominales y 48 Nm/kg de pico; el AKE80-8 KV30 unos 21 Nm/kg nominales y 53 Nm/kg de pico; el AKE90-8 KV35 unos 39 Nm/kg nominales y 121 Nm/kg de pico. El módulo más grande es cómodamente el más denso por cualquiera de las dos medidas, que es el argumento para colocarlo de forma proximal donde el cuerpo lo soporta, aunque sea el más pesado.
Tensión de alimentación y la batería que hay que llevar
Dos de los tres módulos están especificados a 48 V y uno a 24 V, y esa división importa más de lo que parece. La corriente cae para una potencia dada a medida que sube la tensión, así que las unidades de más corriente se benefician de un cableado más holgado de lo que un arnés ponible quiere realmente; a la inversa, mantenerse en un bus de menor tensión puede mantener todo el sistema dentro de la química de celdas y el juego de conectores ya elegidos para el dispositivo. Mezclar unidades de 24 V y 48 V en una misma prenda significa dos distribuciones y, normalmente, dos familias de variadores.
El juego y cómo se siente
Los tres módulos registran el mismo valor de juego, 0.15. Los registros de ToBMS no llevan una unidad coherente para este campo en el resto de la gama de actuadores —los valores en otros puntos se registran en unidades que parecen diferir entre familias—, así que la cifra debe tratarse como indicativa y no como un valor verificado en minutos de arco. El juego en una articulación ponible se siente más que se mide: aparece como una pequeña histéresis entre el perfil de asistencia ordenado y lo que percibe el usuario, y complica cualquier ley de control que estime el par de salida a partir del error de posición. Confirme la unidad y la carga de ensayo con el fabricante antes de diseñar en torno a la cifra.
Tres actuadores para exoesqueleto comparados
La tabla siguiente reúne los tres módulos ordenados por masa, lo que también los ordena por par. Cada valor es el publicado en la ficha de producto de ToBMS correspondiente.
| Modelo | Tensión nominal | Relación de reducción | Par nominal | Par máximo | Peso | Envolvente |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 24 V | 8:1 | 5 Nm | 12.5 Nm | 260 g | Ø69 × 25 mm |
| AKE80-8 KV30 | 48 V | 8:1 | 12 Nm | 30 Nm | 570 g | Ø87 × 32 mm |
| AKE90-8 KV35 | 48 V | 8:1 | 55 Nm | 170 Nm | 1400 g | Ø107.5 × 43.5 mm |
Los tres módulos están listados en la categoría Actuadores QDD de ToBMS. Los valores de par, masa y envolvente proceden de cada ficha de producto; la entrada de 1400 g se registra como 1400. La cifra de potencia nominal de los tres figura en la hoja de datos del fabricante, así que no se cita ninguna aquí: esa hoja de datos es la referencia cuando un balance de potencia dependa de ella. No hay ningún campo de diámetro de taladro ni de dimensiones del eje poblado para esta serie, así que más abajo no se hace ninguna afirmación sobre el paso de cables por el eje.
El primer patrón es que la masa y el par no son proporcionales. Pasar del AKE60-8 KV80 de 260 g al AKE80-8 KV30 de 570 g duplica aproximadamente la masa y más que duplica el par de pico; pasar además al AKE90-8 KV35 de 1.4 kg vuelve a duplicar aproximadamente la masa y multiplica el par de pico por más de cinco. Cada escalón compra proporcionalmente más par del que cuesta en kilogramos, y por eso la unidad más grande es también la más densa.
El segundo patrón es que los dos módulos más pesados comparten un bus de 48 V mientras que el más ligero funciona a 24 V. Para un exoesqueleto de miembro inferior que toma un módulo por articulación, esto determina si el dispositivo necesita una distribución o dos. También es la razón de que una decisión sobre un solo dispositivo aterrice a menudo en una única tensión de alimentación para todas las articulaciones, incluso allí donde una unidad más ligera encajaría mejor en una posición distal.
El tercer patrón es la longitud axial. Los tres son de forma de torta plana: todos tienen una longitud inferior a la mitad de su diámetro, con el mayor en 43.5 mm y el menor en 25 mm. Esa geometría encaja en articulaciones montadas lateralmente junto a la articulación anatómica, donde la dimensión que hay que minimizar es la perpendicular al miembro, y es la principal razón práctica por la que esta familia se considera para trabajo ponible en lugar de para carcasas estrechas y profundas.
Tres módulos AKE, tres posiciones de articulación
El orden anterior es por masa y por par. El orden siguiente es por articulación, que es como se toma habitualmente la decisión en la práctica.
AKE60-8 KV80 — tobillos y articulaciones distales
Con 260 g en una envolvente de 69 mm por 25 mm, el AKE60-8 KV80 es el módulo cuya descripción general dice que está pensado para articulaciones compactas de humanoides y exoesqueletos, y las cifras respaldan esa lectura. Sus 5 Nm nominales y 12.5 Nm de pico quedan cómodamente por encima de lo que se suele pedir a un tobillo en marcha llana, a la vez que se mantienen lo bastante bajos para que la unidad no domine el presupuesto de masa distal. Sus 180 rpm nominales y 240 rpm en vacío —aproximadamente 1080 y 1440 grados por segundo— lo convierten en el más rápido de los tres a la salida, lo que da un margen abundante sobre las velocidades de articulación registradas durante la marcha normal.
Dos detalles lo separan de los demás. Es el único especificado a 24 V, así que emparejarlo con una unidad proximal de 48 V implica dos raíles; además registra 14 pares de polos frente a 21 pares de polos en los dos mayores, lo que cambia los requisitos de conmutación y la relación entre frecuencia eléctrica y mecánica. Un punto práctico adicional: las corrientes nominal y de pico registradas son 4.8 A y 12 A, así que su cableado es ligero, y la ficha de ToBMS no lista especificaciones de encoder para esta serie: la resolución de realimentación debe confirmarse directamente con el fabricante.
AKE80-8 KV30 — la rodilla y el primer prototipo habitual
El AKE80-8 KV30 es la mitad de la gama y el módulo desde el que arrancan la mayoría de los diseños de rodilla. Doce newton-metro nominales y 30 Nm de pico en un cuerpo de 570 g dejan margen para las demandas transitorias del paso de sentado a de pie y de la subida de escaleras sin comprometer el diseño a una unidad de 1.4 kg en una articulación que el usuario balancea miles de veces por hora. Con 150 rpm nominales, 900 grados por segundo a la salida, hay envolvente de velocidad suficiente para la fase de balanceo, y su densidad de par registrada de unos 21 Nm/kg nominales se sitúa cerca del módulo más ligero a pesar de la mayor tensión de bus.
El fabricante recorre los módulos AKE a través de aplicaciones de articulaciones compactas, lo que da una idea razonable de cómo se comporta la salida 8:1 bajo carga manual y de cuánta diferencia hay entre la unidad más ligera y la intermedia cuando se ven juntas.
Vídeo de ToBMS sobre la serie AKEVer en YouTubeLa especificación de 48 V lo alinea con el módulo más grande, así que un dispositivo que use ambos necesita una sola distribución. Las corrientes registradas son 4.8 A nominales y 12 A de pico —las mismas que el AKE60-8 a pesar de la mayor tensión de alimentación—, que es exactamente el efecto de pasar a 48 V. Al igual que con las otras dos unidades, los registros de ToBMS no incluyen una cifra de potencia nominal ni un campo de dimensiones del eje, así que tanto un balance de potencia continuo como cualquier plan de cables que atraviese el eje tienen que resolverse contra el plano del fabricante.
AKE90-8 KV35 — caderas y articulaciones que soportan carga
El AKE90-8 KV35 es el caso atípico de este grupo y la razón por la que el término QDD en este contexto no debe leerse como par bajo. Cincuenta y cinco newton-metro nominales y 170 Nm de pico en un cuerpo de 107.5 mm por 43.5 mm y 1.4 kg es aproximadamente cuatro veces el par nominal de la unidad siguiente por poco más del doble de masa, y lo convierte en la cifra más densa de los tres por cualquiera de las dos medidas: unos 39 Nm/kg nominales y 121 Nm/kg de pico. Su descripción general lo sitúa en piernas de humanoides, exoesqueletos y módulos articulares de alta dinámica, y su salida nominal de 120 rpm —unos 720 grados por segundo— refleja un diseño sesgado hacia el par.
De ahí se siguen dos cosas. Esta es una unidad para articulaciones proximales: 1.4 kg colgados de una rodilla o un tobillo anulan su propia finalidad, mientras que en una cadera o en una articulación de asistencia montada en la cintura el cuerpo soporta la mayor parte. Y su corriente de pico registrada de 72 A, frente a 21 A nominales, significa que la etapa de potencia y el mazo de cables deben dimensionarse en torno al transitorio, y no en torno a la media. Combinado con 21 pares de polos y un bus de 48 V, este es el módulo en el que la selección del variador y la gestión térmica se convierten en trabajo real de diseño y no en una formalidad.
Dónde se usan estos actuadores
Los mismos tres módulos aparecen en varias categorías ponibles, y el patrón de qué unidad va dónde es lo bastante constante para servir como hipótesis de partida.
Asistencia a la marcha de miembro inferior
Los dispositivos de asistencia de cadera-rodilla-tobillo son el caso de uso dominante de esta familia. El patrón va de proximal a distal: AKE90-8 KV35 en la cadera, AKE80-8 KV30 en la rodilla y AKE60-8 KV80 en el tobillo. El razonamiento tiene menos que ver con la demanda de par de cada articulación que con el coste metabólico acumulado de llevar masa de forma distal. Las Exoesqueleto se especifican normalmente desde el extremo distal hacia atrás exactamente por esta razón.
Dispositivos de rehabilitación en la clínica
Los entrenadores de marcha y los bancos de rehabilitación fijos de clínica tienen una ventaja: la fuente de alimentación no se lleva puesta. Eso relaja la cuestión de la tensión de bus y desplaza el énfasis hacia la suavidad, la retroaccionabilidad y cómo se siente la articulación para un paciente que puede ser incapaz de ayudarla en absoluto. Los tres módulos aparecen junto a entradas de robot de rehabilitación en sus descripciones generales de ToBMS, y la baja relación de reducción es la razón de que encajen en trabajos donde se quiere un control de asistencia según necesidad.
Apoyo ocupacional e industrial
Los dispositivos de apoyo a la elevación piden algo distinto de nuevo: par alto intermitente, largos periodos de inactividad y, a menudo, límites estrictos sobre lo que ocurre cuando se pierde la alimentación. La retroaccionabilidad y una etapa de reducción transparente importan aquí más que los valores continuos, porque el dispositivo pasa buena parte de su ciclo a par cero y después tiene que entregar una asistencia grande durante unos segundos. La familia de módulos articulares encaja en general en este espacio de aplicación, y las tres unidades de aquí cubren su extremo de relación baja.
Interfaces de miembro superior y hombro
El apoyo de hombro y codo concentra el problema de empaquetado más difícil del trabajo ponible: la articulación que necesita asistencia está cerca del cuerpo, y cualquier cosa montada sobre ella resulta inmediatamente molesta. El AKE60-8 KV80 de 260 g y su longitud axial de 25 mm son el encaje más cercano de esta gama, y sus 12.5 Nm de pico son generosos para la flexión de codo. Cuando un diseño necesita asistencia en varios grados de libertad del tronco superior, la selección más amplia de robot humanoide incluye opciones en otros formatos.
Lista de comprobación para la selección
Las decisiones sobre Exoesqueleto suelen fijarse pronto, porque la geometría de la articulación y el recorrido del arnés se diseñan en torno a ellas. Estas comprobaciones pertenecen a antes y no a después de ese punto de congelación.
Ciclo de trabajo y factores humanos
- Construya el perfil par-tiempo para la actividad real —marcha llana, subida de escaleras, paso de sentado a de pie, levantamiento— y compruebe la parte sostenida frente al par nominal, recordando que el montaje y la ropa cambian el camino térmico.
- Compruebe los transitorios frente al par de pico y confirme después por separado con el fabricante qué están especificados a soportar en choque la etapa de reducción y el rodamiento de salida, ya que el pico es una cifra de corta duración y no un límite mecánico.
- Establezca qué debe hacer la articulación al perder la alimentación, durante la recuperación de un fallo y cuando el usuario empuja de forma inesperada, y confirme que la retroaccionabilidad respalda cada caso.
Mecánica y montaje
- Ajuste la envolvente a la anatomía antes de comparar pares: un cuerpo de 107.5 mm y un cuerpo de 69 mm no son intercambiables por mucho que digan las cifras, y 25 mm frente a 43.5 mm de grosor axial cambia si una unidad puede situarse junto a una articulación o no.
- Obtenga el plano mecánico del fabricante para la interfaz de salida. Las dimensiones de eje, taladro y rosca para esta serie figuran en el plano del fabricante, así que los patrones de tornillos y los brazos de palanca deberían resolverse desde ahí y no solo con los registros.
- Planifique el recorrido del mazo de cables como un mecanismo en sí mismo, incluidos el alivio de tracción a través de la articulación y lo que la carcasa hace al punto anatómico más cercano.
Alimentación y control
- Decida primero la tensión de bus, a partir de la química de celdas que se va a llevar, y después compruebe qué unidades encajan: mezclar unidades de 24 V y 48 V significa dos distribuciones y normalmente dos familias de variadores.
- Dimensione el variador y el mazo de cables para la corriente de pico mientras dimensiona el camino térmico para la corriente nominal, manteniendo separados ambos presupuestos: 72 A de pico frente a 21 A nominales en el módulo más grande muestra lo ancho que puede ser ese hueco.
- Confirme la resolución de realimentación, el protocolo y el comportamiento al encender directamente con el fabricante. ToBMS no registra ninguna especificación de encoder para esta serie, y el control vectorial (FOC) se registra como método de accionamiento sin detalle sobre la integración.
Preguntas frecuentes
Q¿Cuál es la diferencia entre un actuador para exoesqueleto y un módulo articular robótico normal?
El hardware es similar; la ponderación de los requisitos no lo es. Una articulación ponible se juzga por la masa en el miembro, por cómo se comporta frente a una persona en lugar de frente a un bastidor, y por lo que hace cuando se retira la alimentación. Esas tres restricciones tienden a favorecer una relación de reducción baja, una envolvente plana y la mayor densidad de par disponible, mientras que una articulación montada en una máquina puede sacrificar las tres en favor del par continuo y del coste.
Q¿Cuál de los tres encaja mejor en una articulación de rodilla?
El AKE80-8 KV30 es el punto de partida habitual. Con 570 g, 12 Nm nominales y 30 Nm de pico deja margen para el paso de sentado a de pie y la subida de escaleras sin pedir al usuario que acelere 1.4 kg en cada paso, y su salida nominal de 150 rpm —unos 900 grados por segundo— cubre las velocidades de la fase de balanceo registradas durante la marcha normal. Cuando la articulación además tiene que soportar de forma estática un peso corporal considerable, lo siguiente es comprobar ese requisito frente al par nominal durante todo el periodo de mantenimiento.
Q¿Por qué dos unidades funcionan a 48 V mientras que la más ligera funciona a 24 V?
Las cifras registradas muestran la consecuencia directamente: el AKE60-8 KV80 y el AKE80-8 KV30 registran ambos 4.8 A nominales y 12 A de pico, pero entregan 5 Nm y 12 Nm nominales respectivamente. El bus más alto permite que la corriente se mantenga similar mientras aproximadamente se duplica el par disponible. Para un dispositivo ponible, la elección tiene que ver en realidad con la batería: un sistema de menor tensión puede mantenerse dentro del conector y del número de celdas ya elegidos para la prenda, mientras que 48 V premia los diseños que ya llevan una batería de mayor tensión por otras razones.
Q¿Se pueden retroaccionar estos módulos si falla la alimentación?
Una relación de reducción baja deja en general un tren de engranajes más fácil de accionar desde el lado de salida que una alta, y las tres unidades de aquí usan la misma etapa 8:1. Dicho esto, el comportamiento real ante una pérdida de alimentación depende de la electrónica del variador y de cómo se comporta sin alimentación, y cualquier cifra de ese tipo figura en la ficha técnica del fabricante para esta serie. El requisito importa lo suficiente en el trabajo ponible como para confirmarlo con el fabricante y después ensayarlo en banco con el controlador previsto.
Q¿Cuánto juego tienen estos módulos y es importante?
Los tres registran 0.15, pero el campo de juego de ToBMS no se registra en una unidad coherente en el resto de la gama de actuadores, así que la cifra debe tratarse como indicativa. Importa de dos maneras: introduce histéresis entre los perfiles de asistencia ordenados y los percibidos, y complica cualquier esquema de control que estime el par de salida a partir del error de posición. Confirme si el fabricante los da en minutos de arco o en grados, a qué par, y antes o después del rodaje.
Q¿Por qué el módulo más grande es también el más denso?
Porque el par crece más rápido que la masa en estos tres. El AKE60-8 KV80 registra unos 19 Nm/kg nominales, el AKE80-8 KV30 unos 21 Nm/kg, y el AKE90-8 KV35 unos 39 Nm/kg, casi el doble de la unidad intermedia. Una salida densa no lo convierte en la elección correcta en todas partes: 1.4 kg es incómodo de forma distal a la rodilla, sea cual sea su par por kilogramo. La densidad es el argumento para colocarlo de forma proximal, no para colocarlo en todas partes.
Q¿Qué no me dicen los registros de ToBMS sobre estos tres?
Tres cosas en particular. No hay ninguna cifra de potencia nominal registrada para ninguno de los tres, así que el balance de potencia continuo tiene que venir de la hoja de datos. No hay registrada ninguna dimensión de eje, taladro o rosca, así que la interfaz mecánica no puede dibujarse desde los registros. Y no hay ninguna especificación de encoder registrada para esta serie, así que la resolución de realimentación, el protocolo y la multiplicación deben confirmarse con el fabricante antes de elegir un controlador. Cuando falta un valor, se ha dejado fuera de este artículo en lugar de rellenarlo.
Recursos oficiales
CubeMars publica una página de especificaciones para cada módulo, y esas páginas —y no los resúmenes de terceros— son la referencia para los valores térmicos, los detalles de realimentación, los planos mecánicos y el firmware vigente. Las páginas del fabricante de las unidades tratadas aquí son el AKE60-8 KV80, el AKE80-8 KV30 y el AKE90-8 KV35, con la serie completa listada en la página de la categoría QDD. Donde un registro de ToBMS guarda silencio —potencia nominal, dimensiones de la interfaz, especificación de realimentación, unidad de juego—, esas páginas o la hoja de datos correspondiente son el lugar donde cerrar la brecha.
Para continuar
Para pasar de la lectura a una preselección, tres herramientas funcionan en secuencia: toda la familia está en la categoría Actuadores QDD, los candidatos pueden acotarse por par, tensión y masa en el Selector de motores BLDC, y las unidades elegidas pueden confrontarse entre sí en la Comparativa de motores BLDC. Cuando un diseño necesita el motor integrado en el eslabón en lugar de entregado sellado, la categoría Motores par sin carcasa es la vía alternativa que muchos programas ponibles acaban considerando.
Dos guías de ToBMS se extienden lateralmente desde aquí. La Actuadores QDD: qué aporta una relación 8:1 repasa qué cambia mecánicamente una etapa 8:1, y la Cómo elegir un módulo de articulación (cinco actuadores CubeMars de 190 g a 1.4 kg) cubre las familias más amplias de módulos sellados que rodean a estos tres. Para comparaciones más allá de una sola serie, Motores BLDC para exoesqueletos reúne las coincidencias registradas en toda la gama, y la página de robot de rehabilitación cubre los dispositivos clínicos estrechamente relacionados.
La versión corta: elija primero la posición de la articulación, ajuste la envolvente a la anatomía, dimensione el par nominal frente al ciclo de trabajo de la marcha dentro de los límites térmicos y el par de pico frente al caso transitorio, y después fije la tensión de bus en torno a la batería que el usuario llevará realmente. La mayoría de las propiedades restantes de un actuador para exoesqueleto se derivan de esos cuatro puntos.







