
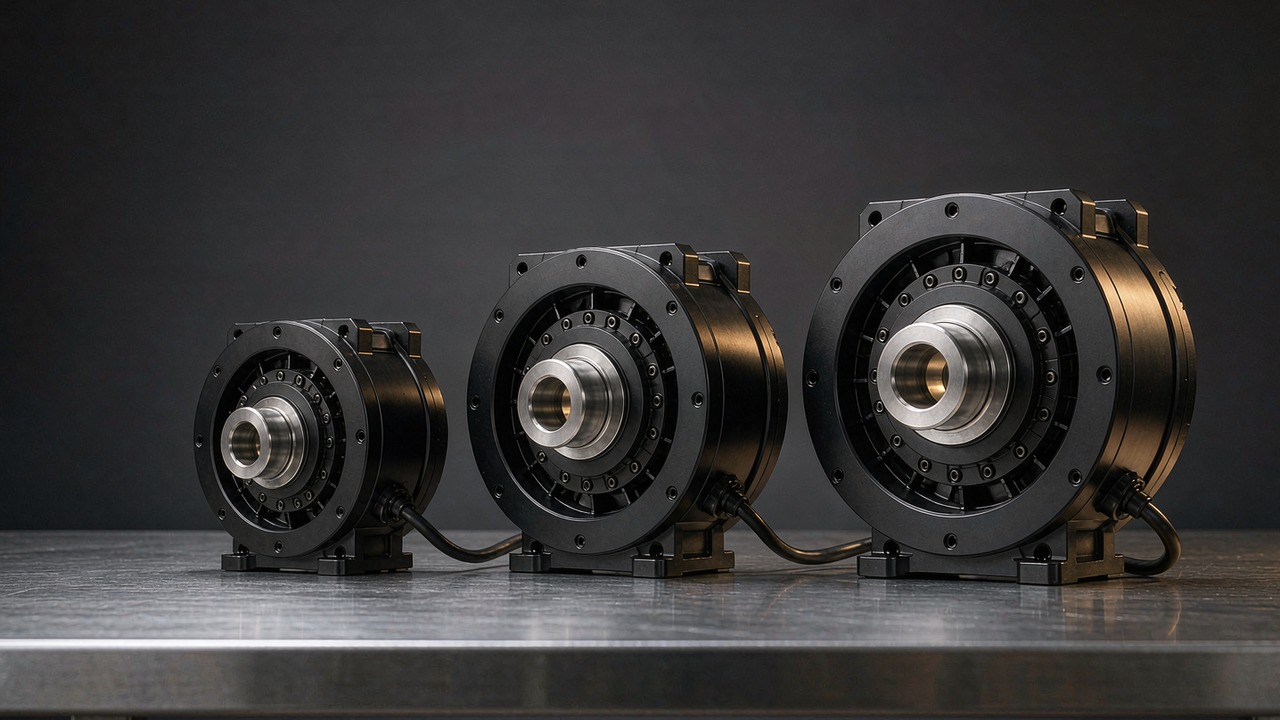
Un actionneur d'exosquelette répond à un cahier des charges plus exigeant qu'une articulation de robot ordinaire. Il doit porter sa propre source d'énergie, il se trouve à côté d'une personne plutôt qu'à l'intérieur d'un bâti de machine, et il doit rester sûr à déplacer même lorsque la batterie est à plat. Le choisir consiste rarement à chercher le couple le plus élevé de la page. Il s'agit de savoir quelle masse un membre est sommé de porter, quel couple l'articulation peut tenir en continu sans surchauffer, avec quelle facilité le porteur peut entraîner l'articulation en sens inverse et quelle vitesse le cycle de marche exige réellement. Ce guide examine trois modules CubeMars qui couvrent 260 g à 1.4 kg et 12.5 Nm à 170 Nm de couple de crête, et explique quelle spécification décide du choix à chaque position d'articulation.
Les trois unités ci-dessous partagent une même architecture — un moteur brushless entraînant un étage planétaire sous commande vectorielle — et toutes trois utilisent le même rapport de réduction 8:1. Ce qui les sépare, c'est la tension d'alimentation, l'encombrement et la classe de couple, et ces différences se projettent sur la hanche, le genou et la cheville — seule la tension de bus est partagée par deux des trois. Chaque valeur de cet article provient des fiches produit ToBMS ou de la spécification publiée par le fabricant, à l'exception des conversions d'unités, qui sont signalées comme dérivées là où elles apparaissent ; rien ici n'est estimé, et lorsqu'une valeur n'est pas enregistrée, elle est signalée comme manquante plutôt que remplie.
Réponse rapide
Pour la plupart des conceptions de membre inférieur, la décision suit la position de l'articulation plutôt qu'un classement unique. L'Actionneur à entraînement quasi direct CubeMars AKE60-8 KV80, à 260 g et 12.5 Nm de couple de crête, convient à la cheville et aux autres articulations distales, là où la masse ajoutée se fait sentir à chaque pas. L'Actionneur à entraînement quasi direct CubeMars AKE80-8 KV30, à 570 g et 30 Nm de couple de crête, est le point de départ habituel pour un genou. L'Actionneur à entraînement quasi direct CubeMars AKE90-8 KV35, à 1.4 kg et 170 Nm de couple de crête, est le seul des trois dimensionné pour une hanche qui soutient directement le poids du corps.
Les trois appartiennent à une famille d'actionneurs QDD, et ce n'est pas un détail. Un faible rapport de réduction maintient l'inertie ramenée à une valeur faible, laisse le réducteur relativement facile à entraîner par la sortie et permet à l'articulation de bouger lorsque le contrôleur n'applique aucun couple. Ces trois propriétés comptent bien davantage lorsque la charge fixée est une personne que lorsqu'il s'agit d'un segment de robot, ce qui explique pourquoi la conception à faible rapport revient sans cesse dans les travaux sur le porté, même lorsqu'une unité à rapport élevé serait plus compacte pour le même couple.
Qu'est-ce qui fait d'un actionneur un actionneur d'exosquelette
Le matériel n'a rien d'exotique. Ce qui change lorsqu'une articulation est portée plutôt que montée, c'est l'ensemble des exigences qui domine le compromis.
Le chemin de charge passe par une personne
Une articulation de robot, quand elle lâche, abîme des pièces mécaniques. Une articulation portée, quand elle lâche, s'en prend à un corps. Chaque décision — limites de couple, limites de vitesse, ce qui se passe en cas de perte d'alimentation, réaction du mécanisme à une poussée inattendue — doit survivre au contact de quelqu'un dont on ne peut pas attendre qu'il lise d'abord une fiche de spécifications. En pratique, cela fait remonter trois exigences en tête de liste : l'appareil doit être suffisamment rétroentraînable pour qu'un porteur puisse le déplacer sans aide, il ne doit pas emprisonner un membre si la commande est perdue, et il doit se comporter de façon prévisible lorsque la source d'énergie est coupée en pleine foulée.
La masse se ressent au membre, elle ne se lit pas sur une page
La masse est la spécification dont la pénalité est non linéaire dans le travail porté. Un surplus de 400 g porté à la hanche est en grande partie soutenu par le tronc ; les mêmes 400 g en aval du genou doivent être accélérés et décélérés des milliers de fois par heure, et les travaux publiés sur la marche en charge relient de façon répétée la masse distale à des augmentations mesurables du coût métabolique. C'est pourquoi les conceptions portées visent généralement la densité de couple plutôt que le couple absolu, et pourquoi l'unité la plus légère d'une gamme est souvent retenue pour l'articulation la plus éloignée du corps, même lorsqu'une unité plus lourde serait plus facile à loger.
Transparence et rétroentraînabilité
La transparence en couple — la précision avec laquelle le couple de sortie suit le courant commandé — est ce qui rend possibles les stratégies de commande de type assist-as-needed. Elle dépend de l'inertie ramenée, du frottement dans l'étage de réduction et de la part d'inertie propre du moteur que voit la sortie. Un faible rapport de réduction aide les trois à la fois : il réduit le terme d'inertie ramenée, évite que l'inertie de rotor soit multipliée par le carré d'un rapport élevé et laisse en général moins de frottement à compenser. Le compromis, c'est que ce même faible rapport demande au moteur de produire plus de courant par unité de couple de sortie, ce qui explique pourquoi ces modules associent un étage 8:1 à des bobinages dans les dizaines basses de KV plutôt qu'à un bobinage rapide.
Le cycle de service ressemble à un cycle de marche, pas à un cycle de production
Les cycles de service portés ont une forme particulière. Les couples de crête arrivent brièvement et de façon prévisible — poussée d'impulsion, montée d'escalier, lever depuis une chaise —, tandis que l'exigence continue entre ces pics reste modeste. La marche sur sol plat produit typiquement des vitesses angulaires d'articulation dans les centaines basses de degrés par seconde au genou et bien moins à la hanche et à la cheville, alors que se lever d'une chaise ou monter une marche est lent mais très chargé en couple. Un actionneur dimensionné sur la seule valeur de crête sera surdimensionné et chaud ; un actionneur dimensionné sur la seule valeur continue calera au moment où l'assistance compte le plus. Les deux chiffres doivent être considérés par rapport au cycle réel.
Les six chiffres qui décident du choix
Les tableaux de spécifications de cette classe de module sont longs, mais seules quelques entrées changent réellement une décision de conception. Voici les six, et comment lire chacune honnêtement.
Le couple de crête n'est pas un couple de travail
Le couple de crête décrit ce que le module peut produire pendant un court instant. Il est utile pour les transitoires — la pointe d'accélération qui lance un pas, la brève surcharge du rattrapage d'équilibre — et ce n'est pas un chiffre dont on a montré que le réducteur ou le roulement de sortie y survivent indéfiniment. Le traiter comme une valeur continue est l'erreur de dimensionnement la plus courante dans le travail porté, et elle se découvre généralement sous la forme d'un carter chaud plutôt que d'une défaillance.
Le couple nominal est un énoncé thermique
Le couple nominal est le couple que le module peut tenir en restant dans ses limites thermiques dans des conditions données. Il est donc sensible au montage, à la température ambiante et à la forme du cycle de service : un module boulonné sur un segment métallique qui évacue la chaleur se comporte autrement que le même module enfermé dans un manchon rembourré. Lorsqu'un exosquelette doit tenir une posture — soutenir un membre partiellement chargé pendant une station debout, par exemple —, ce cas se compare au couple nominal pendant toute la durée de maintien, et non au couple de crête.
La vitesse de sortie au niveau de l'articulation, pas la vitesse moteur
Les vitesses publiées pour ces modules sont données à la bride de sortie après réduction, ce qui les rend directement utilisables. Les convertir en termes d'articulation mérite d'être fait avant toute comparaison, car le degré par seconde est l'unité qu'emploient les publications de biomécanique. Pour les trois modules : l'AKE90-8 KV35 annonce 120 rpm nominaux et 210 rpm à vide, soit environ 720 et 1260 degrés par seconde ; l'AKE80-8 KV30 annonce 150 rpm et 195 rpm, soit environ 900 et 1170 degrés par seconde ; l'AKE60-8 KV80 annonce 180 rpm et 240 rpm, soit environ 1080 et 1440 degrés par seconde. Ces trois conversions sont calculées ici plutôt que reprises d'une fiche technique, de sorte que le calcul est montré plutôt que masqué.
Le détail intéressant, c'est l'ordre. Le plus petit module a la vitesse de sortie à vide la plus élevée, parce que la vitesse à vide dépend du bobinage et de la tension de bus avant que la réduction ne soit appliquée. La vitesse est donc rarement la contrainte qui sépare ces trois unités ; ce sont le couple et la masse.
La densité de couple, donnée dans les deux sens
La densité de couple doit être donnée en Nm par kilogramme, et toujours en précisant si elle utilise le couple nominal ou le couple de crête, car les deux donnent des classements très différents. Avec les chiffres enregistrés : l'AKE60-8 KV80 délivre environ 19 Nm/kg en nominal et 48 Nm/kg en crête ; l'AKE80-8 KV30 environ 21 Nm/kg en nominal et 53 Nm/kg en crête ; l'AKE90-8 KV35 environ 39 Nm/kg en nominal et 121 Nm/kg en crête. Le plus gros module est largement le plus dense selon l'une ou l'autre mesure, ce qui plaide pour le placer en position proximale, là où le corps le porte, même s'il est le plus lourd.
La tension d'alimentation et la batterie à porter
Deux des trois modules sont annoncés en 48 V et un en 24 V, et ce partage compte plus qu'il n'y paraît. Le courant diminue, à puissance donnée, à mesure que la tension augmente, si bien que les unités à fort courant gagnent à un câblage plus généreux qu'un harnais porté ne le souhaite vraiment ; à l'inverse, rester sur un bus de tension plus bas peut maintenir tout le système dans la chimie d'accus et le jeu de connecteurs déjà choisis pour l'appareil. Mélanger des unités 24 V et 48 V dans un même vêtement signifie deux distributions, et généralement deux familles de variateurs.
Le jeu et ce qu'il fait ressentir
Les trois modules enregistrent la même valeur de jeu, 0.15. Les fiches ToBMS ne portent pas d'unité cohérente pour ce champ sur l'ensemble de la gamme d'actionneurs — les valeurs enregistrées ailleurs semblent utiliser des unités qui diffèrent d'une famille à l'autre —, si bien que ce nombre doit être traité comme indicatif et non comme une valeur vérifiée en minutes d'arc. Le jeu dans une articulation portée se ressent plus qu'il ne se mesure : il se manifeste par une petite hystérésis entre le profil d'assistance commandé et ce que le porteur perçoit, et il complique toute loi de commande qui estime le couple de sortie à partir de l'erreur de position. Confirmez l'unité et la charge d'essai auprès du fabricant avant de concevoir sur cette valeur.
Trois actionneurs d'exosquelette comparés
Le tableau ci-dessous rassemble les trois modules classés par masse, ce qui les classe aussi par couple. Chaque valeur est telle que publiée dans chaque fiche produit ToBMS.
| Modèle | Tension nominale | Rapport de réduction | Couple nominal | Couple de crête | Masse | Encombrement |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 24 V | 8:1 | 5 Nm | 12.5 Nm | 260 g | Ø69 × 25 mm |
| AKE80-8 KV30 | 48 V | 8:1 | 12 Nm | 30 Nm | 570 g | Ø87 × 32 mm |
| AKE90-8 KV35 | 48 V | 8:1 | 55 Nm | 170 Nm | 1400 g | Ø107.5 × 43.5 mm |
Les trois modules sont répertoriés dans la catégorie Actionneurs QDD de ToBMS. Les valeurs de couple, de masse et d'encombrement proviennent de chaque fiche produit ; l'entrée de 1400 g est enregistrée comme 1400. Une puissance nominale pour les trois figure dans la fiche technique du fabricant, donc aucune n'est citée ici — cette fiche technique est la référence lorsqu'un bilan de puissance en dépend. Aucun champ d'alésage ou de dimension d'arbre n'est renseigné pour cette série, si bien qu'aucune affirmation sur le cheminement des câbles dans l'axe n'est faite ci-dessous.
Le premier motif est que la masse et le couple ne sont pas proportionnels. Passer de l'AKE60-8 KV80 de 260 g à l'AKE80-8 KV30 de 570 g double à peu près la masse et plus que double le couple de crête ; passer ensuite à l'AKE90-8 KV35 de 1.4 kg double encore à peu près la masse et multiplie le couple de crête par plus de cinq. Chaque palier achète proportionnellement plus de couple qu'il ne coûte de kilogrammes, ce qui explique pourquoi l'unité la plus grosse est aussi la plus dense.
Le deuxième motif est que les deux modules les plus lourds partagent un bus 48 V tandis que le plus léger fonctionne en 24 V. Pour un exosquelette de membre inférieur qui tire un module par articulation, cela détermine si l'appareil a besoin d'une distribution ou de deux. C'est aussi pourquoi une décision prise à l'échelle d'un appareil aboutit souvent à une seule tension d'alimentation pour toutes les articulations, même là où une unité plus légère conviendrait mieux à une position distale.
Le troisième motif est la longueur axiale. Les trois sont de forme plate : chacune a une longueur inférieure à la moitié de son diamètre, la plus grande à 43.5 mm et la plus petite à 25 mm. Cette géométrie convient aux articulations montées latéralement le long de l'articulation anatomique, là où la dimension à minimiser est celle perpendiculaire au membre, et c'est la principale raison pratique pour laquelle cette famille est envisagée pour le travail porté plutôt que pour des carters étroits et profonds.
Trois modules AKE, trois positions d'articulation
Le classement ci-dessus se fait par masse et par couple. Celui qui suit se fait par articulation, ce qui correspond à la façon dont la décision est réellement prise.
AKE60-8 KV80 — chevilles et articulations distales
À 260 g dans un encombrement de 69 mm par 25 mm, l'AKE60-8 KV80 est le module dont la présentation le décrit comme destiné aux articulations compactes d'humanoïdes et d'exosquelettes, et les chiffres confirment cette lecture. Ses 5 Nm nominaux et 12.5 Nm en crête se situent confortablement au-dessus de ce qu'on demande habituellement à une cheville en marche sur sol plat, tout en restant assez bas pour que l'unité ne domine pas le budget de masse distale. Ses 180 rpm nominaux et 240 rpm à vide — environ 1080 et 1440 degrés par seconde — en font le plus rapide des trois en sortie, ce qui laisse une marge abondante sur les vitesses d'articulation rapportées pendant la marche normale.
Deux détails le distinguent des autres. C'est le seul annoncé en 24 V, donc l'associer à une unité proximale en 48 V implique deux rails ; il enregistre aussi 14 paires de pôles contre 21 sur les deux plus gros, ce qui change les exigences de commutation et la relation entre fréquence électrique et fréquence mécanique. Un point pratique supplémentaire : les courants nominal et de crête enregistrés sont de 4.8 A et 12 A, donc son câblage reste léger, et la fiche ToBMS ne liste aucune spécification de codeur pour cette série — la résolution du retour doit être confirmée directement auprès du fabricant.
AKE80-8 KV30 — le genou, et le premier prototype habituel
L'AKE80-8 KV30 est le milieu de la gamme et le module par lequel commencent la plupart des conceptions de genou. Douze newton-mètres nominaux et 30 Nm en crête dans un corps de 570 g laissent de la place aux exigences transitoires du lever de chaise et de la montée d'escalier sans engager la conception sur une unité de 1.4 kg à une articulation que le porteur balance des milliers de fois par heure. À 150 rpm nominaux, soit 900 degrés par seconde en sortie, il dispose d'une enveloppe de vitesse suffisante pour la phase de balancement, et sa densité de couple enregistrée d'environ 21 Nm/kg en nominal reste proche du module le plus léger malgré la tension de bus plus élevée.
Le fabricant enchaîne les modules AKE sur des applications d'articulations compactes, ce qui donne une idée raisonnable du comportement de la sortie 8:1 sous une charge à la main et de l'écart entre l'unité la plus légère et l'unité intermédiaire lorsqu'on les voit ensemble.
Vidéo ToBMS sur la série AKEVoir sur YouTubeL'annonce en 48 V l'aligne sur le plus gros module, donc un appareil qui utilise les deux n'a besoin que d'une seule distribution. Les courants enregistrés sont de 4.8 A en nominal et 12 A en crête — les mêmes que l'AKE60-8 malgré l'alimentation plus élevée, ce qui est exactement l'effet du passage au 48 V. Comme pour les deux autres unités, les fiches ToBMS n'incluent ni puissance nominale ni champ de dimension d'arbre, si bien qu'un bilan de puissance continu comme un plan de câblage traversant l'axe doivent être arrêtés sur le plan du fabricant.
AKE90-8 KV35 — hanches et articulations porteuses
L'AKE90-8 KV35 est l'exception de ce groupe et la raison pour laquelle le terme quasi direct ne doit pas être lu ici comme synonyme de faible couple. Cinquante-cinq newton-mètres nominaux et 170 Nm en crête dans un corps de 107.5 mm par 43.5 mm pesant 1.4 kg représentent environ quatre fois le couple nominal de l'unité immédiatement inférieure pour un peu plus du double de la masse, ce qui en fait la valeur la plus dense des trois selon l'une ou l'autre mesure — environ 39 Nm/kg en nominal et 121 Nm/kg en crête. Sa présentation le positionne sur les jambes humanoïdes, les exosquelettes et les modules articulaires très dynamiques, et sa sortie nominale de 120 rpm — environ 720 degrés par seconde — traduit une conception orientée vers le couple.
Deux conséquences en découlent. C'est une unité d'articulation proximale : 1.4 kg suspendu à un genou ou à une cheville irait contre son propre objectif, alors qu'à une hanche ou à une articulation d'assistance montée à la taille, le corps en porte l'essentiel. Et son courant de crête enregistré de 72 A, contre 21 A en nominal, signifie que l'étage de puissance et le harnais doivent être dimensionnés autour du transitoire, et non de la moyenne. Combiné à 21 paires de pôles et à un bus 48 V, c'est le module où le choix du variateur et la gestion thermique deviennent un véritable travail de conception plutôt qu'une formalité.
Où ces actionneurs sont utilisés
Les trois mêmes modules apparaissent dans plusieurs catégories portées, et la logique d'affectation est suffisamment constante pour servir d'hypothèse de départ.
Assistance à la marche du membre inférieur
Les dispositifs d'assistance hanche-genou-cheville sont le cas d'usage dominant de cette famille. La logique va du proximal au distal : Actionneur à entraînement quasi direct CubeMars AKE90-8 KV35 à la hanche, Actionneur à entraînement quasi direct CubeMars AKE80-8 KV30 au genou et Actionneur à entraînement quasi direct CubeMars AKE60-8 KV80 à la cheville. Le raisonnement tient moins au couple demandé par chaque articulation qu'au coût métabolique cumulé du transport de masse en distal. Les Exosquelette sont d'ailleurs généralement spécifiées en partant de l'extrémité distale et en remontant, pour cette raison précise.
Dispositifs de rééducation en clinique
Les appareils de marche en clinique et les bancs de rééducation fixes ont un avantage : l'alimentation n'est pas portée. Cela détend la question de la tension de bus et déplace l'accent sur la douceur, la rétroentraînabilité et la sensation de l'articulation pour un patient qui peut être incapable de l'aider. Les trois modules apparaissent aux côtés d'entrées robot de rééducation dans leurs présentations ToBMS, et le faible rapport de réduction est la raison pour laquelle ils conviennent aux applications où l'on veut une commande de type assist-as-needed.
Soutien professionnel et industriel
Les dispositifs d'aide à la manutention demandent autre chose encore : un couple élevé intermittent, de longues périodes d'inactivité et souvent des limites strictes sur ce qui se passe en cas de perte d'alimentation. La rétroentraînabilité et un étage de réduction transparent comptent davantage que les valeurs continues, parce que l'appareil passe une grande partie de son service à couple nul puis doit délivrer une assistance importante pendant quelques secondes. La famille des modules articulaires convient généralement à cet espace d'application, et les trois unités présentées ici en couvrent l'extrémité à faible rapport.
Interfaces de membre supérieur et d'épaule
Le soutien d'épaule et de coude concentre le problème d'intégration le plus difficile du travail porté : l'articulation qui a besoin d'assistance est proche du corps, et tout ce qui y est monté est immédiatement mal accepté. L'AKE60-8 KV80 de 260 g et sa longueur axiale de 25 mm sont l'ajustement le plus proche de cette gamme, et son couple de crête de 12.5 Nm est généreux pour la flexion du coude. Lorsqu'une conception a besoin d'assistance sur plusieurs degrés de liberté du haut du corps, la sélection plus large du robot humanoïde inclut des options dans d'autres formats.
Liste de contrôle pour le choix
Les choix d'actionneur d'exosquelette sont généralement figés tôt, parce que la géométrie de l'articulation et le cheminement du harnais sont conçus autour d'eux. Ces vérifications ont leur place avant ce point de gel plutôt qu'après.
Cycle de service et facteurs humains
- Établissez le profil couple-temps de l'activité réelle — marche sur sol plat, montée d'escalier, lever de chaise, manutention — et vérifiez la partie soutenue par rapport au couple nominal, en gardant en tête que le montage et les vêtements modifient le chemin thermique.
- Vérifiez les transitoires par rapport au couple de crête, puis confirmez séparément auprès du fabricant ce que l'étage de réduction et le roulement de sortie sont donnés pour supporter en choc, car la crête est une valeur de courte durée et non une limite mécanique.
- Déterminez ce que l'articulation doit faire en cas de perte d'alimentation, lors d'un rétablissement après défaut et lorsque le porteur pousse de façon inattendue — et confirmez que la rétroentraînabilité couvre chacun de ces cas.
Mécanique et montage
- Adaptez l'encombrement à l'anatomie avant de comparer les couples : un corps de 107.5 mm et un corps de 69 mm ne sont pas interchangeables, quels que soient les chiffres, et 25 mm contre 43.5 mm d'épaisseur axiale déterminent si une unité peut seulement se placer le long d'une articulation.
- Le plan mécanique du fabricant pour l'interface de sortie est à demander. Les dimensions d'arbre, d'alésage et de filetage de cette série figurent sur le plan du fabricant, si bien que les entraxes de fixation et les bras de levier sont à arrêter à partir de là plutôt que des seules fiches.
- Planifiez le cheminement du harnais comme un mécanisme à part entière, y compris la décharge de traction de part et d'autre de l'articulation et l'effet du carter sur le repère anatomique le plus proche.
Alimentation et commande
- Décidez d'abord de la tension de bus, à partir de la chimie d'accus à porter, puis vérifiez quelles unités conviennent — mélanger des unités 24 V et 48 V signifie deux distributions et généralement deux familles de variateurs.
- Dimensionnez le variateur et le harnais pour le courant de crête tout en dimensionnant le chemin thermique pour le courant nominal, en gardant les deux budgets séparés — 72 A en crête contre 21 A en nominal sur le plus gros module montre l'ampleur que cet écart peut prendre.
- Confirmez la résolution du retour, le protocole et le comportement à la mise sous tension directement auprès du fabricant. ToBMS n'enregistre aucune spécification de codeur pour cette série, et la commande vectorielle (FOC) est enregistrée comme méthode d'entraînement sans détail sur l'intégration.
Questions fréquentes
QQuelle différence y a-t-il entre un actionneur d'exosquelette et un module articulaire de robot ordinaire ?
Le matériel est similaire ; la pondération des exigences ne l'est pas. Une articulation portée est jugée sur la masse au niveau du membre, sur la façon dont elle se comporte face à un humain plutôt qu'à un bâti et sur ce qu'elle fait lorsque l'alimentation est coupée. Ces trois contraintes tendent à favoriser un faible rapport de réduction, un encombrement plat et la densité de couple la plus élevée disponible, alors qu'une articulation montée sur machine peut échanger ces trois atouts contre du couple continu et du coût.
QLaquelle des trois convient le mieux à une articulation de genou ?
L'AKE80-8 KV30 est le point de départ habituel. À 570 g avec 12 Nm nominaux et 30 Nm en crête, il laisse de la marge pour le lever de chaise et la montée d'escalier sans demander au porteur d'accélérer 1.4 kg à chaque pas, et sa sortie nominale de 150 rpm — environ 900 degrés par seconde — couvre les vitesses de phase de balancement rapportées en marche normale. Lorsque l'articulation doit en plus soutenir statiquement une part importante du poids du corps, l'étape suivante consiste à vérifier cette exigence par rapport au couple nominal sur toute la durée de maintien.
QPourquoi deux unités fonctionnent-elles en 48 V alors que la plus légère est en 24 V ?
Les chiffres enregistrés montrent directement la conséquence : l'AKE60-8 KV80 et l'AKE80-8 KV30 enregistrent tous deux 4.8 A en nominal et 12 A en crête, mais délivrent respectivement 5 Nm et 12 Nm nominaux. Le bus plus élevé permet au courant de rester comparable tout en doublant à peu près le couple disponible. Pour un appareil porté, le choix porte en réalité sur le pack de batteries — un système à tension plus basse peut rester dans le jeu de connecteurs et de cellules déjà retenu pour le vêtement, tandis que le 48 V récompense les conceptions qui portent déjà un pack de tension plus élevée pour d'autres raisons.
QCes modules peuvent-ils être rétroentraînés en cas de coupure d'alimentation ?
Un faible rapport de réduction laisse en général un train d'engrenages plus facile à entraîner par la sortie qu'un rapport élevé, et les trois unités présentées ici utilisent le même étage 8:1. Cela dit, le comportement réel en cas de perte d'alimentation dépend de l'électronique du variateur et de sa façon de se comporter hors tension, et toute valeur de ce type figure dans la fiche technique du fabricant pour cette série. L'exigence compte assez dans le travail porté pour être confirmée auprès du fabricant, puis testée au banc avec le contrôleur prévu.
QQuel jeu ces modules présentent-ils, et est-ce que cela compte ?
Les trois enregistrent 0.15, mais le champ de jeu des fiches ToBMS n'est pas enregistré dans une unité cohérente sur l'ensemble de la gamme d'actionneurs, si bien que la valeur doit être traitée comme indicative. Cela compte de deux façons : le jeu introduit une hystérésis entre le profil d'assistance commandé et celui perçu, et il complique toute loi de commande qui estime le couple de sortie à partir de l'erreur de position. Confirmez si le fabricant donne des minutes d'arc ou des degrés, à quel couple, et avant ou après rodage.
QPourquoi le plus gros module est-il aussi le plus dense ?
Parce que le couple croît plus vite que la masse sur ces trois unités. L'AKE60-8 KV80 enregistre environ 19 Nm/kg en nominal, l'AKE80-8 KV30 environ 21 Nm/kg et l'AKE90-8 KV35 environ 39 Nm/kg — près du double de l'unité intermédiaire. Une sortie dense n'en fait pas le bon choix partout : 1.4 kg est inconfortable en distal du genou, quel que soit son couple par kilogramme. La densité plaide pour le placer en position proximale, pas pour le placer partout.
QQue ne me disent pas les fiches ToBMS sur ces trois unités ?
Trois choses en particulier. Aucune puissance nominale n'est enregistrée pour l'une des trois, donc un bilan de puissance continu doit venir de la fiche technique. Aucune dimension d'arbre, d'alésage ou de filetage n'est enregistrée, donc l'interface mécanique ne peut pas être dessinée à partir des fiches. Et aucune spécification de codeur n'est enregistrée pour cette série, donc la résolution du retour, le protocole et la multiplication doivent être confirmés auprès du fabricant avant de choisir un contrôleur. Lorsqu'une valeur manque, elle a été laissée hors de cet article plutôt que remplie.
Ressources officielles
CubeMars publie une page de spécifications pour chaque module, et ce sont ces pages — et non des résumés de tiers — qui font référence pour les valeurs thermiques, les détails de retour d'information, les plans mécaniques et le micrologiciel en vigueur. Les pages fabricant des unités traitées ici sont l'AKE60-8 KV80, l'AKE80-8 KV30 et l'AKE90-8 KV35, la série complète étant répertoriée sur la page de catégorie des entraînements quasi directs. Là où une fiche ToBMS est muette — puissance nominale, dimensions d'interface, spécification de retour, unité du jeu —, ces pages ou la fiche technique correspondante sont l'endroit où combler l'écart.
Pour aller plus loin
Pour passer de la lecture à une présélection, trois outils travaillent en séquence : toute la famille se trouve dans la catégorie Actionneurs QDD, les candidats peuvent être réduits par couple, tension et masse dans Choisir un moteur BLDC, et les unités retenues peuvent être confrontées entre elles dans Comparer les moteurs BLDC. Lorsqu'une conception exige le moteur intégré dans le segment plutôt que livré scellé, la catégorie Moteurs couple frameless est la voie alternative que beaucoup de programmes portés finissent par envisager.
Deux guides ToBMS prolongent celui-ci. Le Actionneurs à entraînement quasi direct : ce qu'un rapport 8:1 apporte détaille ce qu'un étage 8:1 change mécaniquement, et le Choisir un module articulaire (cinq actionneurs CubeMars de 190 g à 1.4 kg) couvre les familles de modules scellés plus larges qui entourent ces trois unités. Pour des comparaisons au-delà d'une seule série, Exosquelette rassemble les correspondances enregistrées sur toute la gamme, et la page Robot de rééducation couvre les appareils cliniques étroitement apparentés.
La version courte : choisissez d'abord la position de l'articulation, adaptez l'encombrement à l'anatomie, dimensionnez le couple nominal sur le cycle de marche dans les limites thermiques et le couple de crête sur le cas transitoire, puis fixez la tension de bus autour du pack de batteries que le porteur portera réellement. La plupart des propriétés restantes d'un actionneur d'exosquelette découlent de ces quatre points.







