
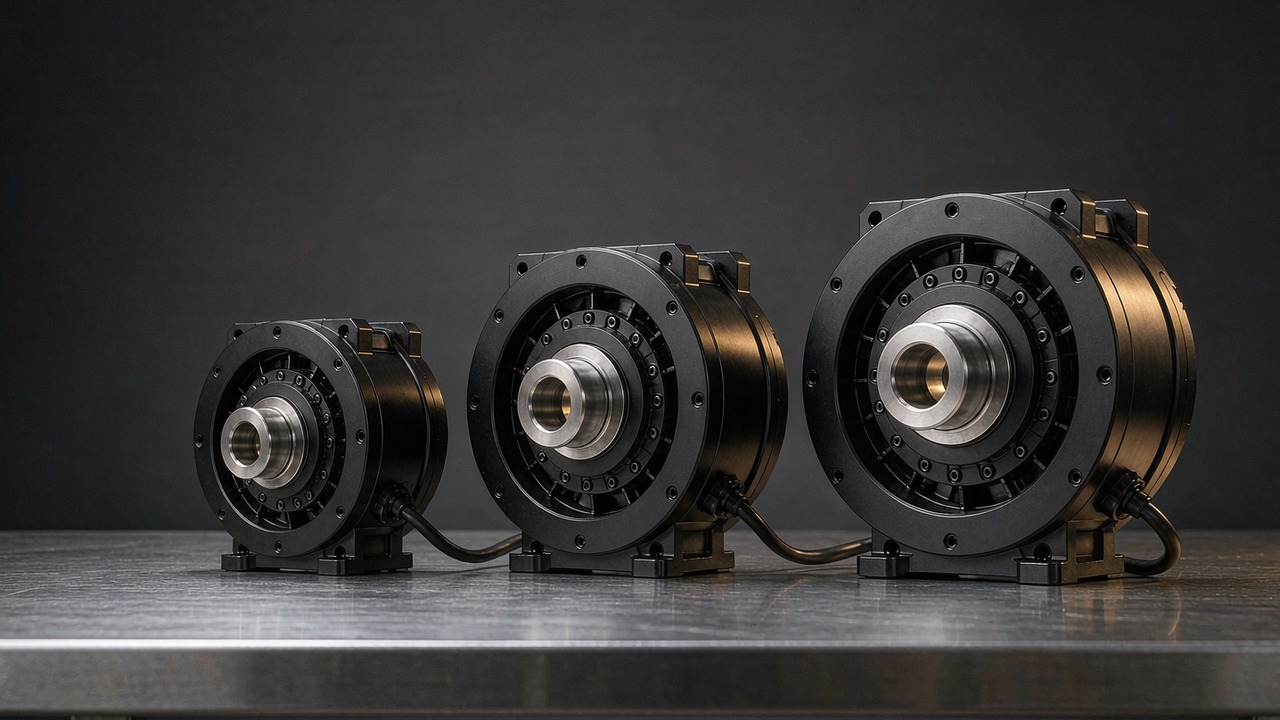
Um atuador de exoesqueleto responde a uma exigência mais difícil do que uma junta de robô comum. Tem de transportar a sua própria fonte de energia, fica ao lado de uma pessoa em vez de dentro da estrutura de uma máquina, e tem de continuar seguro de mover mesmo quando a bateria está descarregada. Escolher um raramente consiste em procurar o maior valor de torque da página. Trata-se de quanta massa se pede que um membro transporte, de quanto torque a junta consegue manter em contínuo sem se aquecer em excesso, de quão facilmente o usuário consegue mover a junta no sentido inverso, e de quanta velocidade o ciclo de marcha (gait cycle) exige de fato. Este guia percorre três módulos CubeMars que vão de 260 g a 1.4 kg e de 12.5 Nm a 170 Nm de pico, e explica qual especificação decide a escolha em cada posição de junta.
As três unidades abaixo partilham uma só arquitetura - um motor sem escovas a acionar um estágio planetário sob controle orientado por campo - e todas usam a mesma redução de 8:1. O que as separa é a tensão de alimentação, as dimensões e a classe de torque, e essas diferenças correspondem a quadril, joelho e tornozelo (ankle) - só a tensão de barramento é partilhada por duas das três. Todos os valores deste artigo provêm dos registros de produto da ToBMS ou da especificação publicada pelo fabricante, à exceção das conversões de unidades, que são assinaladas como derivadas onde aparecem; nada aqui é estimado, e quando um valor não está registrado é assinalado como ausente em vez de ser preenchido.
Resposta rápida
Na maioria dos projetos de membros inferiores, a decisão segue a posição da junta e não uma ordenação isolada. O AKE60-8 KV80, com 260 g e 12.5 Nm de pico, adequa-se ao tornozelo e a outras juntas distais, onde a massa acrescentada se faz sentir a cada passo. O AKE80-8 KV30, com 570 g e 30 Nm de pico, é o ponto de partida habitual para um joelho. O AKE90-8 KV35, com 1.4 kg e 170 Nm de pico, é, das três, a unidade dimensionada para um quadril que sustenta diretamente o peso corporal.
Os três pertencem a uma família de Atuadores de acionamento quase direto, e isso não é acidental. Uma relação de redução baixa mantém a inércia refletida pequena, deixa o redutor comparativamente fácil de acionar pelo lado da saída e permite que a junta se mova quando o controlador não aplica torque algum. Essas três propriedades contam muito mais quando a carga ligada é uma pessoa do que quando é um elo de robô, e é por isso que o projeto de relação baixa continua a reaparecer no trabalho vestível, mesmo quando uma unidade de relação elevada seria menor.
O que faz de um atuador um atuador de exoesqueleto
O hardware não é exótico. O que muda quando uma junta é vestida em vez de montada é o conjunto de requisitos que domina o compromisso.
O caminho de carga passa por uma pessoa
Uma junta de robô falha contra elementos de máquina. Uma junta vestível falha contra um corpo. Todas as decisões - limites de torque, limites de velocidade, o que acontece numa perda de energia, como o mecanismo reage a um empurrão inesperado - têm de sobreviver ao contacto com alguém de quem não se pode esperar que leia primeiro uma ficha de especificações. Na prática, isto coloca três requisitos no topo da lista: o dispositivo tem de ser suficientemente retroacionável para que quem o usa o consiga mover sem ajuda, não pode prender um membro se o controle se perder, e tem de se comportar de forma previsível quando a fonte de energia é removida a meio de um passo.
A massa sente-se no membro, não se lê numa página
A massa é a especificação com uma penalização não linear no trabalho vestível. Um acréscimo de 400 g transportado no quadril é em grande parte suportado pelo tronco; os mesmos 400 g distais ao joelho têm de ser acelerados e desacelerados milhares de vezes por hora, e os trabalhos publicados sobre marcha com carga associam repetidamente a massa distal a aumentos mensuráveis do custo metabólico. É por isso que os projetos vestíveis procuram habitualmente a densidade de torque em vez do valor absoluto, e que a unidade mais leve de uma gama é frequentemente escolhida para a junta mais afastada do corpo, mesmo quando uma mais pesada seria mais fácil de acomodar.
Transparência e retroacionamento
A transparência de torque - a precisão com que a saída segue a corrente comandada - é o que torna possíveis as estratégias de controle de assistência conforme a necessidade. Depende da inércia refletida, do atrito no estágio de redução e de quanta da própria inércia do motor chega à saída. Uma relação de redução baixa ajuda as três coisas ao mesmo tempo: reduz o termo de inércia refletida, evita que a inércia do rotor seja multiplicada pelo quadrado de uma relação elevada e deixa geralmente menos atrito a compensar. O compromisso é que a mesma relação baixa obriga o motor a produzir mais corrente por unidade de torque de saída, e é por isso que estes módulos combinam um estágio de 8:1 com enrolamentos na casa das dezenas baixas de KV em vez de um enrolamento rápido.
O ciclo de trabalho parece-se com um ciclo de marcha, não com um ciclo de produção
Os ciclos de trabalho vestíveis têm uma forma característica. Os picos chegam de forma breve e previsível - impulso de saída, subida de escadas, levantar de uma cadeira - enquanto a exigência contínua entre esses picos é modesta. A marcha em terreno plano produz habitualmente velocidades angulares de junta na casa das centenas baixas de graus por segundo no joelho e consideravelmente menos no quadril e no tornozelo, ao passo que levantar de uma cadeira ou subir um degrau é lento mas exige muito torque. Um atuador dimensionado apenas pelo pico ficará sobredimensionado e quente; um dimensionado apenas pelo valor contínuo vai bloquear no momento em que a assistência mais importa. Os dois números têm de ser considerados em relação ao ciclo real.
Os seis números que decidem a escolha
As tabelas de especificações desta classe de módulos são longas, mas um pequeno número de entradas muda de fato uma decisão de projeto. Estas são as seis, e como ler cada uma com honestidade.
O torque de pico não é um torque de trabalho
O pico descreve o que o módulo consegue produzir durante um curto período. É útil para transitórios - o surto de aceleração que inicia um passo, a sobrecarga breve de recuperar o equilíbrio - e não é um valor que o redutor ou o rolamento de saída tenham demonstrado suportar indefinidamente. Tratá-lo como um valor contínuo é o erro de dimensionamento mais comum no trabalho vestível, e normalmente descobre-se por uma carcaça quente e não por uma falha.
O torque nominal é uma afirmação térmica
O torque nominal é o valor que o módulo consegue manter dentro dos seus limites térmicos em condições declaradas. É, por isso, sensível à montagem, à temperatura ambiente e à forma do ciclo de trabalho: um módulo aparafusado a um elo metálico que conduz o calor para fora comporta-se de forma diferente do mesmo módulo dentro de uma manga almofadada. Quando um exoesqueleto tem de manter uma postura - sustentando um membro parcialmente carregado durante a posição de pé, por exemplo - esse caso deve ser verificado contra o valor nominal durante todo o período de sustentação, e não contra o pico.
Velocidade de saída na junta, não velocidade do motor
Os valores de velocidade publicados para estes módulos são indicados no flange de saída, após a redução, o que os torna diretamente úteis. Vale a pena convertê-los em termos de junta antes de qualquer comparação, porque graus por segundo é a unidade usada nas publicações de biomecânica. Nos três módulos: o AKE90-8 KV35 indica 120 rpm nominais e 210 rpm sem carga, ou seja, cerca de 720 e 1260 graus por segundo; o AKE80-8 KV30 indica 150 rpm e 195 rpm, cerca de 900 e 1170 graus por segundo; o AKE60-8 KV80 indica 180 rpm e 240 rpm, cerca de 1080 e 1440 graus por segundo. As três conversões são aqui derivadas e não retiradas de uma ficha técnica, pelo que a aritmética é apresentada em vez de escondida.
O detalhe interessante é a ordenação. O menor módulo tem a maior velocidade de saída sem carga, porque a velocidade sem carga depende do enrolamento e da tensão de barramento antes de a redução ser aplicada. A velocidade raramente é, por isso, a restrição que separa estes três; o torque e a massa são.
Densidade de torque, indicada das duas formas
A densidade deve ser indicada em Nm por quilograma, e sempre acompanhada de se usa o valor nominal ou o de pico, porque os dois dão ordenações muito diferentes. Usando os valores registrados: o AKE60-8 KV80 entrega cerca de 19 Nm/kg nominais e 48 Nm/kg de pico; o AKE80-8 KV30 cerca de 21 Nm/kg nominais e 53 Nm/kg de pico; o AKE90-8 KV35 cerca de 39 Nm/kg nominais e 121 Nm/kg de pico. O maior módulo é, com folga, o de maior densidade por qualquer das medidas, o que é o argumento para o colocar proximalmente, onde o corpo o transporta, apesar de ser o mais pesado.
Tensão de alimentação e a bateria a transportar
Dois dos três módulos são indicados a 48 V e um a 24 V, e essa divisão importa mais do que parece. Para uma dada potência, a corrente diminui à medida que a tensão sobe, pelo que as unidades de corrente mais elevada beneficiam de cablagem mais folgada do que aquilo que um chicote vestível realmente quer; inversamente, manter-se num barramento de tensão mais baixa pode manter todo o sistema dentro da química de células e do conjunto de conectores já escolhidos para o dispositivo. Misturar unidades de 24 V e de 48 V numa só peça de vestuário significa duas distribuições e, habitualmente, duas famílias de drivers.
A folga e o que ela faz sentir
Os três módulos registram o mesmo valor de folga, 0.15. Os registros ToBMS não trazem uma unidade consistente para este campo em todo o conjunto mais amplo de atuadores - os valores noutros pontos estão registrados em unidades que parecem diferir entre famílias - por isso o número deve ser tratado como indicativo e não como um valor verificado em minutos de arco. A folga numa junta vestível sente-se em vez de se medir: aparece como uma pequena histerese entre o perfil de assistência comandado e o que quem usa o dispositivo percebe, e complica qualquer lei de controle que estime o valor de saída a partir do erro de posição. Confirme a unidade e a carga de ensaio junto do fabricante antes de projetar com base nesse número.
Três atuadores de exoesqueleto comparados
A tabela abaixo reúne os três módulos ordenados por massa, o que também os ordena por torque. Cada valor é o publicado no respetivo registro de produto da ToBMS.
| Modelo | Tensão nominal | Relação de redução | Torque nominal | Torque de pico | Peso | Dimensões |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 24 V | 8:1 | 5 Nm | 12.5 Nm | 260 g | Ø69 × 25 mm |
| AKE80-8 KV30 | 48 V | 8:1 | 12 Nm | 30 Nm | 570 g | Ø87 × 32 mm |
| AKE90-8 KV35 | 48 V | 8:1 | 55 Nm | 170 Nm | 1400 g | Ø107.5 × 43.5 mm |
Os três módulos estão listados na categoria Atuadores de acionamento quase direto da ToBMS. Os valores de torque, massa e dimensões são retirados de cada registro de produto; o registro de 1400 g está registrado como 1400. O valor de potência nominal para os três consta na ficha técnica do fabricante, por isso nenhuma é citada aqui - essa ficha técnica é a referência quando um balanço de potência depende dela. Não há campo de furo nem de dimensão de eixo preenchido para esta série, por isso não é feita abaixo qualquer afirmação sobre encaminhamento de cabos pelo eixo.
O primeiro padrão é que a massa e o torque não são proporcionais. Passar do AKE60-8 KV80 de 260 g para o AKE80-8 KV30 de 570 g duplica aproximadamente a massa e mais do que duplica o valor de pico; subir ainda para o AKE90-8 KV35 de 1.4 kg volta a duplicar aproximadamente a massa e multiplica o valor de pico por mais de cinco. Cada degrau compra proporcionalmente mais torque do que custa em quilogramas, e é por isso que a maior unidade é também a mais densa.
O segundo padrão é que os dois módulos mais pesados partilham um barramento de 48 V enquanto o mais leve funciona a 24 V. Num exoesqueleto de membros inferiores que usa um módulo por junta, isto determina se o dispositivo precisa de uma ou de duas distribuições. É também a razão pela qual uma decisão tomada para um só dispositivo acaba frequentemente numa só tensão de alimentação para todas as juntas, mesmo quando uma unidade mais leve seria a escolha natural para uma posição distal.
O terceiro padrão é o comprimento axial. Os três têm forma de panqueca: todos apresentam um comprimento inferior a metade do seu diâmetro, com o maior em 43.5 mm e o menor em 25 mm. Essa geometria adequa-se a juntas montadas lateralmente ao lado da articulação anatómica, onde a dimensão que tem de ser minimizada é a perpendicular ao membro, e é a principal razão prática pela qual esta família é considerada para trabalho vestível em vez de para carcaças profundas e estreitas.
Três módulos AKE, três posições de junta
A ordenação acima é por massa e por torque. A ordenação abaixo é por junta, que é como a decisão é habitualmente tomada na prática.
AKE60-8 KV80 - tornozelos e juntas distais
Com 260 g numa dimensão de 69 mm por 25 mm, o AKE60-8 KV80 é o módulo cuja apresentação o descreve como destinado a juntas compactas de robôs humanoides e de exoesqueletos, e os números sustentam essa leitura. Os seus 5 Nm nominais e 12.5 Nm de pico ficam confortavelmente acima do que se pede habitualmente a um tornozelo na marcha em terreno plano, mantendo-se suficientemente baixos para que a unidade não domine o orçamento de massa distal. Os seus 180 rpm nominais e 240 rpm sem carga - cerca de 1080 e 1440 graus por segundo - fazem dele o mais rápido dos três na saída, o que dá bastante margem face às velocidades de junta reportadas durante o ciclo de marcha normal.
Dois detalhes separam-no dos restantes. É a unidade de 24 V do grupo, por isso combiná-la com uma unidade proximal de 48 V significa dois barramentos; registra ainda 14 pares de polos contra 21 nos dois maiores, o que altera os requisitos de comutação e a relação entre frequência elétrica e mecânica. Um ponto prático adicional: as correntes nominal e de pico registradas são 4.8 A e 12 A, por isso a cablagem necessária é leve, e o registro ToBMS não lista especificações de encoder para esta série - a resolução de realimentação deve ser confirmada diretamente com o fabricante.
AKE80-8 KV30 - o joelho, e o primeiro protótipo habitual
O AKE80-8 KV30 é o meio da gama e o módulo de onde partem a maioria dos projetos de joelho. Doze newton-metros nominais e 30 Nm de pico num corpo de 570 g deixam espaço para as exigências transitórias de levantar de uma cadeira e de subir escadas sem comprometer o projeto com uma unidade de 1.4 kg numa junta que o usuário oscila milhares de vezes por hora. A 150 rpm nominais, ou 900 graus por segundo na saída, há margem de velocidade suficiente para a fase de balanço, e a sua densidade registrada, de cerca de 21 Nm/kg nominais, fica próxima da do módulo mais leve apesar da tensão de barramento mais elevada.
O fabricante sequencia os módulos AKE por aplicações de junta compacta, o que dá uma ideia razoável de como a saída de 8:1 se comporta sob carga manual e de quanta diferença existe entre a unidade mais leve e a unidade intermédia quando ambas são vistas em conjunto.
Página de vídeo ToBMSVer no YouTubeA tensão de 48 V alinha-o com o maior módulo, por isso um dispositivo que use ambos precisa apenas de uma distribuição. As correntes registradas são 4.8 A nominais e 12 A de pico - as mesmas do AKE60-8 apesar da alimentação mais elevada, que é exatamente o efeito de passar para 48 V. Tal como nas outras duas unidades, os registros ToBMS não incluem uma potência nominal nem um campo de dimensão de eixo, por isso tanto um balanço de potência contínua como qualquer plano de cabos pelo furo têm de ser resolvidos com o desenho do fabricante.
AKE90-8 KV35 - quadris e juntas que transportam carga
O AKE90-8 KV35 é a exceção deste grupo e a razão pela qual o termo acionamento quase direto, neste contexto, não deve ser lido como sinónimo de pouco torque. Cinquenta e cinco newton-metros nominais e 170 Nm de pico num corpo de 107.5 mm por 43.5 mm com 1.4 kg são cerca de quatro vezes o torque nominal da unidade imediatamente abaixo para pouco mais do dobro da massa, e fazem deste o valor mais denso entre os três por qualquer das medidas - cerca de 39 Nm/kg nominais e 121 Nm/kg de pico. A sua apresentação posiciona-o em pernas humanoides, exoesqueletos e módulos de junta de alta dinâmica, e a sua saída de 120 rpm nominais - cerca de 720 graus por segundo - reflete um projeto inclinado para o torque.
Duas consequências se seguem. É uma unidade de junta proximal: 1.4 kg pendurados num joelho ou num tornozelo contrariam o seu próprio propósito, enquanto num quadril ou numa junta de assistência montada na cintura é o corpo que transporta a maior parte dessa massa. E a sua corrente de pico registrada, 72 A contra 21 A nominais, significa que o estágio de potência e o chicote têm de ser dimensionados em torno do transitório e não da média. Combinado com 21 pares de polos e um barramento de 48 V, este é o módulo em que a escolha do driver e a gestão térmica se tornam trabalho de projeto a sério e não uma formalidade.
Onde estes atuadores são usados
Os mesmos três módulos aparecem em várias categorias vestíveis, e o padrão de qual unidade vai para onde é suficientemente consistente para servir de hipótese de partida.
Assistência ao ciclo de marcha em membros inferiores
Os dispositivos de assistência de quadril, joelho e tornozelo são o caso de uso dominante desta família. O padrão é proximal a distal: AKE90-8 KV35 no quadril, AKE80-8 KV30 no joelho e AKE60-8 KV80 no tornozelo. O raciocínio prende-se menos com a exigência de cada junta do que com o custo metabólico acumulado de transportar massa distalmente. As Exoesqueleto são habitualmente especificadas de trás para a frente a partir da extremidade distal exatamente por esta razão.
Dispositivos de reabilitação em clínica
Os aparelhos de treino de marcha em clínica e as estruturas fixas de reabilitação têm uma vantagem: a fonte de energia não é vestida. Isso relaxa a questão da tensão de barramento e desloca a ênfase para a suavidade, o retroacionamento e a forma como a junta é sentida por um paciente que pode não conseguir ajudá-la de modo algum. Os três módulos aparecem ao lado de entradas de robô de reabilitação nas respetivas apresentações ToBMS, e a relação de redução baixa é a razão pela qual se adequam a trabalho onde se pretende controle de assistência conforme a necessidade.
Suporte ocupacional e industrial
Os dispositivos de apoio à elevação pedem algo diferente: torque elevado intermitente, longos períodos de inatividade e, frequentemente, limites rigorosos para o que acontece quando a energia se perde. Aqui, o retroacionamento e um estágio de redução transparente importam mais do que os valores contínuos, porque o dispositivo passa grande parte do seu ciclo sem torque e depois tem de fornecer uma assistência elevada durante alguns segundos. A família de módulo de junta adequa-se geralmente a este espaço de aplicação, e as três unidades aqui apresentadas cobrem a extremidade de relação baixa desse espaço.
Interfaces de membro superior e ombro
O apoio ao ombro e ao cotovelo concentra o problema de acomodação mais difícil no trabalho vestível: a junta que precisa de assistência está próxima do corpo, e tudo o que se monta sobre ela é imediatamente mal tolerado. O AKE60-8 KV80 de 260 g e o seu comprimento axial de 25 mm são o encaixe mais próximo nesta gama, e os seus 12.5 Nm de pico são generosos para a flexão do cotovelo. Quando um projeto precisa de assistência em vários graus de liberdade do membro superior, a seleção mais ampla de robô humanoide inclui opções noutros formatos.
Lista de verificação para a seleção
As escolhas de atuador de exoesqueleto costumam ficar fixadas cedo, porque a geometria da junta e o trajeto do chicote são projetados em torno delas. Estas verificações pertencem ao momento anterior, e não posterior, a esse ponto de fixação.
Ciclo de trabalho e fatores humanos
- Construa o perfil de torque-tempo para a atividade real - marcha em terreno plano, subida de escadas, levantar de uma cadeira, elevação - e verifique a parte sustentada contra o valor nominal, lembrando que a montagem e o vestuário alteram o caminho térmico.
- Verifique os transitórios contra o pico e confirme depois em separado com o fabricante o que o estágio de redução e o rolamento de saída conseguem suportar em choque, uma vez que o pico é um valor de curta duração e não um limite mecânico.
- Defina o que a junta tem de fazer numa perda de energia, durante a recuperação de uma falha e quando o usuário empurra de forma inesperada - e confirme que o retroacionamento sustenta cada um desses casos.
Mecânica e montagem
- Ajuste as dimensões à anatomia antes de comparar valores de torque: um corpo de 107.5 mm e um corpo de 69 mm não são intercambiáveis, independentemente do que os números digam, e 25 mm contra 43.5 mm de espessura axial alteram se uma unidade pode sequer ficar ao lado de uma junta.
- Obtenha o desenho mecânico do fabricante para a interface de saída. As dimensões de eixo, furo ou rosca para esta série constam no desenho do fabricante, por isso os padrões de fixação e os braços de alavanca devem ser definidos a partir daí, e não apenas a partir dos registros do site.
- Planeie o trajeto do chicote como um mecanismo com entidade própria, incluindo o alívio de tração ao longo da junta e o efeito da carcaça sobre o ponto anatómico mais próximo.
Energia e controle
- Decida primeiro a tensão de barramento, a partir da química das células a transportar, e verifique depois quais as unidades que se ajustam - misturar unidades de 24 V e de 48 V significa duas distribuições e, habitualmente, duas famílias de drivers.
- Dimensione o driver e o chicote para a corrente de pico e, ao mesmo tempo, dimensione o caminho térmico para a corrente nominal, mantendo os dois orçamentos separados - 72 A de pico contra 21 A nominais no maior módulo mostram quão ampla pode ser essa diferença.
- Confirme diretamente com o fabricante a resolução de realimentação, o protocolo e o comportamento no arranque. A ToBMS não registra qualquer especificação de encoder para esta série, e o controle orientado por campo está registrado como método de acionamento sem detalhe sobre a integração.
Perguntas frequentes
QQual é a diferença entre um atuador de exoesqueleto e um módulo de junta robótico comum?
O hardware é semelhante; a ponderação dos requisitos não é. Uma junta vestível é avaliada pela massa no membro, pela forma como se comporta contra um humano em vez de contra uma estrutura e pelo que faz quando a energia é retirada. Essas três restrições tendem a favorecer uma relação de redução baixa, uma dimensão de panqueca e a maior densidade disponível, ao passo que uma junta montada numa máquina pode trocar as três por um valor contínuo e por custo.
QQual das três é a escolha habitual para uma junta de joelho?
O AKE80-8 KV30 é o ponto de partida habitual. Com 570 g, 12 Nm nominais e 30 Nm de pico, deixa margem para levantar de uma cadeira e para subir escadas sem obrigar o usuário a acelerar 1.4 kg a cada passo, e a sua saída de 150 rpm nominais - cerca de 900 graus por segundo - cobre as velocidades da fase de balanço reportadas durante a marcha normal. Quando a junta também tem de sustentar de forma estática uma parte substancial do peso corporal, o passo seguinte é verificar esse requisito contra o torque nominal ao longo de todo o período de sustentação.
QPorque é que duas unidades funcionam a 48 V enquanto a mais leve funciona a 24 V?
Os valores registrados mostram a consequência de forma direta: o AKE60-8 KV80 e o AKE80-8 KV30 registram ambos 4.8 A nominais e 12 A de pico, mas entregam, respetivamente, 5 Nm e 12 Nm nominais. O barramento mais elevado permite que a corrente se mantenha semelhante enquanto o valor disponível quase duplica. Num dispositivo vestível, a escolha é na verdade sobre a bateria - um sistema de tensão mais baixa pode manter-se dentro do conector e do número de células já escolhidos para a peça de vestuário, enquanto 48 V recompensa projetos que já transportam um conjunto de tensão mais elevada por outras razões.
QEstes módulos podem ser retroacionados se a energia falhar?
Uma relação de redução baixa deixa geralmente um trem de engrenagens mais fácil de acionar pelo lado da saída do que uma relação elevada, e as três unidades aqui apresentadas usam o mesmo estágio de 8:1. Dito isto, o comportamento real numa perda de energia depende da eletrônica do driver e de como esta se comporta sem alimentação, e esse tipo de valor consta na ficha técnica do fabricante para esta série. O requisito é suficientemente importante no trabalho vestível para ser confirmado com o fabricante e depois testado em bancada com o controlador pretendido.
QQuanta folga têm estes módulos e será que isso importa?
Os três registram 0.15, mas o campo de folga da ToBMS não está registrado numa unidade consistente em todo o conjunto mais amplo de atuadores, por isso o valor deve ser tratado como indicativo. Importa de duas formas: introduz histerese entre os perfis de assistência comandado e percebido, e complica qualquer esquema de controle que estime o valor de saída a partir do erro de posição. Confirme se o fabricante indica minutos de arco ou graus, a que torque e antes ou depois do período de rodagem.
QPorque é que o maior módulo é também o mais denso?
Porque o torque cresce mais depressa do que a massa nestes três. O AKE60-8 KV80 registra cerca de 19 Nm/kg nominais, o AKE80-8 KV30 cerca de 21 Nm/kg, e o AKE90-8 KV35 cerca de 39 Nm/kg - quase o dobro da unidade intermédia. Uma saída densa não faz dele a escolha certa em todo o lado: 1.4 kg é desconfortável distal ao joelho, independentemente do seu valor por quilograma. A densidade é o argumento para o colocar proximalmente, não para o colocar em todo o lado.
QO que é que o registro ToBMS não diz sobre estes três?
Três coisas em particular. Não está registrada qualquer potência nominal para nenhum dos três, por isso o balanço de potência contínua tem de vir da ficha técnica. Não está registrada qualquer dimensão de eixo, furo ou rosca, por isso a interface mecânica não pode ser desenhada a partir dos registros. E não está registrada qualquer especificação de encoder para esta série, por isso a resolução de realimentação, o protocolo e a multiplicação devem ser confirmados com o fabricante antes de escolher um controlador. Quando um valor falta, foi deixado de fora deste artigo em vez de ser preenchido.
Recursos oficiais
A CubeMars publica uma página de especificações para cada módulo, e são essas páginas - e não resumos de terceiros - a referência para valores térmicos, detalhes de realimentação, desenhos mecânicos e firmware em vigor. As páginas do fabricante para as unidades aqui discutidas são o AKE60-8 KV80, o AKE80-8 KV30 e o AKE90-8 KV35, com a série completa listada na página da categoria de acionamento quase direto. Quando um registro ToBMS é omisso - potência nominal, dimensões de interface, especificação de realimentação, unidade da folga - essas páginas ou a ficha técnica correspondente são o local onde colmatar a lacuna.
Para onde ir a seguir
Para passar da leitura a uma pré-seleção, três ferramentas funcionam em sequência: toda a família está na categoria Atuadores de acionamento quase direto, os candidatos podem ser reduzidos por torque, tensão e massa no Seletor de motores BLDC, e as unidades escolhidas podem ser confrontadas entre si na Comparação de motores BLDC. Quando um projeto precisa do motor integrado no elo em vez de entregue selado, a categoria Motores de torque sem carcaça é a via alternativa que muitos programas vestíveis acabam por considerar.
Dois guias ToBMS estendem-se lateralmente a partir daqui. O Atuadores de acionamento quase direto: o que a relação 8:1 oferece percorre o que um estágio de 8:1 altera mecanicamente, e o Como escolher um módulo de junta: cinco atuadores CubeMars de 190 g a 1.4 kg cobre as famílias mais amplas de módulos selados em torno destes três. Para comparações para além de uma só série, Motores BLDC para exoesqueletos reúne as correspondências registradas em todo o conjunto de atuadores, e a página robô de reabilitação cobre os dispositivos clínicos estreitamente relacionados.
A versão curta: escolha primeiro a posição da junta, ajuste as dimensões à anatomia, dimensione o torque nominal contra o ciclo de trabalho de marcha dentro dos limites térmicos e o torque de pico contra o caso transitório, e fixe depois a tensão de barramento em torno da bateria que o usuário vai transportar de fato. A maioria das restantes propriedades de um atuador de exoesqueleto decorre desses quatro pontos.







