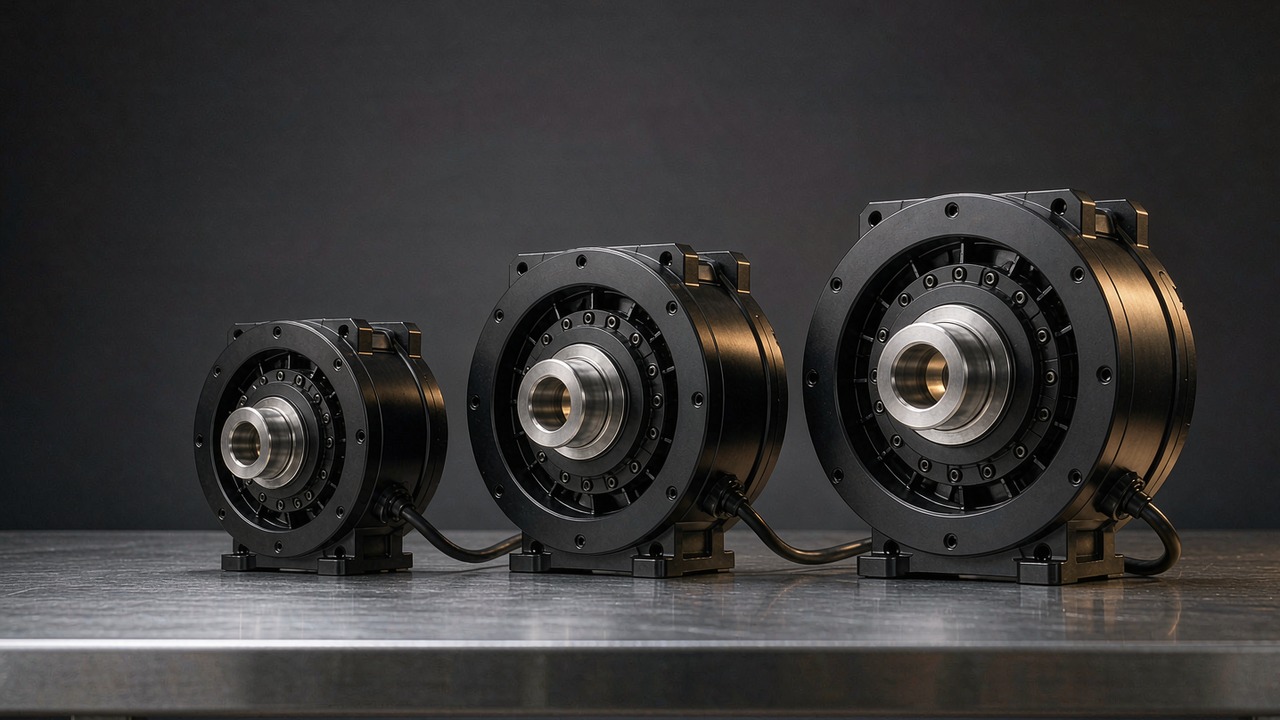
Un Esoscheletro deve rispondere a un capitolato più difficile di quello di un normale giunto robotico. Deve portare con sé la propria alimentazione, si trova accanto a una persona anziché dentro il telaio di una macchina, e deve restare sicuro da muovere anche quando la batteria è scarica. Sceglierne uno raramente significa cercare il valore di coppia più alto sulla scheda. Significa valutare quanta massa un arto è chiamato a portare, quanta coppia il giunto può sostenere in continuo senza surriscaldarsi, quanto facilmente chi lo indossa può azionare il giunto all'indietro e quanta velocità richieda realmente il ciclo del passo (gait cycle). Questa guida esamina tre moduli CubeMars che coprono da 260 g a 1.4 kg e da 12.5 Nm a 170 Nm di coppia di picco, e spiega quale specifica decide la scelta in ogni posizione di giunto.
Le tre unità seguenti condividono una sola architettura — un motore brushless che aziona uno stadio planetario con controllo orientato sul campo — e tutte e tre usano lo stesso rapporto di riduzione 8:1. Ciò che le distingue è la tensione di alimentazione, l'ingombro e la classe di coppia, e queste differenze corrispondono ad anca, ginocchio e caviglia (ankle) — solo la tensione di bus è condivisa da due dei tre. Ogni valore in questo articolo proviene dalle schede prodotto ToBMS o dalla specifica pubblicata dal produttore, fatta eccezione per le conversioni di unità, che sono indicate come derivate laddove compaiono; nulla qui è stimato e, dove un valore non è registrato, è indicato come mancante anziché essere completato.
Risposta rapida
Nella maggior parte dei progetti per arto inferiore la decisione segue la posizione del giunto anziché una classifica unica. L'AKE60-8 KV80, con 260 g e 12.5 Nm di picco, è adatto alla caviglia e agli altri giunti distali, dove la massa aggiunta si avverte a ogni passo. L'AKE80-8 KV30, con 570 g e 30 Nm di picco, è il punto di partenza abituale per un ginocchio. L'AKE90-8 KV35, con 1.4 kg e 170 Nm di picco, è l'unico dei tre dimensionato per un'anca che sostiene direttamente il peso del corpo.
Tutti e tre appartengono a una famiglia di Attuatori QDD, e non è un dettaglio casuale. Un rapporto di riduzione basso mantiene piccola l'inerzia riflessa, lascia il riduttore relativamente facile da azionare dal lato uscita e consente al giunto di muoversi quando il controllore non applica alcuna coppia. Queste tre proprietà contano molto di più quando il carico collegato è una persona anziché un segmento robotico, ed è per questo che il progetto a rapporto basso ricompare continuamente nelle applicazioni indossabili anche quando un'unità ad alto rapporto sarebbe più compatta a parità di coppia.
Che cosa rende un attuatore un attuatore per esoscheletro
L'hardware non è esotico. Ciò che cambia quando un giunto viene indossato anziché montato è l'insieme di requisiti che domina il compromesso.
Il percorso di carico passa attraverso una persona
Un giunto robotico che cede danneggia elementi meccanici. Un giunto indossabile che cede lo fa contro un corpo. Ogni decisione — limiti di coppia, limiti di velocità, che cosa accade in caso di perdita di alimentazione, come il meccanismo reagisce a una spinta inattesa — deve reggere il confronto con qualcuno di cui non si può presupporre che legga prima una scheda tecnica. In pratica questo porta in cima alla lista tre requisiti: il dispositivo deve essere sufficientemente retroazionabile perché chi lo indossa possa muoverlo senza aiuto, non deve intrappolare un arto in caso di perdita del controllo e deve comportarsi in modo prevedibile quando l'alimentazione viene a mancare a metà passo.
La massa si avverte sull'arto, non si legge su una scheda
La massa è la specifica che, nel lavoro indossabile, presenta una penalità non lineare. Un extra di 400 g portato sull'anca è in gran parte sostenuto dal tronco; gli stessi 400 g a valle del ginocchio devono essere accelerati e decelerati migliaia di volte all'ora, e la letteratura sul cammino con carico collega ripetutamente la massa distale ad aumenti misurabili del costo metabolico. È per questo che i progetti indossabili inseguono di norma la densità di coppia anziché la coppia assoluta, e che l'unità più leggera di una gamma viene spesso scelta per il giunto più lontano dal corpo anche quando una più pesante sarebbe più facile da alloggiare.
Trasparenza e retroazionabilità
La trasparenza di coppia — quanto fedelmente la coppia di uscita segue la corrente comandata — è ciò che rende possibili le strategie di controllo assist-as-needed. Dipende dall'inerzia riflessa, dall'attrito nello stadio di riduzione e da quanta parte dell'inerzia del motore veda l'uscita. Un rapporto di riduzione basso aiuta tutte e tre le cose insieme: riduce il termine di inerzia riflessa, evita che l'inerzia del rotore venga moltiplicata per il quadrato di un rapporto elevato e in genere lascia meno attrito da compensare. Il compromesso è che lo stesso rapporto basso chiede al motore di produrre più corrente per unità di coppia in uscita, ed è per questo che questi moduli abbinano uno stadio 8:1 ad avvolgimenti con valori di KV nelle decine basse anziché a un avvolgimento veloce.
Il ciclo di lavoro assomiglia a un ciclo del passo, non a un ciclo produttivo
I cicli di lavoro indossabili hanno una forma caratteristica. Le coppie di picco arrivano brevemente e in modo prevedibile — lo stacco del piede, la salita di un gradino, il passaggio da seduto a in piedi — mentre il fabbisogno continuo tra quei picchi è modesto. Il cammino in piano produce di norma velocità angolari del giunto nell'ordine delle centinaia basse di gradi al secondo al ginocchio e molto meno all'anca e alla caviglia, mentre alzarsi da una sedia o salire un gradino è lento ma ricco di coppia. Un attuatore dimensionato solo sul picco risulterà sovradimensionato e caldo; uno dimensionato solo sul valore continuo andrà in stallo nel momento in cui l'assistenza conta di più. Entrambi i valori vanno considerati rispetto al ciclo reale.
I sei numeri che decidono la scelta
Le tabelle di specifica di questa classe di moduli sono lunghe, ma solo poche voci spostano davvero una decisione di progetto. Questi sono i sei, e come leggere ciascuno con onestà.
La coppia di picco non è una coppia di lavoro
La coppia di picco descrive ciò che il modulo può produrre per breve tempo. È utile per i transitori — il picco di accelerazione che avvia un passo, il breve sovraccarico del recupero dell'equilibrio — e non è un valore che il riduttore o il cuscinetto di uscita siano stati dimostrati in grado di sopportare a tempo indefinito. Trattarla come un valore continuo è l'errore di dimensionamento più comune nel lavoro indossabile, e di solito lo si scopre come un carter caldo anziché come un guasto.
La coppia nominale è un'affermazione termica
La coppia nominale è la coppia che il modulo può sostenere restando entro i propri limiti termici nelle condizioni dichiarate. È quindi sensibile al montaggio, alla temperatura ambiente e alla forma del ciclo di lavoro: un modulo imbullonato a un segmento metallico che smaltisce il calore si comporta diversamente dallo stesso modulo dentro una fascia imbottita. Quando un esoscheletro deve mantenere una postura — per esempio sostenere un arto parzialmente caricato durante la stazione eretta — quel caso va verificato rispetto alla coppia nominale per l'intero periodo di mantenimento, non rispetto al picco.
La velocità di uscita al giunto, non la velocità del motore
I valori di velocità pubblicati per questi moduli sono riferiti alla flangia di uscita dopo la riduzione, ed è questo che li rende direttamente utilizzabili. Convertirli in termini di giunto vale la pena farlo prima di qualsiasi confronto, perché i gradi al secondo sono l'unità usata dalle pubblicazioni di biomeccanica. Per i tre moduli: l'AKE90-8 KV35 registra 120 giri/min nominali e 210 giri/min a vuoto, ossia circa 720 e 1260 gradi al secondo; l'AKE80-8 KV30 registra 150 e 195 giri/min, circa 900 e 1170 gradi al secondo; l'AKE60-8 KV80 registra 180 e 240 giri/min, circa 1080 e 1440 gradi al secondo. Tutte e tre le conversioni sono qui derivate anziché tratte da una scheda tecnica, così l'aritmetica è mostrata invece che nascosta.
Il dettaglio interessante è l'ordine. Il modulo più piccolo ha la velocità di uscita a vuoto più alta, perché la velocità a vuoto segue l'avvolgimento e la tensione di bus prima che venga applicata la riduzione. La velocità è quindi raramente il vincolo che separa questi tre; lo sono la coppia e la massa.
La densità di coppia, indicata in entrambi i modi
La densità di coppia va indicata in Nm per chilogrammo, e sempre specificando se si riferisce alla coppia nominale o a quella di picco, perché le due danno classifiche molto diverse. Usando i valori registrati: l'AKE60-8 KV80 fornisce circa 19 Nm/kg nominali e 48 Nm/kg di picco; l'AKE80-8 KV30 circa 21 Nm/kg nominali e 53 Nm/kg di picco; l'AKE90-8 KV35 circa 39 Nm/kg nominali e 121 Nm/kg di picco. Il modulo più grande è nettamente il più denso con entrambe le misure, il che è l'argomento per collocarlo prossimalmente, dove è il corpo a portarlo, anche se è il più pesante.
La tensione di alimentazione e la batteria da portare
Due dei tre moduli sono dichiarati a 48 V e uno a 24 V, e questa separazione conta più di quanto sembri. A parità di potenza la corrente diminuisce all'aumentare della tensione, quindi le unità con correnti più elevate traggono vantaggio da un cablaggio più generoso di quanto un'imbracatura indossabile vorrebbe davvero; al contrario, restare su un bus a tensione più bassa può mantenere l'intero sistema entro la chimica delle celle e il set di connettori già scelti per il dispositivo. Mescolare unità a 24 V e a 48 V in un unico indumento significa due distribuzioni e di solito due famiglie di driver.
Il gioco e ciò che si avverte
Tutti e tre i moduli registrano lo stesso valore di gioco, 0.15. Le schede ToBMS non riportano un'unità coerente per questo campo nell'ambito di copertura più ampio degli attuatori — i valori altrove sono registrati in unità che sembrano differire tra famiglie — quindi il numero va trattato come indicativo anziché come un valore verificato in primi d'arco. Il gioco in un giunto indossabile si avverte più che misurarsi: si manifesta come una piccola isteresi tra il profilo di assistenza comandato e ciò che chi lo indossa percepisce, e complica qualsiasi legge di controllo che stimi la coppia di uscita dall'errore di posizione. Confermate con il produttore l'unità e il carico di prova prima di progettare su questo valore.
Tre attuatori per esoscheletro a confronto
La tabella seguente raccoglie i tre moduli ordinati per massa, il che li ordina anche per coppia. Ogni valore è quello pubblicato in ciascuna scheda prodotto ToBMS.
| Modello | Tensione nominale | Rapporto di riduzione | Coppia nominale | Coppia di picco | Peso | Ingombro |
|---|---|---|---|---|---|---|
| AKE60-8 KV80 | 24 V | 8:1 | 5 Nm | 12.5 Nm | 260 g | Ø69 × 25 mm |
| AKE80-8 KV30 | 48 V | 8:1 | 12 Nm | 30 Nm | 570 g | Ø87 × 32 mm |
| AKE90-8 KV35 | 48 V | 8:1 | 55 Nm | 170 Nm | 1400 g | Ø107.5 × 43.5 mm |
Tutti e tre i moduli sono elencati nella categoria Attuatori QDD di ToBMS. I valori di coppia, massa e ingombro sono tratti da ciascuna scheda prodotto; la voce da 1400 g è registrata come 1400. Per tutti e tre la potenza nominale è nella scheda tecnica del produttore, quindi qui non ne viene citata nessuna: quella scheda è il riferimento quando un bilancio di potenza ne dipende. Per questa serie non è popolato alcun campo relativo ad alesaggio o dimensioni dell'albero, quindi più avanti non si avanza alcuna affermazione sul percorso dei cavi attraverso l'asse.
Il primo schema è che massa e coppia non sono proporzionali. Passando dall'AKE60-8 KV80 da 260 g all'AKE80-8 KV30 da 570 g la massa raddoppia all'incirca e la coppia di picco più che raddoppia; salendo ancora all'AKE90-8 KV35 da 1.4 kg la massa raddoppia di nuovo e la coppia di picco si moltiplica per più di cinque. Ogni gradino verso l'alto compra proporzionalmente più coppia di quanto costi in chilogrammi, ed è per questo che l'unità più grande è anche la più densa.
Il secondo schema è che i due moduli più pesanti condividono un bus a 48 V mentre il più leggero funziona a 24 V. Per un esoscheletro per arto inferiore che impiega un modulo per giunto, questo determina se il dispositivo richieda una distribuzione o due. È anche il motivo per cui la scelta su un singolo dispositivo spesso ricade su un'unica tensione di alimentazione per tutti i giunti, anche là dove un'unità più leggera si adatterebbe meglio a una posizione distale.
Il terzo schema è la lunghezza assiale. Tutti e tre hanno forma piatta: ciascuno ha una lunghezza inferiore alla metà del proprio diametro, con il più grande a 43.5 mm e il più piccolo a 25 mm. Questa geometria si adatta ai giunti montati lateralmente accanto al giunto anatomico, dove la dimensione da minimizzare è quella perpendicolare all'arto, ed è la principale ragione pratica per cui questa famiglia viene presa in considerazione per il lavoro indossabile anziché per alloggiamenti profondi e stretti.
Tre moduli AKE, tre posizioni di giunto
L'ordine precedente è per massa e coppia. L'ordine seguente è per giunto, che è il modo in cui la scelta avviene di solito nella pratica.
AKE60-8 KV80 — caviglie e giunti distali
Con 260 g in un ingombro di 69 mm per 25 mm, l'AKE60-8 KV80 è il modulo che la sua descrizione presenta come destinato a giunti compatti per umanoidi ed esoscheletri, e i numeri sostengono questa lettura. I suoi 5 Nm nominali e 12.5 Nm di picco stanno comodamente sopra quanto si chiede di solito a una caviglia nel cammino in piano, restando però abbastanza bassi perché l'unità non domini il budget di massa distale. I suoi 180 giri/min nominali e 240 giri/min a vuoto — circa 1080 e 1440 gradi al secondo — ne fanno il più veloce dei tre in uscita, il che lascia ampio margine rispetto alle velocità di giunto riportate durante il ciclo del passo normale.
Due dettagli lo distinguono dagli altri. È l'unico dichiarato a 24 V, quindi abbinarlo a un'unità prossimale a 48 V significa due rail; registra inoltre 14 coppie polari contro 21 degli altri due più grandi, il che cambia i requisiti di commutazione e il rapporto tra frequenza elettrica e meccanica. Un ulteriore punto pratico: le correnti registrate nominale e di picco sono 4.8 A e 12 A, quindi il cablaggio per questa unità è leggero, e la scheda ToBMS non elenca specifiche dell'encoder per questa serie: la risoluzione di retroazione va confermata direttamente con il produttore.
AKE80-8 KV30 — il ginocchio e il primo prototipo abituale
L'AKE80-8 KV30 è il modulo intermedio della gamma e quello da cui parte la maggior parte dei progetti di ginocchio. Dodici newton-metro nominali e 30 Nm di picco in un corpo da 570 g lasciano spazio alle richieste transitorie del passaggio da seduto a in piedi e della salita di un gradino senza vincolare il progetto a un'unità da 1.4 kg su un giunto che chi lo indossa fa oscillare migliaia di volte all'ora. A 150 giri/min nominali, 900 gradi al secondo in uscita, c'è margine di velocità sufficiente per la fase di oscillazione, e la sua densità di coppia registrata di circa 21 Nm/kg nominali resta vicina a quella del modulo più leggero nonostante la tensione di bus più alta.
Il produttore mette in sequenza i moduli AKE su applicazioni a giunto compatto, il che dà un'idea ragionevole di come si comporti l'uscita 8:1 sotto un carico applicato a mano e di quanta differenza ci sia tra l'unità più leggera e quella intermedia quando le si vede insieme.
Pagina video ToBMSGuarda su YouTubeLa tensione di 48 V lo allinea al modulo più grande, quindi un dispositivo che li impiega entrambi richiede una sola distribuzione. Le correnti registrate sono 4.8 A nominali e 12 A di picco — le stesse dell'AKE60-8 nonostante l'alimentazione più alta, che è esattamente l'effetto del passaggio a 48 V. Come per le altre due unità, le schede ToBMS non includono una potenza nominale né un campo per le dimensioni dell'albero, quindi sia un bilancio di potenza continuo sia un eventuale progetto di passaggio cavi attraverso l'asse vanno definiti sul disegno del produttore.
AKE90-8 KV35 — anche e giunti portanti
L'AKE90-8 KV35 è l'elemento anomalo di questo gruppo ed è la ragione per cui il termine trasmissione quasi diretta in questo contesto non va letto come bassa coppia. Cinquantacinque newton-metro nominali e 170 Nm di picco in un corpo da 107.5 mm per 43.5 mm e 1.4 kg sono circa quattro volte la coppia nominale dell'unità immediatamente inferiore per poco più del doppio della massa, e ne fanno il valore più denso dei tre con entrambe le misure — circa 39 Nm/kg nominali e 121 Nm/kg di picco. La sua descrizione lo colloca su gambe umanoidi, esoscheletri e moduli articolari ad alta dinamica, e la sua uscita nominale di 120 giri/min — circa 720 gradi al secondo — riflette un progetto sbilanciato verso la coppia.
Ne discendono due cose. Questa è un'unità da giunto prossimale: 1.4 kg appesi a un ginocchio o a una caviglia annullano il suo stesso scopo, mentre su un'anca o su un giunto di assistenza montato in vita è il corpo a portarne la maggior parte. E la sua corrente di picco registrata di 72 A, contro 21 A nominali, significa che lo stadio di potenza e l'imbracatura vanno dimensionati sul transitorio, non sulla media. Insieme alle 21 coppie polari e a un bus a 48 V, questo è il modulo in cui la scelta del driver e la gestione termica diventano vero lavoro di progetto anziché una formalità.
Dove vengono impiegati questi attuatori
Gli stessi tre moduli compaiono in diverse categorie di dispositivi indossabili, e lo schema di quale unità vada dove è sufficientemente costante da valere come ipotesi di partenza.
Assistenza al cammino dell'arto inferiore
I dispositivi di assistenza anca-ginocchio-caviglia sono il caso d'uso dominante per questa famiglia. Lo schema è da prossimale a distale: AKE90-8 KV35 all'anca, AKE80-8 KV30 al ginocchio e AKE60-8 KV80 alla caviglia. Il ragionamento riguarda meno la richiesta di coppia di ogni giunto e più il costo metabolico cumulativo del portare massa distalmente. I giunti di esoscheletro vengono di norma specificati partendo dall'estremità distale a ritroso proprio per questa ragione.
Dispositivi riabilitativi in clinica
I trainer del cammino usati in clinica e le strutture riabilitative fisse hanno un vantaggio: l'alimentazione non viene indossata. Questo allenta la questione della tensione di bus e sposta l'accento sulla scorrevolezza, sulla retroazionabilità e su come il giunto si senta a un paziente che potrebbe non essere in grado di assisterlo affatto. Tutti e tre i moduli compaiono accanto a voci di robot riabilitativo nelle loro descrizioni ToBMS, e il rapporto di riduzione basso è la ragione per cui si prestano a impieghi in cui si desidera un controllo assist-as-needed.
Supporto occupazionale e industriale
I dispositivi di supporto al sollevamento chiedono ancora qualcosa di diverso: coppia elevata intermittente, lunghi periodi di inattività e spesso limiti severi su ciò che accade quando manca l'alimentazione. Qui la retroazionabilità e uno stadio di riduzione trasparente contano più dei valori continui, perché il dispositivo passa gran parte del suo ciclo a coppia nulla e poi deve erogare un'assistenza elevata per pochi secondi. La famiglia dei moduli articolari si adatta in generale a questo spazio applicativo, e le tre unità qui trattate ne coprono l'estremo a basso rapporto.
Interfacce per arto superiore e spalla
Il supporto a spalla e gomito concentra il problema di ingombro più difficile del lavoro indossabile: il giunto che ha bisogno di assistenza è vicino al corpo, e qualsiasi cosa vi venga montata è immediatamente mal tollerata. L'AKE60-8 KV80 da 260 g e la sua lunghezza assiale di 25 mm sono la soluzione più adatta in questa gamma, e i suoi 12.5 Nm di picco sono generosi per la flessione del gomito. Dove un progetto richiede assistenza su più gradi di libertà dell'arto superiore, la selezione più ampia per robot umanoide include opzioni in altri formati.
Lista di controllo per la scelta
Le scelte relative all'Esoscheletro vengono di norma fissate presto, perché la geometria del giunto e il percorso dell'imbracatura vengono progettati attorno a esse. Queste verifiche vanno fatte prima e non dopo quel punto di congelamento.
Ciclo di lavoro e fattori umani
- Costruite il profilo coppia-tempo per l'attività reale — cammino in piano, salita di un gradino, passaggio da seduto a in piedi, sollevamento — e verificate la parte sostenuta rispetto alla coppia nominale, ricordando che montaggio e abbigliamento modificano il percorso termico.
- Verificate i transitori rispetto alla coppia di picco, poi confermate separatamente con il produttore che cosa riduttore e cuscinetto di uscita siano dimensionati a sopportare in caso di shock, perché il picco è un valore di breve durata e non un limite meccanico.
- Stabilite che cosa il giunto debba fare in caso di perdita di alimentazione, durante il recupero da un guasto e quando chi lo indossa spinge in modo inatteso, e confermate che la retroazionabilità sostenga ciascuno di questi casi.
Meccanica e montaggio
- Adattate l'ingombro all'anatomia prima di confrontare le coppie: un corpo da 107.5 mm e uno da 69 mm non sono intercambiabili, comunque si leggano i numeri, e 25 mm contro 43.5 mm di spessore assiale cambiano la possibilità stessa che un'unità possa stare accanto a un giunto.
- Procuratevi il disegno meccanico del produttore per l'interfaccia di uscita. Le dimensioni di albero, alesaggio e filettatura per questa serie sono nel disegno del produttore, quindi interassi dei bulloni e bracci di leva vanno definiti da lì anziché dalle sole schede del sito.
- Progettate il percorso dell'imbracatura come un meccanismo a sé stante, incluso lo scarico della trazione attraverso il giunto e l'effetto del carter sul riferimento anatomico più vicino.
Alimentazione e controllo
- Decidete prima la tensione di bus, in base alla chimica del pacco da portare, poi verificate quali unità si adattano: mescolare unità a 24 V e a 48 V significa due distribuzioni e di solito due famiglie di driver.
- Dimensionate driver e cablaggio per la corrente di picco, dimensionando al contempo il percorso termico per la corrente nominale, e tenete separati i due budget: 72 A di picco contro 21 A nominali sul modulo più grande mostrano quanto possa essere ampio quel divario.
- Confermate direttamente con il produttore risoluzione di retroazione, protocollo e comportamento all'accensione. Le schede ToBMS non riportano specifiche dell'encoder per questa serie, e il controllo orientato sul campo è registrato come metodo di azionamento senza dettagli sull'integrazione.
Domande frequenti
QQual è la differenza tra un attuatore per esoscheletro e un normale modulo articolare robotico?
L'hardware è simile; la ponderazione dei requisiti no. Un giunto indossabile si giudica dalla massa sull'arto, da come si comporta contro una persona anziché contro un telaio e da ciò che fa quando l'alimentazione viene rimossa. Questi tre vincoli tendono a favorire un rapporto di riduzione basso, un ingombro piatto e la densità di coppia più alta disponibile, mentre un giunto montato su macchina può barattare tutti e tre in cambio di coppia continua e costo.
QQuale dei tre si adatta meglio a un giunto del ginocchio?
L'AKE80-8 KV30 è il punto di partenza abituale. Con 570 g e 12 Nm nominali e 30 Nm di picco lascia margine per il passaggio da seduto a in piedi e per la salita di un gradino senza chiedere a chi lo indossa di accelerare 1.4 kg a ogni passo, e la sua uscita nominale di 150 giri/min — circa 900 gradi al secondo — copre le velocità di fase di oscillazione riportate nel cammino normale. Dove il giunto debba anche sostenere staticamente un peso corporeo considerevole, il passo successivo è verificare quel requisito rispetto alla coppia nominale per l'intero periodo di mantenimento.
QPerché due unità funzionano a 48 V mentre la più leggera funziona a 24 V?
I valori registrati mostrano direttamente la conseguenza: l'AKE60-8 KV80 e l'AKE80-8 KV30 registrano entrambi 4.8 A nominali e 12 A di picco, ma forniscono rispettivamente 5 Nm e 12 Nm nominali. Il bus più alto consente alla corrente di restare simile mentre la coppia disponibile all'incirca raddoppia. Per un dispositivo indossabile la scelta riguarda in realtà il pacco batteria: un sistema a tensione più bassa può restare entro il connettore e il numero di celle già scelti per l'indumento, mentre i 48 V premiano i progetti che portano già un pacco a tensione più alta per altre ragioni.
QQuesti moduli possono essere retroazionati se manca l'alimentazione?
Un rapporto di riduzione basso lascia in genere un treno di ingranaggi più facile da azionare dal lato uscita di quanto farebbe uno alto, e tutte e tre le unità qui trattate usano lo stesso stadio 8:1. Detto questo, il comportamento effettivo in caso di perdita di alimentazione dipende dall'elettronica del driver e da come si comporta senza alimentazione, e qualsiasi valore di questo tipo è nella scheda tecnica del produttore per questa serie. Il requisito conta abbastanza nel lavoro indossabile da essere confermato con il produttore e poi provato al banco con il controllore previsto.
QQuanto gioco hanno questi moduli, e conta?
Tutti e tre registrano 0.15, ma il campo del gioco nelle schede ToBMS non è registrato con un'unità coerente nell'ambito di copertura più ampio degli attuatori, quindi il valore va trattato come indicativo. Conta in due modi: introduce isteresi tra i profili di assistenza comandati e quelli percepiti, e complica qualsiasi schema di controllo che stimi la coppia di uscita dall'errore di posizione. Verificate se il produttore lo esprima in primi d'arco o in gradi, a quale coppia e prima o dopo il rodaggio.
QPerché il modulo più grande è anche il più denso?
Perché in questi tre la coppia cresce più della massa. L'AKE60-8 KV80 registra circa 19 Nm/kg nominali, l'AKE80-8 KV30 circa 21 Nm/kg e l'AKE90-8 KV35 circa 39 Nm/kg: quasi il doppio dell'unità intermedia. Un'uscita densa non lo rende la scelta giusta ovunque: 1.4 kg sono scomodi a valle del ginocchio, qualunque sia la sua coppia per chilogrammo. La densità è l'argomento per collocarlo prossimalmente, non per collocarlo ovunque.
QChe cosa non dicono le schede ToBMS su questi tre moduli?
Tre cose in particolare. Non è registrata alcuna potenza nominale per nessuno dei tre, quindi il bilancio di potenza continuo deve venire dalla scheda tecnica. Non è registrata alcuna dimensione di albero, alesaggio o filettatura, quindi l'interfaccia meccanica non può essere disegnata dalle schede del sito. E non è registrata alcuna specifica dell'encoder per questa serie, quindi risoluzione di retroazione, protocollo e moltiplicazione vanno confermati con il produttore prima di scegliere un controllore. Dove un valore manca, in questo articolo è stato omesso anziché completato.
Risorse ufficiali
CubeMars pubblica una pagina di specifica per ogni modulo, e sono quelle pagine — non i riassunti di terzi — il riferimento per i valori termici, i dettagli della retroazione, i disegni meccanici e il firmware in vigore. Le pagine del produttore per le unità trattate qui sono l'AKE60-8 KV80, l'AKE80-8 KV30 e l'AKE90-8 KV35, con l'intera serie elencata nella pagina di categoria degli attuatori a trasmissione quasi diretta. Dove una scheda ToBMS tace — potenza nominale, dimensioni dell'interfaccia, specifica della retroazione, unità del gioco — quelle pagine o la scheda tecnica corrispondente sono il luogo dove colmare la lacuna.
Passi successivi
Per passare dalla lettura a una preselezione, tre strumenti lavorano in sequenza: l'intera famiglia si trova nella categoria Attuatori QDD, i candidati si possono restringere per coppia, tensione e massa in Selettore motori BLDC, e le unità scelte si possono mettere a confronto in Confrontare motori BLDC. Dove un progetto richiede il motore integrato nel segmento anziché fornito sigillato, la categoria Motori frameless è la via alternativa che molti programmi di dispositivi indossabili finiscono per considerare.
Due guide ToBMS si estendono lateralmente da qui. La guida Attuatori QDD: cosa offre un rapporto 8:1 esamina che cosa cambi meccanicamente uno stadio 8:1, mentre Come scegliere un modulo articolare: cinque attuatori CubeMars da 190 g a 1.4 kg copre le famiglie più ampie di moduli sigillati attorno a questi tre. Per confronti che vanno oltre una singola serie, Esoscheletro raccoglie le corrispondenze registrate su tutto l'ambito di copertura, e la pagina Robot riabilitativo copre i dispositivi clinici strettamente correlati.
La versione breve: scegliete prima la posizione del giunto, adattate l'ingombro all'anatomia, dimensionate la coppia nominale rispetto al ciclo di lavoro del passo entro i limiti termici e la coppia di picco rispetto al caso transitorio, poi fissate la tensione di bus attorno al pacco batteria che chi lo indossa porterà realmente. La maggior parte delle proprietà rimanenti di un attuatore per esoscheletro discende da questi quattro punti.