
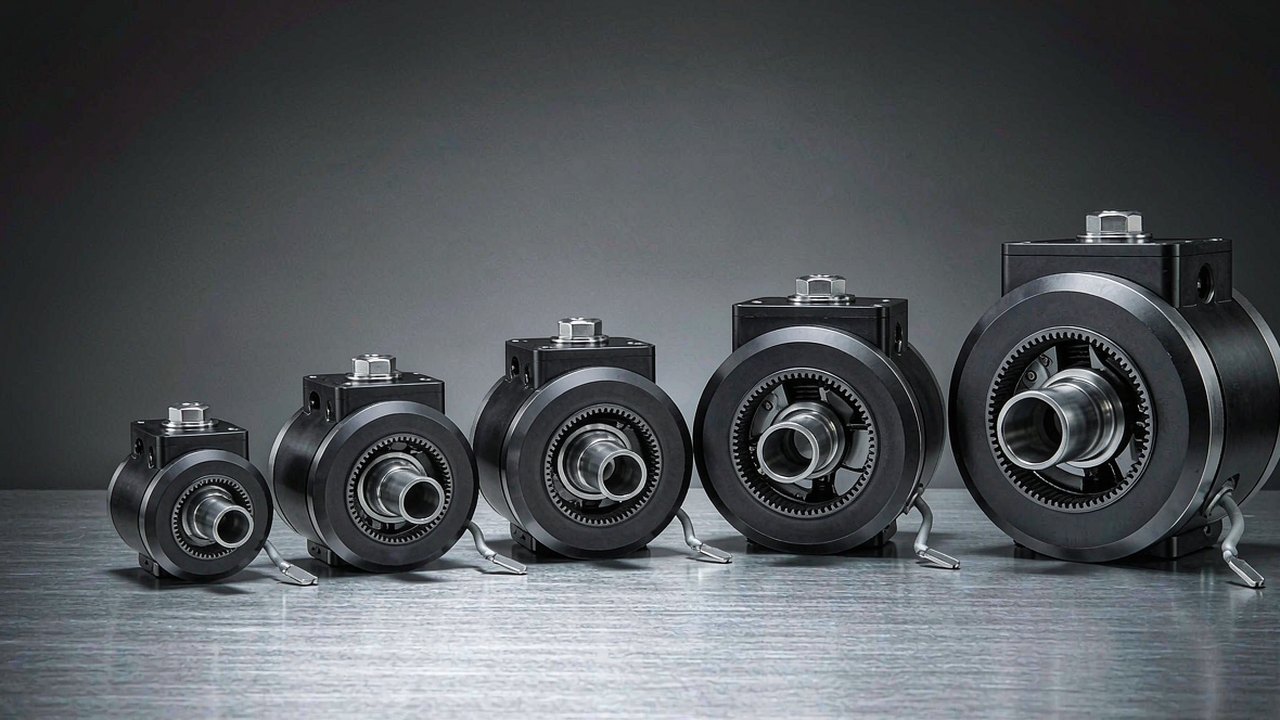
Modul sendi adalah satu sumbu robot lengkap yang dikirim sebagai satu komponen: motor BLDC, tahap reduksi, elektronik umpan balik dan - pada sebagian besar unit modern - driver, semuanya tersegel di dalam housing yang dibaut langsung di antara dua link. Memilih modul sendi jarang soal menemukan angka torsi tertinggi. Yang menjadi soal adalah berapa besar torsi yang dapat ditahan sumbu secara terus-menerus tanpa kepanasan, seberapa cepat link dapat bergerak, berapa besar massa yang berada di ujung lengan, bagaimana kabel keluar dari housing, dan seberapa besar backlash antara input reducer dan flange keluaran. Panduan ini membahas lima modul CubeMars yang mencakup rentang 190 g hingga 1.4 kg dan 4.1 Nm hingga 222 Nm torsi puncak, serta menjelaskan spesifikasi mana yang sebenarnya menentukan pilihan pada setiap posisi sendi.
Kelima unit di bawah ini semuanya mengikuti satu gagasan keluarga yang sama - motor BLDC yang menggerakkan tahap planetari dengan umpan balik posisi terintegrasi - namun dibangun untuk pekerjaan yang berbeda. Tiga unit berjalan pada bus 24 V dengan reduksi 10:1 dan 36:1; dua unit berjalan pada 48 V dengan reduksi 16:1 dan 48:1 serta poros keluaran berongga. Membacanya bersama-sama adalah cara tercepat untuk memahami apa sebenarnya modul sendi, karena kompromi muncul sebagai angka, bukan sebagai kategori pemasaran. Setiap angka dalam artikel ini berasal dari catatan produk ToBMS atau dari spesifikasi resmi produsen; tidak ada yang diperkirakan, dan jika suatu nilai tidak tercatat, hal itu ditandai, bukan diisi dengan dugaan.
Jawaban singkat
Modul sendi ditentukan dengan bekerja mundur dari sendinya, bukan maju dari motornya. Tetapkan torsi kasus terburuk yang harus dihasilkan sumbu, kecepatan sudut yang dibutuhkan link, anggaran massa pada posisi itu dalam rantai kinematik, dan diameter yang dapat diterima mekanisme - lalu pilih modul paling ringan yang torsi kontinu (nominal)nya mencakup siklus kerja nyata dan yang torsi puncaknya mencakup kondisi transien, dengan tegangan bus dipilih agar sesuai dengan sistem daya robot lainnya.
Jika diterapkan pada kelima modul ini, logika tersebut menghasilkan tangga yang sederhana. AK40-10 V3.0 seberat 190 g adalah unit untuk sendi distal - tangan, pergelangan tangan, gimbal kecil dan segmen lengan ringan, tempat massa di ujung tuas menjadi biaya yang dominan. AK45-10 V3.0 seberat 262 g mencakup sendi ringan hingga menengah pada bus 24 V yang sama dengan torsi puncak hampir dua kali lipat. AK45-36 V3.0 seberat 349 g naik ke torsi puncak 24 Nm dengan menukar kecepatan demi reduksi, sehingga cocok secara alami untuk siku atau lutut pada lengan berukuran sedang. AKH70-16 V1.0 seberat 879 g dan AKH70-48 V1.0 seberat 1.4 kg beralih ke 48 V, dimensi 90 mm dan poros berongga, yang menempatkannya di wilayah pinggul, basis dan beban berat, tempat perutean kabel melalui sumbu sama pentingnya dengan torsi.
Apa saja komponen modul sendi
Komponennya tidak eksotis. Yang membedakan modul sendi dari motor ditambah gearbox yang dibeli terpisah adalah antarmuka antar komponen tersebut sudah diselesaikan - rotor ditopang oleh bantalan input reducer, encoder dipasang pada titik acuan yang tetap stabil terhadap jalur beban reducer, dan housing menutup seluruh rakitan. Itulah nilai yang dibeli.
Motor
Kelima unit menggunakan motor BLDC tipe outrunner, dan angka yang membedakannya pada tingkat ini adalah KV - konstanta kecepatan motor dalam rpm per volt. AK40-10 V3.0 membawa belitan KV170, AK45-10 V3.0 KV75, AK45-36 V3.0 KV80, dan kedua modul AKH70 KV41. Belitan KV tinggi memberikan lebih banyak kecepatan per volt dengan torsi per ampere yang lebih rendah; belitan KV rendah melakukan sebaliknya. Pilihan tunggal itu berdampak ke seluruh desain, dan itulah sebabnya modul terkecil dalam grup ini memiliki KV tertinggi dan yang terbesar memiliki KV terendah. Kedua modul AKH70 juga mencantumkan 21 pasangan kutub dibandingkan 14 pada ketiga unit AK, yang menaikkan frekuensi listrik yang harus dikomutasi driver pada kecepatan mekanis tertentu.
Tahap reduksi
Setiap modul mengintegrasikan reducer planetari: 10:1 pada AK40-10 dan AK45-10, 36:1 pada AK45-36, 16:1 dan 48:1 pada kedua unit AKH70. Tahap ini mengubah keluaran motor berkecepatan tinggi bertorsi rendah menjadi keluaran sendi berkecepatan rendah bertorsi tinggi, dan juga menentukan berapa banyak beban yang dapat didorong balik oleh link ke dalam motor. Tahap 10:1 umumnya membuat sendi lebih mudah digerakkan balik (back-drive), yang berguna untuk kendali patuh dan untuk mengarahkan lengan kolaboratif dengan tangan; tahap 48:1 umumnya melipatgandakan torsi lebih jauh dan mengurangi kemampuan back-drive, namun hasil aktualnya bergantung pada efisiensi reducer, konstanta torsi motor dan berapa besar inersia terefleksi yang disajikan link - rasio saja tidak menentukan hasilnya.
Umpan balik dan elektronik penggerak
Umpan balik posisi adalah yang mengubah motor dan reducer menjadi sendi servo. Ikhtisar ToBMS untuk AK40-10 V3.0 menyatakan bahwa unit ini mengintegrasikan motor BLDC, reducer planetari 10:1 dan driver, dan kedua modul AKH70 mencantumkan FOC (field-oriented control) sebagai metode penggeraknya. Apakah papan pengendali berada secara fisik di dalam modul atau disertakan di sampingnya berbeda antar keluarga, jadi pastikan konfigurasi pengiriman yang tepat dengan produsen sebelum harness kabel dirancang. Hal yang sama berlaku untuk antarmuka encoder: resolusi, protokol dan apakah sensor bersifat absolut atau inkremental semuanya keputusan yang berdampak pada arsitektur kendali robot.
Yang masih harus disediakan sendiri oleh integrator
Modul sendi bukan sumbu yang sudah jadi. Antarmuka pemasangan di kedua sisi, perutean kabel dan penahan tarikan kabel, jalur termal keluar dari housing, catu daya dan ruang arusnya, serta batas keselamatan yang diberlakukan di pengendali semuanya masih menjadi tanggung jawab integrator. Keuntungannya adalah desain mekanis dan magnetis di dalam housing sudah dicocokkan dan diuji sebagai satu unit.
Lima angka yang menentukan pilihan
Tabel spesifikasi modul sendi panjang, tetapi hanya beberapa entri yang mengubah keputusan desain. Berikut lima yang penting, dan cara membaca masing-masing secara jujur.
Torsi puncak bukan torsi kerja
Torsi puncak adalah keluaran yang dapat dihasilkan modul secara singkat - saat ledakan percepatan, benturan, atau lonjakan torsi di akhir gerakan. Ini angka berdurasi pendek dan bukan batas mekanis reducer, juga bukan beban yang dapat ditahan sendi tanpa batas. Merancang berdasarkan torsi puncak seolah-olah itu kontinu adalah cara paling umum untuk merusak modul sendi, karena batas yang datang lebih dulu bersifat termal, bukan mekanis. Perlakukan torsi puncak sebagai cadangan untuk kondisi transien dan hitung reducer serta struktur secara terpisah terhadapnya.
Torsi nominal adalah pernyataan termal
Torsi nominal adalah apa yang seharusnya dapat dipertahankan modul dalam batas termalnya, dan itulah angka yang harus dibandingkan dengan siklus kerja nyata, bukan dengan satu kasus terburuk. AKH70-48 V1.0 mencantumkan 74 Nm nominal dibandingkan 222 Nm puncak; AK40-10 V3.0 mencantumkan 1.3 Nm dibandingkan 4.1 Nm. Kedua pasangan itu bukan jenis pernyataan yang sama, dan rasio di antara keduanya bukan margin yang boleh dihabiskan - itu adalah perbedaan antara kenaikan suhu yang dapat dibuang housing dan yang tidak. Torsi nominal juga bergantung pada suhu lingkungan, pemasangan dan siklus kerja, sehingga rating kontinu yang diambil di udara terbuka bersifat optimistis untuk modul yang terkubur di dalam lengan.
Kecepatan keluaran, bukan kecepatan motor
Kecepatan yang penting adalah kecepatan flange keluaran, dan itu sudah diturunkan oleh reducer. AK40-10 V3.0 tercatat pada 370 rpm nominal dengan 435 rpm tanpa beban; AK45-10 V3.0 pada 120 dan 180 rpm; AK45-36 V3.0 pada 40 dan 52 rpm; AKH70-16 V1.0 pada 90 dan 105 rpm; AKH70-48 V1.0 pada 28 dan 35 rpm. Dalam istilah sendi, 370 rpm adalah 2.220 derajat per detik dan 28 rpm adalah 168 derajat per detik, yaitu perbedaan antara pergelangan tangan yang dapat menyentak cepat dan pinggul yang berayun lambat. Periksa kecepatan link yang dibutuhkan pada tegangan bus yang benar-benar tersedia, karena modul yang dicantumkan pada satu tegangan tidak memberikan kecepatan tanpa beban yang sama pada tegangan lain.
Rasio reduksi menetapkan keseimbangan torsi dan kecepatan
Rasio adalah angka paling mencolok dalam tabel dan yang paling mudah salah dibaca, karena ia menggambarkan sebuah kompromi, bukan mengukur kualitas. Tahap 48:1 menghasilkan torsi keluaran per ampere yang lebih besar dan keluaran yang lebih lambat daripada tahap 10:1 yang dibangun di sekitar motor yang sebanding, dan mengubah cara sendi terasa ketika sesuatu dari luar mendorong link. Membandingkan dua modul hanya berdasarkan rasio menyembunyikan fakta bahwa belitannya juga berbeda - modul AKH70 memakai KV41 dibandingkan KV75 dan KV80 pada unit AK45, sehingga kedua efeknya bertumpuk.
Massa, dimensi dan kepadatan torsi
Pada sendi distal, massa adalah parameter yang dominan, karena semua yang berada di hulu harus membawanya melalui seluruh rentang gerak. Kepadatan torsi dalam Nm per kilogram membuat perbandingan menjadi eksplisit, dan harus dicantumkan secara terpisah untuk keluaran nominal dan puncak: AK40-10 V3.0 sekitar 6.8 Nm/kg nominal dan 21.6 Nm/kg puncak; AK45-10 V3.0 9.5 dan 26.7; AK45-36 V3.0 22.9 dan 68.8; AKH70-16 V1.0 29.6 dan 88.7; dan AKH70-48 V1.0 53 dan 159. Angka-angka itu diturunkan dari nilai massa dan torsi pada catatan produk masing-masing, dan mengonfirmasi apa yang disiratkan tangga di atas - modul yang lebih berat mengembalikan massanya melalui torsi per kilogram. Dimensi adalah kendala pendampingnya: bodi berdiameter 53 mm muat di dalam link lengan yang tidak dapat dimasuki modul 90 mm sama sekali, apa pun yang dikatakan angka torsinya.
Backlash dan pengaruhnya pada sendi
Backlash adalah gerak hilang antara input reducer dan flange keluaran, dan pada sendi yang dikendalikan posisi ia muncul sebagai wilayah kecil tempat sudut yang diperintahkan berubah tanpa keluaran bergerak. Backlash paling penting ketika sendi berbalik arah di bawah beban, dan menumpuk antar tahap pada desain planetari bertingkat. Setiap catatan produk dalam grup ini mencantumkan nilai backlash - 0.3 pada AK40-10 V3.0 dan AK45-10 V3.0, 0.2 pada AK45-36 V3.0 dan kedua modul AKH70 - tetapi catatan ToBMS tidak membawa satuan yang konsisten untuk bidang ini di seluruh katalog aktuator, jadi perlakukan angka tersebut sebagai indikatif dan pastikan apakah nilai itu dicantumkan dalam menit busur atau derajat pada datasheet produsen sebelum merancang berdasarkan angka tersebut.
Lima modul sendi CubeMars dibandingkan
Tabel di bawah ini mengumpulkan kelima modul yang diurutkan berdasarkan massa, yang juga mengurutkannya berdasarkan torsi keluaran. Nilai torsi adalah angka yang diterbitkan produsen sebagaimana tercatat dalam data produk ToBMS, dan setiap model juga menawarkan varian KV di luar pilihan ini.
| Model | Tegangan Nominal | Rasio Reduksi | Torsi Nominal | Torsi Puncak | Berat | Dimensi |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1.396 g | Ø90 × 81.5 mm |
Kelima modul terdaftar dalam kategori Aktuator Robotik ToBMS. Nilai torsi, massa dan dimensi diambil dari catatan produk masing-masing; satuan lokal ditulis sebagaimana dipublikasikan (1.396 g tercatat sebagai 1396). Nilai daya nominal untuk kedua modul AKH70 berada pada lembar data produsen, sehingga tidak dicantumkan di sini - periksa lembar data tersebut jika angka itu dibutuhkan untuk anggaran daya.
Dua pola menonjol. Pertama, massa tumbuh lebih cepat daripada rasio reduksi tetapi lebih lambat daripada torsi puncak: beralih dari AK45-36 V3.0 seberat 349 g ke AKH70-48 V1.0 seberat 1.4 kg melipatgandakan massa empat kali dan torsi puncak lebih dari sembilan kali. Kedua, tegangan suplai membagi grup ini dengan rapi menjadi dua bagian - tiga modul AK berjalan pada 24 V dan dua modul AKH70 pada 48 V - yang biasanya berarti dua rel daya dan dua keluarga driver pada satu robot, kecuali seluruh platform distandarkan pada satu bus.
Kedua modul AKH70 berbagi diameter 90 mm yang sama, belitan KV41 yang sama, 21 pasangan kutub yang sama dan nilai backlash yang sama, dan berbeda hampir seluruhnya pada tahap reduksi dan panjang tumpukan: 16:1 dalam bodi 60.5 mm seberat 879 g, atau 48:1 dalam bodi 81.5 mm seberat 1.4 kg. Itu adalah demonstrasi sebersih yang bisa diberikan katalog tentang berapa harga sebuah rasio reduksi, dan itu berarti keduanya dapat saling menggantikan dalam dimensi mekanis yang sama jika kebutuhan kecepatan dan torsi berubah.
Lima modul sendi, lima pekerjaan
Urutan di atas berdasarkan massa dan torsi. Urutan di bawah berdasarkan pekerjaan yang cocok untuk setiap modul, yang merupakan cara pilihan sebenarnya dibuat.
AK40-10 V3.0 KV170 - tangan, pergelangan tangan dan sumbu distal
Dengan massa 190 g, diameter 53 mm dan panjang 40.2 mm, ini adalah modul yang dipilih ketika massa menggantung di ujung tuas. Modul ini menghasilkan 4.1 Nm puncak dan 1.3 Nm nominal melalui tahap 10:1, pada bus 24 V, dengan kecepatan nominal 370 rpm - cukup cepat bagi pergelangan tangan atau kelompok jari untuk berpindah posisi dengan cepat. Entri ToBMS-nya mendeskripsikannya sebagai cocok untuk pekerjaan robot yang memerlukan ketangkasan, dan tautan aplikasi yang melekat pada catatan itu mengarah ke penggunaan modul sendi, robot rehabilitasi, lengan kolaboratif dan humanoid. Batas yang perlu diperhatikan adalah torsi nominal: 1.3 Nm kontinu adalah anggaran yang moderat, sehingga sumbu distal yang menahan muatan secara statis tetap memerlukan analisis siklus kerja, bukan pemeriksaan torsi puncak.
AK45-10 V3.0 KV75 - kelas menengah yang ringan
Bus 24 V yang sama, rasio 10:1 yang sama, diameter 53 mm yang sama - tetapi panjang 45.2 mm, massa 262 g, dan 7 Nm puncak dibandingkan 2.5 Nm nominal. Belitan KV75 menurunkan kecepatan nominal menjadi 120 rpm dan kecepatan tanpa beban menjadi 180 rpm sebagai ganti torsi tersebut, dan itulah tepatnya kompromi yang diinginkan segmen lengan yang ringan. Catatan produk mencantumkan daya nominal 39 W, menjadikannya yang lebih efisien di antara kedua unit 10:1 dalam grup ini pada titik operasi nominalnya, dan ikhtisarnya mengarah pada sendi robot yang ringkas serta peralatan rehabilitasi. Dibandingkan AK40-10, ini adalah langkah alami ketika sendi distal ternyata membutuhkan torsi penahan lebih besar daripada yang dapat dipertahankan unit yang lebih kecil.
AK45-36 V3.0 KV80 - langkah kecepatan rendah, torsi tinggi
Perubahan karakter pertama yang nyata dalam tangga ini. Tahap 36:1 mengubah keluarga 24 V yang sama menjadi unit 8 Nm nominal, 24 Nm puncak pada 40 rpm nominal dan 52 rpm tanpa beban - 240 derajat per detik pada keluaran, yaitu sendi yang sengaja lambat dan menahan beban, bukan sendi yang cepat. Massanya tetap 349 g dan hanya bertambah menjadi diameter 55 mm dan panjang 56.5 mm, sehingga masih muat di dalam link. Ikhtisar ToBMS-nya menyebutnya dirancang untuk modul sendi yang membutuhkan reduksi tinggi, dan catatan produknya membawa penanda produk utama, yang mencerminkan betapa sentralnya titik torsi per gram ini bagi jajaran produk. Harga dari rasio tersebut adalah kecepatan dan kemampuan back-drive: pada 36:1, sendi akan terasa jauh lebih kaku terhadap dorongan eksternal dibandingkan kedua unit 10:1.
Produsen menjalankan AK40-10, AK45-10 dan AK45-36 secara berdampingan, yang merupakan cara paling jelas untuk menilai bagaimana tahap 10:1 dan 36:1 berbeda dalam kecepatan keluaran dan bagaimana ketiga dimensi tersebut dibandingkan di tangan.
halaman video ToBMSTonton di YouTubeAKH70-16 V1.0 KV41 - torsi dengan lubang kabel
Lompatan ke 48 V dan bodi 90 mm menghasilkan 26 Nm nominal dan 78 Nm puncak pada 90 rpm nominal - 540 derajat per detik, keluaran tercepat kedua dalam grup ini meskipun diameternya terbesar. Belitan KV41 adalah ujung rentang belitan yang berkecepatan rendah dan bertorsi tinggi, dan pada 21 pasangan kutub driver harus berkomutasi pada frekuensi listrik yang lebih tinggi daripada unit AK untuk kecepatan keluaran yang sama. Poros berongga adalah fitur struktural yang mengubah cara robot dibangun: kabel daya dan sensor dapat melewati sepanjang sumbu rotasi alih-alih melingkar di sekitar sendi, yang menghilangkan loop servis yang bergerak dari setiap artikulasi. Catatan ToBMS untuk modul ini tidak mencakup diameter lubang, jadi dapatkan gambar mekanis dari produsen sebelum merencanakan harness. Ikhtisarnya menempatkannya pada lutut robot berkaki empat, sendi lengan robot dan platform beroda, dan aplikasi terkaitnya mencakup pekerjaan humanoid, eksoskeleton dan AGV.
AKH70-48 V1.0 KV41 - sendi berat
Modul terbesar di sini menukar hampir seluruh kecepatannya demi torsi: tahap 48:1 pada motor KV41 dan bus 48 V yang sama menghasilkan 74 Nm nominal dan 222 Nm puncak pada 28 rpm nominal, atau 168 derajat per detik. Dalam paket berdiameter 90 mm, panjang 81.5 mm dan bermassa 1.4 kg, itu berarti 53 Nm/kg nominal dan 159 Nm/kg puncak - kepadatan torsi tertinggi dalam grup ini dengan selisih yang lebar, dan sekitar dua kali kepadatan nominal AKH70-16. Arus nominalnya 6 A dibandingkan 18 A puncak, sehingga driver dan distribusi daya harus diukur untuk kondisi transien sementara jalur termal kontinu hanya perlu membawa angka yang lebih rendah. Ikhtisar ToBMS-nya menyebut robot berkaki berat dan pekerjaan AGV, dan aplikasi yang melekat pada catatan produknya mencakup humanoid, berkaki empat dan eksoskeleton serta AGV. Apakah rasio 48:1 membuat sendi cukup dapat digerakkan balik untuk pengendali tertentu adalah pertanyaan yang harus dijawab bersama produsen, karena hal itu bergantung pada efisiensi dan inersia terefleksi, bukan pada rasio saja.
Massa 40 kg diputar satu putaran penuh oleh modul, yang merupakan bukti paling langsung yang tersedia di pustaka video tentang bagaimana tahap 48:1 berperilaku dengan beban nyata yang menggantung pada flange keluaran, bukan pada meja uji.
halaman video ToBMSTonton di YouTubeDi mana modul sendi ini digunakan
Kelima modul yang sama muncul di mesin yang sangat berbeda, dan pola modul mana yang dipilih cukup konsisten sehingga berguna sebagai hipotesis awal.
Lengan dan kaki humanoid
Humanoid memusatkan setiap kompromi ini dalam satu mesin. Sendi lengan berada di ujung rantai kinematik dan menginginkan modul paling ringan yang dapat menahan muatan, yang mengarah ke unit 190 g dan 262 g; pinggul dan lutut membawa seluruh tubuh, yang mengarah ke modul 48 V. Lihat Motor BLDC untuk Robot Humanoid untuk pandangan pemilihan yang lebih luas.
Lutut dan pinggul robot berkaki empat
Robot berkaki membebani sendi dengan benturan tanah selain gravitasi, sehingga cadangan torsi puncak dan kekakuan struktur mendominasi. AKH70-16 V1.0 seberat 879 g dan AKH70-48 V1.0 seberat 1.4 kg adalah kecocokan yang tercatat untuk sendi Motor BLDC untuk Robot Berkaki Empat, dan poros berongga menyederhanakan harness pada kaki yang harus terlipat.
Lengan robot kolaboratif
Lengan cobot harus cukup dapat digerakkan balik agar dapat diarahkan dengan tangan dan cukup ringan agar aman di dekat manusia, yang menguntungkan rasio yang lebih rendah. Unit 10:1 adalah kecocokan yang tercatat untuk Lengan Cobot, dengan modul 36:1 mengambil sendi yang perlu menahan posisi alih-alih patuh.
Eksoskeleton dan robot rehabilitasi
Mesin-mesin ini dikenakan pada tubuh atau terhubung erat dengan manusia, sehingga massa pada anggota gerak dan rasa sendi keduanya lebih penting daripada keluaran puncak. Kedua modul AKH70 mencatat aplikasi eksoskeleton dan rehabilitasi, dan modul AK yang lebih ringan muncul di entri Robot Rehabilitasi dan Motor BLDC untuk Eksoskeleton. Tiga modul CubeMars QDD yang ditujukan untuk penggunaan ini dibandingkan berdampingan di Aktuator Eksoskeleton: Tiga Aktuator QDD CubeMars dari 260 g hingga 1.4 kg.
AGV dan platform beroda
Sendi penggerak beroda lebih sedikit peduli pada kemampuan back-drive dan lebih pada torsi per kilogram serta kemampuan melewatkan kabel melalui sumbu untuk roda yang berbelok terus-menerus. Modul AKH70 membawa tautan aplikasi AGV, dan Motor BLDC untuk AGV & AMR mengumpulkan kumpulan yang lebih luas.
Daftar periksa pemilihan
Modul sendi biasanya ditentukan sebelum bagian mekanisme lainnya dibekukan, jadi pemeriksaan ini layak dijalankan lebih awal, bukan setelah geometrinya ditetapkan.
Siklus kerja dan torsi
- Hitung torsi keluaran kasus terburuk termasuk lengan tuas, muatan dan efek dinamis, lalu bandingkan dengan torsi puncak - kemudian konfirmasikan secara terpisah kepada produsen apa yang dapat ditahan reducer dan bantalan keluaran saat beban kejut, karena torsi puncak adalah angka berdurasi pendek, bukan batas mekanis.
- Perkirakan torsi kontinu untuk siklus kerja nyata dan bandingkan dengan torsi nominal, dengan mengingat bahwa rating adalah pernyataan termal dan bahwa kondisi pemasangan serta lingkungan mengubahnya.
- Ubah kecepatan link yang dibutuhkan menjadi rpm keluaran pada tegangan bus yang benar-benar digunakan, dengan angka tanpa beban sebagai batas atas dan angka nominal untuk penetapan ukuran.
Mekanik dan pengkabelan
- Periksa dimensi terhadap geometri link sebelum membandingkan torsi: bodi 90 mm dan bodi 53 mm tidak dapat dipertukarkan, apa pun bacaan angkanya.
- Tentukan rute kabel sejak awal - melingkari sendi, atau melalui poros berongga jika modul menyediakannya. Catatan ToBMS tidak mencantumkan diameter lubang, jadi konfirmasikan gambarnya dengan produsen.
- Rencanakan antarmuka pemasangan dan jalur beban pada kedua permukaan, serta konfirmasikan backlash dan satuannya terhadap datasheet produsen sebelum merancang loop posisi di sekitarnya.
Kendali dan integrasi
- Konfirmasikan apa yang dikirim di dalam modul - motor, reducer, encoder dan driver tidak dijamin datang bersamaan - dan cocokkan protokol umpan balik dengan pengendali.
- Cocokkan pasangan kutub dan kecepatan maksimum dengan kemampuan komutasi driver; 21 pasangan kutub pada kecepatan keluaran tinggi menaikkan frekuensi listrik secara signifikan.
- Tetapkan ukuran catu daya dan driver untuk arus puncak sementara jalur termal untuk arus nominal, dan pisahkan kedua anggaran itu.
Pertanyaan yang sering diajukan
QApa saja yang tepatnya termasuk dalam modul sendi?
Minimal motor BLDC, tahap reduksi dan umpan balik posisi, dikemas dalam housing dengan antarmuka pemasangan di kedua permukaan. Elektronik driver juga sering diintegrasikan - ikhtisar ToBMS untuk AK40-10 V3.0 menyatakan bahwa driver disertakan, dan kedua modul AKH70 mencantumkan FOC sebagai metode penggeraknya. Yang tidak pernah termasuk dalam modul adalah pekerjaan di sekitarnya: struktur pemasangan, pengelolaan kabel, jalur termal, catu daya dan batas keselamatan yang dikonfigurasi di pengendali.
QDapatkah modul sendi menahan torsi puncaknya secara terus-menerus?
Tidak. Torsi puncak adalah keluaran berdurasi pendek untuk ledakan percepatan dan kondisi transien, dan itu bukan batas mekanis reducer. Operasi kontinu dibatasi oleh torsi nominal, yang merupakan pernyataan termal tentang kenaikan suhu di dalam housing pada kondisi yang dinyatakan. Sendi yang menahan muatan statis harus diperiksa terhadap torsi nominal untuk seluruh siklus kerja, bukan terhadap torsi puncak.
QMengapa modul AKH70 menggunakan 48 V sedangkan seri AK menggunakan 24 V?
Tegangan bus yang lebih tinggi memungkinkan daya yang sama dengan arus yang lebih kecil, dan torsi pada keluaran dihasilkan melalui tahap 48:1 atau 16:1 dengan belitan KV41. Dalam praktiknya pembagian ini lebih penting bagi robot daripada bagi modul: mencampur modul 24 V dan 48 V berarti dua rel daya, dua keluarga driver dan dua set batas keselamatan kecuali platform distandarkan pada satu bus. Baik AKH70-48 V1.0 maupun AKH70-16 V1.0 tercantum pada 48 V.
QApa manfaat nyata poros berongga pada sendi robot?
Perutean kabel melalui sumbu rotasi. Pada sendi standar, setiap kabel sensor dan daya harus melewati ruang yang bergerak, biasanya sebagai loop servis yang harus bertahan melalui jutaan siklus lentur. Poros keluaran berongga memungkinkan harness berjalan lurus melalui pusat sendi, yang memperpendek jalur dan menghilangkan loop tersebut dari desain mekanis. Ini juga mengubah susunan bantalan dan penyekatan, jadi ini keputusan struktural, bukan aksesori.
QBerapa besar backlash yang seharusnya saya harapkan dari modul-modul ini?
Setiap catatan dalam grup ini mencantumkan nilai - 0.3 pada kedua unit 10:1 dan 0.2 pada unit 36:1 serta kedua modul AKH70 - tetapi data produk ToBMS tidak membawa satuan yang konsisten untuk bidang backlash di seluruh katalog aktuator, sehingga angka-angka itu harus diperlakukan sebagai indikatif. Pastikan apakah produsen mencantumkan menit busur atau derajat, dan pada beban berapa, sebelum merancang loop posisi atau klaim kekakuan berdasarkan angka tersebut.
QDapatkah modul 10:1 dan 48:1 digunakan pada robot yang sama?
Ya, dan hal itu umum - sendi distal menginginkan rasio yang lebih rendah dan modul yang lebih ringan sementara sendi proksimal menginginkan reduksi dan torsi. Kendala praktisnya adalah bus daya (unit 10:1 di sini bertegangan 24 V, unit 48:1 bertegangan 48 V) dan model kendali, karena sendi dengan reduksi tinggi dan sendi yang hampir penggerak langsung merespons perintah torsi dan gaya eksternal dengan sangat berbeda. Rancang arsitektur kendali dengan mempertimbangkan perbedaan itu alih-alih memperlakukan setiap sumbu sebagai identik.
QDengan modul mana prototipe kaki pertama sebaiknya dimulai?
Titik awal yang paling umum untuk prototipe berkaki berukuran sedang adalah modul 48 V dengan poros berongga, karena kaki membutuhkan torsi, jalur lewat kabel dan kekakuan yang cukup untuk bertahan terhadap kontak tanah; AKH70-16 V1.0 dengan 26 Nm nominal dan 90 rpm berada di antara opsi torsi tinggi yang sangat lambat dan unit 24 V yang ringan. Di luar anggaran torsi, faktor penentunya biasanya apakah desain dapat menampung dimensi 90 mm - jika tidak, AK45-36 V3.0 yang berukuran 55 mm adalah modul terbesar yang akan muat.
Sumber resmi
CubeMars menerbitkan halaman spesifikasi untuk setiap modul, dan halaman-halaman itu - bukan ringkasan pihak ketiga - adalah acuan untuk rating termal, detail encoder, gambar mekanis dan firmware terkini. Halaman produsen untuk unit yang dibahas di sini adalah AK40-10 V3.0 KV170, AK45-10 V3.0 KV75, AK45-36 V3.0 KV80, AKH70-16 V1.0 KV41 dan AKH70-48 V1.0 KV41. Jika catatan ToBMS tidak menyebutkan sesuatu - daya nominal untuk modul AKH70, diameter lubang, satuan backlash - halaman produsen atau datasheet adalah tempat untuk menutup kesenjangan itu.
Langkah berikutnya
Jika tujuannya adalah menyusun daftar pendek alih-alih membaca, tiga alat melakukan pekerjaan itu secara berurutan: telusuri setiap model di kategori Aktuator Robotik, persempit kandidat berdasarkan torsi, tegangan dan massa di Selektor Motor BLDC, lalu bandingkan satu sama lain di Bandingkan Motor BLDC. Jika sendi perlu diintegrasikan ke dalam mesin alih-alih dikirim tersegel, kategori Motor Torsi Frameless adalah jalur alternatifnya, dan Aktuator Robotik: Cara Memilih Aktuator Terpadu untuk Sendi Robot mencakup rentang aktuator yang lebih luas di sekitar kelima modul ini.
Versi singkatnya: tetapkan dimensi dari geometri link, pilih reduksi dari kecepatan dan torsi keluaran yang dibutuhkan, tetapkan ukuran torsi nominal terhadap siklus kerja dalam batas termal dan torsi puncak terhadap kasus transien, lalu tentukan tegangan bus dan rute kabel sebelum mekanisme dibekukan. Segala hal lain tentang modul sendi mengikuti dari keempat hal tersebut.







