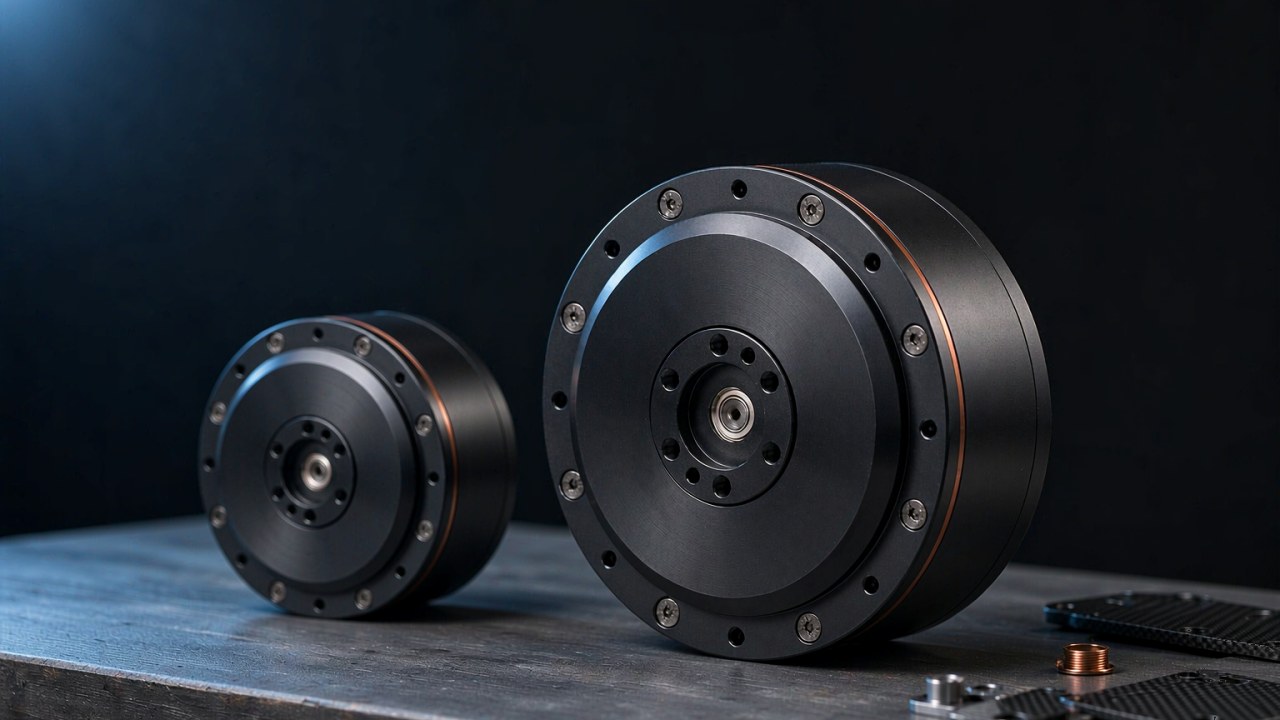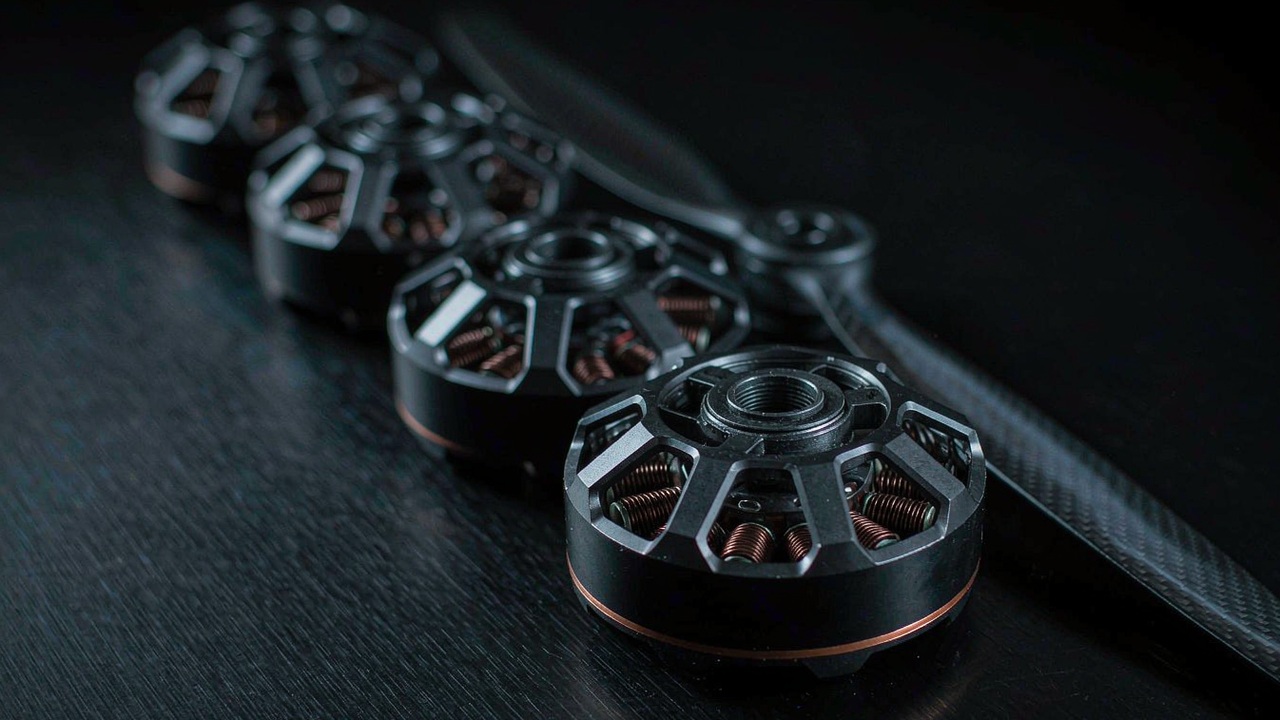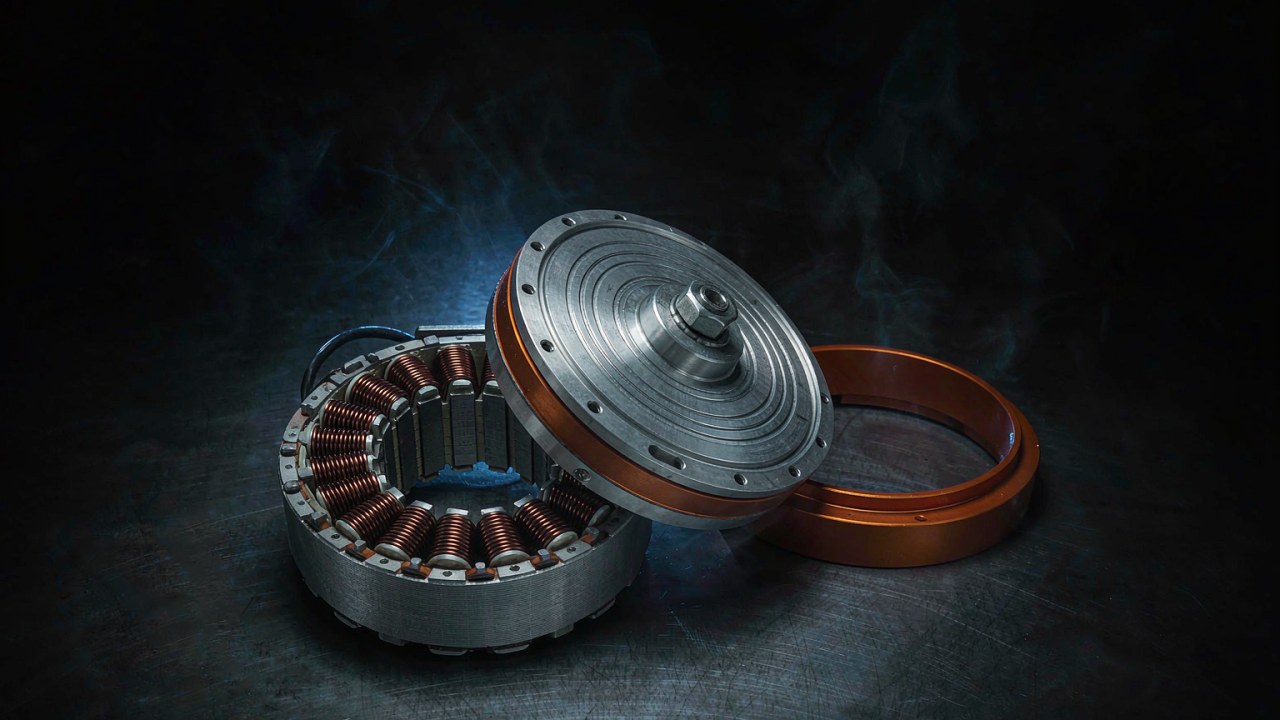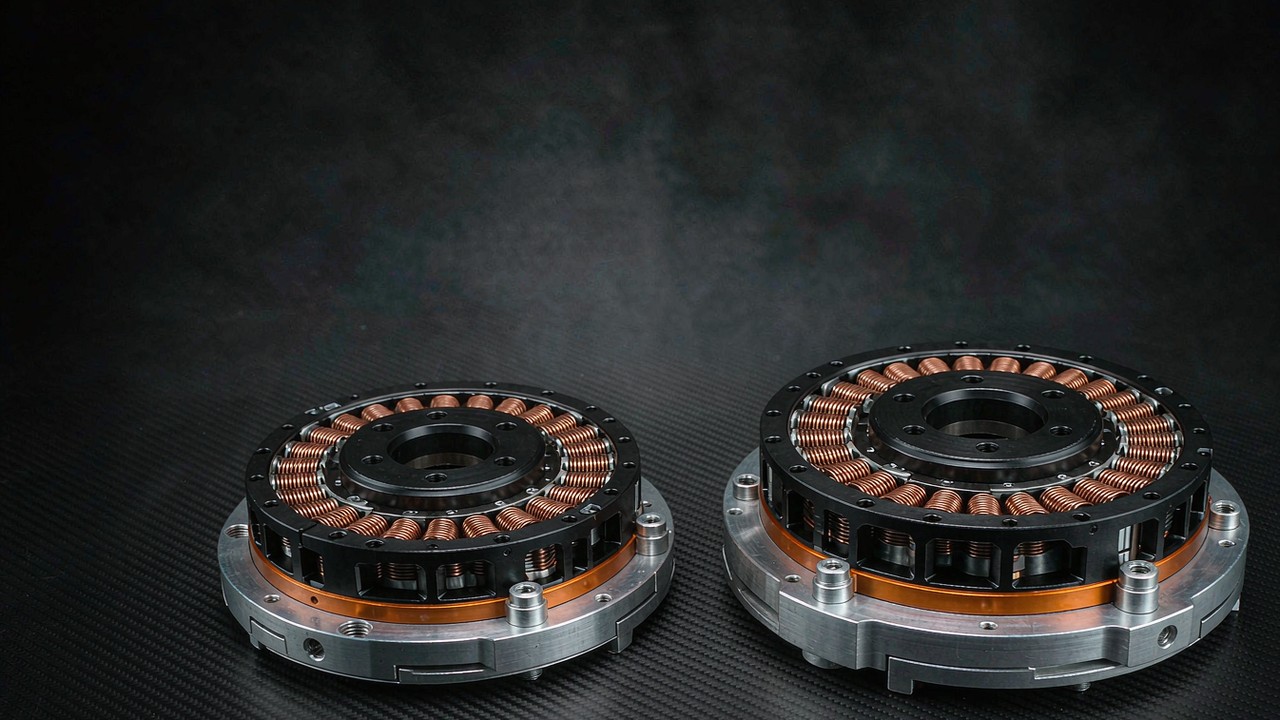
A série AKE da CubeMars chega agora aos 140 g. Dois novos módulos, o AKE40-6 KV90 e o AKE50-8 KV110, situam-se abaixo do AKE60-8 de 260 g que até aqui ancorava a extremidade pequena da família. Ambos são atuadores QDD compactos construídos em torno de um estágio planetário de relação baixa, ambos funcionam num barramento de 24 V e ambos deixam de fora do módulo a carcaça e a placa de driver, para que a estrutura seja projetada em torno deles. Este guia compara o par pelos números com que uma junta vestível costuma ser triada — massa, torque, relação de redução, torque de retroacionamento e folga — e mantém as aplicações publicadas pelo fabricante separadas das verificações ao nível do sistema que ainda têm de ser feitas.
Resposta rápida
O AKE40-6 KV90 é o mais leve dos dois, com 140 g, um estágio planetário de 6:1, 1.8 Nm de torque nominal e 5.5 Nm de torque de pico a 260 rpm nominais e 330 rpm sem carga. O AKE50-8 KV110 pesa 190 g e usa um estágio de 8:1, entregando 2.5 Nm nominais e 7.5 Nm de pico a 240 rpm nominais e 320 rpm sem carga. Ambos mantêm a folga em 0.15° e ambos são indicados a 24 V.
A separação é deliberada e está visível nos números publicados, em vez de ser inferida apenas da relação. O módulo de 6:1 é indicado com 5.5 Nm de pico e 0.05 Nm de torque de retroacionamento; o módulo de 8:1 com 7.5 Nm de pico e 0.09 Nm. Uma relação mais baixa reduz geralmente a inércia refletida, mas os dois valores também refletem motores e detalhes de transmissão diferentes, por isso a diferença não pode ser atribuída à relação por si só.
Nenhum dos dois atuadores QDD compactos traz carcaça ou placa de driver integrada. Trata-se de uma opção de projeto e não de uma lacuna: a estrutura de um exoesqueleto é moldada em torno de um membro, e um módulo aparafusado a um suporte personalizado ganha mais com uma base de motor nua do que com uma carcaça universal.
Por que dois atuadores da classe de 200 g ampliam a série AKE
O que a série cobria antes
Antes de esses dois módulos chegarem, a família AKE começava nos 260 g. O AKE60-8 KV80 cobria a extremidade leve com 5 Nm nominais e 12.5 Nm de pico, o AKE80-8 KV30 passava para 570 g e 12 Nm nominais num barramento de 48 V, e o AKE90-8 KV35 encabeçava a gama com 1400 g, 55 Nm nominais e 170 Nm de pico. Abaixo dos 260 g a família não tinha nada, por isso as juntas de Exoesqueleto mais pequenas — dedos, punhos, tornozelos, órteses de pé caído — eram servidas habitualmente por kits sem carcaça ou por transmissões de correia e cabo, porque todas as opções AKE eram maiores do que a junta que tinham de acionar.
O que os dois novos módulos mudam
Um atuador QDD compacto de 140 g altera a aritmética na extremidade de um membro, desde que o resto do conjunto seja contabilizado com ele. A massa colocada num punho ou num tornozelo é acelerada a cada passo, e quanto mais longe do tronco estiver, mais custa transportar. Mas 140 g é o módulo, não a junta montada: suportes, fixações, cablagem e eletrônica de acionamento somam-se todos a esse valor. Um motor montado à distância e a acionar a junta através de um cabo Bowden é uma arquitetura diferente, com consequências próprias de massa, atrito e controle, e a massa do módulo por si só não decide qual arranjo é mais leve ou mais fácil de vestir. O que o módulo menor oferece é um comprimento axial de 24.5 mm, que pode ajudar no empacotamento onde a junta tem de ficar compacta.
O atuador QDD compacto de 190 g faz o mesmo trabalho um tamanho acima. Com 22.5 mm, é mais fino ao longo do eixo do que o irmão menor, apesar do diâmetro maior, o que pode servir uma órtese que tenha de ficar junto ao membro. Se isso compensa os 50 g adicionais depende da estrutura, da orientação de montagem e do espaço necessário para conectores e encaminhamento de cabos.
Por que chegam juntos um módulo de 6:1 e um de 8:1
Duas relações cobrem dois requisitos diferentes de torque e velocidade, e não duas categorias fixas de junta. Um estágio de 6:1 deixa mais velocidade de saída no lugar e reduz geralmente a inércia refletida, o que é útil onde a junta percorre um arco amplo com pouca carga. Um estágio de 8:1 troca parte dessa velocidade por multiplicação de torque, o que se ajusta a uma junta que precisa de mais saída a uma velocidade menor. Qual dos dois uma dada junta deve usar é decidido pelo perfil de torque-velocidade e pelo ciclo de trabalho dessa junta; a relação é uma entrada para essa decisão, não a resposta.
AKE40-6 KV90 e AKE50-8 KV110: especificações lado a lado
A tabela abaixo coloca os dois novos atuadores QDD compactos ao lado dos três tamanhos AKE existentes. Os valores são os números publicados pelo fabricante para cada modelo; quando um valor falta, é omitido em vez de estimado.
| Especificação | AKE40-6 KV90 | AKE50-8 KV110 | AKE60-8 KV80 | AKE80-8 KV30 | AKE90-8 KV35 | Unidade |
|---|---|---|---|---|---|---|
| Tensão nominal | 24 | 24 | 24 | 48 | 48 | V |
| Potência nominal | 50 | 65 | 95 | 188 | 700 | W |
| Torque nominal | 1.8 | 2.5 | 5 | 12 | 55 | Nm |
| Torque de pico | 5.5 | 7.5 | 12.5 | 30 | 170 | Nm |
| Corrente nominal | 2.5 | 3 | 4.8 | 4.8 | 21 | A |
| Corrente de pico | 8 | 9 | 12 | 12 | 72 | A |
| Velocidade nominal | 260 | 240 | 180 | 150 | 120 | rpm |
| Velocidade sem carga | 330 | 320 | 240 | 195 | 210 | rpm |
| Relação de redução | 6:1 | 8:1 | 8:1 | 8:1 | 8:1 | — |
| Folga | 0.15 | 0.15 | 0.15 | 0.15 | 0.15 | ° |
| Massa | 140 | 190 | 260 | 570 | 1400 | g |
| Diâmetro externo | 51 | 61.2 | 69 | 87 | 107.5 | mm |
| Comprimento axial | 24.5 | 22.5 | 25 | 32 | 43.5 | mm |
| Pares de polos | 14 | 14 | 14 | 21 | 21 | — |
Números publicados nas páginas de produto do fabricante para cada modelo AKE. A folga é indicada em graus; a série AKE é publicada como 9 arcmin, o que equivale a 0.15°. O KV consta no nome do modelo em vez de ser repetido como coluna. Os valores de torque são do lado da junta do redutor, não do eixo do motor.
Um cuidado aplica-se às linhas de torque. O torque nominal deve ser interpretado nas condições de operação e térmicas especificadas pelo fabricante, e não como um valor que possa ser extraído continuamente em qualquer instalação. A seleção da junta tem também de considerar o perfil de torque-velocidade exigido, o ciclo de trabalho, as condições de montagem e de resfriamento e as cargas transitórias; o torque de pico não deve ser tratado como um valor de operação contínua.
Lidas as duas primeiras colunas em conjunto, o par parece próximo: 50 g de massa, 0.7 Nm de torque nominal e um único degrau de relação de redução separam-nos. A linha da tensão separa a família: os dois novos módulos e o AKE60-8 funcionam a 24 V, enquanto o AKE80-8 e o AKE90-8 são publicados a 48 V. Num dispositivo vestível alimentado por bateria, essa linha altera a arquitetura de alimentação. Um dispositivo que mistura os dois precisa de um arranjo compatível, seja ele pacotes separados, um conversor DC-DC ou outro desenho, e a escolha pertence ao sistema e não ao módulo.
As linhas de corrente são entradas para a seleção do driver e não uma regra de seleção. Um consumo nominal de 2.5 A no AKE40-6 e de 3 A no AKE50-8 descreve corrente contínua; 8 A e 9 A descrevem corrente de pico. O driver tem de suportar a corrente contínua especificada e a corrente de pico exigida durante o tempo relevante, com derating térmico, compatibilidade de tensão e proteção adequados à instalação. Os números publicados não determinam por si só o tamanho do driver e não descrevem como a junta se comporta sob uma perturbação. O que se pode afirmar é mais estreito: um atuador QDD compacto que consome 3 A em contínuo é uma carga modesta para um pacote que também alimenta sensores e um controlador, o que é uma afirmação sobre o consumo de corrente e não sobre o dimensionamento da eletrônica.
Massa e diâmetro externo movem-se em direções opostas entre os dois: o AKE50-8 é 50 g mais pesado e 10.2 mm mais largo, mas 2 mm mais fino ao longo do eixo. Uma junta que tem de ficar justa contra um membro pode favorecer o módulo mais fino; uma com folga radial pode aceitar o mais largo.
A gama AKE numa só vista: de 140 g a 1.4 kg
Os cinco módulos formam uma escada em massa e torque de saída, e não cinco produtos intercambiáveis. Na base, o Atuador de acionamento quase direto CubeMars AKE40-6 KV90 é publicado com 1.8 Nm nominais e 5.5 Nm de pico, a menor saída da família. O Atuador de acionamento quase direto CubeMars AKE50-8 KV110 eleva isso para 2.5 Nm nominais e 7.5 Nm de pico a 190 g. Acima deles, o Atuador de acionamento quase direto CubeMars AKE60-8 KV80 a 260 g é publicado com 5 Nm nominais e 12.5 Nm de pico, o Atuador de acionamento quase direto CubeMars AKE80-8 KV30 a 570 g com 12 Nm nominais e 30 Nm de pico, e o Atuador de acionamento quase direto CubeMars AKE90-8 KV35 a 1400 g com 55 Nm nominais e 170 Nm de pico. A CubeMars publica também um conjunto de aplicações para cada modelo, desde acionamentos de dedos e punhos na extremidade pequena até assistência ao quadril no topo; essas são as direções declaradas pelo fabricante, e a seção de juntas abaixo mantém-nas separadas de qualquer inferência tirada das especificações.
A lacuna que os dois atuadores QDD compactos fecham tem 120 g de largura. A faixa do AKE60-8 para cima já estava coberta por um guia de seleção que começa nos 260 g e vai até 1.4 kg; abaixo dessa linha não havia qualquer módulo AKE. Um atuador QDD compacto na faixa de 140 g a 190 g acrescenta a mesma arquitetura na base da gama — um estágio planetário de relação baixa, uma base de motor nua e nenhuma carcaça.
A densidade de torque separa as extremidades da escada mais do que a massa. O AKE90-8 é publicado com até 121 Nm/kg, o que decorre de 170 Nm de pico num pacote de 1400 g. Na extremidade pequena, a razão entre torque de pico e massa é menor — cerca de 39 Nm/kg para ambos os novos módulos, 39.3 Nm/kg para o AKE40-6 e 39.5 Nm/kg para o AKE50-8 —, por isso o torque absoluto é modesto e a massa que tem de ser acelerada com ele também. Por que a razão é menor nessa extremidade é uma pergunta sobre enrolamento, rolamentos e projeto do estágio de engrenagens, e a tabela publicada não a responde; nomear uma única causa iria além dos dados. O que os números sustentam é o compromisso que um atuador QDD compacto assume na base de uma gama: menos torque a entregar, e menos massa transportada para o entregar.
140 g vs 190 g: onde vai a massa num atuador QDD compacto
Cinquenta gramas soa a erro de arredondamento ao lado de um módulo de 570 g, e numa bancada é isso que é. Na extremidade de um membro importa mais, porque a massa ali é transportada a cada oscilação e a penalização escala com a distância ao tronco. Duas ressalvas mantêm o número em proporção: 140 g e 190 g são massas de módulo, não massas de junta montada, e suportes, fixações, cablagem e eletrônica somam-se a ambas. A comparação útil é entre dois conjuntos completos, não entre duas massas de ficha técnica.
A dimensão axial importa tanto como a massa. Um módulo de 24.5 mm deixa mais espaço dentro de uma peça de vestuário do que uma pilha de motor, redutor e acoplamento, e o AKE50-8, com 22.5 mm, é ainda mais curto. Isso pode ajudar uma órtese a ficar plana sobre a junta, mas o perfil final é definido pelo suporte, pela orientação de montagem, pelos conectores e pelo espaço deixado para a cablagem, por isso o comprimento axial é uma vantagem de partida e não um envelope acabado.
A escolha entre os dois começa habitualmente pelo torque de que a junta precisa à velocidade de movimento de quem a usa. Um atuador QDD compacto de 6:1 com 1.8 Nm nominais é a opção de menor torque, o que o torna digno de avaliação onde a massa baixa do módulo e um requisito de torque pequeno são as prioridades; o módulo de 8:1 com 2.5 Nm nominais é a opção onde é preciso mais torque de saída dentro de um envelope compacto semelhante. Quando o requisito cai entre os dois, a massa costuma decidir, e o módulo de 140 g leva vantagem — desde que a junta montada continue a cumprir os requisitos de torque-velocidade e de ciclo de trabalho.
6:1 vs 8:1: velocidade, torque e retroacionamento a 0.05 Nm e 0.09 Nm
Os dois atuadores QDD compactos diferem na relação de redução, na saída nominal e no torque de retroacionamento publicado. Uma relação de redução mais baixa pode geralmente reduzir a inércia refletida do motor, mas o comportamento real de retroacionamento depende também das características do motor, do atrito da transmissão e da eficiência. Os valores publicados de 0.05 Nm e 0.09 Nm descrevem estes modelos específicos; não devem ser atribuídos à relação de redução apenas. O que a relação define diretamente é a velocidade e o torque na saída: o estágio de 6:1 no AKE40-6 transforma a velocidade do motor sem carga em 330 rpm na junta, e o estágio de 8:1 no AKE50-8 dá 320 rpm na junta em troca de 7.5 Nm de torque de pico.
O torque de retroacionamento é o valor mais usado para separar um atuador QDD compacto de um servo com engrenagens, e a comparação é justa em direção e não em termos absolutos. Uma relação na casa das dezenas ou das centenas reflete o motor e a caixa de engrenagens de volta para a saída, e quem move a junta tem de trabalhar contra essa carga refletida; um estágio de relação baixa mantém a carga refletida menor. Quanta resistência um servo específico de relação elevada apresenta continua a depender do motor, da transmissão e do estado de controle desse servo, por isso os números aqui publicados devem ser lidos como uma comparação entre estes dois módulos e não como uma ordenação geral de arquiteturas.
O compromisso recai de forma diferente em cada junta, e as aplicações publicadas apontam em direções distintas. Um punho ou um dedo percorre um arco amplo com pouca carga, que é onde a velocidade de saída extra do módulo de 6:1 é mais aproveitável; um joelho ou um cotovelo trabalha num arco mais estreito contra uma carga maior, que é onde o torque extra do módulo de 8:1 é relevante. Esses são pontos de partida tirados dos números e das aplicações publicados, e não uma demonstração de que qualquer dos módulos cumpre o caso de carga de uma junta específica. A mecânica por trás da inércia refletida e o que uma relação faz à carga que quem usa sente estão cobertos em Atuadores de acionamento quase direto: o que a relação 8:1 oferece.
Os valores publicados de torque de retroacionamento dão um ponto de partida útil para comparar os dois módulos, mas não permitem estabelecer como um exoesqueleto montado será percebido por quem o usa. A resistência percebida depende também do atrito da transmissão, do alinhamento da junta, da velocidade do movimento, do estado de controle e do mecanismo circundante. Os sistemas usados no corpo humano exigem validação ao nível da articulação completa e do dispositivo, e é a esse nível que os números acima se destinam.
Folga de 9 arcmin e o que significa no punho
Ambos os módulos são publicados com 9 arcmin de folga, o que corresponde a 0.15°. Em relação a uma amplitude de junta de 90°, trata-se de um valor angular nominal pequeno — cerca de um seiscentésimo da amplitude —, mas o efeito prático depende do mecanismo da junta, da colocação do sensor, da estratégia de controle e das inversões de carga. O valor por si só não estabelece a precisão de posicionamento nem a estabilidade do controle de força.
A folga torna-se mais visível nos eixos distais, onde um pequeno erro angular se converte num deslocamento maior na extremidade de um elo. Numa alavanca de 40 mm, 0.15° corresponde a cerca de 0.1 mm de jogo na saída. Trata-se de uma conversão geométrica idealizada e não de uma medição do que quem usa percebe, uma vez que o limiar depende da junta, da tarefa e da interface; a mesma folga numa junta de quadril com um elo longo voltaria a ter um significado diferente. É uma das razões pelas quais o atuador QDD compacto menor merece avaliação para trabalho de mão e punho, onde o deslocamento absoluto se mantém pequeno.
Para um atuador QDD compacto o valor também fixa uma expectativa. Um estágio planetário de relação baixa não é uma transmissão de folga zero, e um projeto que precisa que a saída mantenha a posição sob uma carga alternada tem de contar primeiro com 0.15° de movimento. O controle em malha fechada pode reduzir o efeito quando a malha fecha na saída, mas não elimina o jogo mecânico: se a zona morta é compensada ou sentida depende de onde está o sensor, de como a malha fecha, de com que frequência a carga se inverte e de quão rígido é o mecanismo circundante.
Barramento de 24 V, corrente nominal e dimensionamento do driver num atuador QDD compacto
Para um atuador QDD compacto num dispositivo vestível, um barramento de 24 V é a escolha prática quando o dispositivo funciona a partir de um pacote de baterias suficientemente pequeno para transportar. O AKE40-6 consome 2.5 A nominais e 8 A de pico, o AKE50-8 consome 3 A nominais e 9 A de pico. Os dois números servem propósitos diferentes: a corrente nominal descreve a carga térmica contínua, enquanto a corrente de pico descreve um requisito de curta duração cuja duração e derating térmico têm de ser especificados para a instalação. Nenhum dos valores por si só dimensiona um driver, e nenhum descreve como a junta se comportará quando quem a usa for perturbado.
Nenhum dos módulos traz uma placa de driver, por isso a eletrônica faz parte do projeto do sistema e não do módulo. Isso é coerente em toda a gama AKE e é o que permite que um controlador sirva várias juntas — mas só depois de o envelope elétrico ter sido verificado. Ambos os novos módulos usam 14 pares de polos, o que fixa a frequência elétrica a uma dada velocidade de junta; uma placa partilhada continua a ter de ser verificada contra os parâmetros elétricos de cada módulo, o método de controle, a tensão de barramento, a capacidade de corrente contínua e de pico, a faixa de velocidade elétrica e as configurações de proteção. O mesmo se aplica aos três modelos AKE maiores: a CubeMars indica uma placa de driver separada para a série, por isso o esquema de controle é definido pela eletrônica escolhida para a estrutura.
Montagem: furos roscados e furos passantes na base do motor
A base do motor de cada atuador QDD compacto traz furos roscados e furos passantes, o que permite fixar o módulo por qualquer dos lados e montá-lo nos dois sentidos. Para uma junta de exoesqueleto isso é mais útil do que parece: uma órtese tem frequentemente de ser montada em torno de um membro, e um módulo que pode ser aparafusado pelo exterior de uma placa de carbono e também pelo interior dá ao projetista da estrutura uma escolha de caminho de carga.
Nenhum dos atuadores QDD compactos tem um furo ao longo da saída. Os furos passantes estão na base, para as fixações; uma junta que precise de um cabo a passar pelo próprio eixo tem de procurar outra família. Essa distinção importa quando um projeto exige encaminhar cablagem de sensores ou de atuador pelo centro da junta, e vale a pena resolvê-la antes de a geometria da estrutura ficar congelada.
Que junta cada modelo serve: pé caído, mão e assistência ao joelho
Os dois atuadores QDD compactos diferem em massa e torque de saída, e a CubeMars publica um conjunto de aplicações para cada um. A tabela abaixo mantém as aplicações publicadas numa coluna própria e separa as funções de junta que delas decorrem, para que as duas possam ser lidas de forma independente.
| Modelo | Massa | Torque nominal | Torque de pico | Redução | Função de junta implícita nas aplicações publicadas | Aplicação publicada |
|---|---|---|---|---|---|---|
| AKE40-6 KV90 | 140 g | 1.8 Nm | 5.5 Nm | 6:1 | Eixos de punho, dedo e tornozelo | Suporte de pé caído e de dorsiflexão do tornozelo, flexão do punho e acionamentos de preensão dos dedos |
| AKE50-8 KV110 | 190 g | 2.5 Nm | 7.5 Nm | 8:1 | Microassistência ao joelho, suporte de cotovelo e ombro | Assistência ao joelho, compensação de força do cotovelo, suporte de elevação do ombro |
| AKE60-8 KV80 | 260 g | 5 Nm | 12.5 Nm | 8:1 | Eixos de tornozelo e de membro inferior leve | Assistência compacta a membro inferior e tornozelo |
| AKE80-8 KV30 | 570 g | 12 Nm | 30 Nm | 8:1 | Joelho, escala de primeiro protótipo | Juntas de joelho de exoesqueleto e de reabilitação |
| AKE90-8 KV35 | 1400 g | 55 Nm | 170 Nm | 8:1 | Eixos de quadril e de suporte de carga | Assistência ao quadril e juntas de transporte de carga |
A coluna de aplicação publicada repete as aplicações indicadas pelo fabricante para cada modelo. A coluna de função de junta é uma leitura dessas aplicações e não uma verificação de caso de carga: torque, massa e envelope não estabelecem por si só a adequação a uma junta humana específica. Torque e massa repetem a tabela de especificações acima, para que o mapeamento possa ser lido de forma autônoma.
Para uma órtese de pé caído, o AKE40-6 é o modelo para onde a lista de aplicações publicada aponta. A junta percorre um arco amplo com carga baixa, e o módulo é o mais leve da família, com 140 g e um estágio de 6:1. Se se adequa a um dispositivo em particular continua a depender do torque exigido na junta da órtese, do ciclo de trabalho, da montagem e da validação que esse dispositivo tem de passar. O mesmo módulo é publicado para flexão do punho e acionamentos de preensão dos dedos, onde o envelope importa mais do que o torque.
Para suporte ao joelho, o AKE50-8 é a menor das duas opções que a CubeMars indica acima do AKE40-6. É publicado com 7.5 Nm de pico num pacote de 190 g, abaixo do AKE60-8 de 260 g e do AKE80-8 de 570 g em massa, e está indicado para assistência ao joelho, compensação de força do cotovelo e suporte de elevação do ombro. Essas são aplicações do fabricante e não resultados de casos de carga: tarefas de joelho e de ombro diferem amplamente em perfil de torque, amplitude e requisitos de segurança, e uma junta tem de ser validada ao nível do dispositivo antes de poder ser descrita como adequada.
Entre os dois há pouca sobreposição a resolver. Um atuador QDD compacto selecionado para um punho não se converte num acionamento de joelho aumentando a corrente, e um módulo selecionado para um joelho acrescenta massa de que um punho não precisa. A divisão da tabela é um limite de partida e não uma regra de projeto, e o tornozelo é o que fica mais próximo dele, servido pela extremidade leve pelo AKE40-6 ou pelo AKE60-8 onde é necessário mais torque. O conjunto mais amplo de juntas de Exoesqueleto acima dos 260 g está coberto em Atuadores para exoesqueleto: três módulos CubeMars QDD de 260 g a 1.4 kg.
Lista de verificação para a seleção
Cinco perguntas resolvem a maior parte da primeira passagem antes de qualquer desenho ser feito.
- Que torque é necessário na junta à velocidade de movimento, e não no bloqueio? Essa resposta é o primeiro filtro entre o estágio de 6:1 e o de 8:1.
- Quanta massa pode ficar na extremidade do membro? Um orçamento de punho ou de tornozelo é mais apertado do que um orçamento de joelho, e a diferença entre 140 g e 190 g fica na extremidade de um elo, onde é acelerada a cada passo.
- A estrutura precisa de um cabo através do eixo da junta? Nenhum dos módulos oferece um furo ao longo da saída, por isso um requisito de passagem axial muda de família.
- Que barramento usa o resto do dispositivo? Misturar módulos de 24 V e de 48 V num só dispositivo vestível exige uma arquitetura de alimentação compatível — pacotes separados, um conversor DC-DC ou outro arranjo —, e a escolha depende do sistema.
- Como é o módulo fixado à estrutura? Furos roscados e passantes na base permitem qualquer dos sentidos, e o suporte tem de ser projetado em torno dessa escolha.
Se a resposta à primeira pergunta cair entre os dois módulos, a massa é habitualmente o valor decisivo: um atuador QDD compacto 50 g mais leve altera o que a junta transporta, desde que ambos os conjuntos cumpram o requisito de torque-velocidade e de ciclo de trabalho. Essa condição é a parte que uma ficha técnica não resolve. Exige o caso de carga da junta, o ambiente térmico, a montagem e a validação prevista para o dispositivo.
Perguntas frequentes
QO que separa um atuador QDD compacto de um módulo servo com engrenagens?
A relação de redução e o que ela faz à sensação. Um módulo QDD usa um estágio planetário de relação baixa — 6:1 e 8:1 nos dois módulos aqui —, o que mantém a inércia refletida e o torque de retroacionamento mais baixos do que num servo de relação elevada da mesma classe. Os valores publicados para estes dois módulos são 0.05 Nm e 0.09 Nm. Um servo com engrenagens de relação na casa das dezenas ou das centenas reflete mais do motor e da caixa de engrenagens de volta para a saída, embora quanta resistência um servo específico apresente dependa do motor, da transmissão e do estado de controle.
QO AKE40-6 KV90 e o AKE50-8 KV110 partilham um driver?
Ambos os atuadores QDD compactos funcionam num barramento de 24 V e nenhum traz um estágio de acionamento integrado, por isso o controlador é escolhido com a estrutura. Partilhar uma placa é uma possibilidade e não uma conclusão: a placa tem de cobrir a corrente contínua de cada módulo, a corrente de pico exigida e a sua duração, a tensão de barramento, o método de controle e a faixa de velocidade elétrica. Os valores de 3 A e 9 A do AKE50-8 enquadram os 2.5 A e 8 A do AKE40-6, o que torna plausível uma placa partilhada, mas os parâmetros elétricos têm de ser verificados por módulo. Ambos usam 14 pares de polos, o que fixa a frequência elétrica a uma dada velocidade de junta; isso é uma entrada para a verificação e não a verificação inteira.
QO que significa 9 arcmin de folga numa junta de punho?
9 arcmin são 0.15°, por isso numa junta que percorre 90° a zona morta é cerca de um seiscentésimo da amplitude. Numa alavanca de 40 mm isso corresponde a cerca de 0.1 mm de jogo na saída — um valor geométrico idealizado, não uma medição do que quem usa percebe. Se a zona morta afeta o posicionamento ou o controle de força baseado em corrente depende da colocação do sensor, da arquitetura de controle, das inversões de carga e da rigidez do mecanismo; o valor da folga por si só não o resolve.
QPor que o AKE40-6 usa um estágio de 6:1 enquanto o AKE50-8 usa 8:1?
Porque os requisitos da junta diferem. Um punho ou um dedo percorre um arco amplo com carga baixa e pode usar a velocidade de saída extra que um estágio de 6:1 deixa no lugar; um joelho ou um cotovelo precisa de mais torque a menor velocidade, onde o estágio de 8:1 alcança 7.5 Nm de pico a 190 g. A relação é uma parte da correspondência — o perfil de torque-velocidade da junta e o ciclo de trabalho decidem se qualquer dos módulos serve.
QÉ possível usar um atuador QDD compacto sem caixa de engrenagens?
Uma junta de acionamento direto é uma arquitetura diferente, com consequências próprias de torque e massa, e os módulos AKE não são isso. Os estágios de 6:1 e de 8:1 são o que permite a um módulo de 140 g ou de 190 g alcançar 5.5 Nm e 7.5 Nm de torque de pico. Um kit sem carcaça é o caminho habitual quando um projeto precisa de um motor sem estágio algum.
QO AKE40-6 KV90 ou o AKE50-8 KV110 podem substituir um AKE60-8?
Apenas dentro do envelope de torque inferior. O AKE60-8 é nominal a 5 Nm com 12.5 Nm de pico, o AKE50-8 a 2.5 Nm com 7.5 Nm de pico, e o AKE40-6 a 1.8 Nm com 5.5 Nm de pico. Uma junta que usasse apenas parte do envelope do AKE60-8 pode passar para o módulo de 190 g; uma junta que já usa os 5 Nm completos não pode. Os três funcionam com um estágio de 8:1 exceto o AKE40-6, por isso a relação não é o diferenciador aqui — o torque nominal e a massa são.
Recursos oficiais
O fabricante publica a especificação completa de cada módulo, incluindo as dimensões e o desenho de montagem, nas suas próprias páginas de produto.
- Página de produto CubeMars AKE40-6 KV90
- Página de produto CubeMars AKE50-8 KV110
- Visão geral da série AKE no site do fabricante
As especificações nesta página seguem os valores publicados pelo fabricante. Para requisitos personalizados ou variantes fora destes valores, contactar diretamente o fabricante.
Para onde ir a seguir
Os dois novos atuadores QDD compactos são a extremidade pequena de uma família que tem sido coberta a partir dos 260 g num guia separado, e a mecânica das relações por trás dos estágios de 6:1 e de 8:1 está exposta noutro. Vale a pena ler ambos antes de a arquitetura de uma junta ser fixada.
- Atuadores para exoesqueleto: três módulos CubeMars QDD de 260 g a 1.4 kg — a faixa dos 260 g a 1.4 kg, onde o caminho de carga através de uma pessoa determina a escolha.
- Atuadores de acionamento quase direto: o que a relação 8:1 oferece — inércia refletida, retroacionabilidade e o que uma relação baixa altera na junta.
- Exoesqueleto — a página de aplicação, onde cada módulo publicado para uma junta vestível está agrupado num só lugar.