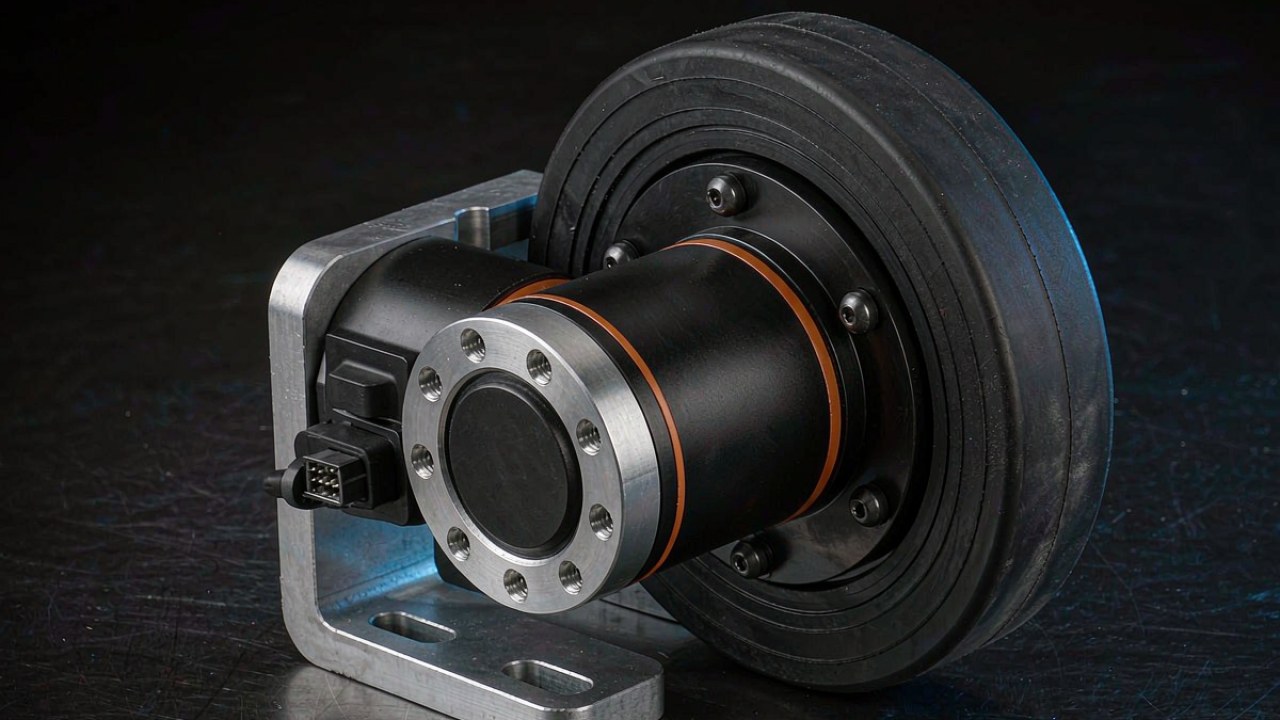
Um atuador AGV que aciona uma roda recebe uma exigência que um atuador de junta nunca vê: a massa da plataforma passa pela roda, pelo cubo e pelo conjunto de rolamentos antes de o torque se tornar movimento útil. Essa carga existe tanto com o acionamento energizado quanto parado, e por isso, numa plataforma com rodas, o valor que elimina candidatos é a carga radial e não o torque. Este artigo calcula a carga que uma roda suporta, confronta-a com as duas fichas AKA que publicam carga radial, e deixa a questão de arquitetura mais ampla para Motores BLDC para robô com rodas: disposição do acionamento, serviço e redução, que compara disposições de acionamento e não valores de carga.
Resposta rápida
Um atuador AGV é pré-selecionado pela carga radial que a sua roda tem de suportar, confirmado depois pela velocidade e dimensionado por último pela corrente. Duas fichas com redutor da linha ToBMS publicam esse valor: o CubeMars AKA60-6 KV80 com 18 kg e o CubeMars AKA10-9 KV60 com 50 kg. Divididas por um fator dinâmico de 1.5 em quatro rodas igualmente carregadas, dão estimativas de pré-seleção de cerca de 48 kg e cerca de 133 kg de massa total, o que coloca ambas na faixa das plataformas leves e não na dos veículos de classe tonelada, em que a carga de roda tem de ser suportada por um alojamento de rolamentos externo e o acionamento fornece apenas torque.
A carga radial primeiro: como um atuador AGV é pré-selecionado
A carga radial nominal publicada é o primeiro número que elimina candidatos, porque descreve uma capacidade que nem uma alteração de controlo nem outra relação de redução elevam. Um acionamento escolhido apenas pelo torque pode corresponder ao esforço de tração exigido e continuar a ser a peça errada, pois o caminho de carga através da roda não se interessa por quanto torque o motor consegue produzir. Ler o valor nominal antes da coluna do torque inverte a ordem habitual de uma folha de seleção de acionamento, e numa plataforma com rodas é essa inversão que mantém honesta a lista de candidatos para o atuador AGV.
O que um valor nominal publicado elimina antes de o torque ser lido
Uma carga radial nominal indica quanta carga a unidade aceita no cubo segundo a base de ensaio do próprio fabricante. É uma declaração de aptidão e não um valor de desempenho: diz que instalações a unidade está construída para suportar, não a que velocidade a plataforma se desloca. As fichas que não publicam esse valor deixam a questão da carga em aberto, e uma questão em aberto na fase de pré-seleção transforma-se em risco de projeto na fase de protótipo. As duas fichas AKA respondem em quilogramas, uma unidade com a qual um orçamento de massa do chassi se confronta diretamente, e é esse o número contra o qual um atuador AGV é escolhido na primeira passagem.
Porque um atuador AGV e um atuador de junta ordenam os candidatos de forma diferente
Um atuador de junta recebe torque e um momento fletor do elo que aciona, e a disposição dos rolamentos é projetada pelo construtor do robô em torno desse momento. Numa plataforma com rodas, o acionamento fica dentro do caminho de carga e não ao lado, com a roda aparafusada ao seu flange de saída. As duas tarefas produzem listas de candidatos diferentes a partir da mesma linha: uma seleção de junta de robô começa normalmente pelo torque de pico e pela relação de redução, enquanto uma seleção de atuador AGV começa pela carga numa roda e recua até ao módulo capaz de a aceitar.
Calcular a carga radial na roda do AGV
A carga que um atuador AGV vê numa roda não é a massa da plataforma dividida pelo número de rodas, embora o cálculo comece por essa divisão. Quatro entradas afastam o valor da média, e cada uma é uma decisão que o projeto do chassi já tomou, esteja escrita ou não: onde está o centro de gravidade sobre a distância entre eixos, com que força a plataforma trava, que inclinação tem de manter e o que acontece quando uma roda perde o contacto com o solo. Todo o valor obtido assim é uma estimativa ToBMS e não um valor do fabricante, porque a carga nominal publicada para um atuador AGV e a exigência calculada para um chassi são números de natureza diferente e não devem partilhar coluna.
Parcela estática por roda e depois o desvio do centro de gravidade
A parcela estática é a massa da plataforma mais a carga útil, repartida pelas rodas que tocam o solo. Um chassi de quatro rodas com o centro de gravidade no centro geométrico suporta um quarto da massa em cada canto. Mover o centro de gravidade para um eixo transfere carga para esse eixo em proporção ao deslocamento. Medido a partir do eixo não motor, um centro de gravidade a 60 % da distância entre eixos deixa 40 % da massa nesse eixo, pelo que as rodas motrizes suportam cada uma 30 % do total e não 25 %. Uma plataforma elevatória acrescenta um segundo caso: uma carga elevada desloca o centro de gravidade para cima, e quanto o desloca também ao longo da distância entre eixos depende do mecanismo de elevação e da posição da carga em relação a ele. É contra este primeiro valor que um atuador AGV é verificado antes de acrescentar qualquer caso dinâmico.
Travagem, inclinação e fator de lancil
Os casos dinâmicos multiplicam o valor estático. A travagem transfere carga para o eixo dianteiro em proporção à desaceleração e à altura do centro de gravidade, e uma inclinação faz o mesmo numa rampa. O impacto num lancil é um acontecimento curto com um multiplicador maior, e saber se um dado multiplicador já está incluído no valor nominal ou tem de ser aplicado por cima depende da base de ensaio por trás desse valor. Aplicar um fator dinâmico combinado à parcela estática é uma convenção e não uma norma publicada, e os valores aqui usados são pressupostos ilustrativos, não coeficientes de projeto para um veículo concreto. Um fator de 1.5 é um ponto de partida comum para aceleração, travagem e transições de piso correntes, e 2.0 para um percurso com lancis, rampas ou superfícies exteriores, mas nenhum fator isolado representa um nível de choque: a velocidade, a desaceleração, a altura do centro de gravidade, o diâmetro da roda e a duração do acontecimento entram todos no valor real. O fator aplicável é uma decisão da plataforma, e nenhum valor nominal de atuador AGV a substitui.
Uma roda no ar: o caso que uma média esconde
Um chassi de quatro rodas com estrutura rígida é estaticamente indeterminado num piso plano, pelo que na prática assenta em três pontos. A roda que perde o contacto não suporta nada, mas a forma como as três restantes repartem a sua carga depende da geometria de apoio, da posição do centro de gravidade, da rigidez da estrutura e de uma eventual suspensão, pelo que a carga num canto não é um múltiplo fixo da média. Numa distância entre eixos curta pode aproximar-se de metade da massa da plataforma, e é esse o caso que uma média por quatro rodas esconde e a razão pela qual uma carga radial nominal é lida contra a pior roda individual. Deve ser tratado como um caso de carga a calcular, simular ou medir, e não como algo que decorre do número de rodas. Uma suspensão ou uma montagem em três pontos altera a repartição, mas a carga máxima de roda resultante continua a pertencer à seleção do atuador AGV e não a uma revisão de projeto posterior.
Pôr um número em face do valor de 18 kg
O valor de 18 kg no AKA60-6 KV80 é uma carga nominal por roda para um atuador AGV, e converte-se numa estimativa de plataforma assim que o fator dinâmico é escolhido. Com um fator de 1.5, a carga estática admissível numa roda é de 12 kg, o que em quatro rodas igualmente carregadas dá um chassi de cerca de 48 kg com carga útil incluída. É uma estimativa de pré-seleção e não um limite garantido pelo fabricante: contra o que são medidos os 18 kg, como é ensaiado o valor nominal e onde se supõe que a carga atua fazem parte da lista de verificação antes de o número entrar num projeto. Em tamanho de plataforma corresponde a um trator ligeiro, uma unidade de serviço compacta ou um carro de laboratório, e o módulo de 460 g com estágio 6:1 enquadra-se nessa escala.
Um chassi de quatro rodas de 48 kg com fator 1.5
48 kg é uma massa total e não uma carga útil. A estrutura, a bateria, o controlador e os sensores saem primeiro daí, e o que resta é a carga útil. Um orçamento de massa torna isso concreto: com 30 kg de estrutura, energia e eletrónica restam 18 kg de carga útil, que é a classe de serviço para a qual se escolhe um atuador AGV pequeno. Passar para um fator de 2.0 num percurso com juntas de piso baixa o valor para cerca de 36 kg com o mesmo valor nominal, e essa redução é o custo de um ambiente mais severo e não uma alteração do módulo.
24 V e 48 V no mesmo enrolamento e o efeito na velocidade
O AKA60-6 KV80 é publicado a 24 V e 48 V no mesmo enrolamento, e os dois barramentos produzem velocidades nominais de 200 RPM e 400 RPM na saída. Numa roda de 150 mm de diâmetro isso são 1.571 m/s e 3.142 m/s de velocidade ao solo no ponto nominal, sendo o valor mais alto alcançado exclusivamente com o barramento de 48 V. O torque nominal de 3 Nm é o mesmo nos dois casos, pelo que a escolha do barramento altera velocidade e potência e não tração: 3 Nm na borda de uma roda de 150 mm são 40.0 N de força teórica na borda, antes de entrarem a aderência do pneu e as perdas de transmissão, e a potência nominal resulta em 62.83 W a 200 RPM contra os 62 W publicados para a ficha, que é a verificação aritmética que confirma que o ponto nominal está enunciado de forma coerente.
Pôr um número em face do valor de 50 kg
O valor nominal de 50 kg do AKA10-9 KV60 quase triplica essa estimativa com o mesmo pressuposto de quatro rodas. Com um fator de 1.5 a carga estática admissível é de 33.3 kg por roda, o que dá um chassi de cerca de 133 kg de massa total; com um fator de 2.0 desce para 100 kg. É uma plataforma leve de tamanho médio: um transportador de caixas, uma unidade móvel de preparação de encomendas ou um pequeno trator. O módulo pesa 1060 g numa estrutura de 100 mm com estágio 9:1, e o torque nominal publicado é de 18 Nm com um pico de 53 Nm, o que o torna, para serviços que precisam tanto de um valor de carga como de tração real, a maior das duas fichas de atuador AGV.
109 RPM na saída e a velocidade ao solo que daí decorre
A velocidade nominal do AKA10-9 KV60 é de 109 RPM na saída, o que numa roda de 150 mm de diâmetro dá 0.856 m/s, ou seja 3.08 km/h. A força teórica na borda é de 240.0 N no ponto nominal e de 706.7 N no pico, ambas antes da aderência do pneu e das perdas de transmissão, e o torque de pico é uma condição de curta duração e não um ponto de trabalho, pelo que a margem está no torque e não numa tração verificada. O ponto nominal é também coerente em si mesmo: 18 Nm a 109 RPM dão 205.46 W contra os 205 W publicados para a ficha. A mesma verificação aplicada ao módulo menor, 3 Nm a 200 RPM dão 62.83 W contra 62 W, sugere um hábito que vale a pena manter ao ler qualquer ficha de atuador AGV, porque um ponto nominal que não fecha em potência é um ponto nominal enunciado noutra base.
Onde as duas velocidades em vazio da página oficial divergem
A página oficial do AKA10-9 KV60 indica uma velocidade em vazio na sua tabela de especificações detalhada e outra mais alta na tabela comparativa da mesma página. O valor mais alto é o que decorre das constantes publicadas: um KV de 60 num barramento de 48 V dá 2880 RPM no motor, e um estágio 9:1 leva isso a 320 RPM estimados na saída, o mesmo método que reproduz exatamente os valores em vazio de 320 RPM e 640 RPM do AKA60-6 KV80. Essa estimativa é aritmética a partir de constantes publicadas e não um valor medido, o valor mais baixo da página não se reproduz a partir de nenhuma constante publicada, e enquanto o fabricante não indicar qual dos dois se aplica a tabela de especificações tem de ser considerada incoerente. A velocidade em vazio na saída não é uma grandeza de seleção, pelo que este artigo dimensiona com as 109 RPM nominais e lê 320 RPM como limite superior e não como ponto de trabalho.
O que mudou mecanicamente entre as fichas AK e AKA
As fichas AKA não são um motor novo com um redutor novo. Face às fichas AK de que derivam, o enrolamento e a relação de redução mantêm-se: o AKA60-6 KV80 partilha o estágio 6:1 e o KV de 80 com o AK60-6 KV80, e o AKA10-9 KV60 partilha o estágio 9:1 e o KV de 60 com o AK10-9 KV60. O que as fichas indicam é uma capacidade de carga radial reforçada e uma ligação diferente à plataforma, e os valores nominais publicados mostram uma segunda diferença que importa ao dimensionar um atuador AGV: a velocidade nominal das fichas AKA é mais baixa com o mesmo torque nominal, com a potência nominal a descer com ela.
O enrolamento e a relação mantêm-se
O torque de pico de 9 Nm do AKA60-6 KV80 e de 53 Nm do AKA10-9 KV60 coincide com as fichas AK de que derivam, e as relações de redução também. Os pontos nominais não. O AKA60-6 KV80 é publicado a 200 RPM com 24 V contra 233 RPM do AK60-6 V3.0 KV80, e o AKA10-9 KV60 a 109 RPM contra 235 RPM do AK10-9 V3.0 KV60. Ambas as fichas AKA mantêm, portanto, o seu torque nominal numa faixa de velocidade mais estreita. Os números publicados estabelecem essa diferença mas não a sua causa, pois um ponto nominal também pode decorrer do projeto térmico, da configuração de controlo ou das condições em que o valor foi obtido, e nenhuma das páginas aqui citadas liga as duas coisas. Comprar um atuador AGV pelo seu valor nominal significa aceitar esse envelope tal como é publicado e não extrapolar a partir da ficha AK com que partilha o enrolamento.
O conector 2+5 PIN e a rotina de identificação
O conector é a segunda alteração estrutural. Alimentação, CAN e UART reúnem-se num único conector 2+5 PIN fixado com parafusos M2, em vez dos conectores separados das fichas AK. Numa plataforma móvel é uma decisão de manutenção mais do que elétrica: um conector a assentar em vez de vários, uma fixação aparafusada que o mantém contra a vibração que um acionamento de roda vê, e um corpo com guia que torna mais difícil montar um par trocado. Quanto isso acrescenta em fiabilidade é uma pergunta para os dados de ensaio do fabricante e não para o desenho do conector. O firmware do controlador acrescenta uma rotina de identificação de parâmetros executada com um único comando, o que encurta a colocação em serviço numa plataforma com vários módulos idênticos.
| Parâmetro | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| Carga radial nominal | 18 kg | 50 kg |
| Tensão nominal | 24 V / 48 V | 48 V |
| Potência nominal | 62 W | 205 W |
| Torque nominal | 3 Nm | 18 Nm |
| Torque de pico | 9 Nm | 53 Nm |
| Velocidade nominal | 200 RPM / 400 RPM | 109 RPM |
| Velocidade em vazio | 320 RPM / 640 RPM | 320 RPM |
| Relação de redução | 6:1 | 9:1 |
| Codificador de saída | 14 bits magnético, simples | 16 bits magnético, simples |
| Conector | 2+5 PIN | 2+5 PIN |
| Peso | 460 g | 1060 g |
| Estrutura | 80 mm x 51.2 mm | 100 mm x 70 mm |
Valores conforme publicados pelo fabricante. As duas fichas AKA indicam carga radial nominal, as fichas AK de que derivam não o fazem. A velocidade em vazio é apresentada como limite superior e não é usada para dimensionamento neste artigo.
Dimensionar um atuador AGV: carga, depois velocidade, depois corrente
A sequência que decorre dos valores nominais vai num só sentido e não volta atrás. A carga elimina candidatos, a velocidade confirma ou elimina o que resta, e a corrente dimensiona o lado elétrico da plataforma. Percorrer a sequência na ordem inversa produz uma lista de candidatos que tem de ser refeita, porque um módulo escolhido pela velocidade e depois insuficiente em carga radial não tem remédio no plano elétrico. A ordem é também o que separa esta seleção de uma comparação de disposições de acionamento, em que a decisão de disposição vem primeiro e a carga é verificada depois. É uma ordem de pré-seleção para acionamentos de roda integrados cuja estrutura de saída suporta a carga de roda, não uma seleção de acionamento completa: o esforço de tração necessário, a travagem, o ciclo de serviço, a margem térmica e a vida do redutor são verificados em paralelo.
A carga decide que atuador AGV encaixa
A carga mais desfavorável calculada numa roda é confrontada com o valor nominal publicado, e escolhe-se o módulo menor quando o número cabe dentro. Nos pressupostos desses exemplos, um chassi de 48 kg cai na ficha de 18 kg e um de 133 kg na de 50 kg. Um chassi entre os dois envelopes é o caso interessante: cabe na ficha maior com margem, e essa margem é o que se gasta contra a estimativa de desvios do centro de gravidade e de condições do piso.
A velocidade elimina-o ou confirma-o
A velocidade nominal na saída de um atuador AGV fixa a velocidade ao solo em contínuo, e o requisito da plataforma decide se isso basta. Uma roda de 150 mm de diâmetro na ficha de 50 kg dá 0.856 m/s em contínuo no ponto nominal, o que é um valor calculado e não uma velocidade de marcha medida. Um requisito acima desloca a seleção para um módulo mais rápido ou para uma roda maior. A tensão de barramento é outra questão: o AKA60-6 KV80 publica 200 RPM a 24 V e 400 RPM a 48 V no mesmo enrolamento, pelo que uma velocidade nominal pertence à tensão com que é publicada, e uma passagem para o barramento superior tem de ficar dentro dos valores nominais do acionamento e do seu limite térmico. Acima do ponto nominal há velocidade de pico, e um ciclo de serviço que passa lá a maior parte do tempo saiu do envelope contínuo.
Quatro rodas num só barramento
O dimensionamento da corrente é o último passo de uma seleção de atuador AGV e o primeiro que toca o resto da plataforma. Quatro módulos AKA60-6 KV80 com a corrente nominal publicada de 4 A cada somam 16 A, e com a corrente de pico publicada de 11.2 A cada somam 44.8 A; quatro módulos AKA10-9 KV60 somam 42.4 A a 10.6 A cada e 128 A a 32 A cada. São somas de correntes de módulo, não um requisito do lado da bateria. A corrente nominal não fecha com a potência nominal dividida pela tensão de barramento, pelo que os dois campos medem coisas diferentes, e o pack, o contactor e o cabo são dimensionados do lado do barramento, onde entram no cálculo a tensão, o rendimento do acionamento, o número de rodas a puxar em conjunto e o tempo que um pico pode durar. Quatro módulos também não atingem o pico no mesmo instante e durante o mesmo tempo. Um atuador AGV escolhido pela carga e confirmado pela velocidade tem ainda de ser verificado contra o que o pack consegue entregar quando as quatro rodas puxam ao mesmo tempo.
Quando uma carga radial nominal é a ferramenta errada
O valor nominal responde a uma pergunta, e há três situações em que não resolve a seleção. Um chassi acima do envelope, uma carga aplicada longe do centro do cubo e um eixo de roda que tem de ser vazado deslocam todos o problema para fora do que o número publicado descreve. Reconhecê-las faz parte de ler corretamente uma ficha de atuador AGV, e cada uma aponta para um remédio diferente e não para um módulo maior.
Um chassi mais pesado do que o valor nominal permite
Acima do envelope, um atuador AGV continua a produzir o seu torque nominal e a aritmética de tração continua a fechar, o que torna o erro fácil de cometer. O que não fecha é o caminho de carga: pede-se ao rolamento de saída mais carga radial do que o seu valor nominal indica, e o risco que se segue é sobrecarga e vida encurtada nesse rolamento ou na estrutura em volta, com um modo de falha definido pela instalação e que não se resolve de forma limpa num limite de torque. Onde a carga de roda excede o valor nominal, o caminho de carga tem de ser redesenhado: um alojamento de rolamentos externo com o acionamento a fornecer torque por um acoplamento é uma disposição que o consegue e é comum em cargas de roda de classe tonelada.
Carga aplicada longe do centro do cubo
O valor nominal pressupõe que a carga atua no cubo. Uma roda montada num suporte desviado, um acionamento num eixo de direção ou uma tomada por corrente ou correia afastam a linha de ação do centro do rolamento e acrescentam um momento à carga radial. O número publicado não cobre esse caso, porque o braço de momento é uma propriedade da instalação e não do módulo. O remédio é mecânico: devolver a carga sobre o cubo, ou suportar a carga desviada num rolamento separado e deixar o acionamento fornecer apenas torque.
Quando o eixo da roda tem de ser vazado
Um eixo de roda vazado é uma exigência de passagem de cabos e não de carga, e aponta para outra família de módulos. A linha inclui módulos planetários de eixo vazado para esse caso, e as fichas aqui citadas não publicam carga radial nominal para eles, pelo que, enquanto o fabricante não a indicar, a carga de roda tem de ser suportada fora do módulo enquanto este fornece torque pelo seu eixo de saída vazado. Escolher um deles para resolver um problema de carga inverte a razão da sua existência; escolhê-lo para resolver um problema de passagem de cabos deixa a questão da carga exatamente onde estava, e a lista de candidatos para o atuador AGV regressa às duas fichas que indicam um valor nominal.
Perguntas frequentes
QPara que serve um atuador AGV numa plataforma com rodas
Aciona uma roda e suporta ao mesmo tempo a sua parte da massa da plataforma. O flange de saída recebe a roda, o rolamento de saída recebe a carga radial e a caixa leva essa reação, e o motor e o estágio interiores convertem potência elétrica em torque na borda da roda. Essa combinação de tração e suporte de carga é o que separa um atuador AGV de um atuador de junta de torque semelhante.
QQue carga radial podem suportar o AKA60-6 e o AKA10-9
As duas fichas de atuador AGV indicam 18 kg no AKA60-6 KV80 e 50 kg no AKA10-9 KV60, ambas por unidade no cubo. Divididas por um fator dinâmico de 1.5 em quatro rodas igualmente carregadas correspondem a massas totais de cerca de 48 kg e cerca de 133 kg, que são estimativas de pré-seleção sob esses pressupostos e não limites garantidos pelo fabricante.
QComo se calcula a carga numa roda
Começar por repartir a massa da plataforma mais a carga útil pelas rodas no solo, corrigir pelo desvio do centro de gravidade entre os eixos, aplicar um fator combinado de aceleração, travagem, inclinação e transições de piso, e verificar depois o caso de uma só roda em que um canto perde o contacto. O pior desses valores é o número a comparar com o valor nominal.
QO que acontece quando a carga de roda excede o valor nominal
O atuador AGV continua a produzir torque, pelo que a plataforma pode parecer funcionar enquanto se pede ao rolamento de saída mais do que o seu valor nominal indica. O que se segue é sobrecarga nesse rolamento ou na estrutura em volta, com vida encurtada ou dano conforme a instalação, e não a chegada a um limite de torque. O remédio é suportar a carga de roda fora do módulo e deixar o acionamento fornecer apenas torque.
QUm atuador AGV com redutor suporta sozinho a carga de roda
Suporta-a até ao seu valor nominal publicado. Acima disso a carga tem de ser tomada pela estrutura em volta do acionamento e não pelo acionamento, e essa é uma decisão ao nível do chassi. Ler o valor nominal como uma declaração sobre o caminho de carga e não como um valor de desempenho mantém essa decisão explícita, e é a primeira coisa a verificar quando um atuador AGV é ajustado a uma plataforma já construída.
Recursos oficiais
As duas fichas de produto contêm a especificação completa de cada módulo, e o fabricante publica os valores nominais, os desenhos de dimensões e a atribuição do conector nas páginas ligadas abaixo. Ambas são fichas CubeMars, e os valores nominais citados neste artigo provêm dessas páginas. As velocidades nominais das fichas AK usadas na comparação provêm das páginas do fabricante para o AK60-6 V3.0 KV80 a 24 V e o AK10-9 V3.0 KV60 a 48 V.
CubeMars AKA60-6 KV80 publica a carga radial nominal de 18 kg, o estágio 6:1 e os pontos nominais a 24 V e 48 V. CubeMars AKA10-9 KV60 publica a carga radial nominal de 50 kg, o estágio 9:1 e o codificador de saída único de 16 bits.
Para onde ir a seguir
O cálculo de carga decide que módulo encaixa, e a categoria AGV reúne os serviços de plataforma a que esta seleção serve. Atuadores robóticos contém as fichas tratadas acima, e as ferramentas Seleção e Comparar produtos apresentam esses campos de especificação lado a lado.
As duas fichas por trás deste artigo são o Atuador robótico CubeMars AKA60-6 KV80 e o Atuador robótico CubeMars AKA10-9 KV60. Para o caso em que o eixo da roda tem de ser vazado, o Atuador de eixo vazado CubeMars AKH70-48 V1.0 KV41 é a ficha a ler juntamente com esse requisito, com o caminho de carga tratado fora do módulo.