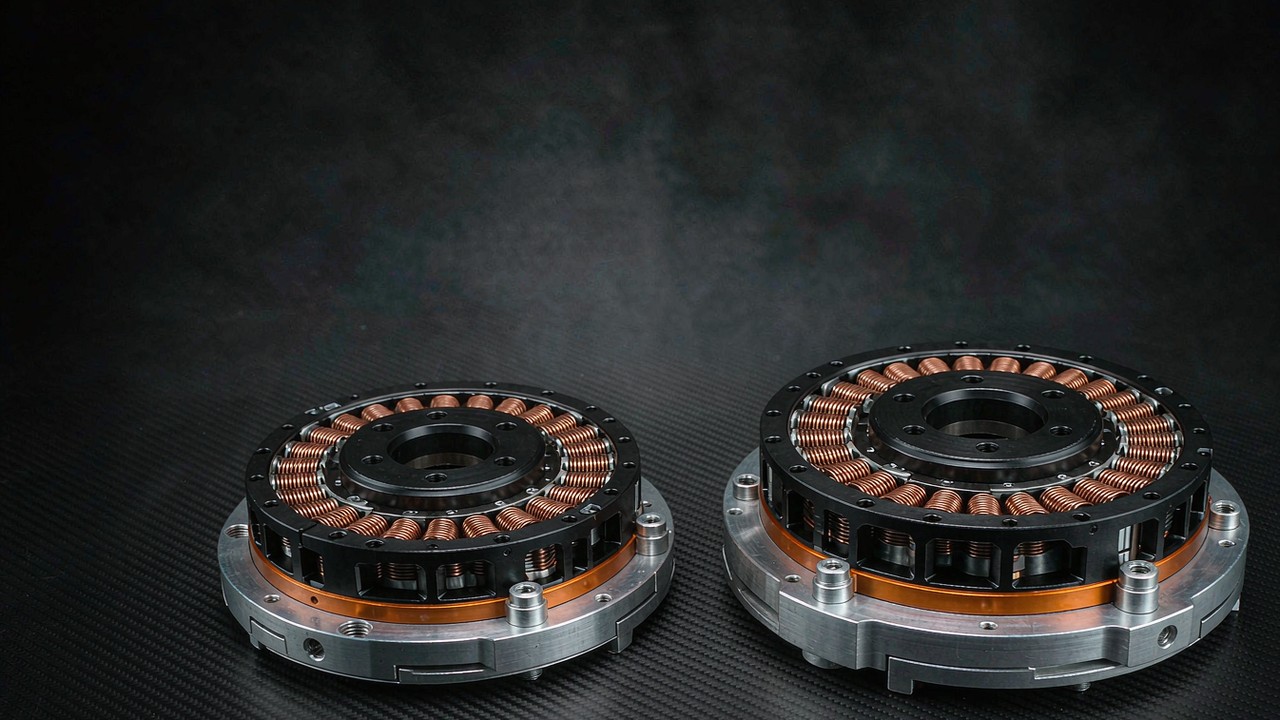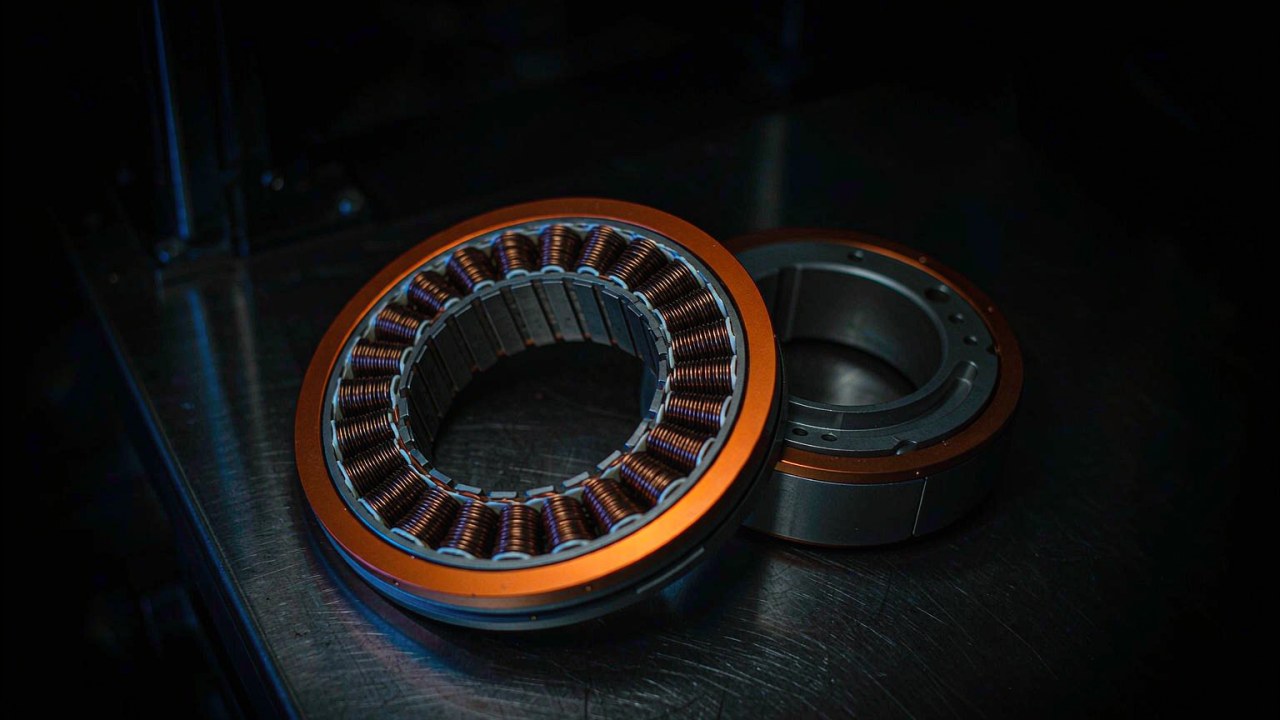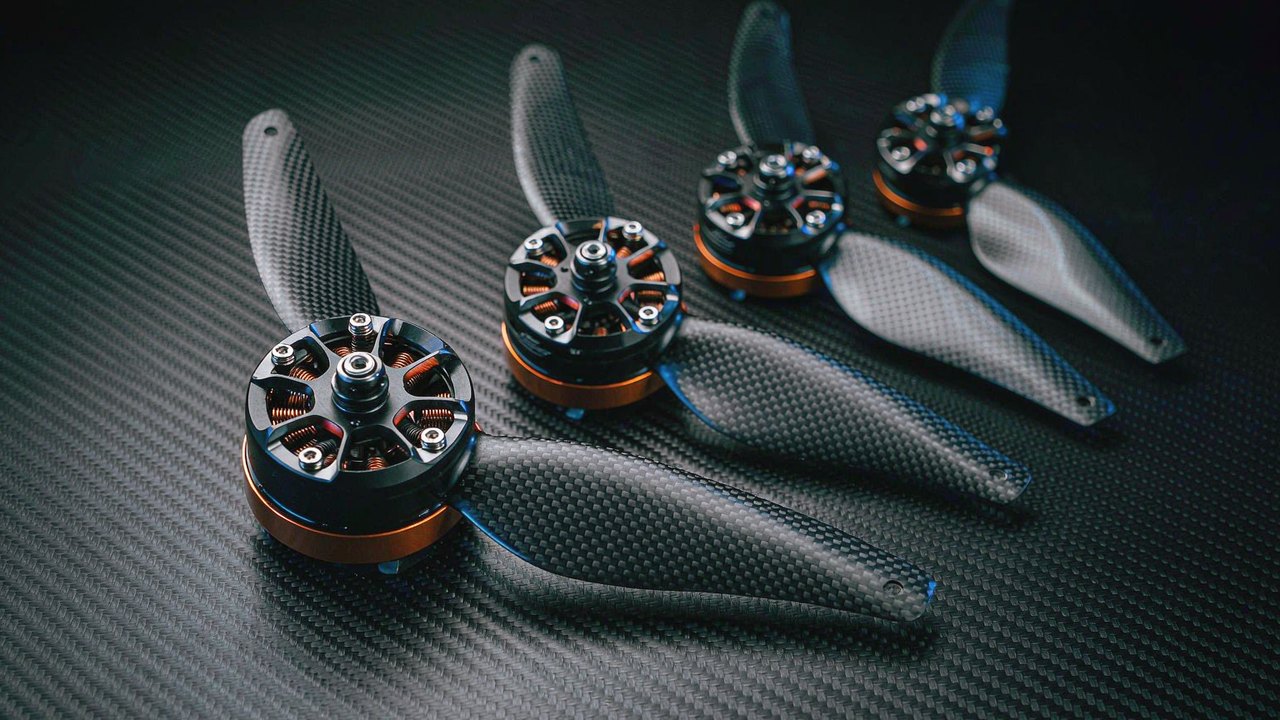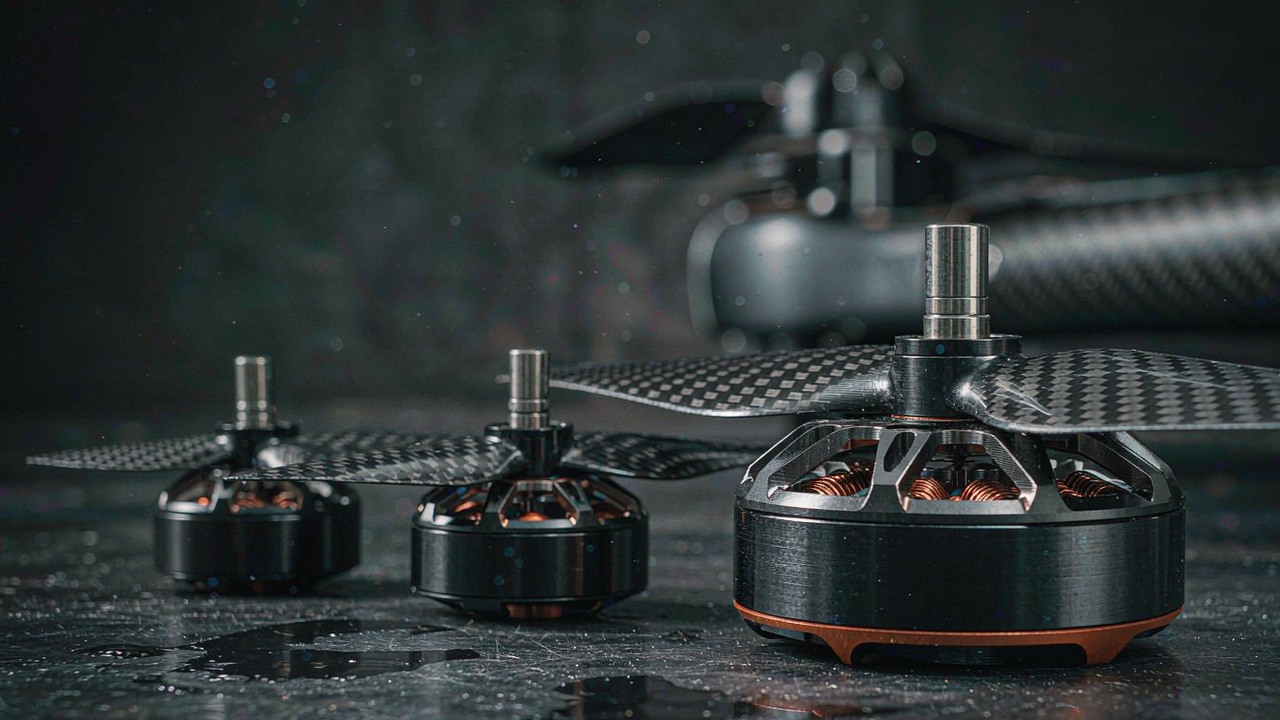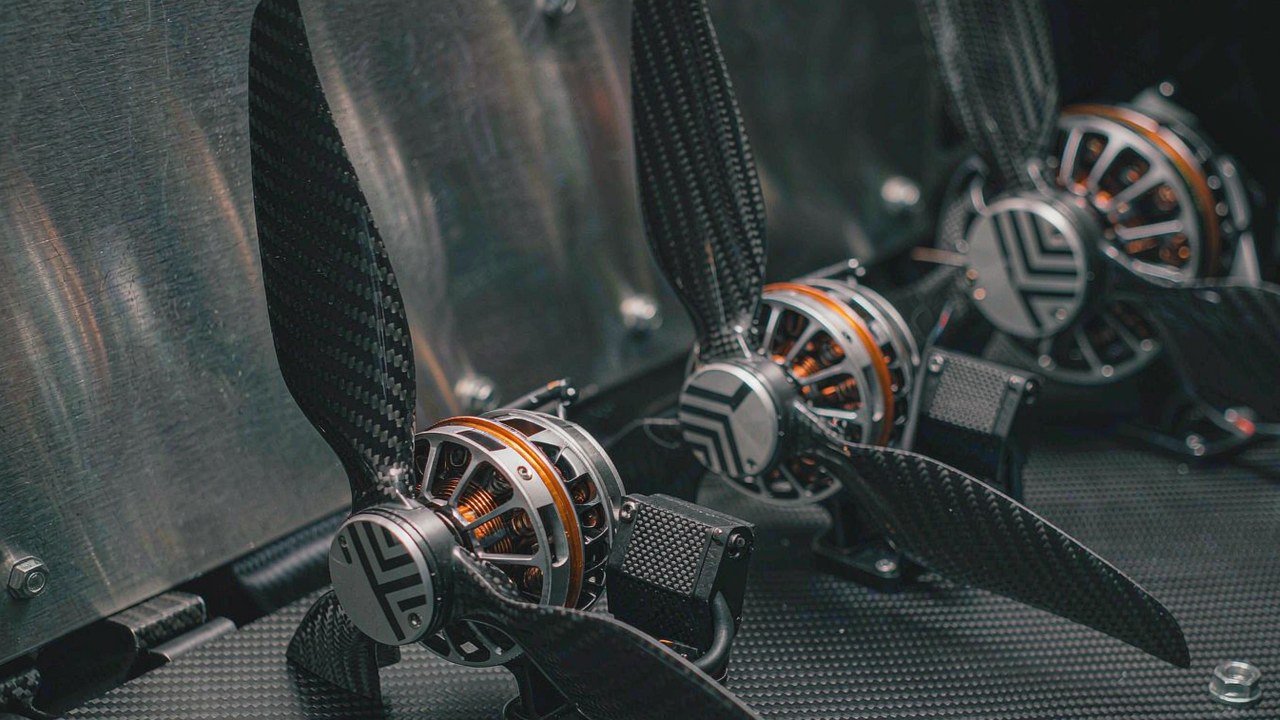
A série T-Motor VL é uma família de 16 conjuntos de sistema de propulsão VTOL construídos para a fase de sustentação de aeronaves de asa fixa com decolagem e pouso verticais. Cada conjunto combina um motor com um ESC e uma hélice correspondentes, e o fabricante publica um peso máximo de decolagem recomendado para um quadricóptero em cada degrau. Este artigo mapeia esses degraus e mostra como a massa de uma aeronave se encaixa em um deles.
Resposta rápida
A série T-Motor VL cobre um MTOW publicado de quadricóptero de 12 kg a 150 kg em 16 conjuntos, e cada conjunto é vendido como um motor, um ESC e uma hélice, e não como um motor isolado. A faixa se divide em três faixas de tensão: dez conjuntos operam em 12S, dois em 14S e quatro em 24S. Aqui MTOW significa peso máximo de decolagem, e o fabricante declara o valor para um quadricóptero, de modo que um hexacóptero ou octocóptero alcança a mesma massa total com uma carga menor em cada braço.
A seleção, portanto, começa pela aeronave, e não pelo motor. Ler a série T-Motor VL de baixo para cima é o caminho mais curto de um peso de decolagem até um conjunto específico, porque os degraus publicados são discretos e cada um nomeia os próprios componentes do sistema de propulsão VTOL. Uma plataforma já projetada em torno de um barramento de bateria e de um diâmetro de hélice reduz a escolha a poucos degraus antes que qualquer número de modelo seja lido. A categoria Drone VTOL reúne as funções de aeronave que esta faixa atende.
O que contém um conjunto de propulsão da série T-Motor VL
A faixa não é uma linha de motores avulsos com acessórios vendidos separadamente. Cada entrada da série T-Motor VL é um conjunto de propulsão, e as três partes são combinadas na fábrica: o motor, o ESC que o aciona e a hélice com a qual ele foi caracterizado. Ler a faixa como uma faixa de motores ignora os dois componentes que decidem se a instalação funciona. Para uma visão mais ampla de como esta família se situa ao lado de motores de asa fixa e multirrotor, o guia Motores para drones: seleção para FPV, asa fixa e VTOL cobre o campo mais amplo.
Motor, ESC e hélice como um único conjunto
A hélice faz parte da especificação, e não é um item secundário. A série T-Motor VL publica uma hélice nomeada para cada conjunto, da DZ17 × 6.2 na entrada menor à VZ45 × 18 na maior, e o valor de empuxo indicado para esse conjunto pertence a essa hélice. Montar uma pá diferente altera a carga que o motor vê, o que altera a corrente que o ESC precisa fornecer. As três partes se movem juntas, e é por isso que um sistema de propulsão VTOL é especificado como uma unidade, e não montado a partir de peças escolhidas separadamente.
A massa do ESC entra no peso vazio
Um ESC é um item separado na aeronave, e no topo da faixa uma única unidade é uma parte substancial do hardware de sustentação. A coluna de massa do motor na tabela abaixo é a massa do motor conforme o fabricante a publica, cabo incluído; ela não cobre o ESC, a hélice, o suporte ou a fiação. Um orçamento de peso vazio construído apenas sobre essa coluna subestima o hardware de sustentação, de modo que a massa instalada do conjunto completo é o valor de que o orçamento precisa.
A escada do MTOW: MTOW de quadricóptero de 12 kg a 150 kg
A série T-Motor VL se lê como uma escada porque os saltos no MTOW recomendado de quadricóptero são publicados e discretos. As doze entradas inferiores cobrem 12 kg a 70 kg em passos de alguns quilogramas, e as quatro entradas de 24S assumem a partir de 90 kg. Os degraus são faixas publicadas, e não uma escala contínua, de modo que alguns pesos caem entre duas entradas em vez de dentro de uma. Ler a escada de baixo para cima mostra onde cada degrau acrescenta empuxo e onde acrescenta massa.
12S e 14S: 12 kg a 70 kg
Doze conjuntos cobrem a parte inferior da faixa. O menor, o VL5009 KV275, é publicado para um quadricóptero de 12-15 kg com 8624 g de empuxo por braço e um motor de 280 g. A escada então sobe pelo VL6011 KV180 e VL6013 KV210 para 15-22 kg, o VL7015 KV190 e o VL8015 KV170 em torno de 22-25 kg, o VL8018 KV180 e o VL8020 KV170 para 30-35 kg, e o VL8022 KV170 em 40 kg. O par de 14S, o VL1035 KV150 e o VL1040 KV150, fecha esta faixa em 55-70 kg com 36173 g e 45797 g de empuxo por braço.
24S: 90 kg a 150 kg
Quatro conjuntos carregam o topo da escada. O VL1155 KV65 é publicado para 90-105 kg com 57036 g de empuxo por braço, o VL1165 KV60 para 115-125 kg com 66032 g, e o VL1180 KV60 e o VL1380 KV60 ambos para 140-150 kg com 88075 g e 83024 g. Todos os quatro operam em um barramento de 24S e se combinam com o ESC VL200A ou VL300A, que é uma família de controladores diferente das unidades V60A a V200A usadas mais abaixo.
O clipe do próprio fabricante mostra a propulsão VTOL da série VL da T-MOTOR em plataformas reais, com o VL1155 KV65 sob um teste de névoa salina e o VL7015 KV190 montado como um conjunto completo com o ESC e a hélice.
Vale assistir ao clipe antes da tabela abaixo, porque ele mostra dois extremos da mesma família em funcionamento, e não como componentes isolados. Propulsão VTOL da série VL da T-MOTOR em plataformas reais cobre apenas esses dois modelos, e a escada continua além de ambos. Cada faixa de MTOW de quadricóptero na série T-Motor VL é publicada para quatro braços, de modo que o valor descreve uma aeronave completa, e não um único motor.
Qual extremo da faixa se ajusta a qual aeronave
O peso de decolagem decide a qual extremo da faixa um projeto pertence, mas o número de rotores e a função de carga útil decidem quanta margem esse extremo precisa. Um quadricóptero de 40 kg e um octocóptero de 40 kg não se encaixam na mesma entrada: o segundo distribui a mesma massa por duas vezes mais braços, então a carga média por braço cai. As faixas publicadas ainda descrevem um quadricóptero, então o octocóptero precisa da própria avaliação, e não de uma classificação transportada da tabela.
Função de carga útil e número de rotores
Os valores publicados para a série T-Motor VL assumem quatro braços, e as faixas de MTOW são publicadas para essa configuração. Em um pairado idealizado, com a carga compartilhada de maneira uniforme, acrescentar braços de sustentação reduz o empuxo médio que cada braço precisa produzir para uma dada massa da aeronave, mas isso é uma estimativa, e não uma regra de degrau: um hexacóptero ou octocóptero precisa da própria avaliação de margem de empuxo, interação entre rotores, autoridade de controle, comportamento na transição e casos de falha, e carrega mais hardware de propulsão do que um quadricóptero da mesma massa. A massa da carga útil é uma questão separada, porque eleva o peso total e, com ele, a exigência de sustentação. Onde a carga útil está posicionada desloca o centro de gravidade e pode elevar as exigências de controle e estruturais, mas uma carga útil deslocada no mesmo peso de decolagem não exige, por si só, mais empuxo. Dimensione o sistema de propulsão em relação ao empuxo e à margem operacional primeiro, depois verifique os limites de centro de gravidade, a autoridade de controle e as cargas estruturais para o arranjo da carga útil.
O número de rotores é uma estimativa, não uma classificação
A relação idealizada é inversa: dobrar o número de braços reduz pela metade o empuxo médio que cada braço deve produzir para o mesmo peso total. Isso é uma primeira estimativa para o caso de pairado, e não um fator de conversão para o MTOW publicado, porque as faixas assumem quatro braços e um conjunto levado para um octocóptero não foi validado para essa aeronave. A direção que importa na prática é a outra: um conjunto escolhido em torno de um octocóptero e depois montado em uma estrutura de quadricóptero está sendo solicitado a fornecer aproximadamente o dobro do empuxo para o qual foi especificado, e o MTOW de quadricóptero publicado é o valor que expõe a incompatibilidade. O número de rotores, portanto, vem antes do número do modelo na sequência, e a aeronave completa ainda precisa ser verificada na configuração em que vai voar.
Por que o travamento da hélice define a série
O recurso que o fabricante destaca em toda a série T-Motor VL é o travamento da hélice, descrito como um ângulo ajustável de 360 graus mantido pelo ESC. Em uma aeronave de asa fixa que transita do pairado para o voo sustentado pela asa, as hélices de sustentação param, e a pá estacionada precisa ficar em uma orientação conhecida, e não onde o fluxo de ar a deixar, de modo que a posição de repouso pertence ao arranjo da aeronave, e não a detalhes deixados ao acaso.
Travamento da hélice em 360 graus
Uma hélice parada que fica em um ângulo arbitrário fica no fluxo de ar sobre a asa, e onde ela termina muda de voo para voo. Um travamento que mantém a pá em um ângulo escolhido torna essa posição repetível. O fabricante declara que o travamento engata em segundos e que o ângulo é ajustável, o que permite a um projetista de aeronave escolher onde a pá estacionada fica. Se um determinado ângulo ajuda uma asa específica depende da aeronave, da hélice e da instalação, de modo que o resultado aerodinâmico é uma propriedade da aeronave completa, e não do travamento isoladamente.
Corrente de manutenção no estado travado
Manter uma pá contra o fluxo de ar exige torque, e o ESC o fornece como corrente. O fabricante descreve o ESC como ajustando a corrente de manutenção para corresponder à carga externa, em vez de manter um valor fixo, e publica um consumo em espera de cerca de 10 W no estado travado, que é o que mantém baixo o calor da função de manutenção durante o cruzeiro. A mesma família de ESC é descrita como compatível com CAN 2.0 no lado do controlador, a interface usada para comandar e monitorar o conjunto a partir de um piloto automático em uma instalação da série T-Motor VL.
O travamento é apenas metade do problema da transição. Os dois regimes de voo pedem coisas diferentes do mesmo motor, e Motores para drones VTOL: equilibrar empuxo de pairado e eficiência de cruzeiro expõe como o empuxo de pairado e a eficiência de cruzeiro puxam em direções opostas quando a fase de sustentação termina.
Faixas de tensão: 12S, 14S e 24S
A faixa é organizada em torno de três tensões de barramento, e a faixa em que um projeto se situa costuma estar fixada antes de o motor ser escolhido, porque o pacote de baterias e a fiação da aeronave já estão decididos nesse momento. O fabricante declara que a série como um todo suporta uma faixa de 6S a 24S, enquanto os 16 conjuntos publicados ocupam 12S, 14S e 24S.
12S: dez dos conjuntos
Dez conjuntos da série T-Motor VL operam em um barramento de 12S, do VL5009 KV275 até o VL8022 KV170 e o VL1028 KV190 e o VL1032 KV180 acima deles. Esta faixa carrega o MTOW de quadricóptero publicado de 12 kg a 55 kg. Os ESCs deste grupo vão do V60A na base ao V200A no topo, e a massa do motor sobe de 280 g a 1090 g ao longo do mesmo intervalo.
14S: dois conjuntos
Dois conjuntos sobem para 14S: o VL1035 KV150 com 1205 g e o VL1040 KV150 com 1100 g. Ambos são publicados para a faixa de 55-70 kg, e ambos são classificados em 150 KV. O barramento de 14S é o que separa este par do grupo de 12S: para um dado nível de potência elétrica e uma eficiência de sistema comparável, uma tensão de barramento mais alta geralmente significa menor corrente de alimentação, enquanto a corrente que uma aeronave realmente consome segue o ponto de operação, e não o rótulo de tensão.
24S: quatro conjuntos
Quatro conjuntos operam em 24S e cobrem 90 kg a 150 kg de MTOW de quadricóptero. O salto do par de 14S para o VL1155 KV65 é o maior degrau único da série T-Motor VL, e vem com uma mudança de família de controladores para os ESCs VL200A e VL300A. Um projeto que cruza esse degrau está mudando a tensão de barramento e a família de controladores junto com o motor, de modo que o topo da faixa é um trem de potência diferente, e não uma versão maior do que está abaixo.
Pareamento de ESC e hélice em um sistema de propulsão VTOL
Como cada conjunto da série T-Motor VL é combinado na fábrica, o ESC e a hélice publicados ao lado de um motor são o pareamento ao qual o valor de empuxo pertence. Substituir qualquer das partes coloca o conjunto fora da configuração publicada, e os números já não descrevem o que a aeronave fará. Tratar o pareamento como fixo é a maneira mais simples de permanecer dentro do envelope publicado de um sistema de propulsão VTOL.
Oito classificações de ESC em toda a faixa
A série T-Motor VL usa oito classificações de ESC: V60A, V80A, V120A, V150A, V200A, VL248A, VL200A e VL300A. As unidades da série V atendem os conjuntos de 12S e 14S, enquanto as unidades da série VL atendem o topo da faixa. O degrau de V150A para V200A ocorre entre o VL8022 KV170 e o VL1028 KV190, e o degrau para os controladores da série VL ocorre na fronteira de 24S.
Trocar uma hélice muda o ESC
Uma hélice maior absorve mais torque na mesma rotação, o que eleva a corrente para um dado empuxo. Se o ESC foi dimensionado para a pá publicada, a margem que ele tinha é consumida pela mudança. Na prática, trocar a hélice em um conjunto combinado é uma questão de quatro partes: se o motor consegue carregar a carga, se o ESC consegue fornecer a corrente, se o motor e o ESC permanecem dentro dos limites térmicos, e se a aeronave ainda tem a folga em relação ao solo para o disco maior. Qualquer uma das quatro falhando leva a instalação para fora da configuração publicada do sistema de propulsão VTOL.
Matriz de especificações da série T-Motor VL
A tabela abaixo lista todos os 16 conjuntos da série T-Motor VL conforme publicados, ordenados por MTOW de quadricóptero recomendado. Os nomes de modelo incluem a classificação KV, e a coluna de tensão identifica o barramento em que cada conjunto opera.
| Modelo | Tensão | Massa do motor (g) | Empuxo máximo por braço (g) | MTOW recomendado (kg) | ESC | Hélice |
|---|---|---|---|---|---|---|
| VL5009 KV275 | 12S | 280 | 8624 | 12-15 | V60A | DZ17 × 6.2 |
| VL6011 KV180 | 12S | 300 | 10464 | 15-18 | V60A | VZ22 × 7.4 |
| VL6013 KV210 | 12S | 388 | 12889 | 20-22 | V80A | VZ22 × 7.4 |
| VL7015 KV190 | 12S | 540 | 15867 | 22-24 | V80A | P24 × 7.2 |
| VL8015 KV170 | 12S | 610 | 14754 | 25 | V80A | VZ26 × 9.5 |
| VL8018 KV180 | 12S | 655 | 17129 | 30-32 | V120A | VZ26 × 9.5 |
| VL8020 KV170 | 12S | 735 | 19679 | 35 | V150A | VZ28 × 10.8 |
| VL8022 KV170 | 12S | 785 | 22268 | 40 | V150A | VZ29 × 11 |
| VL1028 KV190 | 12S | 940 | 26322 | 45-50 | V200A | VZ29 × 11 |
| VL1032 KV180 | 12S | 1090 | 31766 | 50-55 | V200A | G30 × 10.5 |
| VL1035 KV150 | 14S | 1205 | 36173 | 55-60 | V200A | PL32 × 11 |
| VL1040 KV150 | 14S | 1100 | 45797 | 65-70 | VL248A | VZ32 × 12 |
| VL1155 KV65 | 24S | 1420 | 57036 | 90-105 | VL200A | VZ40 × 16.1 |
| VL1165 KV60 | 24S | 1710 | 66032 | 115-125 | VL200A | VZ42 × 16.5 |
| VL1180 KV60 | 24S | 2680 | 88075 | 140-150 | VL300A | VZ45 × 18 |
| VL1380 KV60 | 24S | 2400 | 83024 | 140-150 | VL300A | VZ45 × 18 |
O MTOW recomendado é o valor publicado pelo fabricante para um quadricóptero. O empuxo máximo por braço e a massa do motor são os valores publicados pelo fabricante para o conjunto combinado, e as condições de teste por trás do valor de empuxo são dadas em cada página de produto.
A massa do motor cresce de 280 g a 2680 g ao longo da tabela, e o empuxo por braço cresce de 8624 g a 88075 g, de modo que os dois extremos estão separados por cerca de um fator de nove em massa e um fator de dez em empuxo. Essa comparação vale para os extremos da tabela, e não para todas as linhas: a razão entre o empuxo por braço publicado e a massa do motor vai de cerca de 24 g/g no VL8015 KV170 a cerca de 42 g/g no VL1040 KV150. A razão é aritmética sobre dois valores publicados, não uma medida de eficiência nem uma previsão para uma aeronave instalada.
O grupo de 24S é onde a escada deixa de ser gradual. Entre o VL1040 KV150 em 65-70 kg e o VL1155 KV65 em 90-105 kg há um salto em todas as colunas ao mesmo tempo: tensão, massa do motor, família de ESC e empuxo. Um projeto nessa lacuna não está escolhendo entre entradas adjacentes, está escolhendo de que lado de uma mudança de trem de potência projetar.
As duas entradas de 24S publicadas em 140-150 kg, o VL1180 KV60 e o VL1380 KV60, compartilham uma tensão de barramento, um ESC e um tamanho de hélice, e diferem na massa do motor publicada e no empuxo por braço. O fabricante as lista como 36N40P e 36N42P, de modo que a diferença no número de ranhuras e polos está na especificação, e não é inferida da tabela. A tabela sozinha não explica a divisão de massa e empuxo, e as páginas de produto são o lugar para comparar a especificação completa e as condições de teste antes de tratar qualquer das duas entradas como intercambiável com a outra.
Combinar um conjunto a uma aeronave: uma sequência de dimensionamento
A sequência abaixo transforma um peso de decolagem em uma entrada da série T-Motor VL. Cada passo estreita o campo, e a ordem importa porque um passo posterior pode invalidar uma escolha anterior.
Passo 1: fixar o MTOW
Comece pela massa total com que a aeronave realmente voará, incluindo bateria, carga útil e hardware de sustentação. Os valores publicados são para um quadricóptero, então anote o número de braços junto com a massa. Uma massa no meio da faixa é o caso mais fácil; uma massa no topo de uma faixa não tem margem restante para uma bateria mais pesada.
Passo 2: dividir pelo número de braços
Divida a massa total pelo número de braços de sustentação para obter a carga média que cada braço carrega em pairado, supondo que a carga seja compartilhada de maneira uniforme. Esse valor é um requisito de empuxo médio, e não um critério de dimensionamento por si só: o conjunto escolhido precisa manter margem de empuxo para as condições em que a aeronave voará, e o valor de empuxo publicado precisa ser lido com as condições de teste do fabricante anexadas. Compare o resultado com o empuxo por braço, e não com o MTOW recomendado, depois verifique a aeronave completa em pairado, na transição e no restante do envelope de voo, incluindo os limites estruturais e de controle.
Passo 3: chegar a uma faixa de tensão
Se o pacote já está escolhido, a faixa de tensão é fixa e a lista de candidatos encolhe para os doze conjuntos de 12S e 14S ou para os quatro conjuntos de 24S. Se o pacote ainda está aberto, o peso de decolagem decide a faixa primeiro: o grupo de 24S carrega todas as entradas acima de 70 kg, de modo que nenhuma opção de 12S ou 14S alcança essa parte da faixa.
Passo 4: verificar o ESC e a hélice
Confirme que o ESC publicado com o conjunto escolhido consegue carregar a corrente que a aeronave consumirá, e que o diâmetro da hélice se ajusta à folga em relação ao solo e ao arranjo da asa. Um conjunto que se ajusta em empuxo mas não em diâmetro de hélice não é um ajuste, e o pareamento não é ajustável sem sair da configuração publicada.
Passo 5: verificar a tensão e a corrente do barramento
A última verificação é o trem de potência como um todo. A tensão do barramento é definida pelo pacote, e a corrente do barramento é a soma do que os ESCs consomem. Uma instalação de 24S no topo da faixa puxa uma corrente que a fiação, os conectores e a placa de distribuição precisam carregar. A lógica geral de dimensionamento por trás da margem de empuxo e da margem térmica é apresentada em Dimensionar um motor de drone de alto empuxo: carga útil, eficiência e margem térmica, e se aplica sem alteração depois que um conjunto foi escolhido aqui.
Perguntas frequentes
QQual conjunto da série T-Motor VL se adequa a um quadricóptero de 25 kg?
O VL8015 KV170 é a entrada publicada em 25 kg, com 14754 g de empuxo por braço e um ESC V80A. O VL7015 KV190 cobre 22-24 kg e é o degrau abaixo dele.
QQual conjunto se adequa a um quadricóptero de 100 kg?
O VL1155 KV65 é publicado para 90-105 kg com 57036 g de empuxo por braço, um motor de 1420 g e o ESC VL200A. É o primeiro degrau para a faixa de 24S, e o primeiro conjunto da faixa que opera com um ESC da série VL.
QQuantos braços o MTOW de quadricóptero publicado pressupõe?
Os valores são publicados para um quadricóptero. Um hexacóptero ou octocóptero da mesma massa total carrega menos carga por braço, de modo que o empuxo por braço do conjunto candidato é o valor a comparar, e não o MTOW recomendado.
QUm conjunto de propulsão é mais pesado do que comprar as peças separadamente?
Os mesmos três componentes estão envolvidos de qualquer modo, e o ESC é o mais frequentemente deixado de fora de um orçamento de peso vazio. O que o conjunto combinado oferece é um valor de empuxo publicado que pertence a essa combinação exata de motor, ESC e hélice, junto com os dados de teste por trás dele.
QUm conjunto de 12S pode operar em um barramento de 24S?
Não com os mesmos ajustes. O motor, o ESC e a hélice são combinados dentro de uma faixa de tensão, e a classificação do ESC está vinculada ao barramento para o qual foi publicado. Se qualquer parte de um conjunto pode ser reutilizada em um barramento mais alto depende do próprio limite de tensão e da especificação do fabricante, de modo que a premissa de trabalho é que o conjunto é substituído, e não reconfigurado.
QO que muda quando a hélice é trocada em um conjunto?
Empuxo, corrente e a carga sobre o ESC mudam juntos. Um disco maior absorve mais torque na mesma rotação, de modo que a margem de corrente do ESC é a primeira coisa a verificar, a margem térmica do motor e do ESC é a segunda, e a folga em relação ao solo é a terceira.
QO que o travamento de hélice em ângulo fixo muda para uma aeronave de asa fixa?
Uma hélice de sustentação parada e mantida em um ângulo escolhido tem uma posição repetível em vez de ficar onde quer que tenha assentado, e é isso que torna a orientação estacionada algo em torno do qual a aeronave pode ser projetada. O fabricante descreve o travamento como um ângulo ajustável de 360 graus, e quanto um determinado ângulo ajuda depende da asa e da instalação.
Recursos oficiais
As 16 páginas de produto trazem a especificação completa e os dados de teste de cada conjunto, e a página do fabricante vincula o programa mais amplo. T-Motor é o fabricante de cada entrada da tabela acima, e cada página de produto repete o pareamento do sistema de propulsão VTOL para aquele conjunto.
Próximos passos
A escada responde à questão do peso. A questão do regime de voo, a questão da margem de empuxo e o problema da transição são tratados em outras partes do site, e as páginas de produto trazem o detalhe por trás de cada linha da matriz.
Motores para drones VTOL: equilibrar empuxo de pairado e eficiência de cruzeiro expõe o problema dos dois regimes. Motores para drones: seleção para FPV, asa fixa e VTOL coloca a série T-Motor VL ao lado de outras famílias de asa fixa e multirrotor. Dimensionar um motor de drone de alto empuxo: carga útil, eficiência e margem térmica leva a lógica de dimensionamento adiante depois que um conjunto foi escolhido, e a página da categoria Drone VTOL reúne as funções de aeronave que a faixa atende.