
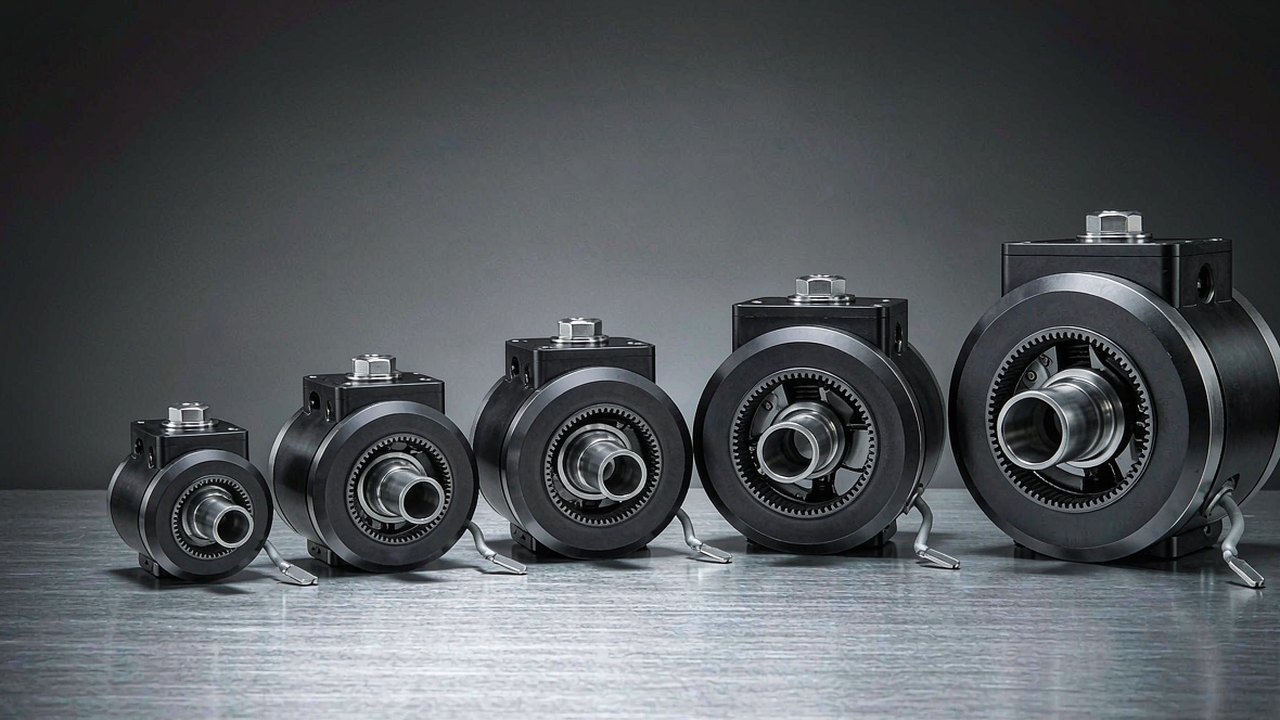
Модуль сустава — это целая ось робота, поставляемая одной деталью: бесколлекторный двигатель, ступень редукции, электроника обратной связи и — в большинстве современных исполнений — драйвер, герметично закрытые в корпусе, который прикручивается прямо между двумя звеньями. Выбор здесь редко сводится к поиску наибольшего момента. Речь о том, какой момент ось способна держать непрерывно, не перегреваясь, как быстро может двигаться звено, какая масса находится на конце рычага, как кабели выходят из корпуса и какой люфт остаётся между входом редуктора и выходным фланцем. В этом руководстве разобраны пять модулей CubeMars, охватывающих диапазон от 190 г до 1.4 кг и от 4.1 Нм до 222 Нм пикового момента, и объясняется, какая характеристика действительно определяет выбор на каждой позиции сустава.
Все пять изделий ниже принадлежат одной конструктивной идее — бесколлекторный двигатель приводит планетарную ступень со встроенной обратной связью по положению — но построены они под разные задачи. Три работают от шины 24 В с редукцией 10:1 и 36:1; два работают от 48 В с редукцией 16:1 и 48:1 и полым выходным валом. Читать их вместе — самый быстрый способ понять, что такое модуль сустава на самом деле, потому что компромиссы проявляются в числах, а не в маркетинговых категориях. Каждая цифра в этой статье взята из карточек товаров ToBMS или из опубликованной спецификации производителя; ничего здесь не оценено приблизительно, а там, где значение не зафиксировано, это указано, а не заполнено догадкой.
Короткий ответ
Модуль сустава подбирают, идя от сустава назад, а не от двигателя вперёд. Определите наихудший момент, который должна развивать ось, требуемую угловую скорость звена, бюджет массы на этой позиции кинематической цепи и диаметр, который допускает механизм, — после чего выберите самый лёгкий модуль, у которого непрерывный (номинальный) момент покрывает реальный рабочий цикл, а пиковый момент покрывает переходные процессы, при напряжении шины, подходящем остальной системе питания робота.
Приложенная к этим пяти модулям, такая логика даёт простую лестницу. AK40-10 V3.0 массой 190 г — изделие для дистального сустава: кисти, запястья, небольшие подвесы и лёгкие звенья руки, где масса на конце рычага является основной статьёй затрат. AK45-10 V3.0 массой 262 г закрывает лёгкие и средние суставы на той же шине 24 В почти с двойным пиковым моментом. AK45-36 V3.0 массой 349 г выходит на пиковый момент 24 Нм, обменивая скорость на редукцию, что делает его естественным выбором для локтя или колена руки среднего размера. AKH70-16 V1.0 массой 879 г и AKH70-48 V1.0 массой 1.4 кг переходят на 48 В, габарит 90 мм и полый вал, что выводит их в область бёдер, оснований и тяжёлых нагрузок, где прокладка кабеля через ось значит не меньше, чем момент.
Из чего состоит модуль сустава
Детали вовсе не экзотичны. Модуль сустава отличается от отдельно купленных двигателя и редуктора тем, что стыки между этими деталями уже согласованы: ротор опирается на подшипник входного вала редуктора, энкодер установлен на базу, которая сохраняет положение при нагрузке в редукторе, а корпус замыкает сборку целиком. Именно эта согласованность и покупается.
Двигатель
Все пять изделий используют бесколлекторный двигатель постоянного тока с внешним ротором, и характеристика, которая разделяет их на этом уровне, — KV, константа скорости двигателя в оборотах в минуту на вольт. AK40-10 V3.0 несёт обмотку KV170, AK45-10 V3.0 — KV75, AK45-36 V3.0 — KV80, оба модуля AKH70 — KV41. Обмотка с высоким KV даёт больше скорости на вольт при меньшем моменте на ампер; обмотка с низким KV делает обратное. Этот единственный выбор отражается на всей конструкции, и именно поэтому самый маленький модуль в этой группе имеет самый высокий KV, а самый крупный — самый низкий. Оба модуля AKH70 также заявляют 21 пару полюсов против 14 у трёх изделий серии AK, что повышает электрическую частоту, на которой драйверу приходится коммутировать при заданной механической скорости.
Ступень редукции
Каждый модуль включает планетарный редуктор: 10:1 у AK40-10 и AK45-10, 36:1 у AK45-36, 16:1 и 48:1 у двух изделий AKH70. Ступень преобразует скоростной выход двигателя с малым моментом в медленный выход сустава с большим моментом, а также определяет, какую часть нагрузки звено может вернуть обратно в двигатель. Ступень 10:1 обычно оставляет сустав более обратимым, что полезно для податливого управления и для ручного сопровождения коллаборативной руки; ступень 48:1 сильнее умножает момент и снижает обратимость, но фактический результат зависит от КПД редуктора, константы момента двигателя и приведённой инерции звена — одно лишь передаточное отношение этого не решает.
Обратная связь и электроника управления
Обратная связь по положению превращает двигатель и редуктор в следящий сустав. Описание AK40-10 V3.0 в ToBMS указывает, что изделие объединяет BLDC-двигатель, планетарный редуктор 10:1 и драйвер, а оба модуля AKH70 указывают в качестве способа управления FOC (векторное управление). Расположена ли плата контроллера физически внутри модуля или поставляется рядом, зависит от семейства, поэтому до проектирования жгута уточните точную комплектацию поставки у производителя. То же относится к интерфейсу энкодера: разрешение, протокол и то, является ли датчик абсолютным или инкрементальным, — всё это решения, которые отражаются на архитектуре управления роботом.
Что всё ещё поставляет интегратор
Модуль сустава — не готовая ось. Интерфейс крепления с обеих сторон, прокладка кабелей и разгрузка натяжения, тепловой путь из корпуса, источник питания с запасом по току, а также пределы безопасности, заданные в контроллере, остаются задачей интегратора. Выигрыш в том, что механическая и магнитная конструкция внутри корпуса уже согласована и испытана как единое целое.
Пять чисел, которые определяют выбор
Таблицы характеристик модулей суставов длинные, но решение о конструкции меняют лишь несколько строк. Вот пять из них и то, как честно читать каждую.
Пиковый момент — не рабочий момент
Пиковый момент — это выход, который модуль способен выдать кратковременно: при разгоне, ударе или всплеске момента в конце движения. Это величина малой длительности, и она не является ни механическим пределом редуктора, ни нагрузкой, которую сустав способен держать бесконечно. Проектирование по пиковому моменту так, будто он непрерывный, — самый распространённый способ вывести модуль сустава из строя, потому что первым наступает тепловое ограничение, а не механическое. Относитесь к пиковому моменту как к запасу на переходные процессы, а редуктор и конструкцию считайте отдельно.
Номинальный момент — это тепловое утверждение
Номинальный момент — то, что модуль должен выдерживать в пределах своих тепловых ограничений, и именно это число следует сравнивать с реальным рабочим циклом, а не с единственным наихудшим случаем. AKH70-48 V1.0 заявляет 74 Нм номинально против 222 Нм пиково; AK40-10 V3.0 — 1.3 Нм против 4.1 Нм. Эти две пары относятся к разным категориям, и отношение между ними не является запасом, который можно потратить: это разница между нагревом, который корпус способен отвести, и нагревом, который он отвести не может. Номинальный момент также зависит от температуры окружающей среды, способа монтажа и режима работы, поэтому непрерывное значение, снятое на открытом воздухе, оптимистично для модуля, замурованного внутри звена.
Скорость выхода, а не скорость двигателя
Значение имеет скорость выходного фланца, и она уже понижена редуктором. AK40-10 V3.0 заявлен на 370 rpm номинально при 435 rpm без нагрузки; AK45-10 V3.0 — на 120 и 180 rpm; AK45-36 V3.0 — на 40 и 52 rpm; AKH70-16 V1.0 — на 90 и 105 rpm; AKH70-48 V1.0 — на 28 и 35 rpm. В терминах сустава 370 rpm — это 2220 градусов в секунду, а 28 rpm — 168 градусов в секунду, то есть разница между запястьем, способным сделать резкое движение, и бедром, которое качается медленно. Проверяйте требуемую скорость звена при том напряжении шины, которое реально доступно, потому что модуль, заявленный для одного напряжения, не даёт такую же скорость без нагрузки при другом.
Передаточное отношение задаёт баланс момента и скорости
Передаточное отношение — самое заметное число в таблице и самое простое для ошибочного прочтения, потому что оно описывает компромисс, а не измеряет качество. Ступень 48:1 даёт больше выходного момента на ампер и более медленный выход, чем ступень 10:1 на сопоставимом двигателе, и меняет то, как сустав ощущается, когда внешняя сила толкает звено. Сравнение двух модулей только по отношению скрывает тот факт, что обмотки тоже различаются: модули AKH70 работают с KV41 против KV75 и KV80 у изделий AK45, поэтому два эффекта складываются.
Масса, габарит и плотность момента
В дистальном суставе масса — доминирующий параметр, потому что всё, что расположено выше по цепи, должно нести её на всём диапазоне движений. Плотность момента в Нм на килограмм делает сравнение наглядным, и её следует приводить отдельно для номинального и пикового выхода: AK40-10 V3.0 даёт около 6.8 Нм/кг номинально и 21.6 Нм/кг пиково; AK45-10 V3.0 — 9.5 и 26.7; AK45-36 V3.0 — 22.9 и 68.8; AKH70-16 V1.0 — 29.6 и 88.7; AKH70-48 V1.0 — 53 и 159. Эти значения выведены из массы и момента в карточках соответствующих товаров и подтверждают то, на что намекает лестница выше: более тяжёлые модули возвращают свою массу моментом на килограмм. Габарит — сопутствующее ограничение: корпус диаметром 53 мм поместится в звене руки, куда модуль на 90 мм не войдёт вообще, что бы ни говорило число момента.
Люфт и что он делает с суставом
Люфт — это потерянное движение между входом редуктора и выходным фланцем; на суставе с управлением по положению он проявляется как небольшая зона, где заданный угол меняется, а выход не двигается. Он важнее всего там, где сустав меняет направление под нагрузкой, и накапливается по ступеням в многоступенчатых планетарных конструкциях. В каждой карточке этой группы указано значение люфта — 0.3 у AK40-10 V3.0 и AK45-10 V3.0, 0.2 у AK45-36 V3.0 и обоих модулей AKH70, — относитесь к этим числам как к ориентировочным и сверьте значение с технической документацией производителя, прежде чем проектировать по нему.
Пять модулей сустава CubeMars в сравнении
Таблица ниже собирает пять модулей, упорядоченных по массе, что упорядочивает их и по выходному моменту. Значения момента — опубликованные производителем цифры, зафиксированные в базе товаров ToBMS, и у каждой модели есть также варианты по KV вне этой подборки.
| Модель | Номинальное напряжение | Передаточное число | Номинальный момент | Пиковый момент | Масса | Габарит |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 В | 10:1 | 1.3 Нм | 4.1 Нм | 190 г | Ø53 × 40.2 мм |
| AK45-10 V3.0 KV75 | 24 В | 10:1 | 2.5 Нм | 7 Нм | 262 г | Ø53 × 45.2 мм |
| AK45-36 V3.0 KV80 | 24 В | 36:1 | 8 Нм | 24 Нм | 349 г | Ø55 × 56.5 мм |
| AKH70-16 V1.0 KV41 | 48 В | 16:1 | 26 Нм | 78 Нм | 879 г | Ø90 × 60.5 мм |
| AKH70-48 V1.0 KV41 | 48 В | 48:1 | 74 Нм | 222 Нм | 1396 г | Ø90 × 81.5 мм |
Все пять модулей перечислены в категории ToBMS Роботизированные актуаторы. Значения момента, массы и габарита взяты из карточки каждого товара; локальные единицы приведены как опубликованы (1396 г зафиксировано как 1396). Номинальная мощность для двух модулей AKH70 приведена в документации производителя, поэтому здесь она не приводится: обратитесь к этой документации, если значение нужно для расчёта энергопотребления.
Видны две закономерности. Первая: масса растёт быстрее передаточного отношения, но медленнее пикового момента — переход от AK45-36 V3.0 массой 349 г к AKH70-48 V1.0 массой 1.4 кг увеличивает массу вчетверо, а пиковый момент более чем в девять раз. Вторая: напряжение питания чётко делит группу пополам — три модуля AK на 24 В и два модуля AKH70 на 48 В, — что обычно означает две силовые шины и два семейства драйверов на одном роботе, если только вся платформа не стандартизована на одной шине.
Оба модуля AKH70 имеют одинаковый диаметр 90 мм, одинаковую обмотку KV41, одинаковые 21 пару полюсов и одинаковое значение люфта, а различаются почти исключительно ступенью редукции и длиной корпуса: 16:1 в корпусе 60.5 мм массой 879 г или 48:1 в корпусе 81.5 мм массой 1.4 кг. Это, пожалуй, самое наглядное из возможных в каталоге доказательств того, чего стоит передаточное отношение, и это означает, что два модуля взаимозаменяемы в одном и том же механическом габарите, если требования по скорости и моменту изменятся.
Пять модулей сустава — пять задач
Порядок выше задан массой и моментом. Порядок ниже задан задачей, под которую подходит каждый модуль, — а именно так выбор и делается в действительности.
AK40-10 V3.0 KV170 — кисти, запястья и дистальные оси
При массе 190 г, диаметре 53 мм и длине 40.2 мм это модуль для случаев, когда масса висит на конце рычага. Он даёт 4.1 Нм пиково и 1.3 Нм номинально через ступень 10:1, от шины 24 В, с номинальной скоростью 370 rpm — достаточно быстро, чтобы запястье или группа пальцев быстро меняли положение. Его запись в ToBMS описывает изделие как подходящее для задач точной манипуляции, а привязанные к записи ссылки на применения указывают на модуль сустава, реабилитационного робота, коллаборативную руку и гуманоидное применение. Предел, который стоит держать в поле зрения, — номинальный момент: 1.3 Нм непрерывно это скромный бюджет, поэтому дистальная ось, статически удерживающая полезную нагрузку, требует анализа рабочего цикла, а не проверки по пиковому моменту.
AK45-10 V3.0 KV75 — лёгкий средний класс
Та же шина 24 В, то же отношение 10:1, тот же диаметр 53 мм, но длина 45.2 мм, масса 262 г и 7 Нм пиково против 2.5 Нм номинально. Обмотка KV75 снижает номинальную скорость до 120 rpm, а скорость без нагрузки — до 180 rpm в обмен на этот момент, и это ровно тот компромисс, который нужен лёгкому звену руки. В карточке указана номинальная мощность 39 Вт, что делает его более эффективным из двух изделий 10:1 в этой группе в номинальной рабочей точке, а описание нацелено на компактные суставы роботов и реабилитационное оборудование. По сравнению с AK40-10 это естественный шаг, когда дистальному суставу требуется больше удерживающего момента, чем способно выдержать меньшее изделие.
AK45-36 V3.0 KV80 — ступень низкой скорости и высокого момента
Первая настоящая смена характера в этой лестнице. Ступень 36:1 превращает то же семейство 24 В в изделие с 8 Нм номинально и 24 Нм пиково при 40 rpm номинально и 52 rpm без нагрузки — 240 градусов в секунду на выходе, то есть намеренно медленный сустав, удерживающий нагрузку, а не быстрый. Он остаётся при массе 349 г и вырастает лишь до 55 мм в диаметре и 56.5 мм в длину, поэтому по-прежнему помещается внутри звена. Описание в ToBMS говорит, что он спроектирован для модулей суставов, требующих высокой редукции, а карточка несёт признак основного продукта, что отражает центральное место этой точки «момент на грамм» в линейке. Цена отношения — скорость и обратимость: при 36:1 сустав будет ощутимо жёстче откликаться на внешний толчок, чем любое из изделий 10:1.
Производитель запускает AK40-10, AK45-10 и AK45-36 рядом друг с другом — это самый наглядный способ оценить, чем ступени 10:1 и 36:1 различаются по скорости выхода и как три габарита соотносятся в руке.
Страница видео ToBMSСмотреть на YouTubeAKH70-16 V1.0 KV41 — момент с каналом для кабеля
Переход на 48 В и корпус 90 мм даёт 26 Нм номинально и 78 Нм пиково при 90 rpm номинально — 540 градусов в секунду, второй по быстроте выход в этой группе, несмотря на самый большой диаметр. Обмотка KV41 — низкоскоростной и высокомоментный конец диапазона обмоток, а при 21 паре полюсов драйверу приходится коммутировать на более высокой электрической частоте, чем изделиям AK, при той же скорости выхода. Полый вал — это конструктивная особенность, меняющая то, как строится робот: силовые и сигнальные кабели могут идти вдоль оси вращения, а не огибать сустав петлёй, что убирает подвижную петлю из каждого сочленения. В записях ToBMS для этого модуля диаметр отверстия не указан, поэтому до планирования жгута получите механический чертёж у производителя. Описание ставит его на колени четвероногих, суставы роботизированных рук и колёсные платформы, а связанные применения охватывают гуманоидные, экзоскелетные и AGV-задачи.
AKH70-48 V1.0 KV41 — тяжёлый сустав
Самый крупный модуль здесь обменивает почти всю свою скорость на момент: ступень 48:1 на том же двигателе KV41 и шине 48 В даёт 74 Нм номинально и 222 Нм пиково при 28 rpm номинально, то есть 168 градусов в секунду. В корпусе диаметром 90 мм, длиной 81.5 мм и массой 1.4 кг это 53 Нм/кг номинально и 159 Нм/кг пиково — самая высокая плотность момента в группе с большим отрывом и примерно вдвое выше номинальной плотности AKH70-16. Номинальный ток — 6 А против 18 А пикового, поэтому драйвер и распределение питания нужно рассчитывать на переходный процесс, тогда как непрерывный тепловой путь должен нести лишь меньшее значение. Описание в ToBMS называет тяжёлых шагающих роботов и AGV-задачи, а привязанные к карточке применения включают гуманоида, четвероногого и экзоскелет, а также AGV. Вопрос о том, оставляет ли отношение 48:1 сустав достаточно обратимым для конкретного контроллера, следует задать производителю, потому что это зависит от КПД и приведённой инерции, а не только от отношения.
Модуль проворачивает массу 40 кг на полный оборот — это самое прямое из доступных в видеотеке доказательств того, как ступень 48:1 ведёт себя с реальной нагрузкой, подвешенной к выходному фланцу, а не на испытательном стенде.
Страница видео ToBMSСмотреть на YouTubeГде применяются эти модули сустава
Одни и те же пять модулей встречаются в очень разных машинах, и закономерность выбора достаточно устойчива, чтобы служить полезной отправной гипотезой.
Руки и ноги гуманоидов
Гуманоид концентрирует все эти компромиссы в одной машине. Суставы рук находятся на конце кинематической цепи и требуют самого лёгкого модуля, способного удержать полезную нагрузку, что указывает на изделия 190 г и 262 г; бёдра и колени несут всё тело, что указывает на модули 48 В. Общий взгляд на подбор см. в разделе BLDC для гуманоидных роботов.
Колени и бёдра четвероногих
Шагающие роботы нагружают суставы ударом о грунт не меньше, чем гравитацией, поэтому доминируют запас по пиковому моменту и жёсткость конструкции. AKH70-16 V1.0 массой 879 г и AKH70-48 V1.0 массой 1.4 кг — зафиксированные соответствия для суставов четвероногих роботов, а полый вал упрощает жгут на ноге, которой приходится складываться.
Коллаборативные роботизированные руки
Рука кобота должна быть достаточно обратимой, чтобы её можно было вести рукой, и достаточно лёгкой, чтобы быть безопасной рядом с человеком, что благоприятствует более низким отношениям. Изделия 10:1 — зафиксированное соответствие для рук коллаборативных роботов, а модуль 36:1 берёт на себя суставы, которым нужно удерживать положение, а не подаваться.
Экзоскелеты и реабилитационные роботы
Эти машины носятся на человеке или тесно с ним связаны, поэтому масса на конечности и ощущение сустава значат больше, чем пиковый выход. Оба модуля AKH70 фиксируют применения в экзоскелетах и реабилитации, а более лёгкие модули AK встречаются в разделах реабилитационный робот и экзоскелет. Три модуля CubeMars QDD, рассчитанные на такое применение, сопоставлены в Актуаторы для экзоскелетов: три модуля CubeMars QDD от 260 г до 1.4 кг.
AGV и колёсные платформы
Приводной сустав колеса заботит меньше обратимость и больше момент на килограмм и возможность провести кабель через ось для колеса, которое поворачивается непрерывно. Модули AKH70 несут ссылки на применения AGV, а BLDC для AGV и AMR собирает более широкий набор.
Контрольный список подбора
Модули сустава обычно задают до того, как остальной механизм зафиксирован, поэтому эти проверки стоит проводить раньше, а не после того, как геометрия определена.
Рабочий цикл и момент
- Рассчитайте наихудший выходной момент с учётом плеча рычага, полезной нагрузки и динамических эффектов и сверьте его с пиковым моментом — затем отдельно уточните у производителя, что редуктор и выходной подшипник способны выдержать при ударе, поскольку пиковое значение является кратковременным, а не механическим пределом.
- Оцените непрерывный момент для реального рабочего цикла и сравните его с номинальным моментом, помня, что номинальное значение — это тепловое утверждение и что монтаж и условия среды его меняют.
- Переведите требуемую скорость звена в обороты выхода при том напряжении шины, при котором система действительно будет работать, используя значение без нагрузки как верхнюю границу, а номинальное — для расчёта.
Механика и кабели
- Проверьте габарит по геометрии звена до сравнения моментов: корпус 90 мм и корпус 53 мм не взаимозаменяемы, как бы ни читались числа.
- Определите маршрут кабеля заранее — вокруг сустава или через полый вал, если модуль его предлагает. В записях ToBMS диаметр отверстия не указан, поэтому подтвердите чертёж у производителя.
- Продумайте интерфейс крепления и путь нагрузки на обеих плоскостях, а люфт и его единицу измерения подтвердите по технической странице производителя до проектирования контура положения вокруг этого значения.
Управление и интеграция
- Уточните, что поставляется внутри модуля: двигатель, редуктор, энкодер и драйвер не гарантированно приходят вместе, — и согласуйте протокол обратной связи с контроллером.
- Согласуйте число пар полюсов и максимальную скорость с возможностями коммутации драйвера; 21 пара полюсов при высокой скорости выхода существенно повышает электрическую частоту.
- Выбирайте источник питания и драйвер по пиковому току, а тепловой путь — по номинальному току, и держите эти два бюджета раздельно.
Частые вопросы
QЧто именно входит в модуль сустава?
Как минимум бесколлекторный двигатель, ступень редукции и обратная связь по положению в корпусе с интерфейсами крепления на обеих плоскостях. Электроника драйвера часто также интегрирована: описание AK40-10 V3.0 в ToBMS указывает, что драйвер входит в комплект, а оба модуля AKH70 называют FOC способом управления. Чего модуль не включает никогда — так это работы вокруг него: несущей конструкции, укладки кабелей, теплового пути, источника питания и пределов безопасности, настроенных в контроллере.
QМожет ли модуль сустава держать пиковый момент непрерывно?
Нет. Пиковый момент — кратковременный выход для разгонов и переходных процессов, и он не является механическим пределом редуктора. Непрерывная работа ограничена номинальным моментом, который представляет собой тепловое утверждение о нагреве внутри корпуса при заданных условиях. Сустав, удерживающий статическую нагрузку, нужно проверять по номинальному моменту на всём рабочем цикле, а не по пиковому.
QПочему модули AKH70 используют 48 В, а серия AK — 24 В?
Более высокое напряжение шины позволяет получить ту же мощность при меньшем токе, а момент на выходе создаётся через ступень 48:1 или 16:1 с обмоткой KV41. На практике это разделение важнее для робота, чем для модуля: смешивание модулей 24 В и 48 В означает две силовые шины, два семейства драйверов и два набора пределов безопасности, если платформа не стандартизована на одной шине. И AKH70-48 V1.0, и AKH70-16 V1.0 заявлены на 48 В.
QЧто реально даёт полый вал на суставе робота?
Прокладку кабеля вдоль оси вращения. На обычном суставе каждый сигнальный и силовой кабель должен пересекать подвижный зазор, обычно в виде подвижной петли, которая обязана выдержать миллионы циклов изгиба. Полый выходной вал позволяет жгуту идти прямо через центр сустава, что укорачивает трассу и убирает петлю из механической конструкции. Это меняет и компоновку подшипников и уплотнений, поэтому речь о конструктивном решении, а не об аксессуаре.
QКакого люфта ожидать от этих модулей?
В каждой записи этой группы указано значение — 0.3 у двух изделий 10:1 и 0.2 у изделия 36:1 и обоих модулей AKH70, — эти цифры следует считать ориентировочными. Сверьте значение с технической документацией производителя и уточните нагрузку, при которой оно измерено, прежде чем проектировать контур положения или заявлять жёсткость исходя из этого числа.
QМожно ли использовать модули 10:1 и 48:1 на одном роботе?
Да, и это распространено: дистальные суставы хотят меньших отношений и более лёгких модулей, а проксимальные — редукции и момента. Практические ограничения — силовая шина (изделия 10:1 здесь на 24 В, изделие 48:1 на 48 В) и модель управления, потому что сильно редуцированный сустав и сустав почти прямого привода совершенно по-разному реагируют на команды момента и на внешние силы. Проектируйте архитектуру управления с учётом этой разницы, а не считая все оси одинаковыми.
QС какого модуля начать первый прототип ноги?
Самая распространённая отправная точка для шагающего прототипа среднего размера — модуль 48 В с полым валом, потому что ногам нужны момент, проход для кабеля и достаточная жёсткость, чтобы выдержать контакт с грунтом; AKH70-16 V1.0 с 26 Нм номинально и 90 rpm находится между очень медленным высокомоментным вариантом и лёгкими изделиями 24 В. Помимо бюджета момента решающим фактором обычно становится то, вмещает ли конструкция габарит 90 мм: если нет, самый крупный модуль, который поместится, — это AK45-36 V3.0 на 55 мм.
Официальные источники
CubeMars публикует страницу характеристик для каждого модуля, и именно эти страницы, а не сторонние обзоры, служат эталоном для тепловых значений, параметров энкодера, механических чертежей и актуальной прошивки. Страницы производителя для рассмотренных здесь изделий: AK40-10 V3.0 KV170, AK45-10 V3.0 KV75, AK45-36 V3.0 KV80, AKH70-16 V1.0 KV41 и AKH70-48 V1.0 KV41. Там, где запись ToBMS молчит — номинальная мощность модулей AKH70, диаметр отверстия, единица измерения люфта, — страница производителя или техническая документация и есть место, где этот пробел закрывается.
Что дальше
Если цель — составить короткий список, а не читать, три инструмента делают работу последовательно: просмотрите все модели в категории Роботизированные актуаторы, сузьте кандидатов по моменту, напряжению и массе в разделе Подбор BLDC-двигателя, затем сопоставьте их в разделе Сравнение BLDC-двигателей. Там, где сустав нужно интегрировать в машину, а не поставлять герметичным, альтернативный путь — категория Безрамные моментные BLDC-комплекты, а Роботизированные актуаторы: выбор интегрированного актуатора для шарниров охватывает более широкий диапазон актуаторов вокруг этих пяти модулей.
Коротко: зафиксируйте габарит по геометрии звена, выберите редукцию по требуемой скорости и моменту выхода, рассчитайте номинальный момент по рабочему циклу в пределах тепловых ограничений и пиковый момент по переходному случаю, затем определите напряжение шины и маршрут кабеля до того, как механизм будет зафиксирован. Всё остальное в модуле сустава следует из этих четырёх пунктов.







