CubeMars bổ sung thành viên thứ tư vào dòng AKE truyền động gần như trực tiếp vào giữa tháng 10 năm 2026, và đoạn phim ra mắt kéo dài mười sáu giây: một mô-đun trên nền đen, bốn khối chú thích, không có lời bình. Chủ thể là AKE50-8 KV110 — một bộ truyền động nặng 190 g với kích thước Ø61.2 × 22.5 mm, mô-men xoắn định mức 2.5 Nm và đỉnh 7.5 Nm, cùng một tầng hành tinh tỷ số 8:1 gấp vào trong vỏ chỉ sâu hơn một chút so với chồng lá thép stato mà nó chứa.
Mười sáu giây là quá ngắn cho một bài kỹ thuật, nên bài viết này dựa vào nguồn thứ hai bên cạnh đoạn phim: bảng thông số mà CubeMars công bố cho mẫu này. Khi đoạn phim và bảng công bố khác nhau, bảng được coi là đúng — và khi đoạn phim không nói gì, điều bao trùm phần lớn con số đáng chú ý, chỉ các giá trị công bố xuất hiện ở đây.
Đoạn video cho thấy gì
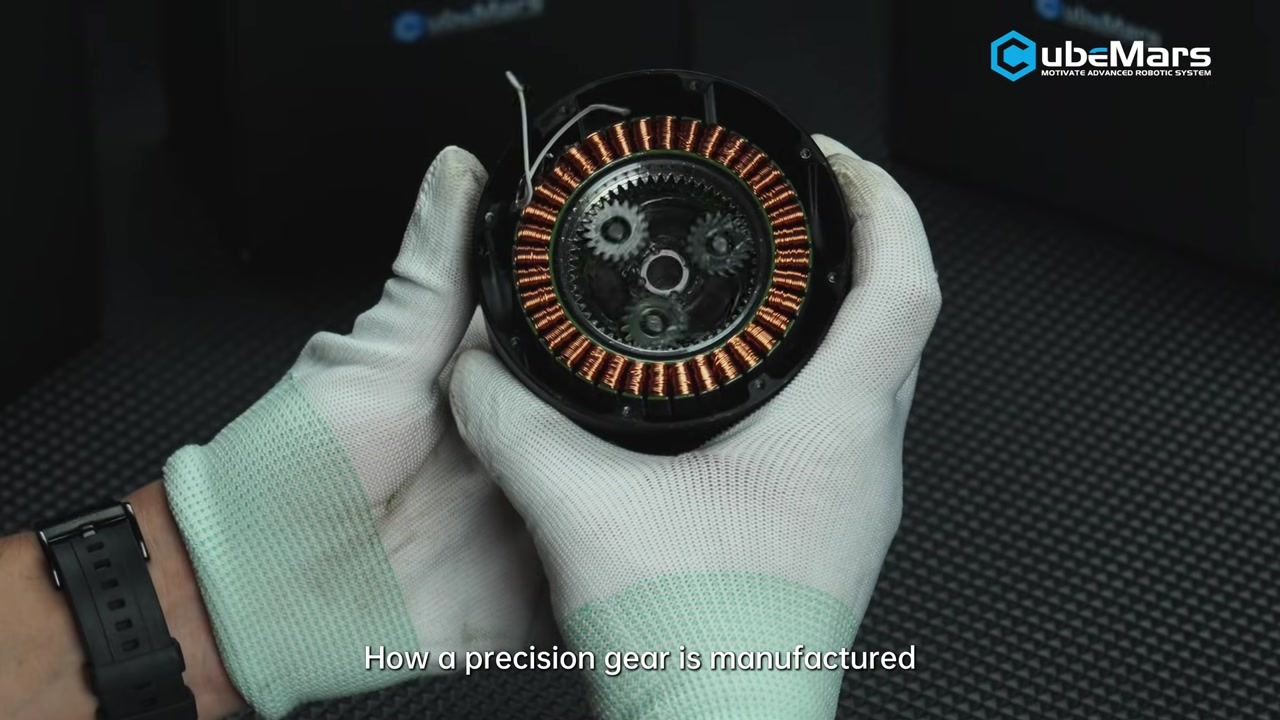
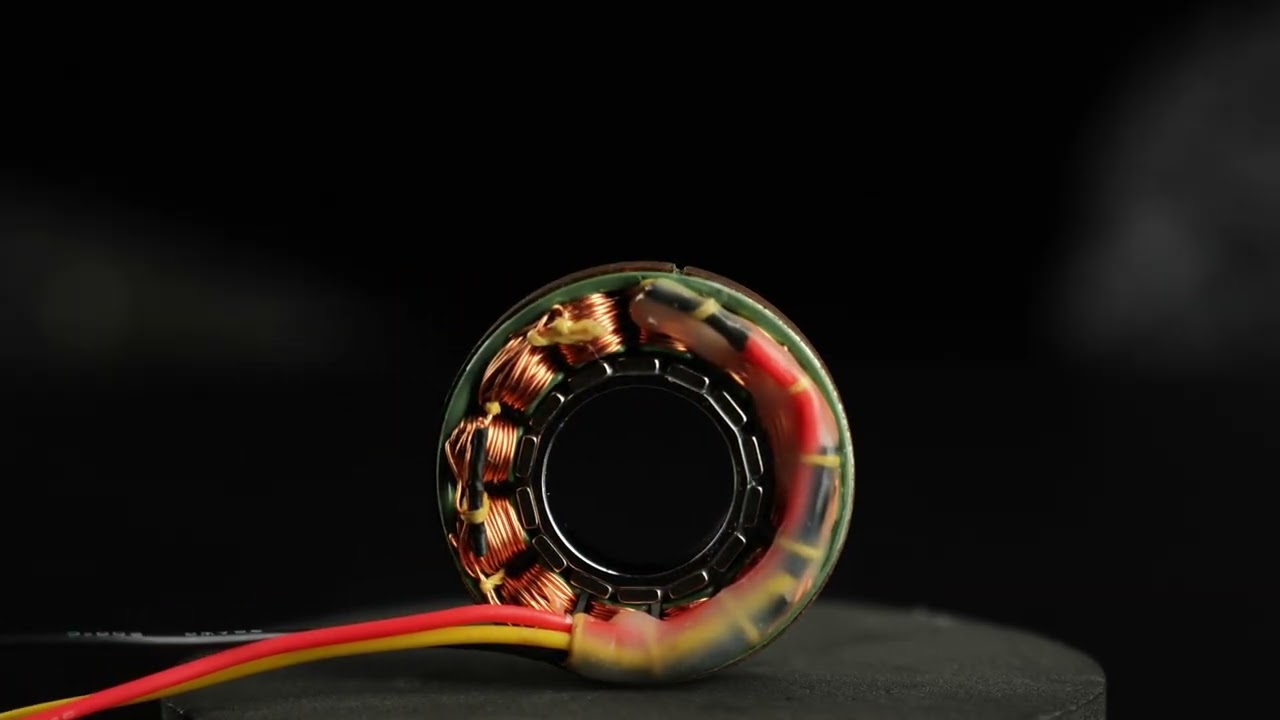
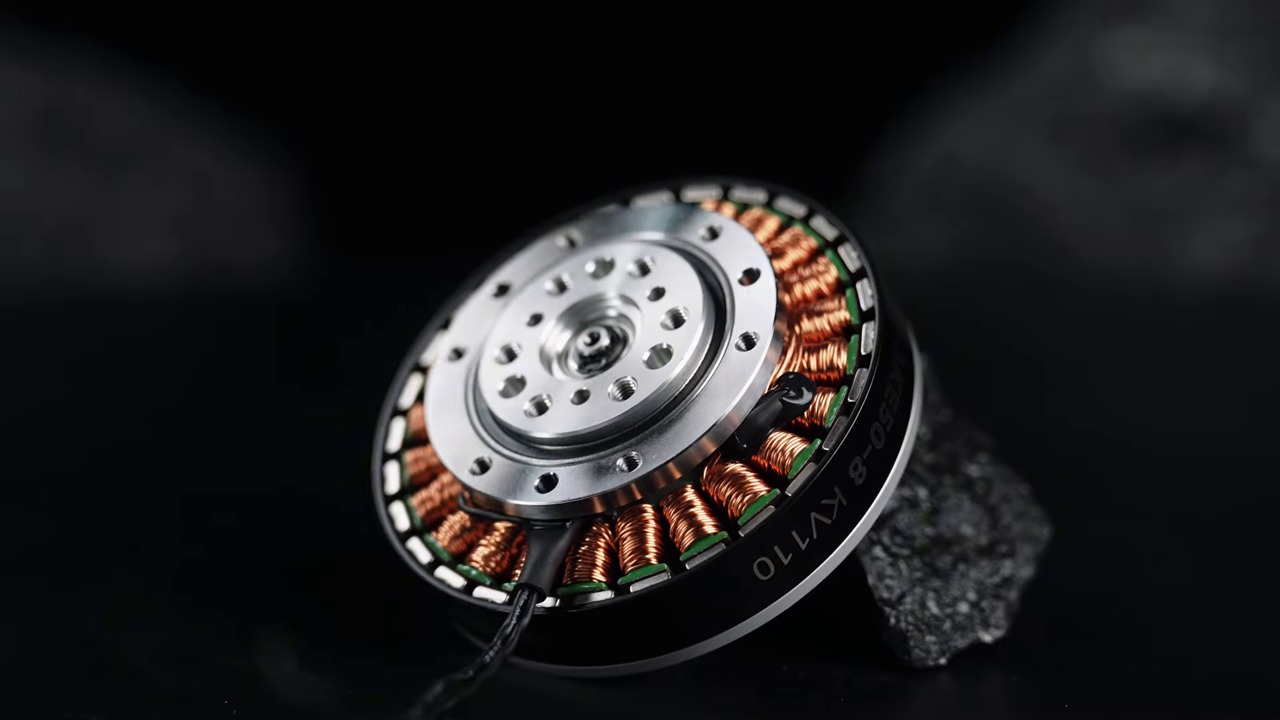
Nền đen, ánh sáng từ một nguồn và gắt, mô-đun xoay qua bốn vị trí. Nhìn chính diện, một khối chú thích ghi tỷ số giảm tốc 8:1, mô-men xoắn đỉnh 7.5 Nm, mô-men xoắn định mức 2.5 Nm và tốc độ không tải 320 rpm — cả bốn khớp chính xác với bảng công bố. Góc nhìn bên thay bằng các số liệu kích thước: 61.2 mm ngang vỏ, 22.5 mm từ mặt tới mặt, 190 g trên cân. Một cú máy macro quanh mốc giây thứ bảy dừng ở cuộn dây đồng và chồng lá thép, và những khung hình cuối lùi ra với dòng chữ AKE50-8 KV110 đọc được trên thành vỏ.
Điều đoạn phim không có là cảnh ứng dụng. Không có chân khung xương ngoài, không có tay máy, không có cảm biến lực và không có thử nghiệm nhiệt. Vì vậy mọi tuyên bố ứng dụng gắn với mẫu này đều đến từ trang sản phẩm của nhà sản xuất chứ không phải từ phim, và hai thứ đó không nên được đọc như cùng một loại bằng chứng: video là cú máy hình dáng và nhãn mác, trang sản phẩm là dữ liệu.
Video gốc
Nguồn: Kênh YouTube chính thức của CubeMars
Video: Meet the New CubeMars AKE50-8 KV110 | Compact QDD Actuator for Robotics
AKE50-8 KV110 trong nháy mắt
Ba con số mang phần lớn quyết định ở một bộ truyền động khớp: nó sâu bao nhiêu, nó giữ được bao nhiêu mô-men xoắn liên tục, và bao nhiêu mô-men xoắn quay ngược qua đầu ra khi có thứ bên ngoài đẩy vào. Trên AKE50-8 KV110, các giá trị đó là 22.5 mm, 2.5 Nm và 0.09 Nm.
Khung và kích thước bao
190 g trong Ø61.2 × 22.5 mm, dựng trên 24 rãnh và 14 cặp cực. Môi trường vận hành -20 đến 50 ℃, cấp cách điện F, độ bền điện môi 500 V, và độ ồn công bố 65 dB ở 65 cm. Con số trục là thứ quyết định liệu một mô-đun có thể nằm bên trong một chi hay phải bắt vít ra ngoài chi đó. Tải trọng động cơ bản được công bố 1100 N và tĩnh 840 N — cặp số mà nhà thiết kế đối chiếu với tải công xôn mà mặt bích đầu ra phải chịu, vì khả năng chịu tải của vòng bi, chứ không phải mô-men xoắn động cơ, thường là giới hạn của một khớp nhỏ gọn.
Chuỗi truyền động và độ rơ
Một tầng hành tinh tỷ số 8:1 nằm trong rôto, với độ rơ giữ ở 9 arcmin và quán tính rôto công bố 153.81 g·cm². Tỷ số thấp là thứ giữ hộp số đủ nhỏ để vừa kích thước bao 22.5 mm, và cũng là thứ giữ đầu ra gắn chặt với động cơ — tiền đề cơ học cho con số dẫn động ngược bên dưới.
Giới hạn điện
24 V danh định, 65 W công suất liên tục tối đa, dòng định mức 3 A và dòng đỉnh 9 A. Tốc độ định mức 240 rpm tại 2.5 Nm và tốc độ không tải 320 rpm; hằng số mô-men xoắn 0.104 Nm/A, hằng số tốc độ 110 RPM/V, hằng số động cơ 0.097 Nm/√W, điện trở pha 792 mΩ, điện cảm pha 560 µH.
Ba điểm trên đồ thị công bố nằm trên mô-men xoắn định mức: 2 Nm tại 248 rpm và 2.97 A, 2.5 Nm tại 233 rpm và 3.49 A, 3 Nm tại 220 rpm và 4.08 A. Đó là số đọc từ đồ thị, không phải giá trị liên tục. Mức định mức 2.5 Nm chỉ đúng trong giới hạn nhiệt, và không phần nào trong đoạn phim ra mắt kiểm tra giới hạn đó.
Các con số đó nghĩa là gì trong một khớp
39.5 Nm/kg là giá trị đỉnh
Mô-men xoắn đỉnh chia khối lượng mô-đun cho 39.5 Nm/kg, con số CubeMars đặt trong khối điểm nhấn của mình. Nó được đo trên mô-đun trần: không giá đỡ, không quản lý cáp, không kết cấu ngoài. Dùng theo cách đó, nó là so sánh công bằng giữa các mô-đun cùng lớp; dùng như một con số định mức thì nó phóng đại ba lần, vì mô-men xoắn định mức trên AKE50-8 KV110 là 2.5 Nm.
0.09 Nm dẫn động ngược, và nó mang lại gì
Mô-men xoắn dẫn động ngược là lực cản cảm nhận được khi thứ khác dịch chuyển đầu ra. Ở 0.09 Nm, AKE50-8 KV110 gần như trong suốt: một tải bên ngoài có thể đẩy đầu ra và động cơ cảm nhận được. Đó là đặc tính mà một bộ truyền động khung xương ngoài cần, vì vòng điều khiển phải cảm nhận và nhường theo chuyển động của người đeo thay vì chống lại. Một khớp servo tỷ số cao được chế tạo theo hướng ngược lại — tầng bánh răng giữ vị trí trước chuyển động bên ngoài theo thiết kế, một ưu điểm ở trục định vị và một bất lợi ở khớp phải giữ được sự mềm dẻo. Tỷ số 8:1, độ rơ 9 arcmin và con số 0.09 Nm là ba phát biểu về một đánh đổi.
Bộ truyền động QDD nhỏ gọn phù hợp ở đâu
Khớp khung xương ngoài và thiết bị đeo
Một khớp hỗ trợ đầu gối hoặc cổ chân gặp bài toán đóng gói trước khi gặp bài toán mô-men xoắn: mô-đun nằm sát chi, dưới nẹp hoặc dưới quần áo, và mỗi milimét chiều sâu trục đẩy cơ cấu ra xa cơ thể. 22.5 mm và 190 g là những con số làm cho việc đóng gói đó khả thi, và 0.09 Nm dẫn động ngược là thứ giữ cho thiết bị không có cảm giác như một cái phanh khi người đeo tự vận động. Mô-men xoắn đỉnh 7.5 Nm và tải trọng động 1100 N đặt mô-đun này vào lớp hỗ trợ và dẫn hướng; AKE90-8 lớn hơn, với mô-men xoắn đỉnh 170 Nm và 1400 g trong cùng dòng, là mẫu cho những khớp phải mang cả cơ thể.
Tay máy nhẹ và khớp humanoid
Trên một tay máy cộng tác nhỏ, độ rơ 9 arcmin và tốc độ định mức 240 rpm phù hợp với trục cổ tay và khuỷu tay, nơi tải trọng được đo bằng số kilôgam một chữ số và trục phải dẫn động ngược được để dẫn hướng bằng tay. Lý luận tương tự áp dụng cho khớp phần thân trên của humanoid, nơi ngân sách đóng gói do lớp vỏ quyết định chứ không phải động cơ. Với trục vai hoặc hông, ngân sách mô-men xoắn thuộc một bậc độ lớn khác, và AKE50-8 KV110 nằm ở đầu sai của dòng cho công việc đó.
Chi tiết sản phẩm
| Thông số | Chi tiết |
|---|---|
| Nhà sản xuất | CubeMars |
| Loại | Bộ truyền động gần như trực tiếp, hành tinh 8:1 |
| Điện áp định mức | 24 V |
| Công suất liên tục tối đa | 65 W |
| Mô-men xoắn định mức | 2.5 Nm |
| Mô-men xoắn đỉnh | 7.5 Nm |
| Dòng định mức | 3 A |
| Dòng đỉnh | 9 A |
| Tốc độ định mức | 240 rpm |
| Tốc độ không tải | 320 rpm |
| Tỷ số giảm tốc | 8:1 |
| Độ rơ | 9 arcmin |
| Mô-men xoắn dẫn động ngược | 0.09 Nm |
| Mật độ mô-men xoắn tối đa | 39.5 Nm/kg |
| Hằng số mô-men xoắn | 0.104 Nm/A |
| Hằng số tốc độ | 110 RPM/V |
| Hằng số động cơ | 0.097 Nm/√W |
| Điện trở pha | 792 mΩ |
| Điện cảm pha | 560 µH |
| Hằng số sức phản điện động | 7 V/kRPM |
| Quán tính rôto | 153.81 g·cm² |
| Số cặp cực | 14 |
| Số rãnh | 24 |
| Khối lượng | 190 g |
| Kích thước | Ø61.2 × 22.5 mm |
| Tải trọng động | 1100 N |
| Tải trọng tĩnh | 840 N |
| Độ ồn | 65 dB ở 65 cm |
| Môi trường vận hành | -20 đến 50 ℃ |
| Cấp cách điện | F |
Mọi số liệu theo công bố trên trang sản phẩm CubeMars cho AKE50-8 KV110. Mật độ mô-men xoắn là mô-men xoắn đỉnh chia khối lượng mô-đun. Mô-men xoắn định mức chỉ đúng trong giới hạn nhiệt; mô-men xoắn đỉnh là giá trị ngắn hạn, không phải giới hạn cơ học.
Bên trong dòng AKE
Ba mẫu AKE được ghi lại trên ToBMS, tất cả đều dùng 24 V và cùng bố cục hành tinh tỷ số thấp. Khác biệt giữa chúng là ngân sách mô-men xoắn dừng ở đâu.
| Mẫu | Nguồn cấp | Mô-men xoắn định mức | Mô-men xoắn đỉnh | Tỷ số | Khối lượng | Kích thước bao |
|---|---|---|---|---|---|---|
| CubeMars AKE40-6 KV90 Bộ truyền động gần như trực tiếp | 24 V | 1.8 Nm | 5.5 Nm | 6:1 | 140 g | Ø51 × 24.5 mm |
| CubeMars AKE50-8 KV110 Bộ truyền động gần như trực tiếp | 24 V | 2.5 Nm | 7.5 Nm | 8:1 | 190 g | Ø61.2 × 22.5 mm |
| CubeMars AKE60-8 KV80 Bộ truyền động gần như trực tiếp | 24 V | 5 Nm | 12.5 Nm | 8:1 | 260 g | Ø69 × 25 mm |
Thông số theo công bố của CubeMars cho từng mẫu. AKE40-6 và AKE50-8 ra mắt cùng nhau và dùng chung nguồn 24 V cùng bố cục prôfin thấp; AKE50-8 KV110 là mẫu duy nhất trong ba mẫu có chiều sâu trục 22.5 mm.
AKE40-6 nhẹ hơn 50 g và nông hơn 2 mm so với AKE50-8 KV110, và đánh đổi bằng 2 Nm mô-men xoắn đỉnh. AKE60-8 gấp đôi mô-men xoắn đỉnh lên 12.5 Nm và thêm 70 g, nhưng tăng lên 25 mm chiều sâu. Vì vậy 50-8 nằm đúng vị trí của nó trong dòng: cùng lớp chiều sâu với 40-6, bằng hai phần ba tải trọng của 60-8.
Khám phá trên ToBMS
AKE50-8 KV110 được xếp dưới Bộ truyền động gần như trực tiếp cùng phần còn lại của dải CubeMars. Về lý do đằng sau tỷ số thấp, Bộ truyền động gần như trực tiếp: tỷ số 8:1 mang lại gì trình bày cái giá của khả năng dẫn động ngược tính bằng mô-men xoắn; với cùng dòng nhìn từ đầu nặng hơn, Bộ truyền động cho bộ xương ngoài: ba bộ truyền động CubeMars QDD từ 260 g đến 1.4 kg bao quát dải theo khối lượng. Đoạn phim ra mắt trước đó được đề cập trong Động cơ truyền động gần như trực tiếp CubeMars AKE cho khớp robot nhỏ gọn. Các mẫu có thể được lọc trong Lựa chọn hoặc đặt đối đầu trong So sánh sản phẩm.
Về CubeMars
CubeMars thiết kế và chế tạo động cơ không chổi than và mô-đun nguồn cho robot, với các dòng gồm động cơ mô-men xoắn không khung, bộ truyền động robot tích hợp, động cơ gimbal và động cơ đẩy dưới nước. Dòng AKE truyền động gần như trực tiếp là dòng prôfin thấp cho công việc khung xương ngoài và khớp nhẹ, và AKE50-8 KV110 là thành viên mới nhất ở đầu nhỏ gọn.
Câu hỏi thường gặp
Mô-men xoắn đỉnh của AKE50-8 KV110 là bao nhiêu?
7.5 Nm đỉnh so với 2.5 Nm định mức, trên nguồn 24 V lấy 9 A đỉnh và 3 A định mức. Con số đỉnh là giá trị ngắn hạn cho gia tốc và chống nhiễu, không phải mức định mức liên tục.
Vì sao AKE50-8 KV110 chỉ dùng tỷ số giảm 8:1?
Vì tỷ số quyết định động cơ cảm nhận được bao nhiêu phần của thế giới bên ngoài. Một tầng hành tinh 8:1 giữ độ rơ ở 9 arcmin và mô-men xoắn dẫn động ngược ở 0.09 Nm, nên tải bên ngoài có thể dịch chuyển đầu ra và được đo tại động cơ — cơ sở cơ học cho điều khiển mềm dẻo. Tỷ số cao hơn sẽ mua mô-men xoắn và mất đi độ trong suốt đó.
AKE50-8 KV110 cần nguồn cấp và giới hạn nhiệt nào?
24 V danh định với 65 W công suất liên tục tối đa. Môi trường định mức -20 đến 50 ℃, cách điện cấp F, và độ ồn công bố 65 dB đo cách vỏ 65 cm. Mô-men xoắn định mức chỉ đúng trong các giới hạn nhiệt đó.
AKE50-8 KV110 có phải một khớp hoàn chỉnh với driver và encoder?
Trong bảng so sánh của nhà sản xuất, các mẫu AKE được liệt kê không có bo mạch driver tích hợp, nên mô-đun là một cụm động cơ và hộp giảm tốc cần điện tử điều khiển bên ngoài. Đó là một phần của cách đạt chiều sâu 22.5 mm: bộ điều khiển nằm ngoài kích thước bao của khớp.
Kết luận
Một đoạn phim ra mắt mười sáu giây không thể chứng minh một thiết kế khớp, và đoạn phim này không cố làm vậy: nó cho thấy một mô-đun 190 g xoay dưới ánh sáng studio với bốn con số trên màn hình, và mọi con số trên màn hình khớp với bảng công bố. Điều bảng bổ sung là phần quyết định liệu AKE50-8 KV110 có dùng được trong một khớp cụ thể — 2.5 Nm định mức và 7.5 Nm đỉnh trong kích thước bao 22.5 mm, 9 arcmin độ rơ, và 0.09 Nm dẫn động ngược giữ cho đầu ra vẫn đọc được từ bên ngoài. Với khớp hỗ trợ đầu gối hoặc cổ chân, trục cổ tay trên một tay máy cộng tác nhỏ, hay khớp phần thân trên của humanoid nơi lớp vỏ quyết định ngân sách đóng gói, đó là bốn con số đáng kiểm tra trước tiên.