 机器人执行器
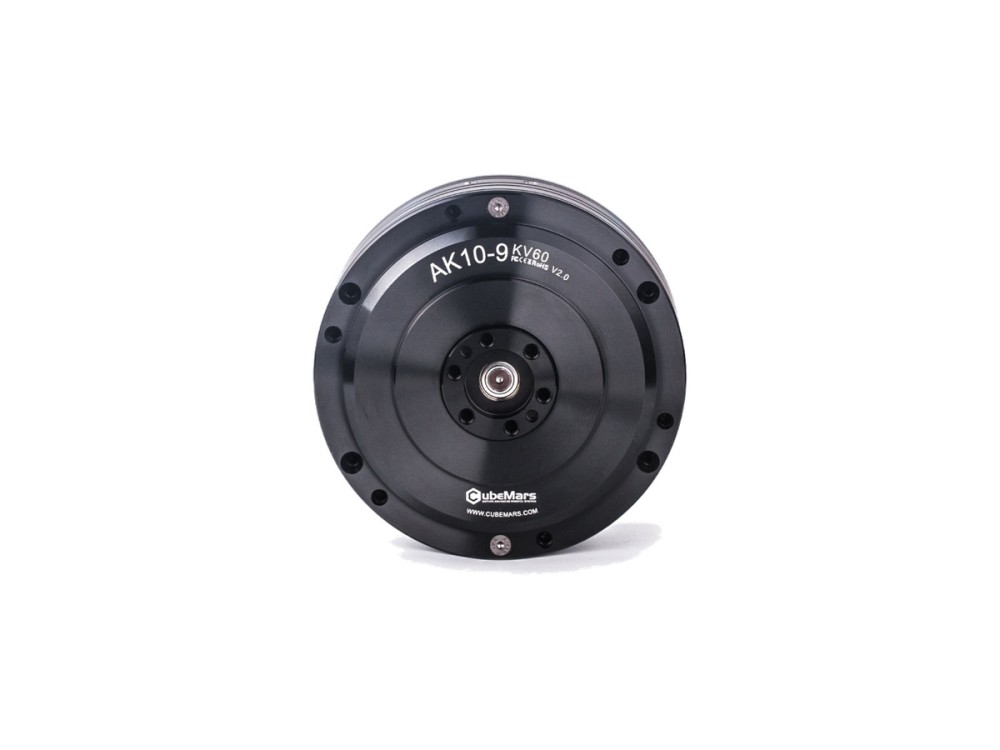
CubeMars AK10-9 V2.0 KV60 机器人执行器
CubeMars AK10-9 V2.0 机器人执行器通过 9:1 减速器提供 48 Nm 峰值转矩与 18 Nm 额定转矩,配备双编码器,支持 24/48 V。重 960 g,适用于人形机器人、外骨骼与精密关节模组。
额定电压 (V) 24/48额定功率 (W) 430额定扭矩 (Nm) 18额定电流 (A) 10.6额定转速 (rpm) 109/228
※ 所列规格为参考值;最新规格以各制造商发布的信息为准。
机器人执行器
CubeMars AK10-9 V2.0 机器人执行器通过 9:1 减速器提供 48 Nm 峰值转矩与 18 Nm 额定转矩,配备双编码器,支持 24/48 V。重 960 g,适用于人形机器人、外骨骼与精密关节模组。
 机器人执行器
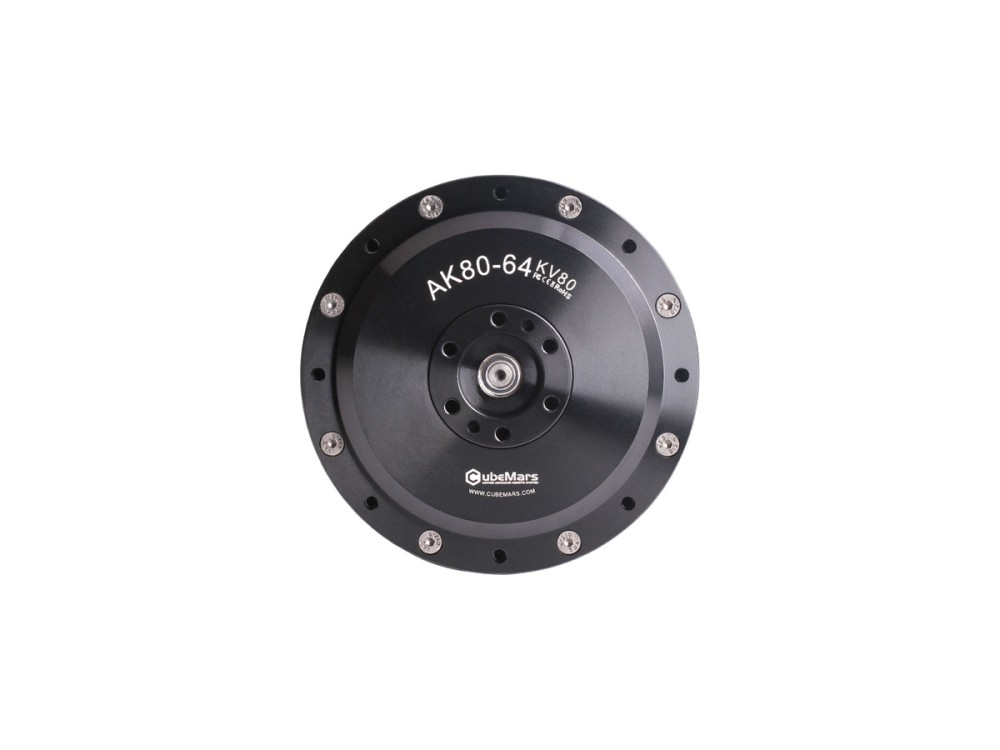
CubeMars AK80-64 执行器将 KV80 电机装在 64:1 行星减速器上,在 850 g 机身内输出 120 Nm 峰值转矩与 48 Nm 额定转矩。支持 24/48 V,面向足式机器人与重型机械臂的高负载关节。
 云台电机
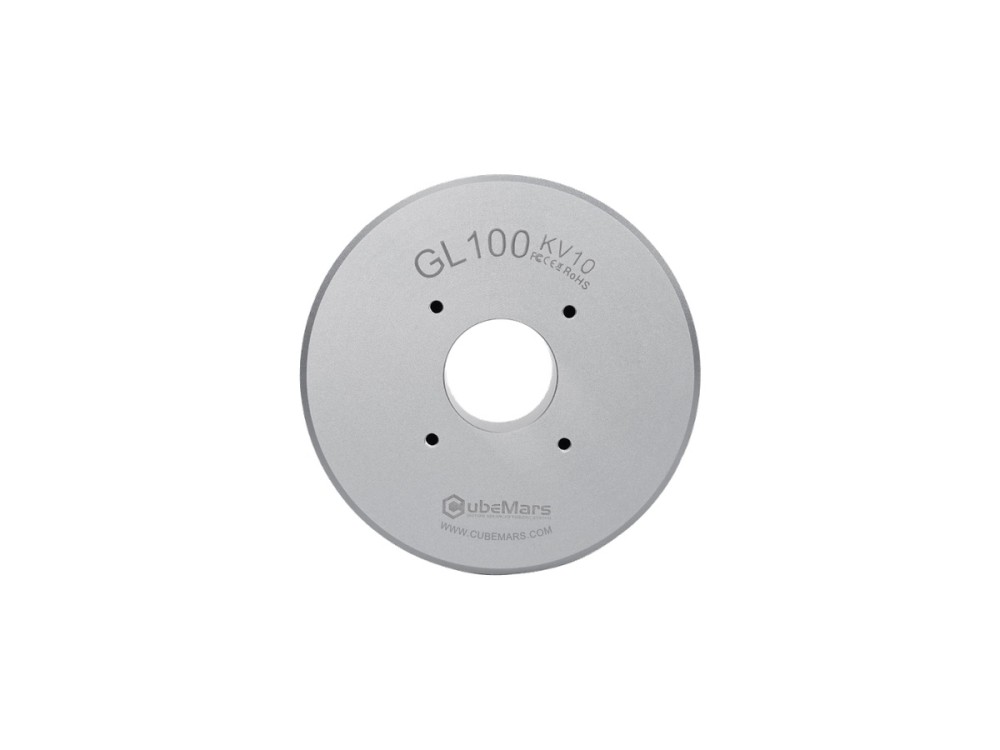
CubeMars GL100 KV10 是 GL 系列中尺寸最大的云台电机,输出 7.7 Nm 峰值转矩与 3 Nm 额定转矩,可承载重型相机载荷。107 mm、698 g 的直驱单元工作于 24 V,用于电影级云台增稳。
 云台电机
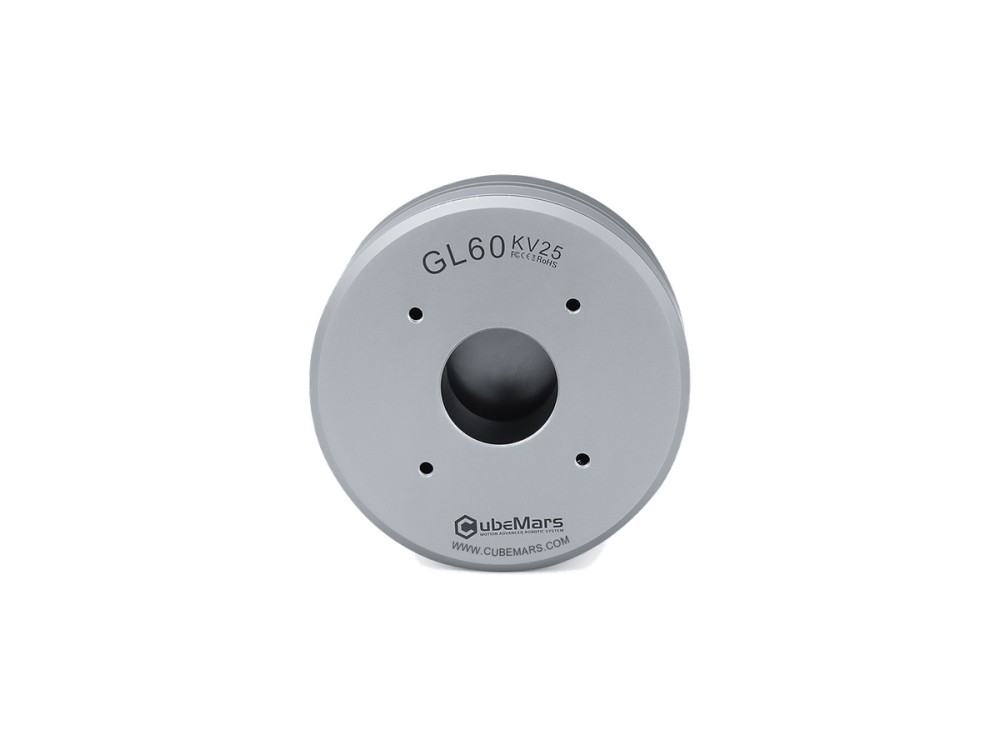
CubeMars GL60 云台电机重 230 g,可输出 1.75 Nm 峰值转矩与 0.6 Nm 额定转矩。69 mm 低齿槽直驱设计可承载更大的相机载荷,适用于专业云台系统。
 云台电机
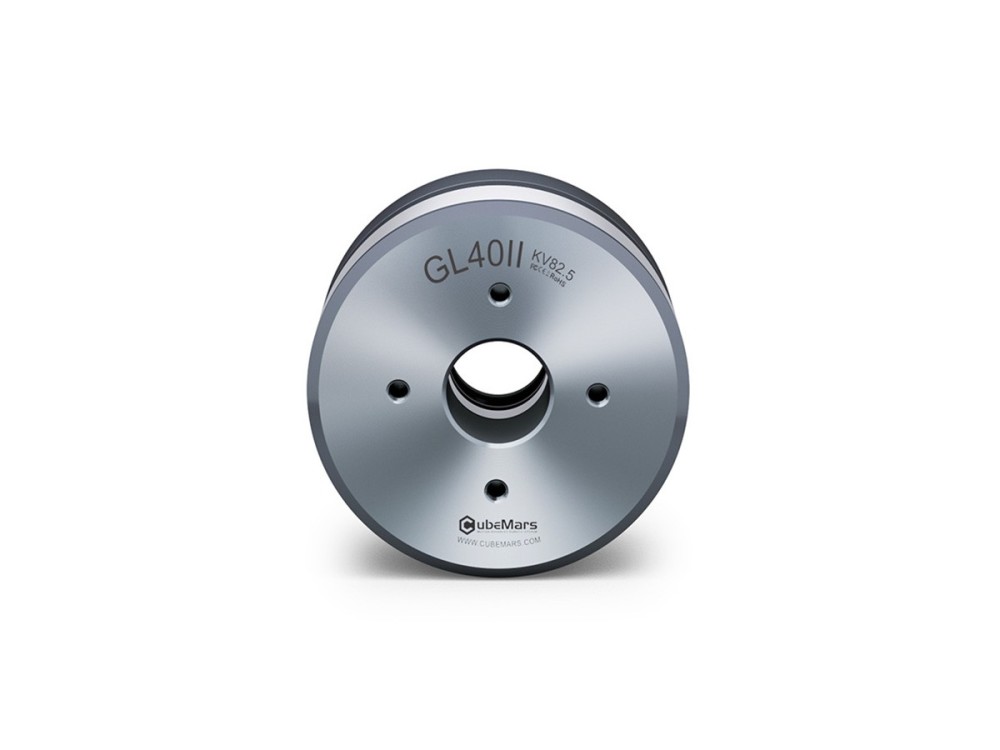
GL40 II KV82.5 是一款直驱云台电机,125 g 机身可提供 0.68 Nm 峰值转矩与 0.25 Nm 额定转矩。齿槽转矩低、输出平顺,适合相机增稳与精密指向应用。
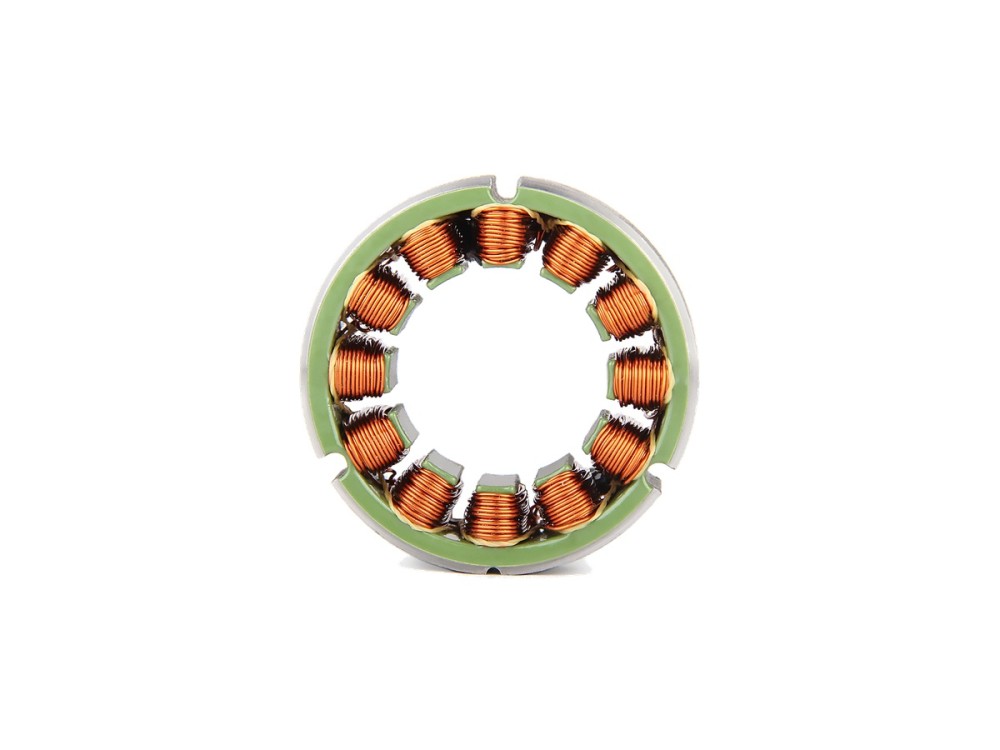 无框力矩电机
RI50 KV100 是一款面向 24-48 V 系统的无框 inrunner 力矩电机。在 54 mm、181 g 的机身内可输出 1.67 Nm 峰值转矩与 0.58 Nm 额定转矩,额定功率 66 W,适用于四足机器人、外骨骼、AGV 与机械臂关节。
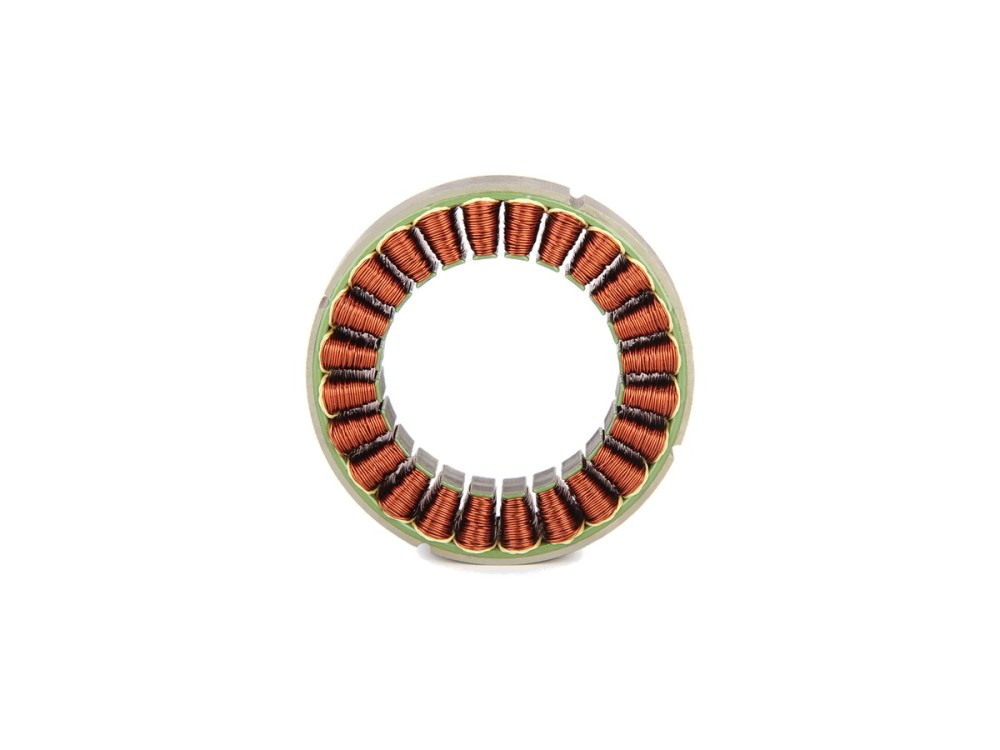 无框力矩电机
RI70 KV95 在 76 mm、270 g 的无框 inrunner 机身内提供 2.68 Nm 峰值转矩与 0.94 Nm 额定转矩,额定功率 125 W。面向 24-48 V 母线设计,适用于足式机器人、关节模组与精密机械臂。
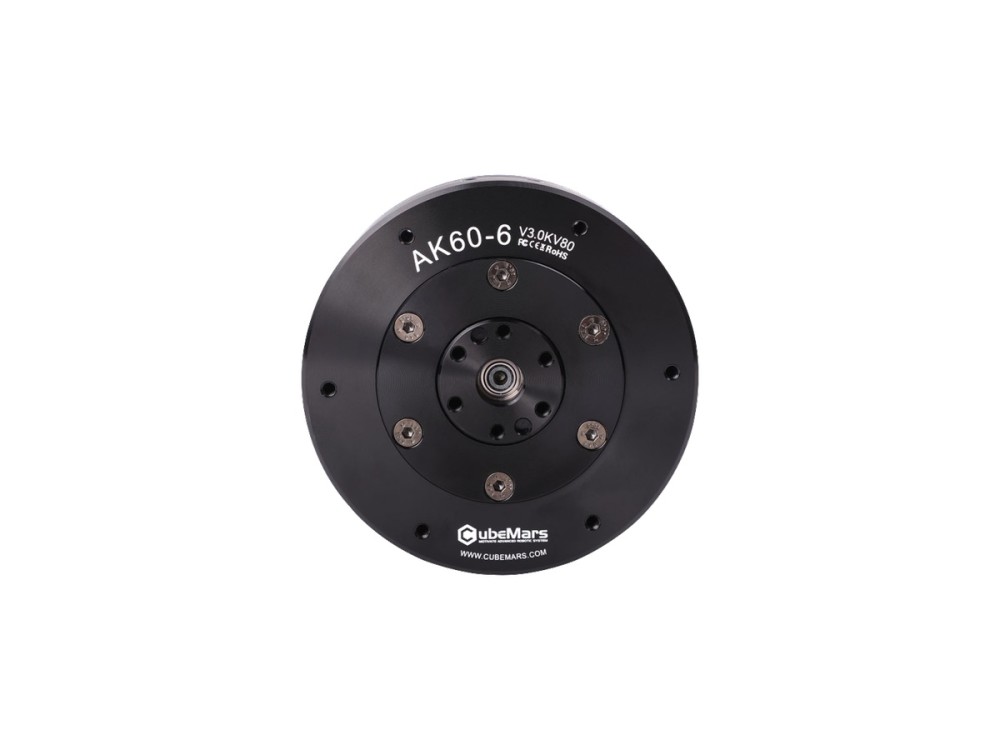 机器人执行器
CubeMars AK60-6 V3.0 执行器通过紧凑的 6:1 减速级输出 9 Nm 峰值转矩与 3 Nm 额定转矩,24/48 V 下额定功率 74 W。380 g、79 mm 的机身适用于轻型机械臂、小型关节模组与紧凑型四足机器人。
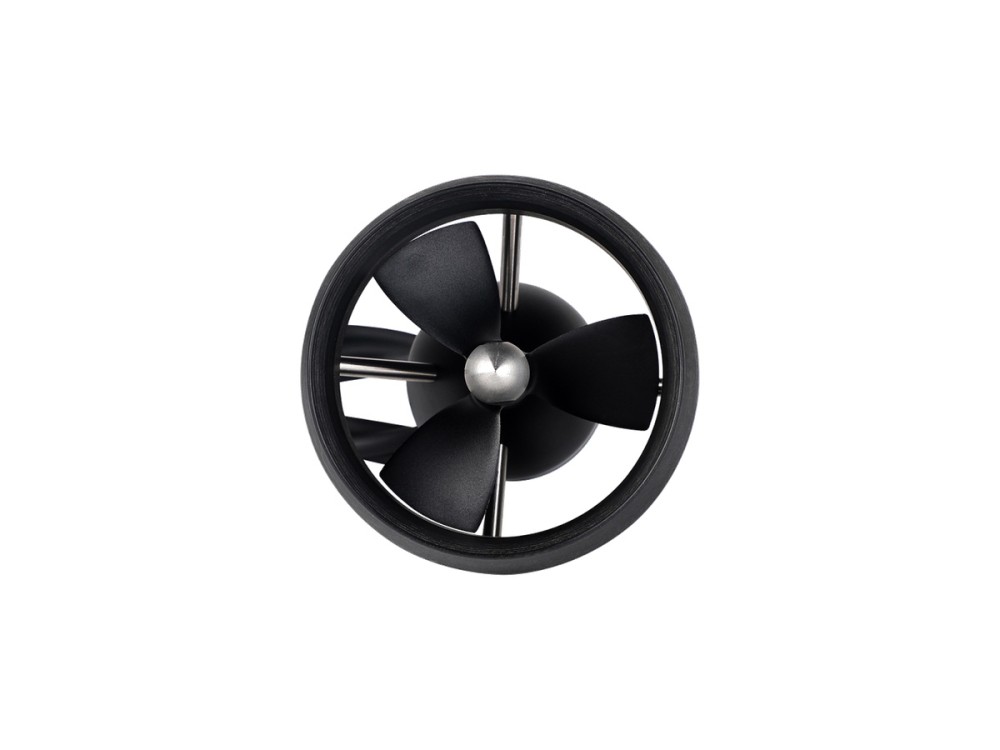 水下推进器
CubeMars DW15 推进器在 48 V、750 W 额定功率下提供 15 kgf 推力,机身 131 mm、重 1.26 kg。面向高要求的 ROV 任务,在推力、效率与耐久性之间取得平衡。
 水下推进器
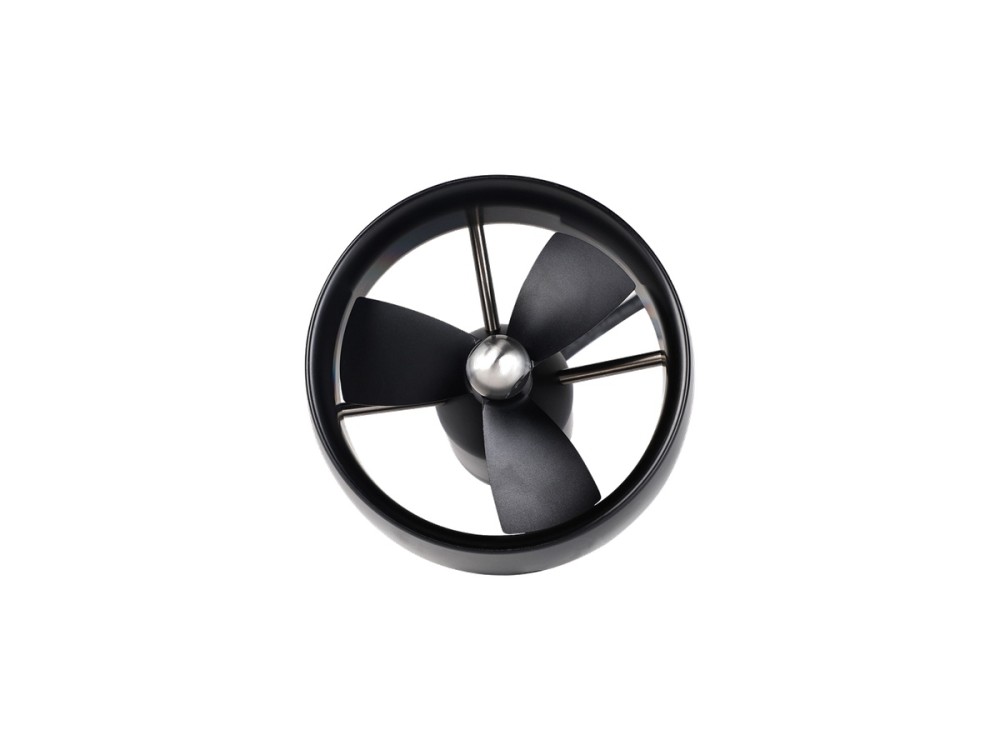
CubeMars DW25 是 DW 系列的旗舰推进器,48 V 下推力 25 kgf,额定功率 1315 W。1.79 kg 的单元为大型 ROV 与重型水下航行器提供强劲可靠的推进力。
 准直驱执行器
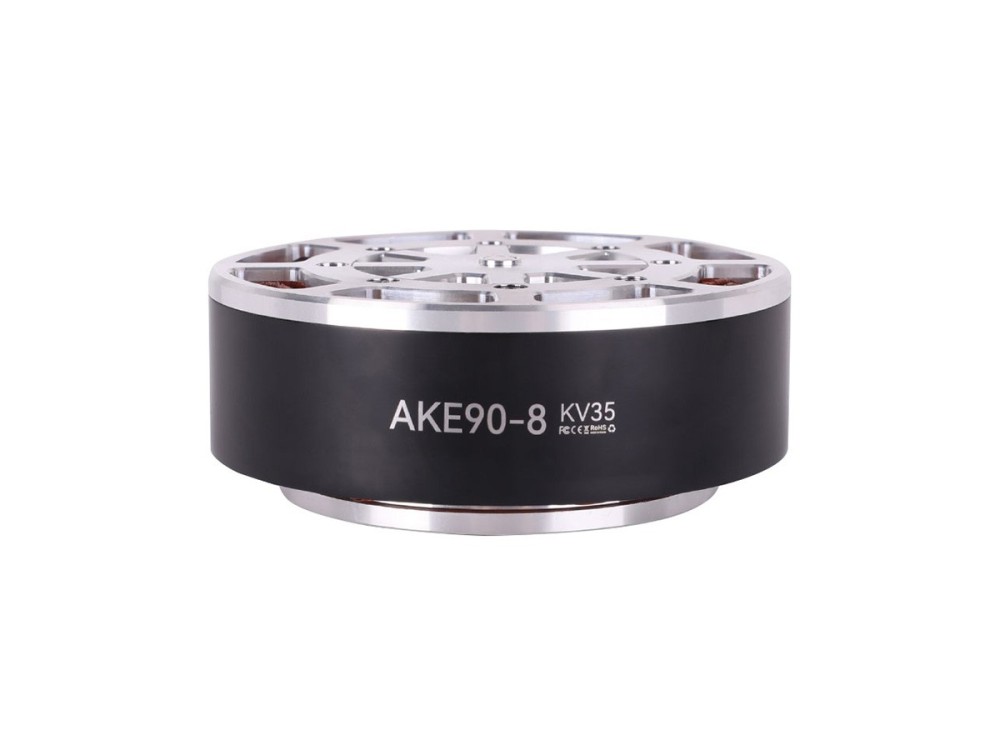
AKE90-8 KV35 准直驱执行器将 8:1 行星减速级与低惯量设计结合,输出 170 Nm 峰值转矩与 55 Nm 额定转矩。48 V 供电、重 1.4 kg,面向人形机器人腿部、外骨骼与高动态关节模组。
 水下推进器
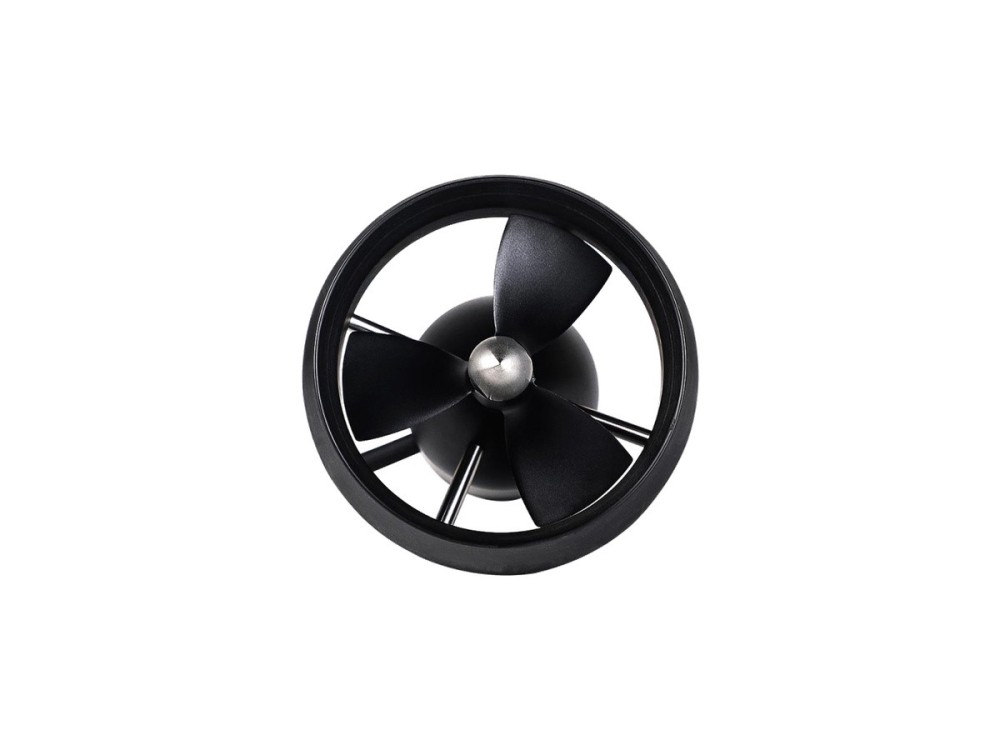
CubeMars SW12 水下推进器在 48 V、520 W 额定功率下可提供 12 kgf 以上推力,重 1.18 kg,为巡检级 ROV 提供高效、耐腐蚀的推进方案。
 水下推进器
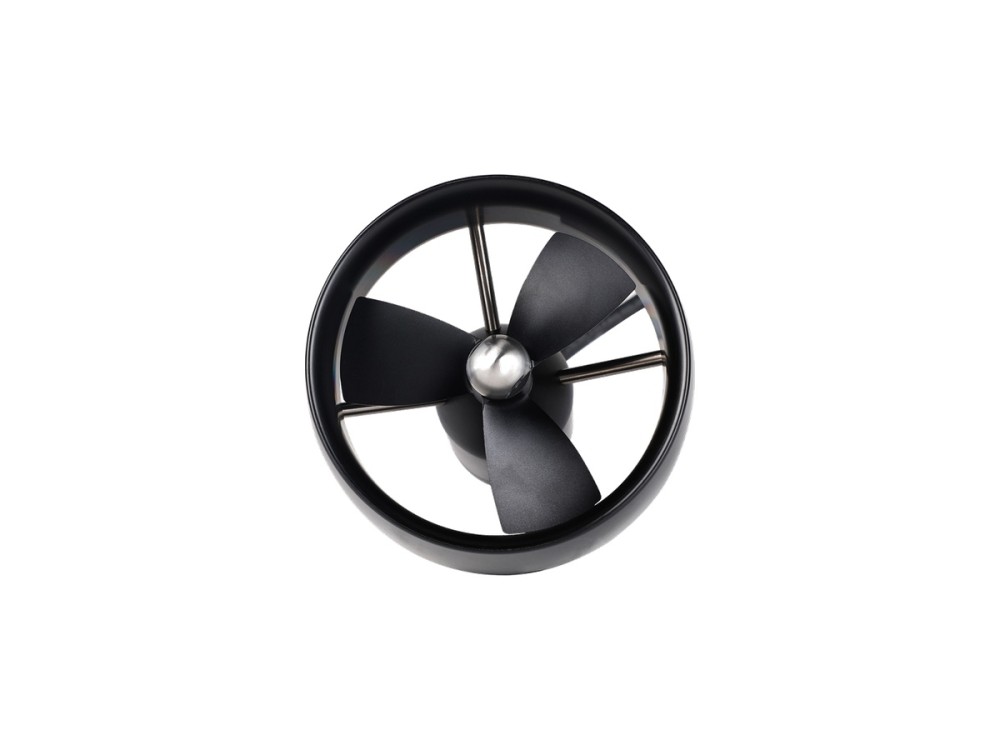
DW20 水下推进器在 48 V、910 W 额定功率下输出 20 kgf 推力。152 mm、1.63 kg 的密封结构面向重型 ROV 平台与水下作业任务。
水下推进器
CubeMars SW7 水下推进器在 36 V、360 W 额定功率下可产生 7 kgf 以上推力,机身紧凑,仅重 700 g。螺旋桨与密封结构经过优化,是小型 ROV 与 AUV 的可靠推进选择。
水下推进器
CubeMars DW25 是 DW 系列的旗舰推进器,48 V 下推力 25 kgf,额定功率 1315 W。1.79 kg 的单元为大型 ROV 与重型水下航行器提供强劲可靠的推进力。
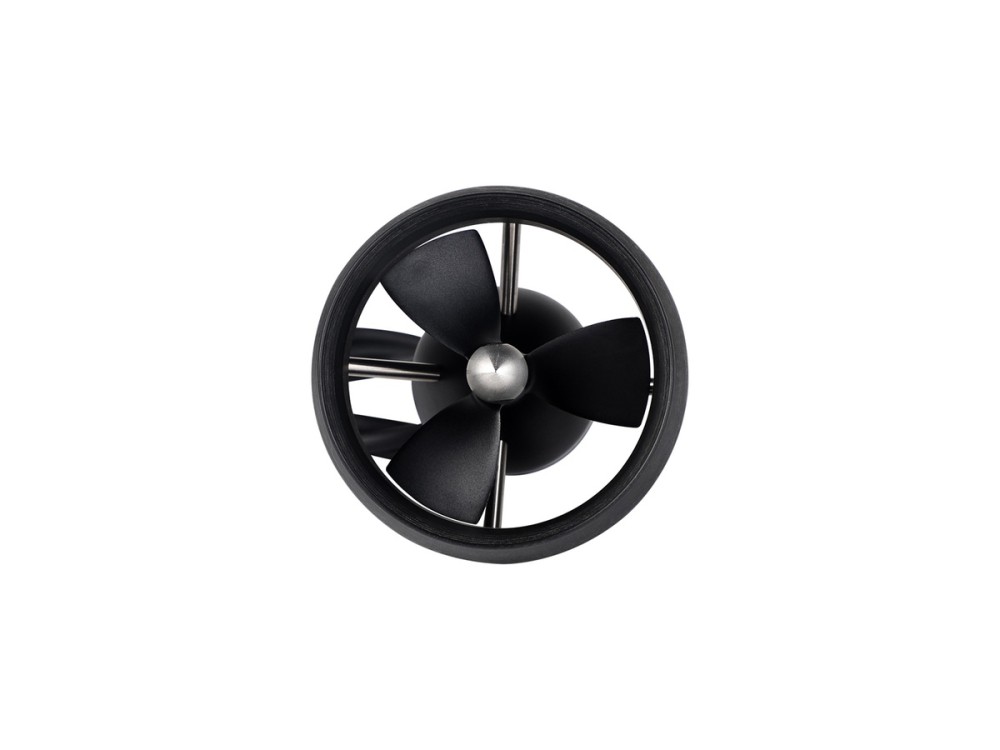 水下推进器
DW10 水下推进器在 36 V、540 W 额定功率下提供 10 kgf 推力,壳体 100 mm、重 840 g。高效低噪,适用于 ROV 机动与小型水下航行器。
水下推进器
CubeMars SW12 水下推进器在 48 V、520 W 额定功率下可提供 12 kgf 以上推力,重 1.18 kg,为巡检级 ROV 提供高效、耐腐蚀的推进方案。
水下推进器
SW17 水下推进器在 48 V、870 W 额定功率下可产生至少 17 kgf 推力。1.35 kg 的密封单元为作业级 ROV 与水下机器人提供强劲、洁净的动力。
水下推进器
CubeMars DW15 推进器在 48 V、750 W 额定功率下提供 15 kgf 推力,机身 131 mm、重 1.26 kg。面向高要求的 ROV 任务,在推力、效率与耐久性之间取得平衡。
最新产品、制造商与行业动态,持续更新。