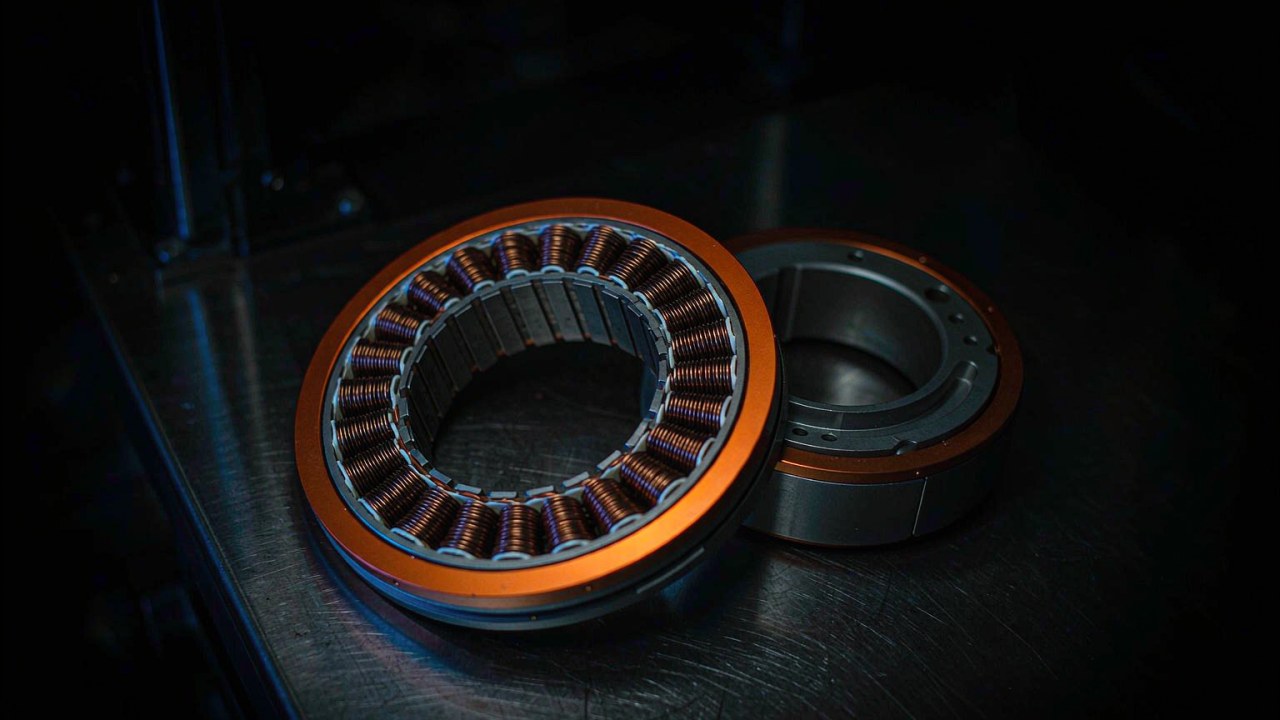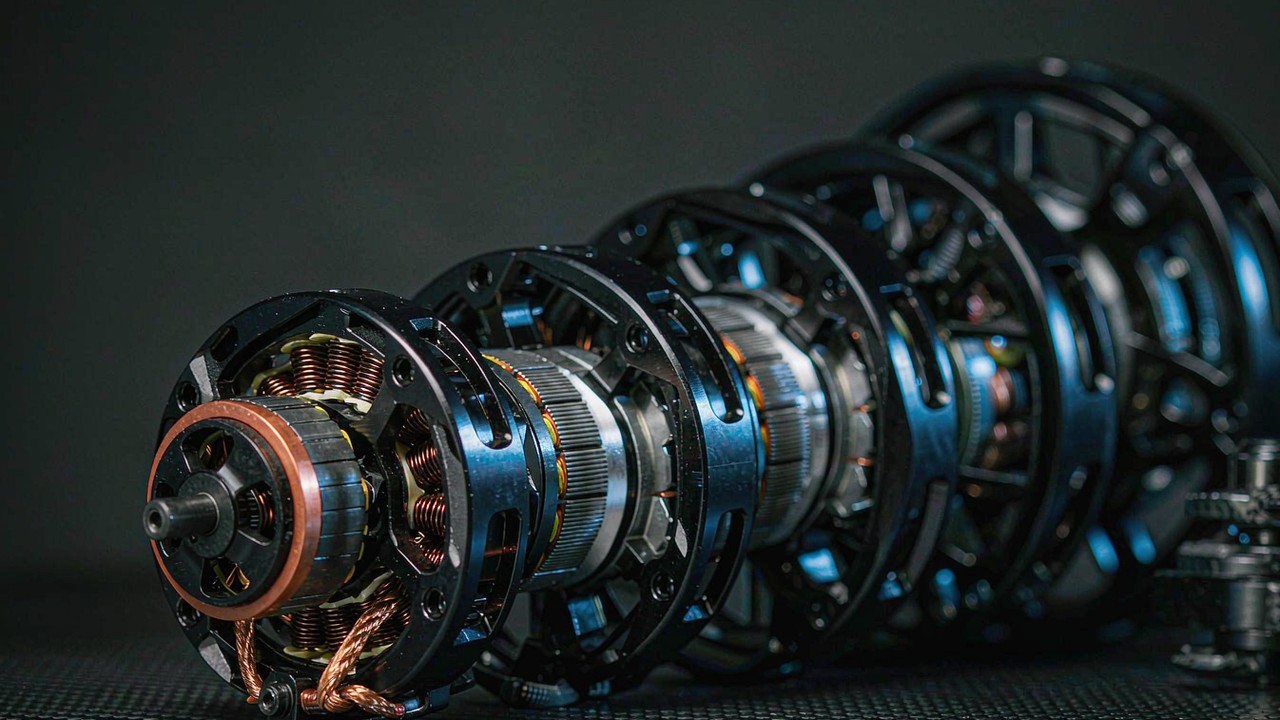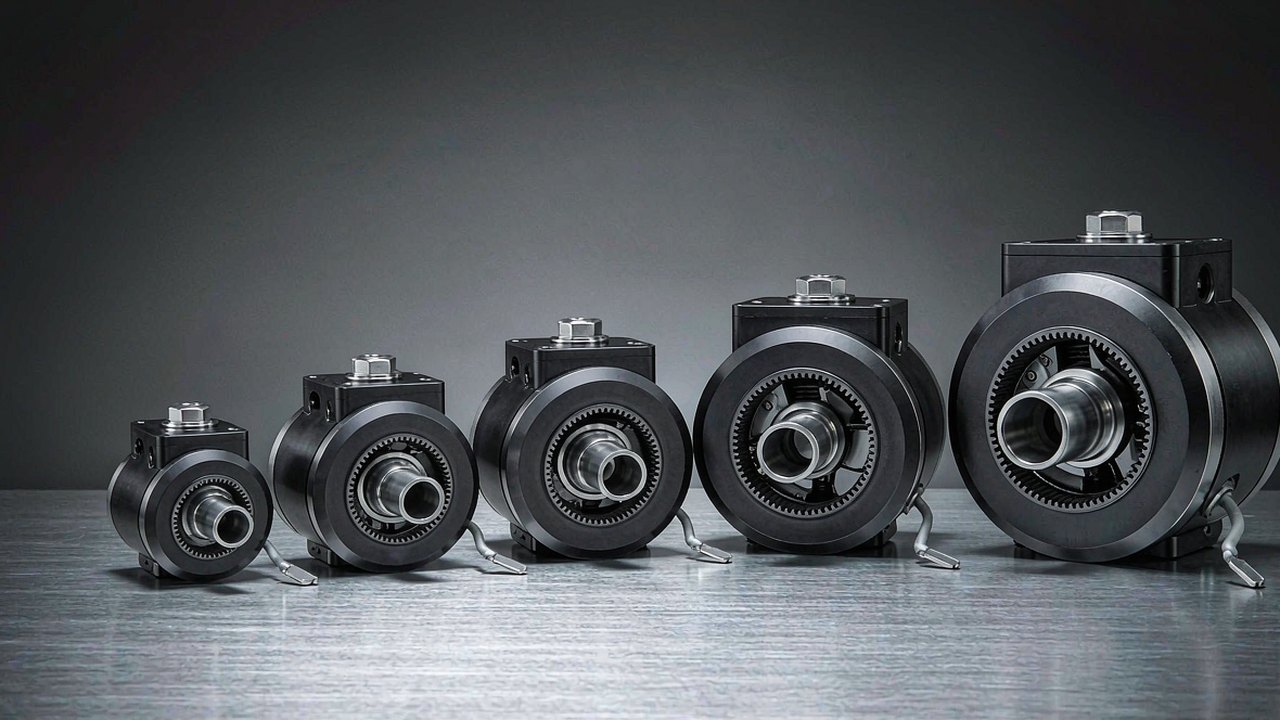
وحدة المفصل هي محور روبوت كامل يُسلَّم في صورة قطعة واحدة: محرك BLDC، ومرحلة تخفيض، وإلكترونيات تغذية راجعة، وعلى معظم الوحدات الحديثة تُضاف إليها وحدة القيادة، وكل ذلك مغلّف بإحكام داخل غلاف واحد يُربط بالبراغي مباشرة بين رابطين من روابط الآلية. ونادراً ما يكون اختيار وحدة مفصل مسألة البحث عن أعلى رقم للعزم. بل هي مسألة تتعلق بمقدار العزم الذي يستطيع المحور أن يحمله على نحو مستمر دون أن يحترق، وبمدى سرعة حركة الرابط، وبمقدار الكتلة التي تجلس عند طرف الذراع، وبكيفية خروج الكابلات من الغلاف، وبمقدار الخلوص (backlash) القائم بين مدخل المخفّض وشفة الخرج. ويستعرض هذا الدليل خمس وحدات من CubeMars تمتد كتلتها من 190 g إلى 1.4 kg، ويتراوح عزمها الأقصى من 4.1 Nm إلى 222 Nm، ويشرح أي مواصفة من مواصفات هذه الوحدات هي التي تحسم الاختيار فعلاً عند كل موضع من مواضع المفاصل.
والوحدات الخمس المذكورة أدناه تنتمي كلها إلى الفكرة العائلية نفسها، وهي فكرة محرك BLDC يقود مرحلة كوكبية مزوّدة بتغذية راجعة للموضع مدمجة في الوحدة نفسها، إلا أنها مصمّمة مع ذلك لمهام مختلفة تماماً عن بعضها. ثلاث من هذه الوحدات تعمل على ناقل 24 V بتخفيض 10:1 و36:1؛ واثنتان تعملان على 48 V بتخفيض 16:1 و48:1 وبعمود خرج مجوّف. وقراءة هذه الوحدات معاً هي أسرع طريق لفهم ما هي وحدة المفصل في حقيقتها، لأن المقايضات المتعلقة بها تظهر في صورة أرقام لا في صورة تصنيفات تسويقية. وكل رقم ورد في هذه المقالة مصدره سجلات منتجات ToBMS أو مواصفات المصنّع المنشورة؛ ولا شيء هنا مقدَّر، وحيث لا تُسجَّل قيمة ما في هذه السجلات يُشار إلى ذلك صريحاً بدلاً من ملء الفراغ بها بتقدير.
الإجابة السريعة
وحدة المفصل تُحدَّد بالعمل من المفصل إلى الخلف، لا من المحرك إلى الأمام. فحدِّد أولاً العزم في أسوأ حالة الذي يجب أن ينتجه المحور، والسرعة الزاوية التي يحتاجها الرابط في حركته، وميزانية الكتلة المسموح بها عند ذلك الموضع من السلسلة الحركية، والقطر الذي يمكن للآلية أن تقبله في تصميمها — ثم اختر بعد ذلك أخفّ وحدة يغطي عزمها المستمر (الاسمي) دورة العمل الفعلية، ويغطي عزمها الأقصى الحالة العابرة، على أن يُختار جهد الناقل بما يناسب بقية نظام القدرة في الروبوت.
وبتطبيق هذا المنطق على الوحدات الخمس ينتج سلّم بسيط. فوحدة AK40-10 V3.0 بكتلة 190 g هي وحدة المفصل الطرفي — أي الأيدي والمعاصم والجيمبالات الصغيرة وقطع الذراع الخفيفة، حيث تكون الكتلة الموجودة عند طرف الرافعة هي التكلفة المهيمنة. وتغطي وحدة AK45-10 V3.0 بكتلة 262 g المفاصل الخفيفة إلى المتوسطة على ناقل 24 V نفسه، وبعزم أقصى يقارب الضعف. وترتفع وحدة AK45-36 V3.0 بكتلة 349 g إلى عزم أقصى مقداره 24 Nm عبر مقايضة السرعة بالتخفيض، وهو ما يجعلها مناسبة بطبيعتها للمرفق أو للركبة في ذراع متوسطة الحجم. وتنتقل وحدة AKH70-16 V1.0 بكتلة 879 g ووحدة AKH70-48 V1.0 بكتلة 1.4 kg إلى جهد 48 V، وبأبعاد خارجية قطرها 90 mm وبعمود مجوّف، وهو ما يضع هاتين الوحدتين في نطاق الورك والقاعدة والأحمال الثقيلة، حيث لا يقلّ تمرير الكابلات عبر المحور أهمية عن العزم نفسه.
المكوّنات التي تتكوّن منها وحدة المفصل
والمكوّنات الداخلة في تكوين وحدة المفصل ليست مكوّنات غريبة ولا نادرة على الإطلاق. وما يميّز وحدة المفصل عن محرك ومخفّض يُشترى كل منهما منفصلاً هو أن الواجهات القائمة بين هذه المكوّنات قد جرى حلّها سلفاً في التصميم — فالدوار يسنده محمل مدخل المخفّض، والمشفّر مركَّب على مرجع يصمد أمام مسار الحمل داخل المخفّض، والغلاف يغلق المجموعة بأكملها في وحدة واحدة. وهذه هي القيمة التي يشتريها المُدمِج فعلاً عندما يشتري وحدة واحدة بدلاً من مكوّنات متفرقة.
المحرك
تستخدم الوحدات الخمس جميعها محرك BLDC بدوار خارجي، والرقم الذي يفصل بينها عند هذا المستوى هو KV — أي ثابت سرعة المحرك مقيساً بوحدة لفة في الدقيقة لكل فولت. فوحدة AK40-10 V3.0 تحمل ملفاً من نوع KV170، ووحدة AK45-10 V3.0 تحمل ملفاً من نوع KV75، ووحدة AK45-36 V3.0 تحمل ملفاً من نوع KV80، وكلتا وحدتَي AKH70 تحملان ملفاً من نوع KV41. ويقدّم الملف المرتفع KV سرعة أكبر لكل فولت مقابل عزم أقل لكل أمبير؛ أما الملف المنخفض KV فيفعل العكس تماماً. وهذا الخيار الواحد يتسلسل أثره عبر التصميم كله من أوله إلى آخره، وهو السبب في أن أصغر وحدة في هذه المجموعة تحمل أعلى قيمة KV، وأن أكبرها تحمل أدنى قيمة KV. كما تُدرِج وحدتا AKH70 عدد 21 زوجاً من الأقطاب مقابل 14 زوجاً للوحدات الثلاث من سلسلة AK، وهو ما يرفع التردد الكهربائي الذي على وحدة القيادة أن تبدّله عند أي سرعة ميكانيكية معيّنة.
مرحلة التخفيض
وتدمج كل وحدة مخفّضاً كوكبياً: بنسبة 10:1 على AK40-10 وAK45-10، وبنسبة 36:1 على AK45-36، وبنسبتَي 16:1 و48:1 على وحدتَي AKH70. وتحوّل هذه المرحلة خرج المحرك السريع المنخفض العزم إلى خرج المفصل البطيء المرتفع العزم، كما أنها تحدّد مقدار الحمل الذي يمكن للرابط أن يدفعه عائداً إلى المحرك. ومرحلة بنسبة 10:1 تترك المفصل عموماً أسهل في الدفع العكسي، وهو أمر مفيد في التحكم المرن وفي توجيه ذراع تعاونية باليد؛ أما مرحلة بنسبة 48:1 فتضاعف العزم أكثر وتقلّل قابلية الدفع العكسي، لكن النتيجة الفعلية تعتمد على كفاءة المخفّض الكوكبي وثابت العزم في المحرك ومقدار القصور الذاتي المنعكس الذي يمثّله الرابط — أي أن نسبة التخفيض وحدها لا تحسم الأمر.
التغذية الراجعة وإلكترونيات القيادة
والتغذية الراجعة للموضع هي ما يحوّل محركاً ومخفّضاً إلى مفصل سيرفو متكامل. ويصف عرض ToBMS الخاص بـ AK40-10 V3.0 هذه الوحدة بأنها تدمج محرك BLDC ومخفّضاً كوكبياً بنسبة 10:1 ووحدة قيادة، كما تُدرِج وحدتا AKH70 كلتاهما طريقة FOC (التحكم الموجه بالمجال) كطريقة القيادة المعتمدة. أما ما إذا كانت لوحة التحكم موجودة فعلياً داخل الوحدة أم تُورَّد إلى جانبها، فهذا يختلف بحسب العائلة، لذا ينبغي تأكيد تكوين التسليم الدقيق مع المصنّع قبل تصميم ضفيرة الأسلاك. وينطبق الأمر نفسه على واجهة المشفّر: فالدقة والبروتوكول وما إذا كان الحساس مطلقاً أم تزايدياً في قياسه كلها قرارات تنعكس في النهاية على معمارية التحكم في الروبوت.
ما لا يزال عليك توفيره
إن وحدة المفصل ليست محوراً مكتملاً جاهزاً للتشغيل بمجرد تركيبها. فواجهة التركيب على الجانبين، وتمرير الكابلات وتخفيف الشد، والمسار الحراري الخارج من الغلاف، ومصدر القدرة وهامش التيار فيه، وحدود السلامة المطبَّقة داخل وحدة التحكم، كلها لا تزال من مسؤولية المُدمِج. والمكسب في المقابل هو أن التصميم الميكانيكي والمغناطيسي داخل الغلاف جرى مواءمته واختباره سلفاً كوحدة واحدة.
الأرقام الخمسة التي تحسم الاختيار
إن جداول مواصفات وحدات المفاصل جداول طويلة تحتوي عشرات من البنود، لكن حفنة قليلة فقط من هذه البنود هي التي تغيّر قراراً تصميمياً واحداً. وهذه هي الأرقام الخمسة التي تهم فعلاً، وكيف يُقرأ كل واحد منها بصدق.
العزم الأقصى ليس عزم تشغيل دائم
والعزم الأقصى هو مقدار الخرج الذي يمكن للوحدة أن تنتجه لفترة وجيزة — خلال اندفاعة تسارع، أو عند صدمة، أو عند ذروة عزم في نهاية إحدى الحركات. وهو رقم قصير المدة، وليس الحدّ الميكانيكي للمخفّض الكوكبي، ولا هو الحمل الذي يمكن للمفصل أن يحمله إلى ما لا نهاية. واللجوء إلى التصميم على أساس العزم الأقصى كما لو كان عزماً مستمراً هو أكثر الطرق شيوعاً التي تؤدي إلى تدمير وحدة المفصل، لأن القيد الذي يصل أولاً هو قيد حراري لا قيد ميكانيكي. فتعامل مع العزم الأقصى كهامش للحالات العابرة، وحدِّد المخفّض والهيكل على أساسه بصورة منفصلة.
العزم الاسمي إفادة ذات طابع حراري
والعزم الاسمي هو العزم الذي ينبغي أن تكون الوحدة قادرة على تحمّله ضمن حدودها الحرارية، وهو الرقم الذي يجب أن يُقارَن بدورة العمل الفعلية لا بحالة أسوأ واحدة. فوحدة AKH70-48 V1.0 تُدرِج عزم 74 Nm اسمياً مقابل 222 Nm أقصى؛ ووحدة AK40-10 V3.0 تُدرِج 1.3 Nm مقابل 4.1 Nm. وهذان الزوجان ليسا من النوع نفسه من الإفادة، والنسبة بينهما ليست هامشاً يمكن استنفاده — بل هي الفرق بين ارتفاع في درجة الحرارة يستطيع الغلاف تصريفه وارتفاع آخر لا يستطيع. كما يعتمد العزم الاسمي على درجة الحرارة المحيطة وعلى طريقة التركيب وعلى دورة العمل، لذا فإن أي تصنيف مستمر مأخوذ في الهواء الطلق يبقى تفاؤلياً بالنسبة لوحدة مدفونة داخل ذراع.
سرعة الخرج لا سرعة المحرك نفسها
والسرعة التي تهم هنا هي سرعة شفة الخرج، وهي مخفّضة سلفاً بواسطة المخفّض الكوكبي. فوحدة AK40-10 V3.0 مُدرَجة عند 370 rpm اسمية مع رقم 435 rpm بدون حمل؛ ووحدة AK45-10 V3.0 عند 120 و180 rpm؛ ووحدة AK45-36 V3.0 عند 40 و52 rpm؛ ووحدة AKH70-16 V1.0 عند 90 و105 rpm؛ ووحدة AKH70-48 V1.0 عند 28 و35 rpm. وبالتحويل إلى مصطلحات المفصل، فإن 370 rpm تساوي 2220 درجة في الثانية، و28 rpm تساوي 168 درجة في الثانية، وهذا هو الفرق بين معصم يستطيع الحركة الخاطفة وورك يتأرجح ببطء. وتحقق من سرعة الرابط المطلوبة محسوبة عند جهد الناقل المتاح فعلاً في الروبوت، لأن وحدة معلَنة عند جهد معيّن لا تقدّم السرعة نفسها بدون حمل عند جهد آخر.
نسبة التخفيض تحدّد توازن العزم والسرعة
ونسبة التخفيض هي أبرز رقم في الجدول وأسهله في القراءة الخاطئة، لأنها وصف لمقايضة قائمة لا مقياس للجودة في حد ذاته. فمرحلة بنسبة 48:1 تنتج عزم خرج أكبر لكل أمبير وخرجاً أبطأ من مرحلة بنسبة 10:1 مبنية حول محرك مماثل لها، كما أنها تغيّر إحساس المفصل عندما يدفع شيء خارجي الرابط. ومقارنة وحدتين بالنسبة وحدها تحجب حقيقة أن ملفات المحرك تختلف بينهما أيضاً — فوحدتا AKH70 تعملان بملف KV41 مقابل KV75 وKV80 على وحدتَي AK45، وبذلك يتراكب الأثران معاً ويتضاعفان في النتيجة النهائية.
الكتلة والأبعاد الخارجية وكثافة العزم
وفي المفصل الطرفي تكون الكتلة هي العامل المهيمن، لأن كل ما هو أعلى في السلسلة الحركية عليه أن يحمل هذه الكتلة عبر نطاق الحركة كله. وكثافة العزم بوحدة Nm لكل كيلوغرام تجعل المقارنة صريحة، ويجب ذكرها منفصلة للخرج الاسمي وللخرج الأقصى: فوحدة AK40-10 V3.0 تبلغ نحو 6.8 Nm/kg اسمياً و21.6 Nm/kg أقصى؛ ووحدة AK45-10 V3.0 عند 9.5 و26.7؛ ووحدة AK45-36 V3.0 عند 22.9 و68.8؛ ووحدة AKH70-16 V1.0 عند 29.6 و88.7؛ ووحدة AKH70-48 V1.0 عند 53 و159. وهذه الأرقام مشتقة من قيم الكتلة والعزم المسجّلة في سجل كل منتج، وهي تؤكد ما يوحيه السلّم أعلاه — وهو أن الوحدات الأثقل تستعيد كتلتها في صورة عزم لكل كيلوغرام واحد. والأبعاد الخارجية هي القيد المرافق لهذا كله: فجسم بقطر 53 mm يدخل في رابط ذراع لا تستطيع وحدة بقطر 90 mm دخوله إطلاقاً، أياً كان رقم العزم الذي تحمله.
الخلوص وما يفعله بمفصل الروبوت
والخلوص هو الحركة المفقودة بين مدخل المخفّض وشفة الخرج، وهو يظهر في المفصل المتحكَّم فيه بالوضع كمنطقة صغيرة تتغيّر فيها زاوية الأمر الصادرة من وحدة التحكم دون أن يتحرك الخرج في المقابل. وهو يهم أكثر ما يهم في المواضع التي يعكس فيها المفصل اتجاهه وهو تحت الحمل، كما يتراكم الخلوص عبر المراحل في التصاميم الكوكبية متعددة المراحل. ويحمل سجل كل منتج في هذه المجموعة قيمة للخلوص — 0.3 على AK40-10 V3.0 وAK45-10 V3.0، و0.2 على AK45-36 V3.0 وكلتا وحدتَي AKH70 — لكن سجلات ToBMS لا تحمل وحدة متّسقة لهذا الحقل عبر كامل تشكيلة المشغّلات، لذا تعامل مع تلك الأرقام باعتبارها أرقاماً إرشادية، وأكِّد ما إذا كان الرقم مذكوراً بالدقائق القوسية أم بالدرجات في ورقة بيانات المصنّع قبل أن تصمّم على أساسه.
خمس وحدات مفاصل من CubeMars في مقارنة
ويجمع الجدول أدناه هذه الوحدات الخمس مرتّبة حسب الكتلة، وهو ما يرتّبها أيضاً حسب عزم الخرج. وقيم العزم الواردة فيه هي أرقام منشورة من المصنّع كما هي مسجّلة في سجلات منتجات ToBMS، وكل طراز من هذه الطرازات يقدّم أيضاً أصنافاً أخرى من ملفات KV خارج نطاق هذا الاختيار.
| الطراز | الجهد المقنن | نسبة التخفيض | عزم الدوران المقنن | عزم الدوران الأقصى | الوزن | الأبعاد الخارجية |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
والوحدات الخمس جميعها مُدرَجة في فئة المشغلات الروبوتية على ToBMS. وقيم العزم والكتلة والأبعاد الخارجية مأخوذة من سجل كل منتج؛ أما الوحدات المحلية فهي كما نُشرت (1396 g مسجّلة في السجل كـ 1396). وقيمة القدرة الاسمية لوحدتَي AKH70 مذكورة في ورقة بيانات المُصنّع، لذا لا يُقتبس أي رقم منها هنا — فإن لزمك هذا الرقم لميزانية قدرة، فتحقّق منه في ورقة البيانات نفسها.
ويبرز هنا نمطان واضحان. النمط الأول أن الكتلة تنمو أسرع من نسبة التخفيض، لكنها تنمو أبطأ من العزم الأقصى: فالانتقال من وحدة AK45-36 V3.0 بكتلة 349 g إلى وحدة AKH70-48 V1.0 بكتلة 1.4 kg يضاعف الكتلة أربع مرات، ويضاعف العزم الأقصى أكثر من تسع مرات. والنمط الثاني أن جهد التغذية يفصل المجموعة بوضوح إلى نصفين — فوحدات AK الثلاث تعمل على 24 V ووحدتا AKH70 تعملان على 48 V — وهذا يعني عادة وجود مساري قدرة وعائلتين من وحدات القيادة في الروبوت الواحد، ما لم تُوحَّد المنصة كلها على ناقل واحد.
وتشترك وحدتا AKH70 في القطر نفسه البالغ 90 mm، وفي الملف نفسه KV41، وفي عدد 21 زوجاً من الأقطاب نفسه، وفي قيمة الخلوص نفسها، ولا تختلفان إلا في مرحلة التخفيض وطول الحزمة تقريباً: نسبة 16:1 في جسم بطول 60.5 mm وكتلة 879 g، أو نسبة 48:1 في جسم بطول 81.5 mm وكتلة 1.4 kg. وهذا من أوضح ما يمكن أن تقدّمه أي تشكيلة منتجات لبيان كلفة نسبة التخفيض، ويعني أن الوحدتين يمكن أن تحلّ إحداهما محل الأخرى داخل الأبعاد الميكانيكية نفسها إذا تغيّر مطلوب السرعة والعزم.
خمس وحدات مفاصل وخمس مهام
الترتيب الوارد أعلاه كان حسب الكتلة والعزم. أما الترتيب الوارد أدناه فهو حسب المهمة التي تناسب كل وحدة، وهي الطريقة التي يتم بها الاختيار فعلاً.
AK40-10 V3.0 KV170 — الأيدي والمعاصم والمحاور الطرفية
بكتلة 190 g وقطر 53 mm وطول 40.2 mm، هذه هي الوحدة التي يُلجأ إليها عندما تتدلّى الكتلة عند طرف رافعة. فهي تنتج 4.1 Nm أقصى و1.3 Nm اسمي عبر مرحلة بنسبة 10:1، وعلى ناقل 24 V، بسرعة اسمية تبلغ 370 rpm — أي سرعة كافية لأن يعيد معصم أو مجموعة أصابع تمركزها سريعاً. ويصف سجلها في ToBMS هذه الوحدة بأنها مناسبة لأعمال الروبوتات البارعة، وتشير روابط التطبيقات المرفقة بالسجل إلى وحدات المفاصل وإلى الروبوتات التأهيلية وإلى الذراع التعاونية وإلى الاستخدام في الروبوتات البشرية. والحدّ الذي يجب إبقاؤه في الاعتبار هو العزم الاسمي: فمقدار 1.3 Nm المستمر ميزانية متواضعة، لذا فإن محوراً طرفياً يحمل حمولة ساكنة لا يزال يحتاج إلى تحليل لدورة العمل بدلاً من مجرد فحص للعزم الأقصى.
AK45-10 V3.0 KV75 — الفئة المتوسطة الخفيفة
الناقل نفسه 24 V، والنسبة نفسها 10:1، والقطر نفسه 53 mm — لكن الطول هنا 45.2 mm والكتلة 262 g والعزم الأقصى 7 Nm مقابل 2.5 Nm اسمي. ويخفض ملف KV75 السرعة الاسمية إلى 120 rpm والسرعة بدون حمل إلى 180 rpm مقابل ذلك العزم، وهي بالضبط المقايضة التي تريدها قطعة ذراع خفيفة. ويسجّل السجل قدرة اسمية مقدارها 39 W، وهو ما يجعلها الوحدة الأكثر كفاءة بين وحدتَي 10:1 في هذه المجموعة عند نقطة تشغيلها الاسمية، كما يشير عرضها إلى مفاصل الروبوتات المدمجة وإلى معدات التأهيل. وبالمقارنة مع وحدة AK40-10 فهي الخطوة الطبيعية عندما يتّضح أن المفصل الطرفي يحتاج إلى عزم إمساك أكبر ممّا تستطيع الوحدة الأصغر أن تحمّله.
AK45-36 V3.0 KV80 — الدرجة منخفضة السرعة عالية العزم
وهذا هو أول تغيّر حقيقي في الطابع ضمن هذا السلّم. فمرحلة بنسبة 36:1 تحوّل عائلة 24 V نفسها إلى وحدة بعزم 8 Nm اسمي و24 Nm أقصى عند 40 rpm اسمية و52 rpm بدون حمل — أي 240 درجة في الثانية عند الخرج، وهو بذلك مفصل مقصود لإمساك الحمل لا مفصل سريع. وتبقى كتلتها عند 349 g ولا تنمو أبعادها إلا إلى قطر 55 mm وطول 56.5 mm، فتبقى بذلك داخلة في رابط الذراع. ويصف عرضها في ToBMS بأنها مصمّمة لوحدات المفاصل التي تحتاج إلى تخفيض عالٍ، كما يحمل السجل علامة منتج رئيسي، وهو ما يعكس مركزية نقطة العزم لكل غرام هذه في التشكيلة كلها. أما كلفة النسبة فهي السرعة وقابلية الدفع العكسي: فعند نسبة 36:1 سيبدو المفصل أكثر صلابة بكثير أمام أي دفعة خارجية من أي من وحدتَي 10:1.
يشغّل المصنّع وحدات AK40-10 وAK45-10 وAK45-36 جنباً إلى جنب، وهو أوضح طريقة للحكم على كيفية اختلاف مرحلتَي 10:1 و36:1 في سرعة الخرج، وعلى كيفية مقارنة الأبعاد الخارجية الثلاثة في اليد.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeAKH70-16 V1.0 KV41 — عزم مع تجويف للكابل
ويشتري الانتقال إلى جهد 48 V وإلى جسم بقطر 90 mm مقدار 26 Nm اسمي و78 Nm أقصى عند 90 rpm اسمية — أي ما يعادل 540 درجة في الثانية، وهي ثاني أسرع خرج في هذه المجموعة رغم أنها الأكبر قطراً فيها. وملف KV41 هو الطرف المنخفض السرعة المرتفع العزم من نطاق الملفات، وعند 21 زوجاً من الأقطاب على وحدة القيادة أن تبدّل بتردد كهربائي أعلى من وحدات AK عند سرعة الخرج نفسها. والعمود المجوّف هو السمة البنيوية التي تغيّر طريقة بناء الروبوت: إذ يمكن لكابلات القدرة وكابلات الحساسات أن تمرّ على طول محور الدوران بدلاً من الالتفاف حول المفصل، وهو ما يزيل حلقة كابل متحركة واحدة من كل مفصل. ولا تتضمن سجلات ToBMS الخاصة بهذه الوحدة قطراً للتجويف، لذا احصل على الرسم الميكانيكي من المصنّع قبل تخطيط الضفيرة. ويضعها عرضها عند رُكَب الروبوتات الرباعية ومفاصل الأذرع الروبوتية والمنصات ذات العجلات، وتشمل التطبيقات المرتبطة بها الروبوتات البشرية والهياكل الخارجية ومركبات AGV.
AKH70-48 V1.0 KV41 — المفصل الثقيل
وأكبر وحدة هنا تقايض كل سرعتها تقريباً مقابل العزم: فمرحلة بنسبة 48:1 على محرك KV41 نفسه وعلى ناقل 48 V نفسه تعطي 74 Nm اسمي و222 Nm أقصى عند 28 rpm اسمية، أي ما يعادل 168 درجة في الثانية. وفي حزمة بقطر 90 mm وطول 81.5 mm وكتلة 1.4 kg، يمثّل ذلك 53 Nm/kg اسمياً و159 Nm/kg أقصى — وهي أعلى كثافة عزم في المجموعة بفارق كبير، وقرابة ضعف الكثافة الاسمية لوحدة AKH70-16. والتيار الاسمي هنا 6 A مقابل 18 A أقصى، لذا على وحدة القيادة وعلى توزيع القدرة أن يُحدَّدا للحالة العابرة، بينما على المسار الحراري المستمر أن يحمل الرقم الأدنى فقط. ويذكر عرضها في ToBMS الروبوتات الثقيلة ذات الأرجل وأعمال AGV، وتشمل التطبيقات المرفقة بالسجل الروبوتات البشرية والرباعية والهياكل الخارجية إضافة إلى مركبات AGV. أما ما إذا كانت نسبة 48:1 تترك المفصل قابلاً للدفع العكسي بشكل مقبول لوحدة تحكم معيّنة، فهو سؤال يُجاب عنه مع المصنّع، لأنه يعتمد على الكفاءة وعلى القصور الذاتي المنعكس لا على النسبة وحدها.
وتُدوَّر كتلة مقدارها 40 kg دورة كاملة بواسطة الوحدة، وهو أوضح دليل متاح في مكتبة الفيديو على الطريقة التي تتصرف بها مرحلة بنسبة 48:1 مع حمل حقيقي معلّق على شفة الخرج بدلاً من حمولة على منصة اختبار.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeأين تُستخدم وحدات المفاصل هذه في الروبوتات
وتظهر الوحدات الخمس نفسها في آلات شديدة الاختلاف عن بعضها، كما أن النمط الذي تتبعه عملية اختيار أي منها ثابت بدرجة كافية لأن يكون فرضية انطلاق مفيدة.
أذرع وأرجل الروبوتات البشرية
ويجمع الروبوت البشري كل واحدة من هذه المقايضات في آلة واحدة. فمفاصل الذراع تقع عند نهاية السلسلة الحركية وتريد أخفّ وحدة قادرة على حمل الحمولة، وهو ما يشير إلى وحدتَي 190 g و262 g؛ أما الوركان والركبتان فيحملان الجسم كله، وهو ما يشير إلى وحدتَي 48 V. اطّلع على محركات BLDC للروبوتات البشرية للحصول على منظور الاختيار الأوسع.
رُكَب وأوراك الروبوتات الرباعية
وتحمّل الروبوتات ذات الأرجل مفاصلها بصدمة الأرض كما تحمّلها بالجاذبية، لذا يهيمن هامش العزم الأقصى والصلابة البنيوية. ووحدة AKH70-16 V1.0 بكتلة 879 g ووحدة AKH70-48 V1.0 بكتلة 1.4 kg هما التطابقان المسجّلان لمفاصل الروبوتات الرباعية، كما يبسّط العمود المجوّف الضفيرة في رجل عليها أن تنثني.
أذرع الروبوت التعاوني
وعلى ذراع الروبوت التعاوني أن تكون قابلة للدفع العكسي بما يكفي لتُوجَّه باليد، وخفيفة بما يكفي لتكون آمنة بجوار شخص، وهو ما يرجّح النسب الأدنى. ووحدتا 10:1 هما التطابق المسجّل مع أذرع الروبوت التعاوني، مع تولّي وحدة 36:1 المفاصل التي تحتاج إلى إمساك الموضع لا إلى الامتثال.
الهياكل الخارجية والروبوتات التأهيلية
وهذه الآلات تُلبَس أو تُقرَن ارتباطاً وثيقاً بشخص، لذا فإن الكتلة عند الطرف وإحساس المفصل يهمّان أكثر من الخرج الأقصى. وتسجّل وحدتا AKH70 تطبيقات في الهياكل الخارجية وفي التأهيل، وتظهر وحدات AK الأخف في مدخلات الروبوتات التأهيلية والهياكل الخارجية. وتُقارَن ثلاثة من وحدات CubeMars QDD المخصّصة لهذا الاستخدام جنبًا إلى جنب في مشغّلات الهيكل الخارجي: ثلاثة مشغّلات CubeMars QDD من 260 g إلى 1.4 kg.
مركبات AGV والمنصات ذات العجلات
ومفصل الدفع في عجلة يهتم بقابلية الدفع العكسي بدرجة أقل، ويهتم بالعزم لكل كيلوغرام وبالقدرة على تمرير كابل عبر المحور بعجلة توجّه باستمرار بدرجة أكبر. وتحمل وحدتا AKH70 روابط تطبيق AGV، ويجمع محركات BLDC لـ AGV وAMR المجموعة الأوسع.
قائمة تحقّق للاختيار
وجرت العادة على أن تُحدَّد وحدات المفاصل قبل تجميد بقية أجزاء الآلية، ولذلك فإن هذه الفحوص تستحق أن تُجرى في وقت مبكر، لا بعد أن تستقر الهندسة النهائية للآلية.
دورة العمل والعزم
- احسب عزم الخرج في أسوأ حالة بما يشمل ذراع الرافعة والحمولة والتأثيرات الديناميكية، وتحقق من هذا العزم مقابل العزم الأقصى — ثم أكِّد بشكل منفصل مع المصنّع ما يمكن للمخفّض ولمحمل الخرج أن يتحمّلاه عند الصدمة، لأن العزم الأقصى رقم قصير المدة لا حدّ ميكانيكي للوحدة.
- قدّر العزم المستمر المطلوب لدورة العمل الفعلية وقارنه بالعزم الاسمي، مع تذكّر أن هذا التصنيف إفادة حرارية وأن ظروف التركيب والبيئة المحيطة تغيّره.
- حوّل سرعة الرابط المطلوبة إلى سرعة عند الخرج بوحدة rpm عند جهد الناقل الذي ستشغّل به فعلاً، باستخدام رقم عدم الحمل كحدّ أعلى والرقم الاسمي لأغراض التحجيم.
الميكانيكا والكابلات
- تحقق من الأبعاد الخارجية مقابل هندسة الرابط قبل الشروع في مقارنة العزم: فجسم بقطر 90 mm وجسم بقطر 53 mm غير قابلين للتبادل أياً كانت قراءة الأرقام.
- قرّر مسار الكابل مبكراً — حول المفصل، أو عبر عمود مجوّف حيث تقدّمه الوحدة. ولا تُدرِج سجلات ToBMS أقطار التجويف، لذا أكِّد الرسم الميكانيكي مع المصنّع.
- خطّط واجهة التركيب ومسار الحمل على كلا الوجهين، وأكِّد قيمة الخلوص والوحدة التي يُقاس بها مقابل ورقة بيانات المصنّع قبل الشروع في تصميم حلقة موضع حول هذا الرقم.
التحكم والتكامل في النظام
- أكِّد ما يُشحن داخل الوحدة — فالمحرك والمخفّض والمشفّر ووحدة القيادة ليسوا مضمونين للوصول معاً — وطابق بروتوكول التغذية الراجعة مع وحدة التحكم.
- طابق أزواج الأقطاب والسرعة القصوى مع قدرة التبديل في وحدة القيادة؛ فوجود 21 زوجاً من الأقطاب عند سرعة خرج عالية يرفع التردد الكهربائي بشكل كبير.
- حدِّد مصدر القدرة ووحدة القيادة للتيار الأقصى، بينما تحدِّد المسار الحراري للتيار الاسمي، وأبقِ الميزانيتين منفصلتين.
الأسئلة الشائعة والمتكررة
Qما الذي تتضمّنه وحدة المفصل بالضبط؟
وكحدّ أدنى تتضمّن وحدة المفصل محرك BLDC ومرحلة تخفيض وتغذية راجعة للموضع، مغلّفة في غلاف بواجهات تركيب على الوجهين. وتُدمج إلكترونيات القيادة أيضاً في كثير من الأحيان — إذ يذكر عرض ToBMS الخاص بـ AK40-10 V3.0 أن وحدة قيادة مضمَّنة، وتُدرِج وحدتا AKH70 كلتاهما FOC كطريقة قيادة. وما لا تتضمّنه أي وحدة أبداً هو العمل المحيط بها: بنية التركيب وإدارة الكابلات والمسار الحراري ومصدر القدرة وحدود السلامة المضبوطة في وحدة التحكم.
Qهل يمكن لوحدة المفصل أن تحمل عزمها الأقصى باستمرار؟
لا، لا يمكنها ذلك. فالعزم الأقصى خرج قصير المدة مخصّص لاندفاعات التسارع وللحالات العابرة، وليس الحدّ الميكانيكي للمخفّض. أما التشغيل المستمر فيحدّه العزم الاسمي، وهو إفادة حرارية عن ارتفاع درجة الحرارة داخل الغلاف في ظروف محدّدة. والمفصل الذي يحمل حمولة ساكنة يجب فحصه مقابل العزم الاسمي على مدى دورة العمل كاملة، لا مقابل العزم الأقصى.
Qلماذا تستخدم وحدتا AKH70 جهد 48 V بينما تستخدم سلسلة AK جهد 24 V؟
لأن جهد الناقل الأعلى يتيح القدرة نفسها بتيار أقل، ويُنتَج العزم عند الخرج عبر مرحلة بنسبة 48:1 أو 16:1 بملف KV41. وعملياً، يهمّ هذا الانقسام الروبوت أكثر مما يهمّ الوحدة: فخلط وحدات 24 V ووحدات 48 V يعني وجود مساري قدرة وعائلتين من وحدات القيادة ومجموعتين من حدود السلامة، ما لم تُوحَّد المنصة على ناقل واحد. وتُدرَج كل من AKH70-48 V1.0 وAKH70-16 V1.0 عند 48 V.
Qما الذي يقدّمه العمود المجوّف فعلاً في مفصل روبوت؟
إنه تمرير الكابلات عبر محور الدوران. ففي المفصل القياسي، على كل كابل من كابلات الحساسات وكابلات القدرة أن يعبر فجوة متحركة، وذلك عادة في صورة حلقة كابل عليها أن تصمد أمام ملايين من دورات الانثناء. ويمكّن العمود المجوّف للخرج الضفيرة من المرور مباشرة عبر مركز المفصل، وهو ما يقصّر مسار الكابلات ويزيل تلك الحلقة من التصميم الميكانيكي. كما يغيّر العمود المجوّف ترتيب المحامل وترتيب الإحكام، فهو بذلك قرار بنيوي لا مجرد ملحق إضافي.
Qما مقدار الخلوص الذي ينبغي توقّعه من هذه الوحدات؟
ويسجّل كل سجل في هذه المجموعة قيمة ما للخلوص — 0.3 على وحدتَي 10:1 و0.2 على وحدة 36:1 وكلتا وحدتَي AKH70 — لكن سجلات ToBMS لا تحمل وحدة متّسقة لحقل الخلوص عبر كامل تشكيلة المشغّلات، لذا ينبغي التعامل مع هذه الأرقام باعتبارها أرقاماً إرشادية. وأكِّد ما إذا كان المصنّع يذكر الدقائق القوسية أم الدرجات، وعند أي حمل، قبل الشروع في تصميم حلقة موضع أو في تقديم ادّعاء صلابة على أساس هذا الرقم.
Qهل يمكن استخدام وحدات 10:1 و48:1 في الروبوت نفسه؟
نعم، ويمكن ذلك، وهو أمر شائع فعلاً — فالمفاصل الطرفية تريد نسباً أدنى ووحدات أخف، بينما تريد المفاصل القريبة تخفيضاً وعزماً. والقيدان العمليان هنا هما ناقل القدرة (فوحدتا 10:1 هنا تعملان على 24 V، ووحدة 48:1 تعمل على 48 V) ونموذج التحكم، لأن مفصلاً عالي التخفيض ومفصلاً شبه مباشر التصميم يستجيبان بشكل مختلف تماماً لأوامر العزم وللقوى الخارجية. خطّط معمارية التحكم حول هذا الاختلاف بدلاً من معاملة كل محور كأنه مماثل للآخر.
Qبأي وحدة ينبغي أن يبدأ أول نموذج أولي لرجل؟
إن نقطة البداية الأكثر شيوعاً لنموذج أولي متوسط الحجم يسير على أرجل هي وحدة 48 V بعمود مجوّف، لأن الأرجل تحتاج إلى العزم وإلى تمرير الكابلات وإلى صلابة تكفي لتحمّل ملامسة الأرض؛ وتقع AKH70-16 V1.0 عند 26 Nm اسمي و90 rpm بين الخيار البطيء جداً المرتفع العزم وبين وحدات 24 V الخفيفة. وفيما يتجاوز ميزانية العزم، يكون العامل الحاسم عادة قدرة التصميم على استيعاب أبعاد خارجية قطرها 90 mm — وإن لم يستطع ذلك، فإن وحدة AK45-36 V3.0 بقطر 55 mm هي أكبر وحدة يمكن أن تدخل.
الموارد الرسمية للمصنّع
وتنشر CubeMars صفحة مواصفات لكل وحدة، وهذه الصفحات — لا ملخّصات الأطراف الثالثة — هي المرجع للتصنيفات الحرارية ولتفاصيل المشفّر وللرسومات الميكانيكية وللبرنامج الثابت الحالي. وصفحات المصنّع الخاصة بالوحدات المطروحة هنا هي AK40-10 V3.0 KV170، وAK45-10 V3.0 KV75، وAK45-36 V3.0 KV80، وAKH70-16 V1.0 KV41، وAKH70-48 V1.0 KV41. وحيث يسكت سجل ToBMS — كالقدرة الاسمية لوحدتَي AKH70، وقطر التجويف، ووحدة الخلوص — تكون صفحة المصنّع أو ورقة البيانات هي المكان المناسب لسدّ الفجوة.
إلى أين تتّجه بعد ذلك
وإذا كان الهدف هو الوصول إلى قائمة مختصرة لا إلى القراءة، فثلاث أدوات تؤدي هذا العمل بالتسلسل: تصفّح كل طراز معروض في فئة المشغلات الروبوتية، ثم ضيّق قائمة المرشّحين حسب العزم والجهد والكتلة في اختيار محركات BLDC، ثم ضع هؤلاء المرشّحين في مواجهة بعضهم بعضاً في مقارنة محركات BLDC. وحيث يجب دمج المفصل داخل الآلة بدلاً من تسليمه مغلقاً، تكون فئة محركات عزم بدون إطار هي المسار البديل، ويغطي المشغلات الروبوتية: كيفية اختيار المشغّل المدمج المناسب لمفاصل الروبوتات نطاق المشغّلات الأوسع المحيط بهذه الوحدات الخمس.
والخلاصة القصيرة: ثبّت الأبعاد الخارجية انطلاقاً من هندسة الرابط، واختر التخفيض انطلاقاً من سرعة الخرج والعزم المطلوبين، وحدِّد العزم الاسمي مقابل دورة العمل ضمن الحدود الحرارية والعزم الأقصى مقابل الحالة العابرة، ثم قرّر جهد الناقل ومسار الكابل قبل تجميد الآلية. وكل ما عدا ذلك في وحدة المفصل يتبع من هذه النقاط الأربع.