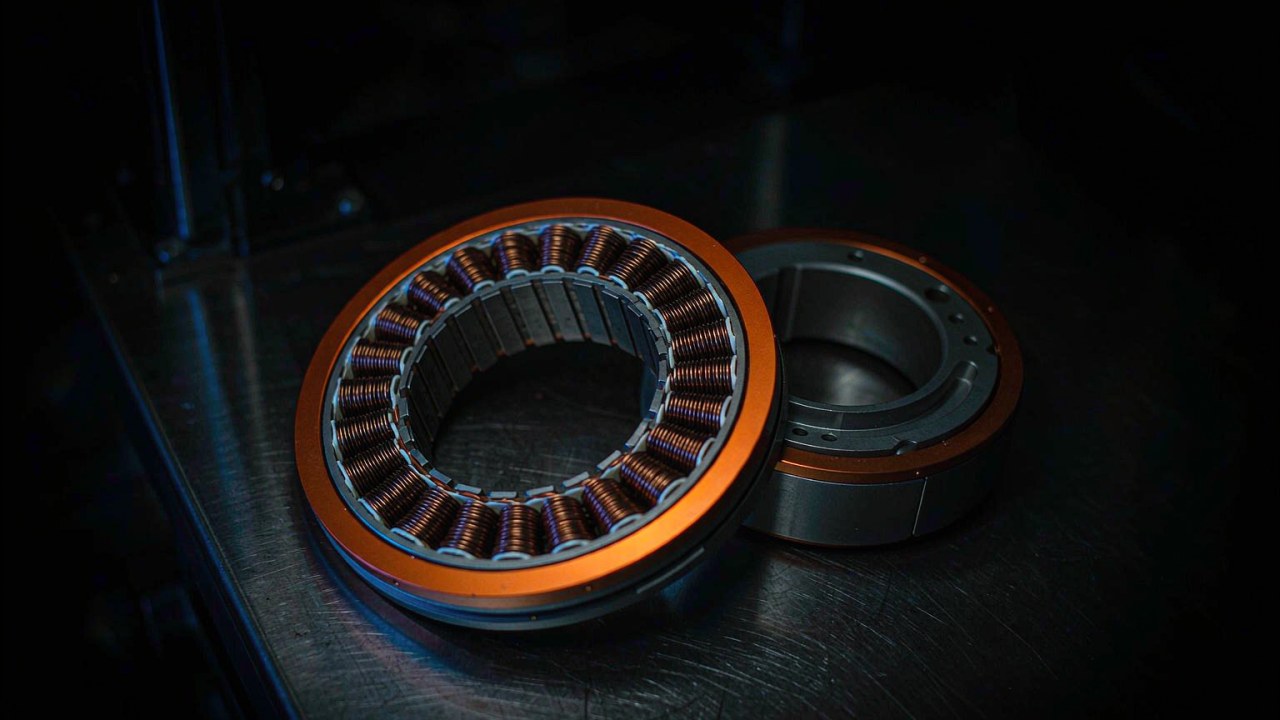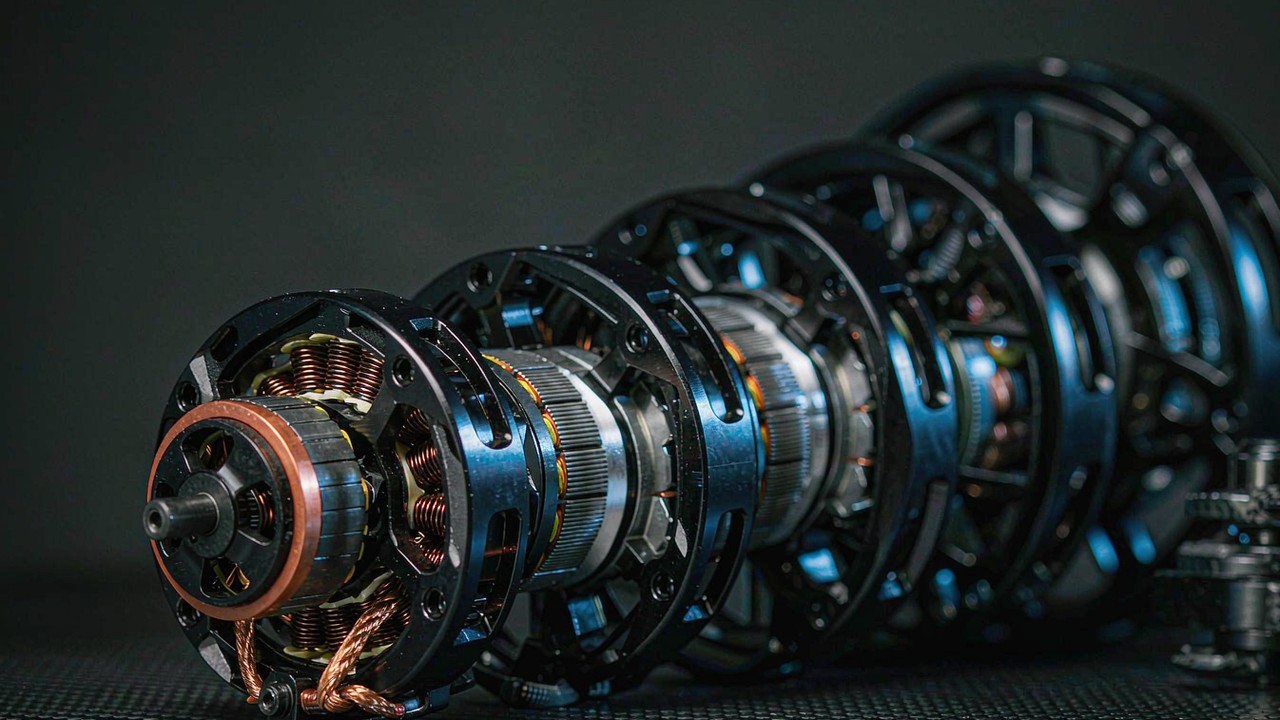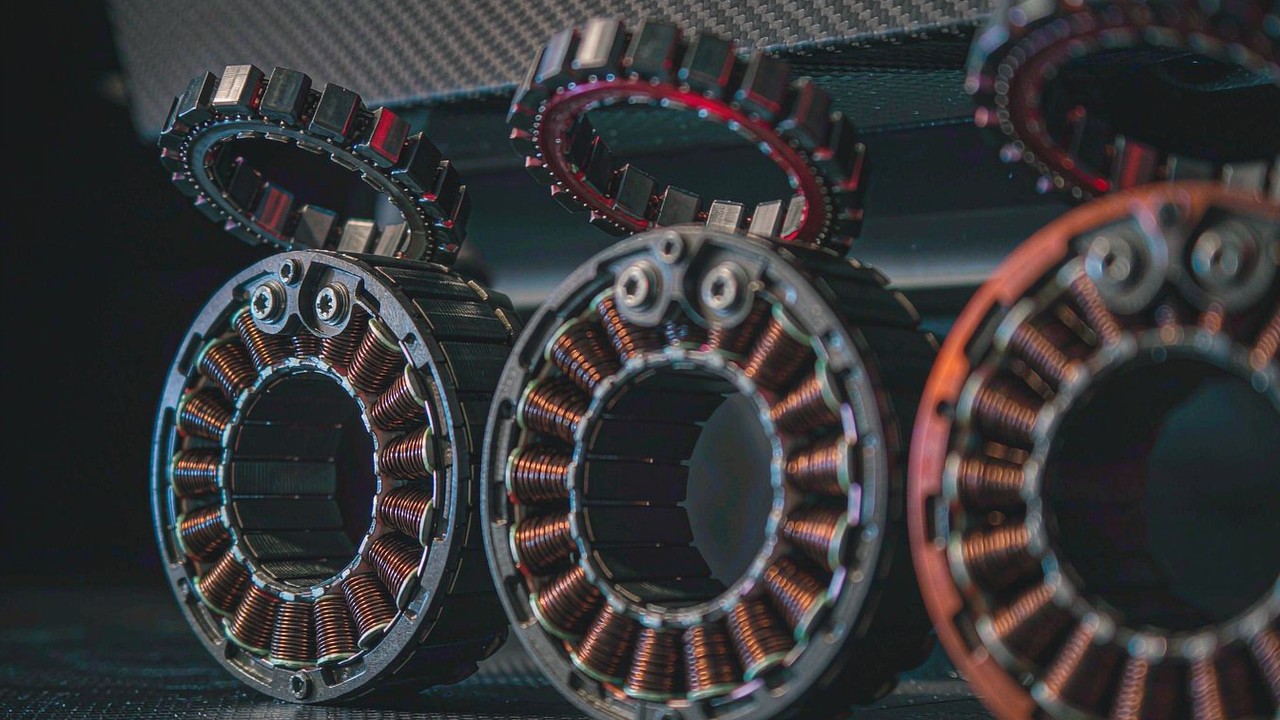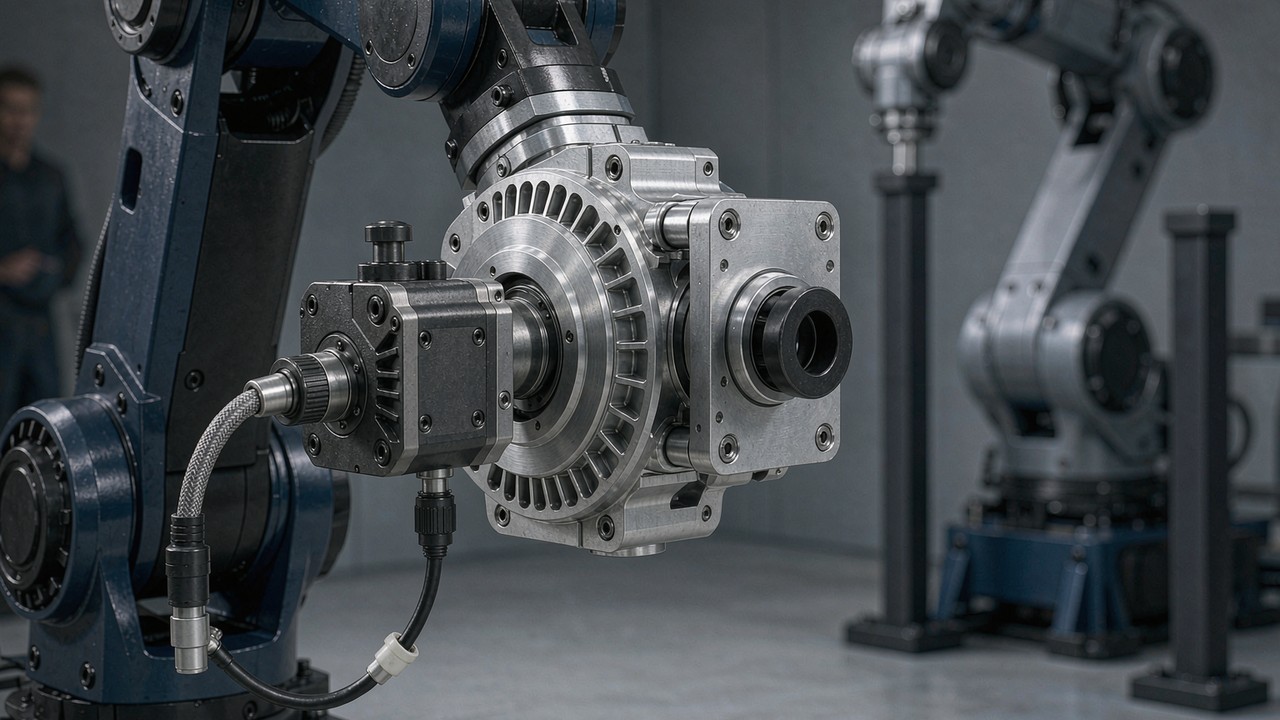
قلّة من المكوّنات تحدّد ما يستطيع الروبوت فعله بقدر ما يحدّده المفصل. فهو الذي يحدّد العزم المتاح عند الخرج، وسرعة حركة الطرف، وكمية الكتلة المعلّقة في نهاية الذراع، وسلوك الآلة عندما يدفعها شيء في الاتجاه المعاكس. وبالنسبة إلى الفرق التي تبني أرجل روبوتات شبيهة بالإنسان أو أذرعًا تعاونية أو هياكل خارجية أو روبوتات رباعية الأرجل أو منصات بعجلات، يقع القرار عادةً على فئة منتجات واحدة: المشغّلات الروبوتية المدمجة، حيث يُشحن محرك تيار مستمر بلا فرش ومخفّض كوكبي وإلكترونيات تغذية راجعة ومشغّل إلكتروني كوحدة واحدة محكمة الإغلاق.
يغطي هذا الدليل كيفية بناء هذه الوحدات، والمواصفات التي تغيّر قرار التصميم فعليًا، وكيفية مقارنة خمسة من الطرازات المدرجة حاليًا في فئة المشغّلات الروبوتية على ToBMS. وكل رقم أدناه مأخوذ من بيانات منتجات ToBMS أو من المواصفات المنشورة من المُصنّع — ولا شيء فيه تقديري.
إجابة سريعة
المشغّل الروبوتي وحدة تشغيل مدمجة تجمع محرك BLDC وعلبة تروس ومشفّرًا وإلكترونيات تحكم في المحرك داخل هيكل واحد، بحيث يكون الخرج مفصلًا دوّارًا مضبوط العزم لا عمود محرك مجرّدًا. وعادةً ما يعود الاختيار إلى أربعة أسئلة: مقدار العزم الذي يجب أن يقدّمه المفصل في أسوأ حالاته، ومقدار ما يستطيع حمله بشكل مستمر، ومقدار قابلية الدفع العكسي أو الصلابة التي يحتاجها التطبيق، ومقدار الكتلة التي يمكن للمفاصل الأعلى تحمّل حملها.
ما الذي يوجد داخل المشغّل الروبوتي المدمج
قيمة الوحدة المدمجة ليست في المحرك وحده، بل في أن أربعة أنظمة فرعية جرى مطابقتها ومعايرتها وإحكام إغلاقها معًا، وأن عمل التكامل انتقل من التصميم الميكانيكي إلى البرمجيات.
المحرك بلا فرش وتصميم الدوّار
تستخدم الطرازات في هذه الفئة محركات BLDC ذات مغناطيس دائم بعدد أزواج أقطاب يتراوح من 14 إلى 21، وبمقاسات موجَّهة إلى كثافة العزم لا إلى السرعة القصوى. ويُنتج العدد الأعلى من الأقطاب عمومًا عزمًا أكبر لكل أمبير وحركة أكثر سلاسة عند السرعات المنخفضة، مقابل تردد كهربائي أعلى عند سرعة معيّنة. و KV (ثابت السرعة) هو الرقم الأكثر مقارنةً، لكنه يصف فقط المقايضة بين سرعة المحرك وعزمه — ولا يقول شيئًا عن علبة التروس أو المشفّر أو العزم القابل للتحقيق عند المفصل.
مرحلة التخفيض
تضاعف علبة التروس الكوكبية عزم المحرك وتقسم سرعة الخرج. وتتراوح النسب في التشكيلة أدناه بين 6:1 و 64:1، وهذا الرقم وحده يشكّل طابع المفصل أكثر من أي مواصفة أخرى. كما تُدخل مجموعات التروس الكوكبية متعددة المراحل ارتدادًا (backlash)، وهو ما يُناقش بشكل منفصل لأنه يصبح قيدًا تصميميًا بحد ذاته في الوحدات ذات النسب العالية.
التغذية الراجعة: المشفّرات وما تقيسه
تستخدم هذه الوحدات مشفّرات مغناطيسية، إما على عمود الخرج أو على عمودي المحرك والخرج معًا. ويخبر المشفّر الوحيد على الخرج وحدة التحكم بموضع المفصل؛ أما الإعداد المزدوج فيمنح جانب المحرك أيضًا معلومات الموضع اللازمة للتبديل السلس. ويظهر هذا الفرق عند السرعات المنخفضة، وهي بالضبط منطقة عمل كثير من مفاصل الروبوتات.
المشغّل الإلكتروني وأوضاع التحكم والواجهات
تُدمج إلكترونيات التحكم بالمجال الاتجاهي (FOC) داخل الهيكل. وتعرض الطرازات المدرجة تحكمًا بأسلوب السيرفو في الموضع والسرعة وتحكمًا بالممانعة بأسلوب MIT عبر UART أو CAN بحسب الطراز. ولذلك يعني التكامل تثبيت الوحدة وتحديد الحدود وضبط حلقة التحكم والتعامل مع المفصل كمحور عزم أو موضع.
المواصفات التي تحسم الاختيار فعليًا
أوراق البيانات كثيفة، وليس كل سطر منها بالوزن نفسه بالنسبة إلى روبوت معيّن. وفيما يلي السطور التي تغيّر النتيجة في أغلب الأحيان.
العزم: الأقصى والاسمي وما يعنيه كل منهما فعلًا
يشير العزم الأقصى إلى أقصى عزم خرج تحدّده المواصفات في ظروف تشغيل معرّفة — وهو عادةً حدّ قصير المدة تحكمه الفواقد النحاسية ودرجة حرارة المغناطيس لا المتانة الميكانيكية. وهو مفيد لفحص الأحمال العابرة وذُرى التسارع وحوادث الصدم، لكنه ليس حدّ الفشل الميكانيكي للمخفّض أو محمل الخرج؛ وإذا كان على المفصل أن يصمد أمام صدمة، فيجب تأكيد ذلك بشكل منفصل مع المُصنّع.
أما العزم الاسمي فهو القيمة المستمرة: ما تستطيع الوحدة حمله ضمن حدودها الحرارية في درجة حرارة المحيط وظروف التثبيت المحدّدة. وتحديد مقاس المفصل استنادًا إلى العزم الأقصى وحده هو أكثر الطرق شيوعًا للوصول إلى وحدة ترتفع حرارتها أثناء العمل الاعتيادي. فدورة العمل وسطح التثبيت وتدفّق الهواء كلها تغيّر موضع الحدّ المستمر الحقيقي، لذا فإن الرقم المنشور نقطة انطلاق لا ضمان.
نسبة التخفيض وقابلية الدفع العكسي والارتداد
تُحسّن النسب المنخفضة للتخفيض عمومًا قابلية الدفع العكسي والشفافية في العزم، لأن احتكاكًا أقل في التروس وقصورًا ذاتيًا منعكسًا أقل يقفان بين الدوّار والحمل. أما النسب الأعلى فترفع عادةً عزم الخرج للمحرك نفسه وتقلّل قابلية الدفع العكسي الفعلية. وليست أي من العلاقتين قاعدة صارمة: فالسلوك الفعلي للمفصل يعتمد على تصميم علبة التروس والاحتكاك والارتداد وكفاءة النقل وثابت عزم المحرك واستراتيجية التحكم والحمل نفسه. فقد تبقى وحدة منخفضة النسبة تقود قصورًا ذاتيًا ثقيلًا عبر وحدة تحكم صلبة عصيّة على الدفع، في حين قد تبدو وحدة عالية النسبة مع تحكم دقيق في العزم أكثر مطاوعة بكثير مما توحي به نسبتها.
يستحق الارتداد (backlash) فحصًا خاصًا به. فهو الحركة المفقودة عند الخرج عند انعكاس اتجاه الدوران — أي مقدار دوران المحرك قبل أن يبدأ الخرج بالحركة مجددًا. وفي المخفّضات الكوكبية متعددة المراحل يتراكم الارتداد عبر المراحل، ويؤثر مباشرة في مدى قابلية أمر الموضع للتكرار. وفي رجل روبوت شبيه بالإنسان تحافظ على وضعية، أو ذراع تعاونية تؤدي عمل إدخال، أو جهاز تأهيل يحرّك طرف مريض، غالبًا ما يكون الارتداد هو المواصفة التي تحسم قبول الوحدة، أكثر من بضع نقاط مئوية من عزم إضافي. وهناك نقطتان عمليتان: تُذكر الأرقام بالدقيقة القوسية (arcmin) أو بالدرجات، لذا يجب توحيدها قبل المقارنة (1° = 60 arcmin)، ويُسأل عمّا إذا كان الرقم يشير إلى عمود الخرج، ومقيسًا دون حمل أو تحت حمل، وقبل التشغيل الأولي أو بعده.
جهد التغذية والتيار والحدود الحرارية
تقبل معظم الوحدات هنا 24 V أو 48 V وتنشر أرقام سرعة وتيار منفصلة لكل منهما، لذا قد يتصرف المشغّل نفسه بشكل مختلف تمامًا بحسب معمارية بطارية الروبوت. ويوضّح التيار الاسمي والأقصى، مع رقم القدرة الاسمية، ما يجب أن يوفّره المشغّل الإلكتروني وتوزيع القدرة. ويرجع حدّا العزم المذكوران أعلاه في نهاية المطاف إلى التيار والحرارة، ولهذا يكون السلوك الحراري هو القيد الذي يحكم العمل الفعلي.
سرعة الخرج
تُذكر السرعة الاسمية وسرعة اللاحمل عند خرج المفصل بعد التخفيض. ووحدة بنسبة 64:1 مصنَّفة عند 23 rpm على 24 V هي مفصل تموضع لا مفصل حركة. وعندما يُعبَّر عن المتطلب كسرعة زاوية، يُحوَّل إلى rpm عند الخرج قبل مقارنة الطرازات — فهذه أسرع طريقة لاستبعاد نصف التشكيلة.
الكتلة والقصور الذاتي ونسبة العزم إلى الوزن
الكتلة مهمة مرتين في الروبوت: فهي محمولة من كل مفصل في السلسلة الأعلى، وتضيف قصورًا ذاتيًا على المفصل نفسه أن يعجّله. وفي مفصل بعيد، يغيّر الفرق بين 190 g و 1.4 kg تحديد مقاسات مجموعة النقل بالكامل.
لا تكون نسبة العزم إلى الوزن ذات معنى إلا عند تحديد أساس العزم. فقد يختلف العزم الأقصى لكل كيلوغرام والعزم الاسمي لكل كيلوغرام في الوحدة بمعامل ثلاثة، والرقم المنسوب إلى العزم الأقصى لا يقول الكثير عن القدرة المستمرة. ولا تصبح هذه النسبة مفيدة إلا بمقارنة متماثلة الأساس.
المشفّرات والواجهات وأوضاع التحكم
يحدّد إعداد المشفّرات ما إذا كان يمكن أمر المفصل بالعزم والموضع والسرعة، ومدى دقة الحفاظ على وضعية؛ أما الواجهة فتحدّد ما إذا كانت وحدة التحكم قادرة على التواصل معه. ويُتحقق من دعم وضع السيرفو مقابل وضع MIT، ومن معدل التحديث ونوع موصل الكابل مقابل بقية المنظومة قبل تثبيت التصميم الميكانيكي.
مقارنة بين خمسة مشغّلات روبوتية
يغطي الجدول خمسًا من وحدات المفاصل المدمجة المدرجة حاليًا في فئة المشغّلات الروبوتية، مرتّبة من الأخف إلى الأثقل. وأرقام العزم هي القيم المنشورة من المُصنّع؛ ولم يُدرج الارتداد لأن القيم المتاحة لهذه الطرازات غير متوافقة الوحدات عبر التشكيلة.
| الطراز | الجهد المقنن | عزم الدوران المقنن | عزم الدوران الأقصى | نسبة التخفيض | الوزن | المقاس |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 1.3 Nm | 4.1 Nm | 10:1 | 190 g | Ø53 × 40.2 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 380 g | Ø79 × 43 mm |
| AK70-10 KV100 | 24/48 V | 8.3 Nm | 24.8 Nm | 10:1 | 621 g | Ø89 × 50.25 mm |
| AK80-64 KV80 | 24/48 V | 48 Nm | 120 Nm | 64:1 | 850 g | Ø98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48 V | 74 Nm | 222 Nm | 48:1 | 1396 g | Ø90 × 81.5 mm |
العزم الاسمي والأقصى كما نشرهما المُصنّع. ويُبيّن المقاس القطر الخارجي والطول كما هما مذكوران في ورقة بيانات المُصنّع.
يمتدّ العزم الأقصى بنحو خمسين ضعفًا عبر هذه المجموعة، من 4.1 Nm إلى 222 Nm، لذا ليست هذه الوحدات قطعًا قابلة للتبادل. أما تفاوت الكتلة فلا يبلغ سوى نحو سبعة أضعاف. وفي هذه الفجوة يقع الجزء الهندسي المثير للاهتمام.
لنأخذ الطرفين على أساس متماثل: عند 190 g يوفّر AK40-10 مقدار 6.8 Nm/kg بشكل مستمر و 21.6 Nm/kg عند الذروة، في حين يبلغ AKH70-48 بوزن 1396 g مقدار 53 Nm/kg اسمي و 159 Nm/kg عند الذروة — أي نحو ثمانية أضعاف الكثافة المستمرة. لكن الكثافة ليست كل الحكاية. فـ AK80-64 يقدّم 141 Nm/kg عند الذروة بوزن 850 g، وهو قريب من 159 Nm/kg في AKH70-48 مع كونه أخفّ بـ 546 g؛ وما إذا كان العزم الإضافي في وحدة العمود المجوّف يستحق هذه الكتلة يعتمد كليًا على ما إذا كان المفصل يحتاج مرور الكابلات، وعلى موضعه في السلسلة الحركية.
وعادةً ما يكون توزيع هذا المدى على آلة كما يلي، وإن كانت الحالات الحدّية تعتمد اعتمادًا كبيرًا على ذراع الرافعة ودورة العمل والصلابة التي يحتاجها التطبيق:
| موضع المفصل | ما يغلب عادةً | وحدات تستحق الإدراج في القائمة الأولية |
|---|---|---|
| الرسغ، اليد، مناول صغير | الكتلة البعيدة — كل جرام تحمله كل مفصل في السلسلة الأعلى | AK40-10 V3.0 (190 g)، AK60-6 V3.0 (380 g) |
| الكوع، الساعد، مفصل رجل خفيف | توازن بين السرعة والعزم وجودة المشفّر | AK70-10 KV100 (621 g، مُشفّر مغناطيسي 14 بت) |
| الركبة، الورك، محور حفظ الحمل | عزم مستمر ضد الجاذبية؛ سرعة الخرج المنخفضة مقبولة | AK80-64 KV80 (64:1، 120 Nm أقصى) |
| الورك، وصلة ثقيلة، مفصل بمرور كابلات | عزم خرج عالٍ مع فتحة مجوّفة لتمرير الضفيرة | AKH70-48 V1.0 (222 Nm أقصى، عمود مجوّف) |
المفاصل الخفيفة: AK40-10 V3.0 و AK60-6 V3.0
يغطي الطرف الصغير من المدى مفاصل الرسغ والساعد والمناول الخفيف، حيث يتحقق مردود توفير الكتلة في الطرف البعيد عبر كل مفصل في السلسلة الأعلى.
AK40-10 V3.0 KV170: طرف المدى عند 190 g
AK40-10 V3.0 KV170 هو أخفّ وحدة في هذه المجموعة: 190 g، ومرحلة 10:1، وعزم أقصى 4.1 Nm وعزم اسمي 1.3 Nm على 24 V، بسرعة خرج اسمية 370 rpm ومقاس Ø53 × 40.2 mm. وتصفه نظرة المنتج على ToBMS بأنه وحدة فائقة الخفة موجَّهة إلى الأذرع الروبوتية البارعة ووحدات المفاصل الصغيرة، وهو موسوم كواصل جديد بتاريخ إطلاق في 2026. والقدرة الاسمية 50 W عند تيار اسمي 2.7 A وتيار أقصى 7.3 A، ما يُبقي متطلبات المشغّل الإلكتروني والكابلات متواضعة — وهو مفيد عندما تكون الضفيرة نفسها مضطرة إلى المرور عبر مفصل صغير.
يستعرض المُصنّع الطرازات AK40-10 و AK45-10 و AK45-36، موضحًا كيف تُحزَّم المحرك وعلبة التروس الكوكبية والمشغّل الإلكتروني المدمج في وحدة واحدة جاهزة للاستخدام. وهو أوضح إجابة بصرية قصيرة على سبب اختلاف وحدة مفصل مدمجة عن محرك مجرّد مع مشغّل خارجي.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeAK60-6 V3.0 KV80: نسبة منخفضة وخرج أسرع
يقع AK60-6 V3.0 KV80 في مرتبة أعلى عند 380 g بمرحلة 6:1 وعزم أقصى 9 Nm / عزم اسمي 3 Nm. وعلى 24 V تبلغ سرعته الاسمية 233 rpm وسرعة اللاحمل 320 rpm، وترتفع إلى 490 و 640 rpm على 48 V، بقدرة اسمية 74 W. وتشير نظرته على ToBMS إلى المحرك بلا فرش المدمج والمخفّض الكوكبي والمشفّر ونظام التشغيل، وتُدرج دعم وضعي السيرفو و MIT. ولأن نسبته هي الأدنى في هذه المقارنة، فهو عمومًا الخيار الأكثر قابلية للدفع العكسي بين الوحدتين الخفيفتين — وإن كان، كما ذُكر سابقًا، مدى وصول هذه الشفافية إلى المشغّل لا يزال يعتمد على احتكاك علبة التروس ووضع التحكم والحمل.
يشغّل فريق SuRover توجيهًا رباعي العجلات ودورانًا في المكان وتنقّلًا بنصف قطر ضيّق باستخدام وحدتي AK60-6 و AK10-9. وهو المقطع الوحيد في هذه المجموعة الذي يُظهر وحدة من سلسلة AK تحت عمل متنقّل مستمر لا في عرض على مقعد، ما يجعله مرجعًا مفيدًا لأسئلة دورة العمل.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeالفئة المتوسطة بتغذية راجعة 14 بت: AK70-10 KV100
بوزن 621 g وعزم اسمي 8.3 Nm وعزم أقصى 24.8 Nm، يقع AK70-10 KV100 في منتصف المدى وهو الوحدة الأكثر ذكرًا لأعمال الهياكل الخارجية والروبوتات الرباعية الأرجل. والقدرة الاسمية 230 W عند تيار اسمي 7.2 A / أقصى 23.2 A، وسرعة الخرج 148 rpm على 24 V أو 310 rpm على 48 V، ويحمل هيكل Ø89 × 50.25 mm عدد 21 زوجًا من الأقطاب.
ماذا يعني وجود مُشفّر واحد
تحدّد CubeMars مُشفّرًا واحدًا على AK70-10 KV100: مُشفّر مغناطيسي بدقة 14 بت على جانب المحرك في المرحلة الكوكبية 10:1، مع واجهتي UART و CAN. وهو يقرأ موضع الدوّار، لذا تستنتج وحدة التحكم زاوية المفصل من النسبة 10:1 وتتحمّل ارتداد المرحلة البالغ 0.2°. أمّا المُشفّر على عمود الخرج — وهو ما لا يتوفر في AK70-10 — فيُبلغ زاوية المفصل مباشرة؛ وهذا الترتيب يبرّر نفسه في المفاصل التي تتحرك ببطء ويجب أن تحافظ على موضعها بدقة.
يفتح مستخدم لأول مرة صندوق AK70-10 ويعدّه ويشغّله في acrobot. وقلّما تُظهر أوراق البيانات كلفة التشغيل الأولي الفعلية من وقت وأدوات؛ وهذا الشرح يفعل ذلك، ما يجعله مفيدًا قبل تثبيت الوحدة في جدول زمني للبناء.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeمفاصل عالية النسبة: AK80-64 KV80
يسلك AK80-64 KV80 المسار المعاكس. فمخفّض بنسبة 64:1 يحوّل هيكلًا بقطر 98 mm ووزن 850 g إلى وحدة مصنَّفة عند 48 Nm بشكل مستمر و 120 Nm عند الذروة، تدور عند 23 rpm على 24 V أو 48 rpm على 48 V، بقدرة اسمية 220 W عند تيار اسمي 7 A / أقصى 19 A.
لماذا تغيّر النسبة 64:1 سلوك المفصل
ترفع نسبة التخفيض الأعلى عادةً عزم الخرج للمحرك نفسه وتقلّل قابلية الدفع العكسي الفعلية، وعند 64:1 يكون الأثر واضحًا: فلا يكاد الدوّار يستشعر ما يحدث عند الحمل، وهو بالضبط ما يُراد في محور ورك أو ركبة يجب أن يقاوم الجاذبية ساعات من دون سحب تيار مستمر كبير. ويعني ذلك أيضًا أن المفصل من غير المرجّح أن يُدفع باليد أثناء الإعداد، وأن النسبة نفسها تصبح مصدرًا لحدود مطاوعة منعكسة لا مجرد مضاعِف للعزم. والنسبة مدخل واحد بين عدة مدخلات — فتصميم علبة التروس والاحتكاك والارتداد واستراتيجية التحكم كلها تسهم في مدى صلابة المفصل فعليًا أثناء التشغيل.
تستخدم جامعة شيربروك وحدتي AK10-9 و AK80-64 لتقديم حركات إطالة مضبوطة في نظام تأهيل ضمور العضلات. وهو ذو صلة إذا كان الحمل على المفصل شخصًا لا حمولة، حيث تكون السلاسة ودقة الموضع أهم من العزم الخام.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeالمشغّلات ذات العمود المجوّف: AKH70-48 V1.0 KV41
تحلّ الوحدات ذات العمود المجوّف مشكلة ميكانيكية تظهر بمجرد أن يصبح للروبوت أكثر من درجات قليلة من الحرية: تمرير الكابلات. ويقدّم الطراز AKH70-48 V1.0 KV41 عزمًا اسميًا 74 Nm وأقصى 222 Nm عبر مرحلة كوكبية بنسبة 48:1 على 48 V، بسرعة خرج اسمية 28 rpm (35 rpm دون حمل) وتيار اسمي 6 A وأقصى 18 A. وتُدرج بياناته على ToBMS مشغّل FOC وقيمة Ke تساوي 2.4 V/krpm. وبوزن 1396 g فهو ينتمي إلى مجال الأرجل والورك والوصلات الثقيلة.
تمرير الكابلات وعمر الضفيرة
تتيح الفتحة الكبيرة عبر محور المفصل مرور التوصيلات وخطوط الهواء المضغوط مستقيمة بدلًا من لفّها حول الجزء الخارجي للمفصل. وهذا يحلّ مشكلة تجميع ومشكلة موثوقية في الوقت نفسه: فالضفيرة التي تنثني كلما تحرّك المفصل هي فشل بسبب الإجهاد ينتظر الحدوث، وتمريرها في مسار خالٍ من الالتواء عبر المحور يُزيل معظم هذه الحركة. والمقابل هو الكتلة، وعادةً مقاس أطول — وكلاهما يجب أن تدفع ثمنه المفاصل في السلسلة الأعلى.
يتحقق المُصنّع من وحدة العمود المجوّف تحت أحمال متزايدة تدريجيًا حتى 40 kg مع دوران كامل 360°. ورغم قصر المقطع، فهو أوضح دليل منشور على كيفية تصرف التصنيف 222 Nm عند الذروة على ذراع رافعة حقيقية.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeأين تُستخدم المشغّلات الروبوتية
تظهر هذه الوحدات على ToBMS في مجموعة تطبيقات متسقة إلى حد كبير، والتطبيق هو ما يحدّد المواصفة المهيمنة.
الآلات ذات الأرجل والمنصات المتنقلة
الروبوتات الشبيهة بالإنسان، الروبوتات الرباعية الأرجل وAGV تحمّل المفاصل أحمالًا ديناميكية. وتهيمن هنا متانة الصدم والعزم الأقصى ونسبة العزم إلى الوزن، ويجعل العمل المستمر ضد الجاذبية السلوك الحراري قيدًا من الدرجة الأولى.
المناولات والأجهزة التي تتفاعل مع الإنسان
الأذرع الروبوتية التعاونية، الهياكل الخارجية، وحدات المفاصل وروبوتات التأهيل تتوقف نجاحًا أو فشلًا على السلاسة: فالارتداد وجودة المشفّر والتحكم عند السرعات المنخفضة أهم من بضع نيوتن-مترات إضافية.
قائمة تحقّق للاختيار
عادةً ما تُحدَّد المشغّلات الروبوتية مرة واحدة ثم تبقى في التصميم سنوات، لذا يجدر تنفيذ هذه الفحوص قبل أن يصل طراز إلى قائمة المواد.
دورة العمل والعزم
- احسب أسوأ عزم عند المفصل بما يشمل ذراع الرافعة والآثار الديناميكية، ثم قارنه بالعزم الأقصى مع هامش أمان — وأكّد مع المُصنّع مقدار الصدم أو الاصطدام الذي تستطيع مرحلة الخرج تحمّله.
- قدّر العزم المستمر لدورة العمل المعتادة وقارنه بالعزم الاسمي في درجة حرارة المحيط وظروف التثبيت المستخدمة، لأنه حدّ حراري لا ميكانيكي.
- عبّر عن متطلب السرعة بوحدة rpm عند الخرج قبل مقارنة الطرازات؛ فهذا يستبعد المرشّحين بسرعة.
الميكانيكا والتكامل
- قرّر ما إذا كان على المفصل أن يكون قابلًا للدفع العكسي. وإذا كان كذلك، فادرج الوحدات منخفضة النسبة في القائمة الأولية وأكّد السلوك عبر خصائص احتكاك علبة التروس ووضع التحكم، لا بالنظر إلى النسبة وحدها.
- حدّد ميزانية ارتداد للمحور — خصوصًا للمفاصل الحساسة للموضع أو المتفاعلة مع الإنسان — ووحّد رقم المُصنّع إلى دقائق قوسية أو درجات قبل المقارنة.
- اجمع الكتلة البعيدة وتحقق من أساس نسبة العزم إلى الوزن المستخدم (اسمي أم أقصى). فتوفير 300 g عند الرسغ أثمن من التوفير نفسه عند الورك.
- تحقق مما إذا كان المفصل يحتاج مرور كابلات. وإذا كان كذلك، فالعمود المجوّف ليس خيارًا اختياريًا.
- راجع نمط التثبيت وموضع الموصل ومسار الكابلات قبل تثبيت التصميم الميكانيكي.
التحكم والتغذية الراجعة والاتصالات
- أكّد أن إعداد المشفّرات يطابق الدقة وقابلية التكرار التي يحتاجها التطبيق، وأن الواجهة تدعم أوضاع التحكم التي تستخدمها المنظومة.
- تحقق من نطاق جهد المشغّل الإلكتروني مقابل ناقل الروبوت، ومن التيار الاسمي والأقصى مقابل ما يستطيع توزيع القدرة توفيره.
الأسئلة الشائعة
سما الفرق بين المشغّل الروبوتي والمحرك بلا فرش؟
يُنتج المحرك بلا فرش عزمًا عند عموده ويحتاج إلى مخفّض ومشفّر وإلكترونيات تشغيل خارجية قبل أن يصلح للعمل كمفصل. أما المشغّل الروبوتي فيدمج هذه الأجزاء في هيكل واحد، محكم الإغلاق ومعاير في المصنع، بحيث يكون الخرج محور دوران قابلًا للتحكم. وهذا ينقل الجهد الهندسي من التكامل الميكانيكي إلى البرمجيات: تُثبَّت الوحدة، وتُحدَّد الحدود، وتُضبط حلقة التحكم. وتضمّ فئة المشغّلات الروبوتية الوحدات المدمجة؛ وحيث يُشترى المحرك وحده ويُصمَّم المخفّض داخليًا، تكون محركات عزم بدون إطار نقطة الانطلاق المكافئة.
سكيف يُختار بين مشغّل بنسبة 6:1 و 10:1 و 48:1 و 64:1؟
يُبدأ من متطلب المفصل إلى الخلف لا من المحرك إلى الأمام. فنسبة التخفيض تحدّد سرعة الخرج لسرعة محرك معيّنة وتضاعف العزم، لذا فإن زوج العزم والسرعة المطلوبين يقصُر المجال عادةً على نسبة أو نسبتين. ثم تُوزن الآثار الثانوية: فالنسب المنخفضة أكثر قابلية للدفع العكسي عمومًا، والنسب الأعلى تمنح عزمًا أكبر لكل كيلوغرام لكنها تضيف مراحل تروس أكثر وبالتالي ارتدادًا أكبر. والنسبة مساهم واحد فقط في سلوك المفصل — فتصميم علبة التروس والاحتكاك والكفاءة وثابت عزم المحرك واستراتيجية التحكم والحمل كلها تؤدي دورًا.
سهل يمكن استخدام العزم الأقصى بشكل مستمر؟
لا. العزم الأقصى هو أقصى عزم خرج تحدّده المواصفات في ظروف تشغيل معرّفة، وعادةً لمُدد قصيرة، ويحدّه عمومًا اللفّ ودرجة حرارة المغناطيس لا المتانة الميكانيكية. ويجب تحديد مقاس العمل المستمر استنادًا إلى العزم الاسمي ضمن الحدود الحرارية للمشغّل في درجة حرارة المحيط وظروف التثبيت المستخدمة. والعزم الأقصى هو الرقم الصحيح لفحص التسارعات والحالات العابرة وحوادث الصدم القصيرة — لا للحمل المستقر، ولا بديلًا عن حدّ الفشل الميكانيكي للوحدة.
سما هو الارتداد وما مدى أهميته في مفصل الروبوت؟
الارتداد هو الحركة المفقودة عند الخرج عند انعكاس اتجاه المفصل — أي مقدار دوران المحرك قبل أن يبدأ الخرج بالحركة مجددًا. ويتراكم عبر مراحل التروس، لذا تُظهر المخفّضات الكوكبية متعددة المراحل عالية النسبة ارتدادًا أكبر عادةً من الوحدات منخفضة النسبة. ويكون الأثر أكبر حيث تكون قابلية تكرار الموضع حاسمة: الأذرع الروبوتية التي تؤدي مهام تلامس، وأرجل الروبوتات الشبيهة بالإنسان التي تحافظ على وضعية، وأجهزة التأهيل التي تحرّك طرفًا. وعند مقارنة الأرقام، تُوحَّد الوحدات أولًا (1° = 60 arcmin) ويُسأل المُصنّع عمّا إذا كانت القيمة تخصّ عمود الخرج، وهل قيست تحت حمل أم دون حمل، وهل هي قيمة وحدة جديدة أم بعد التشغيل الأولي.
سهل الحاجة إلى مشفّرين مزدوجين ضرورية؟
ليس دائمًا، لكن الحجة لصالحها تكون أقوى في المفاصل التي تتحرك ببطء ويجب أن تحافظ على الموضع بدقة. فالمشفّر على عمود الخرج يبلّغ زاوية المفصل؛ والمشفّر على جانب المحرك يوفّر موضع الدوّار اللازم للتبديل السلس. أمّا AK70-10 KV100 فيحمل مُشفّرًا واحدًا على جانب المحرك، فتُستنتج زاوية المفصل من المرحلة 10:1؛ وعندما يلزم قياس الزاوية مباشرة يُضاف عادةً حسّاس على عمود الخرج.
سمتى يستحق المشغّل ذو العمود المجوّف الكتلة الإضافية؟
عندما يجب أن تمرّ الكابلات أو الأنابيب أو آلية عبر المحور عبر المفصل لا حوله. فالفتحة عبر المحور تُزيل حلقة الضفيرة خارج المفصل وما يرافقها من إجهاد انثناء، وهو مكسب في الموثوقية بقدر ما هو مكسب في التجميع. والمقابل هو الكتلة والمقاس: فالطراز AKH70-48 V1.0 يحمل عزمًا أقصى 222 Nm بوزن 1396 g، لذا يجب قياس العائد مقابل ما تكلّفه تلك الجرامات الإضافية من المفاصل في السلسلة الأعلى.
سما واجهات التحكم وأوضاعه التي تدعمها هذه المشغّلات؟
تستخدم الطرازات المدرجة في هذه الفئة التحكم بالمجال الاتجاهي بأوضاع موضع وسرعة على نمط السيرفو وتحكمًا بالممانعة على نمط MIT، معروضة عبر UART أو CAN بحسب الطراز — ويُدرج AK70-10 مثلًا كليهما. ولأن الأوضاع تختلف في ما تفترضه عن وحدة التحكم، يُتحقق من دعم الأوضاع ومعدل التحديث ونوع الموصل مقابل بقية المنظومة قبل تثبيت التصميم الميكانيكي.
مصادر رسمية
تنشر CubeMars دليل منتجات كاملًا يغطي تشكيلة المشغّلات، ولكل طراز صفحة منتج رسمية تحمل مواصفاته الكاملة ورسمه ووثائق التحكم — مثل صفحة منتج AK70-10 وصفحة منتج AKH70-48. ويبقى المُصنّع المرجع الموثوق للمواصفات والرسومات وأرقام الارتداد والبرنامج الثابت؛ أما ToBMS فيُبقي طبقة الاكتشاف قابلة للبحث والمقارنة.
إلى أين بعد ذلك
إذا كان الهدف وضع قائمة أولية لا البحث، فهناك ثلاث أدوات على المنصة تؤدي العمل بالتتابع. استكشف فئة المشغّلات الروبوتية كاملة لرؤية كل طراز ومواصفة جنبًا إلى جنب، واستخدم أداة الاختيار للتصفية حسب العزم والجهد والكتلة، ثم ضع المرشّحين في مقارنة المنتجات. وحين يُفترض أن يكون المفصل مطاوعًا بالتصميم لا صلبًا، تكون فئة مشغلات QDD المحطة التالية الطبيعية.
الخلاصة المختصرة: طابق العزم الأقصى مع أسوأ حالة، والعزم الاسمي مع دورة العمل ضمن الحدود الحرارية، والنسبة والارتداد مع السلوك الذي يحتاجه المفصل، والكتلة مع موضع المفصل في السلسلة الحركية. وكل ما عدا ذلك — الموصلات وأوضاع البرنامج الثابت وحجم الفتحة — نتيجة تابعة لتلك القرارات الأربعة.