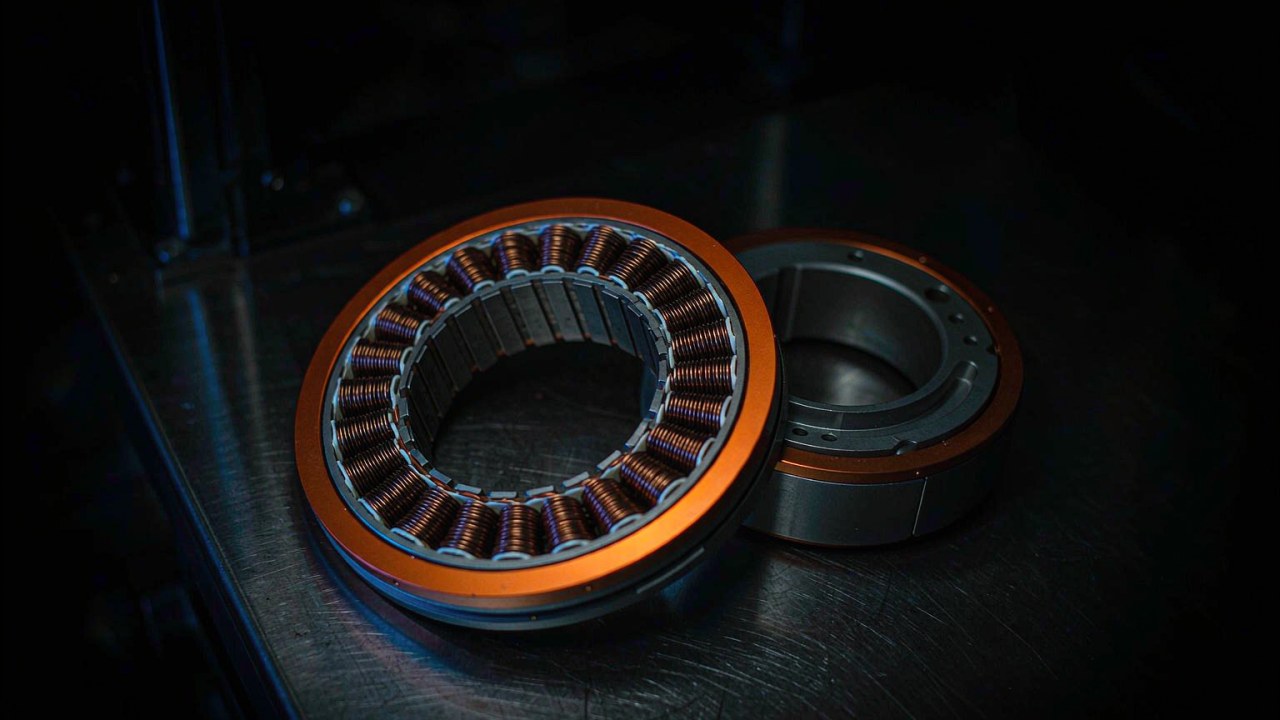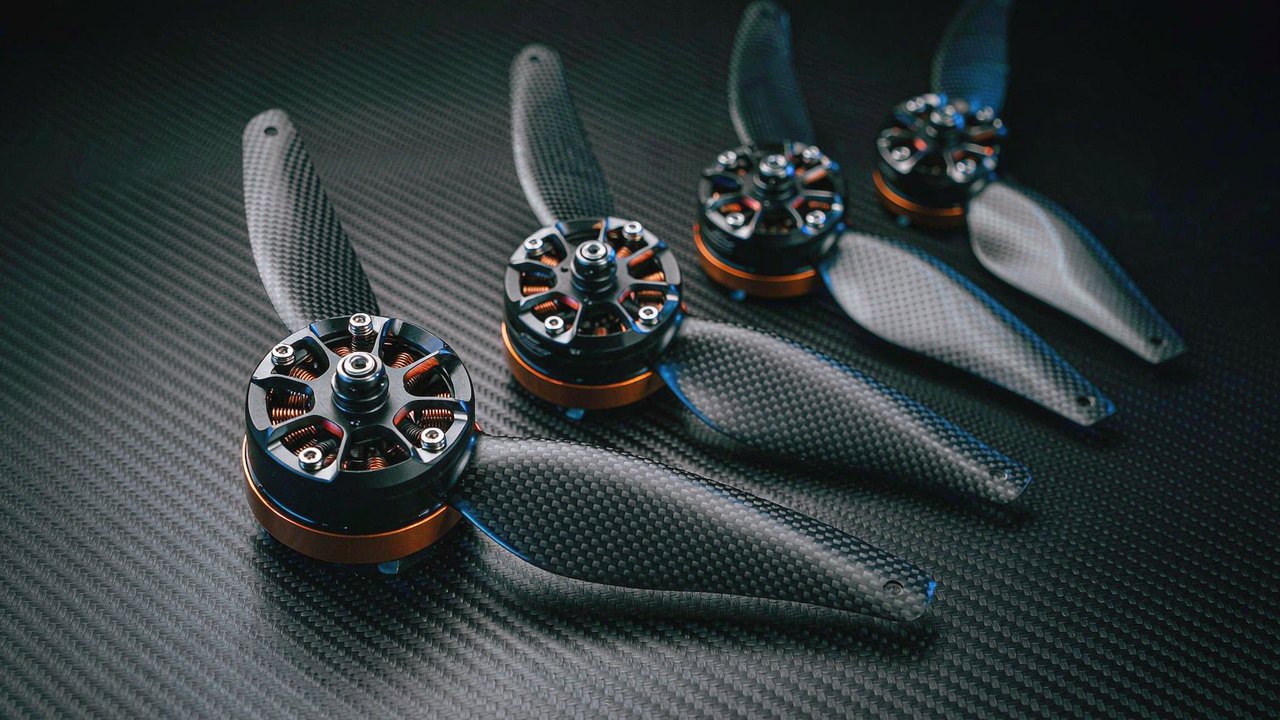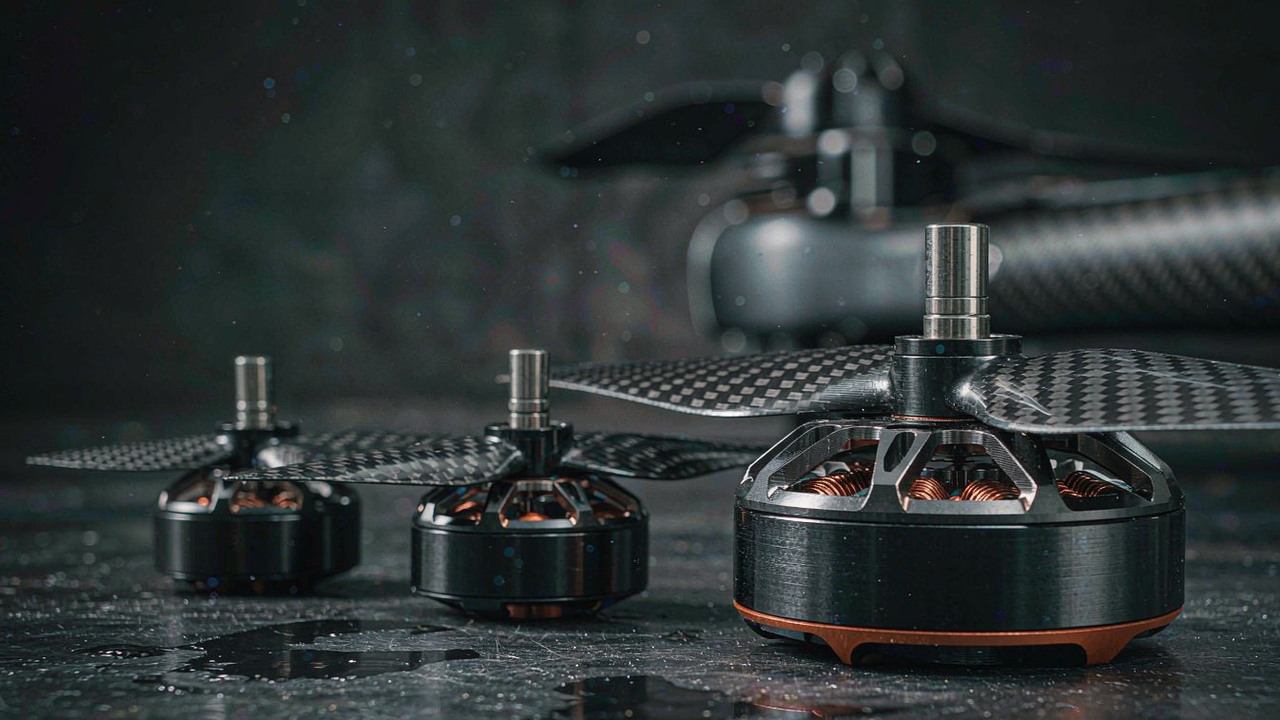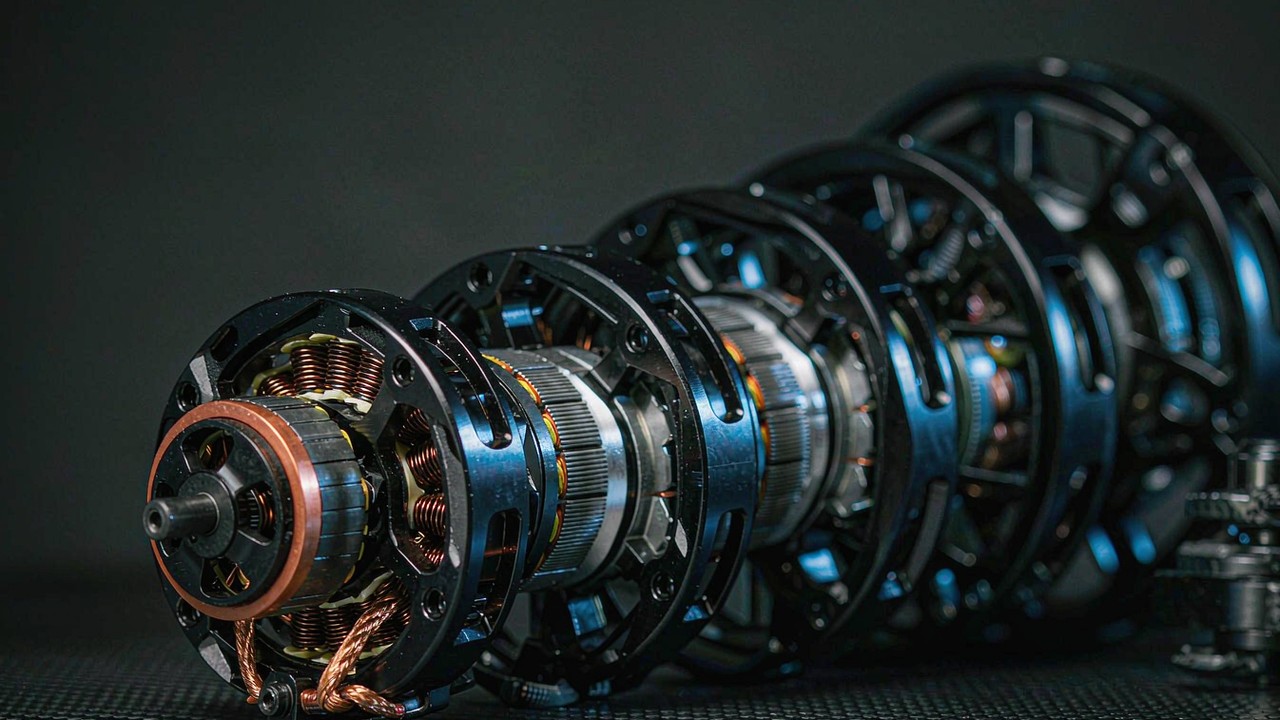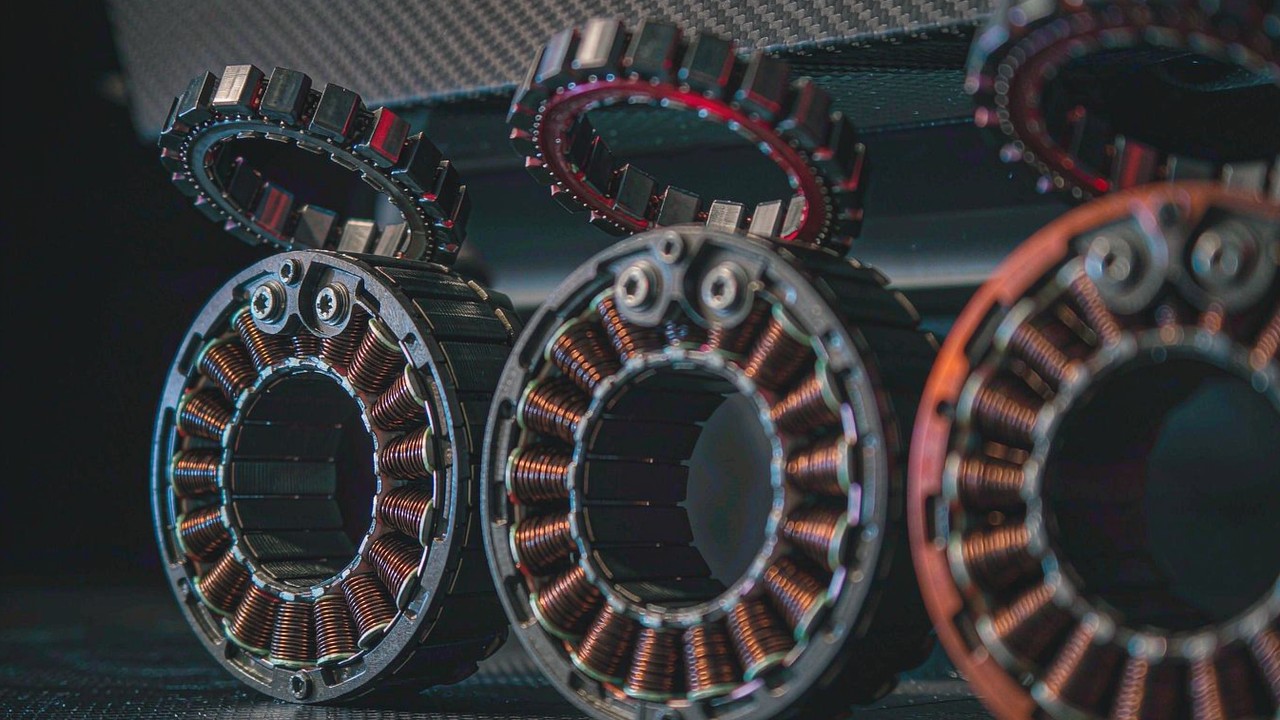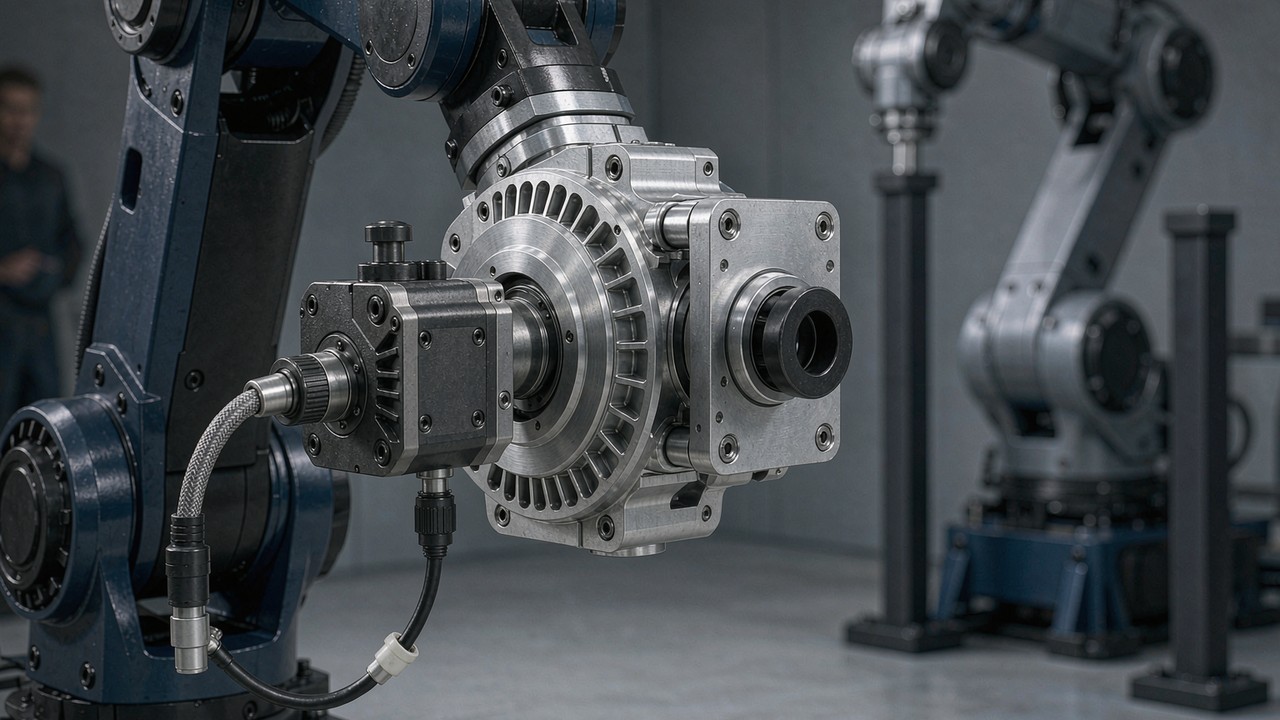
Bir robotun neler yapabileceğini eklemden daha fazla şekillendiren çok az bileşen vardır. Eklem; çıkışta kullanılabilir torku, bir uzvun ne kadar hızlı hareket edeceğini, kolun ucunda ne kadar kütle taşınacağını ve makineye dışarıdan bir kuvvet uygulandığında nasıl davranacağını belirler. İnsansı bacaklar, işbirlikçi kollar, dış iskeletler, dört ayaklı veya tekerlekli platformlar geliştiren ekipler için karar genellikle tek bir ürün sınıfına yönelir: fırçasız DC motor, planet redüktör, geri bildirim elektroniği ve sürücünün tek bir kapalı ünite olarak sunulduğu entegre robotik aktüatörler.
Bu kılavuz, bu modüllerin nasıl kurulduğunu, hangi teknik özelliklerin bir tasarım kararını gerçekten değiştirdiğini ve ToBMS Robotik aktüatörler kategorisinde şu anda listelenen modellerin beşinin nasıl karşılaştırıldığını ele alıyor. Aşağıdaki her değer ToBMS ürün verilerinden veya üreticinin yayımladığı teknik özelliklerden alınmıştır; hiçbiri tahmin değildir.
Kısa Yanıt
Robotik aktüatör; bir BLDC motoru, bir dişli kutusunu, bir enkoderi ve motor kontrol elektroniğini tek bir gövdede birleştiren entegre tahrik modülüdür; dolayısıyla çıkış, çıplak bir motor mili değil tork kontrollü döner bir eklemdir. Seçim genellikle dört soruya indirgenir: eklemin en zorlu durumda ne kadar tork üretmesi gerektiği, sürekli olarak ne kadarını tutabileceği, uygulamanın ne kadar geri sürülebilirlik veya rijitlik gerektirdiği ve yukarı akıştaki eklemlerin ne kadar kütle taşıyabileceği.
Entegre bir robotik aktüatörün içinde neler var
Entegre bir modülün değeri yalnızca motordan gelmez. Değer, dört alt sistemin önceden eşleştirilmiş, kalibre edilmiş ve birlikte kapatılmış olmasıdır; entegrasyon işi de mekanik tasarımdan yazılıma kayar.
Fırçasız motor ve rotor tasarımı
Bu kategorideki modeller, tepe hızdan çok tork yoğunluğuna göre boyutlandırılmış 14 ila 21 kutup çiftli kalıcı mıknatıslı BLDC motorlar kullanır. Daha yüksek kutup sayısı genellikle amper başına daha fazla tork ve daha akıcı düşük hız hareketi üretir; bunun bedeli, belirli bir hızda daha yüksek elektriksel frekanstır. En sık karşılaştırılan değer KV (hız sabiti) olsa da KV yalnızca motorun hız-tork dengesini tanımlar; dişli kutusu, enkoder veya eklemde elde edilebilir tork hakkında hiçbir şey söylemez.
İndirgeme kademesi
Planet redüktör motor torkunu çoğaltır ve çıkış hızını böler. Aşağıdaki ürün grubundaki oranlar 6:1 ile 64:1 arasında değişiyor ve bu tek sayı, bir eklemin karakterini diğer tüm teknik özelliklerden daha fazla şekillendirir. Çok kademeli planet dizileri ayrıca boşluk (backlash) getirir; bu konu ayrıca ele alınmaktadır, çünkü yüksek oranlı modüllerde başlı başına bir tasarım kısıtı hâline gelir.
Geri bildirim: enkoderler ve neyi ölçtükleri
Bu modüller, manyetik enkoderleri ya çıkış milinde ya da hem motor hem çıkış milinde kullanır. Tek bir çıkış enkoderi denetleyiciye eklemin nerede olduğunu söyler; çift kurulum ayrıca motor tarafına akıcı komütasyon için gereken konum bilgisini verir. Bu fark, birçok robotik eklemin çalıştığı tam da o bölgede, yani düşük hızda ortaya çıkar.
Sürücü, kontrol modları ve arayüzler
Alan yönelimli kontrol (FOC) elektroniği gövdeye entegre edilmiştir. Listelenen modeller, modele bağlı olarak UART veya CAN üzerinden servo tarzı konum/hız kontrolü ile MIT tarzı empedans kontrolü sunar. Dolayısıyla entegrasyon; modülü monte etmek, sınırları tanımlamak, kontrol döngüsünü ayarlamak ve eklemi bir tork ya da konum ekseni olarak ele almak anlamına gelir.
Seçimi gerçekten belirleyen teknik özellikler
Teknik veri sayfaları yoğundur ve her satır belirli bir robot için aynı ağırlığı taşımaz. Aşağıdakiler, sonucu en sık değiştiren satırlardır.
Tork: tepe, sürekli ve gerçekte ne anlama geldikleri
Tepe tork, üreticinin tanımlı çalışma koşullarında belirttiği maksimum çıkış torkunu gösterir - bu genellikle mekanik dayanımdan çok bakır kayıpları ve mıknatıs sıcaklığıyla belirlenen kısa süreli bir sınırdır. Geçici yükleri, ivme doruklarını ve darbe olaylarını kontrol etmek için yararlıdır; ancak redüktörün veya çıkış rulmanının mekanik hasar sınırı değildir. Bir eklemin darbeye dayanması gerekiyorsa bu, üreticiyle ayrıca doğrulanmalıdır.
Sürekli tork, devamlı değerdir: modülün belirtilen ortam ve montaj koşulunda termal sınırları içinde tutabileceği değer. Bir eklemi yalnızca tepe torka göre boyutlandırmak, olağan görev sırasında ısınan bir modülle kalmanın en yaygın yoludur. Görev çevrimi, montaj yüzeyi ve hava akışı, gerçek sürekli sınırın nerede olduğunu değiştirir; bu nedenle yayımlanan değer bir başlangıç noktasıdır, garanti değil.
Redüksiyon oranı, geri sürülebilirlik ve boşluk
Daha düşük indirgeme oranları genellikle geri sürülebilirliği ve tork şeffaflığını iyileştirir; çünkü rotor ile yük arasında daha az dişli sürtünmesi ve daha düşük yansıtılmış atalet bulunur. Daha yüksek oranlar genellikle aynı motor için çıkış torkunu artırır ve etkin geri sürülebilirliği azaltır. Her iki ilişki de kesin bir kural değildir: bir eklemin gerçek davranışı dişli kutusu tasarımına, sürtünmeye, boşluğa, aktarım verimine, motor tork sabitine, kontrol stratejisine ve yükün kendisine bağlıdır. Sert bir denetleyici üzerinden yüksek ataleti süren düşük oranlı bir modül yine de esnemez hissedilebilir; dikkatli tork kontrolüne sahip yüksek oranlı bir modül ise oranının önerdiğinden çok daha uyumlu davranabilir.
Boşluk (backlash) ayrı bir kontrolü hak eder. Boşluk, dönüş yönü tersine döndüğünde çıkışta kaybolan harekettir - yani çıkış yeniden hareket etmeye başlayana kadar motorun döndüğü miktar. Çok kademeli planet redüktörlerde kademeler boyunca birikir ve bir konum komutunun ne kadar yinelenebilir olduğunu doğrudan etkiler. Duruşunu koruyan bir insansı bacak, yerleştirme işi yapan bir işbirlikçi kol veya hastanın uzvunu hareket ettiren bir rehabilitasyon cihazı için boşluk, çoğu zaman bir modülün kabul edilebilir olup olmadığını belirleyen teknik özelliktir; birkaç yüzde fazladan torktan daha belirleyicidir. İki pratik nokta: değerler arkmin veya derece olarak verilir, bu nedenle karşılaştırmadan önce aynı birime çevrilmelidir (1° = 60 arkmin); ayrıca bu değerin çıkış miline ait olup olmadığı, yüksüz mü yüklü mü ve alıştırma öncesi mi sonrası mı ölçüldüğü üreticiye sorulmalıdır.
Besleme gerilimi, akım ve termal sınırlar
Buradaki modüllerin çoğu 24 V veya 48 V kabul eder ve her biri için ayrı hız ile akım değerleri yayımlar; dolayısıyla aynı aktüatör, robotun batarya mimarisine bağlı olarak oldukça farklı davranabilir. Anma ve tepe akım, anma gücü değeriyle birlikte sürücünün ve güç dağıtımının ne sağlaması gerektiğini gösterir. Yukarıdaki iki tork sınırı da nihayetinde akıma ve ısıya dayanır; termal davranışın gerçek görevi belirleyen kısıt olmasının nedeni budur.
Çıkış hızı
Anma ve yüksüz hız, indirgemeden sonra eklem çıkışında verilir. 24 V'ta 23 rpm anma değerine sahip 64:1 oranlı bir modül, hareket eklemi değil konumlama eklemidir. Gereksinim açısal hız olarak ifade edildiğinde, modeller karşılaştırılmadan önce çıkış rpm'ine çevrilmelidir - aralığın yarısını elemenin en hızlı yolu budur.
Kütle, atalet ve tork-ağırlık oranı
Kütle bir robotta iki kez önem taşır: yukarı akıştaki her eklem tarafından taşınır ve eklemin kendisinin hızlandırması gereken bir atalet ekler. Uçtaki bir eklemde 190 g ile 1.4 kg arasındaki fark, tüm aktarma organının boyutlandırmasını değiştirir.
Tork-ağırlık oranı yalnızca tork temeli belirtildiğinde anlamlıdır. Bir modülün tepe Nm/kg ve anma Nm/kg değerleri üç kat farklı olabilir; tepe torka göre verilen bir değer sürekli kabiliyet hakkında çok az şey söyler. Sayının yararlı olmasının tek yolu benzerin benzerle karşılaştırılmasıdır.
Enkoderler, arayüzler ve kontrol modları
Enkoder yapılandırması, eklemin tork, konum ve hız olarak komut alıp alamayacağını ve bir duruşu ne kadar hassas koruyabileceğini belirler; arayüz ise denetleyicinin onunla konuşup konuşamayacağını belirler. Mekanik tasarım donmadan önce servo ile MIT mod desteği, güncelleme hızı ve kablo konnektör tipi yığının kalanıyla karşılaştırılarak doğrulanmalıdır.
Beş robotik aktüatörün karşılaştırması
Tablo, Robotik aktüatörler kategorisinde şu anda listelenen entegre eklem modüllerinin beşini en hafiften en ağıra doğru sıralıyor. Tork değerleri üreticinin yayımladığı değerlerdir; boşluk listelenmemiştir, çünkü bu modeller için elde tutulan değerler aralık genelinde birim açısından tutarlı değildir.
| Model | Nominal Gerilim | Nominal Tork | Tepe Tork | İndirgeme Oranı | Ağırlık | Gövde ölçüsü |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 1.3 Nm | 4.1 Nm | 10:1 | 190 g | Ø53 × 40.2 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 380 g | Ø79 × 43 mm |
| AK70-10 KV100 | 24/48 V | 8.3 Nm | 24.8 Nm | 10:1 | 621 g | Ø89 × 50.25 mm |
| AK80-64 KV80 | 24/48 V | 48 Nm | 120 Nm | 64:1 | 850 g | Ø98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48 V | 74 Nm | 222 Nm | 48:1 | 1396 g | Ø90 × 81.5 mm |
Anma ve tepe tork, üreticinin yayımladığı değerlerdir. Gövde ölçüsü, üreticinin veri sayfasında yer alan dış çapı ve uzunluğu verir.
Tepe tork bu küme genelinde kabaca elli katlık bir aralığa yayılıyor: 4.1 Nm'den 222 Nm'ye. Dolayısıyla bu modüller birbirinin yerine geçebilecek parçalar değildir. Buna karşılık kütle yayılımı yalnızca yaklaşık yedi kattır. İlginç mühendislik tam da bu farkta yatar.
İki ucu eşdeğer temelde ele alalım: 190 g ağırlığındaki AK40-10 sürekli olarak 6.8 Nm/kg ve tepe değerde 21.6 Nm/kg sunarken, 1396 g ağırlığındaki AKH70-48 anma değerde 53 Nm/kg ve tepe değerde 159 Nm/kg değerine ulaşıyor - kabaca sekiz kat sürekli yoğunluk. Ancak yoğunluk hikâyenin tamamı değil. AK80-64, 850 g ağırlıkta 141 Nm/kg tepe değeri sunuyor; bu, 159 Nm/kg değerine ulaşan AKH70-48'e yakın bir değerdir ve modül 546 g daha hafiftir. İçi boş milli modülün fazladan torkunun bu kütleye değip değmeyeceği tamamen eklemin kablo geçişine ihtiyaç duyup duymadığına ve kinematik zincirde nerede yer aldığına bağlıdır.
Bu aralığı bir makineye eşlemek genellikle aşağıdaki gibi görünür; ancak sınır durumları büyük ölçüde kol uzunluğuna, görev çevrimine ve uygulamanın gerektirdiği rijitliğe bağlıdır:
| Eklem konumu | Genellikle belirleyici olan | Kısa listeye alınmaya değer modüller |
|---|---|---|
| Bilek, el, küçük manipülatör | Uçtaki kütle - her gram yukarı akıştaki tüm eklemler tarafından taşınır | AK40-10 V3.0 (190 g), AK60-6 V3.0 (380 g) |
| Dirsek, ön kol, hafif bacak eklemi | Hız, tork ve enkoder kalitesi dengesi | AK70-10 KV100 (621 g, 14 bit manyetik enkoder) |
| Diz, kalça, yük tutan eksen | Yerçekimine karşı sürekli tork; düşük çıkış hızı kabul edilebilir | AK80-64 KV80 (64:1, 120 Nm tepe) |
| Kalça, ağır bağlantı, kablolu eklem | Yüksek çıkış torku ile kablo demeti yönlendirmesi için içi boş delik | AKH70-48 V1.0 (222 Nm tepe, içi boş mil) |
Hafif eklemler: AK40-10 V3.0 ve AK60-6 V3.0
Aralığın küçük ucu bilek, ön kol ve hafif manipülatör eklemlerini kapsar; burada uçta sağlanan kütle tasarrufu, yukarı akıştaki her eklem üzerinden geri kazanılır.
AK40-10 V3.0 KV170: aralığın 190 g'lık ucu
AK40-10 V3.0 KV170 bu kümedeki en hafif modüldür: 190 g ağırlık, 10:1 kademe, 24 V'ta 4.1 Nm tepe ve 1.3 Nm anma tork, 370 rpm anma çıkış hızı ve Ø53 × 40.2 mm gövde ölçüsü. ToBMS ürün özeti onu el becerisi gerektiren robot kolları ve küçük eklem modülleri için tasarlanmış ultra hafif bir modül olarak tanımlıyor ve 2026 çıkış tarihiyle yeni gelenler arasında işaretliyor. Anma gücü 50 W; anma akım 2.7 A, tepe akım 7.3 A'dır; bu da sürücü ve kablo gereksinimlerini ölçülü tutar - kablo demetinin küçük bir eklemden geçmesi gerektiğinde işe yarar.
Üretici, AK40-10, AK45-10 ve AK45-36 modüllerini ele alarak motorun, planet dişli kutusunun ve dahili sürücünün tek bir tak-çalıştır modülde nasıl paketlendiğini gösteriyor. Kompakt bir eklem modülünün çıplak bir motor artı harici sürücüden neden farklı olduğuna dair en net kısa görsel yanıt budur.
ToBMS video sayfasıYouTube'da izlemeAK60-6 V3.0 KV80: düşük oran, daha hızlı çıkış
AK60-6 V3.0 KV80 bir adım yukarıda yer alır: 380 g ağırlık, 6:1 kademe ve 9 Nm tepe / 3 Nm anma tork. 24 V'ta anma hızı 233 rpm, yüksüz hız 320 rpm'dir; 48 V'ta bu değerler 490 ve 640 rpm'e çıkar ve anma gücü 74 W'dur. ToBMS özeti entegre fırçasız motoru, planet redüktörü, enkoderi ve sürücü sistemini belirtiyor ve hem servo hem MIT kontrol modlarının desteklendiğini listeliyor. Oran bu karşılaştırmadaki en düşük oran olduğu için genellikle iki hafif modül arasında daha geri sürülebilir seçenektir - ancak daha önce belirtildiği gibi bu şeffaflığın ne kadarının operatöre ulaştığı yine dişli kutusu sürtünmesine, kontrol moduna ve yüke bağlıdır.
SuRover ekibi, AK60-6 ve AK10-9 modülleriyle dört tekerlekten yönlendirme, yerinde dönüş ve dar yarıçaplı seyir gerçekleştiriyor. Bu kümede bir AK serisi modülünü tezgâh gösterimi yerine sürekli mobil görev altında gösteren tek klip; bu da onu görev çevrimi soruları için yararlı bir referans yapıyor.
ToBMS video sayfasıYouTube'da izleme14 bit geri bildirimli orta segment: AK70-10 KV100
621 g ağırlık, 8.3 Nm anma ve 24.8 Nm tepe tork ile AK70-10 KV100, aralığın ortasında yer alıyor ve dış iskelet ile dört ayaklı robot çalışmalarında en sık anılan modüldür. Anma gücü 230 W; anma akım 7.2 A, tepe akım 23.2 A'dır. Çıkış hızı 24 V'ta 148 rpm, 48 V'ta 310 rpm'dir ve Ø89 × 50.25 mm gövde 21 kutup çifti taşıyor.
Tek enkoder ne anlama geliyor
CubeMars, AK70-10 KV100 üzerinde tek bir enkoder tanımlıyor: 10:1 planet kademesinin motor tarafında yer alan 14 bit manyetik bir ünite, ayrıca UART ve CAN arayüzleri. Rotor konumunu okuduğu için denetleyici eklem açısını 10:1 oranından türetir ve kademenin 0.2° boşluğunu da beraberinde kabul eder. AK70-10’da bulunmayan bir çıkış mili enkoderi eklem açısını doğrudan bildirirdi; bu düzenleme, yavaş hareket eden ve konumunu hassas biçimde koruması gereken eklemlerde tercih edilmeye değer.
İlk kez kullanan bir kişi AK70-10'un kutusunu açıyor, kuruyor ve bir acrobot içinde çalıştırıyor. Teknik veri sayfaları devreye almanın zaman ve araç gereç açısından gerçekte neye mal olduğunu nadiren gösterir; bu inceleme gösteriyor ve bu yüzden modül bir üretim takvimine bağlanmadan önce yararlıdır.
ToBMS video sayfasıYouTube'da izlemeYüksek oranlı eklemler: AK80-64 KV80
Buna karşılık AK80-64 KV80 tam tersi bir yaklaşım izliyor. 64:1 redüktör, 98 mm ve 850 g ağırlığındaki bir gövdeyi 48 Nm sürekli ve 120 Nm tepe tork değerine sahip bir modüle dönüştürüyor; modül 24 V'ta 23 rpm, 48 V'ta 48 rpm hızla dönüyor ve 220 W anma gücü, 7 A anma / 19 A tepe akım değerine sahip.
64:1 oranı eklemin davranışını neden değiştirir
Daha yüksek indirgeme oranı genellikle aynı motor için çıkış torkunu artırır ve etkin geri sürülebilirliği azaltır; 64:1'de bu etki belirgindir: yükte olan bitenlerin çok azı rotor tarafından hissedilir; saatler boyunca yüksek sürekli akım çekmeden yerçekimine direnmesi gereken bir kalça veya diz ekseninde istenen de tam olarak budur. Bu ayrıca eklemin kurulum sırasında elle hareket ettirilmesinin pek olası olmadığı ve oranın yalnızca bir tork çarpanı değil, yansıtılmış uyumluluk sınırlarının kaynağı hâline geldiği anlamına gelir. Oran, birkaç girdiden yalnızca biridir - dişli kutusu tasarımı, sürtünme, boşluk ve kontrol stratejisi, eklemin çalışma sırasında gerçekte ne kadar rijit hissedildiğine katkıda bulunur.
Université de Sherbrooke, kas atrofisi rehabilitasyon sisteminde kontrollü germe hareketleri sağlamak için AK10-9 ve AK80-64 modüllerini kullanıyor. Ekleme binen yükün bir faydalı yük değil bir insan olduğu, yani ham torktan çok akıcılık ve konum doğruluğunun belirleyici olduğu durumlarda bu örnek önemlidir.
ToBMS video sayfasıYouTube'da izlemeİçi boş milli aktüatörler: AKH70-48 V1.0 KV41
İçi boş milli modüller, bir robot birkaç serbestlik derecesini aştığı anda ortaya çıkan mekanik bir sorunu çözer: kablo yönlendirmesi. AKH70-48 V1.0 KV41 48 V'ta 48:1 planet kademe üzerinden 74 Nm anma ve 222 Nm tepe tork üretir; anma çıkış hızı 28 rpm (yüksüz 35 rpm), anma akım 6 A ve tepe akım 18 A'dır. ToBMS verileri FOC sürücüyü ve 2.4 V/krpm değerinde bir Ke katsayısını listeliyor. 1396 g ağırlığıyla bacak, kalça ve ağır bağlantı bölgesine aittir.
Kablo yönlendirmesi ve kablo demeti ömrü
Eklem ekseninden geçen geniş bir delik, kabloların ve pnömatik hatların eklemin dışına dolanmak yerine doğrudan içinden geçmesini sağlar. Bu, paketleme sorununu ve güvenilirlik sorununu aynı anda çözer: eklem her hareket ettiğinde kıvrılan bir kablo demeti, gerçekleşmeyi bekleyen bir yorulma hasarıdır ve onu eksen boyunca burulmasız bir yoldan geçirmek bu hareketin büyük bölümünü ortadan kaldırır. Bunun bedeli kütledir ve genellikle daha uzun bir gövdedir; her ikisinin maliyeti de yukarı akıştaki eklemler tarafından karşılanır.
Üretici, içi boş milli modülü 40 kg'a kadar kademeli olarak artan yükler ve tam 360° dönüş altında doğruluyor. Kısa olmasına rağmen bu, 222 Nm tepe değerinin gerçek bir kol üzerinde nasıl davrandığına dair en doğrudan yayımlanmış kanıttır.
ToBMS video sayfasıYouTube'da izlemeRobotik aktüatörler nerelerde kullanılır
ToBMS'de bu modüller oldukça tutarlı bir uygulama kümesi içinde görünüyor ve hangi teknik özelliğin belirleyici olacağını uygulama belirliyor.
Bacaklı makineler ve mobil platformlar
İnsansı robotlar, dört ayaklı robotlar ve AGV'ler eklemleri dinamik olarak yükler. Darbe toleransı, tepe tork ve tork-ağırlık oranı burada belirleyicidir; yerçekimine karşı sürekli görev, termal davranışı birinci dereceden bir kısıt hâline getirir.
Manipülatörler ve insan etkileşimli cihazlar
İşbirlikçi robot kollar, dış iskeletler, eklem modülleri ve rehabilitasyon robotları akıcılıkla ayakta kalır: boşluk, enkoder kalitesi ve düşük hız kontrolü, birkaç newton-metre fazladan torktan daha önemlidir.
Seçim kontrol listesi
Robotik aktüatörler genellikle bir kez belirlenir ve yıllarca tasarımda kalır; bu nedenle aşağıdaki kontroller bir model malzeme listesine girmeden önce yapılmalıdır.
Görev ve tork
- Kol uzunluğu ve dinamik etkiler dâhil eklemdeki en kötü durum torku hesaplanmalı, ardından tepe torka karşı marj bırakılarak karşılaştırılmalı ve çıkış kademesinin hangi darbe veya şoku atlatabildiği üreticiden doğrulanmalıdır.
- Olağan görev çevrimi için sürekli tork tahmin edilmeli ve belirtilen ortam ile montaj koşulundaki anma torkla karşılaştırılmalıdır; çünkü belirleyici olan mekanik değil termal sınırdır.
- Hız gereksinimi, modeller karşılaştırılmadan önce çıkış rpm'i olarak ifade edilmelidir; bu, adayları hızla eler.
Mekanik ve entegrasyon
- Eklemin geri sürülebilir olması gerekip gerekmediğine karar verilmelidir. Gerekiyorsa düşük oranlı modüller kısa listeye alınmalı ve davranış yalnızca orana bakılarak değil, dişli kutusu sürtünme özellikleri ile kontrol modu üzerinden doğrulanmalıdır.
- Eksen için bir boşluk bütçesi belirlenmelidir - özellikle konum açısından kritik veya insan etkileşimli eklemlerde - ve üreticinin değeri karşılaştırmadan önce arkmin veya dereceye dönüştürülmelidir.
- Uçtaki kütleler toplanmalı ve kullanılan tork-ağırlık temeli (anma veya tepe) kontrol edilmelidir. Bilekte sağlanan 300 g tasarruf, kalçada sağlanan aynı tasarruftan daha değerlidir.
- Eklemin kablo geçişine ihtiyaç duyup duymadığı kontrol edilmelidir. İhtiyaç varsa içi boş mil isteğe bağlı değildir.
- Mekanik tasarım donmadan önce montaj düzeni, konnektör konumu ve kablo yönlendirmesi gözden geçirilmelidir.
Kontrol, geri bildirim ve iletişim
- Enkoder yapılandırmasının uygulamanın gerektirdiği doğruluk ve yinelenebilirliğe uyduğu ve arayüzün kullanılan yığının desteklediği kontrol modlarını desteklediği doğrulanmalıdır.
- Sürücünün gerilim aralığı robotun veri yoluna, anma ve tepe akım değerleri de güç dağıtımının sağlayabileceği değerlere karşı doğrulanmalıdır.
Sık sorulan sorular
SRobotik aktüatör ile fırçasız motor arasındaki fark nedir?
Fırçasız motor milde tork üretir ve bir eklem olarak çalışabilmesi için harici bir redüktöre, enkodere ve sürücü elektroniğine ihtiyaç duyar. Robotik aktüatör bu parçaları tek bir gövdede birleştirir; fabrikada sızdırmaz hâle getirilmiş ve kalibre edilmiştir, dolayısıyla çıkış kontrol edilebilir döner bir eksendir. Bu, mühendislik emeğini mekanik entegrasyondan yazılıma kaydırır: modül monte edilir, sınırlar tanımlanır ve kontrol döngüsü ayarlanır. Robotik aktüatörler kategorisi entegre modülleri barındırır; yalnızca motorun satın alınıp redüktörün kurum içinde tasarlandığı durumlarda eşdeğer başlangıç noktası çerçevesiz tork motorlarıdır.
S6:1, 10:1, 48:1 ve 64:1 oranlı aktüatörler arasında seçim nasıl yapılır?
Motordan ileriye doğru değil, eklem gereksiniminden geriye doğru çalışılmalıdır. İndirgeme oranı, belirli bir motor hızı için çıkış hızını belirler ve torku çarpar; bu nedenle gerekli çıkış torku ile hız çifti genellikle adayları bir veya iki orana indirger. Ardından ikincil etkiler tartılmalıdır: düşük oranlar genellikle daha geri sürülebilirdir, yüksek oranlar kilogram başına daha fazla tork verir ancak daha fazla dişli kademesi ve dolayısıyla daha fazla boşluk ekler. Oran, bir eklemin davranışına katkıda bulunan etkenlerden yalnızca biridir - dişli kutusu tasarımı, sürtünme, verim, motor tork sabiti, kontrol stratejisi ve yükün hepsi rol oynar.
STepe tork sürekli olarak kullanılabilir mi?
Hayır. Tepe tork, üreticinin tanımlı çalışma koşullarında belirttiği maksimum çıkış torkudur; genellikle kısa süreler içindir ve çoğunlukla mekanik dayanım değil sargı ile mıknatıs sıcaklığı tarafından sınırlanır. Sürekli görev, aktüatörün belirtilen ortam sıcaklığı ve montaj koşulundaki termal sınırları içinde anma torka göre boyutlandırılmalıdır. Tepe tork; ivmeleri, geçici durumları ve kısa darbe olaylarını kontrol etmek için doğru değerdir - sabit yük tutma için değil ve modülün mekanik hasar sınırının yerine geçecek bir değer de değildir.
SBoşluk nedir ve bir robot ekleminde ne kadar önemlidir?
Boşluk, eklem yön değiştirdiğinde çıkışta kaybolan harekettir - yani çıkış yeniden hareket etmeye başlayana kadar motorun döndüğü miktar. Dişli kademeleri boyunca biriktiği için yüksek oranlı çok kademeli planet redüktörler düşük oranlı ünitelere kıyasla daha fazla boşluk gösterir. En çok, konum yinelenebilirliğinin kritik olduğu yerlerde önemlidir: temas görevleri yapan robot kollar, duruşunu koruyan insansı bacaklar ve bir uzvu hareket ettiren rehabilitasyon cihazları. Değerler karşılaştırılırken önce birimler aynı hâle getirilmeli (1° = 60 arkmin) ve üreticiye bu değerin çıkış miline mi ait olduğu, yüklü mü yüksüz mü ölçüldüğü ve yeni ünite mi alıştırma sonrası mı olduğu sorulmalıdır.
SÇift enkoder gerekli midir?
Her zaman değil; ancak gerekliliği en çok yavaş hareket eden ve konumunu hassas biçimde koruması gereken eklemlerde ortaya çıkar. Çıkış milindeki bir enkoder eklem açısını bildirir; motor tarafındaki enkoder ise akıcı komütasyon için gereken rotor konumunu sağlar. AK70-10 KV100 yalnızca motor tarafında tek bir enkoder taşır, dolayısıyla eklem açısı 10:1 kademeden türetilir; açının doğrudan ölçülmesi gerektiğinde genellikle çıkış tarafına bir sensör eklenir.
Sİçi boş milli bir aktüatör hangi durumda fazladan kütleye değer?
Kabloların, hortumların veya eksenden geçen bir mekanizmanın eklemin çevresinden değil içinden geçmesi gerektiğinde. Eksen boyunca açılan bir delik, eklem dışındaki kablo demeti halkasını ve beraberindeki bükülme yorulmasını ortadan kaldırır; bu, paketleme kazancı kadar güvenilirlik kazancıdır. Ödün verilen şey kütle ve gövde ölçüsüdür: AKH70-48 V1.0 1396 g ağırlıkta 222 Nm tepe tork taşır; bu nedenle kazancın, fazladan gramların yukarı akıştaki eklemlere maliyetiyle karşılaştırılması gerekir.
SBu aktüatörler hangi kontrol arayüzlerini ve modlarını destekler?
Bu kategoride listelenen modeller alan yönelimli kontrol ile servo tarzı konum ve hız modlarını, ayrıca MIT tarzı empedans kontrolünü kullanır; bunlar modele bağlı olarak UART veya CAN üzerinden sunulur - örneğin AK70-10 her ikisini de listeler. Modlar, denetleyiciden bekledikleri açısından farklılaştığı için mekanik tasarım dondurulmadan önce mod desteği, güncelleme hızı ve konnektör tipi yığının kalanıyla karşılaştırılarak doğrulanmalıdır.
Resmî kaynaklar
CubeMars, aktüatör yelpazesini kapsayan eksiksiz bir ürün dokümantasyonu yayımlıyor; her modelin tam teknik özelliklerini, çizimini ve kontrol dokümantasyonunu içeren resmî bir ürün sayfası var - örneğin AK70-10 ürün sayfası ve AKH70-48 ürün sayfası. Teknik özellikler, çizimler, boşluk değerleri ve ürün yazılımı için birincil kaynak üreticidir; ToBMS ise keşif katmanını aranabilir ve karşılaştırılabilir tutar.
Sonraki adımlar
Araştırmak yerine adayları daraltmak amaçlanıyorsa platformdaki üç araç sırayla işi görür. Tüm modelleri ve teknik özellikleri yan yana görmek için Robotik aktüatörler kategorisi incelenebilir; Seçim ile tork, gerilim ve kütleye göre filtreleme yapılabilir, ardından adaylar Ürün karşılaştırma alanına yerleştirilebilir. Bir eklemin tasarım gereği sert değil uyumlu olması gerekiyorsa doğal sonraki durak Yarı doğrudan tahrik aktüatörleri kategorisidir.
Kısa özet: tepe tork en kötü duruma, anma tork termal sınırlar içindeki görev çevrimine, oran ve boşluk eklemin ihtiyaç duyduğu davranışa, kütle ise eklemin kinematik zincirdeki konumuna göre eşleştirilmelidir. Geri kalan her şey - konnektörler, ürün yazılımı modları, delik çapı - bu dört kararın aşağısında yer alır.