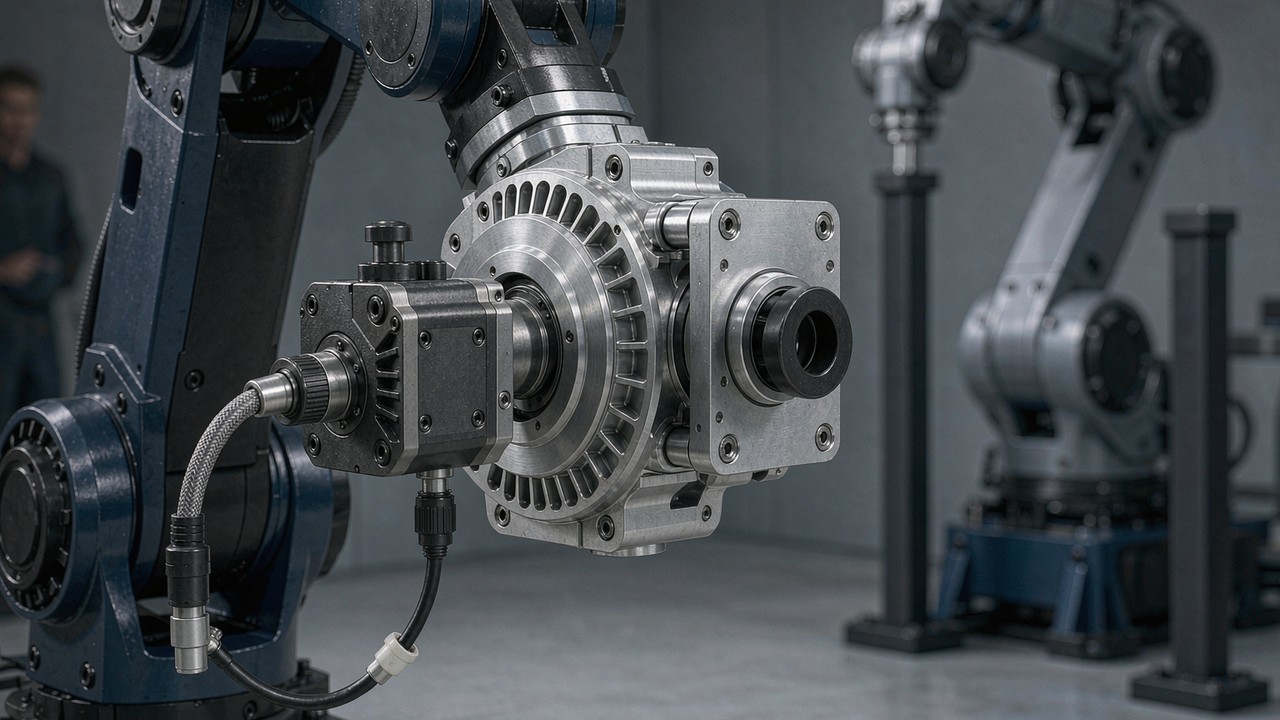
रोबोट की क्षमता को जितना जोड़ निर्धारित करता है, उतना अन्य कोई घटक शायद ही करता हो। यही तय करता है कि आउटपुट पर कितना टॉर्क उपलब्ध होगा, कोई अंग कितनी तेज़ी से चलेगा, आर्म के सिरे पर कितना द्रव्यमान लटकेगा, तथा जब कोई बाहरी बल उसके विरुद्ध धकेले तो मशीन कैसा व्यवहार करेगी। ह्यूमनॉइड पैर, सहयोगी आर्म, एक्सोस्केलेटन, चौपाया अथवा पहियेदार प्लेटफ़ॉर्म बनाने वाली टीमों का निर्णय सामान्यतः एक ही उत्पाद श्रेणी पर आता है: एकीकृत रोबोटिक एक्चुएटर, जिनमें ब्रशलेस DC मोटर, प्लैनेटरी रिड्यूसर, फ़ीडबैक इलेक्ट्रॉनिक्स और ड्राइवर एक ही सीलबंद इकाई के रूप में आते हैं।
यह मार्गदर्शिका बताती है कि ये मॉड्यूल किस प्रकार बनाए जाते हैं, कौन-से विनिर्देश वास्तव में डिज़ाइन निर्णय बदलते हैं, तथा ToBMS की रोबोटिक एक्चुएटर श्रेणी में वर्तमान में सूचीबद्ध इनमें से 5 मॉडल किस प्रकार तुलनीय हैं। नीचे दिया प्रत्येक आंकड़ा ToBMS उत्पाद डेटा अथवा निर्माता द्वारा प्रकाशित विनिर्देश से लिया गया है - कोई भी अनुमानित नहीं है।
त्वरित उत्तर
रोबोटिक एक्चुएटर एक एकीकृत ड्राइव मॉड्यूल है, जो BLDC मोटर, गियरबॉक्स, एन्कोडर तथा मोटर नियंत्रण इलेक्ट्रॉनिक्स को एक ही हाउसिंग में समेकित करता है, जिससे आउटपुट किसी नंगी मोटर शाफ़्ट के बजाय टॉर्क-नियंत्रित घूर्णी जोड़ होता है। चयन सामान्यतः चार प्रश्नों पर आकर ठहरता है: सबसे कठिन स्थिति में जोड़ को कितना टॉर्क देना होगा, वह सतत रूप से कितना संभाल सकता है, अनुप्रयोग को कितनी बैकड्राइवेबिलिटी अथवा दृढ़ता चाहिए, तथा ऊपरी जोड़ कितना द्रव्यमान वहन कर सकते हैं।
एकीकृत रोबोटिक एक्चुएटर के भीतर क्या होता है
एकीकृत मॉड्यूल का मूल्य केवल मोटर नहीं है। मूल्य यह है कि चार उपतंत्र पहले से मेल खाए, अंशांकित और एक साथ सील किए जा चुके होते हैं, और एकीकरण का कार्य यांत्रिक डिज़ाइन से हटकर सॉफ़्टवेयर की ओर चला जाता है।
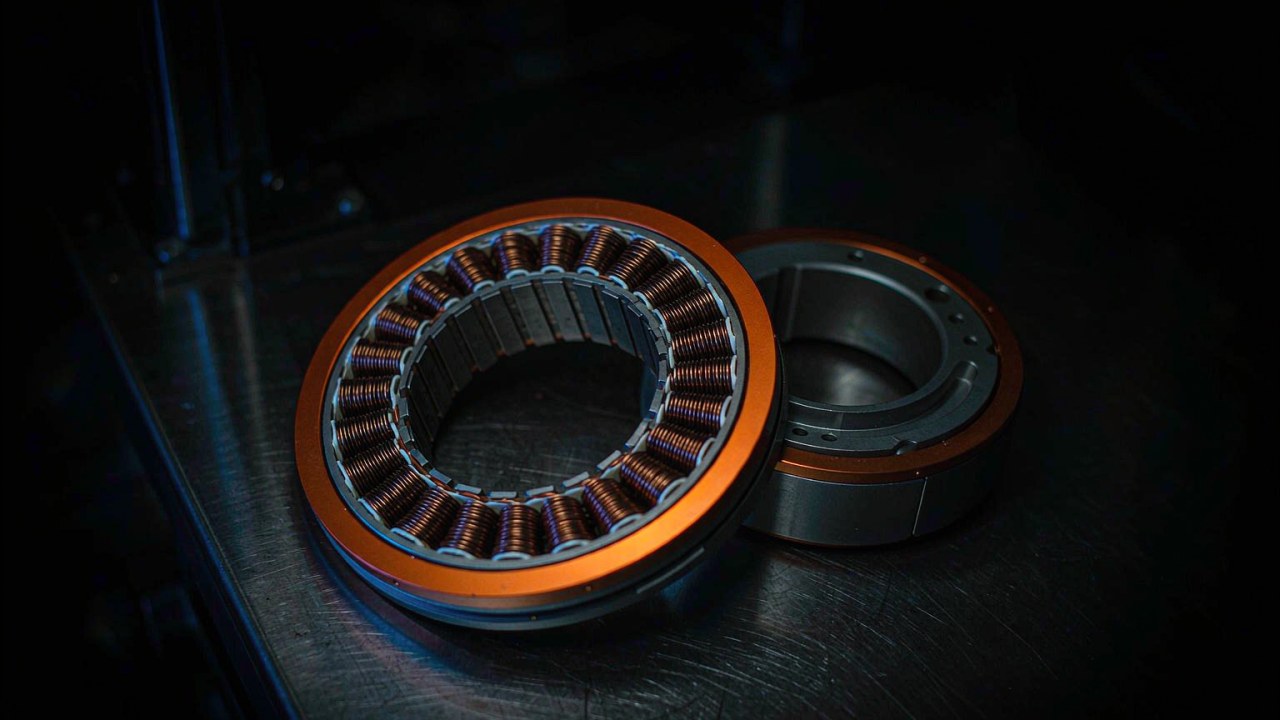
ब्रशलेस मोटर और रोटर डिज़ाइन
इस श्रेणी के मॉडल 14 से 21 पोल युग्मों वाली स्थायी-चुंबक BLDC मोटरों का उपयोग करते हैं, जो उच्चतम गति के बजाय टॉर्क घनत्व के लिए आकारित हैं। सामान्यतः अधिक पोल संख्या प्रति एम्पियर अधिक टॉर्क तथा कम गति पर सहज गति उत्पन्न करती है, किंतु किसी दी गई गति पर विद्युत आवृत्ति बढ़ जाती है। KV (गति स्थिरांक) सबसे अधिक तुलना किया जाने वाला मान है, परंतु यह केवल मोटर के गति-टॉर्क संतुलन का वर्णन करता है - यह गियरबॉक्स, एन्कोडर अथवा जोड़ पर प्राप्त होने वाले टॉर्क के बारे में कुछ नहीं बताता।
न्यूनीकरण चरण
प्लैनेटरी रिड्यूसर मोटर टॉर्क को गुणा करता है और आउटपुट गति को विभाजित करता है। नीचे दी गई श्रृंखला में अनुपात 6:1 से 64:1 तक हैं, और यह एक ही संख्या किसी जोड़ के स्वरूप को किसी अन्य विनिर्देश से अधिक निर्धारित करती है। बहु-चरणीय प्लैनेटरी ट्रेनें बैकलैश भी लाती हैं, जिस पर अलग से चर्चा की गई है क्योंकि उच्च-अनुपात मॉड्यूलों में यह स्वयं एक डिज़ाइन बाध्यता बन जाता है।
फ़ीडबैक: एन्कोडर और उनका मापन
ये मॉड्यूल चुंबकीय एन्कोडर का उपयोग करते हैं, जो या तो आउटपुट शाफ़्ट पर होते हैं अथवा मोटर और आउटपुट, दोनों शाफ़्टों पर। एकल आउटपुट एन्कोडर नियंत्रक को बताता है कि जोड़ कहाँ है; दोहरी व्यवस्था मोटर पक्ष को वह स्थिति-सूचना भी देती है जो सहज कम्युटेशन के लिए आवश्यक है। यह अंतर कम गति पर सामने आता है, और अनेक रोबोटिक जोड़ ठीक वहीं कार्य करते हैं।
ड्राइवर, नियंत्रण मोड और इंटरफ़ेस
फ़ील्ड-ओरिएंटेड कंट्रोल (FOC) इलेक्ट्रॉनिक्स हाउसिंग के भीतर ही बने होते हैं। सूचीबद्ध मॉडल मॉडल के अनुसार UART अथवा CAN पर सर्वो-शैली का स्थिति/वेग नियंत्रण तथा MIT-शैली का इम्पीडेंस नियंत्रण उपलब्ध कराते हैं। इसलिए एकीकरण का अर्थ है मॉड्यूल को माउंट करना, सीमाएँ निर्धारित करना, नियंत्रण लूप ट्यून करना, और जोड़ को टॉर्क अथवा स्थिति अक्ष के रूप में संभालना।
वे विनिर्देश जो वास्तव में चयन तय करते हैं
डेटाशीट घनी होती हैं, और किसी दिए गए रोबोट के लिए हर पंक्ति का महत्व समान नहीं होता। निम्नलिखित वे हैं जो परिणाम सबसे अधिक बार बदलते हैं।
टॉर्क: शिखर, रेटेड और उनका वास्तविक अर्थ
शिखर टॉर्क वह अधिकतम आउटपुट टॉर्क दर्शाता है जिसे निर्माता निर्धारित परिचालन स्थितियों में निर्दिष्ट करता है - सामान्यतः यह अल्पकालिक सीमा होती है, जो यांत्रिक सामर्थ्य के बजाय ताम्र हानियों और चुंबक तापमान से तय होती है। यह क्षणिक भार, त्वरण शिखरों तथा आघात घटनाओं की जाँच के लिए उपयोगी है, परंतु यह रिड्यूसर अथवा आउटपुट बेयरिंग की यांत्रिक विफलता सीमा नहीं है; यदि किसी जोड़ को आघात सहना है, तो इसकी पुष्टि निर्माता से अलग से करनी होगी।
रेटेड टॉर्क सतत मान है: निर्दिष्ट परिवेश तथा माउंटिंग स्थिति में मॉड्यूल अपनी तापीय सीमाओं के भीतर कितना टॉर्क संभाल सकता है। जोड़ का आकार केवल शिखर टॉर्क के आधार पर तय करना ही सबसे सामान्य कारण है जिससे सामान्य कार्यभार में भी मॉड्यूल गर्म चलने लगता है। कार्य-चक्र, माउंटिंग सतह तथा वायुप्रवाह - ये सब यह बदल देते हैं कि वास्तविक सतत सीमा कहाँ पड़ेगी, इसलिए प्रकाशित मान प्रारंभिक बिंदु है, कोई गारंटी नहीं।
न्यूनीकरण अनुपात, बैकड्राइवेबिलिटी और बैकलैश
कम न्यूनीकरण अनुपात सामान्यतः बैकड्राइवेबिलिटी और टॉर्क पारदर्शिता को बेहतर करते हैं, क्योंकि रोटर और भार के बीच कम गियर घर्षण तथा कम परावर्तित जड़त्व रहता है। अधिक अनुपात सामान्यतः उसी मोटर के लिए आउटपुट टॉर्क बढ़ाते हैं और प्रभावी बैकड्राइवेबिलिटी घटाते हैं। इनमें से कोई भी संबंध कठोर नियम नहीं है: किसी जोड़ का वास्तविक व्यवहार गियरबॉक्स डिज़ाइन, घर्षण, बैकलैश, संचरण दक्षता, मोटर टॉर्क स्थिरांक, नियंत्रण रणनीति तथा स्वयं भार पर निर्भर करता है। कठोर नियंत्रक के माध्यम से भारी जड़त्व चलाने वाला कम-अनुपात मॉड्यूल भी अकड़नभरा लग सकता है, और सावधान टॉर्क नियंत्रण वाला उच्च-अनुपात मॉड्यूल अपने अनुपात से कहीं अधिक लचीला महसूस हो सकता है।
बैकलैश की जाँच अलग से करनी चाहिए। यह घूर्णन की दिशा बदलने पर आउटपुट पर होने वाली खोई गति है - अर्थात मोटर कितना घूम जाती है जबकि आउटपुट अभी चलना शुरू नहीं करता। बहु-चरणीय प्लैनेटरी रिड्यूसरों में यह चरणों में जुड़ता जाता है और सीधे प्रभावित करता है कि स्थिति आदेश कितना दोहराने योग्य है। मुद्रा बनाए रखने वाले ह्यूमनॉइड पैर, इंसर्शन कार्य करने वाले सहयोगी आर्म अथवा रोगी के अंग को हिलाने वाले पुनर्वास उपकरण में बैकलैश ही वह विनिर्देश होता है जो तय करता है कि मॉड्यूल स्वीकार्य है या नहीं - कुछ प्रतिशत अतिरिक्त टॉर्क से कहीं अधिक। दो व्यावहारिक बातें: मान arcmin अथवा अंशों में दिए जाते हैं, इसलिए तुलना से पहले उन्हें एक ही इकाई में लाना चाहिए (1° = 60 arcmin); तथा यह पूछना चाहिए कि संख्या आउटपुट शाफ़्ट की है या नहीं, बिना भार अथवा भार के साथ मापी गई है, और रन-इन से पहले या बाद की है।
आपूर्ति वोल्टेज, धारा और तापीय सीमाएँ
यहाँ अधिकांश मॉड्यूल 24 V अथवा 48 V स्वीकार करते हैं और प्रत्येक के लिए अलग गति तथा धारा मान प्रकाशित करते हैं, इसलिए रोबोट की बैटरी संरचना के अनुसार एक ही एक्चुएटर काफ़ी भिन्न व्यवहार कर सकता है। रेटेड और शिखर धारा, तथा रेटेड शक्ति का मान बताते हैं कि ड्राइवर और पावर वितरण को क्या आपूर्ति करनी होगी। ऊपर दी गई दोनों टॉर्क सीमाएँ अंततः धारा और ऊष्मा तक जाकर मिलती हैं, इसीलिए तापीय व्यवहार ही वह बाध्यता है जो वास्तविक कार्यभार तय करती है।
आउटपुट गति
रेटेड और नो-लोड गति जोड़ के आउटपुट पर, न्यूनीकरण के बाद बताई जाती हैं। 24 V पर 23 rpm पर रेटेड 64:1 मॉड्यूल एक स्थिति-निर्धारण जोड़ है, चाल वाला जोड़ नहीं। जब आवश्यकता कोणीय वेग के रूप में दी गई हो, तो मॉडलों की तुलना से पहले उसे आउटपुट rpm में बदलें - यही आधी श्रेणी को तुरंत हटाने का सबसे तेज़ तरीका है।
द्रव्यमान, जड़त्व और टॉर्क-से-भार
रोबोट पर द्रव्यमान का महत्व दो बार पड़ता है: इसे ऊपर के प्रत्येक जोड़ को वहन करना होता है, और यह वह जड़त्व भी जोड़ता है जिसे जोड़ को स्वयं त्वरित करना पड़ता है। किसी दूरस्थ जोड़ पर 190 g बनाम 1.4 kg पूरे ड्राइवट्रेन का आकार-निर्धारण बदल देता है।
टॉर्क-से-भार तभी अर्थपूर्ण होता है जब टॉर्क का आधार बताया गया हो। किसी मॉड्यूल का शिखर Nm/kg और रेटेड Nm/kg तीन गुना तक भिन्न हो सकता है, और शिखर टॉर्क के आधार पर दिया आंकड़ा सतत क्षमता के बारे में बहुत कम बताता है। समान की समान से तुलना ही इस संख्या को उपयोगी बनाती है।
एन्कोडर, इंटरफ़ेस और नियंत्रण मोड
एन्कोडर विन्यास तय करता है कि जोड़ को टॉर्क, स्थिति और वेग में निर्देशित किया जा सकता है या नहीं, तथा वह कितनी सटीकता से मुद्रा बनाए रख सकता है; इंटरफ़ेस तय करता है कि नियंत्रक उससे संवाद कर सकता है या नहीं। यांत्रिक डिज़ाइन अंतिम रूप लेने से पहले सर्वो बनाम MIT मोड समर्थन, अद्यतन दर तथा केबल कनेक्टर प्रकार की जाँच शेष स्टैक के अनुसार कर लें।
तुलना: पाँच रोबोटिक एक्चुएटर
यह तालिका रोबोटिक एक्चुएटर श्रेणी में वर्तमान में सूचीबद्ध इनमें से 5 एकीकृत जोड़ मॉड्यूलों को कवर करती है, जिन्हें सबसे हल्के से सबसे भारी के क्रम में रखा गया है। टॉर्क मान निर्माता द्वारा प्रकाशित हैं; बैकलैश सूचीबद्ध नहीं है क्योंकि इन मॉडलों के लिए उपलब्ध मान पूरी श्रेणी में एक ही इकाई में नहीं हैं।
| मॉडल | रेटेड वोल्टेज | रेटेड टॉर्क | पीक टॉर्क | न्यूनीकरण अनुपात | वजन | आयाम |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 1.3 Nm | 4.1 Nm | 10:1 | 190 g | Ø53 × 40.2 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 380 g | Ø79 × 43 mm |
| AK70-10 KV100 | 24/48 V | 8.3 Nm | 24.8 Nm | 10:1 | 621 g | Ø89 × 50.25 mm |
| AK80-64 KV80 | 24/48 V | 48 Nm | 120 Nm | 64:1 | 850 g | Ø98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48 V | 74 Nm | 222 Nm | 48:1 | 1396 g | Ø90 × 81.5 mm |
रेटेड और शिखर टॉर्क निर्माता द्वारा प्रकाशित। आयाम निर्माता की डेटाशीट में दर्ज बाहरी व्यास और लंबाई दर्शाता है।
इस समूह में शिखर टॉर्क लगभग पचास गुना तक फैला है, 4.1 Nm से 222 Nm तक, इसलिए ये मॉड्यूल परस्पर विनिमेय पुर्ज़े नहीं हैं। इसके विपरीत द्रव्यमान का फैलाव केवल लगभग सात गुना है। रुचिकर अभियांत्रिकी ठीक इसी अंतराल में बैठती है।
समान आधार पर दोनों छोरों को देखें: 190 g पर AK40-10 सतत रूप से 6.8 Nm/kg तथा शिखर पर 21.6 Nm/kg देता है, जबकि 1396 g का AKH70-48 53 Nm/kg रेटेड तथा 159 Nm/kg शिखर तक पहुँचता है - लगभग आठ गुना सतत घनत्व। परंतु घनत्व ही पूरी कहानी नहीं है। AK80-64, 850 g पर 141 Nm/kg शिखर देता है, जो AKH70-48 के 159 Nm/kg के निकट है और फिर भी 546 g हल्का है; हॉलो-शाफ़्ट मॉड्यूल का अतिरिक्त टॉर्क उस द्रव्यमान के योग्य है या नहीं, यह पूरी तरह इस पर निर्भर है कि जोड़ को केबल पास-थ्रू चाहिए या नहीं और वह काइनेमेटिक श्रृंखला में कहाँ स्थित है।
इस परास को किसी मशीन पर मैप करने पर सामान्यतः निम्नलिखित चित्र बनता है, हालाँकि सीमा-रेखा के मामले लीवर आर्म, कार्य-चक्र तथा अनुप्रयोग की आवश्यक दृढ़ता पर बहुत अधिक निर्भर करते हैं:
| जोड़ की स्थिति | सामान्यतः क्या निर्णायक होता है | विचार योग्य मॉड्यूल |
|---|---|---|
| कलाई, हाथ, छोटा मैनिपुलेटर | दूरस्थ द्रव्यमान - प्रत्येक ग्राम को ऊपर का प्रत्येक जोड़ वहन करता है | AK40-10 V3.0 (190 g), AK60-6 V3.0 (380 g) |
| कोहनी, अग्रबाहु, हल्का पैर जोड़ | गति, टॉर्क तथा एन्कोडर गुणवत्ता का संतुलन | AK70-10 KV100 (621 g, 14-बिट मैग्नेटिक एन्कोडर) |
| घुटना, कूल्हा, भार-धारण अक्ष | गुरुत्व के विरुद्ध सतत टॉर्क; कम आउटपुट गति स्वीकार्य है | AK80-64 KV80 (64:1, 120 Nm शिखर) |
| कूल्हा, भारी लिंक, केबल-रूटेड जोड़ | उच्च आउटपुट टॉर्क तथा हार्नेस रूटिंग के लिए खोखला बोर | AKH70-48 V1.0 (222 Nm शिखर, हॉलो शाफ़्ट) |
हल्के जोड़: AK40-10 V3.0 और AK60-6 V3.0
इस परास का छोटा छोर कलाई, अग्रबाहु तथा हल्के मैनिपुलेटर जोड़ों को कवर करता है, जहाँ दूरस्थ छोर पर द्रव्यमान बचाने का लाभ हर ऊपरी जोड़ में मिलता है।
AK40-10 V3.0 KV170: इस परास का 190 g छोर
AK40-10 V3.0 KV170 इस समूह का सबसे हल्का मॉड्यूल है: 190 g, 10:1 चरण, 24 V पर 4.1 Nm शिखर तथा 1.3 Nm रेटेड टॉर्क, 370 rpm रेटेड आउटपुट तथा Ø53 × 40.2 mm आयाम। इसका ToBMS उत्पाद अवलोकन इसे निपुण रोबोटिक आर्म तथा छोटे जोड़ मॉड्यूल के लिए बना अति-हल्का मॉड्यूल बताता है, और इसे 2026 लॉन्च तिथि वाले नए उत्पाद के रूप में चिह्नित किया गया है। रेटेड शक्ति 50 W है, रेटेड धारा 2.7 A तथा शिखर धारा 7.3 A, जिससे ड्राइवर और केबल की आवश्यकताएँ सीमित रहती हैं - जो तब उपयोगी है जब हार्नेस को स्वयं छोटे जोड़ से गुज़रना हो।
निर्माता AK40-10, AK45-10 तथा AK45-36 को समझाता है और दिखाता है कि मोटर, प्लैनेटरी गियरबॉक्स और अंतर्निहित ड्राइवर को एक ही प्लग-एंड-प्ले मॉड्यूल में कैसे समाहित किया जाता है। यह इस प्रश्न का सबसे स्पष्ट संक्षिप्त दृश्य उत्तर है कि संक्षिप्त जोड़ मॉड्यूल नंगी मोटर और बाहरी ड्राइव से किस प्रकार भिन्न है।
ToBMS वीडियो पृष्ठYouTube पर देखेंAK60-6 V3.0 KV80: कम अनुपात, तेज़ आउटपुट
AK60-6 V3.0 KV80 एक कदम ऊपर है: 380 g, 6:1 चरण तथा 9 Nm शिखर / 3 Nm रेटेड टॉर्क। 24 V पर यह 233 rpm तथा 320 rpm नो-लोड पर रेटेड है, जो 48 V पर बढ़कर 490 और 640 rpm हो जाती है, तथा रेटेड शक्ति 74 W है। इसका ToBMS अवलोकन एकीकृत ब्रशलेस मोटर, प्लैनेटरी रिड्यूसर, एन्कोडर तथा ड्राइव तंत्र का उल्लेख करता है और सर्वो तथा MIT, दोनों नियंत्रण मोडों के समर्थन की सूची देता है। चूँकि इस तुलना में अनुपात सबसे कम यही है, सामान्यतः यह दोनों हल्के मॉड्यूलों में अधिक बैकड्राइवेबल विकल्प है - हालाँकि जैसा पहले कहा गया, इस पारदर्शिता का कितना भाग संचालक तक पहुँचता है, यह गियरबॉक्स घर्षण, नियंत्रण मोड तथा भार पर निर्भर करता है।
SuRover टीम AK60-6 और AK10-9 मॉड्यूलों पर चार-पहिया स्टीयरिंग, बिंदु घूर्णन तथा संकीर्ण त्रिज्या में नेविगेशन चलाती है। यह इस समूह की वह एकमात्र क्लिप है जिसमें AK श्रृंखला का मॉड्यूल बेंच प्रदर्शन के बजाय सतत मोबाइल कार्यभार में दिखता है, जो इसे कार्य-चक्र संबंधी प्रश्नों के लिए उपयोगी संदर्भ बनाता है।
ToBMS वीडियो पृष्ठYouTube पर देखें14-बिट फ़ीडबैक वाली मध्य श्रेणी: AK70-10 KV100
621 g भार तथा 8.3 Nm रेटेड और 24.8 Nm शिखर टॉर्क के साथ AK70-10 KV100 इस परास के मध्य में स्थित है और एक्सोस्केलेटन तथा चौपाया कार्यों के लिए सर्वाधिक उद्धृत किया जाने वाला मॉड्यूल है। रेटेड शक्ति 230 W है, रेटेड धारा 7.2 A तथा शिखर धारा 23.2 A, आउटपुट गति 24 V पर 148 rpm अथवा 48 V पर 310 rpm है, और Ø89 × 50.25 mm का शरीर 21 पोल युग्म वहन करता है।
एक एन्कोडर का क्या अर्थ है
CubeMars ने AK70-10 KV100 में केवल एक एन्कोडर निर्दिष्ट किया है: 10:1 planetary स्टेज के मोटर पक्ष पर 14-बिट मैग्नेटिक एन्कोडर, साथ ही UART और CAN इंटरफ़ेस। यह रोटर स्थिति पढ़ता है, इसलिए नियंत्रक 10:1 अनुपात से जोड़ का कोण निकालता है और स्टेज के 0.2° बैकलैश को अपनाता है। आउटपुट शाफ़्ट पर एन्कोडर, जो AK70-10 में नहीं है, जोड़ का कोण सीधे बताता; यह व्यवस्था उन जोड़ों के लिए चुनी जाती है जो धीरे चलते हैं और जिन्हें स्थिति सटीक रूप से बनाए रखनी होती है।
पहली बार उपयोग करने वाला AK70-10 खोलता है, उसका सेटअप करता है और उसे एक acrobot में काम पर लगाता है। डेटाशीट शायद ही बताती हैं कि कमीशनिंग में वास्तव में कितना समय और कौन-से उपकरण लगते हैं; यह समीक्षा यह दिखाती है, जिससे मॉड्यूल को निर्माण समय-सारणी में डालने से पहले यह उपयोगी बन जाती है।
ToBMS वीडियो पृष्ठYouTube पर देखेंउच्च-अनुपात जोड़: AK80-64 KV80
इसके विपरीत दृष्टिकोण के साथ आता है AK80-64 KV80। 64:1 रिड्यूसर 98 mm, 850 g के शरीर को 48 Nm सतत तथा 120 Nm शिखर पर रेटेड मॉड्यूल बना देता है, जो 24 V पर 23 rpm अथवा 48 V पर 48 rpm पर घूमता है, तथा रेटेड शक्ति 220 W है (रेटेड धारा 7 A / शिखर धारा 19 A)।
64:1 जोड़ का व्यवहार क्यों बदल देता है
अधिक न्यूनीकरण अनुपात सामान्यतः उसी मोटर के लिए आउटपुट टॉर्क बढ़ाता है और प्रभावी बैकड्राइवेबिलिटी घटाता है, और 64:1 पर यह प्रभाव स्पष्ट है: भार पर होने वाली बातों का बहुत कम भाग रोटर तक पहुँचता है, और घंटों तक बड़ी सतत धारा खींचे बिना गुरुत्व का सामना करने वाले कूल्हे अथवा घुटने के अक्ष में ठीक यही चाहिए भी। इसका यह भी अर्थ है कि सेटअप के दौरान जोड़ को हाथ से हिलाना संभव नहीं रहेगा, तथा अनुपात स्वयं केवल टॉर्क गुणक न रहकर परावर्तित अनुपालन सीमाओं का स्रोत बन जाएगा। अनुपात कई कारकों में से एक है - गियरबॉक्स डिज़ाइन, घर्षण, बैकलैश तथा नियंत्रण रणनीति, ये सब मिलकर तय करते हैं कि संचालन में जोड़ वास्तव में कितना दृढ़ महसूस होता है।
Université de Sherbrooke मांसपेशीय शोष पुनर्वास तंत्र में नियंत्रित स्ट्रेचिंग गतियाँ देने के लिए AK10-9 तथा AK80-64 मॉड्यूलों का उपयोग करता है। यह तब प्रासंगिक है जब जोड़ पर भार पेलोड नहीं बल्कि कोई व्यक्ति हो, जहाँ सहजता और स्थिति-सटीकता कच्चे टॉर्क से अधिक महत्वपूर्ण होती हैं।
ToBMS वीडियो पृष्ठYouTube पर देखेंहॉलो-शाफ़्ट एक्चुएटर: AKH70-48 V1.0 KV41
हॉलो-शाफ़्ट मॉड्यूल उस यांत्रिक समस्या का समाधान करते हैं जो रोबोट में कुछ ही स्वतंत्रता-कोटि होते ही सामने आ जाती है: केबल रूटिंग। AKH70-48 V1.0 KV41 48 V पर 48:1 प्लैनेटरी चरण के माध्यम से 74 Nm रेटेड तथा 222 Nm शिखर टॉर्क देता है, जिसका आउटपुट 28 rpm (नो-लोड 35 rpm) पर रेटेड है और रेटेड धारा 6 A तथा शिखर धारा 18 A है। इसका ToBMS डेटा FOC ड्राइव तथा Ke 2.4 V/krpm बताता है। 1396 g पर यह पैर, कूल्हे तथा भारी-लिंक के क्षेत्र से संबंधित है।
केबल रूटिंग और हार्नेस आयु
जोड़ की अक्ष से गुज़रता बड़ा बोर वायरिंग और वायवीय लाइनों को जोड़ के बाहर लूप करने के बजाय सीधे उसके भीतर से जाने देता है। इससे पैकेजिंग और विश्वसनीयता, दोनों समस्याएँ एक साथ हल होती हैं: जो हार्नेस हर जोड़-गति पर मुड़ती है, वह थकान-विफलता की प्रतीक्षा में रहती है, और उसे अक्ष से गुज़रने वाले मरोड़-मुक्त पथ पर चलाने से यह गति अधिकांशतः समाप्त हो जाती है। इसका मूल्य द्रव्यमान तथा सामान्यतः लंबा आयाम है - और यह दोनों ऊपरी जोड़ों को चुकाने पड़ते हैं।
निर्माता हॉलो-शाफ़्ट मॉड्यूल को 40 kg तक क्रमशः बढ़ते भार तथा पूर्ण 360° घूर्णन के अंतर्गत सत्यापित करता है। संक्षिप्त होने के बावजूद यह सबसे सीधा प्रकाशित प्रमाण है कि 222 Nm शिखर रेटिंग वास्तविक लीवर आर्म पर कैसा व्यवहार करती है।
ToBMS वीडियो पृष्ठYouTube पर देखेंरोबोटिक एक्चुएटर कहाँ उपयोग होते हैं
ToBMS पर ये मॉड्यूल काफ़ी सुसंगत अनुप्रयोगों के समूह में दिखते हैं, और अनुप्रयोग ही तय करता है कि कौन-सा विनिर्देश निर्णायक होगा।
पैरों वाली मशीनें और मोबाइल प्लेटफ़ॉर्म
ह्यूमनॉइड रोबोट, क्वाड्रुपेड रोबोट तथा AGV जोड़ों पर गतिक भार डालते हैं। यहाँ आघात सहनशीलता, शिखर टॉर्क तथा टॉर्क-से-भार निर्णायक होते हैं, और गुरुत्व के विरुद्ध सतत कार्यभार तापीय व्यवहार को प्रथम-कोटि की बाध्यता बना देता है।
मैनिपुलेटर और मानव-अंतःक्रिया उपकरण
Cobot आर्म, एक्सोस्केलेटन, जॉइंट मॉड्यूल तथा पुनर्वास रोबोट सहजता पर ही टिकते या गिरते हैं: यहाँ बैकलैश, एन्कोडर गुणवत्ता तथा कम-गति नियंत्रण कुछ अतिरिक्त न्यूटन-मीटर से अधिक महत्वपूर्ण हैं।
चयन सूची
रोबोटिक एक्चुएटर सामान्यतः एक बार निर्धारित होते हैं और फिर वर्षों तक डिज़ाइन में बने रहते हैं, इसलिए किसी मॉडल को सामग्री सूची में शामिल करने से पहले ये जाँचें कर लेना उचित है।
कार्यभार और टॉर्क
- जोड़ पर लीवर आर्म तथा गतिक प्रभावों सहित सबसे कठिन स्थिति का टॉर्क निकालें, फिर उसे शिखर टॉर्क से मार्जिन सहित मिलाएँ - और निर्माता से पुष्ट करें कि आउटपुट चरण कितना आघात अथवा प्रभाव सहन कर सकता है।
- सामान्य कार्य-चक्र के लिए सतत टॉर्क का अनुमान लगाएँ और उसे अपने परिवेश तथा माउंटिंग स्थिति में रेटेड टॉर्क से मिलाएँ, क्योंकि वह यांत्रिक नहीं बल्कि तापीय सीमा है।
- मॉडलों की तुलना से पहले गति की आवश्यकता को आउटपुट rpm में व्यक्त करें; इससे उम्मीदवार शीघ्र छँट जाते हैं।
यांत्रिकी और एकीकरण
- तय करें कि जोड़ को बैकड्राइवेबल होना है या नहीं। यदि हाँ, तो कम-अनुपात मॉड्यूलों को सूचीबद्ध करें और उनका व्यवहार गियरबॉक्स घर्षण विशेषताओं तथा नियंत्रण मोड से पुष्ट करें, केवल अनुपात से नहीं।
- उस अक्ष के लिए बैकलैश बजट तय करें - विशेषतः स्थिति-महत्वपूर्ण अथवा मानव-अंतःक्रिया वाले जोड़ों के लिए - और तुलना से पहले निर्माता के मान को उसकी डेटाशीट से सत्यापित करें।
- दूरस्थ द्रव्यमान जोड़ें और जाँचें कि किस टॉर्क-से-भार आधार (रेटेड अथवा शिखर) का उपयोग किया जा रहा है। कलाई पर 300 g की बचत कूल्हे पर उतनी ही बचत से अधिक मूल्यवान है।
- जाँचें कि जोड़ को केबल पास-थ्रू चाहिए या नहीं। यदि चाहिए, तो हॉलो-शाफ़्ट वैकल्पिक नहीं है।
- यांत्रिक डिज़ाइन अंतिम रूप लेने से पहले माउंटिंग पैटर्न, कनेक्टर की स्थिति तथा केबल रूटिंग की समीक्षा करें।
नियंत्रण, फ़ीडबैक और संचार
- पुष्ट करें कि एन्कोडर विन्यास अनुप्रयोग की अपेक्षित सटीकता और दोहराने योग्यता से मेल खाता है, तथा इंटरफ़ेस उन नियंत्रण मोडों का समर्थन करता है जो स्टैक में उपयोग होते हैं।
- ड्राइवर की वोल्टेज सीमा की जाँच रोबोट के बस से तथा रेटेड और शिखर धारा की जाँच पावर वितरण की क्षमता से करें।
अक्सर पूछे जाने वाले प्रश्न
Qरोबोटिक एक्चुएटर और ब्रशलेस मोटर में क्या अंतर है?
ब्रशलेस मोटर शाफ़्ट पर टॉर्क उत्पन्न करती है और जोड़ के रूप में कार्य करने से पहले उसे बाहरी रिड्यूसर, एन्कोडर तथा ड्राइव इलेक्ट्रॉनिक्स की आवश्यकता होती है। रोबोटिक एक्चुएटर इन सभी भागों को एक ही हाउसिंग में समेकित करता है, जिन्हें कारख़ाने में ही सील और अंशांकित किया जाता है, इसलिए आउटपुट एक नियंत्रण योग्य घूर्णी अक्ष होता है। इससे अभियांत्रिकी प्रयास यांत्रिक एकीकरण से हटकर सॉफ़्टवेयर की ओर चला जाता है: मॉड्यूल को माउंट करना, सीमाएँ निर्धारित करना तथा नियंत्रण लूप ट्यून करना ही शेष कार्य रह जाता है। रोबोटिक एक्चुएटर श्रेणी में एकीकृत मॉड्यूल रहते हैं; जहाँ केवल मोटर खरीदी जाती है और रिड्यूसर स्वयं डिज़ाइन किया जाता है, वहाँ फ़्रेमलेस टॉर्क मोटर समतुल्य प्रारंभिक बिंदु हैं।
Q6:1, 10:1, 48:1 और 64:1 एक्चुएटर के बीच चयन कैसे किया जाए?
शुरुआत मोटर से नहीं, जोड़ की आवश्यकता से की जानी चाहिए। न्यूनीकरण अनुपात किसी दी गई मोटर गति के लिए आउटपुट गति तय करता है और टॉर्क को गुणा करता है, इसलिए आवश्यक आउटपुट टॉर्क और गति का युग्म सामान्यतः विकल्पों को एक-दो अनुपातों तक सीमित कर देता है। इसके बाद द्वितीयक प्रभावों को तौलना चाहिए: कम अनुपात सामान्यतः अधिक बैकड्राइवेबल होते हैं, अधिक अनुपात सामान्यतः प्रति किलोग्राम अधिक टॉर्क देते हैं किंतु अधिक गियर चरण और इसलिए अधिक बैकलैश जोड़ते हैं। जोड़ का व्यवहार केवल अनुपात पर निर्भर नहीं है - गियरबॉक्स डिज़ाइन, घर्षण, दक्षता, मोटर टॉर्क स्थिरांक, नियंत्रण रणनीति तथा भार, सबकी भूमिका होती है।
Qक्या शिखर टॉर्क का उपयोग सतत किया जा सकता है?
नहीं। शिखर टॉर्क वह अधिकतम आउटपुट टॉर्क है जिसे निर्माता निर्धारित परिचालन स्थितियों में, सामान्यतः अल्प अवधि के लिए निर्दिष्ट करता है, और यह आमतौर पर यांत्रिक सामर्थ्य के बजाय वाइंडिंग तथा चुंबक तापमान से सीमित होता है। सतत कार्यभार का आकार उस परिवेश तापमान और माउंटिंग स्थिति में एक्चुएटर की तापीय सीमाओं के भीतर रेटेड टॉर्क के अनुसार तय किया जाना चाहिए। शिखर टॉर्क त्वरण, क्षणिक अवस्थाओं तथा छोटी आघात घटनाओं की जाँच के लिए उपयुक्त मान है - स्थिर भार धारण के लिए नहीं, और मॉड्यूल की यांत्रिक विफलता सीमा के विकल्प के रूप में भी नहीं।
Qबैकलैश क्या है और रोबोट जोड़ में यह कितना महत्वपूर्ण है?
बैकलैश जोड़ की दिशा उलटने पर आउटपुट पर होने वाली खोई गति है - अर्थात आउटपुट के फिर से चलना शुरू करने से पहले मोटर कितना घूम जाती है। यह गियर चरणों में जुड़ता जाता है, इसलिए उच्च-अनुपात वाले बहु-चरणीय प्लैनेटरी रिड्यूसरों में यह कम-अनुपात इकाइयों की तुलना में अधिक दिखता है। इसका महत्व वहाँ सर्वाधिक होता है जहाँ स्थिति की दोहराने योग्यता निर्णायक हो: संपर्क कार्य करने वाले रोबोटिक आर्म, मुद्रा बनाए रखने वाले ह्यूमनॉइड पैर, तथा अंग को हिलाने वाले पुनर्वास उपकरण। आंकड़ों की तुलना करते समय पहले इकाइयाँ समान करनी चाहिए (1° = 60 arcmin) और निर्माता से यह पूछना चाहिए कि मान आउटपुट शाफ़्ट का है या नहीं, वह भार सहित मापा गया या भार रहित, तथा नई इकाई का है या रन-इन के बाद का।
Qक्या दोहरे एन्कोडर आवश्यक हैं?
सदैव नहीं, किंतु इनका औचित्य उन जोड़ों में सर्वाधिक प्रबल होता है जो धीमी गति से चलते हैं और जिन्हें स्थिति सटीकता से बनाए रखनी होती है। आउटपुट शाफ़्ट पर एन्कोडर जोड़ का कोण बताता है; मोटर पक्ष पर एन्कोडर सहज कम्युटेशन के लिए आवश्यक रोटर स्थिति देता है। AK70-10 KV100 में केवल एक मोटर-पक्ष एन्कोडर है, अतः जोड़ का कोण 10:1 चरण से निकाला जाता है; जहाँ कोण को प्रत्यक्ष मापना हो, वहाँ सामान्यतः आउटपुट पक्ष पर एक सेंसर जोड़ दिया जाता है।
Qहॉलो-शाफ़्ट एक्चुएटर अतिरिक्त द्रव्यमान के योग्य कब होता है?
जब केबल, ट्यूबिंग अथवा अक्ष से गुज़रने वाला तंत्र जोड़ के चारों ओर नहीं, बल्कि उसके भीतर से जाना आवश्यक हो। अक्ष से गुज़रता बोर जोड़ के बाहर की हार्नेस लूप तथा उससे जुड़ी मुड़न-थकान को समाप्त कर देता है, जो पैकेजिंग के साथ-साथ विश्वसनीयता का भी लाभ है। इसका समझौता द्रव्यमान और आयाम है: AKH70-48 V1.0 1396 g पर 222 Nm शिखर टॉर्क देता है, इसलिए इसका लाभ यह देखकर तौलना होगा कि वे अतिरिक्त ग्राम ऊपरी जोड़ों पर कितना मूल्य चुकाते हैं।
Qये एक्चुएटर कौन-से नियंत्रण इंटरफ़ेस और मोड का समर्थन करते हैं?
इस श्रेणी में सूचीबद्ध मॉडल फ़ील्ड-ओरिएंटेड नियंत्रण का उपयोग करते हैं, जिसमें सर्वो-शैली के स्थिति और वेग मोड तथा MIT-शैली का इम्पीडेंस नियंत्रण शामिल है, और यह मॉडल के अनुसार UART अथवा CAN पर उपलब्ध कराया जाता है - उदाहरण के लिए AK70-10 दोनों की सूची देता है। चूँकि विभिन्न मोड यह मानते हैं कि नियंत्रक किस प्रकार का है, इसलिए यांत्रिक डिज़ाइन अंतिम रूप लेने से पहले मोड समर्थन, अद्यतन दर तथा कनेक्टर प्रकार की जाँच शेष स्टैक के अनुसार कर लेनी चाहिए।
आधिकारिक संसाधन
CubeMars एक पूरी उत्पाद श्रेणी सूची प्रकाशित करता है, जो एक्चुएटर परास को कवर करती है, और प्रत्येक मॉडल का अपना आधिकारिक उत्पाद पृष्ठ है जिस पर पूर्ण विनिर्देश, ड्राइंग तथा नियंत्रण दस्तावेज़ उपलब्ध हैं - जैसे AK70-10 उत्पाद पृष्ठ तथा AKH70-48 उत्पाद पृष्ठ। विनिर्देशों, ड्राइंगों, बैकलैश आंकड़ों तथा फ़र्मवेयर के लिए निर्माता ही अंतिम प्रमाण-स्रोत है; ToBMS खोज-स्तर को खोजने योग्य और तुलनीय बनाए रखता है।
आगे कहाँ देखें
यदि शोध के बजाय चयन-सूची बनाई जा रही हो, तो प्लेटफ़ॉर्म के तीन साधन क्रम से यह कार्य करते हैं। पूरी रोबोटिक एक्चुएटर श्रेणी देखें जहाँ प्रत्येक मॉडल और विनिर्देश साथ-साथ दिखते हैं, टॉर्क, वोल्टेज और द्रव्यमान के अनुसार छाँटने के लिए चयन का उपयोग किया जा सकता है, और फिर उम्मीदवारों को उत्पाद तुलना में रखा जा सकता है। जहाँ जोड़ को डिज़ाइन से ही लचीला होना हो, दृढ़ नहीं, वहाँ QDD एक्चुएटर श्रेणी स्वाभाविक अगला पड़ाव है।
संक्षेप में: शिखर टॉर्क को सबसे कठिन स्थिति से, रेटेड टॉर्क को तापीय सीमाओं के भीतर कार्य-चक्र से, अनुपात और बैकलैश को जोड़ के अपेक्षित व्यवहार से, तथा द्रव्यमान को काइनेमेटिक श्रृंखला में जोड़ की स्थिति से मिलाया जाना चाहिए। शेष सब - कनेक्टर, फ़र्मवेयर मोड, बोर का आकार - इन चार निर्णयों के बाद आता है।