
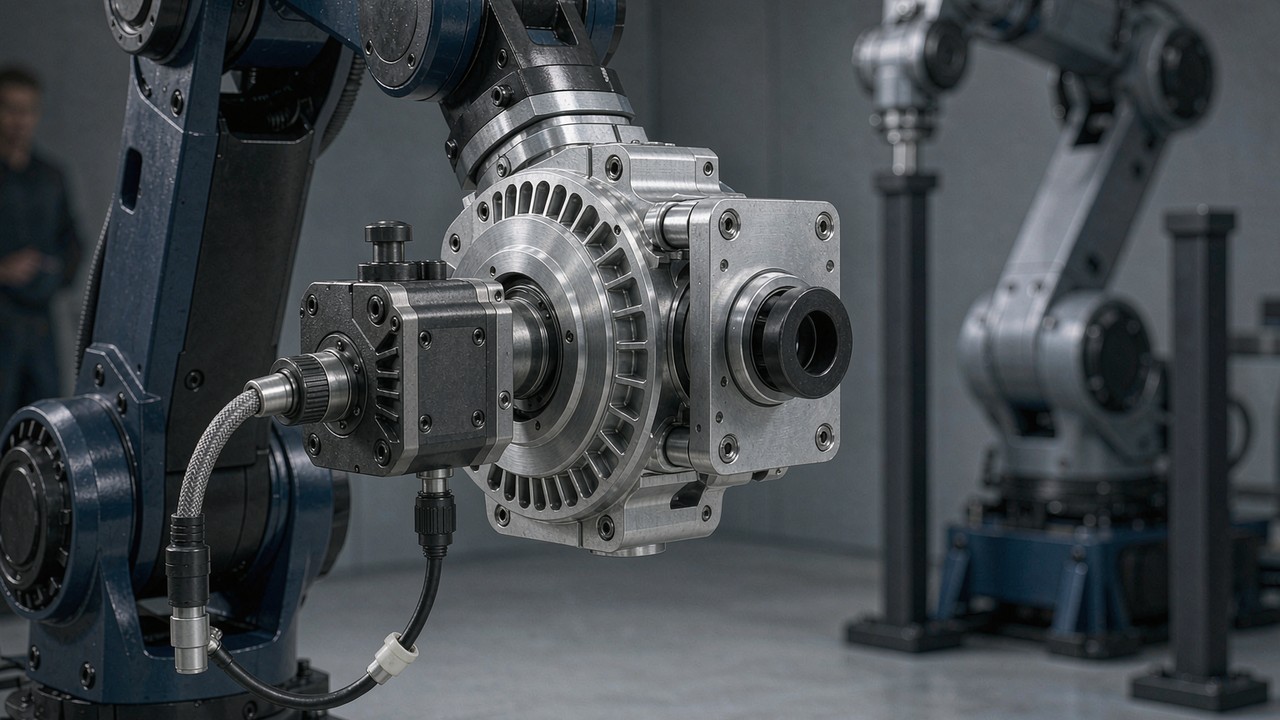
ロボットが何をできるかを形づくる部品は数多くありますが、関節ほど影響の大きいものは多くありません。出力側で得られるトルク、脚が動く速さ、アームの先端に吊るせる質量、そして何かが押し返してきたときの機械の挙動は、関節によって決まります。ヒューマノイドの脚、協働アーム、パワーアシストスーツ、四足歩行ロボット、車輪型プラットフォームを開発するチームにとって、その判断は通常一つの製品クラスに行き着きます。一体型ロボット用アクチュエータです。ブラシレスDCモーター、遊星減速機、フィードバック電子回路、ドライバが一つの密閉ユニットとして出荷されます。
本ガイドでは、これらのモジュールがどのように構成されているか、どの仕様が実際に設計判断を変えるのか、そして現在ToBMSのロボット用アクチュエータカテゴリに掲載されているモデルのうち5機種がどのように比較されるかを扱います。以下に示す数値は、すべてToBMSの製品データまたはメーカーが公開した仕様に基づくものであり、推定値は含まれていません。
簡潔な答え
ロボット用アクチュエータとは、BLDCモーター、ギアボックス、エンコーダ、モーター制御電子回路を一つのハウジングに収めた一体型の駆動モジュールです。出力軸がむき出しのモーターシャフトではなく、トルク制御される回転関節となります。選定は通常、四つの問いに行き着きます。最悪条件でその関節が出力しなければならないトルク、連続して保持できるトルク、用途が必要とするバックドライブ性や剛性の程度、そして上流側の関節が支えられる質量です。
一体型ロボット用アクチュエータの中身
一体型モジュールの価値は、モーター単体にあるわけではありません。四つのサブシステムがあらかじめ整合され、調整され、密閉されて一体化されている点に価値があります。組み込みの作業は機械設計からソフトウェアへと移ります。
ブラシレスモーターとロータ設計
このカテゴリのモデルは、14-21極対の永久磁石式BLDCモーターを採用し、最高速度よりもトルク密度を重視した設計となっています。極数が多いほど、一般にアンペアあたりのトルクが増し、低速での動作がなめらかになります。一方で、ある速度における電気的周波数は高くなります。KV(速度定数)は最もよく比較される数値ですが、これはモーターの速度とトルクのトレードオフを示すだけであり、ギアボックス、エンコーダ、関節で実現できるトルクについては何も述べていません。
減速段
遊星減速機はモーターのトルクを増幅し、出力回転数を下げます。以下に並べるラインアップの減速比は6:1から64:1まであり、この一つの数値が関節の性格を大きく形づくります。多段の遊星機構はバックラッシュも生み出します。高減速比のモジュールでは、これ自体が設計上の制約となるため、別途取り上げます。
フィードバック: エンコーダとその計測対象
これらのモジュールは磁気エンコーダを採用しており、出力軸のみ、またはモーター軸と出力軸の両方に配置されます。出力側のみの構成では、コントローラに関節の位置が伝えられます。両側の構成では、なめらかな転流に必要な位置情報がモーター側にも与えられます。この違いは低速域に表れますが、多くのロボット関節はまさにその領域で動作します。
ドライバ、制御モード、インターフェース
磁界定向制御(FOC)の電子回路はハウジングに内蔵されています。掲載モデルは、モデルに応じてUARTまたはCAN経由で、サーボ形式の位置・速度制御とMIT形式のインピーダンス制御を提供します。したがって組み込みとは、モジュールを取り付け、リミットを定義し、制御ループを調整し、関節をトルク軸または位置軸として扱うことを意味します。
実際に選定を左右する仕様
データシートには情報が詰まっており、特定のロボットにとってすべての行が同じ重みを持つわけではありません。以下は、結果を変えることがとりわけ多い項目です。
トルク: ピーク、定格、そしてその実際の意味
ピークトルクは、メーカーが定める動作条件の下で規定された最大出力トルクを示します。通常は機械的強度ではなく、銅損と磁石温度によって決まる短時間の限界値です。過渡的な負荷、加速のピーク、衝撃事象の確認には有用ですが、減速機や出力軸受の機械的な破壊限界ではありません。関節が衝撃に耐える必要がある場合は、その点をメーカーに別途確認する必要があります。
定格トルクは連続値です。規定された周囲温度と取り付け条件の下で、モジュールが熱的な限界内で保持できる値です。ピークトルクだけで関節を選定することは、通常の稼働中に高温になるモジュールに行き着く原因としてよく見られます。実際の連続限界は、デューティサイクル、取り付け面、通風によって変わります。したがって、公表されている数値は出発点であって保証ではありません。
減速比、バックドライブ性、バックラッシュ
減速比が小さいほど、一般にバックドライブ性とトルクの透過性が向上します。ロータと負荷の間にあるギアの摩擦と反射慣性が小さくなるためです。減速比が大きいほど、同じモーターで出力トルクが高まり、実効的なバックドライブ性は低下します。ただし、どちらの関係も絶対的な法則ではありません。関節の実際の挙動は、ギアボックスの設計、摩擦、バックラッシュ、伝達効率、モーターのトルク定数、制御戦略、そして負荷自体に依存します。低減速比のモジュールでも、剛性の高いコントローラで大きな慣性を駆動すれば硬く感じられることがありますし、高減速比のモジュールでも、丁寧なトルク制御によって減速比が示すよりはるかに柔軟に感じさせることができます。
バックラッシは、それだけで確認する価値のある項目です。これは回転方向が反転したときに出力側で生じる遊び、すなわち出力が再び動き始めるまでにモータが回る量のことです。多段の遊星減速機では段ごとに累積し、位置指令の再現性に直接影響します。姿勢を保持するヒューマノイドの脚、挿入作業を行う協働アーム、患者の肢を動かすリハビリ機器などでは、バックラッシがモジュールの採否を決める仕様になることが多く、トルクが数パーセント増えることよりも重要です。実務上のポイントが二つあります。数値はarcminまたは度で示されるため、比較する前に単位をそろえること(1° = 60 arcmin)、そしてその数値が出力軸のものか、無負荷時か負荷時か、さらに慣らし運転の前か後かを確認することです。
電源電圧、電流、熱的制限
ここで扱うモジュールの多くは24 Vまたは48 Vに対応し、それぞれについて速度と電流の値を個別に公表しています。そのため、同じアクチュエータでもロボットのバッテリ構成によって挙動が大きく変わることがあります。定格電流とピーク電流、そして定格出力の値から、ドライバと電源分配が供給すべき容量が分かります。前述した二つのトルク制限は、最終的にはすべて電流と熱に行き着きます。だからこそ、実際のデューティを支配する制約は熱的挙動になります。
出力回転速度
定格速度と無負荷速度は、減速後の関節出力において示されます。24 Vで定格23 rpmの64:1モジュールは、移動用の関節ではなく位置決め用の関節です。要求が角速度で示されている場合は、機種を比較する前に出力rpmに換算します。それが候補を半分に絞り込む最も速い方法です。
質量、慣性、トルク重量比
質量はロボットにおいて二重に効きます。上流にあるすべての関節がそれを支えることになり、さらにその関節自身が加速させなければならない慣性が増えるからです。末端側の関節では、190 gと1.4 kgの違いが駆動系全体の選定を変えてしまいます。
トルク重量比は、トルクの基準が明記されて初めて意味を持ちます。モジュールのピーク時Nm/kgと定格時Nm/kgは数倍異なることがあり、ピークトルクを基準にした数値では連続的な能力についてほとんど分かりません。同じ基準同士で比較してこそ、この数値は役に立ちます。
エンコーダ、インターフェース、制御モード
エンコーダの構成は、関節をトルク、位置、速度で指令できるかどうか、そして姿勢をどれだけ正確に保持できるかを左右します。インターフェースは、使用するコントローラが通信できるかどうかを左右します。機械設計が固まる前に、サーボモードとMITモードの対応、更新レート、ケーブルコネクタの種類をシステム全体と照らして確認してください。
ロボット用アクチュエータ五機種の比較
この表は、現在ロボット用アクチュエータカテゴリに掲載されている統合関節モジュールのうち5機種を、質量の小さい順に並べたものです。トルクの値はメーカー公表値です。バックラッシは、これらの機種について保持している値がラインアップ全体で単位が統一されていないため、記載していません。
| モデル | 定格電圧 | 定格トルク | ピークトルク | 減速比 | 質量 | 外形 |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 1.3 Nm | 4.1 Nm | 10:1 | 190 g | Ø53 × 40.2 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 380 g | Ø79 × 43 mm |
| AK70-10 KV100 | 24/48 V | 8.3 Nm | 24.8 Nm | 10:1 | 621 g | Ø89 × 50.25 mm |
| AK80-64 KV80 | 24/48 V | 48 Nm | 120 Nm | 64:1 | 850 g | Ø98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48 V | 74 Nm | 222 Nm | 48:1 | 1396 g | Ø90 × 81.5 mm |
メーカー公表の定格トルクとピークトルク。外形は、メーカーのデータシートに記載された外径と全長を示します。
ピークトルクはこのラインアップで4.1 Nmから222 Nmまで約五十倍の開きがあり、これらのモジュールは互換性のある部品ではありません。一方、質量の開きは約七倍にとどまります。この差こそが、設計上おもしろい部分です。
両端を同じ基準で比較してみます。190 gのAK40-10は連続6.8 Nm/kg、ピーク21.6 Nm/kgを実現し、1396 gのAKH70-48は定格53 Nm/kg、ピーク159 Nm/kgに達します。連続トルク密度にしておよそ八倍です。ただし密度がすべてではありません。850 gのAK80-64はピーク141 Nm/kgを実現し、AKH70-48の159 Nm/kgに近い値でありながら546 gも軽量です。中空軸モジュールの追加トルクがその質量に見合うかどうかは、その関節にケーブル貫通が必要かどうか、そして運動学的チェーンのどこに位置するかによって決まります。
この範囲を機械に当てはめると、一般に次のようになります。ただし境界となるケースは、レバーアーム長、デューティサイクル、用途が求める剛性に大きく依存します。
| 関節の位置 | 支配的になりやすい要件 | 候補に挙げたいモジュール |
|---|---|---|
| 手首、ハンド、小型マニピュレータ | 末端側の質量 - わずかな質量も上流のすべての関節が支えることになる | AK40-10 V3.0(190 g)、AK60-6 V3.0(380 g) |
| 肘、前腕、軽負荷の脚関節 | 速度、トルク、エンコーダ品質のバランス | AK70-10 KV100(621 g、14ビット磁気エンコーダ) |
| 膝、股、負荷を保持する軸 | 重力に対する連続トルク。出力速度の低さは許容できる | AK80-64 KV80(64:1、ピーク120 Nm) |
| 股、重量リンク、ケーブルを通す関節 | 高い出力トルクと、ハーネス配線用の中空穴 | AKH70-48 V1.0(ピーク222 Nm、中空軸) |
軽量な関節向け: AK40-10 V3.0 と AK60-6 V3.0
この範囲の軽い側は、手首、前腕、軽量マニピュレータの関節をカバーします。末端側の質量を削ることは、上流のすべての関節を通じて効果が返ってきます。
AK40-10 V3.0 KV170: 190 gという軽さの機種
AK40-10 V3.0 KV170は、このラインアップで質量の小さいモジュールです。190 g、減速比10:1、24 Vでピーク4.1 Nm、定格1.3 Nm、定格出力回転速度370 rpm、外形Ø53 × 40.2 mmです。ToBMSの製品概要では、器用なロボットアームや小型の関節モジュール向けの超軽量モジュールとして説明されており、2026年発売の新着製品として表示されています。定格出力は50 Wで、定格電流2.7 A、ピーク電流7.3 Aと、ドライバやケーブルへの要求が抑えられています。ハーネス自体を小さな関節に通す必要がある場合に有利です。
メーカーがAK40-10、AK45-10、AK45-36を取り上げ、モータ、遊星ギアボックス、内蔵ドライバがどのようにして一つのプラグアンドプレイモジュールにまとめられているかを解説します。コンパクトな関節モジュールが、ベアモータと外付けドライブの組み合わせとどう違うのかを短時間で理解するのに役立つ映像です。
ToBMSの動画ページYouTubeで視聴するAK60-6 V3.0 KV80: 低減速比でより速い出力
AK60-6 V3.0 KV80は一段上の380 gで、減速比6:1、ピーク9 Nm/定格3 Nmです。24 Vでは定格233 rpm、無負荷320 rpm、48 Vでは490 rpm、640 rpmへと上昇し、定格出力は74 Wです。ToBMSの概要には、一体型ブラシレスモータ、遊星減速機、エンコーダ、駆動システムが記載されており、サーボ制御モードとMIT制御モードの両方に対応するとされています。減速比がこの比較の中で低いため、一般に二つの軽量モジュールのうちではバックドライバビリティの高い選択肢になります。もっとも前述のとおり、その透明性がどの程度まで操作側に伝わるかは、ギアボックスの摩擦、制御モード、負荷によって変わります。
SuRoverチームはAK60-6とAK10-9のモジュールで四輪操舵、その場旋回、小旋回半径の走行を実現しています。このラインアップの中で、AKシリーズのモジュールがベンチデモではなく移動体として連続稼働する様子を確認できるのはこの映像だけであり、デューティサイクルの検討に役立ちます。
ToBMSの動画ページYouTubeで視聴する14ビットフィードバックの中間帯: AK70-10 KV100
621 gで定格8.3 Nm、ピーク24.8 NmのAK70-10 KV100は、ラインアップの中間に位置し、パワードスーツや四脚ロボットの用途でよく挙げられるモジュールです。定格出力は230 Wで定格7.2 A/ピーク23.2 A、出力速度は24 Vで148 rpm、48 Vで310 rpm、Ø89 × 50.25 mmの本体には21極対が組み込まれています。
単一エンコーダ構成が意味すること
CubeMarsはAK70-10 KV100にエンコーダを1基のみ搭載しています。10:1の遊星減速段に対してモータ側に置かれた14ビット磁気エンコーダで、インターフェースはUARTとCANです。このエンコーダはロータ位置を読み取るため、コントローラは関節角度を10:1の減速比から換算し、その段の0.2°のバックラッシをそのまま受け継ぎます。AK70-10には存在しない出力軸側のエンコーダがあれば、関節角度を直接検出できます。ゆっくり動き、かつ正確に位置を保持しなければならない関節では、その構成を選ぶ価値があります。
初めて扱うユーザーがAK70-10を開封し、セットアップしてアクロボットで実際に動かします。データシートには、立ち上げに実際にどれだけの時間と工具が必要かはほとんど書かれていませんが、このウォークスルーには示されています。モジュールを製作スケジュールに組み込む前に確認しておく価値のある内容です。
ToBMSの動画ページYouTubeで視聴する高減速比の関節: AK80-64 KV80
このAK80-64 KV80は逆のアプローチをとります。64:1の減速機によって、98 mm、850 gの本体で定格48 Nm、ピーク120 Nmを実現し、24 Vで23 rpm、48 Vで48 rpmで回転します。定格出力は220 W、定格7 A/ピーク19 Aです。
64:1が関節の挙動を変える理由
減速比を高くすると、一般に同じモータで出力トルクが増える一方、実効的なバックドライバビリティは低下します。64:1ではその効果が顕著で、負荷側で起きたことがロータに伝わる割合は小さくなります。これは、重力に逆らって長時間姿勢を保つ必要があり、しかも連続電流を大きく流したくない股や膝の軸では、まさに求められる挙動です。一方で、セットアップ時に手で関節を動かしにくくなり、減速比そのものが単なるトルク倍率ではなく、反射コンプライアンスの制限要因にもなります。減速比はあくまで入力要素の一つであり、実際の動作で関節がどれだけ硬く感じられるかには、ギアボックスの設計、摩擦、バックラッシ、制御戦略がすべて関係します。
Université de Sherbrookeは、筋萎縮リハビリテーションシステムにおいて制御されたストレッチ動作を実現するためにAK10-9とAK80-64のモジュールを使用しています。関節にかかる負荷が物体ではなく人である場合、つまり滑らかさと位置精度がトルクの大きさより重要になる用途に関連する内容です。
ToBMSの動画ページYouTubeで視聴する中空軸アクチュエータ: AKH70-48 V1.0 KV41
中空軸モジュールが解決するのは、ロボットの自由度がいくつか増えた途端に現れる機械的な問題、すなわちケーブル配線です。AKH70-48 V1.0 KV41は48 V、減速比48:1の遊星段を介して定格74 Nm、ピーク222 Nmを出力し、定格出力回転速度28 rpm(無負荷35 rpm)、定格6 A、ピーク18 Aです。ToBMSのデータにはFOC駆動方式と、Ke = 2.4 V/krpmが記載されています。1396 gという質量は、脚、股、重量リンクの領域に属します。
ケーブル配線とハーネスの寿命
関節軸を貫通する大きな穴があれば、配線や空圧ラインを関節の外側に回り込ませることなく、そのまま通すことができます。これは実装上の問題と信頼性の問題を同時に解決します。関節が動くたびに曲げられるハーネスは、いわば疲労破壊の予備軍であり、軸を通るねじれのない経路に配線すれば、その動きのほとんどを取り除けます。その代償となるのが質量と、一般には全長の増加であり、どちらも上流の関節が負担することになります。
メーカーが中空軸モジュールを、40 kgまで段階的に負荷を増やしながら360°の全回転で検証しています。短い映像ですが、222 Nmというピーク定格が実際のレバーアーム上でどのように振る舞うかを示す直接的な公開資料となっています。
ToBMSの動画ページYouTubeで視聴するロボット用アクチュエータが使われる場所
ToBMSでは、これらのモジュールはほぼ一貫した用途に登場します。そして、どの仕様が支配的になるかは用途によって決まります。
脚式ロボットと移動プラットフォーム
ヒューマノイドロボット、四脚ロボット、AGV(無人搬送車)は、関節に動的な負荷をかけます。ここでは耐衝撃性、ピークトルク、トルク重量比が支配的であり、重力に対する連続動作によって熱的挙動が一次的な制約になります。
マニピュレータと人が接する機器
協働ロボットアーム、パワードスーツ、関節モジュール、リハビリテーションロボットは、滑らかさが決め手になります。バックラッシ、エンコーダの品質、低速制御が、数Nmのトルクの差より重要になります。
選定チェックリスト
ロボット用アクチュエータは一度選定すると何年も設計に残ることが多いため、機種が部品表に載る前にこれらの確認を行う価値があります。
デューティとトルク
- レバーアームと動的な影響を含めて関節の最悪ケーストルクを計算し、余裕を見たうえでピークトルクと照合します。あわせて、出力段がどの程度の衝撃や衝撃荷重に耐えられるかをメーカーに確認します。
- 通常のデューティサイクルにおける連続トルクを見積もり、周囲温度と取り付け条件のもとで定格トルクと照合します。これは機械的な制限ではなく熱的な制限だからです。
- 機種を比較する前に、速度要件を出力rpmで表します。これによって候補を素早く絞り込めます。
機械面と組み込み
- 関節がバックドライバブルである必要があるかを判断します。必要な場合は低減速比のモジュールを候補に挙げ、挙動は減速比だけでなくギアボックスの摩擦特性と制御モードによって確認します。
- 軸ごとにバックラッシの許容量を設定します。特に位置精度が重要な関節や人が触れる関節で重要です。比較する前にメーカーの数値をデータシートで確認します。
- 末端側の質量を合計し、用いているトルク重量比の基準(定格かピークか)を確認します。手首で300 g軽くすることは、股で同じ質量を軽くするより価値があります。
- 関節にケーブルを貫通させる必要があるかを確認します。必要であれば、中空軸は選択肢ではなく必須要件になります。
- 機械設計が固まる前に、取り付けパターン、コネクタの位置、ケーブルの経路を見直します。
制御、フィードバック、通信
- エンコーダの構成が用途の求める精度と再現性に合っていること、およびインターフェースがシステムで使用する制御モードに対応していることを確認します。
- ドライバの電圧範囲をロボットのバスと照合し、定格電流とピーク電流を電源分配が供給できる容量と照合します。
よくある質問
Qロボット用アクチュエータとブラシレスモータの違いは何ですか。
ブラシレスモータはシャフトにトルクを発生させるだけであり、関節として機能するには外付けの減速機、エンコーダ、駆動回路が必要です。ロボット用アクチュエータはこれらを一つのハウジングに統合し、工場で密封と校正が行われているため、出力は制御可能な回転軸になります。これにより、機械的な組み込みからソフトウェアへと設計の力点が移ります。モジュールを取り付け、制限値を定義し、制御ループを調整するだけで済みます。ロボット用アクチュエータカテゴリには統合モジュールがまとめられています。モータのみを購入して減速機を自社設計する場合は、フレームレストルクモータが同等の出発点になります。
Q6:1、10:1、48:1、64:1のアクチュエータはどのように選べばよいですか。
モータから前向きに考えるのではなく、関節の要求から逆算します。減速比は所与のモータ回転速度に対して出力速度を決定し、トルクを倍増させます。そのため、必要な出力トルクと速度の組み合わせが決まれば、通常は候補が一つか二つの減速比に絞られます。そのうえで二次的な影響を検討します。低減速比は一般にバックドライバビリティが高く、高減速比は一般に単位質量あたりのトルクが大きくなりますが、ギア段数が増えるためバックラッシも増えます。減速比は関節の挙動を決める要素の一つにすぎません。ギアボックスの設計、摩擦、効率、モータのトルク定数、制御戦略、負荷がいずれも関係します。
Qピークトルクを連続的に使用できますか。
いいえ。ピークトルクは、メーカーが定めた動作条件下で規定する最大出力トルクであり、通常は短時間の値です。また、機械的強度ではなく巻線と磁石の温度によって制限されるのが一般的です。連続動作については、周囲温度と取り付け条件のもとでアクチュエータの熱的制限内にある定格トルクを基準に選定します。ピークトルクは加速度、過渡現象、短時間の衝撃を検討する際には適した数値ですが、定常的な負荷保持には適さず、モジュールの機械的な破壊限界の代用にもなりません。
Qバックラッシとは何か、ロボットの関節でどの程度重要ですか。
バックラッシは、関節が反転するときに出力側で生じる遊び、すなわち出力が再び動き始めるまでにモータが回転する量です。ギア段ごとに累積するため、高減速比の多段遊星減速機は低減速比のユニットより大きくなる傾向があります。位置の再現性が重視される場面でとりわけ効いてきます。接触作業を行うロボットアーム、姿勢を保持するヒューマノイドの脚、肢を動かすリハビリ機器などです。数値を比較する際は、まず単位をそろえ(1° = 60 arcmin)、その値が出力軸のものか、負荷時か無負荷時か、新品時か慣らし運転後かをメーカーに確認します。
Qデュアルエンコーダは必要ですか。
常に必要というわけではありませんが、ゆっくり動き、かつ正確に位置を保持しなければならない関節では有効性が高くなります。出力軸のエンコーダは関節角度を報告し、モータ側のエンコーダは滑らかな転流に必要なロータ位置を提供します。AK70-10 KV100が備えるのはモータ側のエンコーダ1基のみで、関節角度は10:1の段を介して求められます。関節角度を直接測定する必要がある場合は、出力側センサを追加するのが一般的です。
Q中空軸アクチュエータが追加の質量に見合うのはどのような場合ですか。
ケーブル、チューブ、貫通軸の機構を関節の外側ではなく内側に通す必要がある場合です。軸を貫通する穴があれば、関節の外側にハーネスを回す必要がなくなり、それに伴う曲げ疲労も解消されます。これは実装面であると同時に信頼性の面でも利点があります。妥協点となるのは質量と外形です。AKH70-48 V1.0は1396 gで222 Nmのピークトルクを実現しますが、その見返りは、増えた質量が上流の関節にどれだけの負担を強いるかと比較して判断する必要があります。
Qこれらのアクチュエータはどの制御インターフェースとモードに対応していますか。
このカテゴリに掲載されている機種は、サーボ方式の位置モードと速度モード、およびMIT方式のインピーダンス制御を備えたベクトル制御を採用しており、機種に応じてUARTまたはCANで公開されています。例えばAK70-10には両方が記載されています。各モードはコントローラに求める前提が異なるため、機械設計を凍結する前に、モードの対応状況、更新レート、コネクタの種類をシステム全体と照らして確認します。
公式リソース
CubeMarsは、アクチュエータのラインアップを網羅した製品カタログを公開しています。各機種には、完全な仕様、図面、制御ドキュメントを備えた公式製品ページがあります。例えばAK70-10の製品ページやAKH70-48の製品ページです。仕様、図面、バックラッシの数値、ファームウェアについては、引き続きメーカーが一次情報源です。ToBMSは、検索と比較ができる発見の場を維持しています。
次のステップ
調査ではなく候補の絞り込みが目的であれば、プラットフォーム上の三つのツールを順に使うのが近道です。すべての機種と仕様を並べて確認するにはロボット用アクチュエータカテゴリ全体を探索し、トルク、電圧、質量で絞り込むには製品選定を使い、候補は製品比較に並べます。剛性ではなく構造的なコンプライアンスが関節に求められる場合は、準ダイレクトドライブアクチュエータカテゴリが自然な次の目的地になります。
要点をまとめると、最悪ケースにはピークトルクを、熱的制限内のデューティサイクルには定格トルクを、関節に必要な挙動には減速比とバックラッシを、そして運動学的チェーンにおける関節の位置には質量を合わせます。コネクタ、ファームウェアのモード、内径など、それ以外の要素はこの四つの決定の下流にあります。







