
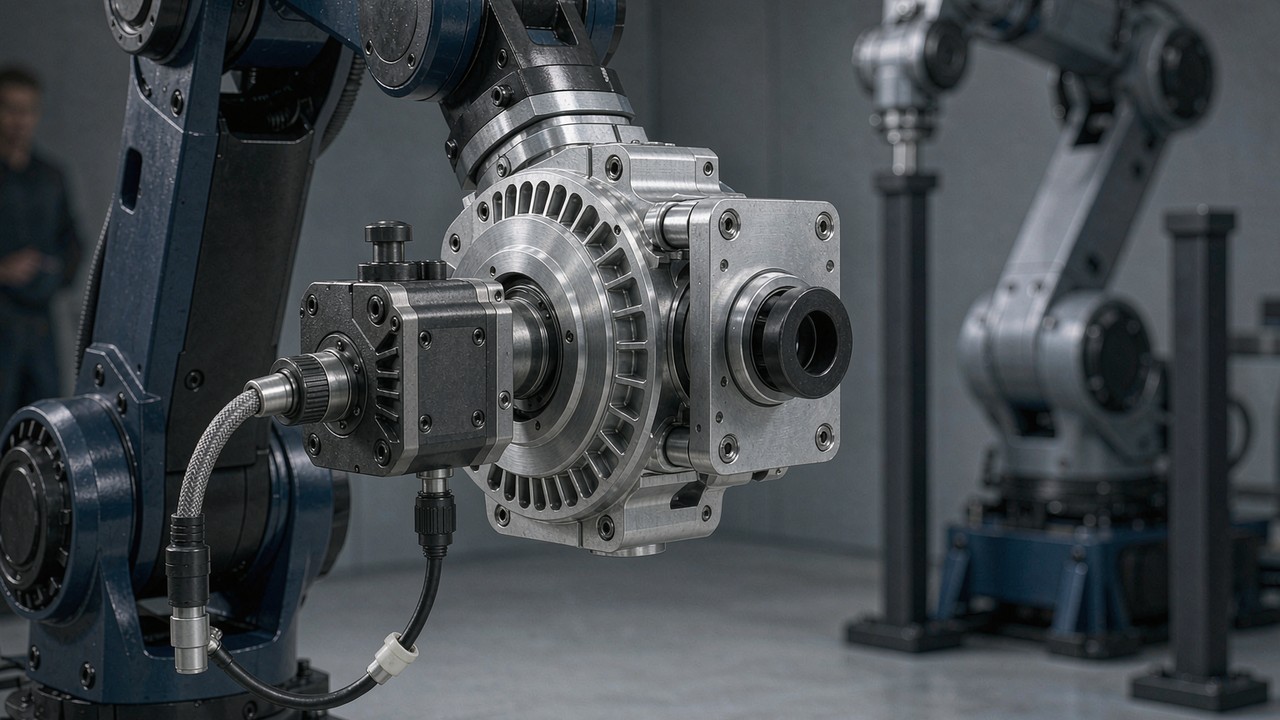
Tidak banyak komponen yang menentukan kemampuan sebuah robot selain sendinya. Sendi menetapkan torsi yang tersedia pada keluaran, seberapa cepat lengan bergerak, berapa massa yang menggantung di ujung lengan, dan bagaimana mesin berperilaku ketika ada sesuatu yang mendorongnya kembali. Bagi tim yang membangun kaki humanoid, lengan kolaboratif, eksoskeleton, robot quadruped, atau platform beroda, keputusan biasanya mengarah pada satu kelas produk: aktuator robotik terintegrasi, di mana motor brushless DC, reducer planetary, elektronik umpan balik, dan driver dikirim sebagai satu unit tersegel.
Panduan ini membahas bagaimana modul tersebut dibangun, spesifikasi mana yang benar-benar mengubah keputusan desain, dan bagaimana lima dari model yang saat ini tercantum dalam kategori Aktuator Robotik di ToBMS dibandingkan. Setiap angka di bawah diambil dari data produk ToBMS atau dari spesifikasi yang diterbitkan produsen - tidak ada yang diperkirakan.
Jawaban Singkat
Aktuator robotik adalah modul penggerak terintegrasi yang menggabungkan motor BLDC, kotak roda gigi, enkoder, dan elektronik kontrol motor dalam satu rumah, sehingga keluarannya berupa sendi berputar yang dikendalikan torsi, bukan poros motor telanjang. Pemilihan biasanya mengerucut pada empat pertanyaan: berapa torsi yang harus dihasilkan sendi pada kondisi terburuknya, berapa besar yang dapat ditahan secara kontinu, seberapa besar kemampuan digerakkan balik atau kekakuan yang dibutuhkan aplikasi, dan seberapa besar massa yang mampu ditanggung oleh sendi-sendi di hulu.
Apa yang ada di dalam aktuator robotik terintegrasi
Nilai sebuah modul terintegrasi bukan terletak pada motornya saja. Nilainya adalah bahwa empat subsistem telah dipadankan, dikalibrasi, dan disegel bersama, sehingga pekerjaan integrasi berpindah dari desain mekanis ke perangkat lunak.
Desain motor brushless dan rotor
Model dalam kategori ini menggunakan motor BLDC magnet permanen dengan 14 hingga 21 pasang kutub, yang ukurannya disesuaikan untuk kepadatan torsi, bukan kecepatan puncak. Jumlah kutub yang lebih tinggi umumnya menghasilkan torsi per ampere yang lebih besar dan gerakan kecepatan rendah yang lebih halus, dengan konsekuensi frekuensi listrik yang lebih tinggi pada kecepatan tertentu. KV (konstanta kecepatan) adalah angka yang paling sering dibandingkan, namun angka itu hanya menggambarkan kompromi kecepatan-torsi motor - tidak menjelaskan apa pun tentang kotak roda gigi, enkoder, atau torsi yang dapat dicapai pada sendi.
Tahap reduksi
Reducer planetary mengalikan torsi motor dan membagi kecepatan keluaran. Rasio pada jajaran di bawah berkisar dari 6:1 hingga 64:1, dan satu angka itu membentuk karakter sendi lebih banyak daripada spesifikasi lain mana pun. Rangkaian planetary bertingkat juga menimbulkan backlash, yang dibahas secara terpisah karena menjadi kendala desain tersendiri pada modul berasio tinggi.
Umpan balik: enkoder dan apa yang diukurnya
Modul-modul ini menggunakan enkoder magnetik, baik pada poros keluaran maupun pada poros motor dan poros keluaran sekaligus. Satu enkoder keluaran memberi tahu pengendali posisi sendi; konfigurasi ganda juga memberi sisi motor informasi posisi yang dibutuhkan untuk komutasi yang halus. Perbedaan itu terlihat pada kecepatan rendah, yang justru merupakan wilayah kerja banyak sendi robotik.
Driver, mode kontrol, dan antarmuka
Elektronik field-oriented control (FOC) tertanam di dalam rumah. Model-model yang tercantum menyediakan kontrol posisi/kecepatan bergaya servo dan kontrol impedansi bergaya MIT melalui UART atau CAN bergantung pada modelnya. Karena itu, integrasi berarti memasang modul, menetapkan batas, menyetel loop kontrol, dan memperlakukan sendi sebagai sumbu torsi atau posisi.
Spesifikasi yang benar-benar menentukan pilihan
Lembar data sangat padat, dan tidak setiap barisnya memiliki bobot yang sama untuk robot tertentu. Berikut adalah baris-baris yang paling sering mengubah hasilnya.
Torsi: puncak, nominal, dan makna sebenarnya
Torsi puncak menunjukkan torsi keluaran maksimum yang ditetapkan produsen dalam kondisi operasi yang ditentukan - umumnya batas durasi singkat yang ditentukan oleh rugi tembaga dan suhu magnet, bukan oleh kekuatan mekanis. Angka ini berguna untuk memeriksa beban transien, puncak akselerasi, dan peristiwa tumbukan, tetapi bukan batas kegagalan mekanis reducer atau bantalan keluaran; apabila sendi harus bertahan terhadap kejutan, hal itu perlu dikonfirmasi secara terpisah dengan produsen.
Torsi nominal adalah angka kontinu: berapa besar yang dapat ditahan modul dalam batas termalnya pada kondisi ambien dan pemasangan yang ditentukan. Menentukan ukuran sendi hanya berdasarkan torsi puncak adalah cara paling umum untuk berakhir dengan modul yang bekerja panas pada tugas biasa. Siklus kerja, permukaan pemasangan, dan aliran udara semuanya menggeser letak batas kontinu sebenarnya, sehingga angka yang diterbitkan merupakan titik awal, bukan jaminan.
Rasio reduksi, kemampuan digerakkan balik, dan backlash
Rasio reduksi yang lebih rendah umumnya meningkatkan kemampuan digerakkan balik dan transparansi torsi, karena gesekan roda gigi serta inersia terpantul yang berada di antara rotor dan beban lebih kecil. Rasio yang lebih tinggi umumnya menaikkan torsi keluaran untuk motor yang sama dan menurunkan kemampuan digerakkan balik secara efektif. Kedua hubungan tersebut bukan aturan mutlak: perilaku sendi yang sebenarnya bergantung pada desain kotak roda gigi, gesekan, backlash, efisiensi transmisi, konstanta torsi motor, strategi kontrol, dan beban itu sendiri. Modul berasio rendah yang menggerakkan inersia berat melalui pengendali yang kaku tetap dapat terasa tidak lentur, sedangkan modul berasio tinggi dengan kontrol torsi yang cermat dapat terasa jauh lebih lentur daripada yang disarankan rasionya.
Backlash layak diperiksa tersendiri. Backlash adalah gerak yang hilang pada keluaran ketika arah rotasi dibalik - seberapa jauh motor berputar sebelum keluaran mulai bergerak lagi. Pada reducer planetary bertingkat, nilai ini terakumulasi antar tahap dan secara langsung memengaruhi seberapa dapat diulang sebuah perintah posisi. Untuk kaki humanoid yang menahan pose, lengan kolaboratif yang melakukan pekerjaan penyisipan, atau perangkat rehabilitasi yang menggerakkan anggota tubuh pasien, backlash sering menjadi spesifikasi yang menentukan apakah sebuah modul dapat diterima, lebih daripada beberapa persen torsi tambahan. Dua hal praktis: angka dinyatakan dalam arcmin atau derajat, sehingga perlu dinormalkan sebelum dibandingkan (1° = 60 arcmin), dan perlu dipastikan apakah angka tersebut mengacu pada poros keluaran, diukur tanpa beban atau berbeban, serta sebelum atau sesudah run-in.
Tegangan suplai, arus, dan batas termal
Sebagian besar modul di sini menerima 24 V atau 48 V dan menerbitkan angka kecepatan serta arus yang terpisah untuk masing-masing tegangan, sehingga aktuator yang sama dapat berperilaku cukup berbeda bergantung pada arsitektur baterai robot. Arus nominal dan arus puncak, bersama angka daya nominal, menunjukkan apa yang harus disuplai oleh driver dan distribusi daya. Kedua batas torsi di atas pada akhirnya bermuara pada arus dan panas, itulah sebabnya perilaku termal menjadi kendala yang mengatur tugas nyata.
Kecepatan keluaran
Kecepatan nominal dan kecepatan tanpa beban dinyatakan pada keluaran sendi, setelah reduksi. Modul 64:1 dengan rating 23 rpm pada 24 V adalah sendi pemosisian, bukan sendi lokomosi. Apabila persyaratan dinyatakan sebagai kecepatan sudut, konversikan ke rpm keluaran sebelum membandingkan model - cara tercepat untuk menyisihkan separuh pilihan.
Massa, inersia, dan rasio torsi terhadap berat
Massa berpengaruh dua kali pada robot: massa ditanggung oleh setiap sendi di hulu, dan menambah inersia yang harus dipercepat oleh sendi itu sendiri. Pada sendi distal, 190 g dibandingkan 1.4 kg mengubah penetapan ukuran seluruh drivetrain.
Rasio torsi terhadap berat hanya bermakna apabila dasar torsi yang digunakan dinyatakan. Nm/kg puncak dan Nm/kg nominal sebuah modul dapat berbeda hingga tiga kali, dan angka yang dikutip terhadap torsi puncak tidak banyak menjelaskan kemampuan kontinu. Membandingkan hal yang setara adalah satu-satunya cara angka tersebut menjadi berguna.
Enkoder, antarmuka, dan mode kontrol
Konfigurasi enkoder menentukan apakah sendi dapat diperintah dalam mode torsi, posisi, dan kecepatan, serta seberapa presisi sendi dapat menahan pose; antarmukanya menentukan apakah pengendali yang digunakan dapat berkomunikasi dengannya. Periksa dukungan mode servo versus MIT, laju pembaruan, dan jenis konektor kabel terhadap keseluruhan tumpukan sistem sebelum desain mekanis dikunci.
Lima aktuator robotik dibandingkan
Tabel ini mencakup lima dari modul sendi terintegrasi yang saat ini tercantum dalam kategori Aktuator Robotik, diurutkan dari paling ringan ke paling berat. Angka torsi merupakan nilai yang diterbitkan produsen; backlash tidak dicantumkan karena nilai yang tersedia untuk model-model ini tidak konsisten satuannya di seluruh rentang.
| Model | Tegangan Nominal | Torsi Nominal | Torsi Puncak | Rasio Reduksi | Berat | Dimensi amplop |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 1.3 Nm | 4.1 Nm | 10:1 | 190 g | Ø53 × 40.2 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 380 g | Ø79 × 43 mm |
| AK70-10 KV100 | 24/48 V | 8.3 Nm | 24.8 Nm | 10:1 | 621 g | Ø89 × 50.25 mm |
| AK80-64 KV80 | 24/48 V | 48 Nm | 120 Nm | 64:1 | 850 g | Ø98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48 V | 74 Nm | 222 Nm | 48:1 | 1396 g | Ø90 × 81.5 mm |
Torsi nominal dan torsi puncak sesuai yang diterbitkan produsen. Dimensi menunjukkan diameter luar dan panjang sebagaimana tercantum pada lembar data produsen.
Torsi puncak mencakup rentang sekitar lima puluh kali lipat pada himpunan ini, dari 4.1 Nm hingga 222 Nm, sehingga modul-modul ini bukan komponen yang dapat saling dipertukarkan. Sebaliknya, sebaran massanya hanya sekitar tujuh kali lipat. Celah itulah tempat rekayasa yang menarik berada.
Ambil kedua ujungnya secara setara: pada 190 g, AK40-10 menawarkan 6.8 Nm/kg secara kontinu dan 21.6 Nm/kg pada puncak, sedangkan AKH70-48 seberat 1396 g mencapai 53 Nm/kg nominal dan 159 Nm/kg puncak - sekitar delapan kali kepadatan kontinunya. Namun kepadatan bukan keseluruhan cerita. AK80-64 menghasilkan 141 Nm/kg puncak pada 850 g, mendekati 159 Nm/kg milik AKH70-48 sekaligus 546 g lebih ringan; apakah torsi tambahan modul poros berongga itu sepadan dengan massanya sepenuhnya bergantung pada apakah sendi memerlukan jalur lewat untuk kabel dan di mana posisinya dalam rantai kinematik.
Memetakan rentang tersebut ke sebuah mesin biasanya tampak seperti berikut, meskipun kasus batasnya sangat bergantung pada panjang tuas, siklus kerja, dan kekakuan yang dibutuhkan aplikasi:
| Posisi sendi | Faktor yang biasanya dominan | Modul yang layak dipertimbangkan |
|---|---|---|
| Pergelangan tangan, tangan, manipulator kecil | Massa distal - setiap gram ditanggung oleh setiap sendi di hulu | AK40-10 V3.0 (190 g), AK60-6 V3.0 (380 g) |
| Siku, lengan bawah, sendi kaki ringan | Keseimbangan antara kecepatan, torsi, dan kualitas enkoder | AK70-10 KV100 (621 g, enkoder magnetik 14-bit) |
| Lutut, pinggul, sumbu penahan beban | Torsi kontinu melawan gravitasi; kecepatan keluaran rendah dapat diterima | AK80-64 KV80 (64:1, puncak 120 Nm) |
| Pinggul, sambungan berat, sendi dengan jalur kabel | Torsi keluaran tinggi plus lubang berongga untuk jalur harness | AKH70-48 V1.0 (puncak 222 Nm, poros berongga) |
Sendi ringan: AK40-10 V3.0 dan AK60-6 V3.0
Ujung kecil dari rentang ini mencakup sendi pergelangan tangan, lengan bawah, dan manipulator ringan, tempat penghematan massa di ujung distal memberi manfaat melalui setiap sendi di hulu.
AK40-10 V3.0 KV170: ujung 190 g dari rentang ini
AK40-10 V3.0 KV170 adalah modul teringan dalam himpunan ini: 190 g, tahap 10:1, torsi puncak 4.1 Nm dan torsi nominal 1.3 Nm pada 24 V, dengan keluaran nominal 370 rpm dan dimensi Ø53 × 40.2 mm. Ikhtisar produknya di ToBMS menggambarkannya sebagai modul ultralight yang ditujukan untuk lengan robotik yang cekatan dan modul sendi kecil, serta ditandai sebagai produk baru dengan tanggal peluncuran 2026. Daya nominalnya 50 W pada arus nominal 2.7 A dan arus puncak 7.3 A, yang menjaga kebutuhan driver dan kabel tetap sederhana - berguna ketika harness itu sendiri harus melewati sendi berukuran kecil.
Produsen menguraikan AK40-10, AK45-10, dan AK45-36, memperlihatkan bagaimana motor, kotak roda gigi planet, dan driver bawaan dikemas menjadi satu modul plug-and-play. Ini adalah jawaban visual singkat yang paling jelas mengenai mengapa modul sendi ringkas berbeda dari motor telanjang plus drive eksternal.
Halaman video ToBMSTonton di YouTubeAK60-6 V3.0 KV80: rasio rendah, keluaran lebih cepat
AK60-6 V3.0 KV80 berada satu tingkat di atasnya dengan bobot 380 g, tahap 6:1, dan torsi puncak 9 Nm / torsi nominal 3 Nm. Pada 24 V, ratingnya 233 rpm dan 320 rpm tanpa beban, naik menjadi 490 dan 640 rpm pada 48 V, dengan daya nominal 74 W. Ikhtisar produknya di ToBMS mencatat motor brushless terintegrasi, reducer planetary, enkoder, dan sistem penggerak, serta mencantumkan dukungan mode kontrol servo maupun MIT. Karena rasionya paling rendah dalam perbandingan ini, modul ini umumnya merupakan pilihan yang lebih mudah digerakkan balik di antara kedua modul ringan tersebut - meskipun, seperti disebut sebelumnya, seberapa besar transparansi itu sampai ke operator tetap bergantung pada gesekan kotak roda gigi, mode kontrol, dan bebannya.
Tim SuRover menjalankan kemudi empat roda, putaran di tempat, dan navigasi radius sempit pada modul AK60-6 dan AK10-9. Ini satu-satunya klip dalam himpunan ini yang memperlihatkan modul seri AK dalam tugas bergerak yang berkelanjutan, bukan pada demo bangku, sehingga menjadi rujukan yang berguna untuk pertanyaan siklus kerja.
Halaman video ToBMSTonton di YouTubeKelas menengah dengan umpan balik 14-bit: AK70-10 KV100
Dengan bobot 621 g, torsi nominal 8.3 Nm dan torsi puncak 24.8 Nm, AK70-10 KV100 berada di tengah rentang dan merupakan modul yang paling sering disebut untuk pekerjaan eksoskeleton dan robot quadruped. Daya nominalnya 230 W pada arus nominal 7.2 A / arus puncak 23.2 A, kecepatan keluarannya 148 rpm pada 24 V atau 310 rpm pada 48 V, dan bodi Ø89 × 50.25 mm membawa 21 pasang kutub.
Apa arti satu encoder
CubeMars menetapkan satu encoder pada AK70-10 KV100: unit magnetik 14-bit di sisi motor dari tahap planetari 10:1, bersama antarmuka UART dan CAN. Encoder ini membaca posisi rotor, sehingga pengendali memperoleh sudut sendi melalui rasio 10:1 dan menerima backlash 0.2° dari tahap tersebut. Encoder pada poros keluaran, yang tidak dimiliki AK70-10, akan melaporkan sudut sendi secara langsung; konfigurasi itu layak dipilih pada sendi yang bergerak lambat dan harus menahan posisi secara presisi.
Seorang pengguna pertama kali membuka AK70-10, menyiapkannya, dan menggunakannya pada sebuah acrobot. Lembar data jarang memperlihatkan berapa besar waktu dan alat yang sebenarnya dibutuhkan untuk commissioning; ulasan ini memperlihatkannya, sehingga berguna sebelum modul dimasukkan ke jadwal pembangunan.
Halaman video ToBMSTonton di YouTubeSendi rasio tinggi: AK80-64 KV80
Modul AK80-64 KV80 mengambil pendekatan sebaliknya. Reducer 64:1 mengubah bodi 98 mm seberat 850 g menjadi modul dengan rating 48 Nm kontinu dan 120 Nm puncak, berputar pada 23 rpm di 24 V atau 48 rpm di 48 V, dengan daya nominal 220 W pada arus nominal 7 A / arus puncak 19 A.
Mengapa 64:1 mengubah perilaku sendi
Rasio reduksi yang lebih tinggi umumnya menaikkan torsi keluaran untuk motor yang sama dan menurunkan kemampuan digerakkan balik secara efektif, dan pada 64:1 efeknya terasa jelas: hanya sedikit dari apa yang terjadi pada beban yang dirasakan rotor, dan itulah yang diinginkan pada sumbu pinggul atau lutut yang harus menahan gravitasi selama berjam-jam tanpa menarik arus kontinu yang besar. Hal ini juga berarti sendi tersebut kecil kemungkinannya dapat digerakkan dengan tangan saat penyiapan, dan bahwa rasio itu sendiri menjadi sumber batas kelenturan terpantul, bukan sekadar pengali torsi. Rasio hanyalah salah satu masukan di antara beberapa - desain kotak roda gigi, gesekan, backlash, dan strategi kontrol semuanya berkontribusi pada seberapa kaku sendi terasa saat beroperasi.
Université de Sherbrooke menggunakan modul AK10-9 dan AK80-64 untuk menghasilkan gerakan peregangan yang terkendali dalam sistem rehabilitasi atrofi otot. Relevan apabila beban pada sendi adalah manusia, bukan muatan, di mana kehalusan dan akurasi posisi lebih penting daripada torsi mentah.
Halaman video ToBMSTonton di YouTubeAktuator poros berongga: AKH70-48 V1.0 KV41
Modul poros berongga memecahkan masalah mekanis yang muncul begitu sebuah robot memiliki lebih dari beberapa derajat kebebasan: jalur pengkabelan. AKH70-48 V1.0 KV41 menghasilkan torsi nominal 74 Nm dan torsi puncak 222 Nm melalui tahap planetary 48:1 pada 48 V, dengan rating keluaran 28 rpm (tanpa beban 35 rpm) serta arus nominal 6 A dan arus puncak 18 A. Data ToBMS-nya mencantumkan penggerak FOC dan Ke sebesar 2.4 V/krpm. Pada 1396 g, modul ini termasuk wilayah kaki, pinggul, dan sambungan berat.
Jalur kabel dan umur harness
Lubang besar melalui sumbu sendi memungkinkan pengkabelan dan saluran pneumatik lewat lurus, bukan dililitkan di bagian luar sendi. Hal ini memecahkan masalah penataan sekaligus masalah keandalan: harness yang menekuk setiap kali sendi bergerak merupakan kegagalan kelelahan yang menunggu terjadi, dan mengalirkannya melalui jalur bebas torsi di sepanjang sumbu menghilangkan sebagian besar gerakan tersebut. Konsekuensinya adalah massa dan biasanya dimensi yang lebih panjang - keduanya harus ditanggung oleh sendi-sendi di hulu.
Produsen memvalidasi modul poros berongga ini di bawah beban yang ditingkatkan secara bertahap hingga 40 kg dengan rotasi penuh 360°. Meski singkat, ini merupakan bukti terbitan yang paling langsung mengenai bagaimana rating puncak 222 Nm berperilaku pada tuas nyata.
Halaman video ToBMSTonton di YouTubeDi mana aktuator robotik digunakan
Di ToBMS, modul-modul ini muncul pada sekumpulan aplikasi yang cukup konsisten, dan aplikasinya menentukan spesifikasi mana yang dominan.
Mesin berkaki dan platform bergerak
Robot humanoid, Robot Berkaki Empat dan AGV membebani sendi secara dinamis. Toleransi tumbukan, torsi puncak, dan rasio torsi terhadap berat mendominasi di sini, dan tugas kontinu melawan gravitasi menjadikan perilaku termal sebagai kendala tingkat pertama.
Manipulator dan perangkat interaksi manusia
Lengan robot kolaboratif, eksoskeleton, modul sendi dan robot rehabilitasi sangat bergantung pada kehalusan: backlash, kualitas enkoder, dan kontrol kecepatan rendah lebih penting daripada beberapa newton-meter tambahan.
Daftar periksa pemilihan
Aktuator robotik cenderung ditetapkan sekali lalu bertahan dalam sebuah desain selama bertahun-tahun, sehingga pemeriksaan berikut layak dijalankan sebelum sebuah model masuk ke daftar material.
Tugas dan torsi
- Hitung torsi kondisi terburuk pada sendi termasuk panjang tuas dan efek dinamis, lalu periksa terhadap torsi puncak dengan margin - dan konfirmasikan kepada produsen kejutan atau tumbukan apa yang dapat ditahan oleh tahap keluaran.
- Estimasi torsi kontinu untuk siklus kerja normal dan periksa terhadap torsi nominal pada kondisi ambien dan pemasangan yang berlaku, karena angka itu merupakan batas termal dan bukan batas mekanis.
- Nyatakan persyaratan kecepatan dalam rpm keluaran sebelum membandingkan model; cara ini menyisihkan kandidat dengan cepat.
Mekanika dan integrasi
- Tentukan apakah sendi harus dapat digerakkan balik. Jika ya, susun daftar pendek modul berasio rendah dan konfirmasikan perilakunya melalui karakteristik gesekan kotak roda gigi serta mode kontrol, bukan hanya berdasarkan rasio.
- Tetapkan anggaran backlash untuk sumbu tersebut - terutama untuk sendi yang kritis terhadap posisi atau yang berinteraksi dengan manusia - dan konfirmasikan angka produsen pada lembar datanya sebelum membandingkan.
- Jumlahkan massa distal dan periksa dasar rasio torsi terhadap berat yang digunakan (nominal atau puncak). Penghematan 300 g pada pergelangan tangan lebih bernilai daripada penghematan yang sama pada pinggul.
- Periksa apakah sendi memerlukan jalur lewat untuk kabel. Jika ya, poros berongga bukan pilihan opsional.
- Tinjau pola pemasangan, posisi konektor, dan jalur kabel sebelum desain mekanis dikunci.
Kontrol, umpan balik, dan komunikasi
- Pastikan konfigurasi enkoder sesuai dengan akurasi dan keterulangan yang dibutuhkan aplikasi, dan bahwa antarmukanya mendukung mode kontrol yang dipakai tumpukan sistem.
- Verifikasi rentang tegangan driver terhadap bus robot, serta arus nominal dan arus puncaknya terhadap kemampuan distribusi daya.
Pertanyaan yang sering diajukan
PApa perbedaan antara aktuator robotik dan motor brushless?
Motor brushless menghasilkan torsi pada porosnya dan memerlukan reducer, enkoder, serta elektronik penggerak eksternal sebelum dapat berfungsi sebagai sendi. Aktuator robotik mengintegrasikan bagian-bagian tersebut dalam satu rumah, tersegel dan terkalibrasi di pabrik, sehingga keluarannya adalah sumbu berputar yang dapat dikendalikan. Hal itu memindahkan upaya rekayasa dari integrasi mekanis ke perangkat lunak: modul dipasang, batas ditetapkan, dan loop kontrol disetel. Kategori Aktuator Robotik memuat modul terintegrasi; apabila hanya motornya yang dibeli dan reducernya dirancang sendiri, Motor Torsi Frameless adalah titik awal yang setara.
PBagaimana memilih antara aktuator 6:1, 10:1, 48:1, dan 64:1?
Bekerjalah mundur dari persyaratan sendi, bukan maju dari motor. Rasio reduksi menetapkan kecepatan keluaran untuk kecepatan motor tertentu dan mengalikan torsi, sehingga pasangan torsi dan kecepatan keluaran yang dibutuhkan biasanya mempersempit pilihan pada satu atau dua rasio. Selanjutnya timbang efek sekundernya: rasio yang lebih rendah umumnya lebih mudah digerakkan balik, sedangkan rasio yang lebih tinggi umumnya memberi lebih banyak torsi per kilogram tetapi menambah tahap roda gigi dan karena itu menambah backlash. Rasio hanyalah salah satu faktor yang menentukan perilaku sendi - desain kotak roda gigi, gesekan, efisiensi, konstanta torsi motor, strategi kontrol, dan beban semuanya berperan.
PDapatkah torsi puncak digunakan secara kontinu?
Tidak. Torsi puncak adalah torsi keluaran maksimum yang ditetapkan produsen dalam kondisi operasi tertentu, biasanya untuk durasi singkat, dan umumnya dibatasi oleh suhu kumparan serta magnet, bukan oleh kekuatan mekanis. Tugas kontinu harus ditetapkan ukurannya terhadap torsi nominal dalam batas termal aktuator pada suhu ambien dan kondisi pemasangan yang berlaku. Torsi puncak adalah angka yang tepat untuk memeriksa akselerasi, kondisi transien, dan peristiwa tumbukan singkat - bukan untuk menahan beban secara mantap, dan bukan sebagai pengganti batas kegagalan mekanis modul.
PApa itu backlash dan seberapa besar pengaruhnya pada sendi robot?
Backlash adalah gerak yang hilang pada keluaran ketika sendi berbalik arah - seberapa jauh motor berputar sebelum keluaran mulai bergerak lagi. Nilai ini terakumulasi antar tahap roda gigi, sehingga reducer planetary bertingkat berasio tinggi cenderung menunjukkan backlash lebih besar daripada unit berasio rendah. Pengaruhnya paling besar ketika keterulangan posisi bersifat kritis: lengan robotik yang melakukan tugas kontak, kaki humanoid yang menahan pose, dan perangkat rehabilitasi yang menggerakkan anggota tubuh. Saat membandingkan angka, normalkan satuannya terlebih dahulu (1° = 60 arcmin) dan tanyakan kepada produsen apakah nilai tersebut mengacu pada poros keluaran, apakah diukur berbeban atau tanpa beban, serta apakah angka itu untuk unit baru atau setelah run-in.
PApakah perlu enkoder ganda?
Tidak selalu, namun alasannya paling kuat pada sendi yang bergerak lambat dan harus menahan posisi secara presisi. Enkoder pada poros keluaran melaporkan sudut sendi; enkoder di sisi motor menyediakan posisi rotor yang dibutuhkan untuk komutasi yang halus. AK70-10 KV100 hanya membawa satu enkoder di sisi motor, sehingga sudut sendi diperoleh melalui tahap 10:1; bila sudut sendi harus diukur langsung, umumnya ditambahkan sensor di sisi keluaran.
PKapan aktuator poros berongga sepadan dengan tambahan massanya?
Ketika kabel, selang, atau mekanisme yang melewati sumbu harus melewati sendi, bukan mengelilinginya. Lubang melalui sumbu menghilangkan lilitan harness di luar sendi beserta kelelahan lenturnya, yang merupakan keuntungan keandalan sekaligus keuntungan penataan. Komprominya adalah massa dan dimensi: AKH70-48 V1.0 membawa torsi puncak 222 Nm pada 1396 g, sehingga manfaatnya harus diukur terhadap biaya gram tambahan tersebut bagi sendi-sendi di hulu.
PAntarmuka dan mode kontrol apa yang didukung aktuator-aktuator ini?
Model yang tercantum dalam kategori ini menggunakan field-oriented control dengan mode posisi dan kecepatan bergaya servo serta kontrol impedansi bergaya MIT, yang tersedia melalui UART atau CAN bergantung pada modelnya - AK70-10, misalnya, mencantumkan keduanya. Karena setiap mode berbeda dalam asumsi yang dibuat tentang pengendali, konfirmasikan dukungan mode, laju pembaruan, dan jenis konektor terhadap keseluruhan tumpukan sistem sebelum desain mekanis dikunci.
Sumber daya resmi
CubeMars menerbitkan informasi produk lengkap yang mencakup seluruh jajaran aktuator, dan setiap model memiliki halaman produk resmi dengan spesifikasi lengkap, gambar teknik, serta dokumentasi kontrol - misalnya halaman produk AK70-10 dan halaman produk AKH70-48. Produsen tetap menjadi sumber rujukan utama untuk spesifikasi, gambar teknik, angka backlash, dan firmware; ToBMS menjaga lapisan penelusuran tetap dapat dicari dan dibandingkan.
Langkah selanjutnya
Apabila tujuannya menyusun daftar pendek dan bukan meneliti, tiga alat di platform ini bekerja secara berurutan. Telusuri seluruh kategori Aktuator Robotik untuk melihat setiap model dan spesifikasi secara berdampingan, gunakan Seleksi untuk menyaring berdasarkan torsi, tegangan, dan massa, lalu masukkan kandidat ke Perbandingan Produk. Apabila sendi harus lentur secara desain dan bukan kaku, kategori Aktuator QDD adalah tujuan berikutnya yang wajar.
Ringkasnya: cocokkan torsi puncak dengan kondisi terburuk, torsi nominal dengan siklus kerja dalam batas termal, rasio dan backlash dengan perilaku yang dibutuhkan sendi, serta massa dengan posisi sendi dalam rantai kinematik. Selebihnya - konektor, mode firmware, ukuran lubang - mengikuti keempat keputusan tersebut.







