
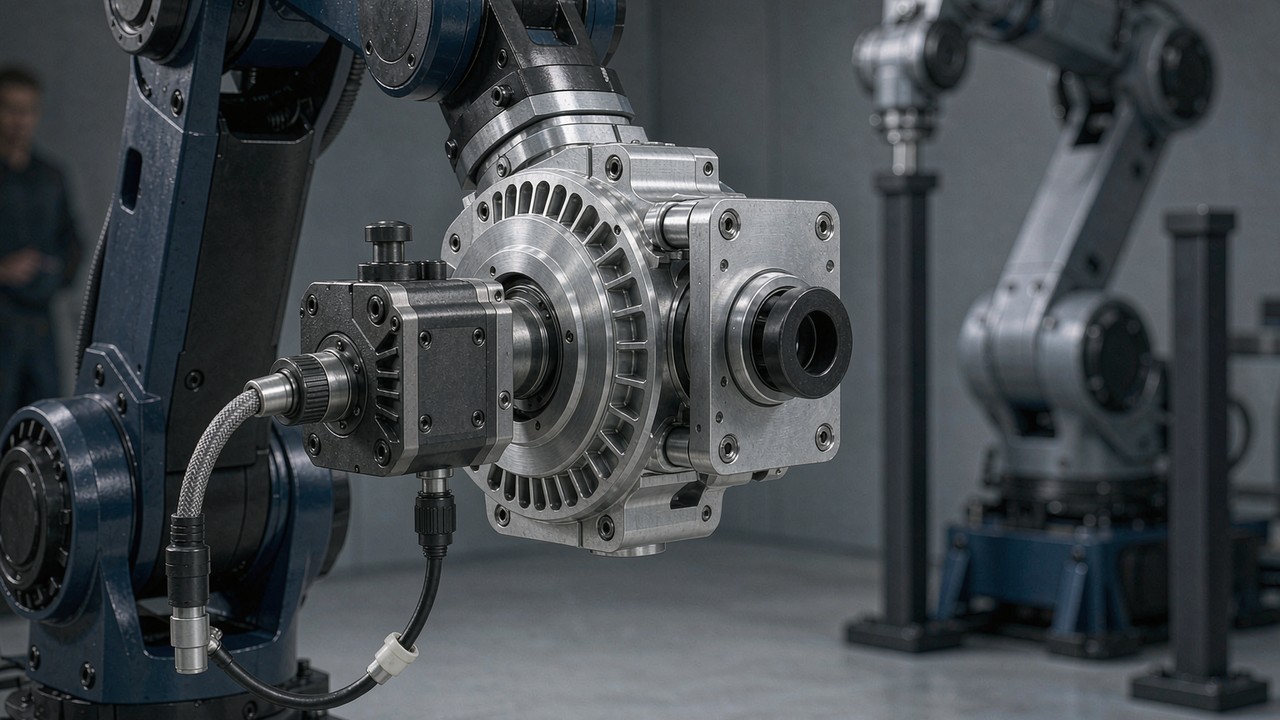
Poucos componentes definem tanto o que um robô pode fazer quanto a articulação. Ela determina o torque disponível na saída, a velocidade com que um membro se move, quanta massa pende na extremidade de um braço e como a máquina se comporta quando algo empurra contra ela. Para equipes que constroem pernas de humanoides, braços colaborativos, exoesqueletos, quadrúpedes ou plataformas sobre rodas, a decisão costuma recair sobre uma classe de produto: atuadores robóticos integrados, em que um motor DC brushless, um redutor planetário, a eletrônica de feedback e um driver formam uma única unidade vedada.
Este guia aborda como esses módulos são construídos, quais especificações realmente mudam uma decisão de projeto e como se comparam cinco dos modelos atualmente listados na categoria Atuadores robóticos da ToBMS. Todos os números abaixo vêm dos dados de produto da ToBMS ou das especificações publicadas pelo fabricante — nenhum deles é estimado.
Resposta rápida
Um atuador robótico é um módulo de acionamento integrado que reúne motor BLDC, caixa de engrenagens, encoder e eletrônica de controle do motor em uma única carcaça, de modo que a saída é uma articulação rotativa com controle de torque, e não um eixo de motor exposto. A seleção geralmente se resume a quatro perguntas: quanto torque a articulação precisa entregar no pior caso, quanto consegue sustentar continuamente, quanta retroacionabilidade ou rigidez a aplicação exige e quanta massa as articulações anteriores podem suportar.
O que há dentro de um atuador robótico integrado
O valor de um módulo integrado não está apenas no motor. Está no fato de que quatro subsistemas já foram compatibilizados, calibrados e vedados em conjunto, e o trabalho de integração migra do projeto mecânico para o software.
Motor brushless e projeto do rotor
Os modelos desta categoria usam motores BLDC de ímã permanente com 14 a 21 pares de polos, dimensionados para densidade de torque, e não para velocidade máxima. Um número maior de polos geralmente produz mais torque por ampère e movimento mais suave em baixa velocidade, ao custo de frequência elétrica mais alta para uma dada rotação. O KV (constante de velocidade) é o número mais comparado, mas descreve apenas o compromisso entre velocidade e torque do motor — não diz nada sobre a caixa de engrenagens, o encoder ou o torque alcançável na articulação.
O estágio de redução
Uma caixa de engrenagens planetárias multiplica o torque do motor e divide a velocidade de saída. As relações da linha abaixo vão de 6:1 a 64:1, e esse único número define mais o caráter de uma articulação do que qualquer outra especificação. Trens planetários de múltiplos estágios também introduzem folga (backlash), discutida em separado porque se torna uma restrição de projeto por si só em módulos de relação elevada.
Feedback: encoders e o que eles medem
Esses módulos usam encoders magnéticos, no eixo de saída ou tanto no eixo do motor quanto no de saída. Um único encoder de saída informa ao controlador onde a articulação está; uma configuração dupla também fornece ao lado do motor a informação de posição necessária para uma comutação suave. Essa diferença aparece em baixa velocidade, exatamente onde muitas articulações robóticas operam.
Driver, modos de controle e interfaces
A eletrônica de controle orientado por campo (FOC) é integrada à carcaça. Os modelos listados expõem controle de posição e velocidade no estilo servo, além de controle de impedância no estilo MIT, via UART ou CAN, dependendo do modelo. Integrar, portanto, significa fixar o módulo, definir limites, ajustar a malha de controle e tratar a articulação como um eixo de torque ou de posição.
Especificações que realmente decidem a escolha
As folhas de dados são densas, e nem toda linha tem o mesmo peso para um dado robô. As que seguem são as que mudam o resultado com mais frequência.
Torque: pico, nominal e o que realmente significam
O torque de pico indica o torque máximo de saída especificado pelo fabricante sob condições de operação definidas — tipicamente um limite de curta duração determinado por perdas no cobre e pela temperatura dos ímãs, e não pela resistência mecânica. É útil para verificar cargas transitórias, picos de aceleração e eventos de impacto, mas não é o limite de falha mecânica do redutor nem do rolamento de saída; se a articulação precisa suportar choques, isso deve ser confirmado separadamente com o fabricante.
O torque nominal é o valor contínuo: o que o módulo consegue sustentar dentro de seus limites térmicos na temperatura ambiente e na condição de montagem especificadas. Dimensionar uma articulação apenas pelo torque de pico é a forma mais comum de acabar com um módulo que opera quente em regime normal. O ciclo de trabalho, a superfície de montagem e a ventilação deslocam o ponto em que o limite contínuo real se encontra, de modo que o número publicado é um ponto de partida, e não uma garantia.
Relação de redução, retroacionabilidade e folga
Relações de redução mais baixas geralmente melhoram a retroacionabilidade e a transparência de torque, porque há menos atrito de engrenagens e menor inércia refletida entre o rotor e a carga. Relações mais altas geralmente elevam o torque de saída para o mesmo motor e reduzem a retroacionabilidade efetiva. Nenhuma das duas relações é regra absoluta: o comportamento real de uma articulação depende do projeto da caixa de engrenagens, do atrito, da folga, da eficiência de transmissão, da constante de torque do motor, da estratégia de controle e da própria carga. Um módulo de relação baixa acionando uma inércia elevada com um controlador rígido ainda pode parecer inflexível, e um módulo de relação alta com controle de torque cuidadoso pode parecer bem mais complacente do que sua relação sugere.
A folga merece verificação própria. Trata-se do movimento perdido na saída quando o sentido de rotação se inverte — o quanto o motor gira antes que a saída volte a se mover. Em redutores planetários de múltiplos estágios ela se acumula ao longo dos estágios e afeta diretamente a repetibilidade de um comando de posição. Para uma perna de humanoide mantendo uma postura, um braço colaborativo executando inserção ou um dispositivo de reabilitação movendo o membro de um paciente, a folga costuma ser a especificação que decide se um módulo é aceitável, mais do que alguns por cento de torque extra. Dois pontos práticos: os valores são expressos em arcmin ou em graus, portanto é preciso normalizar antes de comparar (1° = 60 arcmin), e convém verificar se o número se refere ao eixo de saída, se foi medido sem carga ou sob carga e se é anterior ou posterior ao período de amaciamento.
Tensão de alimentação, corrente e limites térmicos
A maioria dos módulos aqui aceita 24 V ou 48 V e publica valores distintos de velocidade e corrente para cada tensão, de modo que o mesmo atuador pode se comportar de maneira bem diferente conforme a arquitetura de bateria do robô. Corrente nominal e de pico, junto com a potência nominal, indicam o que o driver e a distribuição de energia precisam fornecer. Os dois limites de torque acima remontam, em última instância, à corrente e ao calor, e é por isso que o comportamento térmico é a restrição que governa o regime real de trabalho.
Velocidade de saída
As velocidades nominal e sem carga são dadas na saída da articulação, após a redução. Um módulo de 64:1 com 23 rpm nominais em 24 V é uma articulação de posicionamento, não uma articulação de locomoção. Quando o requisito é expresso em velocidade angular, converta-o para rpm de saída antes de comparar modelos — é a forma mais rápida de eliminar metade da faixa.
Massa, inércia e relação torque-peso
A massa importa duas vezes em um robô: ela é carregada por todas as articulações anteriores e acrescenta inércia que a própria articulação precisa acelerar. Em uma articulação distal, 190 g contra 1.4 kg mudam o dimensionamento de todo o trem de acionamento.
A relação torque-peso só faz sentido quando a base de torque é declarada. O Nm/kg de pico e o Nm/kg nominal de um módulo podem diferir por um fator de três, e um valor referido ao torque de pico diz pouco sobre a capacidade contínua. Comparar grandezas equivalentes é a única forma de tornar o número útil.
Encoders, interfaces e modos de controle
A configuração do encoder determina se a articulação pode ser comandada em torque, posição e velocidade e com que precisão consegue manter uma postura; a interface determina se o controlador consegue se comunicar com ela. Verifique o suporte aos modos servo e MIT, a taxa de atualização e o tipo de conector de cabo em relação ao restante do conjunto antes de congelar o projeto mecânico.
Cinco atuadores robóticos comparados
A tabela cobre cinco dos módulos de articulação integrados atualmente listados na categoria Atuadores robóticos, ordenados do mais leve ao mais pesado. Os valores de torque são os publicados pelo fabricante; a folga não é listada porque os valores mantidos para esses modelos não são consistentes em unidade ao longo da faixa.
| Modelo | Tensão nominal | Torque nominal | Torque de pico | Relação de redução | Peso | Dimensões |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 1.3 Nm | 4.1 Nm | 10:1 | 190 g | Ø53 × 40.2 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 380 g | Ø79 × 43 mm |
| AK70-10 KV100 | 24/48 V | 8.3 Nm | 24.8 Nm | 10:1 | 621 g | Ø89 × 50.25 mm |
| AK80-64 KV80 | 24/48 V | 48 Nm | 120 Nm | 64:1 | 850 g | Ø98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48 V | 74 Nm | 222 Nm | 48:1 | 1396 g | Ø90 × 81.5 mm |
Torque nominal e de pico conforme publicado pelo fabricante. As dimensões indicam o diâmetro externo e o comprimento conforme constam na folha de dados do fabricante.
O torque de pico varia cerca de cinquenta vezes neste conjunto, de 4.1 Nm a 222 Nm, portanto esses módulos não são peças intercambiáveis. A variação de massa, em contraste, é de apenas cerca de sete vezes. É nessa diferença que reside a engenharia interessante.
Tome os dois extremos em base equivalente: com 190 g, o AK40-10 oferece 6.8 Nm/kg continuamente e 21.6 Nm/kg no pico, enquanto o AKH70-48 de 1396 g alcança 53 Nm/kg nominal e 159 Nm/kg de pico — cerca de oito vezes a densidade contínua. Mas densidade não é tudo. O AK80-64 entrega 141 Nm/kg de pico com 850 g, valor próximo dos 159 Nm/kg do AKH70-48, sendo 546 g mais leve; se o torque extra do módulo de eixo vazado compensa essa massa depende inteiramente de a articulação precisar de passagem de cabos e de onde ela se situa na cadeia cinemática.
Mapear essa faixa em uma máquina costuma seguir o esquema abaixo, embora os casos-limite dependam fortemente do braço de alavanca, do ciclo de trabalho e da rigidez exigida pela aplicação:
| Posição da articulação | O que costuma dominar | Módulos que merecem avaliação |
|---|---|---|
| Punho, mão, manipulador pequeno | Massa distal — cada grama é carregado por todas as articulações anteriores | AK40-10 V3.0 (190 g), AK60-6 V3.0 (380 g) |
| Cotovelo, antebraço, articulação leve de perna | Equilíbrio entre velocidade, torque e qualidade do encoder | AK70-10 KV100 (621 g, encoder magnético de 14 bits) |
| Joelho, quadril, eixo de sustentação de carga | Torque contínuo contra a gravidade; velocidade de saída baixa é aceitável | AK80-64 KV80 (64:1, 120 Nm de pico) |
| Quadril, elo pesado, articulação com passagem de cabos | Torque de saída elevado e furo vazado para passagem de chicote | AKH70-48 V1.0 (222 Nm de pico, eixo vazado) |
Articulações leves: AK40-10 V3.0 e AK60-6 V3.0
A extremidade menor da faixa cobre articulações de punho, antebraço e manipuladores leves, em que economizar massa na ponta distal traz retorno em todas as articulações anteriores.
AK40-10 V3.0 KV170: a extremidade de 190 g da faixa
O AK40-10 V3.0 KV170 é o módulo mais leve deste conjunto: 190 g, estágio de 10:1, 4.1 Nm de pico e 1.3 Nm de torque nominal a 24 V, com 370 rpm nominais na saída e envelope de Ø53 × 40.2 mm. Sua visão geral do produto na ToBMS descreve-o como um módulo ultraleve destinado a braços robóticos de destreza e a pequenos módulos de articulação, e ele aparece marcado como novidade com data de lançamento em 2026. A potência nominal é de 50 W, com 2.7 A nominais e 7.3 A de pico, o que mantém modestos os requisitos de driver e de cabos — algo útil quando o próprio chicote precisa passar por uma articulação pequena.
O fabricante percorre os modelos AK40-10, AK45-10 e AK45-36 e mostra como motor, caixa de engrenagens planetárias e driver integrado são reunidos em um único módulo plug-and-play. É a resposta visual curta mais clara para explicar por que um módulo de articulação compacto difere de um motor exposto somado a um drive externo.
Página do vídeo na ToBMSAssistir no YouTubeAK60-6 V3.0 KV80: relação baixa, saída mais rápida
O AK60-6 V3.0 KV80 fica um degrau acima, com 380 g, estágio de 6:1 e 9 Nm de pico / 3 Nm de torque nominal. Em 24 V, tem 233 rpm nominais e 320 rpm sem carga, passando para 490 e 640 rpm em 48 V, com 74 W de potência nominal. Sua visão geral na ToBMS menciona o motor brushless integrado, o redutor planetário, o encoder e o sistema de acionamento, e indica suporte aos modos de controle servo e MIT. Como a relação é a mais baixa desta comparação, ele costuma ser a opção mais retroacionável entre os dois módulos leves — embora, como observado antes, quanto dessa transparência chega ao operador ainda dependa do atrito da caixa de engrenagens, do modo de controle e da carga.
A equipe do SuRover executa esterçamento nas quatro rodas, giros no próprio eixo e navegação em raio reduzido com módulos AK60-6 e AK10-9. É o único clipe deste conjunto que mostra um módulo da série AK em trabalho móvel contínuo, e não em demonstração de bancada, o que o torna uma referência útil para questões de ciclo de trabalho.
Página do vídeo na ToBMSAssistir no YouTubeFaixa intermediária com feedback de 14 bits: AK70-10 KV100
Com 621 g, 8.3 Nm nominais e 24.8 Nm de pico, o AK70-10 KV100 ocupa o meio da faixa e é o módulo citado com mais frequência em trabalhos com exoesqueletos e quadrúpedes. A potência nominal é de 230 W, com 7.2 A nominais / 23.2 A de pico, a velocidade de saída é de 148 rpm em 24 V ou 310 rpm em 48 V, e o corpo de Ø89 × 50.25 mm abriga 21 pares de polos.
O que significa um único encoder
A CubeMars especifica um único encoder no AK70-10 KV100: uma unidade magnética de 14 bits no lado do motor do estágio planetário de 10:1, além das interfaces UART e CAN. Ele lê a posição do rotor, de modo que o controlador deriva o ângulo da articulação pela relação de 10:1 e convive com a folga de 0.2° do estágio. Um encoder no eixo de saída, que o AK70-10 não tem, informaria o ângulo da articulação diretamente; essa configuração se justifica em articulações que se movem lentamente e precisam manter a posição com precisão.
Um usuário de primeira viagem abre o AK70-10, configura-o e o coloca em operação em um acrobot. As folhas de dados raramente mostram quanto tempo e quantas ferramentas a colocação em serviço realmente exige; este walkthrough mostra, o que o torna útil antes de comprometer o módulo em um cronograma de montagem.
Página do vídeo na ToBMSAssistir no YouTubeArticulações de relação elevada: AK80-64 KV80
O AK80-64 KV80 adota a abordagem oposta. Um redutor de 64:1 transforma um corpo de 98 mm e 850 g em um módulo com 48 Nm contínuos e 120 Nm de pico, girando a 23 rpm em 24 V ou 48 rpm em 48 V, com 220 W de potência nominal a 7 A nominais / 19 A de pico.
Por que 64:1 muda o comportamento da articulação
Uma relação de redução mais alta geralmente aumenta o torque de saída para o mesmo motor e reduz a retroacionabilidade efetiva, e em 64:1 o efeito é acentuado: pouco do que acontece na carga é percebido pelo rotor, exatamente o desejado em um eixo de quadril ou de joelho que precisa resistir à gravidade por horas sem grande consumo de corrente contínua. Isso também significa que a articulação dificilmente será movida à mão durante a montagem e que a própria relação passa a ser fonte de limites de complacência refletida, e não apenas um multiplicador de torque. A relação é um entre vários fatores — projeto da caixa de engrenagens, atrito, folga e estratégia de controle contribuem para o quão rígida a articulação realmente parece em operação.
A Université de Sherbrooke usa módulos AK10-9 e AK80-64 para produzir movimentos de alongamento controlados em um sistema de reabilitação de atrofia muscular. Relevante quando a carga sobre a articulação é uma pessoa, e não uma carga útil, situação em que suavidade e precisão de posição importam mais do que torque bruto.
Página do vídeo na ToBMSAssistir no YouTubeAtuadores de eixo vazado: AKH70-48 V1.0 KV41
Módulos de eixo vazado resolvem um problema mecânico que surge assim que um robô passa de alguns graus de liberdade: o encaminhamento de cabos. O AKH70-48 V1.0 KV41 entrega 74 Nm nominais e 222 Nm de torque de pico por meio de um estágio planetário de 48:1 em 48 V, com 28 rpm nominais na saída (35 rpm sem carga), 6 A nominais e 18 A de pico. Seus dados na ToBMS indicam acionamento FOC e uma Ke de 2.4 V/krpm. Com 1396 g, pertence ao território de pernas, quadril e elos pesados.
Encaminhamento de cabos e vida útil do chicote
Um furo amplo ao longo do eixo da articulação permite que a fiação e as linhas pneumáticas passem direto, em vez de serem enroladas na parte externa. Isso resolve ao mesmo tempo um problema de acomodação e um problema de confiabilidade: um chicote que flexiona a cada movimento da articulação é uma falha por fadiga em potencial, e conduzi-lo por um caminho livre de torção ao longo do eixo elimina a maior parte desse movimento. O custo é a massa e, em geral, um envelope mais longo — ambos pagos pelas articulações anteriores.
O fabricante valida o módulo de eixo vazado sob cargas progressivamente maiores, até 40 kg, com rotação completa de 360°. Apesar de curto, é a evidência publicada mais direta de como a classificação de 222 Nm de pico se comporta em um braço de alavanca real.
Página do vídeo na ToBMSAssistir no YouTubeOnde os atuadores robóticos são usados
Na ToBMS, esses módulos aparecem em um conjunto bastante consistente de aplicações, e a aplicação determina qual especificação predomina.
Máquinas com pernas e plataformas móveis
Robôs humanoides, robôs quadrúpedes e AGVs carregam as articulações de forma dinâmica. Tolerância a impacto, torque de pico e relação torque-peso predominam aqui, e o trabalho contínuo contra a gravidade torna o comportamento térmico uma restrição de primeira ordem.
Manipuladores e dispositivos de interação com humanos
Braço de robô colaborativo, exoesqueletos, Módulo de junta e robôs de reabilitação dependem inteiramente da suavidade: folga, qualidade do encoder e controle em baixa velocidade pesam mais do que alguns newton-metros extras.
Lista de verificação para seleção
Atuadores robóticos costumam ser especificados uma vez e permanecer em um projeto por anos, por isso vale executar estas verificações antes que um modelo chegue à lista de materiais.
Regime de trabalho e torque
- Calcule o torque no pior caso na articulação, incluindo braço de alavanca e efeitos dinâmicos, e compare-o com o torque de pico com margem — e confirme com o fabricante qual choque ou impacto o estágio de saída suporta.
- Estime o torque contínuo para o ciclo de trabalho normal e compare-o com o torque nominal na temperatura ambiente e na condição de montagem do projeto, pois esse é o limite térmico, e não um limite mecânico.
- Expresse o requisito de velocidade em rpm de saída antes de comparar modelos; isso elimina candidatos rapidamente.
Mecânica e integração
- Decida se a articulação precisa ser retroacionável. Se precisar, selecione módulos de relação baixa e confirme o comportamento pelas características de atrito da caixa de engrenagens e pelo modo de controle, e não apenas pela relação.
- Defina um orçamento de folga para o eixo — especialmente em articulações críticas para posição ou de interação com humanos — e verifique o valor do fabricante na ficha técnica antes de comparar.
- Some a massa distal e verifique a base de torque-peso que está sendo usada (nominal ou de pico). Economizar 300 g no punho vale mais do que a mesma economia no quadril.
- Verifique se a articulação precisa de passagem de cabos. Se precisar, o eixo vazado não é opcional.
- Revise o padrão de fixação, a posição dos conectores e o encaminhamento de cabos antes de congelar o projeto mecânico.
Controle, feedback e comunicação
- Confirme se a configuração do encoder atende à precisão e à repetibilidade exigidas pela aplicação e se a interface suporta os modos de controle usados no conjunto.
- Verifique a faixa de tensão do driver em relação ao barramento do robô e as correntes nominal e de pico em relação ao que a distribuição de energia consegue fornecer.
Perguntas frequentes
QQual é a diferença entre um atuador robótico e um motor brushless?
Um motor brushless produz torque no eixo e precisa de redutor, encoder e eletrônica de acionamento externos antes de poder atuar como articulação. Um atuador robótico integra essas peças em uma única carcaça, vedada e calibrada em fábrica, de modo que a saída é um eixo rotativo controlável. Isso desloca o esforço de engenharia da integração mecânica para o software: basta fixar o módulo, definir limites e ajustar a malha de controle. A categoria Atuadores robóticos reúne os módulos integrados; quando apenas o motor é adquirido e o redutor é projetado internamente, os motores de torque sem carcaça são o ponto de partida equivalente.
QComo escolher entre um atuador de 6:1, 10:1, 48:1 e 64:1?
Trabalhe do requisito da articulação para trás, em vez de partir do motor. A relação de redução define a velocidade de saída para uma dada velocidade do motor e multiplica o torque, de modo que um par exigido de torque e velocidade de saída normalmente restringe o campo a uma ou duas relações. Em seguida, pese os efeitos secundários: relações mais baixas costumam ser mais retroacionáveis, e relações mais altas geralmente oferecem mais torque por quilograma, mas acrescentam mais estágios de engrenagens e, portanto, mais folga. A relação é apenas um dos fatores que determinam o comportamento de uma articulação — projeto da caixa de engrenagens, atrito, eficiência, constante de torque do motor, estratégia de controle e carga influenciam igualmente.
QO torque de pico pode ser usado continuamente?
Não. O torque de pico é o torque máximo de saída especificado pelo fabricante em condições de operação definidas, geralmente por curtos períodos, e costuma ser limitado pela temperatura do enrolamento e dos ímãs, e não pela resistência mecânica. O regime contínuo deve ser dimensionado pelo torque nominal dentro dos limites térmicos do atuador na temperatura ambiente e na condição de montagem do projeto. O torque de pico é o valor correto para verificar acelerações, transientes e eventos curtos de impacto — não para sustentar carga de forma constante, nem como substituto do limite de falha mecânica do módulo.
QO que é folga e quanto ela importa em uma articulação robótica?
A folga é o movimento perdido na saída quando a articulação inverte o sentido — o quanto o motor gira antes que a saída volte a se mover. Ela se acumula ao longo dos estágios de engrenagens, de modo que redutores planetários de múltiplos estágios e relação elevada tendem a apresentar mais folga do que unidades de relação baixa. Ela importa sobretudo onde a repetibilidade de posição é crítica: braços robóticos em tarefas de contato, pernas de humanoides mantendo uma postura e dispositivos de reabilitação movendo um membro. Ao comparar valores, normalize primeiro as unidades (1° = 60 arcmin) e pergunte ao fabricante se o número se refere ao eixo de saída, se foi medido com ou sem carga e se é um valor de unidade nova ou após o amaciamento.
QÉ necessário usar encoders duplos?
Não sempre, mas a justificativa é mais forte em articulações que se movem lentamente e precisam manter a posição com precisão. Um encoder no eixo de saída informa o ângulo da articulação; um encoder no lado do motor fornece a posição do rotor necessária para uma comutação suave. O AK70-10 KV100 traz um único encoder do lado do motor, de modo que o ângulo da articulação é obtido pela relação de 10:1; quando é preciso medi-lo diretamente, costuma-se acrescentar um sensor no eixo de saída.
QQuando um atuador de eixo vazado compensa a massa extra?
Quando cabos, tubulações ou um mecanismo passante precisam atravessar a articulação, em vez de contorná-la. Um furo ao longo do eixo elimina o laço de chicote do lado externo da articulação e a fadiga por flexão que ele provoca, o que representa tanto um ganho de confiabilidade quanto de acomodação. O compromisso é massa e envelope: o AKH70-48 V1.0 entrega 222 Nm de torque de pico com 1396 g, de modo que o retorno precisa ser medido em relação ao custo desses gramas extras para as articulações anteriores.
QQuais interfaces e modos de controle esses atuadores suportam?
Os modelos listados nesta categoria usam controle orientado por campo, com modos de posição e velocidade no estilo servo e controle de impedância no estilo MIT, expostos via UART ou CAN, dependendo do modelo — o AK70-10, por exemplo, indica ambos. Como os modos diferem no que pressupõem sobre o controlador, convém confirmar o suporte aos modos, a taxa de atualização e o tipo de conector em relação ao restante do conjunto antes de congelar o projeto mecânico.
Recursos oficiais
A CubeMars publica um Recursos que cobre a linha de atuadores, e cada modelo tem uma página oficial de produto com especificação completa, desenho e documentação de controle — por exemplo a página do produto AK70-10 e a página do produto AKH70-48. O fabricante permanece a fonte de referência para especificações, desenhos, valores de folga e firmware; a ToBMS mantém a camada de descoberta pesquisável e comparável.
Próximos passos
Para quem está montando uma lista de candidatos, e não pesquisando a fundo, três ferramentas da plataforma funcionam em sequência. Explore a categoria completa Atuadores robóticos para ver todos os modelos e especificações lado a lado, use Selecionar para filtrar por torque, tensão e massa e então coloque os candidatos em Comparar produtos. Quando uma articulação precisa ser complacente por projeto, e não rígida, a categoria Atuadores de acionamento quase direto é o próximo passo natural.
A versão curta: combinar o torque de pico ao pior caso, o torque nominal ao ciclo de trabalho dentro dos limites térmicos, a relação e a folga ao comportamento que a articulação exige, e a massa à posição da articulação na cadeia cinemática. Todo o resto — conectores, modos de firmware, diâmetro do furo — vem depois dessas quatro decisões.







