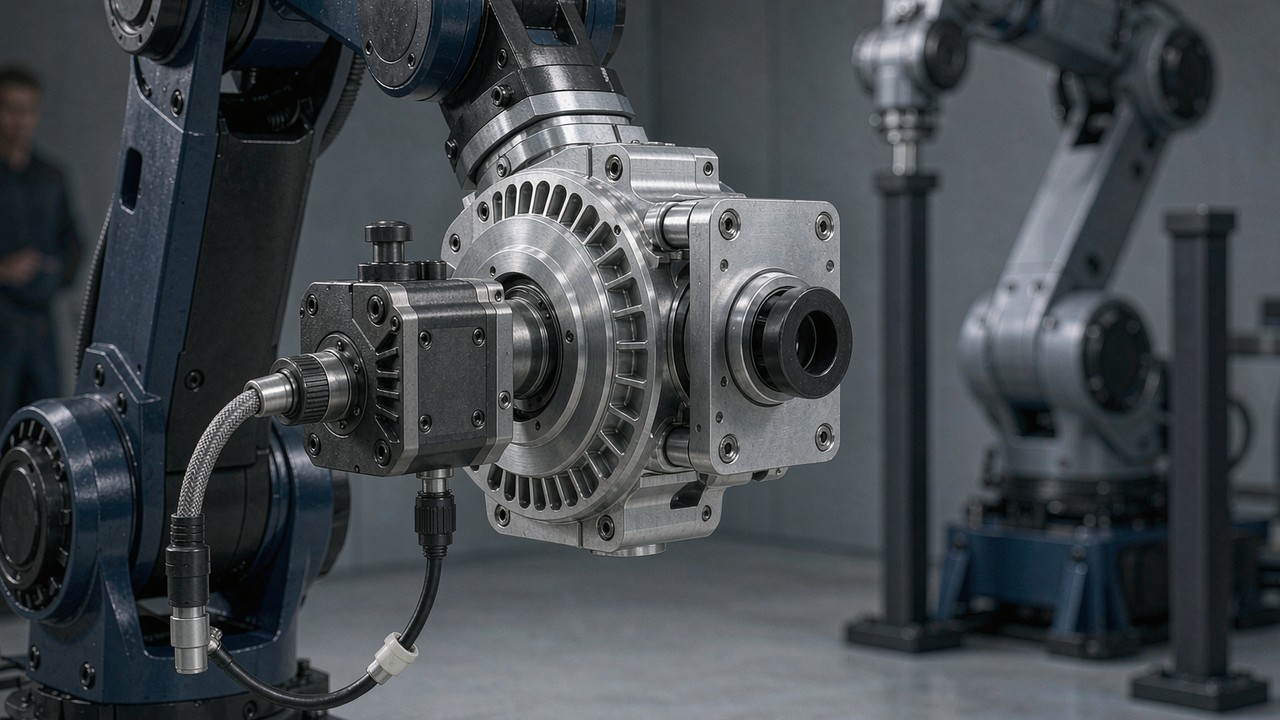
Mało który podzespół kształtuje możliwości robota w takim stopniu jak przegub. Określa on moment obrotowy dostępny na wyjściu, szybkość ruchu kończyny, masę zawieszoną na końcu ramienia oraz zachowanie maszyny, gdy coś stawia jej opór. Dla zespołów budujących nogi humanoidów, ramiona współpracujące, egzoszkielety, roboty czworonożne lub platformy kołowe decyzja sprowadza się zwykle do jednej klasy produktów: zintegrowanych siłowników robotycznych, w których silnik bezszczotkowy prądu stałego, przekładnia planetarna, elektronika sprzężenia zwrotnego i sterownik dostarczane są jako jedna szczelna jednostka.
Ten przewodnik omawia, jak zbudowane są takie moduły, które parametry rzeczywiście zmieniają decyzję projektową oraz jak wypadają pięć z modeli aktualnie wymienionych w kategorii ToBMS Siłowniki robotyczne. Każda wartość poniżej pochodzi z danych produktowych ToBMS lub z opublikowanej specyfikacji producenta – żadna nie jest szacowana.
Szybka odpowiedź
Siłownik robotyczny to zintegrowany moduł napędowy łączący silnik BLDC, przekładnię, enkoder i elektronikę sterowania silnikiem w jednej obudowie, dzięki czemu wyjściem jest przegub obrotowy sterowany momentem obrotowym, a nie sam wał silnika. Wybór sprowadza się zwykle do czterech pytań: jaki moment obrotowy przegub musi przenieść w najtrudniejszym przypadku, ile może przenosić w sposób ciągły, jaka jest wymagana zdolność do pracy wstecznej lub sztywność, oraz jaką masę mogą udźwignąć przeguby poprzedzające.
Co znajduje się wewnątrz zintegrowanego siłownika robotycznego
Wartością zintegrowanego modułu nie jest sam silnik, lecz to, że cztery podsystemy są już wzajemnie dopasowane, skalibrowane i zamknięte w jednej obudowie, a praca integracyjna przenosi się z projektowania mechanicznego na oprogramowanie.
Silnik bezszczotkowy i konstrukcja wirnika
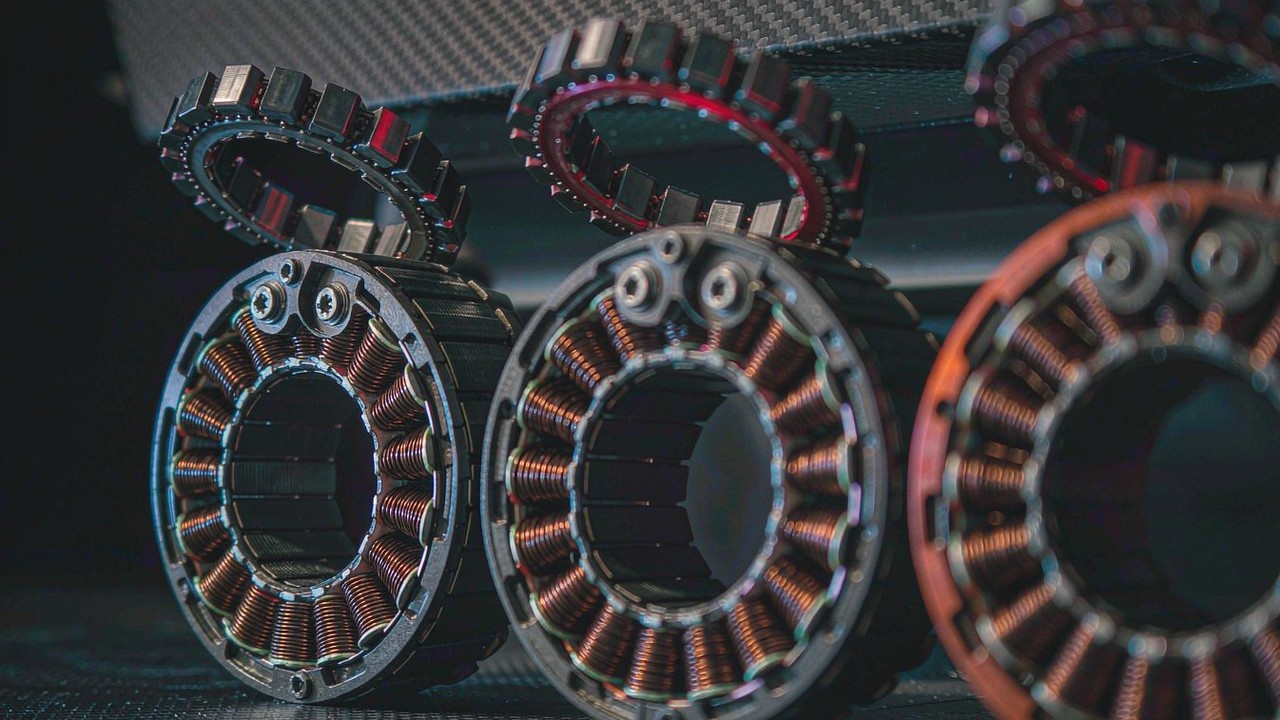
Modele z tej kategorii wykorzystują silniki BLDC z magnesami trwałymi o liczbie par biegunów od 14 do 21, dobrane pod gęstość momentu obrotowego, a nie pod prędkość maksymalną. Wyższa liczba biegunów daje zwykle większy moment obrotowy na amper i płynniejszy ruch przy niskich prędkościach, kosztem wyższej częstotliwości elektrycznej przy danej prędkości. KV (stała prędkości) to wartość porównywana najczęściej, ale opisuje ona wyłącznie kompromis między prędkością i momentem obrotowym silnika – nie mówi nic o przekładni, enkoderze ani o osiągalnym momencie obrotowym na przegubie.
Stopień przekładni
Przekładnia planetarna zwielokrotnia moment obrotowy silnika i dzieli prędkość wyjściową. Przełożenia w przedstawianej linii wynoszą od 6:1 do 64:1 i ta jedna liczba kształtuje charakter przegubu bardziej niż jakikolwiek inny parametr. Wielostopniowe przekładnie planetarne wprowadzają także luz, omówiony osobno, ponieważ w modułach o wysokim przełożeniu staje się on samodzielnym ograniczeniem projektowym.
Sprzężenie zwrotne: enkodery i to, co mierzą
Moduły te wykorzystują enkodery magnetyczne, umieszczone na wale wyjściowym albo jednocześnie na wale silnika i na wale wyjściowym. Pojedynczy enkoder wyjściowy informuje sterownik o położeniu przegubu; układ podwójny dostarcza również stronie silnika informacji o położeniu potrzebnej do płynnej komutacji. Różnica ta ujawnia się przy niskich prędkościach, czyli dokładnie tam, gdzie pracuje wiele przegubów robotycznych.
Sterownik, tryby sterowania i interfejsy
Elektronika sterowania wektorowego (FOC) jest wbudowana w obudowę. Wymienione modele udostępniają serwopodobne sterowanie pozycją i prędkością oraz sterowanie impedancyjne w stylu MIT przez interfejs UART lub CAN, w zależności od modelu. Integracja oznacza więc zamocowanie modułu, określenie ograniczeń, dostrojenie pętli sterowania i traktowanie przegubu jako osi momentu obrotowego lub pozycji.
Parametry, które rzeczywiście decydują o wyborze
Karty danych są gęste od informacji i nie każda linia ma takie samo znaczenie dla danego robota. Poniżej wymieniono te, które najczęściej zmieniają wynik.
Moment obrotowy: szczytowy, znamionowy i co naprawdę oznaczają
Moment szczytowy wskazuje maksymalny moment obrotowy na wyjściu, jaki producent określa w zdefiniowanych warunkach pracy – zwykle jest to ograniczenie krótkotrwałe, wyznaczone przez straty w miedzi i temperaturę magnesów, a nie przez wytrzymałość mechaniczną. Jest przydatny do sprawdzania obciążeń przejściowych, szczytów przyspieszenia i zdarzeń udarowych, ale nie stanowi granicy zniszczenia mechanicznego przekładni ani łożyska wyjściowego; jeżeli przegub ma wytrzymywać wstrząsy, trzeba to potwierdzić osobno u producenta.
Moment znamionowy to wartość ciągła: taka, jaką moduł może przenosić w granicach termicznych przy określonej temperaturze otoczenia i sposobie mocowania. Dobieranie przegubu wyłącznie według momentu szczytowego to najczęstszy sposób na otrzymanie modułu, który nagrzewa się nadmiernie podczas zwykłej pracy. Cykl pracy, powierzchnia mocowania i przepływ powietrza przesuwają rzeczywistą granicę ciągłą, więc publikowana wartość jest punktem wyjścia, a nie gwarancją.
Przełożenie, zdolność do pracy wstecznej i luz
Niższe przełożenia poprawiają zwykle zdolność do pracy wstecznej i przejrzystość momentu obrotowego, ponieważ między wirnikiem a obciążeniem działa mniejsze tarcie przekładni i niższa bezwładność odzwierciedlona. Wyższe przełożenia zwykle zwiększają moment obrotowy na wyjściu przy tym samym silniku i zmniejszają efektywną zdolność do pracy wstecznej. Żadna z tych zależności nie jest regułą sztywną: rzeczywiste zachowanie przegubu zależy od konstrukcji przekładni, tarcia, luzu, sprawności przeniesienia napędu, stałej momentu obrotowego silnika, strategii sterowania i samego obciążenia. Moduł o niskim przełożeniu napędzający dużą bezwładność przez sztywny regulator może nadal sprawiać wrażenie nieustępliwego, a moduł o wysokim przełożeniu ze starannym sterowaniem momentem obrotowym może zachowywać się znacznie bardziej podatnie, niż sugerowałoby jego przełożenie.
Luz zasługuje na osobną kontrolę. To utracony ruch na wyjściu przy zmianie kierunku obrotu – droga, jaką pokonuje silnik, zanim wyjście znów ruszy. W wielostopniowych przekładniach planetarnych kumuluje się on na kolejnych stopniach i bezpośrednio wpływa na powtarzalność poleceń pozycji. W przypadku nogi humanoida utrzymującej zadaną pozycję, ramienia współpracującego wykonującego prace montażowe lub urządzenia rehabilitacyjnego poruszającego kończyną pacjenta luz jest często tym parametrem, który decyduje o akceptacji modułu – bardziej niż kilka procent dodatkowego momentu obrotowego. Dwie praktyczne uwagi: wartości podaje się w minutach kątowych lub w stopniach, więc przed porównaniem trzeba je ujednolicić (1° = 60 arcmin), oraz warto ustalić, czy liczba dotyczy wału wyjściowego, jest mierzona bez obciążenia czy pod obciążeniem i przed dotarciem czy po nim.
Napięcie zasilania, prąd i ograniczenia termiczne
Większość modułów z tego zestawienia przyjmuje 24 V lub 48 V i podaje odrębne wartości prędkości oraz prądu dla każdego z nich, więc ten sam siłownik może zachowywać się zupełnie inaczej w zależności od architektury akumulatorów robota. Prąd znamionowy i szczytowy wraz z mocą znamionową określają, co musi zapewnić sterownik i rozdzielenie zasilania. Obie opisane powyżej granice momentu obrotowego sprowadzają się ostatecznie do prądu i ciepła, dlatego to zachowanie termiczne jest ograniczeniem rządzącym rzeczywistą pracą.
Prędkość wyjściowa
Prędkość znamionowa i prędkość bez obciążenia podawane są na wyjściu przegubu, po przekładni. Moduł o przełożeniu 64:1 i prędkości znamionowej 23 rpm przy 24 V to przegub pozycjonujący, a nie napędowy. Jeżeli wymaganie jest wyrażone jako prędkość kątowa, przed porównaniem modeli trzeba przeliczyć je na prędkość wyjściową w rpm – to najszybszy sposób na odrzucenie połowy zestawienia.
Masa, bezwładność i stosunek momentu obrotowego do masy
Masa liczy się w robocie podwójnie: przenosi ją każdy przegub poprzedzający i dodaje ona bezwładność, którą sam przegub musi przyspieszać. W przegubie dystalnym różnica 190 g i 1.4 kg zmienia dobór całego układu napędowego.
Stosunek momentu obrotowego do masy ma sens tylko wtedy, gdy podana jest podstawa tego momentu. Szczytowa i znamionowa wartość Nm/kg modułu mogą różnić się trzykrotnie, a liczba odniesiona do momentu szczytowego niewiele mówi o możliwościach ciągłych. Porównywanie wartości porównywalnych to jedyny sposób, aby ta liczba stała się użyteczna.
Enkodery, interfejsy i tryby sterowania
Konfiguracja enkodera decyduje o tym, czy przegubem można sterować momentem obrotowym, pozycją i prędkością oraz jak precyzyjnie potrafi on utrzymać zadaną pozycję; interfejs decyduje o tym, czy dany sterownik może się z nim komunikować. Przed zamrożeniem projektu mechanicznego warto sprawdzić obsługę trybu serwo i MIT, częstotliwość aktualizacji oraz typ złącza przewodu na tle pozostałych elementów układu.
Porównanie pięciu siłowników robotycznych
Tabela obejmuje pięć z zintegrowanych modułów przegubowych aktualnie wymienionych w kategorii Siłowniki robotyczne, uszeregowane od najlżejszego do najcięższego. Wartości momentu obrotowego pochodzą od producenta; luz nie został podany, ponieważ wartości stosowane dla tych modeli nie są spójne jednostkowo w całym zakresie.
| Model | Napięcie znamionowe | Moment znamionowy | Moment szczytowy | Przełożenie | Waga | Gabaryty |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 1.3 Nm | 4.1 Nm | 10:1 | 190 g | Ø53 × 40.2 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 380 g | Ø79 × 43 mm |
| AK70-10 KV100 | 24/48 V | 8.3 Nm | 24.8 Nm | 10:1 | 621 g | Ø89 × 50.25 mm |
| AK80-64 KV80 | 24/48 V | 48 Nm | 120 Nm | 64:1 | 850 g | Ø98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48 V | 74 Nm | 222 Nm | 48:1 | 1396 g | Ø90 × 81.5 mm |
Moment znamionowy i szczytowy zgodnie z publikacją producenta. Gabaryty podają średnicę zewnętrzną i długość zgodnie z kartą danych producenta.
Moment szczytowy obejmuje w tym zestawie zakres około pięćdziesięciokrotny, od 4.1 Nm do 222 Nm, więc moduły te nie są wymiennymi podzespołami. Rozrzut masy wynosi natomiast tylko około siedmiokrotności. Właśnie w tej różnicy tkwi interesująca inżynieria.
Porównajmy oba końce na porównywalnej podstawie: przy masie 190 g AK40-10 oferuje 6.8 Nm/kg w trybie ciągłym i 21.6 Nm/kg w szczycie, natomiast AKH70-48 o masie 1396 g osiąga 53 Nm/kg znamionowo i 159 Nm/kg szczytowo – około ośmiokrotność gęstości ciągłej. Gęstość to jednak nie wszystko. AK80-64 daje 141 Nm/kg w szczycie przy masie 850 g, co jest bliskie 159 Nm/kg modelu AKH70-48 przy masie mniejszej o 546 g; czy dodatkowy moment obrotowy modułu z wałem drążonym jest wart tej masy, zależy wyłącznie od tego, czy przegub potrzebuje przepustu kabli i gdzie znajduje się w łańcuchu kinematycznym.
Przełożenie tego zakresu na konkretną maszynę wygląda zwykle następująco, choć przypadki graniczne zależą w dużym stopniu od ramienia dźwigni, cyklu pracy i wymaganej sztywności:
| Pozycja przegubu | Co zwykle dominuje | Moduły warte rozważenia |
|---|---|---|
| Nadgarstek, dłoń, mały manipulator | Masa dystalna – każdy gram przenosi każdy przegub poprzedzający | AK40-10 V3.0 (190 g), AK60-6 V3.0 (380 g) |
| Łokieć, przedramię, lekki przegub nogi | Równowaga prędkości, momentu obrotowego i jakości enkodera | AK70-10 KV100 (621 g, 14-bitowy enkoder magnetyczny) |
| Kolano, biodro, oś utrzymująca obciążenie | Moment obrotowy ciągły przeciw grawitacji; niska prędkość wyjściowa jest akceptowalna | AK80-64 KV80 (64:1, 120 Nm szczytowo) |
| Biodro, ciężkie ogniwo, przegub z przepustem kabli | Wysoki moment obrotowy na wyjściu oraz otwór drążony do prowadzenia wiązki przewodów | AKH70-48 V1.0 (222 Nm szczytowo, wał drążony) |
Lekkie przeguby: AK40-10 V3.0 i AK60-6 V3.0
Dolny koniec zakresu obejmuje przeguby nadgarstka, przedramienia i lekkich manipulatorów, gdzie oszczędność masy na końcu dystalnym zwraca się w każdym przegubie poprzedzającym.
AK40-10 V3.0 KV170: koniec zakresu o masie 190 g
AK40-10 V3.0 KV170 to najlżejszy moduł w tym zestawie: 190 g, stopień 10:1, 4.1 Nm momentu szczytowego i 1.3 Nm momentu znamionowego przy 24 V, prędkość znamionowa na wyjściu 370 rpm oraz obudowa Ø53 × 40.2 mm. W opisie produktu w ToBMS jest określany jako ultralekki moduł przeznaczony do zręcznych ramion robotycznych i małych modułów przegubowych, a także oznaczony jako nowość z datą premiery w 2026. Moc znamionowa wynosi 50 W przy prądzie znamionowym 2.7 A i szczytowym 7.3 A, co utrzymuje wymagania wobec sterownika i przewodów na umiarkowanym poziomie – przydatne, gdy sama wiązka przewodów musi zmieścić się w małym przegubie.
Producent omawia modele AK40-10, AK45-10 i AK45-36, pokazując, jak silnik, przekładnia planetarna i wbudowany sterownik są pakowane w jeden moduł typu plug-and-play. To najczystsza krótka odpowiedź wizualna na pytanie, czym kompaktowy moduł przegubowy różni się od samego silnika z zewnętrznym napędem.
Strona wideo w ToBMSObejrzyj w YouTubeAK60-6 V3.0 KV80: niskie przełożenie, szybsze wyjście
AK60-6 V3.0 KV80 stoi o stopień wyżej: 380 g, stopień 6:1 oraz 9 Nm momentu szczytowego i 3 Nm znamionowego. Przy 24 V ma prędkość znamionową 233 rpm i 320 rpm bez obciążenia, a przy 48 V podnosi je do 490 i 640 rpm, przy mocy znamionowej 74 W. W opisie w ToBMS zwraca się uwagę na zintegrowany silnik bezszczotkowy, przekładnię planetarną, enkoder i układ sterowania oraz wymienia obsługę trybów serwo i MIT. Ponieważ przełożenie jest najniższe w tym porównaniu, jest to ogólnie bardziej podatny na pracę wsteczną wybór spośród dwóch lekkich modułów – choć, jak wspomniano wcześniej, to, ile z tej przejrzystości dociera do operatora, nadal zależy od tarcia przekładni, trybu sterowania i obciążenia.
Zespół SuRover stosuje skręt wszystkich czterech kół, obroty w miejscu i nawigację po ciasnych łukach na modułach AK60-6 i AK10-9. To jedyny materiał w tym zestawie, który pokazuje moduł z serii AK w ciągłej pracy mobilnej, a nie na stanowisku demonstracyjnym, co czyni go użytecznym punktem odniesienia w kwestiach cyklu pracy.
Strona wideo w ToBMSObejrzyj w YouTubeŚrodek zakresu z 14-bitowym sprzężeniem zwrotnym: AK70-10 KV100
Przy masie 621 g oraz momencie znamionowym 8.3 Nm i szczytowym 24.8 Nm AK70-10 KV100 plasuje się w środku zakresu i jest modułem najczęściej wskazywanym w pracach nad egzoszkieletami i robotami czworonożnymi. Moc znamionowa wynosi 230 W przy prądzie znamionowym 7.2 A i szczytowym 23.2 A, prędkość wyjściowa to 148 rpm przy 24 V lub 310 rpm przy 48 V, a obudowa Ø89 × 50.25 mm mieści 21 par biegunów.
Co oznacza pojedynczy enkoder
CubeMars przewiduje w AK70-10 KV100 tylko jeden enkoder: 14-bitowy enkoder magnetyczny po stronie silnika stopnia planetarnego 10:1, obok interfejsów UART i CAN. Odczytuje on położenie wirnika, więc sterownik wyznacza kąt przegubu z przełożenia 10:1 i przyjmuje luz stopnia wynoszący 0.2°. Enkoder na wale wyjściowym, którego AK70-10 nie ma, podawałby kąt przegubu bezpośrednio; taki układ warto przewidzieć w przegubach poruszających się wolno i muszących precyzyjnie utrzymywać położenie.
Osoba stykająca się z nim po raz pierwszy otwiera AK70-10, konfiguruje go i uruchamia w acrobocie. Karty danych rzadko pokazują, ile czasu i narzędzi faktycznie wymaga rozruch; ten przegląd to pokazuje, co czyni go przydatnym, zanim moduł trafi do harmonogramu budowy.
Strona wideo w ToBMSObejrzyj w YouTubePrzeguby o wysokim przełożeniu: AK80-64 KV80
Moduł AK80-64 KV80 obiera odwrotne podejście. Przekładnia 64:1 zamienia obudowę o średnicy 98 mm i masie 850 g w moduł o momencie znamionowym 48 Nm i szczytowym 120 Nm, obracający się z prędkością 23 rpm przy 24 V lub 48 rpm przy 48 V, o mocy znamionowej 220 W przy prądzie znamionowym 7 A i szczytowym 19 A.
Dlaczego przełożenie 64:1 zmienia zachowanie przegubu
Wyższe przełożenie zwykle zwiększa moment obrotowy na wyjściu przy tym samym silniku i zmniejsza efektywną zdolność do pracy wstecznej, a przy 64:1 efekt jest wyraźny: wirnik odczuwa niewiele z tego, co dzieje się na obciążeniu, czego właśnie oczekuje się od osi biodra lub kolana, która musi stawiać opór grawitacji przez wiele godzin bez dużego ciągłego poboru prądu. Oznacza to także, że przegubu raczej nie da się przesuwać ręcznie podczas konfiguracji oraz że samo przełożenie staje się źródłem ograniczeń podatności odzwierciedlonej, a nie tylko mnożnikiem momentu obrotowego. Przełożenie jest jednym z kilku czynników – konstrukcja przekładni, tarcie, luz i strategia sterowania również wpływają na to, jak sztywny przegub wydaje się w praktyce.
Université de Sherbrooke wykorzystuje moduły AK10-9 i AK80-64 do wykonywania kontrolowanych ruchów rozciągających w systemie rehabilitacji przy zaniku mięśni. To istotne, gdy obciążeniem przegubu jest człowiek, a nie ładunek, czyli gdy płynność i dokładność pozycji liczą się bardziej niż sam moment obrotowy.
Strona wideo w ToBMSObejrzyj w YouTubeSiłowniki z wałem drążonym: AKH70-48 V1.0 KV41
Moduły z wałem drążonym rozwiązują problem mechaniczny, który pojawia się, gdy robot ma więcej niż kilka stopni swobody: prowadzenie kabli. AKH70-48 V1.0 KV41 zapewnia moment znamionowy 74 Nm i szczytowy 222 Nm przez stopień planetarny 48:1 przy 48 V, z prędkością znamionową na wyjściu 28 rpm (35 rpm bez obciążenia) oraz prądem znamionowym 6 A i szczytowym 18 A. W danych ToBMS wymieniono napęd FOC oraz Ke równą 2.4 V/krpm. Przy masie 1396 g należy do obszaru nóg, bioder i ciężkich ogniw.
Prowadzenie kabli i trwałość wiązki
Duży otwór w osi przegubu pozwala przeprowadzić okablowanie i przewody pneumatyczne prosto przez przegub, zamiast prowadzić je pętlą wokół jego zewnętrznej strony. Rozwiązuje to jednocześnie problem upakowania i problem niezawodności: wiązka, która zgina się przy każdym ruchu przegubu, to gotowa do wystąpienia awaria zmęczeniowa, a poprowadzenie jej drogą wolną od skręcania przez oś eliminuje większość tego ruchu. Ceną jest masa i zwykle dłuższa obudowa – za jedno i drugie muszą zapłacić przeguby poprzedzające.
Producent weryfikuje moduł z wałem drążonym przy stopniowo rosnących obciążeniach do 40 kg, z pełnym obrotem o 360°. Mimo że materiał jest krótki, stanowi najbardziej bezpośredni opublikowany dowód na to, jak wartość szczytowa 222 Nm zachowuje się na rzeczywistym ramieniu dźwigni.
Strona wideo w ToBMSObejrzyj w YouTubeGdzie stosuje się siłowniki robotyczne
W ToBMS moduły te pojawiają się w dość spójnym zestawie zastosowań, a to zastosowanie decyduje o tym, który parametr dominuje.
Maszyny kroczące i platformy mobilne
Roboty humanoidalne, roboty czworonożne i AGV obciążają przeguby dynamicznie. Liczą się tu odporność na udary, moment szczytowy i stosunek momentu obrotowego do masy, a ciągła praca przeciw grawitacji czyni zachowanie termiczne ograniczeniem pierwszorzędnym.
Manipulatory i urządzenia do interakcji z człowiekiem
Ramię cobota, egzoszkielety, moduły przegubowe i roboty rehabilitacyjne stoją lub upadają na płynności ruchu: luz, jakość enkodera i sterowanie przy niskich prędkościach liczą się bardziej niż kilka dodatkowych niutonometrów.
Lista kontrolna doboru
Siłowniki robotyczne bywają wybierane raz i pozostają w projekcie na lata, dlatego te kontrole warto przeprowadzić, zanim model trafi do zestawienia materiałów.
Cykl pracy i moment obrotowy
- Oblicz najtrudniejszy przypadek momentu obrotowego w przegubie, z uwzględnieniem ramienia dźwigni i efektów dynamicznych, a następnie porównaj go z momentem szczytowym z zapasem – i potwierdź u producenta, jakie wstrząsy lub udary wytrzymuje stopień wyjściowy.
- Oszacuj moment obrotowy ciągły dla normalnego cyklu pracy i porównaj go z momentem znamionowym w danej temperaturze otoczenia i przy danym sposobie mocowania, ponieważ jest to ograniczenie termiczne, a nie mechaniczne.
- Wyraź wymaganie prędkości jako prędkość wyjściową w rpm przed porównaniem modeli; to szybko eliminuje kandydatów.
Mechanika i integracja
- Zdecyduj, czy przegub musi być podatny na pracę wsteczną. Jeśli tak, wybierz moduły o niskim przełożeniu i potwierdź zachowanie na podstawie charakterystyki tarcia przekładni oraz trybu sterowania, a nie samego przełożenia.
- Ustal budżet luzu dla osi – zwłaszcza dla przegubów krytycznych pod względem pozycji lub współpracujących z człowiekiem – i przed porównaniem przelicz wartość podaną przez producenta na minuty kątowe lub stopnie.
- Zsumuj masę dystalną i sprawdź, jaką podstawę momentu obrotowego stosujesz (znamionową czy szczytową). Oszczędność 300 g w nadgarstku jest warta więcej niż taka sama oszczędność w biodrze.
- Sprawdź, czy przegub wymaga przepustu kabli. Jeśli tak, wał drążony nie jest opcją.
- Przejrzyj układ mocowania, położenie złączy i prowadzenie kabli, zanim projekt mechaniczny zostanie zamrożony.
Sterowanie, sprzężenie zwrotne i komunikacja
- Potwierdź, że konfiguracja enkodera odpowiada dokładności i powtarzalności wymaganej w danym zastosowaniu oraz że interfejs obsługuje tryby sterowania używane w danym układzie.
- Sprawdź zakres napięć sterownika na tle szyny zasilania robota oraz prąd znamionowy i szczytowy na tle możliwości rozdzielenia zasilania.
Najczęściej zadawane pytania
PCzym różni się siłownik robotyczny od silnika bezszczotkowego?
Silnik bezszczotkowy wytwarza moment obrotowy na wale i wymaga zewnętrznej przekładni, enkodera oraz elektroniki napędu, zanim będzie mógł pełnić funkcję przegubu. Siłownik robotyczny integruje te elementy w jednej obudowie, uszczelnionej i skalibrowanej fabrycznie, dzięki czemu wyjściem jest sterowalna oś obrotowa. Przenosi to wysiłek inżynierski z integracji mechanicznej na oprogramowanie: wystarczy zamocować moduł, określić ograniczenia i dostroić pętlę sterowania. Kategoria Siłowniki robotyczne obejmuje moduły zintegrowane; jeżeli nabywa się wyłącznie silnik, a przekładnia jest projektowana we własnym zakresie, Silniki momentowe bezramowe są równoważnym punktem wyjścia.
PJak wybrać między siłownikiem o przełożeniu 6:1, 10:1, 48:1 i 64:1?
Należy wychodzić od wymagań stawianych przegubowi, a nie od silnika. Przełożenie określa prędkość wyjściową przy danej prędkości silnika i zwielokrotnia moment obrotowy, więc wymagana para momentu obrotowego i prędkości na wyjściu zwykle zawęża wybór do jednego lub dwóch przełożeń. Następnie trzeba rozważyć efekty wtórne: niższe przełożenia są na ogół bardziej podatne na pracę wsteczną, wyższe dają zwykle więcej momentu obrotowego na kilogram, ale dodają kolejne stopnie przekładni, a więc i więcej luzu. Przełożenie to tylko jeden z czynników kształtujących zachowanie przegubu – konstrukcja przekładni, tarcie, sprawność, stała momentu obrotowego silnika, strategia sterowania i obciążenie również odgrywają swoją rolę.
PCzy moment szczytowy można wykorzystywać w sposób ciągły?
Nie. Moment szczytowy to maksymalny moment obrotowy na wyjściu określony przez producenta w zdefiniowanych warunkach pracy, zwykle krótkotrwały, ograniczony zazwyczaj temperaturą uzwojeń i magnesów, a nie wytrzymałością mechaniczną. Pracę ciągłą należy dobierać według momentu znamionowego w granicach termicznych siłownika przy danej temperaturze otoczenia i sposobie mocowania. Moment szczytowy jest właściwą wartością do sprawdzania przyspieszeń, stanów przejściowych i krótkich udarów – nie do długotrwałego utrzymywania obciążenia i nie jako zastępstwo granicy zniszczenia mechanicznego modułu.
PCzym jest luz i jakie ma znaczenie w przegubie robota?
Luz to utracony ruch na wyjściu przy zmianie kierunku ruchu przegubu – czyli droga, jaką obraca się silnik, zanim wyjście znów zacznie się poruszać. Kumuluje się on na kolejnych stopniach przekładni, dlatego wielostopniowe przekładnie planetarne o wysokim przełożeniu wykazują go zwykle więcej niż jednostki o niskim przełożeniu. Ma największe znaczenie tam, gdzie krytyczna jest powtarzalność pozycji: w ramionach robotycznych wykonujących zadania kontaktowe, w nogach humanoidów utrzymujących zadaną pozycję oraz w urządzeniach rehabilitacyjnych poruszających kończyną. Porównując wartości, trzeba najpierw ujednolicić jednostki (1° = 60 arcmin) i ustalić u producenta, czy wartość dotyczy wału wyjściowego, czy została zmierzona pod obciążeniem czy bez, oraz czy odnosi się do nowej jednostki, czy po dotarciu.
PCzy potrzebne są podwójne enkodery?
Nie zawsze, ale ich zasadność jest największa w przegubach poruszających się powoli, które muszą precyzyjnie utrzymywać pozycję. Enkoder na wale wyjściowym podaje kąt przegubu; enkoder po stronie silnika dostarcza położenie wirnika potrzebne do płynnej komutacji. AK70-10 KV100 ma tylko jeden enkoder po stronie silnika, więc kąt przegubu wyznaczany jest przez stopień 10:1; gdy trzeba go mierzyć bezpośrednio, zwykle dodaje się czujnik po stronie wyjściowej.
PKiedy siłownik z wałem drążonym jest wart dodatkowej masy?
Wtedy, gdy kable, przewody lub mechanizm przechodzący przez oś muszą przejść przez przegub, a nie wokół niego. Otwór w osi eliminuje pętlę wiązki przewodów poza przegubem i związane z nią zmęczenie materiału, co jest zyskiem zarówno w zakresie niezawodności, jak i upakowania. Kompromisem są masa i gabaryty: AKH70-48 V1.0 przy masie 1396 g przenosi moment szczytowy 222 Nm, więc korzyść trzeba zestawić z tym, ile te dodatkowe gramy kosztują przeguby poprzedzające.
PJakie interfejsy i tryby sterowania obsługują te siłowniki?
Modele wymienione w tej kategorii wykorzystują sterowanie wektorowe (FOC) z serwopodobnymi trybami pozycji i prędkości oraz sterowanie impedancyjne w stylu MIT, udostępniane przez UART lub CAN w zależności od modelu – AK70-10 na przykład wymienia oba. Ponieważ tryby różnią się założeniami wobec sterownika, przed zamrożeniem projektu mechanicznego należy potwierdzić obsługę trybów, częstotliwość aktualizacji i typ złącza na tle pozostałych elementów układu.
Zasoby oficjalne
CubeMars publikuje pełny katalog produktów obejmujący całą ofertę siłowników, a każdy model ma oficjalną stronę produktu z pełną specyfikacją, rysunkiem i dokumentacją sterowania – na przykład strona produktu AK70-10 oraz strona produktu AKH70-48. Producent pozostaje źródłem wiarygodnych danych w zakresie specyfikacji, rysunków, wartości luzu i oprogramowania układowego; ToBMS utrzymuje warstwę odkrywania i porównywania w formie przeszukiwalnej.
Co dalej
Jeżeli celem jest już tworzenie listy kandydatów, a nie rozpoznanie rynku, trzy narzędzia platformy wykonują tę pracę po kolei. Pełna kategoria Siłowniki robotyczne pozwala zobaczyć każdy model i specyfikację obok siebie, narzędzie Dobór służy do filtrowania według momentu obrotowego, napięcia i masy, a następnie do umieszczenia kandydatów w narzędziu Porównanie produktów. Tam, gdzie przegub musi być z założenia podatny, a nie sztywny, naturalnym kolejnym krokiem jest kategoria Siłowniki QDD.
Krótka wersja: moment szczytowy dopasować do najtrudniejszego przypadku, moment znamionowy do cyklu pracy w granicach termicznych, przełożenie i luz do zachowania, jakiego wymaga przegub, a masę do pozycji przegubu w łańcuchu kinematycznym. Wszystko inne – złącza, tryby oprogramowania układowego, średnica otworu – wynika z tych czterech decyzji.