
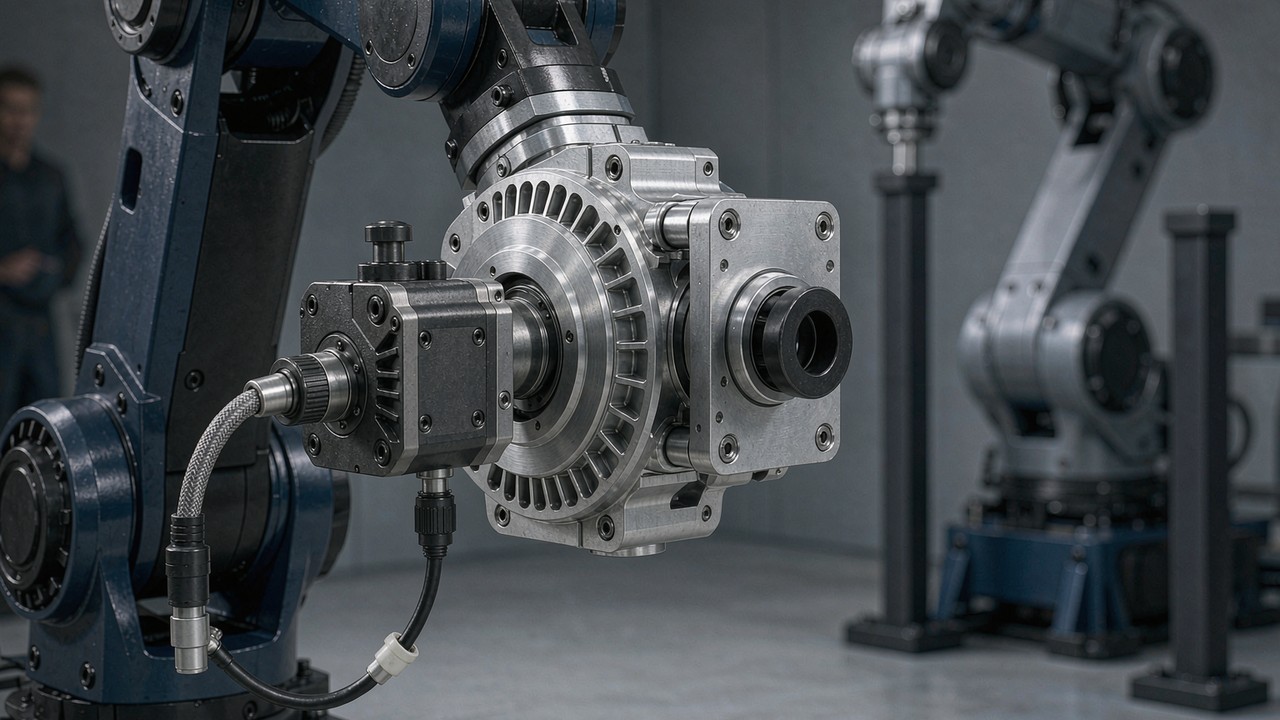
Pocos componentes determinan lo que un robot puede hacer tanto como la articulación. Define el par disponible en la salida, la velocidad con que se mueve un miembro, la masa que puede colgar del extremo de un brazo y el comportamiento de la máquina cuando algo empuja en sentido contrario. Para los equipos que construyen piernas de humanoides, brazos colaborativos, exoesqueletos, cuadrúpedos o plataformas con ruedas, la decisión suele recaer en una misma clase de producto: los actuadores robóticos integrados, en los que un motor de corriente continua sin escobillas, una reductora planetaria, la electrónica de realimentación y un controlador se entregan como una única unidad sellada.
Esta guía explica cómo se construyen esos módulos, qué especificaciones cambian de verdad una decisión de diseño y cómo se comparan cinco de los modelos listados actualmente en la categoría Actuadores robóticos de ToBMS. Todas las cifras siguientes proceden de los datos de producto de ToBMS o de la especificación publicada por el fabricante; ninguna de ellas es una estimación.
Respuesta rápida
Un actuador robótico es un módulo de accionamiento integrado que combina un motor BLDC, una reductora, un encoder y la electrónica de control del motor en una sola carcasa, de modo que la salida es una articulación giratoria controlada en par y no un simple eje de motor. La selección suele reducirse a cuatro preguntas: cuánto par debe entregar la articulación en su peor caso, cuánto puede mantener de forma continua, cuánto retroaccionamiento o rigidez necesita la aplicación y cuánta masa pueden permitirse arrastrar las articulaciones anteriores.
Qué hay dentro de un actuador robótico integrado
El valor de un módulo integrado no está solo en el motor. Está en que cuatro subsistemas ya vienen emparejados, calibrados y sellados entre sí, y el trabajo de integración se desplaza del diseño mecánico al software.
Motor brushless y diseño del rotor
Los modelos de esta categoría emplean motores BLDC de imanes permanentes con 14 a 21 pares de polos, dimensionados para la densidad de par y no para la velocidad punta. Un número de polos mayor suele producir más par por amperio y un movimiento más suave a baja velocidad, a cambio de una frecuencia eléctrica más alta para una velocidad dada. El KV (la constante de velocidad) es el dato que más se compara, pero solo describe el compromiso velocidad-par del motor: no dice nada sobre la reductora, el encoder ni el par alcanzable en la articulación.
La etapa de reducción
Una reductora planetaria multiplica el par del motor y divide la velocidad de salida. Las relaciones de la gama siguiente van de 6:1 a 64:1, y ese único número influye más en el carácter de una articulación que cualquier otra especificación. Los trenes planetarios de varias etapas introducen además juego mecánico, que se trata por separado porque se convierte en una restricción de diseño por sí mismo en los módulos de relación elevada.
Realimentación: encoders y qué miden
Estos módulos utilizan encoders magnéticos, ya sea en el eje de salida o tanto en el eje del motor como en el de salida. Un único encoder de salida indica al controlador dónde está la articulación; una configuración doble proporciona además al lado del motor la información de posición que necesita para una conmutación suave. Esa diferencia se aprecia a baja velocidad, que es precisamente donde operan muchas articulaciones robóticas.
Controlador, modos de control e interfaces
La electrónica de control vectorial (FOC) está integrada en la carcasa. Los modelos listados ofrecen control de posición y velocidad de estilo servo y control de impedancia de estilo MIT por UART o CAN según el modelo. La integración consiste, por tanto, en montar el módulo, definir los límites, ajustar el bucle de control y tratar la articulación como un eje de par o de posición.
Las especificaciones que realmente deciden la elección
Las fichas técnicas son densas, y no todas sus líneas pesan lo mismo para un robot determinado. Las siguientes son las que con más frecuencia cambian el resultado.
Par: máximo, nominal y qué significan realmente
El par máximo indica el par de salida máximo que especifica el fabricante en condiciones de funcionamiento definidas, normalmente un límite de corta duración fijado por las pérdidas en el cobre y la temperatura de los imanes y no por la resistencia mecánica. Es útil para comprobar cargas transitorias, picos de aceleración e impactos, pero no es el límite de fallo mecánico de la reductora ni del rodamiento de salida; si una articulación debe soportar choques, eso hay que confirmarlo por separado con el fabricante.
El par nominal es la cifra continua: lo que el módulo puede mantener dentro de sus límites térmicos en las condiciones de temperatura ambiente y de montaje especificadas. Dimensionar una articulación solo con el par máximo es la forma más habitual de acabar con un módulo que trabaja caliente en servicio normal. El ciclo de trabajo, la superficie de montaje y la ventilación desplazan el punto donde cae el límite continuo real, por lo que la cifra publicada es un punto de partida y no una garantía.
Relación de reducción, retroaccionamiento y juego mecánico
Las relaciones de reducción más bajas suelen mejorar el retroaccionamiento y la transparencia de par, porque entre el rotor y la carga hay menos fricción de engranajes y una inercia reflejada menor. Las relaciones más altas suelen elevar el par de salida para un mismo motor y reducir el retroaccionamiento efectivo. Ninguna de las dos relaciones es una regla estricta: el comportamiento real de una articulación depende del diseño de la reductora, la fricción, el juego mecánico, la eficiencia de transmisión, la constante de par del motor, la estrategia de control y la propia carga. Un módulo de relación baja que mueve una inercia elevada con un controlador rígido puede seguir resultando inflexible, y un módulo de relación alta con un control de par cuidadoso puede resultar mucho más complaciente de lo que su relación sugiere.
El juego mecánico merece una comprobación aparte. Es el movimiento perdido en la salida cuando se invierte el sentido de giro: la cantidad que gira el motor antes de que la salida vuelva a moverse. En las reductoras planetarias de varias etapas se acumula entre etapas y afecta directamente a la repetibilidad de una consigna de posición. Para una pierna de humanoide que mantiene una postura, un brazo colaborativo que realiza una inserción o un dispositivo de rehabilitación que mueve el miembro de un paciente, el juego mecánico suele ser la especificación que decide si un módulo es aceptable, más que unos pocos puntos porcentuales de par adicional. Dos cuestiones prácticas: las cifras se expresan en minutos de arco o en grados, por lo que conviene normalizarlas antes de comparar (1° = 60 arcmin), y hay que preguntar si el valor se refiere al eje de salida, si se midió sin carga o bajo carga y si es antes o después del rodaje.
Tensión de alimentación, corriente y límites térmicos
La mayoría de los módulos de esta selección admiten 24 V o 48 V y publican cifras de velocidad y de corriente distintas para cada tensión, por lo que un mismo actuador puede comportarse de forma bastante diferente según la arquitectura de batería del robot. La corriente nominal y la de pico, junto con la potencia nominal, indican lo que deben suministrar el controlador y la distribución de potencia. Los dos límites de par anteriores se remontan en última instancia a la corriente y al calor, y por eso el comportamiento térmico es la restricción que gobierna el servicio real.
Velocidad de salida
La velocidad nominal y la velocidad en vacío se indican en la salida de la articulación, ya con la reducción aplicada. Un módulo de 64:1 con 23 rpm nominales a 24 V es una articulación de posicionamiento, no una articulación de locomoción. Cuando un requisito se expresa como velocidad angular, conviene convertirlo a rpm de salida antes de comparar modelos: es la forma más rápida de descartar la mitad de la gama.
Masa, inercia y relación par-peso
La masa importa dos veces en un robot: la soportan todas las articulaciones anteriores y añade una inercia que la propia articulación debe acelerar. En una articulación distal, 190 g frente a 1.4 kg cambia el dimensionado de toda la cadena de transmisión.
La relación par-peso solo es significativa cuando se indica la base de par utilizada. Los Nm/kg de pico y los Nm/kg nominales de un módulo pueden diferir en un factor de tres, y una cifra referida al par máximo dice poco sobre la capacidad continua. Comparar magnitudes equivalentes es la única forma de que el número resulte útil.
Encoders, interfaces y modos de control
La configuración del encoder determina si la articulación puede gobernarse en par, posición y velocidad, y con qué precisión puede mantener una postura; la interfaz determina si el controlador propio puede comunicarse con ella. Conviene comprobar la compatibilidad de los modos servo y MIT, la frecuencia de actualización y el tipo de conector del cable frente al resto del sistema antes de congelar el diseño mecánico.
Cinco actuadores robóticos comparados
La tabla recoge cinco de los módulos articulares integrados listados actualmente en la categoría Actuadores robóticos, ordenados del más ligero al más pesado. Las cifras de par son los valores publicados por el fabricante; el juego mecánico no se incluye porque los valores disponibles para estos modelos no son homogéneos en unidades en toda la gama.
| Modelo | Tensión nominal | Par nominal | Par máximo | Relación de reducción | Peso | Envolvente |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 1.3 Nm | 4.1 Nm | 10:1 | 190 g | Ø53 × 40.2 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 380 g | Ø79 × 43 mm |
| AK70-10 KV100 | 24/48 V | 8.3 Nm | 24.8 Nm | 10:1 | 621 g | Ø89 × 50.25 mm |
| AK80-64 KV80 | 24/48 V | 48 Nm | 120 Nm | 64:1 | 850 g | Ø98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48 V | 74 Nm | 222 Nm | 48:1 | 1396 g | Ø90 × 81.5 mm |
Par nominal y máximo según lo publicado por el fabricante. La envolvente indica el diámetro exterior y la longitud según figuran en la ficha técnica del fabricante.
El par máximo abarca aproximadamente un factor de cincuenta en este conjunto, de 4.1 Nm a 222 Nm, por lo que estos módulos no son piezas intercambiables. La dispersión de masa, en cambio, es de solo unas siete veces. En esa diferencia es donde está la ingeniería interesante.
Tomando los dos extremos en términos comparables: con 190 g, el AK40-10 ofrece 6.8 Nm/kg de forma continua y 21.6 Nm/kg en el pico, mientras que el AKH70-48 de 1396 g alcanza 53 Nm/kg nominales y 159 Nm/kg de pico, unas ocho veces la densidad continua. Pero la densidad no lo explica todo. El AK80-64 entrega 141 Nm/kg de pico con 850 g, cerca de los 159 Nm/kg del AKH70-48 y con 546 g menos; si el par adicional del módulo de eje hueco compensa esa masa depende por completo de si la articulación necesita paso de cables y de dónde se sitúe en la cadena cinemática.
Trasladar ese rango a una máquina suele parecerse a lo siguiente, aunque los casos límite dependen mucho del brazo de palanca, del ciclo de trabajo y de la rigidez que necesite la aplicación:
| Posición de la articulación | Qué suele dominar | Módulos que merecen preselección |
|---|---|---|
| Muñeca, mano, manipulador pequeño | Masa distal: cada gramo lo soporta cada articulación anterior | AK40-10 V3.0 (190 g), AK60-6 V3.0 (380 g) |
| Codo, antebrazo, articulación ligera de pierna | Equilibrio entre velocidad, par y calidad del encoder | AK70-10 KV100 (621 g, encoder magnético de 14 bits) |
| Rodilla, cadera, eje de sostenimiento de carga | Par continuo contra la gravedad; una velocidad de salida baja es aceptable | AK80-64 KV80 (64:1, 120 Nm de pico) |
| Cadera, eslabón pesado, articulación con paso de cables | Par de salida elevado y un eje hueco para el paso del mazo de cables | AKH70-48 V1.0 (222 Nm de pico, eje hueco) |
Articulaciones ligeras: AK40-10 V3.0 y AK60-6 V3.0
El extremo pequeño de la gama cubre articulaciones de muñeca, antebrazo y manipuladores ligeros, donde ahorrar masa en el extremo distal se compensa en todas las articulaciones anteriores.
AK40-10 V3.0 KV170: el extremo de 190 g de la gama
El AK40-10 V3.0 KV170 es el módulo más ligero de este conjunto: 190 g, una etapa de 10:1, 4.1 Nm de par máximo y 1.3 Nm nominales a 24 V, con 370 rpm de salida nominal y una envolvente de Ø53 × 40.2 mm. Su ficha de producto en ToBMS lo describe como un módulo ultraligero pensado para brazos robóticos diestros y módulos articulares pequeños, y aparece señalado como novedad con fecha de lanzamiento en 2026. La potencia nominal es de 50 W con 2.7 A nominales y 7.3 A de pico, lo que mantiene modestos los requisitos de controlador y de cable, algo útil cuando el propio mazo de cables debe pasar por una articulación pequeña.
El fabricante recorre los AK40-10, AK45-10 y AK45-36 y muestra cómo el motor, la reductora planetaria y el controlador integrado se empaquetan en un único módulo plug-and-play. Es la respuesta visual breve más clara a por qué un módulo articular compacto no es lo mismo que un motor desnudo más un accionamiento externo.
Página del vídeo en ToBMSVer en YouTubeAK60-6 V3.0 KV80: relación baja, salida más rápida
El AK60-6 V3.0 KV80 sube un escalón hasta los 380 g con una etapa de 6:1 y 9 Nm de par máximo / 3 Nm nominales. A 24 V está especificado en 233 rpm nominales y 320 rpm en vacío, y pasa a 490 y 640 rpm a 48 V, con 74 W de potencia nominal. Su ficha en ToBMS señala el motor brushless integrado, la reductora planetaria, el encoder y el sistema de accionamiento, y recoge la compatibilidad con los modos de control servo y MIT. Como su relación es la más baja de esta comparativa, suele ser la opción más retroaccionable de los dos módulos ligeros, aunque, como se ha señalado antes, cuánto de esa transparencia llega al operador sigue dependiendo de la fricción de la reductora, del modo de control y de la carga.
El equipo de SuRover ejecuta dirección en las cuatro ruedas, giros sobre el punto y navegación en radios cerrados con módulos AK60-6 y AK10-9. Es el único clip de este conjunto que muestra un módulo de la serie AK en servicio móvil continuo y no en una demostración de banco, lo que lo convierte en una referencia útil para cuestiones de ciclo de trabajo.
Página del vídeo en ToBMSVer en YouTubeGama media con realimentación de 14 bits: AK70-10 KV100
Con 621 g y 8.3 Nm nominales y 24.8 Nm de par máximo, el AK70-10 KV100 se sitúa en la mitad de la gama y es el módulo que más se cita para trabajos de exoesqueleto y cuadrúpedos. La potencia nominal es de 230 W con 7.2 A nominales / 23.2 A de pico, la velocidad de salida es de 148 rpm a 24 V o 310 rpm a 48 V, y su cuerpo de Ø89 × 50.25 mm aloja 21 pares de polos.
Qué significa un único encoder
CubeMars especifica un único encoder en el AK70-10 KV100: una unidad magnética de 14 bits en el lado del motor de la etapa planetaria de 10:1, junto con interfaces UART y CAN. Lee la posición del rotor, de modo que el controlador deduce el ángulo de la articulación a través de la relación 10:1 y asume el juego de 0.2° de la etapa. Un encoder en el eje de salida, que el AK70-10 no tiene, indicaría el ángulo articular directamente; esa disposición se justifica en articulaciones que se mueven despacio y deben mantener la posición con precisión.
Un usuario primerizo abre el AK70-10, lo pone en marcha y lo lleva a trabajar en un acrobot. Las fichas técnicas rara vez muestran cuánto tiempo y cuántas herramientas cuesta realmente la puesta en servicio; este recorrido sí lo hace, lo que resulta útil antes de comprometer el módulo en un calendario de montaje.
Página del vídeo en ToBMSVer en YouTubeArticulaciones de relación alta: AK80-64 KV80
El AK80-64 KV80 adopta el enfoque opuesto. Una reductora de 64:1 convierte un cuerpo de 98 mm y 850 g en un módulo especificado en 48 Nm continuos y 120 Nm de pico, que gira a 23 rpm a 24 V o 48 rpm a 48 V, con 220 W de potencia nominal a 7 A nominales / 19 A de pico.
Por qué 64:1 cambia el comportamiento de la articulación
Una relación de reducción más alta suele aumentar el par de salida para un mismo motor y reducir el retroaccionamiento efectivo, y a 64:1 el efecto es acusado: poco de lo que ocurre en la carga llega al rotor, que es justo lo que se busca en un eje de cadera o de rodilla que debe resistir la gravedad durante horas sin un consumo elevado de corriente continua. También implica que la articulación difícilmente podrá moverse a mano durante la puesta en marcha y que la propia relación pasa a ser una fuente de límites de complacencia reflejada, y no solo un multiplicador de par. La relación es un dato más entre varios: el diseño de la reductora, la fricción, el juego mecánico y la estrategia de control influyen en la rigidez que la articulación muestra realmente en funcionamiento.
La Université de Sherbrooke emplea módulos AK10-9 y AK80-64 para lograr movimientos de estiramiento controlados en un sistema de rehabilitación de la atrofia muscular. Es relevante cuando la carga de una articulación es una persona y no un objeto, ya que la suavidad y la exactitud de posición importan más que el par bruto.
Página del vídeo en ToBMSVer en YouTubeActuadores de eje hueco: AKH70-48 V1.0 KV41
Los módulos de eje hueco resuelven un problema mecánico que aparece en cuanto un robot tiene más de unos pocos grados de libertad: el paso de cables. El AKH70-48 V1.0 KV41 entrega 74 Nm nominales y 222 Nm de par máximo a través de una etapa planetaria de 48:1 a 48 V, con 28 rpm de salida nominales (35 rpm en vacío) y 6 A nominales y 18 A de pico. Sus datos en ToBMS incluyen accionamiento FOC y una Ke de 2.4 V/krpm. Con 1396 g pertenece al terreno de las piernas, las caderas y los eslabones pesados.
Paso de cables y vida del mazo
Un orificio grande a través del eje de la articulación permite que el cableado y las conducciones neumáticas pasen directamente en lugar de dar vueltas por el exterior. Eso resuelve a la vez un problema de disposición y otro de fiabilidad: un mazo que se flexiona cada vez que la articulación se mueve es una avería por fatiga en potencia, y hacerlo pasar por una trayectoria sin torsión a través del eje elimina la mayor parte de ese movimiento. El precio es la masa y, por lo general, una envolvente más larga, y ambas cosas las deben pagar las articulaciones anteriores.
El fabricante valida el módulo de eje hueco con cargas que aumentan de forma progresiva hasta 40 kg y rotación completa de 360°. Aunque es breve, es la evidencia publicada más directa de cómo se comporta el par máximo de 222 Nm sobre un brazo de palanca real.
Página del vídeo en ToBMSVer en YouTubeDónde se utilizan los actuadores robóticos
En ToBMS estos módulos aparecen en un conjunto de aplicaciones bastante coherente, y la aplicación decide qué especificación domina.
Máquinas con patas y plataformas móviles
Robots humanoides, robots cuadrúpedos y AGV cargan las articulaciones de forma dinámica. Aquí dominan la tolerancia al impacto, el par máximo y la relación par-peso, y el servicio continuo contra la gravedad convierte el comportamiento térmico en una restricción de primer orden.
Manipuladores y dispositivos de interacción con personas
Brazo de cobot, exoesqueletos, módulos articulares y robots de rehabilitación dependen por completo de la suavidad: el juego mecánico, la calidad del encoder y el control a baja velocidad importan más que unos pocos newtons-metro adicionales.
Lista de comprobación para la selección
Los actuadores robóticos suelen especificarse una vez y permanecer en un diseño durante años, por lo que merece la pena revisar estos puntos antes de que un modelo llegue a la lista de materiales.
Servicio y par
- Calcular el par en el peor caso de la articulación, incluidos el brazo de palanca y los efectos dinámicos, y comprobarlo frente al par máximo con margen, además de confirmar con el fabricante qué choque o impacto puede soportar la etapa de salida.
- Estimar el par continuo para el ciclo de trabajo normal y comprobarlo frente al par nominal en las condiciones de temperatura ambiente y de montaje previstas, ya que ese es el límite térmico y no el mecánico.
- Expresar el requisito de velocidad en rpm de salida antes de comparar modelos; así se descartan candidatos con rapidez.
Mecánica e integración
- Decidir si la articulación debe ser retroaccionable. Si lo es, preseleccionar módulos de relación baja y confirmar el comportamiento por las características de fricción de la reductora y por el modo de control, no por la relación sola.
- Fijar un presupuesto de juego mecánico para el eje, sobre todo en articulaciones críticas para la posición o de interacción con personas, y normalizar la cifra del fabricante a minutos de arco o grados antes de comparar.
- Sumar la masa distal y comprobar la base de relación par-peso utilizada (nominal o de pico). Un ahorro de 300 g en la muñeca vale más que el mismo ahorro en la cadera.
- Comprobar si la articulación necesita paso de cables. Si lo necesita, el eje hueco no es opcional.
- Revisar el patrón de montaje, la posición de los conectores y el paso del cableado antes de congelar el diseño mecánico.
Control, realimentación y comunicaciones
- Confirmar que la configuración del encoder coincide con la precisión y la repetibilidad que necesita la aplicación, y que la interfaz admite los modos de control que utiliza el sistema propio.
- Verificar el rango de tensión del controlador frente al bus del robot, y la corriente nominal y de pico frente a lo que puede entregar la distribución de potencia.
Preguntas frecuentes
Q¿Cuál es la diferencia entre un actuador robótico y un motor brushless?
Un motor brushless produce par en el eje y necesita una reductora, un encoder y una electrónica de accionamiento externos antes de poder funcionar como articulación. Un actuador robótico integra esas piezas en una sola carcasa, sellada y calibrada en fábrica, de modo que la salida es un eje giratorio controlable. Eso desplaza el esfuerzo de ingeniería de la integración mecánica al software: se monta el módulo, se definen los límites y se ajusta el bucle de control. La categoría Actuadores robóticos reúne los módulos integrados; cuando solo se compra el motor y la reductora se diseña internamente, los motores de par sin carcasa son el punto de partida equivalente.
Q¿Cómo elegir entre un actuador de 6:1, 10:1, 48:1 y 64:1?
Conviene razonar hacia atrás desde el requisito de la articulación y no hacia delante desde el motor. La relación de reducción fija la velocidad de salida para una velocidad de motor dada y multiplica el par, por lo que un par y una velocidad de salida requeridos suelen reducir el campo a una o dos relaciones. Después hay que sopesar los efectos secundarios: las relaciones bajas suelen ser más retroaccionables y las altas dan más par por kilogramo, pero añaden más etapas de engranajes y por tanto más juego mecánico. La relación es solo uno de los factores que determinan el comportamiento de una articulación: el diseño de la reductora, la fricción, la eficiencia, la constante de par del motor, la estrategia de control y la carga también influyen.
Q¿Se puede usar el par máximo de forma continua?
No. El par máximo es el par de salida máximo que especifica el fabricante en condiciones de funcionamiento definidas, normalmente durante periodos cortos, y suele estar limitado por la temperatura del bobinado y de los imanes y no por la resistencia mecánica. El servicio continuo debe dimensionarse con el par nominal dentro de los límites térmicos del actuador en las condiciones de temperatura ambiente y de montaje previstas. El par máximo es la cifra adecuada para comprobar aceleraciones, transitorios e impactos breves, no para sostener carga de forma estable ni como sustituto del límite de fallo mecánico del módulo.
Q¿Qué es el juego mecánico y cuánto importa en una articulación robótica?
El juego mecánico es el movimiento perdido en la salida cuando la articulación invierte el sentido: la cantidad que gira el motor antes de que la salida vuelva a moverse. Se acumula entre etapas de engranajes, por lo que las reductoras planetarias de relación alta y varias etapas tienden a mostrar más que las de relación baja. Importa sobre todo donde la repetibilidad de posición es crítica: brazos robóticos que realizan tareas de contacto, piernas de humanoides que mantienen una postura y dispositivos de rehabilitación que mueven un miembro. Al comparar cifras, conviene normalizar antes las unidades (1° = 60 arcmin) y preguntar al fabricante si el valor se refiere al eje de salida, si se midió con carga o sin ella y si corresponde a una unidad nueva o ya rodada.
Q¿Hacen falta encoders dobles?
No siempre, pero su justificación es más sólida en articulaciones que se mueven despacio y deben mantener la posición con precisión. Un encoder en el eje de salida informa del ángulo de la articulación; un encoder en el lado del motor proporciona la posición del rotor necesaria para una conmutación suave. El AK70-10 KV100 incorpora un único encoder del lado del motor, por lo que el ángulo articular se deduce a través de la etapa de 10:1; si debe medirse directamente, lo habitual es añadir un sensor en el eje de salida.
Q¿Cuándo compensa la masa adicional de un actuador de eje hueco?
Cuando cables, conducciones o un mecanismo pasante deben atravesar la articulación y no rodearla. Un orificio a través del eje elimina el bucle de mazo en el exterior de la articulación y la fatiga por flexión asociada, lo que supone una ganancia de fiabilidad tanto como de disposición. El compromiso es la masa y la envolvente: el AKH70-48 V1.0 ofrece 222 Nm de par máximo con 1396 g, por lo que la ventaja debe medirse frente a lo que esos gramos extra cuestan a las articulaciones anteriores.
Q¿Qué interfaces y modos de control admiten estos actuadores?
Los modelos listados en esta categoría emplean control vectorial con modos servo de posición y velocidad y control de impedancia de estilo MIT, expuestos por UART o CAN según el modelo; el AK70-10, por ejemplo, recoge ambos. Como los modos difieren en lo que suponen sobre el controlador empleado, conviene confirmar la compatibilidad de modos, la frecuencia de actualización y el tipo de conector frente al resto del sistema antes de congelar el diseño mecánico.
Recursos oficiales
CubeMars publica un Recursos completo que cubre la gama de actuadores, y cada modelo dispone de una página oficial de producto con su especificación completa, sus planos y su documentación de control, por ejemplo la página de producto del AK70-10 y la página de producto del AKH70-48. El fabricante sigue siendo la fuente de referencia para especificaciones, planos, cifras de juego mecánico y firmware; ToBMS mantiene la capa de descubrimiento consultable y comparable.
Adónde ir después
Cuando el objetivo es preseleccionar y no investigar, tres herramientas de la plataforma hacen el trabajo en secuencia. Explorar la categoría completa de Actuadores robóticos para ver cada modelo y cada especificación en paralelo, usar Seleccionar para filtrar por par, tensión y masa, y después colocar los candidatos en Comparar productos. Cuando una articulación debe ser complaciente por diseño y no rígida, la categoría de Actuadores QDD es el siguiente paso natural.
La versión corta: ajustar el par máximo al peor caso, el par nominal al ciclo de trabajo dentro de los límites térmicos, la relación y el juego mecánico al comportamiento que necesita la articulación, y la masa a la posición de la articulación en la cadena cinemática. Todo lo demás —conectores, modos de firmware, diámetro del eje— queda por debajo de esas cuatro decisiones.







