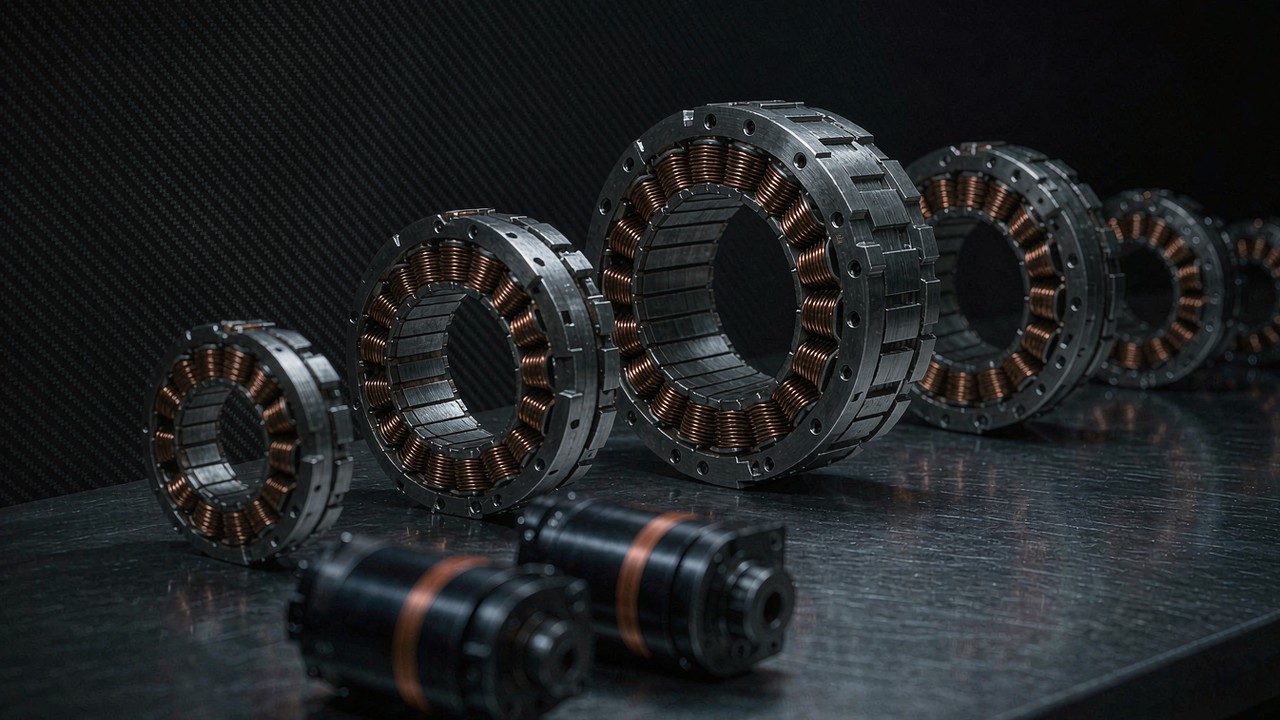
لا يحتاج روبوت بعجلات إلى مخفّض لينال عزمًا عند الإطار: إنه يحتاج إلى بنية قادرة على حمل الروبوت. فكل وحدة دفع مباشر مدرجة حاليًا في تطبيق روبوت بعجلات تُورَّد كجزء ثابت وجزء دوّار عاريين بلا هيكل ولا محامل خاصة بهما، لذا فإن كتلة الآلة التي تصل إلى المحور في صورة الحمل الشعاعي (radial load) لا بد أن يحملها شيء يوفّره الباني. أما الوحدتان المزوّدتان بتروس في المجموعة نفسها فتنشران رقمًا مقننًا للحمل الشعاعي بدلًا من ذلك - 18 kg على AKA60-6 KV80 و 50 kg على AKA10-9 KV60 - ويصف مُصنّعهما كليهما بأنهما مبنيان لروبوتات بعجلات و AGV، مع وصف الأكبر منهما بأنه مصمَّم لتحمّل الصدمات الجانبية والشعاعية في المنصات ذات العجلات. وهذا الانقسام، بين محرك عارٍ مسار حمله هو الآلة ووحدة مزوّدة بتروس مسار حملها هو مرحلة خرجها الخاصة، ينظّم كل ما يلي: العزم عند منطقة التلامس، والسرعة التي تدور بها العجلة فعلًا، والتيار الذي تسحبه أربع عجلات من حزمة واحدة، وعدد الأجزاء التي يجب تصميمها والدفع مقابلها.
إجابة سريعة
إحدى عشرة وحدة محرك BLDC لواجب روبوت بعجلات مدرجة حاليًا في هذا التطبيق، وهي تنقسم إلى بنيتين لا إلى جيدة وسيئة. تسع منها أطقم دفع مباشر بلا هيكل - خمس وحدات RO بدوّار خارجي من 60 g إلى 710 g وأربع وحدات RI بدوّار داخلي من 155.9 g إلى 500 g - تضع عزمها مباشرة على العجلة بلا مرحلة وسيطة ولا خلوص ولا خسارة تخفيض، وتترك محامل المحور والعمود ومسار الحمل الشعاعي بالكامل لتصميم الآلة. واثنتان وحدتان مدمجتان مزوّدتان بتروس، AKA60-6 KV80 بنسبة 6:1 و AKA10-9 KV60 بنسبة 9:1، تقايضان بمرحلة تخفيض ورقم خلوص صغير مقابل عزم منشور عند الخرج وتصنيف منشور للحمل الشعاعي. وعبر الإحدى عشرة يمتد العزم المقنن من 0.2 N·m إلى 18 N·m، ويبلغ العزم الأقصى 53 N·m، وتمتد الكتلة من 60 g إلى 1.06 kg، وكل ذلك كما نشره المُصنّع.
تتبع ثلاثة نتائج، وهي سبب عدم اتخاذ القرار على أساس KV. أولًا، في عجلة الدفع المباشر يدور المحرك أدنى بكثير من سرعته المقننة في السير العادي، لذا فإن السقف الكهربائي للسرعة ليس ما يحسم الاختيار؛ بل العزم المستمر في مقابل أقسى درجة من الواجب هو ما يحسمه. ثانيًا، في العجلة المزوّدة بتروس ينعكس الأمر: فالسرعة عند الخرج هي الرقم الذي قد يصبح القيد الملزم، لأن التخفيض الذي يشتري العزم يقسّم السرعة أيضًا. ثالثًا، الحمل الشعاعي الذي تفرضه العجلة حمل لا تحمله أطقم الدفع المباشر بنفسها، لذا ينقسم القرار بين المحرك وبنية المحور بدلًا من أن يحسمه المحرك وحده. وتعالج الأقسام التالية كلًّا من ذلك بالترتيب، ثم تصفّ الإحدى عشرة في جدول مواصفات واحد وتقرأه حسب تخطيط الدفع.
ما الذي يطلبه روبوت بعجلات من محرك BLDC
الروبوت المتنقّل ذو العجلات آلة بتشغيل مستمر وحمل متقطّع. والتمييز مهم لأن الرقمين الأكثر تكرارًا في لوحة المواصفات - العزم الأقصى والسرعة بدون حمل - هما الرقمان الذي يقضي دفع العجلة أقل عمره في استخدامهما. فمفصل رجل يطلق عزمه الأقصى لجزء من الثانية عند ملامسة الأرض؛ أما دفع العجلة فيطلب ما يقارب قدرته المستمرة كل مرة تصعد فيها المنصة منحدرًا بحمل كامل، وهو يفعل ذلك بينما المحرك داخل عجلة لا يمكن تهويتها كما يمكن تهوية مفصل على إطار مفتوح.
العجلة هي مسار الحمل: الحمل الشعاعي يصل إلى المحور
في المفصل يكون خرج المحرك عزمًا وتُحمَّل ردّة الفعل بالبنية المحيطة به. أما في العجلة فيصل العزم نفسه مصحوبًا بشيء لا يراه المفصل: وزن الآلة، المنقول عبر منطقة التلامس والعمود كحمل شعاعي على أي شيء يحمل العجلة. والطقم بلا هيكل لا محامل له، لذا في مسار الدفع المباشر يصل ذلك الحمل إلى محور صمّمه الباني، وتذكر ملاحظات المُصنّع نفسه عن العائلة النقطة ذاتها: فهي تُورَّد كجزئين منفصلين، دوّار وجزء ثابت، وهو ما يتيح تفصيل البنية الداعمة والشفّات وترتيب المحامل على مقاس الآلة. أما المسار المزوّد بتروس فينشر الرقم بدلًا من ذلك. فـ AKA60-6 KV80 مصنَّفة عند 18 kg من الحمل الشعاعي و AKA10-9 KV60 عند 50 kg، ووصف الأخير بأنه إعادة تصميم بنيوية ترفع سعة الحمل الشعاعي بنحو 120 في المئة عن AK10-9 عند العزم نفسه، وأنه محسَّن لتحمّل الصدمات الجانبية والشعاعية التي تولّدها منصة ذات عجلات.
التشغيل المستمر أولًا، والذروة أخيرًا
العزم المقنن هو الرقم الذي يمكن الإمساك به داخل الحدود الحرارية لللفّ، وهو في روبوت بعجلات رقم العمل. أما العزم الأقصى فاحتياطي لنافذة قصيرة، والنافذة نفسها، مع افتراضات الحرارة المحيطة والتثبيت خلفها، تقع مع وثائق المُصنّع لا في سجل المنتج. وقراءة الإحدى عشرة بالعزم المقنن وحده تعطي مدى من 0.2 N·m على RO40 KV140 Lite إلى 18 N·m على AKA10-9 KV60، أي بمعامل قدره تسعون، وهو تذكير بأن هذا التطبيق يغطي كل شيء من عجلة بمقياس دراجة دفع بوزن 60 g إلى منصة صناعية بحمل شعاعي 50 kg.
حروف الأرصفة والمنحدرات والانعكاسات
حرف الرصيف حدث عزمي والمنحدر حدث واجبي، ولا ينبغي تحديد مقاسهما بالرقم نفسه. فصعود منحدر يضيف حدًّا جاذبيًا يبقى على المحرك ما دام الصعود، وهذه مشكلة تشغيل مستمر تنتمي إلى العزم المقنن. أما حرف الرصيف فيأتي كعائق قصير وأقرب إلى حدث ذروة، ويحدّه مقدار المدة التي تتوقف فيها العجلة تجاهه. والانعكاسات مهمة لسبب مختلف: في قاعدة الدفع التفاضلي ينتج الدوران بدفع الجانبين أحدهما مقابل الآخر، فتستهلك المحركات جزءًا من المناورة في امتصاص الطاقة لا في تسليمها، وتلك الطاقة المرتدّة يجب أن تذهب إلى مكان في إلكترونيات الدفع.
أربع عجلات تسحب من حزمة واحدة
ميزانية التيار مجموع لا رقم واحد. فأربع عجلات متماثلة عند تيار مقنن 4 A لكل منها تسحب 16 A بصورة مستمرة قبل أي مخصص لاندفاع التيار الذي تلتقطه المنصة عند بدء الحركة أو عند فقد إحدى العجلات للتماسك، وتنشر AKA60-6 KV80 قدره 4 A عند المقنن بالضبط، بينما تنشر أكبر وحدة دفع مباشر في المجموعة، RO100 KV55، مقدار 20 A. واختيار على أساس العزم وحده ثم اكتشاف الحساب لاحقًا هو السبيل المعتاد إلى انتهاء الحزمة بأقل من الحجم المطلوب.
دفع مباشر بلا هيكل أم مشغّل عجلة مزوّد بتروس
سؤال البنية يسبق سؤال المواصفات، لأنه يحدّد أي الأرقام يعني شيئًا بالنسبة إلى محرك دفع العجلة. فالعجلة ذات الدفع المباشر محرك يدور دوّاره بسرعة العجلة. والعجلة المزوّدة بتروس محرك يدور دوّاره بسرعة العجلة مضروبة في نسبة التخفيض، مع مرحلة تروس بينهما. وكلتاهما في هذا التطبيق، وتنقسم الإحدى عشرة تسعًا مقابل اثنتين لصالح الدفع المباشر.
الدفع المباشر: سرعة العجلة تساوي سرعة المحرك
تسع من الإحدى عشرة - وحدات RO الخمس بدوّار خارجي ووحدات RI الأربع بدوّار داخلي - أطقم بلا هيكل. في العجلة ذات الدفع المباشر تكون سرعة الخرج هي سرعة المحرك، لذا يمكن قراءة أرقام السرعة المنشورة في مقابل سرعة السير بلا أي حد تخفيض، ولا توجد مرحلة تروس تضيف خلوصًا، ولا كفاءة تخفيض تُفقد، ولا قصور دوراني إضافي بين الدوّار والإطار. وفي مقابل ذلك، يكون العزم المتاح عند منطقة التلامس هو بالضبط العزم الذي يستطيع المحرك إنتاجه، وعلى المحرك أن يقدر على الإمساك بواجب العجلة كله بصورة مستمرة. وأكبر وحدة دفع مباشر هنا، RO100 KV55 Standard، تنشر 4 N·m مقننة و 12 N·m عند الذروة بوزن 710 g.
مزوّد بتروس: عزم عند الإطار، ومرحلة يجب حسابها
وحدة AKA هما الخيار المزوّد بتروس والوحدتان الوحيدتان في المجموعة بنسبة تخفيض منشورة ورقم خلوص منشور وتصنيف منشور للحمل الشعاعي. فـ AKA60-6 KV80 تنشر مرحلة 6:1، و 3 N·m مقننة و 9 N·m عند الذروة عند الخرج، و 460 g، و 18 kg من الحمل الشعاعي. وتنشر AKA10-9 KV60 مرحلة 9:1، و 18 N·m مقننة و 53 N·m عند الذروة، و 1.06 kg، و 0.15° من الخلوص، و 50 kg من الحمل الشعاعي، مع مشفّر مغناطيسي واحد بدقة 16 بت على الخرج. وما تشتريه المرحلة هو عزم عند الإطار من محرك أخف؛ وما تكلّفه هو قسمة للسرعة، ورقم خلوص، والتزام بقراءة كل قيمة سرعة على جانب الخرج من المخفّض لا على جانب المحرك.
ما لا يتضمّنه الطقم بلا هيكل
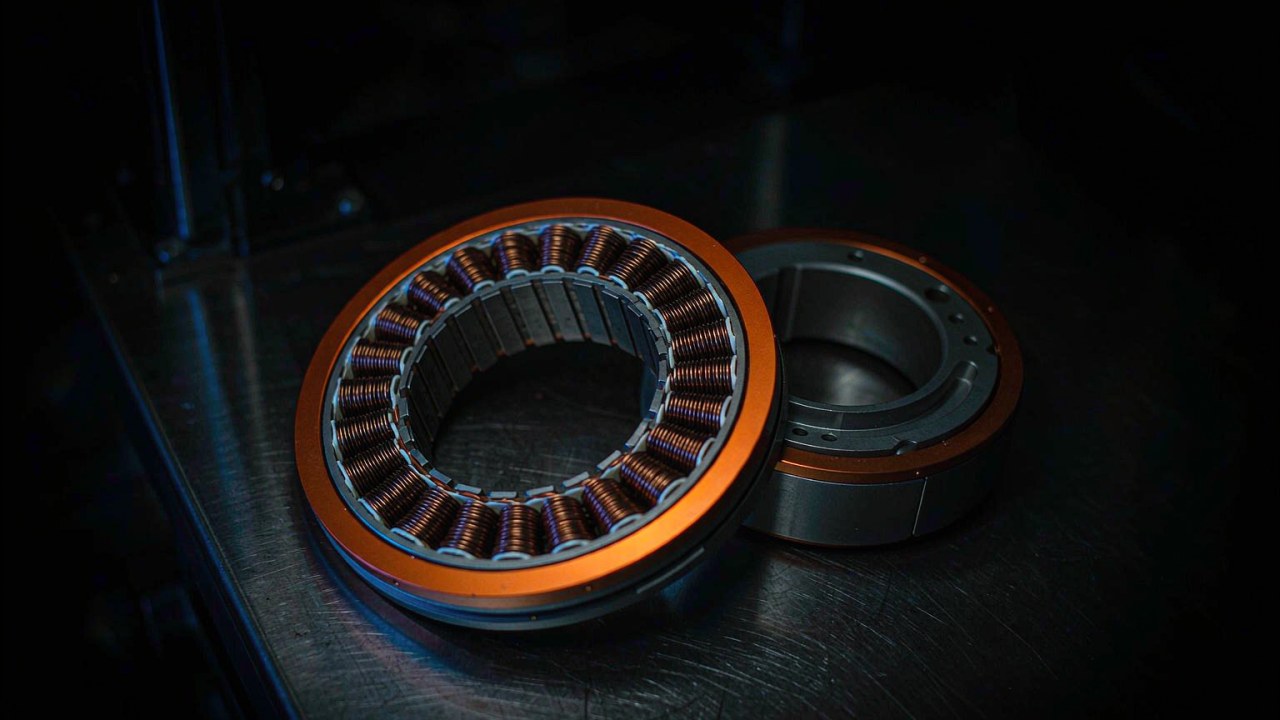
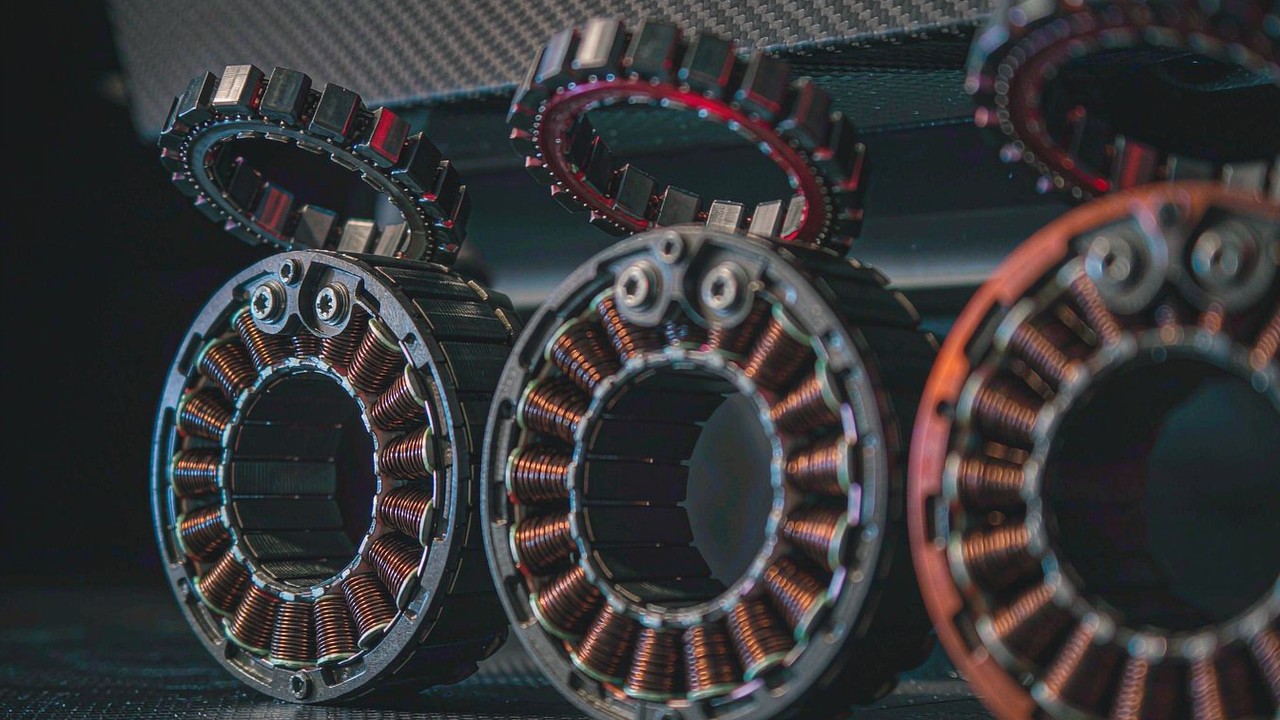
الطقم بلا هيكل جزء ثابت وجزء دوّار. لا هيكل له، ولا محامل، ولا عمود، ولا مشفّر ما لم يُحدَّد واحد، وتضيف ملاحظات المُصنّع عن عائلة RO أن التجويف المجوّف مخصّص لتمرير الكابلات وللاقتران المباشر بأعمدة الخرج أو بمخفّض. وتلك هي المقايضة في جملة واحدة: الطقم أخف وأكثر حرية ميكانيكية من أي شيء محتوى في هيكل، وفي المقابل يصبح ترتيب المحامل والهيكل ومسار الحمل الشعاعي جزءًا من تصميم الآلة. وتنشر وحدات RI بدوّار داخلي التجويف الذي يُبنى ذلك الترتيب حوله - 22 mm على RI50 KV100، و 30 mm على RI60 KV120، و 40.5 mm على RI80 V2.0 KV75، و 45 mm على RI100 KV105 - وهو المساحة المتاحة لعمود نافذ أو لمسار كابل، لا مواصفة محمل.
الخلوص يخص محور التوجيه، لا محور الدفع
العجلة التي تدفع ولا توجّه لا حاجة لها برقم خلوص في مسار الدفع، لأن العجلة تستند إلى الأرض والأرض غير مطاوعة في اتجاه السير. والأمر مختلف في وحدة توجيه، حيث تُمسك وحدة مزوّدة بتروس زاوية العجلة: هناك يظهر الخلوص كلعب في الاتجاه قبل أن يستجيب الإطار، ويستحق القراءة كمواصفة. أما في العجلات المدفوعة وحدها التي تشكّل معظم هذا التطبيق، فالرقمان المهمّان هما عزم الخرج وتصنيف الحمل الشعاعي، وتنشر AKA10-9 KV60 إلى جانبهما 0.15° من الخلوص من أجل الوحدات التي توجّه فعلًا.
قراءة عزم العجلة وسرعتها وتيارها من السجل المنشور
كل رقم في الجدول التالي هو القيمة التي ينشرها المُصنّع لذلك الطراز، والقراءات في هذا القسم عمليات حسابية تُجرى على تلك الأرقام مع ذكر قطر العجلة في كل مرة. والغرض بيان أي الأعمدة المنشورة يحسم دفع العجلة فعلًا، لأن اثنين منها يتبيّن أنهما يهمّان أقل بكثير مما يوحي به بروزهما في لوحة المواصفات.
من العزم عند الدوّار إلى قوة الدفع عند منطقة التلامس
يتحوّل العزم إلى قوة دفع بالقسمة على نصف قطر العجلة. فرقم مقنن قدره 0.58 N·m - وهو RI50 KV100 - يقود عجلة 125 mm بنصف قطر 0.0625 m وينتج 9.3 N من قوة الدفع عند منطقة التلامس، وتنتج أربع عجلات كهذه 37 N مجتمعة. والحساب نفسه مطبَّقًا على عجلة 200 mm بنصف قطر 0.1 m يحوّل ذلك 0.58 N·m إلى 5.8 N لكل عجلة، أي انخفاض بنسبة 37 في المئة للمحرك نفسه، لأن العجلة الأكبر رافعة أطول ضد المحرك. ويقوم الحساب كله على عمودين منشورين، العزم المقنن وقطر عجلة مذكور، ولا شيء غيرهما.
من السرعة المنشورة إلى سرعة السير
تتبع سرعة السير من العجلة نفسها عبر المحيط: السرعة بالمتر في الثانية تساوي محيط العجلة بالمتر مضروبًا في دوراتها في الثانية، أو باي في القطر في rpm مقسومًا على ستين. فعند قطر 125 mm يحتاج سير بسرعة 2 m/s إلى 306 rpm عند العجلة؛ وعند 200 mm يحتاج السير نفسه إلى 191 rpm. وهذان الرقمان هما المرجع الذي ينبغي أن تُقرأ به أعمدة السرعة المنشورة، وقراءتها بهذه الطريقة تنتج الملاحظة الأكثر فائدة في هذا التطبيق. فتنشر وحدات الدفع المباشر سرعات مقننة بين 2000 rpm و 4200 rpm عند مستويات الناقل المنشورة لها، أي بين ستة وأربعة عشر ضعفًا للـ 306 rpm التي يحتاجها سير بسرعة 2 m/s فعلًا عند عجلة 125 mm. وتنشر AKA60-6 KV80 المزوّدة بتروس 400 rpm عند 48 V، أي 1.3 ضعفًا للمتطلب، وتنشر AKA10-9 KV60 مقدار 109 rpm، وهو أدنى منه، لذا عند قطر عجلة 125 mm تحدّ السرعة المقننة لتلك الوحدة سرعة السير عند نحو 0.71 m/s ولا تبلغ 1.14 m/s إلا إذا كبرت العجلة إلى 200 mm.
التيار المقنن هو الرقم الذي يحسم الواجب
التيار هو ما يسخّن اللفّ، واللفّ هو السطح الذي يجب أن تخرج منه الحرارة. وفي روبوت بعجلات تجلس المحركات قريبة من الأرض، وغالبًا داخل عجلة أو هيكل بناه مصمّم الآلة من أجل الصلابة لا من أجل تدفق الهواء، لذا يكون المسار الحراري عادةً أسوأ منه في مفصل في الهواء الطلق. ولذلك يستحق التيار المقنن أن يُقرأ كحد واجب لا كتفصيل كهربائي: فـ RO100 KV55 Standard تنشر 20 A مقابل 2.85 A لـ RO40 KV140 Lite، أي بمعامل سبعة وهو بيان عن مقدار الحرارة المتوقّع أن يتخلّص منها كل لفّ وفي أي مدة.
عمود جهد ثلاثي في سجل واحد
أربع من الإحدى عشرة - مجموعة RI كلها بدوّار داخلي - تنشر قيم سرعتها وتيارها عند 24 V و 36 V و 48 V في السجل نفسه، على اللفّ نفسه. وهذا ليس تيسيرًا تسويقيًا؛ إنه مواصفة ميكانيكية واحدة بثلاث نقاط تشغيل كهربائية، وهو بالنسبة إلى محركات BLDC لواجب روبوت بعجلات ما يتيح تصميم منصة حول الحزمة الموجودة أصلًا لا حول جهد مختار ليلائم المحرك. ويعرض الجدول أدناه تلك الأعمدة الثلاثة جنبًا إلى جنب.
| الطراز | الجهد المقنن | السرعة بدون حمل (24 V) | السرعة بدون حمل (36 V) | السرعة بدون حمل (48 V) | السرعة المقننة (24 V) | السرعة المقننة (36 V) | السرعة المقننة (48 V) | العزم المقنن |
|---|---|---|---|---|---|---|---|---|
| RI60 KV120 | 24/36/48 V | 2532 rpm | 3798 rpm | 5064 rpm | 1440 rpm | 2320 rpm | 3190 rpm | 0.57 Nm |
| RI50 KV100 | 24/36/48 V | 2004 rpm | 3006 rpm | 4008 rpm | 1090 rpm | 1860 rpm | 2600 rpm | 0.58 Nm |
| RI80 V2.0 KV75 | 24/36/48 V | 1480 rpm | 2220 rpm | 2960 rpm | 1135 rpm | 1785 rpm | 2430 rpm | 1.45 Nm |
| RI100 KV105 | 24/36/48 V | 2184 rpm | 3276 rpm | 4368 rpm | 1370 rpm | 2100 rpm | 2825 rpm | 1.76 Nm |
الجهد المقنن، والسرعة بدون حمل عند كل مستوى ناقل منشور، والسرعة المقننة عند كل مستوى ناقل منشور، والعزم المقنن، كما نشرها المُصنّع لطرازات الدوّار الداخلي الأربعة المدرجة حاليًا في تطبيق روبوت بعجلات. والسرعة المقننة هي القيمة على جانب الخرج عند العزم المقنن؛ والسرعة بدون حمل هي السقف عند مستوى الناقل ذلك. وفي كل سجل تتشارك الأعمدة الثلاثة عزمًا مقننًا واحدًا وعزمًا أقصى واحدًا وتيارًا مقننًا واحدًا، وهو ما يجعلها ثلاث نقاط تشغيل كهربائية على مواصفة ميكانيكية واحدة. وتتناسب أعمدة السرعة بدون حمل تمامًا مع مستوى الناقل، إذ يكون رقم 36 V مقدار 1.5 ضعف رقم 24 V ويكون رقم 48 V ضعفه في كل صف؛ أما أعمدة السرعة المقننة فترتفع أسرع قليلًا من ذلك، بمقدار بين 1.53 و 1.71 ضعفًا عند 36 V، وبين 2.06 و 2.39 ضعفًا عند 48 V، والنسب الأربع كلها مشتقّة بقسمة كل عمود منشور على عمود 24 V من الصف والطراز نفسيهما. ولا تُجدول سرعة العجلة وسرعة السير: فتحويل قيمة rpm منشورة إلى سرعة سير يتطلب قطر عجلة مذكورًا، وذلك الحساب يظهر في النص لا في الجدول.
اقرأ الصفوف رأسيًا وتجد المقايضة دقيقة. فرَفع الناقل من 24 V إلى 48 V يضاعف السرعة بدون حمل تمامًا ويرفع السرعة المقننة بمقدار بين 2.06 و 2.39 ضعفًا، ويترك العزم المقنن والعزم الأقصى والتيار المقنن بلا تغيير، لأن العزم يحدّده تيار اللفّ واللفّ يحمل التيار نفسه للعزم نفسه عند أي من مستويي الناقل. وما يضيفه الناقل الأعلى هو الهامش اللازم لبلوغ الجزء الأعلى من عمود السرعة أصلًا، حيث لولا ذلك لحدّت القوة الدافعة الكهربائية العكسية من مقدار التيار الذي يستطيع الدفع تسليمه. وما لا يضيفه هو العزم المستمر، والعزم المستمر هو ما يقضي روبوت بعجلات عمره في استخدامه.
محركات BLDC لروبوت بعجلات: مصفوفة مقارنة المواصفات
الطرازات الإحدى عشرة المدرجة حاليًا في تطبيق روبوت بعجلات معروضة أدناه كمجموعة مواصفات واحدة، مرتّبة حسب العزم المقنن المنشور بحيث تكون الدرجة من أصغر وحدة عجلة إلى الوحدة الحاملة للحمل مرئية في العمود نفسه. وكل رقم هو القيمة التي ينشرها المُصنّع لذلك الطراز وتحتفظ بها هذه المنصة في سجل منتجاتها. والجهد المقنن معروض كما نُشر، لذا يظهر السجل ثلاثي التصنيف بمستوياته الثلاثة كلها.
| الطراز | الجهد المقنن | العزم المقنن | العزم الأقصى | التيار المقنن | السرعة المقننة | الكتلة | المقاس |
|---|---|---|---|---|---|---|---|
| RO40 KV140 Lite | 24 V | 0.2 Nm | 0.6 Nm | 2.85 A | 2450 rpm | 60 g | Ø46.3 × 13 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 3.4 A | 2100 rpm | 105 g | Ø61.7 × 14.5 mm |
| RI60 KV120 | 24/36/48 V | 0.57 Nm | 1.63 Nm | 5.6 A | 1440/2320/3190 rpm | 155.9 g | Ø60 × 23 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 4.8 A | 1090/1860/2600 rpm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 8.5 A | 4200 rpm | 248 g | Ø73.8 × 23 mm |
| RO80 KV105 Standard | 48 V | 1.3 Nm | 4 Nm | 15 A | 3600 rpm | 352 g | Ø92.6 × 26.4 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 9.4 A | 1135/1785/2430 rpm | 411 g | Ø85 × 27 mm |
| RI100 KV105 | 24/36/48 V | 1.76 Nm | 4.95 Nm | 13.6 A | 1370/2100/2825 rpm | 500 g | Ø104 × 26 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 4 A | 200/400 rpm | 460 g | Ø80 × 51.2 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 20 A | 2000 rpm | 710 g | Ø113.5 × 36.2 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 10.6 A | 109 rpm | 1060 g | Ø100 × 70 mm |
الجهد المقنن، والعزم المقنن، والعزم الأقصى، والتيار المقنن، والسرعة المقننة، والكتلة، والمقاس كما نشرها المُصنّع، للطرازات المدرجة حاليًا في تطبيق روبوت بعجلات، مرتّبة حسب العزم المقنن. والعزم المقنن هو الرقم المستمر ضمن الحدود الحرارية لللفّ؛ والعزم الأقصى رقم لنافذة قصيرة، والنافذة وافتراض الحرارة المحيطة وظرف التثبيت خلف أي من رقمَي العزم تقع مع وثائق المُصنّع لا في السجل. قيمة جهد واحدة تعني طرازًا بناقل واحد؛ والقيمة المزدوجة أو الثلاثية تعني أن الطراز منشور عند كل من مستويات الناقل تلك، مع نشر قيم السرعة المقابلة لكل منها على حدة، بالترتيب التصاعدي لعمود الجهد. والسرعة المقننة هي القيمة على جانب الخرج عند العزم المقنن، لذا في الوحدتين المزوّدتين بتروس يكون الرقم مقسومًا أصلًا على نسبة التخفيض. والمقاس معطى كقطر خارجي في طول الجسم ويستثني بروز العمود والكابل والموصل؛ وهو في الأطقم بلا هيكل مجموعة الجزء الثابت والدوّار، وفي الوحدات المزوّدة بتروس الوحدة الكاملة بما فيها ترتيب محاملها. ولا يظهر عمود لنسبة التخفيض: فتسعة من السجلات الإحدى عشرة لا تحمل مرحلة تخفيض إطلاقًا، ونسب الاثنين اللذين يحملانها معروضة في النص.
تبرز قراءتان بمجرد أن تقع الإحدى عشرة على صفحة واحدة. الأولى أن عمود العزم وعمود الكتلة ليسا متوازيين. فـ RO100 KV55 Standard تنشر 4 N·m مقننة من 710 g، بينما تنشر AKA60-6 KV80 مقدار 3 N·m مقننة من 460 g، وتبلغ AKA10-9 KV60 مقدار 18 N·m من 1.06 kg. والوحدتان المزوّدتان بتروس تفعلان بمرحلة ما تفعله وحدات الدفع المباشر بالنحاس والمغناطيس، وثمن ذلك هو عمود السرعة، الذي ينزل من أربعة أرقام في وحدات الدفع المباشر إلى 400 rpm ثم إلى 109 rpm.
والثانية أن التيار المقنن لا يتبع العزم المقنن هو الآخر. فـ AKA10-9 KV60 تمسك بـ 18 N·m من 10.6 A، لأن مرحلة التخفيض تحوّل عزم المحرك إلى عزم خرج دون أن تزيد تيار المحرك بالتناسب، بينما تحتاج RO100 KV55 Standard إلى 20 A مقابل 4 N·m. وبقراءته كحد واجب، فإن ذلك الفرق يساوي أكثر بالنسبة إلى منصة تعمل بالبطارية مما توحي به أرقام العزم وحدها: فالعجلة المزوّدة بتروس تحوّل تيار الحزمة إلى عزم عجلة بكفاءة أكبر، مقابل رقم خلوص وسقف سرعة يجب التحقق منه في مقابل سرعة السير المقصودة.
قراءة الإحدى عشرة حسب تخطيط الدفع
يرتّب الجدول حسب العزم، وهو الترتيب الصحيح لقرار اختيار والترتيب الخاطئ لفهم ما تحتويه المجموعة. وقراءتها حسب البنية بدلًا من ذلك، تقع الإحدى عشرة في أربع كتل: طقمان بدوّار خارجي على 24 V، وثلاثة أطقم بدوّار خارجي على 48 V، وأربعة بدوّار داخلي، والوحدتان المزوّدتان بتروس.
زوجا 24 V Lite: RO40 KV140 و RO50 KV108
الطقمان بدوّار خارجي من فئة Lite هما أصغر وأخفّ الوحدات في المجموعة والوحيدتان المصنَّفتان على ناقل 24 V واحد. وتنشر RO40 KV140 Lite مقدار 0.2 N·m مقننة و 0.6 N·m عند الذروة من 60 g في مقاس Ø46.3 × 13 mm، وتنشر RO50 KV108 Lite مقدار 0.3 N·m مقننة و 0.9 N·m عند الذروة من 105 g عند Ø61.7 × 14.5 mm. ويُورَّد كلاهما بدون حسّاسات Hall كجزء من مواصفة Lite، ويحمل كلاهما تجويفًا مجوّفًا مخصّصًا لتمرير الكابلات لا لعمود حامل للحمل. والعجلة المبنية حول أي منهما تُغلق حلقة السيرفو على مشفّر توفّره الآلة لا على استشعار داخل المحرك، وهو الناتج الميكانيكي لمواصفة Lite لا قيدًا في اللفّ.
ثلاثي 48 V Standard: RO60 KV115 و RO80 KV105 و RO100 KV55
الوحدات الثلاث بدوّار خارجي من فئة Standard تنتقل إلى ناقل 48 V واحد وتضيف استشعار Hall والحرارة كجزء من المواصفة. وتنشر RO60 KV115 Standard مقدار 0.8 N·m مقننة و 2.4 N·m عند الذروة من 248 g، وتنشر RO80 KV105 Standard مقدار 1.3 N·m مقننة و 4 N·m عند الذروة من 352 g، وتنشر RO100 KV55 Standard مقدار 4 N·m مقننة و 12 N·m عند الذروة من 710 g عند Ø113.5 mm. وبالقراءة رأسيًا في الثلاثي، ترتفع الكتلة 2.9 ضعف بينما يرتفع العزم المقنن 5 أضعاف، لذا ليست الوحدات الأكبر نسخًا مكبرة ببساطة من الأصغر. وتنشر RO100 KV55 Standard أيضًا أعلى تيار مقنن في المجموعة عند 20 A، وهو الرقم الذي يهم بمجرد دفع أربع عجلات من حزمة واحدة.
وحدات الدوّار الداخلي الأربع: RI50 KV100 و RI60 KV120 و RI80 V2.0 KV75 و RI100 KV105
مجموعة RI مبنيّة بالطريقة المعاكسة: المغناطيسات في الداخل واللفّ يحيط بها، لذا يكون الدوّار هو العضو الداخلي وتحمل المجموعة تجويفًا نافذًا لا عمودًا مجوّفًا. وذلك التجويف منشور في السجلات الأربعة وهو المقاس التصميمي لعمود نافذ أو مسار كابل - 22 mm على RI50 KV100، و 30 mm على RI60 KV120، و 40.5 mm على RI80 V2.0 KV75، و 45 mm على RI100 KV105. والأربعة كلها منشورة عند 24 V و 36 V و 48 V، وكلها مصنَّفة بين 0.57 N·m و 1.76 N·m، وهو ما يضعها في نطاق العزم نفسه الذي فيه وحدتا RO60 و RO80 بدوّار خارجي مع تقديم واجهة ميكانيكية مختلفة ومدى ناقل أوسع.
مشغّلا العجلة المزوّدان بتروس: AKA60-6 KV80 و AKA10-9 KV60
في هذه المجموعة، وحدة AKA هما الوحدتان اللتان تُسمّي سجلاتهما المنشورة روبوتات بعجلات في صفّ التطبيق. فكلا السجلين يدرج AGV وروبوت بعجلات كالتطبيق المذكور، بينما يسمّي ثلاثي RO من فئة Standard ذراعًا روبوتية تعاونية، وتسمّي الوحدات الأربع بدوّار داخلي ذراعًا روبوتية تعاونية أو هيكلًا خارجيًا، ولا ينشر زوج Lite أي صفّ تطبيق إطلاقًا. وتقدّم AKA60-6 KV80 مرحلة 6:1، و 3 N·m مقننة و 9 N·m عند الذروة، وتيارًا مقننًا 4 A، و 460 g، وتصنيف حمل شعاعي 18 kg، مع قول المُصنّع إن مسار الحمل المعزَّز يرفع السعة الشعاعية بنحو 52 في المئة عن AK60-6 عند عزم مماثل. وتقدّم AKA10-9 KV60 نسبة 9:1، و 18 N·m مقننة و 53 N·m عند الذروة، وتيارًا مقننًا 10.6 A، و 1.06 kg، و 50 kg من الحمل الشعاعي، و 0.15° من الخلوص، ومشفّرًا مغناطيسيًا بدقة 16 بت على الخرج. وسجل 9:1 هو أيضًا الذي يجب التحقق من سرعته المقننة، 109 rpm، في مقابل سرعة السير المقصودة قبل النظر في أي شيء آخر يخصّه.
دوّار خارجي أم دوّار داخلي عند العزم نفسه
حيثما تنشر وحدتان في المجموعة عزمًا متقاربًا، يكون الاختيار بينهما ميكانيكيًا لا كهربائيًا. فـ RO80 KV105 Standard و RI80 V2.0 KV75 تنشران 4 N·m و 4.1 N·m من العزم الأقصى على التوالي، من 352 g و 411 g، عند Ø92.6 × 26.4 mm و Ø85 × 27 mm. والدوّار الخارجي أخف وأعرض قليلًا؛ والدوّار الداخلي أضيق قطرًا وأثقل بـ 59 g، ويقدّم تجويفًا نافذًا 40.5 mm فضلًا عن ناقل 24/36/48 V بدل تصنيف 48 V واحد. ولا أحد الفرقين فرق أداء، وكلاهما يُحسم بما تستطيع بنية العجلة قبوله: فالدوّار الخارجي يحتاج خلوصًا شعاعيًا حول عضوه الخارجي الدوّار، والدوّار الداخلي يحتاج مساحة تجويف وعمودًا يمرّ فيه. والمعالجة الأوسع لعائلة بلا هيكل ككل معروضة في محركات العزم بدون إطار: مقارنة 12 طرازًا من الطبقة المبتدئة إلى طبقة الأداء.
التركيب والمحامل ومسار الحمل الشعاعي
هذا هو الجزء من تصميم روبوت بعجلات الذي لا تحسمه أي مواصفة محرك، وهو سبب تكلفة مسار الدفع المباشر وقتًا هندسيًا لا مالًا. وهو أيضًا حيث تنفصل أخيرًا أي قائمة مختصرة لمرشّحي محركات BLDC لروبوت بعجلات، لأن الأرقام المنشورة في هذه المسألة تحدّ المشكلة بدلًا من أن تحلّها. لكن الأرقام تحدّها بفائدة: فحيثما حمل سجل حملًا شعاعيًا مقننًا، يُحمل ذلك الحمل داخل الوحدة، وحيثما لم يحمله، تحمله الآلة.
ما الذي يحمل وزن الروبوت
في الوحدتين المزوّدتين بتروس الجواب مذكور. فـ AKA60-6 KV80 مصنَّفة عند 18 kg من الحمل الشعاعي و AKA10-9 KV60 عند 50 kg، ويصف المُصنّع الأكبر منهما بأنه إعادة تصميم بنيوية مبنيّة لتحمّل الصدمات الجانبية والشعاعية في المنصات ذات العجلات. وهذان الرقمان هما الجواب المنشور على السؤال الذي يطرحه كل روبوت بعجلات، وهما ما يُقاس عليهما ترتيب المحامل داخل الوحدة. أما في الأطقم التسعة بلا هيكل فلا يظهر رقم مكافئ، لأنه لا يوجد ترتيب محامل يُقاس: فملاحظات المُصنّع عن العائلة تصف الأطقم كجزئين منفصلين، جزء ثابت وجزء دوّار، يُورَّدان بحيث يمكن تصميم البنية الداعمة والشفة وترتيب المحامل على مقاس الآلة.
التجويف قرار تمرير
يستحقّ التجويف المنشور القراءة كقيد تصميمي لا كميزة. فالتجويف النافذ 45 mm في RI100 KV105 يكفي لمرور ضفيرة كابلات أو عمود ثابت عبر مركز العجلة، وهو ما يتيح بناء دفع عجلة دون وصلة كابل دوّارة. والتجويف 22 mm في RI50 KV100 يكفي لمسار كابل لكنه لا يكفي لعمود بنيوي بالمقياس نفسه. وتنشر وحدات RO بدوّار خارجي تجويفها كتصميم مجوّف مخصّص للغرض نفسه، ويحمله RO40 و RO50 في طول جسم 13 mm و 14.5 mm على التوالي، وهو المساحة المتاحة في أصغر عجلات المجموعة.
ما تحسمه الوثائق المنشورة وما لا تحسمه
المنشور، لكل طراز في هذه المجموعة، هو المواصفة الكهربائية والميكانيكية: العزم المقنن والأقصى، والتيار المقنن، والسرعة المقننة عند كل مستوى ناقل، والكتلة، والمقاس، وحيث ينطبق التجويف ونسبة التخفيض والخلوص والحمل الشعاعي المقنن. وغير المنشور في سجل المنتج هو نافذة الواجب خلف العزم الأقصى، وافتراضات الحرارة المحيطة والتثبيت خلف الأرقام الحرارية، وعمر المحمل خلف تصنيف الحمل الشعاعي، وترتيب الإحكام في بيئة رطبة أو مغبرة. وهذه البنود الأربعة تقع مع ورقة بيانات المُصنّع ورسمه الفني، وفي منصة ذات عجلات تعمل في الخارج تستحق الحسم قبل تجميد المواصفة لا بعده.
اختيار محركات BLDC لروبوت بعجلات: تسلسل تحديد المقاس
الترتيب أدناه هو الترتيب الذي يجب أن تُحسم فيه الأرقام في هذا التطبيق، لأن كل خطوة تستبعد مرشّحين لا تستطيع الخطوة التالية إعادتهم.
- حدِّد قطر العجلة وسرعة السير. هذان الرقمان ينتجان rpm العجلة الذي يحتاجه الواجب - عند 125 mm، 306 rpm لسرعة 2 m/s - وذلك الرقم الواحد يفصل فورًا بين مرشّحي محرك دفع العجلة بالدفع المباشر، الذين لديهم سرعة فائضة، والمرشّحين المزوّدين بتروس، الذين قد تكون سرعتهم المقننة هي القيد الملزم.
- حدِّد الواجب المستمر وأسوأ حرف رصيف. العزم المستمر في مقابل المنحدر والسير بحمل يحدّد أي عمود للعزم المقنن مقبول؛ ويحدّد حرف الرصيف مقدار العزم الأقصى الذي يجب أن يكون متاحًا، ومدى طول المدة، في مقابل نافذة الذروة المذكورة من المُصنّع.
- حدِّد الناقل وميزانية التيار. الناقل يتبع الحزمة الموجودة أصلًا، وسجلات الدوّار الداخلي الأربعة تنشر ثلاثة مستويات ناقل على لفّ واحد لهذا السبب بالضبط. وميزانية التيار هي مجموع التيار المقنن عبر كل العجلات المدفوعة، وهي الرقم الذي يحسم الحزمة والكابلات وإلكترونيات الدفع.
وبعد تلك الخطوات الثلاث فقط يُحسم سؤال البنية، ويُحسم في مقابل الحمل الشعاعي لا في مقابل العزم: حيث يجب أن تحمل العجلة الآلة عبر مرحلة خرجها الخاصة، تكون الوحدتان المزوّدتان بتروس هي المجموعة التي تنشر تصنيفًا لذلك؛ وحيث ستحمل الآلة العجلة عبر محور يتحكّم فيه فريق التصميم، تكون الأطقم التسعة بلا هيكل هي المجموعة التي تترك المجال لفعل ذلك. والوحدة المدمجة كفئة تُعالَج بعمق أكبر في المشغلات الروبوتية: كيفية اختيار المشغّل المدمج المناسب لمفاصل الروبوتات.
أين تُستخدم محركات دفع العجلة
صفحات التطبيقات على هذه المنصة تجمع الآلات حسب ما تفعله لا حسب ما تحتويه، ويظهر واجب روبوت بعجلات تحت عدة منها. والتمييزات أدناه تتعلق بتخطيط الدفع لا بالحجم.
روبوتات AMR ذات الدفع التفاضلي وروبوتات الخدمة الداخلية
قاعدة تفاضلية بعجلتين مع بكرات توجيه هي أبسط روبوت بعجلات وهي التي تكون فيها الأطقم ذات الدفع المباشر الجواب الأكثر شيوعًا، لأن العجلة صغيرة والواجب أرضية ملساء والحمل الشعاعي خفيف. ويقع زوج 24 V Lite في أسفل ذلك النطاق وثلاثي 48 V Standard فوقه. ويغطي تطبيق AGV بنية الدفع نفسها حيث يكون الواجب صناعيًا ومستمرًا.
المنصات ذات العجلات في الخارج والميدان
تضيف المنصات الخارجية حروف الأرصفة والمنحدرات والغبار والاهتزاز، وتغيّر هذه المواصفة في اتجاهين في آن واحد: يرتفع العزم المستمر مع الحمولة والمنحدر، ويصبح مسار الحمل الشعاعي أكثر أهمية لأن الصدمات أكبر. وهنا تكون قيمة تصنيف الحمل الشعاعي المنشور أكبر من قيمة رقم عزم، وهنا تكون الوحدتان المزوّدتان بتروس ووحدات الدفع المباشر الأكبر هي القائمة المختصرة الطبيعية.
قواعد التوجيه والقواعد متعددة الاتجاهات
تفصل وحدة التوجيه بين الوظيفتين التي تؤدّيهما العجلة: محرك يدفع العجلة وآخر يوجّهها. ويعيد التوجيه الخلوص إلى المواصفة، لأنه يظهر كلعب في الاتجاه، كما يقسّم الواجب بحيث يمكن تحديد مواصفة محرك الدفع ومحرك التوجيه على حدة بدلًا من أن تكون وحدة واحدة مفرطة في الحجم للوظيفتين.
الآلات ذات العجلات والأرجل والآلات الهجينة
الآلات الهجينة التي تتدحرج على عجلات وتخطو فوق العوائق تجمع دفع العجلة ومفصل الرجل في المركبة نفسها، وواجب العجلة هناك غير مألوف: فترات طويلة من عزم منخفض أثناء التدحرج، تتخلّلها عابرات حمل عند خطو الآلة. وهذا يفضّل وحدة ذات فجوة واسعة بين العزم المقنن والأقصى على وحدة محسَّنة لأحد الطرفين، والطرف ذو العجلات من ذلك الواجب هو موضوع هذه الصفحة بينما يُعالَج الطرف ذو الأرجل في اختيار محرك BLDC لروبوت رباعي الأرجل: العزم والسرعة والحدود الحرارية وفي تطبيق روبوت رباعي الأرجل.
الأسئلة الشائعة
سهل يمكن استخدام محرك بلا هيكل مباشرة كمحرك عجلة؟
نعم، بشرط أن توفّر الآلة ما لا يوفّره الطقم. فالطقم بلا هيكل يُورَّد كجزء ثابت وجزء دوّار منفصلين بلا هيكل ولا محامل ولا عمود، لذا يصبح محور العجلة وترتيب المحامل ومسار الحمل الشعاعي جزءًا من تصميم الآلة لا من المحرك. وتصف ملاحظات المُصنّع عن العائلة البنية الداعمة والشفة وترتيب المحامل كبنود يصمّمها المُدمِج، والتجويف المجوّف المنشور مخصّص لتمرير الكابلات وللاقتران المباشر بعمود خرج أو بمخفّض.
سما الذي يفصل بين أطقم RO و RI ذات الدفع المباشر بالنسبة إلى دفع عجلة؟
البنية، ومعها الواجهة الميكانيكية. فوحدات RO بدوّار خارجي، حيث يكون العضو الدوّار خارج اللفّ، وهي منشورة إما على ناقل 24 V واحد، في زوج Lite، أو على ناقل 48 V واحد، في ثلاثي Standard. ووحدات RI بدوّار داخلي، حيث يكون الدوّار داخل اللفّ، وهي منشورة عند 24 V و 36 V و 48 V على لفّ واحد، وتنشر تجويفًا نافذًا تعبّر عنه سجلات RO بتصميم مجوّف. و RO80 KV105 Standard و RI80 V2.0 KV75 هما الأقرب عزمًا، عند 4 N·m و 4.1 N·m من العزم الأقصى، وهو ما يجعلهما أنظف مقارنة بين البنيتين.
سكم من العزم يستطيع محرك عجلة بالدفع المباشر الإمساك به بصورة مستمرة؟
عبر الأطقم التسعة ذات الدفع المباشر المدرجة حاليًا في هذا التطبيق، يمتد العزم المقنن من 0.2 N·m إلى 4 N·m. وذلك الرقم هو ما يُقارَن بالمنحدر والسير بحمل، لأنه القيمة التي يستطيع اللفّ الإمساك بها داخل حدوده الحرارية. والعزم عند منطقة التلامس هو العزم المقنن مقسومًا على نصف قطر العجلة: فـ 0.58 N·m على عجلة 125 mm ينتج 9.3 N من قوة الدفع، وعلى عجلة 200 mm ينتج المحرك نفسه 5.8 N، لذا ينتمي قطر العجلة إلى الحساب بدلًا من افتراضه.
سمتى يكون مشغّل العجلة المزوّد بتروس هو الجواب الصحيح؟
عندما يحتاج الواجب عزمًا عند الإطار أكبر مما يستطيع لفّ الدفع المباشر الإمساك به بصورة مستمرة، أو عندما يجب أن تحمل العجلة الآلة عبر مرحلة خرج الوحدة نفسها. والوحدتان المزوّدتان بتروس هنا تنشران 3 N·m مقننة و 9 N·m عند الذروة بنسبة 6:1، و 18 N·m مقننة و 53 N·m عند الذروة بنسبة 9:1، مع حملي شعاعي مقننين 18 kg و 50 kg. والمقايضة ظاهرة في السجلات نفسها: فالسرعة المقننة لوحدة 9:1 هي 109 rpm، وهي عند عجلة 125 mm تحدّ سرعة السير عند نحو 0.71 m/s، لذا يجب التحقق من سرعة السير قبل الأخذ بميزة العزم.
سلماذا ينشر محرك واحد ثلاثة أرقام للسرعة؟
لأنها مواصفة ميكانيكية واحدة منشورة عند ثلاث نقاط تشغيل كهربائية. فسجلات الدوّار الداخلي الأربعة تسرد جهدًا مقننًا 24/36/48 V وتعطي سرعة بدون حمل وسرعة مقننة لكل مستوى، بينما يبقى العزم المقنن والعزم الأقصى والتيار المقنن كما هما عبر الثلاثة. وتتناسب أعمدة السرعة بدون حمل تمامًا مع الناقل، إذ يكون رقم 36 V مقدار 1.5 ضعف رقم 24 V ويكون رقم 48 V ضعفه، بينما ترتفع أعمدة السرعة المقننة بمقدار بين 1.53 و 1.71 ضعفًا عند 36 V، وبين 2.06 و 2.39 ضعفًا عند 48 V. وقراءة سرعة عجلة من العمود الخاطئ، أو نسيان مستوى الناقل الذي ينتمي إليه رقم واحد، هو السبيل الأكثر شيوعًا لتحديد مقاس دفع عجلة مقابل الرقم الخاطئ.
سهل يُحدَّد مقاس دفع العجلة على أساس العزم الأقصى أم العزم المقنن؟
على كليهما، لأحداث مختلفة. فالعزم المقنن هو الرقم المستمر وهو ما يجب أن يندرج داخله المنحدر والسير بحمل والواجب الطويل. والعزم الأقصى احتياطي لنافذة قصيرة وهو ما يستمدّ منه حرف الرصيف واندفاع بدء الحركة. أما النافذة نفسها - مقدار المدة التي يمكن الإمساك فيها بالعزم الأقصى، وعند أي حرارة محيطة وفي أي ظرف تثبيت - فتقع مع وثائق المُصنّع لا في سجل المنتج، وفي دفع عجلة مدفون داخل هيكل عجلة يكون ظرف التثبيت عادةً أقل الظروف ملاءمة في الآلة.
المصادر الرسمية
تنشر CubeMars صفحة منتج رسمية لكل وحدة تحمل لوحة مواصفاتها ورسمها الفني ووثائق التحكم الخاصة بها، وتبقى تلك الصفحات مصدر الحقيقة لكل رقم مذكور هنا - مثل صفحة منتج RI50 KV100، وصفحة منتج RO100 KV55 Standard وصفحة منتج AKA10-9 KV60. وأرقام العزم والتيار والسرعة والكتلة والمقاس والتجويف ونسبة التخفيض والخلوص والحمل الشعاعي في الجداول أعلاه هي القيم التي تنشرها تلك الصفحات، ونافذة الواجب أو افتراض حراري أو عمر محمل يعتمد عليه تصميم عجلة هو سؤال للمُصنّع لا رقم يمكن استنتاجه من لوحة المواصفات.
إلى أين تتّجه بعد ذلك
لبناء قائمة مختصرة لا للقراءة، تؤدّي ثلاث أدوات على المنصة العمل بالتتابع. استكشف فئة محركات عزم بدون إطار كاملة لرؤية الأطقم التسعة ذات الدفع المباشر ومواصفاتها جنبًا إلى جنب، واستخدم الاختيار للتصفية حسب العزم والجهد والكتلة، ثم ضع المرشّحين في مقابل بعضهم في مقارنة المنتجات. وحيث يجب أن تحمل العجلة الآلة عبر مرحلة خرجها الخاصة، تضمّ فئة مشغلات روبوتية الوحدتين المزوّدتين بتروس وبقية العائلة المدمجة.
يحمل مقالان إضافيان الأجزاء من هذا الموضوع التي لا يحسمها دفع العجلة. فـ محركات العزم بدون إطار: مقارنة 12 طرازًا من الطبقة المبتدئة إلى طبقة الأداء يعرض عائلة بلا هيكل كلها حسب النطاق وهو الرفيق المناسب عندما تكون بنية الدفع محسومة والحجم غير محسوم. واختيار محرك BLDC لروبوت رباعي الأرجل: العزم والسرعة والحدود الحرارية يغطي الطرف ذو الأرجل من الواجب نفسه للآلات التي تتدحرج وتخطو معًا.
الخلاصة المختصرة: حدِّد قطر العجلة وسرعة السير أولًا، لأنهما يحوّلان سرعة المحرك إلى سرعة سير ويكشفان ما إذا كان للمسار المزوّد بتروس سرعة تبلغها أصلًا؛ وحدِّد الواجب المستمر وأسوأ حرف رصيف ثانيًا، لأن العزم المقنن والعزم الأقصى يجيبان عن حدثين مختلفين؛ وحدِّد الناقل وميزانية التيار أخيرًا، لأن الناقل يتبع الحزمة وميزانية التيار مجموع عبر كل عجلة مدفوعة. ثم احسم البنية في مقابل الحمل الشعاعي، وهو الرقم الوحيد الذي تتركه الأطقم ذات الدفع المباشر للآلة وتنشره الوحدات المزوّدة بتروس كتصنيف.