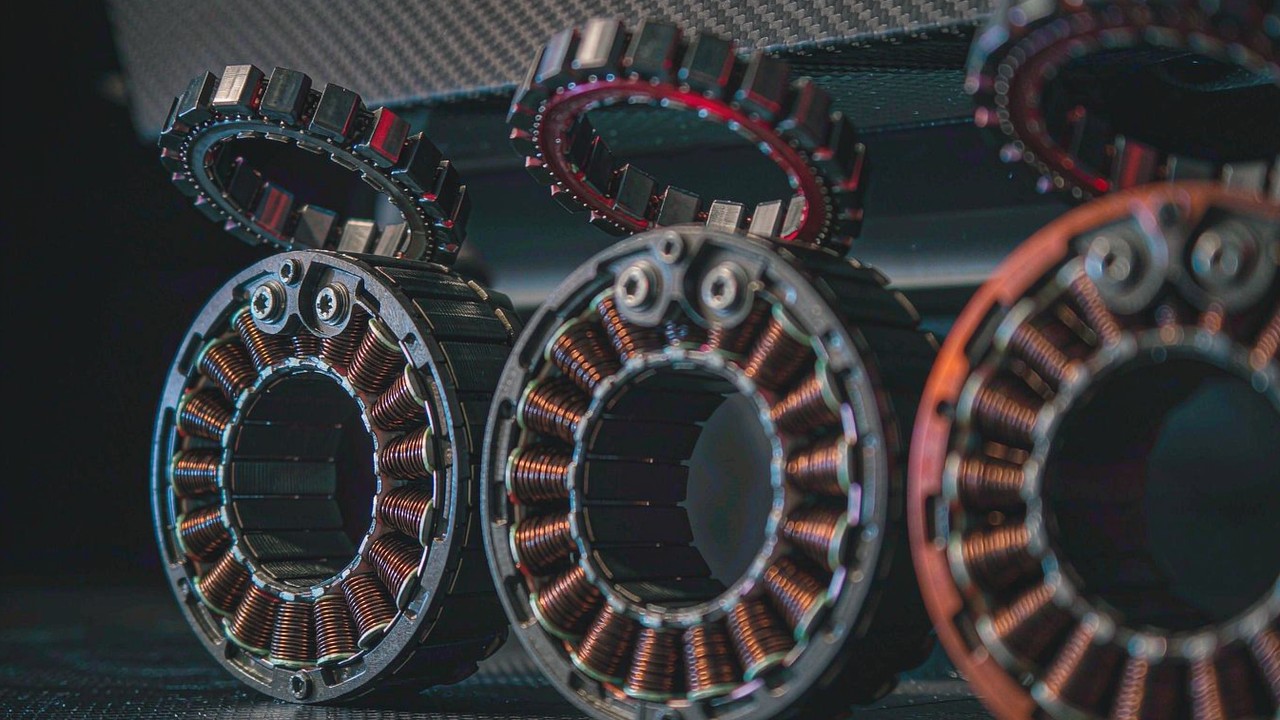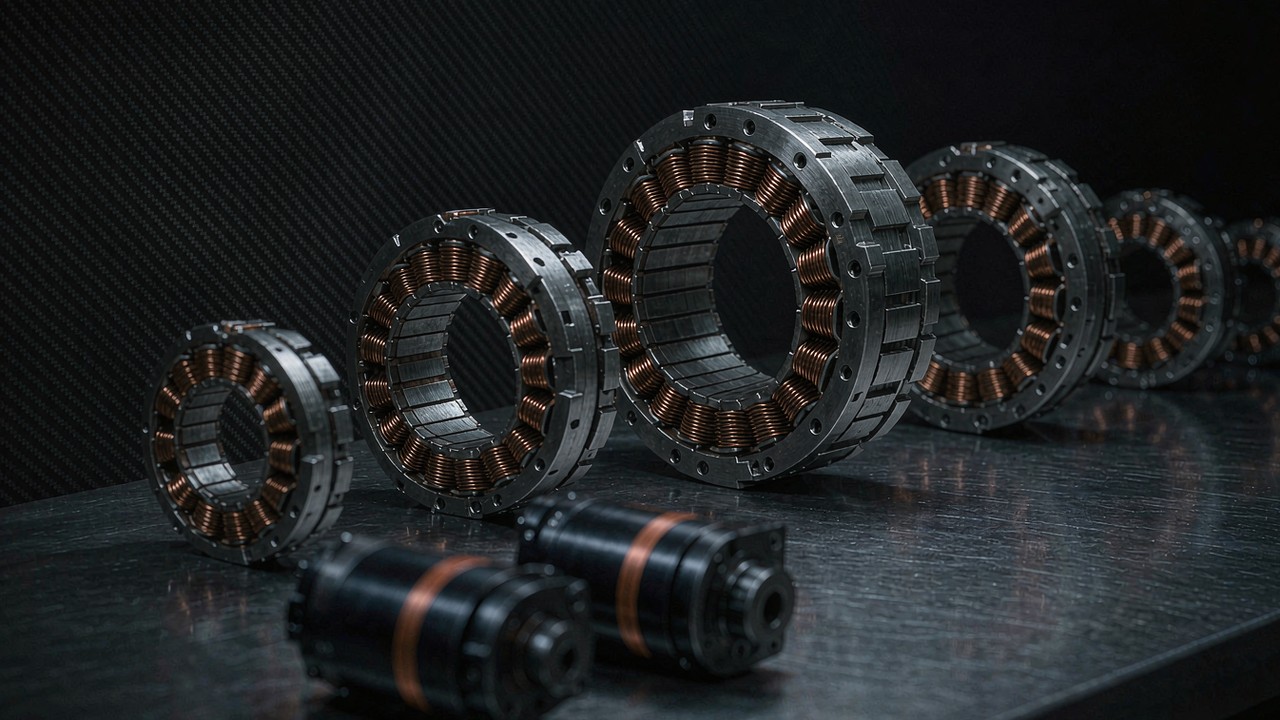
Ein Radroboter braucht kein Getriebe, um Drehmoment am Reifen zu erhalten: Er braucht eine Struktur, die den Roboter tragen kann. Jede Direct-Drive-Einheit, die derzeit in der Anwendung Radroboter geführt wird, wird als blanker Stator und Rotor ohne Gehäuse und ohne eigene Lager geliefert, sodass das Maschinengewicht, das als Radiallast an der Nabe ankommt, von etwas getragen werden muss, das der Konstrukteur bereitstellt. Die zwei untersetzten Module derselben Gruppe veröffentlichen stattdessen einen Wert für die Nenn-Radiallast - 18 kg beim AKA60-6 KV80 und 50 kg beim AKA10-9 KV60 - und ihr Hersteller beschreibt beide als für Radroboter und AGVs gebaut, wobei das größere dafür ausgelegt ist, seitlichen und radialen Stößen in Radplattformen standzuhalten. Diese Aufteilung - zwischen einem blanken Motor, dessen Lastpfad die Maschine ist, und einer untersetzten Einheit, deren Lastpfad die eigene Abtriebsstufe ist - ordnet alles Weitere, was folgt: das Drehmoment am Aufstandspunkt, die Drehzahl, mit der sich das Rad tatsächlich dreht, den Strom, den vier Räder aus einem Pack ziehen, und die Zahl der Teile, die entworfen und bezahlt werden müssen.
Kurze Antwort
Elf BLDC-Motoren für Radroboter-Aufgaben werden derzeit in dieser Anwendung geführt, und diese teilen sich in zwei Architekturen statt in eine gute und eine schlechte. Neun sind rahmenlose Direct-Drive-Bausätze - fünf Außenläufer der RO-Reihe von 60 g bis 710 g und vier Innenläufer der RI-Reihe von 155.9 g bis 500 g -, die ihr Drehmoment direkt auf das Rad bringen, ohne Zwischenstufe, ohne Spiel und ohne Untersetzungsverlust, und die die Nabenlager, die Achse und den Pfad der Radiallast vollständig dem Maschinenentwurf überlassen. Zwei sind untersetzte integrierte Module, der AKA60-6 KV80 mit 6:1 und der AKA10-9 KV60 mit 9:1, die eine Untersetzungsstufe und einen kleinen Spielwert gegen ein veröffentlichtes Drehmoment am Abtrieb und eine veröffentlichte Radiallast-Bemessung tauschen. Über die elf hinweg reicht das Nenndrehmoment von 0.2 N·m bis 18 N·m, das Spitzendrehmoment erreicht 53 N·m, und die Masse reicht von 60 g bis 1.06 kg, alles wie vom Hersteller veröffentlicht.
Drei Folgen ergeben sich daraus, und diese sind der Grund, warum die Wahl nicht über KV getroffen wird. Erstens dreht der Motor an einem Direct-Drive-Rad im normalen Reisebetrieb weit unterhalb seiner Nenndrehzahl, sodass nicht die elektrische Drehzahlobergrenze die Wahl entscheidet; entscheidend ist das Dauerdrehmoment gegen die schlechteste Stufe der Beanspruchung. Zweitens gilt an einem untersetzten Rad das Gegenteil: Dort ist die Abtriebsdrehzahl der Wert, der zur bindenden Randbedingung werden kann, weil die Untersetzung, die Drehmoment erkauft, zugleich die Drehzahl teilt. Drittens ist die Radiallast, die ein Rad aufbringt, eine Last, die die Direct-Drive-Bausätze nicht selbst tragen, sodass die Entscheidung zwischen Motor und Nabenstruktur aufgeteilt ist, statt vom Motor allein getroffen zu werden. Die folgenden Abschnitte arbeiten jeden dieser Punkte der Reihe nach durch und stellen die elf dann als eine Spezifikationstabelle dar und lesen die elf nach Antriebsaufbau.
Was ein Radroboter von einem BLDC-Motor verlangt
Ein fahrbarer mobiler Roboter ist eine Maschine im Dauerbetrieb mit einer unterbrochenen Last. Der Unterschied ist wichtig, weil die zwei am häufigsten genannten Werte auf einem Spezifikationsblatt - Spitzendrehmoment und Leerlaufdrehzahl - die beiden Werte sind, die ein Radantrieb am wenigsten von seiner Lebensdauer nutzt. Ein Beingelenk feuert sein Spitzendrehmoment für einen Bruchteil einer Sekunde beim Aufsetzen; ein Radantrieb verlangt bei jeder Auffahrt auf eine Rampe mit voller Last etwas nahe an seiner Dauerfähigkeit, und er tut das, während der Motor in einem Rad sitzt, das nicht so belüftet werden kann wie ein Gelenk an einem offenen Rahmen.
Das Rad ist der Lastpfad: Die Radiallast kommt an der Nabe an
An einem Gelenk ist der Motorabtrieb ein Drehmoment, und die Reaktion wird von der umgebenden Struktur aufgenommen. An einem Rad kommt dasselbe Drehmoment zusammen mit etwas an, das ein Gelenk nie sieht: das Gewicht der Maschine, das über den Aufstandspunkt und die Achse als Radiallast auf das übertragen wird, was das Rad trägt. Ein rahmenloser Bausatz hat keine Lager, sodass auf dem Direct-Drive-Weg diese Last eine Nabe erreicht, die der Konstrukteur entworfen hat, und die Produkthinweise des Herstellers machen denselben Punkt zur Baureihe: Diese werden als getrennte Rotor- und Statorkomponenten geliefert, was es erlaubt, die Stützstruktur, die Flansche und die Lageranordnung auf die Maschine zuzuschneiden. Der untersetzte Weg veröffentlicht die Zahl stattdessen. Der AKA60-6 KV80 ist mit 18 kg Radiallast bemessen und der AKA10-9 KV60 mit 50 kg; letzterer wird als strukturelle Neukonstruktion beschrieben, die die Radiallastkapazität gegenüber dem AK10-9 bei gleichem Drehmoment um etwa 120 Prozent erhöht, und als optimiert für die seitlichen und radialen Stöße, die eine Radplattform erzeugt.
Dauerbetrieb zuerst, Spitze zuletzt
Das Nenndrehmoment ist der Wert, der innerhalb der thermischen Grenzen der Wicklung gehalten werden kann, und an einem Radroboter ist es der Arbeitswert. Das Spitzendrehmoment ist eine Reserve für ein kurzes Fenster, und das Fenster selbst liegt zusammen mit den Umgebungs- und Montageannahmen dahinter in der Dokumentation des Herstellers und nicht im Produktdatensatz. Liest man die elf allein nach dem Nenndrehmoment, ergibt sich eine Spanne von 0.2 N·m beim RO40 KV140 Lite bis 18 N·m beim AKA10-9 KV60, ein Faktor von neunzig, was daran erinnert, dass diese Anwendung alles von einem 60 g schweren Rad im Tretroller-Maßstab bis zu einer industriellen Plattform mit 50 kg Radiallast abdeckt.
Bordsteine, Rampen und Richtungsumkehrungen
Ein Bordstein ist ein Drehmomentereignis und eine Rampe ein Beanspruchungsereignis, und beide sollten nicht mit derselben Zahl bemessen werden. Das Auffahren auf eine Rampe fügt einen Schwerkraftterm hinzu, der so lange am Motor bleibt, wie die Auffahrt dauert, was ein Dauerbetriebsproblem ist und gegen das Nenndrehmoment gehört. Ein Bordstein kommt als kurzes Hindernis an und liegt näher an einem Spitzenereignis, begrenzt dadurch, wie lange das Rad dagegen blockiert ist. Richtungsumkehrungen sind aus einem anderen Grund von Bedeutung: An einer Basis mit Differenzialantrieb entsteht eine Drehung dadurch, dass die beiden Seiten gegeneinander angetrieben werden, sodass die Motoren während eines Teils des Manövers Energie aufnehmen statt abzugeben, und diese zurückgespeiste Energie muss in der Antriebselektronik irgendwohin.
Vier Räder ziehen aus einem Pack
Das Strombudget ist eine Summe, keine einzelne Zahl. Vier identische Räder mit je 4 A Nennstrom ziehen im Dauerbetrieb 16 A, bevor irgendein Zuschlag für den Stromstoß berücksichtigt ist, den die Plattform beim Anfahren oder beim Durchdrehen eines Rads aufnimmt, und der AKA60-6 KV80 veröffentlicht genau 4 A im Nennbetrieb, während die größte Direct-Drive-Einheit der Gruppe, der RO100 KV55, 20 A veröffentlicht. Allein nach dem Drehmoment auszuwählen und die Arithmetik erst danach zu entdecken, ist der übliche Weg, auf dem ein Pack zu klein gerät.
Rahmenloser Direct Drive oder untersetzter Radaktuator
Die Architekturfrage kommt vor der Spezifikationsfrage, denn die Architektur entscheidet, welche Zahlen für einen Radantriebsmotor überhaupt etwas bedeuten. Ein Direct-Drive-Rad ist ein Motor, dessen Rotor mit Raddrehzahl dreht. Ein untersetztes Rad ist ein Motor, dessen Rotor mit der Raddrehzahl multipliziert mit dem Übersetzungsverhältnis dreht, mit einer Getriebestufe dazwischen. Beide sind in dieser Anwendung vertreten, und die elf teilen sich neun zu zwei zugunsten des Direct Drive.
Direct Drive: Raddrehzahl gleich Motordrehzahl
Neun der elf - die fünf RO-Außenläufer und die vier RI-Innenläufer - sind rahmenlose Bausätze. An einem Direct-Drive-Rad ist die Abtriebsdrehzahl die Motordrehzahl, sodass die veröffentlichten Drehzahlwerte ohne Untersetzungsterm gegen die Fahrgeschwindigkeit gelesen werden können, und es gibt keine Getriebestufe, die Spiel beiträgt, keine Untersetzungseffizienz zu verlieren und keine zusätzliche rotierende Trägheit zwischen Rotor und Reifen. Dagegen ist das am Aufstandspunkt verfügbare Drehmoment genau das Drehmoment, das der Motor erzeugen kann, und der Motor muss die gesamte Radbeanspruchung dauerhaft halten können. Die größte Direct-Drive-Einheit hier, der RO100 KV55 Standard, veröffentlicht 4 N·m Nenn- und 12 N·m Spitzendrehmoment bei 710 g.
Untersetzt: Drehmoment am Reifen, und eine Stufe, die zu berücksichtigen ist
Die zwei AKA-Module sind die untersetzte Option und die einzigen Einheiten der Gruppe mit einem veröffentlichten Übersetzungsverhältnis, einem veröffentlichten Spielwert und einer veröffentlichten Radiallast-Bemessung. Der AKA60-6 KV80 veröffentlicht eine 6:1-Stufe, 3 N·m Nenn- und 9 N·m Spitzendrehmoment am Abtrieb, 460 g und 18 kg Radiallast. Der AKA10-9 KV60 veröffentlicht eine 9:1-Stufe, 18 N·m Nenn- und 53 N·m Spitzendrehmoment, 1.06 kg, 0.15° Spiel und 50 kg Radiallast, mit einem einzelnen 16-Bit-Magnetencoder am Abtrieb. Was die Stufe erkauft, ist Drehmoment am Reifen aus einem leichteren Motor; der Preis ist eine Drehzahlteilung, ein Spielwert und die Verpflichtung, jeden Drehzahlwert auf der Abtriebsseite des Getriebes zu lesen und nicht auf der Motorseite.
Was ein rahmenloser Bausatz nicht enthält
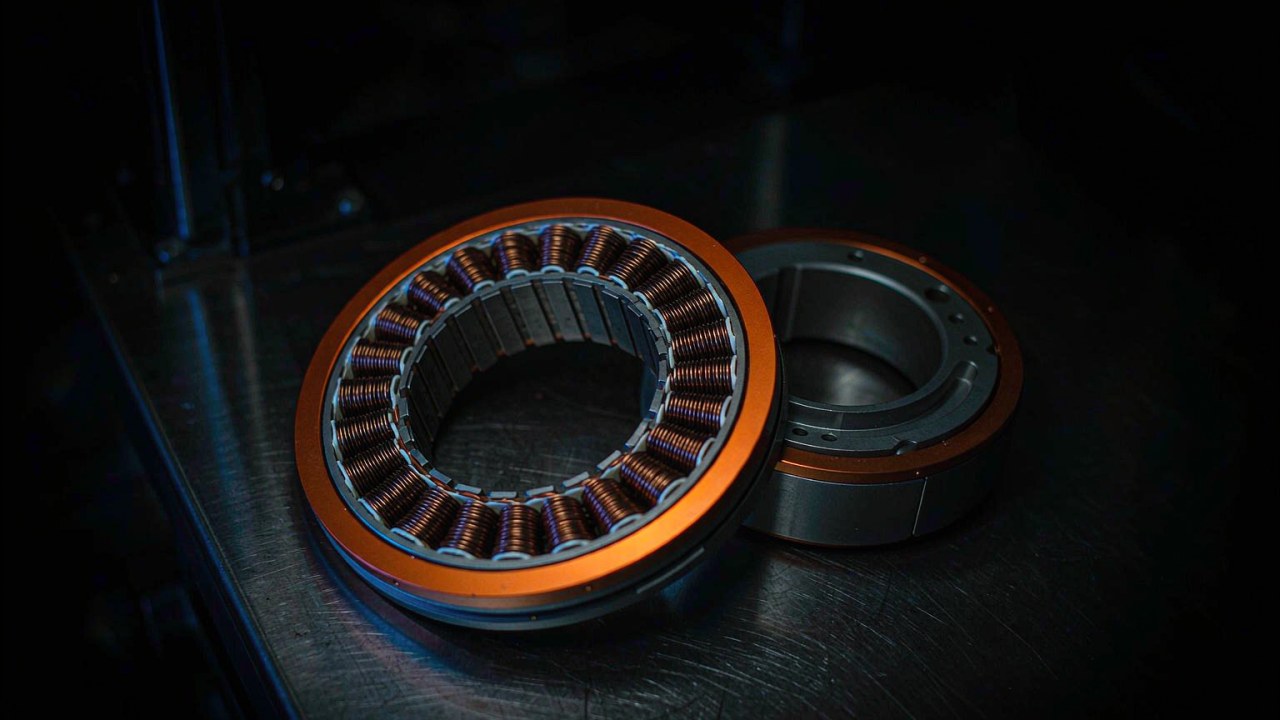
Ein rahmenloser Bausatz ist ein Stator und ein Rotor. Er hat kein Gehäuse, keine Lager, keine Welle und keinen Encoder, sofern keiner spezifiziert ist, und die Hinweise des Herstellers zur RO-Baureihe ergänzen, dass die Hohlbohrung für die Leitungsführung und für die direkte Kopplung an Abtriebswellen oder ein Getriebe gedacht ist. Das ist der Tausch in einem Satz: Der Bausatz ist leichter und mechanisch freier als alles, was ein Gehäuse hat, und im Gegenzug werden die Lageranordnung, das Gehäuse und der Pfad der Radiallast Teil des Maschinenentwurfs. Die RI-Innenläufer veröffentlichen die Bohrung, um die diese Anordnung gebaut wird - 22 mm beim RI50 KV100, 30 mm beim RI60 KV120, 40.5 mm beim RI80 V2.0 KV75 und 45 mm beim RI100 KV105 -, das ist der für eine durchgehende Achse oder eine Kabelführung verfügbare Raum und keine Lagerspezifikation.
Spiel gehört zur Lenkachse, nicht zur Antriebsachse
Ein Rad, das antreibt und nicht lenkt, hat für einen Spielwert im Antriebspfad keine Verwendung, weil das Rad auf dem Boden aufliegt und der Boden in Fahrtrichtung nicht nachgiebig ist. Anders ist es bei einem Swerve- oder Lenkmodul, wo eine untersetzte Einheit den Radwinkel hält: Dort erscheint Spiel als Kursabweichung, bevor der Reifen reagiert, und es lohnt sich, als Spezifikation gelesen zu werden. Bei den nur angetriebenen Rädern, die den größten Teil dieser Anwendung ausmachen, sind die zwei Werte, auf die es ankommt, das Abtriebsdrehmoment und die Radiallast-Bemessung, und der AKA10-9 KV60 veröffentlicht daneben 0.15° Spiel für die Module, die tatsächlich lenken.
Raddrehmoment, Drehzahl und Strom aus dem veröffentlichten Datensatz lesen
Jeder Wert in der folgenden Tabelle ist der Wert, den der Hersteller für dieses Modell veröffentlicht, und die Auswertungen in diesem Abschnitt sind Arithmetik auf diesen Werten mit dem jeweils genannten Raddurchmesser. Der Zweck ist zu zeigen, welche der veröffentlichten Spalten einen Radantrieb tatsächlich entscheidet, weil sich zwei dieser Spalten als weit weniger wichtig erweisen, als die Hervorhebung auf dem Spezifikationsblatt nahelegt.
Vom Drehmoment am Rotor zur Schubkraft am Aufstandspunkt
Drehmoment wird durch Division durch den Radradius zur Schubkraft. Ein Nennwert von 0.58 N·m - der RI50 KV100 - erzeugt an einem 125 mm großen Rad mit 0.0625 m Radius 9.3 N Schubkraft am Aufstandspunkt, und vier solche Räder erzeugen zusammen 37 N. Dieselbe Arithmetik auf ein 200 mm großes Rad mit 0.1 m Radius angewandt, verwandelt diese 0.58 N·m in 5.8 N pro Rad, ein Rückgang um 37 Prozent beim selben Motor, weil ein größeres Rad ein längerer Hebel gegen den Motor ist. Die ganze Rechnung ruht auf zwei veröffentlichten Spalten, dem Nenndrehmoment und einem genannten Raddurchmesser, und auf nichts weiterem.
Von der veröffentlichten Drehzahl zur Fahrgeschwindigkeit
Die Fahrgeschwindigkeit folgt aus demselben Rad über den Umfang: Die Geschwindigkeit in Metern pro Sekunde ist der Radumfang in Metern multipliziert mit Umdrehungen pro Sekunde, oder Pi mal Durchmesser mal rpm geteilt durch sechzig. Bei 125 mm Durchmesser braucht eine Reisegeschwindigkeit von 2 m/s 306 rpm am Rad; bei 200 mm braucht dieselbe Reisegeschwindigkeit 191 rpm. Diese zwei Zahlen sind der Bezug, gegen den die veröffentlichten Drehzahlspalten gelesen werden sollten, und eine solche Lesart ergibt die nützlichste Beobachtung in dieser Anwendung. Die Direct-Drive-Einheiten veröffentlichen Nenndrehzahlen zwischen 2000 rpm und 4200 rpm auf den veröffentlichten Busniveaus, was zwischen dem Sechs- und dem Vierzehnfachen der 306 rpm ist, die eine Reisegeschwindigkeit von 2 m/s an einem 125 mm großen Rad tatsächlich verlangt. Der untersetzte AKA60-6 KV80 veröffentlicht 400 rpm bei 48 V, also das 1.3-Fache des Bedarfs, und der AKA10-9 KV60 veröffentlicht 109 rpm, was darunter liegt, sodass bei einem Raddurchmesser von 125 mm die Nenndrehzahl dieses Moduls die Fahrgeschwindigkeit auf etwa 0.71 m/s begrenzt und erst 1.14 m/s erreicht, wenn das Rad auf 200 mm wächst.
Der Nennstrom ist die Zahl, die die Beanspruchung entscheidet
Strom ist das, was die Wicklung erwärmt, und die Wicklung ist die Oberfläche, durch die die Wärme austreten muss. An einem Radroboter sitzen die Motoren dicht am Boden, oft in einem Rad oder einem Gehäuse, das ein Maschinenkonstrukteur für Steifigkeit statt für Luftströmung gebaut hat, sodass der thermische Pfad meist schlechter ist als an einem Gelenk im Freien. Der Nennstrom verdient es daher, als Beanspruchungsgrenze gelesen zu werden und nicht als elektrisches Detail: Der RO100 KV55 Standard veröffentlicht 20 A gegenüber 2.85 A beim RO40 KV140 Lite, ein Faktor von sieben, der eine Aussage darüber ist, wie viel Wärme jede Wicklung abführen soll und über welchen Zeitraum.
Eine dreifache Spannungsspalte in einem Datensatz
Vier der elf - die gesamte RI-Innenläufergruppe - veröffentlichen Drehzahl- und Stromwerte bei 24 V, 36 V und 48 V im selben Datensatz auf derselben Wicklung. Das ist keine Marketing-Bequemlichkeit; es ist eine mechanische Spezifikation mit drei elektrischen Betriebspunkten, und für BLDC-Motoren für Radroboter-Aufgaben ist es das, was eine Plattform um das bereits vorhandene Pack herum entwerfen lässt statt um eine Spannung, die zum Motor passt. Die folgende Tabelle stellt diese drei Spalten nebeneinander.
| Modell | Nennspannung | Leerlaufdrehzahl (24 V) | Leerlaufdrehzahl (36 V) | Leerlaufdrehzahl (48 V) | Nenndrehzahl (24 V) | Nenndrehzahl (36 V) | Nenndrehzahl (48 V) | Nenndrehmoment |
|---|---|---|---|---|---|---|---|---|
| RI60 KV120 | 24/36/48 V | 2532 rpm | 3798 rpm | 5064 rpm | 1440 rpm | 2320 rpm | 3190 rpm | 0.57 Nm |
| RI50 KV100 | 24/36/48 V | 2004 rpm | 3006 rpm | 4008 rpm | 1090 rpm | 1860 rpm | 2600 rpm | 0.58 Nm |
| RI80 V2.0 KV75 | 24/36/48 V | 1480 rpm | 2220 rpm | 2960 rpm | 1135 rpm | 1785 rpm | 2430 rpm | 1.45 Nm |
| RI100 KV105 | 24/36/48 V | 2184 rpm | 3276 rpm | 4368 rpm | 1370 rpm | 2100 rpm | 2825 rpm | 1.76 Nm |
Nennspannung, Leerlaufdrehzahl auf jedem veröffentlichten Busniveau, Nenndrehzahl auf jedem veröffentlichten Busniveau und Nenndrehmoment, wie vom Hersteller für die vier Innenläufermodelle veröffentlicht, die derzeit in der Anwendung Radroboter geführt werden. Die Nenndrehzahl ist der abtriebsseitige Wert bei Nenndrehmoment; die Leerlaufdrehzahl ist die Obergrenze auf diesem Busniveau. In jedem Datensatz teilen die drei Spalten ein Nenndrehmoment, ein Spitzendrehmoment und einen Nennstrom, was drei elektrische Betriebspunkte einer einzigen mechanischen Spezifikation ergibt. Die Leerlaufdrehzahl-Spalten skalieren exakt mit dem Busniveau, wobei der 36-V-Wert das 1.5-Fache des 24-V-Werts und der 48-V-Wert in jeder Zeile das Doppelte davon ist; die Nenndrehzahl-Spalten steigen ein wenig schneller, um zwischen dem 1.53- und dem 1.71-Fachen bei 36 V und zwischen dem 2.06- und dem 2.39-Fachen bei 48 V, wobei alle vier Verhältnisse durch Division jeder veröffentlichten Spalte durch die 24-V-Spalte derselben Zeile und desselben Modells gewonnen werden. Raddrehzahl und Fahrgeschwindigkeit sind nicht tabelliert: Um eine veröffentlichte rpm in eine Fahrgeschwindigkeit umzurechnen, ist ein genannter Raddurchmesser nötig, und diese Rechnung erscheint im Text und nicht in der Tabelle.
Liest man die Paare von oben nach unten, ist der Tausch exakt. Das Anheben des Busses von 24 V auf 48 V verdoppelt die Leerlaufdrehzahl exakt und erhöht die Nenndrehzahl um das 2.06- bis 2.39-Fache, und lässt Nenndrehmoment, Spitzendrehmoment und Nennstrom unberührt, weil das Drehmoment vom Wicklungsstrom bestimmt wird und die Wicklung für dasselbe Drehmoment bei beiden Busniveaus denselben Strom führt. Was der höhere Bus hinzufügt, ist die Reserve, den oberen Teil der Drehzahlspalte überhaupt zu erreichen, wo die Gegenspannung andernfalls begrenzen würde, wie viel Strom der Treiber liefern kann. Was er nicht hinzufügt, ist Dauerdrehmoment, und Dauerdrehmoment ist das, was ein Radroboter sein Leben lang nutzt.
BLDC-Motoren für Radroboter: Spezifikationsvergleichsmatrix
Die elf Modelle, die derzeit in der Anwendung Radroboter geführt werden, sind unten als ein Spezifikationssatz dargestellt, geordnet nach veröffentlichtem Nenndrehmoment, sodass der Schritt von der kleinsten Radeinheit zur lasttragenden in der Spalte selbst sichtbar wird. Jeder Wert ist der Wert, den der Hersteller für dieses Modell veröffentlicht und den diese Plattform im Produktdatensatz führt. Die Nennspannung ist wie veröffentlicht angegeben, sodass ein dreifach bemessener Datensatz mit allen drei Niveaus erscheint.
| Modell | Nennspannung | Nenndrehmoment | Spitzendrehmoment | Nennstrom | Nenndrehzahl | Masse | Einbaumaß |
|---|---|---|---|---|---|---|---|
| RO40 KV140 Lite | 24 V | 0.2 Nm | 0.6 Nm | 2.85 A | 2450 rpm | 60 g | Ø46.3 × 13 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 3.4 A | 2100 rpm | 105 g | Ø61.7 × 14.5 mm |
| RI60 KV120 | 24/36/48 V | 0.57 Nm | 1.63 Nm | 5.6 A | 1440/2320/3190 rpm | 155.9 g | Ø60 × 23 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 4.8 A | 1090/1860/2600 rpm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 8.5 A | 4200 rpm | 248 g | Ø73.8 × 23 mm |
| RO80 KV105 Standard | 48 V | 1.3 Nm | 4 Nm | 15 A | 3600 rpm | 352 g | Ø92.6 × 26.4 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 9.4 A | 1135/1785/2430 rpm | 411 g | Ø85 × 27 mm |
| RI100 KV105 | 24/36/48 V | 1.76 Nm | 4.95 Nm | 13.6 A | 1370/2100/2825 rpm | 500 g | Ø104 × 26 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 4 A | 200/400 rpm | 460 g | Ø80 × 51.2 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 20 A | 2000 rpm | 710 g | Ø113.5 × 36.2 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 10.6 A | 109 rpm | 1060 g | Ø100 × 70 mm |
Nennspannung, Nenndrehmoment, Spitzendrehmoment, Nennstrom, Nenndrehzahl, Masse und Einbaumaß gemäß Herstellerangaben für die derzeit in der Anwendung Radroboter geführten Modelle, geordnet nach Nenndrehmoment. Das Nenndrehmoment ist der Dauerwert innerhalb der thermischen Grenzen der Wicklung; das Spitzendrehmoment ist ein Kurzzeitfenster-Wert, und das Fenster, die Umgebungsannahme und die Montagebedingung hinter einem der beiden Drehmomentwerte liegen in der Dokumentation des Herstellers und nicht im Datensatz. Eine einzelne Spannungsangabe bedeutet ein Ein-Bus-Modell; eine doppelte oder dreifache Angabe bedeutet, dass das Modell auf jedem dieser Busniveaus veröffentlicht ist, wobei die entsprechenden Drehzahlwerte für jedes getrennt veröffentlicht werden, in aufsteigender Reihenfolge der Spannungsspalte. Die Nenndrehzahl ist der abtriebsseitige Wert bei Nenndrehmoment, sodass bei den zwei untersetzten Modulen der Wert bereits durch das Übersetzungsverhältnis geteilt ist. Das Einbaumaß ist als Außendurchmesser mal Gehäuselänge angegeben und schließt Welle, Kabel und Steckverbinderüberstand aus; bei den rahmenlosen Bausätzen ist es die Stator- und Rotorbaugruppe, und bei den untersetzten Modulen ist es die komplette Einheit einschließlich ihrer eigenen Lageranordnung. Es erscheint keine Spalte für das Übersetzungsverhältnis: Neun der elf Datensätze tragen überhaupt keine Untersetzungsstufe, und die Verhältnisse für die zwei, die eine haben, sind im Text dargestellt.
Zwei Lesarten treten hervor, sobald die elf auf einer Seite stehen. Die erste ist, dass die Drehmomentspalte und die Massenspalte nicht parallel verlaufen. Der RO100 KV55 Standard veröffentlicht 4 N·m Nenndrehmoment aus 710 g, während der AKA60-6 KV80 3 N·m Nenndrehmoment aus 460 g veröffentlicht, und der AKA10-9 KV60 erreicht 18 N·m aus 1.06 kg. Die untersetzten Module erledigen mit einer Stufe, was die Direct-Drive-Einheiten mit Kupfer und Magneten erledigen, und der Preis dafür ist die Drehzahlspalte, die von vierstelligen Werten bei den Direct-Drive-Einheiten auf 400 rpm und dann 109 rpm fällt.
Die zweite ist, dass der Nennstrom dem Nenndrehmoment ebenfalls nicht folgt. Der AKA10-9 KV60 hält 18 N·m aus 10.6 A, weil die Untersetzungsstufe Motordrehmoment in Abtriebsdrehmoment umwandelt, ohne den Motorstrom proportional zu erhöhen, während der RO100 KV55 Standard 20 A für 4 N·m braucht. Als Beanspruchungsgrenze gelesen, ist dieser Unterschied für eine batteriebetriebene Plattform mehr wert, als die Drehmomentwerte allein nahelegen: Ein untersetztes Rad wandelt Packstrom effizienter in Raddrehmoment um, zum Preis eines Spielwerts und einer Drehzahlobergrenze, die gegen die beabsichtigte Reisegeschwindigkeit geprüft werden muss.
Die elf nach Antriebsaufbau lesen
Die Tabelle sortiert nach Drehmoment, was die richtige Reihenfolge für eine Auswahlentscheidung und die falsche Reihenfolge ist, um zu verstehen, was die Gruppe enthält. Nach der Bauweise gelesen, zerfallen die elf stattdessen in vier Blöcke: zwei 24-V-Außenläufer-Bausätze, drei 48-V-Außenläufer-Bausätze, vier Innenläufer und die zwei untersetzten Module.
Das 24-V-Lite-Paar: RO40 KV140 und RO50 KV108
Die zwei Lite-Außenläufer sind die kleinsten und leichtesten Einheiten der Gruppe und die einzigen, die auf einen einzelnen 24-V-Bus bemessen sind. Der RO40 KV140 Lite veröffentlicht 0.2 N·m Nenn- und 0.6 N·m Spitzendrehmoment aus 60 g in einem Einbaumaß von Ø46.3 × 13 mm, und der RO50 KV108 Lite veröffentlicht 0.3 N·m Nenn- und 0.9 N·m Spitzendrehmoment aus 105 g bei Ø61.7 × 14.5 mm. Beide werden als Teil der Lite-Spezifikation ohne Hall-Sensoren geliefert, und beide tragen eine Hohlbohrung, die für die Leitungsführung gedacht ist und nicht für eine lasttragende Welle. Ein um einen der beiden herum gebautes Rad schließt seinen Regelkreis über einen Encoder, den die Maschine bereitstellt, statt über eine Messung im Motor, was die mechanische Folge der Lite-Spezifikation ist und keine Einschränkung der Wicklung.
Das 48-V-Standard-Trio: RO60 KV115, RO80 KV105 und RO100 KV55
Die drei Standard-Außenläufer wechseln auf einen einzelnen 48-V-Bus und ergänzen Hall- und Temperaturmessung als Teil der Spezifikation. Der RO60 KV115 Standard veröffentlicht 0.8 N·m Nenn- und 2.4 N·m Spitzendrehmoment aus 248 g, der RO80 KV105 Standard 1.3 N·m Nenn- und 4 N·m Spitzendrehmoment aus 352 g, und der RO100 KV55 Standard 4 N·m Nenn- und 12 N·m Spitzendrehmoment aus 710 g bei Ø113.5 mm. Liest man das Trio von oben nach unten, steigt die Masse um das 2.9-Fache, während das Nenndrehmoment um das 5-Fache steigt, sodass die größeren Einheiten nicht einfach skalierte Versionen der kleineren sind. Der RO100 KV55 Standard veröffentlicht zudem den höchsten Nennstrom der Gruppe mit 20 A, was der Wert ist, auf den es ankommt, sobald vier Räder aus einem Pack angetrieben werden.
Die vier Innenläufer: RI50 KV100, RI60 KV120, RI80 V2.0 KV75 und RI100 KV105
Die RI-Gruppe ist umgekehrt aufgebaut: Die Magnete sitzen innen und die Wicklung umschließt diese, sodass der Rotor das innere Teil ist und die Baugruppe eine durchgehende Bohrung statt einer Hohlwelle trägt. Diese Bohrung ist bei allen vier Datensätzen veröffentlicht und ist die Konstruktionshülle für eine durchgehende Achse oder eine Kabelführung - 22 mm beim RI50 KV100, 30 mm beim RI60 KV120, 40.5 mm beim RI80 V2.0 KV75 und 45 mm beim RI100 KV105. Alle vier sind bei 24 V, 36 V und 48 V veröffentlicht, und alle vier sind zwischen 0.57 N·m und 1.76 N·m bemessen, was diese in dasselbe Drehmomentband wie die RO60- und RO80-Außenläufer bringt, während diese eine andere mechanische Schnittstelle und einen breiteren Busbereich bieten.
Die zwei untersetzten Radaktuatoren: AKA60-6 KV80 und AKA10-9 KV60
In dieser Gruppe sind die zwei AKA-Module diejenigen, deren veröffentlichte Datensätze Radroboter in ihrer Anwendungszeile nennen. Beide Datensätze führen AGV und Radroboter als angegebene Anwendung, während das RO-Standard-Trio einen kollaborativen Roboterarm nennt, die vier Innenläufer einen kollaborativen Roboterarm oder ein Exoskelett, und das Lite-Paar überhaupt keine Anwendungszeile veröffentlicht. Der AKA60-6 KV80 bietet eine 6:1-Stufe, 3 N·m Nenn- und 9 N·m Spitzendrehmoment, 4 A Nennstrom, 460 g und eine Radiallast-Bemessung von 18 kg, wobei der Hersteller angibt, dass der verstärkte Lastpfad die Radialkapazität gegenüber dem AK60-6 bei ähnlichem Drehmoment um etwa 52 Prozent erhöht. Der AKA10-9 KV60 bietet 9:1, 18 N·m Nenn- und 53 N·m Spitzendrehmoment, 10.6 A Nennstrom, 1.06 kg, 50 kg Radiallast, 0.15° Spiel und einen 16-Bit-Magnetencoder am Abtrieb. Der 9:1-Datensatz ist außerdem derjenige, dessen Nenndrehzahl von 109 rpm gegen die beabsichtigte Reisegeschwindigkeit geprüft werden muss, bevor irgendetwas anderes an ihm betrachtet wird.
Außenläufer oder Innenläufer bei gleichem Drehmoment
Wo zwei Einheiten der Gruppe vergleichbares Drehmoment veröffentlichen, ist die Wahl zwischen diesen mechanisch und nicht elektrisch. Der RO80 KV105 Standard und der RI80 V2.0 KV75 veröffentlichen 4 N·m bzw. 4.1 N·m Spitzendrehmoment, aus 352 g und 411 g, bei Ø92.6 × 26.4 mm und Ø85 × 27 mm. Der Außenläufer ist leichter und etwas breiter; der Innenläufer ist im Durchmesser schmaler, 59 g schwerer und bietet sowohl eine 40.5 mm durchgehende Bohrung als auch einen 24/36/48-V-Bus statt einer einzigen 48-V-Bemessung. Keiner der Unterschiede ist ein Leistungsunterschied, und beide werden dadurch entschieden, was die Radstruktur aufnehmen kann: Ein Außenläufer braucht radialen Freiraum um sein rotierendes Außenteil, ein Innenläufer braucht Bauraum für die Bohrung und eine Welle hindurch. Die breitere Behandlung der rahmenlosen Familie als Ganzes ist in Rahmenlose Drehmomentmotoren: 12 Modelle im Vergleich, vom Einstieg bis zur Hochleistungsstufe dargestellt.
Montage, Lager und der Pfad der Radiallast
Das ist der Teil eines Radroboter-Entwurfs, den keine Motorspezifikation klärt, und er ist der Grund, warum der Direct-Drive-Weg Konstruktionszeit statt Geld kostet. Er ist auch der Punkt, an dem sich jede Auswahlliste von BLDC-Motoren für Radroboter endgültig trennt, weil bei dieser Frage die veröffentlichten Werte das Problem eingrenzen, statt es zu beantworten. Die Werte grenzen es allerdings nützlich ein: Wo ein Datensatz eine Nenn-Radiallast trägt, wird diese Last innerhalb der Einheit getragen, und wo er das nicht tut, wird die Last von der Maschine getragen.
Was das Gewicht des Roboters trägt
Bei den zwei untersetzten Modulen ist die Antwort genannt. Der AKA60-6 KV80 ist mit 18 kg Radiallast bemessen und der AKA10-9 KV60 mit 50 kg, und der Hersteller beschreibt das größere als strukturelle Neukonstruktion, gebaut, um seitliche und radiale Stöße in Radplattformen aufzunehmen. Diese zwei Werte sind die veröffentlichte Antwort auf die Frage, die jeder Radroboter stellt, und es sind die Werte, gegen die eine Lageranordnung im Inneren des Moduls bemessen wird. Bei den neun rahmenlosen Bausätzen erscheint kein entsprechender Wert, weil es keine Lageranordnung zu bemessen gibt: Die Hinweise des Herstellers zur Baureihe beschreiben die Bausätze als getrennte Stator- und Rotorkomponenten, die geliefert werden, damit die Stützstruktur, der Flansch und die Lageranordnung um die Maschine herum entworfen werden können.
Die Bohrung ist eine Leitungsentscheidung
Die veröffentlichten Bohrungswerte lohnen sich, als Konstruktionsrandbedingungen gelesen zu werden und nicht als Merkmale. Eine 45 mm durchgehende Bohrung beim RI100 KV105 reicht aus, damit ein Kabelbündel oder eine feststehende Achse durch die Mitte des Rades führt, was es erlaubt, einen Radantrieb ohne eine rotierende Kabelverbindung zu bauen. Eine 22 mm Bohrung beim RI50 KV100 reicht für eine Kabelführung, aber nicht für eine tragende Achse im selben Maßstab. Die RO-Außenläufer veröffentlichen die Bohrung als Hohlraumkonstruktion für denselben Zweck, und die RO40 und RO50 tragen die Bohrung in einer Gehäuselänge von 13 mm bzw. 14.5 mm, was der in den kleinsten Rädern der Gruppe verfügbare Raum ist.
Was die veröffentlichte Dokumentation klärt und was nicht
Veröffentlicht ist für jedes Modell dieser Gruppe die elektrische und mechanische Spezifikation: Nenn- und Spitzendrehmoment, Nennstrom, Nenndrehzahl auf jedem Busniveau, Masse, Einbaumaß und, sofern zutreffend, die Bohrung, das Übersetzungsverhältnis, das Spiel und die Nenn-Radiallast. Nicht im Produktdatensatz veröffentlicht sind das Beanspruchungsfenster hinter dem Spitzendrehmoment, die Umgebungs- und Montageannahmen hinter den thermischen Werten, die Lagerlebensdauer hinter einer Radiallast-Bemessung und die Dichtungsanordnung in einer feuchten oder staubigen Umgebung. Diese vier Punkte liegen im Datenblatt und in der technischen Zeichnung des Herstellers, und auf einer Radplattform, die im Freien betrieben wird, lohnt es sich, diese vor dem Festschreiben der Spezifikation zu klären und nicht danach.
BLDC-Motoren für Radroboter auswählen: eine Dimensionierungsreihenfolge
Die folgende Reihenfolge ist die Reihenfolge, in der die Werte dieser Anwendung geklärt werden müssen, weil jeder Schritt Kandidaten entfernt, die der nächste nicht zurückholen kann.
- Raddurchmesser und Reisegeschwindigkeit festlegen. Diese beiden Zahlen ergeben die Raddrehzahl, die die Beanspruchung braucht - bei 125 mm sind das 306 rpm für 2 m/s -, und diese einzelne Zahl trennt sofort die Kandidaten für Direct-Drive-Radantriebe, die Drehzahl übrig haben, von den untersetzten Kandidaten, deren Nenndrehzahl die bindende Randbedingung sein kann.
- Den Dauerbetrieb und den Worst-Case-Bordstein festlegen. Das Dauerdrehmoment gegen die Rampe und die beladene Reisegeschwindigkeit entscheidet, welche Nenndrehmoment-Spalte akzeptabel ist; der Bordstein entscheidet, wie viel Spitzendrehmoment wie lange verfügbar sein muss, gegen das angegebene Spitzenfenster des Herstellers.
- Den Bus und das Strombudget festlegen. Der Bus folgt aus dem bereits vorhandenen Pack, und die vier Innenläufer-Datensätze veröffentlichen aus genau diesem Grund drei Busniveaus auf einer Wicklung. Das Strombudget ist die Summe des Nennstroms über alle angetriebenen Räder und der Wert, der Pack, Verkabelung und Antriebselektronik entscheidet.
Erst nach diesen drei Schritten löst sich die Architekturfrage, und diese löst sich gegen die Radiallast statt gegen das Drehmoment: Wo das Rad die Maschine durch seine eigene Abtriebsstufe tragen muss, sind die zwei untersetzten Module die Gruppe, die dafür eine Bemessung veröffentlicht; wo die Maschine das Rad durch eine Nabe tragen wird, die das Konstruktionsteam kontrolliert, sind die neun rahmenlosen Bausätze die Gruppe, die den Spielraum dafür lässt. Das integrierte Modul als Kategorie wird in Roboteraktuatoren: Passenden integrierten Aktuator für Robotergelenke wählen eingehender behandelt.
Wo Radantriebsmotoren eingesetzt werden
Die Anwendungsseiten auf dieser Plattform gruppieren Maschinen nach dem, was die Maschinen tun, statt nach dem, was die Maschinen enthalten, und die Radroboter-Aufgabe erscheint unter mehreren dieser Seiten. Die folgenden Unterscheidungen betreffen den Antriebsaufbau und nicht die Größe.
AMRs mit Differenzialantrieb und Serviceroboter für den Innenbereich
Eine zweirädrige Differenzialbasis mit Lenkrollen ist der einfachste Radroboter und der, bei dem die Direct-Drive-Bausätze am häufigsten die Antwort sind, weil das Rad klein, die Beanspruchung glatter Boden und die Radiallast gering ist. Das 24-V-Lite-Paar sitzt am unteren Ende dieser Spanne und das 48-V-Standard-Trio darüber. Die AGV-Anwendung deckt dieselbe Antriebsarchitektur ab, wo die Beanspruchung industriell und dauerhaft ist.
Radplattformen für den Außen- und Feldeinsatz
Außenplattformen fügen Bordsteine, Steigungen, Staub und Vibration hinzu, und diese verändern die Spezifikation in zwei Richtungen zugleich: Das Dauerdrehmoment steigt mit der Nutzlast und der Steigung, und der Pfad der Radiallast zählt mehr, weil die Stöße größer sind. Hier ist eine veröffentlichte Radiallast-Bemessung mehr wert als ein Drehmomentwert, und hier sind die untersetzten Module und die größeren Direct-Drive-Einheiten die naheliegende Auswahlliste.
Swerve-Antriebe und omnidirektionale Basen
Ein Swerve-Modul trennt die zwei Funktionen, die ein Rad erfüllt: Ein Motor treibt das Rad an und ein anderer lenkt es. Das Lenken bringt Spiel zurück in die Spezifikation, weil es sich als Kursabweichung zeigt, und es teilt zudem die Beanspruchung, sodass der Antriebsmotor und der Lenkmotor getrennt spezifiziert werden können, statt eine Einheit für beide zu überdimensionieren.
Rad-Bein- und Hybridmaschinen
Die Hybridmaschinen, die auf Rädern rollen und über Hindernisse steigen, vereinen den Radantrieb und das Beingelenk im selben Fahrzeug, und die Radbeanspruchung ist dort ungewöhnlich: lange Phasen mit geringem Drehmoment beim Rollen, unterbrochen von Lasttransienten, wenn die Maschine steigt. Das begünstigt eine Einheit mit einer großen Lücke zwischen Nenn- und Spitzendrehmoment gegenüber einer, die für einen der beiden Extreme optimiert ist, und das Radende dieser Beanspruchung ist das Thema dieser Seite, während das Beinende in BLDC-Motor für Quadruped-Roboter auswählen: Drehmoment, Drehzahl und thermische Grenzen und in der Anwendung Quadruped-Roboter behandelt wird.
Häufig gestellte Fragen
QKann ein rahmenloser Motor direkt als Radmotor verwendet werden?
Ja, sofern die Maschine bereitstellt, was der Bausatz nicht enthält. Ein rahmenloser Bausatz wird als getrennter Stator und Rotor ohne Gehäuse, ohne Lager und ohne Welle geliefert, sodass die Radnabe, die Lageranordnung und der Pfad der Radiallast Teil des Maschinenentwurfs werden statt Teil des Motors. Die Hinweise des Herstellers zur Baureihe beschreiben die Stützstruktur, den Flansch und die Lageranordnung als Teile, die der Integrator entwirft, und die veröffentlichte Hohlbohrung ist für die Leitungsführung und für die direkte Kopplung an eine Abtriebswelle oder ein Getriebe gedacht.
QWas unterscheidet die RO- und RI-Direct-Drive-Bausätze für einen Radantrieb?
Die Bauweise und mit dieser die mechanische Schnittstelle. Die RO-Einheiten sind Außenläufer mit dem rotierenden Teil außerhalb der Wicklung und sind entweder auf einen einzelnen 24-V-Bus bemessen, beim Lite-Paar, oder auf einen einzelnen 48-V-Bus, beim Standard-Trio. Die RI-Einheiten sind Innenläufer mit dem Rotor innerhalb der Wicklung, sind bei 24 V, 36 V und 48 V auf einer Wicklung veröffentlicht und veröffentlichen eine durchgehende Bohrung, die die RO-Datensätze als Hohlraumkonstruktion ausdrücken. Der RO80 KV105 Standard und der RI80 V2.0 KV75 sind das engste Paar beim Drehmoment, mit 4 N·m und 4.1 N·m Spitzendrehmoment, was den saubersten Vergleich der beiden Bauweisen ergibt.
QWie viel Drehmoment kann ein Direct-Drive-Radmotor dauerhaft halten?
Über die neun Direct-Drive-Bausätze, die derzeit in dieser Anwendung geführt werden, reicht das Nenndrehmoment von 0.2 N·m bis 4 N·m. Dieser Wert ist der, der gegen die Steigung und die beladene Reisegeschwindigkeit zu vergleichen ist, weil er der Wert ist, den die Wicklung innerhalb ihrer thermischen Grenzen halten kann. Das Drehmoment am Aufstandspunkt ist das Nenndrehmoment geteilt durch den Radradius: 0.58 N·m an einem 125 mm großen Rad erzeugen 9.3 N Schubkraft, und an einem 200 mm großen Rad erzeugt derselbe Motor 5.8 N, sodass der Raddurchmesser in die Rechnung gehört und nicht angenommen werden sollte.
QWann ist ein untersetzter Radaktuator die richtige Antwort?
Wenn die Beanspruchung mehr Drehmoment am Reifen braucht, als eine Direct-Drive-Wicklung dauerhaft halten kann, oder wenn das Rad die Maschine durch die eigene Abtriebsstufe der Einheit tragen muss. Die zwei untersetzten Module hier veröffentlichen 3 N·m Nenn- und 9 N·m Spitzendrehmoment bei 6:1 sowie 18 N·m Nenn- und 53 N·m Spitzendrehmoment bei 9:1, zusammen mit Nenn-Radiallasten von 18 kg und 50 kg. Der Tausch ist in denselben Datensätzen sichtbar: Die Nenndrehzahl der 9:1-Einheit beträgt 109 rpm, was an einem 125 mm großen Rad die Fahrgeschwindigkeit auf etwa 0.71 m/s begrenzt, sodass die Reisegeschwindigkeit geprüft werden muss, bevor der Drehmomentvorteil genutzt wird.
QWarum veröffentlicht ein Motor drei Drehzahlwerte?
Weil es eine mechanische Spezifikation ist, die an drei elektrischen Betriebspunkten veröffentlicht wird. Die vier Innenläufer-Datensätze listen eine Nennspannung von 24/36/48 V und geben für jedes Niveau eine Leerlaufdrehzahl und eine Nenndrehzahl an, während Nenndrehmoment, Spitzendrehmoment und Nennstrom über die drei hinweg gleich bleiben. Die Leerlaufdrehzahl-Spalten skalieren exakt mit dem Bus, wobei der 36-V-Wert das 1.5-Fache des 24-V-Werts und der 48-V-Wert das Doppelte davon ist, während die Nenndrehzahl-Spalten um das 1.53- bis 1.71-Fache bei 36 V und um das 2.06- bis 2.39-Fache bei 48 V steigen. Eine Raddrehzahl aus der falschen Spalte zu lesen oder zu vergessen, zu welchem Busniveau ein einzelner Wert gehört, ist der häufigste Weg, einen Radantrieb gegen die falsche Zahl zu dimensionieren.
QSollte ein Radantrieb nach dem Spitzendrehmoment oder dem Nenndrehmoment dimensioniert werden?
Nach beiden, für unterschiedliche Ereignisse. Das Nenndrehmoment ist der Dauerwert und der, in den die Rampe, die beladene Reisegeschwindigkeit und die lange Beanspruchung passen müssen. Das Spitzendrehmoment ist eine Reserve für ein kurzes Fenster und der Wert, aus dem der Bordstein und der Anfahrstromstoß schöpfen. Das Fenster selbst - wie lange das Spitzendrehmoment gehalten werden kann, bei welcher Umgebung und unter welcher Montagebedingung - liegt in der Dokumentation des Herstellers und nicht im Produktdatensatz, und bei einem Radantrieb, der in einem Radgehäuse vergraben ist, ist die Montagebedingung meist die ungünstigste in der Maschine.
Offizielle Ressourcen
CubeMars veröffentlicht für jede Einheit eine offizielle Produktseite mit Spezifikationsblatt, technischer Zeichnung und Steuerungsdokumentation, und diese Seiten bleiben die Quelle der Wahrheit für jeden hier genannten Wert - zum Beispiel die Produktseite des RI50 KV100, die Produktseite des RO100 KV55 Standard und die Produktseite des AKA10-9 KV60. Die Drehmoment-, Strom-, Drehzahl-, Masse-, Einbaumaß-, Bohrungs-, Übersetzungsverhältnis-, Spiel- und Radiallastwerte in den Tabellen oben sind die Werte, die diese Seiten veröffentlichen, und ein Beanspruchungsfenster, eine thermische Annahme oder eine Lagerlebensdauer, von der ein Radentwurf abhängt, ist eine Frage an den Hersteller und kein Wert, der aus dem Spezifikationsblatt abgeleitet werden kann.
Wie es weitergeht
Für eine Auswahlliste statt einer Recherche erledigen drei Werkzeuge auf der Plattform die Arbeit nacheinander. Die vollständige Kategorie Rahmenlose Drehmomentmotoren durchsuchen, um die neun Direct-Drive-Bausätze und die zugehörigen Spezifikationen nebeneinander zu sehen, mit Auswahl nach Drehmoment, Spannung und Masse eingrenzen und die Kandidaten dann in Produktvergleich gegeneinander stellen. Wo das Rad die Maschine durch seine eigene Abtriebsstufe tragen muss, enthält die Kategorie Roboteraktuatoren die untersetzten Module und den Rest der integrierten Familie.
Zwei weitere Artikel behandeln die Teile dieses Themas, die ein Radantrieb nicht klärt. Rahmenlose Drehmomentmotoren: 12 Modelle im Vergleich, vom Einstieg bis zur Hochleistungsstufe stellt die gesamte rahmenlose Familie nach Band dar und ist der richtige Begleiter, wenn der Antriebsaufbau geklärt ist, die Größe aber nicht. BLDC-Motor für Quadruped-Roboter auswählen: Drehmoment, Drehzahl und thermische Grenzen behandelt das Beinende derselben Beanspruchung für Maschinen, die sowohl rollen als auch steigen.
Die Kurzfassung: Zuerst den Raddurchmesser und die Reisegeschwindigkeit festlegen, weil diese eine Motordrehzahl in eine Fahrgeschwindigkeit verwandeln und offenlegen, ob der untersetzte Weg überhaupt die Drehzahl hat, um die Reisegeschwindigkeit zu erreichen; zweitens den Dauerbetrieb und den Worst-Case-Bordstein festlegen, weil Nenndrehmoment und Spitzendrehmoment unterschiedliche Ereignisse beantworten; zuletzt den Bus und das Strombudget festlegen, weil der Bus dem Pack folgt und das Strombudget eine Summe über jedes angetriebene Rad ist. Dann die Architektur gegen die Radiallast entscheiden, die der eine Wert ist, den die Direct-Drive-Bausätze der Maschine überlassen und die untersetzten Module als Bemessung veröffentlichen.