
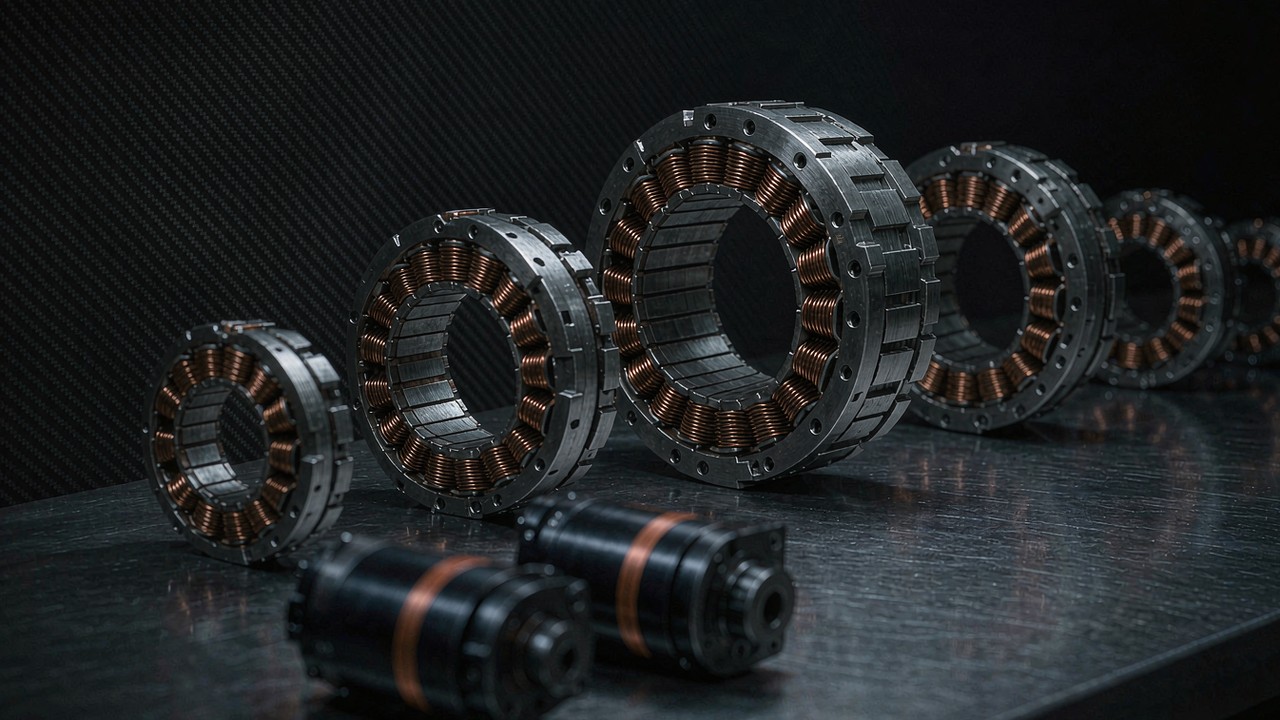
Колёсному роботу редуктор нужен не для того, чтобы получить момент на шине: ему нужна конструкция, способная нести робота. Каждый блок прямого привода, представленный сейчас в применении Колёсные роботы, поставляется как голые статор и ротор — без корпуса и без собственной опорной системы подшипников, — поэтому масса машины, приходящая на ступицу как радиальная нагрузка (radial load), должна восприниматься тем, что обеспечивает разработчик. Два редукторных модуля в той же группе публикуют вместо этого значение номинальной радиальной нагрузки — 18 kg на AKA60-6 KV80 и 50 kg на AKA10-9 KV60, — а их производитель описывает оба как созданные для колёсных роботов и AGV, причём более крупный рассчитан на восприятие боковых и радиальных ударов в колёсных платформах. Это разделение — между голым мотором, чей путь нагрузки есть сама машина, и редукторным блоком, чей путь нагрузки есть его собственная выходная ступень, — упорядочивает всё остальное, что следует далее: момент в пятне контакта, скорость, с которой колесо действительно вращается, ток, который четыре колеса берут от одного батарейного блока, и число деталей, которые приходится проектировать и оплачивать.
Краткий ответ
Одиннадцать BLDC-двигателей для работы в колёсном роботе сейчас объединены в этом применении, и они делятся на две архитектуры, а не на хорошую и плохую. Девять — это бескорпусные комплекты прямого привода: пять блоков RO с внешним ротором от 60 g до 710 g и четыре блока RI с внутренним ротором от 155.9 g до 500 g, — которые передают свой момент прямо на колесо, без промежуточной ступени, без люфта и без потерь на редуцирование, и которые оставляют подшипники ступицы, ось и путь радиальной нагрузки целиком проекту машины. Два — это редукторные интегрированные модули, AKA60-6 KV80 с отношением 6:1 и AKA10-9 KV60 с отношением 9:1, которые обменивают ступень понижения и небольшую величину люфта на опубликованный момент на выходе и опубликованное значение радиальной нагрузки. По всем одиннадцати номинальный момент простирается от 0.2 N·m до 18 N·m, пиковый момент достигает 53 N·m, а масса — от 60 g до 1.06 kg, всё по публикации производителя.
Отсюда следуют три вывода, и именно они объясняют, почему выбор делается не по KV. Во-первых, на колесе прямого привода мотор в обычном крейсерском режиме вращается намного ниже своей номинальной скорости, поэтому потолок электрической скорости решает не выбор; решает длительный момент против худшей ступени режима. Во-вторых, на редукторном колесе верно обратное: именно выходная скорость может стать связывающим ограничением, потому что понижение, которое покупает момент, делит и скорость. В-третьих, радиальная нагрузка, которую создаёт колесо, — это нагрузка, которую бескорпусные комплекты не несут сами, поэтому решение делится между мотором и конструкцией ступицы, а не решается одним мотором. Разделы ниже разбирают каждый из этих пунктов по очереди, а затем сводят одиннадцать в одну таблицу характеристик и читают её по компоновке привода.
Что колёсный робот требует от BLDC-двигателя
Колёсный мобильный робот — это машина длительного режима с прерывистой нагрузкой. Различие важно потому, что два самых часто приводимых числа на панели характеристик — пиковый момент и скорость без нагрузки — это ровно те две величины, которые колёсный привод использует меньше всего за свою жизнь. Сустав ноги выдаёт свой пиковый момент доли секунды в момент приземления; колёсный привод требует чего-то близкого к своей длительной способности каждый раз, когда платформа поднимается по подъёму с полной нагрузкой, и делает это, пока мотор находится внутри колеса, которое нельзя вентилировать так, как сустав на открытой раме.
Колесо как путь нагрузки: радиальная нагрузка приходит на ступицу
В суставе выход мотора — это момент, а реакцию воспринимает окружающая конструкция. В колесе тот же момент приходит вместе с тем, чего сустав не видит: с массой машины, передаваемой через пятно контакта и ось как радиальная нагрузка на то, что несёт колесо. У бескорпусного комплекта нет подшипников, поэтому на пути прямого привода эта нагрузка доходит до ступицы, спроектированной разработчиком, и собственные заметки производителя по продукту говорят о семействе то же самое: они поставляются как отдельные компоненты ротора и статора, что и позволяет приспособить поддерживающую конструкцию, фланцы и схему подшипников к конкретной машине. Редукторный путь вместо этого публикует число. AKA60-6 KV80 рассчитан на 18 kg радиальной нагрузки, а AKA10-9 KV60 — на 50 kg; последний описан как структурная переработка, повышающая несущую способность по радиальной нагрузке примерно на 120 процентов по сравнению с AK10-9 при том же моменте и оптимизированная под боковые и радиальные удары, которые создаёт колёсная платформа.
Длительный режим в первую очередь, пиковый — в последнюю
Номинальный момент — это величина, которую можно удерживать в тепловых пределах обмотки, и для колёсного робота именно она рабочая. Пиковый момент — это резерв на короткое окно, а само окно вместе с допущениями по температуре окружающей среды и монтажу лежит в документации производителя, а не в записи о продукте. Чтение одиннадцати только по номинальному моменту даёт разброс от 0.2 N·m у RO40 KV140 Lite до 18 N·m у AKA10-9 KV60 — множитель девяносто, — и это напоминание о том, что данное применение охватывает всё: от колеса массой 60 g масштаба самоката до промышленной платформы с радиальной нагрузкой 50 kg.
Бордюры, подъёмы и реверсы
Бордюр — это моментное событие, а подъём — это режимное событие, и их не следует рассчитывать по одному и тому же числу. Подъём по наклону добавляет гравитационную составляющую, которая остаётся на моторе столько, сколько длится подъём, а это задача длительного режима, и её следует сверять с номинальным моментом. Бордюр приходит как короткое препятствие и ближе к пиковому событию, ограниченному тем, как долго колесо заклинено против него. Реверсы важны по другой причине: на базе с дифференциальным приводом поворот производится тем, что две стороны приводятся друг против друга, поэтому моторы часть манёвра поглощают энергию, а не отдают её, и эта возвращаемая энергия должна куда-то уходить в электронике привода.
Четыре колеса берут от одного батарейного блока
Бюджет тока — это сумма, а не одно число. Четыре одинаковых колеса с номинальным током 4 A каждое потребляют 16 A непрерывно, ещё без всякой поправки на скачок тока, который платформа берёт при старте или когда колесо теряет сцепление, а AKA60-6 KV80 публикует ровно 4 A номинально, тогда как самый крупный блок прямого привода в группе, RO100 KV55, публикует 20 A. Выбирать только по моменту и обнаружить эту арифметику задним числом — обычный способ сделать батарейный блок недостаточным.
Прямой привод без корпуса или редукторный колёсный актуатор
Вопрос архитектуры стоит раньше вопроса характеристик, потому что он решает, какие числа вообще что-то значат для колёсного приводного мотора. Колесо прямого привода — это мотор, ротор которого вращается со скоростью колеса. Редукторное колесо — это мотор, ротор которого вращается со скоростью колеса, умноженной на передаточное отношение, со ступенью редуктора между ними. Оба есть в этом применении, и одиннадцать делятся девять к двум в пользу прямого привода.
Прямой привод: скорость колеса равна скорости мотора
Девять из одиннадцати — пять RO с внешним ротором и четыре RI с внутренним ротором — это бескорпусные комплекты. На колесе прямого привода выходная скорость равна скорости мотора, поэтому опубликованные значения скорости можно читать против скорости движения без всякого члена понижения, и здесь нет зубчатой ступени, вносящей люфт, нет КПД понижения, который терялся бы, и нет дополнительной вращающейся инерции между ротором и шиной. Взамен этого момент, доступный в пятне контакта, — это ровно тот момент, который мотор способен создать, и мотор должен быть способен удерживать весь режим колеса непрерывно. Самый крупный блок прямого привода здесь, RO100 KV55 Standard, публикует 4 N·m номинально и 12 N·m пиково при 710 g.
Редукторный: момент на шине и ступень, которую надо учитывать
Два модуля AKA — это редукторный вариант и единственные блоки в группе с опубликованным передаточным отношением, опубликованной величиной люфта и опубликованным значением радиальной нагрузки. AKA60-6 KV80 публикует ступень 6:1, 3 N·m номинально и 9 N·m пиково на выходе, 460 g и 18 kg радиальной нагрузки. AKA10-9 KV60 публикует ступень 9:1, 18 N·m номинально и 53 N·m пиково, 1.06 kg, 0.15° люфта и 50 kg радиальной нагрузки, с одним 16-битным магнитным энкодером на выходе. Что покупает ступень — это момент на шине от более лёгкого мотора; чего она стоит — это деления скорости, величины люфта и обязательства читать каждое значение скорости на выходной стороне редуктора, а не на стороне мотора.
Чего бескорпусный комплект не включает
Бескорпусный комплект — это статор и ротор. В нём нет корпуса, подшипников, вала и энкодера, если только он не указан, а заметки производителя по семейству RO добавляют, что полый вал предназначен для прокладки кабелей и для прямого соединения с выходными валами или редуктором. Вот и весь компромисс в одном предложении: комплект легче и механически свободнее любого корпусного изделия, а взамен схема подшипников, корпус и путь радиальной нагрузки становятся частью проекта машины. RI с внутренним ротором публикуют расточку, вокруг которой строится эта схема — 22 mm у RI50 KV100, 30 mm у RI60 KV120, 40.5 mm у RI80 V2.0 KV75 и 45 mm у RI100 KV105, — и это место, доступное для сквозной оси или прокладки кабеля, а не спецификация подшипников.
Люфт относится к оси поворота, а не к оси привода
Для колеса, которое приводит, но не поворачивает, величина люфта в приводном пути бесполезна, потому что колесо опирается на грунт, а грунт не податлив в направлении движения. Иначе дело обстоит в поворотном модуле, где редукторный блок держит угол колеса: там люфт проявляется как свободный ход по курсу прежде, чем шина отреагирует, и его стоит читать как характеристику. На колёсах, которые только приводятся и составляют большую часть этого применения, важны два числа — выходной момент и значение радиальной нагрузки, — и AKA10-9 KV60 публикует рядом с ними 0.15° люфта для модулей, которые всё же поворачивают.
Чтение момента, скорости и тока колеса по опубликованной записи
Каждое значение в следующей таблице — это величина, которую производитель публикует для данной модели, а все вычисления в этом разделе — арифметика над этими величинами, причём диаметр колеса указывается каждый раз. Цель — показать, какая из опубликованных колонок действительно решает для колёсного привода, потому что две из них на поверку значат намного меньше, чем подсказывает их заметность на панели характеристик.
От момента на роторе к тяге в пятне контакта
Момент превращается в тягу делением на радиус колеса. Номинальная величина 0.58 N·m — это RI50 KV100 — на колесе 125 mm с радиусом 0.0625 m даёт 9.3 N тяги в пятне контакта, а четыре таких колеса дают в сумме 37 N. Та же арифметика для колеса 200 mm с радиусом 0.1 m превращает эти 0.58 N·m в 5.8 N на колесо — падение на 37 процентов при том же моторе, потому что большее колесо — это более длинный рычаг против мотора. Весь расчёт опирается на две опубликованные колонки — номинальный момент и указанный диаметр колеса, — и ни на что больше.
От опубликованной скорости к скорости движения
Скорость движения вытекает из того же колеса через длину окружности: скорость в метрах в секунду равна длине окружности колеса в метрах, умноженной на число оборотов в секунду, или пи умножить на диаметр умножить на rpm и разделить на шестьдесят. При диаметре 125 mm крейсерская скорость 2 m/s требует 306 rpm на колесе; при 200 mm та же крейсерская скорость требует 191 rpm. Эти два числа — та опорная точка, против которой следует читать опубликованные колонки скорости, и чтение их таким образом даёт самое полезное наблюдение во всём применении. Блоки прямого привода публикуют номинальные скорости от 2000 rpm до 4200 rpm при своих опубликованных уровнях шины, что в шесть-четырнадцать раз больше 306 rpm, которые крейсерская скорость 2 m/s действительно требует на колесе 125 mm. Редукторный AKA60-6 KV80 публикует 400 rpm при 48 V, то есть в 1.3 раза больше требования, а AKA10-9 KV60 публикует 109 rpm, что ниже него, поэтому при диаметре колеса 125 mm номинальная скорость этого модуля ограничивает скорость движения примерно 0.71 m/s и достигает лишь 1.14 m/s, если колесо вырастет до 200 mm.
Номинальный ток — это число, которое решает режим
Ток — это то, что нагревает обмотку, а обмотка — та поверхность, через которую тепло должно уходить. В колёсном роботе моторы сидят близко к грунту, часто внутри колеса или корпуса, который проектировщик машины построил ради жёсткости, а не ради обдува, поэтому тепловой путь обычно хуже, чем у сустава на открытом воздухе. Поэтому номинальный ток заслуживает чтения как ограничение режима, а не как электрическая деталь: RO100 KV55 Standard публикует 20 A против 2.85 A у RO40 KV140 Lite — множитель семь, который есть утверждение о том, сколько тепла, как ожидается, должна сбрасывать каждая обмотка и за какой период.
Тройная колонка напряжения в одной записи
Четыре из одиннадцати — вся группа RI с внутренним ротором — публикуют свои значения скорости и тока при 24 V, 36 V и 48 V в одной записи, на одной и той же обмотке. Это не маркетинговое удобство; это одна механическая спецификация с тремя электрическими рабочими точками, и для BLDC-двигателей для работы в колёсном роботе именно это позволяет проектировать платформу вокруг уже существующего батарейного блока, а не вокруг напряжения, выбранного под мотор. Таблица ниже выставляет эти три колонки рядом.
| Модель | Номинальное напряжение | Скорость без нагрузки (24 V) | Скорость без нагрузки (36 V) | Скорость без нагрузки (48 V) | Номинальная скорость (24 V) | Номинальная скорость (36 V) | Номинальная скорость (48 V) | Номинальный момент |
|---|---|---|---|---|---|---|---|---|
| RI60 KV120 | 24/36/48 V | 2532 rpm | 3798 rpm | 5064 rpm | 1440 rpm | 2320 rpm | 3190 rpm | 0.57 Nm |
| RI50 KV100 | 24/36/48 V | 2004 rpm | 3006 rpm | 4008 rpm | 1090 rpm | 1860 rpm | 2600 rpm | 0.58 Nm |
| RI80 V2.0 KV75 | 24/36/48 V | 1480 rpm | 2220 rpm | 2960 rpm | 1135 rpm | 1785 rpm | 2430 rpm | 1.45 Nm |
| RI100 KV105 | 24/36/48 V | 2184 rpm | 3276 rpm | 4368 rpm | 1370 rpm | 2100 rpm | 2825 rpm | 1.76 Nm |
Номинальное напряжение, скорость без нагрузки при каждом опубликованном уровне шины, номинальная скорость при каждом опубликованном уровне шины и номинальный момент по публикации производителя для четырёх моделей с внутренним ротором, представленных сейчас в применении «Колёсные роботы». Номинальная скорость — это величина на стороне выхода при номинальном моменте; скорость без нагрузки — это потолок при данном уровне шины. В каждой записи три колонки делят один номинальный момент, один пиковый момент и один номинальный ток, и именно это делает их тремя электрическими рабочими точками на одной механической спецификации. Колонки скорости без нагрузки масштабируются точно с уровнем шины: значение при 36 V составляет 1.5 от значения при 24 V, а значение при 48 V вдвое больше него в каждой строке; колонки номинальной скорости растут чуть быстрее — от 1.53 до 1.71 раза при 36 V и от 2.06 до 2.39 раза при 48 V, — и все четыре отношения получены делением каждой опубликованной колонки на колонку 24 V той же строки и модели. Скорость колеса и скорость движения не сведены в таблицу: чтобы превратить опубликованное rpm в скорость движения, нужен указанный диаметр колеса, и этот расчёт приведён в тексте, а не в таблице.
Читайте колонки попарно — и компромисс оказывается точным. Повышение шины с 24 V до 48 V ровно удваивает скорость без нагрузки и повышает номинальную скорость в 2.06-2.39 раза, а номинальный момент, пиковый момент и номинальный ток оставляет нетронутыми, потому что момент задаётся током обмотки, а обмотка несёт один и тот же ток для одного и того же момента при любом уровне шины. Что добавляет более высокая шина — это запас, чтобы вообще дотянуться до верхней части колонки скорости, где противо-ЭДС иначе ограничивала бы ток, который способен отдать привод. Чего она не добавляет — так это длительного момента, а именно длительный момент колёсный робот и использует всю свою жизнь.
BLDC-двигатели для колёсного робота: матрица сравнения характеристик
Одиннадцать моделей, представленных сейчас в применении Колёсные роботы, изложены ниже как один набор характеристик, упорядоченный по опубликованному номинальному моменту, чтобы шаг от самого малого колёсного блока до несущего был виден в самой колонке. Каждое значение — это величина, которую производитель публикует для данной модели и которую эта платформа хранит в своей записи о продукте. Номинальное напряжение показано как опубликовано, поэтому запись с тройным номиналом предстаёт со всеми тремя уровнями.
| Модель | Номинальное напряжение | Номинальный момент | Пиковый момент | Номинальный ток | Номинальная скорость | Масса | Габариты |
|---|---|---|---|---|---|---|---|
| RO40 KV140 Lite | 24 V | 0.2 Nm | 0.6 Nm | 2.85 A | 2450 rpm | 60 g | Ø46.3 × 13 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 3.4 A | 2100 rpm | 105 g | Ø61.7 × 14.5 mm |
| RI60 KV120 | 24/36/48 V | 0.57 Nm | 1.63 Nm | 5.6 A | 1440/2320/3190 rpm | 155.9 g | Ø60 × 23 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 4.8 A | 1090/1860/2600 rpm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 8.5 A | 4200 rpm | 248 g | Ø73.8 × 23 mm |
| RO80 KV105 Standard | 48 V | 1.3 Nm | 4 Nm | 15 A | 3600 rpm | 352 g | Ø92.6 × 26.4 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 9.4 A | 1135/1785/2430 rpm | 411 g | Ø85 × 27 mm |
| RI100 KV105 | 24/36/48 V | 1.76 Nm | 4.95 Nm | 13.6 A | 1370/2100/2825 rpm | 500 g | Ø104 × 26 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 4 A | 200/400 rpm | 460 g | Ø80 × 51.2 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 20 A | 2000 rpm | 710 g | Ø113.5 × 36.2 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 10.6 A | 109 rpm | 1060 g | Ø100 × 70 mm |
Номинальное напряжение, номинальный момент, пиковый момент, номинальный ток, номинальная скорость, масса и габариты по публикации производителя для моделей, представленных сейчас в применении «Колёсные роботы», упорядоченных по номинальному моменту. Номинальный момент — это непрерывная величина в пределах тепловых ограничений обмотки; пиковый момент — величина для короткого окна, а само окно, допущение по температуре окружающей среды и условие монтажа за любой из величин момента лежат в документации производителя, а не в записи. Одно значение напряжения означает модель с одной шиной; двойное или тройное значение означает, что модель публикуется при каждом из этих уровней шины, с соответствующими значениями скорости, публикуемыми отдельно для каждого, в возрастающем порядке колонки напряжения. Номинальная скорость — это величина на стороне выхода при номинальном моменте, поэтому у двух редукторных модулей она уже поделена на передаточное отношение. Габариты даны как наружный диаметр на длину корпуса и не включают выступающие части вала, кабеля и разъёма; у бескорпусных комплектов это сборка статора и ротора, а у редукторных модулей — готовый блок вместе с его собственной схемой подшипников. Колонки передаточного отношения нет: девять из одиннадцати записей вообще не несут ступени понижения, а отношения для двух, которые её несут, изложены в тексте.
Как только одиннадцать оказываются на одной странице, выделяются два прочтения. Первое — колонка момента и колонка массы не параллельны. RO100 KV55 Standard публикует 4 N·m номинально при 710 g, тогда как AKA60-6 KV80 публикует 3 N·m номинально при 460 g, а AKA10-9 KV60 достигает 18 N·m при 1.06 kg. Редукторные модули делают ступенью то, что блоки прямого привода делают медью и магнитами, и ценой этого является колонка скорости, которая падает с четырёхзначных значений у блоков прямого привода до 400 rpm, а затем до 109 rpm.
Второе — номинальный ток тоже не следует за номинальным моментом. AKA10-9 KV60 держит 18 N·m при 10.6 A, потому что ступень понижения превращает момент мотора в выходной момент, не увеличивая пропорционально ток мотора, тогда как RO100 KV55 Standard требует 20 A для 4 N·m. В чтении как ограничение режима эта разница стоит для платформы с батарейным питанием больше, чем одни только значения момента: редукторное колесо превращает ток батареи в момент на колесе эффективнее, ценой величины люфта и потолка скорости, который приходится проверять против предполагаемой крейсерской скорости.
Чтение одиннадцати по компоновке привода
Таблица сортирует по моменту, и это правильный порядок для решения о выборе и неправильный порядок для понимания того, что содержит группа. Прочитанные по конструкции, одиннадцать распадаются на четыре блока: два комплекта с внешним ротором на 24 V, три комплекта с внешним ротором на 48 V, четыре блока с внутренним ротором и два редукторных модуля.
Пара Lite на 24 V: RO40 KV140 и RO50 KV108
Два внешнероторных блока Lite — самые малые и лёгкие в группе и единственные, рассчитанные на одну шину 24 V. RO40 KV140 Lite публикует 0.2 N·m номинально и 0.6 N·m пиково при 60 g в габарите Ø46.3 × 13 mm, а RO50 KV108 Lite публикует 0.3 N·m номинально и 0.9 N·m пиково при 105 g в габарите Ø61.7 × 14.5 mm. Оба поставляются без датчиков Холла в рамках исполнения Lite, и оба несут полый вал, предназначенный для прокладки кабелей, а не для несущего вала. Колесо, построенное вокруг любого из них, замыкает свой сервоконтур на энкодере, который обеспечивает машина, а не на чувствительных элементах внутри мотора, и это механическое следствие исполнения Lite, а не ограничение обмотки.
Трио Standard на 48 V: RO60 KV115, RO80 KV105 и RO100 KV55
Три внешнероторных блока Standard переходят на одну шину 48 V и добавляют датчики Холла и температурную чувствительность как часть спецификации. RO60 KV115 Standard публикует 0.8 N·m номинально и 2.4 N·m пиково при 248 g, RO80 KV105 Standard — 1.3 N·m номинально и 4 N·m пиково при 352 g, а RO100 KV55 Standard — 4 N·m номинально и 12 N·m пиково при 710 g в габарите Ø113.5 mm. Читая трио сверху вниз, масса растёт в 2.9 раза, тогда как номинальный момент растёт в 5 раз, поэтому более крупные блоки — не просто масштабированные версии меньших. RO100 KV55 Standard также публикует наивысший номинальный ток в группе — 20 A, — а это и есть величина, которая важна, когда четыре колеса приводятся от одного батарейного блока.
Четыре блока с внутренним ротором: RI50 KV100, RI60 KV120, RI80 V2.0 KV75 и RI100 KV105
Группа RI устроена наоборот: магниты внутри, а обмотка их окружает, поэтому ротор — это внутренний элемент, а сборка несёт сквозную расточку, а не полый вал. Эта расточка опубликована во всех четырёх записях и представляет собой проектный габарит для сквозной оси или прокладки кабеля — 22 mm у RI50 KV100, 30 mm у RI60 KV120, 40.5 mm у RI80 V2.0 KV75 и 45 mm у RI100 KV105. Все четыре публикуются при 24 V, 36 V и 48 V, и все четыре рассчитаны на момент от 0.57 N·m до 1.76 N·m, что помещает их в ту же полосу момента, что и внешнероторные RO60 и RO80, при другом механическом интерфейсе и более широком диапазоне шины.
Два редукторных колёсных актуатора: AKA60-6 KV80 и AKA10-9 KV60
В этой группе два модуля AKA — это те, чьи опубликованные записи называют колёсных роботов в строке применения. Обе записи указывают AGV и колёсного робота как заявленное применение, тогда как трио RO Standard называет руку коллаборативного робота, четыре блока с внутренним ротором называют руку коллаборативного робота или экзоскелет, а пара Lite вообще не публикует строки применения. AKA60-6 KV80 предлагает ступень 6:1, 3 N·m номинально и 9 N·m пиково, номинальный ток 4 A, 460 g и значение радиальной нагрузки 18 kg, причём производитель заявляет, что усиленный путь нагрузки повышает несущую способность по радиальной нагрузке примерно на 52 процента по сравнению с AK60-6 при сходном моменте. AKA10-9 KV60 предлагает 9:1, 18 N·m номинально и 53 N·m пиково, номинальный ток 10.6 A, 1.06 kg, 50 kg радиальной нагрузки, 0.15° люфта и 16-битный магнитный энкодер на выходе. Запись 9:1 — ещё и та, чью номинальную скорость 109 rpm нужно проверить против предполагаемой крейсерской скорости, прежде чем рассматривать в ней что-либо ещё.
Внешний или внутренний ротор при одинаковом моменте
Там, где два блока в группе публикуют сопоставимый момент, выбор между ними механический, а не электрический. RO80 KV105 Standard и RI80 V2.0 KV75 публикуют 4 N·m и 4.1 N·m пикового момента соответственно, при 352 g и 411 g, в габаритах Ø92.6 × 26.4 mm и Ø85 × 27 mm. Внешнероторный блок легче и немного шире; блок с внутренним ротором уже по диаметру, на 59 g тяжелее и предлагает сквозную расточку 40.5 mm, а также шину 24/36/48 V вместо единственного номинала 48 V. Ни одно из различий не является различием в производительности, и оба определяются тем, что способна принять конструкция колеса: внешнероторному блоку нужен радиальный зазор вокруг его вращающегося наружного элемента, а блоку с внутренним ротором нужно место в расточке и вал через неё. Более широкое рассмотрение всего бескорпусного семейства изложено в статье Бескорпусные моментные моторы: сравнение 12 моделей от начального до производительного уровня.
Монтаж, подшипники и путь радиальной нагрузки
Это та часть проекта колёсного робота, которую не решает ни одна спецификация мотора, и именно поэтому путь прямого привода стоит инженерного времени, а не денег. Здесь же окончательно разделяется любой список кандидатов BLDC-двигателей для колёсного робота, потому что в этом вопросе опубликованные значения очерчивают задачу, а не отвечают на неё. Впрочем, очерчивают они её полезно: там, где запись несёт номинальную радиальную нагрузку, эта нагрузка воспринимается внутри блока, а там, где её нет, нагрузку несёт машина.
Что несёт вес робота
У двух редукторных модулей ответ указан. AKA60-6 KV80 рассчитан на 18 kg радиальной нагрузки, а AKA10-9 KV60 — на 50 kg, и производитель описывает более крупный как структурную переработку, созданную для восприятия боковых и радиальных ударов в колёсных платформах. Эти два значения — опубликованный ответ на вопрос, который задаёт каждый колёсный робот, и именно под них подбирается схема подшипников внутри модуля. У девяти бескорпусных комплектов эквивалентного значения не появляется, потому что нет схемы подшипников, которую надо подбирать: заметки производителя по семейству описывают комплекты как отдельные компоненты статора и ротора, поставляемые для того, чтобы поддерживающую конструкцию, фланец и схему подшипников можно было спроектировать вокруг машины.
Расточка — это решение по прокладке
Опубликованные значения расточки стоит читать как проектные ограничения, а не как особенности. Сквозная расточка 45 mm у RI100 KV105 достаточна, чтобы через центр колеса прошёл жгут кабелей или неподвижная ось, и именно это позволяет построить колёсный привод без вращающегося кабельного соединения. Расточка 22 mm у RI50 KV100 достаточна для прокладки кабеля, но не для несущей оси того же масштаба. Внешнероторные RO публикуют свою расточку как полую конструкцию, предназначенную для той же цели, а RO40 и RO50 несут её при длине корпуса 13 mm и 14.5 mm соответственно — это место, доступное в самых малых колёсах группы.
Что решает опубликованная документация, а что нет
Что опубликовано для каждой модели в этой группе — это электрическая и механическая спецификация: номинальный и пиковый момент, номинальный ток, номинальная скорость при каждом уровне шины, масса, габариты и, где применимо, расточка, передаточное отношение, люфт и номинальная радиальная нагрузка. Что не опубликовано в записи о продукте — это окно режима за пиковым моментом, допущения по температуре окружающей среды и монтажу за тепловыми величинами, ресурс подшипников за значением радиальной нагрузки и схема уплотнения во влажной или запылённой среде. Эти четыре пункта лежат в технической документации и чертеже производителя, и на колёсной платформе, работающей на улице, их стоит прояснить до фиксации спецификации, а не после.
Выбор BLDC-двигателей для колёсного робота: последовательность подбора
Порядок ниже — это порядок, в котором должны быть решены величины в этом применении, потому что каждый шаг отсекает кандидатов, которых следующий шаг не может вернуть.
- Зафиксируйте диаметр колеса и крейсерскую скорость. Эти два числа дают rpm колеса, требуемые режимом — при 125 mm это 306 rpm для 2 m/s, — и это единственное число сразу отделяет кандидатов колёсного приводного мотора прямого привода, у которых есть запас скорости, от редукторных кандидатов, чья номинальная скорость может оказаться связывающим ограничением.
- Зафиксируйте длительный режим и худший бордюр. Длительный момент против подъёма и нагруженной крейсерской скорости решает, какая колонка номинального момента приемлема; бордюр решает, сколько пикового момента должно быть доступно и на какой срок, против заявленного производителем пикового окна.
- Зафиксируйте шину и бюджет тока. Шина следует из уже существующего батарейного блока, и четыре записи с внутренним ротором публикуют три уровня шины на одной обмотке ровно по этой причине. Бюджет тока — это сумма номинальных токов по всем приводимым колёсам, и это та величина, которая решает вопрос батарейного блока, кабелей и электроники привода.
Только после этих трёх шагов решается вопрос архитектуры, и решается он по радиальной нагрузке, а не по моменту: там, где колесо должно нести машину через свою собственную выходную ступень, два редукторных модуля — та группа, которая публикует для этого значение; там, где машину будет нести колесо через ступицу, контролируемую проектной командой, девять бескорпусных комплектов — та группа, которая оставляет для этого простор. Категория интегрированного модуля разбирается подробнее в статье Роботизированные актуаторы: выбор интегрированного актуатора для шарниров.
Где применяются колёсные приводные моторы
Страницы применений на этой платформе группируют машины по тому, что они делают, а не по тому, что они содержат, и работа колёсного робота встречается под несколькими из них. Различия ниже касаются компоновки привода, а не размера.
Дифференциальные AMR и сервисные роботы для помещений
Двухколёсная дифференциальная база с роликовыми опорами — самый простой колёсный робот и тот, где бескорпусные комплекты чаще всего и есть ответ, потому что колесо мало, режим — гладкий пол, а радиальная нагрузка легка. Пара Lite на 24 V сидит внизу этого диапазона, а трио Standard на 48 V — выше него. Применение AGV охватывает ту же компоновку привода там, где режим промышленный и непрерывный.
Наружные и полевые колёсные платформы
Наружные платформы добавляют бордюры, уклоны, пыль и вибрацию, и это меняет спецификацию сразу в двух направлениях: длительный момент растёт с полезной нагрузкой и уклоном, а путь радиальной нагрузки значит больше, потому что удары крупнее. Именно здесь опубликованное значение радиальной нагрузки стоит больше, чем величина момента, и здесь редукторные модули и более крупные блоки прямого привода и составляют естественный список кандидатов.
Базы с поворотным приводом и всенаправленные базы
Поворотный модуль разделяет две функции, которые выполняет колесо: один мотор приводит колесо, другой поворачивает его. Поворот возвращает люфт в спецификацию, потому что он проявляется как свободный ход по курсу, а также делит режим так, что приводной мотор и мотор поворота можно задавать по отдельности, а не делать один блок завышенным для обеих функций.
Колёсно-шагающие и гибридные машины
Гибридные машины, которые катятся на колёсах и переступают через препятствия, ставят колёсный привод и сустав ноги в одно транспортное средство, и режим колеса там необычен: долгие периоды низкого момента во время качения, прерываемые переходными нагрузками, когда машина шагает. Это благоприятствует блоку с большим разрывом между номинальным и пиковым моментом, а не оптимизированному под любую из крайностей, и колёсный конец этого режима — тема данной страницы, тогда как шагающий конец разобран в статье Выбор BLDC-двигателя для четвероногого робота: момент, скорость и тепловые пределы и в применении Четвероногие роботы.
Часто задаваемые вопросы
QМожно ли использовать бескорпусный мотор напрямую как колёсный?
Да, при условии, что машина обеспечивает то, чего комплект не даёт. Бескорпусный комплект поставляется как отдельные статор и ротор без корпуса, без подшипников и без вала, поэтому ступица колеса, схема подшипников и путь радиальной нагрузки становятся частью проекта машины, а не частью мотора. Заметки производителя по семейству описывают поддерживающую конструкцию, фланец и схему подшипников как элементы, которые проектирует интегратор, а опубликованный полый вал предназначен для прокладки кабелей и для прямого соединения с выходным валом или редуктором.
QЧто различает бескорпусные комплекты RO и RI для колёсного привода?
Конструкция, а вместе с ней и механический интерфейс. Блоки RO — внешнероторные, у них вращающийся элемент снаружи обмотки, и они публикуются либо с одной шиной 24 V, в паре Lite, либо с одной шиной 48 V, в трио Standard. Блоки RI — с внутренним ротором, где ротор находится внутри обмотки, публикуются при 24 V, 36 V и 48 V на одной обмотке и публикуют сквозную расточку, которую записи RO описывают как полую конструкцию. RO80 KV105 Standard и RI80 V2.0 KV75 — ближайшая пара по моменту, 4 N·m и 4.1 N·m пикового момента, что делает их самым чистым сравнением двух конструкций.
QКакой момент колёсный мотор прямого привода способен удерживать непрерывно?
По девяти бескорпусным комплектам прямого привода, представленным сейчас в этом применении, номинальный момент идёт от 0.2 N·m до 4 N·m. Эту величину и следует сравнивать с уклоном и нагруженной крейсерской скоростью, потому что это значение, которое обмотка способна удерживать в своих тепловых пределах. Момент в пятне контакта — это номинальный момент, делённый на радиус колеса: 0.58 N·m на колесе 125 mm даёт 9.3 N тяги, а на колесе 200 mm тот же мотор даёт 5.8 N, поэтому диаметр колеса принадлежит расчёту, а не молчаливому допущению.
QКогда редукторный колёсный актуатор — правильный ответ?
Когда режиму нужно больше момента на шине, чем обмотка прямого привода способна удерживать непрерывно, или когда колесо должно нести машину через собственную выходную ступень блока. Два редукторных модуля здесь публикуют 3 N·m номинально и 9 N·m пиково при 6:1 и 18 N·m номинально и 53 N·m пиково при 9:1, вместе со значениями номинальной радиальной нагрузки 18 kg и 50 kg. Компромисс виден в тех же записях: номинальная скорость блока 9:1 равна 109 rpm, что на колесе 125 mm ограничивает скорость движения примерно 0.71 m/s, поэтому крейсерскую скорость нужно проверить, прежде чем воспользоваться преимуществом в моменте.
QПочему один мотор публикует три значения скорости?
Потому что это одна механическая спецификация, опубликованная в трёх электрических рабочих точках. Четыре записи с внутренним ротором указывают номинальное напряжение 24/36/48 V и дают скорость без нагрузки и номинальную скорость для каждого уровня, тогда как номинальный момент, пиковый момент и номинальный ток остаются одинаковыми по всем трём. Колонки скорости без нагрузки масштабируются точно с шиной: значение при 36 V составляет 1.5 от значения при 24 V, а значение при 48 V вдвое больше него, тогда как колонки номинальной скорости растут в 1.53-1.71 раза при 36 V и в 2.06-2.39 раза при 48 V. Чтение скорости колеса по не той колонке или забывчивость о том, к какому уровню шины относится единственное значение, — самый частый способ рассчитать колёсный привод по неверному числу.
QСледует ли рассчитывать колёсный привод по пиковому или по номинальному моменту?
По обоим, для разных событий. Номинальный момент — это непрерывная величина, и именно в неё должны укладываться подъём, нагруженная крейсерская скорость и длительный режим. Пиковый момент — это резерв на короткое окно, и именно из него черпают бордюр и пусковой скачок. Само окно — как долго можно удерживать пиковый момент, при какой температуре окружающей среды и в каком условии монтажа — лежит в документации производителя, а не в записи о продукте, и на колёсном приводе, погружённом внутрь корпуса колеса, условие монтажа обычно наименее благоприятное в машине.
Официальные источники
CubeMars публикует официальную страницу продукта для каждого блока с его панелью характеристик, техническим чертежом и документацией по управлению, и эти страницы остаются источником истины для каждой приведённой здесь величины — например, страница продукта RI50 KV100, страница продукта RO100 KV55 Standard и страница продукта AKA10-9 KV60. Значения момента, тока, скорости, массы, габаритов, расточки, передаточного отношения, люфта и радиальной нагрузки в таблицах выше — это значения, которые публикуют эти страницы, а окно режима, тепловое допущение или ресурс подшипников, от которых зависит проект колеса, — это вопрос к производителю, а не величина, которую можно вывести из панели характеристик.
Куда двигаться дальше
Для отбора кандидатов, а не для чтения, три инструмента на платформе выполняют эту работу последовательно. Изучите всю категорию Безрамные моментные двигатели, чтобы увидеть девять бескорпусных комплектов и их характеристики рядом, воспользуйтесь разделом Подбор для фильтрации по моменту, напряжению и массе, затем поставьте кандидатов друг против друга в разделе Сравнение продуктов. Там, где колесо должно нести машину через собственную выходную ступень, категория Роботизированные актуаторы содержит редукторные модули и остальную часть интегрированного семейства.
Ещё две статьи несут те части этой темы, которые не решает колёсный привод. Бескорпусные моментные моторы: сравнение 12 моделей от начального до производительного уровня раскладывает всё бескорпусное семейство по полосам и является верным спутником, когда компоновка привода решена, а размер — нет. Выбор BLDC-двигателя для четвероногого робота: момент, скорость и тепловые пределы охватывает шагающий конец того же режима для машин, которые и катятся, и шагают.
Коротко: сначала зафиксируйте диаметр колеса и крейсерскую скорость, потому что они превращают скорость мотора в скорость движения и показывают, есть ли у редукторного пути вообще скорость, чтобы её достичь; затем зафиксируйте длительный режим и худший бордюр, потому что номинальный и пиковый момент отвечают на разные события; и в последнюю очередь зафиксируйте шину и бюджет тока, потому что шина следует за батарейным блоком, а бюджет тока есть сумма по всем приводимым колёсам. После этого решите вопрос архитектуры по радиальной нагрузке — единственной величине, которую бескорпусные комплекты оставляют машине и которую редукторные модули публикуют как значение.







