
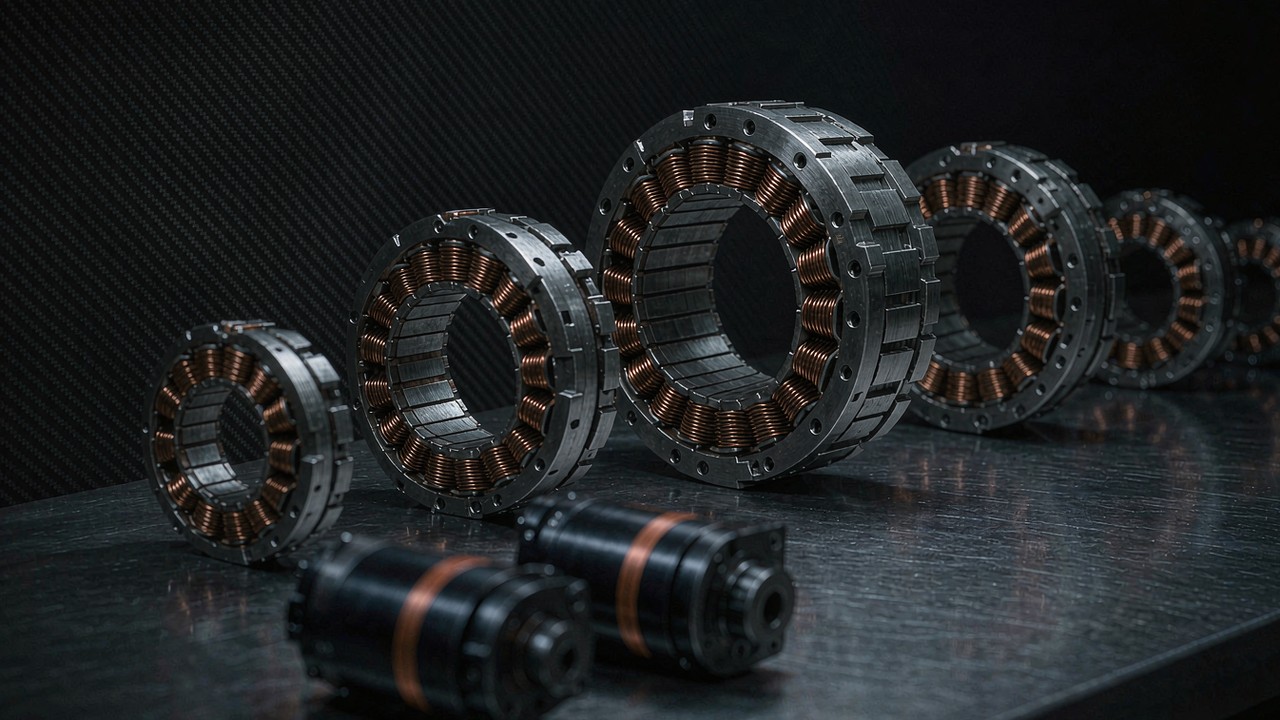
Um robô com rodas não precisa de um redutor para obter torque no pneu: precisa de uma estrutura capaz de carregar o robô. Cada unidade de acionamento direto atualmente agrupada na aplicação Robô com rodas chega como estator e rotor nus, sem invólucro e sem rolamentos próprios, de modo que o peso da máquina que chega ao cubo como carga radial tem de ser absorvido por algo que o integrador fornece. Os dois módulos com engrenagens do mesmo grupo publicam, em vez disso, um valor de carga radial nominal - 18 kg no AKA60-6 KV80 e 50 kg no AKA10-9 KV60 - e seu fabricante descreve ambos como concebidos para robôs com rodas e AGVs, com o maior especificado para resistir a impactos laterais e radiais em plataformas com rodas. Essa divisão, entre um motor nu cujo caminho de carga é a máquina e uma unidade com engrenagens cujo caminho de carga é seu próprio estágio de saída, organiza tudo o que se segue: o torque no ponto de contato, a velocidade à qual a roda realmente gira, a corrente que quatro rodas consomem de um único pacote e o número de peças que precisam ser projetadas e pagas.
Resposta rápida
Onze motores BLDC para serviço de robô com rodas estão atualmente agrupados nesta aplicação, e dividem-se em duas arquiteturas, e não em uma boa e uma ruim. Nove são kits sem carcaça de acionamento direto - cinco unidades outrunner RO de 60 g a 710 g e quatro unidades inrunner RI de 155.9 g a 500 g - que aplicam seu torque diretamente na roda sem estágio intermediário, sem folga e sem perda de redução, e que deixam os rolamentos do cubo, o eixo e o caminho da carga radial inteiramente a cargo do projeto da máquina. Dois são módulos integrados com engrenagens, o AKA60-6 KV80 em 6:1 e o AKA10-9 KV60 em 9:1, que trocam um estágio de redução e um pequeno valor de folga por torque publicado na saída e uma classificação de carga radial publicada. Nos onze, o torque nominal vai de 0.2 N·m a 18 N·m, o torque de pico alcança 53 N·m e a massa vai de 60 g a 1.06 kg, tudo conforme publicado pelo fabricante.
Três consequências decorrem disso, e são a razão pela qual a escolha não é feita com base no KV. Primeiro, em uma roda de acionamento direto o motor gira muito abaixo de sua velocidade nominal em cruzeiro normal, de modo que o teto elétrico de velocidade não é o que decide a escolha; o torque contínuo diante do pior degrau do serviço é que decide. Segundo, em uma roda com engrenagens o oposto é verdadeiro: a velocidade de saída é o valor que pode se tornar a restrição determinante, porque a redução que compra torque também divide a velocidade. Terceiro, a carga radial que uma roda aplica é uma carga que os kits de acionamento direto não suportam por si mesmos, de modo que a decisão se reparte entre o motor e a estrutura do cubo, em vez de ser resolvida apenas pelo motor. As seções abaixo tratam de cada uma delas por sua vez, depois dispõem os onze como uma única tabela de especificações e a leem por disposição de acionamento.
O que um robô com rodas exige de um motor BLDC
Um robô móvel com rodas é uma máquina de serviço contínuo com carga interrompida. A distinção importa porque os dois números mais citados em um painel de especificações - torque de pico e velocidade sem carga - são os dois valores que um acionamento de roda menos usa ao longo de sua vida. Uma junta de perna dispara seu torque de pico por uma fração de segundo no toque ao solo; um acionamento de roda exige algo próximo de sua capacidade contínua cada vez que a plataforma sobe uma rampa com carga total, e o faz enquanto o motor está dentro de uma roda que não pode ser ventilada como uma junta em estrutura aberta.
A roda é o caminho da carga: a carga radial chega ao cubo
Em uma junta, a saída do motor é um torque e a reação é absorvida pela estrutura ao seu redor. Em uma roda, o mesmo torque chega junto com algo que uma junta nunca vê: o peso da máquina, transferido pelo ponto de contato e pelo eixo como carga radial sobre tudo o que sustenta a roda. Um kit sem carcaça não tem rolamentos, de modo que, na rota de acionamento direto, essa carga chega a um cubo que o integrador projetou, e as próprias notas de produto do fabricante fazem a mesma observação sobre a família: são fornecidos como componentes separados de rotor e estator, o que permite que a estrutura de suporte, as flanges e o arranjo de rolamentos sejam adaptados à máquina. A rota com engrenagens publica o número em vez disso. O AKA60-6 KV80 é classificado para 18 kg de carga radial e o AKA10-9 KV60 para 50 kg, sendo este último descrito como um redesenho estrutural que eleva a capacidade de carga radial em cerca de 120 por cento sobre o AK10-9 com o mesmo torque, e como otimizado para os impactos laterais e radiais que uma plataforma com rodas gera.
Serviço contínuo primeiro, pico por último
O torque nominal é o valor que pode ser mantido dentro dos limites térmicos do enrolamento e, em um robô com rodas, é o número de trabalho. O torque de pico é uma reserva de janela curta, e a própria janela, junto com as suposições de ambiente e de montagem por trás dela, está na documentação do fabricante e não no registro de produto. Ler os onze apenas pelo torque nominal dá uma faixa de 0.2 N·m no RO40 KV140 Lite a 18 N·m no AKA10-9 KV60, um fator de noventa, o que lembra que esta aplicação cobre desde uma roda de 60 g, na escala de um patinete, até uma plataforma industrial com 50 kg de carga radial.
Meio-fios, rampas e inversões
Um meio-fio é um evento de torque e uma rampa é um evento de serviço, e não devem ser dimensionados com o mesmo número. Subir uma rampa acrescenta um termo de gravidade que permanece no motor enquanto durar a subida, o que é um problema de serviço contínuo e pertence ao torque nominal. Um meio-fio chega como uma obstrução curta e está mais próximo de um evento de pico, limitado por quanto tempo a roda fica bloqueada contra ele. As inversões importam por outro motivo: em uma base de acionamento diferencial, uma curva é produzida acionando os dois lados um contra o outro, de modo que os motores passam parte da manobra absorvendo energia em vez de fornecê-la, e essa energia devolvida tem de ir a algum lugar na eletrônica de acionamento.
Quatro rodas consomem de um único pacote
O orçamento de corrente é uma soma, não um valor único. Quatro rodas idênticas a 4 A de corrente nominal cada consomem 16 A continuamente antes de qualquer margem para o surto de corrente que a plataforma sofre quando parte ou quando uma roda perde tração, e o AKA60-6 KV80 publica exatamente 4 A nominais, enquanto a maior unidade de acionamento direto do grupo, o RO100 KV55, publica 20 A. Selecionar só pelo torque e descobrir a aritmética depois é a forma habitual de um pacote acabar subdimensionado.
Acionamento direto sem carcaça ou atuador de roda com engrenagens
A questão de arquitetura vem antes da questão de especificação, porque decide quais números significam algo para um motor de acionamento de roda. Uma roda de acionamento direto é um motor cujo rotor gira na velocidade da roda. Uma roda com engrenagens é um motor cujo rotor gira na velocidade da roda multiplicada pela relação de redução, com um estágio de engrenagens no meio. Ambas estão nesta aplicação, e os onze dividem-se em nove contra dois em favor do acionamento direto.
Acionamento direto: a velocidade da roda é igual à do motor
Nove dos onze - os cinco outrunners RO e os quatro inrunners RI - são kits sem carcaça. Em uma roda de acionamento direto, a velocidade de saída é a do motor, de modo que os valores de velocidade publicados podem ser lidos em relação à velocidade no solo sem qualquer termo de redução, e não há estágio de engrenagens que contribua com folga, nem eficiência de redução a perder, nem inércia rotativa adicional entre o rotor e o pneu. Em contrapartida, o torque disponível no ponto de contato é exatamente o torque que o motor consegue produzir, e o motor tem de ser capaz de sustentar todo o serviço da roda de forma contínua. A maior unidade de acionamento direto aqui, o RO100 KV55 Standard, publica 4 N·m nominais e 12 N·m de pico com 710 g.
Com engrenagens: torque no pneu, e um estágio a considerar
Os dois módulos AKA são a opção com engrenagens e as únicas unidades do grupo com uma relação de redução publicada, um valor de folga publicado e uma classificação de carga radial publicada. O AKA60-6 KV80 publica um estágio de 6:1, 3 N·m nominais e 9 N·m de pico na saída, 460 g e 18 kg de carga radial. O AKA10-9 KV60 publica um estágio de 9:1, 18 N·m nominais e 53 N·m de pico, 1.06 kg, 0.15° de folga e 50 kg de carga radial, com um único encoder magnético de 16 bits na saída. O que o estágio compra é torque no pneu a partir de um motor mais leve; o que ele custa é uma divisão de velocidade, um valor de folga e a obrigação de ler todo valor de velocidade no lado da saída do redutor, e não no lado do motor.
O que um kit sem carcaça não inclui
Um kit sem carcaça é um estator e um rotor. Não tem invólucro, nem rolamentos, nem eixo, nem encoder, a menos que um seja especificado, e as notas do fabricante para a família RO acrescentam que o eixo oco se destina à passagem de cabos e ao acoplamento direto a eixos de saída ou a um redutor. Essa é a troca em uma frase: o kit é mais leve e mecanicamente mais livre do que qualquer coisa com invólucro e, em troca, o arranjo de rolamentos, o invólucro e o caminho da carga radial passam a fazer parte do projeto da máquina. Os inrunners RI publicam o furo em torno do qual esse arranjo é construído - 22 mm no RI50 KV100, 30 mm no RI60 KV120, 40.5 mm no RI80 V2.0 KV75 e 45 mm no RI100 KV105 - que é o espaço disponível para um eixo passante ou uma passagem de cabos, e não uma especificação de rolamento.
A folga pertence ao eixo de direção, não ao eixo de acionamento
Uma roda que aciona e não direciona não precisa de um valor de folga no caminho de acionamento, porque a roda apoia-se no solo e o solo não é complacente na direção do movimento. É diferente em um módulo swerve ou de direção, em que uma unidade com engrenagens mantém o ângulo da roda: ali, a folga aparece como um movimento livre no rumo antes de o pneu responder, e vale a pena lê-la como uma especificação. Nas rodas apenas acionadas que compõem a maior parte desta aplicação, os dois números que importam são o torque de saída e a classificação de carga radial, e o AKA10-9 KV60 publica 0.15° de folga ao lado deles para os módulos que de fato direcionam.
Ler torque, velocidade e corrente da roda a partir do registro publicado
Cada valor da tabela a seguir é o valor que o fabricante publica para esse modelo, e as leituras desta seção são aritmética feita sobre esses valores com o diâmetro da roda declarado a cada vez. O objetivo é mostrar qual das colunas publicadas realmente decide um acionamento de roda, porque duas delas acabam importando muito menos do que sua proeminência no painel de especificações sugere.
Do torque no rotor ao empuxo no ponto de contato
O torque torna-se empuxo pela divisão pelo raio da roda. Um valor nominal de 0.58 N·m - o RI50 KV100 - acionando uma roda de 125 mm e raio de 0.0625 m produz 9.3 N de empuxo no ponto de contato, e quatro dessas rodas produzem 37 N em conjunto. A mesma aritmética aplicada a uma roda de 200 mm e raio de 0.1 m transforma esses 0.58 N·m em 5.8 N por roda, uma queda de 37 por cento para o mesmo motor, porque uma roda maior é uma alavanca mais longa contra o motor. Todo o cálculo baseia-se em duas colunas publicadas, o torque nominal e um diâmetro de roda declarado, e em nada mais.
Da velocidade publicada à velocidade no solo
A velocidade no solo decorre da mesma roda pela circunferência: a velocidade em metros por segundo é igual à circunferência da roda em metros multiplicada pelas rotações por segundo, ou pi vezes o diâmetro vezes rpm dividido por sessenta. A um diâmetro de 125 mm, um cruzeiro de 2 m/s exige 306 rpm na roda; a 200 mm, o mesmo cruzeiro exige 191 rpm. Esses dois números são a referência pela qual as colunas de velocidade publicadas devem ser lidas, e lê-las assim produz a observação mais útil desta aplicação. As unidades de acionamento direto publicam velocidades nominais entre 2000 rpm e 4200 rpm em seus níveis de barramento publicados, o que é entre seis e catorze vezes os 306 rpm que um cruzeiro de 2 m/s realmente exige em uma roda de 125 mm. O AKA60-6 KV80 com engrenagens publica 400 rpm a 48 V, ou 1.3 vezes a exigência, e o AKA10-9 KV60 publica 109 rpm, que fica abaixo dela, de modo que, a um diâmetro de roda de 125 mm, a velocidade nominal desse módulo limita a velocidade no solo a cerca de 0.71 m/s e só alcança 1.14 m/s se a roda crescer para 200 mm.
A corrente nominal é o número que decide o serviço
A corrente é o que aquece o enrolamento, e o enrolamento é a superfície pela qual o calor deve sair. Em um robô com rodas, os motores ficam próximos do solo, muitas vezes dentro de uma roda ou de um invólucro que um projetista de máquina construiu para rigidez, e não para fluxo de ar, de modo que o caminho térmico costuma ser pior do que em uma junta ao ar livre. A corrente nominal, portanto, merece ser lida como um limite de serviço, e não como um detalhe elétrico: o RO100 KV55 Standard publica 20 A contra os 2.85 A do RO40 KV140 Lite, um fator de sete que é uma afirmação sobre quanto calor cada enrolamento deve dissipar e em que período.
Uma coluna de três tensões em um único registro
Quatro dos onze - todo o grupo de inrunners RI - publicam seus valores de velocidade e corrente a 24 V, 36 V e 48 V no mesmo registro, no mesmo enrolamento. Isso não é uma conveniência de marketing; é uma única especificação mecânica com três pontos de operação elétricos e, para motores BLDC destinados a serviço de robô com rodas, é o que permite projetar uma plataforma em torno do pacote que já existe, e não em torno de uma tensão escolhida para adequar-se ao motor. A tabela abaixo dispõe essas três colunas lado a lado.
| Modelo | Tensão nominal | Velocidade sem carga (24 V) | Velocidade sem carga (36 V) | Velocidade sem carga (48 V) | Velocidade nominal (24 V) | Velocidade nominal (36 V) | Velocidade nominal (48 V) | Torque nominal |
|---|---|---|---|---|---|---|---|---|
| RI60 KV120 | 24/36/48 V | 2532 rpm | 3798 rpm | 5064 rpm | 1440 rpm | 2320 rpm | 3190 rpm | 0.57 Nm |
| RI50 KV100 | 24/36/48 V | 2004 rpm | 3006 rpm | 4008 rpm | 1090 rpm | 1860 rpm | 2600 rpm | 0.58 Nm |
| RI80 V2.0 KV75 | 24/36/48 V | 1480 rpm | 2220 rpm | 2960 rpm | 1135 rpm | 1785 rpm | 2430 rpm | 1.45 Nm |
| RI100 KV105 | 24/36/48 V | 2184 rpm | 3276 rpm | 4368 rpm | 1370 rpm | 2100 rpm | 2825 rpm | 1.76 Nm |
Tensão nominal, velocidade sem carga em cada nível de barramento publicado, velocidade nominal em cada nível de barramento publicado e torque nominal, conforme publicados pelo fabricante para os quatro modelos inrunner atualmente agrupados na aplicação Robô com rodas. A velocidade nominal é o valor do lado da saída no torque nominal; a velocidade sem carga é o teto naquele nível de barramento. Em cada registro, as três colunas compartilham um único torque nominal, um único torque de pico e uma única corrente nominal, o que as torna três pontos de operação elétricos sobre uma única especificação mecânica. As colunas de velocidade sem carga escalam exatamente com o nível de barramento, sendo o valor de 36 V 1.5 vez o de 24 V e o de 48 V o dobro dele em cada linha; as colunas de velocidade nominal sobem um pouco mais rápido do que isso, entre 1.53 e 1.71 vezes a 36 V e entre 2.06 e 2.39 vezes a 48 V, com todas as quatro razões derivadas dividindo cada coluna publicada pela coluna de 24 V da mesma linha e modelo. A velocidade da roda e a velocidade no solo não estão tabeladas: converter um rpm publicado em uma velocidade no solo exige um diâmetro de roda declarado, e esse cálculo aparece no texto e não na tabela.
Lendo os pares de cima para baixo, a troca é exata. Elevar o barramento de 24 V para 48 V dobra exatamente a velocidade sem carga e eleva a velocidade nominal entre 2.06 e 2.39 vezes, e deixa o torque nominal, o torque de pico e a corrente nominal intactos, porque o torque é definido pela corrente no enrolamento e o enrolamento conduz a mesma corrente para o mesmo torque em qualquer dos níveis de barramento. O que o barramento mais alto acrescenta é a margem para alcançar a parte superior da coluna de velocidade, onde a força contraeletromotriz (back-EMF) limitaria, de outro modo, quanta corrente o acionamento consegue fornecer. O que ele não acrescenta é torque contínuo, e é o torque contínuo que um robô com rodas usa ao longo de sua vida.
Motores BLDC para robô com rodas: matriz de comparação de especificações
Os onze modelos atualmente agrupados na aplicação Robô com rodas são apresentados abaixo como um único conjunto de especificações, ordenados pelo torque nominal publicado, de modo que o degrau da menor unidade de roda até a que suporta carga seja visível na própria coluna. Cada valor é o valor que o fabricante publica para esse modelo e que esta plataforma mantém em seu registro de produto. A tensão nominal é mostrada como publicada, de modo que um registro de três tensões aparece com todos os três níveis.
| Modelo | Tensão nominal | Torque nominal | Torque de pico | Corrente nominal | Velocidade nominal | Massa | Envelope |
|---|---|---|---|---|---|---|---|
| RO40 KV140 Lite | 24 V | 0.2 Nm | 0.6 Nm | 2.85 A | 2450 rpm | 60 g | Ø46.3 × 13 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 3.4 A | 2100 rpm | 105 g | Ø61.7 × 14.5 mm |
| RI60 KV120 | 24/36/48 V | 0.57 Nm | 1.63 Nm | 5.6 A | 1440/2320/3190 rpm | 155.9 g | Ø60 × 23 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 4.8 A | 1090/1860/2600 rpm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 8.5 A | 4200 rpm | 248 g | Ø73.8 × 23 mm |
| RO80 KV105 Standard | 48 V | 1.3 Nm | 4 Nm | 15 A | 3600 rpm | 352 g | Ø92.6 × 26.4 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 9.4 A | 1135/1785/2430 rpm | 411 g | Ø85 × 27 mm |
| RI100 KV105 | 24/36/48 V | 1.76 Nm | 4.95 Nm | 13.6 A | 1370/2100/2825 rpm | 500 g | Ø104 × 26 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 4 A | 200/400 rpm | 460 g | Ø80 × 51.2 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 20 A | 2000 rpm | 710 g | Ø113.5 × 36.2 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 10.6 A | 109 rpm | 1060 g | Ø100 × 70 mm |
Tensão nominal, torque nominal, torque de pico, corrente nominal, velocidade nominal, massa e envelope conforme publicados pelo fabricante, para os modelos atualmente agrupados na aplicação Robô com rodas, ordenados por torque nominal. O torque nominal é o valor contínuo dentro dos limites térmicos do enrolamento; o torque de pico é um valor de janela curta, e a janela, a suposição de ambiente e a condição de montagem por trás de qualquer dos valores de torque estão na documentação do fabricante e não no registro. Um único valor de tensão significa um modelo de barramento único; um valor duplo ou triplo significa que o modelo é publicado em cada um desses níveis de barramento, com os valores de velocidade correspondentes publicados separadamente para cada um, na ordem crescente da coluna de tensão. A velocidade nominal é o valor do lado da saída no torque nominal, de modo que, nos dois módulos com engrenagens, o valor já está dividido pela relação de redução. O envelope é dado como diâmetro externo por comprimento do corpo e exclui a saliência do eixo, do cabo e do conector; nos kits sem carcaça, é o conjunto de estator e rotor, e nos módulos com engrenagens, é a unidade completa, incluindo seu próprio arranjo de rolamentos. Nenhuma coluna de relação de redução aparece: nove dos onze registros não têm estágio de redução algum, e as relações dos dois que têm são apresentadas no texto.
Duas leituras se destacam quando os onze estão em uma só página. A primeira é que a coluna de torque e a coluna de massa não são paralelas. O RO100 KV55 Standard publica 4 N·m nominais a partir de 710 g, enquanto o AKA60-6 KV80 publica 3 N·m nominais a partir de 460 g, e o AKA10-9 KV60 alcança 18 N·m a partir de 1.06 kg. Os módulos com engrenagens fazem com um estágio o que as unidades de acionamento direto fazem com cobre e ímãs, e o preço disso é a coluna de velocidade, que cai de quatro valores nas unidades de acionamento direto para 400 rpm e depois 109 rpm.
A segunda é que a corrente nominal também não acompanha o torque nominal. O AKA10-9 KV60 sustenta 18 N·m a partir de 10.6 A, porque o estágio de redução converte torque do motor em torque de saída sem aumentar proporcionalmente a corrente do motor, enquanto o RO100 KV55 Standard precisa de 20 A para 4 N·m. Lida como um limite de serviço, essa diferença vale mais para uma plataforma alimentada por bateria do que os próprios valores de torque sugerem: uma roda com engrenagens converte a corrente do pacote em torque de roda de forma mais eficiente, ao custo de um valor de folga e de um teto de velocidade que tem de ser verificado em relação à velocidade de cruzeiro pretendida.
Ler os onze por disposição de acionamento
A tabela ordena por torque, que é a ordem certa para uma decisão de seleção e a ordem errada para entender o que o grupo contém. Lidos pela construção, em vez disso, os onze caem em quatro blocos: dois kits outrunner de 24 V, três kits outrunner de 48 V, quatro inrunners e os dois módulos com engrenagens.
O par Lite de 24 V: RO40 KV140 e RO50 KV108
Os dois outrunners Lite são as unidades menores e mais leves do grupo e as únicas classificadas para um único barramento de 24 V. O RO40 KV140 Lite publica 0.2 N·m nominais e 0.6 N·m de pico a partir de 60 g em um envelope de Ø46.3 × 13 mm, e o RO50 KV108 Lite publica 0.3 N·m nominais e 0.9 N·m de pico a partir de 105 g em Ø61.7 × 14.5 mm. Ambos são fornecidos sem sensores Hall, como parte da especificação Lite, e ambos trazem um eixo oco destinado à passagem de cabos, e não a um eixo que suporte carga. Uma roda construída em torno de qualquer um deles fecha sua malha de servo em um encoder que a máquina fornece, e não em sensoriamento dentro do motor, o que é a consequência mecânica da especificação Lite, e não uma limitação do enrolamento.
O trio Standard de 48 V: RO60 KV115, RO80 KV105 e RO100 KV55
Os três outrunners Standard passam para um único barramento de 48 V e acrescentam sensoriamento Hall e de temperatura como parte da especificação. O RO60 KV115 Standard publica 0.8 N·m nominais e 2.4 N·m de pico a partir de 248 g, o RO80 KV105 Standard 1.3 N·m nominais e 4 N·m de pico a partir de 352 g, e o RO100 KV55 Standard 4 N·m nominais e 12 N·m de pico a partir de 710 g em Ø113.5 mm. Lendo o trio de cima para baixo, a massa sobe 2.9 vezes enquanto o torque nominal sobe 5 vezes, de modo que as unidades maiores não são simplesmente versões em escala das menores. O RO100 KV55 Standard publica também a maior corrente nominal do grupo, 20 A, que é o valor que importa quando quatro rodas são acionadas a partir de um único pacote.
Os quatro inrunners: RI50 KV100, RI60 KV120, RI80 V2.0 KV75 e RI100 KV105
O grupo RI é construído ao contrário: os ímãs ficam por dentro e o enrolamento os rodeia, de modo que o rotor é o elemento interno e o conjunto traz um furo passante em vez de um eixo oco. Esse furo é publicado nos quatro registros e é o envelope de projeto para um eixo passante ou uma passagem de cabos - 22 mm no RI50 KV100, 30 mm no RI60 KV120, 40.5 mm no RI80 V2.0 KV75 e 45 mm no RI100 KV105. Os quatro são publicados a 24 V, 36 V e 48 V, e os quatro são classificados entre 0.57 N·m e 1.76 N·m, o que os coloca na mesma faixa de torque que os outrunners RO60 e RO80, oferecendo ao mesmo tempo uma interface mecânica diferente e uma faixa de barramento mais ampla.
Os dois atuadores de roda com engrenagens: AKA60-6 KV80 e AKA10-9 KV60
Neste grupo, os dois módulos AKA são os cujos registros publicados nomeiam robôs com rodas em sua linha de aplicação. Ambos os registros listam AGV e robô com rodas como a aplicação declarada, enquanto o trio RO Standard nomeia um braço de robô colaborativo, os quatro inrunners nomeiam um braço de robô colaborativo ou um exoesqueleto, e o par Lite não publica linha de aplicação alguma. O AKA60-6 KV80 oferece um estágio de 6:1, 3 N·m nominais e 9 N·m de pico, 4 A de corrente nominal, 460 g e uma classificação de carga radial de 18 kg, com o fabricante afirmando que o caminho de carga reforçado eleva a capacidade radial em cerca de 52 por cento sobre o AK60-6 em torque semelhante. O AKA10-9 KV60 oferece 9:1, 18 N·m nominais e 53 N·m de pico, 10.6 A de corrente nominal, 1.06 kg, 50 kg de carga radial, 0.15° de folga e um encoder magnético de 16 bits na saída. O registro de 9:1 é também aquele cuja velocidade nominal, 109 rpm, tem de ser verificada em relação à velocidade de cruzeiro pretendida antes de qualquer outro aspecto dele ser considerado.
Outrunner ou inrunner com o mesmo torque
Onde duas unidades do grupo publicam torque comparável, a escolha entre elas é mecânica, e não elétrica. O RO80 KV105 Standard e o RI80 V2.0 KV75 publicam 4 N·m e 4.1 N·m de torque de pico, respectivamente, a partir de 352 g e 411 g, em Ø92.6 × 26.4 mm e Ø85 × 27 mm. O outrunner é mais leve e um pouco mais largo; o inrunner é mais estreito em diâmetro, 59 g mais pesado, e oferece um furo passante de 40.5 mm, além de um barramento de 24/36/48 V em vez de uma única classificação de 48 V. Nenhuma das diferenças é uma diferença de desempenho, e ambas são resolvidas por aquilo que a estrutura da roda aceita: um outrunner precisa de folga radial em torno de seu elemento externo giratório, um inrunner precisa de espaço de furo e de um eixo que o atravesse. O tratamento mais amplo da família sem carcaça como um todo é apresentado em Motores de torque sem carcaça: 12 modelos comparados, da entrada à faixa de alto desempenho.
Montagem, rolamentos e o caminho da carga radial
Esta é a parte de um projeto de robô com rodas que nenhuma especificação de motor resolve, e é a razão pela qual a rota de acionamento direto custa tempo de engenharia em vez de dinheiro. É também onde qualquer lista curta de candidatos a motores BLDC para robô com rodas acaba se separando, porque, nesta questão, os valores publicados delimitam o problema em vez de respondê-lo. Os valores, porém, o delimitam de forma útil: onde quer que um registro traga uma carga radial nominal, essa carga é suportada dentro da unidade e, onde não a traga, a carga é suportada pela máquina.
O que suporta o peso do robô
Nos dois módulos com engrenagens, a resposta está declarada. O AKA60-6 KV80 é classificado para 18 kg de carga radial e o AKA10-9 KV60 para 50 kg, e o fabricante descreve o maior como um redesenho estrutural concebido para absorver impactos laterais e radiais em plataformas com rodas. Esses dois valores são a resposta publicada à pergunta que todo robô com rodas faz, e são eles que dimensionam um arranjo de rolamentos dentro do módulo. Nos nove kits sem carcaça, nenhum valor equivalente aparece, porque não há arranjo de rolamentos a dimensionar: as notas do fabricante para a família descrevem os kits como componentes separados de estator e rotor fornecidos para que a estrutura de suporte, a flange e o arranjo de rolamentos possam ser projetados em torno da máquina.
O furo é uma decisão de passagem
Vale a pena ler os valores de furo publicados como restrições de projeto, e não como recursos. Um furo passante de 45 mm no RI100 KV105 é suficiente para que um feixe de cabos ou um eixo estacionário atravesse o centro da roda, o que permite construir um acionamento de roda sem uma conexão de cabo giratória. Um furo de 22 mm no RI50 KV100 é suficiente para uma passagem de cabos, mas não para um eixo estrutural na mesma escala. Os outrunners RO publicam seu furo como um projeto vazado destinado ao mesmo propósito, e o RO40 e o RO50 o trazem em um comprimento de corpo de 13 mm e 14.5 mm, respectivamente, que é o espaço disponível nas menores rodas do grupo.
O que a documentação publicada resolve, e o que ela não resolve
O que é publicado, para cada modelo deste grupo, é a especificação elétrica e mecânica: torque nominal e de pico, corrente nominal, velocidade nominal em cada nível de barramento, massa, envelope e, quando aplicável, o furo, a relação de redução, a folga e a carga radial nominal. O que não é publicado no registro de produto é a janela de serviço por trás do torque de pico, as suposições de ambiente e de montagem por trás dos valores térmicos, a vida útil do rolamento por trás de uma classificação de carga radial, e o arranjo de vedação em um ambiente úmido ou poeirento. Esses quatro itens estão na ficha técnica e no desenho técnico do fabricante e, em uma plataforma com rodas que opera ao ar livre, vale a pena resolvê-los antes de congelar a especificação, e não depois.
Selecionar motores BLDC para robô com rodas: uma sequência de dimensionamento
A ordem abaixo é a ordem em que os valores desta aplicação têm de ser resolvidos, porque cada passo elimina candidatos que o passo seguinte não pode recuperar.
- Fixe o diâmetro da roda e a velocidade de cruzeiro. Esses dois números produzem o rpm de roda que o serviço precisa - a 125 mm, 306 rpm para 2 m/s - e esse único valor separa imediatamente os candidatos a motor de acionamento de roda de acionamento direto, que têm velocidade de sobra, dos candidatos com engrenagens, cuja velocidade nominal pode ser a restrição determinante.
- Fixe o serviço contínuo e o meio-fio do pior caso. O torque contínuo contra a rampa e o cruzeiro com carga decide qual coluna de torque nominal é aceitável; o meio-fio decide quanto torque de pico tem de estar disponível, e por quanto tempo, em relação à janela de pico declarada pelo fabricante.
- Fixe o barramento e o orçamento de corrente. O barramento decorre do pacote que já existe, e os quatro registros de inrunner publicam três níveis de barramento em um único enrolamento exatamente por esse motivo. O orçamento de corrente é a soma das correntes nominais de todas as rodas acionadas, e é o valor que decide pacote, cabeamento e eletrônica de acionamento.
Só depois desses três passos a questão de arquitetura se resolve, e ela se resolve em relação à carga radial, e não ao torque: onde a roda tem de carregar a máquina por meio de seu próprio estágio de saída, os dois módulos com engrenagens são o grupo que publica uma classificação para isso; onde a máquina carregará a roda por meio de um cubo que a equipe de projeto controla, os nove kits sem carcaça são o grupo que deixa espaço para fazê-lo. O módulo integrado como categoria é tratado com mais profundidade em Atuadores robóticos: como escolher o atuador integrado para juntas de robô.
Onde os motores de acionamento de roda são usados
As páginas de aplicação desta plataforma agrupam máquinas pelo que elas fazem, e não pelo que contêm, e o serviço de robô com rodas aparece em várias delas. As distinções abaixo dizem respeito à disposição de acionamento, e não ao tamanho.
AMRs de acionamento diferencial e robôs de serviço internos
Uma base diferencial de duas rodas com rodízios é o robô com rodas mais simples e aquele em que os kits de acionamento direto são mais frequentemente a resposta, porque a roda é pequena, o serviço é de piso liso e a carga radial é leve. O par Lite de 24 V fica na base dessa faixa e o trio Standard de 48 V acima dele. A aplicação AGV cobre a mesma arquitetura de acionamento onde o serviço é industrial e contínuo.
Plataformas com rodas para exterior e campo
Plataformas de exterior acrescentam meio-fios, inclinações, poeira e vibração, e isso altera a especificação em duas direções ao mesmo tempo: o torque contínuo sobe com a carga útil e a inclinação, e o caminho da carga radial importa mais porque os impactos são maiores. É aqui que uma classificação de carga radial publicada vale mais do que um valor de torque, e onde os módulos com engrenagens e as unidades de acionamento direto maiores são a lista curta natural.
Bases de acionamento swerve e omnidirecionais
Um módulo swerve separa as duas funções que uma roda desempenha: um motor aciona a roda e outro a direciona. A direção traz a folga de volta à especificação, porque ela aparece como movimento livre no rumo, e também divide o serviço, de modo que o motor de acionamento e o motor de direção podem ser especificados separadamente, em vez de uma única unidade ser superdimensionada para ambos.
Máquinas híbridas e com rodas e pernas
As máquinas híbridas que rolam sobre rodas e transpõem obstáculos colocam o acionamento de roda e a junta de perna no mesmo veículo, e o serviço de roda ali é incomum: longos períodos de torque baixo enquanto rolam, pontuados por transientes de carga quando a máquina dá um passo. Isso favorece uma unidade com uma grande diferença entre torque nominal e de pico, em vez de uma otimizada para qualquer dos extremos, e a extremidade com rodas desse serviço é o tema desta página, enquanto a extremidade com pernas é tratada em Como escolher um motor BLDC para robô quadrúpede: torque, velocidade e limites térmicos e na aplicação Robô quadrúpede.
Perguntas frequentes
QUm motor sem carcaça pode ser usado diretamente como motor de roda?
Sim, desde que a máquina forneça o que o kit não traz. Um kit sem carcaça é fornecido como estator e rotor separados, sem invólucro, sem rolamentos e sem eixo, de modo que o cubo da roda, o arranjo de rolamentos e o caminho da carga radial passam a fazer parte do projeto da máquina, e não do motor. As notas do fabricante para a família descrevem a estrutura de suporte, a flange e o arranjo de rolamentos como itens que o integrador projeta, e o eixo oco publicado destina-se à passagem de cabos e ao acoplamento direto a um eixo de saída ou a um redutor.
QO que distingue os kits de acionamento direto RO e RI para um acionamento de roda?
A construção, e com ela a interface mecânica. As unidades RO são outrunners, com o elemento giratório fora do enrolamento, e são publicadas em um único barramento de 24 V, no par Lite, ou em um único barramento de 48 V, no trio Standard. As unidades RI são inrunners, com o rotor dentro do enrolamento, são publicadas a 24 V, 36 V e 48 V em um único enrolamento, e publicam um furo passante que os registros RO expressam como um projeto vazado. O RO80 KV105 Standard e o RI80 V2.0 KV75 são o par mais próximo em torque, com 4 N·m e 4.1 N·m de torque de pico, o que os torna a comparação mais limpa entre as duas construções.
QQuanto torque um motor de roda de acionamento direto consegue sustentar continuamente?
Nos nove kits de acionamento direto atualmente agrupados nesta aplicação, o torque nominal vai de 0.2 N·m a 4 N·m. Esse valor é o que deve ser comparado com a inclinação e o cruzeiro com carga, porque é o valor que o enrolamento consegue sustentar dentro de seus limites térmicos. O torque no ponto de contato é o torque nominal dividido pelo raio da roda: 0.58 N·m em uma roda de 125 mm produz 9.3 N de empuxo, e em uma roda de 200 mm o mesmo motor produz 5.8 N, de modo que o diâmetro da roda entra no cálculo em vez de ser suposto.
QQuando um atuador de roda com engrenagens é a resposta certa?
Quando o serviço exige mais torque no pneu do que um enrolamento de acionamento direto consegue sustentar continuamente, ou quando a roda tem de carregar a máquina por meio do próprio estágio de saída da unidade. Os dois módulos com engrenagens aqui publicam 3 N·m nominais e 9 N·m de pico em 6:1, e 18 N·m nominais e 53 N·m de pico em 9:1, junto com cargas radiais nominais de 18 kg e 50 kg. A troca é visível nos mesmos registros: a velocidade nominal da unidade de 9:1 é 109 rpm, o que, em uma roda de 125 mm, limita a velocidade no solo a cerca de 0.71 m/s, de modo que a velocidade de cruzeiro tem de ser verificada antes de se aproveitar a vantagem de torque.
QPor que um motor publica três valores de velocidade?
Porque é uma única especificação mecânica publicada em três pontos de operação elétricos. Os quatro registros de inrunner listam uma tensão nominal de 24/36/48 V e fornecem uma velocidade sem carga e uma velocidade nominal para cada nível, enquanto o torque nominal, o torque de pico e a corrente nominal permanecem os mesmos nos três. As colunas de velocidade sem carga escalam exatamente com o barramento, sendo o valor de 36 V 1.5 vez o de 24 V e o de 48 V o dobro dele, enquanto as colunas de velocidade nominal sobem entre 1.53 e 1.71 vezes a 36 V e entre 2.06 e 2.39 vezes a 48 V. Ler uma velocidade de roda na coluna errada, ou esquecer a qual nível de barramento um único valor pertence, é a forma mais comum de dimensionar um acionamento de roda contra o número errado.
QUm acionamento de roda deve ser dimensionado pelo torque de pico ou pelo torque nominal?
Pelos dois, para eventos diferentes. O torque nominal é o valor contínuo e é dentro dele que a rampa, o cruzeiro com carga e o serviço longo têm de caber. O torque de pico é uma reserva de janela curta e é dele que o meio-fio e o surto de partida se servem. A própria janela - por quanto tempo o torque de pico pode ser mantido, em que ambiente e em que condição de montagem - está na documentação do fabricante e não no registro de produto e, em um acionamento de roda enterrado dentro de um invólucro de roda, a condição de montagem costuma ser a menos favorável da máquina.
Recursos oficiais
A CubeMars publica uma página de produto oficial para cada unidade, com seu painel de especificações, desenho técnico e documentação de controle, e essas páginas continuam sendo a fonte de referência para cada valor citado aqui - por exemplo a página do produto RI50 KV100, a página do produto RO100 KV55 Standard e a página do produto AKA10-9 KV60. Os valores de torque, corrente, velocidade, massa, envelope, furo, relação de redução, folga e carga radial nas tabelas acima são os valores que essas páginas publicam, e uma janela de serviço, uma suposição térmica ou uma vida útil de rolamento da qual um projeto de roda depende é uma questão para o fabricante, e não um valor que possa ser inferido do painel de especificações.
Para onde ir a seguir
Para montar uma lista curta em vez de ler, três ferramentas da plataforma fazem o trabalho em sequência. Explore a categoria completa Motores de torque sem carcaça para ver os nove kits de acionamento direto e suas especificações lado a lado, use Seleção para filtrar por torque, tensão e massa, e depois coloque os candidatos frente a frente em Comparar produtos. Onde a roda tem de carregar a máquina por meio de seu próprio estágio de saída, a categoria Atuadores robóticos reúne os módulos com engrenagens e o restante da família integrada.
Dois outros artigos abordam as partes deste assunto que um acionamento de roda não resolve. Motores de torque sem carcaça: 12 modelos comparados, da entrada à faixa de alto desempenho dispõe toda a família sem carcaça por faixa e é o companheiro certo quando a arquitetura de acionamento está definida, mas o tamanho não. Como escolher um motor BLDC para robô quadrúpede: torque, velocidade e limites térmicos cobre a extremidade com pernas do mesmo serviço, para máquinas que tanto rolam quanto dão passos.
A versão curta: fixe primeiro o diâmetro da roda e a velocidade de cruzeiro, porque eles transformam uma velocidade de motor em velocidade no solo e revelam se a rota com engrenagens tem velocidade para alcançá-la; fixe em segundo o serviço contínuo e o meio-fio do pior caso, porque o torque nominal e o torque de pico respondem a eventos diferentes; fixe por último o barramento e o orçamento de corrente, porque o barramento decorre do pacote e o orçamento de corrente é uma soma sobre cada roda acionada. Depois decida a arquitetura em relação à carga radial, que é o único valor que os kits de acionamento direto deixam para a máquina e que os módulos com engrenagens publicam como uma classificação.







