
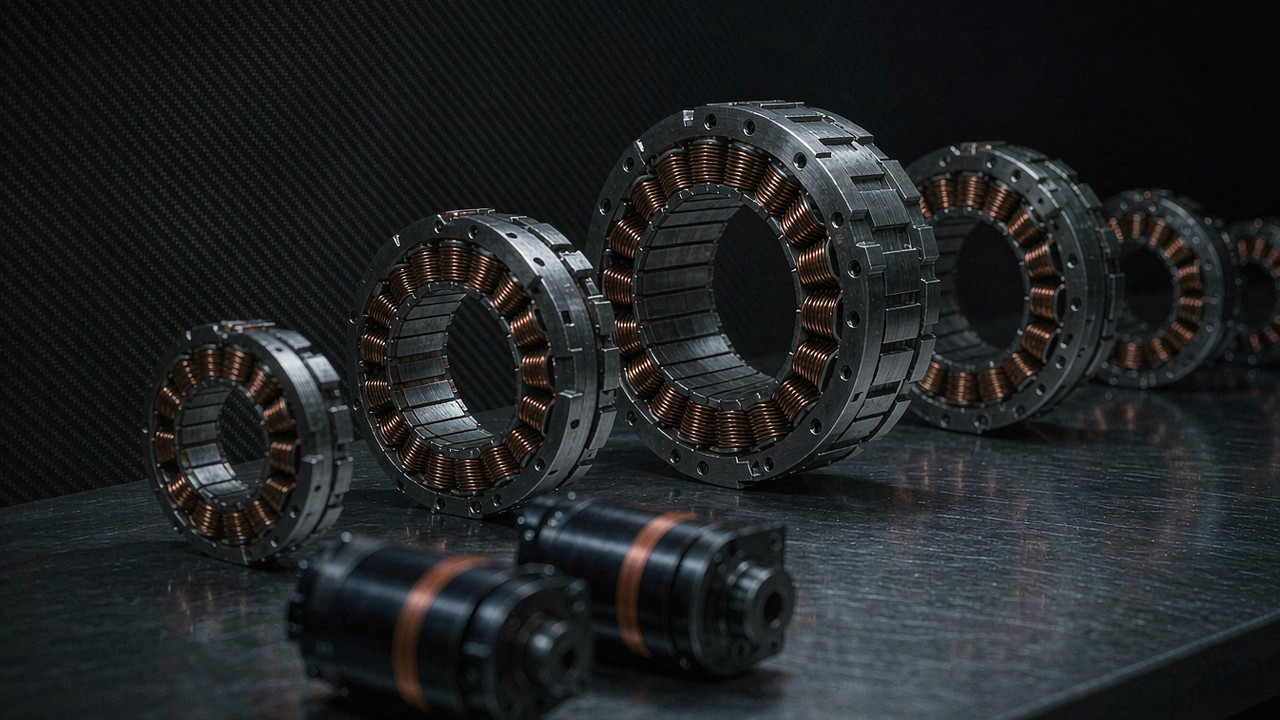
車輪型ロボットがタイヤでトルクを得るのに減速機は必要ない。必要なのは、ロボットを支えられる構造である。現在車輪型ロボット用途に分類されているダイレクトドライブユニットは、いずれもハウジングも自前のベアリングも持たない裸のステータとロータとして出荷されるため、ラジアル荷重(radial load)としてハブに届く機械の重量は、設計者が用意する何かで受け止めなければならない。同じグループにある二つのギアードモジュールは、代わりに定格ラジアル荷重の数値を公表している——AKA60-6 KV80で18 kg、AKA10-9 KV60で50 kg——そしてメーカーはどちらも車輪型ロボットとAGV(無人搬送車)向けに作られたものと説明し、大型のものは車輪型プラットフォームで横方向および半径方向の衝撃に耐えるよう規定されている。負荷経路が機械そのものである裸のモーターと、負荷経路が自前の出力段であるギアードユニットとのこの分かれ方が、その後に続くすべてを整理する。接地点での推力、車輪が実際に回る速度、四つの車輪が一つのパックから引き出す電流、そして設計して費用を払わなければならない部品の数である。
要点
車輪型ロボット用途のブラシレスモーター(BLDCモーター)は現在この用途に11機種が分類されており、善し悪しではなく二つのアーキテクチャに分かれる。9機種はフレームレスダイレクトドライブキット——60 gから710 gまでのアウターロータRO機5機種と、155.9 gから500 gまでのインナーロータRI機4機種——であり、中間段もバックラッシも減速損失もなくトルクを直接車輪に伝え、ハブベアリング、アクスル、ラジアル荷重の経路をすべて機械設計に委ねる。2機種はギアード一体型モジュールで、AKA60-6 KV80が6:1、AKA10-9 KV60が9:1であり、減速段とわずかなバックラッシの代わりに、出力での公表トルクと公表ラジアル荷重定格を得ている。11機種を通じて、定格トルクは0.2 N·mから18 N·m、ピークトルクは53 N·mに達し、質量は60 gから1.06 kgにわたり、いずれもメーカー公表値である。
そこから三つの帰結が導かれ、それが選択をKVで決めない理由である。第一に、ダイレクトドライブの車輪では、通常の巡航時にモーターが定格回転数のはるかに下で回るため、選択を決めるのは電気的な速度の上限ではなく、デューティの最悪段に対する連続トルクである。第二に、ギアードの車輪では逆であり、拘束条件になり得るのは出力速度である。トルクを得るための減速は速度も分割するからである。第三に、車輪が及ぼすラジアル荷重はダイレクトドライブキットが自ら担わない荷重であり、判断はモーターだけで決まるのではなく、モーターとハブ構造の間で分かれる。以下の各節はその三つを順に扱い、そのうえで11機種を一つの仕様表として示し、駆動レイアウトごとに読み取る。
車輪型ロボットがブラシレスモーターに求めるもの
車輪型移動ロボットは、負荷が断続する連続運転の機械である。この区別が重要であるのは、仕様パネルで最もよく引用される二つの数値——ピークトルクと無負荷回転数——が、車輪駆動がその寿命のうち最も使わない二つの値だからである。脚関節は接地の瞬間に一瞬だけピークトルクを発揮するが、車輪駆動は、プラットフォームが満載でスロープを登るたびに連続能力に近いものを要求し、しかもそれは、開放フレーム上の関節のように通風できない車輪の内側で回るモーターに対して行われる。
車輪は負荷経路である:ラジアル荷重はハブに届く
関節では、モーターの出力はトルクであり、反力はその周囲の構造が受け止める。車輪では、同じトルクに加えて、関節が決して見ないもの——機械の重量——が、接地点とアクスルを通じて、車輪を支えるものへのラジアル荷重として届く。フレームレスキットにはベアリングがないため、ダイレクトドライブの経路ではその荷重は設計者が設計したハブに達し、メーカー自身の製品ノートもファミリーについて同じ点を指摘している。すなわち、これらは別々のロータとステータの部品として供給され、それが支持構造、フランジ、ベアリング配置を機械に合わせて調整できる理由である。ギアードの経路は代わりに数値を公表する。AKA60-6 KV80はラジアル荷重18 kg、AKA10-9 KV60は50 kgと定格され、後者は、同じトルクでAK10-9に対してラジアル荷重容量をおよそ120パーセント高める構造再設計であり、車輪型プラットフォームが生み出す横方向および半径方向の衝撃に最適化されていると説明されている。
まず連続運転、ピークは最後
定格トルクは巻線の熱限界内で保持できる値であり、車輪型ロボットではそれが実働値である。ピークトルクは短時間の余裕であり、その窓自体と、その背後にある周囲温度や取り付けの前提は、製品記録ではなくメーカーのドキュメントにある。11機種を定格トルクだけで読むと、RO40 KV140 Liteの0.2 N·mからAKA10-9 KV60の18 N·mまで、90倍の開きがあり、この用途が60 gのキックスクーター規模の車輪から、ラジアル荷重50 kgの産業プラットフォームまでを覆っていることを思い起こさせる。
段差、スロープ、反転
段差はトルクの事象であり、スロープはデューティの事象であり、同じ数値でサイジングすべきではない。スロープを登ると、登っている間ずっとモーターにかかり続ける重力項が加わり、これは連続運転の問題であって定格トルクに対して読むべきものである。段差は短い障害物として現れ、よりピーク事象に近く、車輪がそれに突っ張って停止している時間で上限が決まる。反転が重要になるのは別の理由である。差動駆動のベースでは、旋回は左右を互いに逆方向に駆動することで生み出されるため、モーターは操縦の一部でエネルギーを供給するのではなく吸収し、その戻されたエネルギーは駆動電子回路のどこかへ行かなければならない。
四つの車輪が一つのパックから電力を引き出す
電流の予算は合計であり、単一の数値ではない。同一の4基の車輪がそれぞれ定格電流4 Aであれば、プラットフォームが発進するときや車輪が空転するときの電流サージを考慮する前に、連続で16 Aを引く。AKA60-6 KV80はちょうど定格4 Aを公表し、グループ最大のダイレクトドライブ機であるRO100 KV55は20 Aを公表している。トルクだけで選定して後から計算に気づくことが、パックが容量不足になる通常の経路である。
ダイレクトドライブのフレームレスか、ギアードの車輪用アクチュエータか
アーキテクチャの問いは仕様の問いより前に来る。車輪駆動モーターにとってどの数値が意味を持つかを決めるからである。ダイレクトドライブの車輪は、ロータが車輪速度で回るモーターである。ギアードの車輪は、間にギア段を挟み、ロータが車輪速度に減速比を掛けた速度で回るモーターである。どちらもこの用途にあり、11機種は9対2でダイレクトドライブに分かれる。
ダイレクトドライブ:車輪速度はモーター速度に等しい
11機種のうち9機種——ROのアウターロータ5機種とRIのインナーロータ4機種——がフレームレスキットである。ダイレクトドライブの車輪では出力速度がモーター速度であるため、公表された速度値は減速項なしに走行速度(ground speed)と照らして読むことができ、バックラッシを生むギア段も、失われる減速効率も、ロータとタイヤの間の追加の回転慣性もない。その反面、接地点で得られるトルクはモーターが生み出せるトルクそのものであり、モーターは車輪のデューティ全体を連続して保持できなければならない。ここで最大のダイレクトドライブ機であるRO100 KV55 Standardは、710 gで定格4 N·m、ピーク12 N·mを公表している。
ギアード:タイヤでのトルク、そして考慮すべき一段
二つのAKAモジュールがギアードの選択肢であり、グループ内で公表された減速比、公表されたバックラッシ値、公表されたラジアル荷重定格を持つものである。AKA60-6 KV80は6:1段、出力で定格3 N·m、ピーク9 N·m、460 g、ラジアル荷重18 kgを公表する。AKA10-9 KV60は9:1段、定格18 N·m、ピーク53 N·m、1.06 kg、バックラッシ0.15°、ラジアル荷重50 kgを公表し、出力に単一の16ビット磁気エンコーダを備える。減速段が買うものはより軽いモーターから得るタイヤでのトルクであり、その代償は速度の分割、バックラッシの値、そしてすべての速度値をモーター側ではなく減速機の出力側で読むという義務である。
フレームレスキットに含まれないもの
フレームレスキットはステータとロータである。ハウジングもベアリングもシャフトもなく、指定しない限りエンコーダもない。ROファミリーについてのメーカーのノートは、中空軸がケーブル配線と、出力シャフトまたは減速機への直接連結を目的としていると付け加えている。これがひと言でいえばこのトレードオフである。キットはハウジング付きのものより軽く機械的に自由であり、その代わりにベアリング配置、ハウジング、ラジアル荷重経路が機械設計の一部になる。RIのインナーロータ機は、その配置が前提とする内径を公表している——RI50 KV100で22 mm、RI60 KV120で30 mm、RI80 V2.0 KV75で40.5 mm、RI100 KV105で45 mm——これは貫通アクスルまたはケーブルを通すための空間であり、ベアリングの仕様ではない。
バックラッシは駆動軸ではなく操舵軸のものである
駆動するが操舵しない車輪では、駆動経路のバックラッシ値は役に立たない。車輪は地面に接しており、地面は進行方向にコンプライアントではないからである。ステアリング方式(swerve)や操舵モジュールでは話が別で、そこではギアードユニットが車輪角を保持し、バックラッシはタイヤが応答する前の進行方向の遊びとして現れ、仕様として読む価値がある。この用途の大半を占める駆動専用の車輪では、重要な二つの数値は出力トルクとラジアル荷重定格であり、AKA10-9 KV60は操舵するモジュールのために、それらと並べてバックラッシ0.15°を公表している。
公表記録から車輪のトルク、速度、電流を読み取る
以下の表のすべての数値は、そのモデルについてメーカーが公表した値であり、本節の読み取りは、毎回車輪径を明示したうえでそれらの数値に対して行う算術である。目的は、公表された列のうちどれが実際に車輪駆動を決めるかを示すことにある。二つの列は、仕様パネルでの目立ち方よりもはるかに重要度が低いことが分かるからである。
ロータでのトルクから接地点での推力へ
トルクは車輪半径で割ることで推力になる。定格0.58 N·mの値——RI50 KV100——が半径0.0625 mの125 mm車輪を駆動すると、接地点で9.3 Nの推力(thrust)を生み、そのような車輪4基で合計37 Nを生む。同じ算術を半径0.1 mの200 mm車輪に適用すると、その0.58 N·mは1輪あたり5.8 Nになり、同じモーターで37パーセントの低下となる。より大きな車輪はモーターに対してより長いてこだからである。計算全体は、定格トルクと明示された車輪径という二つの公表列だけに依拠し、それ以外には依拠しない。
公表速度から走行速度へ
走行速度は同じ車輪から円周によって導かれる。メートル毎秒での速度は、メートルでの車輪円周に毎秒回転数を掛けたもの、すなわち円周率×直径×rpm÷60に等しい。直径125 mmでは、2 m/sの巡航に車輪で306 rpmが必要であり、200 mmでは同じ巡航に191 rpmが必要である。この二つの数値が、公表された速度列を読む際の基準であり、そのように読むことでこの用途で最も有用な観察が得られる。ダイレクトドライブ機は、公表されたバスレベルで2000 rpmから4200 rpmの定格回転数を公表しており、これは125 mm車輪で2 m/sの巡航が実際に必要とする306 rpmの6倍から14倍である。ギアードのAKA60-6 KV80は48 Vで400 rpm、すなわち要求の1.3倍を公表し、AKA10-9 KV60は109 rpmを公表しており、これは要求を下回る。そのため125 mmの車輪径では、このモジュールの定格回転数は走行速度を約0.71 m/sに制限し、車輪が200 mmに大きくなって初めて1.14 m/sに達する。
デューティを決めるのは定格電流である
電流は巻線を発熱させるものであり、巻線は熱が抜けていく面である。車輪型ロボットではモーターが地面の近く、しばしば車輪の内側や、通風ではなく剛性のために設計者が作ったハウジングの内側にあり、熱経路は通常、開放空気中の関節より悪い。したがって定格電流は、電気的な細部ではなくデューティの限界として読むべきである。RO100 KV55 Standardは20 Aを公表し、RO40 KV140 Liteの2.85 Aに対して7倍であり、これは各巻線がどれだけの熱を、どのくらいの期間で逃がすことが期待されるかについての記述である。
一つの記録に三つの電圧列
11機種のうち4機種——RIインナーロータ群のすべて——は、同じ記録、同じ巻線で、速度と電流の値を24 V、36 V、48 Vで公表している。これは販売上の都合ではなく、一つの機械的仕様が三つの電気的動作点を持つということであり、車輪型ロボット用途のブラシレスモーターにとって、既存のパックを中心にプラットフォームを設計できるようにするものである。モーターに合わせて選んだ電圧を中心にするのではなく。以下の表はその三つの列を並べて示す。
| モデル | 定格電圧 | 無負荷回転数(24 V) | 無負荷回転数(36 V) | 無負荷回転数(48 V) | 定格回転数(24 V) | 定格回転数(36 V) | 定格回転数(48 V) | 定格トルク |
|---|---|---|---|---|---|---|---|---|
| RI60 KV120 | 24/36/48 V | 2532 rpm | 3798 rpm | 5064 rpm | 1440 rpm | 2320 rpm | 3190 rpm | 0.57 Nm |
| RI50 KV100 | 24/36/48 V | 2004 rpm | 3006 rpm | 4008 rpm | 1090 rpm | 1860 rpm | 2600 rpm | 0.58 Nm |
| RI80 V2.0 KV75 | 24/36/48 V | 1480 rpm | 2220 rpm | 2960 rpm | 1135 rpm | 1785 rpm | 2430 rpm | 1.45 Nm |
| RI100 KV105 | 24/36/48 V | 2184 rpm | 3276 rpm | 4368 rpm | 1370 rpm | 2100 rpm | 2825 rpm | 1.76 Nm |
定格電圧、各公表バスレベルでの無負荷回転数、各公表バスレベルでの定格回転数、および定格トルクを、現在車輪型ロボット用途に分類されている4機種のインナーロータ機について、メーカー公表どおりに示す。定格回転数は定格トルクでの出力側の値であり、無負荷回転数はそのバスレベルでの上限である。各記録において、三つの列は一つの定格トルク、一つのピークトルク、一つの定格電流を共有し、それによって三つの電気的動作点が単一の機械的仕様であることが示される。無負荷回転数の列はバスレベルに正確に比例し、36 Vの値は24 Vの1.5倍、48 Vの値はどの行でもその2倍である。定格回転数の列はそれよりわずかに速く上昇し、36 Vで1.53倍から1.71倍、48 Vで2.06倍から2.39倍であり、四つの比はすべて同じ行とモデルの24 V列で各公表列を割ることで得られる。車輪速度と走行速度は表にしていない。公表されたrpmを走行速度に変えるには明示された車輪径が必要であり、その計算は表ではなく本文に示す。
ペアを縦に読むと、トレードオフは正確である。バスを24 Vから48 Vへ上げると、無負荷回転数はちょうど2倍になり、定格回転数は2.06倍から2.39倍に上がり、定格トルク、ピークトルク、定格電流は変わらない。トルクは巻線電流で決まり、巻線はどちらのバスレベルでも同じトルクに対して同じ電流を流すからである。より高いバスが加えるのは、そうしなければ逆起電力(back-EMF)がドライブの供給できる電流量を制限してしまう速度列の上端に届くための余裕である。加えないのは連続トルクであり、連続トルクこそ車輪型ロボットがその寿命を費やすものである。
車輪型ロボット向けブラシレスモーター:仕様比較マトリクス
現在車輪型ロボット用途に分類されている11機種を、以下に一つの仕様セットとして示し、公表された定格トルク順に並べることで、最小の車輪ユニットから荷重を支えるユニットへの段差がその列自体に見えるようにする。すべての数値は、そのモデルについてメーカーが公表し、本プラットフォームが製品記録に保持している値である。定格電圧は公表どおりに示すため、三重定格の記録は三つのレベルすべてで現れる。
| モデル | 定格電圧 | 定格トルク | ピークトルク | 定格電流 | 定格回転数 | 質量 | 外形 |
|---|---|---|---|---|---|---|---|
| RO40 KV140 Lite | 24 V | 0.2 Nm | 0.6 Nm | 2.85 A | 2450 rpm | 60 g | Ø46.3 × 13 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 3.4 A | 2100 rpm | 105 g | Ø61.7 × 14.5 mm |
| RI60 KV120 | 24/36/48 V | 0.57 Nm | 1.63 Nm | 5.6 A | 1440/2320/3190 rpm | 155.9 g | Ø60 × 23 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 4.8 A | 1090/1860/2600 rpm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 8.5 A | 4200 rpm | 248 g | Ø73.8 × 23 mm |
| RO80 KV105 Standard | 48 V | 1.3 Nm | 4 Nm | 15 A | 3600 rpm | 352 g | Ø92.6 × 26.4 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 9.4 A | 1135/1785/2430 rpm | 411 g | Ø85 × 27 mm |
| RI100 KV105 | 24/36/48 V | 1.76 Nm | 4.95 Nm | 13.6 A | 1370/2100/2825 rpm | 500 g | Ø104 × 26 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 4 A | 200/400 rpm | 460 g | Ø80 × 51.2 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 20 A | 2000 rpm | 710 g | Ø113.5 × 36.2 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 10.6 A | 109 rpm | 1060 g | Ø100 × 70 mm |
定格電圧、定格トルク、ピークトルク、定格電流、定格回転数、質量、外形を、現在車輪型ロボット用途に分類されているモデルについて、メーカー公表どおりに定格トルク順で示す。定格トルクは巻線の熱限界内での連続値、ピークトルクは短時間の値であり、その窓、周囲温度の前提、取り付け条件は、どちらのトルク値についても製品記録ではなくメーカーのドキュメントにある。単一の電圧値は単一バスのモデルを意味し、二つまたは三つの値は、そのモデルが各バスレベルで公表されており、対応する速度の値もそれぞれ別に、電圧列の昇順で公表されていることを意味する。定格回転数は定格トルクでの出力側の値であるため、二つのギアードモジュールでは、その値はすでに減速比で割られている。外形は外径×本体長さで示し、シャフト、ケーブル、コネクタの張り出しは含まない。フレームレスキットではステータとロータのアセンブリであり、ギアードモジュールでは自前のベアリング配置を含む完成ユニットである。減速比の列は現れない。11件の記録のうち9件は減速段をまったく持たず、持つ2件の比は本文に示す。
11機種が一枚に並ぶと、二つの読みが際立つ。第一は、トルク列と質量列が並行ではないことである。RO100 KV55 Standardは710 gで定格4 N·mを公表し、AKA60-6 KV80は460 gで定格3 N·mを、AKA10-9 KV60は1.06 kgで18 N·mに達する。ギアードモジュールは、ダイレクトドライブ機が銅と磁石で行うことを一段で行っており、その代価が速度列である。ダイレクトドライブ機の4桁の値から400 rpm、そして109 rpmへと下がる。
第二は、定格電流も定格トルクに従わないことである。AKA10-9 KV60は10.6 Aで18 N·mを保持する。減速段がモーター電流を比例的に増やすことなくモーターのトルクを出力トルクに変換するからである。一方、RO100 KV55 Standardは4 N·mに20 Aを要する。デューティの限界として読むと、その差は、バッテリー駆動のプラットフォームにとって、トルクの数値だけが示すよりも価値がある。ギアードの車輪はパック電流を車輪トルクにより効率的に変換し、その代償はバックラッシの値と、意図した巡航速度に対して確認しなければならない速度の上限である。
11機種を駆動レイアウトで読む
表はトルク順に並んでおり、それは選定の判断には正しい順序だが、グループが何を含むかを理解するには誤った順序である。代わりに構造で読むと、11機種は四つのまとまりに分かれる。24 Vのアウターロータキット2機種、48 Vのアウターロータキット3機種、インナーロータ4機種、そして二つのギアードモジュールである。
24 VのLiteペア:RO40 KV140とRO50 KV108
二つのLiteアウターロータ機はグループで最小かつ最軽量のユニットであり、単一の24 Vバスで定格される数少ないものでもある。RO40 KV140 Liteは、Ø46.3 × 13 mmの外形で60 gから定格0.2 N·m、ピーク0.6 N·mを公表し、RO50 KV108 LiteはØ61.7 × 14.5 mmで105 gから定格0.3 N·m、ピーク0.9 N·mを公表する。どちらもLite仕様の一部としてホールセンサなしで供給され、どちらも荷重を支えるシャフトではなくケーブル配線用の中空軸を備える。どちらかを中心に作られた車輪は、モーター内部のセンシングではなく、機械が用意するエンコーダでサーボループを閉じる。これはLite仕様の機械的な帰結であり、巻線の制限ではない。
48 VのStandardトリオ:RO60 KV115、RO80 KV105、RO100 KV55
三つのStandardアウターロータ機は単一の48 Vバスに移り、仕様の一部としてホールセンサと温度センシングを追加する。RO60 KV115 Standardは248 gから定格0.8 N·m、ピーク2.4 N·mを、RO80 KV105 Standardは352 gから定格1.3 N·m、ピーク4 N·mを、RO100 KV55 StandardはØ113.5 mmで710 gから定格4 N·m、ピーク12 N·mを公表する。トリオを縦に読むと、質量は2.9倍になる一方で定格トルクは5倍になり、大型機は小型機を単純に拡大したものではない。RO100 KV55 Standardはグループで最も高い定格電流20 Aも公表しており、それは四つの車輪を一つのパックから駆動すると効いてくる数値である。
四つのインナーロータ機:RI50 KV100、RI60 KV120、RI80 V2.0 KV75、RI100 KV105
RI群は逆に作られている。磁石が内側にあり巻線がそれを囲むため、ロータは内側の部材であり、アセンブリは中空軸ではなく貫通穴を備える。その穴は4件の記録すべてで公表されており、貫通アクスルまたはケーブルを通すための設計上の包絡である——RI50 KV100で22 mm、RI60 KV120で30 mm、RI80 V2.0 KV75で40.5 mm、RI100 KV105で45 mm。四つとも24 V、36 V、48 Vで公表され、四つとも0.57 N·mから1.76 N·mで定格されており、RO60とRO80のアウターロータ機と同じトルク帯に位置しながら、異なる機械的インターフェースとより広いバス範囲を提供する。
二つのギアード車輪用アクチュエータ:AKA60-6 KV80とAKA10-9 KV60
このグループでは、二つのAKAモジュールが、公表された記録の用途行に車輪型ロボットを挙げているものである。どちらの記録もAGV(無人搬送車)と車輪型ロボットを明記された用途として挙げる一方、ROのStandardトリオは協働ロボットアームを、四つのインナーロータ機は協働ロボットアームまたは外骨格を挙げ、Liteペアは用途行をまったく公表していない。AKA60-6 KV80は6:1段、定格3 N·mとピーク9 N·m、定格電流4 A、460 g、ラジアル荷重定格18 kgを提供し、メーカーは、補強された負荷経路が同程度のトルクでAK60-6に対してラジアル容量をおよそ52パーセント高めると述べている。AKA10-9 KV60は9:1、定格18 N·mとピーク53 N·m、定格電流10.6 A、1.06 kg、ラジアル荷重50 kg、バックラッシ0.15°、出力の16ビット磁気エンコーダを提供する。9:1の記録はまた、その定格回転数109 rpmを、それ以外の何かを検討する前に意図した巡航速度に対して確認しなければならないものでもある。
同じトルクでのアウターロータかインナーロータか
グループ内で二つのユニットが同等のトルクを公表する場合、その間の選択は電気的ではなく機械的である。RO80 KV105 StandardとRI80 V2.0 KV75はそれぞれピークトルク4 N·mと4.1 N·mを、352 gと411 gで、Ø92.6 × 26.4 mmとØ85 × 27 mmで公表する。アウターロータ機はより軽く、わずかに太い。インナーロータ機は直径がより小さく、59 g重く、40.5 mmの貫通穴と、単一の48 V定格ではなく24/36/48 Vバスを提供する。どちらの違いも性能の違いではなく、どちらも車輪構造が受け入れられるかで決まる。アウターロータ機は回転する外側部材の周囲に半径方向の余地を必要とし、インナーロータ機は穴の空間と、それを貫くシャフトを必要とする。フレームレスファミリー全体のより広い扱いは フレームレストルクモーター:エントリーから高性能帯まで12機種を比較 に示されている。
取り付け、ベアリング、ラジアル荷重経路
ここは車輪型ロボット設計のうち、どのモーター仕様も決められない部分であり、ダイレクトドライブの経路が費用ではなく設計の時間を要する理由である。また、車輪型ロボット用途のブラシレスモーター候補の絞り込みが最終的に分かれる場所でもある。この問いでは、公表された数値が問題に答えるのではなく、その範囲を定めるからである。とはいえ、その数値は有用に範囲を定める。記録が定格ラジアル荷重を持つところでは、その荷重はユニットの内側で担われ、持たないところでは、荷重は機械が担う。
ロボットの質量を支えるもの
二つのギアードモジュールでは答えが明示されている。AKA60-6 KV80はラジアル荷重18 kg、AKA10-9 KV60は50 kgと定格され、メーカーは大型のものを、車輪型プラットフォームで横方向および半径方向の衝撃を受けるために作られた構造再設計と説明している。この二つの数値が、あらゆる車輪型ロボットが問う問いへの公表された答えであり、モジュール内部のベアリング配置がそれに照らしてサイジングされる値である。9機種のフレームレスキットには同等の数値は現れない。サイジングすべきベアリング配置がないからである。メーカーのファミリーについてのノートは、キットを別々のステータとロータの部品として供給し、それによって支持構造、フランジ、ベアリング配置を機械に合わせて設計できると説明している。
穴は配線の判断である
公表された穴の数値は、機能としてではなく設計上の制約として読む価値がある。RI100 KV105の45 mm貫通穴は、ケーブル束や固定アクスルを車輪の中心に通すのに十分であり、それによって回転するケーブル接続なしに車輪駆動を構成できる。RI50 KV100の22 mm穴はケーブルを通すには十分だが、同じ規模の構造用アクスルには足りない。ROのアウターロータ機は同じ目的のための中空設計として穴を公表しており、RO40とRO50はそれをそれぞれ13 mmと14.5 mmの本体長さに収めている。これはグループ内で最小の車輪で使える空間である。
公表されたドキュメントが決めること、決めないこと
このグループのすべてのモデルについて公表されているのは、電気的および機械的な仕様である。定格トルクとピークトルク、定格電流、各バスレベルでの定格回転数、質量、外形、そして該当する場合は穴、減速比、バックラッシ、定格ラジアル荷重である。製品記録に公表されていないのは、ピークトルクの背後のデューティ窓、熱の数値の背後の周囲温度と取り付けの前提、ラジアル荷重定格の背後のベアリング寿命、そして湿潤または粉塵環境でのシール配置である。この四項目はメーカーのデータシートと技術図面にあり、屋外で動作する車輪型プラットフォームでは、仕様を固めた後ではなく前に解決する価値がある。
車輪型ロボット向けブラシレスモーターの選定:サイジングの手順
以下の順序は、この用途の数値を解決しなければならない順序である。各ステップが、次のステップでは戻せない候補を除外するからである。
- 車輪径と巡航速度を確定する。この二つの数値が、デューティが必要とする車輪のrpmを生む——125 mmでは2 m/sに対して306 rpm——そしてその単一の数値が、速度に余裕のあるダイレクトドライブの車輪駆動モーター候補と、定格回転数が拘束条件になり得るギアードの候補をただちに分ける。
- 連続運転と最悪ケースの段差を確定する。スロープと満載巡航に対する連続トルクが、どの定格トルク列が許容できるかを決め、段差が、メーカーが示すピーク窓に対して、どれだけのピークトルクをどのくらいの時間利用可能でなければならないかを決める。
- バスと電流の予算を確定する。バスは既存のパックから導かれ、4件のインナーロータの記録が、まさにその理由で一つの巻線に三つのバスレベルを公表している。電流の予算は、駆動するすべての車輪にわたる定格電流の合計であり、パック、ケーブル、駆動電子回路を決める数値である。
アーキテクチャの問いは、これらの三つのステップの後に初めて解決し、トルクではなくラジアル荷重に照らして解決する。車輪が自前の出力段で機械を支えなければならない場合、それに対する定格を公表するのは二つのギアードモジュールである。機械が設計チームの管理するハブで車輪を支える場合、そうする余地を残すのは9機種のフレームレスキットである。一体型モジュールというカテゴリは、ロボット用アクチュエータ:ロボット関節に適した一体型アクチュエータの選び方 でより深く扱っている。
車輪駆動モーターが使われる場所
このプラットフォームの用途ページは、機械をその中身ではなく、何をするかで分類しており、車輪型ロボットの用途はそのうちのいくつかに現れる。以下の区別は駆動レイアウトに関するものであり、サイズに関するものではない。
差動駆動のAMRと屋内サービスロボット
キャスタ付きの二輪差動ベースは最も単純な車輪型ロボットであり、車輪が小さく、デューティが平滑な床で、ラジアル荷重が軽いため、ダイレクトドライブキットが最もよく答えになるものである。24 VのLiteペアがその範囲の最下段に位置し、48 VのStandardトリオがその上にある。AGV(無人搬送車)用途は、デューティが産業用で連続的な、同じ駆動アーキテクチャを扱う。
屋外およびフィールドの車輪型プラットフォーム
屋外プラットフォームは段差、勾配、粉塵、振動を加え、それらは仕様を同時に二つの方向へ変える。連続トルクはペイロードと勾配とともに上がり、衝撃がより大きいためラジアル荷重経路がより重要になる。ここでは公表されたラジアル荷重定格がトルクの数値より価値を持ち、ギアードモジュールと大型のダイレクトドライブ機が自然な候補リストとなる。
ステアリング方式のベースと全方向ベース
ステアリング方式のモジュールは、車輪が担う二つの機能を分離する。一つのモーターが車輪を駆動し、別のモーターが操舵する。操舵はバックラッシを仕様に再び持ち込む。進行方向の遊びとして現れるからである。またデューティを分割し、一つのユニットを両方に対して過大にするのではなく、駆動モーターと操舵モーターを別々に指定できるようにする。
車輪と脚を併せ持つハイブリッド機
車輪で走り障害物をまたいで進むハイブリッド機は、車輪駆動と脚関節を同じ機体に載せ、そこでの車輪のデューティは特異である。転がっている間は低トルクの期間が長く、機械が歩を進めるときに負荷の過渡が断続的に入る。これは、どちらかの極端に最適化されたユニットよりも、定格トルクとピークトルクの開きが広いユニットに有利である。そのデューティの車輪側の端が本ページの主題であり、脚側の端は 四足歩行ロボット向けBLDCモーターの選び方:トルク、速度、熱制限 と 四足歩行ロボット 用途で扱っている。
よくある質問
Qフレームレスモーターはそのまま車輪用モーターとして使えますか。
はい。ただしキットにないものを機械が用意する場合に限ります。フレームレスキットは、ハウジングもベアリングもシャフトもない、別々のステータとロータとして供給されるため、車輪ハブ、ベアリング配置、ラジアル荷重経路は、モーターの一部ではなく機械設計の一部になります。メーカーのファミリーについてのノートは、支持構造、フランジ、ベアリング配置をインテグレーターが設計する項目と述べており、公表された中空軸はケーブル配線と、出力シャフトまたは減速機への直接連結を目的としています。
Q車輪駆動において、ROとRIのダイレクトドライブキットを分けるものは何ですか。
構造、そしてそれに伴う機械的インターフェースです。RO機は回転部材が巻線の外側にあるアウターロータ機で、Liteペアでは単一の24 Vバス、Standardトリオでは単一の48 Vバスで公表されています。RI機はロータが巻線の内側にあるインナーロータ機で、一つの巻線で24 V、36 V、48 Vで公表され、ROの記録が中空設計と表現する貫通穴を公表しています。RO80 KV105 StandardとRI80 V2.0 KV75はトルクが最も近いペアで、ピークトルク4 N·mと4.1 N·mであり、二つの構造の最も明快な比較になります。
Qダイレクトドライブの車輪用モーターは連続でどれだけのトルクを保持できますか。
現在この用途に分類されている9機種のダイレクトドライブキットを通じて、定格トルクは0.2 N·mから4 N·mにわたります。この値は勾配と満載巡航に照らして比較すべきものであり、巻線が熱限界内で保持できる値です。接地点でのトルクは定格トルクを車輪半径で割ったもので、125 mm車輪で0.58 N·mは9.3 Nの推力を生み、200 mm車輪では同じモーターが5.8 Nを生みます。したがって車輪径は前提とするのではなく計算に入れるべきものです。
Qギアードの車輪用アクチュエータが適切な答えになるのはどのような場合ですか。
デューティが、ダイレクトドライブの巻線が連続で保持できる以上のタイヤでのトルクを必要とする場合、または車輪がユニット自身の出力段で機械を支えなければならない場合です。ここにある二つのギアードモジュールは、6:1で定格3 N·mとピーク9 N·m、9:1で定格18 N·mとピーク53 N·mを、定格ラジアル荷重18 kgと50 kgとともに公表しています。トレードオフは同じ記録に見えます。9:1ユニットの定格回転数は109 rpmで、125 mm車輪では走行速度を約0.71 m/sに制限するため、トルクの利点を取る前に巡航速度を確認しなければなりません。
Qなぜ一つのモーターが三つの速度値を公表するのですか。
それが、三つの電気的動作点で公表された一つの機械的仕様だからです。4件のインナーロータの記録は定格電圧24/36/48 Vを挙げ、各レベルについて無負荷回転数と定格回転数を示す一方、定格トルク、ピークトルク、定格電流は三つを通じて同じままです。無負荷回転数の列はバスに正確に比例し、36 Vの値は24 Vの1.5倍、48 Vの値はその2倍であり、定格回転数の列は36 Vで1.53倍から1.71倍、48 Vで2.06倍から2.39倍に上昇します。間違った列から車輪速度を読むこと、あるいは単一の値がどのバスレベルに属するかを忘れることが、車輪駆動を誤った数値に照らしてサイジングする最も一般的な方法です。
Q車輪駆動はピークトルクと定格トルクのどちらでサイジングすべきですか。
どちらでも、異なる事象に対してです。定格トルクは連続値であり、スロープ、満載巡航、長いデューティがその内側に収まらなければならないものです。ピークトルクは短時間の余裕であり、段差と発進時のサージがそれを消費します。その窓自体——ピークトルクをどれだけ長く、どの周囲温度で、どの取り付け条件で保持できるか——は、製品記録ではなくメーカーのドキュメントにあり、車輪ハウジングの内側に埋もれた車輪駆動では、取り付け条件は通常、機械の中で最も不利なものです。
公式リソース
CubeMarsは、仕様パネル、技術図面、制御ドキュメントを備えた各ユニットの公式製品ページを公開しており、それらのページはここに引用したすべての数値についての真実の情報源であり続ける。例えば RI50 KV100の製品ページ、RO100 KV55 Standardの製品ページ、AKA10-9 KV60の製品ページ である。上の表のトルク、電流、速度、質量、外形、穴、減速比、バックラッシ、ラジアル荷重の数値は、それらのページが公表する値であり、車輪設計が依存するデューティ窓、熱の前提、ベアリング寿命は、仕様パネルから推定できる数値ではなくメーカーへの問いである。
次のステップ
読むのではなく候補を絞り込むには、プラットフォーム上の三つのツールが順に作業を行う。フレームレストルクモーター カテゴリ全体を探索して9機種のダイレクトドライブキットとその仕様を並べて確認し、製品選定 でトルク、電圧、質量によって絞り込み、候補を 製品比較 に並べる。車輪が自前の出力段で機械を支えなければならない場合、ロボット用アクチュエータ カテゴリがギアードモジュールと一体型ファミリーの残りを収めている。
さらに二つの記事が、車輪駆動では解決しないこの主題の部分を扱う。フレームレストルクモーター:エントリーから高性能帯まで12機種を比較 はフレームレスファミリー全体を帯ごとに整理し、駆動アーキテクチャは固まっているがサイズが固まっていない場合の適切な伴侶である。四足歩行ロボット向けBLDCモーターの選び方:トルク、速度、熱制限 は、転がりと歩行の両方を行う機械のために、同じデューティの脚側の端を扱う。
要点をまとめると、まず車輪径と巡航速度を確定する。それらがモーター速度を走行速度に変え、ギアードの経路がそもそもそれに届く速度を持つかを明らかにするからである。次に連続運転と最悪ケースの段差を確定する。定格トルクとピークトルクは異なる事象に答えるからである。最後にバスと電流の予算を確定する。バスはパックから導かれ、電流の予算は駆動するすべての車輪にわたる合計だからである。そのうえでラジアル荷重に照らしてアーキテクチャを決める。それは、ダイレクトドライブキットが機械に委ね、ギアードモジュールが定格として公表する数値である。







