
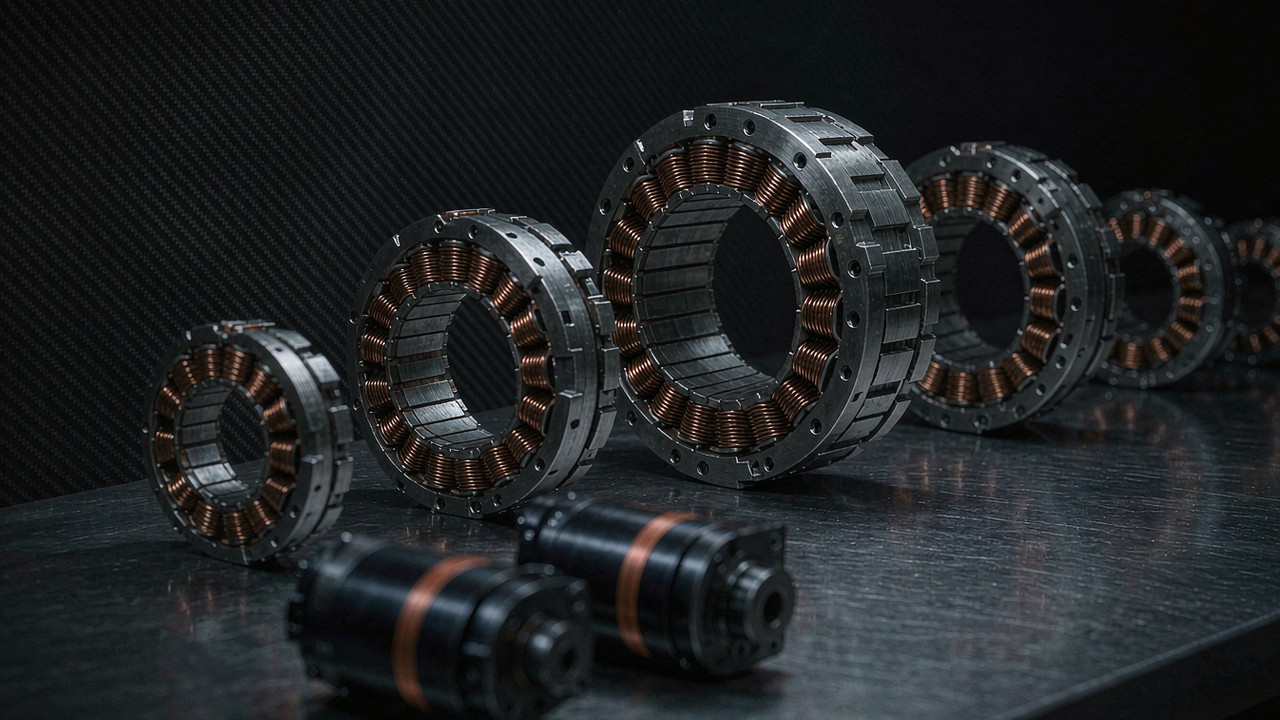
Un robot con ruedas no necesita un reductor para obtener par en el neumático: necesita una estructura capaz de soportar el robot. Cada unidad de accionamiento directo agrupada actualmente en la aplicación Robot con ruedas se entrega como un estator y un rotor desnudos, sin carcasa y sin rodamientos propios, así que el peso de la máquina que llega al cubo en forma de carga radial tiene que soportarlo algo que aporta quien construye. Los dos módulos con reducción del mismo grupo publican en cambio una cifra de carga radial nominal —18 kg en el AKA60-6 KV80 y 50 kg en el AKA10-9 KV60—, y su fabricante describe ambos como concebidos para robots con ruedas y AGV, con el mayor especificado para resistir impactos laterales y radiales en plataformas con ruedas. Esa división, entre un motor desnudo cuyo camino de carga es la máquina y una unidad con reducción cuyo camino de carga es su propia etapa de salida, organiza todo lo que sigue: el par en el punto de contacto, la velocidad a la que gira de verdad la rueda, la corriente que cuatro ruedas toman de un solo paquete y el número de piezas que hay que diseñar y pagar.
Respuesta rápida
Once motores BLDC para servicio de robot con ruedas están agrupados actualmente en esta aplicación, y se dividen en dos arquitecturas y no en una buena y una mala. Nueve son conjuntos de accionamiento directo sin carcasa —cinco unidades outrunner RO de 60 g a 710 g y cuatro unidades inrunner RI de 155.9 g a 500 g— que llevan su par directamente a la rueda sin etapa intermedia, sin juego y sin pérdida por reducción, y que dejan los rodamientos del cubo, el eje y el camino de carga radial por completo al diseño de la máquina. Dos son módulos integrados con reducción, el AKA60-6 KV80 a 6:1 y el AKA10-9 KV60 a 9:1, que cambian una etapa de reducción y una pequeña cifra de juego por un par publicado en la salida y una carga radial nominal publicada. A lo largo de los once, el par nominal abarca de 0.2 N·m a 18 N·m, el par máximo alcanza 53 N·m y la masa abarca de 60 g a 1.06 kg, todo según lo publicado por el fabricante.
De ahí se siguen tres consecuencias, y son la razón de que la elección no se haga por el KV. Primera: en una rueda de accionamiento directo el motor gira muy por debajo de su velocidad nominal en un crucero normal, así que el techo eléctrico de velocidad no es lo que decide la elección; el par continuo frente al peor escalón del servicio sí lo es. Segunda: en una rueda con reducción ocurre lo contrario, la velocidad de salida es la cifra que puede convertirse en la restricción determinante, porque la reducción que compra par también divide la velocidad. Tercera: la carga radial que aplica una rueda es una carga que los conjuntos de accionamiento directo no soportan por sí mismos, así que la decisión se reparte entre el motor y la estructura del cubo en lugar de quedar resuelta por el motor solo. Las secciones siguientes recorren cada una de ellas por turno y luego disponen los once como una sola tabla de especificaciones y la leen por disposición de accionamiento.
Qué le pide un robot con ruedas a un motor BLDC
Un robot móvil con ruedas es una máquina de servicio continuo con una carga interrumpida. La distinción importa porque las dos cifras que más se citan de un panel de especificaciones —el par máximo y la velocidad sin carga— son las dos que un accionamiento de rueda usa menos a lo largo de su vida. Una articulación de pierna dispara su par máximo durante una fracción de segundo en el aterrizaje; un accionamiento de rueda pide algo cercano a su capacidad continua cada vez que la plataforma sube una rampa a plena carga, y lo hace mientras el motor está dentro de una rueda que no puede ventilarse como una articulación en un bastidor abierto.
La rueda es el camino de carga: la carga radial llega al cubo
En una articulación, la salida del motor es un par y la reacción la soporta la estructura que la rodea. En una rueda, ese mismo par llega junto con un término que no aparece en una articulación: el peso de la máquina, transferido a través del punto de contacto y del eje como una carga radial sobre aquello que soporta la rueda. Un conjunto sin carcasa no tiene rodamientos, así que en la vía de accionamiento directo esa carga llega a un cubo que ha diseñado quien construye, y las propias notas de producto del fabricante señalan lo mismo sobre la familia: se suministran como componentes de rotor y estator separados, que es lo que permite adaptar la estructura de soporte, las bridas y la disposición de rodamientos a la máquina. La vía con reducción publica la cifra en su lugar. El AKA60-6 KV80 está especificado para 18 kg de carga radial y el AKA10-9 KV60 para 50 kg, este último descrito como un rediseño estructural que eleva la capacidad de carga radial alrededor de un 120 por ciento respecto al AK10-9 con el mismo par, y como optimizado para los impactos laterales y radiales que genera una plataforma con ruedas.
Primero el servicio continuo, el pico al final
El par nominal es la cifra que puede mantenerse dentro de los límites térmicos del bobinado, y en un robot con ruedas es la cifra de trabajo. El par máximo es una reserva de ventana corta, y la ventana en sí, junto con las suposiciones de ambiente y montaje que hay detrás de ella, están en la documentación del fabricante y no en la ficha de producto. Leer los once solo por el par nominal da un intervalo de 0.2 N·m en el RO40 KV140 Lite a 18 N·m en el AKA10-9 KV60, un factor de noventa, que recuerda que esta aplicación cubre todo, desde una rueda de 60 g a escala de patinete hasta una plataforma industrial de 50 kg de carga radial.
Bordillos, rampas e inversiones
Un bordillo es un evento de par y una rampa es un evento de servicio, y no deben dimensionarse con la misma cifra. Subir una rampa añade un término de gravedad que permanece en el motor mientras dura la subida, que es un problema de servicio continuo y corresponde al par nominal. Un bordillo llega como un obstáculo breve y se acerca más a un evento de pico, acotado por cuánto tiempo se queda la rueda bloqueada contra él. Las inversiones importan por otra razón: en una base de tracción diferencial, un giro se produce accionando los dos lados uno contra otro, así que los motores pasan parte de la maniobra absorbiendo energía en lugar de entregarla, y esa energía devuelta tiene que ir a algún sitio en la electrónica de accionamiento.
Cuatro ruedas toman de un solo paquete
El presupuesto de corriente es una suma y no una cifra única. Cuatro ruedas idénticas a 4 A de corriente nominal cada una toman 16 A de forma continua antes de cualquier margen para la punta de corriente que toma la plataforma al arrancar o cuando una rueda pierde tracción, y el AKA60-6 KV80 publica exactamente 4 A en nominal mientras que la mayor unidad de accionamiento directo del grupo, el RO100 KV55, publica 20 A. Seleccionar solo por par y descubrir la aritmética después es la forma habitual de que un paquete acabe corto.
Accionamiento directo sin carcasa o actuador de rueda con reducción
La pregunta de arquitectura va antes que la de especificación, porque decide qué cifras significan algo para un motor de accionamiento de rueda. Una rueda de accionamiento directo es un motor cuyo rotor gira a la velocidad de la rueda. Una rueda con reducción es un motor cuyo rotor gira a la velocidad de la rueda multiplicada por la relación de reducción, con una etapa de engranajes en medio. Ambas existen en esta aplicación, y los once se reparten nueve a dos a favor del accionamiento directo.
Accionamiento directo: la velocidad de la rueda es la velocidad del motor
Nueve de los once —los cinco outrunners RO y los cuatro inrunners RI— son conjuntos sin carcasa. En una rueda de accionamiento directo la velocidad de salida es la velocidad del motor, así que las cifras de velocidad publicadas pueden leerse frente a la velocidad de avance sin ningún término de reducción, y no hay etapa de engranajes que aporte juego, ni eficiencia de reducción que perder, ni inercia rotatoria adicional entre el rotor y el neumático. En cambio, el par disponible en el punto de contacto es exactamente el par que puede producir el motor, y el motor tiene que ser capaz de sostener todo el servicio de la rueda de forma continua. La mayor unidad de accionamiento directo de aquí, el RO100 KV55 Standard, publica 4 N·m nominales y 12 N·m de pico con 710 g.
Con reducción: par en el neumático y una etapa que hay que tener en cuenta
Los dos módulos AKA son la opción con reducción y las únicas unidades del grupo con una relación de reducción publicada, una cifra de juego publicada y una carga radial nominal publicada. El AKA60-6 KV80 publica una etapa de 6:1, 3 N·m nominales y 9 N·m de pico en la salida, 460 g y 18 kg de carga radial. El AKA10-9 KV60 publica una etapa de 9:1, 18 N·m nominales y 53 N·m de pico, 1.06 kg, 0.15° de juego y 50 kg de carga radial, con un único encoder magnético de 16 bits en la salida. Lo que la etapa compra es par en el neumático a partir de un motor más ligero; lo que cuesta es una división de la velocidad, una cifra de juego y la obligación de leer cada valor de velocidad del lado de salida del reductor y no del lado del motor.
Lo que no incluye un conjunto sin carcasa
Un conjunto sin carcasa es un estator y un rotor. No tiene carcasa, ni rodamientos, ni eje, ni encoder salvo que se especifique uno, y las notas del fabricante para la familia RO añaden que el eje hueco está pensado para el paso de cables y para el acoplamiento directo a ejes de salida o a un reductor. Ese es el compromiso en una frase: el conjunto es más ligero y mecánicamente más libre que cualquier cosa con carcasa, y a cambio la disposición de rodamientos, la carcasa y el camino de carga radial pasan a formar parte del diseño de la máquina. Los inrunners RI publican el taladro alrededor del cual se construye esa disposición —22 mm en el RI50 KV100, 30 mm en el RI60 KV120, 40.5 mm en el RI80 V2.0 KV75 y 45 mm en el RI100 KV105—, que es el espacio disponible para un eje pasante o un paso de cables, no una especificación de rodamientos.
El juego pertenece al eje de dirección, no al eje de accionamiento
Una rueda que acciona y no dirige no tiene uso para una cifra de juego en el camino de accionamiento, porque la rueda apoya en el suelo y el suelo no es complaciente en la dirección de avance. Es distinto en un módulo de dirección orientable, donde una unidad con reducción mantiene el ángulo de la rueda: allí el juego aparece como una pérdida de movimiento en el rumbo antes de que responda el neumático, y merece leerse como una especificación. En las ruedas solo accionadas que componen la mayor parte de esta aplicación, las dos cifras que importan son el par de salida y la carga radial nominal, y el AKA10-9 KV60 publica 0.15° de juego junto a ellas para los módulos que sí dirigen.
Leer el par, la velocidad y la corriente de la rueda a partir del registro publicado
Cada cifra de la tabla que sigue es el valor que el fabricante publica para ese modelo, y las lecturas de esta sección son aritmética hecha sobre esas cifras con el diámetro de rueda indicado cada vez. El propósito es mostrar cuál de las columnas publicadas decide de verdad un accionamiento de rueda, porque dos de ellas resultan importar mucho menos de lo que su protagonismo en el panel de especificaciones sugiere.
Del par en el rotor al empuje en el punto de contacto
El par se convierte en empuje al dividirlo por el radio de la rueda. Una cifra de 0.58 N·m nominales —la del RI50 KV100— accionando una rueda de 125 mm y 0.0625 m de radio produce 9.3 N de empuje en el punto de contacto, y cuatro ruedas así producen 37 N en conjunto. La misma aritmética aplicada a una rueda de 200 mm y 0.1 m de radio convierte esos 0.58 N·m en 5.8 N por rueda, una caída del 37 por ciento para el mismo motor, porque una rueda más grande es una palanca más larga contra el motor. Todo el cálculo se apoya en dos columnas publicadas, el par nominal y un diámetro de rueda indicado, y en nada más.
De la velocidad publicada a la velocidad de avance
La velocidad de avance se deduce de la misma rueda por la circunferencia: la velocidad en metros por segundo es igual a la circunferencia de la rueda en metros multiplicada por las revoluciones por segundo, o pi por el diámetro por las rpm dividido por sesenta. A un diámetro de 125 mm, una velocidad de crucero de 2 m/s necesita 306 rpm en la rueda; a 200 mm el mismo crucero necesita 191 rpm. Esas dos cifras son la referencia frente a la que deben leerse las columnas de velocidad publicadas, y leerlas así produce la observación más útil de esta aplicación. Las unidades de accionamiento directo publican velocidades nominales entre 2000 rpm y 4200 rpm en sus niveles de bus publicados, que es entre seis y catorce veces las 306 rpm que un crucero de 2 m/s exige de verdad en una rueda de 125 mm. El AKA60-6 KV80 con reducción publica 400 rpm a 48 V, o 1.3 veces el requisito, y el AKA10-9 KV60 publica 109 rpm, que está por debajo, así que a un diámetro de rueda de 125 mm la velocidad nominal de ese módulo limita la velocidad de avance a unos 0.71 m/s y solo llega a 1.14 m/s si la rueda crece a 200 mm.
La corriente nominal es la cifra que decide el servicio
La corriente es lo que calienta el bobinado, y el bobinado es la superficie por la que tiene que salir el calor. En un robot con ruedas los motores están cerca del suelo, a menudo dentro de una rueda o de una carcasa que quien diseña la máquina ha construido para dar rigidez y no para el flujo de aire, así que el camino térmico suele ser peor que el de una articulación al aire libre. La corriente nominal merece por tanto leerse como un límite de servicio y no como un detalle eléctrico: el RO100 KV55 Standard publica 20 A frente a los 2.85 A del RO40 KV140 Lite, un factor de siete que es una afirmación sobre cuánto calor se espera que disipe cada bobinado y durante cuánto tiempo.
Una triple columna de tensión en un solo registro
Cuatro de los once —todo el grupo inrunner RI— publican sus valores de velocidad y corriente a 24 V, 36 V y 48 V en el mismo registro, sobre el mismo bobinado. Eso no es una comodidad de marketing; es una especificación mecánica con tres puntos de funcionamiento eléctrico, y para los motores BLDC en servicio de robot con ruedas es lo que permite diseñar una plataforma en torno al paquete que ya existe en lugar de en torno a una tensión elegida para adaptarse al motor. La tabla siguiente dispone esas tres columnas una al lado de otra.
| Modelo | Tensión nominal | Velocidad sin carga (24 V) | Velocidad sin carga (36 V) | Velocidad sin carga (48 V) | Velocidad nominal (24 V) | Velocidad nominal (36 V) | Velocidad nominal (48 V) | Par nominal |
|---|---|---|---|---|---|---|---|---|
| RI60 KV120 | 24/36/48 V | 2532 rpm | 3798 rpm | 5064 rpm | 1440 rpm | 2320 rpm | 3190 rpm | 0.57 Nm |
| RI50 KV100 | 24/36/48 V | 2004 rpm | 3006 rpm | 4008 rpm | 1090 rpm | 1860 rpm | 2600 rpm | 0.58 Nm |
| RI80 V2.0 KV75 | 24/36/48 V | 1480 rpm | 2220 rpm | 2960 rpm | 1135 rpm | 1785 rpm | 2430 rpm | 1.45 Nm |
| RI100 KV105 | 24/36/48 V | 2184 rpm | 3276 rpm | 4368 rpm | 1370 rpm | 2100 rpm | 2825 rpm | 1.76 Nm |
Tensión nominal, velocidad sin carga en cada nivel de bus publicado, velocidad nominal en cada nivel de bus publicado y par nominal, según lo publicado por el fabricante para los cuatro modelos inrunner agrupados actualmente en la aplicación Robot con ruedas. La velocidad nominal es la cifra del lado de salida con par nominal; la velocidad sin carga es el techo en ese nivel de bus. En cada registro las tres columnas comparten un par nominal, un par máximo y una corriente nominal, que es lo que las convierte en tres puntos de funcionamiento eléctrico sobre una sola especificación mecánica. Las columnas de velocidad sin carga escalan exactamente con el nivel de bus, con la cifra de 36 V igual a 1.5 veces la de 24 V y la de 48 V al doble en cada fila; las columnas de velocidad nominal suben algo más deprisa, entre 1.53 y 1.71 veces a 36 V y entre 2.06 y 2.39 veces a 48 V, las cuatro relaciones obtenidas dividiendo cada columna publicada por la columna de 24 V de la misma fila y el mismo modelo. La velocidad de la rueda y la velocidad de avance no se tabulan: convertir unas rpm publicadas en una velocidad de avance exige un diámetro de rueda indicado, y ese cálculo aparece en el texto y no en la tabla.
Leídas por parejas, el intercambio es exacto. Subir el bus de 24 V a 48 V duplica exactamente la velocidad sin carga y eleva la velocidad nominal entre 2.06 y 2.39 veces, y deja intactos el par nominal, el par máximo y la corriente nominal, porque el par lo fija la corriente del bobinado y el bobinado conduce la misma corriente para el mismo par en cualquiera de los dos niveles de bus. Lo que el bus más alto añade es el margen para alcanzar en absoluto la parte alta de la columna de velocidad, donde la fuerza contraelectromotriz limitaría de otro modo cuánta corriente puede entregar el accionamiento. Lo que no añade es par continuo, y el par continuo es lo que un robot con ruedas pasa su vida usando.
Motores BLDC para robot con ruedas: matriz de comparación de especificaciones
Los once modelos agrupados actualmente en la aplicación Robot con ruedas se disponen a continuación como un solo conjunto de especificaciones, ordenados por par nominal publicado para que el salto de la unidad de rueda más pequeña a la portante sea visible en la propia columna. Cada cifra es el valor que el fabricante publica para ese modelo y que esta plataforma conserva en su ficha de producto. La tensión nominal se muestra tal como se publica, así que un registro de triple tensión aparece con los tres niveles.
| Modelo | Tensión nominal | Par nominal | Par máximo | Corriente nominal | Velocidad nominal | Peso | Envolvente |
|---|---|---|---|---|---|---|---|
| RO40 KV140 Lite | 24 V | 0.2 Nm | 0.6 Nm | 2.85 A | 2450 rpm | 60 g | Ø46.3 × 13 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 3.4 A | 2100 rpm | 105 g | Ø61.7 × 14.5 mm |
| RI60 KV120 | 24/36/48 V | 0.57 Nm | 1.63 Nm | 5.6 A | 1440/2320/3190 rpm | 155.9 g | Ø60 × 23 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 4.8 A | 1090/1860/2600 rpm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 8.5 A | 4200 rpm | 248 g | Ø73.8 × 23 mm |
| RO80 KV105 Standard | 48 V | 1.3 Nm | 4 Nm | 15 A | 3600 rpm | 352 g | Ø92.6 × 26.4 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 9.4 A | 1135/1785/2430 rpm | 411 g | Ø85 × 27 mm |
| RI100 KV105 | 24/36/48 V | 1.76 Nm | 4.95 Nm | 13.6 A | 1370/2100/2825 rpm | 500 g | Ø104 × 26 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 4 A | 200/400 rpm | 460 g | Ø80 × 51.2 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 20 A | 2000 rpm | 710 g | Ø113.5 × 36.2 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 10.6 A | 109 rpm | 1060 g | Ø100 × 70 mm |
Tensión nominal, par nominal, par máximo, corriente nominal, velocidad nominal, masa y envolvente según lo publicado por el fabricante, para los modelos agrupados actualmente en la aplicación Robot con ruedas, ordenados por par nominal. El par nominal es la cifra continua dentro de los límites térmicos del bobinado; el par máximo es una cifra de ventana corta, y la ventana, la suposición de ambiente y la condición de montaje que hay detrás de cualquiera de las dos cifras de par están en la documentación del fabricante y no en el registro. Una sola cifra de tensión significa un modelo de un solo bus; una cifra doble o triple significa que el modelo se publica en cada uno de esos niveles de bus, con las cifras de velocidad correspondientes publicadas por separado para cada uno, en el orden ascendente de la columna de tensión. La velocidad nominal es la cifra del lado de salida con par nominal, así que en los dos módulos con reducción la cifra ya está dividida por la relación de reducción. La envolvente se da como diámetro exterior por longitud de cuerpo y excluye el voladizo del eje, el cable y el conector; en los conjuntos sin carcasa es el conjunto de estator y rotor, y en los módulos con reducción es la unidad completa, incluida su propia disposición de rodamientos. No aparece ninguna columna de relación de reducción: nueve de los once registros no llevan ninguna etapa de reducción, y las relaciones de los dos que sí la llevan se exponen en el texto.
Dos lecturas destacan una vez que los once están en una misma página. La primera es que la columna del par y la columna de la masa no son paralelas. El RO100 KV55 Standard publica 4 N·m nominales desde 710 g, mientras que el AKA60-6 KV80 publica 3 N·m nominales desde 460 g, y el AKA10-9 KV60 alcanza 18 N·m desde 1.06 kg. Los módulos con reducción hacen con una etapa lo que las unidades de accionamiento directo hacen con cobre e imanes, y el precio de eso es la columna de velocidad, que cae de cuatro cifras en las unidades de accionamiento directo a 400 rpm y después a 109 rpm.
La segunda es que la corriente nominal tampoco sigue al par nominal. El AKA10-9 KV60 sostiene 18 N·m con 10.6 A, porque la etapa de reducción convierte el par del motor en par de salida sin aumentar la corriente del motor de forma proporcional, mientras que el RO100 KV55 Standard necesita 20 A para 4 N·m. Leída como un límite de servicio, esa diferencia vale para una plataforma alimentada por batería más de lo que sugieren las cifras de par por sí solas: una rueda con reducción convierte la corriente del paquete en par de rueda con más eficiencia, a cambio de una cifra de juego y de un techo de velocidad que hay que comprobar frente a la velocidad de crucero prevista.
Leer los once por disposición de accionamiento
La tabla ordena por par, que es el orden correcto para una decisión de selección y el orden equivocado para entender qué contiene el grupo. Leídos por construcción en su lugar, los once caen en cuatro bloques: dos conjuntos outrunner de 24 V, tres conjuntos outrunner de 48 V, cuatro inrunners y los dos módulos con reducción.
La pareja Lite de 24 V: RO40 KV140 y RO50 KV108
Los dos outrunners Lite son las unidades más pequeñas y ligeras del grupo y las únicas especificadas a un solo bus de 24 V. El RO40 KV140 Lite publica 0.2 N·m nominales y 0.6 N·m de pico desde 60 g en una envolvente de Ø46.3 × 13 mm, y el RO50 KV108 Lite publica 0.3 N·m nominales y 0.9 N·m de pico desde 105 g a Ø61.7 × 14.5 mm. Ambos se suministran sin sensores Hall como parte de la especificación Lite, y ambos llevan un eje hueco pensado para el paso de cables y no para un eje portante. Una rueda construida en torno a cualquiera de ellos cierra su bucle de servo sobre un encoder que aporta la máquina y no sobre una detección dentro del motor, que es la consecuencia mecánica de la especificación Lite y no una limitación del bobinado.
El trío Standard de 48 V: RO60 KV115, RO80 KV105 y RO100 KV55
Los tres outrunners Standard pasan a un solo bus de 48 V y añaden sensores Hall y de temperatura como parte de la especificación. El RO60 KV115 Standard publica 0.8 N·m nominales y 2.4 N·m de pico desde 248 g, el RO80 KV105 Standard 1.3 N·m nominales y 4 N·m de pico desde 352 g, y el RO100 KV55 Standard 4 N·m nominales y 12 N·m de pico desde 710 g a Ø113.5 mm. Leídos por el trío, la masa sube 2.9 veces mientras el par nominal sube 5 veces, así que las unidades mayores no son versiones simplemente escaladas de las menores. El RO100 KV55 Standard publica además la corriente nominal más alta del grupo, 20 A, que es la cifra que importa cuando cuatro ruedas se accionan desde un solo paquete.
Los cuatro inrunners: RI50 KV100, RI60 KV120, RI80 V2.0 KV75 y RI100 KV105
El grupo RI está construido al revés: los imanes van por dentro y el bobinado los rodea, así que el rotor es el elemento interno y el conjunto lleva un taladro pasante en lugar de un eje hueco. Ese taladro se publica en los cuatro registros y es la envolvente de diseño para un eje pasante o un paso de cables —22 mm en el RI50 KV100, 30 mm en el RI60 KV120, 40.5 mm en el RI80 V2.0 KV75 y 45 mm en el RI100 KV105—, que es el espacio disponible para un eje pasante o un paso de cables, no una especificación de rodamientos.
Los dos actuadores de rueda con reducción: AKA60-6 KV80 y AKA10-9 KV60
En este grupo, los dos módulos AKA son aquellos cuyos registros publicados nombran robots con ruedas en su fila de aplicación. Ambos registros listan AGV y robot con ruedas como la aplicación declarada, mientras que el trío RO Standard nombra un brazo de robot colaborativo, los cuatro inrunners nombran un brazo de robot colaborativo o un exoesqueleto, y la pareja Lite no publica ninguna fila de aplicación. El AKA60-6 KV80 ofrece una etapa de 6:1, 3 N·m nominales y 9 N·m de pico, 4 A de corriente nominal, 460 g y una carga radial nominal de 18 kg, con el fabricante afirmando que el camino de carga reforzado eleva la capacidad radial alrededor de un 52 por ciento respecto al AK60-6 con un par similar. El AKA10-9 KV60 ofrece 9:1, 18 N·m nominales y 53 N·m de pico, 10.6 A de corriente nominal, 1.06 kg, 50 kg de carga radial, 0.15° de juego y un encoder magnético de 16 bits en la salida. El registro de 9:1 es también aquel cuya velocidad nominal, 109 rpm, tiene que comprobarse frente a la velocidad de crucero prevista antes de considerar cualquier otra cosa sobre él.
Outrunner o inrunner con el mismo par
Donde dos unidades del grupo publican un par comparable, la elección entre ellas es mecánica y no eléctrica. El RO80 KV105 Standard y el RI80 V2.0 KV75 publican 4 N·m y 4.1 N·m de par máximo respectivamente, desde 352 g y 411 g, a Ø92.6 × 26.4 mm y Ø85 × 27 mm. El outrunner es más ligero y algo más ancho; el inrunner es más estrecho de diámetro, 59 g más pesado, y ofrece un taladro pasante de 40.5 mm además de un bus de 24/36/48 V en lugar de una sola especificación de 48 V. Ninguna de las dos diferencias es una diferencia de rendimiento, y ambas se resuelven por lo que puede aceptar la estructura de la rueda: un outrunner necesita espacio radial libre alrededor de su miembro exterior giratorio, un inrunner necesita espacio de taladro y un eje que lo atraviese. El tratamiento más amplio de la familia sin carcasa en su conjunto se expone en Motores de par sin carcasa: 12 modelos comparados, de la entrada al alto rendimiento.
Montaje, rodamientos y el camino de carga radial
Esta es la parte del diseño de un robot con ruedas que ninguna especificación de motor resuelve, y es la razón de que la vía de accionamiento directo cueste tiempo de ingeniería y no dinero. Es también donde se separa finalmente cualquier lista corta de candidatos de motores BLDC para robot con ruedas, porque en esta cuestión las cifras publicadas acotan el problema en lugar de responderlo. Las cifras sí lo acotan de forma útil, eso sí: donde un registro lleva una carga radial nominal, esa carga se soporta dentro de la unidad, y donde no la lleva, la carga la soporta la máquina.
Qué soporta el peso del robot
En los dos módulos con reducción la respuesta está declarada. El AKA60-6 KV80 está especificado para 18 kg de carga radial y el AKA10-9 KV60 para 50 kg, y el fabricante describe el mayor como un rediseño estructural construido para soportar impactos laterales y radiales en plataformas con ruedas. Esas dos cifras son la respuesta publicada a la pregunta que todo robot con ruedas plantea, y son aquello contra lo que se dimensiona una disposición de rodamientos dentro del módulo. En los nueve conjuntos sin carcasa no aparece ninguna cifra equivalente, porque no hay ninguna disposición de rodamientos que dimensionar: las notas del fabricante para la familia describen los conjuntos como componentes de estator y rotor separados, suministrados para que la estructura de soporte, la brida y la disposición de rodamientos puedan diseñarse en torno a la máquina.
El taladro es una decisión de paso de cables
Las cifras de taladro publicadas merecen leerse como restricciones de diseño y no como características. Un taladro pasante de 45 mm en el RI100 KV105 es suficiente para que un mazo de cables o un eje fijo pase por el centro de la rueda, que es lo que permite construir un accionamiento de rueda sin una conexión de cables giratoria. Un taladro de 22 mm en el RI50 KV100 es suficiente para un paso de cables pero no para un eje estructural a la misma escala. Los outrunners RO publican su taladro como un diseño hueco pensado para el mismo fin, y el RO40 y el RO50 lo llevan en una longitud de cuerpo de 13 mm y 14.5 mm respectivamente, que es el espacio disponible en las ruedas más pequeñas del grupo.
Qué resuelve la documentación publicada y qué no
Lo que se publica, para cada modelo de este grupo, es la especificación eléctrica y mecánica: par nominal y máximo, corriente nominal, velocidad nominal en cada nivel de bus, masa, envolvente y, cuando procede, el taladro, la relación de reducción, el juego y la carga radial nominal. Lo que no se publica en la ficha de producto es la ventana de servicio que hay detrás del par máximo, las suposiciones de ambiente y montaje que hay detrás de las cifras térmicas, la vida de los rodamientos que hay detrás de una carga radial nominal, y la disposición de sellado en un entorno húmedo o con polvo. Esos cuatro puntos están en la hoja de datos y el plano técnico del fabricante, y en una plataforma con ruedas que opera en exteriores merecen resolverse antes de congelar la especificación y no después.
Seleccionar motores BLDC para robot con ruedas: una secuencia de dimensionamiento
El orden de abajo es el orden en el que hay que resolver las cifras de esta aplicación, porque cada paso elimina candidatos que el paso siguiente no puede recuperar.
- Fijar el diámetro de rueda y la velocidad de crucero. Estas dos cifras producen las rpm de rueda que necesita el servicio —a 125 mm, 306 rpm para 2 m/s— y esa única cifra separa de inmediato los candidatos de motor de accionamiento de rueda con accionamiento directo, que tienen velocidad de sobra, de los candidatos con reducción, cuya velocidad nominal puede ser la restricción determinante.
- Fijar el servicio continuo y el peor bordillo. El par continuo frente a la rampa y al crucero con carga decide qué columna de par nominal es aceptable; el bordillo decide cuánto par máximo tiene que estar disponible, y durante cuánto tiempo, frente a la ventana de pico declarada por el fabricante.
- Fijar el bus y el presupuesto de corriente. El bus se deriva del paquete que ya existe, y los cuatro registros inrunner publican tres niveles de bus sobre un mismo bobinado exactamente por eso. El presupuesto de corriente es la suma de corriente nominal de todas las ruedas accionadas, y es la cifra que decide el paquete, el cableado y la electrónica de accionamiento.
Solo después de esos tres pasos se resuelve la cuestión de arquitectura, y se resuelve frente a la carga radial y no frente al par: donde la rueda tiene que soportar la máquina a través de su propia etapa de salida, los dos módulos con reducción son el grupo que publica una especificación para ello; donde la máquina va a soportar la rueda a través de un cubo que controla el equipo de diseño, los nueve conjuntos sin carcasa son el grupo que deja margen para hacerlo. El módulo integrado como categoría se trata con más profundidad en Actuadores robóticos: elección del actuador integrado para articulaciones.
Dónde se usan los motores de accionamiento de rueda
Las páginas de aplicación de esta plataforma agrupan las máquinas por lo que hacen y no por lo que contienen, y el servicio de robot con ruedas aparece bajo varias de ellas. Las distinciones siguientes son sobre la disposición de accionamiento, no sobre el tamaño.
AMR de tracción diferencial y robots de servicio en interiores
Una base diferencial de dos ruedas con ruedas locas es el robot con ruedas más simple y aquel en el que los conjuntos de accionamiento directo son la respuesta más a menudo, porque la rueda es pequeña, el servicio es suelo liso y la carga radial es ligera. La pareja Lite de 24 V se sitúa en la parte baja de ese rango y el trío Standard de 48 V por encima. La aplicación AGV cubre la misma arquitectura de accionamiento donde el servicio es industrial y continuo.
Plataformas con ruedas de exterior y de campo
Las plataformas de exterior añaden bordillos, pendientes, polvo y vibración, y eso cambia la especificación en dos direcciones a la vez: el par continuo sube con la carga útil y la pendiente, y el camino de carga radial importa más porque los impactos son mayores. Aquí es donde una carga radial nominal publicada vale más que una cifra de par, y donde los módulos con reducción y las unidades de accionamiento directo mayores son la lista corta natural.
Bases de dirección orientable y omnidireccionales
Un módulo de dirección orientable separa las dos funciones que cumple una rueda: un motor acciona la rueda y otro la dirige. La dirección devuelve el juego a la especificación, porque aparece como pérdida de movimiento en el rumbo, y también divide el servicio, de modo que el motor de accionamiento y el motor de dirección pueden especificarse por separado en lugar de sobredimensionar una sola unidad para ambos.
Máquinas híbridas con ruedas y patas
Las máquinas híbridas que ruedan sobre ruedas y salvan obstáculos a pasos ponen el accionamiento de rueda y la articulación de pierna en el mismo vehículo, y el servicio de la rueda allí es inusual: largos periodos de par bajo mientras rueda, salpicados de transitorios de carga cuando la máquina da un paso. Eso favorece una unidad con una brecha amplia entre el par nominal y el máximo por encima de una optimizada para cualquiera de los extremos, y el extremo con ruedas de ese servicio es el tema de esta página, mientras que el extremo con patas se trata en Cómo elegir un motor BLDC para un robot cuadrúpedo: par, velocidad y límites térmicos y en la aplicación Robot cuadrúpedo.
Preguntas frecuentes
Q¿Se puede usar un motor sin carcasa directamente como motor de rueda?
Sí, a condición de que la máquina aporte lo que el conjunto no lleva. Un conjunto sin carcasa se suministra como un estator y un rotor separados, sin carcasa, sin rodamientos y sin eje, así que el cubo de la rueda, la disposición de rodamientos y el camino de carga radial pasan a formar parte del diseño de la máquina y no del motor. Las notas del fabricante para la familia describen la estructura de soporte, la brida y la disposición de rodamientos como elementos que diseña quien integra, y el eje hueco publicado está pensado para el paso de cables y para el acoplamiento directo a un eje de salida o a un reductor.
Q¿Qué separa a los conjuntos de accionamiento directo RO y RI en un accionamiento de rueda?
La construcción y, con ella, la interfaz mecánica. Las unidades RO son outrunners con el miembro giratorio fuera del bobinado y se publican a un solo bus de 24 V, en la pareja Lite, o a un solo bus de 48 V, en el trío Standard. Las unidades RI son inrunners con el rotor dentro del bobinado, se publican a 24 V, 36 V y 48 V sobre un mismo bobinado, y publican un taladro pasante que los registros RO expresan como un diseño hueco. El RO80 KV105 Standard y el RI80 V2.0 KV75 son la pareja más cercana en par, con 4 N·m y 4.1 N·m de par máximo, lo que los convierte en la comparación más limpia de las dos construcciones.
Q¿Cuánto par puede sostener de forma continua un motor de rueda de accionamiento directo?
A lo largo de los nueve conjuntos de accionamiento directo agrupados actualmente en esta aplicación, el par nominal va de 0.2 N·m a 4 N·m. Esa cifra es la que hay que comparar con la pendiente y el crucero con carga, porque es el valor que el bobinado puede sostener dentro de sus límites térmicos. El par en el punto de contacto es el par nominal dividido por el radio de la rueda: 0.58 N·m en una rueda de 125 mm producen 9.3 N de empuje, y en una rueda de 200 mm el mismo motor produce 5.8 N, así que el diámetro de la rueda entra en el cálculo en lugar de darse por supuesto.
Q¿Cuándo es un actuador de rueda con reducción la respuesta correcta?
Cuando el servicio necesita más par en el neumático del que un bobinado de accionamiento directo puede sostener de forma continua, o cuando la rueda tiene que soportar la máquina a través de la propia etapa de salida de la unidad. Los dos módulos con reducción de aquí publican 3 N·m nominales y 9 N·m de pico a 6:1, y 18 N·m nominales y 53 N·m de pico a 9:1, junto con cargas radiales nominales de 18 kg y 50 kg. El intercambio se ve en los mismos registros: la velocidad nominal de la unidad de 9:1 es 109 rpm, que a una rueda de 125 mm limita la velocidad de avance a unos 0.71 m/s, así que la velocidad de crucero tiene que comprobarse antes de aceptar la ventaja de par.
Q¿Por qué publica un motor tres cifras de velocidad?
Porque es una sola especificación mecánica publicada en tres puntos de funcionamiento eléctrico. Los cuatro registros inrunner listan una tensión nominal de 24/36/48 V y dan una velocidad sin carga y una velocidad nominal para cada nivel, mientras que el par nominal, el par máximo y la corriente nominal se mantienen iguales en los tres. Las columnas de velocidad sin carga escalan exactamente con el bus, con la cifra de 36 V igual a 1.5 veces la de 24 V y la de 48 V al doble, mientras que las columnas de velocidad nominal suben entre 1.53 y 1.71 veces a 36 V y entre 2.06 y 2.39 veces a 48 V. Leer una velocidad de rueda en la columna equivocada, u olvidar a qué nivel de bus pertenece una cifra suelta, es la forma más común de dimensionar un accionamiento de rueda contra la cifra equivocada.
Q¿Debe dimensionarse un accionamiento de rueda por el par máximo o por el par nominal?
Por ambos, para eventos distintos. El par nominal es la cifra continua y es aquello dentro de lo que tienen que caber la rampa, el crucero con carga y el servicio largo. El par máximo es una reserva de ventana corta y es de lo que tiran el bordillo y la punta de arranque. La ventana en sí —cuánto tiempo puede mantenerse el par máximo, a qué temperatura ambiente y en qué condición de montaje— está en la documentación del fabricante y no en la ficha de producto, y en un accionamiento de rueda enterrado dentro de la carcasa de una rueda la condición de montaje suele ser la menos favorable de la máquina.
Recursos oficiales
CubeMars publica una página de producto oficial para cada unidad con su panel de especificaciones, su plano técnico y su documentación de control, y esas páginas siguen siendo la fuente de verdad para cada cifra citada aquí —por ejemplo la página de producto del RI50 KV100, la página de producto del RO100 KV55 Standard y la página de producto del AKA10-9 KV60. Las cifras de par, corriente, velocidad, masa, envolvente, taladro, relación de reducción, juego y carga radial de las tablas anteriores son los valores que publican esas páginas, y una ventana de servicio, una suposición térmica o una vida de rodamientos de la que dependa un diseño de rueda son una pregunta para el fabricante y no una cifra que pueda inferirse del panel de especificaciones.
A dónde ir después
Para preseleccionar y no leer, tres herramientas de la plataforma hacen el trabajo en secuencia. Explorar la categoría completa de Motores par sin carcasa para ver los nueve conjuntos de accionamiento directo y sus especificaciones en paralelo, usar Selección para acotar por par, tensión y masa, y después colocar los candidatos unos frente a otros en Comparar productos. Donde la rueda tiene que soportar la máquina a través de su propia etapa de salida, la categoría Actuadores robóticos reúne los módulos con reducción y el resto de la familia integrada.
Otros dos artículos recogen las partes de este tema que un accionamiento de rueda no resuelve. Motores de par sin carcasa: 12 modelos comparados, de la entrada al alto rendimiento dispone toda la familia sin carcasa por bandas y es el compañero adecuado cuando la arquitectura de accionamiento está resuelta pero el tamaño no. Cómo elegir un motor BLDC para un robot cuadrúpedo: par, velocidad y límites térmicos cubre el extremo con patas del mismo servicio para máquinas que ruedan y dan pasos.
La versión corta: fijar primero el diámetro de rueda y la velocidad de crucero, porque convierten una velocidad de motor en una velocidad de avance y dejan al descubierto si la vía con reducción tiene la velocidad para alcanzarla siquiera; fijar después el servicio continuo y el peor bordillo, porque el par nominal y el par máximo responden a eventos distintos; fijar por último el bus y el presupuesto de corriente, porque el bus sigue al paquete y el presupuesto de corriente es una suma sobre cada rueda accionada. Después decidir la arquitectura frente a la carga radial, que es la única cifra que los conjuntos de accionamiento directo dejan a la máquina y que los módulos con reducción publican como especificación.







