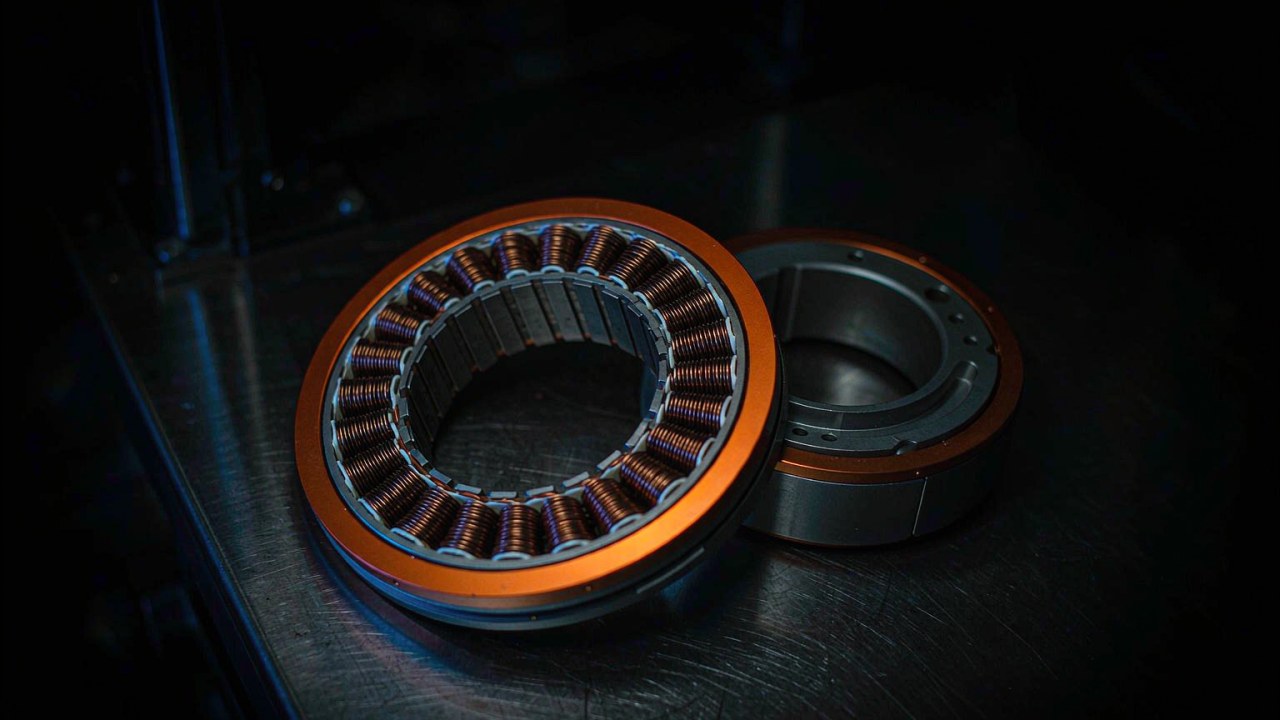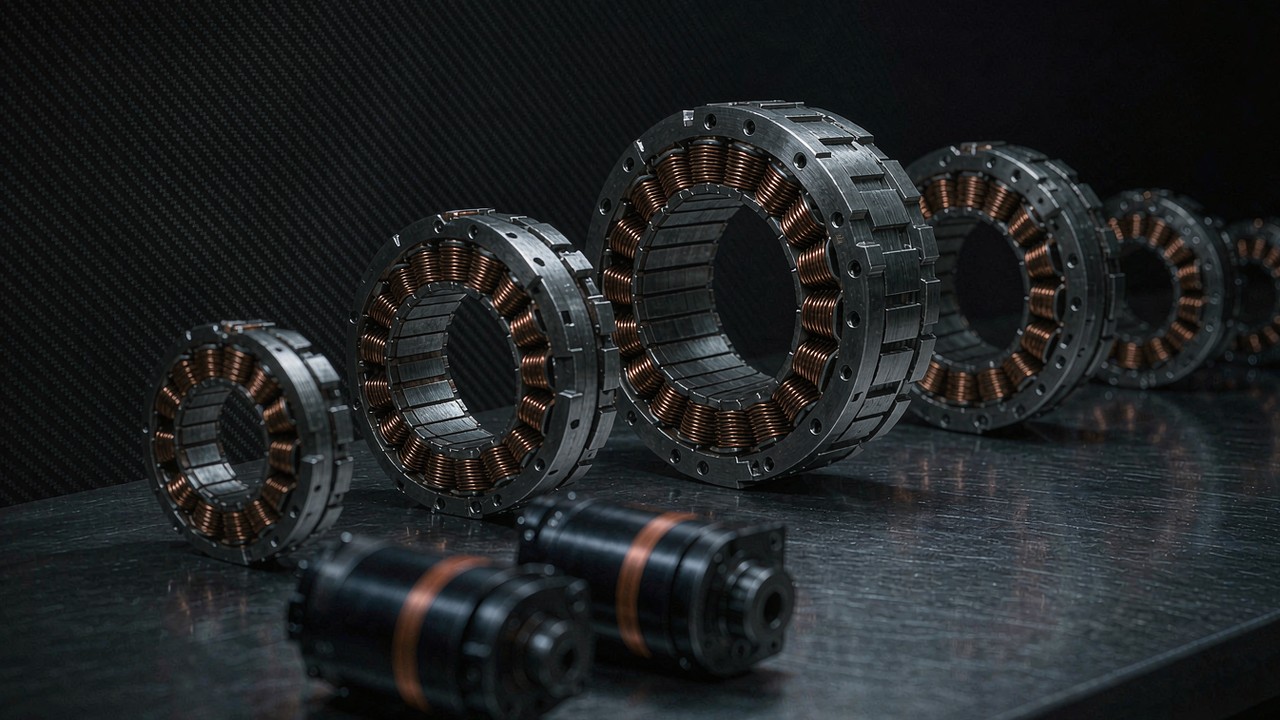
टायर पर टॉर्क पाने के लिए व्हील रोबोट को किसी रिड्यूसर की ज़रूरत नहीं होती; उसे ऐसी संरचना चाहिए जो रोबोट को ढो सके। व्हील रोबोट अनुप्रयोग में वर्तमान में सूचीबद्ध हर डायरेक्ट-ड्राइव इकाई एक नंगे स्टेटर और रोटर के रूप में आती है, जिसमें न हाउसिंग होती है और न अपनी अलग बेयरिंग, इसलिए हब पर रेडियल लोड (radial load) के रूप में पहुँचने वाला मशीन का भार किसी ऐसी चीज़ को उठाना पड़ता है जिसे निर्माणकर्ता स्वयं प्रदान करता है। इसी समूह के दो गियरयुक्त मॉड्यूल इसके बजाय एक प्रकाशित रेडियल लोड आंकड़ा देते हैं - AKA60-6 KV80 पर 18 kg और AKA10-9 KV60 पर 50 kg - और उनका निर्माता दोनों को पहियेदार रोबोट तथा AGV के लिए बना बताता है, जिसमें बड़ी इकाई को पहियेदार प्लेटफ़ॉर्म में पार्श्विक और रेडियल आघात सहने के लिए निर्दिष्ट किया गया है। यह विभाजन - एक ओर नंगी मोटर जिसका भार-पथ मशीन है, और दूसरी ओर गियरयुक्त इकाई जिसका भार-पथ उसका अपना आउटपुट चरण है - आगे आने वाली हर चीज़ को व्यवस्थित करता है: कॉन्टैक्ट पैच पर टॉर्क, वह गति जिस पर पहिया वास्तव में घूमता है, चार पहियों द्वारा एक ही पैक से खींची जाने वाली धारा, और उन पुर्ज़ों की संख्या जिन्हें डिज़ाइन करके उनका मूल्य चुकाना पड़ता है।
संक्षिप्त उत्तर
इस अनुप्रयोग में वर्तमान में व्हील रोबोट कार्यभार के लिए ग्यारह BLDC मोटर सूचीबद्ध हैं, और वे अच्छे तथा बुरे के बजाय दो आर्किटेक्चर में बँटती हैं। नौ फ़्रेमलेस डायरेक्ट-ड्राइव किट हैं - 60 g से 710 g तक पाँच आउटरनर RO इकाइयाँ और 155.9 g से 500 g तक चार इनरनर RI इकाइयाँ - जो अपना टॉर्क बिना किसी मध्यवर्ती चरण, बिना बैकलैश और बिना रिडक्शन हानि के सीधे पहिये पर डालती हैं, और हब बेयरिंग, एक्सल तथा रेडियल लोड पथ को पूरी तरह मशीन डिज़ाइन पर छोड़ देती हैं। दो गियरयुक्त एकीकृत मॉड्यूल हैं, AKA60-6 KV80 6:1 पर और AKA10-9 KV60 9:1 पर, जो आउटपुट पर प्रकाशित टॉर्क और एक प्रकाशित रेडियल लोड रेटिंग के बदले एक रिडक्शन चरण तथा थोड़े बैकलैश का सौदा करते हैं। इन ग्यारह के भीतर रेटेड टॉर्क 0.2 N·m से 18 N·m तक फैला है, पीक टॉर्क 53 N·m तक पहुँचता है, और द्रव्यमान 60 g से 1.06 kg तक फैला है - सब निर्माता द्वारा प्रकाशित।
इससे तीन परिणाम निकलते हैं, और यही कारण है कि चुनाव KV पर नहीं होता। पहला, डायरेक्ट-ड्राइव पहिये पर मोटर सामान्य क्रूज़ में अपनी रेटेड गति से बहुत नीचे चलती है, इसलिए विद्युत गति की ऊपरी सीमा चुनाव तय नहीं करती; कार्यभार की सबसे ख़राब सीढ़ी के विरुद्ध सतत टॉर्क तय करता है। दूसरा, गियरयुक्त पहिये पर मामला उलटा है: आउटपुट गति ही वह आंकड़ा है जो बाध्यकारी सीमा बन सकता है, क्योंकि जो रिडक्शन टॉर्क ख़रीदता है वही गति को बाँट भी देता है। तीसरा, पहिया जो रेडियल लोड लगाता है वह ऐसा भार है जिसे डायरेक्ट-ड्राइव किट स्वयं नहीं ढोतीं, इसलिए निर्णय अकेली मोटर से तय होने के बजाय मोटर और हब संरचना के बीच बँट जाता है। नीचे के खंड इनमें से हर एक को बारी-बारी निपटाते हैं, फिर उन ग्यारह को एक विनिर्देश तालिका के रूप में रखते हैं और ड्राइव लेआउट के अनुसार पढ़ते हैं।
व्हील रोबोट एक BLDC मोटर से क्या माँगता है
पहियेदार मोबाइल रोबोट एक सतत ड्यूटी वाली मशीन है जिसका भार बीच-बीच में टूटता है। यह अंतर मायने रखता है क्योंकि किसी विनिर्देश पैनल पर सबसे अधिक उद्धृत दो आंकड़े - पीक टॉर्क और नो-लोड गति - वही दो राशियाँ हैं जिन्हें व्हील ड्राइव अपने जीवन में सबसे कम उपयोग करता है। पैर का जोड़ लैंडिंग के समय सेकंड के एक अंश के लिए अपना पीक टॉर्क छोड़ता है; व्हील ड्राइव हर बार प्लेटफ़ॉर्म के पूरे भार के साथ रैंप चढ़ने पर अपनी सतत क्षमता के क़रीब कुछ माँगता है, और ऐसा तब करता है जब मोटर ऐसे पहिये के भीतर होती है जिसे खुले फ़्रेम पर बैठे जोड़ की तरह हवादार नहीं किया जा सकता।
पहिया ही भार-पथ है: रेडियल लोड हब पर पहुँचता है
किसी जोड़ पर मोटर का आउटपुट एक टॉर्क होता है और उसकी प्रतिक्रिया उसके आसपास की संरचना उठाती है। किसी पहिये पर वही टॉर्क एक ऐसी चीज़ के साथ आता है जो जोड़ कभी नहीं देखता: मशीन का भार, जो कॉन्टैक्ट पैच और एक्सल के ज़रिए उस चीज़ पर रेडियल लोड के रूप में पहुँचता है जो पहिये को ढोती है। फ़्रेमलेस किट में कोई बेयरिंग नहीं होती, इसलिए डायरेक्ट-ड्राइव मार्ग पर वह भार उस हब तक पहुँचता है जिसे निर्माणकर्ता ने डिज़ाइन किया है, और निर्माता के अपने उत्पाद नोट्स इस परिवार के बारे में यही बात कहते हैं: ये अलग रोटर और स्टेटर घटकों के रूप में आपूर्ति की जाती हैं, और यही सहायक संरचना, फ़्लैंज तथा बेयरिंग व्यवस्था को मशीन के अनुसार ढालने देता है। गियरयुक्त मार्ग इसके बजाय आंकड़ा प्रकाशित करता है। AKA60-6 KV80 को 18 kg रेडियल लोड पर रेटेड किया गया है और AKA10-9 KV60 को 50 kg पर, जिसमें बाद वाली को ऐसा संरचनात्मक पुनर्डिज़ाइन बताया गया है जो समान टॉर्क पर AK10-9 की तुलना में रेडियल लोड क्षमता लगभग 120 प्रतिशत बढ़ा देता है, और जो पहियेदार प्लेटफ़ॉर्म द्वारा उत्पन्न पार्श्विक तथा रेडियल आघातों के लिए अनुकूलित है।
पहले सतत ड्यूटी, पीक सबसे आख़िर में
रेटेड टॉर्क वह आंकड़ा है जिसे वाइंडिंग की तापीय सीमाओं के भीतर थामे रखा जा सकता है, और व्हील रोबोट पर यही काम का आंकड़ा है। पीक टॉर्क छोटी खिड़की का भंडार है, और वह खिड़की स्वयं, तथा उसके पीछे की परिवेश और माउंटिंग मान्यताएँ, उत्पाद रिकॉर्ड में नहीं बल्कि निर्माता के दस्तावेज़ों में रहती हैं। इन ग्यारह को अकेले रेटेड टॉर्क से पढ़ने पर RO40 KV140 Lite के 0.2 N·m से AKA10-9 KV60 के 18 N·m तक का फैलाव मिलता है, यानी नब्बे गुना, जो याद दिलाता है कि यह अनुप्रयोग 60 g के किक-स्कूटर-पैमाने के पहिये से लेकर 50 kg रेडियल लोड वाले औद्योगिक प्लेटफ़ॉर्म तक सब कुछ समेटता है।
कर्ब, रैंप और दिशा-परिवर्तन
कर्ब एक टॉर्क घटना है और रैंप एक ड्यूटी घटना है, और इन्हें एक ही आंकड़े से नहीं नापा जाना चाहिए। रैंप चढ़ना एक गुरुत्व पद जोड़ता है जो चढ़ाई जितनी देर चलती है उतनी देर मोटर पर बना रहता है, जो सतत ड्यूटी की समस्या है और रेटेड टॉर्क के विरुद्ध पढ़ी जाती है। कर्ब एक छोटी बाधा के रूप में आता है और पीक घटना के अधिक क़रीब है, जिसकी सीमा यह तय करती है कि पहिया उसके विरुद्ध कितनी देर ठहरा रहता है। दिशा-परिवर्तन अलग कारण से मायने रखते हैं: डिफरेंशियल ड्राइव बेस पर मोड़ दोनों ओर को एक-दूसरे के विरुद्ध चलाकर बनाया जाता है, इसलिए मोटरें युद्धाभ्यास का एक हिस्सा ऊर्जा देने के बजाय सोखने में बिताती हैं, और वह लौटी हुई ऊर्जा को ड्राइव इलेक्ट्रॉनिक्स में कहीं जाना पड़ता है।
चार पहिये एक ही पैक से खींचते हैं
धारा का बजट एक जोड़ है, कोई एकल आंकड़ा नहीं। 4 A रेटेड धारा वाले चार समान पहिये शुरू में हर एक 16 A सतत खींचते हैं, और यह उस धारा-उछाल को गिनने से पहले है जो प्लेटफ़ॉर्म स्टार्ट होते समय अथवा पहिये की पकड़ छूटने पर लेता है, और AKA60-6 KV80 ठीक 4 A रेटेड प्रकाशित करती है जबकि समूह की सबसे बड़ी डायरेक्ट-ड्राइव इकाई RO100 KV55 20 A प्रकाशित करती है। अकेले टॉर्क पर चुनाव करके अंकगणित बाद में खोजना ही पैक के कम नापे जाने का सामान्य कारण है।
डायरेक्ट-ड्राइव फ़्रेमलेस अथवा गियरयुक्त व्हील एक्चुएटर
आर्किटेक्चर का प्रश्न विनिर्देश के प्रश्न से पहले आता है, क्योंकि यह तय करता है कि व्हील ड्राइव मोटर के लिए कौन-से आंकड़े मायने रखते हैं। डायरेक्ट-ड्राइव पहिया वह मोटर है जिसका रोटर पहिये की गति पर घूमता है। गियरयुक्त पहिया वह मोटर है जिसका रोटर पहिये की गति को रिडक्शन अनुपात से गुणा करके घूमता है, बीच में एक गियर चरण के साथ। दोनों इस अनुप्रयोग में हैं, और ग्यारह डायरेक्ट-ड्राइव के पक्ष में नौ बनाम दो में बँटती हैं।
डायरेक्ट ड्राइव: पहिये की गति = मोटर की गति
ग्यारह में से नौ - पाँच RO आउटरनर और चार RI इनरनर - फ़्रेमलेस किट हैं। डायरेक्ट-ड्राइव पहिये पर आउटपुट गति ही मोटर की गति है, इसलिए प्रकाशित गति आंकड़े बिना किसी रिडक्शन पद के ग्राउंड गति के विरुद्ध पढ़े जा सकते हैं, और न बैकलैश देने वाला कोई गियर चरण है, न खोने के लिए रिडक्शन दक्षता, और न रोटर तथा टायर के बीच कोई अतिरिक्त घूर्णी जड़त्व। इसके विरुद्ध, कॉन्टैक्ट पैच पर उपलब्ध टॉर्क ठीक वही टॉर्क है जो मोटर उत्पन्न कर सकती है, और मोटर को पूरा व्हील कार्यभार सतत थाम पाना चाहिए। यहाँ की सबसे बड़ी डायरेक्ट-ड्राइव इकाई, RO100 KV55 Standard, 710 g पर 4 N·m रेटेड और 12 N·m पीक प्रकाशित करती है।
गियरयुक्त: टायर पर टॉर्क, और एक चरण जिसका हिसाब रखना है
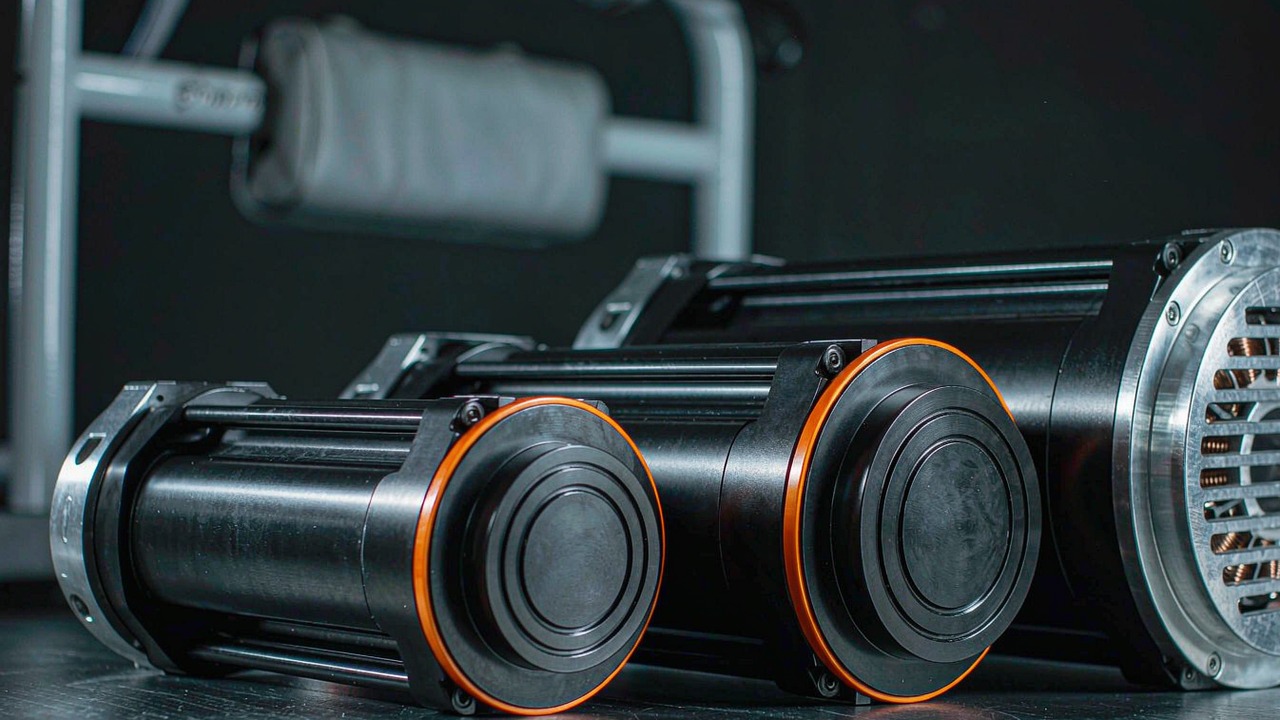
दो AKA मॉड्यूल ही गियरयुक्त विकल्प हैं और समूह की अकेली इकाइयाँ हैं जिनके पास प्रकाशित रिडक्शन अनुपात, प्रकाशित बैकलैश आंकड़ा और प्रकाशित रेडियल लोड रेटिंग है। AKA60-6 KV80 6:1 चरण, आउटपुट पर 3 N·m रेटेड और 9 N·m पीक, 460 g, तथा 18 kg रेडियल लोड प्रकाशित करती है। AKA10-9 KV60 9:1 चरण, 18 N·m रेटेड और 53 N·m पीक, 1.06 kg, 0.15° बैकलैश, और 50 kg रेडियल लोड प्रकाशित करती है, आउटपुट पर एक 16-bit चुंबकीय एन्कोडर के साथ। यह चरण हल्की मोटर से टायर पर टॉर्क ख़रीदता है; इसकी क़ीमत गति का बँटना, एक बैकलैश आंकड़ा, और हर गति मान को मोटर की ओर के बजाय रिड्यूसर की आउटपुट ओर पढ़ने की बाध्यता है।
फ़्रेमलेस किट में क्या शामिल नहीं होता
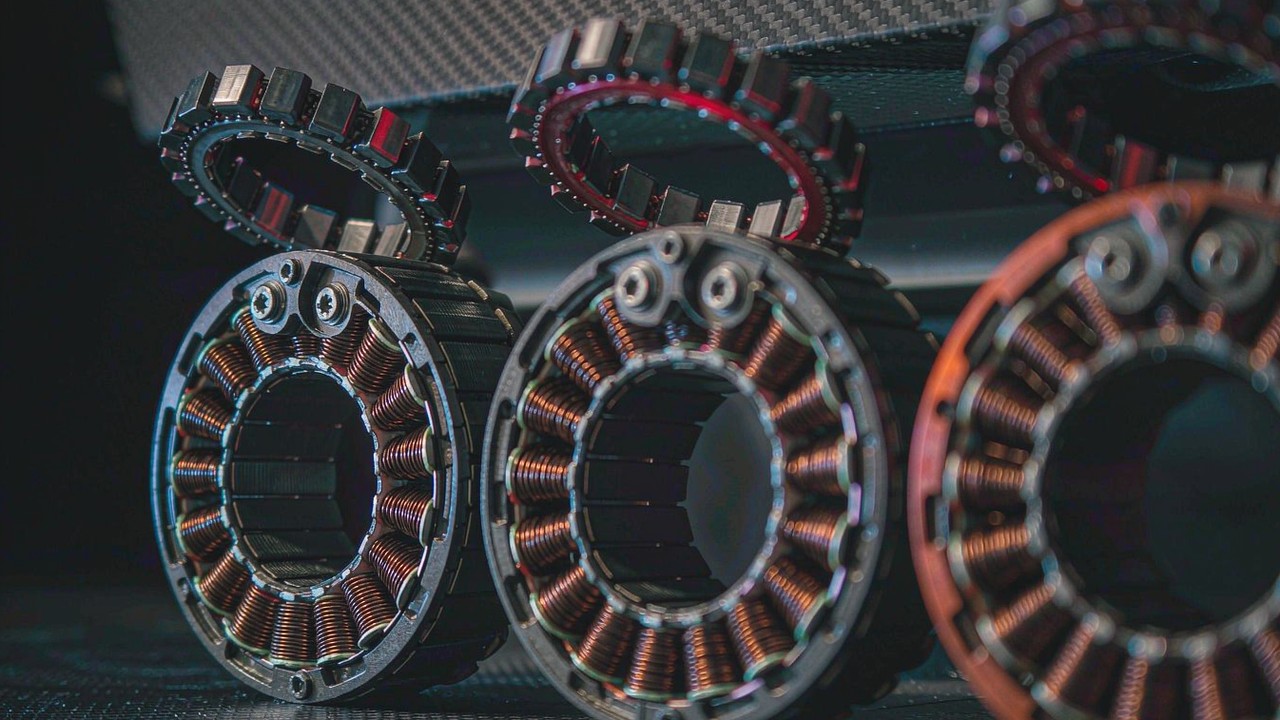
फ़्रेमलेस किट एक स्टेटर और एक रोटर है। इसमें न हाउसिंग होती है, न बेयरिंग, न शाफ़्ट और न एन्कोडर - जब तक कि कोई निर्दिष्ट न किया गया हो - और RO परिवार के लिए निर्माता के नोट्स यह जोड़ते हैं कि खोखला बोर केबल रूटिंग तथा आउटपुट शाफ़्ट अथवा रिड्यूसर से सीधे युग्मन के लिए है। यही सौदा एक वाक्य में है: किट किसी भी हाउसिंग वाली चीज़ से हल्की और यांत्रिक रूप से अधिक मुक्त होती है, और बदले में बेयरिंग व्यवस्था, हाउसिंग तथा रेडियल लोड पथ मशीन डिज़ाइन का हिस्सा बन जाते हैं। RI इनरनर वह बोर प्रकाशित करती हैं जिसके इर्द-गिर्द वह व्यवस्था बनाई जाती है - RI50 KV100 पर 22 mm, RI60 KV120 पर 30 mm, RI80 V2.0 KV75 पर 40.5 mm और RI100 KV105 पर 45 mm - जो किसी थ्रू एक्सल अथवा केबल रन के लिए उपलब्ध जगह है, कोई बेयरिंग विनिर्देश नहीं।
बैकलैश स्टीयर अक्ष का है, ड्राइव अक्ष का नहीं
जो पहिया चलाता है और स्टीयर नहीं करता, उसके ड्राइव पथ में बैकलैश आंकड़े का कोई उपयोग नहीं, क्योंकि पहिया ज़मीन पर टिका होता है और ज़मीन यात्रा की दिशा में लचीली नहीं होती। स्वर्व अथवा स्टीयर मॉड्यूल पर मामला अलग है, जहाँ एक गियरयुक्त इकाई पहिये का कोण थामती है: वहाँ बैकलैश टायर की प्रतिक्रिया से पहले हेडिंग में एक ढील के रूप में दिखता है, और यह एक विनिर्देश के रूप में पढ़ने योग्य है। इस अनुप्रयोग के अधिकांश हिस्से को बनाने वाले केवल-चालित पहियों पर जो दो आंकड़े मायने रखते हैं वे हैं आउटपुट टॉर्क और रेडियल लोड रेटिंग, और AKA10-9 KV60 उनके साथ 0.15° बैकलैश उन मॉड्यूलों के लिए प्रकाशित करती है जो स्टीयर करते हैं।
प्रकाशित रिकॉर्ड से व्हील टॉर्क, गति और धारा पढ़ना
आगे दी गई तालिका में हर आंकड़ा वही मान है जो निर्माता उस मॉडल के लिए प्रकाशित करता है, और इस खंड की गणनाएँ उन्हीं आंकड़ों पर की गई अंकगणित हैं, हर बार पहिये का व्यास बताकर। इसका उद्देश्य यह दिखाना है कि प्रकाशित स्तंभों में से वास्तव में कौन व्हील ड्राइव तय करता है, क्योंकि उनमें से दो विनिर्देश पैनल पर अपनी प्रमुखता से कहीं कम मायने रखते निकलते हैं।
रोटर पर टॉर्क से कॉन्टैक्ट पैच पर थ्रस्ट तक
टॉर्क को पहिये की त्रिज्या से भाग देकर थ्रस्ट बनाया जाता है। 0.58 N·m का रेटेड आंकड़ा, यानी RI50 KV100, 0.0625 m त्रिज्या वाले 125 mm पहिये को चलाते हुए कॉन्टैक्ट पैच पर 9.3 N थ्रस्ट उत्पन्न करता है, और ऐसे चार पहिये मिलकर 37 N उत्पन्न करते हैं। वही अंकगणित 0.1 m त्रिज्या वाले 200 mm पहिये पर लगाने से वही 0.58 N·m प्रति पहिया 5.8 N बन जाता है, यानी उसी मोटर के लिए 37 प्रतिशत की गिरावट, क्योंकि बड़ा पहिया मोटर के विरुद्ध लंबा लीवर है। पूरी गणना दो प्रकाशित स्तंभों पर टिकी है - रेटेड टॉर्क और बताया गया पहिये का व्यास - और किसी और चीज़ पर नहीं।
प्रकाशित गति से ग्राउंड गति तक
ग्राउंड गति उसी पहिये से परिधि के ज़रिए निकलती है: मीटर प्रति सेकंड में गति = पहिये की मीटर में परिधि × चक्कर प्रति सेकंड, अथवा पाई × व्यास × rpm भागा साठ। 125 mm व्यास पर 2 m/s की क्रूज़ के लिए पहिये पर 306 rpm चाहिए; 200 mm पर उसी क्रूज़ के लिए 191 rpm चाहिए। यही दो आंकड़े वह संदर्भ हैं जिनके विरुद्ध प्रकाशित गति स्तंभों को पढ़ा जाना चाहिए, और इस तरह पढ़ने पर इस अनुप्रयोग की सबसे उपयोगी एक टिप्पणी निकलती है। डायरेक्ट-ड्राइव इकाइयाँ अपने प्रकाशित बस स्तरों पर 2000 rpm से 4200 rpm के बीच रेटेड गतियाँ प्रकाशित करती हैं, जो उस 306 rpm का छह से चौदह गुना है जो 125 mm पहिये पर 2 m/s क्रूज़ वास्तव में माँगती है। गियरयुक्त AKA60-6 KV80 48 V पर 400 rpm प्रकाशित करती है, यानी आवश्यकता का 1.3 गुना, और AKA10-9 KV60 109 rpm प्रकाशित करती है, जो उससे नीचे है, इसलिए 125 mm पहिये के व्यास पर उस मॉड्यूल की रेटेड गति ग्राउंड गति को लगभग 0.71 m/s पर सीमित कर देती है और पहिया 200 mm तक बढ़ने पर ही 1.14 m/s तक पहुँचती है।
रेटेड धारा ही वह आंकड़ा है जो ड्यूटी तय करता है
धारा ही वाइंडिंग को गर्म करती है, और वाइंडिंग ही वह सतह है जिससे ऊष्मा को बाहर जाना है। व्हील रोबोट पर मोटरें ज़मीन के क़रीब बैठती हैं, अक्सर किसी पहिये अथवा ऐसी हाउसिंग के भीतर जिसे मशीन डिज़ाइनर ने हवा के बहाव के बजाय कठोरता के लिए बनाया है, इसलिए तापीय पथ सामान्यतः खुली हवा में बैठे जोड़ से ख़राब होता है। इसीलिए रेटेड धारा को किसी विद्युत ब्यौरे के बजाय एक ड्यूटी सीमा के रूप में पढ़ा जाना चाहिए: RO100 KV55 Standard 20 A प्रकाशित करती है जबकि RO40 KV140 Lite 2.85 A, यानी सात गुना, जो यह बताता है कि हर वाइंडिंग से कितनी ऊष्मा और किस अवधि में निकलने की अपेक्षा है।
एक ही रिकॉर्ड में तीन वोल्टेज का स्तंभ
ग्यारह में से चार - पूरा RI इनरनर समूह - अपने गति और धारा मान एक ही रिकॉर्ड में, उसी वाइंडिंग पर, 24 V, 36 V और 48 V पर प्रकाशित करती हैं। यह कोई मार्केटिंग सुविधा नहीं है; यह एक ही यांत्रिक विनिर्देश है जिसके तीन विद्युत परिचालन बिंदु हैं, और व्हील रोबोट कार्यभार के लिए BLDC मोटरों में यही यह करने देता है कि प्लेटफ़ॉर्म को मोटर के अनुकूल चुने गए वोल्टेज के बजाय उस पैक के इर्द-गिर्द डिज़ाइन किया जाए जो पहले से मौजूद है। नीचे की तालिका उन तीन स्तंभों को साथ-साथ रखती है।
| मॉडल | रेटेड वोल्टेज | नो-लोड गति (24 V) | नो-लोड गति (36 V) | नो-लोड गति (48 V) | रेटेड गति (24 V) | रेटेड गति (36 V) | रेटेड गति (48 V) | रेटेड टॉर्क |
|---|---|---|---|---|---|---|---|---|
| RI60 KV120 | 24/36/48 V | 2532 rpm | 3798 rpm | 5064 rpm | 1440 rpm | 2320 rpm | 3190 rpm | 0.57 Nm |
| RI50 KV100 | 24/36/48 V | 2004 rpm | 3006 rpm | 4008 rpm | 1090 rpm | 1860 rpm | 2600 rpm | 0.58 Nm |
| RI80 V2.0 KV75 | 24/36/48 V | 1480 rpm | 2220 rpm | 2960 rpm | 1135 rpm | 1785 rpm | 2430 rpm | 1.45 Nm |
| RI100 KV105 | 24/36/48 V | 2184 rpm | 3276 rpm | 4368 rpm | 1370 rpm | 2100 rpm | 2825 rpm | 1.76 Nm |
रेटेड वोल्टेज, हर प्रकाशित बस स्तर पर नो-लोड गति, हर प्रकाशित बस स्तर पर रेटेड गति, और रेटेड टॉर्क - व्हील रोबोट अनुप्रयोग में वर्तमान में सूचीबद्ध चार इनरनर मॉडलों के लिए, जैसा निर्माता द्वारा प्रकाशित। रेटेड गति रेटेड टॉर्क पर आउटपुट-पक्ष का आंकड़ा है; नो-लोड गति उस बस स्तर पर ऊपरी सीमा है। हर रिकॉर्ड में तीन स्तंभ एक ही रेटेड टॉर्क, एक ही पीक टॉर्क और एक ही रेटेड धारा साझा करते हैं, और यही उन्हें एक ही यांत्रिक विनिर्देश के तीन विद्युत परिचालन बिंदु बनाता है। नो-लोड गति के स्तंभ बस स्तर के साथ ठीक-ठीक मापन करते हैं - हर पंक्ति में 36 V का आंकड़ा 24 V का 1.5 गुना और 48 V का आंकड़ा उसका दुगुना है; रेटेड गति के स्तंभ उससे थोड़ा तेज़ बढ़ते हैं, 36 V पर 1.53 से 1.71 गुना के बीच और 48 V पर 2.06 से 2.39 गुना के बीच, और चारों अनुपात हर प्रकाशित स्तंभ को उसी पंक्ति तथा मॉडल के 24 V स्तंभ से भाग देकर निकाले गए हैं। पहिये की गति और ग्राउंड गति तालिका में नहीं हैं: किसी प्रकाशित rpm को ग्राउंड गति में बदलने के लिए बताया गया पहिये का व्यास चाहिए, और वह गणना तालिका के बजाय पाठ में आती है।
जोड़ों को नीचे पढ़ें तो सौदा ठीक-ठीक है। बस को 24 V से 48 V तक बढ़ाना नो-लोड गति को ठीक-ठीक दुगुना कर देता है और रेटेड गति को 2.06 से 2.39 गुना के बीच बढ़ाता है, और रेटेड टॉर्क, पीक टॉर्क तथा रेटेड धारा को अछूता छोड़ता है, क्योंकि टॉर्क वाइंडिंग की धारा से तय होता है और वाइंडिंग किसी भी बस स्तर पर उसी टॉर्क के लिए वही धारा ढोती है। ऊँची बस जो जोड़ती है वह गति स्तंभ के ऊपरी हिस्से तक पहुँचने का अवकाश है, जहाँ वरना बैक-EMF सीमित कर देगा कि ड्राइव कितनी धारा दे सकता है। जो यह नहीं जोड़ती वह सतत टॉर्क है, और सतत टॉर्क ही वह चीज़ है जिसे व्हील रोबोट अपना पूरा जीवन उपयोग करता है।
व्हील रोबोट के लिए BLDC मोटर: विनिर्देश तुलना मैट्रिक्स
व्हील रोबोट अनुप्रयोग में वर्तमान में सूचीबद्ध ग्यारह मॉडल नीचे एक विनिर्देश समुच्चय के रूप में रखे गए हैं, प्रकाशित रेटेड टॉर्क के अनुसार क्रमबद्ध, ताकि सबसे छोटी व्हील इकाई से भार-वहन करने वाली इकाई तक की छलांग स्तंभ में ही दिख जाए। हर आंकड़ा वह मान है जो निर्माता उस मॉडल के लिए प्रकाशित करता है और जिसे यह प्लेटफ़ॉर्म अपने उत्पाद रिकॉर्ड में रखता है। रेटेड वोल्टेज जैसा प्रकाशित है वैसा ही दिखाया गया है, इसलिए तीन-रेटिंग वाला रिकॉर्ड तीनों स्तरों के साथ आता है।
| मॉडल | रेटेड वोल्टेज | रेटेड टॉर्क | पीक टॉर्क | रेटेड धारा | रेटेड गति | द्रव्यमान | लिफ़ाफ़ा |
|---|---|---|---|---|---|---|---|
| RO40 KV140 Lite | 24 V | 0.2 Nm | 0.6 Nm | 2.85 A | 2450 rpm | 60 g | Ø46.3 × 13 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 3.4 A | 2100 rpm | 105 g | Ø61.7 × 14.5 mm |
| RI60 KV120 | 24/36/48 V | 0.57 Nm | 1.63 Nm | 5.6 A | 1440/2320/3190 rpm | 155.9 g | Ø60 × 23 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 4.8 A | 1090/1860/2600 rpm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 8.5 A | 4200 rpm | 248 g | Ø73.8 × 23 mm |
| RO80 KV105 Standard | 48 V | 1.3 Nm | 4 Nm | 15 A | 3600 rpm | 352 g | Ø92.6 × 26.4 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 9.4 A | 1135/1785/2430 rpm | 411 g | Ø85 × 27 mm |
| RI100 KV105 | 24/36/48 V | 1.76 Nm | 4.95 Nm | 13.6 A | 1370/2100/2825 rpm | 500 g | Ø104 × 26 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 4 A | 200/400 rpm | 460 g | Ø80 × 51.2 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 20 A | 2000 rpm | 710 g | Ø113.5 × 36.2 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 10.6 A | 109 rpm | 1060 g | Ø100 × 70 mm |
रेटेड वोल्टेज, रेटेड टॉर्क, पीक टॉर्क, रेटेड धारा, रेटेड गति, द्रव्यमान और लिफ़ाफ़ा - निर्माता द्वारा प्रकाशित, व्हील रोबोट अनुप्रयोग में वर्तमान में सूचीबद्ध मॉडलों के लिए, रेटेड टॉर्क के अनुसार क्रमबद्ध। रेटेड टॉर्क वाइंडिंग की तापीय सीमाओं के भीतर सतत आंकड़ा है; पीक टॉर्क छोटी खिड़की का आंकड़ा है, और वह खिड़की, परिवेश की मान्यता तथा माउंटिंग की स्थिति - इनमें से किसी भी टॉर्क आंकड़े के पीछे की - रिकॉर्ड में नहीं बल्कि निर्माता के दस्तावेज़ों में रहती हैं। एक अकेला वोल्टेज आंकड़ा एकल-बस मॉडल दर्शाता है; दोहरा अथवा तिहरा आंकड़ा दर्शाता है कि मॉडल उन सभी बस स्तरों पर प्रकाशित है, और संगत गति आंकड़े हर एक के लिए अलग-अलग, वोल्टेज स्तंभ के आरोही क्रम में प्रकाशित हैं। रेटेड गति रेटेड टॉर्क पर आउटपुट-पक्ष का आंकड़ा है, इसलिए दोनों गियरयुक्त मॉड्यूलों पर वह आंकड़ा रिडक्शन अनुपात से पहले ही भाग दिया जा चुका है। लिफ़ाफ़ा बाहरी व्यास गुणा बॉडी लंबाई के रूप में दिया गया है और उसमें शाफ़्ट, केबल तथा कनेक्टर की बाहर निकली हुई लंबाई शामिल नहीं है; फ़्रेमलेस किटों पर यह स्टेटर और रोटर समुच्चय है, और गियरयुक्त मॉड्यूलों पर यह अपनी बेयरिंग व्यवस्था सहित पूरी इकाई है। कोई रिडक्शन अनुपात स्तंभ नहीं आता: ग्यारह में से नौ रिकॉर्ड में कोई रिडक्शन चरण ही नहीं है, और जिन दो में है उनके अनुपात पाठ में रखे गए हैं।
एक बार ग्यारह एक ही पृष्ठ पर आ जाएँ तो दो बातें उभरती हैं। पहली यह कि टॉर्क स्तंभ और द्रव्यमान स्तंभ समानांतर नहीं हैं। RO100 KV55 Standard 710 g से 4 N·m रेटेड प्रकाशित करती है, जबकि AKA60-6 KV80 460 g से 3 N·m रेटेड प्रकाशित करती है, और AKA10-9 KV60 1.06 kg से 18 N·m तक पहुँचती है। गियरयुक्त मॉड्यूल जो एक चरण से कर रहे हैं वही डायरेक्ट-ड्राइव इकाइयाँ ताँबे और चुंबकों से करती हैं, और उसकी क़ीमत गति स्तंभ है, जो डायरेक्ट-ड्राइव इकाइयों के चार अंकों से गिरकर 400 rpm और फिर 109 rpm हो जाती है।
दूसरी यह कि रेटेड धारा भी रेटेड टॉर्क का अनुसरण नहीं करती। AKA10-9 KV60 10.6 A से 18 N·m थामती है, क्योंकि रिडक्शन चरण मोटर के टॉर्क को आउटपुट टॉर्क में बदल देता है बिना मोटर की धारा को अनुपाततः बढ़ाए, जबकि RO100 KV55 Standard को 4 N·m के लिए 20 A चाहिए। ड्यूटी सीमा के रूप में पढ़ें तो यह अंतर बैटरी से चलने वाले प्लेटफ़ॉर्म के लिए अकेले टॉर्क आंकड़ों से जितना लगता है उससे अधिक मूल्यवान है: गियरयुक्त पहिया पैक की धारा को व्हील टॉर्क में अधिक कुशलता से बदलता है, बदले में एक बैकलैश आंकड़ा और एक गति की ऊपरी सीमा लेकर, जिसे इच्छित क्रूज़ गति के विरुद्ध जाँचना पड़ता है।
ग्यारह को ड्राइव लेआउट के अनुसार पढ़ना
तालिका टॉर्क के अनुसार क्रम लगाती है, जो चयन-निर्णय के लिए सही क्रम है और यह समझने के लिए ग़लत कि समूह में क्या-क्या है। इसके बजाय बनावट के अनुसार पढ़ें तो ग्यारह चार खंडों में बँटती हैं: दो 24 V आउटरनर किट, तीन 48 V आउटरनर किट, चार इनरनर, और दो गियरयुक्त मॉड्यूल।
24 V का Lite जोड़ा: RO40 KV140 और RO50 KV108
दोनों Lite आउटरनर समूह की सबसे छोटी और हल्की इकाइयाँ हैं और अकेली ऐसी हैं जो एकल 24 V बस पर रेटेड हैं। RO40 KV140 Lite 60 g से, Ø46.3 × 13 mm लिफ़ाफ़े में, 0.2 N·m रेटेड और 0.6 N·m पीक प्रकाशित करती है, और RO50 KV108 Lite 105 g से, Ø61.7 × 14.5 mm पर, 0.3 N·m रेटेड और 0.9 N·m पीक प्रकाशित करती है। दोनों Lite विनिर्देश के हिस्से के रूप में हॉल सेंसर के बिना आपूर्ति की जाती हैं, और दोनों में भार-वहन करने वाले शाफ़्ट के बजाय केबल रूटिंग के लिए एक खोखला बोर होता है। इनमें से किसी के इर्द-गिर्द बनाया गया पहिया अपना सर्वो लूप मोटर के भीतर की संवेदना के बजाय उस एन्कोडर पर बंद करता है जो मशीन प्रदान करती है, जो Lite विनिर्देश का यांत्रिक परिणाम है, वाइंडिंग की कोई सीमा नहीं।
48 V का Standard त्रिक: RO60 KV115, RO80 KV105 और RO100 KV55
तीनों Standard आउटरनर एकल 48 V बस पर चली जाती हैं और विनिर्देश के हिस्से के रूप में हॉल तथा तापमान संवेदन जोड़ देती हैं। RO60 KV115 Standard 248 g से 0.8 N·m रेटेड और 2.4 N·m पीक प्रकाशित करती है, RO80 KV105 Standard 352 g से 1.3 N·m रेटेड और 4 N·m पीक, और RO100 KV55 Standard 710 g से, Ø113.5 mm पर, 4 N·m रेटेड और 12 N·m पीक। त्रिक को नीचे पढ़ें तो द्रव्यमान 2.9 गुना बढ़ता है जबकि रेटेड टॉर्क 5 गुना बढ़ता है, इसलिए बड़ी इकाइयाँ छोटी इकाइयों के सिर्फ़ बढ़े हुए संस्करण नहीं हैं। RO100 KV55 Standard समूह में सबसे अधिक रेटेड धारा भी प्रकाशित करती है, 20 A, और एक ही पैक से चार पहिये चलाए जाने पर यही आंकड़ा मायने रखता है।
चार इनरनर: RI50 KV100, RI60 KV120, RI80 V2.0 KV75 और RI100 KV105
RI समूह उलटे ढंग से बना है: चुंबक भीतर की ओर होते हैं और वाइंडिंग उन्हें घेरती है, इसलिए रोटर भीतरी सदस्य होता है और समुच्चय खोखले शाफ़्ट के बजाय एक थ्रू बोर ढोता है। वह बोर चारों रिकॉर्ड पर प्रकाशित है और थ्रू एक्सल अथवा केबल रन के लिए डिज़ाइन लिफ़ाफ़ा है - RI50 KV100 पर 22 mm, RI60 KV120 पर 30 mm, RI80 V2.0 KV75 पर 40.5 mm और RI100 KV105 पर 45 mm। चारों 24 V, 36 V और 48 V पर प्रकाशित हैं, और चारों 0.57 N·m से 1.76 N·m के बीच रेटेड हैं, जो उन्हें RO60 और RO80 आउटरनर के समान टॉर्क पट्टी में रखता है, साथ ही एक अलग यांत्रिक इंटरफ़ेस और व्यापक बस परास देता है।
दो गियरयुक्त व्हील एक्चुएटर: AKA60-6 KV80 और AKA10-9 KV60
इस समूह में दो AKA मॉड्यूल ही ऐसे हैं जिनके प्रकाशित रिकॉर्ड अपनी अनुप्रयोग पंक्ति में पहियेदार रोबोट का नाम लेते हैं। दोनों रिकॉर्ड AGV और पहियेदार रोबोट को घोषित अनुप्रयोग के रूप में सूचीबद्ध करते हैं, जबकि RO Standard त्रिक एक सहयोगी रोबोट आर्म का नाम लेता है, चार इनरनर सहयोगी रोबोट आर्म अथवा एक्सोस्केलेटन का, और Lite जोड़ा कोई अनुप्रयोग पंक्ति ही प्रकाशित नहीं करता। AKA60-6 KV80 6:1 चरण, 3 N·m रेटेड और 9 N·m पीक, 4 A रेटेड धारा, 460 g और 18 kg रेडियल लोड रेटिंग देती है, जिसमें निर्माता बताता है कि सुदृढ़ भार-पथ समान टॉर्क पर AK60-6 की तुलना में रेडियल क्षमता लगभग 52 प्रतिशत बढ़ा देता है। AKA10-9 KV60 9:1, 18 N·m रेटेड और 53 N·m पीक, 10.6 A रेटेड धारा, 1.06 kg, 50 kg रेडियल लोड, 0.15° बैकलैश और आउटपुट पर एक 16-bit चुंबकीय एन्कोडर देती है। 9:1 वाला रिकॉर्ड भी वही है जिसकी रेटेड गति, 109 rpm, के बारे में कुछ और विचार करने से पहले इच्छित क्रूज़ गति के विरुद्ध जाँचना पड़ता है।
समान टॉर्क पर आउटरनर अथवा इनरनर
जहाँ समूह की दो इकाइयाँ तुलनीय टॉर्क प्रकाशित करती हैं, वहाँ उनके बीच चुनाव विद्युत के बजाय यांत्रिक होता है। RO80 KV105 Standard और RI80 V2.0 KV75 क्रमशः 4 N·m और 4.1 N·m पीक टॉर्क प्रकाशित करती हैं, 352 g और 411 g से, Ø92.6 × 26.4 mm तथा Ø85 × 27 mm पर। आउटरनर हल्की और थोड़ी चौड़ी है; इनरनर व्यास में संकरी, 59 g भारी, और एकल 48 V रेटिंग के बजाय 24/36/48 V बस के साथ-साथ 40.5 mm थ्रू बोर भी देती है। इनमें से कोई अंतर प्रदर्शन का अंतर नहीं है, और दोनों इससे तय होते हैं कि व्हील संरचना क्या स्वीकार कर सकती है: आउटरनर को अपने घूमते बाहरी सदस्य के इर्द-गिर्द रेडियल जगह चाहिए, इनरनर को बोर की जगह और उसमें से गुज़रता शाफ़्ट। फ़्रेमलेस परिवार की समग्र रूप से अधिक विस्तृत चर्चा फ़्रेमलेस टॉर्क मोटर: 12 मॉडलों की तुलना, एंट्री से परफ़ॉर्मेंस टियर तक में दी गई है।
माउंटिंग, बेयरिंग और रेडियल लोड पथ
व्हील रोबोट डिज़ाइन का यह वह हिस्सा है जिसे कोई मोटर विनिर्देश तय नहीं करता, और यही कारण है कि डायरेक्ट-ड्राइव मार्ग पैसे के बजाय इंजीनियरिंग समय खर्च कराता है। यहीं व्हील रोबोट के लिए BLDC मोटर उम्मीदवारों की कोई भी चयन-सूची अंततः अलग होती है, क्योंकि इस प्रश्न पर प्रकाशित आंकड़े समस्या का उत्तर देने के बजाय उसकी सीमा बाँधते हैं। फिर भी आंकड़े उसे उपयोगी ढंग से बाँधते हैं: जहाँ किसी रिकॉर्ड में रेटेड रेडियल लोड आता है, वहाँ वह भार इकाई के भीतर ढोया जाता है, और जहाँ नहीं आता, वहाँ भार मशीन ढोती है।
रोबोट का भार कौन ढोता है
दो गियरयुक्त मॉड्यूलों पर उत्तर घोषित है। AKA60-6 KV80 18 kg रेडियल लोड पर रेटेड है और AKA10-9 KV60 50 kg पर, और निर्माता बड़ी वाली को पहियेदार प्लेटफ़ॉर्म में पार्श्विक तथा रेडियल आघात सहने के लिए बना संरचनात्मक पुनर्डिज़ाइन बताता है। यही दो आंकड़े उस प्रश्न का प्रकाशित उत्तर हैं जो हर व्हील रोबोट पूछता है, और इन्हीं के विरुद्ध मॉड्यूल के भीतर की बेयरिंग व्यवस्था नापी जाती है। नौ फ़्रेमलेस किटों पर ऐसा कोई समतुल्य आंकड़ा नहीं आता, क्योंकि नापने के लिए कोई बेयरिंग व्यवस्था ही नहीं है: परिवार के लिए निर्माता के नोट्स किटों को अलग स्टेटर और रोटर घटकों के रूप में आपूर्ति बताते हैं, ताकि सहायक संरचना, फ़्लैंज और बेयरिंग व्यवस्था मशीन के इर्द-गिर्द डिज़ाइन की जा सकें।
बोर एक रूटिंग का निर्णय है
प्रकाशित बोर आंकड़ों को विशेषताओं के बजाय डिज़ाइन बाध्यताओं के रूप में पढ़ना उपयोगी है। RI100 KV105 पर 45 mm का थ्रू बोर एक केबल बंडल अथवा स्थिर एक्सल को पहिये के केंद्र से गुज़रने के लिए काफ़ी है, और यही व्हील ड्राइव को घूमते केबल कनेक्शन के बिना बनाने देता है। RI50 KV100 पर 22 mm का बोर केबल रन के लिए काफ़ी है, पर उसी पैमाने के संरचनात्मक एक्सल के लिए नहीं। RO आउटरनर अपने बोर को उसी उद्देश्य के लिए बने खोखले डिज़ाइन के रूप में प्रकाशित करती हैं, और RO40 तथा RO50 उसे क्रमशः 13 mm और 14.5 mm की बॉडी लंबाई में समेटती हैं, जो समूह के सबसे छोटे पहियों में उपलब्ध जगह है।
प्रकाशित दस्तावेज़ क्या तय करते हैं, और क्या नहीं
इस समूह के हर मॉडल के लिए जो प्रकाशित है वह है विद्युत और यांत्रिक विनिर्देश: रेटेड और पीक टॉर्क, रेटेड धारा, हर बस स्तर पर रेटेड गति, द्रव्यमान, लिफ़ाफ़ा, और जहाँ लागू हो वहाँ बोर, रिडक्शन अनुपात, बैकलैश तथा रेटेड रेडियल लोड। उत्पाद रिकॉर्ड में जो प्रकाशित नहीं है वह है पीक टॉर्क के पीछे की ड्यूटी खिड़की, तापीय आंकड़ों के पीछे की परिवेश और माउंटिंग मान्यताएँ, किसी रेडियल लोड रेटिंग के पीछे की बेयरिंग आयु, और गीले अथवा धूल भरे वातावरण में सीलिंग व्यवस्था। ये चार मदें निर्माता की डेटाशीट और तकनीकी ड्रॉइंग में रहती हैं, और बाहर चलने वाले पहियेदार प्लेटफ़ॉर्म पर इन्हें विनिर्देश जमने के बाद के बजाय उससे पहले निपटाना उपयोगी है।
व्हील रोबोट के लिए BLDC मोटर का चयन: नाप लेने का क्रम
नीचे दिया क्रम वही क्रम है जिसमें इस अनुप्रयोग के आंकड़े तय होने चाहिए, क्योंकि हर चरण ऐसे उम्मीदवार हटाता है जिन्हें अगला चरण वापस नहीं ला सकता।
- पहिये का व्यास और क्रूज़ गति तय करें। ये दो आंकड़े वह व्हील rpm बनाते हैं जो ड्यूटी को चाहिए - 125 mm पर, 2 m/s के लिए 306 rpm - और वही एक आंकड़ा डायरेक्ट-ड्राइव व्हील ड्राइव मोटर उम्मीदवारों को, जिनके पास बची-खुची गति होती है, गियरयुक्त उम्मीदवारों से तुरंत अलग कर देता है, जिनकी रेटेड गति ही बाध्यकारी सीमा हो सकती है।
- सतत ड्यूटी और सबसे ख़राब कर्ब तय करें। रैंप और भरे भार वाली क्रूज़ के विरुद्ध सतत टॉर्क तय करता है कि कौन-सा रेटेड टॉर्क स्तंभ स्वीकार्य है; कर्ब तय करता है कि निर्माता की घोषित पीक खिड़की के विरुद्ध कितना पीक टॉर्क और कितनी देर के लिए उपलब्ध होना चाहिए।
- बस और धारा का बजट तय करें। बस उसी पैक से निकलती है जो पहले से मौजूद है, और चारों इनरनर रिकॉर्ड ठीक इसी कारण एक ही वाइंडिंग पर तीन बस स्तर प्रकाशित करते हैं। धारा का बजट सभी चालित पहियों की रेटेड धारा का जोड़ है, और यही वह आंकड़ा है जो पैक, केबलिंग तथा ड्राइव इलेक्ट्रॉनिक्स तय करता है।
आर्किटेक्चर का प्रश्न इन तीन चरणों के बाद ही तय होता है, और वह टॉर्क के बजाय रेडियल लोड के विरुद्ध तय होता है: जहाँ पहिये को मशीन को अपने आउटपुट चरण के ज़रिए ढोना है, वहाँ दो गियरयुक्त मॉड्यूल ही वह समूह हैं जो इसके लिए एक रेटिंग प्रकाशित करता है; जहाँ मशीन पहिये को उस हब के ज़रिए ढोएगी जिसे डिज़ाइन टीम नियंत्रित करती है, वहाँ नौ फ़्रेमलेस किट ही वह समूह हैं जो ऐसा करने की जगह छोड़ता है। एकीकृत मॉड्यूल की श्रेणी पर अधिक गहराई से रोबोटिक एक्चुएटर: रोबोट जोड़ों के लिए एकीकृत एक्चुएटर का चयन में चर्चा की गई है।
व्हील ड्राइव मोटरें कहाँ उपयोग होती हैं
इस प्लेटफ़ॉर्म के अनुप्रयोग पृष्ठ मशीनों को उनके भीतर क्या है के बजाय वे क्या करती हैं के अनुसार समूहित करते हैं, और व्हील रोबोट कार्यभार उनमें से कई के अंतर्गत आता है। नीचे के भेद आकार के नहीं, ड्राइव लेआउट के हैं।
डिफरेंशियल ड्राइव AMR और इनडोर सेवा रोबोट
कैस्टर वाला दो-पहिया डिफरेंशियल बेस सबसे सरल व्हील रोबोट है और वही जहाँ डायरेक्ट-ड्राइव किट सबसे अधिक बार उत्तर होती हैं, क्योंकि पहिया छोटा होता है, ड्यूटी चिकने फ़र्श की होती है और रेडियल लोड हल्का। 24 V का Lite जोड़ा उस परास के निचले सिरे पर बैठता है और 48 V का Standard त्रिक उसके ऊपर। AGV अनुप्रयोग उसी ड्राइव आर्किटेक्चर को समेटता है जहाँ ड्यूटी औद्योगिक और सतत होती है।
बाहरी और क्षेत्रीय पहियेदार प्लेटफ़ॉर्म
बाहरी प्लेटफ़ॉर्म कर्ब, ढलान, धूल और कंपन जोड़ते हैं, और ये विनिर्देश को एक साथ दो दिशाओं में बदल देते हैं: सतत टॉर्क पेलोड और ढलान के साथ बढ़ता है, और रेडियल लोड पथ अधिक मायने रखता है क्योंकि आघात बड़े होते हैं। यहीं कोई प्रकाशित रेडियल लोड रेटिंग किसी टॉर्क आंकड़े से अधिक मूल्यवान होती है, और यहीं गियरयुक्त मॉड्यूल तथा बड़ी डायरेक्ट-ड्राइव इकाइयाँ स्वाभाविक चयन-सूची हैं।
स्वर्व-ड्राइव और सर्वदिशिक बेस
स्वर्व मॉड्यूल पहिये के दो कार्यों को अलग कर देता है: एक मोटर पहिया चलाती है और दूसरी उसे स्टीयर करती है। स्टीयरिंग बैकलैश को विनिर्देश में वापस ले आती है, क्योंकि वह हेडिंग में ढील के रूप में दिखता है, और वह ड्यूटी को भी बाँट देती है ताकि ड्राइव मोटर और स्टीयर मोटर अलग-अलग निर्दिष्ट की जा सकें, बजाय इसके कि एक ही इकाई दोनों के लिए बड़ी कर दी जाए।
पहियेदार-पाद और संकर मशीनें
जो संकर मशीनें पहियों पर लुढ़कती हैं और बाधाओं पर क़दम रखती हैं, वे व्हील ड्राइव और पैर के जोड़ को एक ही वाहन में रखती हैं, और वहाँ व्हील कार्यभार असामान्य होता है: लुढ़कते समय कम टॉर्क की लंबी अवधियाँ, जो मशीन के क़दम रखने पर भार-क्षणिकों से टूटती हैं। यह ऐसी इकाई को तरजीह देता है जिसमें रेटेड और पीक टॉर्क के बीच बड़ा अंतर हो, न कि ऐसी इकाई को जो किसी एक सिरे के लिए अनुकूलित हो, और उस कार्यभार का पहियेदार सिरा इस पृष्ठ का विषय है जबकि पाद-सिरे पर क्वाड्रुपेड रोबोट के लिए BLDC मोटर का चयन: टॉर्क, गति और तापीय सीमाएँ तथा क्वाड्रुपेड रोबोट अनुप्रयोग में चर्चा की गई है।
अक्सर पूछे जाने वाले प्रश्न
Qक्या फ़्रेमलेस मोटर को सीधे व्हील मोटर के रूप में उपयोग किया जा सकता है?
हाँ, बशर्ते मशीन वह सब प्रदान करे जो किट नहीं देती। फ़्रेमलेस किट अलग स्टेटर और रोटर के रूप में आपूर्ति की जाती है, बिना हाउसिंग, बिना बेयरिंग और बिना शाफ़्ट, इसलिए व्हील हब, बेयरिंग व्यवस्था तथा रेडियल लोड पथ मोटर का नहीं बल्कि मशीन डिज़ाइन का हिस्सा बन जाते हैं। परिवार के लिए निर्माता के नोट्स सहायक संरचना, फ़्लैंज और बेयरिंग व्यवस्था को एकीकरणकर्ता द्वारा डिज़ाइन की जाने वाली मदें बताते हैं, और प्रकाशित खोखला बोर केबल रूटिंग तथा किसी आउटपुट शाफ़्ट अथवा रिड्यूसर से सीधे युग्मन के लिए है।
Qव्हील ड्राइव के लिए RO और RI डायरेक्ट-ड्राइव किटों को क्या अलग करता है?
बनावट, और उसके साथ यांत्रिक इंटरफ़ेस। RO इकाइयाँ आउटरनर हैं जिनमें घूमता सदस्य वाइंडिंग के बाहर होता है और जो या तो एकल 24 V बस पर प्रकाशित हैं - Lite जोड़े में - अथवा एकल 48 V बस पर - Standard त्रिक में। RI इकाइयाँ इनरनर हैं जिनमें रोटर वाइंडिंग के भीतर होता है, जो एक ही वाइंडिंग पर 24 V, 36 V और 48 V पर प्रकाशित हैं, और जो एक थ्रू बोर प्रकाशित करती हैं जिसे RO रिकॉर्ड खोखले डिज़ाइन के रूप में व्यक्त करते हैं। RO80 KV105 Standard और RI80 V2.0 KV75 टॉर्क पर सबसे नज़दीकी जोड़ी हैं, 4 N·m और 4.1 N·m पीक टॉर्क पर, जो उन्हें दोनों बनावटों की सबसे साफ़ तुलना बनाता है।
Qडायरेक्ट-ड्राइव व्हील मोटर सतत कितना टॉर्क थाम सकती है?
इस अनुप्रयोग में वर्तमान में सूचीबद्ध नौ डायरेक्ट-ड्राइव किटों में रेटेड टॉर्क 0.2 N·m से 4 N·m तक चलता है। यही वह आंकड़ा है जिसकी ढलान और भरे भार वाली क्रूज़ के विरुद्ध तुलना करनी चाहिए, क्योंकि यही वह मान है जो वाइंडिंग अपनी तापीय सीमाओं के भीतर थाम सकती है। कॉन्टैक्ट पैच पर टॉर्क रेटेड टॉर्क भागा पहिये की त्रिज्या है: 125 mm पहिये पर 0.58 N·m से 9.3 N थ्रस्ट मिलता है, और 200 mm पहिये पर वही मोटर 5.8 N देती है, इसलिए पहिये का व्यास गणना में शामिल होना चाहिए, मान लिया जाना नहीं।
Qगियरयुक्त व्हील एक्चुएटर कब सही उत्तर है?
जब ड्यूटी को टायर पर उतना टॉर्क चाहिए जितना कोई डायरेक्ट-ड्राइव वाइंडिंग सतत थाम न सके, अथवा जब पहिये को मशीन को इकाई के अपने आउटपुट चरण के ज़रिए ढोना हो। यहाँ दोनों गियरयुक्त मॉड्यूल 6:1 पर 3 N·m रेटेड और 9 N·m पीक, तथा 9:1 पर 18 N·m रेटेड और 53 N·m पीक प्रकाशित करते हैं, साथ ही 18 kg और 50 kg की रेटेड रेडियल लोड। सौदा उन्हीं रिकॉर्डों में दिखता है: 9:1 इकाई की रेटेड गति 109 rpm है, जो 125 mm पहिये पर ग्राउंड गति को लगभग 0.71 m/s पर सीमित कर देती है, इसलिए टॉर्क का लाभ लेने से पहले क्रूज़ गति जाँचनी पड़ती है।
Qएक मोटर तीन गति आंकड़े क्यों प्रकाशित करती है?
क्योंकि यह एक ही यांत्रिक विनिर्देश है जो तीन विद्युत परिचालन बिंदुओं पर प्रकाशित है। चारों इनरनर रिकॉर्ड 24/36/48 V की रेटेड वोल्टेज सूचीबद्ध करते हैं और हर स्तर के लिए एक नो-लोड गति तथा एक रेटेड गति देते हैं, जबकि रेटेड टॉर्क, पीक टॉर्क और रेटेड धारा तीनों में समान रहते हैं। नो-लोड गति के स्तंभ बस के साथ ठीक-ठीक मापन करते हैं - 36 V का आंकड़ा 24 V का 1.5 गुना और 48 V का आंकड़ा उसका दुगुना - जबकि रेटेड गति के स्तंभ 36 V पर 1.53 से 1.71 गुना के बीच और 48 V पर 2.06 से 2.39 गुना के बीच बढ़ते हैं। किसी पहिये की गति को ग़लत स्तंभ से पढ़ना, अथवा यह भूल जाना कि कोई अकेला आंकड़ा किस बस स्तर का है, व्हील ड्राइव को ग़लत आंकड़े पर नापने का सबसे सामान्य तरीका है।
Qक्या व्हील ड्राइव को पीक टॉर्क पर नापा जाना चाहिए या रेटेड टॉर्क पर?
दोनों पर, अलग-अलग घटनाओं के लिए। रेटेड टॉर्क सतत आंकड़ा है और रैंप, भरे भार वाली क्रूज़ तथा लंबी ड्यूटी को उसी के भीतर फ़िट होना है। पीक टॉर्क छोटी खिड़की का भंडार है और कर्ब तथा स्टार्ट-अप उछाल उसी से खींचते हैं। वह खिड़की स्वयं - पीक टॉर्क कितनी देर थामा जा सकता है, किस परिवेश में और किस माउंटिंग स्थिति में - उत्पाद रिकॉर्ड में नहीं बल्कि निर्माता के दस्तावेज़ों में रहती है, और पहिये की हाउसिंग के भीतर दबी व्हील ड्राइव पर माउंटिंग स्थिति सामान्यतः मशीन की सबसे कम अनुकूल होती है।
आधिकारिक संसाधन
CubeMars हर इकाई के लिए उसके विनिर्देश पैनल, तकनीकी ड्रॉइंग और नियंत्रण दस्तावेज़ों सहित एक आधिकारिक उत्पाद पृष्ठ प्रकाशित करता है, और यहाँ उद्धृत हर आंकड़े के लिए वही पृष्ठ सत्य का स्रोत रहते हैं - उदाहरण के लिए RI50 KV100 का उत्पाद पृष्ठ, RO100 KV55 Standard का उत्पाद पृष्ठ और AKA10-9 KV60 का उत्पाद पृष्ठ। ऊपर की तालिकाओं में टॉर्क, धारा, गति, द्रव्यमान, लिफ़ाफ़ा, बोर, रिडक्शन अनुपात, बैकलैश तथा रेडियल लोड के आंकड़े वही मान हैं जो वे पृष्ठ प्रकाशित करते हैं, और कोई ड्यूटी खिड़की, तापीय मान्यता अथवा बेयरिंग आयु जिस पर कोई व्हील डिज़ाइन निर्भर करता है, विनिर्देश पैनल से निकाला जा सकने वाला आंकड़ा नहीं बल्कि निर्माता के लिए एक प्रश्न है।
आगे कहाँ जाएँ
पढ़ने के बजाय चयन-सूची बनाने के लिए प्लेटफ़ॉर्म के तीन उपकरण क्रम से यह काम करते हैं। नौ डायरेक्ट-ड्राइव किटों और उनके विनिर्देशों को साथ-साथ देखने के लिए पूरी फ्रेमलेस टॉर्क मोटर श्रेणी देखें, टॉर्क, वोल्टेज और द्रव्यमान के अनुसार छाँटने के लिए चयन का उपयोग करें, फिर उम्मीदवारों को उत्पाद तुलना में एक-दूसरे के विरुद्ध रखें। जहाँ पहिये को मशीन को अपने आउटपुट चरण के ज़रिए ढोना है, वहाँ रोबोटिक एक्चुएटर श्रेणी में गियरयुक्त मॉड्यूल और शेष एकीकृत परिवार हैं।
दो और लेख इस विषय के वे हिस्से लेकर चलते हैं जिन्हें व्हील ड्राइव तय नहीं करता। फ़्रेमलेस टॉर्क मोटर: 12 मॉडलों की तुलना, एंट्री से परफ़ॉर्मेंस टियर तक पूरे फ़्रेमलेस परिवार को पट्टी-वार रखता है और तब सही साथी है जब ड्राइव आर्किटेक्चर तय हो पर आकार नहीं। क्वाड्रुपेड रोबोट के लिए BLDC मोटर का चयन: टॉर्क, गति और तापीय सीमाएँ उसी कार्यभार के पाद-सिरे को उन मशीनों के लिए कवर करता है जो लुढ़कती भी हैं और क़दम भी रखती हैं।
संक्षेप में: पहले पहिये का व्यास और क्रूज़ गति तय करें, क्योंकि वे मोटर की गति को ग्राउंड गति में बदलते हैं और यह उजागर करते हैं कि गियरयुक्त मार्ग में उस तक पहुँचने की गति है भी या नहीं; दूसरे सतत ड्यूटी और सबसे ख़राब कर्ब तय करें, क्योंकि रेटेड टॉर्क और पीक टॉर्क अलग-अलग घटनाओं का उत्तर देते हैं; अंत में बस और धारा का बजट तय करें, क्योंकि बस पैक का अनुसरण करती है और धारा का बजट हर चालित पहिये का जोड़ है। फिर आर्किटेक्चर रेडियल लोड के विरुद्ध तय करें, जो वह एक आंकड़ा है जिसे डायरेक्ट-ड्राइव किट मशीन पर छोड़ देती हैं और गियरयुक्त मॉड्यूल एक रेटिंग के रूप में प्रकाशित करते हैं।