
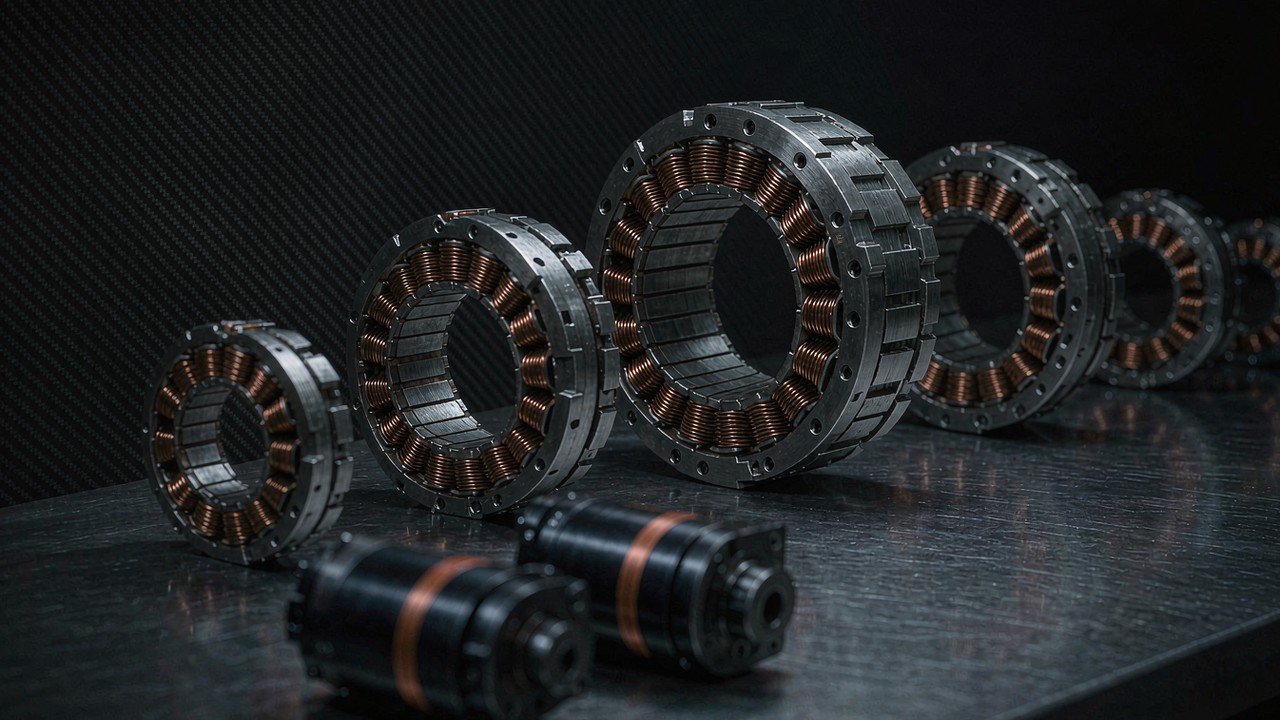
Robot beroda tidak memerlukan roda gigi planet untuk memperoleh torsi di ban: yang diperlukan adalah struktur yang dapat membawa robot. Setiap unit direct-drive yang saat ini tercantum dalam aplikasi Robot Beroda dikirim sebagai stator dan rotor telanjang tanpa rumah dan tanpa bantalan sendiri, sehingga berat mesin yang tiba di hub sebagai beban radial harus ditanggung oleh sesuatu yang disediakan perancang. Dua modul beroda gigi dalam kelompok yang sama justru menerbitkan angka beban radial nominal - 18 kg pada AKA60-6 KV80 dan 50 kg pada AKA10-9 KV60 - dan produsennya menggambarkan keduanya sebagai dirancang untuk robot beroda dan AGV, dengan unit yang lebih besar dispesifikasikan untuk menahan benturan lateral dan radial pada platform beroda. Pemisahan itulah, antara motor telanjang yang jalur bebannya adalah mesin dan unit beroda gigi yang jalur bebannya adalah tahap keluarannya sendiri, yang mengorganisasi semua hal lain yang menyusul: torsi di titik kontak, kecepatan putar roda yang sebenarnya, arus yang ditarik empat roda dari satu paket, dan jumlah komponen yang harus dirancang dan dibayar.
Jawaban Singkat
Sebelas motor BLDC untuk tugas robot beroda saat ini tercantum dalam aplikasi ini, dan terbagi ke dalam dua arsitektur, bukan menjadi satu yang baik dan satu yang buruk. Sembilan di antaranya adalah kit direct-drive tanpa rangka - lima unit outrunner RO dari 60 g hingga 710 g dan empat unit inrunner RI dari 155.9 g hingga 500 g - yang menyalurkan torsinya langsung ke roda tanpa tahap perantara, tanpa backlash dan tanpa kerugian reduksi, serta menyerahkan bantalan hub, poros, dan jalur beban radial sepenuhnya kepada rancangan mesin. Dua di antaranya adalah modul terpadu beroda gigi, AKA60-6 KV80 pada 6:1 dan AKA10-9 KV60 pada 9:1, yang menukar tahap reduksi dan angka backlash yang kecil dengan torsi terbitan di keluaran dan rating beban radial terbitan. Di antara kesebelas unit itu, torsi nominal membentang dari 0.2 N·m hingga 18 N·m, torsi puncak mencapai 53 N·m, dan massa membentang dari 60 g hingga 1.06 kg, semuanya sebagaimana diterbitkan produsen.
Tiga konsekuensi menyusul, dan itulah sebabnya pilihan tidak ditentukan oleh KV. Pertama, pada roda direct-drive motor berputar jauh di bawah kecepatan nominalnya pada laju jelajah normal, sehingga plafon kecepatan elektris bukanlah yang menentukan pilihan; torsi kontinu terhadap tahap tugas terburuklah yang menentukan. Kedua, pada roda beroda gigi hal sebaliknya berlaku: kecepatan keluaran adalah angka yang dapat menjadi kendala yang mengikat, karena reduksi yang membeli torsi juga membagi kecepatan. Ketiga, beban radial yang dikenakan sebuah roda adalah beban yang tidak dipikul sendiri oleh kit direct-drive, sehingga keputusan itu terbagi antara motor dan struktur hub, bukan diselesaikan oleh motor saja. Bagian-bagian di bawah ini membahas masing-masing hal itu secara berurutan, lalu menyajikan kesebelas unit sebagai satu tabel spesifikasi dan membacanya menurut tata letak penggerak.
Apa yang Diminta Robot Beroda dari Motor BLDC
Robot bergerak beroda adalah mesin tugas kontinu dengan beban yang terputus-putus. Perbedaan itu penting karena dua angka yang paling sering dikutip pada panel spesifikasi - torsi puncak dan kecepatan tanpa beban - adalah dua angka yang paling jarang digunakan sepanjang masa pakai penggerak roda. Sendi kaki melepaskan torsi puncaknya hanya sebagian kecil detik saat mendarat; penggerak roda menuntut sesuatu yang mendekati kemampuan kontinunya setiap kali platform menaiki tanjakan dengan beban penuh, dan melakukannya saat motor berada di dalam roda yang tidak dapat diventialasi sebagaimana sendi pada rangka terbuka.
Roda adalah jalur beban: beban radial tiba di hub
Pada sebuah sendi, keluaran motor adalah torsi dan reaksinya ditanggung oleh struktur di sekelilingnya. Pada sebuah roda, torsi yang sama tiba bersama sesuatu yang tidak pernah dilihat sendi: berat mesin, yang dipindahkan melalui titik kontak dan poros sebagai beban radial pada apa pun yang menopang roda. Kit tanpa rangka tidak memiliki bantalan, sehingga pada jalur direct-drive beban itu mencapai hub yang telah dirancang perancang, dan catatan produk produsen sendiri menyatakan hal yang sama tentang keluarga ini: kit ini dipasok sebagai komponen rotor dan stator terpisah, dan itulah yang memungkinkan struktur penopang, flensa, serta susunan bantalan disesuaikan dengan mesin. Jalur beroda gigi justru menerbitkan angkanya. AKA60-6 KV80 dinilai untuk 18 kg beban radial dan AKA10-9 KV60 untuk 50 kg, yang terakhir digambarkan sebagai rancangan ulang struktural yang menaikkan kapasitas beban radial sekitar 120 persen dibandingkan AK10-9 pada torsi yang sama, dan sebagai unit yang dioptimalkan untuk benturan lateral dan radial yang dihasilkan platform beroda.
Tugas kontinu lebih dahulu, puncak terakhir
Torsi nominal adalah angka yang dapat ditahan di dalam batas termal kumparan, dan pada robot beroda itulah angka kerjanya. Torsi puncak adalah cadangan jendela pendek, dan jendela itu sendiri, bersama asumsi suhu sekitar dan pemasangan di baliknya, berada pada dokumentasi produsen dan bukan pada catatan produk. Membaca kesebelas unit hanya menurut torsi nominal memberi rentang dari 0.2 N·m pada RO40 KV140 Lite hingga 18 N·m pada AKA10-9 KV60, yaitu faktor sembilan puluh, yang menjadi pengingat bahwa aplikasi ini mencakup segalanya mulai dari roda seukuran skuter 60 g hingga platform industri dengan beban radial 50 kg.
Trotoar, tanjakan, dan pembalikan arah
Trotoar adalah peristiwa torsi dan tanjakan adalah peristiwa tugas, dan keduanya tidak boleh ditentukan ukurannya dengan angka yang sama. Menaiki tanjakan menambahkan suku gravitasi yang tetap bekerja pada motor selama pendakian berlangsung, yang merupakan persoalan tugas kontinu dan harus dibandingkan dengan torsi nominal. Trotoar datang sebagai rintangan singkat dan lebih dekat ke peristiwa puncak, dibatasi oleh berapa lama roda tertahan terhadapnya. Pembalikan arah penting karena alasan yang berbeda: pada basis penggerak diferensial, belokan dihasilkan dengan menggerakkan kedua sisi saling berlawanan, sehingga motor menghabiskan sebagian manuver untuk menyerap energi alih-alih menyalurkannya, dan energi yang dikembalikan itu harus pergi ke suatu tempat di dalam elektronik penggerak.
Empat roda mengambil dari satu paket
Anggaran arus adalah penjumlahan, bukan satu angka tunggal. Empat roda identik pada arus nominal 4 A masing-masing menarik 16 A secara kontinu sebelum ada kelonggaran apa pun untuk lonjakan arus yang dialami platform saat mulai bergerak atau saat sebuah roda kehilangan traksi, dan AKA60-6 KV80 menerbitkan tepat 4 A nominal sementara unit direct-drive terbesar dalam kelompok ini, RO100 KV55, menerbitkan 20 A. Memilih hanya berdasarkan torsi lalu menemukan hitungannya belakangan adalah cara yang biasa membuat sebuah paket berakhir dengan ukuran yang kurang.
Direct-Drive Tanpa Rangka atau Aktuator Roda Beroda Gigi
Pertanyaan arsitektur datang sebelum pertanyaan spesifikasi, karena ia menentukan angka mana yang berarti bagi motor penggerak roda. Roda direct-drive adalah motor yang rotornya berputar pada kecepatan roda. Roda beroda gigi adalah motor yang rotornya berputar pada kecepatan roda dikalikan rasio reduksi, dengan tahap roda gigi di antaranya. Keduanya ada dalam aplikasi ini, dan kesebelas unit terbagi sembilan berbanding dua untuk direct-drive.
Direct drive: kecepatan roda sama dengan kecepatan motor
Sembilan dari kesebelas unit - lima outrunner RO dan empat inrunner RI - adalah kit tanpa rangka. Pada roda direct-drive kecepatan keluaran sama dengan kecepatan motor, sehingga angka kecepatan terbitan dapat dibaca terhadap kecepatan gerak tanpa suku reduksi apa pun, dan tidak ada tahap roda gigi yang menyumbang backlash, tidak ada efisiensi reduksi yang hilang, dan tidak ada inersia berputar tambahan antara rotor dan ban. Imbalannya, torsi yang tersedia di titik kontak persis sama dengan torsi yang dapat dihasilkan motor, dan motor harus mampu menahan seluruh tugas roda secara kontinu. Unit direct-drive terbesar di sini, RO100 KV55 Standard, menerbitkan 4 N·m nominal dan 12 N·m puncak pada 710 g.
Beroda gigi: torsi di ban, dan satu tahap yang harus diperhitungkan
Dua modul AKA adalah opsi beroda gigi dan satu-satunya unit dalam kelompok ini dengan rasio reduksi terbitan, angka backlash terbitan, dan rating beban radial terbitan. AKA60-6 KV80 menerbitkan tahap 6:1, 3 N·m nominal dan 9 N·m puncak di keluaran, 460 g, dan 18 kg beban radial. AKA10-9 KV60 menerbitkan tahap 9:1, 18 N·m nominal dan 53 N·m puncak, 1.06 kg, backlash 0.15°, dan 50 kg beban radial, dengan satu enkoder magnetik 16-bit di keluaran. Yang dibeli tahap itu adalah torsi di ban dari motor yang lebih ringan; yang menjadi biayanya adalah pembagian kecepatan, angka backlash, dan kewajiban membaca setiap nilai kecepatan di sisi keluaran roda gigi planet alih-alih di sisi motor.
Apa yang tidak termasuk dalam kit tanpa rangka
Kit tanpa rangka adalah sebuah stator dan sebuah rotor. Ia tidak memiliki rumah, bantalan, poros, dan enkoder kecuali salah satunya dispesifikasikan, dan catatan produsen untuk keluarga RO menambahkan bahwa poros berongga dimaksudkan untuk perutean kabel dan untuk penyambungan langsung ke poros keluaran atau roda gigi planet. Itulah pertukarannya dalam satu kalimat: kit ini lebih ringan dan secara mekanis lebih bebas daripada apa pun yang berumah, dan sebagai gantinya susunan bantalan, rumah, serta jalur beban radial menjadi bagian dari rancangan mesin. Inrunner RI menerbitkan bor yang menjadi dasar susunan itu dibangun - 22 mm pada RI50 KV100, 30 mm pada RI60 KV120, 40.5 mm pada RI80 V2.0 KV75, dan 45 mm pada RI100 KV105 - yang merupakan ruang yang tersedia untuk poros tembus atau jalur kabel, bukan spesifikasi bantalan.
Backlash adalah milik sumbu kemudi, bukan sumbu penggerak
Roda yang menggerakkan dan tidak mengemudi tidak memerlukan angka backlash pada jalur penggeraknya, karena roda bertumpu pada tanah dan tanah tidak bersifat lentur pada arah gerak. Hal ini berbeda pada modul swerve atau kemudi, tempat unit beroda gigi menahan sudut roda: di sana backlash muncul sebagai kelonggaran arah hadap sebelum ban merespons, dan patut dibaca sebagai spesifikasi. Pada roda yang hanya digerakkan, yang membentuk sebagian besar aplikasi ini, dua angka yang penting adalah torsi keluaran dan rating beban radial, dan AKA10-9 KV60 menerbitkan backlash 0.15° di samping keduanya untuk modul-modul yang memang mengemudi.
Membaca Torsi, Kecepatan, dan Arus Roda dari Catatan Terbitan
Setiap angka dalam tabel berikut adalah nilai yang diterbitkan produsen untuk model tersebut, dan pembacaan di bagian ini adalah aritmetika yang dilakukan atas angka-angka itu dengan diameter roda yang dinyatakan setiap kali. Tujuannya adalah menunjukkan kolom terbitan mana yang sebenarnya menentukan penggerak roda, karena dua di antaranya ternyata jauh lebih sedikit berpengaruh daripada yang disiratkan oleh penonjolannya pada panel spesifikasi.
Dari torsi di rotor ke gaya dorong di titik kontak
Torsi menjadi gaya dorong melalui pembagian dengan jari-jari roda. Angka 0.58 N·m nominal - RI50 KV100 - yang menggerakkan roda 125 mm berjari-jari 0.0625 m menghasilkan 9.3 N gaya dorong di titik kontak, dan empat roda semacam itu menghasilkan 37 N secara kolektif. Aritmetika yang sama yang diterapkan pada roda 200 mm berjari-jari 0.1 m mengubah 0.58 N·m itu menjadi 5.8 N per roda, yaitu penurunan 37 persen untuk motor yang sama, karena roda yang lebih besar adalah tuas yang lebih panjang terhadap motor. Seluruh perhitungan itu bertumpu pada dua kolom terbitan, torsi nominal dan diameter roda yang dinyatakan, dan tidak pada hal lain.
Dari kecepatan terbitan ke kecepatan gerak
Kecepatan gerak mengikuti dari roda yang sama melalui kelilingnya: kecepatan dalam meter per sekon sama dengan keliling roda dalam meter dikalikan putaran per sekon, atau pi kali diameter kali rpm dibagi enam puluh. Pada diameter 125 mm, laju jelajah 2 m/s memerlukan 306 rpm di roda; pada 200 mm laju jelajah yang sama memerlukan 191 rpm. Kedua angka itu adalah acuan yang terhadapnya kolom kecepatan terbitan harus dibaca, dan membacanya dengan cara itu menghasilkan pengamatan paling berguna dalam aplikasi ini. Unit direct-drive menerbitkan kecepatan nominal antara 2000 rpm dan 4200 rpm pada tingkat bus terbitannya, yaitu antara enam dan empat belas kali 306 rpm yang sebenarnya diperlukan laju jelajah 2 m/s pada roda 125 mm. Unit beroda gigi AKA60-6 KV80 menerbitkan 400 rpm pada 48 V, atau 1.3 kali kebutuhan itu, dan AKA10-9 KV60 menerbitkan 109 rpm, yang berada di bawahnya, sehingga pada diameter roda 125 mm kecepatan nominal modul itu membatasi kecepatan gerak pada sekitar 0.71 m/s dan hanya mencapai 1.14 m/s jika roda tumbuh ke 200 mm.
Arus nominal adalah angka yang menentukan tugas
Arus adalah yang memanaskan kumparan, dan kumparan adalah permukaan yang harus dilalui panas untuk keluar. Pada robot beroda, motor berada dekat dengan tanah, sering kali di dalam roda atau rumah yang dirancang perancang mesin untuk kekakuan alih-alih untuk aliran udara, sehingga jalur termalnya biasanya lebih buruk daripada pada sendi di udara terbuka. Karena itu arus nominal layak dibaca sebagai batas tugas alih-alih sebagai detail elektris: RO100 KV55 Standard menerbitkan 20 A sedangkan RO40 KV140 Lite menerbitkan 2.85 A, yaitu faktor tujuh yang merupakan pernyataan tentang berapa banyak panas yang diharapkan dilepas setiap kumparan dan dalam periode berapa.
Kolom tiga tegangan dalam satu catatan
Empat dari kesebelas unit - seluruh kelompok inrunner RI - menerbitkan nilai kecepatan dan arusnya pada 24 V, 36 V, dan 48 V dalam catatan yang sama, pada kumparan yang sama. Itu bukan kemudahan pemasaran; itu adalah satu spesifikasi mekanis dengan tiga titik operasi elektris, dan bagi motor BLDC untuk tugas robot beroda itulah yang memungkinkan sebuah platform dirancang mengelilingi paket yang sudah ada alih-alih mengelilingi tegangan yang dipilih agar sesuai dengan motor. Tabel di bawah menyajikan ketiga kolom itu berdampingan.
| Model | Tegangan Nominal | Kecepatan Tanpa Beban (24 V) | Kecepatan Tanpa Beban (36 V) | Kecepatan Tanpa Beban (48 V) | Kecepatan Nominal (24 V) | Kecepatan Nominal (36 V) | Kecepatan Nominal (48 V) | Torsi Nominal |
|---|---|---|---|---|---|---|---|---|
| RI60 KV120 | 24/36/48 V | 2532 rpm | 3798 rpm | 5064 rpm | 1440 rpm | 2320 rpm | 3190 rpm | 0.57 Nm |
| RI50 KV100 | 24/36/48 V | 2004 rpm | 3006 rpm | 4008 rpm | 1090 rpm | 1860 rpm | 2600 rpm | 0.58 Nm |
| RI80 V2.0 KV75 | 24/36/48 V | 1480 rpm | 2220 rpm | 2960 rpm | 1135 rpm | 1785 rpm | 2430 rpm | 1.45 Nm |
| RI100 KV105 | 24/36/48 V | 2184 rpm | 3276 rpm | 4368 rpm | 1370 rpm | 2100 rpm | 2825 rpm | 1.76 Nm |
Tegangan nominal, kecepatan tanpa beban pada setiap tingkat bus terbitan, kecepatan nominal pada setiap tingkat bus terbitan, dan torsi nominal, sebagaimana diterbitkan produsen untuk keempat model inrunner yang saat ini tercantum dalam aplikasi Robot Beroda. Kecepatan nominal adalah angka di sisi keluaran pada torsi nominal; kecepatan tanpa beban adalah plafon pada tingkat bus tersebut. Dalam setiap catatan, ketiga kolom berbagi satu torsi nominal, satu torsi puncak, dan satu arus nominal, dan itulah yang menjadikannya tiga titik operasi elektris pada satu spesifikasi mekanis. Kolom kecepatan tanpa beban berskala persis dengan tingkat bus, angka 36 V adalah 1.5 kali angka 24 V dan angka 48 V dua kali lipatnya pada setiap baris; kolom kecepatan nominal naik sedikit lebih cepat, yaitu antara 1.53 dan 1.71 kali pada 36 V serta antara 2.06 dan 2.39 kali pada 48 V, keempat rasio itu diperoleh dengan membagi setiap kolom terbitan dengan kolom 24 V pada baris dan model yang sama. Kecepatan roda dan kecepatan gerak tidak ditabulasikan: mengubah rpm terbitan menjadi kecepatan gerak memerlukan diameter roda yang dinyatakan, dan perhitungan itu muncul dalam teks dan bukan dalam tabel.
Bacalah pasangan-pasangan itu ke bawah dan pertukarannya tepat. Menaikkan bus dari 24 V ke 48 V menggandakan kecepatan tanpa beban secara persis dan menaikkan kecepatan nominal antara 2.06 dan 2.39 kali, serta membiarkan torsi nominal, torsi puncak, dan arus nominal tidak tersentuh, karena torsi ditetapkan oleh arus kumparan dan kumparan membawa arus yang sama untuk torsi yang sama pada kedua tingkat bus. Yang ditambahkan oleh bus yang lebih tinggi adalah ruang kepala untuk mencapai bagian atas kolom kecepatan sama sekali, tempat back-EMF jika tidak akan membatasi berapa banyak arus yang dapat disalurkan penggerak. Yang tidak ditambahkannya adalah torsi kontinu, dan torsi kontinu itulah yang dihabiskan robot beroda sepanjang masa pakainya.
Motor BLDC untuk Robot Beroda: Matriks Perbandingan Spesifikasi
Kesebelas model yang saat ini tercantum dalam aplikasi Robot Beroda disajikan di bawah sebagai satu himpunan spesifikasi, diurutkan menurut torsi nominal terbitan agar langkah dari unit roda terkecil ke unit penahan beban terlihat pada kolom itu sendiri. Setiap angka adalah nilai yang diterbitkan produsen untuk model tersebut dan yang disimpan platform ini dalam catatan produknya. Tegangan nominal ditampilkan sebagaimana diterbitkan, sehingga catatan tiga tegangan muncul dengan ketiga tingkatannya.
| Model | Tegangan Nominal | Torsi Nominal | Torsi Puncak | Arus Nominal | Kecepatan Nominal | Berat | Dimensi amplop |
|---|---|---|---|---|---|---|---|
| RO40 KV140 Lite | 24 V | 0.2 Nm | 0.6 Nm | 2.85 A | 2450 rpm | 60 g | Ø46.3 × 13 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 3.4 A | 2100 rpm | 105 g | Ø61.7 × 14.5 mm |
| RI60 KV120 | 24/36/48 V | 0.57 Nm | 1.63 Nm | 5.6 A | 1440/2320/3190 rpm | 155.9 g | Ø60 × 23 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 4.8 A | 1090/1860/2600 rpm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 8.5 A | 4200 rpm | 248 g | Ø73.8 × 23 mm |
| RO80 KV105 Standard | 48 V | 1.3 Nm | 4 Nm | 15 A | 3600 rpm | 352 g | Ø92.6 × 26.4 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 9.4 A | 1135/1785/2430 rpm | 411 g | Ø85 × 27 mm |
| RI100 KV105 | 24/36/48 V | 1.76 Nm | 4.95 Nm | 13.6 A | 1370/2100/2825 rpm | 500 g | Ø104 × 26 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 4 A | 200/400 rpm | 460 g | Ø80 × 51.2 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 20 A | 2000 rpm | 710 g | Ø113.5 × 36.2 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 10.6 A | 109 rpm | 1060 g | Ø100 × 70 mm |
Tegangan nominal, torsi nominal, torsi puncak, arus nominal, kecepatan nominal, massa dan dimensi amplop sebagaimana diterbitkan produsen, untuk model yang saat ini tercantum dalam aplikasi Robot Beroda, diurutkan menurut torsi nominal. Torsi nominal adalah angka kontinu dalam batas termal kumparan; torsi puncak adalah angka jendela pendek, dan jendela, asumsi suhu sekitar, serta kondisi pemasangan di balik salah satu angka torsi itu berada pada dokumentasi produsen dan bukan pada catatan. Satu angka tegangan berarti model satu bus; angka ganda atau tiga berarti model diterbitkan pada masing-masing tingkat bus tersebut, dengan angka kecepatan yang bersesuaian diterbitkan secara terpisah untuk masing-masingnya, dalam urutan menaik kolom tegangan. Kecepatan nominal adalah angka di sisi keluaran pada torsi nominal, sehingga pada kedua modul beroda gigi angka itu sudah dibagi dengan rasio reduksi. Dimensi amplop diberikan sebagai diameter luar kali panjang bodi dan tidak termasuk poros, kabel, dan tonjolan konektor; pada kit tanpa rangka itu adalah rakitan stator dan rotor, dan pada modul beroda gigi itu adalah unit lengkap termasuk susunan bantalannya sendiri. Tidak ada kolom rasio reduksi: sembilan dari kesebelas catatan tidak membawa tahap reduksi sama sekali, dan rasio untuk dua catatan yang memilikinya disajikan dalam teks.
Dua pembacaan menonjol begitu kesebelas unit berada di satu halaman. Yang pertama adalah kolom torsi dan kolom massa tidak sejajar. RO100 KV55 Standard menerbitkan 4 N·m nominal dari 710 g, sementara AKA60-6 KV80 menerbitkan 3 N·m nominal dari 460 g, dan AKA10-9 KV60 mencapai 18 N·m dari 1.06 kg. Modul beroda gigi melakukan dengan satu tahap apa yang dilakukan unit direct-drive dengan tembaga dan magnet, dan harga untuk itu adalah kolom kecepatan, yang turun dari empat angka pada unit direct-drive menjadi 400 rpm lalu 109 rpm.
Yang kedua adalah arus nominal juga tidak mengikuti torsi nominal. AKA10-9 KV60 menahan 18 N·m dari 10.6 A, karena tahap reduksi mengubah torsi motor menjadi torsi keluaran tanpa menaikkan arus motor secara proporsional, sedangkan RO100 KV55 Standard memerlukan 20 A untuk 4 N·m. Dibaca sebagai batas tugas, perbedaan itu bernilai lebih bagi platform bertenaga baterai daripada yang disiratkan angka torsi saja: roda beroda gigi mengubah arus paket menjadi torsi roda lebih efisien, dengan biaya berupa angka backlash dan plafon kecepatan yang harus diperiksa terhadap laju jelajah yang diinginkan.
Membaca Kesebelas Unit Menurut Tata Letak Penggerak
Tabel mengurutkan menurut torsi, yang merupakan urutan yang tepat untuk keputusan seleksi dan urutan yang keliru untuk memahami isi kelompok ini. Dibaca menurut konstruksinya, kesebelas unit jatuh ke dalam empat blok: dua kit outrunner 24 V, tiga kit outrunner 48 V, empat inrunner, dan dua modul beroda gigi.
Pasangan Lite 24 V: RO40 KV140 dan RO50 KV108
Dua outrunner Lite adalah unit terkecil dan teringan dalam kelompok ini dan satu-satunya yang dinilai pada satu bus 24 V. RO40 KV140 Lite menerbitkan 0.2 N·m nominal dan 0.6 N·m puncak dari 60 g dalam dimensi amplop Ø46.3 × 13 mm, dan RO50 KV108 Lite menerbitkan 0.3 N·m nominal dan 0.9 N·m puncak dari 105 g pada Ø61.7 × 14.5 mm. Keduanya dipasok tanpa sensor Hall sebagai bagian dari spesifikasi Lite, dan keduanya membawa poros berongga yang dimaksudkan untuk perutean kabel alih-alih untuk poros penahan beban. Roda yang dibangun mengelilingi salah satunya menutup loop servonya pada enkoder yang disediakan mesin alih-alih pada penginderaan di dalam motor, yang merupakan konsekuensi mekanis dari spesifikasi Lite dan bukan keterbatasan kumparannya.
Trio Standard 48 V: RO60 KV115, RO80 KV105, dan RO100 KV55
Ketiga outrunner Standard beralih ke satu bus 48 V dan menambahkan penginderaan Hall serta suhu sebagai bagian dari spesifikasinya. RO60 KV115 Standard menerbitkan 0.8 N·m nominal dan 2.4 N·m puncak dari 248 g, RO80 KV105 Standard 1.3 N·m nominal dan 4 N·m puncak dari 352 g, dan RO100 KV55 Standard 4 N·m nominal dan 12 N·m puncak dari 710 g pada Ø113.5 mm. Dibaca ke bawah sepanjang trio ini, massa naik 2.9 kali sementara torsi nominal naik 5 kali, sehingga unit yang lebih besar bukan sekadar versi berskala dari unit yang lebih kecil. RO100 KV55 Standard juga menerbitkan arus nominal tertinggi dalam kelompok ini, yaitu 20 A, yang merupakan angka yang penting begitu empat roda digerakkan dari satu paket.
Keempat inrunner: RI50 KV100, RI60 KV120, RI80 V2.0 KV75, dan RI100 KV105
Kelompok RI dibangun dengan cara sebaliknya: magnet berada di bagian dalam dan kumparan mengelilinginya, sehingga rotor adalah anggota dalam dan rakitannya membawa bor tembus alih-alih poros berongga. Bor itu diterbitkan pada keempat catatan dan merupakan dimensi amplop rancangan untuk poros tembus atau jalur kabel - 22 mm pada RI50 KV100, 30 mm pada RI60 KV120, 40.5 mm pada RI80 V2.0 KV75, dan 45 mm pada RI100 KV105. Keempatnya diterbitkan pada 24 V, 36 V, dan 48 V, dan keempatnya dinilai antara 0.57 N·m dan 1.76 N·m, yang menempatkannya pada pita torsi yang sama dengan outrunner RO60 dan RO80 sambil menawarkan antarmuka mekanis yang berbeda dan rentang bus yang lebih luas.
Dua aktuator roda beroda gigi: AKA60-6 KV80 dan AKA10-9 KV60
Dalam kelompok ini, dua modul AKA adalah unit yang catatan terbitannya menyebut robot beroda pada baris aplikasinya. Kedua catatan mencantumkan AGV dan robot beroda sebagai aplikasi yang dinyatakan, sedangkan trio RO Standard menyebut lengan robot kolaboratif, keempat inrunner menyebut lengan robot kolaboratif atau eksoskeleton, dan pasangan Lite sama sekali tidak menerbitkan baris aplikasi. AKA60-6 KV80 menawarkan tahap 6:1, 3 N·m nominal dan 9 N·m puncak, arus nominal 4 A, 460 g, dan rating beban radial 18 kg, dengan produsen menyatakan bahwa jalur beban yang diperkuat menaikkan kapasitas radial sekitar 52 persen dibandingkan AK60-6 pada torsi yang serupa. AKA10-9 KV60 menawarkan 9:1, 18 N·m nominal dan 53 N·m puncak, arus nominal 10.6 A, 1.06 kg, 50 kg beban radial, backlash 0.15°, dan enkoder magnetik 16-bit di keluaran. Catatan 9:1 itu juga yang kecepatan nominalnya, 109 rpm, harus diperiksa terhadap laju jelajah yang diinginkan sebelum hal lain tentangnya dipertimbangkan.
Outrunner atau inrunner pada torsi yang sama
Ketika dua unit dalam kelompok ini menerbitkan torsi yang sebanding, pilihan di antara keduanya bersifat mekanis alih-alih elektris. RO80 KV105 Standard dan RI80 V2.0 KV75 masing-masing menerbitkan 4 N·m dan 4.1 N·m torsi puncak, dari 352 g dan 411 g, pada Ø92.6 × 26.4 mm dan Ø85 × 27 mm. Outrunner lebih ringan dan sedikit lebih lebar; inrunner lebih sempit diameternya, 59 g lebih berat, dan menawarkan bor tembus 40.5 mm serta bus 24/36/48 V alih-alih satu rating 48 V. Tidak ada perbedaan yang merupakan perbedaan performa, dan keduanya ditentukan oleh apa yang dapat diterima struktur roda: outrunner memerlukan ruang bebas radial di sekeliling anggota luarnya yang berputar, inrunner memerlukan ruang bor dan poros yang melewatinya. Pembahasan yang lebih luas atas seluruh keluarga tanpa rangka disajikan dalam Motor Torsi Frameless: 12 Model Dibandingkan, dari Pemula hingga Tingkat Performa.
Pemasangan, Bantalan, dan Jalur Beban Radial
Inilah bagian dari rancangan robot beroda yang tidak diselesaikan oleh spesifikasi motor mana pun, dan itulah sebabnya jalur direct-drive memakan waktu rekayasa alih-alih uang. Di sinilah pula daftar pendek kandidat motor BLDC untuk robot beroda akhirnya terpisah, karena pada pertanyaan ini angka-angka terbitan membatasi masalahnya alih-alih menjawabnya. Namun angka-angka itu membatasinya secara berguna: di mana pun sebuah catatan membawa beban radial nominal, beban itu ditanggung di dalam unit, dan di mana pun tidak, beban itu ditanggung oleh mesin.
Apa yang menopang berat robot
Pada kedua modul beroda gigi jawabannya dinyatakan. AKA60-6 KV80 dinilai untuk 18 kg beban radial dan AKA10-9 KV60 untuk 50 kg, dan produsen menggambarkan unit yang lebih besar sebagai rancangan ulang struktural yang dibangun untuk menahan benturan lateral dan radial pada platform beroda. Kedua angka itu adalah jawaban terbitan atas pertanyaan yang diajukan setiap robot beroda, dan itulah yang menjadi acuan ukuran susunan bantalan di dalam modul. Pada sembilan kit tanpa rangka tidak muncul angka yang setara, karena tidak ada susunan bantalan untuk ditentukan ukurannya: catatan produsen untuk keluarga ini menggambarkan kit sebagai komponen stator dan rotor terpisah yang dipasok agar struktur penopang, flensa, dan susunan bantalan dapat dirancang mengelilingi mesin.
Bor adalah keputusan perutean
Angka bor terbitan layak dibaca sebagai kendala rancangan alih-alih sebagai fitur. Bor tembus 45 mm pada RI100 KV105 cukup bagi berkas kabel atau poros diam untuk melewati pusat roda, dan itulah yang memungkinkan penggerak roda dibangun tanpa sambungan kabel yang berputar. Bor 22 mm pada RI50 KV100 cukup untuk jalur kabel tetapi tidak untuk poros struktural pada skala yang sama. Outrunner RO menerbitkan bornya sebagai rancangan berongga yang dimaksudkan untuk tujuan yang sama, dan RO40 serta RO50 membawanya dalam panjang bodi 13 mm dan 14.5 mm, yang merupakan ruang yang tersedia pada roda terkecil dalam kelompok ini.
Apa yang diselesaikan dokumentasi terbitan, dan apa yang tidak
Yang diterbitkan, untuk setiap model dalam kelompok ini, adalah spesifikasi elektris dan mekanis: torsi nominal dan puncak, arus nominal, kecepatan nominal pada setiap tingkat bus, massa, dimensi amplop, dan bila berlaku bor, rasio reduksi, backlash, serta beban radial nominal. Yang tidak diterbitkan dalam catatan produk adalah jendela tugas di balik torsi puncak, asumsi suhu sekitar dan pemasangan di balik angka termal, masa pakai bantalan di balik rating beban radial, dan susunan penyekatan pada lingkungan yang basah atau berdebu. Keempat hal itu berada pada lembar data dan gambar teknik produsen, dan pada platform beroda yang beroperasi di luar ruangan semuanya layak diselesaikan sebelum spesifikasi dibekukan alih-alih sesudahnya.
Memilih Motor BLDC untuk Robot Beroda: Urutan Penentuan Ukuran
Urutan di bawah ini adalah urutan angka-angka dalam aplikasi ini harus diselesaikan, karena setiap langkah menyingkirkan kandidat yang tidak dapat dikembalikan oleh langkah berikutnya.
- Tetapkan diameter roda dan laju jelajah. Kedua angka ini menghasilkan rpm roda yang diperlukan tugas - pada 125 mm, 306 rpm untuk 2 m/s - dan angka tunggal itu langsung memisahkan kandidat motor penggerak roda direct-drive, yang kecepatannya berlebih, dari kandidat beroda gigi, yang kecepatan nominalnya mungkin justru menjadi kendala yang mengikat.
- Tetapkan tugas kontinu dan trotoar kasus terburuk. Torsi kontinu terhadap tanjakan dan laju jelajah berbeban menentukan kolom torsi nominal mana yang dapat diterima; trotoar menentukan berapa besar torsi puncak yang harus tersedia, dan untuk berapa lama, terhadap jendela puncak yang dinyatakan produsen.
- Tetapkan bus dan anggaran arus. Bus mengikuti paket yang sudah ada, dan keempat catatan inrunner menerbitkan tiga tingkat bus pada satu kumparan justru karena alasan itu. Anggaran arus adalah jumlah arus nominal di seluruh roda yang digerakkan, dan itulah angka yang menentukan paket, pengkabelan, dan elektronik penggerak.
Hanya setelah ketiga langkah itu pertanyaan arsitektur terselesaikan, dan ia terselesaikan terhadap beban radial alih-alih terhadap torsi: ketika roda harus membawa mesin melalui tahap keluarannya sendiri, dua modul beroda gigi adalah kelompok yang menerbitkan rating untuknya; ketika mesin akan membawa roda melalui hub yang dikendalikan tim rancangan, sembilan kit tanpa rangka adalah kelompok yang menyisakan ruang untuk melakukannya. Modul terpadu sebagai kategori dibahas lebih mendalam dalam Aktuator Robotik: Cara Memilih Aktuator Terpadu untuk Sendi Robot.
Di Mana Motor Penggerak Roda Digunakan
Halaman aplikasi di platform ini mengelompokkan mesin menurut apa yang dilakukannya alih-alih menurut apa yang dikandungnya, dan tugas robot beroda muncul di bawah beberapa di antaranya. Pembeda di bawah ini menyangkut tata letak penggerak, bukan ukuran.
AMR penggerak diferensial dan robot layanan dalam ruangan
Basis diferensial dua roda dengan roda castor adalah robot beroda yang paling sederhana dan yang paling sering dijawab oleh kit direct-drive, karena rodanya kecil, tugasnya lantai rata, dan beban radialnya ringan. Pasangan Lite 24 V berada di dasar rentang itu dan trio Standard 48 V di atasnya. Aplikasi AGV mencakup arsitektur penggerak yang sama ketika tugasnya bersifat industri dan kontinu.
Platform beroda luar ruangan dan lapangan
Platform luar ruangan menambahkan trotoar, gradien, debu, dan getaran, dan hal-hal itu mengubah spesifikasi ke dua arah sekaligus: torsi kontinu naik bersama muatan dan gradien, dan jalur beban radial lebih penting karena benturannya lebih besar. Di sinilah rating beban radial terbitan bernilai lebih daripada angka torsi, dan di sinilah modul beroda gigi serta unit direct-drive yang lebih besar menjadi daftar pendek yang wajar.
Basis swerve-drive dan omnidirectional
Modul swerve memisahkan dua fungsi yang dijalankan sebuah roda: satu motor menggerakkan roda dan motor lain mengemudikannya. Kemudi membawa backlash kembali ke dalam spesifikasi, karena ia muncul sebagai kelonggaran arah hadap, dan kemudi juga membagi tugas sehingga motor penggerak dan motor kemudi dapat dispesifikasikan secara terpisah alih-alih satu unit dibuat kelebihan ukuran untuk keduanya.
Mesin berkaki-roda dan hibrida
Mesin hibrida yang berjalan di atas roda dan melangkahi rintangan menempatkan penggerak roda dan sendi kaki pada kendaraan yang sama, dan tugas rodanya di sana tidak biasa: periode panjang dengan torsi rendah saat menggelinding, disela oleh transien beban saat mesin melangkah. Hal itu lebih menguntungkan unit dengan selisih lebar antara torsi nominal dan torsi puncak daripada unit yang dioptimalkan untuk salah satu ekstrem, dan ujung beroda dari tugas itu menjadi pokok bahasan halaman ini sementara ujung berkakinya dibahas dalam Memilih motor BLDC untuk robot berkaki empat: torsi, kecepatan dan batas termal dan dalam aplikasi Robot Berkaki Empat.
Pertanyaan yang sering diajukan
PBisakah motor tanpa rangka digunakan langsung sebagai motor roda?
Bisa, asalkan mesin menyediakan apa yang tidak disediakan kit. Kit tanpa rangka dipasok sebagai stator dan rotor terpisah tanpa rumah, tanpa bantalan, dan tanpa poros, sehingga hub roda, susunan bantalan, dan jalur beban radial menjadi bagian dari rancangan mesin alih-alih bagian dari motor. Catatan produsen untuk keluarga ini menggambarkan struktur penopang, flensa, dan susunan bantalan sebagai hal yang dirancang integrator, dan poros berongga terbitan dimaksudkan untuk perutean kabel serta penyambungan langsung ke poros keluaran atau roda gigi planet.
PApa yang membedakan kit direct-drive RO dan RI untuk penggerak roda?
Konstruksinya, dan bersamanya antarmuka mekanis. Unit RO adalah outrunner dengan anggota berputarnya di luar kumparan dan diterbitkan pada satu bus 24 V, pada pasangan Lite, atau satu bus 48 V, pada trio Standard. Unit RI adalah inrunner dengan rotor di dalam kumparan, diterbitkan pada 24 V, 36 V, dan 48 V pada satu kumparan, dan menerbitkan bor tembus yang dalam catatan RO dinyatakan sebagai rancangan berongga. RO80 KV105 Standard dan RI80 V2.0 KV75 adalah pasangan terdekat dalam hal torsi, pada 4 N·m dan 4.1 N·m torsi puncak, dan itu menjadikannya perbandingan paling bersih antara kedua konstruksi tersebut.
PBerapa besar torsi yang dapat ditahan motor roda direct-drive secara kontinu?
Di antara sembilan kit direct-drive yang saat ini tercantum dalam aplikasi ini, torsi nominal berkisar dari 0.2 N·m hingga 4 N·m. Angka itu adalah yang harus dibandingkan dengan gradien dan laju jelajah berbeban, karena itulah nilai yang dapat ditahan kumparan di dalam batas termalnya. Torsi di titik kontak adalah torsi nominal dibagi jari-jari roda: 0.58 N·m pada roda 125 mm menghasilkan 9.3 N gaya dorong, dan pada roda 200 mm motor yang sama menghasilkan 5.8 N, sehingga diameter roda termasuk dalam perhitungan alih-alih diasumsikan.
PKapan aktuator roda beroda gigi menjadi jawaban yang tepat?
Ketika tugas memerlukan lebih banyak torsi di ban daripada yang dapat ditahan kumparan direct-drive secara kontinu, atau ketika roda harus membawa mesin melalui tahap keluaran unit itu sendiri. Dua modul beroda gigi di sini menerbitkan 3 N·m nominal dan 9 N·m puncak pada 6:1, serta 18 N·m nominal dan 53 N·m puncak pada 9:1, bersama beban radial nominal 18 kg dan 50 kg. Pertukarannya terlihat pada catatan yang sama: kecepatan nominal unit 9:1 adalah 109 rpm, yang pada roda 125 mm membatasi kecepatan gerak pada sekitar 0.71 m/s, sehingga laju jelajah harus diperiksa sebelum keunggulan torsi itu diambil.
PMengapa satu motor menerbitkan tiga angka kecepatan?
Karena ini adalah satu spesifikasi mekanis yang diterbitkan pada tiga titik operasi elektris. Keempat catatan inrunner mencantumkan tegangan nominal 24/36/48 V dan memberikan kecepatan tanpa beban serta kecepatan nominal untuk setiap tingkat, sementara torsi nominal, torsi puncak, dan arus nominal tetap sama di antara ketiganya. Kolom kecepatan tanpa beban berskala persis dengan bus, angka 36 V adalah 1.5 kali angka 24 V dan angka 48 V dua kali lipatnya, sementara kolom kecepatan nominal naik antara 1.53 dan 1.71 kali pada 36 V serta antara 2.06 dan 2.39 kali pada 48 V. Membaca kecepatan roda dari kolom yang salah, atau lupa pada tingkat bus mana satu angka tertentu berada, adalah cara paling umum untuk menentukan ukuran penggerak roda terhadap angka yang salah.
PHaruskah penggerak roda ditentukan ukurannya berdasarkan torsi puncak atau torsi nominal?
Keduanya, untuk peristiwa yang berbeda. Torsi nominal adalah angka kontinu dan itulah yang harus dicakup oleh tanjakan, laju jelajah berbeban, dan tugas panjang. Torsi puncak adalah cadangan jendela pendek dan itulah yang digunakan trotoar dan lonjakan saat mulai bergerak. Jendela itu sendiri - berapa lama torsi puncak dapat ditahan, pada suhu sekitar berapa, dan dalam kondisi pemasangan apa - berada pada dokumentasi produsen dan bukan pada catatan produk, dan pada penggerak roda yang terkubur di dalam rumah roda, kondisi pemasangannya biasanya yang paling tidak menguntungkan di dalam mesin.
Sumber daya resmi
CubeMars menerbitkan halaman produk resmi untuk setiap unit beserta panel spesifikasinya, gambar teknik, dan dokumentasi kendalinya, dan halaman-halaman itu tetap menjadi sumber kebenaran untuk setiap angka yang dikutip di sini - misalnya halaman produk RI50 KV100, halaman produk RO100 KV55 Standard, dan halaman produk AKA10-9 KV60. Angka torsi, arus, kecepatan, massa, dimensi amplop, bor, rasio reduksi, backlash, dan beban radial dalam tabel di atas adalah nilai yang diterbitkan halaman-halaman itu, dan jendela tugas, asumsi termal, atau masa pakai bantalan yang menjadi sandaran suatu rancangan roda adalah pertanyaan bagi produsen alih-alih angka yang dapat disimpulkan dari panel spesifikasi.
Langkah selanjutnya
Untuk menyusun daftar pendek alih-alih membaca, tiga alat di platform ini bekerja secara berurutan. Telusuri seluruh kategori Motor Torsi Frameless untuk melihat sembilan kit direct-drive dan spesifikasinya berdampingan, gunakan Seleksi untuk mempersempit berdasarkan torsi, tegangan, dan massa, lalu bandingkan kandidat satu sama lain di Perbandingan Produk. Ketika roda harus membawa mesin melalui tahap keluarannya sendiri, kategori Aktuator Robotik memuat modul beroda gigi dan sisa keluarga terpadu itu.
Dua artikel lain memuat bagian-bagian dari pokok bahasan ini yang tidak diselesaikan penggerak roda. Motor Torsi Frameless: 12 Model Dibandingkan, dari Pemula hingga Tingkat Performa menyajikan seluruh keluarga tanpa rangka menurut pita dan menjadi pendamping yang tepat ketika arsitektur penggerak sudah ditetapkan tetapi ukurannya belum. Memilih motor BLDC untuk robot berkaki empat: torsi, kecepatan dan batas termal membahas ujung berkaki dari tugas yang sama untuk mesin yang menggelinding sekaligus melangkah.
Versi singkatnya: tetapkan diameter roda dan laju jelajah lebih dahulu, karena keduanya mengubah kecepatan motor menjadi kecepatan gerak dan mengungkap apakah jalur beroda gigi memiliki kecepatan untuk mencapainya sama sekali; tetapkan tugas kontinu dan trotoar kasus terburuk kedua, karena torsi nominal dan torsi puncak menjawab peristiwa yang berbeda; tetapkan bus dan anggaran arus terakhir, karena bus mengikuti paket dan anggaran arus adalah penjumlahan di seluruh roda yang digerakkan. Lalu tentukan arsitekturnya terhadap beban radial, yaitu satu angka yang diserahkan kit direct-drive kepada mesin dan yang diterbitkan modul beroda gigi sebagai rating.







