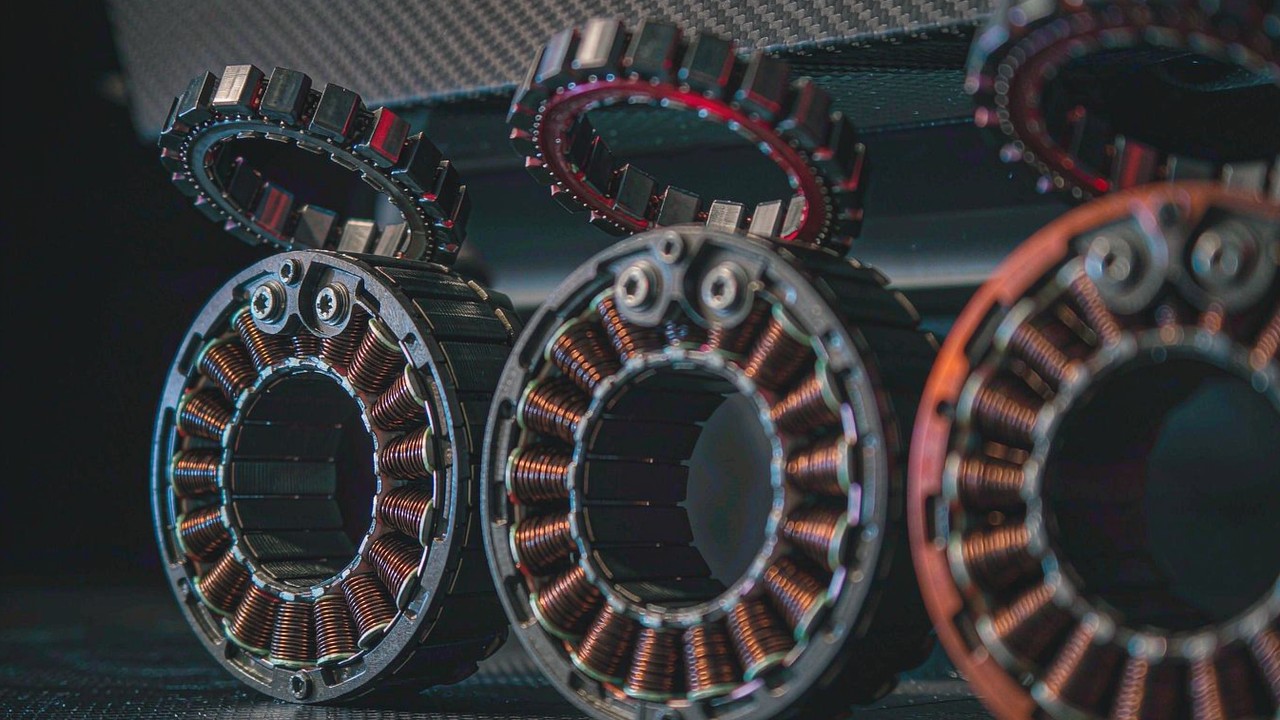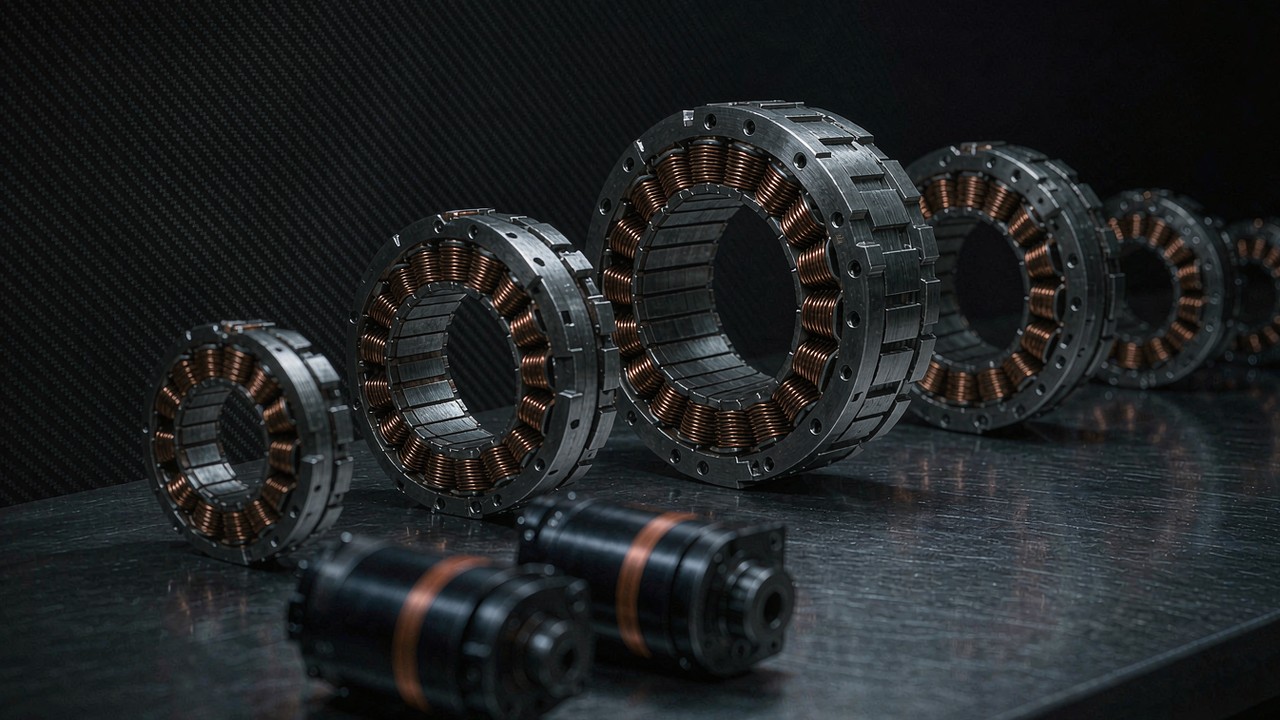
Bir tekerlekli robotun lastikte tork elde etmek için bir redüktöre ihtiyacı yoktur: robotu taşıyabilecek bir yapıya ihtiyacı vardır. Şu anda Tekerlekli Robot uygulamasında gruplanan her doğrudan tahrik ünitesi, muhafazası ve kendine ait rulmanı olmayan çıplak bir stator ile bir rotor olarak gelir; dolayısıyla göbeğe radyal yük olarak ulaşan makine ağırlığının, entegratörün sağladığı bir şey tarafından taşınması gerekir. Aynı gruptaki iki dişli modül bunun yerine yayımlanmış bir anma radyal yük değeri verir - AKA60-6 KV80'de 18 kg ve AKA10-9 KV60'ta 50 kg - ve üreticileri ikisini de tekerlekli robotlar ve AGV'ler için tasarlanmış olarak tanımlar; büyüğü, tekerlekli platformlarda yanal ve radyal darbelere dayanacak şekilde belirtilmiştir. Yük yolu makinenin kendisi olan çıplak bir motor ile yük yolu kendi çıkış kademesi olan dişli bir ünite arasındaki bu ayrım, sonrasında gelen her şeyi düzenler: temas yamasındaki tork, tekerleğin gerçekte döndüğü hız, dört tekerleğin tek bir paketten çektiği akım ve tasarlanması ve bedeli ödenmesi gereken parça sayısı.
Kısa Yanıt
Tekerlekli robot görevi için on bir BLDC motor şu anda bu uygulamada gruplanıyor ve bunlar iyi ile kötü olarak değil iki mimari olarak ayrılıyor. Dokuzu çerçevesiz doğrudan tahrik kitidir - 60 g ile 710 g arasında beş dış rotorlu RO ünitesi ve 155.9 g ile 500 g arasında dört iç rotorlu RI ünitesi - ki bunlar torklarını ara kademe olmadan, boşluk olmadan ve indirgeme kaybı olmadan doğrudan tekerleğe aktarır ve göbek rulmanlarını, aksı ve radyal yük yolunu tümüyle makine tasarımına bırakır. İkisi dişli entegre modüldür: 6:1 oranlı AKA60-6 KV80 ve 9:1 oranlı AKA10-9 KV60; bunlar bir indirgeme kademesi ve küçük bir boşluk değeri karşılığında çıkışta yayımlanmış tork ve yayımlanmış bir radyal yük değeri sunar. On bir ünite genelinde anma tork 0.2 N·m ile 18 N·m arasına yayılır, tepe tork 53 N·m'ye ulaşır ve kütle 60 g ile 1.06 kg arasındadır; hepsi üreticinin yayımladığı değerlerdir.
Bundan üç sonuç çıkar ve seçimin KV'ye göre yapılmamasının nedeni de bunlardır. Birincisi, doğrudan tahrikli bir tekerlekte motor normal seyirde anma hızının çok altında döner, dolayısıyla tercihi belirleyen şey elektriksel hız tavanı değildir; görevin en zorlu basamağına karşı sürekli torktur. İkincisi, dişli bir tekerlekte bunun tersi geçerlidir: bağlayıcı kısıt hâline gelebilecek değer çıkış hızıdır, çünkü torku satın alan indirgeme aynı zamanda hızı böler. Üçüncüsü, bir tekerleğin uyguladığı radyal yük, doğrudan tahrik kitlerinin kendi taşımadığı bir yüktür; dolayısıyla karar tek başına motor tarafından verilmez, motor ile göbek yapısı arasında bölünür. Aşağıdaki bölümler bunların her birini sırayla ele alır, ardından on biri tek bir teknik özellik tablosu olarak ortaya koyar ve tahrik yerleşimine göre okur.
Bir Tekerlekli Robot BLDC Motordan Neler İster
Tekerlekli bir mobil robot, kesintili yüke sahip bir sürekli çalışma makinesidir. Bu ayrım önemlidir, çünkü bir teknik özellik panelinde en sık aktarılan iki sayı - tepe tork ve yüksüz hız - bir tekerlek tahrikinin ömrü boyunca en az kullandığı iki değerdir. Bir bacak eklemi tepe torkunu iniş anında saniyenin bir kesri boyunca üretir; bir tekerlek tahriki ise platform tam yükle bir rampayı her tırmandığında sürekli kabiliyetine yakın bir şey ister ve bunu, motor açık bir gövdedeki bir eklem gibi havalandırılamayan bir tekerleğin içindeyken yapar.
Tekerlek yük yoludur: radyal yük göbeğe ulaşır
Bir eklemde motor çıkışı bir torktur ve tepki, çevresindeki yapı tarafından karşılanır. Bir tekerlekte ise aynı tork, bir eklemin hiç görmediği bir şeyle birlikte gelir: makinenin ağırlığı, temas yaması ve aks üzerinden tekerleği taşıyan her ne ise ona radyal yük olarak aktarılır. Çerçevesiz bir kitin rulmanı yoktur; dolayısıyla doğrudan tahrik yolunda bu yük, entegratörün tasarladığı bir göbeğe ulaşır ve üreticinin kendi ürün notları da aile hakkında aynı noktayı belirtir: bunlar ayrı rotor ve stator bileşenleri olarak verilir; destek yapısının, flanşların ve rulman düzeninin makineye göre uyarlanmasını mümkün kılan da budur. Dişli yol ise bunun yerine sayıyı yayımlar. AKA60-6 KV80, 18 kg radyal yük için anma değerine sahiptir ve AKA10-9 KV60 50 kg için; ikincisi, aynı torkta AK10-9'a göre radyal yük kapasitesini yaklaşık yüzde 120 artıran bir yapısal yeniden tasarım olarak ve tekerlekli bir platformun ürettiği yanal ve radyal darbeler için optimize edilmiş olarak tanımlanır.
Önce sürekli çalışma, tepe en sonda
Anma tork, sargının termal sınırları içinde tutulabilecek değerdir ve bir tekerlekli robotta çalışma sayısı odur. Tepe tork kısa pencereli bir rezervdir ve pencerenin kendisi, arkasındaki ortam ve montaj varsayımlarıyla birlikte ürün kaydında değil üreticinin dokümantasyonunda yer alır. On biri yalnızca anma torka göre okumak, RO40 KV140 Lite'ta 0.2 N·m ile AKA10-9 KV60'ta 18 N·m arasında bir yayılım verir; bu doksan katlık bir orandır ve bu uygulamanın 60 g'lık bir skuter ölçeğindeki tekerlekten 50 kg radyal yüklü endüstriyel bir platforma kadar her şeyi kapsadığını hatırlatır.
Kaldırımlar, rampalar ve yön değişimleri
Bir kaldırım bir tork olayıdır, bir rampa ise bir görev olayıdır ve ikisi aynı sayıyla boyutlandırılmamalıdır. Bir rampanın tırmanılması, tırmanış sürdüğü sürece motor üzerinde kalan bir yerçekimi terimi ekler; bu bir sürekli çalışma sorunudur ve anma torka karşı ele alınır. Bir kaldırım kısa bir engel olarak gelir ve tepe bir olaya daha yakındır; sınırı, tekerleğin ona karşı ne kadar süre takılı kaldığıdır. Yön değişimleri farklı bir nedenden önemlidir: diferansiyel tahrikli bir tabanda dönüş, iki tarafın birbirine karşı sürülmesiyle üretilir; dolayısıyla motorlar manevranın bir bölümünü enerji sağlamak yerine enerji soğurarak geçirir ve geri verilen bu enerji tahrik elektroniğinde bir yere gitmek zorundadır.
Dört tekerlek tek paketten beslenir
Akım bütçesi bir toplamdır, tek bir değer değildir. Her biri 4 A anma akımında dört özdeş tekerlek, platformun kalkışta ya da bir tekerlek çekişi kaybettiğinde çektiği akım dalgalanması için hiçbir pay bırakılmadan sürekli 16 A çeker; AKA60-6 KV80 tam olarak 4 A anma akım yayımlar, gruptaki en büyük doğrudan tahrik ünitesi olan RO100 KV55 ise 20 A yayımlar. Yalnızca torka göre seçim yapıp aritmetiği sonradan keşfetmek, bir paketin yetersiz kalmasının olağan yoludur.
Doğrudan Tahrikli Çerçevesiz mi, Dişli Tekerlek Aktüatörü mü
Mimari sorusu teknik özellik sorusundan önce gelir, çünkü bir tekerlek tahrik motoru için hangi sayıların anlam taşıdığını o belirler. Doğrudan tahrikli bir tekerlek, rotoru tekerlek hızında dönen bir motordur. Dişli bir tekerlek ise rotoru, arada bir dişli kademesiyle birlikte tekerlek hızının indirgeme oranıyla çarpımı kadar dönen bir motordur. İkisi de bu uygulamada yer alır ve on bir ünite dokuz iki olarak doğrudan tahrik lehine ayrılır.
Doğrudan tahrik: tekerlek hızı motor hızına eşittir
On birin dokuzu - beş dış rotorlu RO ve dört iç rotorlu RI ünitesi - çerçevesiz kittir. Doğrudan tahrikli bir tekerlekte çıkış hızı motor hızıdır; dolayısıyla yayımlanan hız değerleri herhangi bir indirgeme terimi olmadan zemin hızına karşı okunabilir ve boşluk ekleyecek bir dişli kademesi, kaybedilecek bir indirgeme verimi ve rotor ile lastik arasında ek bir döner atalet yoktur. Buna karşılık, temas yamasında kullanılabilir tork tam olarak motorun üretebileceği torktur ve motor tüm tekerlek görevini sürekli olarak tutabilmelidir. Buradaki en büyük doğrudan tahrik ünitesi olan RO100 KV55 Standard, 710 g'da 4 N·m anma ve 12 N·m tepe tork yayımlar.
Dişli: lastikte tork ve hesaba katılacak bir kademe
İki AKA modülü dişli seçenektir ve grupta yayımlanmış bir indirgeme oranı, yayımlanmış bir boşluk değeri ve yayımlanmış bir radyal yük değeri taşıyan tek ünitelerdir. AKA60-6 KV80, 6:1 oranlı bir kademe, çıkışta 3 N·m anma ve 9 N·m tepe tork, 460 g ve 18 kg radyal yük yayımlar. AKA10-9 KV60 ise 9:1 oranlı bir kademe, 18 N·m anma ve 53 N·m tepe tork, 1.06 kg, 0.15° boşluk ve 50 kg radyal yük yayımlar; çıkışta tek bir 16 bit manyetik enkoder bulunur. Kademenin satın aldığı şey, daha hafif bir motordan lastikte tork üretmektir; bedeli ise bir hız bölünmesi, bir boşluk değeri ve her hız değerini motor tarafında değil redüktörün çıkış tarafında okuma yükümlülüğüdür.
Çerçevesiz bir kit neleri içermez
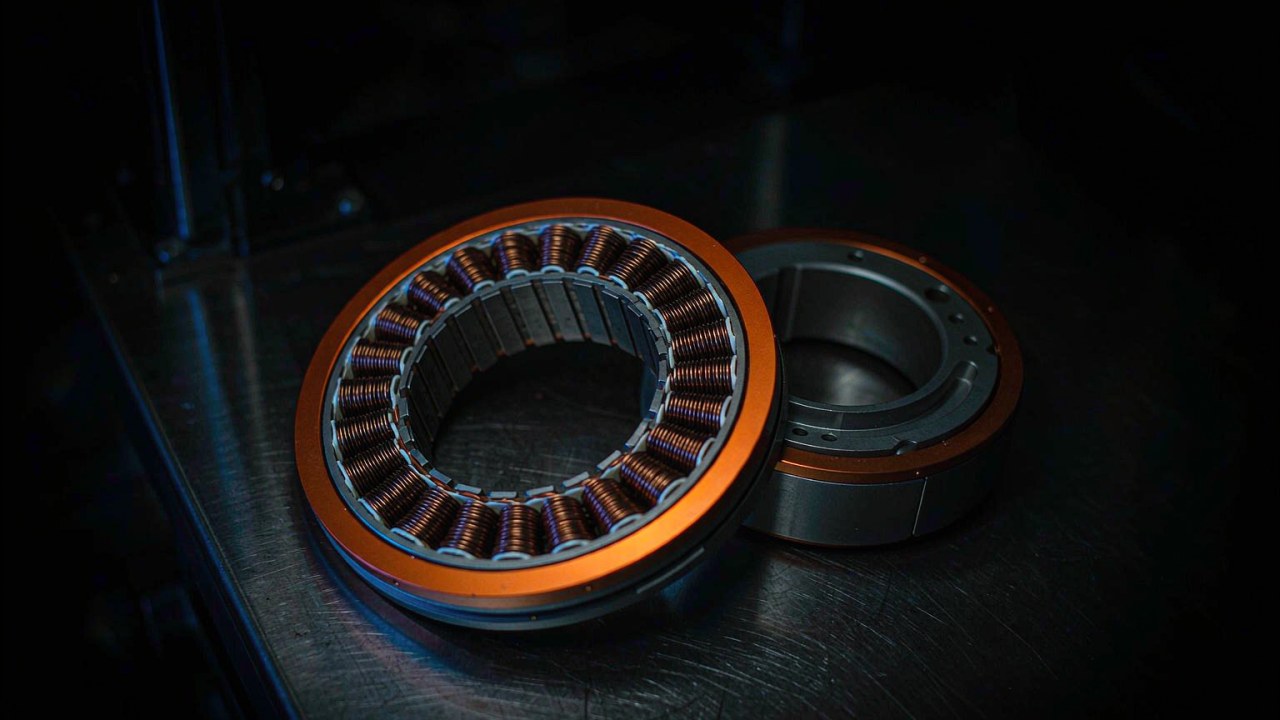
Çerçevesiz bir kit bir stator ve bir rotordur. Belirtilmedikçe muhafazası, rulmanı, mili ve enkoderi yoktur; üreticinin RO ailesi için verdiği notlar da içi boş deliğin kablo yönlendirmesi ve çıkış millerine ya da bir redüktöre doğrudan bağlanma amacına yönelik olduğunu ekler. Ödünleşim tek cümleyle budur: kit, muhafazalı her şeyden daha hafif ve mekanik olarak daha serbesttir; karşılığında rulman düzeni, muhafaza ve radyal yük yolu makine tasarımının parçası hâline gelir. RI iç rotorlu üniteleri bu düzenin etrafında kurulduğu deliği yayımlar - RI50 KV100'de 22 mm, RI60 KV120'de 30 mm, RI80 V2.0 KV75'te 40.5 mm ve RI100 KV105'te 45 mm - ki bu, geçiş aksı ya da kablo geçişi için kullanılabilir alandır, bir rulman spesifikasyonu değildir.
Boşluk tahrik eksenine değil yönlendirme eksenine aittir
Süren ama yönlendirmeyen bir tekerleğin tahrik yolunda bir boşluk değerine ihtiyacı yoktur, çünkü tekerlek zemine basar ve zemin ilerleme yönünde esnek değildir. Bir swerve ya da yönlendirme modülünde durum farklıdır; orada dişli bir ünite tekerlek açısını tutar: burada boşluk, lastik tepki vermeden önce yön açısında bir gevşeklik olarak görünür ve bir teknik özellik olarak okunmaya değerdir. Bu uygulamanın çoğunu oluşturan yalnızca tahrik edilen tekerleklerde önemli olan iki sayı çıkış torku ve radyal yük değeridir; AKA10-9 KV60, yönlendirme yapan modüller için bunların yanında 0.15° boşluk yayımlar.
Yayımlanmış Kayıttan Tekerlek Torkunu, Hızını ve Akımını Okumak
Aşağıdaki tablodaki her değer, üreticinin o model için yayımladığı değerdir ve bu bölümdeki okumalar, her seferinde tekerlek çapı belirtilerek bu değerler üzerinde yapılan aritmetiktir. Amaç, yayımlanan sütunlardan hangisinin bir tekerlek tahrikini gerçekte belirlediğini göstermektir, çünkü ikisinin önemi teknik özellik panelindeki görünürlüğünün önerdiğinden çok daha az çıkar.
Rotordaki torktan temas yamasındaki itme kuvvetine
Tork, tekerlek yarıçapına bölünerek itme kuvvetine dönüşür. 0.58 N·m anma değeri (RI50 KV100), 0.0625 m yarıçaplı 125 mm'lik bir tekerleği sürdüğünde temas yamasında 9.3 N itme kuvveti üretir ve bu tür dört tekerlek topluca 37 N üretir. Aynı aritmetik 0.1 m yarıçaplı 200 mm'lik bir tekerleğe uygulandığında o 0.58 N·m'yi tekerlek başına 5.8 N'ye çevirir; aynı motor için yüzde 37'lik bir düşüş, çünkü daha büyük bir tekerlek motora karşı daha uzun bir kaldıraçtır. Bütün hesap iki yayımlanmış sütuna dayanır: anma tork ve belirtilen tekerlek çapı; başka hiçbir şeye değil.
Yayımlanmış hızdan zemin hızına
Zemin hızı aynı tekerlekten çevre üzerinden çıkar: saniyedeki metre cinsinden hız, metre cinsinden tekerlek çevresi ile saniyedeki devir sayısının çarpımına, ya da pi çarpı çap çarpı rpm'in altmışa bölümüne eşittir. 125 mm çapta 2 m/s'lik bir seyir tekerlekte 306 rpm gerektirir; 200 mm'de aynı seyir 191 rpm gerektirir. Bu iki sayı, yayımlanmış hız sütunlarının karşı okunması gereken referanstır ve bu şekilde okunmaları bu uygulamadaki en yararlı tek gözlemi üretir. Doğrudan tahrik üniteleri, yayımlanan veri yolu düzeylerinde 2000 rpm ile 4200 rpm arasında anma hız yayımlar; bu, 125 mm'lik bir tekerlekte 2 m/s'lik bir seyirin gerçekte gerektirdiği 306 rpm'nin altı ile on dört katı arasındadır. Dişli AKA60-6 KV80, 48 V'ta 400 rpm yayımlar, yani gereksinimin 1.3 katı; AKA10-9 KV60 ise 109 rpm yayımlar ki bu gereksinimin altındadır, dolayısıyla 125 mm tekerlek çapında o modülün anma hızı zemin hızını yaklaşık 0.71 m/s ile sınırlar ve tekerlek 200 mm'ye çıkarsa ancak 1.14 m/s'ye ulaşır.
Görevi belirleyen sayı anma akımdır
Sargıyı ısıtan şey akımdır ve sargı, ısının çıkmak zorunda olduğu yüzeydir. Bir tekerlekli robotta motorlar zemine yakın durur, çoğu zaman bir tekerleğin ya da bir makine tasarımcısının hava akışı için değil rijitlik için inşa ettiği bir muhafazanın içinde; dolayısıyla termal yol genellikle açık havadaki bir eklemden daha kötüdür. Bu nedenle anma akım, bir elektrik ayrıntısı olarak değil bir görev sınırı olarak okunmayı hak eder: RO100 KV55 Standard, RO40 KV140 Lite'ın 2.85 A'sına karşılık 20 A yayımlar; bu, her sargının ne kadar ısı atmasının ve bunu hangi sürede yapmasının beklendiğine dair yedi katlık bir ifadedir.
Tek kayıtta üç gerilimli bir sütun
On birin dördü - RI iç rotorlu grubunun tamamı - hız ve akım değerlerini aynı kayıtta, aynı sargı üzerinde 24 V, 36 V ve 48 V'ta yayımlar. Bu bir pazarlama kolaylığı değildir; üç elektriksel çalışma noktasına sahip tek bir mekanik spesifikasyondur ve tekerlekli robot görevi için BLDC motorlarda bir platformun motora uygun seçilmiş bir gerilim yerine hâlihazırda var olan pakete göre tasarlanmasını mümkün kılan da budur. Aşağıdaki tablo bu üç sütunu yan yana koyar.
| Model | Nominal Gerilim | Yüksüz Hız (24 V) | Yüksüz Hız (36 V) | Yüksüz Hız (48 V) | Anma Hız (24 V) | Anma Hız (36 V) | Anma Hız (48 V) | Anma Tork |
|---|---|---|---|---|---|---|---|---|
| RI60 KV120 | 24/36/48 V | 2532 rpm | 3798 rpm | 5064 rpm | 1440 rpm | 2320 rpm | 3190 rpm | 0.57 Nm |
| RI50 KV100 | 24/36/48 V | 2004 rpm | 3006 rpm | 4008 rpm | 1090 rpm | 1860 rpm | 2600 rpm | 0.58 Nm |
| RI80 V2.0 KV75 | 24/36/48 V | 1480 rpm | 2220 rpm | 2960 rpm | 1135 rpm | 1785 rpm | 2430 rpm | 1.45 Nm |
| RI100 KV105 | 24/36/48 V | 2184 rpm | 3276 rpm | 4368 rpm | 1370 rpm | 2100 rpm | 2825 rpm | 1.76 Nm |
Anma gerilim, her yayımlanmış veri yolu düzeyinde yüksüz hız, her yayımlanmış veri yolu düzeyinde anma hız ve anma tork; Tekerlekli Robot uygulamasında şu anda gruplanan dört iç rotorlu model için üreticinin yayımladığı biçimde. Anma hız, anma torktaki çıkış tarafı değeridir; yüksüz hız o veri yolu düzeyindeki tavandır. Her kayıtta üç sütun tek bir anma torku, tek bir tepe torku ve tek bir anma akımı paylaşır; onları tek bir mekanik spesifikasyon üzerinde üç elektriksel çalışma noktası yapan da budur. Yüksüz hız sütunları veri yolu düzeyiyle tam olarak ölçeklenir; 36 V değeri 24 V değerinin 1.5 katı, 48 V değeri ise her satırda onun iki katıdır; anma hız sütunları bundan biraz daha hızlı yükselir: 36 V'ta 1.53 ile 1.71 kat arasında, 48 V'ta 2.06 ile 2.39 kat arasında; dört oranın tamamı, her yayımlanmış sütunun aynı satır ve modelin 24 V sütununa bölünmesiyle elde edilir. Tekerlek hızı ve zemin hızı tabloda yer almaz: yayımlanmış bir rpm'i zemin hızına çevirmek belirtilmiş bir tekerlek çapı gerektirir ve bu hesap tabloda değil metinde yer alır.
Çiftler aşağı doğru okunduğunda ödünleşim tamdır. Veri yolunu 24 V'tan 48 V'a çıkarmak yüksüz hızı tam olarak ikiye katlar ve anma hızı 2.06 ile 2.39 kat arasında yükseltir; anma torku, tepe torku ve anma akımı ise değiştirmez, çünkü torku sargı akımı belirler ve sargı aynı tork için her iki veri yolu düzeyinde de aynı akımı taşır. Daha yüksek veri yolunun eklediği şey, hız sütununun üst kısmına hiç ulaşabilmek için gereken paydır; aksi hâlde back-EMF, tahrikin sağlayabileceği akımı sınırlar. Ekleyemediği şey ise sürekli torktur ve bir tekerlekli robotun ömrü boyunca kullandığı şey sürekli torktur.
Tekerlekli Robot için BLDC Motorlar: Teknik Özellik Karşılaştırma Matrisi
Tekerlekli Robot uygulamasında şu anda gruplanan on bir model aşağıda tek bir teknik özellik kümesi olarak ortaya konur ve yayımlanmış anma torka göre sıralanır; böylece en küçük tekerlek ünitesinden yük taşıyan üniteye geçiş sütunun kendisinde görünür. Her değer, üreticinin o model için yayımladığı ve bu platformun ürün kayıtlarında tuttuğu değerdir. Nominal gerilim yayımlandığı biçimde gösterilir; dolayısıyla üç anma değerli bir kayıt üç düzeyin tamamıyla görünür.
| Model | Nominal Gerilim | Anma Tork | Tepe Tork | Anma Akım | Anma Hız | Ağırlık | Zarf |
|---|---|---|---|---|---|---|---|
| RO40 KV140 Lite | 24 V | 0.2 Nm | 0.6 Nm | 2.85 A | 2450 rpm | 60 g | Ø46.3 × 13 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 3.4 A | 2100 rpm | 105 g | Ø61.7 × 14.5 mm |
| RI60 KV120 | 24/36/48 V | 0.57 Nm | 1.63 Nm | 5.6 A | 1440/2320/3190 rpm | 155.9 g | Ø60 × 23 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 4.8 A | 1090/1860/2600 rpm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 8.5 A | 4200 rpm | 248 g | Ø73.8 × 23 mm |
| RO80 KV105 Standard | 48 V | 1.3 Nm | 4 Nm | 15 A | 3600 rpm | 352 g | Ø92.6 × 26.4 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 9.4 A | 1135/1785/2430 rpm | 411 g | Ø85 × 27 mm |
| RI100 KV105 | 24/36/48 V | 1.76 Nm | 4.95 Nm | 13.6 A | 1370/2100/2825 rpm | 500 g | Ø104 × 26 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 4 A | 200/400 rpm | 460 g | Ø80 × 51.2 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 20 A | 2000 rpm | 710 g | Ø113.5 × 36.2 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 10.6 A | 109 rpm | 1060 g | Ø100 × 70 mm |
Anma gerilim, anma tork, tepe tork, anma akım, anma hız, kütle ve zarf; Tekerlekli Robot uygulamasında şu anda gruplanan modeller için üreticinin yayımladığı biçimde ve anma torka göre sıralanmıştır. Anma tork, sargının termal sınırları içindeki sürekli değerdir; tepe tork ise kısa pencereli bir değerdir ve her iki tork değerinin arkasındaki pencere, ortam varsayımı ve montaj koşulu kayıtta değil üreticinin dokümantasyonunda yer alır. Tek bir gerilim değeri tek veri yollu bir modeli gösterir; ikili ya da üçlü bir değer, modelin o veri yolu düzeylerinin her birinde yayımlandığını, karşılık gelen hız değerlerinin her biri için ayrı ayrı ve gerilim sütununun artan sırasına göre verildiğini gösterir. Anma hız, anma torktaki çıkış tarafı değeridir; dolayısıyla iki dişli modülde bu değer hâlihazırda indirgeme oranına bölünmüştür. Zarf, dış çap ile gövde uzunluğu olarak verilir ve mil, kablo ve konnektör taşmalarını içermez; çerçevesiz kitlerde stator ve rotor düzeneğidir, dişli modüllerde ise kendi rulman düzenini de kapsayan komple ünitedir. İndirgeme oranı sütunu görünmez: on bir kaydın dokuzu hiçbir indirgeme kademesi taşımaz ve taşıyan ikisinin oranları metinde ortaya konur.
On bir ünite tek bir sayfaya çıktığında iki okuma öne çıkar. Birincisi, tork sütunu ile kütle sütununun paralel olmamasıdır. RO100 KV55 Standard 710 g'dan 4 N·m anma tork yayımlarken AKA60-6 KV80 460 g'dan 3 N·m anma tork yayımlar ve AKA10-9 KV60 1.06 kg'dan 18 N·m'ye ulaşır. Dişli modüller, doğrudan tahrik ünitelerinin bakır ve mıknatısla yaptığını bir kademeyle yapar; bunun bedeli ise doğrudan tahrik ünitelerindeki dört değerden 400 rpm'ye ve ardından 109 rpm'ye düşen hız sütunudur.
İkincisi, anma akımın da anma torku izlememesidir. AKA10-9 KV60 10.6 A'dan 18 N·m tutar, çünkü indirgeme kademesi motor torkunu, motor akımını orantılı olarak artırmadan çıkış torkuna çevirir; RO100 KV55 Standard ise 4 N·m için 20 A'ya ihtiyaç duyar. Bir görev sınırı olarak okunduğunda bu fark, bataryayla çalışan bir platform için yalnızca tork değerlerinin önerdiğinden daha değerlidir: dişli bir tekerlek paket akımını tekerlek torkuna daha verimli çevirir; bunun bedeli bir boşluk değeri ve amaçlanan seyir hızına karşı kontrol edilmesi gereken bir hız tavanıdır.
On Biri Tahrik Yerleşimine Göre Okumak
Tablo torka göre sıralar; bu, bir seçim kararı için doğru, grubun ne içerdiğini anlamak için yanlış sıradır. Bunun yerine yapıya göre okunduğunda on bir ünite dört bloğa ayrılır: iki 24 V dış rotorlu kit, üç 48 V dış rotorlu kit, dört iç rotorlu ünite ve iki dişli modül.
24 V Lite ikilisi: RO40 KV140 ve RO50 KV108
İki Lite dış rotorlu ünite, gruptaki en küçük ve en hafif ünitelerdir ve tek bir 24 V veri yolunda anma değere sahip olan tek ünitelerdir. RO40 KV140 Lite, Ø46.3 × 13 mm zarf içinde 60 g'dan 0.2 N·m anma ve 0.6 N·m tepe tork yayımlar; RO50 KV108 Lite ise Ø61.7 × 14.5 mm'de 105 g'dan 0.3 N·m anma ve 0.9 N·m tepe tork yayımlar. İkisi de Lite spesifikasyonunun bir parçası olarak Hall sensörü olmadan verilir ve ikisi de yük taşıyan bir mil için değil kablo yönlendirmesi için tasarlanmış bir içi boş delik taşır. İkisinden biri etrafında kurulan bir tekerlek, servo döngüsünü motorun içindeki algılama yerine makinenin sağladığı bir enkoder üzerinden kapatır; bu, sargının bir kısıtı değil Lite spesifikasyonunun mekanik sonucudur.
48 V Standard üçlüsü: RO60 KV115, RO80 KV105 ve RO100 KV55
Üç Standard dış rotorlu ünite tek bir 48 V veri yoluna geçer ve spesifikasyonun bir parçası olarak Hall ve sıcaklık algılamayı ekler. RO60 KV115 Standard 248 g'dan 0.8 N·m anma ve 2.4 N·m tepe tork, RO80 KV105 Standard 352 g'dan 1.3 N·m anma ve 4 N·m tepe tork, RO100 KV55 Standard ise Ø113.5 mm'de 710 g'dan 4 N·m anma ve 12 N·m tepe tork yayımlar. Üçlü aşağı doğru okunduğunda kütle 2.9 kat artarken anma tork 5 kat artar; dolayısıyla daha büyük üniteler küçüklerin basitçe ölçeklenmiş hâlleri değildir. RO100 KV55 Standard ayrıca gruptaki en yüksek anma akımı 20 A ile yayımlar; dört tekerlek tek bir paketten sürüldüğünde önem kazanan değer budur.
Dört iç rotorlu ünite: RI50 KV100, RI60 KV120, RI80 V2.0 KV75 ve RI100 KV105
RI grubu ters yönde kurulur: mıknatıslar içeride, sargı ise onları çevreler; dolayısıyla rotor iç elemandır ve düzenek içi boş mil yerine geçiş deliği taşır. Bu delik dört kaydın tamamında yayımlanır ve geçiş aksı ya da kablo geçişi için tasarım zarfıdır - RI50 KV100'de 22 mm, RI60 KV120'de 30 mm, RI80 V2.0 KV75'te 40.5 mm ve RI100 KV105'te 45 mm. Dördü de 24 V, 36 V ve 48 V'ta yayımlanır ve dördü de 0.57 N·m ile 1.76 N·m arasında anma değere sahiptir; bu da onları RO60 ve RO80 dış rotorlu üniteleriyle aynı tork bandına yerleştirirken farklı bir mekanik arayüz ve daha geniş bir veri yolu aralığı sunar.
İki dişli tekerlek aktüatörü: AKA60-6 KV80 ve AKA10-9 KV60
Bu grupta, yayımlanmış kayıtları uygulama satırında tekerlekli robot adını anan üniteler iki AKA modülüdür. İki kayıt da belirtilen uygulama olarak AGV ve tekerlekli robotu listeler; RO Standard üçlüsü işbirlikçi bir robot kolunu, dört iç rotorlu ünite işbirlikçi bir robot kolunu ya da bir dış iskeleti adlandırır, Lite ikilisi ise hiçbir uygulama satırı yayımlamaz. AKA60-6 KV80 6:1 oranlı bir kademe, 3 N·m anma ve 9 N·m tepe tork, 4 A anma akım, 460 g ve 18 kg radyal yük değeri sunar; üretici, güçlendirilmiş yük yolunun benzer torkta AK60-6'ya göre radyal kapasiteyi yaklaşık yüzde 52 artırdığını belirtir. AKA10-9 KV60 ise 9:1 oran, 18 N·m anma ve 53 N·m tepe tork, 10.6 A anma akım, 1.06 kg, 50 kg radyal yük, 0.15° boşluk ve çıkışta 16 bit manyetik enkoder sunar. 9:1 kaydı ayrıca, hakkında başka her şey düşünülmeden önce anma hızının (109 rpm) amaçlanan seyir hızına karşı kontrol edilmesi gereken kayıttır.
Aynı torkta dış rotorlu mu iç rotorlu mu
Gruptaki iki ünite karşılaştırılabilir tork yayımladığında, aralarındaki seçim elektriksel değil mekaniktir. RO80 KV105 Standard ile RI80 V2.0 KV75 sırasıyla 4 N·m ve 4.1 N·m tepe tork yayımlar; 352 g ve 411 g'dan, Ø92.6 × 26.4 mm ve Ø85 × 27 mm'de. Dış rotorlu olan daha hafif ve biraz daha geniştir; iç rotorlu olan çapta daha dardır, 59 g daha ağırdır ve tek bir 48 V anma değeri yerine 24/36/48 V veri yoluyla birlikte 40.5 mm'lik bir geçiş deliği sunar. İki fark da bir performans farkı değildir ve ikisi de tekerlek yapısının neyi kabul edebileceğiyle belirlenir: dış rotorlu bir ünite dönen dış elemanının çevresinde radyal boşluk ister, iç rotorlu bir ünite ise delik alanı ve içinden geçen bir mil ister. Çerçevesiz ailenin bir bütün olarak daha geniş ele alınışı Çerçevesiz Tork Motorları: 12 Model Karşılaştırması, Girişten Performans Katmanına yazısında ortaya konur.
Montaj, Rulmanlar ve Radyal Yük Yolu
Bu, bir tekerlekli robot tasarımında hiçbir motor spesifikasyonunun çözüme bağlamadığı kısımdır ve doğrudan tahrik yolunun para yerine mühendislik zamanına mal olmasının nedeni budur. Aynı zamanda tekerlekli robot adayları için BLDC motorlardan oluşan herhangi bir kısa listenin nihayetinde ayrıldığı yerdir, çünkü bu soruda yayımlanan değerler sorunu yanıtlamak yerine sınırlar. Ne var ki değerler onu yararlı biçimde sınırlar: bir kayıt anma radyal yük taşıdığı her yerde o yük ünitenin içinde taşınır, taşımadığı her yerde ise yükü makine taşır.
Robotun ağırlığını neyin taşıdığı
İki dişli modülde yanıt açıkça belirtilmiştir. AKA60-6 KV80 18 kg radyal yük için anma değerine sahiptir ve AKA10-9 KV60 50 kg için; üretici büyüğünü, tekerlekli platformlarda yanal ve radyal darbeleri karşılamak üzere inşa edilmiş bir yapısal yeniden tasarım olarak tanımlar. Bu iki değer, her tekerlekli robotun sorduğu soruya yayımlanmış yanıttır ve modül içindeki bir rulman düzeninin kendisine göre boyutlandırıldığı şeydir. Dokuz çerçevesiz kitte eşdeğer bir değer görünmez, çünkü boyutlandırılacak bir rulman düzeni yoktur: üreticinin aile için verdiği notlar, kitleri destek yapısının, flanşın ve rulman düzeninin makineye göre tasarlanabilmesi için ayrı stator ve rotor bileşenleri olarak verilen parçalar olarak tanımlar.
Delik bir yönlendirme kararıdır
Yayımlanmış delik değerleri, özellik olarak değil tasarım kısıtı olarak okunmaya değerdir. RI100 KV105'teki 45 mm'lik geçiş deliği, bir kablo demetinin ya da sabit bir aksın tekerleğin merkezinden geçmesi için yeterlidir; döner bir kablo bağlantısı olmadan bir tekerlek tahriki kurulmasını mümkün kılan da budur. RI50 KV100'deki 22 mm'lik delik bir kablo geçişi için yeterlidir ama aynı ölçekte yapısal bir aks için yetmez. RO dış rotorlu üniteleri deliklerini aynı amaca yönelik içi boş bir tasarım olarak yayımlar ve RO40 ile RO50 bunu sırasıyla 13 mm ve 14.5 mm gövde uzunluğunda taşır; bu, gruptaki en küçük tekerleklerde kullanılabilir alandır.
Yayımlanmış dokümantasyonun çözüme bağladığı şeyler ve bağlamadıkları
Bu gruptaki her model için yayımlanan şey elektriksel ve mekanik spesifikasyondur: anma ve tepe tork, anma akım, her veri yolu düzeyinde anma hız, kütle, zarf ve geçerli olduğu yerde delik, indirgeme oranı, boşluk ve anma radyal yük. Ürün kaydında yayımlanmayan şey ise tepe torkun arkasındaki görev penceresi, termal değerlerin arkasındaki ortam ve montaj varsayımları, bir radyal yük değerinin arkasındaki rulman ömrü ve ıslak ya da tozlu bir ortamdaki sızdırmazlık düzenidir. Bu dört kalem üreticinin veri sayfası ve teknik çiziminde yer alır; açık havada çalışan tekerlekli bir platformda ise bunların spesifikasyon dondurulmadan önce, sonrasında değil çözüme bağlanmasına değer.
Tekerlekli Robot için BLDC Motor Seçimi: Bir Boyutlandırma Dizisi
Aşağıdaki sıra, bu uygulamadaki değerlerin çözüme bağlanması gereken sıradır, çünkü her adım, bir sonrakinin geri getiremeyeceği adayları eler.
- Tekerlek çapını ve seyir hızını sabitleyin. Bu iki sayı, görevin ihtiyaç duyduğu tekerlek rpm'ini üretir - 125 mm'de 2 m/s için 306 rpm - ve bu tek değer, hızı fazlasıyla olan doğrudan tahrikli tekerlek tahrik motoru adaylarını, anma hızı bağlayıcı kısıt olabilecek dişli adaylardan hemen ayırır.
- Sürekli çalışmayı ve en kötü durumdaki kaldırımı sabitleyin. Rampaya karşı sürekli tork ile yüklü seyir, hangi anma tork sütununun kabul edilebilir olduğunu belirler; kaldırım ise ne kadar tepe torkun ve bunun ne kadar süreyle, üreticinin belirttiği tepe penceresine karşı hazır olması gerektiğini belirler.
- Veri yolunu ve akım bütçesini sabitleyin. Veri yolu hâlihazırda var olan paketten çıkar ve dört iç rotorlu kaydın tek bir sargı üzerinde üç veri yolu düzeyi yayımlamasının nedeni tam olarak budur. Akım bütçesi, tahrik edilen tüm tekerleklerdeki anma akımların toplamıdır ve paketi, kablolamayı ve tahrik elektroniğini belirleyen değerdir.
Mimari sorusu ancak bu üç adımdan sonra çözüme bağlanır ve torka karşı değil radyal yüke göre çözülür: tekerleğin makineyi kendi çıkış kademesi üzerinden taşıması gerektiği yerde, bunun için bir değer yayımlayan grup iki dişli modüldür; makinenin tekerleği tasarım ekibinin kontrol ettiği bir göbek üzerinden taşıyacağı yerde ise bunu yapmaya alan bırakan grup dokuz çerçevesiz kittir. Entegre modül bir kategori olarak Robotik Aktüatörler: Robot Eklemleri İçin Doğru Entegre Aktüatör Nasıl Seçilir yazısında daha derinlemesine ele alınır.
Tekerlek Tahrik Motorları Nerelerde Kullanılır
Bu platformdaki uygulama sayfaları makineleri ne içerdiklerine göre değil ne yaptıklarına göre gruplar ve tekerlekli robot görevi bunların birkaçında görünür. Aşağıdaki ayrımlar boyutla değil tahrik yerleşimiyle ilgilidir.
Diferansiyel tahrikli AMR'ler ve iç mekân hizmet robotları
Kasterli iki tekerlekli bir diferansiyel taban en basit tekerlekli robottur ve doğrudan tahrik kitlerinin en sık yanıt olduğu yerdir, çünkü tekerlek küçüktür, görev düz zemin üzerindedir ve radyal yük hafiftir. 24 V Lite ikilisi o aralığın alt ucunda, 48 V Standard üçlüsü ise onun üstünde yer alır. AGV uygulaması, görevin endüstriyel ve sürekli olduğu aynı tahrik mimarisini kapsar.
Açık hava ve saha tekerlekli platformları
Açık hava platformları kaldırımlar, eğimler, toz ve titreşim ekler ve bunlar spesifikasyonu aynı anda iki yönde değiştirir: sürekli tork faydalı yükle ve eğimle artar, radyal yük yolu ise darbeler daha büyük olduğu için daha çok önem kazanır. Yayımlanmış bir radyal yük değerinin bir tork değerinden daha değerli olduğu ve dişli modüller ile daha büyük doğrudan tahrik ünitelerinin doğal kısa listeyi oluşturduğu yer burasıdır.
Swerve tahrikli ve çok yönlü tabanlar
Bir swerve modülü, bir tekerleğin yerine getirdiği iki işlevi ayırır: bir motor tekerleği tahrik eder, bir diğeri onu yönlendirir. Yönlendirme, yön açısında gevşeklik olarak göründüğü için boşluğu yeniden spesifikasyona sokar ve ayrıca görevi böler; böylece tek bir ünite her ikisi için fazla boyutlandırılmak yerine tahrik motoru ve yönlendirme motoru ayrı ayrı belirlenebilir.
Tekerlekli bacaklı ve hibrit makineler
Tekerlekler üzerinde yuvarlanan ve engellerin üzerinden adım atan hibrit makineler, tekerlek tahriki ile bacak eklemini aynı araca koyar ve buradaki tekerlek görevi sıra dışıdır: yuvarlanırken uzun düşük tork dönemleri ve makine adım attığında bunları kesen yük geçici durumları. Bu, iki uçtan birine optimize edilmiş bir ünite yerine anma ve tepe tork arasında geniş bir boşluğa sahip bir üniteyi destekler; bu görevin tekerlekli ucu bu sayfanın konusudur, bacaklı ucu ise Dört Ayaklı Robot için BLDC Motor Seçimi: Tork, Hız ve Termal Sınırlar yazısında ve Dört Ayaklı Robot uygulamasında ele alınır.
Sık sorulan sorular
SÇerçevesiz bir motor doğrudan tekerlek motoru olarak kullanılabilir mi?
Evet, yeter ki makine kitin sağlamadığını sağlasın. Çerçevesiz bir kit, muhafazası, rulmanı ve mili olmayan ayrı bir stator ve rotor olarak verilir; dolayısıyla tekerlek göbeği, rulman düzeni ve radyal yük yolu motorun değil makine tasarımının parçası hâline gelir. Üreticinin aile için verdiği notlar destek yapısını, flanşı ve rulman düzenini entegratörün tasarladığı kalemler olarak tanımlar ve yayımlanmış içi boş delik, kablo yönlendirmesi ile bir çıkış miline ya da bir redüktöre doğrudan bağlanma amacına yöneliktir.
SBir tekerlek tahrikinde RO ve RI doğrudan tahrik kitlerini ayıran nedir?
Yapı ve onunla birlikte mekanik arayüz. RO üniteleri, dönen elemanı sargının dışında olan dış rotorlu ünitelerdir ve Lite ikilisinde tek bir 24 V veri yolunda ya da Standard üçlüsünde tek bir 48 V veri yolunda yayımlanır. RI üniteleri ise rotoru sargının içinde olan iç rotorlu ünitelerdir, tek bir sargı üzerinde 24 V, 36 V ve 48 V'ta yayımlanır ve RO kayıtlarının içi boş bir tasarım olarak ifade ettiği bir geçiş deliği yayımlar. RO80 KV105 Standard ile RI80 V2.0 KV75 torkta en yakın ikilidir: 4 N·m ve 4.1 N·m tepe tork; bu da onları iki yapının en temiz karşılaştırması yapar.
SDoğrudan tahrikli bir tekerlek motoru sürekli olarak ne kadar tork tutabilir?
Bu uygulamada şu anda gruplanan dokuz doğrudan tahrik kiti genelinde anma tork 0.2 N·m ile 4 N·m arasında seyreder. Eğime ve yüklü seyire karşı karşılaştırılacak değer budur, çünkü sargının termal sınırları içinde tutabileceği değer odur. Temas yamasındaki tork, anma torkun tekerlek yarıçapına bölümüdür: 125 mm'lik bir tekerlekte 0.58 N·m, 9.3 N itme kuvveti üretir; 200 mm'lik bir tekerlekte ise aynı motor 5.8 N üretir; dolayısıyla tekerlek çapı varsayılmak yerine hesaba girer.
SDişli bir tekerlek aktüatörü ne zaman doğru yanıttır?
Görev, doğrudan tahrikli bir sargının sürekli tutabileceğinden daha fazla torku lastikte gerektirdiğinde ya da tekerleğin makineyi ünitenin kendi çıkış kademesi üzerinden taşıması gerektiğinde. Buradaki iki dişli modül, 6:1 oranında 3 N·m anma ve 9 N·m tepe tork ile 9:1 oranında 18 N·m anma ve 53 N·m tepe torku ve bunlarla birlikte 18 kg ile 50 kg anma radyal yükü yayımlar. Ödünleşim aynı kayıtlarda görünür: 9:1 ünitenin anma hızı 109 rpm'dir; bu, 125 mm'lik bir tekerlekte zemin hızını yaklaşık 0.71 m/s ile sınırlar, dolayısıyla tork avantajı kabul edilmeden önce seyir hızının kontrol edilmesi gerekir.
SBir motor neden üç hız değeri yayımlar?
Çünkü bu, üç elektriksel çalışma noktasında yayımlanan tek bir mekanik spesifikasyondur. Dört iç rotorlu kayıt 24/36/48 V anma gerilim listeler ve her düzey için bir yüksüz hız ile bir anma hız verir; anma tork, tepe tork ve anma akım ise üçünde aynı kalır. Yüksüz hız sütunları veri yoluyla tam olarak ölçeklenir; 36 V değeri 24 V değerinin 1.5 katı, 48 V değeri ise onun iki katıdır; anma hız sütunları ise 36 V'ta 1.53 ile 1.71 kat, 48 V'ta 2.06 ile 2.39 kat artar. Tekerlek hızını yanlış sütundan okumak ya da tek bir değerin hangi veri yolu düzeyine ait olduğunu unutmak, bir tekerlek tahrikini yanlış sayıya göre boyutlandırmanın en yaygın yoludur.
SBir tekerlek tahriki tepe torka göre mi, anma torka göre mi boyutlandırılmalıdır?
İkisine de, farklı olaylar için. Anma tork sürekli değerdir ve rampanın, yüklü seyrin ve uzun görevin içine sığması gereken odur. Tepe tork kısa pencereli bir rezervdir ve kaldırımın ve kalkış dalgalanmasının dayandığı şeydir. Pencerenin kendisi - tepe torkun ne kadar süre tutulabileceği, hangi ortamda ve hangi montaj koşulunda - ürün kaydında değil üreticinin dokümantasyonunda yer alır; bir tekerlek muhafazasının içine gömülmüş bir tekerlek tahrikinde ise montaj koşulu genellikle makinedeki en elverişsiz olandır.
Resmî kaynaklar
CubeMars, her ünite için teknik özellik panelini, teknik çizimini ve kontrol dokümantasyonunu içeren resmî bir ürün sayfası yayımlar ve bu sayfalar burada aktarılan her değer için doğruluk kaynağı olarak kalır - örneğin RI50 KV100 ürün sayfası, RO100 KV55 Standard ürün sayfası ve AKA10-9 KV60 ürün sayfası. Yukarıdaki tablolardaki tork, akım, hız, kütle, zarf, delik, indirgeme oranı, boşluk ve radyal yük değerleri o sayfaların yayımladığı değerlerdir; bir tekerlek tasarımının bağlı olduğu bir görev penceresi, bir termal varsayım ya da bir rulman ömrü ise teknik özellik panelinden çıkarılabilecek bir değer değil, üreticiye sorulacak bir sorudur.
Sonraki adımlar
Okumak yerine adayları daraltmak için platformdaki üç araç işi sırayla görür. Dokuz doğrudan tahrik kitini ve teknik özelliklerini yan yana görmek için tüm Çerçevesiz Tork Motorları kategorisini inceleyin, tork, gerilim ve kütleye göre daraltmak için Seçim aracını kullanın, ardından adayları Ürün Karşılaştırma alanında karşı karşıya koyun. Tekerleğin makineyi kendi çıkış kademesi üzerinden taşıması gerektiği yerde, Robotik Aktüatörler kategorisi dişli modülleri ve entegre ailenin geri kalanını barındırır.
İki başka yazı, bu konunun bir tekerlek tahrikinin çözüme bağlamadığı kısımlarını taşır. Çerçevesiz Tork Motorları: 12 Model Karşılaştırması, Girişten Performans Katmanına tüm çerçevesiz aileyi banda göre ortaya koyar ve tahrik mimarisi belirlendiğinde ama boyut belirlenmediğinde doğru yol arkadaşıdır. Dört Ayaklı Robot için BLDC Motor Seçimi: Tork, Hız ve Termal Sınırlar ise hem yuvarlanan hem adım atan makineler için aynı görevin bacaklı ucunu kapsar.
Kısa özet: önce tekerlek çapını ve seyir hızını sabitleyin, çünkü bunlar bir motor hızını zemin hızına çevirir ve dişli yolun ona ulaşacak hıza sahip olup olmadığını ortaya koyar; ikinci olarak sürekli çalışmayı ve en kötü durumdaki kaldırımı sabitleyin, çünkü anma tork ile tepe tork farklı olaylara yanıt verir; en son veri yolunu ve akım bütçesini sabitleyin, çünkü veri yolu paketi izler ve akım bütçesi tahrik edilen her tekerlek genelinde bir toplamdır. Ardından mimariye radyal yüke göre karar verin; bu, doğrudan tahrik kitlerinin makineye bıraktığı ve dişli modüllerin bir değer olarak yayımladığı tek unsurdur.