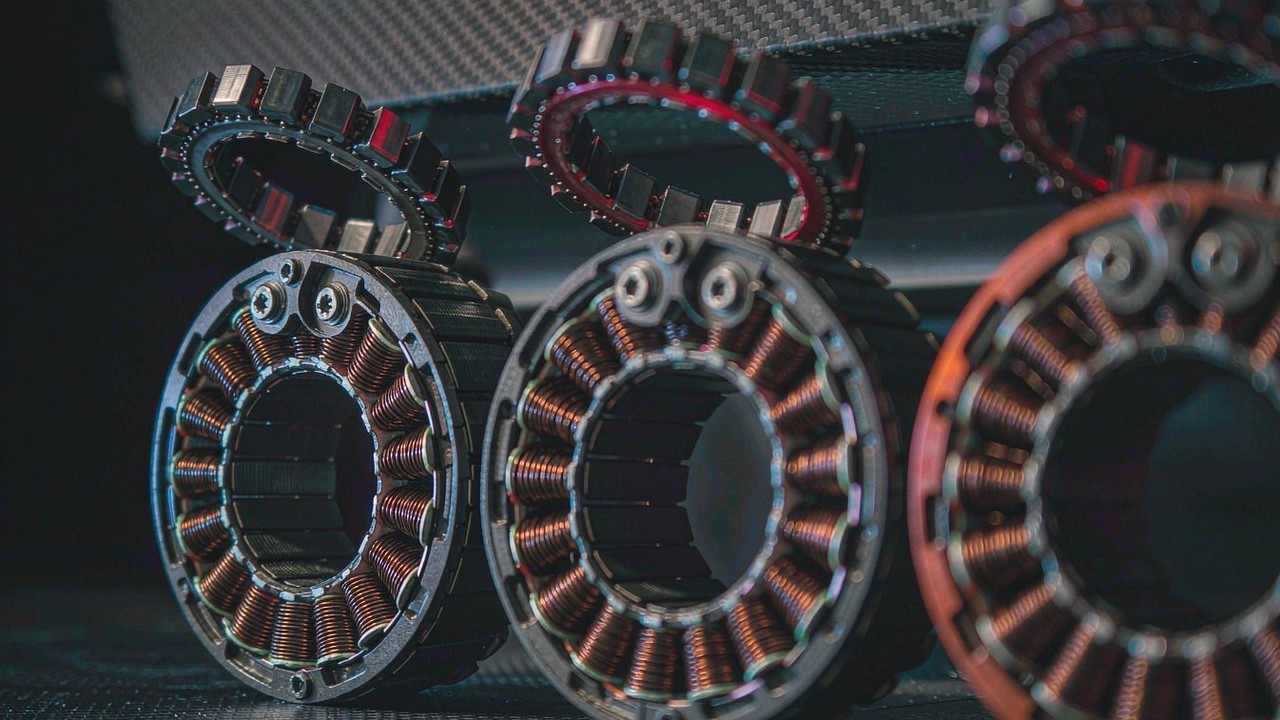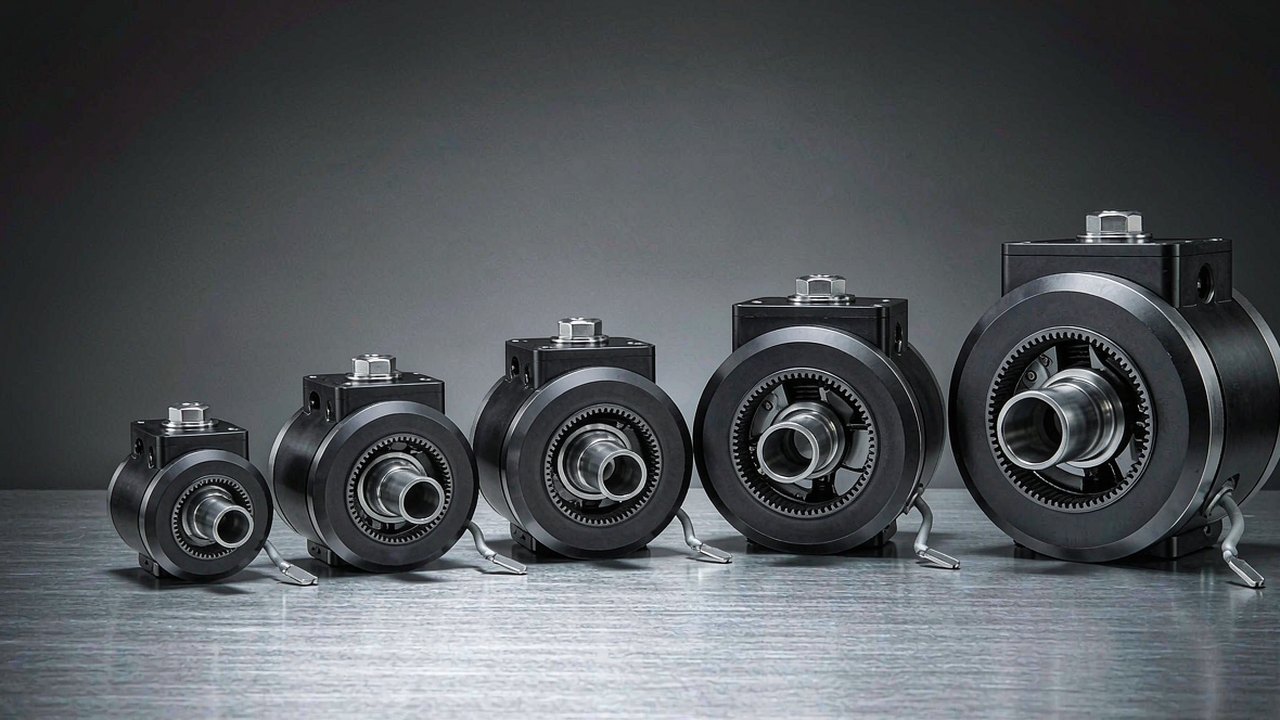
Un modulo articolare è un intero asse robotico fornito in un unico pezzo: un motore brushless, uno stadio di riduzione, l'elettronica di retroazione e — sulla maggior parte delle unità moderne — il driver, racchiusi in un carter che si imbullona direttamente tra due segmenti. Sceglierne uno raramente significa cercare il valore di coppia più alto. Significa valutare quanta coppia l'asse può sostenere in continuo senza surriscaldarsi, quanto velocemente il segmento può muoversi, quanta massa si trova all'estremità dell'arto, come escono i cavi dal carter e quanto gioco rimane tra l'ingresso del riduttore e la flangia di uscita. Questa guida esamina cinque moduli CubeMars che coprono da 190 g a 1.4 kg e da 4.1 Nm a 222 Nm di coppia di picco, e spiega quale specifica decide realmente la scelta in ogni posizione di giunto.
Le cinque unità seguenti appartengono tutte alla stessa idea di famiglia — un motore BLDC che aziona uno stadio planetario con retroazione di posizione integrata — ma sono costruite per compiti diversi. Tre funzionano su un bus a 24 V con riduzioni 10:1 e 36:1; due funzionano a 48 V con riduzioni 16:1 e 48:1 e un albero di uscita cavo. Leggerle insieme è il modo più rapido per capire che cosa sia realmente un modulo articolare, perché i compromessi emergono come numeri anziché come categorie di marketing. Ogni valore in questo articolo proviene dalle schede prodotto ToBMS o dalla specifica pubblicata dal produttore; nulla qui è stimato e, dove un valore non è registrato, è indicato come tale anziché essere completato.
Risposta rapida
Un modulo articolare si specifica partendo dal giunto e procedendo a ritroso, non dal motore in avanti. Stabilite la coppia nel caso peggiore che l'asse deve produrre, la velocità angolare richiesta dal segmento, il budget di massa in quella posizione della catena cinematica e il diametro che il meccanismo può accettare — poi scegliete il modulo più leggero la cui coppia continua (nominale) copre il ciclo di lavoro reale e la cui coppia di picco copre il transitorio, con la tensione di bus scelta per adattarsi al resto del sistema di alimentazione del robot.
Applicata a questi cinque moduli, tale logica produce una scala semplice. L'AK40-10 V3.0 da 190 g è l'unità da giunto distale — mani, polsi, piccoli gimbal e segmenti di braccio leggeri, dove la massa all'estremità di una leva è il costo dominante. L'AK45-10 V3.0 da 262 g copre giunti da leggeri a medi sullo stesso bus a 24 V con quasi il doppio della coppia di picco. L'AK45-36 V3.0 da 349 g sale a 24 Nm di picco scambiando velocità con riduzione, il che lo rende una scelta naturale per un gomito o un ginocchio su un braccio di taglia media. L'AKH70-16 V1.0 da 879 g e l'AKH70-48 V1.0 da 1.4 kg passano a 48 V, a un ingombro di 90 mm e a un albero cavo, il che li colloca nel territorio di anche, basi e carichi pesanti, dove il percorso dei cavi attraverso l'asse conta quanto la coppia.
Da cosa è composto un modulo articolare
I componenti non sono esotici. Ciò che distingue un modulo articolare da un motore e un riduttore acquistati separatamente è che le interfacce tra questi componenti sono già risolte: il rotore è supportato dal cuscinetto d'ingresso del riduttore, l'encoder è montato su un riferimento che sopravvive al percorso di carico del riduttore e il carter chiude l'intero gruppo. È questo il valore che si acquista.
Il motore
Tutte e cinque le unità usano un motore brushless DC outrunner, e il valore che le distingue a questo livello è il KV — la costante di velocità del motore in giri al minuto per volt. L'AK40-10 V3.0 monta un avvolgimento KV170, l'AK45-10 V3.0 un KV75, l'AK45-36 V3.0 un KV80 ed entrambi i moduli AKH70 un KV41. Un avvolgimento ad alto KV fornisce più velocità per volt con meno coppia per ampere; un avvolgimento a basso KV fa l'opposto. Questa singola scelta si ripercuote su tutto il progetto ed è il motivo per cui il modulo più piccolo di questo gruppo ha il KV più alto e il più grande il più basso. Entrambi i moduli AKH70 indicano inoltre 21 coppie polari contro 14 delle tre unità AK, il che aumenta la frequenza elettrica che il driver deve commutare a una data velocità meccanica.
Lo stadio di riduzione
Ogni modulo integra un riduttore planetario: 10:1 sull'AK40-10 e sull'AK45-10, 36:1 sull'AK45-36, 16:1 e 48:1 sulle due unità AKH70. Lo stadio converte l'uscita ad alta velocità e bassa coppia del motore nell'uscita a bassa velocità e alta coppia del giunto, e determina anche quanta parte del carico il segmento può rimandare al motore. Uno stadio 10:1 lascia in genere il giunto più facile da retroazionare, il che è utile per il controllo cedevole e per il guidamento manuale di un braccio collaborativo; uno stadio 48:1 moltiplica ulteriormente la coppia e riduce la retroazionabilità, ma il risultato effettivo dipende dal rendimento del riduttore, dalla costante di coppia del motore e dall'inerzia riflessa che il segmento presenta — il solo rapporto non basta a deciderlo.
Retroazione ed elettronica di azionamento
La retroazione di posizione è ciò che trasforma un motore e un riduttore in un giunto servo. La descrizione ToBMS dell'AK40-10 V3.0 indica che l'unità integra un motore BLDC, un riduttore planetario 10:1 e un driver, ed entrambi i moduli AKH70 indicano il FOC (controllo orientato sul campo) come metodo di azionamento. Che la scheda di controllo sia fisicamente all'interno del modulo o fornita a parte varia da famiglia a famiglia: confermate la configurazione di consegna esatta con il produttore prima di progettare il cablaggio. Lo stesso vale per l'interfaccia dell'encoder: risoluzione, protocollo e natura assoluta o incrementale del sensore sono tutte decisioni che si ripercuotono sull'architettura di controllo del robot.
Ciò che resta da fornire
Un modulo articolare non è un asse finito. L'interfaccia di montaggio sui due lati, il percorso dei cavi e lo scarico della trazione, il percorso termico in uscita dal carter, l'alimentazione e la sua riserva di corrente, nonché i limiti di sicurezza applicati nel controllore restano tutti responsabilità dell'integratore. Il guadagno è che il progetto meccanico e magnetico all'interno del carter è già stato abbinato e collaudato come un insieme.
I cinque numeri che decidono la scelta
Le tabelle di specifica dei moduli articolari sono lunghe, ma solo poche voci cambiano una decisione di progetto. Questi sono i cinque che contano, e come leggere ciascuno con onestà.
La coppia di picco non è una coppia di lavoro
La coppia di picco è l'uscita che un modulo può produrre brevemente — durante una punta di accelerazione, un urto o un picco di coppia al termine di un movimento. È un valore di breve durata e non è il limite meccanico del riduttore, né il carico che il giunto può mantenere a tempo indefinito. Progettare sulla coppia di picco come se fosse continua è il modo più comune di distruggere un modulo articolare, perché il limite che arriva per primo è termico anziché meccanico. Trattate il picco come riserva per i transitori e dimensionate separatamente il riduttore e la struttura rispetto a esso.
La coppia nominale è un'affermazione termica
La coppia nominale è ciò che il modulo dovrebbe poter sostenere entro i propri limiti termici, ed è il valore da confrontare con il ciclo di lavoro reale anziché con un singolo caso peggiore. L'AKH70-48 V1.0 indica 74 Nm nominali contro 222 Nm di picco; l'AK40-10 V3.0 indica 1.3 Nm contro 4.1 Nm. Queste due coppie di valori non sono lo stesso tipo di affermazione, e il rapporto tra loro non è un margine da spendere: è la differenza tra un aumento di temperatura che il carter può smaltire e uno che non può. La coppia nominale dipende anche dalla temperatura ambiente, dal montaggio e dal regime di lavoro, per cui una capacità continua rilevata in aria libera è ottimistica per un modulo annegato dentro un segmento.
La velocità di uscita, non la velocità del motore
La velocità che conta è quella della flangia di uscita, ed è già ridotta dal riduttore. L'AK40-10 V3.0 è indicato a 370 giri/min nominali con 435 giri/min a vuoto; l'AK45-10 V3.0 a 120 e 180 giri/min; l'AK45-36 V3.0 a 40 e 52 giri/min; l'AKH70-16 V1.0 a 90 e 105 giri/min; l'AKH70-48 V1.0 a 28 e 35 giri/min. Convertiti in termini di giunto, 370 giri/min sono 2220 gradi al secondo e 28 giri/min sono 168 gradi al secondo, cioè la differenza tra un polso capace di uno scatto rapido e un'anca che oscilla lentamente. Verificate la velocità richiesta dal segmento alla tensione di bus effettivamente disponibile, perché un modulo dichiarato a una tensione non eroga la stessa velocità a vuoto a un'altra.
Il rapporto di riduzione fissa l'equilibrio coppia-velocità
Il rapporto è il numero più visibile della tabella e il più facile da leggere male, perché descrive un compromesso anziché misurare una qualità. Uno stadio 48:1 produce più coppia in uscita per ampere e un'uscita più lenta di uno stadio 10:1 costruito attorno a un motore comparabile, e cambia il modo in cui il giunto si comporta quando qualcosa di esterno spinge il segmento. Confrontare due moduli sul solo rapporto nasconde il fatto che anche gli avvolgimenti del motore differiscono — i moduli AKH70 funzionano a KV41 contro KV75 e KV80 delle unità AK45 — per cui i due effetti si sommano.
Massa, ingombro e densità di coppia
Su un giunto distale la massa è il parametro che domina, perché tutto ciò che sta a monte deve portarla lungo l'intero inviluppo di movimento. La densità di coppia in Nm per chilogrammo rende il confronto esplicito e va indicata separatamente per l'uscita nominale e per quella di picco: l'AK40-10 V3.0 risulta pari a circa 6.8 Nm/kg nominali e 21.6 Nm/kg di picco; l'AK45-10 V3.0 a 9.5 e 26.7; l'AK45-36 V3.0 a 22.9 e 68.8; l'AKH70-16 V1.0 a 29.6 e 88.7; e l'AKH70-48 V1.0 a 53 e 159. Questi valori derivano dalla massa e dalla coppia di ciascuna scheda prodotto e confermano ciò che suggerisce la scala precedente: i moduli più pesanti recuperano la loro massa in coppia per chilogrammo. L'ingombro è il vincolo compagno: un corpo da 53 mm di diametro entra in un segmento di braccio in cui un modulo da 90 mm non entra affatto, qualunque cosa dica il valore di coppia.
Il gioco e ciò che fa a un giunto
Il gioco è il movimento perso tra l'ingresso del riduttore e la flangia di uscita; su un giunto controllato in posizione si manifesta come una piccola zona in cui l'angolo comandato cambia senza che l'uscita si muova. Conta soprattutto dove il giunto inverte la direzione sotto carico, e si somma da uno stadio all'altro nei progetti planetari a più stadi. Ogni scheda prodotto di questo gruppo riporta un valore di gioco — 0.3 sull'AK40-10 V3.0 e sull'AK45-10 V3.0, 0.2 sull'AK45-36 V3.0 ed entrambi i moduli AKH70 — ma le schede ToBMS non riportano un'unità coerente per questo campo su tutta la gamma di attuatori: trattate quindi quei numeri come indicativi e verificate se il valore è espresso in primi d'arco o in gradi nella scheda tecnica del produttore prima di progettare su di esso.
Cinque moduli articolari CubeMars a confronto
La tabella seguente raccoglie i cinque moduli ordinati per massa, il che li ordina anche per coppia in uscita. I valori di coppia sono dati pubblicati dal produttore, come registrati nelle schede prodotto ToBMS, e ogni modello offre anche varianti di KV al di fuori di questa selezione.
| Modello | Tensione nominale | Rapporto di riduzione | Coppia nominale | Coppia di picco | Peso | Ingombro |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
Tutti e cinque i moduli sono elencati nella categoria Attuatori robotici di ToBMS. I valori di coppia, massa e ingombro sono tratti da ciascuna scheda prodotto; le unità locali sono quelle pubblicate (1396 g è registrato come 1396). Per i due moduli AKH70 la potenza nominale è nella scheda tecnica del produttore, quindi qui non ne viene citata nessuna: consultate quella scheda se quel valore è necessario per un bilancio di potenza.
Emergono due schemi. Il primo è che la massa cresce più rapidamente del rapporto di riduzione ma più lentamente della coppia di picco: passando dall'AK45-36 V3.0 da 349 g all'AKH70-48 V1.0 da 1.4 kg la massa si moltiplica per quattro e la coppia di picco per più di nove. Il secondo è che la tensione di alimentazione separa nettamente il gruppo in due metà — i tre moduli AK funzionano a 24 V e i due moduli AKH70 a 48 V — il che di solito significa due rail di alimentazione e due famiglie di driver su un singolo robot, a meno che l'intera piattaforma non sia standardizzata su un solo bus.
Entrambi i moduli AKH70 condividono lo stesso diametro di 90 mm, lo stesso avvolgimento KV41, le stesse 21 coppie polari e lo stesso valore di gioco, e differiscono quasi interamente per stadio di riduzione e lunghezza del pacco: 16:1 in un corpo da 60.5 mm a 879 g, oppure 48:1 in un corpo da 81.5 mm a 1.4 kg. È all'incirca la dimostrazione più chiara di quanto costa un rapporto di riduzione che una gamma possa offrire, e significa che i due possono sostituirsi a vicenda nello stesso ingombro meccanico se cambia il requisito di velocità e coppia.
Cinque moduli articolari, cinque impieghi
L'ordine precedente è per massa e coppia. L'ordine seguente è per il compito a cui ciascun modulo è adatto, che è il modo in cui la scelta avviene realmente.
AK40-10 V3.0 KV170 — mani, polsi e assi distali
A 190 g, con un diametro di 53 mm e una lunghezza di 40.2 mm, è il modulo a cui ricorrere quando la massa pende all'estremità di una leva. Produce 4.1 Nm di picco e 1.3 Nm nominali attraverso uno stadio 10:1, su un bus a 24 V, con una velocità nominale di 370 giri/min — abbastanza per un polso o un gruppo di dita che devono riposizionarsi rapidamente. La sua scheda ToBMS lo descrive come adatto al lavoro robotico di destrezza, e i link applicativi collegati alla scheda rimandano a modulo articolare, robot riabilitativo, braccio collaborativo e impieghi umanoidi. Il limite da tenere presente è la coppia nominale: 1.3 Nm in continuo è un budget modesto, per cui un asse distale che mantiene un carico staticamente richiede comunque un'analisi del ciclo di lavoro anziché una verifica della sola coppia di picco.
AK45-10 V3.0 KV75 — la fascia media leggera
Stesso bus a 24 V, stesso rapporto 10:1, stesso diametro di 53 mm — ma 45.2 mm di lunghezza, 262 g e 7 Nm di picco contro 2.5 Nm nominali. L'avvolgimento KV75 riduce la velocità nominale a 120 giri/min e quella a vuoto a 180 giri/min in cambio di quella coppia, che è esattamente il compromesso che cerca un segmento di braccio leggero. La scheda indica 39 W di potenza nominale, il che lo rende la più efficiente delle due unità 10:1 di questo gruppo al proprio punto di funzionamento nominale, e la sua descrizione punta a giunti robotici compatti e a attrezzature riabilitative. Rispetto all'AK40-10 è il passo naturale quando il giunto distale si rivela bisognoso di più coppia di mantenimento di quanta la più piccola unità possa sostenerne.
AK45-36 V3.0 KV80 — il gradino a bassa velocità e alta coppia
Il primo vero cambio di carattere nella scala. Uno stadio 36:1 trasforma la stessa famiglia a 24 V in un'unità da 8 Nm nominali e 24 Nm di picco, a 40 giri/min nominali e 52 giri/min a vuoto — 240 gradi al secondo in uscita, cioè un giunto volutamente lento e atto a mantenere il carico anziché un giunto rapido. Resta a 349 g e cresce solo fino a 55 mm di diametro e 56.5 mm di lunghezza, quindi entra ancora in un segmento. La sua descrizione ToBMS lo indica come progettato per moduli articolari che richiedono una forte riduzione, e la scheda porta un contrassegno di prodotto principale, il che riflette quanto centrale sia questo punto di coppia per grammo nella gamma. Il costo del rapporto è la velocità e la retroazionabilità: a 36:1 il giunto apparirà considerevolmente più rigido a una spinta esterna rispetto a entrambe le unità 10:1.
Il produttore mette in funzione fianco a fianco l'AK40-10, l'AK45-10 e l'AK45-36, che è il modo più chiaro per giudicare come gli stadi 10:1 e 36:1 differiscano in velocità di uscita e come si confrontino i tre ingombri alla mano.
Pagina video ToBMSGuarda su YouTubeAKH70-16 V1.0 KV41 — coppia con un passaggio per i cavi
Il salto a 48 V e a un corpo da 90 mm acquista 26 Nm nominali e 78 Nm di picco a 90 giri/min nominali — 540 gradi al secondo, la seconda uscita più rapida di questo gruppo nonostante il diametro maggiore. L'avvolgimento KV41 è l'estremità a bassa velocità e alta coppia della gamma di avvolgimenti, e con 21 coppie polari il driver deve commutare a una frequenza elettrica più alta rispetto alle unità AK per la stessa velocità di uscita. L'albero cavo è l'elemento strutturale che cambia il modo in cui si costruisce un robot: i cavi di alimentazione e dei sensori possono passare lungo l'asse di rotazione invece di avvolgersi attorno al giunto, il che elimina un anello di servizio mobile da ogni articolazione. Le schede ToBMS di questo modulo non riportano un diametro di alesaggio, quindi procuratevi il disegno meccanico dal produttore prima di pianificare il cablaggio. La sua descrizione lo colloca su ginocchia di quadrupedi, giunti di bracci robotici e piattaforme a ruote, e le applicazioni associate coprono impieghi umanoidi, esoscheletri e AGV.
AKH70-48 V1.0 KV41 — il giunto pesante
Il modulo più grande di questa selezione scambia quasi tutta la sua velocità con la coppia: uno stadio 48:1 sullo stesso motore KV41 e sullo stesso bus a 48 V produce 74 Nm nominali e 222 Nm di picco a 28 giri/min nominali, ossia 168 gradi al secondo. In un insieme da 90 mm di diametro, 81.5 mm di lunghezza e 1.4 kg, ciò significa 53 Nm/kg nominali e 159 Nm/kg di picco — la densità di coppia più alta del gruppo, con un ampio margine, e circa il doppio della densità nominale dell'AKH70-16. La corrente nominale è di 6 A contro 18 A di picco, per cui il driver e la distribuzione di potenza vanno dimensionati per il transitorio, mentre il percorso termico continuo deve portare solo il valore più basso. La sua descrizione ToBMS cita robot ambulanti pesanti e impieghi AGV, e le applicazioni collegate alla scheda includono umanoide, quadrupede ed esoscheletro oltre ad AGV. Se un rapporto 48:1 lasci il giunto accettabilmente retroazionabile per un dato controllore è una domanda a cui rispondere con il produttore, perché dipende dal rendimento e dall'inerzia riflessa anziché dal solo rapporto.
Una massa di 40 kg viene fatta ruotare di un giro completo dal modulo, la prova più diretta disponibile nella libreria video di come si comporti lo stadio 48:1 con un carico reale appeso alla flangia di uscita anziché su un banco prova.
Pagina video ToBMSGuarda su YouTubeDove vengono impiegati questi moduli articolari
Gli stessi cinque moduli compaiono in macchine molto diverse, e lo schema di scelta è sufficientemente costante da essere utile come ipotesi di partenza.
Braccia e gambe umanoidi
Un umanoide concentra ognuno di questi compromessi in un'unica macchina. I giunti del braccio si trovano all'estremità di una catena cinematica e vogliono il modulo più leggero capace di sostenere il carico utile, il che indica le unità da 190 g e 262 g; anche e ginocchia portano l'intero corpo, il che indica i moduli a 48 V. Vedere Motori BLDC per robot umanoidi per la visione di selezione più ampia.
Ginocchia e anche dei quadrupedi
I robot ambulanti caricano i giunti con l'impatto al suolo oltre che con la gravità, per cui dominano la riserva di coppia di picco e la rigidità strutturale. L'AKH70-16 V1.0 da 879 g e l'AKH70-48 V1.0 da 1.4 kg sono le corrispondenze registrate per i giunti dei robot quadrupedi, e l'albero cavo semplifica il cablaggio su una zampa che deve ripiegarsi.
Bracci robotici collaborativi
Un braccio cobot deve essere sufficientemente retroazionabile da poter essere guidato a mano e sufficientemente leggero da essere sicuro accanto a una persona, il che favorisce i rapporti più bassi. Le unità 10:1 sono la corrispondenza registrata per i bracci robotici collaborativi, con il modulo 36:1 che prende i giunti che devono mantenere la posizione anziché adeguarsi.
Esoscheletri e robot riabilitativi
Queste macchine sono indossate o strettamente accoppiate a una persona, quindi la massa sull'arto e la sensazione del giunto contano entrambe più dell'uscita di picco. Entrambi i moduli AKH70 registrano applicazioni in esoscheletri e riabilitazione, e i moduli AK più leggeri compaiono nelle voci robot riabilitativi ed esoscheletri. Tre moduli CubeMars QDD pensati per questo impiego sono confrontati uno accanto all'altro in Attuatori per esoscheletro: tre moduli CubeMars QDD da 260 g a 1.4 kg.
AGV e piattaforme a ruote
Un giunto di trazione su ruota si preoccupa meno della retroazionabilità e più della coppia per chilogrammo e della possibilità di far passare un cavo attraverso l'asse per una ruota che sterza in continuo. I moduli AKH70 portano link applicativi AGV, e Motori BLDC per AGV e AMR raccoglie l'insieme più ampio.
Lista di controllo per la scelta
I moduli articolari vengono di norma specificati prima che il resto del meccanismo sia congelato, quindi queste verifiche vale la pena farle presto anziché dopo che la geometria è definita.
Ciclo di lavoro e coppia
- Calcolate la coppia in uscita nel caso peggiore includendo braccio di leva, carico utile ed effetti dinamici, e verificate la rispetto alla coppia di picco — poi confermate separatamente con il produttore che cosa possano sopportare in shock il riduttore e il cuscinetto di uscita, perché il picco è un valore di breve durata e non un limite meccanico.
- Stimate la coppia continua per il ciclo di lavoro reale e confrontatela con la coppia nominale, ricordando che il valore nominale è un'affermazione termica e che montaggio e condizioni ambiente lo modificano.
- Convertite la velocità richiesta dal segmento in giri/min di uscita alla tensione di bus che userete realmente, prendendo il valore a vuoto come limite superiore e il valore nominale per il dimensionamento.
Meccanica e cablaggio
- Verificate l'ingombro rispetto alla geometria del segmento prima di confrontare le coppie: un corpo da 90 mm e uno da 53 mm non sono intercambiabili, comunque si leggano i numeri.
- Decidete presto il percorso dei cavi — attorno al giunto oppure attraverso un albero cavo, dove il modulo lo offre. Le schede ToBMS non indicano diametri di alesaggio, quindi confermate il disegno con il produttore.
- Pianificate l'interfaccia di montaggio e il percorso di carico su entrambe le facce, e confermate il gioco e la sua unità sulla scheda tecnica del produttore prima di progettare attorno a esso un anello di posizione.
Controllo e integrazione
- Confermate che cosa viene fornito all'interno del modulo — motore, riduttore, encoder e driver non è garantito che arrivino insieme — e fate corrispondere il protocollo di retroazione al controllore.
- Fate corrispondere le coppie polari e la velocità massima alla capacità di commutazione del driver; 21 coppie polari ad alta velocità di uscita aumentano considerevolmente la frequenza elettrica.
- Dimensionate l'alimentazione e il driver per la corrente di picco, dimensionando al contempo il percorso termico per la corrente nominale, e tenete separati i due budget.
Domande frequenti
QChe cosa comprende esattamente un modulo articolare?
Come minimo un motore brushless, uno stadio di riduzione e una retroazione di posizione, in un carter con interfacce di montaggio su entrambe le facce. Spesso è integrata anche l'elettronica di azionamento: la descrizione ToBMS dell'AK40-10 V3.0 afferma che un driver è incluso, ed entrambi i moduli AKH70 indicano il FOC come metodo di azionamento. Ciò che un modulo non comprende mai è il lavoro circostante: struttura di montaggio, gestione dei cavi, percorso termico, alimentazione e limiti di sicurezza configurati nel controllore.
QUn modulo articolare può mantenere la coppia di picco in continuo?
No. La coppia di picco è un'uscita di breve durata destinata alle punte di accelerazione e ai transitori, e non è il limite meccanico del riduttore. Il funzionamento continuo è limitato dalla coppia nominale, che è un'affermazione termica sull'aumento di temperatura all'interno del carter in condizioni dichiarate. Un giunto che mantiene un carico statico deve essere verificato rispetto alla coppia nominale per l'intero ciclo di lavoro, non rispetto al picco.
QPerché i moduli AKH70 usano 48 V mentre la serie AK usa 24 V?
Una tensione di bus più alta consente la stessa potenza con meno corrente, e la coppia in uscita è prodotta attraverso uno stadio 48:1 o 16:1 con un avvolgimento KV41. In pratica la separazione conta più per il robot che per il modulo: mescolare moduli a 24 V e a 48 V significa due rail di alimentazione, due famiglie di driver e due insiemi di limiti di sicurezza, a meno che la piattaforma sia standardizzata su un solo bus. Sia l'AKH70-48 V1.0 sia l'AKH70-16 V1.0 sono indicati a 48 V.
QChe cosa offre realmente un albero cavo su un giunto robotico?
Il passaggio dei cavi attraverso l'asse di rotazione. Su un giunto standard ogni cavo di alimentazione e dei sensori deve attraversare un traferro mobile, di solito sotto forma di un anello di servizio che deve sopravvivere a milioni di cicli di flessione. Un albero di uscita cavo consente al cablaggio di passare dritto attraverso il centro del giunto, il che accorcia il percorso ed elimina l'anello dal progetto meccanico. Modifica anche la disposizione di cuscinetti e tenute, quindi è una decisione strutturale e non un accessorio.
QQuanto gioco ci si deve aspettare da questi moduli?
Ogni scheda di questo gruppo riporta un valore — 0.3 sulle due unità 10:1 e 0.2 sul 36:1 ed entrambi i moduli AKH70 — ma le schede ToBMS non riportano un'unità coerente per il campo del gioco su tutta la gamma di attuatori, quindi quei valori vanno trattati come indicativi. Verificate se il produttore esprima il dato in primi d'arco o in gradi, e sotto quale carico, prima di progettare un anello di posizione o un'affermazione di rigidità su quel numero.
QSi possono usare moduli 10:1 e 48:1 sullo stesso robot?
Sì, ed è comune: i giunti distali vogliono rapporti più bassi e moduli più leggeri, mentre i giunti prossimali vogliono riduzione e coppia. I vincoli pratici sono il bus di alimentazione (le unità 10:1 qui sono a 24 V, l'unità 48:1 a 48 V) e il modello di controllo, perché un giunto fortemente ridotto e uno quasi a azionamento diretto rispondono in modo molto diverso ai comandi di coppia e alle forze esterne. Pianificate l'architettura di controllo attorno a questa differenza anziché trattare ogni asse come identico.
QDa quale modulo conviene partire per un primo prototipo di gamba?
Il punto di partenza più comune per un prototipo ambulante di taglia media è un modulo a 48 V con albero cavo, perché le gambe richiedono coppia, passaggio dei cavi e rigidità sufficiente a sopravvivere al contatto con il suolo; l'AKH70-16 V1.0 con 26 Nm nominali e 90 giri/min si colloca tra l'opzione molto lenta ad alta coppia e le unità leggere a 24 V. Oltre al budget di coppia, il fattore decisivo è di solito se il progetto possa ospitare un ingombro di 90 mm: se non può, l'AK45-36 V3.0 da 55 mm è il modulo più grande che possa entrare.
Risorse ufficiali
CubeMars pubblica una pagina di specifica per ogni modulo, e sono quelle pagine — non i riassunti di terzi — il riferimento per i valori termici, i dettagli dell'encoder, i disegni meccanici e il firmware in vigore. Le pagine del produttore per le unità trattate qui sono l'AK40-10 V3.0 KV170, l'AK45-10 V3.0 KV75, l'AK45-36 V3.0 KV80, l'AKH70-16 V1.0 KV41 e l'AKH70-48 V1.0 KV41. Dove una scheda ToBMS tace — potenza nominale dei moduli AKH70, diametro di alesaggio, unità del gioco — la pagina del produttore o la scheda tecnica è il luogo dove colmare la lacuna.
Passi successivi
Se l'obiettivo è fare una preselezione anziché leggere, tre strumenti fanno il lavoro in sequenza: sfogliate ogni modello nella categoria Attuatori robotici, restringete i candidati per coppia, tensione e massa in Selettore motori BLDC, poi metteteli a confronto in Confrontare motori BLDC. Dove il giunto deve essere integrato nella macchina anziché fornito sigillato, la categoria Motori frameless è la via alternativa, e Attuatori robotici: scegliere l'attuatore integrato per giunti robotici copre la gamma di attuatori più ampia che circonda questi cinque moduli.
La versione breve: fissate l'ingombro dalla geometria del segmento, scegliete la riduzione dalla velocità e dalla coppia di uscita richieste, dimensionate la coppia nominale sul ciclo di lavoro entro i limiti termici e la coppia di picco sul caso transitorio, poi decidete la tensione di bus e il percorso dei cavi prima che il meccanismo sia congelato. Tutto il resto di un modulo articolare discende da questi quattro punti.