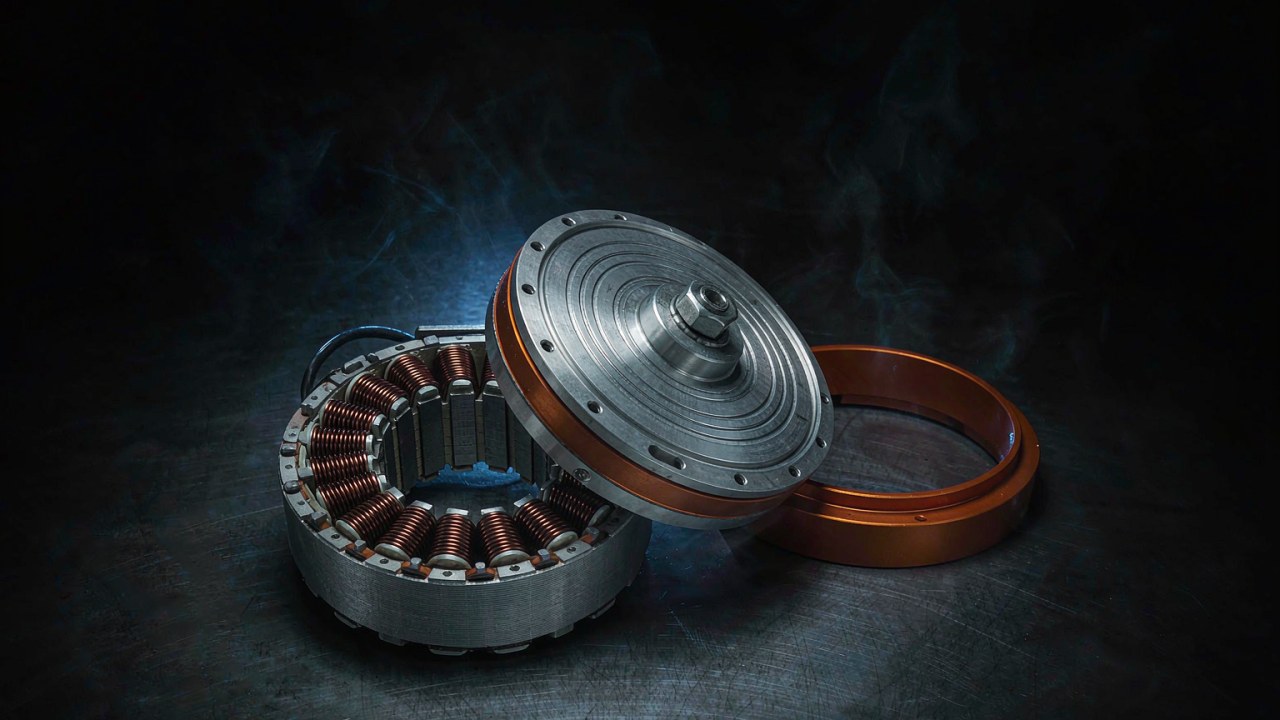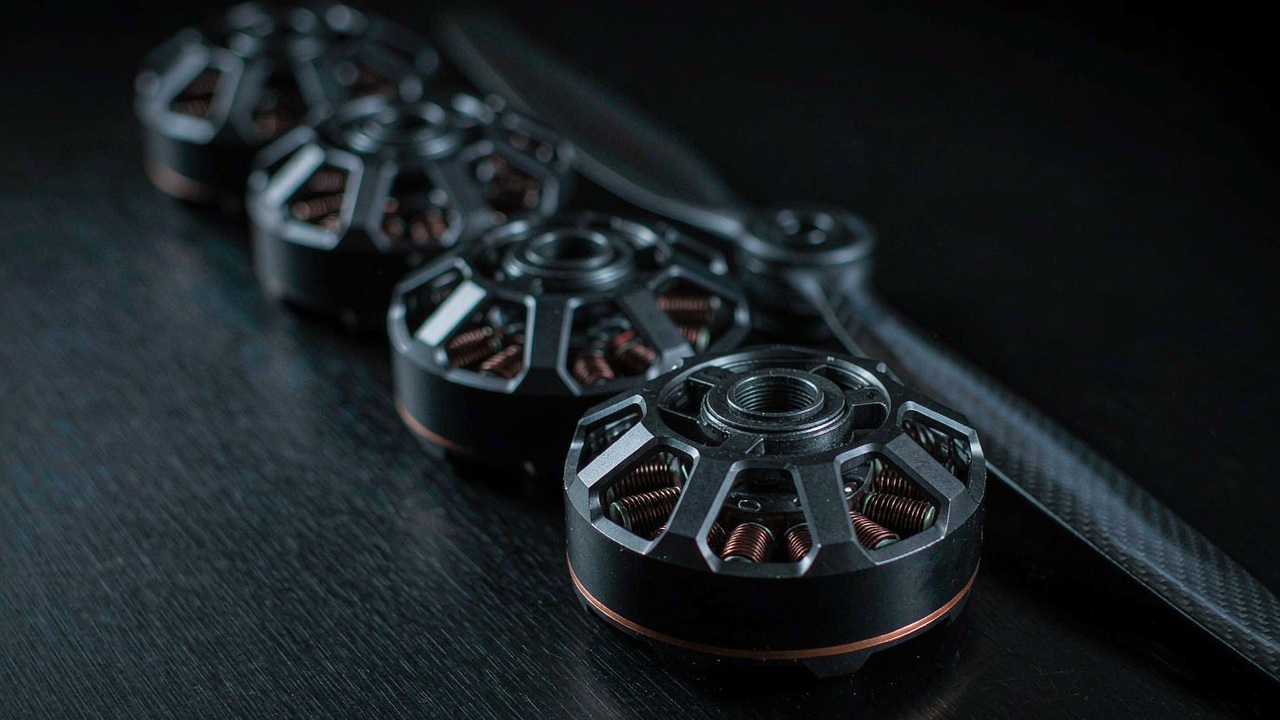
Un motore per UAV da fotografia aerea si sceglie per ciò che deve sollevare e per quanto stabilmente mantiene quella massa in aria, non per il valore di spinta più alto di una gamma di prodotto. Un telaio per fotografia aerea pone due domande insieme: spinta sufficiente per rotore per portare la fotocamera, il gimbal e il pacco batteria, e un avvolgimento che resti fluido e freddo mentre l'aeromobile mantiene un hover lento a gas parziale. Le quattro schede T-Motor confrontate qui - l'MN4006 KV380, l'MN6007 II KV160, l'MN7005 KV230 e l'U7 KV280 - coprono da 68 g a 317 g di massa pubblicata e da 2309 g a 6419 g di spinta pubblicata, e questa distribuzione corrisponde da vicino alla classe di carico utile della fotocamera. Lo stesso impiego è descritto nella pagina applicativa UAV fotografico.
Risposta rapida
La massa della fotocamera fissa il capitolato prima di qualsiasi numero di motore. Un multirotore per fotografia aerea porta un gimbal la cui massa è una frazione del telaio, e ogni grammo speso per la fotocamera e la sua stabilizzazione è un grammo che il gruppo propulsivo deve sollevare, mantenere e correggere. La conseguenza pratica è che un motore per UAV da fotografia aerea si sceglie sulla spinta che deve produrre nel punto di hover, non su quella che può produrre per un istante a gas massimo. Le quattro schede qui sono pubblicate in punti molto diversi lungo quella scala: 2309 g, 4640 g, 4691 g e 6419 g, su eliche da 16 in a 24 in e su bus da 4-6S a 12S.
Due colonne di questo gruppo pesano più di quanto suggerisca la loro larghezza. La prima è la spinta pubblicata, perché un aeromobile per fotografia aerea deve mantenere la propria spinta per minuti interi anziché per i secondi che un quad da corsa trascorre a gas massimo. La seconda è la resistenza interna, perché massa del motore e resistenza dell'avvolgimento si compensano all'interno di uno statore di dimensione fissa, e il termine di resistenza è quello che trasforma la corrente di hover in perdite nel rame in una carcassa priva di raffreddamento attivo. La resistenza dell'avvolgimento è ciò che rende stimabili le perdite nel rame, ma non è l'intero riscaldamento del motore: la temperatura che un motore raggiunge dipende anche dalle sue altre perdite e da come il calore esce dalla carcassa. Leggere insieme quelle due colonne separa una scheda leggera costruita per una piccola piattaforma fotografica da una scheda più pesante costruita per sostenere un gimbal grande in vento costante.
Dove le quattro si dividono è sul bus, non sulla spinta. Una scheda è pubblicata per 4-6S, una per 6S, una per 12S e una su 3-8S, e i valori di KV seguono quella divisione, da 160 KV sulla scheda 12S a 380 KV su quella 4-6S. Poiché il KV è la velocità dell'albero per volt applicato, schede con numeri di celle diversi raggiungono velocità dell'albero confrontabili partendo da tensioni di pacco diverse, e il valore che le separa è la corrente che ciascuna assorbe per la propria spinta pubblicata. È questa la catena attraverso cui si seleziona un motore per UAV da fotografia aerea, e le sezioni seguenti la smontano in ordine.
Che cosa definisce un motore per UAV da fotografia aerea
Un motore per UAV da fotografia aerea è un componente propulsivo scelto in funzione di un carico utile fotografico anziché di un obiettivo di prestazione. Quel singolo cambio di riferimento sposta l'enfasi dai valori di picco alla parte della gamma operativa che l'aeromobile usa davvero, perché una piattaforma fotografica sale una volta, si stabilizza e poi mantiene la quota per la maggior parte del volo. Le due sezioni seguenti trattano in ordine le conseguenze di quel cambiamento: quanta spinta deve mantenere ogni rotore, e come l'avvolgimento vi si adatta.
Spinta per rotore rispetto alla massa della fotocamera
La spinta per rotore è una divisione prima che una specifica. La massa totale al decollo dell'aeromobile, divisa per il numero di rotori, dà la spinta che un motore deve produrre per tenere fermo l'aeromobile, e quel valore è un minimo, non un obiettivo. Un progetto per fotografia aerea lascia di norma un margine sopra il punto di hover, così che il controllore di volo possa aumentare la spinta sui singoli rotori per correggere l'assetto, ed è quel margine a separare la spinta pubblicata dal punto di lavoro. La scheda da 2309 g di questo gruppo e la scheda da 6419 g non sono due risposte alla stessa domanda; sono risposte a domande poste da masse della fotocamera e numeri di rotori diversi, e nessuno dei due valori è utile finché la massa del telaio e il numero di rotori non sono fissati. Un motore per UAV da fotografia aerea è quindi dimensionato su quella divisione anziché su un valore di picco di una gamma di prodotto.
Il KV come primo filtro per un telaio per fotografia aerea
Il KV è il primo filtro perché unisce le due decisioni più difficili da cambiare in seguito: l'elica e il pacco batteria. Un'elica grande e lenta con un basso carico sul disco è ciò che vuole una piattaforma fotografica, e un'elica grande richiede una velocità dell'albero inferiore per la stessa spinta rispetto a una piccola. Il KV è il numero di giri al minuto per volt, quindi la velocità dell'albero che una scheda raggiunge è il prodotto del suo KV per la tensione del bus applicata. È per questo che la scheda 12S qui porta il KV più basso del gruppo e la scheda 4-6S il più alto, e che un valore di KV citato da solo non dice nulla su quanto veloce girerà un motore in un telaio particolare.
Come la massa della fotocamera definisce il capitolato del motore per UAV da fotografia aerea
La massa della fotocamera raggiunge il motore attraverso il budget del carico utile, ed è il budget del carico utile a fissare il numero di rotori e la spinta che ogni rotore deve mantenere. Un motore per UAV da fotografia aerea si colloca quindi alla fine di una catena che parte dalla fotocamera e dal suo gimbal, e i due passaggi seguenti sono quelli in cui quella catena è più lunga.
Come la classe di carico utile fissa il numero di rotori
Una fotocamera piccola su un gimbal compatto si adatta a un multirotore leggero con un numero modesto di rotori, e una grande cinepresa su un supporto stabilizzato richiede più rotori oppure più grandi. Le due leve non sono equivalenti: aggiungere rotori divide il requisito di spinta e al tempo stesso aggiunge massa e resistenza aerodinamica, mentre ingrandire le eliche aumenta la spinta disponibile da ogni rotore senza aggiungere un motore. In questo gruppo la scheda più piccola pubblica 2309 g di spinta su un'elica da 16 in e la più grande ne pubblica 6419 g su un'elica da 22 in, quindi la classe di carico utile che ciascuna serve è fissata tanto dall'elica con cui è pubblicata quanto dall'avvolgimento al suo interno. È per questo che un motore per UAV da fotografia aerea si sceglie in base alla classe di carico utile anziché alla dimensione del telaio.
Gas di hover e margine a gas parziale
Il gas di hover è dove una piattaforma fotografica consuma la batteria, ed è una frazione della fascia di spinta pubblicata, non una percentuale fissa di essa. I dati di prova del produttore rendono visibile la forma di quella fascia. Sull'U7 KV280, i dati di prova pubblicati per l'elica 22 × 6.6 in CF a 24 V riportano 1565 g di spinta a 10.52 g/W al punto del 50% di gas, contro 4640 g a 5.51 g/W a gas massimo. In quelle condizioni di prova dichiarate il punto a gas inferiore eroga più spinta per watt, e il valore pubblicato a gas massimo è un tetto per il progetto anziché il punto in cui si svolge la missione. Il punto al 50% non è però un obiettivo di hover universale: il punto di lavoro su cui un telaio si assesta dipende dalla sua massa totale al decollo, dal numero di rotori, dall'elica montata e dalla riserva di spinta che il controllore di volo richiede per il controllo dell'assetto.
Vibrazione e gas di hover in un telaio per fotografia aerea
La vibrazione raggiunge l'immagine attraverso il gimbal, e il gimbal è sensibile proprio nella banda che un multirotore produce in hover. Il motore contribuisce a quella banda per due vie: l'ondulazione di coppia che trasmette all'elica, e il modo in cui la propria massa si comporta sul supporto. Entrambe le vie sono determinate da scelte di progetto che le colonne delle specifiche descrivono solo in parte, ed entrambe contano di più su un UAV fotografico che su un telaio fatto volare per la velocità, perché l'immagine è il carico utile anziché un sottoprodotto del volo.
Dentellatura, numero di poli e scorrevolezza a bassa velocità
La dentellatura è la variazione di coppia che si avverte mentre il rotore passa da una posizione di dente dello statore alla successiva, e dipende dalla combinazione di cave e poli oltre che dal progetto magnetico del motore, dal suo traferro e dalle sue tolleranze di fabbricazione. Le configurazioni 18N24P e 24N28P di questo gruppo inseriscono molti passi in un solo giro, e questo è un contesto di progetto utile, ma i soli conteggi di cave e poli non stabiliscono quale scheda produca meno coppia di dentellatura o minore vibrazione in hover. Dove un produttore pubblica coppia di dentellatura, bilanciamento del rotore o dati di vibrazione misurati, quelli sono i valori da confrontare, e ciò che va valutato nelle condizioni operative previste è il gruppo completo motore-elica.
Massa del motore, rigidità del supporto e smorzamento
Massa del motore, rigidità del supporto e smorzamento interagiscono per determinare il comportamento vibrazionale del sistema propulsivo assemblato. Cambiare la massa del motore o la rigidità del supporto può spostare le risonanze strutturali, ma se questo migliori la stabilità dell'immagine dipende dalle frequenze modali risultanti, dalle sorgenti di eccitazione e da come reagisce il gimbal, perciò l'effetto si valuta a livello di assemblaggio anziché dedurlo dalla sola massa del motore. Ciò che la colonna della massa porta è un costo fuori dubbio: la scheda da 317 g e la scheda da 68 g di questo gruppo si trovano agli estremi opposti del carico che gli altri rotori devono sollevare per l'intero volo. Poiché il confronto non riporta struttura di supporto, spettro di vibrazione o risultato modale per le quattro schede, le colonne qui supportano una lettura della massa anziché una graduatoria di quale assorba meglio i disturbi.
Motore per UAV da fotografia aerea: matrice di confronto delle specifiche
Le quattro schede confrontate qui sono i modelli T-Motor il cui impiego pubblicato è il sollevamento di una fotocamera, presentati come un unico insieme di specifiche e ordinati per massa pubblicata, così che il salto dalla scheda più leggera alla più pesante sia visibile nella colonna stessa. Ogni valore è il dato che il produttore pubblica per quel modello all'elica indicata a fianco, e nessuna cella è stimata. Dove una scheda non riporta un campo, la tabella lo dice anziché colmare la lacuna. Tutte e quattro sono montate nella stessa categoria Motori per UAV e nello stesso impiego UAV fotografico, e ciascuna è un candidato motore per UAV da fotografia aerea per una classe di carico utile diversa.
| Modello | Configurazione | Resistenza interna | N. di celle (LiPo) | Spinta massima | Elica di prova | Massa |
|---|---|---|---|---|---|---|
| MN4006 KV380 | 18N24P | 194 mΩ | 4-6S | 2309 g | 16 × 5.4 in CF | 68 g |
| MN6007 II KV160 | 24N28P | 178 mΩ | 12S | 6419 g | 22 × 6.6 in | 159 g |
| MN7005 KV230 | 24N28P | 71 mΩ | 6S | 4691 g | 24 × 7.2 in CF | 188 g |
| U7 KV280 | 12N14P | 71 mΩ | 3-8S | 4640 g | 22 × 6.6 in CF | 317 g |
Modello, configurazione dello statore, resistenza interna, numero di celle pubblicato, spinta massima, elica di prova e massa come pubblicati dal produttore per le quattro schede per fotografia aerea confrontate qui, in ordine di massa pubblicata. La spinta massima è il valore pubblicato per ciascun modello all'elica indicata a fianco, e dipende da quell'elica e dalla tensione del bus usata nella prova, quindi la colonna è confrontabile all'interno del gruppo solo nel senso che descrive la condizione pubblicata propria di ciascun modello. Il numero di celle è mostrato come pubblicato, quindi un valore singolo indica una singola finestra pubblicata e un intervallo indica che quel modello è pubblicato su tutto l'intervallo. La massa comprende cavo e connettore. Nessuna colonna separata ripete il valore di KV, perché ogni nome di modello nella tabella porta il proprio valore di KV.
Due letture emergono una volta che le quattro sono sulla stessa pagina, e nessuna delle due è la colonna della spinta. La prima è che la resistenza interna non segue lo stesso ordine della massa del motore in questo set di quattro modelli. L'MN4006 KV380 e l'MN6007 II KV160 indicano rispettivamente 194 mΩ e 178 mΩ, a 68 g e 159 g di massa pubblicata, mentre l'MN7005 KV230 e l'U7 KV280 indicano entrambi 71 mΩ. Sono differenze di specifica utili, ma la resistenza da sola non stabilisce una costruzione dell'avvolgimento né predice quale scheda lavori più fredda in hover: le perdite nel rame che una scheda produce dipendono dalla corrente e dalla definizione di resistenza proprie del suo punto di lavoro, e il riscaldamento totale di un motore dipende anche dalle sue altre perdite e dalle sue condizioni di raffreddamento.
La seconda lettura riguarda le due schede più vicine in termini di spinta. L'MN7005 KV230 pubblica 4691 g e l'U7 KV280 pubblica 4640 g, una differenza di 51 g, eppure le due distano 129 g in massa e portano configurazioni dello statore diverse e finestre di bus diverse. Una spinta pubblicata quasi identica con una disposizione dello statore diversa e un numero di celle diverso è il promemoria più chiaro, nella tabella, che la spinta è una proprietà di un motore insieme a un'elica e a una tensione, e che massa e resistenza sono esiti di imballaggio anziché descrizioni dell'impiego. Scegliere tra le due dipende dal bus che il telaio può portare e dalla distanza dai motori all'elettronica, non dai 51 g.
Una terza lettura è il bus. Due schede sono pubblicate per una singola tensione, 6S e 12S, e due su una finestra, 4-6S e 3-8S. Le schede a tensione singola sono caratterizzate a un solo punto di lavoro, il che le rende facili da confrontare ma strette da integrare, mentre le schede a finestra lasciano aperta la scelta del pacco. Per una realizzazione destinata alla fotografia aerea la finestra conta perché il pacco viene spesso scelto dopo il telaio, e una scheda pubblicata su 3-8S o 4-6S mantiene disponibile quella decisione.
Abbinare un motore per UAV da fotografia aerea a tensione del bus e classe di elica
Un motore per UAV da fotografia aerea è definito solo una volta che gli si abbinano una tensione del bus e un'elica, perché quei due ingressi trasformano un valore di KV in una velocità dell'albero e una spinta in una corrente. Le due sezioni seguenti trattano gli ingressi nell'ordine in cui si vincolano a vicenda.
Finestra di tensione del bus
La finestra di bus pubblicata per un motore per UAV da fotografia aerea è l'intervallo di tensioni di pacco che il produttore ha caratterizzato. Per un dato livello di potenza all'albero in condizioni confrontabili, una tensione del bus più alta consente in genere una corrente di alimentazione più bassa, il che riduce le perdite nel rame, e un numero di celle più alto significa anche un pacco più pesante e un ESC di categoria superiore. La sola scelta del bus non basta però a ordinare queste quattro schede per corrente di hover o per efficienza propulsiva, perché le loro caratteristiche del motore, le eliche, i requisiti di spinta e i punti di lavoro sono tutti diversi; massa del pacco, compatibilità dell'ESC e dati di prova del produttore per il punto di lavoro previsto vanno letti insieme quando si sceglie il bus. In questo gruppo le finestre vanno da 4-6S sull'MN4006 KV380 a 12S sull'MN6007 II KV160, passando per 6S sull'MN7005 KV230 e 3-8S sull'U7 KV280, quindi la finestra singola più ampia e la tensione singola più alta si trovano su schede diverse e servono telai diversi.
Classe di elica e spinta per rotore
L'elica fissa la velocità dell'albero che il motore deve raggiungere e la coppia che deve erogare, ed è per questo che i valori di spinta pubblicati sono quotati a un'elica indicata. L'elica 16 × 5.4 in CF sull'MN4006 KV380, la 22 × 6.6 in sull'MN6007 II KV160, la 24 × 7.2 in CF sull'MN7005 KV230 e la 22 × 6.6 in CF sull'U7 KV280 collocano le quattro schede in classi di diametro diverse, e la spinta che ciascuna pubblica deriva dalla propria elica anziché dal solo statore. Una scheda quotata a un'elica grande e lenta non riprodurrà la propria spinta pubblicata su una piccola e veloce, e il valore da verificare prima di impegnarsi sono i dati del produttore per l'elica che il telaio porta davvero.
Le schede per fotografia aerea, modello per modello
Lette come gruppo, le quattro schede coprono una gamma per fotografia aerea che va da una piattaforma a gimbal compatto a un grande supporto stabilizzato, e insieme coprono le tensioni del bus per cui un motore per UAV da fotografia aerea è comunemente pubblicato. Ciascuna è trattata di seguito con i campi che la propria scheda riporta e nulla di più.
MN4006 KV380
L'MN4006 KV380 apre il gruppo a 68 g incluso il cavo, su uno statore 18N24P con 194 mΩ di resistenza interna e una finestra 4-6S. I suoi 2309 g di spinta pubblicata arrivano su un'elica 16 × 5.4 in CF, e la sua scheda riporta un cavo di 50 mm e una corrente a vuoto di 0.3 A a 22 V. È la scheda per il più piccolo telaio per fotografia aerea del set, dove fotocamera e gimbal insieme sono una frazione di chilogrammo e il pacco è abbastanza piccolo perché la corrente per rotore resti modesta all'estremità 4-6S della sua finestra.
MN6007 II KV160
L'MN6007 II KV160 è la scheda 12S del gruppo e quella con la spinta pubblicata più alta, 6419 g su un'elica 22 × 6.6 in. Il suo statore 24N28P e 178 mΩ di resistenza si accompagnano a una massa di 159 g cavo incluso, a un cavo di 70 mm e a una corrente a vuoto di 0.5 A a 18 V. Un KV basso su un bus alto è la disposizione che vuole un'elica grande e lenta, e la sua tensione 12S, il KV basso e la spinta pubblicata ne fanno un candidato da valutare per configurazioni per fotografia aerea più grandi, a condizione che l'elica, il punto di lavoro di hover, la massa totale al decollo e il sistema elettrico siano compatibili con il telaio previsto.
MN7005 KV230
L'MN7005 KV230 porta la resistenza interna più bassa del set, 71 mΩ, su uno statore 24N28P e una massa di 188 g cavo incluso, e pubblica 4691 g di spinta su un'elica 24 × 7.2 in CF all'interno di una finestra 6S. Il suo cavo è di 60 mm, il suo albero misura 15 mm e la sua corrente a vuoto è di 0.9 A a 22 V. Un'elica da 24 in su un bus 6S è il disco più largo del gruppo, ed è una combinazione costruita per mantenere stabile una piattaforma fotografica anziché per salire con decisione.
U7 KV280
L'U7 KV280 è la scheda più pesante qui, a 317 g cavo incluso, e porta la finestra di bus più ampia del gruppo, 3-8S, che lascia aperta la scelta del pacco più a lungo di quanto faccia una scheda a tensione singola. Il suo statore 12N14P porta 71 mΩ di resistenza, il suo albero misura 6 mm, il suo cavo è di 750 mm e la sua corrente a vuoto è di 0.5 A a 10 V, e il produttore pubblica 4640 g di spinta su un'elica 22 × 6.6 in CF. Il cavo da 750 mm e la massa di 317 g sono valori di imballaggio e installazione: il cavo lungo si adatta a un telaio in cui i motori sono montati più lontano dall'elettronica, e nessuno dei due valori dice nulla sulla vibrazione che l'assemblaggio produce.
Selezionare un motore per UAV da fotografia aerea: una sequenza di dimensionamento
I tre passaggi seguenti applicano le colonne nell'ordine che trasforma un carico utile fotografico in una rosa ristretta di candidati.
Il budget di hover prima dei numeri del motore
Fotocamera, gimbal, telaio e pacco si pesano prima di leggere qualsiasi motore, perché la massa totale al decollo e il numero di rotori insieme danno la spinta che un rotore deve mantenere in hover. Quel valore delimita poi la ricerca: una scheda la cui spinta pubblicata è inferiore al requisito di hover alla propria elica non può essere salvata da un passaggio successivo. In questo gruppo la spinta pubblicata sale da 2309 g a 6419 g, e le due schede intermedie distano tra loro meno di 51 g nonostante una differenza di massa di 129 g, il che ricorda che la colonna della spinta va letta rispetto all'elica e al bus anziché da sola.
Bus, elica e avvolgimento insieme
Il bus è una decisione a sé perché fissa la massa del pacco e la categoria dell'ESC nello stesso momento in cui fissa la corrente di hover. Un KV basso su un bus alto assorbe meno corrente per una data potenza all'albero in condizioni confrontabili, il che riduce le perdite nel rame, e lo si paga con un pacco più pesante. In questo gruppo la scelta va dalla scheda 4-6S alla scheda 12S, passando per 6S e 3-8S, e la colonna della resistenza segna i casi più incerti: 194 mΩ e 178 mΩ sulle due schede più leggere contro 71 mΩ sulle due schede di spinta pubblicata simile. Ciò in cui quella differenza si traduce dipende dalla corrente che ciascuna scheda assorbe davvero al proprio punto di lavoro, quindi la colonna si legge come un'indicazione e non come una temperatura.
Montaggio, massa e giochi per ultimi
Solo dopo che l'impiego, il bus e l'avvolgimento hanno ristretto la lista, i dettagli di montaggio definiscono la scelta, e a quel punto la rosa di candidati è abbastanza corta perché albero, cavo e giochi la decidano. La colonna della massa si legge, in questo passaggio, rispetto al budget del carico utile anziché come un punteggio di qualità. Dove una scheda non riporta un campo da cui dipende la realizzazione, la mossa onesta è porre la domanda alla documentazione del produttore anziché dedurre il valore da un modello vicino.
I tre passaggi applicati a questo gruppo danno una rosa ristretta di candidati anziché una risposta:
- Piattaforme fotografiche compatte. L'MN4006 KV380 è la scheda 4-6S a 68 g, e i suoi 2309 g di spinta pubblicata su un'elica 16 × 5.4 in si adattano a un gimbal leggero su un telaio piccolo.
- Telai fotografici stabilizzati di medie dimensioni. L'MN7005 KV230 e l'U7 KV280 pubblicano 4691 g e 4640 g su eliche 24 × 7.2 in e 22 × 6.6 in, e la scelta tra i due deriva dal bus che il telaio può portare e da quanto distano i motori dall'elettronica.
- Grandi supporti stabilizzati su un bus alto. L'MN6007 II KV160 è la scheda 12S e pubblica la spinta più alta del set, 6419 g, con il KV più basso.
Domande frequenti
DQuale KV serve a un motore per UAV da fotografia aerea?
Non esiste un singolo valore adatto al sollevamento di una fotocamera, perché il KV è il numero di giri al minuto per volt e non una qualità in sé. Un KV diventa una velocità dell'albero solo quando gli si applica una tensione del bus, e la velocità dell'albero che vuole una piattaforma fotografica deriva dal diametro della sua elica. Un'elica grande e lenta richiede un KV basso su un bus alto, ed è per questo che la scheda 12S di questo gruppo porta il KV più basso, 160, e la scheda 4-6S più piccola porta il più alto, 380. Il metodo praticabile per un motore per UAV da fotografia aerea è partire dall'elica, stabilire la velocità dell'albero che deve produrre per ottenere la spinta richiesta, e poi scegliere la coppia di KV e numero di celle che la raggiunge.
DQuanta spinta per rotore serve a un drone per fotografia aerea?
La spinta per rotore è la massa totale al decollo divisa per il numero di rotori, con l'aggiunta di un margine per il controllo dell'assetto, ed è un requisito anziché una specifica. Una piattaforma fotografica deve mantenere quella spinta per minuti interi mentre il controllore di volo alza e abbassa i singoli rotori per mantenere il gimbal in piano, quindi la spinta su cui si sceglie un motore per UAV da fotografia aerea sta al di sopra del requisito statico di hover, non al suo livello. I valori di spinta pubblicati in questo gruppo vanno da 2309 g a 6419 g, e ciascuno è quotato a un'elica indicata, quindi il confronto diventa significativo solo una volta fissati la massa del telaio, il numero di rotori e il diametro dell'elica.
DUn KV più basso è meglio per un carico utile fotografico più pesante?
Non da solo. Un KV più basso è utile per un carico utile fotografico più pesante solo quando è abbinato a un'elica più grande e a una tensione del bus che insieme collocano il motore in un punto di lavoro efficiente. Un motore a basso KV su un'elica piccola e fine la fa girare troppo lentamente per produrre spinta utile, mentre lo stesso motore su un'elica grande e a passo alto al bus giusto la fa girare alla velocità che quell'elica vuole e assorbe meno corrente per la stessa potenza all'albero. In questo gruppo i valori di KV vanno da 380 su una scheda 4-6S a 160 su una scheda 12S, e i due estremi raggiungono velocità dell'albero confrontabili partendo da tensioni di pacco molto diverse. Il KV è un abbinamento all'elica e al pacco, non una qualità dell'avvolgimento.
DQuali motori T-Motor si adattano a un UAV fotografico?
Le quattro schede confrontate qui coprono la gamma per fotografia aerea da una piattaforma a gimbal compatto a un grande supporto stabilizzato. L'MN4006 KV380 è la scheda 4-6S a 68 g e 2309 g di spinta pubblicata su un'elica 16 × 5.4 in; l'MN6007 II KV160 è la scheda 12S e pubblica la spinta più alta del set, 6419 g; l'MN7005 KV230 pubblica 4691 g su un'elica 24 × 7.2 in all'interno di una finestra 6S; e l'U7 KV280 pubblica 4640 g su un'elica 22 × 6.6 in su una finestra 3-8S. Quello giusto per un dato telaio deriva dalla massa della fotocamera, dal numero di rotori e dal bus che il telaio può portare, anziché da una graduatoria delle quattro.
DCome si riduce la vibrazione in un motore per droni con fotocamera?
La vibrazione si affronta in tre punti, e solo uno di essi è all'interno del motore. Al suo interno, la disposizione di cave e poli è un contesto di progetto per la coppia di dentellatura, ma il solo conteggio di cave e poli non stabilisce quanta coppia di dentellatura o quanta vibrazione produca una scheda. All'interfaccia, un rotore bilanciato e un supporto abbinato al motore sono i fattori che determinano il comportamento dell'assemblaggio, e dove un produttore pubblica uno standard di bilanciamento dinamico del rotore esso è una parte di quel quadro. Al di sopra dell'interfaccia, il bilanciamento dell'elica e la massa dell'intero gruppo propulsivo agiscono entrambi sulla vibrazione che raggiunge il gimbal. Un motore per droni con fotocamera si legge quindi per il suo comportamento di coppia a bassa velocità quanto per la sua spinta, e i dati misurati di dentellatura, bilanciamento e vibrazione sono i valori che rispondono alla domanda.
Risorse ufficiali
T-Motor pubblica una pagina prodotto ufficiale per ogni unità con la sua scheda tecnica e i suoi dati di prova, e quelle pagine restano la fonte di verità per ogni valore citato in questa guida - per esempio la pagina prodotto MN4006 KV380, la pagina prodotto U7 KV280, la pagina prodotto MN6007 II KV160 e la pagina prodotto MN7005 KV230. I valori di resistenza, numero di celle, spinta, elica e massa nella tabella sopra sono quelli che quelle pagine pubblicano per ciascun modello. Un valore di corrente di hover a un'elica e a una tensione specifiche, un'ipotesi termica dietro un valore di potenza pubblicato o un campo che una scheda non riporta sono una domanda per la documentazione del produttore anziché un valore derivabile dalla scheda tecnica.
Dove proseguire
Per stilare una rosa ristretta anziché per una lettura, tre strumenti della piattaforma svolgono il lavoro in sequenza. Esplorare l'intera categoria Motori per UAV per vedere queste quattro schede per fotografia aerea accanto ai modelli heavy-lift, agricoli e VTOL, usare Selezione per restringere per numero di celle, massa e spinta pubblicata, quindi mettere i candidati l'uno contro l'altro in Confronto prodotti. La pagina applicativa UAV fotografico raccoglie lo stesso impiego con i propri attributi di filtro.
Altri quattro articoli trattano le parti di una selezione per fotografia aerea che un confronto tra motori non risolve. Motori per gimbal: direct-drive a basso KV per piattaforme camera stabili copre l'asse a azionamento diretto che punta la fotocamera, una scelta separata dai motori che la sollevano. Motore BLDC per UAV a lunga autonomia: efficienza, massa e tensione del bus prende le stesse schede e le legge rispetto al tempo di volo anziché al carico utile, e Come scegliere un motore per UAV di ispezione: KV, spinta e hover stabile applica la stessa logica di spinta e hover a una piattaforma fotografica che deve mantenere la posizione su un punto. Dimensionare un motore per droni ad alta spinta: carico utile, rendimento e margine termico riprende l'estremità ad alta spinta dello stesso tema, dove il carico utile è abbastanza grande che il margine termico determina il motore.
La versione breve: pesare prima fotocamera e gimbal, perché fissano la massa totale al decollo e il numero di rotori che un motore per UAV da fotografia aerea deve servire; fissare secondariamente il diametro dell'elica, perché fissa la velocità dell'albero che il motore deve raggiungere; abbinare terzo il KV al bus, perché il KV diventa una velocità dell'albero solo quando gli si applica una tensione; e leggere per ultimo l'avvolgimento rispetto alla corrente di hover, perché la spinta pubblicata sta al di sopra del punto in cui si svolge la missione. All'interno di questo gruppo quella sequenza separa la scheda 4-6S da 68 g dalle due schede di medie dimensioni e dalla scheda 12S prima che un singolo modello sia pesato contro un altro.