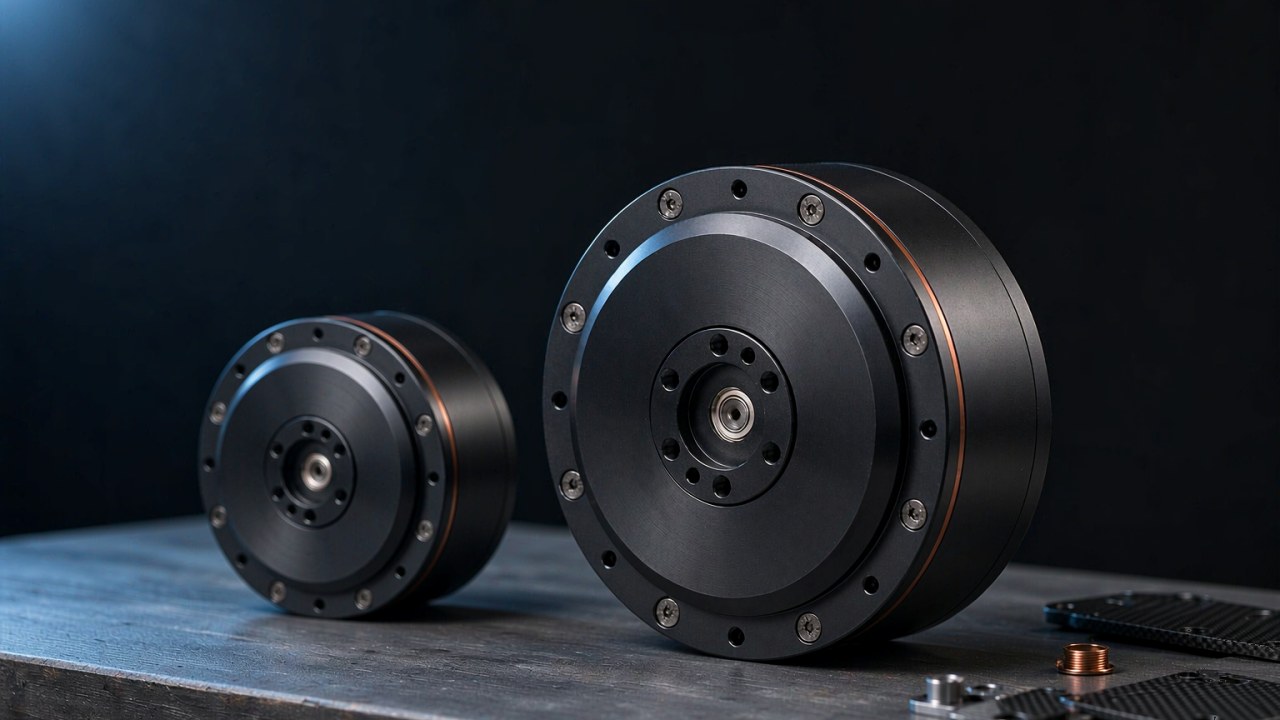
Rodzina AKE firmy CubeMars sięga teraz w dół do 140 g. Dwa nowe moduły, AKE40-6 KV90 oraz AKE50-8 KV110, lokują się poniżej ważącego 260 g AKE60-8, który dotąd wyznaczał dolny koniec rodziny. Oba są kompaktowymi siłownikami QDD zbudowanymi wokół planetarnego stopnia o niskim przełożeniu, oba pracują na szynie 24 V i oba są dostarczane bez obudowy oraz bez płytki sterownika, tak aby rama mogła być projektowana wokół nich. Ten poradnik porównuje tę parę według wartości, którymi zwykle wstępnie ocenia się przegub noszony — masa, moment, przełożenie, moment przenoszenia ruchu wstecz i luz — i oddziela opublikowane przez producenta zastosowania od kontroli na poziomie systemu, które nadal trzeba przeprowadzić.
Szybka odpowiedź
AKE40-6 KV90 jest lżejszy z dwóch i waży 140 g; ma stopień planetarny 6:1, moment znamionowy 1.8 Nm oraz moment szczytowy 5.5 Nm przy 260 rpm znamionowo i 330 rpm bez obciążenia. AKE50-8 KV110 waży 190 g i stosuje stopień 8:1, dostarczając 2.5 Nm znamionowo i 7.5 Nm szczytowo przy 240 rpm znamionowo i 320 rpm bez obciążenia. Oba utrzymują luz na poziomie 0.15° i oba są podane dla 24 V.
Podział jest zamierzony i widać go w opublikowanych wartościach, a nie wynika wyłącznie z przełożenia. Moduł 6:1 podano z momentem szczytowym 5.5 Nm i momentem przenoszenia ruchu wstecz 0.05 Nm; moduł 8:1 z 7.5 Nm szczytowo i 0.09 Nm. Niższe przełożenie na ogół zmniejsza bezwładność odbitą, ale obie liczby odzwierciedlają także różne silniki i szczegóły przekładni, więc różnicy nie można przypisać samemu przełożeniu.
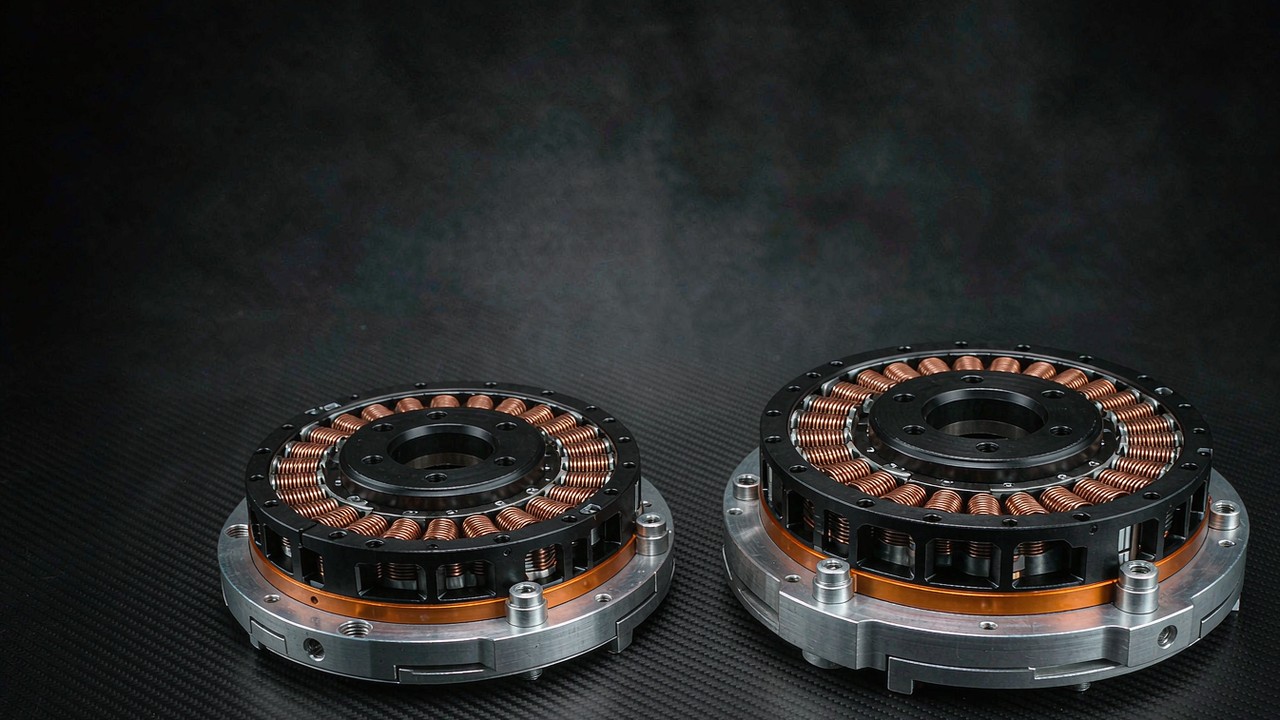
Żaden z tych kompaktowych siłowników QDD nie ma obudowy ani zintegrowanej płytki sterownika. To wybór konstrukcyjny, a nie luka: rama egzoszkieletu jest kształtowana wokół kończyny, a moduł przykręcany do indywidualnego wspornika zyskuje więcej na odsłoniętej podstawie silnika niż na uniwersalnej obudowie.
Dlaczego dwa siłowniki klasy 200 g rozszerzają rodzinę AKE
Co rodzina obejmowała wcześniej
Do czasu pojawienia się tych dwóch modułów rodzina AKE zaczynała się od 260 g. AKE60-8 KV80 obejmował lżejszy koniec z 5 Nm znamionowo i 12.5 Nm szczytowo, AKE80-8 KV30 przechodził do 570 g i 12 Nm znamionowo na szynie 48 V, a AKE90-8 KV35 zamykał zakres przy 1400 g z 55 Nm znamionowo i 170 Nm szczytowo. Poniżej 260 g rodzina nie miała nic, więc najmniejsze przeguby z kategorii Egzoszkielet — palce, nadgarstki, kostki, ortezy przy opadaniu stopy — obsługiwały zwykle zestawy bezramowe albo przekładnie pasowe i cięgłowe, ponieważ każda opcja AKE była większa niż przegub, który miała napędzać.
Co zmieniają dwa nowe moduły
Kompaktowy siłownik QDD o masie 140 g zmienia arytmetykę na końcu kończyny, pod warunkiem że reszta zespołu jest liczona razem z nim. Masa umieszczona na nadgarstku lub kostce jest przyspieszana przy każdym kroku, a im dalej od tułowia się znajduje, tym więcej kosztuje jej noszenie. Ale 140 g to moduł, a nie złożony przegub: wsporniki, łączniki, okablowanie i elektronika napędu dodają się do tej wartości. Silnik zamontowany zdalnie i napędzający przegub przez cięgno Bowdena to inna architektura z własnymi konsekwencjami w zakresie masy, tarcia i sterowania, a sama masa modułu nie rozstrzyga, które rozwiązanie jest lżejsze i łatwiejsze w noszeniu. To, co mniejszy moduł oferuje, to długość osiowa 24.5 mm, co może pomóc w zabudowie tam, gdzie przegub musi pozostać kompaktowy.
Kompaktowy siłownik QDD o masie 190 g robi to samo o rozmiar wyżej. Przy 22.5 mm jest cieńszy wzdłuż osi niż mniejszy brat mimo większej średnicy, co może pasować do ortezy, która musi leżeć blisko kończyny. Czy warto za to dopłacać 50 g, zależy od ramy, orientacji montażu oraz miejsca potrzebnego na złącza i prowadzenie przewodów.
Dlaczego moduły 6:1 i 8:1 pojawiają się razem
Dwa przełożenia obejmują dwa różne wymagania dotyczące momentu i prędkości, a nie dwie stałe kategorie przegubów. Stopień 6:1 pozostawia więcej prędkości wyjściowej i na ogół zmniejsza bezwładność odbitą, co jest przydatne tam, gdzie przegub porusza się po szerokim łuku przy małym obciążeniu. Stopień 8:1 wymienia część tej prędkości na zwielokrotnienie momentu, co pasuje do przegubu wymagającego większego wyjścia przy niższej prędkości. O tym, którego z dwóch powinien użyć dany przegub, rozstrzyga jego profil moment-prędkość i cykl pracy; przełożenie jest jednym z wejść tej decyzji, a nie odpowiedzią.
AKE40-6 KV90 i AKE50-8 KV110: specyfikacje obok siebie
Poniższa tabela zestawia oba nowe kompaktowe siłowniki QDD z trzema istniejącymi rozmiarami AKE. Wartości są opublikowanymi danymi producenta dla każdego modelu; tam, gdzie wartość brakuje, została pominięta, a nie oszacowana.
| Specyfikacja | AKE40-6 KV90 | AKE50-8 KV110 | AKE60-8 KV80 | AKE80-8 KV30 | AKE90-8 KV35 | Jednostka |
|---|---|---|---|---|---|---|
| Napięcie znamionowe | 24 | 24 | 24 | 48 | 48 | V |
| Moc znamionowa | 50 | 65 | 95 | 188 | 700 | W |
| Moment znamionowy | 1.8 | 2.5 | 5 | 12 | 55 | Nm |
| Moment szczytowy | 5.5 | 7.5 | 12.5 | 30 | 170 | Nm |
| Prąd znamionowy | 2.5 | 3 | 4.8 | 4.8 | 21 | A |
| Prąd szczytowy | 8 | 9 | 12 | 12 | 72 | A |
| Prędkość znamionowa | 260 | 240 | 180 | 150 | 120 | rpm |
| Prędkość bez obciążenia | 330 | 320 | 240 | 195 | 210 | rpm |
| Przełożenie | 6:1 | 8:1 | 8:1 | 8:1 | 8:1 | — |
| Luz | 0.15 | 0.15 | 0.15 | 0.15 | 0.15 | ° |
| Masa | 140 | 190 | 260 | 570 | 1400 | g |
| Średnica zewnętrzna | 51 | 61.2 | 69 | 87 | 107.5 | mm |
| Długość osiowa | 24.5 | 22.5 | 25 | 32 | 43.5 | mm |
| Liczba par biegunów | 14 | 14 | 14 | 21 | 21 | — |
Opublikowane wartości ze stron produktów producenta dla każdego modelu AKE. Luz podano w stopniach; seria AKE jest publikowana jako 9 arcmin, co równa się 0.15°. KV jest zawarte w nazwie modelu, a nie powtórzone jako kolumna. Wartości momentu dotyczą strony przegubowej reduktora, a nie wału silnika.
Jedno zastrzeżenie dotyczy wierszy momentu. Moment znamionowy należy interpretować w określonych przez producenta warunkach pracy i warunkach termicznych, a nie jako wartość, którą można pobierać w sposób ciągły w dowolnej instalacji. Dobór przegubu musi też uwzględniać wymagany profil moment-prędkość, cykl pracy, warunki montażu i chłodzenia oraz obciążenia przejściowe; momentu szczytowego nie należy traktować jako ciągłej wartości znamionowej.
Odczyt pierwszych dwóch kolumn razem pokazuje, że para wygląda blisko: różnią je 50 g masy, 0.7 Nm momentu znamionowego i jeden stopień przełożenia. Wiersz napięcia oddziela natomiast rodzinę — dwa nowe moduły i AKE60-8 pracują przy 24 V, podczas gdy AKE80-8 i AKE90-8 są podane na 48 V. W urządzeniu noszonym zasilanym z akumulatora ten wiersz zmienia architekturę zasilania. Urządzenie, które łączy oba napięcia, potrzebuje zgodnego rozwiązania — osobnych pakietów, przetwornicy DC-DC albo innego układu — a wybór należy do systemu, a nie do modułu.
Wiersze prądu są danymi wejściowymi do doboru sterownika, a nie regułą wyboru. Pobór 2.5 A znamionowo w AKE40-6 i 3 A w AKE50-8 opisuje prąd ciągły; 8 A i 9 A opisują prąd szczytowy. Sterownik musi obsługiwać określony prąd ciągły i wymagany prąd szczytowy przez odpowiedni czas, z deratingiem termicznym, zgodnością napięciową i zabezpieczeniami dopasowanymi do instalacji. Opublikowane wartości same nie określają wielkości sterownika i nie opisują, jak przegub zachowuje się przy zakłóceniu. To, co można powiedzieć, jest węższe: kompaktowy siłownik QDD pobierający 3 A w sposób ciągły to umiarkowane obciążenie dla pakietu, który zasila także czujniki i kontroler, co jest stwierdzeniem o poborze prądu, a nie o doborze elektroniki.
Masa i średnica zewnętrzna zmieniają się w przeciwnych kierunkach: AKE50-8 jest o 50 g cięższy i o 10.2 mm szerszy, a jednak o 2 mm cieńszy wzdłuż osi. Przegub, który musi przylegać do kończyny, może preferować cieńszy moduł; przegub z luzem promieniowym może przyjąć szerszy.
Rodzina AKE w jednym rzucie: od 140 g do 1.4 kg
Pięć modułów tworzy drabinę masy i momentu wyjściowego, a nie pięć wymiennych produktów. Na dole CubeMars AKE40-6 KV90 siłownik QDD jest podany z 1.8 Nm znamionowo i 5.5 Nm szczytowo, co jest najmniejszym wyjściem w rodzinie. CubeMars AKE50-8 KV110 siłownik QDD podnosi to do 2.5 Nm znamionowo i 7.5 Nm szczytowo przy 190 g. Powyżej CubeMars AKE60-8 KV80 siłownik QDD przy 260 g jest podany z 5 Nm znamionowo i 12.5 Nm szczytowo, CubeMars AKE80-8 KV30 siłownik QDD przy 570 g z 12 Nm znamionowo i 30 Nm szczytowo, a CubeMars AKE90-8 KV35 siłownik QDD przy 1400 g z 55 Nm znamionowo i 170 Nm szczytowo. CubeMars publikuje też zestaw zastosowań dla każdego modelu, od napędów palców i nadgarstka na małym końcu po wspomaganie biodra na górze; są to deklarowane kierunki producenta, a poniższa sekcja przegubowa oddziela je od wszelkich wniosków wyciągniętych ze specyfikacji.
Luka, którą zamykają oba kompaktowe siłowniki QDD, ma 120 g szerokości. Pas od AKE60-8 w górę był już objęty poradnikiem doboru, który zaczyna się przy 260 g i sięga 1.4 kg; poniżej tej granicy nie było żadnego modułu AKE. Kompaktowy siłownik QDD w pasmie od 140 g do 190 g dodaje tę samą architekturę na dole zakresu — planetarny stopień o niskim przełożeniu, odsłoniętą podstawę silnika i brak obudowy.
Gęstość momentu oddziela końce drabiny mocniej niż masa. AKE90-8 jest podany z wartością do 121 Nm/kg, co wynika ze 170 Nm szczytowo w opakowaniu o masie 1400 g. Na małym końcu stosunek momentu szczytowego do masy jest niższy — około 39 Nm/kg dla obu nowych modułów, 39.3 Nm/kg dla AKE40-6 i 39.5 Nm/kg dla AKE50-8 — więc moment bezwzględny jest umiarkowany, podobnie jak masa, którą trzeba z nim przyspieszać. Dlaczego stosunek jest niższy na tym końcu, to pytanie o uzwojenie, łożyska i konstrukcję stopnia przekładni, a opublikowana tabela na nie nie odpowiada; wskazanie jednej przyczyny wykraczałoby poza dane. To, co wartości potwierdzają, to kompromis, jaki kompaktowy siłownik QDD zawiera na dole zakresu: mniej momentu do dostarczenia i mniej masy noszonej, by go dostarczyć.
140 g vs 190 g: na co idzie masa w kompaktowym siłowniku QDD
Pięćdziesiąt gramów brzmi jak błąd zaokrąglenia obok modułu o masie 570 g i na stole warsztatowym nim jest. Na końcu kończyny znaczy więcej, bo masa jest tam przenoszona przy każdym zamachu, a kara rośnie z odległością od tułowia. Dwie uwagi utrzymują tę liczbę w proporcji: 140 g i 190 g to masy modułów, a nie masy złożonych przegubów, a wsporniki, łączniki, okablowanie i elektronika dodają się do obu. Użyteczne porównanie dotyczy dwóch kompletnych zespołów, a nie dwóch mas z kart danych.
Wymiar osiowy znaczy tyle samo co masa. Moduł o długości 24.5 mm zostawia więcej miejsca wewnątrz odzieży niż stos silnika, przekładni i sprzęgła, a AKE50-8 przy 22.5 mm jest jeszcze krótszy. To może pomóc ortezie leżeć płasko nad przegubem, ale ostateczny profil wyznaczają wspornik, orientacja montażu, złącza i miejsce pozostawione na okablowanie, więc długość osiowa jest przewagą na starcie, a nie gotową obwiednią.
Wybór między dwoma zwykle zaczyna się od momentu, jakiego przegub potrzebuje przy prędkości ruchu użytkownika. Kompaktowy siłownik QDD 6:1 o momencie znamionowym 1.8 Nm to opcja o niższym momencie, którą warto ocenić tam, gdzie priorytetem są mała masa modułu i niewielkie zapotrzebowanie na moment; moduł 8:1 o momencie znamionowym 2.5 Nm to opcja tam, gdzie w podobnej, kompaktowej obwiedni potrzebny jest większy moment wyjściowy. Gdy wymaganie wypada między nimi, zwykle decyduje masa, a moduł 140 g ma przewagę — pod warunkiem że złożony przegub nadal spełnia wymagania dotyczące profilu moment-prędkość i cyklu pracy.
6:1 vs 8:1: prędkość, moment i przenoszenie ruchu wstecz przy 0.05 Nm i 0.09 Nm
Oba kompaktowe siłowniki QDD różnią się przełożeniem, wyjściem znamionowym i opublikowanym momentem przenoszenia ruchu wstecz. Niższe przełożenie na ogół może zmniejszyć bezwładność odbitą silnika, ale rzeczywiste zachowanie przy napędzaniu wstecznym zależy też od charakterystyki silnika, tarcia i sprawności przekładni. Opublikowane wartości 0.05 Nm i 0.09 Nm opisują te konkretne modele; nie należy ich przypisywać samemu przełożeniu. To, co przełożenie ustala bezpośrednio, to prędkość i moment na wyjściu: stopień 6:1 w AKE40-6 zamienia prędkość silnika bez obciążenia na 330 rpm na przegubie, a stopień 8:1 w AKE50-8 daje 320 rpm na przegubie w zamian za 7.5 Nm momentu szczytowego.
Moment przenoszenia ruchu wstecz to wartość najczęściej używana do odróżnienia kompaktowego siłownika QDD od serwonapędu z przekładnią, a porównanie jest uczciwe w kierunku, a nie w wartościach bezwzględnych. Przełożenie rzędu dziesiątek lub setek odbija silnik i przekładnię z powrotem na wyjście, a osoba poruszająca przegubem musi pracować przeciw temu odbitemu obciążeniu; stopień o niskim przełożeniu utrzymuje odbite obciążenie mniejszym. Jak duży opór stawia konkretny serwonapęd o wysokim przełożeniu, nadal zależy od jego silnika, przekładni i stanu sterowania, więc podane tu wartości najlepiej czytać jako porównanie tych dwóch modułów, a nie jako ogólny ranking architektur.
Kompromis układa się inaczej na każdym przegubie, a opublikowane zastosowania wskazują różne kierunki. Nadgarstek lub palec porusza się po szerokim łuku przy małym obciążeniu i tam dodatkowa prędkość wyjściowa modułu 6:1 jest najbardziej użyteczna; kolano lub łokieć pracuje w węższym łuku przeciw większemu obciążeniu i tam znaczenie ma dodatkowy moment modułu 8:1. To punkty wyjścia zaczerpnięte z opublikowanych wartości i zastosowań, a nie dowód, że którykolwiek moduł spełnia przypadek obciążenia konkretnego przegubu. Mechanikę bezwładności odbitej i to, co przełożenie robi z obciążeniem odczuwanym przez użytkownika, omawia Siłowniki QDD: co daje przełożenie 8:1.
Opublikowane wartości momentu przenoszenia ruchu wstecz dają użyteczny punkt wyjścia do porównania obu modułów, ale nie określają, jak zmontowany egzoszkielet będzie odczuwany przez użytkownika. Odczuwany opór zależy też od tarcia przekładni, wyrównania przegubu, prędkości ruchu, stanu sterowania i otaczającego mechanizmu. Systemy noszone przez człowieka wymagają walidacji na poziomie całego przegubu i urządzenia, i to jest poziom, na którym powyższe liczby mają być używane.
Luz 9 arcmin i co to znaczy na nadgarstku
Oba moduły są podane z luzem 9 arcmin, czyli 0.15°. Wobec zakresu przegubu 90° to niewielka nominalna wartość kątowa — około jednej sześćsetnej zakresu — ale jej praktyczny skutek zależy od mechanizmu przegubu, rozmieszczenia czujników, strategii sterowania i zmian kierunku obciążenia. Sama wartość nie określa dokładności pozycjonowania ani stabilności sterowania siłą.
Luz staje się bardziej widoczny na osiach dystalnych, gdzie mały błąd kątowy zamienia się w większe przemieszczenie na końcu ogniwa. Na dźwigni 40 mm wartość 0.15° daje około 0.1 mm luzu na wyjściu. To wyidealizowane przeliczenie geometryczne, a nie pomiar tego, co odczuwa użytkownik, ponieważ próg zależy od przegubu, zadania i interfejsu; ten sam luz w przegubie biodrowym z długim ogniwem znaczyłby znowu coś innego. To jeden z powodów, dla których mniejszy kompaktowy siłownik QDD warto ocenić do pracy dłoni i nadgarstka, gdzie przemieszczenie bezwzględne pozostaje małe.
Dla kompaktowego siłownika QDD wartość ta wyznacza też oczekiwanie. Planetarny stopień o niskim przełożeniu nie jest przekładnią bezluzową, a konstrukcja, która wymaga utrzymania pozycji wyjścia pod zmiennym obciążeniem, musi najpierw zaplanować 0.15° ruchu. Sterowanie w pętli zamkniętej może zmniejszyć skutek, gdy pętla zamyka się na wyjściu, ale nie usuwa mechanicznego luzu: to, czy martwa strefa jest kompensowana, czy odczuwana, zależy od miejsca czujnika, sposobu zamknięcia pętli, częstotliwości zmian obciążenia i sztywności otaczającego mechanizmu.
Szyna 24 V, prąd znamionowy i dobór sterownika dla kompaktowego siłownika QDD
Dla kompaktowego siłownika QDD w urządzeniu noszonym szyna 24 V jest praktycznym wyborem, gdy urządzenie pracuje z pakietu akumulatorów na tyle małego, by go nosić. AKE40-6 pobiera 2.5 A znamionowo i 8 A szczytowo, AKE50-8 pobiera 3 A znamionowo i 9 A szczytowo. Obie liczby służą różnym celom: prąd znamionowy opisuje ciągłe obciążenie termiczne, a prąd szczytowy wymaganie krótkotrwałe, którego czas trwania i derating termiczny trzeba określić dla danej instalacji. Żadna z tych wartości sama nie dobiera sterownika i żadna nie opisuje, jak przegub zachowa się przy zakłóceniu działającym na użytkownika.
Żaden z modułów nie jest dostarczany z płytką sterownika, więc elektronika jest częścią projektu systemu, a nie modułu. Jest to spójne w całej rodzinie AKE i właśnie to pozwala jednemu kontrolerowi obsługiwać kilka przegubów — ale dopiero po sprawdzeniu obwiedni elektrycznej. Oba nowe moduły mają 14 par biegunów, co przy danej prędkości przegubu ustala częstotliwość elektryczną; wspólna płytka nadal musi zostać zweryfikowana wobec parametrów elektrycznych każdego modułu, metody sterowania, napięcia szyny, zdolności prądowej ciągłej i szczytowej, zakresu prędkości elektrycznej i ustawień zabezpieczeń. To samo dotyczy trzech większych modeli AKE: CubeMars podaje osobną płytkę sterownika dla serii, więc schemat sterowania wyznacza elektronika wybrana do ramy.
Montaż: otwory gwintowane i przelotowe w podstawie silnika
Podstawa silnika w każdym kompaktowym siłowniku QDD ma otwory gwintowane i przelotowe, co pozwala mocować moduł z obu stron i montować go w obu kierunkach. Dla przegubu egzoszkieletu jest to bardziej użyteczne, niż brzmi: ortezę często trzeba złożyć wokół kończyny, a moduł, który można przykręcić zarówno z zewnątrz płyty węglowej, jak i od środka, daje projektantowi ramy wybór ścieżki obciążenia.
Żaden z tych kompaktowych siłowników QDD nie ma otworu przelotowego przez wyjście. Otwory przelotowe znajdują się w podstawie i służą łącznikom; przegub, który wymaga przeprowadzenia przewodu przez własną oś, musi szukać innej rodziny. To rozróżnienie ma znaczenie, gdy projekt przewiduje prowadzenie okablowania czujników lub siłownika przez środek przegubu, i warto je rozstrzygnąć, zanim geometria ramy zostanie zamrożona.
Do jakiego przegubu pasuje każdy model: wspomaganie opadania stopy, dłoni i kolana
Oba kompaktowe siłowniki QDD różnią się masą i momentem wyjściowym, a CubeMars publikuje zestaw zastosowań dla każdego z nich. Poniższa tabela umieszcza opublikowane zastosowania w osobnej kolumnie i oddziela wynikające z nich role przegubowe, tak aby oba można było czytać niezależnie.
| Model | Masa | Moment znamionowy | Moment szczytowy | Przełożenie | Rola przegubowa wynikająca z opublikowanych zastosowań | Opublikowane zastosowanie |
|---|---|---|---|---|---|---|
| AKE40-6 KV90 | 140 g | 1.8 Nm | 5.5 Nm | 6:1 | Osie nadgarstka, palców i kostki | Wspomaganie przy opadaniu stopy i zgięciu grzbietowym kostki, zginanie nadgarstka i napędy chwytu palców |
| AKE50-8 KV110 | 190 g | 2.5 Nm | 7.5 Nm | 8:1 | Mikrowspomaganie kolana, wsparcie łokcia i barku | Wspomaganie kolana, kompensacja siły łokcia, wsparcie unoszenia barku |
| AKE60-8 KV80 | 260 g | 5 Nm | 12.5 Nm | 8:1 | Osie kostki i lekkie osie kończyny dolnej | Kompaktowe wspomaganie kończyny dolnej i kostki |
| AKE80-8 KV30 | 570 g | 12 Nm | 30 Nm | 8:1 | Kolano, skala pierwszego prototypu | Przeguby kolana egzoszkieletu i rehabilitacyjne |
| AKE90-8 KV35 | 1400 g | 55 Nm | 170 Nm | 8:1 | Osie biodra i przenoszące obciążenie | Wspomaganie biodra i przeguby przenoszące obciążenie |
Kolumna opublikowanych zastosowań powtarza zastosowania wymienione przez producenta dla każdego modelu. Kolumna roli przegubowej jest odczytaniem tych zastosowań, a nie weryfikacją przypadku obciążenia: moment, masa i obwiednia same nie przesądzają o przydatności do konkretnego przegubu człowieka. Moment i masa powtarzają powyższą tabelę specyfikacji, aby mapowanie można było czytać samodzielnie.
W przypadku ortezy przy opadaniu stopy AKE40-6 jest modelem, na który wskazuje opublikowana lista zastosowań. Przegub porusza się po szerokim łuku przy małym obciążeniu, a moduł jest najlżejszy w rodzinie — 140 g ze stopniem 6:1. Czy pasuje do konkretnego urządzenia, nadal zależy od momentu wymaganego w przegubie ortezy, cyklu pracy, montażu i walidacji, którą to urządzenie musi przejść. Ten sam moduł jest publikowany do zginania nadgarstka i napędów chwytu palców, gdzie obwiednia znaczy więcej niż moment.
Do wspomagania kolana AKE50-8 jest mniejszą z dwóch opcji, które CubeMars wymienia powyżej AKE40-6. Jest podany z 7.5 Nm szczytowo w opakowaniu 190 g, poniżej AKE60-8 o masie 260 g i AKE80-8 o masie 570 g, i jest wymieniony do wspomagania kolana, kompensacji siły łokcia i wsparcia unoszenia barku. Są to zastosowania producenta, a nie wyniki przypadków obciążenia: zadania kolana i barku różnią się znacznie profilem momentu, zakresem i wymaganiami bezpieczeństwa, a przegub musi zostać zweryfikowany na poziomie urządzenia, zanim będzie można opisać go jako odpowiedni.
Między oboma jest niewiele nakładania się do rozstrzygnięcia. Kompaktowy siłownik QDD wybrany do nadgarstka nie zamienia się w napęd kolana przez podniesienie prądu, a moduł wybrany do kolana dodaje masę, której nadgarstek nie potrzebuje. Podział w tabeli jest granicą wyjściową, a nie regułą projektową, a najbliżej niej leży kostka, obsługiwana od lekkiego końca przez AKE40-6 albo przez AKE60-8 tam, gdzie wymagany jest większy moment. Szerszy zestaw przegubów z kategorii Egzoszkielet powyżej 260 g omawia Siłowniki egzoszkieletu: trzy siłowniki QDD CubeMars od 260 g do 1.4 kg.
Lista kontrolna doboru
Pięć pytań rozstrzyga większość pierwszego przejścia, zanim powstanie jakikolwiek rysunek.
- Jakiego momentu potrzebuje przegub przy prędkości ruchu, a nie przy zatrzymaniu? Ta odpowiedź jest pierwszym filtrem między stopniem 6:1 a 8:1.
- Ile masy może leżeć na końcu kończyny? Budżet nadgarstka lub kostki jest ciaśniejszy niż budżet kolana, a różnica między 140 g i 190 g leży na końcu ogniwa, gdzie jest przyspieszana przy każdym kroku.
- Czy rama wymaga przewodu przez oś przegubu? Żaden z modułów nie oferuje otworu przez wyjście, więc wymaganie przejścia przez oś zmienia rodzinę.
- Z jakiej szyny korzysta reszta urządzenia? Łączenie modułów 24 V i 48 V w jednym urządzeniu noszonym wymaga zgodnej architektury zasilania — osobnych pakietów, przetwornicy DC-DC albo innego układu — a wybór zależy od systemu.
- Jak moduł jest mocowany do ramy? Otwory gwintowane i przelotowe w podstawie pozwalają na oba kierunki, a wspornik musi być zaprojektowany wokół tego wyboru.
Jeśli odpowiedź na pierwsze pytanie wypada między dwoma modułami, zwykle decyduje masa: kompaktowy siłownik QDD lżejszy o 50 g zmienia to, co niesie przegub, pod warunkiem że oba zespoły spełniają wymagania dotyczące profilu moment-prędkość i cyklu pracy. Ten warunek jest tym, czego karta danych nie rozstrzygnie. Potrzebne są przypadek obciążenia przegubu, jego środowisko termiczne, montaż i walidacja zaplanowana dla urządzenia.
Najczęściej zadawane pytania
QCo odróżnia kompaktowy siłownik QDD od modułu serwonapędu z przekładnią?
Przełożenie i to, co robi ono z odczuciem. Moduł QDD pracuje ze stopniem planetarnym o niskim przełożeniu — 6:1 i 8:1 w dwóch modułach opisanych tutaj — co utrzymuje bezwładność odbitą i moment przenoszenia ruchu wstecz niższe niż w serwonapędzie o wysokim przełożeniu tej samej klasy. Opublikowane wartości dla tych dwóch modułów to 0.05 Nm i 0.09 Nm. Serwonapęd z przekładnią o przełożeniu rzędu dziesiątek lub setek odbija więcej silnika i przekładni na wyjście, choć to, jak duży opór stawia konkretny serwonapęd, zależy od jego silnika, przekładni i stanu sterowania.
QCzy AKE40-6 KV90 i AKE50-8 KV110 dzielą jeden sterownik?
Oba kompaktowe siłowniki QDD pracują na szynie 24 V i żaden nie ma wbudowanego stopnia mocy, więc kontroler wybiera się razem z ramą. Wspólna płytka jest możliwością, a nie wnioskiem: płytka musi pokryć prąd ciągły każdego modułu, wymagany prąd szczytowy w jego czasie trwania, napięcie szyny, metodę sterowania i zakres prędkości elektrycznej. Wartości 3 A i 9 A w AKE50-8 obejmują 2.5 A i 8 A w AKE40-6, co czyni wspólną płytkę prawdopodobną, ale parametry elektryczne trzeba sprawdzić dla każdego modułu. Oba mają 14 par biegunów, co przy danej prędkości przegubu ustala częstotliwość elektryczną; to jedno z wejść do sprawdzenia, a nie całe sprawdzenie.
QCo znaczy 9 arcmin luzu w przegubie nadgarstka?
9 arcmin to 0.15°, więc w przegubie o zakresie 90° martwa strefa wynosi około jednej sześćsetnej zakresu. Na dźwigni 40 mm daje to około 0.1 mm luzu na wyjściu — wyidealizowaną wartość geometryczną, a nie pomiar tego, co zauważa użytkownik. To, czy martwa strefa wpływa na pozycjonowanie lub sterowanie siłą oparte na prądzie, zależy od rozmieszczenia czujników, architektury sterowania, zmian kierunku obciążenia i sztywności mechanizmu; sama wartość luzu tego nie rozstrzyga.
QDlaczego AKE40-6 stosuje stopień 6:1, a AKE50-8 stopień 8:1?
Ponieważ wymagania przegubów są różne. Nadgarstek lub palec porusza się po szerokim łuku przy małym obciążeniu i może wykorzystać dodatkową prędkość wyjściową, którą pozostawia stopień 6:1; kolano lub łokieć potrzebuje większego momentu przy niższej prędkości, gdzie stopień 8:1 osiąga 7.5 Nm szczytowo przy 190 g. Przełożenie jest jedną częścią dopasowania — o tym, czy któryś moduł pasuje, decydują profil moment-prędkość przegubu i cykl pracy.
QCzy kompaktowy siłownik QDD może pracować całkiem bez przekładni?
Przegub o napędzie bezpośrednim to inna architektura z własnymi konsekwencjami w zakresie momentu i masy, a moduły AKE nią nie są. Stopnie 6:1 i 8:1 są tym, co pozwala modułowi 140 g lub 190 g osiągnąć 5.5 Nm i 7.5 Nm momentu szczytowego. Zestaw bezramowy jest zwykłą drogą, gdy konstrukcja wymaga silnika bez żadnego stopnia.
QCzy AKE40-6 KV90 lub AKE50-8 KV110 mogą zastąpić AKE60-8?
Tylko w obrębie niższej obwiedni momentu. AKE60-8 ma 5 Nm znamionowo i 12.5 Nm szczytowo, AKE50-8 2.5 Nm i 7.5 Nm szczytowo, a AKE40-6 1.8 Nm i 5.5 Nm szczytowo. Przegub, który wykorzystywał tylko część obwiedni AKE60-8, może przejść na moduł 190 g; przegub, który już wykorzystuje pełne 5 Nm, nie może. Wszystkie trzy stosują stopień 8:1 poza AKE40-6, więc przełożenie nie jest tu wyróżnikiem — decydują moment znamionowy i masa.
Oficjalne źródła
Producent publikuje pełną specyfikację każdego modułu, w tym wymiary i rysunek montażowy, na własnych stronach produktów.
- Strona produktu CubeMars AKE40-6 KV90
- Strona produktu CubeMars AKE50-8 KV110
- Przegląd serii AKE na stronie producenta
Specyfikacje na tej stronie są zgodne z opublikowanymi danymi producenta. W sprawie wymagań niestandardowych lub wariantów wykraczających poza te wartości należy skontaktować się bezpośrednio z producentem.
Co dalej
Dwa nowe kompaktowe siłowniki QDD to dolny koniec rodziny, której zakres od 260 g w górę omówiono w osobnym poradniku, a mechanika przełożeń stojąca za stopniami 6:1 i 8:1 jest przedstawiona w innym. Oba warto przeczytać, zanim architektura przegubowa zostanie ustalona.
- Siłowniki egzoszkieletu: trzy siłowniki QDD CubeMars od 260 g do 1.4 kg — pas od 260 g do 1.4 kg, gdzie o wyborze decyduje ścieżka obciążenia przez człowieka.
- Siłowniki QDD: co daje przełożenie 8:1 — bezwładność odbita, odwracalność napędu i to, co niskie przełożenie zmienia w przegubie.
- Egzoszkielet — strona zastosowania, gdzie każdy moduł publikowany do przegubu noszonego jest zgrupowany w jednym miejscu.