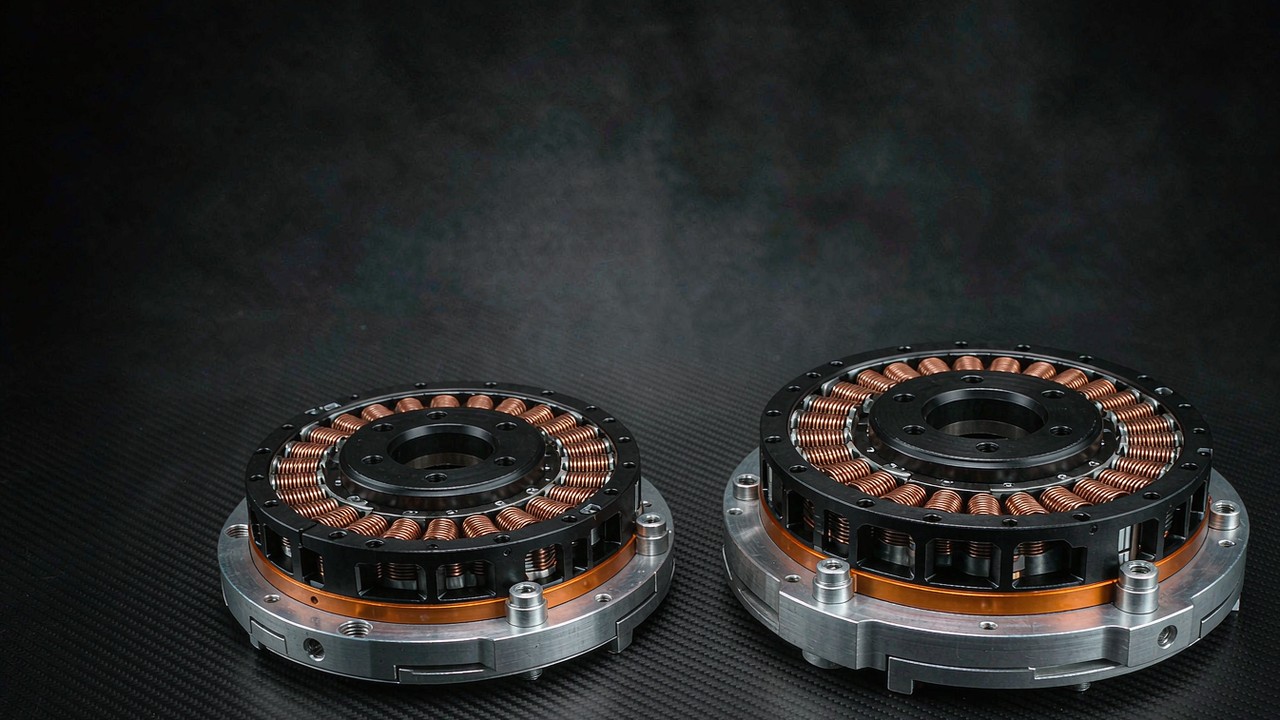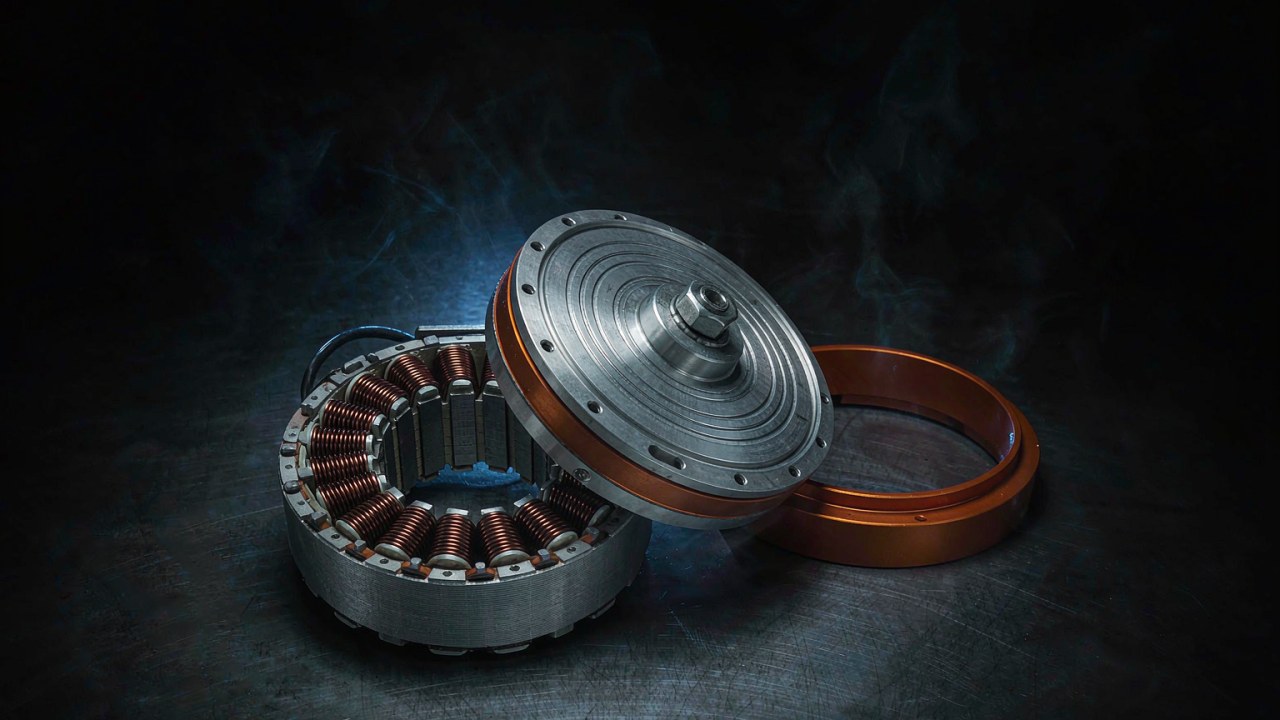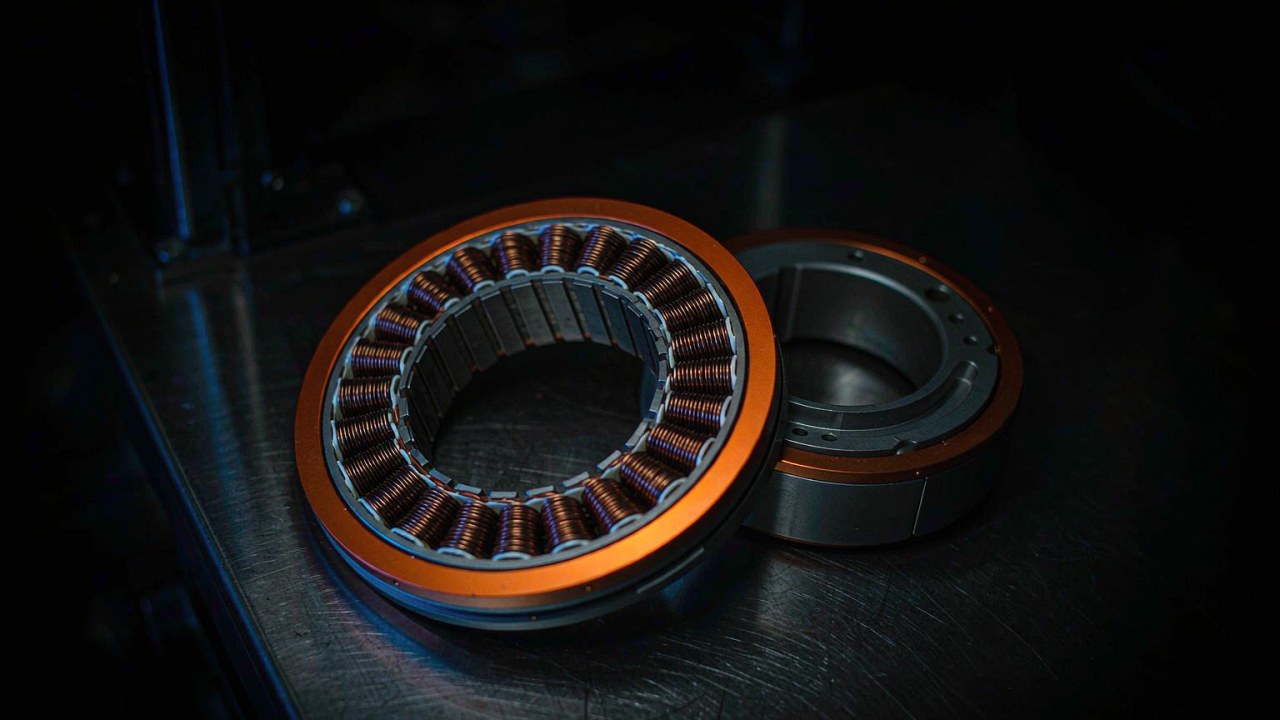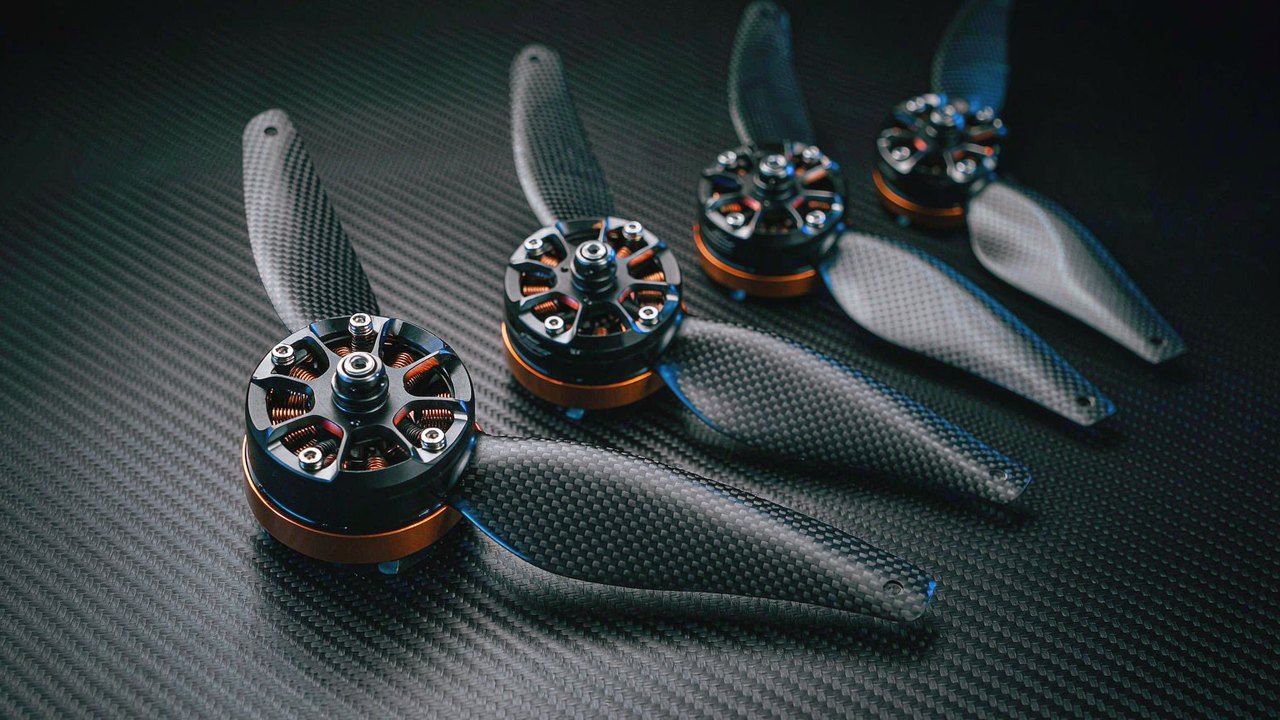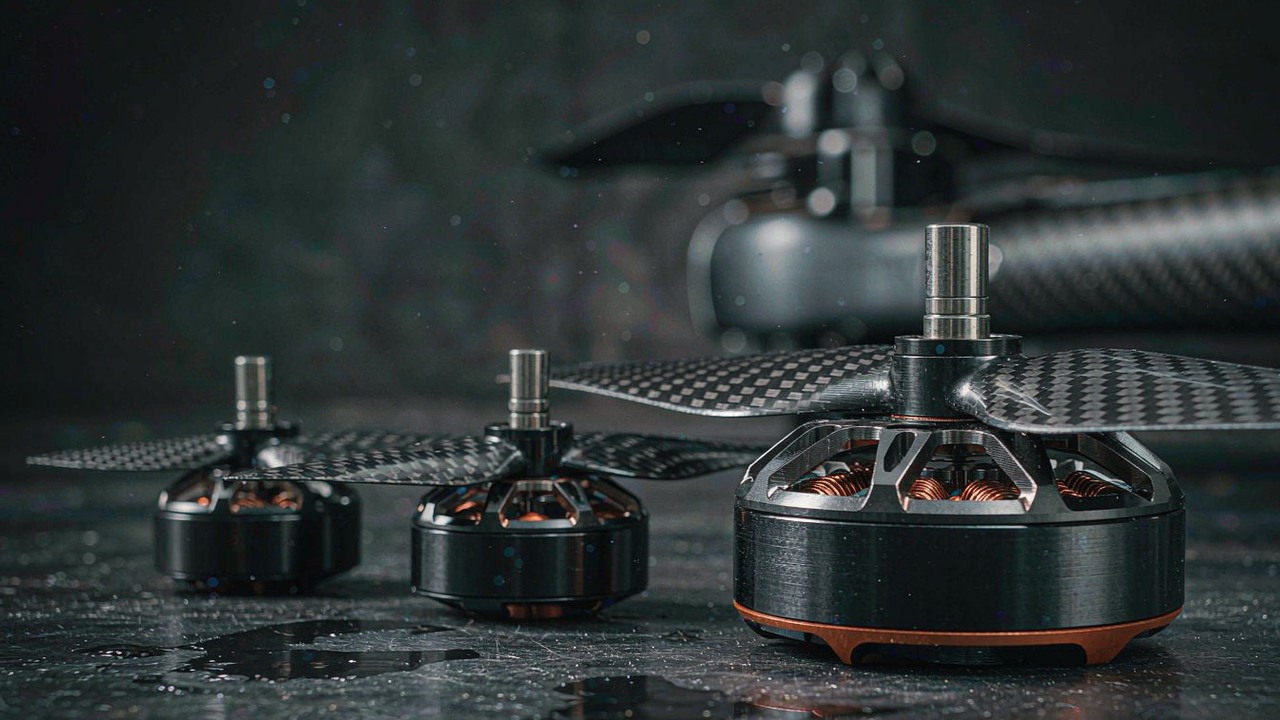
Seria T-Motor VL to rodzina 16 zestawów napędowych VTOL zbudowanych z myślą o fazie nośnej stałopłatów startujących i lądujących pionowo. Każdy zestaw łączy silnik z dopasowanym regulatorem ESC i śmigłem, a producent podaje dla niego zalecaną maksymalną masę startową quadrokoptera. Artykuł porządkuje te stopnie i pokazuje, jak masa płatowca trafia na jeden z nich.
Szybka odpowiedź
Seria T-Motor VL obejmuje publikowane MTOW quadrokoptera od 12 kg do 150 kg w 16 zestawach, a każdy zestaw jest sprzedawany jako silnik, regulator ESC i śmigło, a nie jako sam silnik. Zakres dzieli się na trzy pasma napięciowe: dziesięć zestawów pracuje na 12S, dwa na 14S, a cztery na 24S. MTOW oznacza tu maksymalną masę startową, a producent podaje tę wartość dla quadrokoptera, więc heksakopter lub oktakopter osiąga tę samą masę całkowitą przy mniejszym obciążeniu każdego ramienia.
Dobór zaczyna się więc od płatowca, a nie od silnika. Odczytywanie serii T-Motor VL od dołu jest najkrótszą drogą od masy startowej do konkretnego zestawu, ponieważ publikowane stopnie są dyskretne i każdy wskazuje własne elementy układu napędowego VTOL. Platforma zaprojektowana już wokół szyny baterii i średnicy śmigła zawęziła wybór do kilku stopni, zanim odczytano jakikolwiek numer modelu. Kategoria Dron VTOL zbiera zadania płatowca, którym ten zakres służy.
Co zawiera zestaw napędowy serii T-Motor VL
Zakres nie jest linią samodzielnych silników z osobno sprzedawanymi akcesoriami. Każda pozycja w serii T-Motor VL to zestaw napędowy, a trzy części są dopasowane fabrycznie: silnik, regulator ESC, który go napędza, oraz śmigło, na którym zestaw był charakteryzowany. Odczytanie zakresu jako zakresu silników pomija dwa elementy, które decydują o tym, czy instalacja działa. Szerszy obraz tego, jak ta rodzina wypada obok silników stałopłatowych i wielowirnikowcowych, daje przewodnik Silniki do dronów: dobór do FPV, stałopłatów i VTOL.
Silnik, regulator ESC i śmigło jako jeden zestaw
Śmigło jest częścią specyfikacji, a nie dodatkiem na końcu. Seria T-Motor VL podaje nazwane śmigło dla każdego zestawu, od DZ17 × 6.2 w najmniejszej pozycji do VZ45 × 18 w największej, a wartość ciągu podana dla zestawu należy do tego śmigła. Założenie innej łopaty zmienia obciążenie, jakie widzi silnik, a to zmienia prąd, który musi dostarczyć regulator ESC. Trzy części zmieniają się razem, dlatego układ napędowy VTOL określa się jako jednostkę, a nie składa z części wybranych osobno.
Masa regulatora ESC wchodzi do masy własnej
Regulator ESC jest osobnym elementem na płatowcu, a w górnej części zakresu pojedyncza jednostka stanowi istotną część osprzętu nośnego. Kolumna masy silnika w tabeli poniżej to masa silnika w postaci publikowanej przez producenta, wraz z przewodem; nie obejmuje regulatora ESC, śmigła, mocowania ani okablowania. Budżet masy własnej oparty wyłącznie na tej kolumnie zaniża osprzęt nośny, więc wielkością potrzebną w budżecie jest masa zabudowanego, kompletnego zestawu.
Drabina MTOW: masa startowa quadrokoptera od 12 kg do 150 kg
Seria T-Motor VL układa się w drabinę, ponieważ skoki zalecanego MTOW quadrokoptera są publikowane i dyskretne. Dwanaście dolnych pozycji obejmuje od 12 kg do 70 kg w krokach po kilka kilogramów, a cztery pozycje 24S przejmują zakres od 90 kg. Stopnie to publikowane przedziały, a nie ciągła skala, więc część mas wypada między dwiema pozycjami, a nie wewnątrz jednej. Odczyt drabiny od dołu pokazuje, gdzie każdy stopień dodaje ciąg, a gdzie dodaje masę.
12S i 14S: od 12 kg do 70 kg
Dwanaście zestawów obejmuje dolną część zakresu. Najmniejszy, VL5009 KV275, jest publikowany dla quadrokoptera 12-15 kg z ciągiem 8624 g na ramię i silnikiem 280 g. Drabina prowadzi dalej przez VL6011 KV180 i VL6013 KV210 dla 15-22 kg, VL7015 KV190 i VL8015 KV170 w okolicy 22-25 kg, VL8018 KV180 i VL8020 KV170 dla 30-35 kg oraz VL8022 KV170 przy 40 kg. Parę 14S, VL1035 KV150 i VL1040 KV150, zamyka to pasmo na 55-70 kg z ciągiem 36173 g i 45797 g na ramię.
24S: od 90 kg do 150 kg
Cztery zestawy tworzą szczyt drabiny. VL1155 KV65 jest publikowany dla 90-105 kg z ciągiem 57036 g na ramię, VL1165 KV60 dla 115-125 kg z 66032 g, a VL1180 KV60 i VL1380 KV60 oba dla 140-150 kg z 88075 g i 83024 g. Wszystkie cztery pracują na szynie 24S i łączą się z regulatorem VL200A lub VL300A, czyli z inną rodziną regulatorów niż jednostki od V60A do V200A stosowane niżej.
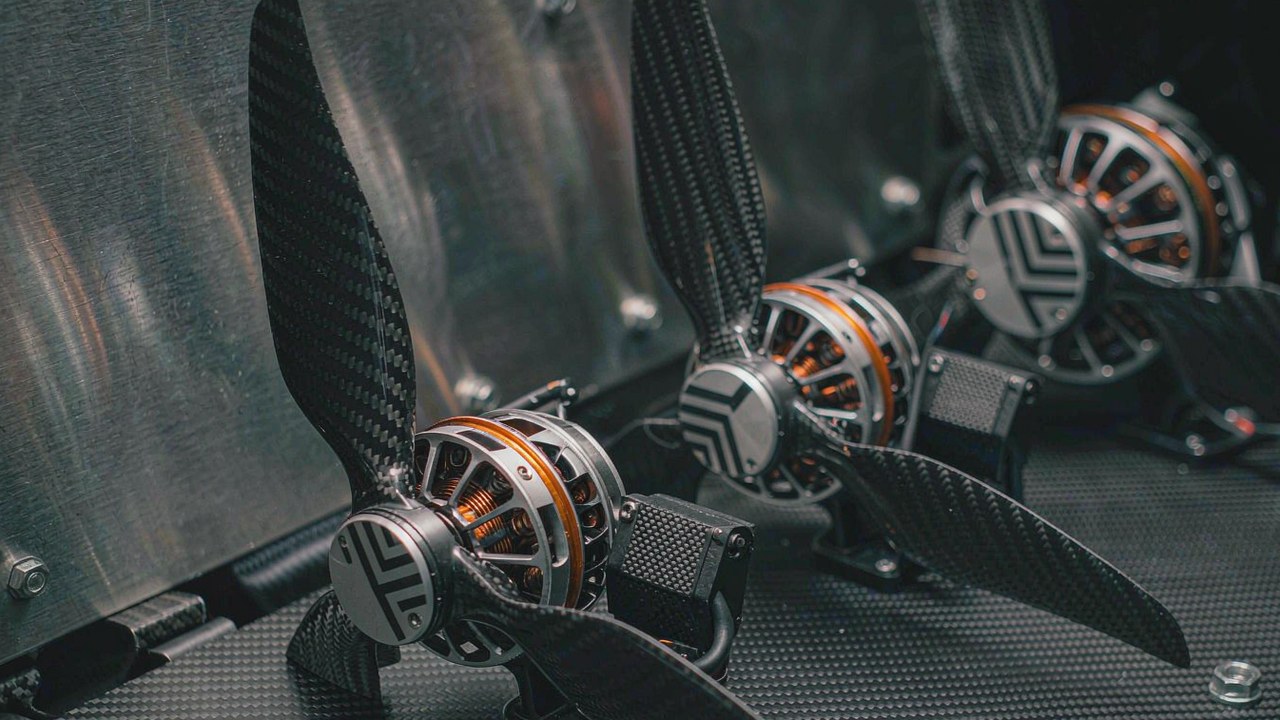
Materiał samego producenta pokazuje napęd VTOL serii VL T-MOTOR na rzeczywistych platformach, z VL1155 KV65 w próbie mgły solnej i VL7015 KV190 zabudowanym jako kompletny zestaw z regulatorem ESC i śmigłem.
Materiał warto obejrzeć przed poniższą tabelą, bo pokazuje dwa końce tej samej rodziny pod obciążeniem, a nie jako sam sprzęt. Napęd VTOL serii VL T-MOTOR na rzeczywistych platformach obejmuje tylko te dwa modele, a drabina biegnie dalej poza oba. Każde pasmo MTOW quadrokoptera w serii T-Motor VL jest publikowane dla czterech ramion, więc wartość opisuje kompletny płatowiec, a nie pojedynczy silnik.
Który koniec zakresu pasuje do którego płatowca
Masa startowa decyduje o tym, do którego końca zakresu należy projekt, ale liczba wirników i zadanie ładunku decydują, ile zapasu ten koniec potrzebuje. Quadrokopter o masie 40 kg i oktakopter o masie 40 kg nie trafiają na tę samą pozycję: drugi rozkłada tę samą masę na dwa razy więcej ramion, więc średnie obciążenie ramienia spada. Publikowane pasma nadal opisują quadrokopter, więc oktakopter wymaga własnej oceny, a nie klasy przeniesionej z tabeli.
Zadanie ładunku i liczba wirników
Wartości publikowane dla serii T-Motor VL zakładają cztery ramiona, a pasma MTOW są podane dla tej konfiguracji. W wyidealizowanym zawisie z równomiernie rozłożonym obciążeniem dodanie ramion nośnych obniża średni ciąg, jaki musi wytworzyć każde ramię przy danej masie statku powietrznego, ale to oszacowanie, a nie reguła krokowa: heksakopter lub oktakopter wymaga własnej oceny zapasu ciągu, wzajemnego oddziaływania wirników, skuteczności sterowania, zachowania w przejściu i przypadków awarii, a niesie więcej osprzętu napędowego niż quadrokopter o tej samej masie. Masa ładunku to osobne zagadnienie, bo podnosi masę całkowitą, a wraz z nią wymaganie co do siły nośnej. Miejsce ładunku przesuwa środek ciężkości i może podnieść wymagania w zakresie sterowania oraz wytrzymałości konstrukcji, ale ładunek przesunięty przy tej samej masie startowej sam z siebie nie wymaga większego ciągu. Układ napędowy wymiaruje się najpierw według ciągu i zapasu roboczego, a następnie weryfikuje granice środka ciężkości, skuteczność sterowania i obciążenia konstrukcji dla danego rozmieszczenia ładunku.
Liczba wirników to oszacowanie, a nie klasa
Zależność wyidealizowana jest odwrotna: podwojenie liczby ramion o połowę zmniejsza średni ciąg, jaki musi wytworzyć każde ramię przy tej samej masie całkowitej. To pierwsze oszacowanie dla zawisu, a nie przelicznik publikowanego MTOW, ponieważ pasma zakładają cztery ramiona, a zestaw przeniesiony na oktakopter nie został dla tego płatowca zwalidowany. W praktyce istotny jest kierunek odwrotny: zestaw dobrany pod oktakopter i następnie założony na ramę quadrokoptera jest proszony o około dwa razy większy ciąg, niż określono w specyfikacji, a publikowane MTOW quadrokoptera jest wartością, która ujawnia tę niezgodność. Liczba wirników poprzedza więc numer modelu w sekwencji, a kompletny statek powietrzny nadal trzeba sprawdzić w konfiguracji, w której będzie latał.
Dlaczego blokada śmigła określa tę serię
Zdolnością, którą producent wysuwa na pierwszy plan w całej serii T-Motor VL, jest blokada śmigła, opisana jako nastawialny kąt 360 stopni utrzymywany przez regulator ESC. W stałopłacie przechodzącym z zawisu do lotu na płacie śmigła nośne zatrzymują się, a unieruchomiona łopata musi stać w znanej orientacji, a nie tam, gdzie zostawi ją strumień powietrza, więc pozycja spoczynkowa należy do układu płatowca, a nie do szczegółów pozostawionych przypadkowi.
Blokada śmigła 360 stopni
Zatrzymane śmigło, które stoi pod dowolnym kątem, znajduje się w strumieniu powietrza nad płatem, a miejsce, w którym się zatrzyma, zmienia się z lotu na lot. Blokada utrzymująca łopatę pod wybranym kątem czyni tę pozycję powtarzalną. Producent podaje, że blokada załącza się w kilka sekund, a kąt jest nastawialny, co pozwala konstruktorowi płatowca wybrać miejsce postoju łopaty. To, czy dany kąt pomaga konkretnemu płatu, zależy od płatowca, śmigła i instalacji, więc wynik aerodynamiczny jest właściwością kompletnego statku powietrznego, a nie samej blokady.
Prąd podtrzymania w stanie zablokowanym
Utrzymanie łopaty w strumieniu powietrza wymaga momentu obrotowego, a regulator ESC dostarcza go w postaci prądu. Producent opisuje regulator ESC tak, że dopasowuje prąd podtrzymania do obciążenia zewnętrznego, zamiast utrzymywać stałą wartość, i podaje pobór w stanie czuwania około 10 W przy zablokowanym śmigle, co utrzymuje ciepło od funkcji podtrzymania na niskim poziomie w przelocie. Ta sama rodzina regulatorów jest opisana jako obsługująca CAN 2.0 po stronie sterownika, czyli interfejs używany do wydawania poleceń i monitorowania zestawu z autopilota w instalacji serii T-Motor VL.
Blokada to tylko połowa problemu przejścia. Dwa reżimy lotu wymagają od tego samego silnika różnych rzeczy, a Silniki do dronów VTOL: równowaga między ciągiem w zawisie a wydajnością w przelocie opisuje, jak ciąg w zawisie i wydajność w przelocie ciągną w przeciwne strony, gdy faza nośna się kończy.
Pasmo napięciowe: 12S, 14S i 24S
Zakres jest zorganizowany wokół trzech napięć szyny, a pasmo, w którym znajduje się projekt, jest zwykle ustalone przed wyborem silnika, ponieważ pakiet baterii i okablowanie płatowca są już wtedy zdecydowane. Producent podaje, że seria jako całość obsługuje zakres od 6S do 24S, podczas gdy 16 publikowanych zestawów zajmuje 12S, 14S i 24S.
12S: dziesięć zestawów
Dziesięć zestawów w serii T-Motor VL pracuje na szynie 12S, od VL5009 KV275 do VL8022 KV170 oraz VL1028 KV190 i VL1032 KV180 powyżej nich. To pasmo obejmuje publikowane MTOW quadrokoptera od 12 kg do 55 kg. Regulatory ESC w tej grupie biegną od V60A na dole do V200A na górze, a masa silnika rośnie od 280 g do 1090 g w tym samym zakresie.
14S: dwa zestawy
Dwa zestawy przechodzą na 14S: VL1035 KV150 o masie 1205 g i VL1040 KV150 o masie 1100 g. Oba są publikowane dla pasma 55-70 kg i oba mają oznaczenie 150 KV. Szyna 14S odróżnia tę parę od grupy 12S: przy danym poziomie mocy elektrycznej i porównywalnej sprawności układu wyższe napięcie szyny zwykle oznacza niższy prąd zasilania, natomiast prąd, który statek powietrzny faktycznie pobiera, zależy od jego punktu pracy, a nie od etykiety napięcia.
24S: cztery zestawy
Cztery zestawy pracują na 24S i obejmują od 90 kg do 150 kg MTOW quadrokoptera. Skok od pary 14S do VL1155 KV65 jest największym pojedynczym stopniem w serii T-Motor VL i wiąże się ze zmianą rodziny regulatorów na ESC VL200A i VL300A. Projekt, który przekracza ten stopień, zmienia razem z silnikiem napięcie szyny i rodzinę regulatorów, więc góra zakresu to inny układ napędowy, a nie większa wersja tego poniżej.
Dobór regulatora ESC i śmigła w układzie napędowym VTOL
Ponieważ każdy zestaw w serii T-Motor VL jest dopasowany fabrycznie, regulator ESC i śmigło publikowane razem z silnikiem tworzą parę, do której należy wartość ciągu. Zastąpienie którejkolwiek części wyprowadza zestaw poza jego publikowaną konfigurację, a liczby przestają opisywać to, co zrobi płatowiec. Traktowanie tej pary jako stałej to najprostszy sposób pozostania w publikowanym zakresie układu napędowego VTOL.
Osiem wartości znamionowych ESC w całym zakresie
Seria T-Motor VL używa ośmiu wartości znamionowych ESC: V60A, V80A, V120A, V150A, V200A, VL248A, VL200A i VL300A. Jednostki serii V obsługują zestawy 12S i 14S, a jednostki serii VL obsługują górę zakresu. Krok od V150A do V200A wypada między VL8022 KV170 i VL1028 KV190, a krok do regulatorów serii VL wypada na granicy 24S.
Zmiana śmigła zmienia regulator ESC
Większe śmigło pochłania większy moment obrotowy przy tej samej prędkości, co podnosi prąd przy danym ciągu. Jeśli regulator ESC był wymiarowany pod publikowaną łopatę, jego zapas zostaje zużyty przez zmianę. W praktyce zmiana śmigła w dopasowanym zestawie to pytanie o cztery rzeczy: czy silnik uniesie obciążenie, czy regulator ESC dostarczy prąd, czy silnik i regulator ESC pozostaną w swoich granicach cieplnych oraz czy płatowiec nadal ma prześwit dla większej tarczy. Niespełnienie którejkolwiek z tych czterech wyprowadza instalację poza publikowaną konfigurację układu napędowego VTOL.
Matryca specyfikacji serii T-Motor VL
Tabela poniżej przedstawia wszystkie 16 zestawów serii T-Motor VL w postaci publikowanej, uporządkowane według zalecanego MTOW quadrokoptera. Nazwy modeli zawierają oznaczenie KV, a kolumna napięcia wskazuje szynę, na której pracuje każdy zestaw.
| Model | Napięcie | Masa silnika (g) | Maksymalny ciąg na ramię (g) | Zalecane MTOW (kg) | ESC | Śmigło |
|---|---|---|---|---|---|---|
| VL5009 KV275 | 12S | 280 | 8624 | 12-15 | V60A | DZ17 × 6.2 |
| VL6011 KV180 | 12S | 300 | 10464 | 15-18 | V60A | VZ22 × 7.4 |
| VL6013 KV210 | 12S | 388 | 12889 | 20-22 | V80A | VZ22 × 7.4 |
| VL7015 KV190 | 12S | 540 | 15867 | 22-24 | V80A | P24 × 7.2 |
| VL8015 KV170 | 12S | 610 | 14754 | 25 | V80A | VZ26 × 9.5 |
| VL8018 KV180 | 12S | 655 | 17129 | 30-32 | V120A | VZ26 × 9.5 |
| VL8020 KV170 | 12S | 735 | 19679 | 35 | V150A | VZ28 × 10.8 |
| VL8022 KV170 | 12S | 785 | 22268 | 40 | V150A | VZ29 × 11 |
| VL1028 KV190 | 12S | 940 | 26322 | 45-50 | V200A | VZ29 × 11 |
| VL1032 KV180 | 12S | 1090 | 31766 | 50-55 | V200A | G30 × 10.5 |
| VL1035 KV150 | 14S | 1205 | 36173 | 55-60 | V200A | PL32 × 11 |
| VL1040 KV150 | 14S | 1100 | 45797 | 65-70 | VL248A | VZ32 × 12 |
| VL1155 KV65 | 24S | 1420 | 57036 | 90-105 | VL200A | VZ40 × 16.1 |
| VL1165 KV60 | 24S | 1710 | 66032 | 115-125 | VL200A | VZ42 × 16.5 |
| VL1180 KV60 | 24S | 2680 | 88075 | 140-150 | VL300A | VZ45 × 18 |
| VL1380 KV60 | 24S | 2400 | 83024 | 140-150 | VL300A | VZ45 × 18 |
Zalecane MTOW to publikowana przez producenta wartość dla quadrokoptera. Maksymalny ciąg na ramię i masa silnika to publikowane przez producenta wartości dla dopasowanego zestawu, a warunki testu, na których opiera się wartość ciągu, podano na stronie każdego produktu.
Masa silnika rośnie od 280 g do 2680 g w całej tabeli, a ciąg na ramię rośnie od 8624 g do 88075 g, więc oba końce dzieli około dziewięciokrotność w masie i dziesięciokrotność w ciągu. To porównanie dotyczy końców tabeli, a nie każdego wiersza: stosunek publikowanego ciągu na ramię do masy silnika biegnie od około 24 g/g przy VL8015 KV170 do około 42 g/g przy VL1040 KV150. Stosunek jest działaniem arytmetycznym na dwóch publikowanych wartościach, a nie miarą sprawności i nie prognozą dla zabudowanego płatowca.
Grupa 24S to miejsce, w którym drabina przestaje być stopniowa. Między VL1040 KV150 przy 65-70 kg i VL1155 KV65 przy 90-105 kg następuje skok we wszystkich kolumnach naraz: napięciu, masie silnika, rodzinie regulatorów i ciągu. Projekt w tej luce nie wybiera między sąsiednimi pozycjami, lecz wybiera, po której stronie zmiany układu napędowego ma być projektowany.
Dwie pozycje 24S publikowane przy 140-150 kg, VL1180 KV60 i VL1380 KV60, dzielą napięcie szyny, regulator ESC i rozmiar śmigła, a różnią się publikowaną masą silnika i ciągiem na ramię. Producent wymienia je jako 36N40P i 36N42P, więc różnica w liczbie żłobków i biegunów jest zapisana w specyfikacji, a nie wywnioskowana z tabeli. Sama tabela nie wyjaśnia podziału masy i ciągu, a strony produktów są miejscem, gdzie porównuje się pełną specyfikację i warunki testu, zanim którąkolwiek pozycję uzna się za wymienną z drugą.
Dobór zestawu do płatowca: sekwencja wymiarowania
Poniższa sekwencja zamienia masę startową na jedną pozycję w serii T-Motor VL. Każdy krok zawęża pole, a kolejność ma znaczenie, bo późniejszy krok może unieważnić wcześniejszy wybór.
Krok 1: ustalić MTOW
Punktem wyjścia jest masa całkowita, z jaką statek powietrzny faktycznie będzie latał, wraz z baterią, ładunkiem i osprzętem nośnym. Publikowane wartości dotyczą quadrokoptera, więc liczbę ramion trzeba odnotować obok masy. Masa w środku pasma to najłatwiejszy przypadek; masa na górze pasma nie zostawia zapasu na cięższą baterię.
Krok 2: podzielić przez liczbę ramion
Podzielenie masy całkowitej przez liczbę ramion nośnych daje średnie obciążenie, jakie niesie każde ramię w zawisie, przy założeniu równomiernego rozłożenia. Ta wartość to średnie wymaganie co do ciągu, a nie samodzielne kryterium wymiarowania: wybrany zestaw musi zachować zapas ciągu dla warunków, w których statek powietrzny będzie latał, a publikowaną wartość ciągu trzeba czytać wraz z warunkami testu producenta. Wynik porównuje się z ciągiem na ramię, a nie z zalecanym MTOW, następnie sprawdza się kompletny statek powietrzny w zawisie, w przejściu i w pozostałej części obwiedni lotu, wraz z jej ograniczeniami konstrukcyjnymi i sterowania.
Krok 3: trafić w pasmo napięciowe
Jeśli pakiet jest już wybrany, pasmo napięciowe jest ustalone, a zbiór kandydatów zwęża się do dwunastu zestawów 12S i 14S albo do czterech zestawów 24S. Jeśli pakiet pozostaje otwarty, pasmo rozstrzyga najpierw masa startowa: grupa 24S obejmuje każdą pozycję powyżej 70 kg, więc żadna opcja 12S ani 14S nie sięga tej części zakresu.
Krok 4: sprawdzić regulator ESC i śmigło
Trzeba potwierdzić, że regulator ESC publikowany z wybranym zestawem przeniesie prąd, jaki pobierze płatowiec, oraz że średnica śmigła mieści się w prześwicie i układzie płata. Zestaw, który pasuje ciągiem, ale nie średnicą śmigła, nie pasuje, a tej pary nie da się zmienić bez wyjścia z publikowanej konfiguracji.
Krok 5: sprawdzić napięcie i prąd szyny
Ostatnie sprawdzenie dotyczy układu napędowego jako całości. Napięcie szyny ustala pakiet, a prąd szyny jest sumą poboru regulatorów ESC. Instalacja 24S na górze zakresu pobiera prąd, który muszą przenieść okablowanie, złącza i płytka rozdzielcza. Ogólna logika wymiarowania stojąca za zapasem ciągu i zapasem cieplnym jest opisana w Dobór silnika drona o dużym ciągu: klasa ładunku, wydajność i zapas cieplny, i obowiązuje bez zmian po wybraniu tu zestawu.
Najczęściej zadawane pytania
PKtóry zestaw serii T-Motor VL pasuje do quadrokoptera 25 kg?
VL8015 KV170 to pozycja publikowana przy 25 kg, z ciągiem 14754 g na ramię i regulatorem V80A. VL7015 KV190 obejmuje 22-24 kg i jest stopniem poniżej.
PKtóry zestaw pasuje do quadrokoptera 100 kg?
VL1155 KV65 jest publikowany dla 90-105 kg z ciągiem 57036 g na ramię, silnikiem 1420 g i regulatorem VL200A. To pierwszy stopień w pasmo 24S i pierwszy zestaw w zakresie pracujący z regulatorem serii VL.
PIle ramion zakłada publikowane MTOW quadrokoptera?
Wartości są publikowane dla quadrokoptera. Heksakopter lub oktakopter o tej samej masie całkowitej niesie mniejsze obciążenie na ramię, więc porównywaną wartością jest ciąg na ramię dla rozważanego zestawu, a nie zalecane MTOW.
PCzy zestaw napędowy jest cięższy niż zakup części osobno?
W obu przypadkach chodzi o te same trzy elementy, a regulator ESC jest tym, który najczęściej wypada z budżetu masy własnej. Dopasowany zestaw daje publikowaną wartość ciągu należącą do dokładnie tej kombinacji silnika, regulatora ESC i śmigła, wraz z danymi testowymi, które za nią stoją.
PCzy zestaw 12S może pracować na szynie 24S?
Nie na tych samych ustawieniach. Silnik, regulator ESC i śmigło są dopasowane w obrębie jednego pasma napięciowego, a wartość znamionowa ESC jest związana z szyną, dla której ją opublikowano. To, czy jakąkolwiek część zestawu można użyć ponownie na wyższej szynie, zależy od jej własnego limitu napięcia i specyfikacji producenta, więc roboczym założeniem jest wymiana zestawu, a nie jego przebudowa.
PCo się zmienia przy wymianie śmigła w zestawie?
Ciąg, prąd i obciążenie regulatora ESC zmieniają się razem. Większa tarcza pochłania większy moment obrotowy przy tej samej prędkości, więc najpierw sprawdza się zapas prądu regulatora ESC, następnie zapas cieplny silnika i regulatora ESC, a na końcu prześwit.
PCo blokada śmigła pod stałym kątem zmienia w płatowcu typu stałopłat?
Zatrzymane śmigło nośne utrzymane pod wybranym kątem ma powtarzalną pozycję, zamiast stać tam, gdzie akurat się zatrzymało, i właśnie to czyni orientację postoju czymś, wokół czego można projektować płatowiec. Producent opisuje blokadę jako nastawialny kąt 360 stopni, a to, ile dany kąt daje, zależy od płata i instalacji.
Zasoby oficjalne
Strony 16 produktów zawierają pełną specyfikację i dane testowe każdego zestawu, a strona producenta odsyła do szerszego programu. T-Motor jest producentem każdej pozycji w powyższej tabeli, a strona każdego produktu powtarza parowanie układu napędowego VTOL dla tego zestawu.
Co dalej
Drabina odpowiada na pytanie o masę. Kwestia reżimu lotu, kwestia zapasu ciągu i problem przejścia są omówione w innych miejscach serwisu, a strony produktów zawierają szczegóły stojące za każdym wierszem macierzy.
Problem dwóch reżimów opisuje Silniki do dronów VTOL: równowaga między ciągiem w zawisie a wydajnością w przelocie. Silniki do dronów: dobór do FPV, stałopłatów i VTOL stawia serię T-Motor VL obok innych rodzin stałopłatowych i wielowirnikowcowych. Dobór silnika drona o dużym ciągu: klasa ładunku, wydajność i zapas cieplny prowadzi logikę wymiarowania dalej po wybraniu zestawu, a strona kategorii Dron VTOL zbiera zadania płatowca, którym ten zakres służy.