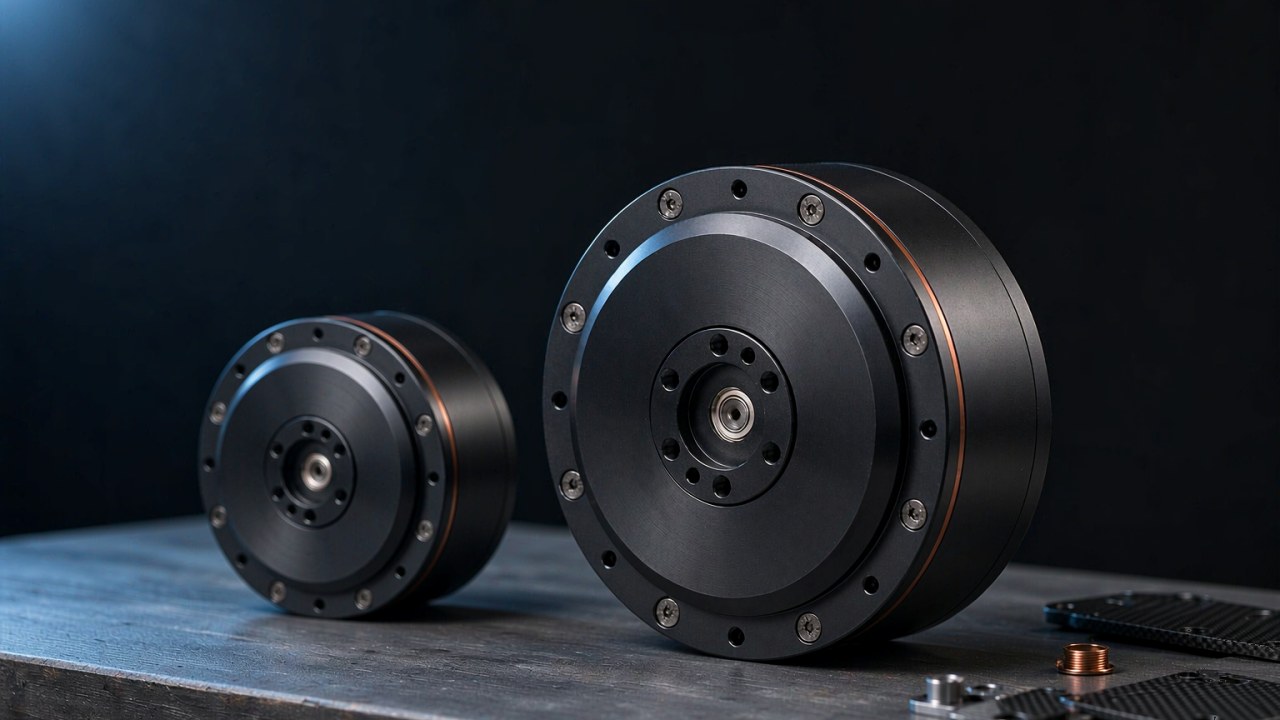
Każda karta danych silnika BLDC sprowadza się do jednego obrazu: krzywej moment-prędkość, linii opadającej w miarę wzrostu prędkości. Ten sam obraz niesie dwie liczby, które rutynowo się myli — moment ciągły, jaki silnik może utrzymywać, pozostając w granicach swojego znamionowego obciążenia termicznego, oraz moment szczytowy, jaki może oddać przez krótkie okno i nie dłużej. Rozróżnienie obu wartości polega na czytaniu krzywej moment-prędkość tak, jak ją nakreślono: jako granicy elektrycznej z dołączonym pytaniem termicznym. Ten tekst podąża tą linią przez sześć modułów CubeMars, od przekładniowego siłownika przegubowego 64:1 po silnik gimbalowy o napędzie bezpośrednim, i pokazuje, co krzywa obiecuje, czego nie dopowiada oraz jak badać stojące za nią liczby.
Co pokazuje krzywa moment-prędkość
Krzywa moment-prędkość zestawia moment wyjściowy z prędkością obrotową. Moment leży na osi pionowej, prędkość na poziomej, a obszar pracy silnika znajduje się pod linią, która zaczyna się wysoko po lewej — niska prędkość, wysoki moment — i opada w prawo, aż przetnie oś prędkości na poziomie prędkości bez obciążenia. Każdy punkt pod linią jest w zasadzie kombinacją momentu i prędkości, przy której silnik może pracować. Sama linia jest granicą, a wszystko, co inżynier doboru robi z kartą danych, zaczyna się od poprawnego odczytania tej granicy — i właśnie tego ten tekst próbuje na wierszach krzywej moment-prędkość sześciu rzeczywistych modułów.
Dwie osie i dwie granice
Dwa odrębne ograniczenia kształtują ten obraz. Pierwsze jest elektryczne. Wraz ze wzrostem prędkości wirnika rośnie siła przeciwelektromotoryczna generowana w uzwojeniach, zapas napięcia pozostający na wtłoczenie prądu do faz się kurczy, a moment, jaki napęd może utrzymać, spada. Stąd bierze się opadające nachylenie. Drugie ograniczenie jest termiczne. Prąd płynący przez rezystancję miedzi oddaje ciepło do uzwojeń; przekładnia dokłada własne straty tarcia; a każdy element ma temperaturę, której nie może przekroczyć, by materiały — izolacja, magnesy, smar — przetrwały. Na krzywej moment-prędkość nakreślone jest tylko pierwsze z tych dwóch ograniczeń. Publikowana wartość momentu ciągłego opisuje moment, jaki moduł jest określony do utrzymywania w warunkach pracy i warunkach termicznych podanych przez producenta: ograniczenia elektryczne wyznaczają moment dostępny przy danej prędkości, ograniczenia termiczne wyznaczają, jaka część tej zdolności może być utrzymywana w czasie, a w siłowniku zintegrowanym straty w przekładni oraz ograniczenia napędu lub podzespołów również kształtują użyteczny obszar ciągły. Ten wiersz jest tym, co odróżnia wartość, na której przegub może opierać się przez cały dzień, od takiej, którą może tylko odwiedzić.
Krzywa moment-prędkość nakreślona wyłącznie na podstawie ograniczenia elektrycznego jest więc dokumentem optymistycznym. Odpowiada na pytanie, do czego napęd może zmusić silnik; nie odpowiada na pytanie, jak długo silnik może to robić. Termiczna połowa odpowiedzi mieszka w osobnych wierszach — prąd znamionowy, przyrost temperatury, cykl pracy — oraz w luce między wartością momentu ciągłego a wartością momentu szczytowego. Czytanie krzywej moment-prędkość oznacza czytanie obu połówek razem, a to druga z nich jest tą, którą sama linia ukrywa.
Dlaczego linia opada
Nachylenie krzywej moment-prędkość nie jest słabością silnika; jest konsekwencją stałego napięcia szyny. W spoczynku siła przeciwelektromotoryczna wynosi zero, więc napęd nie musi pokonywać napięcia generowanego prędkością. Osiągalny tam prąd i moment są jednak nadal ograniczone przez sterownik, rezystancję uzwojenia, prądowy limit napędu oraz warunki pracy. Wraz ze wzrostem prędkości siła przeciwelektromotoryczna zużywa coraz większą część napięcia zasilania, mniej zostaje go na wtłoczenie prądu, a dostępny moment spada w przybliżeniu liniowo, aż oba napięcia się zrównoważą i nie pozostanie żaden prąd: tym punktem przecięcia jest prędkość bez obciążenia. Zmiana napięcia zasilania przesuwa całą linię, i dlatego ten sam silnik może publikować na jednej karcie danych kilka różnych krzywych moment-prędkość.
RI80 V2.0, bezramowy silnik z wirnikiem wewnętrznym, pokazuje ten efekt przy trzech napięciach szyny. Publikowane prędkości bez obciążenia wynoszą 1480 rpm przy 24 V, 2220 rpm przy 36 V oraz 2960 rpm przy 48 V — ten sam stojan i wirnik nakreślony jako trzy krzywe moment-prędkość, z których każda rozciąga się dalej wzdłuż osi prędkości wraz ze wzrostem napięcia zasilania. Publikowane prędkości znamionowe przesuwają się tak samo: 1135, 1785 i 2430 rpm. Moduł określony dla krzywej 24 V nie osiągnie prędkości obiecywanych przez krzywą 48 V, a krzywa moment-prędkość czytana bez swojego napięcia szyny to połowa dokumentu.
Moment ciągły a moment szczytowy: gdzie przebiega linia
Moment ciągły to wartość, jaką silnik utrzymuje, gdy jego temperatura się stabilizuje, a nie rośnie — obciążenie, jakie może nieść przez całą sesję roboczą maszyny w granicach swojego znamionowego obciążenia termicznego. Moment szczytowy to zapas chwilowy: moment dostępny w krótkim interwale, w którym przegub przyspiesza, noga odpycha się od podłoża, chwytak pochwytuje ładunek. Obie wartości to dwa odczyty tej samej krzywej moment-prędkość przy różnych czasach ekspozycji, a ich pomylenie jest najczęstszym błędem wymiarowania w konstrukcji przegubów. Moduł zwymiarowany na momencie szczytowym będzie się przegrzewał, gdy obciążenie jest ciągłe; moduł zwymiarowany wyłącznie na momencie ciągłym może być cięższy i wolniejszy, niż wymaga zadanie. Krzywa moment-prędkość nakreślona dla przegubu robota czyta się właśnie pod tym pytaniem: jaka część linii nadaje się do zamieszkania i na jak długo.
Stosunek szczytowego do znamionowego w sześciu modułach
Podzielenie publikowanego wiersza momentu szczytowego krzywej moment-prędkość przez publikowany wiersz momentu ciągłego daje dla sześciu porównywanych w tym tekście modułów wyniki w wąskim zakresie. Arytmetyka wygląda tak: 120 Nm wobec 48 Nm, czyli 2.5, w AK80-64 KV80; 72 wobec 24, czyli 3.0, w AK60-39 V3.0; 53 wobec 18, około 2.9, w AK10-9 V3.0; 5.5 wobec 1.8, około 3.1, w AKE40-6; 4.1 wobec 1.45, około 2.8, w RI80 V2.0; oraz 1.5 wobec 0.6, znowu 2.5, w GL60 II. Są to stosunki pochodne, wyliczone z publikowanych wartości, a nie publikowane jako osobne wiersze, i w obrębie tej próbki pochodny stosunek szczytowego do znamionowego mieści się w przybliżeniu między 2.5 a 3.1. Ten zakres opisuje te sześć modułów, a nie uniwersalne pasmo specyfikacji. Stosunek zależy od prądu szczytowego, na jaki pozwala napęd, od tego, jak długo ten prąd może płynąć, od masy termicznej i chłodzenia modułu, od ograniczeń mechanicznych przekładni i stopnia wyjściowego oraz od definicji, jakie producent stosuje dla momentu znamionowego i szczytowego. Oceniając inny moduł, należy sprawdzić te definicje łącznie z ewentualnie publikowanym czasem trwania lub warunkami testu termicznego, zamiast traktować ten zakres jako kryterium typu pass-or-fail.
Dodatkowy moment szczytowy bierze się z prądu, a nie z magnetyzmu. AK60-39 V3.0 publikuje 4.5 A prądu znamionowego wobec 17 A prądu szczytowego; AK10-9 V3.0 publikuje 10.7 A wobec 31.9 A; AKE40-6 publikuje 2.5 A wobec 8 A. Obwód magnetyczny nie staje się silniejszy, gdy moduł wchodzi w swoją strefę szczytową — napęd po prostu wtłacza większy prąd, a dla danego uzwojenia w porównywalnych warunkach straty w miedzi rosną w przybliżeniu z kwadratem tego prądu. Praca przy trzykrotnym prądzie oznacza więc w przybliżeniu dziewięciokrotne straty w uzwojeniu, i dlatego strefa szczytowa jest limitowana czasem, a strefa ciągła nie jest. Stosunku momentu szczytowego do ciągłego nie należy jednak czytać jako bezpośredniego stosunku prądów: stała momentu, definicje wartości znamionowych, limity napędu oraz strona przekładni, po której zmierzono wartości, różnią się między porównywanymi tu modułami. To, co pozostaje w mocy, to kierunek wymiany — dodatkowy moment kupuje się dodatkowym prądem, a prąd płaci się ciepłem.
Konsekwencje tego kosztu dla doboru — ile momentu przegub faktycznie potrzebuje i gdzie trafia budżet termiczny — są rozłożone na części w artykule Jak wybrać siłownik robotyczny o wysokim momencie, który omawia wysokomomentowy koniec tego samego pytania od strony wymiarowania.
Moment znamionowy, moment zatrzymania i droga termiczna
Moment znamionowy i moment ciągły są w większości kart danych tej klasy używane zamiennie i w praktycznym doborze można je czytać jako to samo stwierdzenie: moment, przy którym moduł pracuje w ustalonym stanie termicznym, płaski obszar krzywej moment-prędkość, na którym maszyna może żyć. Moment zatrzymania jest inny. To moment przy zerowej prędkości pod maksymalnym prądem — lewy górny koniec krzywej moment-prędkość — a w przypadku silnika BLDC jest to punkt, w którym uzwojenia mogą przebywać tylko krótko, ponieważ zerowa prędkość oznacza brak chłodzenia konwekcyjnego od wirnika przy najwyższym grzaniu rezystancyjnym. Silnik utrzymujący moment zatrzymania to grzałka z wałem. Karty danych drukujące wartość zatrzymania bez czasu trwania drukują granicę elektryczną, a nie punkt pracy.
Skąd bierze się ciepło
Trzy źródła ciepła siedzą wewnątrz siłownika przekładniowego i każde z nich dominuje w innym narożniku krzywej moment-prędkość. Straty w miedzi skalują się z kwadratem prądu i dominują przy niskiej prędkości i wysokim momencie — w strefie szczytowej. Straty w żelazie skalują się z prędkością i strumieniem i występują nawet wtedy, gdy silnik jest lekko obciążony. Straty w przekładni podążają za przenoszonym momentem i przełożeniem i trafiają do obudowy, a nie do uzwojenia, co ma znaczenie, ponieważ obudowa i uzwojenie mają różne termiczne stałe czasowe. Droga termiczna od każdego ze źródeł do powietrza otoczenia — przez stojan, obudowę, kołnierz montażowy — decyduje o tym, jak szybko każde z nich się kumuluje. Moduł przykręcony do aluminiowej ramy oddaje ciepło inaczej niż ten sam moduł wiszący na drukowanym wsporniku, i żaden z tych warunków nie jest widoczny na krzywej moment-prędkość.
To uczciwa granica czytania krzywej. Publikowana wartość momentu ciągłego jest mierzona w warunkach testowych producenta, co zwykle oznacza określony montaż i określoną temperaturę otoczenia, a karta danych rzadko je powtarza. Tam, gdzie zastosowanie odbiega od tych warunków, użyteczna wartość momentu ciągłego się przesuwa, i to w dół. To także powód, dla którego to wiersz momentu ciągłego, a nie szczytowego, jest tym, który reaguje na jakość montażu.
Napięcie szyny przesuwa całą krzywą
Wiersze znamionowe zmieniają się wraz z napięciem zasilania, a RI80 V2.0 publikuje pełny obraz: 1.45 Nm momentu znamionowego przy prędkościach znamionowych 1135, 1785 i 2430 rpm dla 24, 36 i 48 V. GL60 II KV28 publikuje ten sam efekt jako dwa panele na jednej stronie. Przy napięciu roboczym 16 V silnik gimbalowy podaje 1 Nm momentu szczytowego i 153 rpm prędkości znamionowej; panel 24 V podaje 1.5 Nm i 319 rpm. Oba panele podają tę samą masę silnika i ten sam układ 24N28P, publikując różne wartości prędkości znamionowej i momentu szczytowego, dlatego określone napięcie zasilania musi być częścią każdego odczytu publikowanej krzywej moment-prędkość. To, czy warunki testowe producenta są poza tym porównywalne, nie jest na stronie podane, więc całości różnicy nie należy przypisywać samemu napięciu, zanim to zostanie potwierdzone. Gdy dwie karty danych nie zgadzają się co do podobnych silników, napięcie szyny, dla którego nakreślono krzywą, jest jedną z pierwszych rzeczy do sprawdzenia.
Na szynie 48 V ta sama fizyka podnosi prędkości i zmienia obraz systemu w sposób wykraczający poza sam silnik, a te ograniczenia — dostępność zasilania, bezpieczeństwo, kompatybilność napędu — są rozłożone na części w Siłowniki robotyczne 48 V: modele, korzyści i ograniczenia systemu.
Cykl pracy: jak długo trwa moment szczytowy
Wartość momentu szczytowego bez czasu trwania to obietnica bez zegara, a sama krzywa moment-prędkość milczy o czasie: pokazuje, co napęd może rozkazać, i nie mówi nic o tym, jak często ani jak długo. Czas trwania wyznacza przyrost temperatury: uzwojenie nagrzewa się w stronę swojego limitu z szybkością zależną od kwadratu prądu, a strefa szczytowa kończy się, gdy temperatura tam dotrze. Większość stron modułów tej klasy nie drukuje jednej liczby dla tego parametru, ponieważ uczciwa odpowiedź zależy od tego, w jakim punkcie termicznym moduł startuje, jak jest zamontowany i co dzieje się między zdarzeniami szczytowymi. Cykl pracy to most między elektryczną a termiczną połową krzywej moment-prędkość i to tu profil obciążenia spotyka się z limitami modułu. To, co strony publikują, wystarcza do rozumowania: wartość ciągła jako stateczna kotwica, para prądów jako mnożnik grzania, a na niektórych stronach zmierzone punkty pracy opisujące bezpośrednio strefę utrzymywaną.
Czytanie tabeli przyrostu temperatury
Strona AKE40-6 KV90 podaje zmierzone punkty pracy zamiast nakreślonej krzywej: 1.5 Nm przy 260 rpm, 2 Nm przy 233 rpm oraz 2.5 Nm przy 206 rpm. Czytane razem, trzy punkty pokazują, że moment utrzymywany rośnie wraz ze spadkiem prędkości, przy której jest podawany. Opisują one raportowaną wydajność pracy przy tych trzech kombinacjach momentu i prędkości. Same w sobie nie są pełną krzywą moment-prędkość, nie są specyfikacją czasu trwania momentu szczytowego ani limitem cyklu pracy, a strona nie publikuje czasu trwania testu, montażu ani warunków otoczenia stojących za tymi punktami. Zanim punkty zostaną zestawione z publikowanymi wartościami 1.8 Nm ciągłego i 5.5 Nm szczytowego, definicje i warunki testowe stojące za każdą z tych wartości znamionowych trzeba potwierdzić u producenta. To, co strona daje, jest jednak niezwykłe: punkty zmierzone zamiast jednej nagłówkowej liczby, z których część utrzymywana krzywej moment-prędkość daje się wywnioskować, a nie przyjąć z góry.
Dla maszyny w ruchu cykl pracy to arytmetyka chodu. Noga robota czworonożnego wymaga wysokiego momentu w fazie podparcia i niemal zerowego w fazie przenoszenia, więc przegub spędza ułamek każdego kroku w strefie szczytowej, a resztę na chłodzeniu — jak ten budżet rozkłada się na pełny cykl chodu i co robi on z momentem, prędkością oraz limitami termicznymi silników, jest rozłożone na części w artykule Wybór silnika BLDC do robota czworonożnego: moment, prędkość i granice termiczne. Ta sama arytmetyka rządzi manipulatorem pochwytującym ładunek, egzoszkieletem wspomagającym zmianę kroku albo dowolnym zastosowaniem, którego obciążenie jest sekwencją zdarzeń, a nie wartością stałą. Wartość, na której chód się ustala, jest najpierw wymaganiem momentu ciągłego, a dopiero potem wymaganiem momentu szczytowego, i tylko pierwsza z tych dwóch jest miejscem, w którym krzywa moment-prędkość daje się zamieszkać.
Czytanie krzywej moment-prędkość na rzeczywistych kartach danych
Tabele specyfikacji kompresują krzywą moment-prędkość do wierszy, a ta kompresja gubi kontekst, jeśli czytający nie wie, po której stronie przekładni zmierzono każdy wiersz i jakie napięcie szyny każdy wiersz zakłada — to dwa elementy kontekstu, których krzywa moment-prędkość nie może nieść w komórce tabeli. Poniższe wiersze momentu ciągłego i momentu szczytowego są powtórzone dokładnie w publikowanej postaci. Sześć modułów obejmuje pełne spektrum — głębokie przełożenie 64:1, średnie 39:1, płytkie 9:1, quasi-bezpośredni napęd 6:1 oraz dwa silniki o napędzie bezpośrednim bez żadnego stopnia — co samo w sobie czyni tabelę ćwiczeniem z czytania.
Sześć modułów jako jeden zestaw specyfikacji
| Model | Moment znamionowy (Nm) | Moment szczytowy (Nm) | Przełożenie | Prędkość znamionowa (rpm) | Masa (g) | Napięcie znamionowe (V) |
|---|---|---|---|---|---|---|
| AK80-64 KV80 | 48 | 120 | 64:1 | 23/48 | 850 | 24/48 |
| AK60-39 V3.0 KV80 | 24 | 72 | 39:1 | 70 | 750 | 48 |
| AK10-9 V3.0 KV60 | 18 | 53 | 9:1 | 235 | 940 | 48 |
| AKE40-6 KV90 | 1.8 | 5.5 | 6:1 | 260 | 140 | 24 |
| RI80 V2.0 KV75 | 1.45 | 4.1 | direct drive | 1135/1785/2430 | 411 | 24/36/48 |
| GL60 II KV28 | 0.6 | 1.5 | direct drive | 319 | 276 | 24 |
Wiersze w publikowanej postaci na każdej stronie produktu producenta, z wartościami wielonapięciowymi powtórzonymi dokładnie tak, jak wydrukowano: AK80-64 publikuje po jednej prędkości znamionowej dla każdego napięcia szyny, a RI80 po jednej dla każdego kroku napięcia. Prędkości znamionowe czterech siłowników zintegrowanych to wartości po stronie wyjściowej, pobrane za stopniem redukcyjnym; dwa silniki o napędzie bezpośrednim publikują prędkości po stronie silnika. Nazwy modeli niosą wartość KV, więc nie ma osobnej kolumny KV. Wartości te są powtórzone za cytowanymi stronami producenta; definicje wartości znamionowych i warunki testowe mogą różnić się między modelami, a moment szczytowy jest na tych stronach publikowany bez czasu trwania, więc tabela jest porównaniem specyfikacji, a nie kontrolowanym testem wydajności. Przed użyciem wartości do wymiarowania systemu należy potwierdzić warunki pracy i granice pomiarowe.
Czytając w dół kolumn momentu, historia przełożenia opowiada się sama. AK80-64 publikuje 48 Nm ciągłego i 120 Nm szczytowego z obudowy o masie 850 g, ponieważ między uzwojeniem a wyjściem stoi planetarny stopień 64:1. AK10-9 V3.0, moduł większy i cięższy przy 940 g, publikuje mniej momentu — 18 Nm ciągłego i 53 Nm szczytowego — ponieważ jego stopień 9:1 mnoży mniej i kupuje za to prędkość: 235 rpm znamionowej prędkości wyjściowej wobec 23 rpm na głębokim końcu AK80-64 przy szynie 24 V. Żadna z tych kolumn nie jest lepsza; to różne punkty na tej samej krzywej moment-prędkość, wybrane dla różnych przegubów. Kolano w humanoidzie i ramię w układzie pick-and-place chcą różnych narożników tego obrazu.
W terenie AK80-64 i AK10-9 V3.0 pojawiają się dokładnie w tych rolach — powyższe studium przypadku łączy je w platformie badawczej rehabilitacyjnej, gdzie moduł o głębokim przełożeniu dostarcza swoje 48 Nm momentu ciągłego w przegubach o dużym obciążeniu, a moduł o płytkim przełożeniu służy tam, gdzie liczy się prędkość wyjściowa. AKE40-6 obejmuje koniec noszony tej samej rodziny, a jego miejsce w dyskusji o przegubach egzoszkieletu jest rozłożone na części w artykule AKE40-6 KV90 i AKE50-8 KV110: kompaktowe siłowniki QDD do egzoszkieletu.
Gdy publikowane wartości nie sprawdzają się same
Wiersze znamionowe karty danych powinny domykać się względem siebie: pomnożenie momentu znamionowego przez prędkość znamionową i przez 0.10472 — współczynnik zamieniający rpm na radiany na sekundę — powinno dać wynik bliski publikowanej mocy znamionowej. AK60-39 V3.0 domyka się czysto: jego 24 Nm momentu ciągłego przy 70 rpm daje około 176 W wobec publikowanych 176 W. AK80-64 wypada mniej schludnie. Publikuje 220 W mocy znamionowej oraz prędkości znamionowe 23 rpm przy 24 V i 48 rpm przy 48 V; arytmetyka daje około 116 W w pierwszym punkcie i około 241 W w drugim, a publikowana wartość leży między oboma punktami napięcia, zamiast zgadzać się z którymkolwiek. Publikowane wiersze nie ustalają, czy wartość mocy znamionowej oraz oba punkty momentu i prędkości właściwe dla danego napięcia odnoszą się do tego samego warunku pracy, więc różnicę należy oznaczyć do weryfikacji u producenta, zamiast przypisywać jej nieudokumentowanego warunku testowego albo zaokrąglać ją do zera. Ogólna lekcja pozostaje w mocy: liczby stojące za krzywą moment-prędkość zasługują na zbadanie, zanim konstrukcja się na nie zdecyduje, a wiersz, który nie domyka się względem swoich sąsiadów, jest sygnałem, a nie literówką. Tam, gdzie wartość jest niejednoznaczna, dokumentacja producenta dla konkretnego modułu jest źródłem rozstrzygającym.
Przełożenie i obciążenie odbyte na wyjściu
Przekładnia wymienia prędkość wyjściową na zwielokrotnienie momentu, co czyni przełożenie jednym z głównych czynników w tym, gdzie moduł leży na krzywej moment-prędkość. Zdolność wyjściowa modułu zależy także od samego silnika, limitów napędu, sprawności przekładni oraz znamionowych wartości roboczych producenta, więc przełożenie jest dźwignią, a nie całym obrazem. Wnosi ono też konsekwencje, których krzywa nie rysuje: w modelu idealnej przekładni zębatej bezwładność obciążenia odbita na stronę silnika skaluje się z odwrotnością kwadratu przełożenia; stopień dodaje własny luz i tarcie; i decyduje o tym, jaka część siły zewnętrznej działającej na wyjściu dociera do silnika jako zakłócenie, które sterownik może wyczuć. Pięć przełożeń w powyższej tabeli — 64:1, 39:1, 9:1, 6:1 i brak stopnia — to pięć różnych odpowiedzi na tę wymianę, z których każda umieszcza moduł w innym punkcie krzywej moment-prędkość, a nie pięć klas jakości.
Co przełożenie robi z wyjściem
W siłownikach zintegrowanych każda publikowana prędkość jest wartością po stronie wyjściowej, pobraną za stopniem. AK80-64 publikuje swój moment ciągły 48 Nm przy 23 rpm na 24 V i przy 48 rpm na 48 V; AK60-39 V3.0 publikuje 24 Nm ciągłego przy 70 rpm; AK10-9 V3.0 publikuje 18 Nm ciągłego przy 235 rpm. Porównywanie tych wierszy to porównywanie gotowych przegubów i jest to porównanie, jakiego konstruktor maszyny faktycznie potrzebuje. Ale gdy krzywa moment-prędkość jest cytowana dla samego silnika wewnątrz modułu, przełożenie trzeba zastosować, zanim liczby zaczną cokolwiek znaczyć na wyjściu, a zapomnienie tego kroku należy do klasycznych błędów czytania kart danych. Ta sama ostrożność działa w odwrotną stronę dla bezwładności: w modelu idealnej przekładni zębatej bezwładność obciążenia odbita na stronę silnika skaluje się z odwrotnością kwadratu przełożenia, więc stopień 64:1 odbija znacznie mniej bezwładności obciążenia na silnik niż stopień 6:1. Rzeczywista dynamika układu zależy także od sztywności przekładni, tarcia i reszty toru napędowego, i dlatego przeguby o napędzie quasi-bezpośrednim odczuwają obciążenie bardziej bezpośrednio, a przeguby o wysokim przełożeniu mniej.
Niskoprzełożeniowy koniec tej wymiany — co stopień 8:1 daje w podatności na pracę wsteczną, bezwładności odbitej i przejrzystości siły, a co kosztuje w momencie — jest rozłożony na części w Siłowniki QDD: co daje przełożenie 8:1.
Napęd bezpośredni bez stopnia
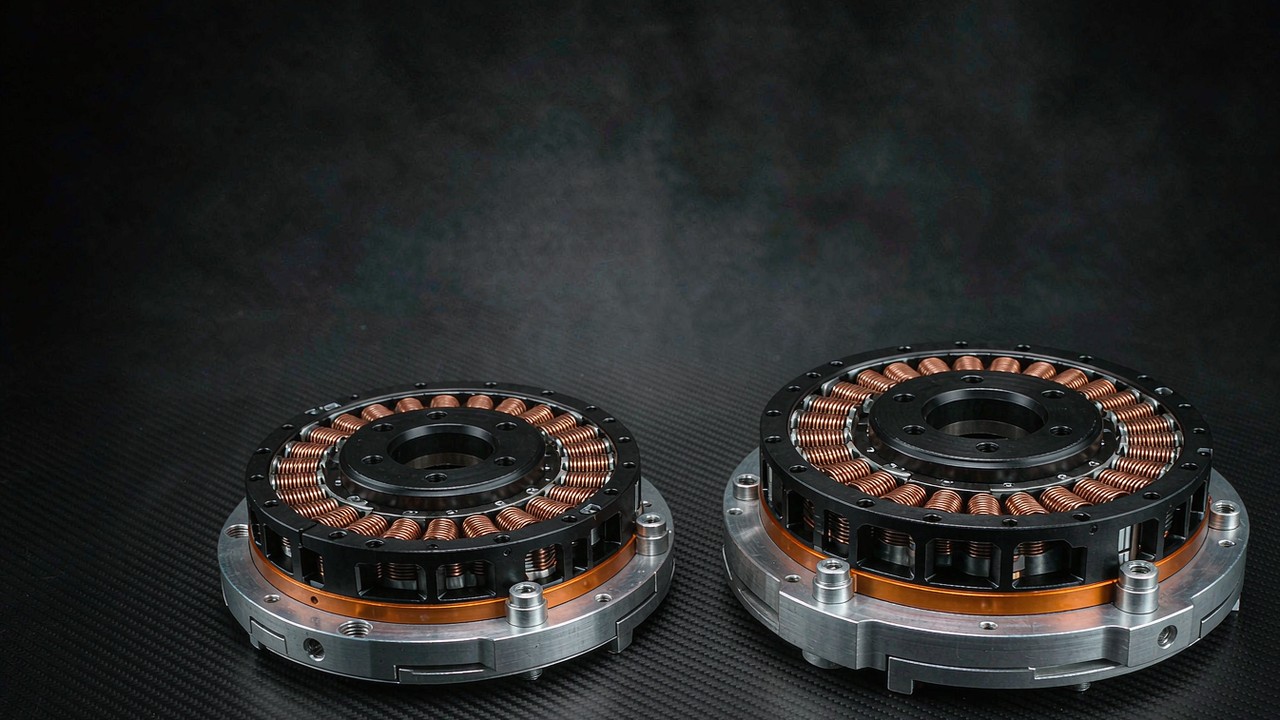
Usunięcie stopnia sprawia, że krzywa należy do samego silnika. RI80 V2.0 jest dostarczany jako zestaw bezramowy — stojan i wirnik, bez obudowy, bez łożysk — i publikuje 1.45 Nm ciągłego oraz 4.1 Nm szczytowego przy prędkościach po stronie silnika od 1135 rpm w górę, zależnie od napięcia szyny. GL60 II to silnik gimbalowy o napędzie bezpośrednim, określony na 0.6 Nm momentu ciągłego i 1.5 Nm momentu szczytowego na swoim panelu 24 V. Te wiersze opisują publikowaną zdolność momentową silnika; to, czy dana kamera utrzyma się stabilnie na danej osi, zależy od ładunku, jego środka masy, konfiguracji osi, sterownika i warunków pracy, a kształt użytecznego obszaru krzywej moment-prędkość należy brać z publikowanej przez producenta krzywej lub z danych testowych, zamiast wnioskować go z samych wartości znamionowych momentu. Usunięcie stopnia usuwa luz wnoszony przez zazębienie kół oraz odbicie bezwładności przez przekładnię zębatą, podczas gdy luz łożysk, podatność konstrukcji i bezwładność obciążenia działająca bezpośrednio na wał pozostają. Kosztem jest gęstość momentu: uzyskanie 48 Nm ciągłego bez stopnia wymagałoby silnika bezramowego o zupełnie innych wymiarach — historię tego skalowania opisuje Bezramowy silnik momentowy o wysokim momencie: skąd bierze się moment. Jak dobierać sam zestaw stojana i wirnika — gabaryt, otwór, montaż termiczny — jest omówione w artykule Bezramowe silniki momentowe: dobór zestawu stojana i wirnika do stawów.
Najczęściej zadawane pytania
PJaka jest różnica między momentem ciągłym a momentem szczytowym?
Moment ciągły to wartość, jaką silnik utrzymuje w ustalonym stanie termicznym tak długo, jak zastosowanie mieści się w jego wartości znamionowej. Moment szczytowy to zapas chwilowy, dostępny w krótkim interwale, w którym obciążenie gwałtownie rośnie, i ograniczony przyrostem temperatury, a nie samym ograniczeniem elektrycznym. Obie wartości leżą na tej samej krzywej moment-prędkość, przy różnych czasach ekspozycji. W sześciu porównywanych tu modułach pochodny stosunek szczytowego do znamionowego mieści się między 2.5 a 3.1, a zakres ten opisuje tę próbkę, a nie ogólne pasmo specyfikacji.
PJak czytać krzywą moment-prędkość na karcie danych silnika?
Zacznij od osi oraz napięcia szyny, dla którego nakreślono krzywą, ponieważ cała linia przesuwa się razem z zasilaniem. Odczytaj prędkość bez obciążenia tam, gdzie linia przecina oś prędkości, odczytaj moment przy prędkości pracy, jakiej zastosowanie faktycznie używa, a potem sprawdź znamionową wartość ciągłą i wiersze termiczne, zanim zaufa się jakiemukolwiek punktowi pod linią. W siłowniku zintegrowanym potwierdź, że publikowane prędkości są wartościami po stronie wyjściowej, pobranymi za stopniem redukcyjnym.
PJak długo silnik BLDC może utrzymywać moment szczytowy?
Tylko do momentu, w którym temperatura uzwojenia osiągnie swój limit, a zależy to od temperatury początkowej, poziomu prądu, montażu, chłodzenia oraz odstępu między zdarzeniami szczytowymi. Większość stron tej klasy nie publikuje czasu trwania, a bez publikowanego czasu trwania lub profilu testu termicznego dostępne dane mogą nie wystarczać do ustalenia bezpiecznego okna przejściowego. Tam, gdzie karta danych kreśli dwie granice na krzywej moment-prędkość, linia szczytowa leży powyżej linii ciągłej i żadna z nich nie niesie zegara. AKE40-6 publikuje zmierzone punkty pracy — 1.5 Nm przy 260 rpm, 2 Nm przy 233 rpm oraz 2.5 Nm przy 206 rpm — które opisują raportowaną wydajność pracy przy tych kombinacjach i nie są specyfikacją czasu trwania szczytu. Właściwe limity należy zweryfikować w dokumentacji producenta dla konkretnego modułu i konkretnych warunków pracy.
PDlaczego moment znamionowy jest niższy przy wyższej prędkości?
Mogą się złożyć dwa efekty. Elektrycznie: siła przeciwelektromotoryczna rośnie wraz z prędkością i zmniejsza zapas napięcia dostępny na utrzymanie prądu wytwarzającego moment, więc moment dostępny wzdłuż krzywej moment-prędkość spada wraz ze wzrostem prędkości. Termicznie: straty zależne od prędkości, wśród nich straty w żelazie, rosną wraz z prędkością i mogą w tym samym czasie dokładać się do strat w miedzi. Który z obu efektów dominuje, zależy od silnika, napędu, napięcia zasilania, chłodzenia oraz roboczych limitów producenta, a punkt znamionowy na krzywej moment-prędkość jest ustalony dla podanego warunku.
PCzy przekładnia zmienia krzywą moment-prędkość?
Przeskalowuje ją. Moment na wyjściu to moment silnika pomnożony przez przełożenie, prędkość na wyjściu to prędkość silnika podzielona przez nie, a krzywa zachowuje kształt, przesuwając się w górę osi momentu i w dół osi prędkości. Bezwładność jest przeskalowana tak samo: w modelu idealnej przekładni zębatej bezwładność obciążenia odbita na stronę silnika maleje z odwrotnością kwadratu przełożenia. To, co przekładnia dodaje poza przeskalowaniem — luz, tarcie — nie jest narysowane na krzywej, ale decyduje o tym, jak przegub zachowuje się pod obciążeniem. Publikowane prędkości siłowników zintegrowanych są już wartościami po stronie wyjściowej, więc żadne dalsze dzielenie nie ma zastosowania.
Czytanie krzywej to jedno ogniwo w łańcuchu decyzji o przegubie. Sprzężenie zwrotne decyduje o tym, co wie sterownik, a strona pomiarowa jest omówiona w artykule Rozdzielczość enkodera na przegubie robota: bity, luz i powtarzalność. Stopień redukcyjny decyduje o tym, jak moment i bezwładność przekładają się między silnikiem a obciążeniem, jak opisano powyżej. Moment, limit termiczny i cykl pracy decydują o tym, jaką część krzywej moment-prędkość zastosowanie faktycznie może zamieszkiwać — to temat tego tekstu. Moduły można filtrować według momentu znamionowego i szczytowego w obrębie kategorii w Dobór i zestawiać obok siebie w Porównanie produktów, przy czym zakres zintegrowany znajduje się w Siłowniki robotyczne, a same silniki w Silniki momentowe bezramowe.