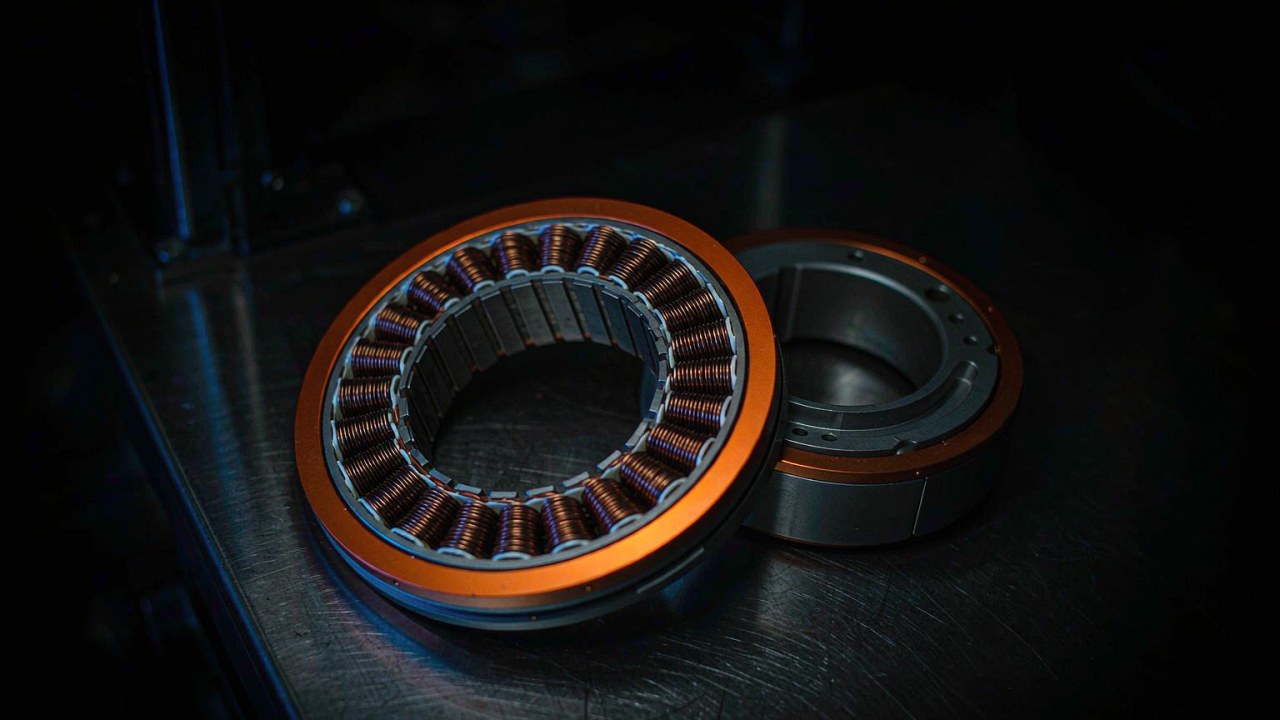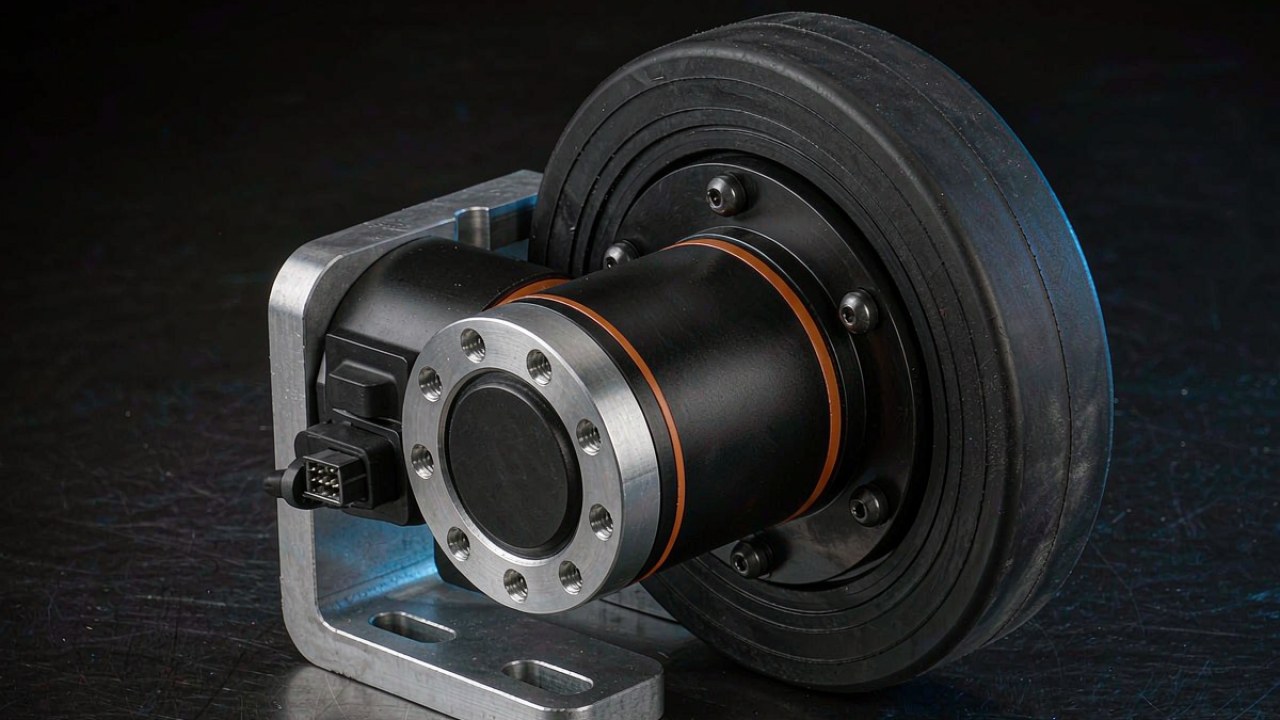
Siłownik AGV napędzający koło jest proszony o coś, czego siłownik przegubu nigdy nie widzi: masa platformy przechodzi przez koło, piastę i zestaw łożysk, zanim moment obrotowy stanie się użytecznym ruchem. To obciążenie pojawia się zarówno przy zasilonym napędzie, jak i przy zaparkowanej platformie, dlatego na platformie kołowej wartością, która odsiewa kandydatów, jest obciążenie promieniowe, a nie moment. Ten artykuł wylicza obciążenie przenoszone przez jedno koło, zestawia je z dwoma rekordami AKA, które publikują wartość obciążenia promieniowego, a szersze pytanie o architekturę zostawia Silniki BLDC do robota kołowego: układ napędu, obowiązek i przekładnia, gdzie porównuje się układy napędu, a nie liczby obciążenia.
Szybka odpowiedź
Siłownik AGV trafia na listę kandydatów najpierw według obciążenia promieniowego, które musi przenosić jego koło, potem jest potwierdzany prędkością, a na końcu dobierany pod prąd. Dwa rekordy z przekładnią w ofercie ToBMS publikują tę wartość: CubeMars AKA60-6 KV80 przy 18 kg i CubeMars AKA10-9 KV60 przy 50 kg. Podzielone przez współczynnik dynamiczny 1.5 na cztery równo obciążone koła dają szacunki wstępne około 48 kg i około 133 kg masy całkowitej, co lokuje oba w klasie lekkich platform, a nie w pojazdach klasy tonowej, gdzie obciążenie koła musi przenosić zewnętrzny zespół łożyskowy, a napęd dostarcza wyłącznie moment.
Najpierw obciążenie promieniowe: jak powstaje lista kandydatów siłownika AGV
Publikowana wartość obciążenia promieniowego jest pierwszą liczbą, która usuwa kandydatów z rozważań, bo opisuje zdolność, której nie podniesie ani zmiana sterowania, ani inne przełożenie. Napęd wybrany wyłącznie po momencie może pasować do wymagania trakcyjnego i nadal być niewłaściwym elementem, ponieważ droga obciążenia przez koło nie interesuje się tym, ile momentu potrafi wytworzyć silnik. Odczytanie wartości przed kolumną momentu odwraca zwykłą kolejność arkusza doboru napędu, a na platformie kołowej właśnie to odwrócenie utrzymuje listę kandydatów siłownika AGV w ryzach.
Co publikowana wartość eliminuje, zanim odczyta się moment
Wartość obciążenia promieniowego mówi, ile obciążenia jednostka przyjmuje na piastie według własnej podstawy badania producenta. To kwalifikacja, a nie liczba osiągowa: mówi, jakim instalacjom jednostka jest zbudowana podołać, a nie jak szybko będzie jechać platforma. Rekordy, które takiej wartości nie publikują, zostawiają pytanie o obciążenie otwarte, a otwarte pytanie na etapie listy kandydatów staje się ryzykiem projektowym na etapie prototypu. Oba rekordy AKA odpowiadają na nie w kilogramach, czyli w jednostce, z którą można bezpośrednio zestawić budżet masy ramy, i to jest liczba, według której kupuje się siłownik AGV w pierwszym podejściu.
Dlaczego siłownik AGV i siłownik przegubu inaczej układają kandydatów
Siłownik przegubu przenosi moment i moment gnący od ogniwa, które napędza, a zespół łożyskowy jest projektowany wokół tego momentu gnącego przez konstruktora robota. Na platformie kołowej napęd siedzi wewnątrz drogi obciążenia, a nie obok niej, a koło jest przykręcone do jego kołnierza wyjściowego. Te dwie powinności dają różne listy kandydatów z tej samej oferty: dobór przegubu robota zwykle zaczyna się od momentu szczytowego i przełożenia, natomiast dobór siłownika AGV zaczyna się od obciążenia jednego koła i cofa się do modułu, który je przyjmie.
Obliczanie obciążenia promieniowego koła AGV
Obciążenie, które siłownik AGV widzi na jednym kole, nie jest masą platformy podzieloną przez liczbę kół, choć ten podział jest punktem wyjścia obliczenia. Cztery wejścia odsuwają liczbę od średniej i każde z nich jest decyzją, którą projekt ramy już podjął, zapisaną lub nie: gdzie na rozstawie osi leży środek ciężkości, jak mocno platforma hamuje, jakie nachylenie musi utrzymać i co się dzieje, gdy jedno koło traci kontakt z podłożem. Każda liczba uzyskana w ten sposób jest szacunkiem ToBMS, a nie wartością producenta, ponieważ wartość publikowana dla siłownika AGV i zapotrzebowanie obliczone dla ramy to liczby różnego rodzaju i nie należą do jednej kolumny.
Udział statyczny na koło, potem przesunięcie środka ciężkości
Udział statyczny to masa platformy plus ładunek, podzielone między koła stykające się z podłożem. Rama czterokołowa ze środkiem ciężkości w środku geometrycznym przenosi jedną czwartą masy na każdy narożnik. Przesunięcie środka ciężkości w stronę jednej osi przenosi obciążenie na tę oś proporcjonalnie do wielkości przesunięcia. Mierzone od osi nienapędzanej, położenie środka ciężkości w 60 procentach rozstawu osi zostawia 40 procent masy na tej osi, więc każde koło napędzane przenosi 30 procent całości, a nie 25 procent. Platforma podnosząca dokłada drugi przypadek: podniesiony ładunek przesuwa środek ciężkości w górę, a to, jak daleko przesuwa go też wzdłuż rozstawu osi, zależy od mechanizmu podnoszenia i od położenia ładunku względem niego. Ta pierwsza liczba jest tą, z którą zestawia się siłownik AGV, zanim doda się jakikolwiek przypadek dynamiczny.
Hamowanie, nachylenie i współczynnik uderzenia o krawężnik
Przypadki dynamiczne mnożą liczbę statyczną. Hamowanie przenosi obciążenie na oś przednią proporcjonalnie do opóźnienia i wysokości środka ciężkości, a nachylenie robi to samo na zboczu. Uderzenie o krawężnik to krótkie zdarzenie o większym mnożniku, a to, czy dany mnożnik jest już zawarty w wartości, czy trzeba go nałożyć dodatkowo, zależy od podstawy badania stojącej za tą wartością. Nakładanie jednego łącznego współczynnika dynamicznego na udział statyczny jest konwencją, a nie publikowaną normą, a wartości użyte tutaj są założeniami ilustracyjnymi, nie współczynnikami projektowymi dla konkretnego pojazdu. Współczynnik 1.5 jest częstym punktem startowym dla zwykłego przyspieszania, hamowania i przejazdów przez łączenia posadzki, a 2.0 dla trasy z krawężnikami, rampami lub nawierzchniami zewnętrznymi, ale żaden pojedynczy współczynnik nie oddaje poziomu wstrząsu: prędkość, opóźnienie, wysokość środka ciężkości, średnica koła i czas trwania zdarzenia wchodzą do rzeczywistej liczby. Który współczynnik obowiązuje, jest decyzją platformy i żadna wartość siłownika AGV jej nie zastąpi.
Jedno koło w powietrzu: przypadek, który ukrywa średnia
Rama czterokołowa na sztywnym stelażu jest statycznie niewyznaczalna na płaskiej posadzce, więc w praktyce opiera się na trzech punktach. Koło, które traci kontakt, nie przenosi nic, ale sposób, w jaki pozostałe trzy dzielą jego obciążenie, zależy od geometrii podparcia, położenia środka ciężkości, sztywności stelaża i ewentualnego zawieszenia, więc obciążenie jednego narożnika nie jest stałą wielokrotnością średniej. Przy krótkim rozstawie osi może zbliżyć się do połowy masy platformy, i to jest przypadek, który ukrywa średnia z czterech kół, oraz powód, dla którego wartość obciążenia promieniowego odczytuje się wobec najgorszego pojedynczego koła. Należy traktować to jako przypadek obciążenia do obliczenia, symulacji lub pomiaru, a nie jako coś, co wynika z liczby kół. Zawieszenie albo mocowanie trójpunktowe zmienia rozkład, ale powstałe obciążenie maksymalne koła nadal należy do doboru siłownika AGV, a nie do późniejszego przeglądu konstrukcji.
Liczba przy wartości 18 kg
Wartość 18 kg na AKA60-6 KV80 jest wartością na koło dla siłownika AGV, więc zamienia się w szacunek dla platformy, gdy tylko wybierze się współczynnik dynamiczny. Przy współczynniku 1.5 dopuszczalne obciążenie statyczne jednego koła wynosi 12 kg, co na czterech równo obciążonych kołach daje ramę około 48 kg wraz z ładunkiem. To liczba do wstępnego odsiewu, a nie granica gwarantowana przez producenta: wobec czego mierzone jest 18 kg, jak badana jest ta wartość i gdzie zakłada się działanie obciążenia, wszystko to należy do listy kontrolnej, zanim liczba wejdzie do konstrukcji. W skali platformy to lekki wózek holujący, kompaktowa jednostka serwisowa albo transporter laboratoryjny, a moduł o masie 460 g z przekładnią 6:1 pasuje do tej skali.
Rama czterokołowa 48 kg przy współczynniku 1.5
Czterdzieści osiem kilogramów to liczba całkowita, nie liczba ładunku. Stelaż, bateria, sterownik i czujniki odejmuje się najpierw, a to, co zostaje, jest ładunkiem. Budżet masy czyni to konkretnym: przy 30 kg konstrukcji, energii i elektroniki zostaje 18 kg ładunku, i to jest klasa powinności, dla której kupuje się mały siłownik AGV. Przejście na współczynnik 2.0 dla trasy z łączeniami posadzki obniża liczbę do około 36 kg przy tej samej wartości, a ta redukcja jest kosztem trudniejszego otoczenia, a nie zmianą w module.
24 V i 48 V na tym samym uzwojeniu, i co to robi z prędkością
AKA60-6 KV80 jest publikowany przy 24 V i 48 V na tym samym uzwojeniu, a obie magistrale dają prędkości znamionowe 200 RPM i 400 RPM na wyjściu. Na kole o średnicy 150 mm to 1.571 m/s i 3.142 m/s prędkości jazdy w punkcie znamionowym, przy czym wyższą wartość osiąga się wyłącznie na magistrali 48 V. Moment znamionowy 3 Nm jest taki sam w obu przypadkach, więc wybór magistrali zmienia prędkość i moc, a nie trakcję: 3 Nm na obrzeżu koła 150 mm to 40.0 N teoretycznej siły na obrzeżu koła, przed wejściem przyczepności opony i strat przeniesienia napędu, a moc znamionowa wychodzi 62.83 W przy 200 RPM wobec 62 W publikowanych dla rekordu, co jest sprawdzeniem arytmetycznym potwierdzającym, że punkt znamionowy podano spójnie.
Liczba przy wartości 50 kg
Wartość 50 kg na AKA10-9 KV60 mniej więcej trzykrotnie zwiększa ten szacunek przy tym samym założeniu czterech kół. Przy współczynniku 1.5 dopuszczalne obciążenie statyczne to 33.3 kg na koło, co daje ramę około 133 kg masy całkowitej; przy współczynniku 2.0 spada do 100 kg. To średniej wielkości lekka platforma: wózek na pojemniki, mobilna jednostka kompletacyjna albo mały holownik. Moduł waży 1060 g w ramie 100 mm z przekładnią 9:1, a publikowany moment znamionowy to 18 Nm przy szczycie 53 Nm, co czyni go większym z dwóch rekordów siłownika AGV dla powinności wymagających jednocześnie wartości obciążenia i rzeczywistej trakcji.
109 RPM na wyjściu i wynikająca z tego prędkość jazdy
Prędkość znamionowa AKA10-9 KV60 to 109 RPM na wyjściu, co na kole o średnicy 150 mm daje 0.856 m/s czyli 3.08 km/h. Teoretyczna siła na obrzeżu koła wynosi 240.0 N w punkcie znamionowym i 706.7 N przy szczycie, obie przed przyczepnością opony i stratami przeniesienia napędu, a moment szczytowy jest warunkiem krótkotrwałym, nie punktem pracy, więc zapas jest w momencie, a nie w zweryfikowanej trakcji. Punkt znamionowy jest też spójny wewnętrznie: 18 Nm przy 109 RPM daje 205.46 W wobec 205 W publikowanych dla rekordu. To samo sprawdzenie zastosowane do mniejszego modułu, 3 Nm przy 200 RPM dające 62.83 W wobec 62 W, wskazuje nawyk wart zachowania przy czytaniu dowolnego rekordu siłownika AGV, ponieważ punkt znamionowy, który nie domyka się na mocy, jest punktem znamionowym podanym według innej podstawy.
Gdzie na oficjalnej stronie dwie wartości prędkości bez obciążenia się nie zgadzają
Oficjalna strona AKA10-9 KV60 podaje jedną prędkość bez obciążenia w szczegółowej tabeli parametrów, a inną, wyższą, w tabeli porównawczej na tej samej stronie. Wyższa wartość jest tą, która wynika z publikowanych stałych: KV równe 60 na magistrali 48 V daje 2880 RPM na silniku, a przekładnia 9:1 doprowadza to do szacowanych 320 RPM na wyjściu, tą samą metodą, która dokładnie odtwarza wartości bez obciążenia 320 RPM i 640 RPM dla AKA60-6 KV80. Ten szacunek jest arytmetyką z publikowanych stałych, a nie wartością zmierzoną, niższej wartości ze strony nie da się odtworzyć z żadnej publikowanej stałej, a dopóki producent nie wskaże, która obowiązuje, tabelę parametrów trzeba traktować jako niespójną. Prędkość bez obciążenia na wyjściu nie jest wielkością doborową, więc ten artykuł dobiera pod znamionowe 109 RPM i czyta 320 RPM jako górną granicę, a nie punkt pracy.
Co zmieniło się mechanicznie między rekordami AK i AKA
Rekordy AKA nie są nowym silnikiem z nową przekładnią. Zestawione z rekordami AK, z których pochodzą, przejmują uzwojenie i przełożenie: AKA60-6 KV80 dzieli przekładnię 6:1 i KV równe 80 z AK60-6 KV80, a AKA10-9 KV60 dzieli przekładnię 9:1 i KV równe 60 z AK10-9 KV60. Rekordy podają wzmocnioną nośność obciążenia promieniowego i inne połączenie z platformą, a publikowane wartości pokazują drugą różnicę istotną przy doborze siłownika AGV: prędkość znamionowa rekordów AKA jest niższa przy tym samym momencie znamionowym, a moc znamionowa spada razem z nią.
Uzwojenie i przełożenie pozostają takie same
Moment szczytowy 9 Nm na AKA60-6 KV80 i 53 Nm na AKA10-9 KV60 zgadza się z rekordami AK, z których pochodzą, i przełożenia również się zgadzają. Punkty znamionowe nie. AKA60-6 KV80 ma wartość znamionową 200 RPM przy 24 V wobec 233 RPM na AK60-6 V3.0 KV80, a AKA10-9 KV60 ma 109 RPM wobec 235 RPM na AK10-9 V3.0 KV60. Oba rekordy AKA utrzymują więc swój moment znamionowy w węższym paśmie prędkości. Publikowane liczby ustalają tę różnicę, ale nie jej przyczynę, ponieważ punkt znamionowy może też wynikać z konstrukcji cieplnej, konfiguracji sterowania albo warunków, w których wartość zmierzono, a żadna z dwóch cytowanych tu stron nie wiąże obu rzeczy. Kupowanie siłownika AGV dla jego wartości oznacza przyjęcie tej obwiedni tak, jak została opublikowana, a nie ekstrapolację z rekordu AK, z którym dzieli uzwojenie.
Złącze 2+5 PIN i procedura identyfikacji
Złącze jest drugą zmianą strukturalną. Zasilanie, CAN i UART są połączone w jedną wtyczkę 2+5 PIN mocowaną wkrętami M2, zamiast osobnych wtyczek w rekordach AK. Na ruchomej platformie jest to decyzja serwisowa bardziej niż elektryczna: jedna wtyczka do osadzenia zamiast kilku, mocowanie wkrętowe trzymające ją wobec drgań, które widzi napęd koła, i korpus z wypustem utrudniający złożenie zamienionej pary. Ile to dodaje niezawodności, jest pytaniem do danych testowych producenta, a nie do rysunku złącza. Oprogramowanie sterownika dokłada procedurę identyfikacji parametrów uruchamianą jednym poleceniem, co skraca rozruch na platformie noszącej kilka identycznych modułów.
| Parametr | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| Dopuszczalne obciążenie promieniowe | 18 kg | 50 kg |
| Napięcie znamionowe | 24 V / 48 V | 48 V |
| Moc znamionowa | 62 W | 205 W |
| Moment znamionowy | 3 Nm | 18 Nm |
| Moment szczytowy | 9 Nm | 53 Nm |
| Prędkość znamionowa | 200 RPM / 400 RPM | 109 RPM |
| Prędkość bez obciążenia | 320 RPM / 640 RPM | 320 RPM |
| Przełożenie | 6:1 | 9:1 |
| Enkoder wyjściowy | magnetyczny 14-bit, pojedynczy | magnetyczny 16-bit, pojedynczy |
| Złącze | 2+5 PIN | 2+5 PIN |
| Masa | 460 g | 1060 g |
| Rama | 80 mm x 51.2 mm | 100 mm x 70 mm |
Wartości według publikacji producenta. Oba rekordy AKA podają dopuszczalne obciążenie promieniowe; rekordy AK, z których pochodzą, nie podają. Prędkość bez obciążenia pokazano jako górną granicę i nie użyto jej do doboru w tym artykule.
Dobór siłownika AGV: obciążenie, potem prędkość, potem prąd
Kolejność wynikająca z wartości biegnie w jednym kierunku i nie zawraca. Obciążenie usuwa kandydatów, prędkość potwierdza albo odrzuca resztę, a prąd dobiera stronę elektryczną platformy. Prowadzenie tej kolejności w odwrotnym porządku daje listę kandydatów, którą trzeba zbudować od nowa, ponieważ moduł wybrany dla prędkości, a potem uznany za niewystarczający w obciążeniu promieniowym, nie ma lekarstwa na poziomie elektrycznym. Ta kolejność jest też tym, co odróżnia ten dobór od porównania układów napędu, gdzie decyzja o układzie przychodzi pierwsza, a obciążenie sprawdza się później. To porządek odsiewu dla zintegrowanych napędów koła, których struktura wyjściowa przenosi obciążenie koła, a nie pełny dobór napędu: wymagana siła pociągowa, hamowanie, cykl pracy, zapas cieplny i trwałość przekładni są sprawdzane obok.
Obciążenie decyduje, który siłownik AGV pasuje
Obliczone obciążenie najgorszego przypadku na jednym kole zestawia się z publikowaną wartością, a mniejszy moduł wybiera się wtedy, gdy liczba mieści się w niej. Przy założeniach stojących za tymi przykładami rama 48 kg trafia na rekord 18 kg, a rama 133 kg na rekord 50 kg. Rama między obiema obwiedniami jest przypadkiem ciekawym: pasuje do większego rekordu z zapasem, a ten zapas wydaje się na szacunek przesunięć środka ciężkości i warunków posadzki.
Prędkość go odrzuca albo potwierdza
Prędkość znamionowa na wyjściu siłownika AGV wyznacza ciągłą prędkość jazdy, a wymaganie platformy decyduje, czy to wystarczy. Koło o średnicy 150 mm na rekordzie 50 kg daje 0.856 m/s w sposób ciągły w punkcie znamionowym, co jest liczbą obliczoną, a nie zmierzoną prędkością drogową. Wymaganie powyżej tego przenosi dobór na szybszy moduł albo większe koło. Napięcie magistrali jest osobnym pytaniem: AKA60-6 KV80 publikuje 200 RPM przy 24 V i 400 RPM przy 48 V na tym samym uzwojeniu, więc prędkość znamionowa należy do napięcia, przy którym jest publikowana, a przejście na wyższą magistralę musi pozostać w granicach wartości napędu i jego limitu cieplnego. Prędkość szczytowa jest dostępna powyżej punktu znamionowego, a powinność, która spędza tam większą część czasu, jest powinnością, która wyszła z obwiedni ciągłej.
Cztery koła na jednej magistrali
Dobór prądu jest ostatnim krokiem w doborze siłownika AGV i pierwszym, który dotyka reszty platformy. Cztery moduły AKA60-6 KV80 przy publikowanym prądzie znamionowym 4 A każdy dają razem 16 A, a przy publikowanym prądzie szczytowym 11.2 A każdy dają razem 44.8 A; cztery moduły AKA10-9 KV60 dają razem 42.4 A przy 10.6 A każdy i 128 A przy 32 A każdy. To suma prądów modułów, a nie wymaganie od strony baterii. Prąd znamionowy nie domyka się na mocy znamionowej podzielonej przez napięcie magistrali, więc oba pola mierzą różne rzeczy, a pakiet, stycznik i wiązka są dobierane od strony magistrali, gdzie do obliczenia wchodzą napięcie, sprawność napędu, liczba kół ciągnących razem i czas, na jaki dopuszczalny jest szczyt. Cztery moduły też nie osiągają szczytu w tej samej chwili przez ten sam czas. Siłownik AGV wybrany według obciążenia i potwierdzony prędkością nadal musi być sprawdzony wobec tego, co pakiet potrafi dostarczyć, gdy wszystkie cztery koła ciągną jednocześnie.
Gdzie dopuszczalne obciążenie promieniowe jest niewłaściwym narzędziem
Wartość odpowiada na jedno pytanie i są trzy sytuacje, w których nie rozstrzyga doboru. Rama powyżej obwiedni, obciążenie przyłożone z dala od środka piasty i oś koła, która musi być drążona, wszystkie przenoszą problem poza to, co opisuje publikowana liczba. Rozpoznanie ich jest częścią poprawnego czytania rekordu siłownika AGV i każde wskazuje na inne rozwiązanie, a nie na większy moduł.
Rama cięższa, niż pozwala wartość
Powyżej obwiedni siłownik AGV nadal wytwarza swój moment znamionowy i arytmetyka trakcji nadal się domyka, i właśnie to czyni błąd łatwym do popełnienia. Nie domyka się droga obciążenia: od łożyska wyjściowego żąda się większego obciążenia promieniowego, niż mówi jego wartość, a ryzykiem, które za tym idzie, jest przeciążenie i skrócona trwałość w tym łożysku albo w otaczającej je strukturze, przy czym o rodzaju uszkodzenia decyduje instalacja, a nie schludne sprowadzenie do limitu momentu. Tam, gdzie obciążenie koła przekracza wartość, drogę obciążenia trzeba przeprojektować: zewnętrzna obudowa łożyskowa z napędem podającym moment przez sprzęgło jest jednym z układów, który to robi, i jest częsta przy obciążeniach kół klasy tonowej.
Obciążenie przyłożone z dala od środka piasty
Wartość zakłada, że obciążenie działa na piastie. Koło osadzone na przesuniętym wsporniku, napęd na osi skrętu albo odejście łańcucha lub paska odsuwają linię działania od środka łożyska i dokładają moment gnący do obciążenia promieniowego. Publikowana liczba tego przypadku nie obejmuje, ponieważ ramię momentu jest właściwością instalacji, a nie modułu. Rozwiązanie jest mechaniczne: sprowadzić obciążenie z powrotem nad piastę albo przenieść przesunięte obciążenie w osobnym łożysku i pozwolić napędowi dostarczać wyłącznie moment.
Gdy oś koła musi być drążona
Drążona oś koła jest wymaganiem prowadzenia przewodów, a nie wymaganiem obciążenia, i wskazuje na inną rodzinę modułów. Oferta obejmuje moduły planetarne z wałem drążonym dla tego przypadku, a cytowane tu rekordy nie publikują dla nich dopuszczalnego obciążenia promieniowego, więc dopóki producent go nie poda, obciążenie koła trzeba przenosić poza modułem, podczas gdy moduł dostarcza moment przez swoje drążone wyjście. Wybranie jednego z nich do rozwiązania problemu obciążenia odwraca powód ich istnienia; wybranie go do rozwiązania problemu prowadzenia przewodów zostawia pytanie o obciążenie dokładnie tam, gdzie było, a lista kandydatów siłownika AGV wraca do dwóch rekordów, które podają wartość.
Najczęściej zadawane pytania
QDo czego służy siłownik AGV na platformie kołowej?
Napędza jedno koło i jednocześnie przenosi przypadający na nie udział masy platformy. Kołnierz wyjściowy przyjmuje koło, łożysko wyjściowe przenosi obciążenie promieniowe, a korpus przenosi tę reakcję, natomiast silnik i przekładnia w środku zamieniają energię elektryczną na moment na obrzeżu koła. To połączenie trakcji i przenoszenia obciążenia odróżnia siłownik AGV od siłownika przegubu o podobnym momencie.
QJakie obciążenie promieniowe przenoszą AKA60-6 i AKA10-9?
Oba rekordy siłownika AGV mają wartość 18 kg na AKA60-6 KV80 i 50 kg na AKA10-9 KV60, obie podane na jednostkę na piastie. Podzielone przez współczynnik dynamiczny 1.5 na cztery równo obciążone koła odpowiadają masom całkowitym około 48 kg i około 133 kg, co jest szacunkiem wstępnym przy tych założeniach, a nie granicą gwarantowaną przez producenta.
QJak oblicza się obciążenie jednego koła?
Zaczyna się od masy platformy plus ładunku podzielonej między koła stykające się z podłożem, koryguje o przesunięcie środka ciężkości między osiami, nakłada łączny współczynnik dla przyspieszania, hamowania, nachylenia i łączeń posadzki, a następnie sprawdza przypadek pojedynczego koła, gdy jeden narożnik traci kontakt. Najgorszy z tych wyników jest liczbą do zestawienia z wartością.
QCo się dzieje, gdy obciążenie koła przekracza wartość?
Siłownik AGV nadal wytwarza moment, więc platforma może wyglądać na działającą, podczas gdy od łożyska wyjściowego żąda się więcej, niż mówi jego wartość. W następstwie pojawia się przeciążenie w tym łożysku albo w otaczającej je strukturze, ze skróconą trwałością lub uszkodzeniem zależnie od instalacji, a nie osiągnięcie limitu momentu. Rozwiązaniem jest przeniesienie obciążenia koła poza modułem, przy napędzie dostarczającym wyłącznie moment.
QCzy siłownik AGV z przekładnią sam przenosi obciążenie koła?
Przenosi je do swojej publikowanej wartości. Powyżej tej liczby obciążenie musi przenosić struktura wokół napędu, a nie sam napęd, i jest to decyzja na poziomie ramy. Czytanie wartości jako stwierdzenia o drodze obciążenia, a nie jako liczby osiągowej, utrzymuje tę decyzję jawną, i to jest pierwsza rzecz do sprawdzenia, gdy siłownik AGV jest dopasowywany do platformy, która już powstała.
Zasoby oficjalne
Oba rekordy produktu zawierają pełną specyfikację każdego modułu, a producent publikuje wartości, rysunki wymiarowe i przypisanie styków złącza na stronach podlinkowanych poniżej. Oba są rekordami CubeMars, a wartości cytowane w tym artykule pochodzą z tych stron. Prędkości znamionowe rekordów AK użyte w porównaniu pochodzą ze stron producenta dla AK60-6 V3.0 KV80 przy 24 V i AK10-9 V3.0 KV60 przy 48 V.
CubeMars AKA60-6 KV80 publikuje wartość promieniową 18 kg, przekładnię 6:1 oraz punkty znamionowe 24 V i 48 V. CubeMars AKA10-9 KV60 publikuje wartość promieniową 50 kg, przekładnię 9:1 i pojedynczy enkoder wyjściowy 16-bit.
Co dalej
Obliczenie obciążenia rozstrzyga, który moduł pasuje, a kategoria AGV zbiera powinności platform, którym ten dobór służy. Siłowniki robotyczne zawierają omówione wyżej rekordy, a narzędzia Dobór i Porównanie produktów zestawiają pola specyfikacji obok siebie.
Dwa rekordy stojące za tym artykułem to CubeMars AKA60-6 KV80 siłownik robotyczny i CubeMars AKA10-9 KV60 siłownik robotyczny. Dla przypadku, w którym oś koła musi być drążona, rekordem do czytania razem z tym wymaganiem jest CubeMars AKH70-48 V1.0 KV41 siłownik planetarny z wałem drążonym, z drogą obciążenia prowadzoną poza modułem.