
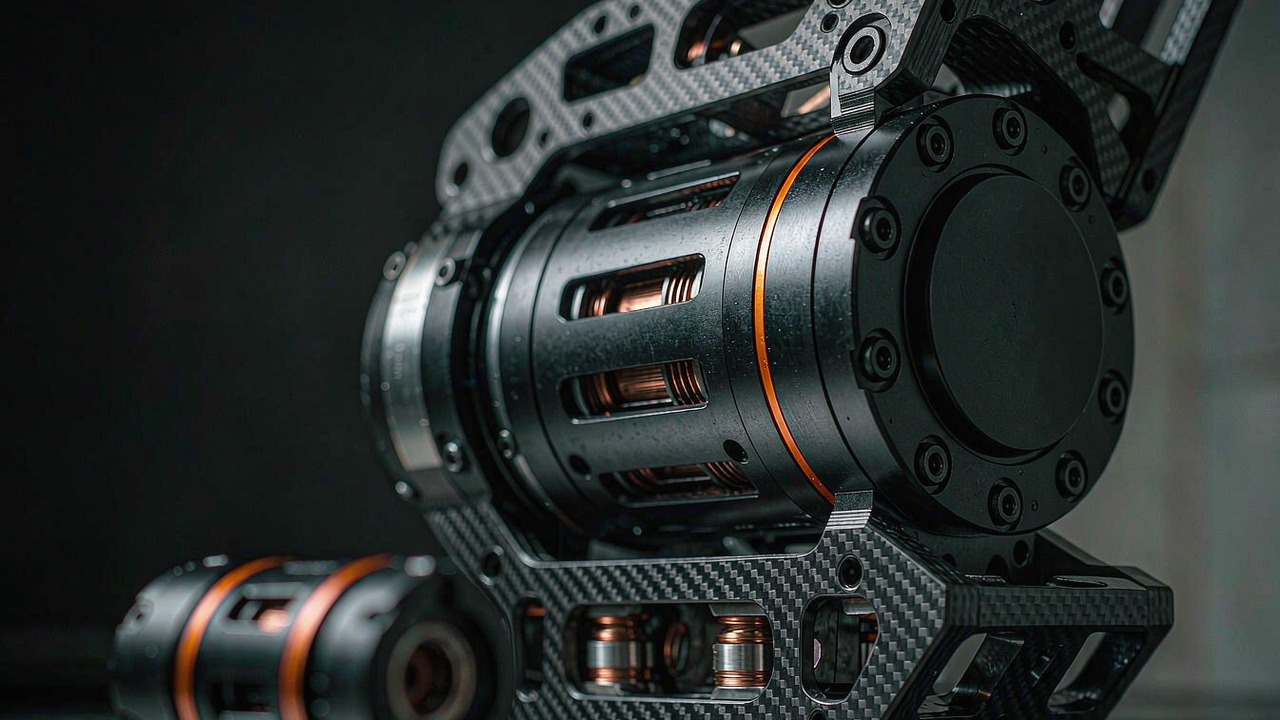
Гуманоидный робот — это задача о моменте, распределённая по всем приводным суставам корпуса, и три числа, описывающие каждый из этих суставов, — какой момент он должен удерживать, как быстро он должен двигаться и какую массу способно нести звено, — не независимы друг от друга. Измените одно, и два других последуют за ним. Подбор BLDC-двигателя для гуманоидного робота поэтому означает поиск точки, в которой три кривые пересекаются для каждого сустава по очереди, и затем проверку того, что опубликованные данные действительно подтверждают выбранную точку. Ошибка в порядке расчёта приводит к тому, что машина либо не может встать, либо не может поднять собственные стопы.
Короткий ответ
Три величины связаны двумя переменными: передаточным отношением между двигателем и суставом и напряжением шины, от которого работает двигатель. Низкое отношение, например 6:1, сохраняет сустав быстрым и обратимым, но требует крупного двигателя для полезного момента; высокое отношение, например 64:1, даёт большой момент от малого двигателя, но расходует скорость и значительную часть способности сустава проворачиваться под внешней нагрузкой. Отношение выбирается исходя из рабочего цикла сустава, масса следует из отношения и момента, а опубликованный пиковый момент — это кратковременное заявление, которое не следует использовать как рабочее число.
В разделе ToBMS Гуманоидные роботы собраны интегрированные актуаторы CubeMars, работающие в суставах гуманоидов, — от изделия массой 262 г со ступенью 10:1 до изделия массой 1396 г с полым валом и опубликованным пиковым моментом 222 Нм. Это руководство объясняет, как момент, скорость и габарит подбираются сустав за суставом, и рассматривает восемь таких изделий как единый набор характеристик.
Почему сустав гуманоида — это компромисс между моментом, скоростью и габаритом
Гуманоидная платформа отличается от других машин тем, что её конструкция и её полезная нагрузка — один и тот же объект. Промышленная рука закреплена на основании, её звенья несут только собственную инерцию и инструмент, а станина может быть настолько тяжёлой, насколько это допустимо. Гуманоидный робот вынужден нести актуаторы, батарею и электронику на тех же конечностях, которые выполняют работу, и эти конечности к тому же должны двигаться достаточно точно для сохранения равновесия. Каждый грамм, добавленный на колене, — это грамм, который должно раскачивать бедро, а каждый грамм, добавленный на бедре, — это грамм, который должен компенсировать голеностоп.
Рабочий цикл идёт раньше любого обозначения модели
Первое число в характеристике сустава — не момент. Это описание того, что сустав делает за один цикл: как долго он удерживает статическую нагрузку, как долго движется против гравитации, как часто ускоряется и какую часть этого времени проводит на низкой скорости под нагрузкой. Стоящее бедро удерживает долю массы тела минутами почти без движения. Колено при ходьбе поглощает удар за несколько десятков миллисекунд, а затем свободно качается. Локоть в задаче манипуляции может проводить большую часть смены, удерживая инструмент под почти постоянным углом. Это три разные тепловые и электромагнитные задачи, и решаются они разными точками на плоскости «момент — скорость».
Фаза опоры и фаза переноса требуют противоположных концов кривой
Сустав ноги попеременно выполняет две разные задачи. В фазе опоры сустав почти неподвижен под нагрузкой, которая может превышать вес тела; это требование по моменту почти без скоростной составляющей. В фазе переноса тот же сустав должен быстро пройти большой угол почти без нагрузки; это требование по скорости почти без составляющей момента. Один двигатель должен удовлетворять обоим, и именно передаточное отношение решает, как распределится компромисс. Высокое отношение служит фазе опоры и наказывает фазу переноса; низкое отношение делает обратное. Именно это чередование, а не какая-либо отдельная цифра, делает суставы ног двуногой машины сложнее для спецификации, чем сопоставимая ось неподвижной промышленной руки, и оно же — первое, на что стоит смотреть, когда суставы гуманоидного робота новой платформы распределяются между классами актуаторов.
Приведённая инерция — то, с чем в действительности борется контур управления
Между двигателем и выходом сустава стоит редуктор, и на пути наружу он делит инерцию ротора на квадрат отношения. Поэтому высокое отношение предъявляет контроллеру очень малую кажущуюся инерцию на суставе, что делает управление положением простым, а управление усилием — трудным, потому что сустав больше не может определить, во что он упирается. Низкое отношение передаёт на выход большую часть инерции ротора, что позволяет суставу чувствовать мир и предсказуемо проворачиваться обратно, и именно поэтому суставы квазипрямого привода со ступенями 8:1 или 9:1 применяются там, где робот должен вступать в контакт с неизвестными объектами или с человеком. То же отношение, которое задаёт момент и скорость, задаёт и это поведение, поэтому речь не о механической детали, которую можно исправить позже программно.
Восстановление равновесия — переходный процесс, который должно покрывать окно номинала
Равновесие двуногой машины поддерживается корректирующими моментами, которые прикладываются в течение доли секунды после возмущения, и величина этих коррекций может в несколько раз превышать момент, необходимый для стояния на месте. Именно этот переходный процесс должен покрывать опубликованный пиковый момент сустава, и именно поэтому в текущем наборе актуаторов ToBMS отношение пикового значения к номинальному доходит примерно до трёх раз у некоторых моделей. Сустав, рассчитанный только по статической нагрузке, удержит стоячую позу, а затем не сможет восстановиться после толчка, что для гуманоидной платформы означает падение, а не пропущенный цикл.
Как передаточное отношение превращает скорость в момент
Передаточное отношение — самое полезное число в характеристике сустава гуманоида, потому что оно однозначно переносит каждую величину со стороны двигателя на сторону сустава. Как только отношение известно, скорость сустава равна скорости двигателя, делённой на него, его момент равен моменту двигателя, умноженному на него, а опубликованные значения обеих величин можно сверить друг с другом.
Скорость сустава — это скорость двигателя, делённая на отношение
Любая скорость, указанная для интегрированного актуатора, — это скорость выхода, то есть то число, которое видит сустав. AK80-6 KV100 массой 485 г со ступенью 6:1 заявляет 800 rpm без нагрузки, тогда как AK80-64 массой 850 г со ступенью 64:1 заявляет 37 rpm на шине 24 В; это разница примерно в двадцать два раза по скорости выхода, вызванная различием отношения, а не качества двигателя. Для сустава обороты в минуту — неудобная единица, поэтому стоит пересчитать: 1 rpm — это 6 градусов в секунду, так что изделие на 800 rpm даёт 4800 градусов в секунду на выходе без нагрузки, а изделие 64:1 в той же точке — 222 градуса в секунду. Бедро, которое должно пройти 60 градусов за 300 мс, требует 200 градусов в секунду установившегося выхода, и одно это требование исключает большую часть высокоредукторного конца любого ряда актуаторов.
Момент умножается на то же отношение, за вычетом потерь в редукторе
Умножение реально, но не бесплатно. Ступень 6:1 превращает 6 Нм на двигателе примерно в 36 Нм на суставе за вычетом трения и потерь в зацеплении, а ступень 64:1 превращает 0.75 Нм примерно в 48 Нм по той же арифметике. Именно поэтому самые тяжёлые изделия в ряду автоматически не самые сильные: AK60-39 V3.0 массой 750 г заявляет пиковый момент 72 Нм через ступень 39:1, тогда как AK80-64 массой 850 г заявляет 120 Нм через ступень 64:1, так что разница в массе 100 г даёт преимущество в моменте 67 процентов, потому что работу выполняет отношение. Отношение задаёт и цену в КПД, поскольку каждая дополнительная ступень редукции стоит небольшой доли проходящей через неё мощности и добавляет собственный вклад в люфт.
KV, умноженная на напряжение шины, задаёт скорость на стороне двигателя
KV — константа стороны двигателя: это скорость вращения ротора на вольт приложенного напряжения шины, до редуктора. Умножение KV на напряжение шины и деление на отношение даёт оценку скорости выхода без нагрузки, и эту оценку можно сверить с опубликованным значением как арифметическую проверку данных. Для AK45-10 V3.0 KV75 при 24 В и ступени 10:1: 75 умножить на 24 и разделить на 10 даёт 180 rpm против опубликованных 180 rpm. Для AK60-6 V1.1 KV140 при 24 В и ступени 6:1 оценка равна 560 rpm против опубликованных 560 rpm; для AK80-6 KV100 при 48 В и ступени 6:1 — 800 rpm против 800 rpm; а для AK70-9 V3.0 KV60 и AK10-9 V3.0 KV60, оба при 48 В и ступени 9:1, — 320 rpm против 320 rpm в обоих случаях. Соответствие не универсально: AKH70-48 V1.0 KV41 при 48 В и ступени 48:1 даёт оценку 41 rpm против опубликованных 35 rpm. Именно поэтому проектировать следует по опубликованной скорости выхода, а не по значению, выведенному из KV.
Высокое отношение покупает момент и расходует обратимость
С ростом отношения против сустава работают два эффекта. Первый: приведённая инерция на выходе падает с квадратом отношения, поэтому суставом становится проще управлять и труднее чувствовать его. Второй — трение: многоступенчатый редуктор сопротивляется моменту, приложенному со стороны выхода, и при высоких отношениях это сопротивление может быть настолько большим, что сустав перестаёт двигаться, когда его толкает человек или поверхность. В этом наборе изделия с низким отношением публикуют 6:1, 9:1 и 10:1, тогда как несущие изделия работают на 39:1, 48:1 и 64:1, и разделение этих двух групп следует из вопроса о том, должен ли сустав податливо контактировать или тихо удерживать большую нагрузку. Люфт — сопутствующая характеристика, и он движется в другую сторону: изделия этого набора публикуют значения от 0.18 до 0.55°, а низкое отношение при малом люфте — это сочетание, которое придаёт суставу свойство ощущаться жёстким под давлением руки и при этом поддаваться толчку.
Подбор момента: номинальный, пиковый и окно за каждым из них
Момент — та ось, по которой принимается большинство решений о суставах гуманоида и по которой большинство из них принимается неверно. В данных производителя фигурируют три различных числа, и они отвечают на три разных вопроса.
Пиковый момент — это окно, а не возможность
Пиковый момент описывает то, что актуатор способен выдать за короткий интервал — обычно за время разгона звена или гашения возмущения — не превышая предела тока драйвера и не размагничивая ничего. Это правильное число для события восстановления равновесия или для первого мгновения подъёма и неправильное число для всего, что должно повторяться. В этом наборе отношение пика к номиналу идёт от 2.0 у AK80-6 до 3.4 у AK70-9 V3.0, поэтому два актуатора с одинаковым номинальным моментом могут различаться более чем наполовину в переходном процессе, который они выдадут. Чтение одной колонки пикового момента стирает эту разницу и даёт короткий список, который перегреется при непрерывной работе.
Номинальный момент ограничен тепловым путём обмотки
Номинальный момент — это тепловое утверждение. Это момент, который актуатор может удерживать неограниченно долго, пока обмотка остаётся в пределах своего класса изоляции, и поэтому он зависит от того, как тепло уходит от статора — через корпус, в монтажную конструкцию и прочь от собственного кожуха сустава. Именно поэтому номинальное значение для одного и того же двигателя ниже в малом герметичном корпусе, чем в крупном, и поэтому номинальный момент сустава на конце руки — не то же самое, что у того же сустава, прикрученного к кронштейну бедра с большой тепловой массой за ним. Номинальные значения в этом наборе идут от 2.5 Нм на конце массой 262 г до 74 Нм на конце массой 1396 г, и сравнивать номинальное число следует со средней нагрузкой сустава, а не с наихудшим случаем. Арифметическая проверка, которая часто замыкает контур: номинальный момент, умноженный на номинальную скорость в радианах в секунду, против опубликованной номинальной мощности: AK60-6 V1.1 даёт 3 Нм при 420 rpm — это 132 Вт против опубликованных 130 Вт, AK70-9 V3.0 даёт 231 Вт против 231 Вт, AK60-39 V3.0 даёт 176 Вт против 176 Вт, а AK10-9 V3.0 даёт 443 Вт против 442 Вт. Там, где два значения не сходятся, различие обычно объясняется напряжением шины, при котором указана скорость.
Удерживающий момент в покое — это вопрос тока
Сустав, стоящий неподвижно под нагрузкой, с точки зрения обмотки не выполняет нулевую работу. Драйвер должен подавать ток в фазы, чтобы удерживать положение, и возникающие потери в меди такие же, как если бы сустав двигался медленно. Поэтому стоящий гуманоид имеет постоянное потребление, которое масштабируется с удерживающим моментом каждого нагруженного сустава в позе, и значение имеет ток в номинальной рабочей точке: в этом наборе номинальный ток идёт от 1.9 А у AK45-10 V3.0 при 24 В до 10.7 А у AK10-9 V3.0 при 48 В. На платформе с питанием от батареи это потребление оплачивается запасом хода, и именно поэтому стоит проектировать позу, которую можно удерживать механическим упором.
Плотность момента в сопоставлении с массой, которую несёт сустав
Плотность момента — это величина, которая связывает ось момента с осью габарита, и она осмысленна только тогда, когда указаны и масса, и то, какой момент использован. По восьми изделиям ниже опубликованный пиковый момент на килограмм идёт примерно от 24.5 Нм/кг у AK60-6 V1.1 массой 368 г до примерно 159 Нм/кг у AKH70-48 V1.0 массой 1396 г, а номинальный момент на килограмм у тех же двух изделий — примерно от 8.2 Нм/кг до 53 Нм/кг. Обе величины выведены арифметически из зафиксированных цифр. Широкий разброс — не случайность качества производства: так работает отношение, потому что изделия с высоким отношением получают свой момент от меньшего двигателя, вращающегося быстрее, а дополнительная масса редуктора мала по сравнению с массой, которую экономит меньший двигатель.
Подбор скорости на суставе, а не на роторе
Требования по скорости в гуманоидном роботе обычно формулируются как угол, который нужно пройти за заданное время, и редко формулируются правильно с первого раза. Пересчёт от требования к суставу к характеристике актуатора идёт через отношение, а отношение выбирается по причинам момента, поэтому два ограничения приходится решать вместе, а не последовательно.
Фаза переноса задаёт требование к скорости ноги
Нога при ходьбе должна вынести стопу вперёд, проведя колено через примерно 60-90 градусов за 300-400 мс, что требует 150-300 градусов в секунду установившейся скорости сустава во время переноса и заметно меньше по всему циклу походки. В восьми изделиях ниже эту полосу обслуживает класс массой 485 г и 540 г со ступенями 6:1 и 9:1, чьи опубликованные номинальные скорости 603 rpm и 260 rpm соответствуют примерно 3618 и 1560 градусам в секунду соответственно — большой запас, который и позволяет контуру скорости сустава разгоняться и тормозить внутри фазы переноса, а не работать с постоянной скоростью. Изделия с высоким отношением из ног не исключены, но применяются там, где сустав близок к земле и в пути нагрузки доминирует опора, а не перенос.
Отслеживание и доведение задают скорость руки
Требование к скорости руки задаётся траекторией, которую ей нужно пройти, а не одиночным движением. Задачи манипуляции — доведение до точки, движение вдоль поверхности, перехват брошенного объекта — требуют непрерывного отслеживания положения и скорости, и релевантная величина — способность сустава ускоряться в середине своего диапазона, а не скорость без нагрузки на его конце. Руки также терпимее к массе, чем ноги, потому что плечо несёт локоть и запястье, но всю цепь не приходится разгонять против гравитации на каждом шаге. Это сочетание делает середину диапазона разумным местом для начала спецификации руки: в этом наборе AK70-9 V3.0 массой 540 г со ступенью 9:1 даёт 260 rpm номинально и 29.2 Нм пикового момента, чего достаточно для сустава локтя или плеча в компактном габарите.
Скорость без нагрузки — потолок, до которого контур доходит редко
Опубликованная скорость без нагрузки — это скорость выхода при напряжении шины без нагрузки и без вмешательства контроллера. Реальный сустав до этой точки не доходит, потому что как только ему приходится что-то удерживать или разгонять, рабочая точка смещается назад вдоль линии «момент — скорость», и потому что контур скорости ограничивает задание. Практическое применение значения без нагрузки — верхняя граница при проверке требуемой скорости на реализуемость: требование 200 градусов в секунду комфортно укладывается в потолок 4800 градусов в секунду и некомфортно близко к потолку 222 градуса в секунду. Там, где требование близко к потолку, сустав проведёт свою жизнь при высоком токе, и тепловое следствие относится к расчёту рабочего цикла, а не к сноске.
Подбор габарита: корпус, отверстие и цена дистальной массы
Габарит — та ось, которую задаёт кинематика платформы гуманоидного робота, и ось, по которой меньше всего возможен компромисс. Актуатор, не помещающийся в пространство между двумя звеньями, нельзя вписать никакой настройкой, а актуатор, слишком тяжёлый в неправильном месте цепи, меняет динамику машины, а не только бюджет массы.
Дистальная масса оплачивается снова на каждом суставе выше
Каждый грамм в стопе разгоняется голеностопом, коленом и бедром на каждом шаге, поэтому его цена оплачивается трижды за шаг. Тот же грамм на бедре оплачивается один раз. Это аргумент в пользу того, чтобы ставить на дистальный конец самое малое и лёгкое изделие, способное выполнить задачу, а массу приберегать для суставов, которым нужно создавать наибольшие моменты; это видно в компоновке набора: изделия массой 262 г и 368 г несут номинальные моменты 2.5 Нм и 3 Нм для работы запястья, кисти и голеностопа, тогда как изделия массой 940 г и 1396 г несут 18 Нм и 74 Нм номинально для бёдер и колен. Обратный порядок — крупный актуатор на дистальном суставе ради запаса — заставляет проксимальные суставы работать тяжелее на протяжении всей жизни машины.
Кабельные отверстия и ресурс жгута внутри конечности
Сустав гуманоида вращается, и всё, что должно пересекать это вращение — питание, сигнальные провода, иногда жидкость или воздух, — проходит либо через токосъёмное кольцо, либо через подвижную петлю, которая обязана выдержать миллионы циклов изгиба, либо через сам актуатор. AKH70-48 V1.0 KV41 массой 1396 г — планетарный актуатор с полым валом, а значит, трасса кабеля идёт через центр сустава, а не вокруг него, полностью убирая подвижную петлю из габарита сустава. Там, где отверстия нет, петлю приходится проектировать под радиус изгиба и ресурс по циклам, которые стоит сверить с предполагаемым сроком службы машины. Поэтому колонка габарита в таблице ниже — не просто диаметр, который нужно вписать: диаметр 90 мм и длина 81.5 мм изделия с полым валом осмысленны только вместе с проходящим через него отверстием.
Классы диаметра, длина пакета и компоновка, которую допускает звено
Интегрированные актуаторы группируются в классы по диаметру, потому что редуктор и двигатель делят одну ось. В этом наборе диаметры равны 53 мм, 79 мм, 89 мм, 90 мм и 98 мм, а длины идут от 38.5 мм до 81.5 мм. Диаметр обычно является более жёстким ограничением, потому что поперечное сечение звена задаётся конструкцией, несущей нагрузку, тогда как длину часто можно поглотить длиной самого звена. Суставу, который должен разместиться внутри бедра, нужен тонкий и широкий корпус; сустав, стоящий снаружи кронштейна бедра, может быть длиннее. Интерфейс крепления значит не меньше габарита: актуатор, который одним концом прикручен к пластине, а другим приводит звено, задаёт путь нагрузки через собственный корпус, и тогда жёсткость корпуса становится частью жёсткости сустава, что в свою очередь определяет поведение машины при ударных нагрузках ходьбы.
Восемь актуаторов CubeMars для суставов гуманоидов как единый набор характеристик
Таблица ниже рассматривает восемь роботизированных актуаторов CubeMars как единый набор характеристик, упорядоченный по опубликованной массе, потому что масса — та ось, вдоль которой проектируется гуманоидная платформа, и потому что разброс отношений по этим восьми изделиям охватывает весь компромисс между моментом и скоростью от дистального модуля массой 262 г до сустава массой 1396 г с полым валом. Каждая цифра — опубликованное значение производителя; каждая выведенная величина в тексте помечена как арифметическая.
| Модель | Номинальное напряжение | Номинальный момент | Пиковый момент | Передаточное число | Масса | Габарит |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 KV75 | 24 В | 2.5 Нм | 7 Нм | 10:1 | 262 г | Ø53 × 45.2 мм |
| AK60-6 V1.1 KV140 | 24 В | 3 Нм | 9 Нм | 6:1 | 368 г | Ø79 × 39.5 мм |
| AK80-6 KV100 | 48 В | 6 Нм | 12 Нм | 6:1 | 485 г | Ø98 × 38.5 мм |
| AK70-9 V3.0 KV60 | 48 В | 8.5 Нм | 29.2 Нм | 9:1 | 540 г | Ø89 × 49 мм |
| AK60-39 V3.0 KV80 | 48 В | 24 Нм | 72 Нм | 39:1 | 750 г | Ø79 × 67 мм |
| AK80-64 KV80 | 24/48 В | 48 Нм | 120 Нм | 64:1 | 850 г | Ø98 × 61.9 мм |
| AK10-9 V3.0 KV60 | 48 В | 18 Нм | 53 Нм | 9:1 | 940 г | Ø98 × 61.7 мм |
| AKH70-48 V1.0 KV41 | 48 В | 74 Нм | 222 Нм | 48:1 | 1396 г | Ø90 × 81.5 мм |
Номинальный и пиковый момент, напряжение питания, передаточное отношение, масса и габарит в том виде, в каком они опубликованы производителем. Номинальный момент — непрерывное значение в пределах тепловых ограничений актуатора; пиковый момент — кратковременное значение. AKH70-48 V1.0 — изделие с полым валом, поэтому его габарит указан вместе с кабельным отверстием по оси.
Если читать их как один набор, восемь изделий описывают лестницу момента от 7 Нм до 222 Нм опубликованного пикового момента в диапазоне массы от 262 г до 1396 г, и эта лестница имеет не ту же форму, что порядок по массе. Выше отметки 540 г порядок по массе перестаёт отражать порядок по моменту: 72 Нм изделия AK60-39 V3.0 массой 750 г уступают 120 Нм изделия AK80-64 массой 850 г, а затем изделие массой 850 г превосходит по моменту более тяжёлое AK10-9 V3.0 массой 940 г, у которого всего 53 Нм, потому что его ступень 64:1 обменивает скорость на момент против 9:1. Тот, кто читает таблицу только по массе, выберет не то изделие; колонку отношения нужно читать вместе с колонками момента.
Плотность момента выражает ту же мысль одним числом. Опубликованный пиковый момент на килограмм, выведенный арифметически из двух зафиксированных колонок, идёт от примерно 24.5 Нм/кг у изделия массой 368 г и примерно 24.7 Нм/кг у изделия массой 485 г до примерно 141 Нм/кг у изделия массой 850 г и примерно 159 Нм/кг у изделия массой 1396 г. Шестикратный размах — это работа отношения: изделия с высоким отношением получают момент от малого быстроходного двигателя и платят за это скоростью выхода, тогда как изделия с низким отношением создают момент напрямую и сохраняют скорость. Номинальный момент на килограмм рассказывает ту же историю в более узком диапазоне — от примерно 8.2 Нм/кг на конце массой 368 г до примерно 53 Нм/кг на конце с полым валом, — и из двух величин он полезнее, когда сустав удерживает нагрузку минутами, а не миллисекундами.
Скорость падает с ростом отношения, и падает так, что это стоит выражать в градусах, а не в оборотах. Пересчитав опубликованные скорости выхода без нагрузки и номинальные по курсу 6 градусов в секунду на один rpm, получаем по восьми изделиям размах примерно от 4800 градусов в секунду скорости выхода без нагрузки на конце 6:1 до 222 градусов в секунду на конце 64:1, при номинальных скоростях от примерно 3618 градусов в секунду до примерно 138 градусов в секунду у тех же изделий. Бедро, которому нужно пройти 60 градусов за 300 мс, требует 200 градусов в секунду — это внутри низкоредукторной половины таблицы и близко к потолку высокоредукторной половины. Именно это сравнение, выполненное до выбора модели, удерживает конструкцию от положения, в котором приходится объяснять медленную ногу.
Чтение восьми изделий от голеностопа к бедру
Суставы гуманоидной платформы образуют цепь от дистальных осей запястий и голеностопов к бедру и колену, и требование меняется вдоль неё монотонно: момент растёт, скорость падает, а допустимая масса растёт по мере удаления сустава от земли. Восемь изделий ниже отображаются на эту цепь четырьмя группами.
Конец 262 г и 368 г: оси запястья, кисти и голеностопа
Самые малые изделия этого набора несут задачи низкого момента и умеренной скорости. AK45-10 V3.0 KV75 весит 262 г в корпусе диаметром 53 мм и длиной 45.2 мм, передаёт через ступень 10:1 номинальный момент 2.5 Нм и пиковый 7 Нм от шины 24 В и публикует 120 rpm номинально и 180 rpm на выходе без нагрузки при люфте 0.3°. Его опубликованная номинальная мощность — 39 Вт, номинальный ток — 1.9 А, что упрощает проводку в малом дистальном звене. AK60-6 V1.1 KV140 переходит к диаметру 79 мм и массе 368 г ради 3 Нм номинально и 9 Нм пиково через ступень 6:1, а его двигатель KV140 при 24 В даёт 420 rpm номинально и 560 rpm без нагрузки — самый быстрый выход в этой группе, около 3360 градусов в секунду без нагрузки. Это сочетание — низкое отношение, умеренный момент, высокая скорость выхода — подходит голеностопу, которому нужно быстро переставить стопу, или запястью, которому нужно делать небольшие быстрые коррекции. Значение люфта 0.55° — самое свободное из опубликованных в этой группе, что является ожидаемым следствием низкого отношения при быстроходном двигателе.
Середина 485 г и 540 г: отслеживание локтем и быстрые колени
Середина набора — там, где находятся рука и более быстрые суставы ноги. AK80-6 KV100 — изделие массой 485 г, диаметром 98 мм и длиной 38.5 мм, которое даёт 6 Нм номинально и 12 Нм пиково при отношении 6:1 от шины 48 В, с 603 rpm номинально и 800 rpm без нагрузки на выходе и опубликованной номинальной мощностью 340 Вт. Его отношение пика к номиналу 2.0 — самое узкое в наборе, что делает его выбором, когда рабочий цикл ближе к непрерывному, чем к переходному. AK70-9 V3.0 KV60 — та же идея на шаг выше по отношению: 540 г в корпусе диаметром 89 мм и длиной 49 мм, ступень 9:1, 8.5 Нм номинально и 29.2 Нм пиково при 48 В, 260 rpm номинально и 320 rpm без нагрузки, номинальная мощность 231 Вт и люфт 0.3°. Его кратность пика к номиналу 3.4 — самая широкая в наборе, поэтому оно уместнее там, где расчётным случаем является переходный процесс, а непрерывная нагрузка умеренна. Оба изделия имеют документально подтверждённые применения: производитель опубликовал пример применения AK80-6 в исследовательской платформе, встроенный ниже.
Пример применения от производителя: AK80-6 KV100 в заявке на AI Olympics, где тот же модуль 6:1 работает в быстром цикле с высокой частотой реверса. Эти кадры полезны именно потому, что разрыв пика и номинала 2.0 означает, что изделие выдерживает повторяющиеся переходные процессы, и именно в таком рабочем цикле это утверждение расходуется.
Страница видео на ToBMSСмотреть на YouTubeКласс 750 г и 940 г: бёдра, колени и нагрузка на одной опоре
Это класс, который несёт машину. AK60-39 V3.0 KV80 — изделие массой 750 г в корпусе диаметром 79 мм и длиной 67 мм, которое через ступень 39:1 даёт 24 Нм номинально и 72 Нм пиково при 48 В, с 70 rpm номинально и 98 rpm без нагрузки на выходе, номинальной мощностью 176 Вт и люфтом 0.25°. AK10-9 V3.0 KV60 весит 940 г в корпусе диаметром 98 мм и длиной 61.7 мм и сочетает ступень 9:1 с двумя энкодерами ради 18 Нм номинально и 53 Нм пиково при 48 В, с 235 rpm номинально и 320 rpm без нагрузки на выходе и опубликованной номинальной мощностью 442 Вт при номинальном токе 10.7 А. Два изделия доказывают одно и то же с противоположных сторон: изделие 39:1 покупает свой момент отношением и отказывается от скорости выхода, а изделие 9:1 сохраняет скорость и нуждается в более крупном двигателе, чтобы создать момент. Бедро, которому нужно удерживать нагрузку на одной опоре и затем быстро разогнуться, благоприятствует второму решению; колено, близкое к земле и редко вынужденное двигаться быстро, — первому. Люфт опубликован для изделия 39:1 и равен 0.25°; запись для изделия 9:1 в этом наборе значения люфта не содержит, и этот пробел относится к списку вопросов производителю, а не к допущению.
Пример применения от производителя: AK10-9 и AK80-64 в исследовании мышечной атрофии, где сустав должен удерживать конечность под нагрузкой и при этом оставаться достаточно податливым, чтобы следовать за ней. Это самый наглядный из опубликованных в этом наборе примеров описанного выше компромисса: непрерывный удерживающий момент с одной стороны и отношение, достаточное для удержания без крупного двигателя, с другой.
Страница видео на ToBMSСмотреть на YouTubeТяжёлый конец на 48:1 и 64:1: где скорость расходуется намеренно
Верх таблицы — для суставов, где скоростью выхода проектировщик готов пожертвовать. AK80-64 KV80 весит 850 г в корпусе диаметром 98 мм и длиной 61.9 мм и даёт 48 Нм номинально и 120 Нм пиково через ступень 64:1, принимая 24 В или 48 В; его опубликованная скорость выхода — 23 rpm номинально и 37 rpm без нагрузки при 24 В, или 48 rpm номинально и 75 rpm без нагрузки при 48 В, при люфте 0.18°, самом малом в этом наборе. AKH70-48 V1.0 KV41 — самое тяжёлое изделие массой 1396 г в корпусе диаметром 90 мм и длиной 81.5 мм, и оно даёт 74 Нм номинально и 222 Нм пиково через ступень 48:1 от шины 48 В, с 28 rpm номинально и 35 rpm без нагрузки на выходе и люфтом 0.2°. Его полый вал — та особенность, которая отличает его от остальных: трасса кабеля проходит через ось, что и позволяет построить бедро или тяжёлое колено без подвижной петли вокруг сустава. Оба изделия дают на выходе низкие сотни градусов в секунду, что подходит несущему колену или нагруженному бедру и исключает их из любого сустава, которому нужно завершить перенос за несколько сотен миллисекунд. Производитель опубликовал испытание изделия с полым валом под нагрузкой, встроенное ниже; полная спецификация для него — на странице товара производителя.
Проверочные кадры производителя для AKH70-48 V1.0: изделие проворачивает груз массой около 40 кг на полный оборот. В сопоставлении с опубликованными данными это самый наглядный способ увидеть, для чего нужны 48:1 и 1396 г: скорость выхода сознательно низка, а полезный выход — тот момент, который сустав удерживает во время движения.
Страница видео на ToBMSСмотреть на YouTubeГуманоидные платформы, которым подходят эти суставные двигатели
Каждое изделие в этой таблице связано в ToBMS с одним и тем же применением, что отражает узость задачи: раздел Гуманоидные роботы охватывает машины, у которых суставы являются основным проектным ограничением, а не дополнением к неподвижной конструкции.
Исследовательские двуногие и полнотелые платформы
Исследовательские платформы строятся так, чтобы их можно было оснащать датчиками и перестраивать, поэтому характеристики сустава пишутся вокруг управляемости и повторяемости, а не вокруг срока службы. Здесь доминируют низкие и средние отношения, потому что сустав, который можно провернуть обратно, — это сустав, который можно изучить рукой и момент которого можно оценить по току двигателя без дополнительного датчика. Опубликованные отношения пика к номиналу в середине этой таблицы точно соответствуют такой схеме использования: прототип проводит большую часть жизни на доле номинального момента и изредка — на его кратном значении.
Шагающие и колёсно-шагающие машины
Машины, которые ходят, и машины, которые катятся на колёсах, закреплённых на шарнирных ногах, нагружают сустав самым широким диапазоном условий в этом применении: почти нулевая скорость при высоком моменте во время опоры, высокая скорость при низком моменте во время переноса и ударные нагрузки на обоих концах. Релевантный вопрос — покрывает ли опубликованная запись ударный случай вообще; в этом наборе она покрывает его для пикового момента и не покрывает для ударной нагрузки, приходящей через конструкцию. Этот пробел закрывается у производителя, а не техническим описанием.
Вспомогательное и реабилитационное оборудование
Там, где машина двигает конечность, принадлежащую человеку, сустав должен одновременно удерживать нагрузку и следовать за движением, и опубликованные примеры применения для двух изделий этой таблицы происходят именно из такой среды. Изделия с высоким отношением выполняют удержание, а изделия с низким отношением или малым люфтом — сопровождение, поэтому вспомогательные устройства часто смешивают два класса отношений на одной конечности, а не выбирают одно изделие на всю цепь.
Манипуляция, телеуправление и ловкие платформы
Руки гуманоидной платформы наследуют ограничения тела, к которому они прикреплены: умеренная масса на запястье, необходимость работать в неструктурированном пространстве и контур управления, обязанный выдерживать контакт. Середина этой таблицы — изделия массой 485 г и 540 г при 6:1 и 9:1 от шины 48 В — та группа, которая удовлетворяет этим ограничениям без массы несущего конца, и именно в ней одна модель может обслуживать более одного сустава руки.
Последовательность подбора для сустава гуманоида
Порядок этих трёх шагов значит больше, чем детали внутри любого из них, потому что каждый шаг сужает набор, который должен рассматривать следующий.
Сначала зафиксируйте рабочий цикл сустава и наихудшую нагрузку
Определите удерживающий момент в позе, в которой машина проводит большую часть времени, момент, требуемый в переходном процессе восстановления равновесия или подъёма, и долю времени для каждого из них. Первое число задаёт тепловой случай и, следовательно, номинальный момент; второе задаёт пиковое заявление; а отношение между ними решает, принадлежит ли сустав низу таблицы или её верху. Ничего о модели нельзя решить до этого, потому что одно и то же требование по моменту закрывается малым двигателем с высоким отношением и крупным двигателем с низким отношением, а эти два ответа ведут себя на суставе по-разному.
Во вторую очередь зафиксируйте шину, отверстие и монтажный габарит
Напряжение шины следует за силовой архитектурой машины, а не за актуатором, поэтому его следует считать жёстким ограничением: изделия этого набора работают от 24 В, от 48 В или от обоих напряжений, и изделие только на 48 В нельзя использовать на платформе 24 В, как бы хорошо ни совпадал его момент. Габарит следует за звеном: сначала диаметр, затем длина, а там, где сустав — это бедро или колено с проходящим через него кабелем, — одновременно и отверстие по оси. Короткий список, выдержавший эти два фильтра, обычно достаточно мал для добросовестного сравнения.
Допросите числа, которые запись оставляет открытыми
Опубликованная запись для этого класса актуаторов хороша по моменту, скорости, отношению и массе и тоньше по числам, которые определяют не то, как сустав работает, а то, как он себя ведёт. Список вопросов к производителю короток.
- Люфт, измеренный на выходе для конкретного изделия и версии, и является ли значение максимальным или типичным.
- Окно рабочего цикла, привязанное к значению пикового момента: как долго, как часто и при каком охлаждении.
- КПД по всей ступени редукции и то, где он падает при низкой скорости выхода под высоким моментом.
- Непрерывный ток и соответствующий ему нагрев корпуса в собственной монтажной схеме машины.
- Любые характеристики удара или ударной нагрузки — именно то значение, которое нужно этому применению и которое чаще всего отсутствует.
Там, где значение в записи отсутствует, оно относится к проектному запасу, а не к допущению, и оценка должна быть оформлена письменно до того, как сустав заказан.
Частые вопросы
QКак определяется требование по моменту для сустава гуманоида?
Из статических и динамических нагрузок на этом суставе в собственной позе машины, с учётом масс конечностей. Случай удержания — максимальный момент, необходимый для сохранения позы, — выводится из геометрии и масс звеньев; переходный случай — момент, необходимый для разгона звена или гашения возмущения за долю секунды, — выводится из требуемого углового ускорения и инерции всего, что должен двигать сустав. Случай удержания задаёт номинальный момент и, следовательно, тепловой расчёт; переходный случай задаёт пиковое заявление и, следовательно, предел тока драйвера. Затем пиковое значение следует сверить с опубликованной кратностью пика к номиналу для кандидата, которая в этом наборе идёт от 2.0 до 3.4.
QКакое передаточное отношение подходит колену гуманоида?
Это зависит от того, что колену поручено делать, и честный ответ таков: именно в колене два требования конфликтуют сильнее всего. Колено, несущее вес тела под ударом, хочет момента, что говорит в пользу высокого отношения; то же колено должно быстро вынести голень вперёд, что говорит в пользу низкого отношения. Машины, для которых приоритет — ходьба, используют средние и высокие отношения в области 39:1-64:1 и соглашаются на более медленный перенос; машины, для которых приоритет — динамика и очувствление контакта, используют низкие отношения в области 6:1-10:1 и соглашаются на более крупный и тяжёлый двигатель. В этом наборе выбор идёт между изделиями с высоким отношением массой 750 г и 850 г и изделием с низким отношением массой 940 г, и разница между ними — решение об отношении, а не о качестве.
QПочему пиковый момент — не то число, по которому ведут расчёт?
Потому что оно описывает окно, а не возможность. Пиковый момент доступен в течение короткого интервала, в котором драйвер может подать соответствующий ток без превышения обмоткой теплового предела, а повторение его чаще, чем допускает окно, превращает избыток в тепло, которое корпус должен отвести. Сустав, рассчитанный по пиковому моменту, удержит позу, не восстановится после возмущения и перегреется при непрерывной работе. Номинальный момент, умноженный на долю сустава в рабочем цикле, — то число, которое удерживает актуатор внутри его теплового расчёта.
QКакое напряжение шины используют актуаторы суставов гуманоида?
24 В или 48 В, и в этом наборе некоторые изделия принимают оба. Выбор относится к системе, а не к актуатору: более высокая шина передаёт ту же мощность при меньшем токе, что уменьшает сечение проводников, размер разъёмов и потери в меди в жгуте, который проходит через конечности. Это важно для машины с питанием от батареи, где проводники идут внутри конструкции. Ограничение, действующее в обратную сторону, — число элементов и масса батареи, поэтому меньшие дистальные изделия этого набора рассчитаны на 24 В, а несущие изделия — на 48 В или на оба напряжения.
QДелает ли высокое отношение сустав лучше?
Нет, и компромисс легче увидеть по скорости выхода, чем по моменту. Высокое отношение умножает момент и делит скорость на тот же множитель, уменьшает инерцию, передаваемую с ротора на выход, и увеличивает трение, которое сустав оказывает внешнему толчку. Результат — сустав, который тихо удерживает большие нагрузки и очень мало сообщает о том, к чему прикасается, что допустимо для несущего колена и недопустимо для руки, которой нужен податливый контакт. Плотность момента резко растёт с отношением — в этом наборе от примерно 24.5 Нм/кг пикового момента при отношении 6:1 до примерно 159 Нм/кг при 48:1, — но плотность не является целью, а сустав, выбранный только по ней, будет специфицирован правильно и вести себя неправильно.
QЧто означает люфт в градусах на суставе?
Люфт указывают в градусах, поэтому опубликованные в этом наборе от 0.18 до 0.55° — это потерянное движение на выходе. В абсолютных величинах это мало, но в контуре положения это не мало, потому что значение задаёт наименьшую команду, которую сустав способен надёжно выполнить, и проявляется как зона нечувствительности в управлении усилием: сустав немного движется, прежде чем начинает передавать нагрузку. На выходе высокоредукторного редуктора значение обычно указывают как максимальное, а не как типичное, и оно меняется за срок службы изделия по мере приработки зацепления, поэтому стоит подтвердить и само значение, и его основание.
QПочему масса важнее на голеностопе, чем на бедре?
Потому что дистальная масса разгоняется каждым суставом выше неё на каждом шаге. Изделие на голеностопе двигают голеностоп, колено и бедро, поэтому его инерция оплачивается трижды за цикл походки; та же масса на бедре оплачивается один раз. Следствие — проектное правило, которое напрямую видно в компоновке этого набора: дистальные изделия весят 262 г и 368 г и несут 2.5 Нм и 3 Нм номинального момента, тогда как проксимальные весят 940 г и 1396 г и несут 18 Нм и 74 Нм. Покупка запаса установкой более крупного изделия на дистальном суставе заставляет каждый проксимальный сустав работать тяжелее всю жизнь машины.
Официальные источники
CubeMars публикует документацию по линейкам актуаторов, собранную в разделе Технические материалы платформы, и у каждой модели есть официальная страница товара с полной спецификацией, кривой характеристик и монтажным чертежом — точка входа в это — линейка продукции производителя. Производитель остаётся источником истины для кривых момента, тепловых номиналов, основания люфта и конфигурации драйвера; ToBMS поддерживает слой поиска и сравнения, а цифры, использованные в этом руководстве, — опубликованные значения, хранящиеся в товарных записях платформы.
Что дальше
Парный материал категорийного уровня к этому руководству — Роботизированные актуаторы: выбор интегрированного актуатора для шарниров, где пять таких интегрированных изделий сравниваются друг с другом как компоненты, и Как выбрать модуль сустава: пять актуаторов CubeMars от 190 г до 1.4 кг, где единицей проектирования взят модуль сустава. Это руководство, напротив, начинает с робота: оно приходит к тому же классу актуаторов через цепь суставов, рабочий цикл и бюджет массы, — и это тот путь, которым стоит идти, когда вопрос в том, что нужно гуманоидному роботу, а не в том, какая модель крупнее.
Есть два смежных маршрута, по которым стоит идти, когда меняется класс сустава. Там, где сустав должен вестись рукой или где нужно решить, где проходит граница между безрамным комплектом и герметичным модулем, BLDC-двигатели для экзоскелета: бескорпусный моментный мотор против интегрированного актуатора прямо излагает это сравнение, а категория Безрамные моментные двигатели охватывает комплекты статора и ротора, из которых обычно строятся оси ловких кистей. Там, где низкое отношение выбрано ради податливости, а не ради скорости, Актуаторы квазипрямого привода: что даёт отношение 8:1 рассматривает линейку Актуаторы квазипрямого привода на этой основе.
Для более широкого контекста о том, как соотносятся классы двигателей, BLDC-двигатели: типы, параметры и выбор бесколлекторных двигателей помещает интегрированный актуатор среди других категорий. Чтобы составить короткий список, а не проводить исследование, отфильтруйте кандидатов по моменту, отношению, напряжению, массе и габариту в разделе Подбор, а затем сопоставьте их друг с другом в разделе Сравнение продуктов; близкие классы суставов собраны в разделах платформы Модули суставов, Экзоскелеты, Четвероногие роботы и Реабилитационные роботы. Категория Роботизированные актуаторы содержит восемь сравниваемых здесь изделий.







