
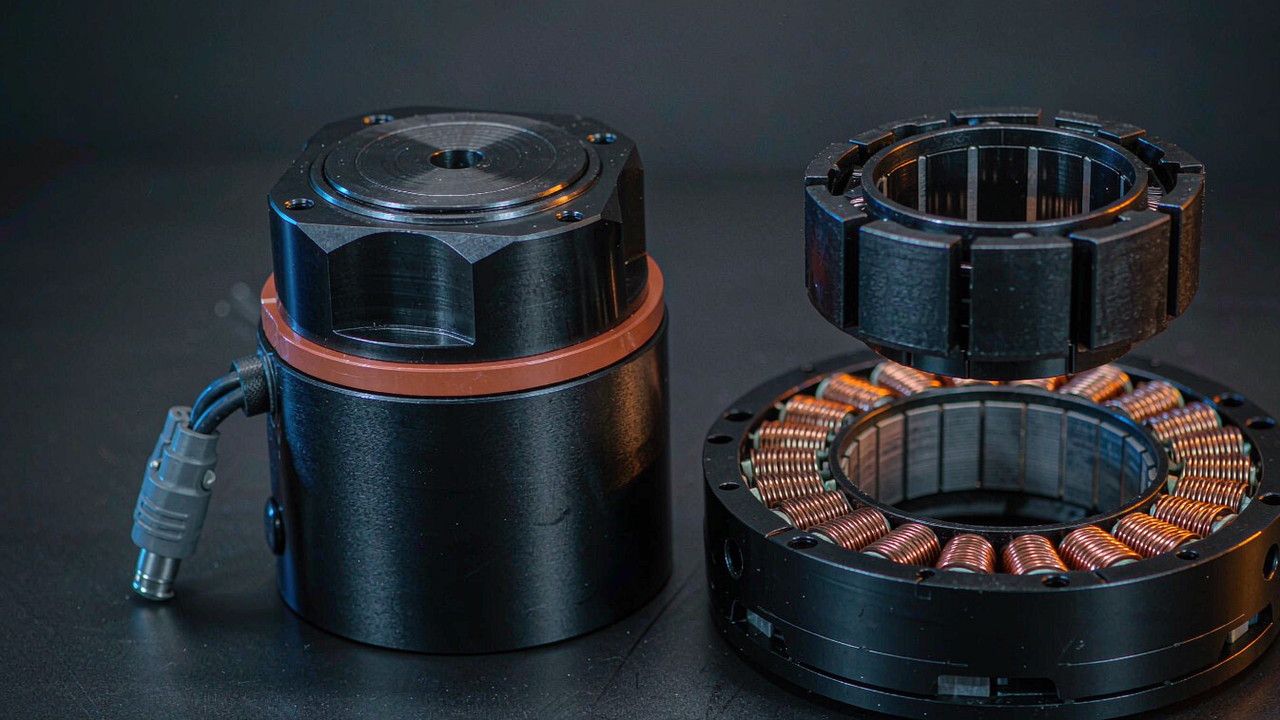
Проект под BLDC-двигатели для экзоскелетов всегда приходит к одному из двух решений, и развилка возникает рано. Либо сустав собирается вокруг бескорпусного моментного мотора — статора и ротора, поставляемых как отдельные детали, без корпуса, без подшипников и без обратной связи, — либо он строится вокруг интегрированного актуатора, который приходит герметичным, с редуктором и готовым к установке. Внутри обе ветви используют очень похожие бесколлекторные машины, и в рамках проектного разбора они не взаимозаменяемы. Одна переносит конструкцию сустава, выбор подшипников, энкодер и драйвер на сторону инженерной команды; другая оставляет всё это внутри готового модуля, спроектированного производителем. Это руководство сталкивает две архитектуры по требованиям, которые действительно определяют решение для носимого сустава, — масса на конечности, жёсткость, тепловой путь, габарит и трудозатраты на интеграцию, — на примере семи зафиксированных изделий, охватывающих от 105 g до 710 g на бескорпусной стороне и от 260 g до 570 g на интегрированной.
Приведённое ниже сравнение намеренно смешивает изделия, измеренные не с одной и той же стороны редуктора, потому что это несовпадение и есть суть решения. Каждая цифра в этой статье взята из опубликованной производителем спецификации в том виде, в каком она зафиксирована в карточке товара ToBMS для соответствующего изделия, за исключением пересчётов единиц и арифметики плотности, которые помечены как производные там, где они встречаются. Ничего здесь не оценено приблизительно, а там, где значение не зафиксировано, оно названо отсутствующим, а не заполнено догадкой.
Короткий ответ
Для первого носимого прототипа интегрированный актуатор обычно быстрее, а часто и легче в масштабе всей системы. CubeMars AKE60-8 KV80 актуатор квазипрямого привода имеет массу 260 g и через ступень 8:1 выдаёт 5 Nm номинально и 12.5 Nm пиково — это больше номинального момента, чем даёт отдельно взятый бескорпусный мотор массой 710 g. Проектировать вокруг него ничего не нужно: редуктор, комплект подшипников и драйвер находятся внутри корпуса.
Бескорпусный комплект выигрывает тогда, когда ограничением служит геометрия, а не момент. Если выходом сустава должен быть сам сустав — прямой привод на тазобедренном суставе, без редуктора и, следовательно, без люфта, — то CubeMars RO100 KV55 Standard безрамный моментный двигатель с номинальным моментом 4 Nm вообще не требует редуктора. Если жгут должен проходить через ось, или статор нужно прикрутить к звену, которое одновременно служит радиатором, или корпус и конечность — одна обработанная деталь, то бескорпусный комплект остаётся единственным путём, который это допускает. Плата за это — инженерные усилия и конструкция подшипников и энкодера, которую команда теперь ведёт сама.
Что реально даёт каждая ветвь
Разделительная линия проходит не через мотор. Обе ветви используют трёхфазные бесколлекторные машины под векторным управлением (FOC), и обе опираются на один и тот же набор статоров ручной намотки. Различается лишь то, какие части полного механизма сустава приходят в поставке.
Бескорпусный комплект — это статор, ротор и ничего между ними
Бескорпусный моментный мотор поставляется как два свободных узла. Статор несёт обмотки и шихтованный сердечник и монтируется в ту конструкцию, которую предоставляет проектировщик; ротор несёт магниты и устанавливается на вал, который проектировщик также предоставляет сам. Здесь нет корпуса, нет выходного фланца, нет комплекта подшипников, нет энкодера и нет электроники привода. Взамен комплект снимает все те интерфейсы, по которым производителю иначе пришлось бы идти на компромисс. Для прокладки кабелей доступен большой полый вал — CubeMars RI30 KV260 безрамный моментный двигатель несёт отверстие 17 mm в корпусе 38 mm, — а монтажная плоскость, тепловой путь и осевая длина становятся проектными переменными, а не заданными условиями.
Интегрированный актуатор приходит собранным и герметичным
Интегрированный актуатор — это обратная компоновка. Мотор, планетарная ступень редукции, устройство обратной связи и плата драйвера собраны в единый корпус с заданным выходным интерфейсом и заданным электрическим разъёмом. CubeMars AK80-6 KV100 роботизированный актуатор — наглядный пример: редукция 6:1, 6 Nm номинально и 12 Nm пиково, номинальная мощность 340 W при 48 V, и всё это внутри корпуса 98 mm на 38.5 mm массой 485 g, с зафиксированным значением люфта 0.22. Ценность здесь не в какой-то отдельной цифре из этого списка, а в том, что весь узел — это один артикул, один монтажный рисунок и один комплект испытательных данных.
Чего нет ни в одной из двух поставок
Ни одна из ветвей не полна сама по себе, и пробелы носят системный характер. Бескорпусная ветвь оставляет инженерной команде проектирование подшипников, монтаж энкодера, посадку ротора на вал, корпус, путь охлаждения и весь приводной тракт — то есть работу, которую обычно берёт на себя производитель мотор-редуктора. Интегрированная ветвь оставляет команде обязанность принять заданный производителем люфт, ресурс подшипников, тепловое снижение номинала и габарит производителя — и проектировать конечность вокруг них, а не наоборот. Там, где у конструкции тесно по радиальному пространству рядом с суставом или нужна прозрачность по моменту, которую планетарная ступень дать не может, связывающим становится второй пробел.
Пять требований, которые определяют выбор ветви
Таблицы характеристик двух семейств выглядят похоже, но отвечают на разные вопросы. В носимых устройствах их устойчиво разделяют пять требований.
Масса там, где её действительно ощущает пользователь
Масса стоит не одинаково в каждом суставе. На странице применения экзоскелетов один и тот же номинальный момент встречается у изделий очень разной массы, и эта разница распределена неравномерно: грамм, который несёт тазобедренный сустав, ложится на туловище, а тот же грамм дистальнее колена разгоняется и тормозится на каждом шагу. Именно поэтому лёгкий конец бескорпусного диапазона значит больше, чем можно заключить по его значениям момента. CubeMars RO50 KV108 Lite безрамный моментный двигатель весит 105 g, а RI30 KV260 весит 40 g, и ни один из них не приносит в сустав редуктор, комплект подшипников или драйвер.
Жёсткость, люфт и то, как ощущается сустав
Прямоприводный бескорпусный сустав не имеет зубчатого зацепления, поэтому сам по себе он люфта не вносит. Интегрированный актуатор несёт люфт своей планетарной ступени, и зафиксированные значения по этому диапазону лежат от 0.15 до 0.22. Люфт в изношенном суставе проявляется как гистерезис между заданным профилем помощи и тем, что воспринимает пользователь, и усложняет любой закон управления, который оценивает выходной момент по ошибке положения. Под этим лежит и более тонкий эффект: ступень редукции умножает инерцию ротора примерно на квадрат отношения на выходе, поэтому модуль с редуктором даёт на выходе больше приведённой инерции, чем прямоприводный сустав с тем же выходным моментом, а приведённая инерция — один из членов, определяющих, насколько прозрачным ощущается сустав.
Куда уходит тепло обмотки
Непрерывный момент — это тепловое утверждение, и тепловой путь у двух ветвей резко различается. Бескорпусный статор обычно крепится болтами напрямую к металлическому звену, поэтому конструкция конечности становится частью радиатора; номинальный момент от производителя предполагает условия, которые проектировщик обязан воспроизвести. Герметичный актуатор рассеивает тепло через собственный корпус в то, к чему он прикручен, — это удобно, но задано жёстко. В носимом устройстве тепловая картина усложняется ещё и потому, что сустав часто закрыт одеждой или манжетой. Пиковое значение описывает переходный процесс, а не режим удержания, тогда как режим поддержки позы может требовать номинального момента минутами подряд.
Радиальное пространство против осевого
Две ветви отказывают в геометрии в разные стороны. Моторы с внутренним ротором в этом диапазоне — среди них RI50 KV100 и RI80 V2.0 KV75 — несут ротор внутри статора, поэтому осевую длину задаёт пакет, а радиальный размер — диаметр корпуса; насколько глубоким получится узел, решает механизм, а не мотор. Герметичные модули почти единообразно имеют форму блина, поскольку ступень редукции надстраивается по оси мотора, а серия AKE даёт осевую длину от 25 mm до 43.5 mm при диаметре от 69 mm до 107.5 mm. Сустав, установленный сбоку вдоль анатомической оси — а это обычная компоновка для колена и тазобедренного сустава, — хорошо обслуживается такой формой, а узкий глубокий корпус — нет.
Что переходит внутрь проекта
Последнее требование редко записывают, и оно часто определяет исход. Интегрированный актуатор выносит механическую конструкцию, выбор подшипников, установку энкодера и комплект электроники привода из проекта к производителю. Бескорпусный комплект втягивает все четыре внутрь, а вместе с ними — балансировку ротора, посадку на вал, выставление энкодера и ответственность за то, как узел ведёт себя при нагреве. Для единичного прототипа второй столбец обходится дорого; в серии или там, где геометрия сустава и есть продукт, он может оказаться единственным способом достичь цели.
Бескорпусные комплекты и интегрированные актуаторы рядом
Таблица собирает семь зафиксированных изделий из двух архитектур, упорядоченных по массе. Значения момента и массы приведены так, как они опубликованы в карточке товара ToBMS для каждого изделия.
| Модель | Архитектура | Передаточное число | Напряжение питания | Номинальный момент | Пиковый момент | Масса |
|---|---|---|---|---|---|---|
| CubeMars RO50 KV108 Lite безрамный моментный двигатель | Бескорпусный комплект | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| CubeMars RI50 KV100 безрамный моментный инраннер | Бескорпусный комплект | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| CubeMars AKE60-8 KV80 актуатор квазипрямого привода | Интегрированный актуатор | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| CubeMars RI80 V2.0 KV75 безрамный моментный инраннер | Бескорпусный комплект | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| CubeMars AK80-6 KV100 роботизированный актуатор | Интегрированный актуатор | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| CubeMars AKE80-8 KV30 актуатор квазипрямого привода | Интегрированный актуатор | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| CubeMars RO100 KV55 Standard безрамный моментный двигатель | Бескорпусный комплект | - | 48 V | 4 Nm | 12 Nm | 710 g |
Четыре бескорпусных комплекта перечислены в категории ToBMS Безрамные моментные двигатели; три герметичных изделия находятся в категориях Роботизированные актуаторы и Актуаторы квазипрямого привода. Столбец передаточного числа для бескорпусных комплектов оставлен пустым, потому что передаточное число — не свойство мотора: это та ступень, которую прикручивает проектировщик. В записях ToBMS для изделий AKE номинальная мощность не зафиксирована, поэтому здесь она не приводится. Габаритные размеры даны в тексте, а не в таблице, чтобы число столбцов оставалось читаемым.
Первая закономерность — та, ради которой написана эта статья. Если читать таблицу сверху вниз по массе, герметичный модуль массой 260 g даёт больше номинального момента, чем бескорпусные моторы массой 411 g и 710 g выше и ниже него. Это не утверждение о качестве мотора; это то, что делает ступень редукции. Номинальный момент бескорпусного мотора — это значение на валу мотора, а номинальный момент герметичного модуля — значение на выходном валу, измеренное после редуктора. Эти два числа находятся по разные стороны отношения и несопоставимы, пока не сказано, с какой стороны сделана цитата.
Вторая закономерность — разделение по напряжению. Три самых лёгких изделия фиксируют одно напряжение — 24 V для RO50 KV108 Lite, RI50 KV100 в его базовом номинале и AKE60-8 KV80, — и только RI50 KV100 принимает также 36 V и 48 V. Начиная с 485 g каждое изделие в таблице фиксирует 48 V, а это число определяет аккумуляторную батарею, а не мотор. Для носимого устройства этот вопрос обычно решается рано, потому что он следует за химией аккумулятора и набором разъёмов, уже выбранными для костюма, а не за мотором.
Третья закономерность — насколько мало бескорпусные моторы отличаются друг от друга по выходной скорости. Бескорпусные изделия здесь фиксируют номинальные скорости от 1090 rpm до 2100 rpm до какой-либо редукции, тогда как герметичные изделия фиксируют от 150 rpm до 603 rpm после неё. Именно скорость на суставе, а не на валу мотора, совпадает с биомеханической литературой, и на бескорпусной стороне она доступна только после того, как выбрана редукция.
Как читать это сравнение честно
Три величины обычно приводятся в обеих архитектурах так, как если бы означали одно и то же. Это не так, и каждая из них переворачивает рейтинг, как только определения разделены.
Момент на килограмм — это две разные величины
Деление номинального момента на массу даёт число, которое выглядит сопоставимым по всей таблице, но таковым не является. На моторной стороне отношения зафиксированные значения составляют около 2.9 Nm/kg для RO50 KV108 Lite, 3.2 Nm/kg для RI50 KV100, 3.5 Nm/kg для RI80 V2.0 KV75 и 5.6 Nm/kg для RO100 KV55. На выходной стороне та же арифметика даёт около 19 Nm/kg номинально для AKE60-8 KV80, 21 Nm/kg для AKE80-8 KV30 и 12 Nm/kg для AK80-6 KV100, возрастая до 48, 53 и 25 Nm/kg соответственно по пиковому моменту. Все они выведены здесь делением зафиксированного момента на зафиксированную массу. Две группы различаются примерно в четыре — шесть раз, и ни одна часть этой разницы не является проектным запасом: это передаточное отношение, выраженное как плотность.
Скорость измеряется по разные стороны редуктора
Зафиксированные значения скорости подтверждают ту же асимметрию. AKE60-8 KV80 на выходе вращается с 180 rpm номинально и 240 rpm без нагрузки, что составляет около 1080 и 1440 градусов в секунду; AKE80-8 KV30 фиксирует 150 и 195 rpm, около 900 и 1170 градусов в секунду. AK80-6 KV100 с его более быстрой ступенью 6:1 фиксирует 603 rpm номинально и 800 rpm без нагрузки, примерно 3620 и 4800 градусов в секунду на выходе. Бескорпусные изделия фиксируют скорости мотора на порядок выше — RO100 KV55 вращается с 2000 rpm номинально, что около 12000 градусов в секунду, — но эта скорость попадает на сустав только в том случае, если конструкция использует прямой привод или очень неглубокую редукцию. Все пересчёты здесь умножают зафиксированные rpm на шесть и являются производными, а не опубликованными.
Ток относится к силовому каскаду
Номинальный и пиковый ток зафиксированы для каждого изделия в этом сравнении, и они описывают не только мотор. AKE60-8 KV80 и AKE80-8 KV30 оба фиксируют 4.8 A номинально и 12 A пиково, выдавая при этом 5 Nm и 12 Nm номинально соответственно, — это эффект разного напряжения шины, а не обмотки. RO100 KV55 фиксирует 20 A номинально и 62 A пиково. Значения тока бескорпусного комплекта приводятся для обмотки, а жгут, драйвер и тепловую конструкцию поставляет инженерная команда, поэтому бюджет по току приходится строить, а не считывать. Там, где плата драйвера входит в поставку, как у герметичных изделий, зафиксированный ток является также утверждением о возможностях этой платы.
Четыре бескорпусных комплекта для носимого сустава
Бескорпусный диапазон охватывает от 20 g до 710 g, и четыре изделия внутри него закрывают носимый случай от дистальных суставов до проксимальных.
RI50 KV100 и RO50 KV108 Lite — лёгкий и высокоскоростной конец
CubeMars RI50 KV100 безрамный моментный инраннер — это мотор с внутренним ротором для систем от 24 V до 48 V: 0.58 Nm номинально и 1.67 Nm пиково, номинальная мощность 66 W, масса 180.8 g и корпус 54 mm глубиной 27 mm, с зафиксированной номинальной скоростью 1090 rpm при 24 V. Его обзор напрямую называет экзоскелеты наряду с четвероногими роботами и суставами роботизированных манипуляторов. Арифметика, которая делает его интересным для сустава, — это та, что скрыта в таблице: если добавить ступень 8:1, номинальный момент становится около 4.6 Nm при примерно 136 rpm, до потерь в редукторе, что близко к выходу герметичного модуля массой 260 g при той же редукции. Бескорпусный мотор легче модуля; редуктор, подшипники, энкодер и драйвер составляют разницу, и все они переходят в проект.
Вводное видео производителя о RO50 Lite — бескорпусном моторе, рассчитанном на коллаборативных роботов, экзоскелеты и прецизионную автоматизацию: случай, когда сустав не может позволить себе герметичный корпус вокруг себя.
Страница видео на ToBMSСмотреть на YouTubeCubeMars RO50 KV108 Lite безрамный моментный двигатель находится у самого лёгкого конца того же пути: 105 g в корпусе 61.7 mm на 14.5 mm, с 0.3 Nm номинально и 0.9 Nm пиково на шине 24 V и номинальной мощностью 66 W. В носимой работе важны две детали: его корпус 61.7 mm имеет глубину всего 14.5 mm, а упоминание большого полого вала в его собственном описании указывает на прокладку кабелей через ось сустава. Ни одно из изделий не несёт собственной обратной связи — варианты RO40 KV140 и RO50 KV108 Lite поставляются явно без датчиков Холла, а записи ToBMS вообще не содержат поля спецификации энкодера, — поэтому на бескорпусной стороне устройство обратной связи является проектным решением ровно так же, как на герметичной стороне оно является фиксированным свойством.
RI80 V2.0 KV75 — середина диапазона моторов с внутренним ротором
CubeMars RI80 V2.0 KV75 безрамный моментный инраннер поднимается до 1.45 Nm номинально и 4.1 Nm пиково в корпусе 85 mm массой 411 g, с номинальной мощностью 172 W на выбираемой шине 24/36/48 V и номинальными скоростями 1135 rpm при 24 V. Его обзор перечисляет гуманоидных роботов, экзоскелеты, четвероногих роботов и тяжёлые суставные модули. В записи указан пиковый ток 27.6 A и номинальный ток 9.4 A, а также номинальная мощность 172 W — в отличие от герметичных изделий, номинальная мощность здесь присутствует, поэтому бюджет непрерывной мощности хотя бы можно начать с записи.
RO100 KV55 — когда сам сустав становится корпусом
CubeMars RO100 KV55 Standard безрамный моментный двигатель — крупнейшее изделие в этом сравнении: 4 Nm номинально и 12 Nm пиково, номинальная мощность 838 W при 48 V, 710 g в корпусе 113.5 mm на 36.2 mm, 21 пара полюсов, номинальный и пиковый токи 20 A и 62 A. Это самая ясная иллюстрация центрального компромисса статьи. Как прямоприводный сустав он непрерывно выдаёт 4 Nm без зубчатого зацепления и, следовательно, без люфта, вносимого редукцией, и вращается с 2000 rpm номинально — около 12000 градусов в секунду, — что даёт гораздо большую выходную скорость, чем любое изделие с редуктором в таблице. Взамен он весит 710 g, чтобы дать чуть меньше номинального момента, чем герметичный модуль массой 260 g, и требует комплекта подшипников, энкодера и драйвера, которые герметичный модуль уже содержит. Это правильный ответ, когда сустав должен быть жёстким, быстрым и тихим, и неправильный, когда доминирует масса на конечности.
Три интегрированных актуатора, один с документированным внедрением
Герметичная сторона сравнения закрывает те же позиции суставов при доле интеграционной работы, но ценой габарита, люфта и тепловых ограничений, заданных производителем.
AKE60-8 KV80 — самый малый герметичный модуль в сравнении
CubeMars AKE60-8 KV80 актуатор квазипрямого привода — 260 g в корпусе 69 mm на 25 mm, с 5 Nm номинально и 12.5 Nm пиково через ступень 8:1 на шине 24 V, при 180 rpm номинально и 240 rpm без нагрузки, с 4.8 A номинально и 12 A пиково и зафиксированным люфтом 0.15. Его обзор помещает его в компактные суставы гуманоидов и экзоскелетов. Два свойства отделяют его от бескорпусных комплектов, которые он вытесняет на дистальном суставе: это единственное изделие в сравнении с единственным номиналом 24 V, и его 14 пар полюсов отличаются от 21, зафиксированных у более крупных модулей, что меняет требования к коммутации. Смешивать его с проксимальным изделием на 48 V означает две системы распределения.
AK80-6 KV100 — модуль в документированной сборке экзоскелета
CubeMars AK80-6 KV100 роботизированный актуатор — единственное изделие здесь с зафиксированным внедрением в носимую платформу. Он использует редукцию 6:1, чтобы достичь 6 Nm номинально и 12 Nm пиково при номинальной мощности 340 W на 48 V, при 603 rpm номинально и 800 rpm без нагрузки, с 9.7 A номинально и 20 A пиково, весит 485 g в корпусе 98 mm на 38.5 mm и фиксирует люфт 0.22. Его обзор называет экзоскелеты и четвероногих роботов, и производитель опубликовал демонстрацию того, как это изделие приводит двусторонний экзоскелет нижних конечностей, разработанный в Технологическом институте Джорджии (Georgia Institute of Technology). Для команды, взвешивающей интегрированную ветвь, это та точка данных, которую бескорпусные комплекты в этом сравнении противопоставить не могут: модуль уже работал в целевом применении.
Двухминутная демонстрация того, как AK80-6 KV100 приводит двусторонний экзоскелет нижних конечностей, построенный в Georgia Tech, — ближайшее к эталонной сборке для интегрированной ветви в этом сравнении.
Страница видео на ToBMSСмотреть на YouTubeAKE80-8 KV30 — когда требуется 30 Nm пиково
CubeMars AKE80-8 KV30 актуатор квазипрямого привода поднимает герметичную сторону до 12 Nm номинально и 30 Nm пиково при 570 g в корпусе 87 mm на 32 mm, на шине 48 V, при 150 rpm номинально и 195 rpm без нагрузки, с 4.8 A номинально и 12 A пиково и тем же зафиксированным люфтом 0.15. Его обзор помещает его в экзоскелеты, реабилитационных роботов и суставы шагающих машин, а его собственная спецификация прямо приводит значение плотности момента. Это точка, в которой интегрированная ветвь перестаёт быть компактным вариантом и становится мощным: ничто в бескорпусной половине таблицы не достигает 30 Nm пиково без редуктора, а крупнейший бескорпусный мотор там даёт 12 Nm пиково при массе 710 g.
Где в итоге применяется каждая ветвь
Одни и те же семь изделий встречаются в разных носимых категориях, и разделение между ветвями следует за суставом, а не за платформой.
Приводная походка и перенос нагрузки
Устройства помощи «тазобедренный сустав — колено — голеностоп» — доминирующий случай применения для герметичных модулей, и закономерность идёт от проксимального к дистальному: самое плотное изделие на тазобедренном суставе, среднее на колене, самое лёгкое на голеностопе. Обоснование — накопленные метаболические затраты на дистальную массу, а не потребность каждого сустава в моменте сама по себе. Актуаторы экзоскелетов обычно выбирают от дистального конца назад именно по этой причине, а бескорпусные комплекты входят в картину на голеностопе и колене, где конечность можно обработать так, чтобы она несла статор, и где геометрией сустава стоит владеть самому.
Реабилитационные установки в клинике
Стационарная установка убирает аккумулятор с пользователя, что сразу ослабляет и аргумент о массе, и решение по напряжению шины. Остаются плавность, точность воспроизведения усилия и то, как сустав ведёт себя с пациентом, который может быть не в состоянии ему помогать. Бескорпусная ветвь хорошо подходит этому случаю, потому что статор можно прикрутить к большой заземлённой раме, которая служит ещё и радиатором, и потому что прямой привод избегает гистерезиса люфта, усложняющего оценку момента. Герметичные модули здесь тоже встречаются; их обзоры называют реабилитацию наряду с экзоскелетами, а более широкая область Реабилитационные роботы охватывает близкие по типу устройства.
Интерфейсы верхней конечности и кисти
Поддержка плеча и локтя концентрирует самую трудную компоновочную задачу в носимой работе: сустав, которому нужна помощь, находится близко к телу, и всё, что на нём закреплено, немедленно вызывает неприятие. Бескорпусные изделия массой менее 100 g — естественный выбор, а RI30 KV260 с его отверстием 17 mm напрямую отвечает на вопрос прокладки кабелей через ось плеча. Там, где устройству нужна помощь по нескольким степеням свободы верхней части тела, более широкая область Гуманоидные роботы охватывает те же классы суставов в других форм-факторах, а подбор Модули суставов продолжает герметичную ветвь дальше.
Контрольный список подбора
Ветвь обычно фиксируется задолго до мотора, потому что геометрия сустава экзоскелета и маршрут жгута вокруг него проектируются вокруг этого ответа. Эти проверки относятся ко времени до точки замораживания.
Сначала зафиксировать сустав, затем мотор
- Записать, является ли передаточное отношение проектной переменной или заданным условием. Если оно задано, решение уже принадлежит интегрированной ветви; если это переменная, то никакое значение момента бескорпусного мотора ничего не значит, пока к нему не привязано отношение.
- Установить бюджет люфта и то, что он даёт. Прямой привод не вносит люфта от зубчатого зацепления, планетарная ступень в этом диапазоне фиксирует от 0.15 до 0.22; сверить значение с технической документацией производителя и уточнить, при каком моменте оно измерено.
- Определять требование по непрерывному моменту исходя из режима удержания, а не переходного процесса, и сопоставлять его с номинальным моментом на всём периоде удержания.
Что переходит внутрь проекта
- Перечислить каждую деталь, которую не включает бескорпусный комплект, — комплект подшипников, энкодер, посадку на вал, корпус, тепловой путь, драйвер, — и оценить инженерное время, а не только детали.
- Сверить монтажную поверхность статора с тепловым номиналом. Номинальное значение в спецификации предполагает тепловой путь, который конструкция должна реально обеспечить.
- Определить, кто отвечает за балансировку ротора, выставление энкодера и поведение узла при нагреве, и записать это в определение интерфейса.
Закрыть пробелы в записях вместе с производителем
- У AKE60-8 KV80 и AKE80-8 KV30 номинальная мощность не зафиксирована вообще, поэтому бюджет непрерывной мощности для герметичных модулей приходится брать из спецификации; у AK80-6 KV100 она есть — 340 W.
- Для герметичной серии в этом сравнении не зафиксированы ни размеры вала, ни отверстия, ни резьбы, поэтому схемы болтовых креплений и плечи рычагов нельзя определить только по записи.
- RI80 V2.0 KV75 фиксирует пиковый ток 27.6 A и номинальный ток 9.4 A; режимное окно за значением пикового тока следует подтвердить по спецификации производителя, прежде чем по нему подбирать силовой каскад.
Частые вопросы
QПочему интегрированный актуатор массой 260 g даёт больше момента, чем бескорпусный мотор массой 710 g?
Потому что эти два значения измерены по разные стороны редуктора. 4 Nm бескорпусного мотора — это номинал на валу мотора; 5 Nm герметичного модуля — это номинал на выходном валу, измеренный после ступени 8:1. Та же ступень 8:1 на бескорпусном моторе подняла бы его выход примерно до 32 Nm до потерь в редукторе, что выше 5 Nm модуля, — но она добавила бы редуктор, комплект подшипников, энкодер и драйвер, которые герметичный модуль уже содержит. Разрыв в плотности между примерно 5.6 Nm/kg и примерно 19 Nm/kg — это передаточное отношение, выраженное как сравнение, а не запас.
QКогда бескорпусный комплект оказывается лучшей ветвью для сустава экзоскелета?
Когда связывающим ограничением служит геометрия, жёсткость или путь интеграции, а не момент. Прямой привод убирает зубчатое зацепление и, следовательно, вносимый им люфт; статор, прикрученный к металлическому звену, превращает конструкцию конечности в радиатор; большой полый вал позволяет жгуту пройти через ось сустава; а сустав, у которого корпус и звено — одна обработанная деталь, вообще нельзя построить вокруг герметичного корпуса. Плата — в том, что комплект подшипников, энкодер, драйвер и тепловая конструкция переходят внутрь проекта.
QВсегда ли меньшее передаточное отношение означает лучшую обратимость?
Низкое отношение обычно оставляет зубчатую передачу более лёгкой для привода со стороны выхода, чем высокое, и умножает приведённую инерцию ротора на меньший коэффициент — именно поэтому ступени с низким отношением постоянно появляются в носимых устройствах. Это не единственный член: трение в редукции, сопротивление подшипников и поведение драйвера без питания тоже имеют значение, и ничего из этого для изделий данного сравнения не зафиксировано. Прямоприводный бескорпусный сустав полностью убирает член редукции, но оставляет остальные три.
QКакой люфт зафиксирован у герметичных изделий?
У AKE60-8 KV80, AKE80-8 KV30 и AKE90-8 KV35 зафиксировано 0.15, у AK80-6 KV100 — 0.22, у AK70-10 KV100 — 0.2. Эти значения следует считать ориентировочными, а не проверенными значениями производителя. Следует сверить значения с технической документацией производителя, уточнив момент измерения и то, относятся ли они к состоянию до или после приработки.
QКакая ветвь подходит для первого прототипа?
Интегрированный актуатор — в большинстве случаев. Он снимает с графика механическую конструкцию, выбор подшипников, установку энкодера и комплект привода, и приходит с опубликованными испытательными данными. Бескорпусный комплект стоит дополнительной работы, когда геометрия сустава — часть того, что проект пытается доказать, когда конечность всё равно обрабатывается, или когда конструкция уже дошла до точки, где связывающим ограничением стали габарит, люфт или тепловое снижение номинала от производителя.
QЧто приведено в документации производителя для этих изделий?
Три вещи в частности. Для модулей AKE не зафиксирована номинальная мощность, поэтому бюджет непрерывной мощности приходится брать из спецификации. Для герметичной серии не зафиксированы размеры вала, отверстия или резьбы, поэтому механический интерфейс нельзя начертить по записи. И для бескорпусных комплектов, и для серии AKE не зафиксирована спецификация энкодера, поэтому разрешение обратной связи, протокол и умножение следует подтвердить у производителя до выбора контроллера. Там, где значение отсутствует, оно названо в тексте, а не заполнено.
Официальные источники
CubeMars публикует страницу спецификации для каждого мотора и модуля, и именно эти страницы, а не сторонние обзоры, служат эталоном для тепловых номиналов, деталей обратной связи, механических чертежей и актуальной прошивки. Страницы производителя для рассмотренных здесь изделий — это RI50 KV100, RI80 V2.0 KV75 и RO100 KV55 на бескорпусной стороне и AKE60-8 KV80, AK80-6 KV100 и AKE80-8 KV30 на герметичной. Там, где запись ToBMS молчит — номинальная мощность, размеры интерфейса, спецификация обратной связи, единица люфта, — эти страницы или соответствующая спецификация и есть место, где пробел закрывается.
Что дальше
Чтобы перейти от чтения к короткому списку, три инструмента работают последовательно: бескорпусные комплекты находятся в категории Безрамные моментные двигатели, герметичные изделия — в категории Роботизированные актуаторы и Актуаторы квазипрямого привода; кандидатов можно сузить по моменту, напряжению и массе в разделе Подбор, а выбранные изделия сопоставить друг с другом в разделе Сравнение продуктов.
Четыре руководства ToBMS продолжают тему в стороны. Безрамные моментные двигатели: выбор комплекта статор-ротор для шарниров охватывает весь ряд статор-ротор, Актуаторы для экзоскелетов: три модуля CubeMars QDD от 260 г до 1.4 кг проводит герметичную ветвь с низким отношением через тазобедренный сустав, колено и голеностоп, Актуаторы квазипрямого привода: что даёт отношение 8:1 объясняет, что меняет сама ступень редукции, а Как выбрать модуль сустава: пять актуаторов CubeMars от 190 г до 1.4 кг охватывает более широкие герметичные семейства вокруг этих изделий. Для сравнений за пределами одного ряда BLDC-двигатели для экзоскелетов собирают зафиксированные соответствия по всему ассортименту продукции.
Короткий вариант: сначала определить, является ли передаточное отношение заданным условием или переменной, потому что этот единственный ответ и выбирает ветвь. Если оно задано, интегрированный актуатор уже принял решение, и оставшаяся работа — подогнать конечность под его габарит, люфт и тепловое снижение номинала. Если это переменная, сравнивать только моторные значения с моторными, добавлять отношение к обеим сторонам до сравнения момента и учитывать комплект подшипников, энкодер и драйвер как часть стоимости бескорпусного варианта.







