
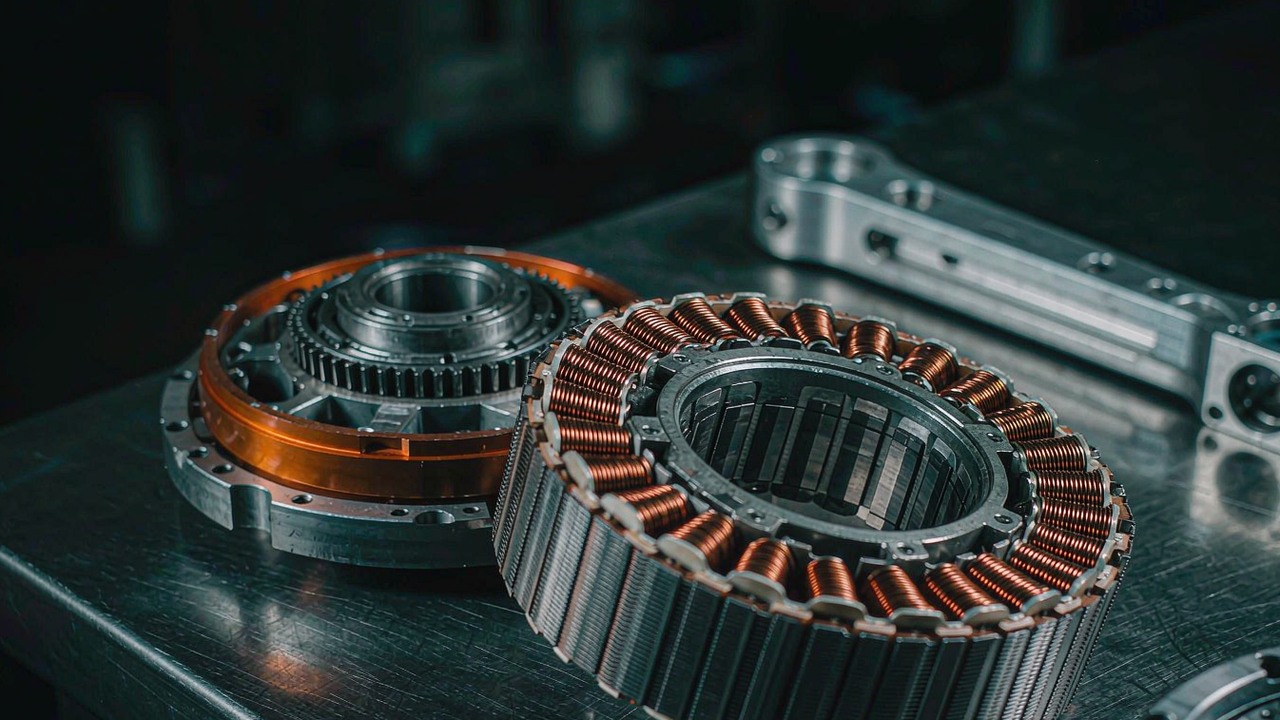
Коллаборативная роботизированная рука делит рабочее пространство с человеком, и это единственное ограничение меняет то, что должен делать мотор внутри каждого сустава. Промышленную руку можно рассчитать по полезной нагрузке и времени цикла, а затем отгородить; коллаборативную руку приходится рассчитывать по полезной нагрузке, времени цикла и человеку, что добавляет ограничение усилия, ручное ведение (hand guiding) и непрерывный режим работы к спецификации, которая и без того должна была удовлетворять момент, скорость и габарит. Подходящие таким суставам моторы — это бескорпусные комплекты: статор и ротор без корпуса, без подшипников и без понижающей ступени, потому что в коллаборативной руке геометрия сустава, прокладка кабелей и редуктор — это решения интегратора, а не свойства мотора. Поэтому выбор BLDC-двигателей для коллаборативной роботизированной руки идёт от сустава в обратную сторону: сначала называются режим работы и понижающая ступень, а номер модели фиксируется последним.
Краткий ответ
Коллаборативный сустав предъявляет к своему мотору три требования, которых нет у промышленного сустава. Сустав должен проталкиваться рукой, что повышает ценность малого зубцового момента и малой инерции ротора. Он должен работать смену, а не цикл, поэтому рабочими числами становятся непрерывный момент и непрерывный ток, а не пиковые значения. И его масса находится на звене, рядом с которым может стоять человек, поэтому масса на дистальном конце оплачивается каждым суставом выше него. Там, где жгут должен пересечь сустав, отверстие вдоль оси полностью убирает компенсационную петлю из габарита. Поэтому актуатор коллаборативной роботизированной руки оценивают по поведению при малых моментах и в длительном режиме, и лишь затем по пиковому значению, которого он способен достичь.
На ToBMS раздел Руки коллаборативных роботов собирает комплекты и интегрированные блоки CubeMars, которые обслуживают такие суставы. Этот обзор рассматривает семь бескорпусных комплектов — семейства RI и RO, от блока массой 20 g до блока массой 710 g — как один набор характеристик и выделяет понижающую ступень, которой нет ни в одной из этих записей, как решение, превращающее малый мотор в коллаборативный сустав.
Что коллаборативный сустав требует от своего мотора
Требования, отличающие коллаборативную руку от промышленной, — это не дополнительные функции, прикрученные к той же спецификации. Они меняют порядок, в котором эта спецификация составляется, потому что переносят определяющее ограничение с времени цикла на поведение при малом моменте, поведение в длительном режиме и поведение конструкции, в которую встроен мотор. Взятые вместе, они и отличают BLDC-двигатели для коллаборативной роботизированной руки от того же класса моторов, рассчитанных для отгороженной промышленной ячейки.
Силовой путь проходит рядом с человеком, а не за ограждением
Рука, работающая рядом с человеком, должна уметь действовать в режиме ограничения усилия, где прикладываемый момент ограничен, а достижимый момент требуется точно задавать при малых значениях. Для мотора это означает два свойства: момент, который он создаёт при данном токе, должен быть предсказуем вплоть до малых токов, а момент, который он создаёт при полном отсутствии тока, — зубцовый момент (cogging), — должен быть достаточно малым, чтобы сустав, приводимый через редуктор, двигался без рывков и залипаний при медленном перемещении рукой. Бескорпусный комплект без корпуса и без подшипников не может спрятать эти свойства за зубчатой передачей, поэтому их читают напрямую из записи мотора, а также из обмотки и числа полюсов.
Ручное ведение требует честного мотора
Обучение методом демонстрации, когда человек проводит руку по траектории, а контроллер её записывает, — одна из причин, по которым покупают коллаборативные руки. То, может ли сустав работать в режиме обратного привода (back-drive), в основном решает редуктор: большое передаточное отношение сопротивляется внешнему толчку. Но мотор вносит инерцию ротора, которую редуктор пересчитывает на выход делением на квадрат передаточного отношения, и зубцовый момент, который человек ощущает через ступень. Малая инерция ротора и гладкая обмотка делают сопротивление лёгким и равномерным; крупный ротор делает его тяжёлым и невнятным. В этом наборе массы роторов простираются от 20 g до 710 g, и именно блоки на малом конце способен нести сустав с ручным ведением как прямой вклад в тактильное ощущение.
Режим работы непрерывный, а не эпизодический
Сварочная ячейка отрабатывает короткий быстрый цикл, а затем ждёт. Коллаборативная рука оправдывает своё место тем, что работает рядом с человеком всю смену, и большую часть этого времени она удерживает инструмент в положении или движется медленно против нагрузки. Это тепловой режим, а не динамический, и он делает непрерывный момент тем числом, по которому подбирается сустав, а пиковое значение оставляет для переходного процесса в начале перемещения. Он также делает непрерывный ток системным числом, потому что сустав, удерживающий позу против силы тяжести, всё равно потребляет ток и всё равно превращает его в тепло в обмотке. Мотор сустава робота, выбранный только по времени цикла, рассчитан на неверный режим, и эта нехватка проявляется как обмотка, покидающая свой класс изоляции при длительном удержании.
Собственная масса руки — часть полезной нагрузки
Коллаборативная рука обычно рассчитана на полезную нагрузку в несколько килограммов, а её собственная масса в несколько раз больше. Поэтому каждый грамм мотора и конструкции разгоняется при каждом перемещении и вычитается из полезной нагрузки, а мотор, расположенный в запястье, разгоняется запястьем, локтем и плечом по очереди. Момент на единицу массы — это величина, связывающая данное ограничение с записью мотора, и читать её нужно с учётом понижающей ступени, потому что лёгкий мотор за крупной ступенью даёт больше момента на грамм, чем тяжёлый мотор за малой. Именно поэтому сравнение ниже сделано на единицу массы, а не на единицу момента.
Как редуктор превращает малый мотор в сустав кобота
Понижающая ступень — это интерфейс между записью мотора и требованием к суставу, и она отображает каждую величину со стороны мотора на сторону сустава строго определённым образом. Чтение записи мотора без такого отображения — это путь к спецификации, которая совпадает на бумаге и ведёт себя неверно в суставе.
Передаточное отношение принадлежит интегратору, и ни одна из этих записей его не содержит
Семь записей, использованных в этом обзоре, содержат номинальное напряжение, номинальную мощность, номинальный и пиковый момент, номинальный и пиковый ток, номинальную скорость и скорость холостого хода, массу, наружный диаметр, осевую длину, число пар полюсов и KV; некоторые из них содержат также величину Ke и способ управления. Ни одна из них не содержит передаточного отношения, величины люфта или диаметра вала. Это не пробел в записях платформы: эти величины принадлежат суставу, в который встраивается комплект, и их выбирает интегратор. Это также причина, по которой проект коллаборативной руки начинается с сустава, а не с номера модели: один и тот же мотор может обслуживать быструю малонагруженную ось запястья и медленную высокомоментную ось плеча, и различается лишь ступень между ним и нагрузкой.
Момент умножается на передаточное отношение, а скорость делится на него
На стороне сустава момент равен моменту мотора, умноженному на передаточное отношение и на КПД ступени, а скорость равна скорости мотора, делённой на передаточное отношение. За передаточным отношением следуют ещё два эффекта. Инерция, пересчитанная с ротора на выход, падает с квадратом передаточного отношения, поэтому большое отношение даёт сустав, которым легко управлять и который трудно почувствовать. И каждая добавленная понижающая ступень стоит несколько процентов проходящей через неё мощности и добавляет собственный вклад в люфт, так что умножение реально, но не бесплатно. Поэтому спецификация сустава должна указывать принимаемое передаточное отношение, потому что требование по моменту и требование по скорости нельзя прочитать из записи мотора независимо от него.
Один записанный мотор за двумя разными ступенями
Арифметику проще всего увидеть на одном записанном блоке. Мотор RI80 V2.0 KV75 весит 411 g и публикует 1.45 Nm номинального и 4.1 Nm пикового момента при 1135 rpm номинальной и 1480 rpm скорости холостого хода на питании 24 V — это 6810 и 8880 градусов в секунду до установки какой-либо ступени. За ступенью 10:1, если считать арифметику приближённой, эти значения становятся примерно 41 Nm пикового и 14.5 Nm номинального момента при выходной скорости холостого хода до 888 градусов в секунду на суставе; за ступенью 50:1 они становятся примерно 205 Nm пикового и 72.5 Nm номинального момента при выходной скорости холостого хода до 178 градусов в секунду. Вторая компоновка даёт пиковый момент на стороне сустава около 205 Nm, рассчитанный по опубликованному пиковому моменту и предположенному передаточному отношению, что попадает в тот же порядок, что и 222 Nm, опубликованные для интегрированного актуатора массой 1396 g, — это не одна и та же база измерения: первая величина относится к стороне мотора и пересчитана через передаточное отношение, а вторая опубликована для собранного сустава, поэтому их не следует сравнивать напрямую. Мотор составляет менее трети этой массы, потому что момент пришёл от передаточного отношения, а не от мотора. Чего в этом сравнении нет, так это люфта, жёсткости и сборочной работы, которые приносит с собой редуктор, и именно они — причина, по которой вообще покупают интегрированный блок.
Семь характеристик, определяющих мотор сустава кобота
Решение несут семь чисел из записи мотора сустава робота, и их читают в таком порядке, потому что каждое сужает то, что должно обеспечить следующее. Ни одно из семи не является максимумом; каждое — это утверждение о поведении, а именно его и покупает коллаборативное применение.
Непрерывный момент — это тепловое утверждение
Номинальный момент — это момент, который мотор способен удерживать неограниченно долго, пока обмотка остаётся в своём классе изоляции, поэтому он зависит от того, как тепло уходит из статора: в конструкцию, в которую статор запрессован или вклеен, и прочь от сустава. По этим семи комплектам опубликованный номинальный момент простирается от 0.024 Nm у блока массой 20 g до 4 Nm у блока массой 710 g — диапазон более двух порядков, и именно это значение следует сравнивать со средней нагрузкой сустава за смену, а не с худшим случаем при перемещении. Для актуатора коллаборативной роботизированной руки это определяющее ограничение большую часть рабочего дня, и это единственное число в записи, которое способна изменить окружающая конструкция.
Пиковый момент — это окно
Пиковый момент описывает то, что мотор способен выдать на коротком интервале, не превысив предел тока привода и не размагнитив магниты. По двум опубликованным столбцам, в этом наборе отношение пикового момента к номинальному близко к трём для каждого блока — между примерно 2.8 и примерно 3.0, — что уже, чем показывает семейство интегрированных актуаторов, представленное на ToBMS, и означает, что два комплекта с одинаковым номинальным моментом дадут почти одинаковый переходный процесс. Это окно всё равно должен определить производитель: как долго, как часто и при каком охлаждении, — прежде чем его можно будет использовать для подбора габарита.
Непрерывный ток — это цена удерживаемой позы
Сустав, неподвижно стоящий под нагрузкой, с точки зрения обмотки не бездействует: привод удерживает положение током в фазах, и потери в меди те же, что при медленном движении. Опубликованный непрерывный ток по этому набору простирается от 1.47 A у самого малого блока до 20 A у самого крупного, и в коллаборативной руке этот ток оплачивается из теплового бюджета контроллера, а на мобильной платформе — из запаса автономности. На базе с батарейным питанием тот же ток является показателем автономности не меньше, чем тепловым, потому что поза, которую рука удерживает чаще всего, — это то, за что платит батарея.
KV и напряжение питания за скоростью со стороны мотора
KV — это константа со стороны мотора: скорость вращения ротора на вольт приложенного напряжения шины, до какого-либо понижения. Умноженная на номинальное напряжение питания, она даёт скорость со стороны мотора: 600, умноженное на 16 V, даёт 9600 rpm для RI20 KV600; 260, умноженное на 24 V, даёт 6240 rpm для RI30 KV260; а 115, умноженное на 48 V, даёт 5520 rpm для RO60 KV115 Standard. Связь между KV и скоростью холостого хода также зависит от определения обмотки и условий испытаний, поэтому для проектирования следует брать опубликованные производителем скорости холостого хода и номинальную выходную скорость, а напряжение питания — это системное решение, которое нужно зафиксировать до составления предварительного отбора, поскольку блок массой 20 g работает на 16 V, а самые крупные блоки работают на 48 V.
Наружный диаметр и отверстие, которое с ним связано
Наружный диаметр определяет, сколько материала статора и магнитов помещается внутри сустава, и по этим семи он простирается от 25 mm до 113.5 mm. В коллаборативной руке диаметр обычно труднее из двух габаритных размеров, потому что поперечное сечение звена задано конструкцией, которая должна нести нагрузку, тогда как осевую длину часто удаётся поглотить внутри звена. С диаметром связано и отверстие. В описании особенностей производителя полый вал с отверстием Ø17 mm указан для RI30 KV260, а крупный полый вал — для RO50 KV108 Lite, RO60 KV115 Standard и RO100 KV55 Standard; остальные три комплекта в этом наборе не несут эту особенность в опубликованном описании. Там, где сустав должен пропустить силовую и сенсорную проводку через собственную ось, именно отверстие убирает кабель из числа деталей, которые могут отказать, и в BLDC-двигателях для коллаборативной роботизированной руки диаметр и отверстие читают вместе именно поэтому.
Длина пакета и осевой бюджет
Осевая длина этих комплектов простирается от 14 mm до 36.2 mm, и она конкурирует за место с понижающей ступенью, которую прикрутят к той же оси. Длинный и тонкий блок помещается внутри звена; короткий и широкий блок лучше садится на внешнюю сторону кронштейна. Поскольку редуктор, подшипниковый узел и энкодер должны поместиться на одной осевой линии, осевой бюджет обычно расходуется быстрее, чем предполагает первый эскиз, и комплект длиной 14 mm оставляет его больше, чем комплект длиной 36 mm.
Масса на дистальном звене
Масса — это последнее читаемое число, и читать его нужно с учётом положения. Мотор в запястье переносится при каждом движении руки, поэтому его цена оплачивается в каждом суставе между ним и основанием, тогда как та же масса в плече оплачивается один раз. Опубликованный пиковый момент на единицу массы по этим семи комплектам растёт примерно с 3.6 Nm/kg у блока массой 20 g до примерно 16.9 Nm/kg у блока массой 710 g, а номинальный момент на единицу массы — примерно с 1.2 Nm/kg до примерно 5.6 Nm/kg; и то и другое — арифметика по записанным столбцам, и оба заметно ниже, чем у семейства интегрированных актуаторов, представленного на ToBMS, потому что понижающая ступень ещё не учтена.
Семь моторов CubeMars RI и RO как один набор характеристик
В таблице ниже семь бескорпусных комплектов CubeMars рассматриваются как один набор характеристик, упорядоченный по массе, потому что масса — это ось, вдоль которой проектируют коллаборативную руку: лестница идёт от блока массой 20 g для оси кисти или запястья до блока массой 710 g для оси плеча или оси рядом с основанием. Каждое значение — опубликованная величина производителя, а каждая производная величина в окружающем тексте помечена как арифметика.
| Модель | Номинальное напряжение | Номинальный момент | Пиковый момент | Масса | Габарит |
|---|---|---|---|---|---|
| RI20 KV600 | 16 V | 0.024 Nm | 0.072 Nm | 20 g | Ø25 × 14.5 mm |
| RI30 KV260 | 24 V | 0.076 Nm | 0.23 Nm | 40 g | Ø38 × 14 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 105 g | Ø61.7 × 14.5 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 248 g | Ø73.8 × 23 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g | Ø85 × 27 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 710 g | Ø113.5 × 36.2 mm |
Номинальный и пиковый момент, напряжение питания, масса и габарит по публикации производителя. Номинальный момент — это непрерывное значение в пределах тепловых ограничений мотора; пиковый момент — значение короткого окна. Записи для этих комплектов не содержат передаточного отношения, величины люфта или диаметра вала, поскольку они принадлежат суставу, в который встраивается комплект.
Если рассматривать их как один набор, семь комплектов описывают лестницу момента от 0.072 Nm до 12 Nm опубликованного пикового момента в диапазоне масс от 20 g до 710 g, и — в отличие от семейства интегрированных актуаторов, представленного на ToBMS, где упорядочение по массе перестаёт отслеживать момент выше среднего диапазона, — здесь порядок сохраняется до самого верха. Пиковый момент на единицу массы устойчиво растёт примерно с 3.6 Nm/kg у блока массой 20 g до примерно 16.9 Nm/kg у блока массой 710 g. Монотонная форма — следствие отсутствующего редуктора: поскольку ступени в значениях нет, эти моторы различает то, сколько материала статора и магнитов несёт каждый из них, а это масштабируется вместе с габаритом.
Второе, что показывает таблица, — насколько плотность момента голого комплекта ниже того, что нужно суставу. Каждое значение в ней — величина со стороны мотора, а каждое требование сустава — требование со стороны выхода, поэтому отношение между ними и есть ступень, которую интегратор ещё не выбрал. Именно поэтому блок массой 20 g способен приводить ось запястья, а блок массой 710 g — ось плеча: не потому, что крупный мотор принципиально лучше, а потому, что ступень за каждым из них подобрана под сустав. Поэтому предварительный отбор из этой таблицы — это отбор моторов, которые выдержат требование сустава по моменту, скорости и теплу при принятой ступени, и ступень нужно принять до того, как отбор составлен. Сравнение BLDC-двигателей для коллаборативной роботизированной руки в обход этого шага — это сравнение величин со стороны мотора с требованием со стороны сустава.
Третье, что показывает таблица, — как напряжение питания меняется с размером. Самый малый блок работает на 16 V, а самый крупный — на 48 V, а RI50 KV100 и RI80 V2.0 KV75 публикуют номинальную скорость и скорость холостого хода для каждого из 24 V, 36 V и 48 V: 1090, 1860 и 2600 rpm номинальной скорости для RI50 и 2004, 3006 и 4008 rpm холостого хода для того же блока. Эти записи с тремя точками делают влияние шины видимым в одной строке, и именно поэтому решение о системном напряжении относится к этапу до сравнения моторов, а не после него. Архитектура на 48 V и архитектура на 24 V выбирают из одной и той же таблицы по-разному.
Семь моторов от запястья к основанию
Коллаборативная рука — это цепь от дистальных осей в кисти и запястье к плечу и основанию, и требование движется вдоль неё: момент растёт, бюджет массы растёт, а нужная на суставе скорость падает. Семь комплектов ниже делят эту цепь на три группы, и деление следует опубликованной массе.
Конец 20 g и 40 g: оси кисти и запястья
Два самых малых комплекта несут малонагруженные и высокоскоростные задачи. Мотор RI20 KV600 весит 20 g при диаметре 25 mm и осевой длине 14.5 mm, работает от питания 16 V и даёт 0.024 Nm номинального и 0.072 Nm пикового момента, публикуя 1.47 A непрерывного тока при 7452 rpm номинальной и 9600 rpm скорости холостого хода на 7 парах полюсов. Его высокое KV и малый габарит подходят оси, которой нужно быстро двигаться и нести очень мало, что в коллаборативной руке означает кисть или вращение запястья, приводимые через крупную ступень. Мотор RI30 KV260 — та же идея с большим количеством материала и более медленной обмоткой: 40 g при диаметре 38 mm и осевой длине 14 mm, 0.076 Nm номинального и 0.23 Nm пикового момента на 24 V, 1.98 A непрерывного тока, 4110 rpm номинальной и 6240 rpm скорости холостого хода, а в описании производителя указан полый вал Ø17 mm для прокладки кабелей. Именно это отверстие делает его пригодным для запястья, где жгут должен пересечь ось, и это единственная особенность, отличающая его от RI20.
Вводное видео производителя о RI30, в описании особенностей которого полый вал Ø17 mm указан наряду с миниатюрной бескорпусной конструкцией статор-ротор. В коллаборативной руке именно это сочетание позволяет проводке пересечь ось запястья без компенсационной петли, и поэтому комплект массой 40 g рассматривается здесь как мотор дистального сустава, а не как ещё один малый мотор.
Страница видео на ToBMSСмотреть на YouTubeСередина 105 g — 248 g: оси предплечья и локтя
Середина набора — это место суставов предплечья и локтя, и это та часть коллаборативной руки, где полезная нагрузка и собственная масса руки ближе всего по величине. Мотор RO50 KV108 Lite — самый лёгкий полезный вариант: 105 g при диаметре 61.7 mm и осевой длине 14.5 mm, он даёт 0.3 Nm номинального и 0.9 Nm пикового момента на 24 V при 2100 rpm номинальной и 2600 rpm выходной скорости холостого хода, 3.4 A непрерывного тока и 14 парах полюсов; в его описании особенностей указан крупный полый вал, а в записи способом управления назван FOC. Мотор RI50 KV100 весит 180.8 g при диаметре 54 mm и осевой длине 27 mm и допускает 24 V, 36 V или 48 V, давая 0.58 Nm номинального и 1.67 Nm пикового момента при 4.8 A непрерывного тока; его запись скорости с тремя точками — самая полезная отдельная строка таблицы для планирования напряжения шины. Мотор RO60 KV115 Standard переходит к 248 g при диаметре 73.8 mm и осевой длине 23 mm ради 0.8 Nm номинального и 2.4 Nm пикового момента на 48 V, с 4200 rpm номинальной, 5520 rpm холостого хода, 8.5 A непрерывного тока, 14 парами полюсов и крупным полым валом, указанным в описании особенностей. Общее у этих трёх — отверстие вдоль оси и достаточный непрерывный момент, чтобы удерживать предплечье вместе с полезной нагрузкой против силы тяжести, не расходуя переходный резерв: именно такой режим несёт коллаборативный локоть большую часть смены.
Вводное видео производителя о RO50 KV108 Lite — комплекте массой 105 g, построенном вокруг крупного полого вала. В сопоставлении с таблицей выше полезен не момент, а компоновка: ось предплечья должна одновременно нести полезную нагрузку и прокладывать жгут, и именно отверстие в моторе убирает жгут из габарита.
Страница видео на ToBMSСмотреть на YouTubeКонец 411 g и 710 g: оси плеча и рядом с основанием
Верх таблицы — для суставов, которые несут руку. Мотор RI80 V2.0 KV75 весит 411 g при диаметре 85 mm и осевой длине 27 mm и принимает 24 V, 36 V или 48 V, давая 1.45 Nm номинального и 4.1 Nm пикового момента при 9.4 A непрерывного тока, 1135, 1785 и 2430 rpm номинальной и 1480, 2220 и 2960 rpm скорости холостого хода на трёх напряжениях, на 8 парах полюсов, с FOC, указанным в записи. Мотор RO100 KV55 Standard — самый крупный комплект здесь: 710 g при диаметре 113.5 mm и осевой длине 36.2 mm, он даёт 4 Nm номинального и 12 Nm пикового момента на 48 V при 2000 rpm номинальной и 2550 rpm выходной скорости холостого хода, 20 A непрерывного тока, 21 паре полюсов и крупном полом вале, указанном в описании особенностей. Его низкое KV, равное 55, — это то, чего хочет сустав плеча: при заданном напряжении шины ротор вращается медленно с большим моментом на ампер, а такая компоновка снижает непрерывный ток, а значит, и потери в меди, на оси, которая всю жизнь удерживает руку. У RI80 V2.0 KV75 пиковый момент примерно в 2.8 раза больше номинального, а пиковый ток 27.6 A примерно в 2.9 раза больше номинального тока 9.4 A; у RI20 KV600 значение Ke стоит в одной записи с его KV и напряжением питания. Условия испытаний за этими величинами в записи не указаны, поэтому их определения и режимные окна стоит уточнить у производителя при проверке спецификации.
Пример производителя с RI80 V2.0 KV75, приводящим ноги шагающего инспекционного робота. Это самый наглядный опубликованный пример в этом наборе режима класса плеча в машине, которая должна нести собственную массу, и видео встроено здесь потому, что показанный в нём блок — один из семи в таблице выше.
Страница видео на ToBMSСмотреть на YouTubeСобранные руки, мобильные манипуляторы и лабораторные ячейки
Каждый комплект в этой таблице связан на ToBMS с одним и тем же применением, что отражает узость режима: раздел Руки коллаборативных роботов охватывает машины, суставы которых построены вокруг общего рабочего пространства, а не вокруг отгороженной ячейки. Три условия ниже — это то, где данный набор используется чаще всего и где актуатор коллаборативной роботизированной руки должен оправдать свою массу.
Изготовленные и собранные коллаборативные руки
Там, где рука собирается из звеньев, подшипников и редуктора, а не покупается как суставной модуль, мотор выбирают последним, а ступень — первой, и семь записей выше являются входными данными для этого выбора. Чаще всего встречается схема: малый комплект в запястье ради скорости и малой массы, комплект среднего диапазона в локте ради удерживающего момента и прокладки кабелей и комплект с низким KV в плече ради непрерывного момента при малом токе. У коллаборативной роботизированной руки, собранной таким образом, люфт, жёсткость и сборочная работа распределены по трём и более редукторам, что и есть компромисс, на который изготовитель идёт ради контроля над геометрией сустава.
Мобильные манипуляторы и инспекционные платформы
Установка руки на движущееся основание меняет бюджет массы сильнее любого другого решения. Основание должно нести руку, рука должна нести полезную нагрузку, а вся цепь работает от батареи, поэтому непрерывный ток становится показателем автономности не меньше, чем тепловым. Комплект с низким KV в плече потребляет меньше тока на единицу удерживающего момента, чем комплект с высоким KV, которому ту же задачу поручено решать через другую ступень, а комплект с отверстием держит жгут вне движущихся частей. Те же рассуждения применимы к коллаборативной роботизированной руке, установленной на инспекционной платформе, где рука — принадлежность машины, у которой уже есть собственная проблема с массой.
Лабораторные ячейки, учебные стенды и исследовательское оборудование
Исследовательское и учебное оборудование создаётся для оснащения датчиками и пересборки, поэтому оно отдаёт предпочтение комплектам, поведение которых можно предсказать из записи без испытательной кампании: гладкая обмотка, опубликованный непрерывный ток и масса, достаточно малая, чтобы руку можно было сдвинуть рукой при проверке контроллера. Системы, обучаемые методом демонстрации, также требуют, чтобы сопротивление сустава было низким и равномерным, и это ограничение делает зубцовый момент и инерцию ротора первыми числами для чтения, когда руку собирают для лаборатории, а не для производственной ячейки.
Последовательность подбора для одного сустава кобота
Три шага, именно в таком порядке, и порядок важнее деталей внутри любого из них, потому что каждый шаг сужает то, что должен учесть следующий.
Сначала зафиксировать непрерывный момент и режим работы
Установить момент, который сустав удерживает в позе, где рука проводит большую часть времени, добавить момент, необходимый для разгона звена и полезной нагрузки при перемещении, и оценить, какая доля смены приходится на каждый из них. Первое число задаёт тепловой случай и, следовательно, номинальный момент; второе задаёт пиковое требование; а отношение между ними определяет, сколько пикового резерва уходит на силу тяжести и сколько остаётся на переходный процесс. До этого нельзя решить ничего о модели, потому что один и тот же момент сустава можно получить малым комплектом за крупной ступенью или крупным комплектом за малой, и эти две компоновки ведут себя по-разному, когда человек толкает руку.
Затем зафиксировать питание, отверстие и монтажный габарит
Напряжение шины следует за силовой архитектурой машины, а не за мотором, поэтому его следует рассматривать как фиксированное ограничение: в этом наборе питание идёт от 16 V у самого малого комплекта до 48 V у самого крупного, и комплект, рассчитанный на 48 V, нельзя использовать на платформе 16 V, как бы хорошо ни совпадал его момент. Габарит следует за звеном — сначала наружный диаметр, затем осевая длина, — а там, где жгут должен пересечь сустав, отверстие входит в то же решение. Предварительный отбор, прошедший через эти два фильтра, обычно достаточно короток для полноценного сравнения.
Запросить у производителя величины, которых нет в записи
Опубликованные записи для этого класса комплектов сильны в части момента, скорости, массы и габарита и слабее в части чисел, которые определяют, как ведёт себя сустав, а не как работает мотор. Набор вопросов для производителя короток и конкретен.
- Передаточное отношение и люфт, которые сустав фактически будет нести, и кому принадлежит эта спецификация: это решение по интеграции, а не величина мотора.
- Режимное окно, привязанное к значению пикового момента: как долго, как часто и при каком охлаждении.
- Указан ли непрерывный ток для того монтажного исполнения, которое использует сустав, поскольку тепловой путь — это конструкция.
- Для RI80 V2.0 KV75 — условия испытаний и режимное окно за значением пикового тока: в записи указан пиковый ток 27.6 A, примерно в 2.9 раза больше номинального тока 9.4 A.
- Для RI20 KV600 — условия измерения за значением Ke: в записи указана номинальная мощность 18 W, а Ke, KV и напряжение питания присутствуют в таблице спецификации.
- Указанный способ управления и диаметр вала для блоков, в записях которых это не указано.
Там, где величина в записи отсутствует, она относится к проектному запасу, а не к допущению, и эта оценка должна быть оформлена письменно до заказа сустава.
Частые вопросы
QПочему коллаборативной руке нужен другой мотор, чем промышленной?
Потому что сустав должен хорошо вести себя при малом моменте и в длительном режиме, а не только в номинальной точке. Коллаборативный сустав проталкивают рукой при обучении, он ограничен по усилию во время работы и большую часть смены удерживает инструмент против силы тяжести, поэтому зубцовый момент, инерция ротора и непрерывный ток весят больше, чем максимальный момент, который мотор способен выдать за долю секунды. Промышленный сустав можно рассчитать по времени цикла и защитить от контакта, что снимает все три этих требования. Поэтому BLDC-двигатели для коллаборативной роботизированной руки нормируют по непрерывному поведению прежде, чем по максимуму.
QВходит ли редуктор в бескорпусный мотор?
Нет. Бескорпусный комплект — это статор и ротор; в нём нет корпуса, подшипников, энкодера, привода и понижающей ступени. Поэтому ни одна из семи записей в этом обзоре не содержит передаточного отношения или величины люфта, и поэтому столбцы номинального и пикового момента — это величины со стороны мотора, с которыми требование сустава можно сравнить, лишь разделив его на передаточное отношение. Редуктор, подшипниковый узел, устройство обратной связи и корпус поставляет интегратор, и они становятся частью собственной жёсткости и люфта сустава.
QКак определяется непрерывный момент коллаборативного сустава?
Из позы, которую рука удерживает большую часть рабочего дня. Момент, необходимый для удержания инструмента в положении с учётом масс звеньев, задаёт тепловой случай; момент, необходимый для разгона звена и полезной нагрузки, задаёт переходный случай. Первый сравнивают с опубликованным номинальным моментом, второй — с опубликованным пиковым, а доля времени, проводимого в каждой позе, определяет, сколько пикового резерва можно израсходовать, не выведя обмотку из её класса изоляции. Сустав, рассчитанный только по случаю разгона, ничего не удержит долго.
QЧто меняет полый вал в коллаборативной руке?
Он переносит жгут из пространства вокруг сустава внутрь него. Вращающийся сустав должен пропустить силовую и сенсорную проводку через подвижный интерфейс, и обычное решение — компенсационная петля, рассчитанная на радиус изгиба и ресурс по циклам изгиба. Отверстие вдоль собственной оси мотора убирает эту петлю из габарита сустава и из числа деталей с конечным ресурсом. В этом наборе в описании особенностей производителя указан полый вал Ø17 mm для RI30 KV260 и крупный полый вал для RO50 KV108 Lite, RO60 KV115 Standard и RO100 KV55 Standard.
QЧто отношение пикового момента к номинальному говорит проектировщику коллаборативной руки?
Оно говорит, сколько переходного момента доступно сверх непрерывного значения и, следовательно, какую часть требования сустава способен закрыть мотор с меньшим номинальным моментом. По двум опубликованным столбцам, по семи комплектам в этом обзоре отношение близко к трём для каждого блока — между примерно 2.8 и примерно 3.0, — что уже, чем показывает семейство интегрированных актуаторов, представленное на ToBMS. Узкая полоса удобна для изготовителя: два комплекта с одинаковым номинальным моментом дадут почти одинаковый переходный процесс, поэтому предварительный отбор можно строить только по непрерывному моменту и массе. Само окно всё равно должен определить производитель, прежде чем его используют для подбора габарита.
QЧто следует подтвердить у производителя до заказа мотора сустава?
Четыре величины, которые определяют поведение, а не характеристики: режимное окно за заявленным пиковым моментом, непрерывный ток в том монтажном исполнении, которое использует сустав, способ управления и схему обратной связи, для которых предназначен комплект, и любые размеры вала или отверстия, которых нет в записи. Два пункта в семи записях этого обзора также стоит уточнить при проверке спецификации: пиковый ток 27.6 A против номинального тока 9.4 A у RI80 V2.0 KV75 и значение Ke у RI20 KV600, стоящее в одной записи с его KV и напряжением питания. Ни один из этих пунктов не является поводом отвергнуть мотор; все они — повод изложить вопрос письменно.
Официальные источники
CubeMars публикует документацию на бескорпусные комплекты, собранную в разделе Технические материалы платформы, и у каждой модели есть официальная страница с полной спецификацией, кривой производительности и монтажным чертежом: точка входа — ассортимент производителя, а семь комплектов из этого обзора задокументированы по отдельности, включая RI80 V2.0 KV75 и RO100 KV55 Standard. Производитель остаётся источником истины для кривых момента, тепловых номиналов, основы люфта и конфигурации привода; ToBMS сохраняет слой обнаружения доступным для поиска и сравнения, а значения, использованные в этом обзоре, — это опубликованные величины из товарных записей платформы.
Куда двигаться дальше
Парный материал категорийного уровня к этому обзору — Безрамные моментные двигатели: выбор комплекта статор-ротор для шарниров, где семейства RI и RO рассматриваются как компоненты и сравниваются двенадцать из них, и Как выбрать модуль сустава: пять актуаторов CubeMars от 190 г до 1.4 кг, где за единицу проектирования взят собранный сустав. Этот обзор, напротив, начинается с общего рабочего пространства: он приходит к тому же классу моторов через ограничение усилия, ручное ведение и непрерывный режим работы, и это тот путь, которым следует идти, когда вопрос в том, что нужно коллаборативной роботизированной руке, а не в том, какой комплект крупнее. Сужение выбора BLDC-двигателей для коллаборативной роботизированной руки в новом проекте следует тому же порядку.
Два смежных маршрута стоит пройти там, где меняется архитектура. Там, где выбор — между голым комплектом и герметичным модулем, BLDC-двигатели для экзоскелета: бескорпусный моментный мотор против интегрированного актуатора излагает это сравнение напрямую с линейкой Роботизированные актуаторы. Там, где сустав принадлежит шагающей или человекоподобной платформе, а не руке, BLDC-двигатели для гуманоидного робота: как согласовать момент, скорость и габарит разбирает тот же компромисс вдоль цепи суставов, которой к тому же нужно сохранять равновесие.
Для более широкого контекста о том, как соотносятся классы моторов, BLDC-двигатели: типы, параметры и выбор бесколлекторных двигателей помещает бескорпусный комплект среди других категорий. Чтобы составить предварительный отбор, а не проводить исследование, кандидатов фильтруют по моменту, напряжению, массе и габариту в разделе Подбор, а затем сопоставляют друг с другом в разделе Сравнение продуктов; родственные классы суставов сгруппированы в разделах платформы Модули суставов, Гуманоидные роботы, Экзоскелеты, Четвероногие роботы и Реабилитационные роботы. Категория Безрамные моментные двигатели содержит семь сравниваемых здесь комплектов, а страница CubeMars собирает остальную часть линейки.







