
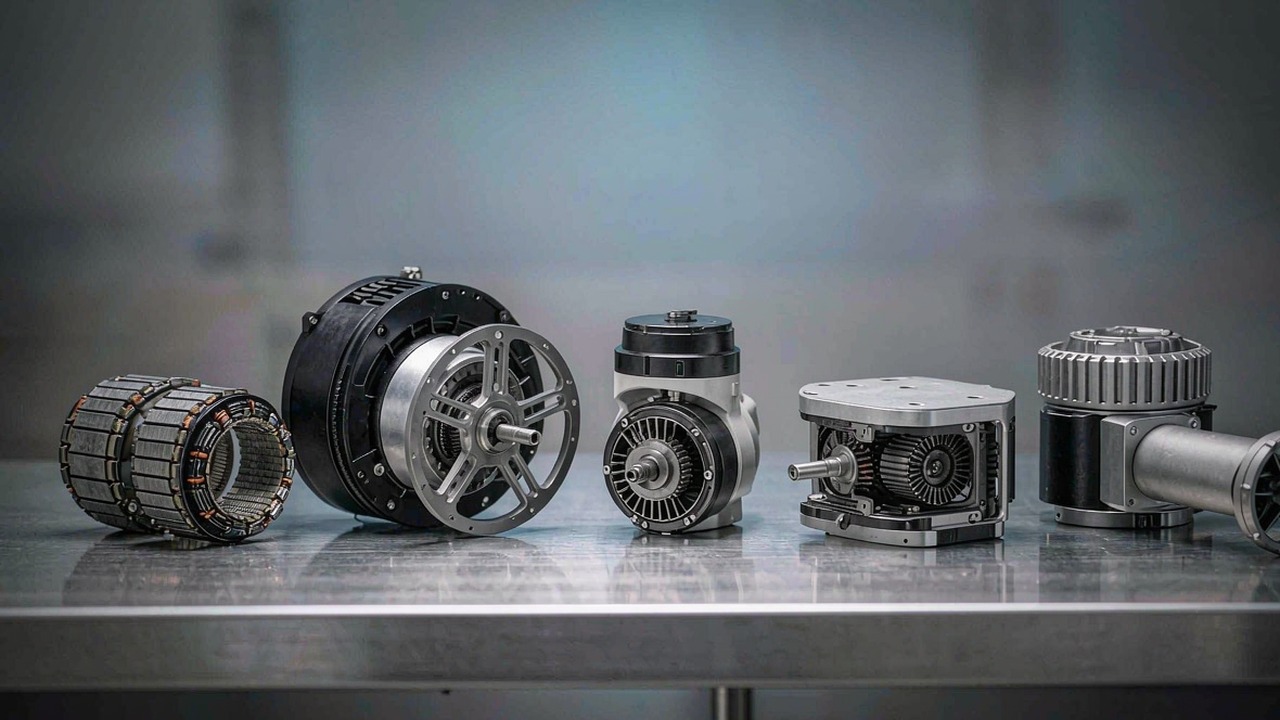
BLDC-двигатель — это бесколлекторный двигатель постоянного тока: ротор с постоянными магнитами, статор с обмоткой и электронный контроллер, выполняющий коммутацию, которую раньше выполняли щётки. Именно из-за этого единственного изменения BLDC-двигатели теперь стоят внутри суставов роботов, рам мультироторных аппаратов, подвесов камер и подводных движителей — нет щёток, которые изнашиваются, нет коллектора, в котором возникает дуга, а кривая момента достаточно предсказуема, чтобы управлять ею программно. По той же причине «BLDC-двигатель» больше не является единым решением о покупке: один и тот же электромагнитный принцип упакован семью разными способами, и именно упаковка определяет почти всё в том, как двигатель описывают в спецификации.
Это руководство объясняет, как работает бесколлекторный двигатель постоянного тока, какие характеристики действительно меняют решение и чем различаются семь категорий двигателей на ToBMS. Каждая категория получает одни и те же три вопроса — что это, что определяет выбор и где это применяется, — поэтому раздел можно читать отдельно или сравнивать с другими. Все значения взяты из данных о продукции ToBMS или из опубликованной спецификации производителя; ничего здесь не оценивается приблизительно.
Краткий ответ
BLDC-двигатель заменяет механический коллектор коллекторного двигателя электронным, поэтому именно контроллер, а не щётка, решает, какая обмотка статора будет под напряжением и когда. Практические следствия — более высокий КПД, значительно больший срок службы, лучший момент на единицу массы и такое поведение момент–скорость, которое контроллер может формировать программно. Плата за это — то, что бесколлекторный двигатель постоянного тока никогда не является самостоятельной деталью: он работает только с драйвером, который знает или умеет определять положение ротора.
Выбор сводится к двухшаговой задаче. Сначала выбирают категорию, соответствующую механической задаче: бескорпусный комплект, если корпусом должна стать сама конструкция машины; интегрированный привод, если сустав должен поставляться как герметичный модуль; двигатель движителя, если выходом является тяга, а не момент на валу; двигатель прямого привода для подвеса, если выходом является плавное движение на низкой скорости; или герметичный движитель, если двигатель должен работать под водой. Затем внутри этой категории KV подбирают по напряжению шины и требуемой скорости, номинальный момент — по рабочему циклу, а пиковый — по переходному режиму. Чтение спецификации без понимания того, из какой категории она взята, — самая частая причина того, что список кандидатов оказывается ошибочным.
Что такое бесколлекторный двигатель постоянного тока
Части, заменяющие щётки
У каждого BLDC-двигателя одни и те же три функциональные группы. Статор несёт обмотки — как правило, три фазы в пакете шихтованного магнитопровода с пазами — и остаётся неподвижным. Ротор несёт постоянные магниты, обычно неодимовые сегменты, приклеенные или встроенные в стальную ступицу. Контроллер подаёт напряжение на фазы поочерёдно так, чтобы вращающееся поле статора всегда опережало поле ротора на угол, дающий максимальный момент. В коллекторном двигателе угольная щётка и сегментный коллектор выполняют это переключение механически; в бесколлекторном двигателе его выполняет инвертор — электронно, тысячи раз в секунду.
Отсюда прямо следуют два следствия. Поскольку ничто не трётся, изнашиваемая составляющая бюджета обслуживания фактически исчезает, и двигатель можно герметизировать — именно это делает возможными подводные движители и суставные модули со степенью защиты IP. А поскольку переключение находится под программным управлением, момент является задаваемой величиной, а не возникающей самопроизвольно, поэтому одна и та же аппаратная часть может быть жёстким позиционным сервоприводом в одном применении и податливым источником усилия в другом.
Почему контроллер входит в обсуждение
У бесколлекторного двигателя постоянного тока нет содержательной спецификации без его драйвера. Для коммутации нужно положение ротора, и есть два способа его получить: измерить датчиками или оценить по напряжению и току, которые двигатель сам вырабатывает при вращении. Трапецеидальное управление (шестишаговое) просто и достаточно для воздушных винтов и насосов. Векторное управление, или FOC, раскладывает ток на составляющую, создающую момент, и составляющую, создающую поле, и удерживает их под оптимальным углом — именно это даёт плавный момент на низкой скорости и высокий КПД во всём диапазоне, а также делает практичным управление именно моментом, а не только скоростью.
Именно поэтому интегрированные роботизированные приводы — это отдельная категория, а не просто двигатель: двигатель, редуктор, энкодер и FOC-драйвер согласованы как единый набор, и производитель публикует значения момента для этого набора, а не для одного двигателя. Сравнивать такие значения со значениями отдельного двигателя — значит сравнивать разные вещи.
С датчиками, без датчиков и пуск под нагрузкой
Датчики Холла дают абсолютное положение для коммутации с места, а это важно всякий раз, когда двигатель должен создавать момент при нулевой или почти нулевой скорости: сустав робота, удерживающий позу, подвес, противостоящий порыву ветра, движитель, меняющий направление вращения. Управление без датчиков оценивает положение по противо-ЭДС, которая появляется только тогда, когда двигатель вращается; это хорошо работает для воздушных винтов и вентиляторов, где нагрузка предсказуема и пусковой момент невелик, и плохо для всего, что должно запускаться под нагрузкой или плавно проходить через ноль при реверсе. Во многих конструкциях для управления используют энкодер на выходной стороне, тогда как драйвер коммутирует по датчикам Холла, — так коммутация остаётся надёжной, а управление точным одновременно.
Внутренний и внешний ротор
В двигателе с внутренним ротором ротор вращается внутри статора; магниты расположены близко к валу, инерция низкая, и двигатель легко охлаждать через неподвижный наружный корпус. В двигателе с внешним ротором ротор представляет собой стакан, вращающийся вокруг статора, поэтому магниты находятся на большем радиусе и дают больше момента при той же магнитной нагрузке — именно эта геометрия доминирует в движителях, где воздушный винт крепится прямо к стакану и редуктор не нужен. Бескорпусные комплекты в категории ToBMS Безрамные моментные двигатели включают обе компоновки, и это одна из причин, по которой их показатели удельного момента не сопоставимы напрямую между семействами.
Характеристики, определяющие выбор
KV и почему это не оценка качества
KV — это константа скорости двигателя: приблизительно число оборотов в минуту без нагрузки на вольт приложенного напряжения. Двигатель 380 KV на батарее 22 V без нагрузки вращается со скоростью около 8000 rpm; двигатель 29 KV на той же батарее достигает примерно 640 rpm. KV определяется обмоткой: больше витков более тонкого провода — ниже KV, больше момента на ампер и ниже предельная скорость; меньше витков более толстого провода — выше KV, больше скорости и меньше момента на ампер. Более высокий KV не является лучшим. Правильное значение — то, которое обеспечивает требуемую скорость при имеющемся напряжении шины, удерживая ток, а значит и нагрев, в пределах того, что способны выдержать обмотка и драйвер.
Номинальный и пиковый момент
Номинальный момент — это то, что двигатель может выдавать непрерывно, в пределах своих тепловых ограничений, при той компоновке монтажа и охлаждения, которую указал производитель. Пиковый момент — величина для короткого времени: переходный режим, который двигатель способен обеспечить в течение секунд, ограниченный температурой обмотки, температурой магнитов и предельным током драйвера, а не механической точкой разрушения. Отношение к пиковому значению как к рабочему — самый быстрый путь к двигателю, который незаметно снижает характеристики в эксплуатации. Столь же важно и обратное следствие: пиковая величина ничего не говорит о том, что выдерживает механика. Ограничения редуктора по ударным нагрузкам, нагрузки на подшипники и прочность вала — отдельные вопросы, и там, где именно они определяют конструкцию, их нужно подтверждать у производителя.
Удельный момент в Nm/kg
Удельный момент — это инструмент сравнения, а не характеристика, и его нужно указывать дважды, потому что номинальное и пиковое значения рассказывают разные истории. Деление номинального момента на массу показывает, сколько непрерывной отдачи даёт бюджет массы, — это то, что ощущает шагающий робот или аппарат с большой продолжительностью полёта. Деление пикового момента на массу показывает, какой запас по переходным режимам несётся, — это важно для ноги, которая должна поглотить приземление, или для руки, которой нужно сорвать трогание с места. В бескорпусной линейке разброс широк: малые комплекты с внутренним ротором и крупные стандартные изделия с внешним ротором оказываются в разных точках по обоим показателям, и это проектное решение, а не рейтинг качества. Там, где на ToBMS приводится диапазон в Nm/kg, указаны оба числа, чтобы сравнение можно было вести по тому, которое соответствует режиму работы.
Редукция, обратимость и люфт
Редуктор обменивает скорость на момент и одновременно меняет характер выхода. Высокое передаточное отношение обычно увеличивает выходной момент и снижает обратимость, поскольку трение и приведённая инерция умножаются ступенью; низкое отношение обычно улучшает обратимость и прозрачность по моменту ценой меньшего умножения момента. Обратимость — это то, что позволяет суставу поглощать удар, перемещаться вручную при обучении и оценивать усилие по току двигателя вместо датчика силы, и в этом вся предпосылка категории Актуаторы квазипрямого привода с отношением 8:1.
Люфт — это мёртвый ход в зубчатой передаче, и о нём стоит спрашивать отдельно: он напрямую ограничивает повторяемость позиционирования и жёсткость управления. Число без указания единицы не поддаётся сравнению, поэтому сверьте значение с технической документацией производителя, прежде чем использовать его как исходные данные для проекта.
Тепловые ограничения и рабочий цикл
Обычно двигатель останавливает нагрев, а не момент. Потери в меди растут как квадрат тока, поэтому рабочий цикл, удваивающий ток, учетверяет эту составляющую потерь; номинальные значения отражают конкретный монтаж, конкретную температуру окружающей среды и конкретный режим. Бескорпусной двигатель, зажатый в крупном алюминиевом корпусе, выдержит значительно больше, чем тот же двигатель на открытом воздухе, а двигатель движителя, обдуваемый потоком от винта, — больше, чем тот же двигатель на стенде. Там, где значению нужно доверять, следует опираться на тепловые условия производителя, а не на заголовочное число.
Напряжение, ток и драйвер
Напряжение шины задаёт потолок скорости для данного KV; ток задаёт момент. Ограничивающими факторами обычно служат предельный ток драйвера, а также характеристики изоляции и разъёмов, а не сам двигатель. Согласование этих трёх величин — напряжения батареи, KV и тока драйвера — до сравнения линеек заранее отсеивает большинство неподходящих кандидатов. Стоит также проверить, что должен знать драйвер: двигателю с датчиками, которому нужно удерживать момент при нулевой скорости, требуется контроллер, считывающий эти датчики, а FOC-драйвер, рассчитанный на энкодер, не примет интерфейс только с датчиками Холла.
Сравнение семи категорий BLDC-двигателей
Таблица ниже — самый быстрый способ найти нужный раздел этого руководства. Значения момента и тяги — это опубликованные номинальные и пиковые величины по каждой категории, представленной сейчас на ToBMS; скорости указаны как диапазон KV, а не одним числом, поскольку выходная скорость зависит от выбранного напряжения шины.
| Категория | Для чего создана | Момент или тяга | Скорость (KV) | Номинальное напряжение | Интегрирует пользователь | С чего начать |
|---|---|---|---|---|---|---|
| Безрамные моментные двигатели | Комплект статора и ротора, встраиваемый в конструкцию машины | 0.024-4 Nm номинально, 0.072-12 Nm пиково | 55-600 | 16-48 V | Корпус, вал, подшипники, энкодер | Суставы роботов |
| Роботизированные актуаторы | Двигатель, редуктор, энкодер и драйвер в одном герметичном блоке | 1.3-74 Nm номинально, до 222 Nm пиково | 41-170 | 24-48 V | Только крепление и шина | Шагающие роботы, манипуляторы |
| Моторы для БПЛА | Движитель с внешним ротором для аппаратов, которым нужно держаться в воздухе | Оцениваются по тяге, а не по моменту | 29-700 | 3-24S | Воздушный винт, ESC, охлаждение | Мультироторы, тяжёлые грузы |
| Моторы для дронов | Движители для FPV, гоночных, самолётных и VTOL-аппаратов | Оцениваются по тяге, а не по моменту | 180-2150 | 2-12S | Воздушный винт, ESC, рама | FPV, самолётные, VTOL |
| Моторы для подвесов | Плавный, бесшумный прямой привод на низкой скорости | 0.08-3 Nm номинально, 0.28-7.7 Nm пиково | 9.3-255 | 12-24 V | IMU и контур управления | Стабилизация камер |
| Подводные движители | Герметичный двунаправленный подводный движитель | 7-25 kgf тяга на швартовом режиме | Не публикуется | 36-48 V | Интерфейс с корпусом и кабельная сеть | ROV, AUV |
| Актуаторы квазипрямого привода | Модули с низким передаточным отношением, созданные для прозрачности по моменту | 5-55 Nm номинально, 12.5-170 Nm пиково | 30-80 | 24-48 V | Только крепление и шина | Управление усилием, податливые суставы |
Семь категорий, каждая со своей конвенцией выходной величины. Значения момента — опубликованные производителем номинальные и пиковые величины; диапазоны KV приведены так, как они указаны в каждой категории; тяга — опубликованная максимальная тяга на швартовом режиме. Категории, публикующие тягу, а не момент, не являются менее значимыми — они отвечают на другой вопрос, и для перехода между этими величинами нужны воздушный винт и рабочая точка.
Первое разделение — между категориями, которые публикуют момент на валу, и категориями, которые публикуют тягу. Бескорпусные двигатели, роботизированные приводы, двигатели для подвесов и QDD-модули — это устройства момента: выходом является вал, а нагрузка выражается в Nm. Двигатели для БПЛА, двигатели для дронов и подводные движители — это устройства тяги: выходом является перемещаемая среда, а значимой величиной является тяга при заданном винте и напряжении. Смешение этих двух групп в одном сравнении — самая распространённая ошибка в спецификациях.
Второе разделение — в том, какую часть работы должен выполнить покупатель. Бескорпусный комплект предполагает, что конструкция машины обеспечивает корпус, подшипниковый узел и тепловой путь, и вознаграждает эту работу наименьшей массой и наименьшей осевой длиной. Интегрированный привод или движитель предполагает обратное: всё согласовано и герметизировано, а инженерные усилия переходят к программному обеспечению и креплению. Ни один вариант не является более прогрессивным; они подходят разным командам и разным объёмам производства.
Бескорпусные моментные двигатели
Что это
Бескорпусный двигатель — это бесколлекторный двигатель постоянного тока, поставляемый в виде двух частей: обмотанного статора и ротора с магнитами, без корпуса, вала, подшипников и торцевых крышек. Их поставляет изготовитель машины. Поскольку у двигателя нет собственного корпуса, его можно встроить в сустав как элемент конструкции, что устраняет массу и длину корпуса и позволяет проектировать подшипниковый узел исходя из кинематики.
Что определяет выбор
Сначала габарит: статор должен вписаться в доступный диаметр и длину пакета, и это ограничение отсеивает кандидатов больше, чем момент. Затем KV — по напряжению шины и требуемой скорости, затем номинальный момент — по рабочему циклу, затем пиковый — по переходному режиму. Поскольку корпус принадлежит заказчику, тепловой путь является проектной переменной: один и тот же статор выдерживает значительно больший длительный момент, будучи зажатым в крупном алюминиевом суставе, чем на открытом воздухе. Обратная связь — оставшаяся развилка: датчики Холла для коммутации, энкодер на выходной стороне для управления или и то, и другое.
Где это применяется
Бескорпусные комплекты — выбор по умолчанию для Модули суставов, где за массу и осевую длину идёт борьба; для Гуманоидные роботы и Четвероногие роботы, где каждый грамм находится на конце рычага; и для экзоскелетов и Реабилитационные роботы, где двигатель должен растворяться внутри механизма. Линейка простирается от RI20 KV600 массой 20 g и с 0.024 Nm номинально до RO100 KV55 Standard массой 710 g и с 4 Nm номинально, а середину охватывает RO60 KV115. Полная логика подбора изложена в руководстве по бескорпусным моментным двигателям.
Производитель показывает комплект массой 40 g в составе суставного узла, что наглядно демонстрирует, какая часть готового механизма является конструкцией, которую поставляет изготовитель, а не двигателем.
Видеостраница ToBMSСмотреть на YouTubeРоботизированные приводы
Что это
Интегрированный роботизированный привод — это BLDC-двигатель, планетарный редуктор, выходной подшипник, датчик положения и FOC-драйвер в одном блоке, устанавливаемом на болты. Производитель согласует двигатель с редуктором и публикует момент на выходном фланце, поэтому покупатель задаёт параметры сустава, а не двигателя.
Что определяет выбор
Передаточное отношение — первое решение, потому что оно задаёт и выходной момент, и характер сустава. Низкие отношения, например 6:1 и 8:1, благоприятствуют скорости, обратимости и прозрачности по моменту; высокие отношения, например 64:1, умножают момент и обычно затрудняют обратный привод выхода, что подходит для суставов, удерживающих нагрузку. Полые валы важны, когда через сустав должны проходить жгуты проводов: AKH70-48 сочетает ступень 48:1 с кабельным каналом при 74 Nm номинально. Люфт следует уточнять вместе с его единицей измерения, поскольку условие измерения записанных значений не указано.
Где это применяется
Интегрированные модули подходят командам, которые предпочитают вкладывать инженерное время в управление, а не в предварительный натяг подшипников: Руки коллаборативных роботов, ноги четвероногих роботов, колёсные роботы и AGV. Категория охватывает диапазон от AK40-10 V3.0 массой 190 g и с 1.3 Nm номинально до 74 Nm номинально при 1396 g, со ступенями от 6:1 до 64:1 между ними.
Производитель рассматривает AK40-10, AK45-10 и AK45-36 вместе — это наиболее наглядная иллюстрация того, как передаточное отношение и масса соотносятся внутри одного семейства.
Видеостраница ToBMSСмотреть на YouTubeДвигатели для БПЛА
Что это
Двигатели для БПЛА — это движители с внешним ротором для аппаратов, которым нужно держаться в воздухе: мультироторов, платформ для тяжёлых грузов и VTOL-аппаратов с отдельным набором подъёмных движителей. Стакан несёт воздушный винт напрямую, поэтому редуктора нет, а спецификация записывается в терминах тяги, KV, мощности и массы, а не момента на валу.
Что определяет выбор
Сначала воздушный винт и число элементов батареи: опубликованная тяга всегда относится к конкретному винту и напряжению, и двигатель, ранжированный без них, сравнить нельзя. Затем KV по батарее: низкий KV с крупным винтом для КПД и подъёма тяжёлых грузов, высокий KV с малым винтом для отзывчивости. Затем значение мощности за 180 секунд, которое отражает длительную способность, а не кратковременный всплеск, и масса, которую в мультироторе платят дважды, поскольку она является ещё и не переносимым полезным грузом. Конфигурация статора (от 12N14P до 36N42P) важна для плавности и для того, как двигатель ведёт себя при частичном газе.
Где это применяется
Категория охватывает аппараты промышленных БПЛА и инспекционных БПЛА, опрыскиватели Сельскохозяйственные БПЛА, аэрофотосъёмку, тяжёлые грузы и силовые установки пилотируемых аппаратов. В лёгком конце MN4006 KV380 выдаёт 380 W при 68 g; в верхнем U15XXL KV29 и U15 II KV80 несут многокилограммовые аппараты, а P80 III Pin покрывает сельскохозяйственные полезные нагрузки.
Презентационная съёмка производителя для линейки MN, полезная для оценки того, соответствует ли двигатель массой от 68 g до 171 g той площади диска, которую допускает аппарат.
Видеостраница ToBMSСмотреть на YouTubeДвигатели для дронов
Что это
Двигатели для дронов — это меньший и более быстрый конец воздушных движителей: блоки для FPV и гонок, измеряемые десятками граммов; двигатели для самолётов и планеров, рассчитанные на одну эффективную рабочую точку; и подъёмные двигатели VTOL, которые несут более тяжёлый аппарат на большем диске. Как и двигатели для БПЛА, это устройства тяги, но их расчётные точки расположены дальше друг от друга, а рабочие циклы короче и гораздо более резкие.
Что определяет выбор
В FPV ограничивающими факторами являются отзывчивость и масса: T-Hobby F30 мотор для FPV-дронов в сборке с 3-дюймовым винтом и блок 33.5 g в сборке с 5-дюймовым винтом выбирают по тому, насколько быстро они меняют тягу, а не по КПД. KV здесь высокий — от 1300 до 2150 — потому что винт мал, а батарея имеет 4S-6S. Самолётные и дальние задачи находятся на противоположном конце: AT4130 KV230 и F90 KV1300 выбирают ради длительной крейсерской точки. Подъёмные двигатели VTOL, такие как V505 KV260, располагаются между этими двумя случаями и подбираются под висение, которое аппарат должен удерживать, а не под переходный режим.
Где это применяется
Гоночные FPV и фристайл, самолётные модели, платформы БПЛА большой продолжительности и VTOL-дроны, переходящие между висением и горизонтальным полётом. Там, где аппарат тяжёлый, медленный и должен долго держаться в воздухе, категория Моторы для БПЛА обычно является лучшей отправной точкой.
Двигатели для подвесов
Что это
Двигатель для подвеса — это BLDC-двигатель прямого привода с низким KV и большим диаметром, созданный для плавного движения на очень низкой скорости. Редуктора нет: двигатель приводит ось напрямую, потому что любой люфт или зубцовый момент в передаче проявляется как заметное дрожание изображения. Поэтому приоритеты отличаются от всех остальных категорий: зубцовый момент, пульсации момента и плавность на низкой скорости важнее удельной плотности момента.
Что определяет выбор
Сначала масса полезной нагрузки и инерция оси, поскольку двигатель должен удерживать и разгонять камеру против силы тяжести и движения носителя. Затем момент, необходимый для удержания этой нагрузки при наихудшем плече, сверенный с номинальным, а не с пиковым значением: подвес работает непрерывно, и это как раз тот случай, который описывает номинальный момент. KV по конструкции низкий: от 9.3 до 255 по линейке, причём крупный GL100 даёт 3 Nm номинально для тяжёлых кинематографических нагрузок, а GL30 — 0.08 Nm для малой оси камеры. Полые валы важны, поскольку проводка должна проходить через ось.
Где это применяется
Подвесные системы на БПЛА, ручные стабилизаторы, камерные установки на транспортных средствах и любые применения, где датчик должен оставаться направленным, пока его крепление движется. Средний диапазон GL60 KV25 охватывает одноосные задачи при 0.6 Nm номинально.
Подводные движители
Что это
Подводный движитель — это герметичный бесколлекторный движительный блок: двигатель, встроенный ESC, винт в насадке и уплотнения, стойкие к давлению или компенсирующие давление, в одном корпусе. BLDC-двигатель внутри обычен; всё вокруг него существует для того, чтобы не пропускать воду и делать тягу реверсивной и регулируемой.
Что определяет выбор
Сначала тяга, выраженная как максимальная тяга на швартовом режиме: тяговое усилие, которое движитель создаёт при нулевой скорости хода, — это честная величина для удержания позиции. Затем шина: 36 V или 48 V по всей линейке, при номинальной мощности от 360 W до 1315 W. Затем допустимая глубина, и именно здесь два семейства расходятся: серия SW рассчитана на 0-30 m, тогда как серия DW указана как 0-350 m, и опубликованные единицы следует подтвердить у производителя, прежде чем приниматься за глубоководный проект. Масса и диаметр определяют, сколько блоков может нести корпус.
Где это применяется
Движители ROV для инспекции и работ, движители для AUV, а также любые подводные аппараты, которым нужна управляемая по вектору тяга. SW7 массой 700 g и мощностью 360 W подходит малым инспекционным аппаратам; DW25 при 25 kgf и 1315 W — это рабочий конец линейки, а DW10 покрывает корпуса среднего размера.
Производитель испытывает самый крупный блок DW в резервуаре, что показывает насадку, реверсивную тягу и схему уплотнений, отличающие эту категорию от любого другого бесколлекторного двигателя.
Видеостраница ToBMSСмотреть на YouTubeПриводы квазипрямого действия
Что это
Привод квазипрямого действия — это интегрированный модуль с намеренно низким передаточным отношением — 8:1 во всей этой категории, — занимающий положение между двигателем прямого привода и обычным приводом с высоким передаточным отношением. В нём сохраняется достаточно редукции, чтобы достичь полезного момента, и одновременно сохраняется прозрачность по моменту, которая делает возможным управление усилием без датчика силы.
Что определяет выбор
Причина выбрать QDD — обратимость: низкое передаточное отношение обычно её улучшает, поскольку через ступень отражается меньше трения и инерции. Именно это позволяет суставу поглощать удар, перемещаться обратным приводом вручную при обучении и оценивать контактное усилие по току двигателя. Плата за это — меньший выходной момент на единицу момента двигателя, поэтому для той же отдачи двигатель должен быть крупнее: вот почему AKE90-8 несёт 1400 g, чтобы достичь 55 Nm номинально, тогда как роботизированный привод 64:1 достигает сопоставимого момента в меньшем блоке. Значения люфта записаны на ToBMS, но условие измерения для них не указано; уточните их, прежде чем опираться на эту величину.
Где это применяется
Шагающие роботы, которым нужен податливый контакт; манипуляторы, выполняющие сборку с управлением по усилию; экзоскелеты и Реабилитационные роботы, где двигатель должен уступать человеку; и исследовательские платформы, где прозрачность по моменту важнее пиковой отдачи. AKE60-8 при 260 g и 5 Nm номинально покрывает лёгкие суставы; AKE80-8 при 12 Nm находится в середине.
Производитель демонстрирует модули 8:1 в суставных узлах, в том числе поведение при обратном приводе, которое определяет эту категорию.
Видеостраница ToBMSСмотреть на YouTubeГде категории пересекаются
Бескорпусный двигатель, интегрированный привод или QDD-модуль
Все три варианта заканчиваются вращающимся суставом, и выбор состоит в том, кто выполняет интеграцию. Бескорпусный комплект даёт наименьшую массу и наименьшую осевую длину, но требует корпуса, подшипников и теплового пути. Интегрированный роботизированный привод даёт согласованный герметичный блок с согласованным драйвером ценой фиксированного габарита и большей массы при том же моменте. QDD-модуль обменивает часть этой удельной плотности момента на прозрачность по моменту и податливое поведение. Там, где геометрия сустава ещё меняется, бескорпусный вариант обычно более гибок; там, где геометрия зафиксирована, а сроки коротки, — интегрированный модуль.
Двигатель для БПЛА или для дрона
Две воздушные категории пересекаются намеренно: обе представляют собой движители с внешним ротором, и лёгкий промышленный квадрокоптер вполне может использовать любой из них. Практическое различие — в режиме работы и классе аппарата. Моторы для БПЛА документируются по длительной мощности, более крупным дискам и многокилограммовым аппаратам; Моторы для дронов охватывают FPV, самолётные и VTOL-задачи, где рабочая точка является всплеском или крейсерским режимом, а не долгим висением. Если спецификация читается ради значения мощности за 180 секунд и бюджета массы на ротор, начинать следует с категории БПЛА; если ради отзывчивости по газу и размера винта — с категории дронов.
Двигатели для подвесов и все остальные
Двигатели для подвесов — единственная категория, где плавность важнее плотности, поэтому их значения KV низкие, а диаметры — большие. Замена на двигатель движителя из-за того, что значение момента кажется достаточным, даёт ось, которая на низкой скорости идёт рывками и охотится. Обратная замена также неудачна: у двигателя для подвеса нет ни диапазона скоростей, ни тепловой схемы для движителя.
Движители: тот же двигатель, другая среда
Внутри подводного движителя стоит обычный бесколлекторный двигатель постоянного тока. Отдельной категорией его делает всё, что находится после вала: уплотнения, стойкость к давлению, винт в насадке, реверсивный двунаправленный привод и коррозионная стойкость. Соответственно меняется и конвенция описания: тяга в kgf вместо момента в Nm, и любое сравнение с воздушным двигателем должно проходить через винт и среду, а не через двигатель.
Контрольный список выбора
Эти шаги выполняются по порядку. Каждый шаг отсеивает кандидатов, которых не вернёт никакое дальнейшее чтение спецификаций.
Нагрузка и режим работы
- Определить выход: момент на валу в Nm или тяга в kgf при указанном воздушном винте и напряжении. Уже это определяет группу категорий.
- Разделить длительный случай и переходный случай и рассчитать номинальный момент по первому, а пиковый — по второму, помня, что пиковый ограничен температурой и током драйвера, а не механическим пределом.
- Проверить рабочий цикл по тепловым условиям производителя, а не по заголовочному значению мощности.
- Уточнить, должен ли сустав или ось удерживать момент при нулевой скорости; если да, предусмотреть датчики и драйвер, который их считывает.
Механика и интеграция
- Зафиксировать габарит — диаметр, длину пакета или объём внутри корпуса — до сравнения моментов.
- Решить, кто поставляет корпус, подшипники, вал и тепловой путь. Если ответ «мы», рассматривается бескорпусный комплект; если «поставщик» — интегрированный модуль.
- Выбрать передаточное отношение исходя из нужного поведения, а не только из момента: высокое — для удержания нагрузки, низкое — для обратимости и прозрачности по усилию.
- Запросить люфт вместе с его единицей измерения и сверить с технической документацией, прежде чем использовать как исходные данные для проекта.
Электроника и управление
- Сначала зафиксировать напряжение шины, затем выбрать KV так, чтобы требуемая скорость оказалась внутри диапазона напряжения, а не вне его.
- Проверить длительный и пиковый ток драйвера против требуемого момента и убедиться, что интерфейс коммутации — датчики Холла, энкодер или управление без датчиков — соответствует потребностям профиля движения.
- Уточнить доступный на драйвере режим управления: управление моментом является требованием для податливых суставов и оценки усилия, а не приятным дополнением.
- Сверить опубликованные поставщиком значения с актуальной технической документацией до фиксации проекта; записанные значения для таких величин, как люфт, не всегда указывают условие измерения.
Часто задаваемые вопросы
QBLDC-двигатели — это AC или DC?
И то, и другое, в зависимости от того, где измерять. Питание — постоянное: батарея или шина постоянного тока, — а контроллер разбивает его в трёхфазную форму, которая питает обмотки статора, поэтому сам двигатель фактически является синхронной машиной переменного тока с электронным коммутатором. Практическое следствие: бесколлекторный двигатель постоянного тока нельзя запустить, просто подключив его к источнику постоянного тока; драйвер обязателен, и его предельный ток и режим управления являются частью реальной спецификации двигателя.
QЧто означает KV и лучше ли более высокий KV?
KV — это приблизительно число оборотов в минуту без нагрузки на вольт. Это свойство обмотки, а не оценка качества: больше витков даёт меньший KV при большем моменте на ампер, меньше витков даёт больший KV при большей скорости и меньшем моменте на ампер. Правильный KV — тот, который обеспечивает требуемую скорость при имеющемся напряжении шины, удерживая ток, а значит и нагрев, в пределах обмотки и драйвера. Более высокий KV при том же напряжении означает большую скорость и обычно меньший полезный момент на валу.
QВ чём разница между номинальным и пиковым моментом?
Номинальный момент — это то, что двигатель может выдавать непрерывно в пределах своих тепловых ограничений при той компоновке монтажа и охлаждения, которую указал производитель. Пиковый момент — это кратковременный переходный режим, ограниченный температурой обмотки и магнитов и предельным током драйвера. Пиковое значение не является механической точкой разрушения, и его не следует так трактовать; если конструкцию определяет прочность редуктора или вала, это нужно подтверждать у производителя отдельно. Рабочий цикл рассчитывают по номинальному моменту, а переходный случай — по пиковому.
QПочему у одних BLDC-двигателей есть редуктор, а у других нет?
Редукция умножает момент и снижает скорость, поэтому она позволяет малому быстрому двигателю давать полезный выходной момент — именно так интегрированные роботизированные приводы достигают десятков Nm. У прямого привода зубчатой передачи нет вовсе, что устраняет люфт и приведённую инерцию и даёт самый плавный и наиболее обратимый выход, — поэтому двигатели для подвесов и бескорпусные суставные комплекты являются прямым приводом, и поэтому модули квазипрямого действия сознательно останавливаются на 8:1. Компромисс заключается в поведении, а не только в числах: высокое отношение обычно затрудняет обратный привод выхода, низкое — обычно сохраняет его прозрачным.
QМожет ли бесколлекторный двигатель работать без датчиков?
Да, если нагрузка предсказуема и двигателю не нужно создавать значимый момент при нулевой скорости. Управление без датчиков определяет положение ротора по противо-ЭДС, которая появляется только тогда, когда двигатель вращается: это подходит для воздушных винтов, вентиляторов и насосов и слабее всего для сустава, удерживающего позу, подвеса, противостоящего порыву, или движителя, реверсирующего через ноль. Применения, которым нужно удерживать момент при нулевой скорости или запускаться под нагрузкой, требуют датчиков Холла или энкодера.
QКак сравнивать двигатели, относящиеся к разным категориям?
Сначала сравнивают конвенцию выхода. Категории, публикующие момент на валу, — бескорпусные двигатели, роботизированные приводы, двигатели для подвесов и QDD-модули, — можно сопоставлять друг с другом по номинальному и пиковому моменту в Nm, массе и габариту. Категории, публикующие тягу, — двигатели для БПЛА, двигатели для дронов и подводные движители, — можно сравнивать только вместе с воздушным винтом, напряжением и рабочей точкой. Для перехода между тягой и моментом нужны винт и среда; значение момента и значение в kgf не принадлежат одному столбцу.
QЧто ограничивает минимальный размер BLDC-двигателя?
Нагрев и удельная плотность момента, именно в таком порядке. Потери в меди растут как квадрат тока, поэтому уменьшение двигателя при сохранении момента означает рост плотности тока, а значит и температуры; малый конец каждой категории ограничен тем, что обмотка способна рассеять. Объём магнитов определяет доступный момент в первую очередь, поэтому самые малые бескорпусные комплекты — около 20 g — дают доли Nm, тогда как блок массой 700 g достигает нескольких Nm. Там, где масса является жёстким ограничением, проверяют номинальный момент на килограмм, а затем уточняют тепловую схему у производителя.
Официальные источники
Документация производителя остаётся первоисточником по конвенциям момента, тепловым характеристикам, единицам измерения люфта и актуальной прошивке. CubeMars публикует свои линейки бескорпусных двигателей, приводов и подводных движителей на cubemars.com, а T-Motor публикует линейки двигателей для БПЛА, дронов и движителей на tmotor.com. ToBMS сохраняет возможность поиска и сопоставления по обеим линейкам на уровне первичного знакомства с продукцией.
Что делать дальше
Начинать следует с категории, соответствующей механической задаче, а затем сужать выбор внутри неё. Полный диапазон — каждая модель и характеристика рядом — представлен в разделе Продукция; у каждой из семи категорий есть своя страница: Безрамные моментные двигатели, Роботизированные актуаторы, Моторы для БПЛА, Моторы для дронов, Моторы для подвесов, Подводные движители и Актуаторы квазипрямого привода. Отбор кандидатов по моменту, напряжению и массе выполняется в разделе Подбор, а сопоставление финалистов друг с другом — в разделе Сравнение продуктов.
У каждой категории есть также отдельное руководство, которое идёт глубже этого обзора: Безрамные моментные двигатели: выбор комплекта статор-ротор для шарниров, Роботизированные актуаторы: выбор интегрированного актуатора для шарниров, Моторы для БПЛА: подбор KV, тяги и массы под аппарат, Моторы для дронов: выбор для FPV, самолётного типа и VTOL, Моторы для подвесов: прямой привод с низким KV для стабильных камер, подводные движители и Актуаторы квазипрямого привода: что даёт отношение 8:1. Для применений, а не категорий, страницы Гуманоидные роботы, четвероногих роботов, ROV и подвесных систем перечисляют двигатели, уже сопоставленные с этими задачами. А полный диапазон бесколлекторных двигателей постоянного тока на ToBMS находится в одном клике от главной страницы. Помимо этих обзоров по категориям, у пилотируемого направления моторов для БПЛА и дронов есть отдельное сравнение. Силовые установки пилотируемых аппаратов: выбор из трёх моторов T-Motor U15 ставит U15 II, U15XL и U15XXL рядом.
Коротко: категорию выбирают по механической задаче, фиксируют габарит, выбирают KV по напряжению шины и требуемой скорости, рассчитывают номинальный момент по рабочему циклу и пиковый — по переходному режиму, и заранее решают, должен ли сустав удерживать момент при нулевой скорости. Всё остальное в спецификации BLDC-двигателя следует из этих пяти пунктов.







