
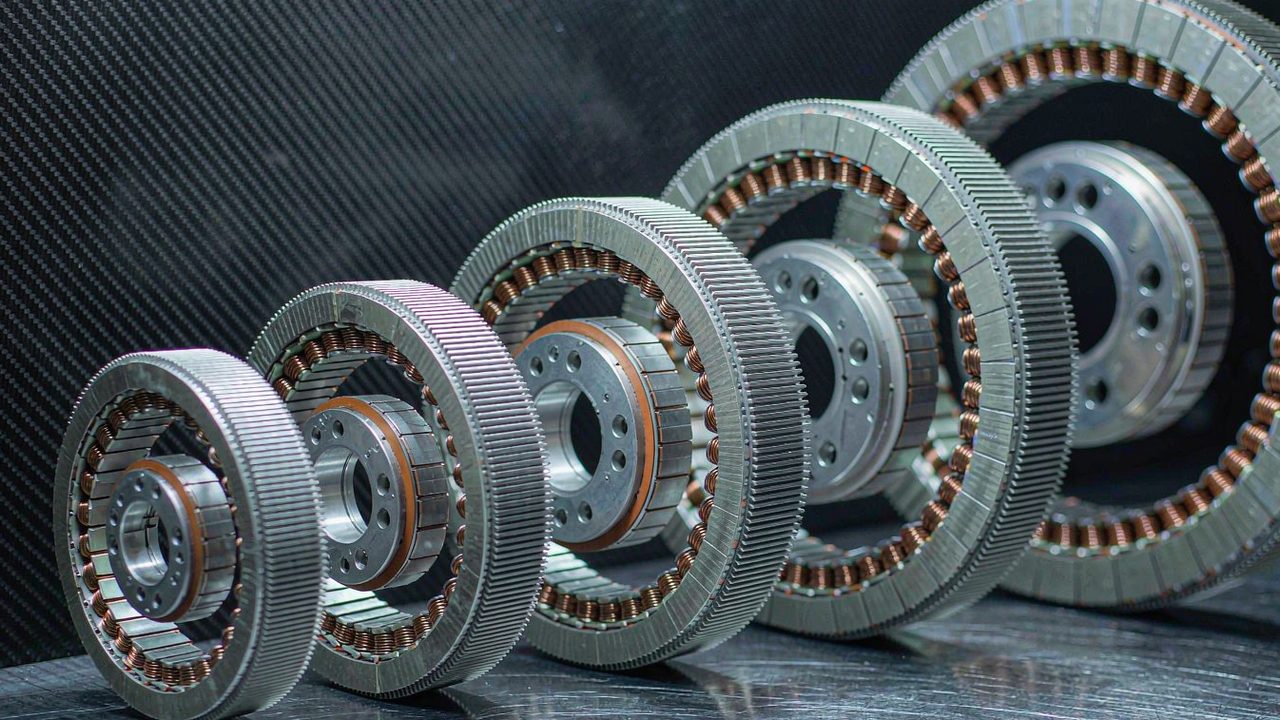
Бескорпусный моментный мотор прибывает как две части, между которыми нет ничего: статор, намотанный и шихтованный под определённый типоразмер, и ротор с магнитами — без корпуса, без собственной опорной системы подшипников и без вала. В этом и состоит всё предложение, и именно поэтому двенадцать комплектов, представленных сейчас в категории Безрамные моментные двигатели, нельзя выстроить на одной оси и прочитать по порядку. Два из двенадцати весят 40 g или меньше, а их опубликованный пиковый момент измеряется в сотых долях ньютон-метра. Один рассчитан на 838 W и публикует 12 Nm. Между входной точкой 20 g и верхом диапазона 710 g опубликованный пиковый момент простирается от 0.072 Nm до 12 Nm, и блок с любого конца этого разброса не является заменой блоку с другого конца ни в одном применении. Поэтому полезный вопрос не в том, какой из двенадцати самый сильный, а в том, где проходит граница между полосой, подходящей для концевой, слабо нагруженной оси, полосой, подходящей для рабочего сустава, несущего человека или полезную нагрузку, и полосой, которой приходится двигать машину, а не звено.
Краткий ответ
Отсортированные по опубликованному пиковому моменту, двенадцать блоков распадаются на три полосы, которые не перекрываются и разделены явными разрывами в записях: четыре блока с пиком на уровне 1 Nm или ниже между 20 g и 105 g, четыре блока с пиком от 1.63 Nm до 2.68 Nm между 156 g и 270 g и четыре блока с пиком 4 Nm и выше между 352 g и 710 g. Этот порядок — не маркетинговое деление. Это порядок, в котором растёт опубликованный номинальный ток, порядок, в котором растёт наружный диаметр, и порядок, в котором обмотка переходит от единственного исполнения на 16 V или 24 V к шине 48 V или к исполнению с несколькими шинами, способному реально нести ток, которого требует более крупная обмотка. Если читать категорию Безрамные моментные двигатели целиком, именно из-за этой лестницы двенадцать блоков нельзя свести в один рейтинг по силе.
Два структурных факта проходят через все три полосы и значат больше, чем сами полосы. Первый — компоновка: семь из двенадцати — с внутренним ротором, где магниты сидят на внутреннем роторе, а обмотку несёт внешний статор, и пять — с внешним ротором, которые меняют это расположение на обратное. Второй — обратная связь: три из двенадцати записей описывают комплект, поставляемый с датчиками Холла, и две описывают комплект, поставляемый без них, тогда как остальные семь записей — все они из линии RI — вовсе не указывают конфигурацию обратной связи, а эта разница меняет то, что интегратору приходится добавлять, прежде чем мотор сможет коммутироваться на низкой скорости. Там, где ни один из двенадцати не попадает в требуемые габариты, именно бескорпусный формат поддаётся переопределению, и производитель, стоящий за этими комплектами, документирует путь для такого запроса.
Ключевые метрики оценки: как были распределены по уровням эти 12 моторов
Пять опубликованных величин несут приведённую ниже категоризацию, и читаются они в этом порядке, потому что каждая сужает то, что должна объяснить следующая. Все двенадцать записей публикуют каждую из них, и именно это вообще делает возможным сравнение этого семейства по уровням.
Пиковый момент задаёт границу уровня
Каждый блок здесь публикует два значения момента, и границы уровней в этом руководстве проведены по большему из двух. Пиковый момент описывает то, что обмотка способна выдать в течение короткого интервала, прежде чем либо привод достигнет своего предельного тока, либо магниты потеряют рабочую точку; это утверждение об окне, а не о возможности, и это честный способ разделить комплекты, непрерывные характеристики которых близки. Прочитанные так, двенадцать сортируются чисто: 0.072 Nm, 0.23 Nm, 0.6 Nm и 0.9 Nm в первой полосе, затем 1.63 Nm, 1.67 Nm, 2.4 Nm и 2.68 Nm, затем 4 Nm, 4.1 Nm, 4.95 Nm и 12 Nm. Разрывы между полосами — от 0.9 Nm до 1.63 Nm и от 2.68 Nm до 4 Nm — составляют почти двукратную величину каждый, поэтому блок, оказавшийся не с той стороны границы, — это не пограничный случай.
Номинальный момент — это непрерывное значение
Меньшая из двух колонок момента — та, с которой суставу приходится жить. Номинальный момент — это момент, который комплект способен держать, пока обмотка остаётся внутри своего класса изоляции, и в отличие от интегрированных актуаторов в категории Роботизированные актуаторы он указывается на моторе, а не за ступенью редуктора, потому что у бескорпусного комплекта ступени редуктора нет. По всем двенадцати отношение пикового к номинальному лежит между примерно 2.8 и примерно 3.1 в каждой записи, что есть арифметика по двум опубликованным колонкам, поэтому эти два значения движутся вместе, и ни одно из них нельзя использовать, чтобы найти скрытую выгоду. Что не движется вместе — это момент на единицу массы: два самых малых комплекта публикуют около 3.6 и около 5.8 Nm пикового момента на килограмм, тогда как блоки от 60 g и выше дают по той же арифметике от примерно 8.6 до примерно 16.9 Nm/kg. Самые малые типоразмеры наименее эффективны на грамм, и поэтому начальная полоса существует как полоса, а не просто как дешёвая версия верхней.
Ток, мощность и шина за ними
Номинальный ток — это число, которое решает, что должны обеспечивать батарея и драйвер и сколько тепла должно уходить из обмотки, и это колонка, которая яснее всего разделяет полосы. Первая полоса потребляет при номинале от 1.47 A до 3.4 A, вторая — от 4.8 A до 7.1 A, а третья — от 8.5 A до 20 A. Номинальная мощность следует той же лестнице, от 18 W во входной точке до 838 W наверху, и напряжения за этими значениями движутся вместе с ними: самый малый комплект рассчитан на 16 V, начальная полоса и часть средней — на 24 V, а верхняя полоса — на 48 V, где пять средних блоков публикуют рабочие точки на 24 V, 36 V и 48 V, а не на одной шине. Об одной закономерности стоит записать, потому что она не универсальна в записях этой платформы: умножение номинального момента на номинальную скорость для каждого из двенадцати и перевод радиан в секунду в обороты в минуту воспроизводит опубликованную номинальную мощность с точностью около четырёх процентов в каждой без исключения записи, поэтому три колонки были сняты при одном наборе условий и допускают перекрёстное чтение.
Габариты и масса в комплекте без корпуса
Диаметр в этом семействе идёт от 25 mm до 113.5 mm, а длина пакета — от 13 mm до 36.2 mm, и поскольку корпуса нет, опубликованный размер — это сам статор, а не готовое изделие: подшипники, вал и крепление поставляет интегратор, поэтому радиальное место, которое должен найти проект, — это обмотка и ротор, а осевое место — один пакет. Масса — честный показатель того, насколько это место заполнено: 20 g, 40 g, 60 g и 105 g в начальной полосе, от 155.9 g до 270.4 g в средней и от 352 g до 710 g наверху. В бескорпусном суставе эта масса находится там, где сидит мотор, что для концевой оси и есть весь аргумент в пользу выбора этого класса.
Есть ли в комплекте датчики Холла
Три из двенадцати записей называют комплект, поставляемый с датчиками Холла, и две называют комплект, поставляемый без них, причём это деление идёт по линии RO, а не RI: записи RO40 KV140 Lite и RO50 KV108 Lite — это те две, что помечены как поставляемые без датчиков Холла, тогда как записи RO60, RO80 и RO100 Standard помечены как поставляемые с ними. Это одно слово меняет окружающий проект. Комплект без датчиков Холла приходится коммутировать по оценке положения, полученной из самой обмотки или из энкодера, который ставит интегратор, а на низкой скорости или в покое — где удерживающий сустав проводит много времени — оценку получить труднее, чем в движении. Комплект с датчиками Холла даёт грубое абсолютное положение сразу из коробки и упрощает путь запуска, ценой жгута датчиков внутри габарита сустава. Ни то, ни другое не лучше в абстракции; важно то, что разница указана в записи, а не обнаруживается после того, как обработано крепление.
Сравнительная матрица характеристик 12 бескорпусных моментных моторов
Таблица ниже читает каждый бескорпусный моментный мотор, представленный сейчас в категории Безрамные моментные двигатели, как один набор характеристик, упорядоченный по опубликованному пиковому моменту, потому что именно по этой оси проводятся уровни. Каждое значение — опубликованное производителем значение, хранимое в записях о продуктах этой платформы. Скорости приведены со стороны мотора, что для бескорпусного комплекта без ступени понижения есть также значение со стороны сустава после любого редуцирования, которое добавит интегратор.
| Модель | Номинальный момент | Пиковый момент | Номинальная мощность | Номинальная скорость | Габариты (Ø × L) | Масса |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
Опубликованные номинальный и пиковый момент, номинальная мощность, номинальная скорость при номинальном моменте, габарит статора как наружный диаметр на длину пакета и масса для бескорпусных моментных моторов, представленных сейчас в категории «Безрамные моментные двигатели», упорядоченных по пиковому моменту. Номинальный момент — это непрерывное значение в пределах тепловых ограничений обмотки; пиковый момент — значение для короткого окна. Одно значение скорости означает комплект с одной шиной; три значения — это рабочие точки 24 V, 36 V и 48 V в указанном порядке. Это чистые комплекты статора и ротора, поэтому ни передаточное отношение, ни люфт, ни характеристика на стороне выхода не появляются ни в одной из двенадцати записей.
Как только двенадцать оказываются на одной странице, выделяются два прочтения. Первое — полосы разделены разрывами в записях, а не выбранной точкой отсечения. Между RO50 KV108 Lite на 105 g с пиком 0.9 Nm и RI60 KV120 на 155.9 g с пиком 1.63 Nm нет ни одного блока, и то же верно между RI70 KV95 на 270.4 g с 2.68 Nm и RO80 KV105 Standard на 352 g с 4 Nm. Список кандидатов, которому нужно, скажем, 1.2 Nm пика и 130 g, нельзя удовлетворить, сдвинувшись на середину между двумя соседями, потому что соседа там нет.
Второе — масса и момент на единицу массы на малом конце указывают в противоположные стороны. RI20 KV600 на 20 g публикует 3.6 Nm пикового момента на килограмм, а RI30 KV260 на 40 g — около 5.8, тогда как RO40 KV140 Lite на 60 g уже достигает примерно 10, а RO100 KV55 Standard на 710 g — примерно 16.9: все четыре значения — арифметика по опубликованным колонкам момента и массы. Читать это как дефект малых комплектов — значит прочитать неверно. У типоразмера 20 g меньше железа, короче магнитный путь и пропорционально больше массы в меди, которая не может нести поток, допускаемый геометрией, поэтому малый конец покупает разрешение и близость, а не плотность.
Самый малый блок в этой таблице, показанный CubeMars как бескорпусный комплект для компактных роботизированных суставов. Это самая ясная иллюстрация того, как на самом деле выглядит начальная полоса: статор и ротор без корпуса, без подшипников и без вала, рассчитанные на концевую ось, где связующим ограничением становится массовый проигрыш интегрированного модуля.
Страница видео на ToBMSСмотреть на YouTubeУровень 1: начальный и компактный
В этой полосе сидят четыре блока, все с опубликованным пиковым моментом на уровне 1 Nm или ниже и все между 20 g и 105 g. Объединяет их не цена и не качество, а режим, который они способны нести: кисть или ось запястья, концевой сустав малого манипулятора, слабо нагруженное звено реабилитационного устройства или ось наведения компактной камерной платформы. Разделяют их компоновка и обратная связь, и эти два слова решают судьбу окружающего проекта сильнее, чем колонка момента. Все четыре — исполнения с одной шиной — 16 V у самого малого, 24 V у остальных трёх, — поэтому драйвер, рассчитанный на один источник 24 V, уже покрывает большую часть полосы.
RI20 KV600 и RI30 KV260: компактная пара с внутренним ротором
RI20 KV600 — входная точка всей категории: 20 g при диаметре 25 mm и пакете 14.5 mm, с публикацией 0.024 Nm номинально и 0.072 Nm пикового момента, 18 W номинальной мощности и 7452 rpm номинальной скорости на шине 16 V. Его скорость холостого хода 9600 rpm — наивысшая в таблице, и его 600 KV — тоже наивысшая, что вместе описывает комплект, построенный, чтобы вращаться, а не толкать: обмотка с 7 парами полюсов на типоразмере 25 mm не даст полезного момента, но даст очень тонкое угловое разрешение, когда её редуцируют или когда она напрямую приводит малый кабестан. RI30 KV260 — та же идея на один типоразмер выше: 40 g, диаметр 38 mm, пакет 14 mm, с 0.076 Nm номинально и 0.23 Nm пикового момента, 33 W номинальной мощности и 4110 rpm номинальной скорости на 24 V. Оба помечены в записи как новинки с датами выпуска в пределах последних нескольких месяцев, и оба — с внутренним ротором, поэтому магниты сидят на валу, который поставит интегратор, а обмотка — в статоре, который интегратор зажмёт. Ни один не публикует номинальный ток выше 2 A, и именно это делает их практичными на малом драйвере внутри габарита носимого или ручного устройства.
RO40 KV140 Lite и RO50 KV108 Lite: пара с внешним ротором без датчиков Холла
RO40 KV140 Lite и RO50 KV108 Lite — это те два блока, в записях которых назван комплект, поставляемый без датчиков Холла, и они же — два внешнероторных блока в этой полосе. RO40 выдаёт 0.2 Nm номинально и 0.6 Nm пикового момента при 51 W номинальной мощности и 2450 rpm номинальной скорости в диаметре 46.3 mm с пакетом 13 mm и массой 60 g; RO50 удваивает большую часть этого: 0.3 Nm номинально и 0.9 Nm пикового момента, 66 W номинальной мощности, 2100 rpm номинальной скорости в диаметре 61.7 mm с пакетом 14.5 mm и массой 105 g. В плоскостности здесь и состоит смысл компоновки с внешним ротором: 13 mm и 14.5 mm осевого места для двух комплектов, достигающих 0.6 Nm и 0.9 Nm пика, — это то, что позволяет им вписаться в сустав, габарит которого диск, а не цилиндр. Плата за это — отсутствующий датчик. Без устройства Холла в записи коммутацию на низкой скорости и в покое приходится получать от внешнего энкодера или от бездатчиковой оценки, а для удерживающего сустава, который проводит время в неподвижности, это проектное решение, принятое до обработки крепления, а не после.
Уровень 2: средний диапазон и коллаборативные
Средняя полоса держит четыре блока, из которых рабочий сустав вероятнее всего и будет специфицирован: пиковый момент от 1.63 Nm до 2.68 Nm, масса от 155.9 g до 270.4 g, номинальные токи от 4.8 A до 8.5 A. Это полоса, где общая деталь для нескольких осей начинает иметь смысл, потому что разброс между самым лёгким и самым тяжёлым блоком меньше двукратного, тогда как опубликованный момент простирается от 1.6 Nm до 2.7 Nm. Это также полоса, где расходится шина: три блока с внутренним ротором публикуют рабочие точки на 24 V, 36 V и 48 V, тогда как блок с внешним ротором публикует единственную характеристику 48 V, поэтому выбор источника 48 V делается один раз для всей руки, а не для каждой оси.
RI50 KV100 и RI60 KV120: два средних мотора с внутренним ротором на шине 24-48 V
RI60 KV120 — более лёгкий из пары: 155.9 g при диаметре 60 mm и пакете 23 mm, с публикацией 0.57 Nm номинально и 1.63 Nm пикового момента, 85 W номинальной мощности и 1440 rpm номинальной скорости на рабочей точке 24 V, с ростом до 3190 rpm при 48 V. RI50 KV100 — более широкий: 180.8 g при диаметре 54 mm и пакете 27 mm, с публикацией 0.58 Nm номинально и 1.67 Nm пикового момента, 66 W номинальной мощности и 1090 rpm номинальной скорости при 24 V, 2600 rpm при 48 V. Двое достаточно близки по моменту, чтобы быть взаимозаменяемыми в первой оценке, и достаточно различны по форме, чтобы это стало важно позже: RI60 несёт обмотку с 14 парами полюсов, тогда как RI50 несёт обмотку с 7 парами, поэтому RI60 даёт больше момента на ампер на низкой скорости, тогда как RI50 вращается быстрее при той же шине, и его больший диаметр с более коротким пакетом подходит для более плоского габарита. Оба записаны как управляемые FOC — это схема коммутации, которая вытягивает рабочее поведение из комплекта без датчика положения на низкой скорости.
RI70 KV95: последний блок с пиком ниже 3 Nm
RI70 KV95 закрывает среднюю полосу на 270.4 g при диаметре 76 mm и пакете 24 mm, с публикацией 0.94 Nm номинально и 2.68 Nm пикового момента, 125 W номинальной мощности и 1270 rpm номинальной скорости при 24 V с ростом до 2710 rpm при 48 V, при 7.1 A в номинале. Если читать его против двух блоков ниже него в полосе, это первый комплект здесь, чей номинальный момент приближается к 1 Nm, а это и есть точка, в которой бескорпусный комплект способен удержать звено против силы тяжести без редуцирования на малой машине. Его номинальный ток 7.1 A — наивысший в средней полосе, поэтому драйвер и жгут за ним поднимаются на размер одновременно с типоразмером. Выше него нет ничего до 4 Nm пика, и поэтому проект, попавший между 2.7 Nm и 4 Nm требуемого пика, должен либо принять типоразмер крупнее желаемого, либо покинуть бескорпусный подход ради интегрированного блока.
RO60 KV115 Standard: внешнероторный мотор на границе уровня
RO60 KV115 Standard — единственный внешнероторный блок в средней полосе и самый лёгкий блок в таблице, публикующий характеристику 48 V сам по себе: 248 g при диаметре 73.8 mm и пакете 23 mm. Он публикует 0.8 Nm номинально и 2.4 Nm пикового момента при 352 W номинальной мощности и 4200 rpm номинальной скорости и 5520 rpm холостого хода, потребляя 8.5 A в номинале. Это значение мощности — выброс в полосе: более чем вчетверо больше номинальной мощности RI60 KV120 при едва ли полуторном моменте, — и объясняется оно скоростью, при которой снята характеристика, поскольку тот же момент, отданный при 4200 rpm, есть больше работы в секунду, чем при 1440 rpm. Его запись — также одна из трёх, называющих комплект, поставляемый с датчиками Холла, поэтому это естественный выбор для средней полосы там, где сустав должен надёжно стартовать с места под нагрузкой, а компоновка с внешним ротором даёт ему плоский дисковый габарит, который есть у двух комплектов Lite, при вчетверо меньшем моменте.
Уровень 3: высокая производительность и тяжёлая нагрузка
Верхняя полоса открывается на 4 Nm опубликованного пикового момента и закрывается на 12 Nm, между 352 g и 710 g, и каждый блок в ней — либо исполнение с одной шиной 48 V, либо исполнение с тремя шинами 24-48 V. Здесь бескорпусный комплект перестаёт быть компонентом звена и становится тем, что двигает конечность или машину: бёдра и колени двуногого, суставы ног четвероногого, колёсные приводные блоки и несущие оси реабилитационной установки. Характеристики здесь достаточно велики, чтобы окружающий проект значил столько же, сколько мотор: полоса потребляет при номинале от 9.4 A до 20 A, и там, где несколько таких осей делят одну батарею и один тепловой объём, потолок определяет бюджет системы, а не запись отдельного блока.
RO80 KV105 Standard и RI80 V2.0 KV75: первая пара на 4 Nm
RO80 KV105 Standard — вход в эту полосу: 352 g при диаметре 92.6 mm и пакете 26.4 mm, с публикацией 1.3 Nm номинально и 4 Nm пикового момента при 490 W номинальной мощности, 3600 rpm номинальной скорости и 5040 rpm холостого хода на 48 V, потребляя 15 A в номинале. RI80 V2.0 KV75 стоит рядом с ним по моменту — 4.1 Nm пика и 1.45 Nm номинала, — но в очень другой форме: 411 g при диаметре 85 mm и пакете 27 mm, и при куда меньшей номинальной мощности 172 W и 1135 rpm номинальной скорости на 24 V с ростом до 2430 rpm при 48 V. Двое дают один и тот же пиковый момент разными путями. RO80 делает это током на скорости на единственной шине 48 V и при потреблении 15 A в номинале; RI80 делает это более медленной, более моментной обмоткой при 9.4 A на трёх выбираемых шинах. Запись RO80 называет комплект, поставляемый с датчиками Холла, а RI80 записан как управляемый FOC. Там, где сустав должен долго удерживать нагрузку против силы тяжести, низкоскоростная характеристика RI80 — более комфортное место; там, где колесо или быстрая ось бедра нужно двигать быстро, вопрос решает значение скорости RO80.
Инспекционная платформа Transgrid Gorilla MK1, построенная вокруг блока из верхней половины этой полосы. Ценность этих кадров в том, что это развёртывание, а не стендовый тест: комплект несёт машину по грунту, а не датчик усилия по сценарию, и это самый сильный вид доказательства того, как бескорпусный сустав ведёт себя при длительном режиме.
Страница видео на ToBMSСмотреть на YouTubeRI100 KV105 и RO100 KV55 Standard: вершина диапазона
Два самых крупных комплекта в категории занимают разные позиции в одной и той же дилемме. RI100 KV105 — самый широкий мотор с внутренним ротором здесь: диаметр 104 mm при пакете всего 26 mm, масса 500 g, и он публикует 1.76 Nm номинально и 4.95 Nm пикового момента при 252 W номинальной мощности, 1370 rpm номинальной скорости на 24 V с ростом до 2825 rpm при 48 V и при 13.6 A в номинале. RO100 KV55 Standard — самый крупный комплект из двенадцати по каждому значимому размеру: диаметр 113.5 mm, пакет 36.2 mm, 710 g, с публикацией 4 Nm номинально и 12 Nm пикового момента при 838 W номинальной мощности, 2000 rpm номинальной скорости и 2550 rpm холостого хода на 48 V, потребляя 20 A в номинале. Его 55 KV — наинизшее в таблице, и именно для этого и нужна обмотка с 21 парой полюсов на типоразмере 113.5 mm: создавать момент током, а не скоростью, при напряжении шины, достаточно низком, чтобы его обеспечил батарейный блок. Запись RO100 называет комплект, поставляемый с датчиками Холла, и оба достаточно крупны, чтобы интегратору приходилось осознанно планировать тепловой путь, поскольку у голого статора нет корпуса, в который он мог бы отводить тепло, пока его не спроектируют вокруг него.
Матрица подбора: сопоставление уровня и применения
Три полосы отображаются на положения суставов, а не на отрасли, потому что один и тот же мотор появляется и в носимом устройстве, и в коботе, и в мобильной платформе. Матрица ниже читает каждую полосу против суставов, которые она способна нести, и против категорий применений на этой платформе, где эти суставы появляются.
| Уровень | Полоса пикового момента | Куда подходит | Шина | Диапазон массы | Представительный блок | Категории применений |
|---|---|---|---|---|---|---|
| Начальный и компактный | до 1 Nm | Кисть, запястье и концевые оси; малые платформы наведения; слабо нагруженные ассистивные звенья | от 16 V до 24 V | от 20 g до 105 g | RI20 KV600 | Реабилитационные роботы, Руки коллаборативных роботов |
| Средний и коллаборативный | от 1.6 Nm до 2.7 Nm | Оси локтя и предплечья; лёгкие оси колена; суставные модули, построенные на общей детали | от 24 V до 48 V | от 156 g до 270 g | RI50 KV100 | Руки коллаборативных роботов, Модули суставов, Четвероногие роботы |
| Высокая производительность и тяжёлая нагрузка | от 4 Nm до 12 Nm | Оси бедра, колена и плеча; ноги четвероногих; колёсные приводные блоки; несущие ассистивные суставы | от 24 V до 48 V | от 352 g до 710 g | RO100 KV55 Standard | Гуманоидные роботы, Экзоскелеты, Колёсные роботы, AGV |
Полоса пикового момента, типичные положения суставов, диапазон шины, диапазон массы, представительный блок из каждой полосы и категории применений на этой платформе, где эти суставы появляются. Полосы проведены по опубликованному пиковому моменту и не перекрываются; списки применений указывают, где полоса обычно используется, а не где она ограничена, поскольку одно положение сустава встречается у нескольких типов машин.
Две закономерности в матрице стоит изложить прямо. Первая — шина следует за полосой, а не за применением. Ось кисти на коботе и ось кисти на реабилитационной перчатке — обе обязанности начальной полосы, и обе обычно питаются от одного рельса 24 V; в тот момент, когда сустав должен удерживать целую конечность против силы тяжести, запись переходит на 48 V, потому что удерживающий момент 4 Nm и выше требует тока, который малый блок не способен отдать при 24 V без повышающего преобразователя, добавляющего собственные потери. Вторая — полоса, в которую попадает требование, задаётся худшим моментом, который видит сустав, а не средним. Запястье, которое большую часть жизни проводит при 0.024 Nm и принимает пик 0.9 Nm во время быстрой переориентации, принадлежит начальной полосе, и выбранный блок нужно читать против этого пика, а не против режима, который он держит большую часть дня. Если читать на этой основе, категория Безрамные моментные двигатели разделяется на концевую группу, группу рабочих суставов и группу, двигающую машину, — что и пересказывает приведённая выше матрица.
Не каждое требование попадает внутрь этих двенадцати. Поскольку бескорпусный комплект — это статор и ротор, а не готовое изделие, один и тот же типоразмер можно намотать, набрать в пакет и расточить под другую спецификацию, и производитель, стоящий за этими моделями, документирует путь именно для этого: другая длина пакета, другая обмотка под иной KV при той же шине, другой диаметр расточки или интерфейс вала, нужный интегратору. Требование, попадающее в разрыв между полосами — около 1.2 Nm пика, или свыше 12 Nm, или в габарит, которого не допускает ни один из двенадцати диаметров, — поэтому есть запрос на спецификацию, а не тупик. Каждая страница продукта в таблице выше ведёт на собственный сайт производителя, и именно с этой ссылки начинается такой запрос; значения в этом руководстве остаются опубликованными значениями, хранимыми в записях платформы.
Последовательность подбора для бескорпусного сустава
Три шага несут большую часть решения, в этом порядке, потому что каждый сужает то, что должен обеспечить следующий.
Сначала зафиксируйте режим работы и худший пиковый момент
Запишите, прежде чем браться за любой артикул: массу, которую сустав должен перемещать, плечо момента в наихудшей позе, рабочий цикл и длительность каждой фазы, а также наибольший переходный процесс, который увидит сустав. Из этого выходят три величины — момент, удерживаемый непрерывно, момент, необходимый в худший момент, и угловое перемещение, которого требует самая быстрая фаза. Полоса выбирается по второй из них, а блок внутри полосы — по первой.
Затем зафиксируйте шину и габариты
Выберите напряжение питания до сравнения блоков, потому что записи с несколькими шинами публикуют разные значения при 24 V, 36 V и 48 V, и сравнение меняет форму в зависимости от того, какое из них применимо. Затем определитесь с габаритом: наружный диаметр против длины пакета и то, есть ли у сустава радиальное место для диска или осевое для цилиндра. Блок, выигрывающий по колонке момента, может проиграть на одном этом шаге, потому что статор 54 mm и статор 60 mm вписываются в разные геометрии звена, даже когда их опубликованный момент лежит в пределах нескольких сотых ньютон-метра.
Подтвердите, что можно переопределить на существующем типоразмере
Бескорпусный мотор определяется своей обмоткой, своим пакетом и своей расточкой, а не закрытым артикулом, поэтому требование, промахивающееся мимо двенадцати на малую величину, обычно есть запрос на вариант, а не новая разработка: другой KV при той же шине, более высокий пакет для большего момента в том же диаметре или расточка под конкретный вал. Собственная страница продукта производителя — это то место, где начинается такой разговор, и каждый блок в таблице выше ведёт на неё.
Часто задаваемые вопросы
ВПочему эти двенадцать отсортированы по пиковому моменту, а не по массе или по номинальному моменту?
Потому что пиковый момент — единственная колонка, в которой двенадцать распадаются на три группы с реальными разрывами между ними, и потому что это значение, против которого требование к суставу обычно и пишется в первую очередь. Масса поставила бы рядом два блока очень разной способности — RO80 KV105 Standard на 352 g и RI80 V2.0 KV75 на 411 g публикуют 4 Nm и 4.1 Nm пикового момента, но лишь 490 W и 172 W номинальной мощности, — значит, они не альтернативы на машине с ограниченной мощностью. Номинальный момент сжал бы всю таблицу, поскольку каждая запись держит отношение пикового к номинальному между примерно 2.8 и примерно 3.1. Пиковый момент — ещё и значение, которое обязано покрыть худший момент режима, а именно это решает, переживёт ли сустав приземление, перехват или быструю переориентацию.
ВЧто бескорпусный комплект оставляет поставлять интегратору?
Всё, что находится между статором и нагрузкой: крепление ротора и вал, схему подшипников и её предварительный натяг, корпус или зажим, который удерживает статор на месте и отводит из него тепло, и обратную связь по положению в тех случаях, когда запись называет комплект, поставляемый без датчиков Холла. Именно этот последний пункт чаще всего недооценивают, потому что суставу, удерживающему положение в покое, нужна информация о положении в покое, а бездатчиковую оценку труднее всего получить именно там. Запись всё же отвечает на вопрос для каждого блока: RO40 KV140 Lite и RO50 KV108 Lite записаны как поставляемые без датчиков Холла, а RO60 KV115 Standard, RO80 KV105 Standard и RO100 KV55 Standard — как поставляемые с ними.
ВПочему момент на единицу массы падает на малом конце диапазона?
Потому что у малого типоразмера пропорционально меньше железа и короче магнитный путь, поэтому большая доля его массы сидит в меди, которая не может полезно нести поток, и потому что обмотку приходится строить из более тонкого провода с меньшим сечением меди. По опубликованным значениям пиковый момент на килограмм составляет около 3.6 у блока на 20 g, около 5.8 у блока на 40 g, около 10 у блока на 60 g и около 16.9 у блока на 710 g. Малые комплекты не хуже как продукты из-за этого; их выбирают ради того, где сидит их масса, и ради разрешения, которое малый типоразмер даёт при низком моменте, а плотность просто не та ось, по которой делается этот выбор.
ВЯвляется ли разрыв между 2.7 Nm и 4 Nm реальным ограничением?
Он реален внутри этой категории в её нынешнем виде и есть следствие того, как строятся типоразмеры, а не отсутствующей линейки продуктов. У сустава, которому действительно нужно 3.2 Nm пикового момента, три практических пути: принять следующий типоразмер на 352 g и нести лишнюю массу, перейти к интегрированному актуатору в классе Роботизированные актуаторы, где ступень понижения умножает меньший мотор в этот диапазон, или запросить у производителя вариант обмотки и пакета на существующем типоразмере. Третий путь доступен потому, что бескорпусный комплект специфицируется, а не собирается, но это запрос на спецификацию со сроком исполнения, а не готовый выбор, и поэтому о разрыве стоит знать до того, как список кандидатов будет зафиксирован.
ВМожно ли всё ещё удовлетворить требование вне этих двенадцати?
Обычно да, и через производителя, а не через эту платформу. Бескорпусный мотор — единственный класс, где мотор определяется своей обмоткой, своим пакетом и своей расточкой, а не закрытым артикулом, поэтому требование, которому нужен другой KV при той же шине, более высокий пакет для большего момента в том же диаметре или расточка под конкретный вал, есть вариация существующего типоразмера, а не новая разработка. Путь — страницы продуктов производителя, на которые записи здесь ведут для каждого блока. ToBMS держит слой характеристик — то, что опубликовано, сопоставимо и доступно для поиска, — а производитель остаётся источником истины в отношении того, что можно построить и с какой точностью.
Официальные источники
CubeMars документирует бескорпусную линейку на собственном сайте, и у каждого из двенадцати блоков в этой таблице есть официальная страница с полной спецификацией, данными обмотки и монтажным чертежом. Ассортимент производителя — это входная точка, а два крайних случая этого сравнения документированы по отдельности: RI20 KV600 на лёгком конце и RO100 KV55 Standard на тяжёлом. Документация по продуктам всех категорий платформы собрана в разделе Технические материалы. Производитель остаётся источником истины в отношении вариантов обмотки, тепловых характеристик, запросов на нестандартный пакет и расточку и конфигурации привода; ToBMS держит слой обнаружения и сравнения, и каждое значение, использованное в этом руководстве, есть опубликованное значение, хранимое в записях о продуктах платформы.
Куда двигаться дальше
Самый близкий спутник этого руководства — Безрамные моментные двигатели: выбор комплекта статор-ротор для шарниров, который читает те же двенадцать блоков изнутри наружу — статор, ротор, две компоновки и то, что обещает каждая колонка характеристик, — тогда как это руководство читает их снаружи внутрь, по полосам и по положениям суставов. Прочитанные вместе, они отвечают на два разных вопроса, которые поднимает типоразмер: что такое бескорпусный комплект и где место конкретного комплекта.
Там, где выбор стоит между этим классом и собранным, BLDC-двигатели для экзоскелета: бескорпусный моментный мотор против интегрированного актуатора ставит два пути рядом по массе, жёсткости, люфту и тому, куда должно уходить тепло обмотки, — а это и есть решение, предшествующее любой полосе в матрице выше. Там, где именно ступень понижения позволяет меньшему мотору дотянуться до более тяжёлого сустава, Актуаторы квазипрямого привода: что даёт отношение 8:1 покрывает случай низкого отношения, а Роботизированные актуаторы: выбор интегрированного актуатора для шарниров полностью покрывает собранную альтернативу.
Чтобы отобрать кандидатов, а не изучать тему, отфильтруйте их по моменту, напряжению, массе и габариту в разделе Подбор и сопоставьте их друг с другом в разделе Сравнение продуктов. Для положений суставов, названных в матрице, платформа группирует кандидатов под Гуманоидные роботы, Экзоскелеты, Четвероногие роботы, Реабилитационные роботы, Модули суставов, Руки коллаборативных роботов, Колёсные роботы и AGV. Все двенадцать сравниваемых здесь блоков находятся в категории Безрамные моментные двигатели, а страница CubeMars собирает остальную часть линейки.







