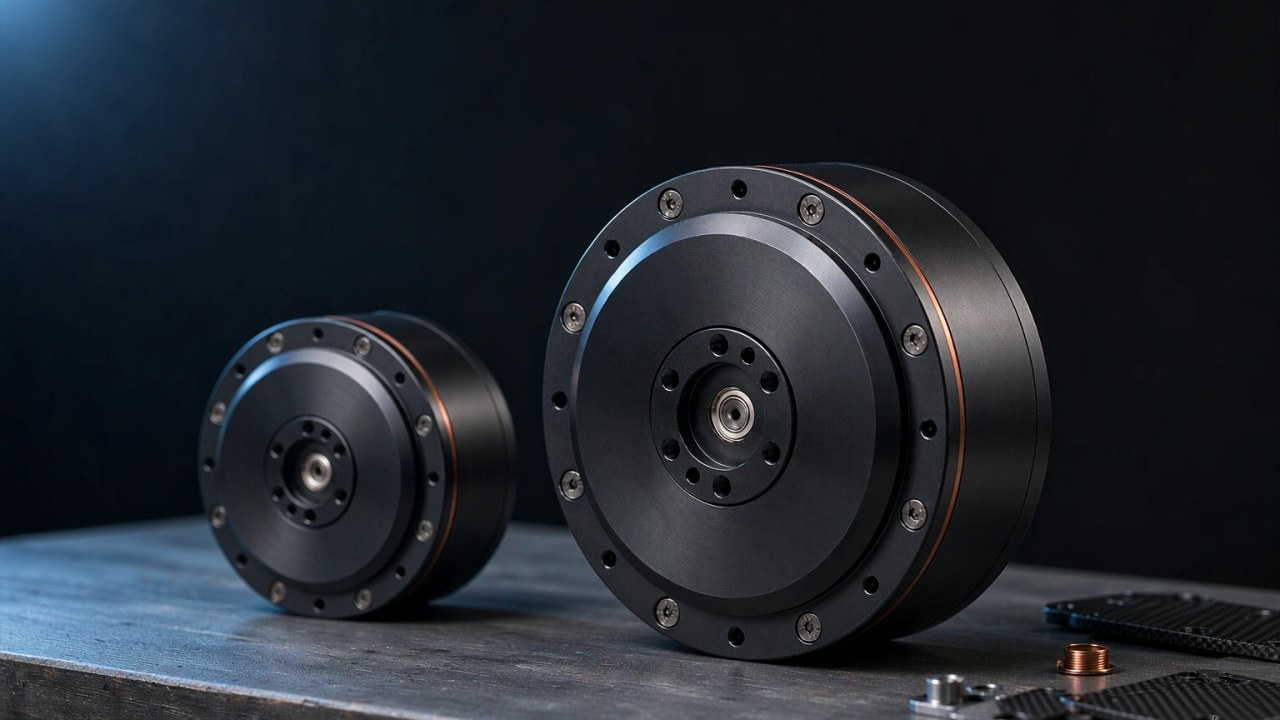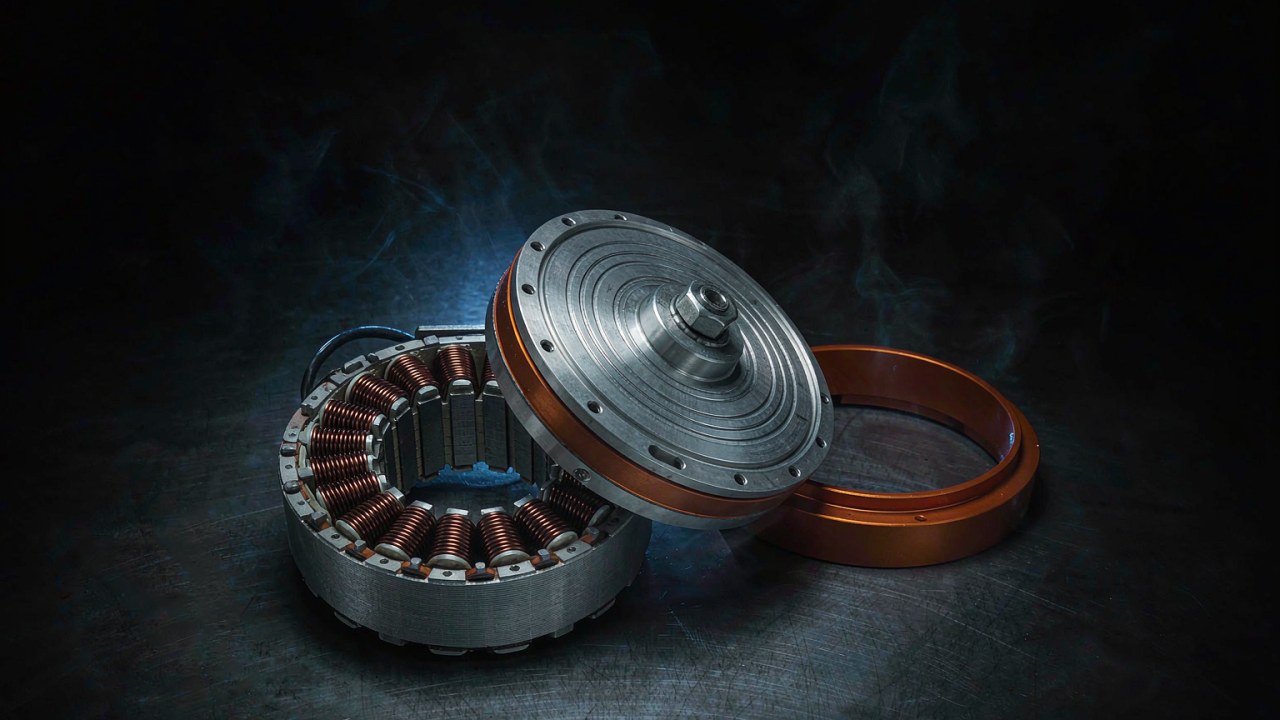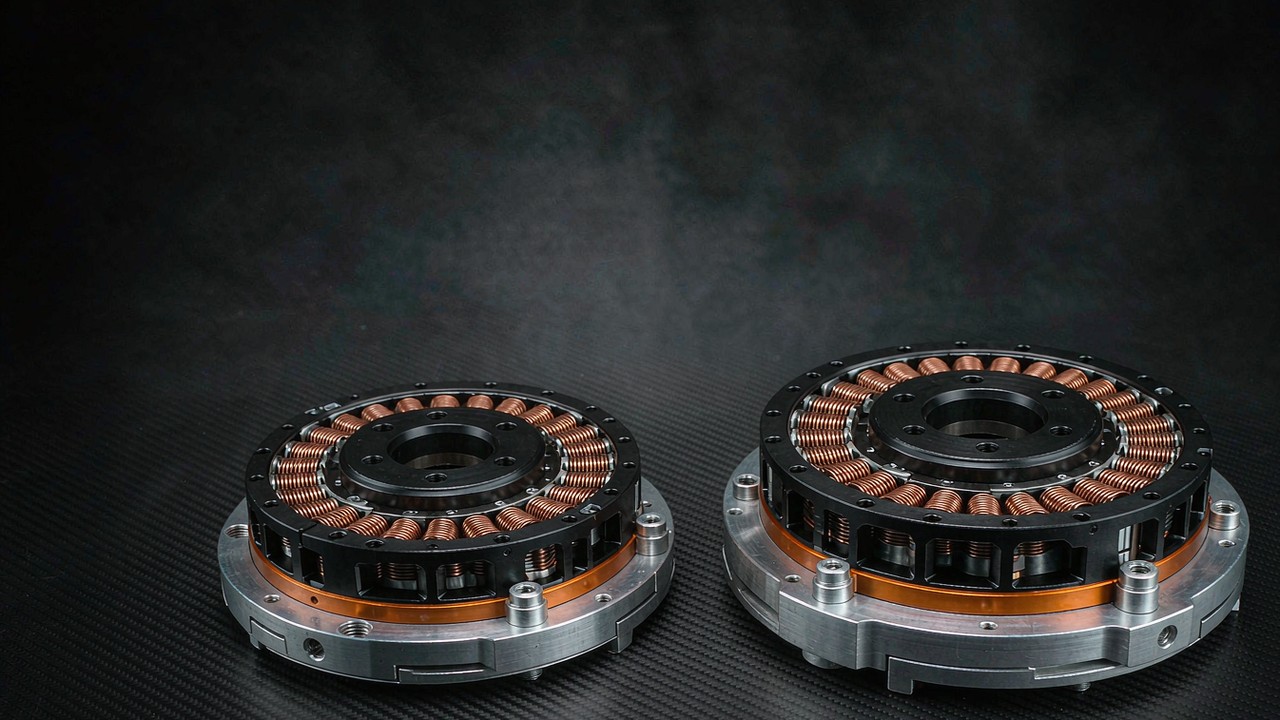
La serie AKE de CubeMars llega ahora hasta los 140 g. Dos módulos nuevos, el AKE40-6 KV90 y el AKE50-8 KV110, se sitúan por debajo del AKE60-8 de 260 g que hasta ahora anclaba el extremo pequeño de la familia. Ambos son actuadores QDD compactos construidos en torno a una etapa planetaria de relación baja, ambos funcionan en un bus de 24 V, y ambos dejan fuera del módulo la carcasa y la placa controladora, de modo que el bastidor pueda diseñarse en torno a ellos. Esta guía compara la pareja con las cifras con las que se suele cribar una articulación ponible —masa, par, relación de reducción, par de retroaccionamiento y juego— y mantiene separadas las aplicaciones publicadas por el fabricante de las comprobaciones a nivel de sistema que todavía hay que hacer.
Respuesta rápida
El AKE40-6 KV90 es el más ligero de los dos, con 140 g, una etapa planetaria de 6:1, 1.8 Nm de par nominal y 5.5 Nm de par de pico a 260 rpm nominales y 330 rpm en vacío. El AKE50-8 KV110 pesa 190 g y emplea una etapa de 8:1, con 2.5 Nm nominales y 7.5 Nm de pico a 240 rpm nominales y 320 rpm en vacío. Ambos mantienen el juego en 0.15° y ambos se declaran a 24 V.
La división es deliberada y se ve en las cifras publicadas, no se infiere solo de la relación. El módulo de 6:1 se declara con 5.5 Nm de pico y 0.05 Nm de par de retroaccionamiento; el de 8:1, con 7.5 Nm de pico y 0.09 Nm. Una relación más baja reduce por lo general la inercia reflejada, pero las dos cifras también reflejan motores y detalles de transmisión distintos, así que la diferencia no puede atribuirse a la relación por sí sola.
Ninguno de los dos actuadores QDD compactos lleva carcasa ni placa controladora integrada. Es una decisión de diseño y no una carencia: el bastidor de un exoesqueleto se conforma alrededor de un miembro, y un módulo que se atornilla a un soporte a medida gana más con una base de motor desnuda que con una envolvente universal.
Por qué dos actuadores de la clase de 200 g amplían la serie AKE
Qué cubría antes la serie
Hasta la llegada de estos dos módulos, la familia AKE empezaba en 260 g. El AKE60-8 KV80 cubría el extremo ligero con 5 Nm nominales y 12.5 Nm de pico, el AKE80-8 KV30 pasaba a 570 g y 12 Nm nominales en un bus de 48 V, y el AKE90-8 KV35 coronaba la gama con 1400 g, 55 Nm nominales y 170 Nm de pico. Por debajo de 260 g la familia no tenía nada, así que las articulaciones de Exoesqueleto más pequeñas —dedos, muñecas, tobillos, ortesis para pie caído— solían servirse con kits sin carcasa o con transmisiones por correa y cable, porque toda opción AKE era mayor que la articulación que debía accionar.
Qué cambian los dos módulos nuevos
Un actuador QDD compacto de 140 g cambia la aritmética en el extremo de un miembro, siempre que el resto del conjunto se cuente con él. La masa situada en una muñeca o un tobillo se acelera en cada paso, y cuanto más lejos del tronco esté, más cuesta llevarla. Pero 140 g es el módulo, no la articulación montada: soportes, tornillería, cableado y electrónica de accionamiento se suman a esa cifra. Un motor montado a distancia y que acciona la articulación mediante un cable Bowden es otra arquitectura, con sus propias consecuencias de masa, rozamiento y control, y la masa del módulo por sí sola no determina qué disposición es más ligera o más fácil de llevar. Lo que sí ofrece el módulo pequeño es una longitud axial de 24.5 mm, que puede ayudar al empaquetado donde la articulación tiene que mantenerse compacta.
El actuador QDD compacto de 190 g hace el mismo trabajo un escalón por encima. Con 22.5 mm es más delgado en el eje que su hermano menor pese al mayor diámetro, lo que puede convenir a una ortesis que deba quedar cerca del miembro. Si eso compensa los 50 g adicionales depende del bastidor, de la orientación de montaje y del espacio necesario para conectores y trazado de cables.
Por qué llegan juntos un módulo de 6:1 y otro de 8:1
Dos relaciones cubren dos requisitos distintos de par y velocidad, no dos categorías fijas de articulación. Una etapa de 6:1 conserva más velocidad de salida y por lo general reduce la inercia reflejada, lo que resulta útil cuando una articulación recorre un arco amplio con poca carga. Una etapa de 8:1 cambia parte de esa velocidad por multiplicación de par, lo que encaja en una articulación que necesita más salida a menor velocidad. Cuál de las dos debe usar una articulación dada lo determinan su perfil par-velocidad y su ciclo de trabajo; la relación es una entrada de esa decisión, no la respuesta.
AKE40-6 KV90 y AKE50-8 KV110: especificaciones comparadas
La tabla siguiente sitúa ambos actuadores QDD compactos nuevos frente a los tres tamaños AKE existentes. Los valores son las cifras publicadas por el fabricante para cada modelo; cuando falta una cifra, se omite en lugar de estimarla.
| Especificación | AKE40-6 KV90 | AKE50-8 KV110 | AKE60-8 KV80 | AKE80-8 KV30 | AKE90-8 KV35 | Unidad |
|---|---|---|---|---|---|---|
| Tensión nominal | 24 | 24 | 24 | 48 | 48 | V |
| Potencia nominal | 50 | 65 | 95 | 188 | 700 | W |
| Par nominal | 1.8 | 2.5 | 5 | 12 | 55 | Nm |
| Par de pico | 5.5 | 7.5 | 12.5 | 30 | 170 | Nm |
| Corriente nominal | 2.5 | 3 | 4.8 | 4.8 | 21 | A |
| Corriente de pico | 8 | 9 | 12 | 12 | 72 | A |
| Velocidad nominal | 260 | 240 | 180 | 150 | 120 | rpm |
| Velocidad en vacío | 330 | 320 | 240 | 195 | 210 | rpm |
| Relación de reducción | 6:1 | 8:1 | 8:1 | 8:1 | 8:1 | — |
| Juego | 0.15 | 0.15 | 0.15 | 0.15 | 0.15 | ° |
| Masa | 140 | 190 | 260 | 570 | 1400 | g |
| Diámetro exterior | 51 | 61.2 | 69 | 87 | 107.5 | mm |
| Longitud axial | 24.5 | 22.5 | 25 | 32 | 43.5 | mm |
| Pares de polos | 14 | 14 | 14 | 21 | 21 | — |
Cifras publicadas en las páginas de producto del fabricante para cada modelo AKE. El juego se declara en grados; la serie AKE se publica como 9 arcmin, que equivalen a 0.15°. El KV va en el nombre del modelo en lugar de repetirse como columna. Los valores de par corresponden al lado de articulación del reductor, no al eje del motor.
Una advertencia se aplica a las filas de par. El par nominal debe interpretarse en las condiciones de funcionamiento y térmicas especificadas por el fabricante, no como un valor que pueda extraerse de forma continua en cualquier instalación. La selección de la articulación también debe tener en cuenta el perfil par-velocidad requerido, el ciclo de trabajo, las condiciones de montaje y refrigeración, y las cargas transitorias; el par de pico no debe tratarse como un régimen de funcionamiento continuo.
Leídas juntas las dos primeras columnas, la pareja parece muy próxima: 50 g de masa, 0.7 Nm de par nominal y un solo escalón de relación de reducción las separan. La fila de tensión separa a la familia: los dos módulos nuevos y el AKE60-8 funcionan a 24 V, mientras que el AKE80-8 y el AKE90-8 se publican a 48 V. En un dispositivo ponible alimentado por batería, esa fila cambia la arquitectura de alimentación. Un dispositivo que mezcla las dos necesita una disposición compatible, ya sean paquetes de baterías separados, un convertidor DC-DC u otro diseño, y la elección pertenece al sistema y no al módulo.
Las filas de corriente son entradas para la selección del controlador, no una regla de selección. Un consumo de 2.5 A nominales en el AKE40-6 y de 3 A en el AKE50-8 describe corriente continua; 8 A y 9 A describen corriente de pico. El controlador debe soportar la corriente continua especificada y la corriente de pico requerida durante el tiempo correspondiente, con desclasificación térmica, compatibilidad de tensión y protección adecuadas a la instalación. Las cifras publicadas no determinan por sí solas el tamaño del controlador y no describen cómo se comporta la articulación ante una perturbación. Lo que puede afirmarse es más limitado: un actuador QDD compacto que consume 3 A de forma continua es una carga modesta para un paquete que también alimenta sensores y un controlador, lo que es una afirmación sobre el consumo de corriente y no sobre el dimensionamiento de la electrónica.
La masa y el diámetro exterior van en direcciones opuestas entre los dos: el AKE50-8 pesa 50 g más y es 10.2 mm más ancho, pero 2 mm más delgado en el eje. Una articulación que deba quedar ceñida contra un miembro puede favorecer el módulo más delgado; una con holgura radial puede aceptar el más ancho.
La gama AKE en una sola vista: de 140 g a 1.4 kg
Los cinco módulos forman una escalera en masa y par de salida, no cinco productos intercambiables. En el extremo inferior, el Actuador QDD CubeMars AKE40-6 KV90 se publica con 1.8 Nm nominales y 5.5 Nm de pico, la salida más pequeña de la familia. El Actuador QDD CubeMars AKE50-8 KV110 eleva esa cifra a 2.5 Nm nominales y 7.5 Nm de pico con 190 g. Por encima, el Actuador QDD CubeMars AKE60-8 KV80 de 260 g se publica con 5 Nm nominales y 12.5 Nm de pico, el Actuador QDD CubeMars AKE80-8 KV30 de 570 g con 12 Nm nominales y 30 Nm de pico, y el Actuador QDD CubeMars AKE90-8 KV35 de 1400 g con 55 Nm nominales y 170 Nm de pico. CubeMars publica además un conjunto de aplicaciones para cada modelo, desde accionamientos de dedo y muñeca en el extremo pequeño hasta asistencia de cadera en el superior; son las orientaciones declaradas por el fabricante, y la sección de articulaciones que sigue las mantiene separadas de cualquier inferencia extraída de las especificaciones.
El hueco que cierran los dos actuadores QDD compactos mide 120 g de ancho. La banda desde el AKE60-8 hacia arriba ya estaba cubierta por una guía de selección que empieza en 260 g y llega a 1.4 kg; por debajo de esa línea no había ningún módulo AKE. Un actuador QDD compacto en la banda de 140 g a 190 g añade la misma arquitectura en el extremo inferior de la gama: una etapa planetaria de relación baja, una base de motor desnuda y ninguna carcasa.
La densidad de par separa los extremos de la escalera más que la masa. El AKE90-8 se publica con hasta 121 Nm/kg, lo que se sigue de un pico de 170 Nm en un cuerpo de 1400 g. En el extremo pequeño, la relación entre par de pico y masa es menor —unos 39 Nm/kg para ambos módulos nuevos, 39.3 Nm/kg para el AKE40-6 y 39.5 Nm/kg para el AKE50-8—, así que el par absoluto es modesto y también lo es la masa que hay que acelerar con él. Por qué la relación es menor en ese extremo es una cuestión de bobinado, rodamientos y diseño de la etapa de engranajes, y la tabla publicada no la responde; nombrar una sola causa iría más allá de los datos. Lo que sí sostienen las cifras es el compromiso que un actuador QDD compacto asume en el extremo inferior de una gama: menos par que entregar y menos masa que llevar para entregarlo.
140 g frente a 190 g: dónde va la masa en un actuador QDD compacto
Cincuenta gramos suenan a error de redondeo junto a un módulo de 570 g, y sobre una mesa de banco lo son. En el extremo de un miembro importan más, porque la masa de allí se lleva en cada balanceo y la penalización crece con la distancia al tronco. Dos salvedades mantienen la cifra en proporción: 140 g y 190 g son masas de módulo, no masas de articulación montada, y soportes, tornillería, cableado y electrónica se suman a ambas. La comparación útil es entre dos conjuntos completos, no entre dos masas de hoja de datos.
La dimensión axial importa tanto como la masa. Un módulo de 24.5 mm deja más sitio dentro de una prenda que una pila de motor, caja de engranajes y acoplamiento, y el AKE50-8 con 22.5 mm es aún más corto. Eso puede ayudar a que una ortesis quede plana sobre la articulación, pero el perfil final lo fijan el soporte, la orientación de montaje, los conectores y el espacio reservado para el cableado, así que la longitud axial es una ventaja de partida y no una envolvente acabada.
Elegir entre los dos suele partir del par que la articulación necesita a la velocidad de movimiento de la persona que lo lleva. Un actuador QDD compacto de 6:1 con 1.8 Nm nominales es la opción de menor par, lo que lo hace digno de evaluación donde la masa baja del módulo y un requisito de par pequeño son las prioridades; el módulo de 8:1 con 2.5 Nm nominales es la opción cuando se necesita más par de salida dentro de una envolvente compacta similar. Cuando el requisito cae entre ambos, suele decidir la masa, y el módulo de 140 g lleva la ventaja, siempre que la articulación montada siga cumpliendo sus requisitos de par-velocidad y de ciclo de trabajo.
6:1 frente a 8:1: velocidad, par y retroaccionamiento con 0.05 Nm y 0.09 Nm
Los dos actuadores QDD compactos difieren en relación de reducción, salida nominal y par de retroaccionamiento publicado. Una relación de reducción más baja puede reducir por lo general la inercia reflejada del motor, pero el comportamiento real de retroaccionamiento depende también de las características del motor, del rozamiento de la transmisión y de su eficiencia. Las cifras publicadas de 0.05 Nm y 0.09 Nm describen estos modelos concretos; no deben atribuirse a la relación de reducción por sí sola. Lo que la relación sí fija directamente es la velocidad y el par en la salida: la etapa de 6:1 del AKE40-6 convierte la velocidad del motor en vacío en 330 rpm en la articulación, y la etapa de 8:1 del AKE50-8 da 320 rpm en la articulación a cambio de 7.5 Nm de par de pico.
El par de retroaccionamiento es la cifra que más a menudo se usa para separar un actuador QDD compacto de un servomotor con engranajes, y la comparación es justa en dirección más que en términos absolutos. Una relación de decenas o cientos refleja el motor y la caja de engranajes de vuelta a la salida, y una persona que mueve la articulación tiene que trabajar contra esa carga reflejada; una etapa de relación baja mantiene menor la carga reflejada. Cuánta resistencia muestra un servomotor concreto de relación alta depende todavía de su motor, de su transmisión y de su estado de control, así que las cifras publicadas aquí se leen mejor como una comparación entre estos dos módulos y no como una clasificación general de arquitecturas.
El compromiso se resuelve de forma distinta en cada articulación, y las aplicaciones publicadas apuntan en direcciones diferentes. Una muñeca o un dedo recorren un arco amplio con poca carga, que es donde la velocidad de salida adicional del módulo de 6:1 resulta más aprovechable; una rodilla o un codo trabajan en un arco más estrecho contra una carga mayor, que es donde el par adicional del módulo de 8:1 es relevante. Son puntos de partida tomados de las cifras y aplicaciones publicadas, no una demostración de que uno u otro módulo cumpla el caso de carga de una articulación concreta. La mecánica de la inercia reflejada y lo que una relación hace a la carga que percibe quien lo lleva se tratan en Actuadores QDD: qué aporta una relación 8:1.
Las cifras publicadas de par de retroaccionamiento ofrecen un punto de partida útil para comparar los dos módulos, pero no permiten establecer cómo se sentirá un exoesqueleto montado para la persona que lo lleva. La resistencia percibida depende también del rozamiento de la transmisión, de la alineación de la articulación, de la velocidad del movimiento, del estado de control y del mecanismo circundante. Los sistemas llevados por personas exigen validación a nivel de articulación completa y de dispositivo, y ese es el nivel al que están pensadas las cifras anteriores.
9 arcmin de juego y qué significan en la muñeca
Ambos módulos se publican con 9 arcmin de juego, que equivalen a 0.15°. En relación con un recorrido articular de 90°, se trata de un valor angular nominal pequeño —aproximadamente una seiscentésima parte del recorrido—, pero su efecto práctico depende del mecanismo de la articulación, de la colocación del sensor, de la estrategia de control y de las inversiones de carga. La cifra por sí sola no permite establecer la precisión de posicionamiento ni la estabilidad del control de fuerza.
El juego se hace más visible en los ejes distales, donde un pequeño error angular se convierte en un desplazamiento mayor al final de un eslabón. Sobre una palanca de 40 mm, 0.15° equivale a unos 0.1 mm de holgura en la salida. Es una conversión geométrica idealizada y no una medición de lo que percibe quien lo lleva, ya que el umbral depende de la articulación, de la tarea y de la interfaz; el mismo juego en una articulación de cadera con un eslabón largo importaría de otro modo. Es una razón para evaluar el actuador QDD compacto más pequeño en trabajo de mano y muñeca, donde el desplazamiento absoluto se mantiene pequeño.
Para un actuador QDD compacto, la cifra también fija una expectativa. Una etapa planetaria de relación baja no es una transmisión de juego cero, y un diseño que necesita que la salida mantenga la posición bajo una carga invertida tiene que prever primero 0.15° de movimiento. El control en lazo cerrado puede reducir el efecto cuando el lazo se cierra sobre la salida, pero no elimina la holgura mecánica: que la banda muerta se compense o se perciba depende de dónde esté el sensor, de cómo se cierre el lazo, de con qué frecuencia se invierta la carga y de la rigidez del mecanismo circundante.
Bus de 24 V, corriente nominal y dimensionamiento del controlador en un actuador QDD compacto
Para un actuador QDD compacto en un dispositivo ponible, un bus de 24 V es la elección práctica cuando el dispositivo funciona con un paquete de baterías lo bastante pequeño como para llevarlo. El AKE40-6 consume 2.5 A nominales y 8 A de pico; el AKE50-8 consume 3 A nominales y 9 A de pico. Las dos cifras sirven a propósitos distintos: la corriente nominal describe la carga térmica continua, mientras que la corriente de pico describe un requisito de corta duración cuya duración y desclasificación térmica deben especificarse para la instalación. Ninguna de las dos cifras dimensiona por sí sola un controlador, y ninguna describe cómo se comportará la articulación cuando se perturbe a la persona que lo lleva.
Ninguno de los módulos se suministra con placa controladora, así que la electrónica forma parte del diseño del sistema y no del módulo. Eso es coherente en toda la gama AKE y es lo que permite que un solo controlador sirva a varias articulaciones, pero solo después de comprobar la envolvente eléctrica. Ambos módulos nuevos usan 14 pares de polos, lo que fija la frecuencia eléctrica a una velocidad articular dada; una placa compartida todavía debe verificarse frente a los parámetros eléctricos de cada módulo, el método de control, la tensión de bus, la capacidad de corriente continua y de pico, el rango de velocidad eléctrica y los ajustes de protección. Lo mismo se aplica a los tres modelos AKE mayores: CubeMars incluye una placa controladora distinta para la serie, así que el esquema de control lo fijan las electrónicas elegidas para el bastidor.
Montaje: orificios roscados y orificios pasantes en la base del motor
La base del motor de cada actuador QDD compacto incorpora orificios roscados y orificios pasantes, lo que permite fijar el módulo desde cualquiera de los dos lados y montarlo en ambas direcciones. Para una articulación de exoesqueleto eso es más útil de lo que parece: a menudo una ortesis debe montarse alrededor de un miembro, y un módulo que puede atornillarse desde el exterior de una placa de carbono y también desde el interior ofrece al diseñador del bastidor una elección de camino de carga.
Ninguno de los dos actuadores QDD compactos tiene un taladro pasante por la salida. Los orificios pasantes están en la base, para los tornillos; una articulación que necesite que un cable pase por su propio eje debe mirar otra familia. Esa distinción importa cuando un diseño exige llevar el cableado del sensor o del actuador por el centro de la articulación, y conviene resolverla antes de congelar la geometría del bastidor.
Para qué articulación sirve cada modelo: pie caído, mano y asistencia de rodilla
Los dos actuadores QDD compactos difieren en masa y par de salida, y CubeMars publica un conjunto de aplicaciones para cada uno. La tabla siguiente mantiene las aplicaciones publicadas en una columna propia y separa los papeles articulares que se derivan de ellas, de modo que ambos puedan leerse de forma independiente.
| Modelo | Masa | Par nominal | Par de pico | Reducción | Papel articular implícito en las aplicaciones publicadas | Aplicación publicada |
|---|---|---|---|---|---|---|
| AKE40-6 KV90 | 140 g | 1.8 Nm | 5.5 Nm | 6:1 | Ejes de muñeca, dedo y tobillo | Soporte para pie caído y dorsiflexión de tobillo, accionamientos de flexión de muñeca y de agarre de dedos |
| AKE50-8 KV110 | 190 g | 2.5 Nm | 7.5 Nm | 8:1 | Microasistencia de rodilla, soporte de codo y hombro | Asistencia de rodilla, compensación de fuerza en el codo, soporte de elevación de hombro |
| AKE60-8 KV80 | 260 g | 5 Nm | 12.5 Nm | 8:1 | Tobillo y ejes ligeros de miembro inferior | Asistencia compacta de miembro inferior y tobillo |
| AKE80-8 KV30 | 570 g | 12 Nm | 30 Nm | 8:1 | Rodilla, escala de primer prototipo | Articulaciones de rodilla para exoesqueleto y rehabilitación |
| AKE90-8 KV35 | 1400 g | 55 Nm | 170 Nm | 8:1 | Cadera y ejes que soportan carga | Asistencia de cadera y articulaciones de transporte de carga |
La columna de aplicación publicada repite las aplicaciones que el fabricante indica para cada modelo. La columna de papel articular es una lectura de esas aplicaciones, no una verificación de caso de carga: el par, la masa y la envolvente no establecen por sí solos la idoneidad para una articulación humana concreta. El par y la masa repiten la tabla de especificaciones anterior para que la correspondencia pueda leerse por sí sola.
Para una ortesis de pie caído, el AKE40-6 es el modelo al que apunta la lista de aplicaciones publicada. La articulación recorre un arco amplio con poca carga, y el módulo es el más ligero de la familia con 140 g y una etapa de 6:1. Que convenga a un dispositivo concreto sigue dependiendo del par requerido en la articulación de la ortesis, del ciclo de trabajo, del montaje y de la validación que ese dispositivo deba superar. El mismo módulo se publica para accionamientos de flexión de muñeca y de agarre de dedos, donde la envolvente importa más que el par.
Para soporte de rodilla, el AKE50-8 es la menor de las dos opciones que CubeMars indica por encima del AKE40-6. Se publica con 7.5 Nm de pico en un cuerpo de 190 g, por debajo en masa del AKE60-8 de 260 g y del AKE80-8 de 570 g, y aparece indicado para asistencia de rodilla, compensación de fuerza en el codo y soporte de elevación de hombro. Son aplicaciones del fabricante y no resultados de casos de carga: las tareas de rodilla y hombro difieren mucho en perfil de par, recorrido y requisitos de seguridad, y una articulación debe validarse a nivel de dispositivo antes de poder describirse como adecuada.
Entre ambos hay poco solapamiento que resolver. Un actuador QDD compacto elegido para una muñeca no se convierte en un accionamiento de rodilla subiendo la corriente, y un módulo elegido para una rodilla añade masa que una muñeca no necesita. La división de la tabla es una frontera de partida y no una regla de diseño, y el tobillo es el que queda más cerca de ella, atendido desde el extremo ligero por el AKE40-6 o desde el AKE60-8 cuando se requiere más par. El conjunto más amplio de articulaciones de Exoesqueleto por encima de 260 g se cubre en Actuadores para exoesqueleto: tres módulos CubeMars QDD de 260 g a 1.4 kg.
Lista de comprobación para la selección
Cinco preguntas resuelven la mayor parte de la primera pasada antes de hacer ningún plano.
- ¿Qué par necesita la articulación a la velocidad de movimiento y no en bloqueo? Esa respuesta es el primer filtro entre la etapa de 6:1 y la de 8:1.
- ¿Cuánta masa puede situarse en el extremo del miembro? El presupuesto de una muñeca o un tobillo es más estricto que el de una rodilla, y la diferencia entre 140 g y 190 g queda en el extremo de un eslabón, donde se acelera en cada paso.
- ¿Necesita el bastidor un cable que pase por el eje de la articulación? Ninguno de los dos módulos ofrece un taladro pasante por la salida, así que un requisito de paso axial cambia la familia.
- ¿Qué bus usa el resto del dispositivo? Mezclar módulos de 24 V y 48 V en un mismo dispositivo ponible exige una arquitectura de alimentación compatible —paquetes separados, un convertidor DC-DC u otra disposición—, y la elección depende del sistema.
- ¿Cómo se fija el módulo al bastidor? Los orificios roscados y pasantes de la base permiten cualquiera de las dos direcciones, y el soporte debe diseñarse en torno a esa elección.
Si la respuesta a la primera pregunta cae entre los dos módulos, la masa suele ser la cifra decisiva: un actuador QDD compacto 50 g más ligero cambia lo que la articulación lleva, siempre que ambos conjuntos cumplan el requisito de par-velocidad y de ciclo de trabajo. Esa condición es la parte que una hoja de datos no puede resolver. Necesita el caso de carga de la articulación, su entorno térmico, su montaje y la validación prevista para el dispositivo.
Preguntas frecuentes
Q¿Qué separa un actuador QDD compacto de un servomódulo con engranajes?
La relación de reducción y lo que hace al tacto. Un módulo QDD emplea una etapa planetaria de relación baja —6:1 y 8:1 en los dos módulos de aquí—, lo que mantiene la inercia reflejada y el par de retroaccionamiento por debajo de los de un servomotor de relación alta de la misma clase. Las cifras publicadas para estos dos módulos son 0.05 Nm y 0.09 Nm. Un servomotor con engranajes de relación en las decenas o los cientos refleja más del motor y de la caja de engranajes hacia la salida, aunque cuánta resistencia muestra un servomotor concreto depende de su motor, de su transmisión y de su estado de control.
Q¿Comparten controlador el AKE40-6 KV90 y el AKE50-8 KV110?
Ambos actuadores QDD compactos funcionan en un bus de 24 V y ninguno lleva etapa de accionamiento integrada, así que el controlador se elige junto con el bastidor. Compartir una placa es una posibilidad y no una conclusión: la placa debe cubrir la corriente continua de cada módulo, la corriente de pico requerida durante su duración, la tensión de bus, el método de control y el rango de velocidad eléctrica. Las cifras de 3 A y 9 A del AKE50-8 engloban las de 2.5 A y 8 A del AKE40-6, lo que hace plausible una placa compartida, pero los parámetros eléctricos deben comprobarse módulo a módulo. Ambos usan 14 pares de polos, lo que fija la frecuencia eléctrica a una velocidad articular dada; esa es una entrada de la comprobación y no la comprobación entera.
Q¿Qué significan 9 arcmin de juego en una articulación de muñeca?
9 arcmin son 0.15°, así que en una articulación que recorre 90° la banda muerta es aproximadamente una seiscentésima parte del recorrido. Sobre una palanca de 40 mm eso equivale a unos 0.1 mm de holgura en la salida: una cifra geométrica idealizada, no una medición de lo que percibe quien lo lleva. Que la banda muerta afecte al posicionamiento o al control de fuerza por corriente depende de la colocación del sensor, de la arquitectura de control, de las inversiones de carga y de la rigidez del mecanismo; la cifra de juego por sí sola no lo resuelve.
Q¿Por qué el AKE40-6 usa una etapa de 6:1 mientras que el AKE50-8 usa 8:1?
Porque los requisitos de la articulación son distintos. Una muñeca o un dedo se mueven en un arco amplio con poca carga y pueden aprovechar la velocidad de salida adicional que deja una etapa de 6:1; una rodilla o un codo necesitan más par a menor velocidad, donde la etapa de 8:1 alcanza 7.5 Nm de pico con 190 g. La relación es una parte de la correspondencia: el perfil par-velocidad de la articulación y su ciclo de trabajo deciden si uno u otro módulo encaja.
Q¿Puede usarse un actuador QDD compacto sin caja de engranajes alguna?
Una articulación de accionamiento directo es otra arquitectura, con sus propias consecuencias de par y de masa, y los módulos AKE no son eso. Las etapas de 6:1 y 8:1 son lo que permite que un módulo de 140 g o 190 g alcance 5.5 Nm y 7.5 Nm de par de pico. Un kit sin carcasa es la vía habitual cuando un diseño necesita un motor sin etapa alguna.
Q¿Pueden el AKE40-6 KV90 o el AKE50-8 KV110 sustituir a un AKE60-8?
Solo dentro de la envolvente de par inferior. El AKE60-8 se declara con 5 Nm y 12.5 Nm de pico, el AKE50-8 con 2.5 Nm y 7.5 Nm de pico, y el AKE40-6 con 1.8 Nm y 5.5 Nm de pico. Una articulación que solo usara parte de la envolvente del AKE60-8 puede pasar al módulo de 190 g; una que ya use los 5 Nm completos no puede. Los tres usan una etapa de 8:1 salvo el AKE40-6, así que la relación no es aquí el factor diferenciador: lo son el par nominal y la masa.
Recursos oficiales
El fabricante publica la especificación completa de cada módulo, incluidas las dimensiones y el plano de montaje, en sus propias páginas de producto.
- Página de producto del CubeMars AKE40-6 KV90
- Página de producto del CubeMars AKE50-8 KV110
- Resumen de la serie AKE en el sitio del fabricante
Las especificaciones de esta página siguen las cifras publicadas por el fabricante. Para requisitos a medida o variantes fuera de estas cifras, conviene contactar directamente con el fabricante.
A dónde ir después
Los dos actuadores QDD compactos nuevos son el extremo pequeño de una familia que se ha cubierto desde 260 g hacia arriba en otra guía, y la mecánica de relación que hay detrás de las etapas de 6:1 y 8:1 se expone en una tercera. Conviene leer ambas antes de fijar la arquitectura de una articulación.
- Actuadores para exoesqueleto: tres módulos CubeMars QDD de 260 g a 1.4 kg — la banda de 260 g a 1.4 kg, donde el camino de carga a través de una persona impulsa la elección.
- Actuadores QDD: qué aporta una relación 8:1 — inercia reflejada, capacidad de retroaccionamiento y qué cambia una relación baja en la articulación.
- Exoesqueleto — la página de aplicación, donde se agrupa en un solo lugar cada módulo publicado para una articulación ponible.