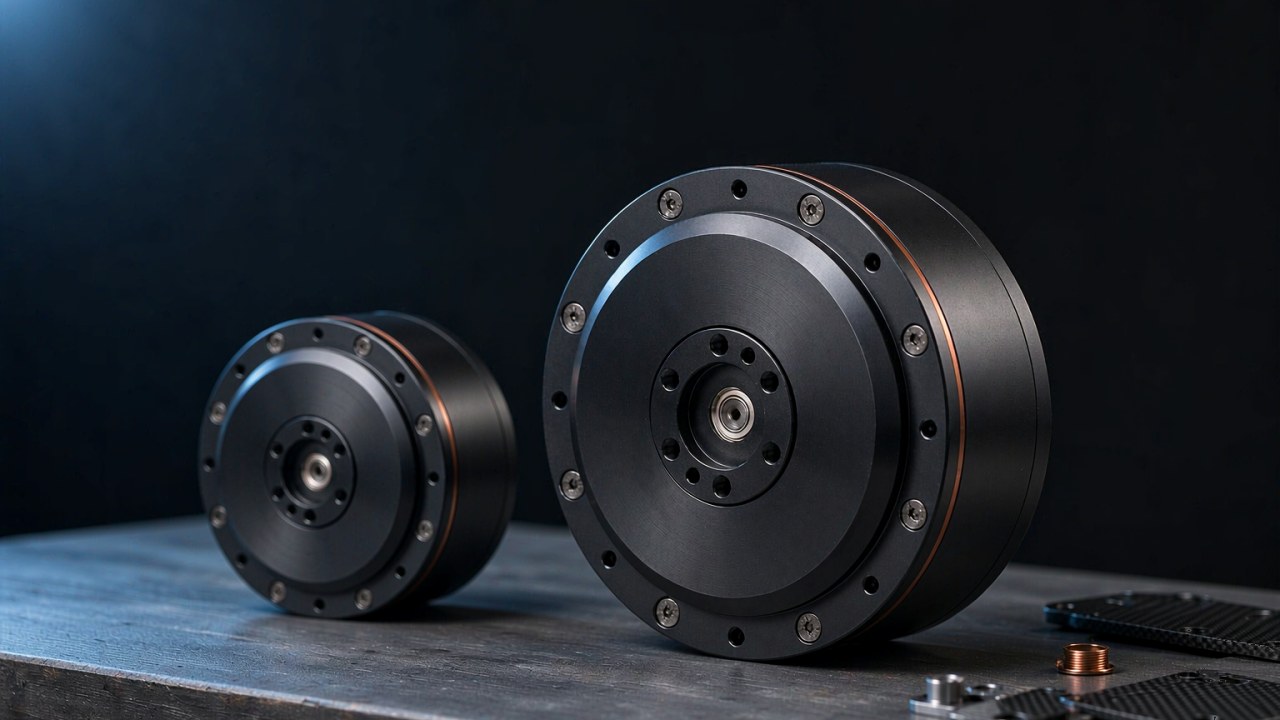
CubeMarsのAKEシリーズは、いまや140 gまで届く。新しい2つのモジュール、AKE40-6 KV90とAKE50-8 KV110は、これまでファミリーの小さい端を担ってきた260 gのAKE60-8より下に位置する。どちらも低減速比の遊星段を中心に構成されたコンパクトQDDアクチュエータであり、24 Vバスで動作し、筐体とドライバ基板をモジュールに載せないことで、フレームをその周りに設計できるようにしている。本ガイドでは、ウェアラブル関節を通常ふるいにかける指標——質量、トルク、減速比、バックドライブトルク、バックラッシ——でこの2機種を比較し、メーカーが公表する用途と、なお必要となるシステムレベルでの検証とを切り分けて扱う。
簡潔な答え
AKE40-6 KV90は2機種のうち軽いほうで、140 g、6:1の遊星段、定格トルク1.8 Nm、ピークトルク5.5 Nm、定格260 rpm、無負荷330 rpmである。AKE50-8 KV110は190 gで8:1の段を用い、定格2.5 Nm、ピーク7.5 Nm、定格240 rpm、無負荷320 rpmを出す。どちらもバックラッシを0.15°に抑え、定格は24 Vで示されている。
この棲み分けは意図的であり、減速比だけから推測するのではなく、公表された数値に現れている。6:1のモジュールはピーク5.5 Nmでバックドライブトルク0.05 Nm、8:1のモジュールはピーク7.5 Nmで0.09 Nmとされている。低い減速比は一般に反射慣性を小さくするが、この2つの数値は異なるモータと伝達系の細部も反映しているため、その差を減速比だけに帰属させることはできない。
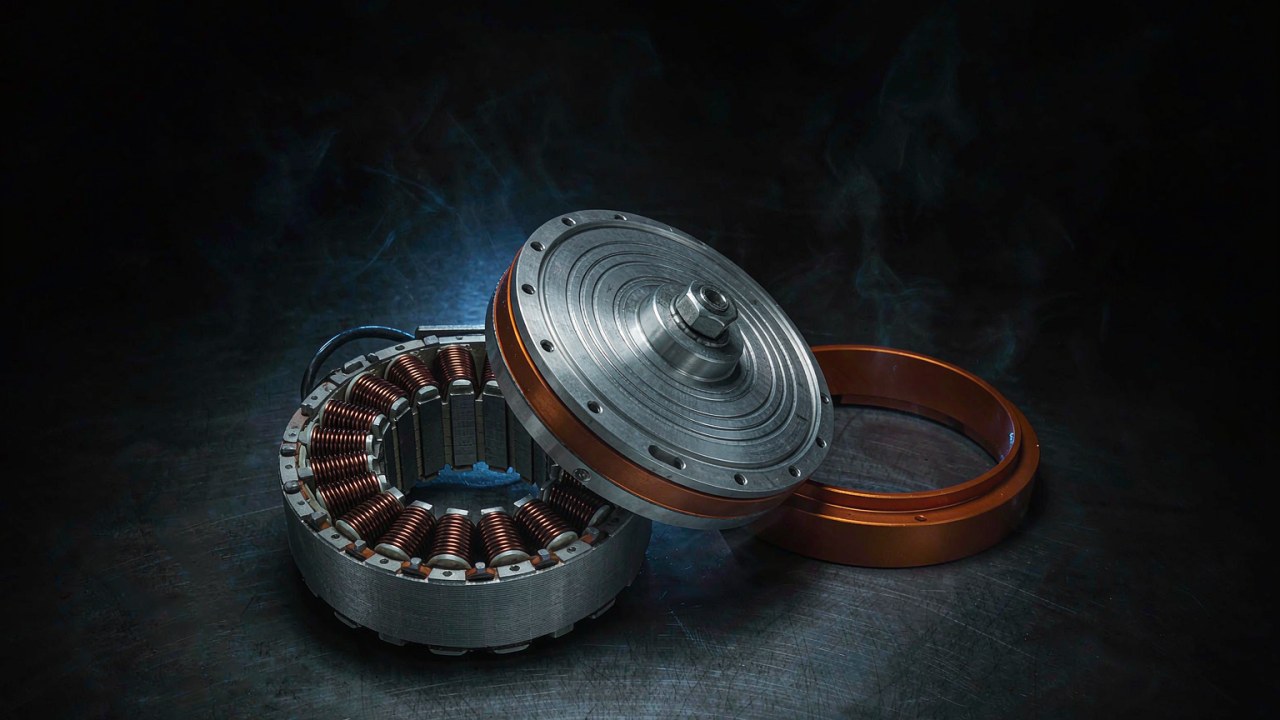
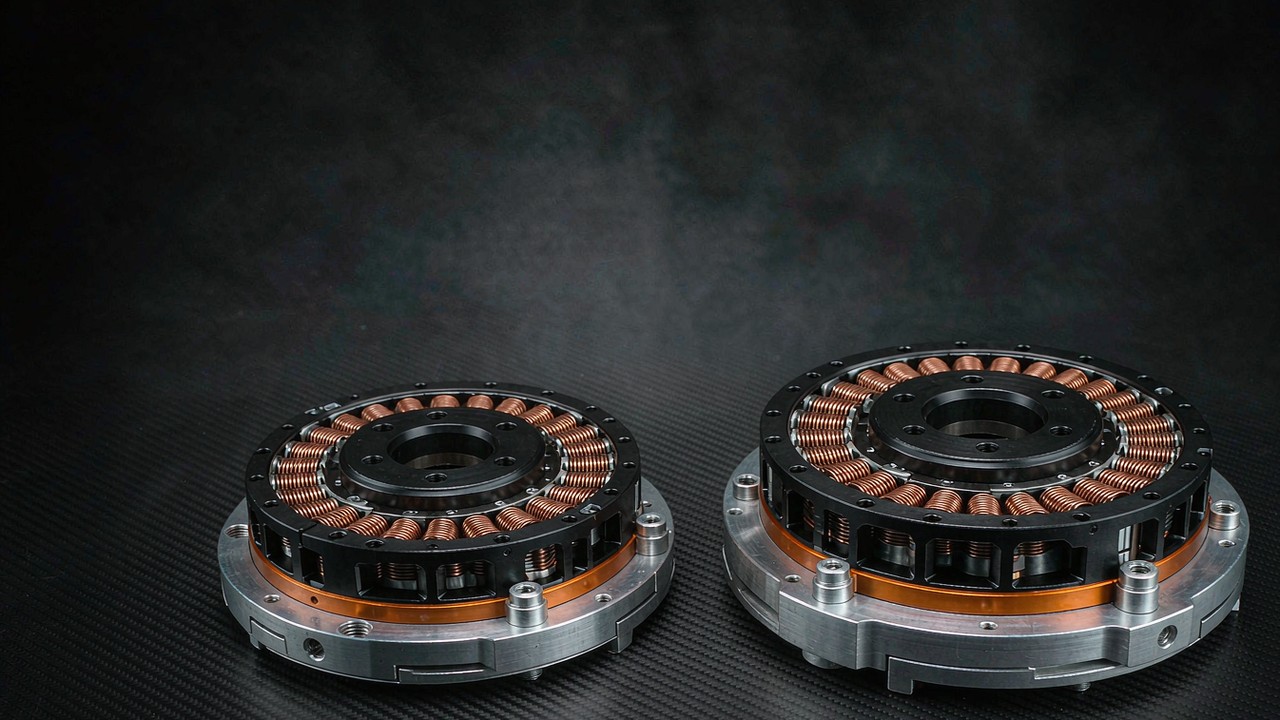
どちらのコンパクトQDDアクチュエータも、筐体も統合ドライバ基板も持たない。これは欠落ではなく設計上の選択である。外骨格のフレームは肢の周りに形づくられるため、専用ブラケットにボルト留めするモジュールは、汎用のシェルよりもむき出しのモータベースから多くのものを得る。
200 gクラスのアクチュエータ2機種がAKEシリーズを広げる理由
シリーズがこれまでカバーしてきた範囲
この2機種が登場するまで、AKEファミリーは260 gから始まっていた。AKE60-8 KV80が定格5 Nm、ピーク12.5 Nmで軽い端をカバーし、AKE80-8 KV30は570 g、48 Vバスで定格12 Nmへと進み、AKE90-8 KV35は1400 g、定格55 Nm、ピーク170 Nmでレンジの頂点に立っていた。260 g未満には何もなかったため、最も小さいパワーアシストスーツの関節——指、手首、足首、下垂足装具——は通常、フレームレスキットやベルト・ケーブル伝達でまかなわれていた。AKEのどの選択肢も、駆動したい関節より大きかったからである。
新しい2機種が変えるもの
140 gのコンパクトQDDアクチュエータは、組み立て全体の他の部分も一緒に数えるという条件のもとで、肢の末端における計算を変える。手首や足首に置かれた質量は一歩ごとに加速され、体幹から離れるほど運ぶコストは大きくなる。しかし140 gはモジュールの質量であり、組み立て済みの関節の質量ではない。ブラケット、締結具、ケーブル類、駆動エレクトロニクスはいずれもこの数値に加わる。モータを離れた位置に置き、ボーデンケーブルで関節を駆動する構成は、それ自体の質量、摩擦、制御上の帰結を持つ別のアーキテクチャであり、モジュールの質量だけでどちらの配置が軽いか、装着しやすいかが決まるわけではない。小さいほうのモジュールが実際に提供するのは24.5 mmという軸方向長さであり、これは関節をコンパクトに保つ必要がある場合のパッケージングに役立つ可能性がある。
190 gのコンパクトQDDアクチュエータは、同じ役割を1サイズ上で果たす。22.5 mmと、径が大きいにもかかわらず軸方向には小さいほうの兄弟より薄く、肢に密着させる必要のある装具に向く可能性がある。そのために50 gを余分に払う価値があるかは、フレーム、取付方向、そしてコネクタとケーブル引き回しに必要な空間によって決まる。
6:1と8:1のモジュールが同時に登場する理由
2つの減速比は、2つの固定された関節カテゴリではなく、2つの異なるトルクと速度の要求をカバーする。6:1の段は出力速度をより多く残し、一般に反射慣性を小さくするため、関節が小さな負荷で広い角度範囲を動く場合に有用である。8:1の段はその速度の一部をトルクの増幅と引き換えにし、より低い速度でより大きな出力を必要とする関節に適合する。ある関節がどちらを使うべきかは、そのトルク・速度特性とデューティサイクルによって決まる。減速比はその判断への入力の一つであり、答えそのものではない。
AKE40-6 KV90とAKE50-8 KV110:仕様を並べて比較
以下の表は、新しい2つのコンパクトQDDアクチュエータを既存の3つのAKEサイズと並べたものである。値は各モデルについてメーカーが公表した数値であり、欠けている値は推定せずに省略している。
| 仕様 | AKE40-6 KV90 | AKE50-8 KV110 | AKE60-8 KV80 | AKE80-8 KV30 | AKE90-8 KV35 | 単位 |
|---|---|---|---|---|---|---|
| 定格電圧 | 24 | 24 | 24 | 48 | 48 | V |
| 定格出力 | 50 | 65 | 95 | 188 | 700 | W |
| 定格トルク | 1.8 | 2.5 | 5 | 12 | 55 | Nm |
| ピークトルク | 5.5 | 7.5 | 12.5 | 30 | 170 | Nm |
| 定格電流 | 2.5 | 3 | 4.8 | 4.8 | 21 | A |
| ピーク電流 | 8 | 9 | 12 | 12 | 72 | A |
| 定格回転速度 | 260 | 240 | 180 | 150 | 120 | rpm |
| 無負荷回転速度 | 330 | 320 | 240 | 195 | 210 | rpm |
| 減速比 | 6:1 | 8:1 | 8:1 | 8:1 | 8:1 | — |
| バックラッシ | 0.15 | 0.15 | 0.15 | 0.15 | 0.15 | ° |
| 質量 | 140 | 190 | 260 | 570 | 1400 | g |
| 外径 | 51 | 61.2 | 69 | 87 | 107.5 | mm |
| 軸方向長さ | 24.5 | 22.5 | 25 | 32 | 43.5 | mm |
| 極対 | 14 | 14 | 14 | 21 | 21 | — |
各AKEモデルについてメーカーの製品ページに公表された数値。バックラッシは度で示しており、AKEシリーズは9 arcmin、すなわち0.15°として公表されている。KVは列として繰り返さず、モデル名に含めている。トルク値はモータ軸ではなく、減速機の関節側における値である。
トルクの行には1点の注意が要る。定格トルクは、メーカーが指定する動作条件と熱条件のもとで解釈すべきものであり、どのような取り付けでも連続して取り出せる値ではない。関節の選定では、要求されるトルク・速度特性、デューティサイクル、取付条件と冷却条件、過渡負荷も考慮しなければならない。ピークトルクを連続運転の定格として扱うべきではない。
最初の2列を並べて読むと、この2機種は近い。質量50 g、定格トルク0.7 Nm、減速比1段分が両者を分けている。代わりにファミリーを分けるのは電圧の行である。新しい2機種とAKE60-8は24 Vで動作し、AKE80-8とAKE90-8は48 Vで公表されている。バッテリー駆動のウェアラブルでは、この行が電源アーキテクチャを変える。両者を混在させる機器には、別々のパック、DC-DCコンバータ、その他の設計のいずれであれ、互換性のある構成が必要であり、その選択はモジュールではなくシステムに属する。
電流の行は選定の規則ではなく、ドライバ選定への入力である。AKE40-6の定格2.5 AとAKE50-8の3 Aは連続電流を表し、8 Aと9 Aはピーク電流を表す。ドライバは、指定された連続電流と、該当する時間にわたる必要なピーク電流を支えなければならず、熱低減、電圧の整合性、そして取り付けに適合する保護を備える必要がある。公表された数値だけではドライバのサイズは決まらず、外乱の下で関節がどう振る舞うかも記述していない。言えることはより狭い。3 Aを連続で引くコンパクトQDDアクチュエータは、センサとコントローラも動かすパックにとって控えめな負荷であり、これはエレクトロニクスの寸法ではなく、電流の引き出しについての記述である。
質量と外径は2機種の間で逆方向に動く。AKE50-8は50 g重く、10.2 mm径が大きいが、軸方向には2 mm薄い。肢に密着させなければならない関節では薄いほうのモジュールが有利になり、半径方向の余裕がある関節では径の大きいほうを受け入れられる。
AKEレンジを一望する:140 gから1.4 kgまで
5つのモジュールは、互換性のある5つの製品ではなく、質量と出力トルクの梯子をなしている。最下段では、CubeMars AKE40-6 KV90 準ダイレクトドライブアクチュエータが定格1.8 Nm、ピーク5.5 Nmと公表され、ファミリーで最小の出力である。CubeMars AKE50-8 KV110 準ダイレクトドライブアクチュエータはこれを190 gで定格2.5 Nm、ピーク7.5 Nmへ引き上げる。その上では、260 gのCubeMars AKE60-8 KV80 準ダイレクトドライブアクチュエータが定格5 Nm、ピーク12.5 Nm、570 gのCubeMars AKE80-8 KV30 準ダイレクトドライブアクチュエータが定格12 Nm、ピーク30 Nm、1400 gのCubeMars AKE90-8 KV35 準ダイレクトドライブアクチュエータが定格55 Nm、ピーク170 Nmと公表されている。CubeMarsは各モデルについて、小さい端の指や手首の駆動から頂点の股関節支援まで、一連の用途も公表している。これらはメーカーが示した方向性であり、以下の関節の節では、仕様から導かれる推論と切り分けて扱う。
2つのコンパクトQDDアクチュエータが埋める隙間は120 gの幅である。AKE60-8以上の帯は、260 gから1.4 kgまでを扱う選定ガイドですでにカバーされていたが、その線より下にはAKEモジュールがまったく存在しなかった。140 gから190 gの帯のコンパクトQDDアクチュエータは、低減速比の遊星段、むき出しのモータベース、筐体なしという同じアーキテクチャをレンジの最下段に加える。
梯子の両端を分けるのは、質量よりもトルク密度である。AKE90-8は最大121 Nm/kgと公表されており、これは1400 gのパッケージで170 Nmのピークを出すことから導かれる。小さい端ではピークトルク対質量の比が低く、新しい2機種はいずれも約39 Nm/kg、AKE40-6が39.3 Nm/kg、AKE50-8が39.5 Nm/kgである。したがって絶対トルクは控えめであり、それとともに加速しなければならない質量も控えめである。なぜその端で比が低くなるのかは巻線、軸受、減速段の設計に関する問いであり、公表された表はそれに答えていない。単一の原因を挙げることはデータの範囲を超える。数値が裏づけるのは、レンジの最下段でコンパクトQDDアクチュエータが行う交換である。届けるトルクは少なく、それを届けるために運ぶ質量も少ない。
140 gと190 g:コンパクトQDDアクチュエータの質量はどこに配分されるか
50 gは570 gのモジュールの隣では丸め誤差のように聞こえ、実験台の上では実際にそうである。肢の末端ではもっと効いてくる。そこに置かれた質量は振りのたびに運ばれ、その代償は体幹からの距離に比例して大きくなるからである。この数値を釣り合わせておくための注意が2つある。140 gと190 gはモジュールの質量であり、組み立て済みの関節の質量ではなく、ブラケット、締結具、ケーブル類、エレクトロニクスがどちらにも加わる。有用な比較は2つの完成した組み立ての間のものであり、2つのデータシート値の間のものではない。
軸方向の寸法は質量と同じだけ重要である。24.5 mmのモジュールは、モータ、ギアボックス、カップリングを積み重ねたものより衣服の内側に多くの余地を残し、22.5 mmのAKE50-8はさらに短い。これは装具を関節の上で平らに保つのに役立つが、最終的なプロファイルはブラケット、取付方向、コネクタ、ケーブル用に残された空間で決まるため、軸方向長さは出発点での利点であり、完成した外形ではない。
2機種のどちらを選ぶかは、通常、装着者の動作速度において関節が必要とするトルクから始まる。定格1.8 Nmの6:1のコンパクトQDDアクチュエータは低トルク側の選択肢であり、モジュールの質量の低さと小さなトルク要求が優先される場合に検討する価値がある。定格2.5 Nmの8:1のモジュールは、同程度のコンパクトな外形の中でより大きな出力トルクが必要な場合の選択肢である。要求が両者の中間に落ちる場合、通常は質量が決め手となり、140 gのモジュールが有利である。ただし組み立て済みの関節がトルク・速度特性とデューティサイクルの要求をなお満たすことが条件である。
6:1と8:1:0.05 Nmと0.09 Nmにおける速度、トルク、バックドライブ
2つのコンパクトQDDアクチュエータは、減速比、定格出力、公表されたバックドライブトルクが異なる。低い減速比は一般にモータの反射慣性を小さくできるが、実際のバックドライブ挙動はモータ特性、伝達系の摩擦と効率にも依存する。公表された0.05 Nmと0.09 Nmはこれらの特定モデルを記述したものであり、減速比だけに帰属させるべきではない。減速比が直接定めるのは出力側の速度とトルクである。AKE40-6の6:1の段は無負荷のモータ回転速度を関節での330 rpmに変え、AKE50-8の8:1の段は7.5 Nmのピークトルクと引き換えに関節で320 rpmを与える。
バックドライブトルクは、コンパクトQDDアクチュエータをギアードサーボと区別するためによく使われる指標であり、その比較は絶対値ではなく方向において妥当である。数十から数百の減速比はモータとギアボックスを出力側へ反射させ、関節を動かす装着者はその反射負荷に逆らわなければならない。低減速比の段は反射負荷をより小さく保つ。特定の高減速比サーボが示す抵抗の大きさは、なおそのモータ、伝達系、制御状態に依存するため、ここでの公表値はアーキテクチャの一般的な順位付けではなく、この2機種の間の比較として読むのが妥当である。
この交換は関節ごとに異なる形で現れ、公表された用途も異なる方向を指している。手首や指は小さな負荷で広い角度範囲を動き、そこでは6:1のモジュールの余分な出力速度が最も活きる。膝や肘はより狭い角度範囲で大きな負荷に逆らい、そこでは8:1のモジュールの余分なトルクが関係してくる。これらは公表された数値と用途から引き出した出発点であり、どちらかのモジュールが特定の関節の負荷ケースを満たすことを示すものではない。反射慣性の背後にある力学と、減速比が装着者の感じる負荷に何をするかは、準ダイレクトドライブアクチュエータ:8:1減速比がもたらすもので扱っている。
公表されたバックドライブトルクの値は2機種を比較するための有用な出発点を与えるが、組み立て後の外骨格が装着者にどう感じられるかは判断できない。知覚される抵抗は、伝達系の摩擦、関節のアライメント、動作速度、制御状態、周囲の機構にも依存する。人に装着されるシステムでは、関節全体およびデバイスレベルでの検証が必要であり、上記の数値はそのレベルで使われることを想定している。
9 arcminのバックラッシと、それが手首で意味するもの
どちらのモジュールも9 arcmin、すなわち0.15°のバックラッシで公表されている。90°の関節可動範囲に対して、これは名目上小さな角度値——範囲のおおよそ600分の1——だが、実際の影響は関節機構、センサの配置、制御戦略、荷重の反転に依存する。この数値だけでは位置決め精度や力制御の安定性は判断できない。
バックラッシは遠位の軸でより目立つ。小さな角度誤差がリンクの先端でより大きな変位に変わるからである。40 mmのレバーでは、0.15°は出力側で約0.1 mmの遊びになる。これは理想化された幾何学的換算であり、装着者が知覚するものの測定値ではない。閾値は関節、作業、インターフェースによって変わり、長いリンクを持つ股関節で同じバックラッシはまた別の意味を持つ。絶対変位が小さく保たれる手や手首の作業で、小さいほうのコンパクトQDDアクチュエータを検討する価値がある理由の1つがこれである。
コンパクトQDDアクチュエータにとって、この数値は期待値も定める。低減速比の遊星段はゼロバックラッシの伝達系ではなく、反転荷重の下で出力の位置を保持する必要がある設計は、まず0.15°の動きを見込まなければならない。閉ループ制御は、ループを出力側で閉じる場合に影響を減らせるが、機械的な遊びをなくすものではない。不感帯が補償されるか、感じられるままになるかは、センサがどこにあり、ループをどう閉じ、荷重がどの頻度で反転し、周囲の機構がどれだけ剛いかによって決まる。
24 Vバス、定格電流、そしてコンパクトQDDアクチュエータのドライバ選定
ウェアラブル上のコンパクトQDDアクチュエータにとって、24 Vバスは、機器が携帯できる大きさのバッテリーパックで動く場合の現実的な選択である。AKE40-6は定格2.5 A、ピーク8 Aを引き、AKE50-8は定格3 A、ピーク9 Aを引く。2つの数値は異なる役割を担う。定格電流は連続的な熱負荷を表し、ピーク電流は短時間の要求を表し、その持続時間と熱低減は取り付けごとに指定する必要がある。どちらの数値も単独ではドライバのサイズを決めず、装着者が外乱を受けたときに関節がどう振る舞うかも記述しない。
どちらのモジュールもドライバ基板を同梱しないため、エレクトロニクスはモジュールではなくシステム設計の一部になる。これはAKEレンジ全体で一貫しており、1つのコントローラで複数の関節を動かせるのはそのおかげである。ただし電気的な許容範囲を確認した後の話である。新しい2機種はいずれも14極対を用い、これが所定の関節速度における電気周波数を定める。共有する基板は、各モジュールの電気的パラメータ、制御方式、バス電圧、連続およびピークの電流出力能力、電気的速度範囲、保護設定に対して検証する必要がある。これは3つの大きいAKEモデルにも当てはまる。CubeMarsはシリーズ用に別個のドライバ基板を掲げており、制御方式はフレーム用に選ばれたエレクトロニクスで決まる。
取り付け:モータベースのねじ穴と通し穴
各コンパクトQDDアクチュエータのモータベースには、ねじ穴と通し穴が設けられており、どちら側からでもモジュールを固定でき、両方向に取り付けられる。外骨格の関節では、これは見た目以上に有用である。装具はしばしば肢の周りで組み立てる必要があり、カーボンプレートの外側からも内側からもボルト留めできるモジュールは、フレーム設計者に荷重経路の選択肢を与える。
どちらのコンパクトQDDアクチュエータも、出力を貫通する内径を持たない。通し穴は締結具用にベースにあり、ケーブルを自身の軸中心に通す必要がある関節は別のファミリーを見なければならない。この区別は、センサやアクチュエータのケーブルを関節の中心に引き回す設計では重要であり、フレームの形状を凍結する前に決着しておく価値がある。
各モデルが適する関節:下垂足、手指、膝の支援
2つのコンパクトQDDアクチュエータは質量と出力トルクが異なり、CubeMarsはそれぞれについて一連の用途を公表している。以下の表は、公表された用途を独立した列に保ち、そこから導かれる関節の役割を切り分けて、両者を独立に読めるようにしている。
| モデル | 質量 | 定格トルク | ピークトルク | 減速比 | 公表用途から導かれる関節の役割 | 公表用途 |
|---|---|---|---|---|---|---|
| AKE40-6 KV90 | 140 g | 1.8 Nm | 5.5 Nm | 6:1 | 手首、指、足首の軸 | 下垂足および足首の背屈支援、手首の屈曲と指の把持の駆動 |
| AKE50-8 KV110 | 190 g | 2.5 Nm | 7.5 Nm | 8:1 | 膝のマイクロアシスト、肘と肩の支援 | 膝の支援、肘の筋力補償、肩の挙上支援 |
| AKE60-8 KV80 | 260 g | 5 Nm | 12.5 Nm | 8:1 | 足首および軽量な下肢の軸 | コンパクトな下肢と足首の支援 |
| AKE80-8 KV30 | 570 g | 12 Nm | 30 Nm | 8:1 | 膝、最初の試作機の規模 | 外骨格およびリハビリテーションの膝関節 |
| AKE90-8 KV35 | 1400 g | 55 Nm | 170 Nm | 8:1 | 股関節および荷重を支える軸 | 股関節の支援と荷重保持関節 |
公表用途の列は、各モデルについてメーカーが挙げた用途をそのまま繰り返したものである。関節の役割の列はそれらの用途の読み取りであり、負荷ケースの検証ではない。トルク、質量、外形だけでは、特定の人体関節への適合性は判断できない。トルクと質量は上記の仕様表を繰り返しており、対応関係だけを独立に読めるようにしている。
下垂足装具では、公表された用途リストが指すのはAKE40-6である。関節は小さな負荷で広い角度範囲を動き、モジュールは140 g、6:1の段を備えたファミリーで最も軽い機種である。特定の機器に適するかどうかは、なお装具の関節に必要なトルク、デューティサイクル、取付条件、そしてその機器が通過しなければならない検証に依存する。同じモジュールは手首の屈曲と指の把持の駆動用にも公表されており、そこではトルクよりも外形が重要である。
膝の支援では、AKE50-8はCubeMarsがAKE40-6より上に掲げる2つの選択肢のうち小さいほうである。190 gのパッケージでピーク7.5 Nmと公表され、質量では260 gのAKE60-8と570 gのAKE80-8を下回り、膝の支援、肘の筋力補償、肩の挙上支援に挙げられている。これらは負荷ケースの結果ではなくメーカーの用途であり、膝と肩の作業はトルク特性、可動範囲、安全要件において大きく異なるため、適すると述べる前にデバイスレベルで関節を検証する必要がある。
両者の間に解くべき重なりはほとんどない。手首用に選ばれたコンパクトQDDアクチュエータは、電流を上げても膝の駆動にはならないし、膝用に選ばれたモジュールは手首には不要な質量を加える。表の区分は設計規則ではなく出発点の境界であり、足首がそこに最も近い。軽い端からはAKE40-6が、より大きなトルクが必要な場合はAKE60-8が担う。260 gを超えるパワーアシストスーツの関節のより広い範囲は、外骨格アクチュエータ:260 gから1.4 kgまでのCubeMars準ダイレクトドライブ3機種で扱っている。
選定チェックリスト
5つの問いで、図面を引く前の最初の選別のほとんどが決まる。
- 関節は停動時ではなく動作速度においてどれだけのトルクを必要とするか。その答えが、6:1の段と8:1の段を分ける最初のふるいになる。
- 肢の末端にどれだけの質量を置けるか。手首や足首の予算は膝の予算より厳しく、140 gと190 gの差はリンクの末端、すなわち一歩ごとに加速される位置に効いてくる。
- フレームは関節軸を通るケーブルを必要とするか。どちらのモジュールも出力を貫通する内径を備えないため、軸貫通の要件はファミリーを変える。
- 機器の残りの部分はどのバスを使うか。1着のウェアラブルで24 Vと48 Vのモジュールを混在させるには、別々のパック、DC-DCコンバータ、その他の構成といった互換性のある電源アーキテクチャが必要であり、その選択はシステムに依存する。
- モジュールはフレームにどう固定するか。ベースのねじ穴と通し穴はどちらの方向も可能にし、ブラケットはその選択を前提に設計する必要がある。
最初の問いへの答えが2機種の中間に落ちる場合、通常は質量が決め手となる。50 g軽いコンパクトQDDアクチュエータは関節が運ぶものを変える。ただし両方の組み立てがトルク・速度特性とデューティサイクルの要求を満たすことが条件である。その条件こそ、データシートでは決着できない部分である。関節の負荷ケース、熱環境、取付条件、そして機器に対して計画される検証が必要になる。
よくある質問
QコンパクトQDDアクチュエータとギアードサーボモジュールを分けるものは何か
減速比と、それが感触に何をするかである。QDDモジュールは低減速比の遊星段——ここで扱う2機種では6:1と8:1——を用い、これにより反射慣性とバックドライブトルクが同クラスの高減速比サーボより低く保たれる。この2機種の公表値は0.05 Nmと0.09 Nmである。数十から数百の減速比を持つギアードサーボは、モータとギアボックスのより多くを出力側へ反射する。ただし特定のサーボが示す抵抗の大きさは、そのモータ、伝達系、制御状態に依存する。
QAKE40-6 KV90とAKE50-8 KV110はドライバを共有できるか
どちらのコンパクトQDDアクチュエータも24 Vバスで動作し、オンボードの駆動段を持たないため、コントローラはフレームとともに選ばれる。1枚の基板を共有することは結論ではなく可能性である。基板は各モジュールの連続電流、その持続時間にわたる必要なピーク電流、バス電圧、制御方式、電気的速度範囲をカバーしなければならない。AKE50-8の3 Aと9 AはAKE40-6の2.5 Aと8 Aを挟み込むため、共有基板はもっともらしいが、電気的パラメータはモジュールごとに確認する必要がある。どちらも14極対を用い、これが所定の関節速度における電気周波数を定める。それは確認への入力の一つであり、確認のすべてではない。
Q9 arcminのバックラッシは手首関節で何を意味するか
9 arcminは0.15°であり、90°動く関節では不感帯は可動範囲のおおよそ600分の1になる。40 mmのレバーでは、出力側で約0.1 mmの遊びになる。これは理想化された幾何学的な値であり、装着者が気づくものの測定値ではない。不感帯が位置決めや電流ベースの力制御に影響するかは、センサの配置、制御アーキテクチャ、荷重の反転、機構の剛性に依存し、バックラッシの数値だけでは決まらない。
QAKE40-6が6:1の段を使い、AKE50-8が8:1を使うのはなぜか
関節の要求が異なるからである。手首や指は小さな負荷で広い角度範囲を動き、6:1の段が残す余分な出力速度を活かせる。膝や肘はより低い速度でより大きなトルクを必要とし、8:1の段は190 gでピーク7.5 Nmに達する。減速比は適合の一部であり、関節のトルク・速度特性とデューティサイクルが、どちらのモジュールが適合するかを決める。
QコンパクトQDDアクチュエータは減速機なしで使えるか
ダイレクトドライブの関節は、それ自体のトルクと質量の帰結を持つ別のアーキテクチャであり、AKEのモジュールはそれではない。6:1と8:1の段があるからこそ、140 gや190 gのモジュールが5.5 Nmと7.5 Nmのピークトルクに達する。段をまったく持たないモータが必要な設計では、フレームレスキットが通常の経路である。
QAKE40-6 KV90またはAKE50-8 KV110はAKE60-8を置き換えられるか
より低いトルクの外形の内側に限られる。AKE60-8は定格5 Nm、ピーク12.5 Nm、AKE50-8は定格2.5 Nm、ピーク7.5 Nm、AKE40-6は定格1.8 Nm、ピーク5.5 Nmである。AKE60-8の外形の一部だけを使っていた関節は190 gのモジュールへ移せるが、すでに5 Nmのすべてを使っている関節は移せない。AKE40-6を除く3機種はすべて8:1の段を用いるため、ここで違いを生むのは減速比ではなく定格トルクと質量である。
公式リソース
メーカーは各モジュールの完全な仕様を、寸法と取付図を含めて自社の製品ページで公開している。
本ページの仕様はメーカーの公表値に従っている。これらの数値の範囲外のカスタム要求や派生品については、メーカーに直接問い合わせる必要がある。
次のステップ
新しい2つのコンパクトQDDアクチュエータは、260 g以上を別のガイドで扱ってきたファミリーの小さい端にあたる。6:1と8:1の段の背後にある減速比の力学は、別の記事で説明している。関節のアーキテクチャを固める前に、どちらも読む価値がある。
- 外骨格アクチュエータ:260 gから1.4 kgまでのCubeMars準ダイレクトドライブ3機種 — 260 gから1.4 kgの帯。人を通る荷重経路が選択を左右する。
- 準ダイレクトドライブアクチュエータ:8:1減速比がもたらすもの — 反射慣性、バックドライブ性、そして低い減速比が関節で何を変えるか。
- パワーアシストスーツ — アプリケーションページ。ウェアラブル関節向けに公表されたすべてのモジュールが1か所にまとめられている。