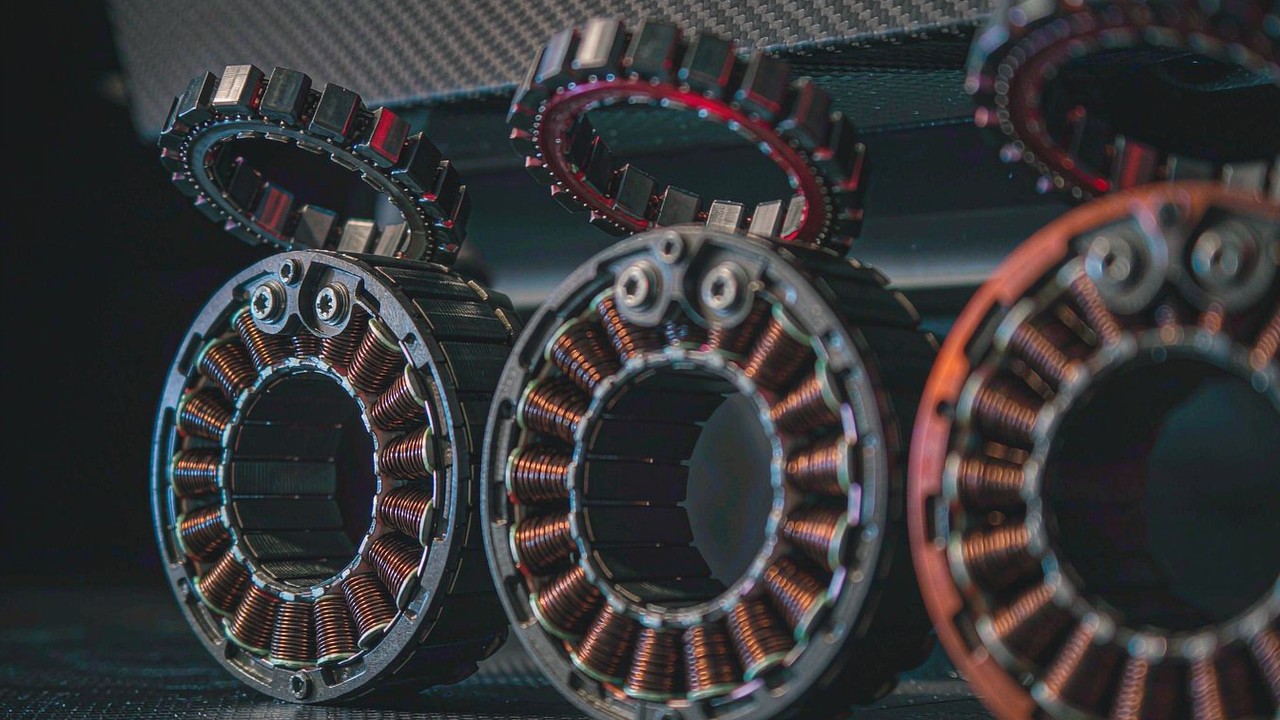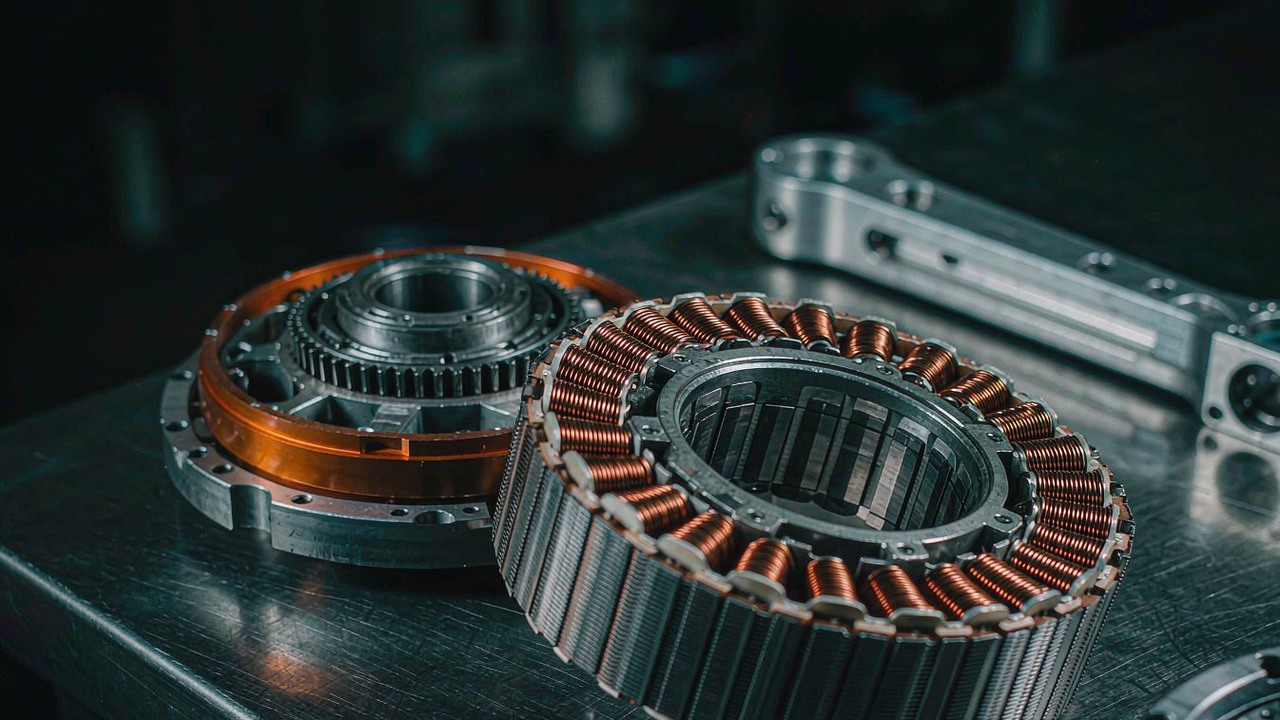
يتشارك ذراع الروبوت التعاوني حيّز عمله مع الأشخاص، وهذا القيد الواحد يغيّر ما يجب أن يفعله المحرك داخل كل مفصل. فالذراع الصناعي يمكن تحجيمه حول حمولته وزمن دورته ثم عزله خلف سياج؛ أما الذراع التعاوني فيجب تحجيمه حول حمولة وزمن دورة وشخص، وهو ما يضيف تحديد القوة والتوجيه اليدوي (hand guiding) والواجب المستمر إلى مواصفة كان عليها أصلاً أن تحقّق العزم والسرعة والحجم. والمحركات التي تناسب هذه المفاصل هي أطقم بلا هيكل - جزء ثابت وجزء دوّار بلا غلاف ولا محامل ولا مرحلة تخفيض - لأن هندسة المفصل ومسار الكابلات والمخفّض في الذراع التعاوني كلها قرارات يتّخذها المدمِج لا خواص للمحرك. ولذلك يسير اختيار محركات BLDC لذراع روبوت تعاوني من المفصل إلى الخلف: يُسمّى الواجب ومرحلة التخفيض أولاً، ويُثبَّت رقم الطراز أخيراً.
الإجابة السريعة
يطلب المفصل التعاوني من محركه ثلاثة أشياء لا يطلبها المفصل الصناعي. فيجب أن يكون المفصل قابلاً للدفع باليد، وهذا ما يمنح قيمة عالية لانخفاض عزم التسنين وانخفاض قصور الدوّار الذاتي. ويجب أن يعمل طوال وردية لا خلال دورة واحدة، مما يجعل رقم العزم المستمر والتيار المستمر هما الرقمان العاملان لا الرقم الأقصى. وكتلته تجلس على رابط قد يقف شخص بجانبه، فتُدفع كلفة الكتلة عند الطرف البعيد في كل مفصل يعلوه. وحيث يجب أن تعبر الضفيرة المفصل، يُخرج تجويف عبر المحور حلقة الخدمة من الأبعاد الخارجية تماماً. ولهذا يُحكم على مشغّل ذراع روبوت تعاوني من سلوكه عند العزوم الصغيرة وعلى مدى واجب طويل، وبعد ذلك فقط من الرقم الأقصى الذي يمكنه بلوغه.
على ToBMS يجمع تطبيق ذراع روبوت تعاوني أطقم CubeMars والوحدات المتكاملة التي تخدم هذه المفاصل. ويقرأ هذا الدليل سبعة من الأطقم بلا هيكل - عائلتي RI و RO، من وحدة بوزن 20 g إلى وحدة بوزن 710 g - كمجموعة مواصفات واحدة، ويعرض مرحلة التخفيض، التي لا يحملها أي من تلك السجلات، كالخيار الذي يحوّل محركاً صغيراً إلى مفصل تعاوني.
ما الذي يطلبه المفصل التعاوني من محركه
المتطلبات التي تفصل الذراع التعاوني عن الذراع الصناعي ليست ميزات إضافية مثبّتة على المواصفة نفسها. بل تغيّر الترتيب الذي تُكتب به المواصفة، لأنها تنقل القيد الملزم من زمن الدورة إلى السلوك عند العزم المنخفض، والسلوك على مدى واجب طويل، وسلوك البنية التي يُبنى فيها المحرك. وهي مجتمعةً ما يفصل محركات BLDC لذراع روبوت تعاوني عن الفئة نفسها من المحركات المحدّدة لخلية صناعية مسوّرة.
مسار الحمل يمرّ بجانب شخص، لا خلف سياج
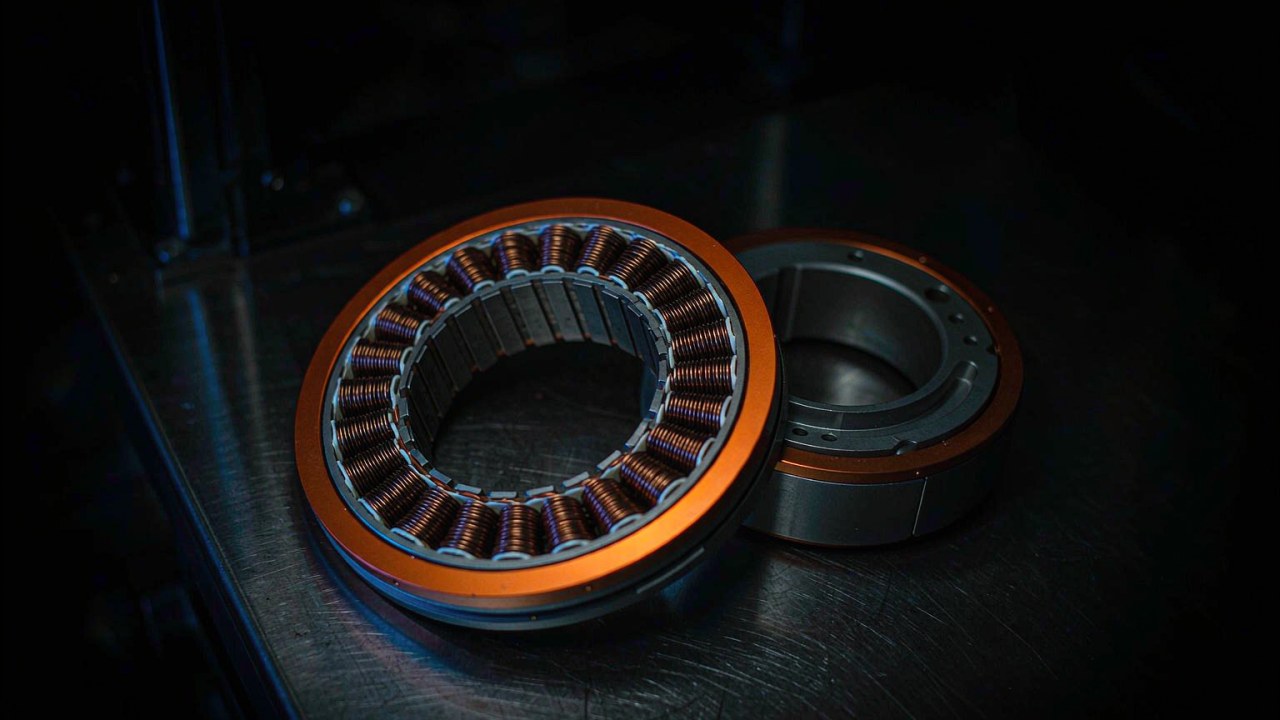
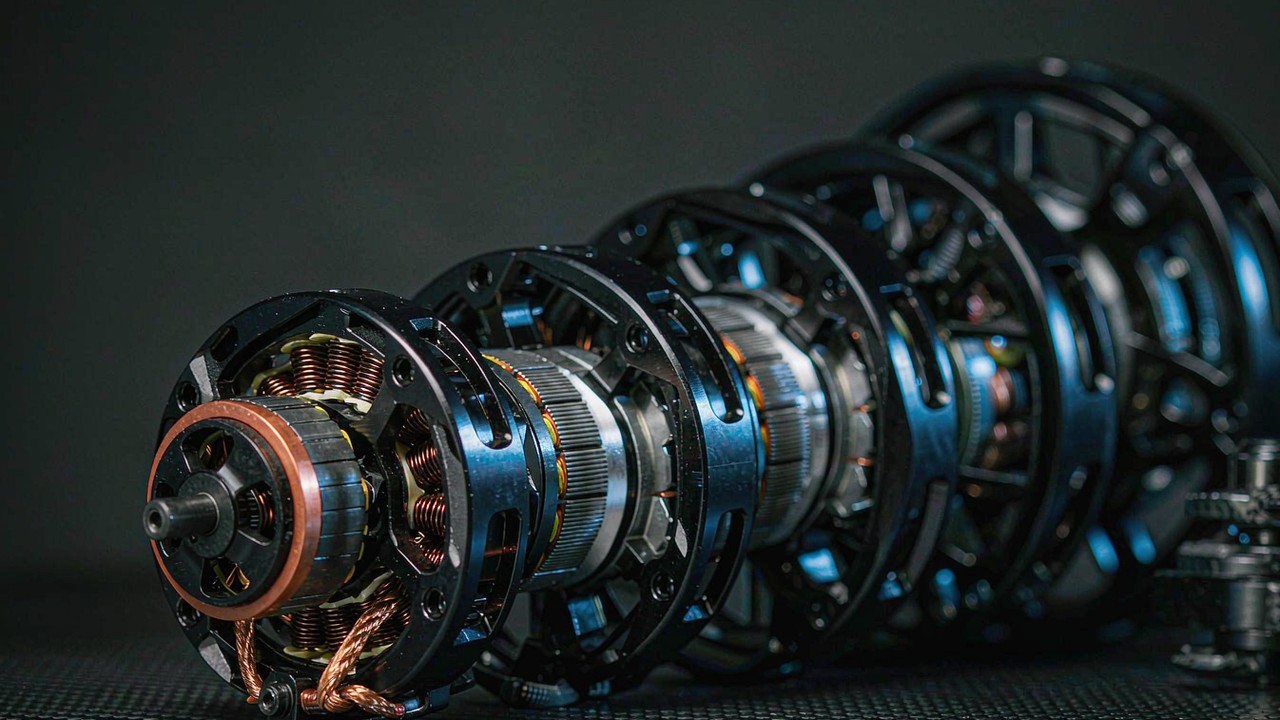
الذراع الذي يعمل بجانب شخص يجب أن يكون قادراً على العمل في نمط محدود القوة يكون فيه العزم الذي يمكنه تطبيقه محدوداً، ويجب أن يُؤمَر العزم القابل للبلوغ بدقة عند القيم الصغيرة. وهذا يعني للمحرك خاصيتين: أن يكون العزم الذي ينتجه لتيار معيّن قابلاً للتنبؤ وصولاً إلى التيارات الصغيرة، وأن يكون العزم الذي ينتجه عند عدم تمرير أي تيار - أي عزم التسنين - صغيراً بما يكفي كي لا يتدرّج المفصل المُدار عبر مخفّض ولا يعلق عند تحريكه ببطء باليد. والطقم بلا هيكل، بلا غلاف ولا محامل، لا يستطيع إخفاء هاتين الخاصيتين خلف مجموعة تروس، لذا تُقرأان مباشرةً من سجل المحرك ومن اللفّ وعدد الأقطاب.
التوجيه اليدوي يطلب محركاً صادقاً
التعليم بالعرض، حيث يحرّك شخص الذراع عبر مسار ويسجّله المتحكّم، أحد أسباب شراء الأذرع التعاونية. وهل يمكن دفع المفصل عكسياً تحدّده في معظمه علبة التخفيض - فالنسبة العالية تقاوم الدفع الخارجي - لكن المحرك يسهم بقصور الدوّار الذاتي الذي يعكسه المخفّض إلى الخرج مقسوماً على مربّع النسبة، وبعزم التسنين الذي يشعر به الشخص عبر المرحلة. فقصور ذاتي منخفض ولفّ ناعم يجعلان السحب خفيفاً ومنتظماً؛ والدوّار الكبير يجعل الإحساس ثقيلاً وغامضاً. وفي هذه المجموعة تمتد كتل الدوّار من 20 g إلى 710 g، والوحدات في الطرف الصغير هي التي يستطيع مفصل موجّه باليد حملها كإسهام مباشر في الإحساس.
الواجب مستمر، لا عارض
خلية اللحام تنفّذ دورة قصيرة سريعة ثم تنتظر. أما الذراع التعاوني فيستحق موقعه بالعمل إلى جانب شخص طوال وردية، ويُقضى كثير من ذلك الوقت في إسناد أداة عند وضعية أو التحرّك ببطء ضد حمل. وهذا واجب حراري لا ديناميكي، وهو ما يجعل رقم العزم المستمر هو الرقم الذي يحجّم المفصل، مع حجز الرقم الأقصى للحالة العابرة عند بداية الحركة. وهو أيضاً ما يجعل التيار المستمر رقماً على مستوى المنظومة، لأن المفصل الذي يُسند وضعية ضد الجاذبية لا يزال يسحب تياراً ولا يزال يحوّله إلى حرارة في اللفّ. والمحرك المختار لزمن الدورة وحده محجَّم للواجب الخطأ، ويظهر النقص على شكل لفّ يخرج من صنفه العازل خلال إسناد طويل.
كتلة الذراع نفسها جزء من الحمولة
عادةً ما يكون الذراع التعاوني مصنّفاً لبضعة كيلوغرامات من الحمولة، وكتلة الذراع نفسها عدة أضعاف ذلك. فيتسارع كل غرام من المحرك والبنية في كل حركة ويُحسب على الحمولة المفيدة، والمحرك الموضوع عند الرسغ يتسارع بالرسغ ثم بالمرفق ثم بالكتف. والعزم لكل وحدة كتلة هو الرقم الذي يربط هذا القيد بسجل المحرك، ويجب قراءته مع أخذ مرحلة التخفيض في الحسبان، لأن محركاً خفيفاً خلف مرحلة كبيرة ينتج عزماً عند المفصل لكل غرام أكثر من محرك ثقيل خلف مرحلة صغيرة. ولهذا تُجرى المقارنة أدناه لكل وحدة كتلة لا لكل وحدة عزم.
كيف تحوّل علبة التخفيض محركاً صغيراً إلى مفصل روبوت تعاوني
مرحلة التخفيض هي الواجهة بين سجل المحرك ومتطلّب المفصل، وهي تُسقط كل كمية على جانب المحرك على جانب المفصل بطريقة ثابتة. وقراءة سجل المحرك بلا هذه الخريطة هي ما يجعل مواصفة ما تتطابق على الورق وتتصرّف خطأً عند المفصل.
النسبة تنتمي إلى المدمِج، ولا يحمل أي من هذه السجلات نسبة
تحمل السجلات السبعة المستخدمة في هذا الدليل الجهد الاسمي والقدرة الاسمية والعزم الاسمي والأقصى والتيار الاسمي والأقصى والسرعة الاسمية وسرعة عدم الحمل والكتلة والقطر الخارجي والطول المحوري وأزواج الأقطاب وقيمة KV؛ ويحمل بعضها أيضاً قيمة Ke وطريقة قيادة. ولا يحمل أي منها نسبة تخفيض ولا قيمة خلوص ولا قطر عمود. وهذا ليس ثغرة في سجلات المنصة - فتلك المقادير تنتمي إلى المفصل الذي يُبنى فيه الطقم، والمدمِج هو من يختارها. وهو أيضاً سبب بدء مشروع ذراع تعاوني بالمفصل لا برقم الطراز: فالمحرك نفسه يمكن أن يخدم محور رسغ سريع منخفض العزم ومحور كتف بطيء عالي العزم، ولا تختلف إلا المرحلة بينه وبين الحمل.
العزم يُضرب في النسبة، والسرعة تُقسم عليها
على جانب المفصل من المرحلة، يكون العزم هو عزم المحرك مضروباً في النسبة وفي مردود المرحلة، والسرعة هي سرعة المحرك مقسومة على النسبة. ويتبع النسبةَ أثران آخران. فالقصور المنعكس من الدوّار إلى الخرج ينخفض بمربّع النسبة، ولهذا تنتج النسبة العالية مفصلاً سهل الأمر وصعب الإحساس. وكل مرحلة تخفيض مضافة تكلّف بضعة بالمئة من القدرة المارّة عبرها مع إضافة إسهامها الخاص في الخلوص، فالضرب حقيقي لكنه ليس مجانياً. ولذلك يجب أن تنصّ مواصفة المفصل على النسبة التي تفترضها، لأن متطلّب العزم ومتطلّب السرعة لا يمكن قراءتهما من سجل المحرك بمعزل عنها.
محرك مسجّل واحد خلف مرحلتين مختلفتين
الحساب أسهل ما يُرى على وحدة مسجّلة واحدة. فـRI80 V2.0 KV75 يزن 411 g وينشر 1.45 Nm عزماً اسمياً و4.1 Nm عزماً أقصى، بسرعة اسمية 1135 rpm وخرج بدون حمل 1480 rpm على جهد تغذية 24 V - أي 6810 و8880 درجة في الثانية قبل تركيب أي مرحلة. وخلف مرحلة 10:1، ومع اعتبار الحساب تقريبياً، تصبح تلك الأرقام نحو 41 Nm أقصى و14.5 Nm اسمياً مع خرج بدون حمل يصل إلى 888 درجة في الثانية عند المفصل؛ وخلف مرحلة 50:1 تصبح نحو 205 Nm أقصى و72.5 Nm اسمياً مع خرج بدون حمل يصل إلى 178 درجة في الثانية. والترتيب الثاني يُسفر عن عزم أقصى عند جانب المفصل يبلغ نحو 205 Nm، مشتقّاً من العزم الأقصى المنشور ونسبة تخفيض مفترضة، وهو يقع في الرتبة نفسها التي تقع فيها قيمة 222 Nm المنشورة لمشغّل متكامل بوزن 1396 g - فالرقمان غير مقيسين على الأساس نفسه، لأن الأول رقم على جانب المحرك محمول عبر نسبة، والثاني رقم منشور لمفصل مجمَّع، لذا لا ينبغي مقارنتهما مباشرة. والمحرك أقل من ثلث تلك الكتلة، لأن العزم جاء من النسبة لا من المحرك. وما لا تحمله المقارنة هو الخلوص والصلابة وعمل التجميع الذي تجلبه علبة التخفيض معها، وهذه هي أسباب شراء وحدة متكاملة أصلاً.
سبع مواصفات تحسم محرك مفصل روبوت تعاوني
سبعة أرقام من سجل محرك مفصل الروبوت تحمل القرار، وتُقرأ بهذا الترتيب، لأن كل واحد منها يضيّق ما يجب أن يقدّمه التالي. ولا شيء من السبعة قيمة قصوى؛ بل كل واحد منها إفادة عن السلوك، وهو ما يشتريه التطبيق التعاوني.
العزم المستمر، وهو إفادة حرارية
العزم الاسمي هو العزم الذي يستطيع المحرك إسناده إلى ما لا نهاية مع بقاء اللفّ داخل صنفه العازل، لذا يعتمد على كيفية خروج الحرارة من الجزء الثابت - إلى البنية التي يُكبَس أو يُلصَق فيها، وبعيداً عن المفصل. وعبر هذه الأطقم السبعة يمتد العزم الاسمي المنشور من 0.024 Nm في الوحدة بوزن 20 g إلى 4 Nm في الوحدة بوزن 710 g، وهو مدى يزيد على مرتبتين قدر، وهو الرقم الذي ينبغي مقارنته بمتوسّط حمل المفصل طوال وردية لا بأسوأ حالة في حركة. وبالنسبة لمشغّل ذراع روبوت تعاوني يكون هذا هو القيد الملزم في معظم يوم العمل، وهو الرقم الوحيد في السجل الذي تستطيع البنية المحيطة تغييره.
العزم الأقصى، وهو نافذة
يصف العزم الأقصى ما يستطيع المحرك إنتاجه لفترة قصيرة دون تجاوز حدّ تيار وحدة القيادة أو إزالة مغنطة المغناطيسات. وبقراءته من العمودين المنشورين، يقترب مضاعف الأقصى إلى الاسمي في هذه المجموعة من ثلاثة لكل وحدة، بين نحو 2.8 ونحو 3.0، وهو نطاق أضيق مما تُظهره عائلة المشغّلات المتكاملة المدرَجة في ToBMS، ويعني أن طقمين بالعزم الاسمي نفسه سيقدّمان الحالة العابرة نفسها تقريباً. ولا تزال النافذة بحاجة إلى تعريف من المُصنّع - كم من الوقت، وبأي تكرار، وبأي تبريد - قبل أن تُستخدم لتحجيم أي شيء.
التيار المستمر، وهو كلفة إسناد الوضعية
المفصل الذي يقف ساكناً تحت الحمل ليس عاطلاً من وجهة نظر اللفّ: فوحدة القيادة تُسند الموضع بتيار في الأطوار، وفقد النحاس هو نفسه كما لو كان يتحرّك ببطء. ويمتد التيار المستمر المنشور عبر هذه المجموعة من 1.47 A في أصغر وحدة إلى 20 A في أكبرها، وعلى ذراع تعاوني تُدفع كلفة هذا السحب من الميزانية الحرارية للمتحكّم، ومن القدرة على التحمل على منصة متنقلة. وعلى قاعدة تعمل بالبطارية يكون السحب نفسه رقماً للتحمّل بقدر ما هو رقم حراري، لأن الوضعية التي يُسندها الذراع أكثر من غيرها هي التي تدفع الحزمة كلفتها.
قيمة KV وجهد التغذية خلف سرعة جانب المحرك
قيمة KV هي الثابت على جانب المحرك: السرعة التي يدور بها الدوّار لكل فولت من جهد الناقل المطبَّق، قبل أي تخفيض. ومضروبةً في جهد التغذية الاسمي تعطي سرعة جانب المحرك - 600 مضروبة في 16 V تعطي 9600 rpm لـ RI20 KV600، و260 مضروبة في 24 V تعطي 6240 rpm لـ RI30 KV260، و115 مضروبة في 48 V تعطي 5520 rpm لـ RO60 KV115 Standard. والعلاقة بين قيمة KV وسرعة عدم الحمل تعتمد أيضاً على تعريف اللفّ وظروف الاختبار، لذا فإن سرعة الخرج عند عدم الحمل وسرعة الخرج الاسمية المنشورتين من المُصنّع هما الرقمان اللذان يُصمَّم عليهما، وجهد التغذية قرار منظومة يجب تثبيته قبل وضع القائمة المختصرة، لأن الوحدة بوزن 20 g تعمل على 16 V وأكبر الوحدات تعمل على 48 V.
القطر الخارجي، والتجويف الذي يأتي معه
يحدّد القطر الخارجي مقدار مادة الجزء الثابت والمغناطيس التي تتّسع داخل المفصل، وعبر هذه السبعة يمتد من 25 mm إلى 113.5 mm. وفي الذراع التعاوني يكون القطر عادةً أصعب بُعدَي الأبعاد الخارجية، لأن مقطع الرابط تحدّده البنية التي يجب أن تحمل الحمل، بينما يمكن غالباً استيعاب الطول المحوري في الرابط. والقطر هو أيضاً موضع التجويف. فيذكر نصّ ميزات المُصنّع عموداً مجوّفاً بتجويف Ø17 mm لـ RI30 KV260 وعموداً مجوّفاً كبيراً لـ RO50 KV108 Lite وRO60 KV115 Standard وRO100 KV55 Standard؛ أما الأطقم الثلاثة الأخرى في هذه المجموعة فلا تحمل تلك الميزة في وصفها المنشور. وحيث يجب أن يمرّر المفصل قدرة وتوصيلات حسّاسات عبر محوره، يكون التجويف هو ما يُخرج الكابل من الأجزاء القابلة للفشل، ولهذا تُقرأ القطر والتجويف معاً في محركات BLDC لذراع روبوت تعاوني.
طول الحزمة والميزانية المحورية
يمتد الطول المحوري لهذه الأطقم من 14 mm إلى 36.2 mm، وهو ينافس على المساحة مع مرحلة التخفيض التي ستُربط على المحور نفسه. فالحزمة الطويلة الرقيقة تتّسع داخل رابط؛ والحزمة القصيرة العريضة تجلس أفضل على الجانب الخارجي من حامل. ولأن المخفّض وطقم المحامل والمشفّر كلها يجب أن تتناسب على خط المركز نفسه، تُستهلك الميزانية المحورية عادةً أسرع مما توحي أول رسمة، والطقم الذي يبلغ طوله 14 mm يترك منها أكثر من طقم طوله 36 mm.
الكتلة عند الرابط البعيد
الكتلة هي آخر رقم يُقرأ، وهي الرقم الذي يجب أن يُقرأ في موضعه. فالمحرك عند الرسغ يُحمَل خلال كل حركة للذراع، لذا تُدفع كلفته عند كل مفصل بينه وبين القاعدة، بينما تُدفع الكتلة نفسها عند الكتف مرة واحدة. ويرتفع العزم الأقصى المنشور لكل وحدة كتلة عبر هذه الأطقم السبعة من نحو 3.6 Nm/kg في الوحدة بوزن 20 g إلى نحو 16.9 Nm/kg في الوحدة بوزن 710 g، والعزم الاسمي لكل وحدة كتلة من نحو 1.2 Nm/kg إلى نحو 5.6 Nm/kg - وكلاهما حساب من الأعمدة المسجّلة، وكلاهما أدنى كثيراً من عائلة المشغّلات المتكاملة المدرَجة في ToBMS، لأنه لم تُحسب أي مرحلة تخفيض بعد.
سبعة محركات CubeMars من RI و RO كمجموعة مواصفات واحدة
يقرأ الجدول أدناه سبعة أطقم CubeMars بلا هيكل كمجموعة مواصفات واحدة، مرتّبة حسب الكتلة، لأن الكتلة هي المحور الذي يُهندَس عليه الذراع التعاوني: يمتد السلّم من وحدة بوزن 20 g لمحور يد أو رسغ إلى وحدة بوزن 710 g لمحور كتف أو محور ملاصق للقاعدة. وكل رقم فيه هو قيمة منشورة للمُصنّع، وكل رقم مشتقّ في النص المحيط موسوم بأنه حساب.
| الطراز | الجهد المقنن | عزم الدوران المقنن | عزم الدوران الأقصى | الوزن | الأبعاد الخارجية |
|---|---|---|---|---|---|
| RI20 KV600 | 16 V | 0.024 Nm | 0.072 Nm | 20 g | Ø25 × 14.5 mm |
| RI30 KV260 | 24 V | 0.076 Nm | 0.23 Nm | 40 g | Ø38 × 14 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 105 g | Ø61.7 × 14.5 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 248 g | Ø73.8 × 23 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g | Ø85 × 27 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 710 g | Ø113.5 × 36.2 mm |
العزم الاسمي والأقصى وجهد التغذية والكتلة والأبعاد الخارجية كما نشرها المُصنّع. والعزم الاسمي هو الرقم المستمر ضمن حدود المحرك الحرارية؛ والعزم الأقصى رقم نافذة قصيرة. ولا تحمل سجلات هذه الأطقم نسبة تخفيض ولا قيمة خلوص ولا قطر عمود، لأن تلك تنتمي إلى المفصل الذي يُبنى فيه الطقم.
بقراءتها كمجموعة واحدة، تصف الأطقم السبعة سلّم عزم من 0.072 Nm إلى 12 Nm من العزم الأقصى المنشور عبر مدى كتلة من 20 g إلى 710 g، و- بخلاف عائلة المشغّلات المتكاملة المدرَجة في ToBMS، حيث يتوقّف ترتيب الكتلة عن تتبّع العزم فوق منتصف المدى - يصمد الترتيب هنا حتى القمة. ويرتفع العزم الأقصى لكل وحدة كتلة باطّراد من نحو 3.6 Nm/kg في الوحدة بوزن 20 g إلى نحو 16.9 Nm/kg في الوحدة بوزن 710 g. والشكل المطّرد نتيجة غياب المخفّض: فبلا أي مرحلة في الأرقام، يكون ما يفصل هذه المحركات هو مقدار مادة الجزء الثابت والمغناطيس التي يحملها كل منها، وذلك يتناسب مع الأبعاد الخارجية.
والشيء الثاني الذي يُظهره الجدول هو مدى انخفاض كثافة عزم طقم عارٍ عمّا يحتاجه المفصل. فكل رقم فيه رقم على جانب المحرك، وكل متطلّب للمفصل متطلّب على جانب الخرج، فالنسبة بينهما هي المرحلة التي لم يخترها المدمِج بعد. وهي سبب قدرة وحدة بوزن 20 g على تشغيل محور رسغ وقدرة وحدة بوزن 710 g على تشغيل كتف: لا لأن المحرك الأكبر أفضل في جوهره، بل لأن المرحلة خلف كل منهما محجَّمة للمفصل. والقائمة المختصرة المستخرجة من هذا الجدول هي إذن قائمة محركات تستطيع النجاة من متطلّب المفصل في العزم والسرعة والحرارة متى افتُرضت مرحلة، ويجب افتراض المرحلة قبل وضع القائمة المختصرة. ومقارنة محركات BLDC لذراع روبوت تعاوني تتخطّى تلك الخطوة تقارن أرقاماً على جانب المحرك بمتطلّب على جانب المفصل.
والشيء الثالث الذي يُظهره الجدول هو كيف يتغيّر جهد التغذية مع الحجم. فأصغر وحدة تعمل على 16 V وأكبرها على 48 V، وينشر RI50 KV100 وRI80 V2.0 KV75 سرعة اسمية وسرعة عدم حمل لكل من 24 V و36 V و48 V - 1090 و1860 و2600 rpm اسمية لـ RI50، و2004 و3006 و4008 rpm بدون حمل للوحدة نفسها. وتلك السجلات الثلاثية النقاط تجعل أثر الناقل مرئياً في صفّ واحد، وهي سبب انتماء قرار جهد المنظومة إلى ما قبل مقارنة المحركات لا إلى ما بعدها. ومعمارية 48 V ومعمارية 24 V تختاران بشكل مختلف من الجدول نفسه.
قراءة السبعة من الرسغ إلى القاعدة
الذراع التعاوني سلسلة من المحاور البعيدة عند اليد والرسغ إلى الكتف والقاعدة، ويسير المتطلّب على طولها: يرتفع العزم، وترتفع ميزانية الكتلة، وتنخفض السرعة المطلوبة عند المفصل. وتقسّم الأطقم السبعة أدناه تلك السلسلة إلى ثلاث مجموعات، والتقسيم يتبع الكتلة المنشورة.
طرف 20 g و40 g: محاور اليد والرسغ
يحمل أصغر طقمين واجبَي العزم المنخفض والسرعة العالية. فـRI20 KV600 يزن 20 g في جسم قطره 25 mm وطوله 14.5 mm، ويدور على جهد تغذية 16 V بعزم اسمي 0.024 Nm وأقصى 0.072 Nm، وينشر 1.47 A تياراً مستمراً مع سرعة اسمية 7452 rpm وسرعة عدم حمل 9600 rpm على 7 أزواج أقطاب. وقيمة KV المرتفعة والأبعاد الصغيرة تناسبان محوراً يجب أن يتحرّك بسرعة ويحمل القليل جداً، وهذا في ذراع تعاوني يعني يداً أو لفّة رسغ مُدارة عبر مرحلة كبيرة. وRI30 KV260 الفكرة نفسها بمادة أكثر ولفّ أبطأ: 40 g في جسم قطره 38 mm وطوله 14 mm، بعزم اسمي 0.076 Nm وأقصى 0.23 Nm على 24 V، و1.98 A تياراً مستمراً، وسرعة اسمية 4110 rpm وعدم حمل 6240 rpm، ويسمّي وصف المُصنّع عموداً مجوّفاً Ø17 mm لتمرير الكابلات. وهذا التجويف هو ما يجعله قابلاً للاستخدام عند الرسغ، حيث يجب أن تعبر الضفيرة المحور، وهو الميزة الوحيدة التي تفصله عن RI20.
تقديم المُصنّع لـ RI30، الذي يسمّي نصّ ميزاته عموداً مجوّفاً Ø17 mm إلى جانب بناء مصغّر بلا هيكل من جزء ثابت وجزء دوّار. وفي ذراع تعاوني، هذا التوليف هو ما يتيح للأسلاك عبور محور الرسغ بلا حلقة خدمة، وهو سبب قراءة هذا الطقم بوزن 40 g هنا كمحرك مفصل بعيد لا كمحرك صغير آخر.
صفحة الفيديو في ToBMSالمشاهدة على YouTubeالوسط من 105 g إلى 248 g: محاور الساعد والمرفق
يقع وسط المجموعة حيث يجلس مفصلَا الساعد والمرفق، وهو الجزء من الذراع التعاوني الذي تكون فيه الحمولة وكتلة الذراع نفسها أقرب ما يكون في المقدار. وRO50 KV108 Lite أخفّ خيار مفيد عند 105 g في جسم قطره 61.7 mm وطوله 14.5 mm، وينتج 0.3 Nm اسمياً و0.9 Nm أقصى على 24 V بسرعة اسمية 2100 rpm وخرج بدون حمل 2600 rpm، و3.4 A تياراً مستمراً و14 زوج أقطاب؛ ويسمّي نصّ ميزاته عموداً مجوّفاً كبيراً ويسجّل سجله FOC كطريقة قيادة. وRI50 KV100 يزن 180.8 g في جسم قطره 54 mm وطوله 27 mm ويقبل 24 V أو 36 V أو 48 V، وينتج 0.58 Nm اسمياً و1.67 Nm أقصى عند 4.8 A تياراً مستمراً؛ وسجل سرعته الثلاثي النقاط هو الصفّ الواحد الأكثر فائدة في الجدول لتخطيط جهد الناقل. وRO60 KV115 Standard ينتقل إلى 248 g في جسم قطره 73.8 mm وطوله 23 mm مقابل 0.8 Nm اسمياً و2.4 Nm أقصى على 48 V، بسرعة اسمية 4200 rpm وعدم حمل 5520 rpm، و8.5 A تياراً مستمراً، و14 زوج أقطاب، وعمود مجوّف كبير مسمّى في نصّ ميزاته. وما تشترك فيه الثلاثة هو تجويف عبر المحور وعزم مستمر كافٍ لإسناد ساعد زائد حمولة ضد الجاذبية دون استنفاد الاحتياطي العابر - وهو الواجب الذي يشغّل به مرفق تعاوني معظم الوردية.
تقديم المُصنّع لـ RO50 KV108 Lite، وهو طقم بوزن 105 g مبنيّ حول عمود مجوّف كبير. وقراءته مقابل الجدول أعلاه تُظهر أن النقطة المفيدة ليست العزم بل الحزمة: فمحور الساعد يجب أن يحمل حمولة ويمرّر ضفيرة في الوقت نفسه، والتجويف عبر المحرك هو ما يُخرج الضفيرة من الأبعاد الخارجية.
صفحة الفيديو في ToBMSالمشاهدة على YouTubeطرف 411 g و710 g: محاور الكتف والمحاور الملاصقة للقاعدة
أعلى الجدول مخصّص للمفاصل التي تحمل الذراع. فـRI80 V2.0 KV75 يزن 411 g في جسم قطره 85 mm وطوله 27 mm ويقبل 24 V أو 36 V أو 48 V، وينتج 1.45 Nm اسمياً و4.1 Nm أقصى مع 9.4 A تياراً مستمراً، وسرعات اسمية 1135 و1785 و2430 rpm وعدم حمل 1480 و2220 و2960 rpm عبر الجهود الثلاثة، على 8 أزواج أقطاب، مع تسمية FOC في السجل. وRO100 KV55 Standard أكبر طقم هنا عند 710 g في جسم قطره 113.5 mm وطوله 36.2 mm، وينتج 4 Nm اسمياً و12 Nm أقصى على 48 V بسرعة اسمية 2000 rpm وخرج بدون حمل 2550 rpm، و20 A تياراً مستمراً، و21 زوج أقطاب، وعمود مجوّف كبير مسمّى في نصّ ميزاته. وقيمة KV المنخفضة عنده 55 هي ما يريده مفصل الكتف: فعند جهد ناقل معيّن يدور الدوّار ببطء بعزم أكبر لكل أمبير، وهو الترتيب الذي يُبقي التيار المستمر، وبالتالي فقد النحاس، منخفضاً على محور يقضي عمره في إسناد الذراع مرفوعاً. ولـ RI80 V2.0 KV75 عزم أقصى نحو 2.8 ضعف عزمة الاسمي، وتياره الأقصى البالغ 27.6 A نحو 2.9 ضعف تياره الاسمي البالغ 9.4 A؛ وRI20 KV600 يحمل مدخل Ke إلى جانب قيمة KV وجهد التغذية في السجل نفسه. وظروف الاختبار خلف هذه الأرقام غير مذكورة في السجل، لذا يستحقّ تعريفها ونوافذ الواجب الخاصة بها التأكيد مع المُصنّع أثناء مراجعة المواصفة.
دراسة الحالة من المُصنّع لـ RI80 V2.0 KV75 وهو يقود أرجل روبوت تفتيش ماشٍ. وهو أوضح مثال منشور في هذه المجموعة على واجب فئة الكتف في آلة يجب أن تحمل كتلتها بنفسها، وهو مضمَّن هنا لأن الوحدة التي يعرضها أحد السبعة في الجدول أعلاه.
صفحة الفيديو في ToBMSالمشاهدة على YouTubeالأذرع المُصنَّعة والمناولات المتنقلة (mobile manipulators) وخلايا المختبر
كل طقم في هذا الجدول مرتبط على ToBMS بالتطبيق نفسه، وهذا يعكس مدى ضيق الواجب: فتطبيق ذراع روبوت تعاوني يغطي آلات مبنيّة مفاصلها حول حيّز عمل مشترك لا حول خلية مسوّرة. والإعدادات الثلاثة أدناه هي أكثر ما يُستدعى فيه هذه المجموعة، وحيث يجب على مشغّل ذراع روبوت تعاوني أن يبرّر كتلته.
أذرع تعاونية مُصنَّعة ومُجمَّعة
حيث يُبنى الذراع من روابط ومحامل ومخفّض بدلاً من شرائه كوحدة مفصل، يُختار المحرك أخيراً وتُختار المرحلة أولاً، والسجلات السبعة أعلاه هي مدخل ذلك الاختيار. والنمط الأكثر ظهوراً هو طقم صغير عند الرسغ للسرعة وخفّة الكتلة، وطقم في المدى الأوسط عند المرفق لعزم الإسناد وتمرير الكابلات، وطقم منخفض KV عند الكتف للعزم المستمر عند تيار منخفض. وذراع روبوت تعاوني مبنيّ بهذه الطريقة تكون خلوصه وصلابته وعمل تجميعه موزّعة على ثلاثة مخفّضات أو أكثر، وهي المقايضة التي يقبلها المُصنِّع مقابل التحكّم في هندسة المفصل.
المناولات المتنقلة ومنصات التفتيش
وضع ذراع على قاعدة متحرّكة يغيّر ميزانية الكتلة أكثر من أي قرار آخر. فالقاعدة يجب أن تحمل الذراع، والذراع يجب أن يحمل الحمولة، والسلسلة كلها تعمل على بطارية، فيصبح التيار المستمر رقماً للتحمّل بقدر ما هو رقم حراري. والطقم المنخفض KV عند الكتف يسحب تياراً أقل لكل وحدة من عزم الإسناد من طقم مرتفع KV يُطلب منه العمل نفسه عبر مرحلة مختلفة، والطقم ذو التجويف يُبقي الضفيرة خارج الأجزاء المتحرّكة. والمنطق نفسه ينطبق على ذراع روبوت تعاوني مركّب على منصة تفتيش، حيث تكون الذراع ملحقاً لآلة لديها أصلاً مشكلة كتلتها الخاصة.
خلايا المختبر ومنصّات التعليم وعتاد البحث
يُبنى عتاد البحث والتعليم ليكون قابلاً للقياس وإعادة البناء، لذا يفضّل أطقماً يمكن التنبؤ بسلوكها من السجل دون حملة اختبار: لفّ ناعم، وتيار مستمر منشور، وكتلة صغيرة بما يكفي لتحريك الذراع باليد للتحقّق من متحكّم. والأنظمة التي تُعلَّم بالعرض تحتاج أيضاً إلى أن يكون سحب المفصل منخفضاً ومنتظماً، وهو القيد الذي يجعل عزم التسنين وقصور الدوّار الذاتي أوّل رقمين يُقرآن عند تجميع ذراع لمختبر لا لخلية إنتاج.
تسلسل تحجيم لمفصل روبوت تعاوني واحد
ثلاث خطوات، بهذا الترتيب، والترتيب أهمّ من التفصيل داخل أي واحدة منها، لأن كل خطوة تضيّق ما يجب أن ينظر فيه التالية.
ثبّت العزم المستمر والواجب أولاً
أرسِ العزم الذي يُسنده المفصل في الوضعية التي يقضي فيها الذراع معظم وقته، وأضف العزم اللازم لتسريع الرابط والحمولة خلال حركة، وقدّر أي نسبة من الوردية تُقضى في كل منهما. فالرقم الأول يحجّم الحالة الحرارية وبالتالي العزم الاسمي؛ والثاني يحجّم ادّعاء الأقصى؛ والنسبة بينهما تحسم مقدار ما يُنفَق من الاحتياطي الأقصى على الجاذبية ومقدار ما يتبقّى للحالة العابرة. ولا يمكن حسم أي شيء عن الطراز قبل ذلك، لأن عزم المفصل نفسه يمكن تلبيته بطقم صغير خلف مرحلة كبيرة أو طقم كبير خلف مرحلة صغيرة، والترتيبان يتصرّفان بشكل مختلف عندما يدفع شخص الذراع.
ثبّت التغذية والتجويف وأبعاد التركيب ثانياً
يتبع جهد الناقل معمارية قدرة الآلة لا المحرك، لذا ينبغي التعامل معه كقيد ثابت: ففي هذه المجموعة تمتد التغذية من 16 V في أصغر طقم إلى 48 V في أكبرها، وطقم مصنّف عند 48 V لا يمكن استخدامه على منصة 16 V مهما تطابق عزمة جيداً. والأبعاد الخارجية تتبع الرابط - القطر الخارجي أولاً ثم الطول المحوري - وحيث يجب أن تعبر الضفيرة المفصل يكون التجويف جزءاً من القرار نفسه. والقائمة المختصرة التي تنجو من هذين المرشّحين تكون عادةً قصيرة بما يكفي للمقارنة بشكل سليم.
اطلب من المُصنّع الأرقام التي يغفلها السجل
السجلات المنشورة لهذه الفئة من الأطقم قوية في العزم والسرعة والكتلة والأبعاد الخارجية، وأضعف في الأرقام التي تحسم كيف يتصرّف المفصل لا كيف يؤدي المحرك. ومجموعة الأسئلة التي تُطرح على المُصنّع قصيرة ومحدّدة.
- نسبة التخفيض والخلوص التي سيحملها المفصل فعلاً، ومن يملك تلك المواصفة - فهي قرار تكامل لا رقم محرك.
- نافذة الواجب المرتبطة برقم العزم الأقصى: كم من الوقت، وبأي تكرار، وبأي تبريد.
- هل التيار المستمر مقتبس لترتيب التركيب الذي يستخدمه المفصل، لأن المسار الحراري هو البنية.
- بالنسبة لـ RI80 V2.0 KV75، ظروف الاختبار ونافذة الواجب خلف رقم التيار الأقصى - إذ يحمل السجل تياراً أقصى 27.6 A، نحو 2.9 ضعف التيار الاسمي البالغ 9.4 A.
- بالنسبة لـ RI20 KV600، ظروف القياس خلف مدخل Ke - إذ يذكر السجل قدرة اسمية 18 W، وتظهر قيمة Ke وقيمة KV وجهد التغذية جميعاً في جدول المواصفات.
- طريقة قيادة مسمّاة وقطر عمود للوحدات التي لا تذكر سجلاتها واحدة.
وحيث يغيب رقم من السجل، ينتمي إلى هامش التصميم لا إلى افتراض، وينتمي التقييم إلى الكتابة قبل طلب المفصل.
الأسئلة الشائعة والمتكررة
Qلماذا يحتاج الذراع التعاوني إلى محرك مختلف عن الذراع الصناعي؟
لأن المفصل يجب أن يتصرّف جيداً عند العزم المنخفض وعلى مدى واجب طويل، لا عند نقطته الاسمية فقط. فالمفصل التعاوني يُدفع باليد أثناء التعليم، ويُحدّد مقدار قوته أثناء العمل، ويقضي معظم الوردية في إسناد أداة ضد الجاذبية، لذا يزن عزم التسنين وقصور الدوّار الذاتي والتيار المستمر أكثر من أقصى عزم يستطيع المحرك بلوغه لجزء من الثانية. أما المفصل الصناعي فيمكن تحجيمه حول زمن دورة وحمايته من التلامس، وهذا يزيل تلك المتطلبات الثلاثة. ولهذا تُحدَّد محركات BLDC لذراع روبوت تعاوني وفق السلوك المستمر قبل أن تُحدَّد وفق قيمة قصوى.
Qهل يتضمّن المحرك بلا هيكل المخفّض؟
لا. الطقم بلا هيكل جزء ثابت وجزء دوّار؛ وليس فيه غلاف ولا محامل ولا مشفّر ولا وحدة قيادة ولا مرحلة تخفيض. ولهذا لا يحمل أي من السجلات السبعة في هذا الدليل نسبة ولا قيمة خلوص، ولهذا تكون عمودا العزم الاسمي والأقصى قيمتين على جانب المحرك يجب قسمة متطلّب المفصل على النسبة لمقارنته بهما. والمخفّض وطقم المحامل ووسيلة التغذية الراجعة والغلاف يوفّرها المدمِج وتصبح جزءاً من صلابة المفصل نفسه وخلوصه.
Qكيف يُحدَّد العزم المستمر لمفصل تعاوني؟
من الوضعية التي يُسندها الذراع لمعظم يوم عمله. فالعزم اللازم لإسناد أداة عند موضع، مع تضمين كتل الروابط، يحسم الحالة الحرارية؛ والعزم اللازم لتسريع الرابط والحمولة يحسم الحالة العابرة. ويُقارَن الأول بالعزم الاسمي المنشور والثاني بالعزم الأقصى المنشور، والنسبة من الوقت المُقضاة في كل وضعية تحسم مقدار ما يمكن إنفاقه من الاحتياطي الأقصى دون خروج اللفّ من صنفه العازل. والمفصل المحجَّم على حالة التسريع وحده لن يُسند شيئاً لوقت طويل.
Qماذا يغيّر العمود المجوّف في الذراع التعاوني؟
ينقل الضفيرة من حول المفصل إلى عبره. فالمفصل الدوّار يجب أن يمرّر قدرة وتوصيلات حسّاسات عبر واجهة متحرّكة، والحل المعتاد هو حلقة خدمة مصمّمة لنصف قطر انحناء وعمر دورات انثناء محدّد. والتجويف عبر محور المحرك نفسه يُخرج تلك الحلقة من أبعاد المفصل الخارجية ومن الأجزاء ذات العمر المحدود. وفي هذه المجموعة يسمّي نصّ ميزات المُصنّع عموداً مجوّفاً Ø17 mm لـ RI30 KV260 وعموداً مجوّفاً كبيراً لـ RO50 KV108 Lite وRO60 KV115 Standard وRO100 KV55 Standard.
Qماذا يخبر مضاعف الأقصى إلى الاسمي مصمّم الذراع التعاوني؟
مقدار العزم العابر المتاح فوق الرقم المستمر، وبالتالي مقدار ما يمكن تلبيته من متطلّب المفصل بمحرك عزمة الاسمي أصغر. وبقراءته من العمودين المنشورين، يقترب المضاعف عبر الأطقم السبعة في هذا الدليل من ثلاثة لكل وحدة، بين نحو 2.8 ونحو 3.0، وهو نطاق أضيق مما تُظهره عائلة المشغّلات المتكاملة المدرَجة في ToBMS. والنطاق الضيّق مريح للمُصنِّع: فطقمان بالعزم الاسمي نفسه يقدّمان الحالة العابرة نفسها تقريباً، فيمكن بناء القائمة المختصرة على العزم المستمر والكتلة وحدهما. أما النافذة نفسها فلا تزال بحاجة إلى تعريف من المُصنّع قبل استخدامها لتحجيم أي شيء.
Qما الذي ينبغي تأكيده مع المُصنّع قبل طلب محرك مفصل؟
الأرقام الأربعة التي تحسم السلوك لا الأداء: نافذة الواجب خلف ادّعاء العزم الأقصى، والتيار المستمر في ترتيب التركيب الذي يستخدمه المفصل، وطريقة القيادة وترتيب التغذية الراجعة الذي صُمّم له الطقم، وأي بُعد عمود أو تجويف لا يذكره السجل. وهناك نقطتان في سجلات هذا الدليل السبع تستحقّان أيضاً التأكيد أثناء مراجعة المواصفة - التيار الأقصى 27.6 A مقابل التيار الاسمي 9.4 A في RI80 V2.0 KV75، ومدخل Ke في RI20 KV600 الذي يقف إلى جانب قيمة KV وجهد التغذية في السجل نفسه. ولا شيء من هذه النقاط سبب لرفض محرك؛ بل كلها أسباب لوضع السؤال كتابةً.
الموارد الرسمية للمصنّع
تنشر CubeMars توثيق المنتجات للأطقم بلا هيكل المجمّعة تحت قسم الموارد في المنصة، ولكل طراز صفحة رسمية تحمل مواصفته الكاملة ومنحنى أدائه ورسمة تركيبه - ونطاق منتجات المُصنّع هو نقطة الدخول، والأطقم السبعة في هذا الدليل موثّقة فردياً، ومنها RI80 V2.0 KV75 وRO100 KV55 Standard. ويبقى المُصنّع مصدر الحقيقة لمنحنيات العزم والتصنيفات الحرارية وأساس الخلوص وتكوين القيادة؛ ويُبقي ToBMS طبقة الاستكشاف قابلة للبحث والمقارنة، والأرقام المستخدمة في هذا الدليل هي القيم المنشورة المثبتة في سجلات منتجات المنصة.
إلى أين تتّجه بعد ذلك
النظير على مستوى الفئة لهذا الدليل هو محركات العزم بدون إطار: اختيار مجموعة العضو الثابت والدوار لمفاصل الروبوتات، الذي يقرأ عائلتي RI و RO كمكوّنات ويقارن اثني عشر منها، وكيف تختار وحدة المفصل: خمسة مشغّلات CubeMars من 190 g إلى 1.4 kg، الذي يتّخذ المفصل المُجمَّع وحدةً للتصميم. ويبدأ هذا الدليل من حيّز العمل المشترك بدلاً من ذلك: فيبلغ الفئة نفسها من المحركات عبر تحديد القوة والتوجيه اليدوي والواجب المستمر، وهو المسار الذي يُسلَك حين يكون السؤال ما الذي يحتاجه ذراع روبوت تعاوني لا أي طقم أكبر. وتضييق اختيار محركات BLDC لذراع روبوت تعاوني في مشروع جديد يتبع الترتيب نفسه.
يستحقّ مساران مجاوران المتابعة حيث تتغيّر المعمارية. فحيث يكون الاختيار بين طقم عارٍ ووحدة محكمة، يعرض محركات BLDC للهيكل الخارجي: محرك العزم بلا هيكل مقابل المشغّل المتكامل تلك المقارنة مباشرة مقابل نطاق مشغلات روبوتية. وحيث ينتمي المفصل إلى منصة ذات أرجل أو روبوت بشري لا إلى ذراع، يعمل محركات BLDC للروبوت البشري: كيف تُطابق العزم والسرعة والحجم عبر المقايضة نفسها على سلسلة مفاصل يجب أن تتوازن أيضاً.
وللسياق الأوسع لكيفية ارتباط فئات المحركات، يضع محركات BLDC: دليل كامل لأنواع ومواصفات محركات التيار المستمر بدون فرش واختيارها الطقم بلا هيكل بين الفئات الأخرى. ولإعداد قائمة مختصرة لا للبحث، ضيّق المرشّحين حسب العزم والجهد والكتلة والأبعاد الخارجية في الاختيار ثم ضعهم مقابل بعضهم في مقارنة المنتجات؛ وفئات المفاصل ذات الصلة مجمّعة في تطبيقات المنصة وحدة مفصل، وروبوت بشري، وهيكل خارجي، وروبوت رباعي الأرجل، وروبوت تأهيلي. وتحمل فئة محركات عزم بدون إطار الأطقم السبعة المقارَنة هنا، وتجمع صفحة CubeMars بقية النطاق.