İşbirlikçi bir robot kolu çalışma hacmini insanlarla paylaşır ve bu tek kısıt, her eklemin içindeki motorun ne yapması gerektiğini değiştirir. Endüstriyel bir kol, yükü ve çevrim süresi etrafında boyutlandırılıp ardından çitle çevrilebilir; işbirlikçi bir kolun ise bir yük, bir çevrim süresi ve bir insan etrafında boyutlandırılması gerekir; bu da tork, hız ve boyutu zaten karşılaması gereken bir spesifikasyona kuvvet sınırlaması, el ile yönlendirme ve sürekli görev ekler. Bu eklemlere uyan motorlar çerçevesiz kitlerdir - gövdesi, rulmanı ve redüksiyon kademesi olmayan bir stator ile bir rotor - çünkü işbirlikçi bir kolda eklem geometrisi, kablo güzergâhı ve redüktör, motorun özellikleri değil entegratörün verdiği kararlardır. Bu nedenle işbirlikçi bir robot kolu için BLDC motor seçimi eklemden geriye doğru yürür: önce görev ve redüksiyon kademesi adlandırılır, model numarası ise en son sabitlenir.
Kısa Yanıt
İşbirlikçi bir eklem, motorundan endüstriyel bir eklemin istemediği üç şey ister. Eklemin elle itilebilir olması gerekir; bu da düşük kogging torkuna ve düşük rotor eylemsizliğine ağırlık verir. Bir çevrim yerine bir vardiya boyunca çalışması gerekir; bu da tepe değer yerine sürekli tork değerini ve sürekli akımı çalışma sayıları hâline getirir. Ve kütlesi, bir insanın yanında duruyor olabileceği bir uzuvda yer alır; dolayısıyla distal uçtaki kütlenin bedeli, onun üstündeki her eklemde ödenir. Kablo demetinin eklemden geçmesi gereken yerde, eksen boyunca açılan bir iç delik, servis halkasını gövde ölçüsünden tamamen çıkarır. Bu nedenle işbirlikçi bir robot kolu aktüatörü, küçük torklarda ve uzun görev boyunca nasıl davrandığıyla, ancak ondan sonra ulaşabildiği tepe değerle değerlendirilir.
ToBMS’te Kobot Kolu uygulaması, bu eklemlere hizmet eden CubeMars kitlerini ve entegre ünitelerini bir araya getirir. Bu kılavuz, çerçevesiz kitlerin yedisini - RI ve RO ailelerini, 20 g’lık bir üniteden 710 g’lık bir üniteye kadar - tek bir spesifikasyon kümesi olarak okur ve bu kayıtların hiçbirinin taşımadığı redüksiyon kademesini, küçük bir motoru işbirlikçi bir ekleme dönüştüren tercih olarak ortaya koyar.
İşbirlikçi bir eklem motorundan ne ister
İşbirlikçi bir kolu endüstriyel bir koldan ayıran gereksinimler, aynı spesifikasyona sonradan cıvatalanan ek özellikler değildir. Spesifikasyonun yazılma sırasını değiştirirler, çünkü bağlayıcı kısıtı çevrim süresinden uzaklaştırıp düşük torktaki davranışa, uzun görev boyunca davranışa ve motorun içine yerleştirildiği yapının davranışına taşırlar. Bir arada okunduklarında, işbirlikçi bir robot kolu için BLDC motorlarını, çitle çevrilmiş bir endüstriyel hücre için belirtilen aynı sınıf motordan ayıran şey bunlardır.
Yük yolu bir çitin arkasından değil, bir insanın yanından geçer
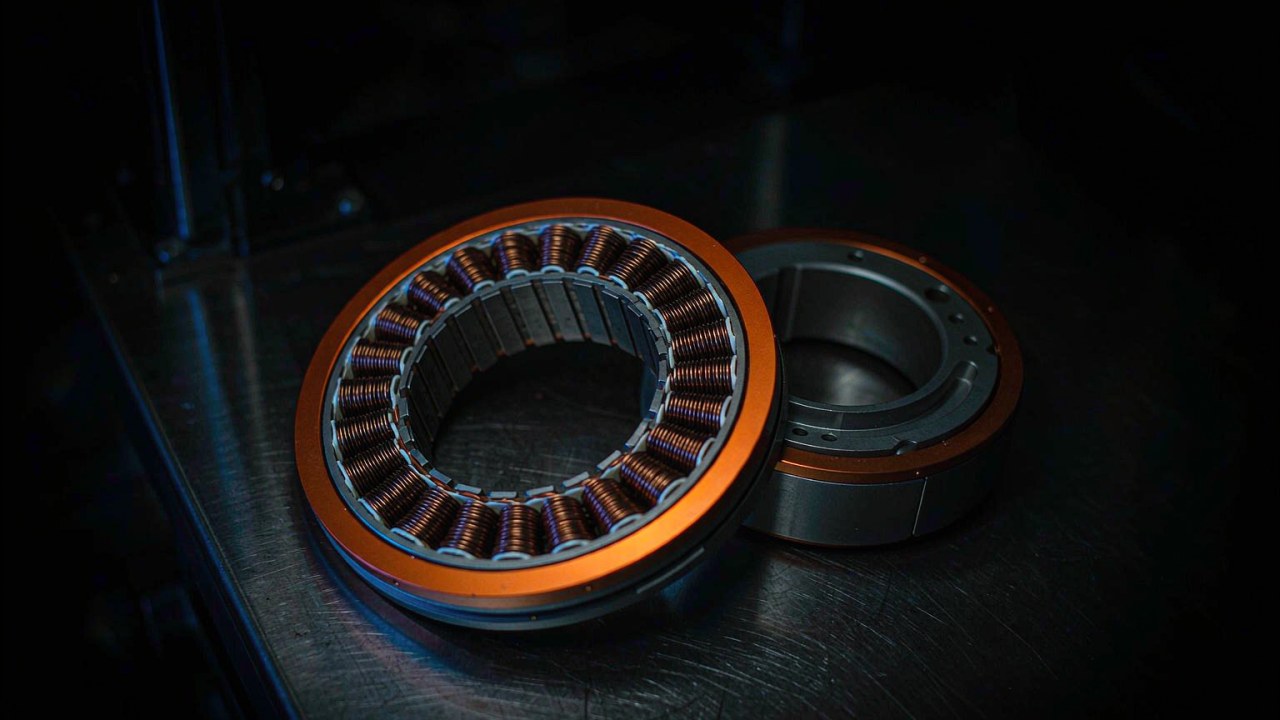
Bir insanın yanında çalışan bir kol, uygulayabildiği torkun sınırlandığı ve elde edilebilir torkun küçük değerlerde doğru biçimde komut edilmesi gereken kuvvet sınırlı bir modda çalışabilmelidir. Motor açısından bu iki özellik anlamına gelir: belirli bir akım için ürettiği tork, küçük akımlara kadar öngörülebilir olmalıdır; ve hiç akım uygulanmadığında ürettiği tork - kogging - bir redüktör üzerinden sürülen bir eklemin elle yavaşça hareket ettirilirken adım atmayacağı ya da takılmayacağı kadar küçük olmalıdır. Gövdesi ve rulmanı olmayan çerçevesiz bir kit bu özellikleri bir dişli treninin arkasına saklayamaz; bu nedenle bunlar doğrudan motor kaydından ve sargı ile kutup sayısından okunur.
El ile yönlendirme dürüst bir motor ister
Bir kişinin kolu bir güzergâh boyunca hareket ettirdiği ve denetleyicinin bunu kaydettiği göstererek öğretme, işbirlikçi kolların satın alınma nedenlerinden biridir. Bir eklemin geri tahrik edilip edilemeyeceğine çoğunlukla redüktör karar verir - yüksek bir oran dışarıdan bir itmeye direnir - ancak motor, redüktörün çıkışa yansıttığı ve oranın karesine bölünen rotor eylemsizliğine ve bir kişinin kademe üzerinden hissettiği kogginge katkıda bulunur. Düşük rotor eylemsizliği ve düzgün bir sargı, sürtünmeyi hafif ve eşit kılar; büyük bir rotor ise ağır ve belirsiz hissettirir. Bu kümede rotor kütleleri 20 g ile 710 g arasında değişir ve küçük uçtaki üniteler, el ile yönlendirilen bir eklemin hisse doğrudan katkı olarak taşıyabileceği ünitelerdir.
Görev epizodik değil süreklidir
Bir kaynak hücresi kısa ve hızlı bir çevrim çalıştırır, sonra bekler. İşbirlikçi bir kol ise yerini, bir vardiya boyunca bir insanın yanında çalışarak kazanır ve bu sürenin çoğu bir aleti bir konumda tutmakla ya da bir yüke karşı yavaşça hareket etmekle geçer. Bu, dinamik değil termal bir görevdir ve sürekli tork değerini eklemi boyutlandıran sayı hâline getirir; tepe değer ise hareketin başındaki geçici duruma ayrılır. Aynı zamanda sürekli akımı da bir sistem sayısı yapar, çünkü yerçekimi altında bir duruşu tutan bir eklem hâlâ akım çekmekte ve onu hâlâ sargıda ısıya dönüştürmektedir. Yalnızca çevrim süresine göre seçilen bir robot eklemi motoru yanlış görev için boyutlandırılmıştır ve bu açık, uzun bir tutma sırasında yalıtım sınıfından çıkan bir sargı olarak ortaya çıkar.
Kolun kendi kütlesi yükün bir parçasıdır
İşbirlikçi bir kol genellikle birkaç kilogram yük için anma değerlendirilir ve kolun kendi kütlesi bunun birkaç katıdır. Bu nedenle motorun ve yapının her gramı her harekette hızlandırılır ve yararlı yükten düşülür; bileğe yerleştirilen bir motor ise sırasıyla bilek, dirsek ve omuz tarafından hızlandırılır. Birim kütle başına tork, bu kısıtı motor kaydına bağlayan değerdir ve redüksiyon kademesi göz önünde tutularak okunmalıdır, çünkü büyük bir kademenin arkasındaki hafif bir motor, küçük bir kademenin arkasındaki ağır bir motordan gram başına daha fazla eklem torku üretir. Aşağıdaki karşılaştırmanın birim tork yerine birim kütle üzerinden yapılmasının nedeni budur.
Bir redüktör küçük bir motoru kobot eklemine nasıl dönüştürür
Redüksiyon kademesi, motor kaydı ile eklem gereksinimi arasındaki arayüzdür ve motor tarafındaki her büyüklüğü eklem tarafına sabit bir biçimde eşler. Motor kaydını bu eşleme olmadan okumak, bir spesifikasyonun kâğıt üzerinde uyuşup eklemde yanlış davranmasına yol açar.
Oran entegratöre aittir ve bu kayıtların hiçbiri bir oran taşımaz
Bu kılavuzda kullanılan yedi kayıt anma gerilimini, anma gücünü, anma ve tepe torku, anma ve tepe akımı, anma ve yüksüz hızı, kütleyi, dış çapı, eksenel uzunluğu, kutup çiftlerini ve KV’yi tutar; bazıları ayrıca bir Ke değeri ve bir tahrik yöntemi tutar. Hiçbiri bir redüksiyon oranı, bir boşluk değeri ya da bir mil çapı tutmaz. Bu, platformun kayıtlarında bir eksik değildir - o büyüklükler kitin içine yerleştirildiği ekleme aittir ve entegratör bunları seçer. İşbirlikçi bir kol projesinin model numarasıyla değil eklemle başlamasının nedeni de budur: aynı motor hem hızlı, düşük torklu bir bilek eksenine hem de yavaş, yüksek torklu bir omuz eksenine hizmet edebilir ve yalnızca onunla yük arasındaki kademe farklıdır.
Tork oranla çarpılır, hız ise ona bölünür
Kademenin eklem tarafında tork, motor torkunun oranla ve kademe verimiyle çarpımıdır; hız ise motor hızının orana bölümüdür. Oranı iki etki daha izler. Rotordan çıkışa yansıyan eylemsizlik, oranın karesiyle düşer; yüksek bir oranın komut verilmesi kolay, hissedilmesi zor bir eklem üretmesinin nedeni budur. Ve eklenen her redüksiyon kademesi, içinden geçen gücün yüzde birkaçını harcarken boşluğa kendi katkısını da ekler; dolayısıyla çarpma gerçektir ama bedava değildir. Bu nedenle bir eklem spesifikasyonu varsaydığı oranı belirtmek zorundadır, çünkü bir tork gereksinimi ile bir hız gereksinimi ondan bağımsız olarak bir motor kaydından okunamaz.
İki farklı kademenin arkasındaki tek bir kayıtlı motor
Aritmetik en kolay tek bir kayıtlı ünite üzerinde görülür. RI80 V2.0 KV75 411 g ağırlığındadır ve 1.45 Nm anma ile 4.1 Nm tepe tork yayımlar; 24 V beslemede anma 1135 rpm ve yüksüz 1480 rpm - ki bu, herhangi bir kademe takılmadan önce saniyede 6810 ve 8880 derecedir. 10:1’lik bir kademenin arkasında ve aritmetik yaklaşık kabul edilerek bu değerler eklemde yaklaşık 41 Nm tepe ve 14.5 Nm anma tork ile saniyede 888 dereceye kadar yüksüz çıkışa dönüşür; 50:1’lik bir kademenin arkasında ise yaklaşık 205 Nm tepe ve 72.5 Nm anma tork ile saniyede 178 dereceye kadar yüksüz çıkışa dönüşür. İkinci düzenleme, yayımlanan tepe tork ile varsayılan bir redüksiyon oranından hesaplanan yaklaşık 205 Nm’lik bir eklem tarafı tepe torku verir; bu, 1396 g’lık bir entegre aktüatör için yayımlanan 222 Nm ile aynı mertebeye denk gelir - ikisi aynı temelde ölçülmemiştir, çünkü ilki oran üzerinden taşınan motor tarafı bir değer, ikincisi ise monte edilmiş bir eklem için yayımlanmış bir değerdir, dolayısıyla doğrudan karşılaştırılmamalıdır. Motor, o kütlenin üçte birinden de küçüktür; çünkü tork motordan değil orandan gelmiştir. Karşılaştırmanın taşımadığı şey ise bir redüktörün beraberinde getirdiği boşluk, rijitlik ve montaj emeğidir; entegre bir ünitenin hiç satın alınmasının nedenleri bunlardır.
Bir kobot eklemi motorunu belirleyen yedi teknik özellik
Robot eklemi motoru kaydından yedi sayı kararı taşır ve bunlar bu sırayla okunur, çünkü her biri bir sonrakinin ne sağlaması gerektiğini daraltır. Yedisinin hiçbiri bir maksimum değildir; her biri davranışa ilişkin bir ifadedir ve işbirlikçi bir uygulamanın satın aldığı şey budur.
Sürekli tork, ki bu bir termal ifadedir
Anma torku, sargı yalıtım sınıfının içinde kalırken motorun süresiz olarak tutabileceği torktur; bu nedenle ısının statordan nasıl ayrıldığına bağlıdır - üzerine preslendiği ya da yapıştırıldığı yapıya doğru ve eklemden uzağa. Bu yedi kit boyunca yayımlanan anma torku, 20 g’lık ünitede 0.024 Nm’den 710 g’lık ünitede 4 Nm’ye uzanır; bu, ikiden fazla mertebelik bir aralıktır ve bir hareketteki en kötü duruma değil, bir vardiya boyunca eklemin ortalama yüküne karşı karşılaştırılması gereken değerdir. İşbirlikçi bir robot kolu aktüatörü için bu, çalışma gününün çoğunda bağlayıcı kısıttır ve kayıttaki, çevredeki yapının değiştirebileceği tek değerdir.
Tepe tork, ki bu bir penceredir
Tepe tork, motorun sürücünün akım sınırını aşmadan ya da mıknatısları demanyetize etmeden kısa bir aralıkta ne üretebileceğini tanımlar. Yayımlanan iki sütundan hesaplandığında, bu kümede tepe/anma katı her ünite için üçe yakındır, yaklaşık 2.8 ile yaklaşık 3.0 arasındadır; bu, ToBMS’te listelenen entegre aktüatör ailesinin gösterdiğinden daha dar bir banttır ve aynı anma torka sahip iki kitin aşağı yukarı aynı geçici durumu sağlayacağı anlamına gelir. Pencere yine de üretici tarafından tanımlanmak zorundadır - ne kadar süreyle, ne sıklıkla ve hangi soğutmayla - bir şeyi boyutlandırmak için kullanılmadan önce.
Sürekli akım, ki bu tutulan bir duruşun maliyetidir
Yük altında hareketsiz duran bir eklem, sargının bakış açısından boşta değildir: sürücü konumu fazlardaki akımla tutar ve bakır kaybı, yavaş hareket ederken olacağıyla aynıdır. Bu küme boyunca yayımlanan sürekli akım, en küçük ünitede 1.47 A’dan en büyükte 20 A’ya uzanır ve işbirlikçi bir kolda bu çekiş, denetleyicinin termal bütçesinden ve mobil bir platformda dayanıklılıktan karşılanır. Bataryayla çalışan bir tabanda aynı çekiş, termal olduğu kadar bir dayanıklılık değeridir de, çünkü kolun en sık tuttuğu duruş, paketin bedelini ödediği duruştur.
KV ve motor tarafı hızın arkasındaki besleme gerilimi
KV, motor tarafı sabittir: herhangi bir redüksiyondan önce, uygulanan veri yolu geriliminin her voltu başına rotorun döndüğü hız. Anma besleme gerilimiyle çarpıldığında motor tarafı hızı verir - 600’ün 16 V ile çarpımı RI20 KV600 için 9600 rpm verir, 260’ın 24 V ile çarpımı RI30 KV260 için 6240 rpm verir ve 115’in 48 V ile çarpımı RO60 KV115 Standard için 5520 rpm verir. KV ile yüksüz hız arasındaki ilişki ayrıca sargı tanımına ve test koşullarına bağlıdır, bu nedenle tasarım için üreticinin yayımladığı yüksüz ve anma çıkış hızları esas alınmalıdır ve besleme gerilimi, kısa bir aday kümesi hazırlanmadan önce sabitlenmesi gereken bir sistem kararıdır, çünkü 20 g’lık ünite 16 V ile ve en büyük üniteler 48 V ile çalışır.
Dış çap ve onunla gelen iç delik
Dış çap, eklemin içine ne kadar stator ve mıknatıs malzemesinin sığacağını belirler ve bu yedisi boyunca 25 mm ile 113.5 mm arasında değişir. İşbirlikçi bir kolda çap, gövde ölçüsünün iki boyutundan genellikle daha zor olanıdır, çünkü bir uzvun kesiti yükü taşımak zorunda olan yapı tarafından sabitlenir; oysa eksenel uzunluk çoğu zaman uzuv içinde soğurulabilir. İç deliğin bulunduğu yer de çaptır. Üreticinin özellik metni, RI30 KV260 için Ø17 mm açıklıklı bir içi boş milden ve RO50 KV108 Lite, RO60 KV115 Standard ile RO100 KV55 Standard için geniş bir içi boş milden söz eder; bu kümedeki diğer üç kit yayımlanan tanımında bu özelliği taşımaz. Bir eklemin güç ve sensör kablolarını kendi ekseninden geçirmesi gereken yerde, kabloyu arızalanabilecek parçalardan uzaklaştıran şey iç deliktir; işbirlikçi bir robot kolu için BLDC motorlarında çap ile iç deliğin birlikte okunmasının nedeni budur.
Paket yüksekliği ve eksenel bütçe
Bu kitlerin eksenel uzunluğu 14 mm ile 36.2 mm arasında değişir ve aynı eksene cıvatalanacak redüksiyon kademesiyle yer için yarışır. Uzun ve ince bir paket bir uzvun içine sığar; kısa ve geniş bir paket ise bir braketin dışına daha iyi oturur. Redüktör, rulman düzeni ve enkoderin hepsi aynı merkez hattına sığmak zorunda olduğundan, eksenel bütçe genellikle ilk eskizin düşündürdüğünden daha hızlı harcanır ve 14 mm uzunluğundaki bir kit, 36 mm uzunluğundaki bir kitte kalandan daha fazlasını bırakır.
Distal uzuvdaki kütle
Kütle, en son okunan sayıdır ve konumuna göre okunması gereken sayıdır. Bilekteki bir motor kolun her hareketinde taşınır, dolayısıyla bedeli onunla taban arasındaki her eklemde ödenir; omuzdaki aynı kütle ise bir kez ödenir. Bu yedi kit boyunca yayımlanan birim kütle başına tepe tork, 20 g’lık ünitede yaklaşık 3.6 Nm/kg’dan 710 g’lık ünitede yaklaşık 16.9 Nm/kg’a yükselir; birim kütle başına anma tork ise yaklaşık 1.2 Nm/kg’dan yaklaşık 5.6 Nm/kg’a - ikisi de kayıtlı sütunlardan aritmetiktir ve ikisi de ToBMS’te listelenen entegre aktüatör ailesinden bir hayli düşüktür, çünkü henüz hiçbir redüksiyon kademesi sayılmamıştır.
Tek bir spesifikasyon kümesi olarak yedi CubeMars RI ve RO motoru
Aşağıdaki tablo, yedi CubeMars çerçevesiz kitini tek bir spesifikasyon kümesi olarak okur; kütleye göre sıralanmıştır, çünkü kütle işbirlikçi bir kolun üzerine mühendislik yapıldığı eksendir: basamaklar, bir el ya da bilek ekseni için 20 g’lık bir üniteden bir omuz ya da tabana yakın bir eksen için 710 g’lık bir üniteye uzanır. Her değer üreticinin yayımladığı değerdir ve çevre metindeki her türetilmiş değer aritmetik olarak etiketlenmiştir.
| Model | Nominal Gerilim | Anma Torku | Tepe Tork | Ağırlık | Gövde Ölçüsü |
|---|---|---|---|---|---|
| RI20 KV600 | 16 V | 0.024 Nm | 0.072 Nm | 20 g | Ø25 × 14.5 mm |
| RI30 KV260 | 24 V | 0.076 Nm | 0.23 Nm | 40 g | Ø38 × 14 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 105 g | Ø61.7 × 14.5 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 248 g | Ø73.8 × 23 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g | Ø85 × 27 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 710 g | Ø113.5 × 36.2 mm |
Üretici tarafından yayımlandığı biçimde anma ve tepe tork, besleme gerilimi, ağırlık ve gövde ölçüsü. Anma torku, motorun termal sınırları içindeki sürekli değerdir; tepe tork ise kısa pencereli bir değerdir. Bu kitlerin kayıtları bir redüksiyon oranı, bir boşluk değeri ya da bir mil çapı taşımaz, çünkü bunlar kitin içine yerleştirildiği ekleme aittir.
Tek bir küme olarak okunduğunda, yedi kit 20 g ile 710 g arasındaki bir kütle aralığı boyunca yayımlanan 0.072 Nm ile 12 Nm tepe tork arasında bir tork basamağı tanımlar ve - kütle sıralamasının orta aralığın üzerinde torku izlemeyi bıraktığı ToBMS’te listelenen entegre aktüatör ailesinin aksine - buradaki sıralama en yukarıya kadar korunur. Birim kütle başına tepe tork, 20 g’lık ünitede yaklaşık 3.6 Nm/kg’dan 710 g’lık ünitede yaklaşık 16.9 Nm/kg’a düzenli biçimde yükselir. Bu monoton biçim, eksik redüktörün bir sonucudur: değerlerde hiçbir kademe olmadığında bu motorları birbirinden ayıran şey, her birinin ne kadar stator ve mıknatıs malzemesi taşıdığıdır ve bu da gövde ölçüsüyle ölçeklenir.
Tabloyu gösterdiği ikinci şey, çıplak bir kitin tork yoğunluğunun bir eklemin ihtiyacının ne kadar altında kaldığıdır. İçindeki her değer motor tarafı bir değerdir ve her eklem gereksinimi çıkış tarafı bir gereksinimdir; dolayısıyla ikisi arasındaki oran, entegratörün henüz seçmediği kademedir. 20 g’lık bir ünitenin bir bilek eksenini ve 710 g’lık bir ünitenin bir omzu sürebilmesinin nedeni budur: daha büyük motor temelde daha iyi olduğu için değil, her birinin arkasındaki kademe ekleme göre boyutlandırıldığı için. Bu tablodan çıkarılan bir aday kümesi, bu nedenle, bir kademe varsayıldığında bir eklemin tork, hız ve termal gereksinimini karşılayabilecek motorların aday kümesidir ve kademe, aday kümesi çıkarılmadan önce varsayılmak zorundadır. Bu adımı atlayan bir işbirlikçi robot kolu BLDC motorları karşılaştırması, motor tarafı değerleri eklem tarafı bir gereksinimle karşılaştırıyor demektir.
Tabloyu gösterdiği üçüncü şey, besleme geriliminin boyutla nasıl değiştiğidir. En küçük ünite 16 V ile, en büyüğü 48 V ile çalışır ve RI50 KV100 ile RI80 V2.0 KV75, 24 V, 36 V ve 48 V’un her biri için bir anma hız ve bir yüksüz hız yayımlar - RI50 için anma 1090, 1860 ve 2600 rpm ve aynı ünite için yüksüz 2004, 3006 ve 4008 rpm. Bu üç noktalı kayıtlar, veri yolunun etkisini tek bir satırda görünür kılar ve bir sistem gerilimi kararının motor karşılaştırmasından sonra değil önce gelmesinin nedeni bunlardır. 48 V’luk bir mimari ile 24 V’luk bir mimari aynı tablodan farklı seçimler yapar.
Yedisini bilekten tabana doğru okumak
İşbirlikçi bir kol, el ve bilekteki distal eksenlerden omza ve tabana uzanan bir zincirdir ve gereksinim bu zincir boyunca hareket eder: tork yükselir, kütle bütçesi yükselir ve eklemde gereken hız düşer. Aşağıdaki yedi kit bu zinciri üç gruba ayırır ve bu ayrım yayımlanan kütleyi izler.
20 g ve 40 g ucu: el ve bilek eksenleri
En küçük iki kit düşük torklu, yüksek hızlı görevleri taşır. RI20 KV600, 25 mm çaplı ve 14.5 mm uzunluğundaki bir gövde ölçüsünde 20 g ağırlığındadır; 16 V beslemede 0.024 Nm anma ve 0.072 Nm tepe tork üretir ve 7 kutup çifti üzerinde 1.47 A sürekli akım ile anma 7452 rpm ve yüksüz 9600 rpm hız yayımlar. Yüksek KV’si ve küçük gövde ölçüsü, hızlı hareket etmesi ve çok az taşıması gereken bir eksene uygundur; işbirlikçi bir kolda bu, büyük bir kademe üzerinden sürülen bir el ya da bilek dönüşü anlamına gelir. RI30 KV260 aynı fikrin daha fazla malzeme ve daha yavaş bir sargıyla yapılmış hâlidir: 38 mm çaplı ve 14 mm uzunluğundaki bir gövde ölçüsünde 40 g, 24 V’ta 0.076 Nm anma ve 0.23 Nm tepe tork, 1.98 A sürekli akım, anma 4110 rpm ve yüksüz 6240 rpm; üreticinin tanımı kablo güzergâhı için Ø17 mm’lik bir içi boş mil adlandırır. Onu bilekte kullanılabilir kılan bu iç deliktir, çünkü orada kablo demeti eksenden geçmek zorundadır ve onu RI20’den ayıran tek özellik budur.
Üreticinin RI30 tanıtımı; özellik metni, minyatür bir çerçevesiz stator-ve-rotor yapısının yanında Ø17 mm’lik bir içi boş mil adlandırır. İşbirlikçi bir kolda bu birleşim, kabloların bir servis halkası olmadan bir bilek eksenini geçmesini sağlayan şeydir ve bu 40 g’lık kitin burada bir fazladan küçük motor olarak değil, distal bir eklem motoru olarak okunmasının nedeni de budur.
ToBMS video sayfasıYouTube’da izle105 g ile 248 g arası orta: ön kol ve dirsek eksenleri
Kümenin ortası, ön kol ve dirsek eklemlerinin bulunduğu yerdir ve işbirlikçi bir kolun yük ile kolun kendi kütlesinin büyüklük olarak birbirine en yakın olduğu kısmıdır. RO50 KV108 Lite, 61.7 mm çaplı ve 14.5 mm uzunluğundaki bir gövde ölçüsünde 105 g ile en hafif kullanışlı seçenektir ve 24 V’ta 0.3 Nm anma ve 0.9 Nm tepe tork üretir; anma 2100 rpm ve yüksüz 2600 rpm çıkış, 3.4 A sürekli akım ve 14 kutup çifti; özellik metni geniş bir içi boş mil adlandırır ve kaydı tahrik yöntemi olarak FOC adlandırır. RI50 KV100, 54 mm çaplı ve 27 mm uzunluğundaki bir gövde ölçüsünde 180.8 g ağırlığındadır ve 24 V, 36 V ya da 48 V kabul eder; 4.8 A sürekli akımda 0.58 Nm anma ve 1.67 Nm tepe tork üretir; üç noktalı hız kaydı, bir veri yolu gerilimi planlamak için tablodaki en kullanışlı tek satırdır. RO60 KV115 Standard, 73.8 mm çaplı ve 23 mm uzunluğundaki bir gövde ölçüsünde 248 g’a geçer; 48 V’ta 0.8 Nm anma ve 2.4 Nm tepe tork, anma 4200 rpm, yüksüz 5520 rpm, 8.5 A sürekli akım, 14 kutup çifti ve özellik metninde adlandırılan geniş bir içi boş mil sunar. Bu üçünün ortak yanı, eksenden geçen bir iç delik ve bir ön kolu artı bir yükü, geçici durum rezervini harcamadan yerçekimine karşı tutmaya yetecek sürekli torktur - işbirlikçi bir dirseğin bir vardiyanın çoğunda çalıştığı görev.
Üreticinin RO50 KV108 Lite tanıtımı: geniş bir içi boş mil etrafında kurulmuş 105 g’lık bir kit. Yukarıdaki tabloya karşı okunduğunda kullanışlı nokta tork değil pakettir: bir ön kol ekseninin aynı anda hem bir yük taşıması hem de bir kablo demetini yönlendirmesi gerekir ve motordan geçen bir iç delik, kablo demetini gövde ölçüsünden çıkaran şeydir.
ToBMS video sayfasıYouTube’da izle411 g ve 710 g ucu: omuz ve tabana yakın eksenler
Tablodaki en üst, kolu taşıyan eklemler içindir. RI80 V2.0 KV75, 85 mm çaplı ve 27 mm uzunluğundaki bir gövde ölçüsünde 411 g ağırlığındadır ve 24 V, 36 V ya da 48 V alır; 9.4 A sürekli akımla 1.45 Nm anma ve 4.1 Nm tepe tork üretir, üç gerilim boyunca anma 1135, 1785 ve 2430 rpm ile yüksüz 1480, 2220 ve 2960 rpm verir, 8 kutup çifti üzerinde ve kaydında FOC adlandırılmıştır. RO100 KV55 Standard, burada 113.5 mm çaplı ve 36.2 mm uzunluğundaki bir gövde ölçüsünde 710 g ile en büyük kittir ve 48 V’ta 4 Nm anma ve 12 Nm tepe tork üretir; anma 2000 rpm ve yüksüz 2550 rpm çıkış, 20 A sürekli akım, 21 kutup çifti ve özellik metninde adlandırılan geniş bir içi boş mil. 55’lik düşük KV’si, bir omuz ekleminin istediği şeydir: belirli bir veri yolu geriliminde rotor, amper başına daha fazla torkla yavaş döner; ömrünü kolu yukarıda tutarak geçiren bir eksende sürekli akımı ve dolayısıyla bakır kaybını düşüren düzenleme budur. RI80 V2.0 KV75’in tepe torku anma torkunun yaklaşık 2.8 katıdır ve 27.6 A’lık tepe akımı, 9.4 A’lık anma akımının yaklaşık 2.9 katıdır; RI20 KV600’ün Ke girdisi ise KV’si ve besleme gerilimiyle aynı kayıtta yer alır. Bu değerlerin ardındaki test koşulları kayıtta belirtilmemiştir; bu nedenle tanımları ve görev pencereleri, spesifikasyon incelemesi sırasında üreticiyle doğrulanmaya değerdir.
Üreticinin, yürüyen bir muayene robotunun bacaklarını süren RI80 V2.0 KV75 vaka çalışması. Bu, bu kümede kendi kütlesini taşımak zorunda olan bir makinedeki omuz sınıfı görevin en açık yayımlanmış örneğidir ve buraya gömülmesinin nedeni, gösterdiği ünitenin yukarıdaki tablodaki yediden biri olmasıdır.
ToBMS video sayfasıYouTube’da izleİmal edilen kollar, mobil manipülatörler ve laboratuvar hücreleri
Bu tablodaki her kit ToBMS’te aynı uygulamayla ilişkilendirilmiştir; bu da görevin ne kadar dar olduğunu yansıtır: Kobot Kolu uygulaması, eklemleri çitle çevrilmiş bir hücre yerine paylaşılan bir çalışma hacmi etrafında kurulmuş makineleri kapsar. Aşağıdaki üç ortam, bu kümenin en sık başvurulan ve bir işbirlikçi robot kolu aktüatörünün kütlesini haklı çıkarması gereken ortamlardır.
İmal edilen ve monte edilen işbirlikçi kollar
Kolun bir eklem modülü olarak satın alınmak yerine uzuvlardan, rulmanlardan ve bir redüktörden imal edildiği yerde motor en son, kademe ise ilk seçilir ve yukarıdaki yedi kayıt bu seçimin girdisidir. En sık görülen örüntü, hız ve hafif kütle için bilekte küçük bir kit, tutma torku ve kablo güzergâhı için dirsekte orta aralıkta bir kit ve düşük akımda sürekli tork için omuzda düşük KV’li bir kittir. Bu biçimde kurulan bir Kobot Kolu, boşluğunu, rijitliğini ve montaj emeğini üç ya da daha fazla redüktöre dağıtır; bir imalatçının eklem geometrisi üzerindeki denetim karşılığında kabul ettiği ödünleşim budur.
Mobil manipülatörler ve muayene platformları
Bir kolu hareket eden bir tabana yerleştirmek, kütle bütçesini diğer kararlardan daha fazla değiştirir. Tabanın kolu taşıması, kolun yükü taşıması gerekir ve zincirin tamamı bir batarya üzerinde çalışır; bu nedenle sürekli akım, termal olduğu kadar bir dayanıklılık değeri hâline gelir. Omuzdaki düşük KV’li bir kit, aynı işi farklı bir kademe üzerinden yapması istenen yüksek KV’li bir kitten birim tutma torku başına daha az akım çeker ve iç deliği olan bir kit kablo demetini hareket eden parçaların dışında tutar. Aynı gerekçe, bir muayene platformuna monte edilen bir Kobot Kolu için de geçerlidir; orada kol, zaten kendi kütle sorunu olan bir makinenin bir aksesuarıdır.
Laboratuvar hücreleri, öğretim tezgâhları ve araştırma donanımı
Araştırma ve öğretim donanımı, ölçümlendirilmek ve yeniden kurulmak üzere inşa edilir; bu nedenle davranışı bir test kampanyası olmadan kayıttan öngörülebilen kitleri tercih eder: düzgün bir sargı, yayımlanmış bir sürekli akım ve kolun bir denetleyiciyi kontrol etmek için elle hareket ettirilebileceği kadar küçük bir kütle. Göstererek öğretilen sistemler ayrıca eklemin sürtünmesinin düşük ve eşit olmasına ihtiyaç duyar; bir kol bir üretim hücresi yerine bir laboratuvar için kurulurken koggingi ve rotor eylemsizliğini ilk okunacak sayılar yapan kısıt budur.
Tek bir kobot eklemi için boyutlandırma sırası
Bu sırayla üç adım; sıra, herhangi birinin içindeki ayrıntıdan daha önemlidir, çünkü her adım bir sonrakinin göz önünde tutması gerekeni daraltır.
Sürekli torkun ve görevin önce sabitlenmesi
Kolun zamanının çoğunu geçirdiği duruşta eklemin tuttuğu tork belirlenir, bir hareket sırasında uzvu ve yükü hızlandırmak için gereken tork eklenir ve bir vardiyanın bunların her birinde ne kadarının geçtiği tahmin edilir. İlk sayı termal durumu ve dolayısıyla anma torku boyutlandırır; ikincisi tepe iddiasını boyutlandırır ve aralarındaki oran, tepe rezervinin ne kadarının yerçekimine harcandığına ve ne kadarının geçici duruma kaldığına karar verir. Bundan önce model hakkında hiçbir şey kararlaştırılamaz, çünkü aynı eklem torku büyük bir kademenin arkasındaki küçük bir kit ya da küçük bir kademenin arkasındaki büyük bir kit tarafından karşılanabilir ve bir kişi kolu ittiğinde iki düzenleme farklı davranır.
Beslemenin, iç deliğin ve montaj gövde ölçüsünün ikinci sırada sabitlenmesi
Veri yolu gerilimi motoru değil makinenin güç mimarisini izler, dolayısıyla sabit bir kısıt olarak ele alınmalıdır: bu kümede besleme, en küçük kitte 16 V’tan en büyükte 48 V’a uzanır ve 48 V için anma değerlendirilmiş bir kit, torku ne kadar iyi eşleşirse eşleşsin 16 V’luk bir platformda kullanılamaz. Gövde ölçüsü uzvu izler - önce dış çap, sonra eksenel uzunluk - ve kablo demetinin eklemden geçmesi gereken yerde iç delik aynı kararın bir parçasıdır. Bu iki süzgeçten geçen bir aday kümesi genellikle düzgün karşılaştırılabilecek kadar kısadır.
Kaydın atladığı değerlerin üreticiden istenmesi
Bu sınıf kit için yayımlanan kayıtlar tork, hız, kütle ve gövde ölçüsü bakımından güçlüdür; bir motorun nasıl performans gösterdiğinden çok bir eklemin nasıl davrandığını belirleyen sayılarda ise daha zayıftır. Üreticiye götürülecek sorular kümesi kısa ve belirlidir.
- Eklemin gerçekte taşıyacağı redüksiyon oranı ve boşluk ile bu spesifikasyonun kime ait olduğu - bu, bir motor değeri değil bir entegrasyon kararıdır.
- Tepe tork değerine bağlı görev penceresi: ne kadar süreyle, ne sıklıkla ve hangi soğutmayla.
- Sürekli akımın, eklemin kullandığı montaj düzeni için mi verildiği; çünkü termal yol yapının kendisidir.
- RI80 V2.0 KV75 için, tepe akım değerinin ardındaki test koşulları ve görev penceresi - kayıtta 27.6 A’lık bir tepe akım var ve bu, 9.4 A’lık anma akımının yaklaşık 2.9 katıdır.
- RI20 KV600 için, Ke girdisinin ardındaki ölçüm koşulları - kayıtta 18 W’lık bir anma güç verilir ve Ke, KV ile besleme gerilimi birlikte spesifikasyon tablosunda yer alır.
- Kayıtları bir tane belirtmeyen üniteler için adlandırılmış bir tahrik yöntemi ve bir mil çapı.
Bir değer kayıtta yoksa, bir varsayıma değil tasarım payına aittir ve değerlendirme, eklem sipariş edilmeden önce yazılı olarak yapılmalıdır.
Sıkça sorulan sorular
Qİşbirlikçi bir kol neden endüstriyel bir koldan farklı bir motora ihtiyaç duyar?
Çünkü eklemin yalnızca anma noktasında değil, düşük torkta ve uzun görev boyunca da iyi davranması gerekir. İşbirlikçi bir eklem öğretme sırasında elle itilir, çalışırken kuvvet sınırlıdır ve bir vardiyanın çoğunu bir aleti yerçekimine karşı tutarak geçirir; bu nedenle kogging torku, rotor eylemsizliği ve sürekli akım, bir motorun saniyenin küçük bir bölümünde ulaşabildiği maksimum torktan daha ağır basar. Endüstriyel bir eklem bir çevrim süresi etrafında boyutlandırılabilir ve temastan korunabilir; bu da o üç gereksinimi de ortadan kaldırır. İşbirlikçi bir robot kolu için BLDC motorlarının bir maksimuma karşı belirtilmeden önce sürekli davranışa karşı belirtilmesinin nedeni budur.
QÇerçevesiz bir motor redüktörü içerir mi?
Hayır. Çerçevesiz bir kit bir stator ile bir rotordur; gövdesi, rulmanı, enkoderi, sürücüsü ve redüksiyon kademesi yoktur. Bu kılavuzdaki yedi kaydın hiçbirinin bir oran ya da bir boşluk değeri taşımamasının ve anma ile tepe tork sütunlarının, karşılaştırma için bir eklem gereksiniminin orana bölünmesi gereken motor tarafı değerler olmasının nedeni budur. Redüktör, rulman düzeni, geri bildirim aygıtı ve gövde entegratör tarafından sağlanır ve eklemin kendi rijitliğinin ve boşluğunun bir parçası hâline gelir.
Qİşbirlikçi bir eklemin sürekli torku nasıl belirlenir?
Kolun çalışma gününün çoğunda tuttuğu duruştan. Uzuv kütleleri dâhil olmak üzere bir aleti bir konumda tutmak için gereken tork termal durumu belirler; uzvu ve yükü hızlandırmak için gereken tork ise geçici durumu belirler. İlki yayımlanan anma torkuyla, ikincisi yayımlanan tepe torkla karşılaştırılır ve her duruşta geçirilen sürenin oranı, sargı yalıtım sınıfından çıkmadan tepe rezervinin ne kadarının harcanabileceğine karar verir. Yalnızca hızlanma durumuna göre boyutlandırılan bir eklem uzun süre hiçbir şeyi tutmaz.
QBir içi boş mil işbirlikçi bir kolda neyi değiştirir?
Kablo demetini eklemin çevresinden eklemin içinden geçirecek biçimde taşır. Dönen bir eklem, güç ve sensör kablolarını hareket eden bir arayüz üzerinden geçirmek zorundadır ve olağan çözüm, bir bükülme yarıçapı ve bir esneme çevrimi ömrü için tasarlanmış bir servis halkasıdır. Motorun kendi ekseninden geçen bir iç delik, o halkayı eklemin gövde ölçüsünden ve sınırlı ömrü olan parçalardan çıkarır. Bu kümede üreticinin özellik metni RI30 KV260 için Ø17 mm’lik bir içi boş mil ve RO50 KV108 Lite, RO60 KV115 Standard ile RO100 KV55 Standard için geniş bir içi boş mil adlandırır.
QTepe/anma katı işbirlikçi bir kol tasarımcısına ne söyler?
Sürekli değerin üzerinde ne kadar geçici tork bulunduğunu ve dolayısıyla bir eklemin gereksiniminin ne kadarının anma torku daha küçük bir motor tarafından karşılanabileceğini. Yayımlanan iki sütundan hesaplandığında, bu kılavuzdaki yedi kit boyunca kat her ünite için üçe yakın oturur, yaklaşık 2.8 ile yaklaşık 3.0 arasındadır; bu, ToBMS’te listelenen entegre aktüatör ailesinin gösterdiğinden daha dar bir banttır. Dar bir bant bir imalatçı için elverişlidir: aynı anma torka sahip iki kit aşağı yukarı aynı geçici durumu sağlar, dolayısıyla aday kümesi yalnızca sürekli tork ve kütle üzerinden yapılabilir. Pencerenin kendisi yine de bir şeyi boyutlandırmak için kullanılmadan önce üretici tarafından tanımlanmak zorundadır.
QBir eklem motoru sipariş edilmeden önce üreticiyle neler doğrulanmalıdır?
Performansı değil davranışı belirleyen dört değer: tepe tork iddiasının arkasındaki görev penceresi, eklemin kullandığı montaj düzenindeki sürekli akım, kitin yönelik olduğu tahrik yöntemi ve geri bildirim düzeni ve kaydın belirtmediği herhangi bir mil ya da delik ölçüsü. Bu kılavuzdaki yedi kayıttan iki nokta da spesifikasyon incelemesi sırasında doğrulanmaya değerdir - RI80 V2.0 KV75’te 27.6 A’lık tepe akım ile 9.4 A’lık anma akım ve RI20 KV600’de KV’si ve besleme gerilimiyle aynı kayıtta yer alan Ke girdisi. Bu noktaların hiçbiri bir motoru reddetmek için bir neden değildir; hepsi soruyu yazılı hâle getirmek için birer nedendir.
Resmî kaynaklar
CubeMars, platformun Kaynaklar bölümü altında toplanan çerçevesiz kitler için ürün dokümantasyonu yayımlar ve her modelin tam spesifikasyonunu, performans eğrisini ve montaj çizimini taşıyan resmî bir sayfası vardır - üreticinin ürün yelpazesi giriş noktasıdır ve bu kılavuzdaki yedi kit tek tek belgelenmiştir; bunlar arasında RI80 V2.0 KV75 ve RO100 KV55 Standard da vardır. Tork eğrileri, termal anma değerleri, boşluk temeli ve sürücü yapılandırması için doğruluk kaynağı üretici olarak kalır; ToBMS keşif katmanını aranabilir ve karşılaştırılabilir tutar ve bu kılavuzda kullanılan değerler platformun ürün kayıtlarında tutulan yayımlanmış değerlerdir.
Sonraki adım
Bu kılavuzun kategori düzeyindeki karşılığı, RI ve RO ailelerini bileşen olarak okuyup on ikisini karşılaştıran Çerçevesiz Tork Motorları: Robot Eklemleri İçin Stator ve Rotor Kiti Seçimi ile monte edilmiş eklemi tasarım birimi olarak alan Eklem modülü nasıl seçilir: 190 g'dan 1.4 kg'a beş CubeMars aktüatör metinleridir. Bu kılavuz ise paylaşılan çalışma hacminden başlar: aynı motor sınıfına kuvvet sınırlaması, el ile yönlendirme ve sürekli görev yoluyla varır; soru hangi kitin daha büyük olduğu değil bir Kobot Kolu için neyin gerektiği olduğunda izlenecek yol budur. Yeni bir projede işbirlikçi bir robot kolu için BLDC motor seçimini daraltmak aynı sırayı izler.
Mimarinin değiştiği yerde iki komşu rota izlemeye değerdir. Tercih çıplak bir kit ile sızdırmaz bir modül arasındaysa, Dış İskelet için BLDC Motorları: Çerçevesiz Tork Motoru mu, Entegre Aktüatör mü bu karşılaştırmayı doğrudan Robotik Aktüatörler aralığına karşı ortaya koyar. Eklem bir kola değil de bacaklı ya da insansı bir platforma aitse, İnsansı Robot için BLDC Motorlar: Tork, Hız ve Boyut Nasıl Eşleştirilir aynı ödünleşimi, ayrıca dengede durması gereken bir eklem zinciri boyunca işler.
Motor sınıflarının birbiriyle nasıl ilişkilendiğine dair daha geniş bağlam için BLDC Motorlar: Fırçasız DC Motor Türleri, Özellikleri ve Seçimi İçin Rehber çerçevesiz kiti diğer kategoriler arasına yerleştirir. Araştırmak yerine bir aday kümesi oluşturmak için adaylar Seçim bölümünde tork, gerilim, kütle ve gövde ölçüsüne göre filtrelenir ve ardından Ürün Karşılaştırma bölümünde birbirine karşı konur; ilgili eklem sınıfları platformun Eklem Modülü, İnsansı Robot, Dış İskelet, Dört Ayaklı Robot ve Rehabilitasyon Robotu uygulamalarında gruplanır. Çerçevesiz Tork Motorları kategorisi burada karşılaştırılan yedi kiti barındırır ve CubeMars sayfası aralığın geri kalanını toplar.