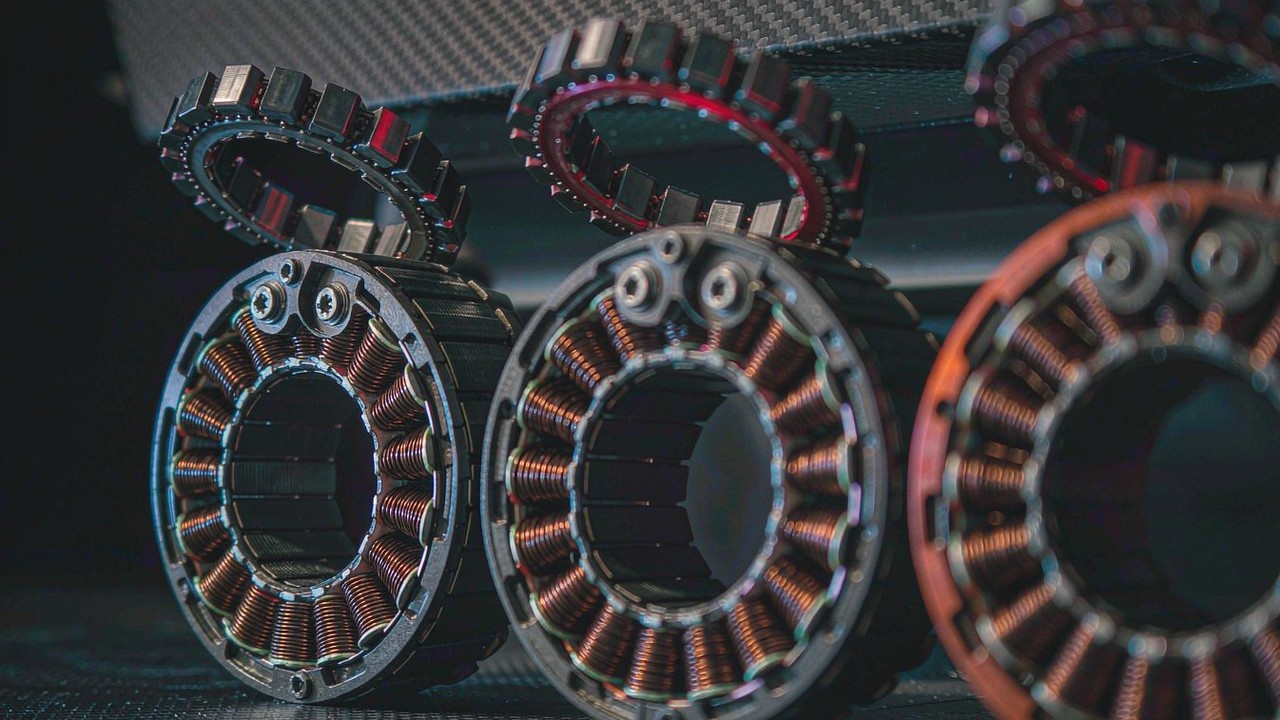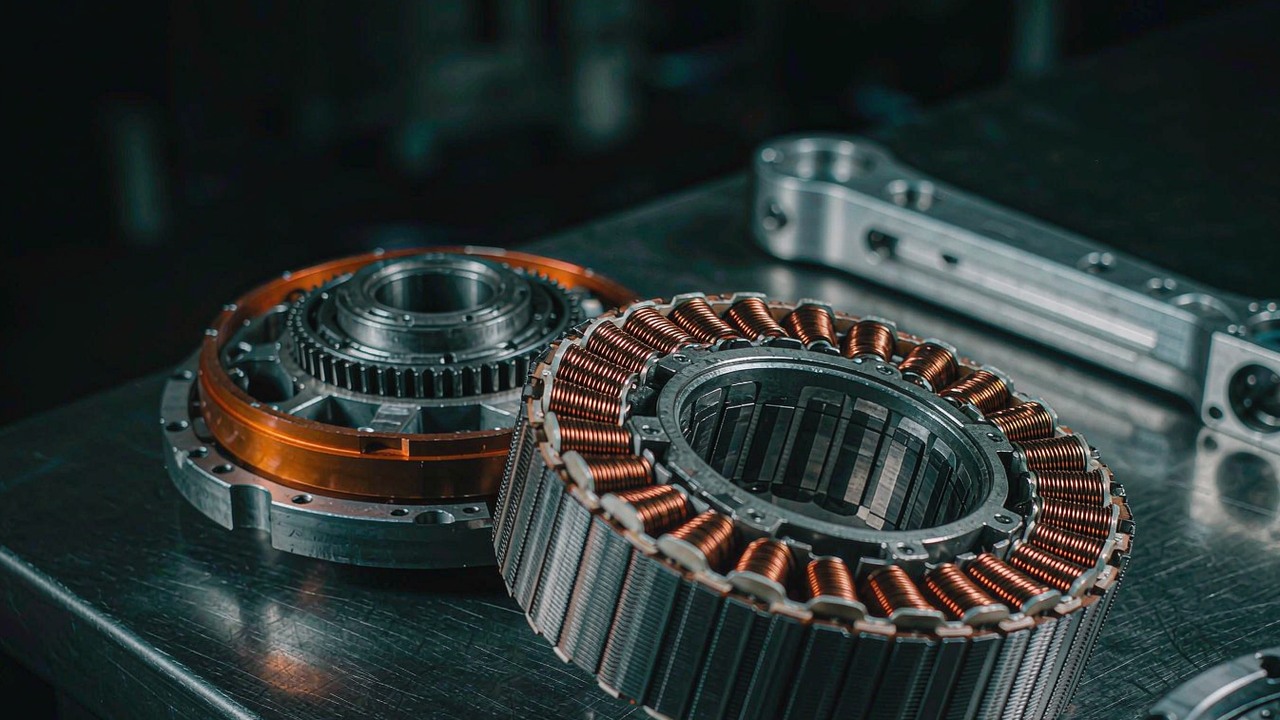
Ramię cobota (collaborative robot arm) dzieli przestrzeń roboczą z ludźmi i to jedno ograniczenie zmienia to, co musi robić silnik wewnątrz każdego przegubu. Ramię przemysłowe można zwymiarować wokół ładunku i czasu cyklu, a potem odgrodzić; ramię cobota trzeba zwymiarować wokół ładunku, czasu cyklu i człowieka, co dokłada ograniczenie siły, prowadzenie ręczne (hand guiding) i pracę ciągłą do specyfikacji, która i tak musiała spełniać wymagania momentu, prędkości i rozmiaru. Silnikami odpowiednimi do takich przegubów są zestawy bezramowe — stojan i wirnik bez obudowy, bez łożysk i bez stopnia redukcyjnego — ponieważ w ramieniu cobota geometria przegubu, trasa przewodów i reduktor są decyzjami integratora, a nie właściwościami silnika. Dobór silników BLDC do ramienia robota współpracującego biegnie więc od przegubu wstecz: najpierw nazywa się cykl pracy i stopień redukcyjny, a numer modelu ustala się na końcu.
Krótka odpowiedź
Przegub cobota wymaga od swojego silnika trzech rzeczy, których nie wymaga przegub przemysłowy. Musi dawać się przesuwać ręką, co stawia na pierwszym miejscu niski moment zapadkowy (cogging torque) i małą bezwładność wirnika. Musi pracować przez zmianę, a nie przez pojedynczy cykl, co czyni moment ciągły i prąd ciągły wartościami roboczymi zamiast wartości szczytowej. A jego masa spoczywa na ogniwie, obok którego może stać człowiek, więc masa na końcu dystalnym jest opłacana w każdym przegubie powyżej. Tam, gdzie wiązka przewodów musi przekroczyć przegub, otwór przechodzący przez oś usuwa pętlę serwisową z gabarytu. Siłownik ramienia cobota ocenia się więc po tym, jak zachowuje się przy małych momentach i w długiej pracy, a dopiero potem po wartości szczytowej, którą potrafi osiągnąć.
W serwisie ToBMS zastosowanie Ramię cobota zbiera zestawy i zintegrowane jednostki CubeMars, które obsługują takie przeguby. Ten przewodnik czyta siedem zestawów bezramowych — rodziny RI i RO, od jednostki o masie 20 g do jednostki o masie 710 g — jako jeden zestaw specyfikacji i wskazuje stopień redukcyjny, którego nie zawiera żaden z tych rekordów, jako wybór zamieniający mały silnik w przegub cobota.
Czego przegub cobota wymaga od swojego silnika
Wymagania odróżniające ramię cobota od ramienia przemysłowego nie są dodatkowymi funkcjami dokręconymi do tej samej specyfikacji. Zmieniają kolejność, w jakiej specyfikacja jest zapisywana, ponieważ przenoszą wiążące ograniczenie z czasu cyklu na zachowanie przy małym momencie, zachowanie w długiej pracy i zachowanie struktury, w którą wbudowano silnik. Czytane razem, to one odróżniają silniki BLDC do ramienia robota współpracującego od tej samej klasy silnika dobieranego do odgrodzonej komórki przemysłowej.
Droga obciążenia biegnie obok człowieka, a nie za ogrodzeniem
Ramię pracujące obok człowieka musi umieć działać w trybie ograniczenia siły, w którym moment, jaki może wywierać, jest ograniczony, a osiągalny moment musi być dokładnie zadawany przy małych wartościach. Dla silnika oznaczają to dwie właściwości: moment wytwarzany przy danym prądzie powinien być przewidywalny aż do małych prądów, a moment wytwarzany, gdy prąd nie płynie w ogóle — czyli zapadkowanie — powinien być na tyle mały, żeby przegub napędzany przez reduktor nie skakał ani nie zastygał przy powolnym przesuwaniu ręką. Zestaw bezramowy bez obudowy i bez łożysk nie może ukryć tych właściwości za przekładnią, więc czyta się je wprost z rekordu silnika oraz z uzwojenia i liczby biegunów.
Prowadzenie ręczne wymaga uczciwego silnika
Uczenie przez demonstrację, w którym człowiek przeprowadza ramię po torze, a sterownik go zapisuje, jest jednym z powodów, dla których kupuje się ramiona cobota. O tym, czy przegub da się napędzać od strony wyjścia, decyduje przede wszystkim reduktor — wysokie przełożenie stawia opór zewnętrznemu pchnięciu — ale silnik wnosi bezwładność wirnika, którą reduktor odbija na wyjście podzieloną przez kwadrat przełożenia, oraz zapadkowanie, które człowiek odczuwa przez stopień redukcyjny. Mała bezwładność wirnika i gładkie uzwojenie czynią opór lekkim i równym; duży wirnik czyni go ciężkim i nieokreślonym. W tym zestawie masy wirników biegną od 20 g do 710 g, a jednostki na lekkim końcu są tymi, które przegub prowadzony ręcznie może nieść jako bezpośredni wkład w odczucie.
Cykl pracy jest ciągły, a nie epizodyczny
Komórka spawalnicza wykonuje krótki, szybki cykl, a potem czeka. Ramię cobota zarabia na swoje miejsce, pracując obok człowieka przez całą zmianę, a większość tego czasu spędza, podtrzymując narzędzie w pozycji albo poruszając się powoli pod obciążeniem. To cykl termiczny, a nie dynamiczny, i dlatego to moment ciągły wymiaruje przegub, a wartość szczytowa jest zarezerwowana dla stanu przejściowego na początku ruchu. Czyni to także prąd ciągły wartością systemową, ponieważ przegub podtrzymujący postawę pod działaniem grawitacji nadal pobiera prąd i nadal zamienia go na ciepło w uzwojeniu. Silnik przegubu robota dobrany wyłącznie po czasie cyklu jest zwymiarowany na niewłaściwy cykl pracy, a niedobór ujawnia się jako uzwojenie opuszczające swoją klasę izolacji podczas długiego podtrzymania.
Masa samego ramienia jest częścią ładunku
Ramię cobota jest zwykle znamionowane na kilka kilogramów ładunku, a masa samego ramienia jest kilkakrotnie większa. Każdy gram silnika i struktury jest więc przyspieszany w każdym ruchu i obciąża użyteczny ładunek, a silnik umieszczony na nadgarstku jest przyspieszany kolejno przez nadgarstek, łokieć i bark. Moment na jednostkę masy to wielkość wiążąca to ograniczenie z rekordem silnika, i trzeba ją czytać z myślą o stopniu redukcyjnym, ponieważ lekki silnik za dużym stopniem daje więcej momentu w przegubie na gram niż ciężki silnik za małym. Z tego powodu poniższe porównanie prowadzi się na jednostkę masy, a nie na jednostkę momentu.
Jak reduktor zamienia mały silnik w przegub cobota
Stopień redukcyjny jest interfejsem między rekordem silnika a wymaganiem przegubu i w ustalony sposób przenosi każdą wielkość po stronie silnika na stronę przegubu. Czytanie rekordu silnika bez tego odwzorowania to sposób, w jaki specyfikacja zgadza się na papierze, a zachowuje się błędnie w przegubie.
Przełożenie należy do integratora i żaden z tych rekordów go nie zawiera
Siedem rekordów użytych w tym przewodniku zawiera napięcie znamionowe, moc znamionową, moment znamionowy i szczytowy, prąd znamionowy i szczytowy, prędkość znamionową i bez obciążenia, masę, średnicę zewnętrzną, długość osiową, pary biegunów oraz KV; niektóre zawierają także wartość Ke i metodę sterowania. Żaden nie zawiera przełożenia, wartości luzu ani średnicy wału. To nie luka w rekordach platformy — te wielkości należą do przegubu, w który zestaw jest wbudowany, i to integrator je wybiera. To także powód, dla którego projekt ramienia cobota zaczyna się od przegubu, a nie od numeru modelu: ten sam silnik może obsłużyć szybką, niskomomentową oś nadgarstka i wolną, wysokomomentową oś barku, a różni się tylko stopień między nim a ładunkiem.
Moment mnoży się przez przełożenie, a prędkość dzieli się przez nie
Po stronie przegubu moment to moment silnika pomnożony przez przełożenie i przez sprawność stopnia, a prędkość to prędkość silnika podzielona przez przełożenie. Z przełożenia wynikają dwa dalsze efekty. Bezwładność odbita z wirnika na wyjście maleje z kwadratem przełożenia, dlatego wysokie przełożenie daje przegub łatwy w sterowaniu i trudny w odczuciu. A każdy dodany stopień redukcyjny kosztuje kilka procent mocy, która przez niego przechodzi, i dokłada własny wkład w luz, więc mnożenie jest realne, ale nie darmowe. Specyfikacja przegubu musi więc podawać zakładane przełożenie, ponieważ wymagania momentu i prędkości nie dają się odczytać z rekordu silnika niezależnie od niego.
Jeden odnotowany silnik za dwoma różnymi stopniami
Arytmetykę najłatwiej zobaczyć na jednej odnotowanej jednostce. RI80 V2.0 KV75 waży 411 g i podaje 1.45 Nm momentu znamionowego oraz 4.1 Nm szczytowego, przy 1135 rpm znamionowo i 1480 rpm bez obciążenia na wyjściu przy zasilaniu 24 V — czyli 6810 i 8880 stopni na sekundę, zanim zamontuje się jakikolwiek stopień. Za stopniem 10:1, traktując arytmetykę jako przybliżoną, wartości te stają się około 41 Nm szczytowo i 14.5 Nm znamionowo, z prędkością wyjściową bez obciążenia do 888 stopni na sekundę w przegubie; za stopniem 50:1 stają się około 205 Nm szczytowo i 72.5 Nm znamionowo, z prędkością wyjściową bez obciążenia do 178 stopni na sekundę. Drugi układ daje w przegubie moment szczytowy około 205 Nm (wyliczony z podanego momentu szczytowego i przyjętego przełożenia), czyli wartość tego samego rzędu co 222 Nm podawane dla zintegrowanego siłownika o masie 1396 g — obu nie zmierzono na tej samej podstawie, bo pierwsza jest wartością po stronie silnika przeniesioną przez przełożenie, a druga jest podaną wartością dla złożonego przegubu, więc nie należy ich porównywać bezpośrednio. Silnik ma masę mniejszą niż jedna trzecia tamtej, ponieważ moment pochodzi z przełożenia, a nie z silnika. Czego to porównanie nie zawiera, to luz, sztywność i praca montażowa, które przynosi ze sobą reduktor, i to są powody, dla których w ogóle kupuje się jednostkę zintegrowaną.
Siedem parametrów, które rozstrzygają o silniku przegubu cobota
Siedem liczb z rekordu silnika przegubu robota niesie decyzję i czyta się je w tej kolejności, ponieważ każda zawęża to, co musi dostarczyć następna. Żadna z tych siedmiu nie jest maksimum; każda jest stwierdzeniem o zachowaniu, a właśnie zachowanie kupuje zastosowanie cobota.
Moment ciągły, czyli stwierdzenie termiczne
Moment znamionowy to moment, który silnik może utrzymywać bez ograniczenia czasu, gdy uzwojenie pozostaje w swojej klasie izolacji, zależy więc od tego, jak ciepło opuszcza stojan — do struktury, w którą jest wciśnięty lub wklejony, i z dala od przegubu. W tych siedmiu zestawach podawany moment znamionowy biegnie od 0.024 Nm w jednostce o masie 20 g do 4 Nm w jednostce o masie 710 g, czyli przez ponad dwa rzędy wielkości, i to jest wartość, którą należy porównać ze średnim obciążeniem przegubu w ciągu zmiany, a nie z najgorszym przypadkiem w ruchu. Dla siłownika ramienia cobota jest to wiążące ograniczenie przez większość dnia pracy i jedyna wartość w rekordzie, którą otaczająca struktura może zmienić.
Moment szczytowy, czyli okno
Moment szczytowy opisuje, co silnik może wytworzyć przez krótki przedział bez przekroczenia limitu prądu napędu i bez rozmagnesowania magnesów. Odczytana z dwóch podanych kolumn, krotność szczyt-do-znamionowego jest bliska trzech dla każdej jednostki w tym zestawie, między około 2.8 a około 3.0, co jest pasmem węższym niż w rodzinie zintegrowanych siłowników wymienionych na ToBMS i oznacza, że dwa zestawy o tym samym momencie znamionowym dostarczą bardzo podobny stan przejściowy. Okno nadal musi zdefiniować producent — jak długo, jak często i przy jakim chłodzeniu — zanim będzie można nim cokolwiek wymiarować.
Prąd ciągły, czyli koszt utrzymywanej postawy
Przegub stojący w miejscu pod obciążeniem nie jest bezczynny z punktu widzenia uzwojenia: napęd utrzymuje pozycję prądem w fazach, a straty w miedzi są takie same jak przy powolnym ruchu. Podawany prąd ciągły w tym zestawie biegnie od 1.47 A w najmniejszej jednostce do 20 A w największej, a w ramieniu cobota ten pobór opłaca się z budżetu termicznego sterownika, a na platformie mobilnej z zapasu pracy. Na podstawie zasilanej akumulatorem ten sam pobór jest wielkością wytrzymałościową równie dobrze jak termiczną, ponieważ postawa, którą ramię utrzymuje najczęściej, jest tą, za którą płaci pakiet.
KV i napięcie zasilania stojące za prędkością po stronie silnika
KV to stała po stronie silnika: prędkość obrotowa wirnika na wolt przyłożonego napięcia szyny, przed jakimkolwiek przełożeniem. Pomnożona przez znamionowe napięcie zasilania daje prędkość po stronie silnika — 600 pomnożone przez 16 V daje 9600 rpm dla RI20 KV600, 260 pomnożone przez 24 V daje 6240 rpm dla RI30 KV260, a 115 pomnożone przez 48 V daje 5520 rpm dla RO60 KV115 Standard. Związek między KV a prędkością bez obciążenia zależy też od definicji uzwojenia i warunków testu, więc podawane przez producenta prędkości wyjściowe bez obciążenia i znamionowe są wartościami, pod które należy projektować, a napięcie zasilania jest decyzją systemową, którą trzeba ustalić przed sporządzeniem listy kandydatów, ponieważ jednostka o masie 20 g pracuje przy 16 V, a największe jednostki przy 48 V.
Średnica zewnętrzna i towarzyszący jej otwór
Średnica zewnętrzna wyznacza, ile materiału stojana i magnesów mieści się w przegubie, a w tych siedmiu biegnie od 25 mm do 113.5 mm. W ramieniu cobota średnica jest zwykle trudniejszym z dwóch wymiarów gabarytowych, ponieważ przekrój ogniwa jest ustalony przez strukturę, która musi przenosić obciążenie, natomiast długość osiową często da się wchłonąć w ogniwo. Średnica jest też miejscem, w którym mieszka otwór. Tekst cech producenta wymienia wał drążony (hollow shaft) z otworem Ø17 mm dla RI30 KV260 oraz duży wał drążony dla RO50 KV108 Lite, RO60 KV115 Standard i RO100 KV55 Standard; pozostałe trzy zestawy w tym zbiorze nie mają tej cechy w swoim opublikowanym opisie. Tam, gdzie przegub musi przeprowadzić zasilanie i okablowanie czujników przez własną oś, otwór jest tym, co usuwa przewody z części, które mogą zawieść, i dlatego w silnikach BLDC do ramienia robota współpracującego średnicę i otwór czyta się razem.
Długość pakietu i budżet osiowy
Długość osiowa tych zestawów biegnie od 14 mm do 36.2 mm i konkuruje o miejsce ze stopniem redukcyjnym, który zostanie przykręcony do tej samej osi. Długi, wąski pakiet mieści się wewnątrz ogniwa; krótki, szeroki pakiet lepiej leży na zewnątrz wspornika. Ponieważ reduktor, układ łożysk i enkoder muszą się zmieścić na tej samej linii środkowej, budżet osiowy zwykle kończy się szybciej, niż sugeruje pierwszy szkic, a zestaw o długości 14 mm zostawia go więcej niż ten o długości 36 mm.
Masa na dystalnym ogniwie
Masa to ostatnia czytana liczba i ta, którą trzeba czytać z uwzględnieniem pozycji. Silnik na nadgarstku jest przenoszony w każdym ruchu ramienia, więc jego koszt opłaca się w każdym przegubie między nim a podstawą, podczas gdy ta sama masa na barku jest opłacana raz. Podawany moment szczytowy na jednostkę masy w tych siedmiu zestawach rośnie od około 3.6 Nm/kg w jednostce o masie 20 g do około 16.9 Nm/kg w jednostce o masie 710 g, a moment znamionowy na jednostkę masy od około 1.2 Nm/kg do około 5.6 Nm/kg — obie wartości to arytmetyka z odnotowanych kolumn i obie są znacznie niższe niż w rodzinie zintegrowanych siłowników wymienionych na ToBMS, ponieważ nie policzono jeszcze żadnego stopnia redukcyjnego.
Siedem silników CubeMars RI i RO jako jeden zestaw specyfikacji
Poniższa tabela czyta siedem zestawów bezramowych CubeMars jako jeden zestaw specyfikacji, uszeregowany według masy, ponieważ to masa jest osią, wzdłuż której projektuje się ramię cobota: drabina biegnie od jednostki o masie 20 g dla osi dłoni lub nadgarstka do jednostki o masie 710 g dla barku albo osi sąsiadującej z podstawą. Każda wartość jest opublikowaną wartością producenta, a każda wartość pochodna w otaczającym tekście jest oznaczona jako arytmetyka.
| Model | Napięcie znamionowe | Moment znamionowy | Moment szczytowy | Waga | Gabaryty |
|---|---|---|---|---|---|
| RI20 KV600 | 16 V | 0.024 Nm | 0.072 Nm | 20 g | Ø25 × 14.5 mm |
| RI30 KV260 | 24 V | 0.076 Nm | 0.23 Nm | 40 g | Ø38 × 14 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 105 g | Ø61.7 × 14.5 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 248 g | Ø73.8 × 23 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g | Ø85 × 27 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 710 g | Ø113.5 × 36.2 mm |
Moment znamionowy i szczytowy, napięcie zasilania, masa i gabaryty według danych producenta. Moment znamionowy to wartość ciągła w granicach termicznych silnika; moment szczytowy to wartość krótkookresowa. Rekordy tych zestawów nie zawierają przełożenia, wartości luzu ani średnicy wału, ponieważ należą one do przegubu, w który zestaw jest wbudowany.
Czytane jako jeden zestaw, siedem jednostek opisuje drabinę momentu od 0.072 Nm do 12 Nm podawanego momentu szczytowego w zakresie masy od 20 g do 710 g i — inaczej niż w rodzinie zintegrowanych siłowników wymienionych na ToBMS, gdzie porządek według masy przestaje śledzić moment powyżej środka zakresu — porządek ten utrzymuje się aż do góry. Moment szczytowy na jednostkę masy rośnie równomiernie od około 3.6 Nm/kg w jednostce o masie 20 g do około 16.9 Nm/kg w jednostce o masie 710 g. Monotoniczny kształt jest konsekwencją brakującego reduktora: bez żadnego stopnia w liczbach tym, co odróżnia te silniki, jest ilość materiału stojana i magnesów w każdym z nich, a ta skaluje się z gabarytem.
Drugą rzeczą, którą pokazuje tabela, jest to, jak daleko gęstość momentu gołego zestawu leży poniżej tego, czego potrzebuje przegub. Każda wartość w niej jest wartością po stronie silnika, a każde wymaganie przegubu jest wymaganiem po stronie wyjścia, więc stosunek między nimi to stopień, którego integrator jeszcze nie wybrał. To dlatego jednostka o masie 20 g może napędzać oś nadgarstka, a jednostka o masie 710 g oś barku: nie dlatego, że większy silnik jest z gruntu lepszy, ale dlatego, że stopień za każdą z nich jest zwymiarowany do przegubu. Lista kandydatów sporządzona z tej tabeli jest więc listą silników, które przetrwają wymagania momentu, prędkości i ciepła przegubu, gdy założy się stopień, a stopień trzeba założyć przed sporządzeniem listy. Porównanie silników BLDC do ramienia cobota, które pomija ten krok, porównuje wartości po stronie silnika z wymaganiem po stronie przegubu.
Trzecią rzeczą, którą pokazuje tabela, jest to, jak napięcie zasilania zmienia się wraz z rozmiarem. Najmniejsza jednostka pracuje przy 16 V, a największa przy 48 V, a RI50 KV100 i RI80 V2.0 KV75 podają prędkość znamionową i prędkość bez obciążenia dla każdego z 24 V, 36 V i 48 V — 1090, 1860 i 2600 rpm znamionowo dla RI50 oraz 2004, 3006 i 4008 rpm bez obciążenia dla tej samej jednostki. Te trójpunktowe rekordy czynią efekt szyny widocznym w jednym wierszu i są powodem, dla którego decyzja o napięciu systemu należy przed porównaniem silników, a nie po nim. Architektura 48 V i architektura 24 V wybierają inaczej z tej samej tabeli.
Jak czytać te siedem od nadgarstka do podstawy
Ramię cobota to łańcuch od osi dystalnych przy dłoni i nadgarstku do barku i podstawy, a wymaganie przesuwa się wzdłuż niego: moment rośnie, budżet masy rośnie, a potrzebna prędkość w przegubie maleje. Poniższe siedem zestawów dzieli ten łańcuch na trzy grupy, a podział podąża za podawaną masą.
Koniec 20 g i 40 g: osie dłoni i nadgarstka
Dwa najmniejsze zestawy niosą zadania niskiego momentu i wysokiej prędkości. RI20 KV600 waży 20 g w gabarycie o średnicy 25 mm i długości 14.5 mm, pracuje przy zasilaniu 16 V dla 0.024 Nm znamionowo i 0.072 Nm szczytowo i podaje 1.47 A prądu ciągłego oraz 7452 rpm znamionowo i 9600 rpm bez obciążenia przy 7 parach biegunów. Jego wysokie KV i mały gabaryt odpowiadają osi, która musi poruszać się szybko i nieść bardzo niewiele, co w ramieniu cobota oznacza dłoń lub obrót nadgarstka napędzany przez duży stopień. RI30 KV260 to ten sam pomysł z większą ilością materiału i wolniejszym uzwojeniem: 40 g w gabarycie o średnicy 38 mm i długości 14 mm, 0.076 Nm znamionowo i 0.23 Nm szczytowo przy 24 V, 1.98 A prądu ciągłego, 4110 rpm znamionowo i 6240 rpm bez obciążenia, a opis producenta wymienia wał drążony o średnicy Ø17 mm do prowadzenia przewodów. Ten otwór czyni go użytecznym na nadgarstku, gdzie wiązka przewodów musi przekroczyć oś, i jest jedyną cechą, która odróżnia go od RI20.
Wprowadzenie producenta do RI30, którego opis cech wymienia wał drążony o średnicy Ø17 mm obok miniaturowej bezramowej konstrukcji stojana i wirnika. W ramieniu cobota ta kombinacja pozwala okablowaniu przekroczyć oś nadgarstka bez pętli serwisowej i jest powodem, dla którego ten zestaw o masie 40 g czyta się tutaj jako silnik przegubu dystalnego, a nie jako jeszcze jeden mały silnik.
Strona wideo w ToBMSObejrzyj w YouTubeŚrodek od 105 g do 248 g: osie przedramienia i łokcia
Środek zestawu to miejsce, w którym leżą przeguby przedramienia i łokcia, i to ta część ramienia cobota, w której ładunek i masa samego ramienia są najbliżej siebie pod względem wielkości. RO50 KV108 Lite to najlżejsza użyteczna opcja przy 105 g w gabarycie o średnicy 61.7 mm i długości 14.5 mm, wytwarza 0.3 Nm znamionowo i 0.9 Nm szczytowo przy 24 V, z prędkością 2100 rpm znamionowo i 2600 rpm bez obciążenia, 3.4 A prądu ciągłego i 14 parami biegunów; jego opis cech wymienia duży wał drążony, a rekord podaje FOC jako metodę sterowania. RI50 KV100 waży 180.8 g w gabarycie o średnicy 54 mm i długości 27 mm i przyjmuje 24 V, 36 V lub 48 V, wytwarzając 0.58 Nm znamionowo i 1.67 Nm szczytowo przy 4.8 A prądu ciągłego; jego trójpunktowy rekord prędkości jest najbardziej użytecznym pojedynczym wierszem w tabeli do planowania napięcia szyny. RO60 KV115 Standard przechodzi do 248 g w gabarycie o średnicy 73.8 mm i długości 23 mm dla 0.8 Nm znamionowo i 2.4 Nm szczytowo przy 48 V, z 4200 rpm znamionowo, 5520 rpm bez obciążenia, 8.5 A prądu ciągłego, 14 parami biegunów i dużym wałem drążonym wymienionym w opisie cech. To, co te trzy łączy, to otwór przechodzący przez oś i wystarczający moment ciągły, by utrzymać przedramię wraz z ładunkiem pod działaniem grawitacji bez wydatkowania rezerwy przejściowej — cykl pracy, który łokieć cobota wykonuje przez większość zmiany.
Wprowadzenie producenta do RO50 KV108 Lite, zestawu o masie 105 g zbudowanego wokół dużego wału drążonego. W zestawieniu z tabelą powyżej użytecznym punktem nie jest moment, lecz gabaryt: oś przedramienia musi nieść ładunek i jednocześnie prowadzić wiązkę przewodów, a otwór przechodzący przez silnik usuwa tę wiązkę z gabarytu.
Strona wideo w ToBMSObejrzyj w YouTubeKoniec 411 g i 710 g: osie barku i osie sąsiadujące z podstawą
Góra tabeli jest dla przegubów, które niosą ramię. RI80 V2.0 KV75 waży 411 g w gabarycie o średnicy 85 mm i długości 27 mm i przyjmuje 24 V, 36 V lub 48 V, wytwarzając 1.45 Nm znamionowo i 4.1 Nm szczytowo przy 9.4 A prądu ciągłego, 1135, 1785 i 2430 rpm znamionowo oraz 1480, 2220 i 2960 rpm bez obciążenia przy tych trzech napięciach, przy 8 parach biegunów, z FOC wymienionym w rekordzie. RO100 KV55 Standard to największy zestaw tutaj, o masie 710 g w gabarycie o średnicy 113.5 mm i długości 36.2 mm, i wytwarza 4 Nm znamionowo i 12 Nm szczytowo przy 48 V, z 2000 rpm znamionowo i 2550 rpm bez obciążenia, 20 A prądu ciągłego, 21 parami biegunów i dużym wałem drążonym wymienionym w opisie cech. Jego niskie KV równe 55 jest tym, czego chce przegub barku: przy danym napięciu szyny wirnik obraca się powoli z większym momentem na amper, co jest układem utrzymującym niski prąd ciągły, a więc i niskie straty w miedzi, na osi, która spędza życie, podtrzymując ramię. RI80 V2.0 KV75 ma moment szczytowy około 2.8 razy większy od znamionowego, a jego prąd szczytowy 27.6 A to około 2.9 razy prąd znamionowy 9.4 A; RI20 KV600 umieszcza wartość Ke obok swojego KV i napięcia zasilania w tym samym rekordzie. Warunki testu stojące za tymi wartościami nie są podane w rekordzie, więc podczas przeglądu specyfikacji warto potwierdzić u producenta ich definicje i okna cyklu pracy.
Studium przypadku producenta, w którym RI80 V2.0 KV75 napędza nogi kroczącego robota inspekcyjnego. To najwyraźniejszy opublikowany przykład w tym zestawie cyklu pracy klasy barku w maszynie, która musi nieść własną masę, i jest tu osadzony, ponieważ pokazana jednostka jest jedną z siedmiu w tabeli powyżej.
Strona wideo w ToBMSObejrzyj w YouTubeRamiona wytwarzane we własnym zakresie, manipulery mobilne i stanowiska laboratoryjne
Każdy zestaw w tej tabeli jest powiązany na ToBMS z tym samym zastosowaniem, co odzwierciedla, jak wąski jest ten cykl pracy: zastosowanie Ramię cobota obejmuje maszyny, których przeguby są zbudowane wokół współdzielonej przestrzeni roboczej, a nie wokół odgrodzonej komórki. Trzy poniższe konteksty to miejsca, w których ten zestaw jest najczęściej wykorzystywany i w których siłownik ramienia cobota musi uzasadnić swoją masę.
Ramiona cobota wytwarzane i składane we własnym zakresie
Gdy ramię buduje się z ogniw, łożysk i reduktora, a nie kupuje jako moduł przegubu, silnik wybiera się na końcu, a stopień na początku, i siedem powyższych rekordów jest wejściem do tego wyboru. Wzorzec pojawiający się najczęściej to mały zestaw na nadgarstku dla prędkości i małej masy, zestaw średniego zakresu na łokciu dla momentu podtrzymania i prowadzenia przewodów oraz zestaw o niskim KV na barku dla momentu ciągłego przy niskim prądzie. Zbudowane w ten sposób ramię cobota ma swój luz, sztywność i prace montażowe rozłożone na trzy lub więcej reduktorów, co jest kompromisem, który wytwórca przyjmuje w zamian za kontrolę nad geometrią przegubu.
Manipulatory mobilne i platformy inspekcyjne
Umieszczenie ramienia na ruchomej podstawie zmienia budżet masy bardziej niż jakakolwiek inna decyzja. Podstawa musi nieść ramię, ramię musi nieść ładunek, a cały łańcuch pracuje na akumulatorze, więc prąd ciągły staje się wielkością wytrzymałościową równie dobrze jak termiczną. Zestaw o niskim KV na barku pobiera mniej prądu na jednostkę momentu podtrzymania niż zestaw o wysokim KV poproszony o to samo zadanie przez inny stopień, a zestaw z otworem trzyma wiązkę przewodów z dala od części, które się poruszają. To samo rozumowanie dotyczy ramienia cobota zamontowanego na platformie inspekcyjnej, gdzie ramię jest dodatkiem do maszyny, która ma już własny problem z masą.
Stanowiska laboratoryjne, stanowiska dydaktyczne i sprzęt badawczy
Sprzęt badawczy i dydaktyczny buduje się tak, by dało się go oprzyrządować i przebudować, więc sprzyja zestawom, których zachowanie można przewidzieć z rekordu bez kampanii testowej: gładkie uzwojenie, podawany prąd ciągły i masa na tyle mała, że ramię można przesuwać ręką, aby sprawdzić sterownik. Systemy uczone przez demonstrację potrzebują też niskiego i równego oporu przegubu, a to ograniczenie czyni zapadkowanie i bezwładność wirnika wartościami, które czyta się najpierw, gdy ramię składa się dla laboratorium, a nie dla komórki produkcyjnej.
Sekwencja wymiarowania jednego przegubu cobota
Trzy kroki, w tej kolejności, a kolejność znaczy więcej niż szczegóły wewnątrz któregokolwiek z nich, ponieważ każdy krok zawęża to, co musi rozważyć następny.
Najpierw ustalić moment ciągły i cykl pracy
Ustala się moment, który przegub utrzymuje w postawie, w której ramię spędza najwięcej czasu, dodaje się moment potrzebny do przyspieszenia ogniwa i ładunku w ruchu i szacuje się, jaka część zmiany upływa w każdej z nich. Pierwsza liczba wymiaruje przypadek termiczny, a więc moment znamionowy; druga wymiaruje deklarację szczytową; a stosunek między nimi rozstrzyga, ile rezerwy szczytowej wydaje się na grawitację, a ile zostaje na stan przejściowy. Nic o modelu nie da się rozstrzygnąć przed tym, ponieważ ten sam moment przegubu może zapewnić mały zestaw za dużym stopniem albo duży zestaw za małym, a oba układy zachowują się inaczej, gdy człowiek popchnie ramię.
Po drugie ustalić zasilanie, otwór i gabaryt montażowy
Napięcie szyny wynika z architektury zasilania maszyny, a nie z silnika, więc należy je traktować jako stałe ograniczenie: w tym zestawie zasilanie biegnie od 16 V w najmniejszym zestawie do 48 V w największym, a zestawu znamionowanego na 48 V nie można użyć na platformie 16 V, niezależnie od tego, jak dobrze pasuje jego moment. Gabaryt wynika z ogniwa — najpierw średnica zewnętrzna, potem długość osiowa — a tam, gdzie wiązka przewodów musi przekroczyć przegub, otwór jest częścią tej samej decyzji. Lista kandydatów, która przetrwa te dwa filtry, jest zwykle na tyle krótka, by porównać ją porządnie.
Poprosić producenta o wartości pominięte w rekordzie
Opublikowane rekordy tej klasy zestawów są mocne w zakresie momentu, prędkości, masy i gabarytu, a uboższe w liczby rozstrzygające o tym, jak zachowuje się przegub, a nie jak działa silnik. Zestaw pytań, który należy zanieść producentowi, jest krótki i konkretny.
- Przełożenie i luz, które przegub faktycznie będzie przenosić, oraz to, kto jest właścicielem tej specyfikacji — to decyzja integracyjna, a nie wartość silnika.
- Okno cyklu pracy przypisane do wartości momentu szczytowego: jak długo, jak często i przy jakim chłodzeniu.
- Czy prąd ciągły podano dla układu montażowego, którego używa przegub, ponieważ ścieżką termiczną jest struktura.
- Dla RI80 V2.0 KV75 warunki testu i okno cyklu pracy stojące za wartością prądu szczytowego — rekord podaje prąd szczytowy 27.6 A, około 2.9 razy większy od prądu znamionowego 9.4 A.
- Dla RI20 KV600 warunki pomiaru stojące za wartością Ke — rekord podaje moc znamionową 18 W, a Ke, KV i napięcie zasilania występują razem w tabeli specyfikacji.
- Nazwaną metodę sterowania i średnicę wału dla jednostek, których rekordy jej nie podają.
Tam, gdzie w rekordzie brakuje wartości, należy ona do marginesu projektowego, a nie do założenia, a ocena należy do dokumentacji na piśmie przed zamówieniem przegubu.
Najczęściej zadawane pytania
QDlaczego ramię cobota potrzebuje innego silnika niż ramię przemysłowe?
Ponieważ przegub musi zachowywać się dobrze przy małym momencie i w długiej pracy, a nie tylko w swoim punkcie znamionowym. Przegub cobota jest popychany ręką podczas uczenia, pracuje z ograniczeniem siły i spędza większość zmiany, podtrzymując narzędzie pod działaniem grawitacji, więc moment zapadkowy, bezwładność wirnika i prąd ciągły ważą więcej niż maksymalny moment, jaki silnik może osiągnąć przez ułamek sekundy. Przegub przemysłowy można zwymiarować wokół czasu cyklu i osłonić przed kontaktem, co usuwa wszystkie trzy te wymagania. Dlatego silniki BLDC do ramienia robota współpracującego dobiera się pod zachowanie ciągłe, zanim dobierze się je pod maksimum.
QCzy silnik bezramowy zawiera reduktor?
Nie. Zestaw bezramowy to stojan i wirnik; nie ma obudowy, łożysk, enkodera, napędu ani stopnia redukcyjnego. Dlatego żaden z siedmiu rekordów w tym przewodniku nie zawiera przełożenia ani wartości luzu, i dlatego kolumny momentu znamionowego i szczytowego są wartościami po stronie silnika, z którymi wymaganie przegubu trzeba podzielić przez przełożenie, aby je porównać. Reduktor, układ łożysk, element sprzężenia zwrotnego i obudowa są dostarczane przez integratora i stają się częścią własnej sztywności i luzu przegubu.
QJak ustala się moment ciągły przegubu cobota?
Na podstawie postawy, którą ramię utrzymuje przez większość dnia pracy. Moment potrzebny do podtrzymania narzędzia w pozycji, z uwzględnieniem mas ogniw, wyznacza przypadek termiczny; moment potrzebny do przyspieszenia ogniwa i ładunku wyznacza przypadek przejściowy. Pierwszy porównuje się z podawanym momentem znamionowym, a drugi z podawanym momentem szczytowym, a udział czasu spędzanego w każdej postawie rozstrzyga, ile rezerwy szczytowej można wydać, zanim uzwojenie opuści swoją klasę izolacji. Przegub zwymiarowany wyłącznie na przypadku przyspieszenia nie utrzyma niczego przez długo.
QCo zmienia wał drążony w ramieniu cobota?
Przenosi wiązkę przewodów z otoczenia przegubu do jego wnętrza. Obrotowy przegub musi przeprowadzić zasilanie i okablowanie czujników przez ruchomy interfejs, a zwykłym rozwiązaniem jest pętla serwisowa zaprojektowana pod promień zgięcia i trwałość cykli zginania. Otwór przechodzący przez samą oś silnika usuwa tę pętlę z gabarytu przegubu i z części o skończonej trwałości. W tym zestawie opis cech producenta wymienia wał drążony o średnicy Ø17 mm dla RI30 KV260 oraz duży wał drążony dla RO50 KV108 Lite, RO60 KV115 Standard i RO100 KV55 Standard.
QCo krotność szczyt-do-znamionowego mówi projektantowi ramienia cobota?
Ile momentu przejściowego jest dostępne powyżej wartości ciągłej, a więc jaką część wymagania przegubu może pokryć silnik o mniejszym momencie znamionowym. Odczytana z dwóch podanych kolumn w siedmiu zestawach w tym przewodniku krotność ta jest bliska trzech dla każdej jednostki, między około 2.8 a około 3.0, co jest pasmem węższym niż w rodzinie zintegrowanych siłowników wymienionych na ToBMS. Wąskie pasmo jest wygodne dla wytwórcy: dwa zestawy o tym samym momencie znamionowym dostarczą bardzo podobny stan przejściowy, więc listę kandydatów można sporządzić na podstawie samego momentu ciągłego i masy. Samo okno nadal musi zdefiniować producent, zanim użyje się go do wymiarowania czegokolwiek.
QCo należy potwierdzić u producenta przed zamówieniem silnika przegubu?
Cztery wartości, które rozstrzygają o zachowaniu, a nie o osiągach: okno cyklu pracy stojące za deklaracją momentu szczytowego, prąd ciągły w układzie montażowym, którego używa przegub, metodę sterowania i układ sprzężenia zwrotnego, dla których zestaw jest przeznaczony, oraz każdy wymiar wału lub otworu, którego rekord nie podaje. Dwa punkty w siedmiu rekordach tego przewodnika warto też potwierdzić podczas przeglądu specyfikacji — prąd szczytowy 27.6 A wobec prądu znamionowego 9.4 A w RI80 V2.0 KV75 oraz wartość Ke w RI20 KV600, która występuje obok jego KV i napięcia zasilania w tym samym rekordzie. Żaden z tych punktów nie jest powodem, by odrzucić silnik; wszystkie są powodem, by zadać pytanie na piśmie.
Zasoby oficjalne
CubeMars publikuje dokumentację produktową zestawów bezramowych zebranych w sekcji Materiały platformy, a każdy model ma oficjalną stronę z pełną specyfikacją, krzywą osiągów i rysunkiem montażowym — gama produktów producenta jest punktem wejścia, a siedem zestawów w tym przewodniku jest udokumentowanych indywidualnie, w tym RI80 V2.0 KV75 i RO100 KV55 Standard. Producent pozostaje źródłem prawdy dla krzywych momentu, parametrów termicznych, podstawy luzu i konfiguracji napędu; ToBMS utrzymuje warstwę odkrywania w formie przeszukiwalnej i porównywalnej, a wartości użyte w tym przewodniku to opublikowane wartości przechowywane w rekordach produktów platformy.
Co dalej
Odpowiednikiem tego przewodnika na poziomie kategorii jest Bezramowe silniki momentowe: dobór zestawu stojana i wirnika do stawów, który czyta rodziny RI i RO jako podzespoły i porównuje dwanaście z nich, oraz Jak wybrać moduł stawu: pięć siłowników CubeMars od 190 g do 1.4 kg, który przyjmuje złożony przegub jako jednostkę projektu. Ten przewodnik wychodzi od współdzielonej przestrzeni roboczej: dochodzi do tej samej klasy silnika przez ograniczenie siły, prowadzenie ręczne i pracę ciągłą, a to droga do wyboru, gdy pytanie brzmi, czego potrzebuje ramię cobota, a nie który zestaw jest większy. Zawężanie wyboru silników BLDC do ramienia cobota w nowym projekcie przebiega w tej samej kolejności.
Dwie sąsiednie drogi warto prześledzić tam, gdzie zmienia się architektura. Tam, gdzie wybór jest między gołym zestawem a uszczelnionym modułem, Silniki BLDC do egzoszkieletu: bezramowy silnik momentowy czy zintegrowany siłownik przedstawia to porównanie wprost wobec kategorii Siłowniki robotyczne. Tam, gdzie przegub należy do platformy kroczącej lub humanoidalnej, a nie do ramienia, Silniki BLDC do robota humanoidalnego: jak dopasować moment, prędkość i rozmiar przeprowadza ten sam kompromis wzdłuż łańcucha przegubów, który także musi się równoważyć.
Dla szerszego kontekstu, jak mają się do siebie klasy silników, Silniki BLDC: kompletny przewodnik po typach, parametrach i doborze umieszcza zestaw bezramowy wśród pozostałych kategorii. Aby sporządzić listę kandydatów, a nie prowadzić rozpoznania, kandydatów filtruje się według momentu, napięcia, masy i gabarytu w Dobór, a następnie zestawia się je ze sobą w Porównanie produktów; powiązane klasy przegubów są pogrupowane w zastosowaniach platformy Moduł stawu, Robot humanoidalny, Egzoszkielet, Robot czworonożny i Robot rehabilitacyjny. Kategoria Silniki momentowe bezramowe zawiera siedem porównywanych tu zestawów, a strona CubeMars zbiera resztę oferty.