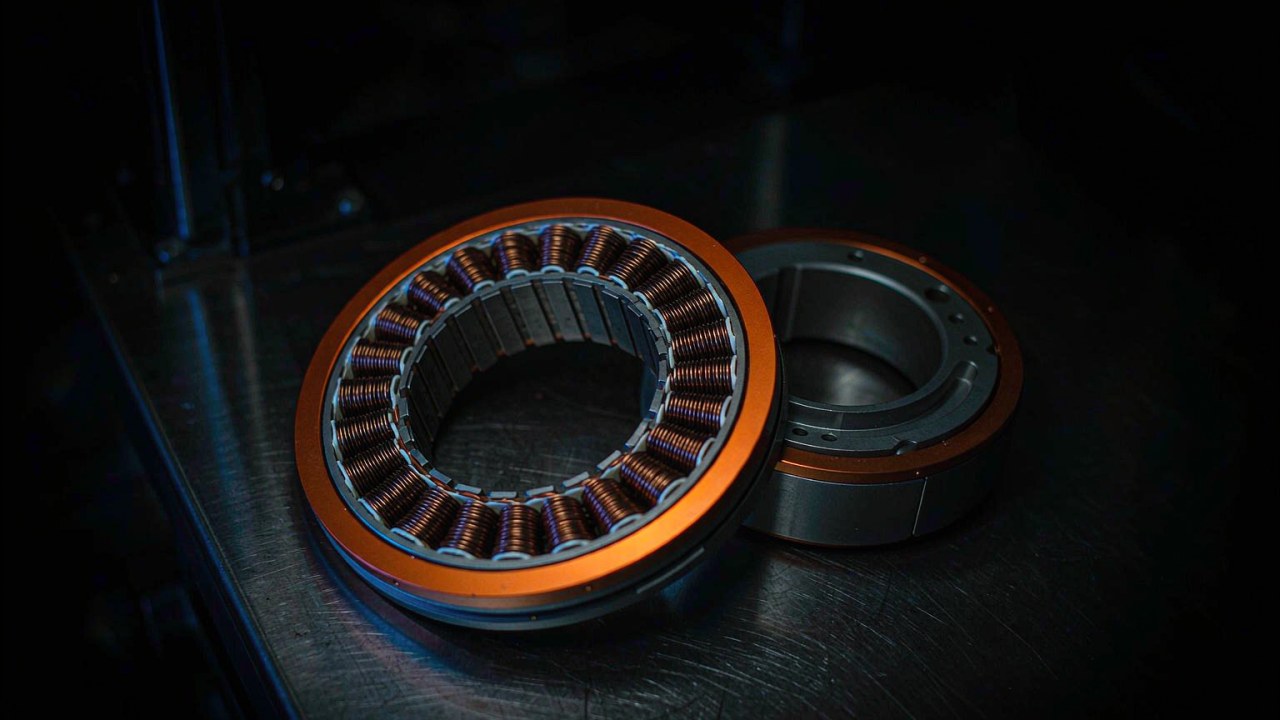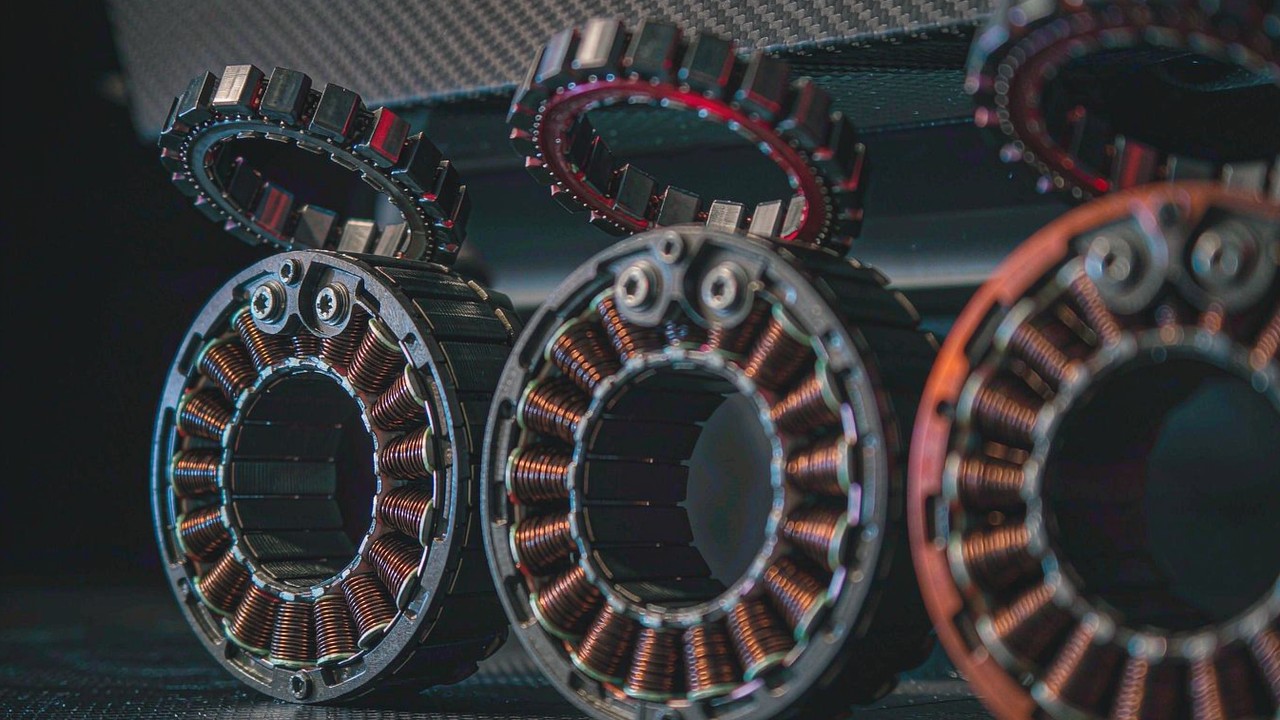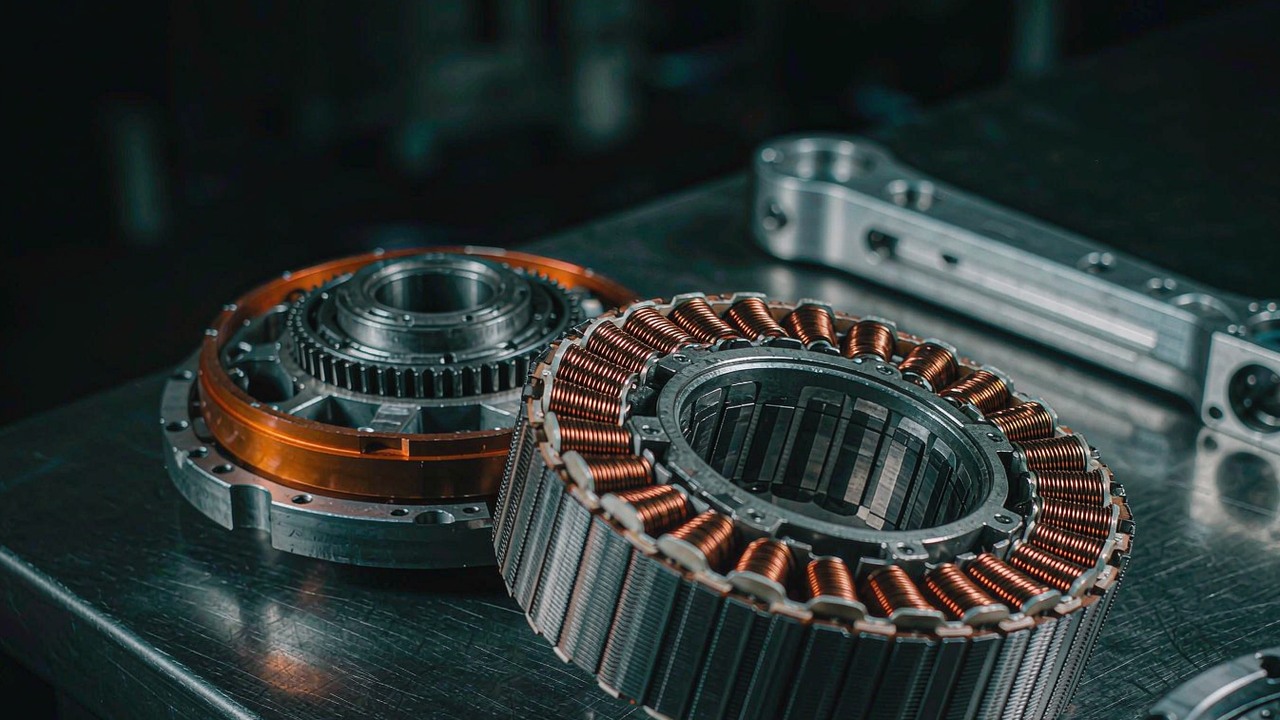
Ein kollaborativer Roboterarm teilt seinen Arbeitsraum mit Menschen, und diese eine Randbedingung verändert die Aufgabe des Motors in jedem Gelenk. Ein Industrierarm lässt sich um seine Nutzlast und seine Taktzeit herum auslegen und anschließend einzäunen; ein kollaborativer Arm muss um eine Nutzlast, eine Taktzeit und einen Menschen herum ausgelegt werden, was Kraftregelung (Kraftbegrenzung), Handführung und Dauerbetrieb zu einer Spezifikation hinzufügt, die bereits Drehmoment, Drehzahl und Größe erfüllen musste. Die Motoren, die zu diesen Gelenken passen, sind rahmenlose Bausätze - ein Stator und ein Rotor ohne Gehäuse, ohne Lager und ohne Untersetzungsstufe -, weil in einem kollaborativen Arm die Gelenkgeometrie, der Kabelweg und das Untersetzungsgetriebe allesamt Entscheidungen des Integrators sind und keine Eigenschaften des Motors. Die Auswahl von BLDC-Motoren für einen kollaborativen Roboterarm läuft daher vom Gelenk rückwärts: Zuerst werden Beanspruchung und Untersetzungsstufe benannt, und die Typenbezeichnung wird zuletzt festgelegt.
Kurzantwort
Ein kollaboratives Gelenk verlangt drei Dinge von seinem Motor, die ein Industriegelenk nicht verlangt. Das Gelenk muss von Hand schiebbar sein, was ein geringes Rastmoment und eine geringe Rotorträgheit besonders wichtig macht. Es muss über eine Schicht laufen und nicht über einen Zyklus, wodurch das Dauerdrehmoment und der Dauerstrom zu den Arbeitswerten werden und nicht der Spitzenwert. Und seine Masse sitzt an einem Glied, neben dem eine Person stehen kann, sodass Masse am distalen Ende in jedem darüber liegenden Gelenk mitbezahlt wird. Wo der Kabelbaum das Gelenk queren muss, nimmt eine Bohrung durch die Achse die Service-Schlaufe vollständig aus dem Bauraum heraus. Ein Aktuator für einen kollaborativen Roboterarm wird daher danach beurteilt, wie er sich bei kleinen Drehmomenten und über lange Beanspruchung verhält, und erst danach nach dem Spitzenwert, den er erreichen kann.
Auf ToBMS bündelt die Anwendung Kollaborativer Roboterarm die CubeMars-Bausätze und integrierten Einheiten, die diese Gelenke bedienen. Dieser Leitfaden liest sieben der rahmenlosen Bausätze - die RI- und RO-Baureihen, von einer 20-g-Einheit bis zu einer 710-g-Einheit - als einen einzigen Spezifikationssatz und stellt die Untersetzungsstufe, die keiner dieser Datensätze führt, als die Entscheidung dar, die einen kleinen Motor in ein kollaboratives Gelenk verwandelt.
Was ein kollaboratives Gelenk von seinem Motor verlangt
Die Anforderungen, die einen kollaborativen Arm von einem industriellen trennen, sind keine Zusatzfunktionen, die an dieselbe Spezifikation angebaut werden. Solche Anforderungen verändern die Reihenfolge, in der die Spezifikation geschrieben wird, denn die bindende Randbedingung verschiebt sich von der Taktzeit weg und hin zum Verhalten bei niedrigem Drehmoment, zum Verhalten über lange Beanspruchung und zum Verhalten der Struktur, in die der Motor eingebaut wird. Zusammen gelesen sind diese Anforderungen das, was BLDC-Motoren für einen kollaborativen Roboterarm von derselben Motorklasse unterscheidet, die für eine eingezäunte Industriezelle spezifiziert wird.
Der Lastpfad verläuft neben einer Person, nicht hinter einem Zaun
Ein Arm, der neben einer Person arbeitet, muss in einem Modus der Kraftregelung arbeiten können, in dem das aufbringbare Drehmoment begrenzt ist und das erreichbare Drehmoment bei kleinen Werten genau vorgegeben werden muss. Für den Motor bedeutet das zwei Eigenschaften: Das Drehmoment, das er für einen gegebenen Strom erzeugt, sollte bis hinab zu kleinen Strömen vorhersagbar sein, und das Drehmoment, das er erzeugt, wenn gar kein Strom anliegt - das Rastmoment -, sollte klein genug sein, dass ein über ein Untersetzungsgetriebe angetriebenes Gelenk beim langsamen Bewegen von Hand nicht springt oder klemmt. Ein rahmenloser Bausatz ohne Gehäuse und ohne Lager kann diese Eigenschaften nicht hinter einem Getriebezug verbergen, sodass diese Eigenschaften direkt aus dem Motordatensatz und aus der Wicklung und der Polzahl abgelesen werden.
Handführung verlangt einen ehrlichen Motor
Das Teachen durch Vorführen, bei dem eine Person den Arm entlang eines Pfades bewegt und die Steuerung diesen aufzeichnet, ist einer der Gründe, aus denen kollaborative Arme gekauft werden. Ob ein Gelenk rückwärts angetrieben werden kann (Rücktreiben, Back-drive), entscheidet überwiegend das Untersetzungsgetriebe - ein hohes Verhältnis widersteht einem externen Schub -, doch der Motor trägt die Rotorträgheit bei, die das Untersetzungsgetriebe auf den Abtrieb spiegelt, geteilt durch das Quadrat des Verhältnisses, sowie das Rastmoment, das eine Person durch die Stufe spürt. Eine geringe Rotorträgheit und eine gleichmäßige Wicklung machen den Widerstand leicht und gleichmäßig; ein großer Rotor lässt ihn schwer und unbestimmt wirken. In diesem Satz reichen die Rotormassen von 20 g bis 710 g, und die Einheiten am kleinen Ende sind die, die ein handgeführtes Gelenk als direkten Beitrag zum Gefühl tragen kann.
Die Beanspruchung ist Dauerbetrieb, nicht punktuell
Eine Schweißzelle fährt einen kurzen, schnellen Zyklus und wartet danach. Ein kollaborativer Arm verdient seinen Platz, indem er über eine Schicht hinweg neben einer Person arbeitet, und ein großer Teil dieser Zeit wird damit verbracht, ein Werkzeug an einer Position zu halten oder sich langsam gegen eine Last zu bewegen. Das ist eine thermische und keine dynamische Beanspruchung, und damit wird das Dauerdrehmoment zu der Zahl, die das Gelenk dimensioniert, während der Spitzenwert dem Übergang zu Beginn einer Bewegung vorbehalten bleibt. Damit wird außerdem der Dauerstrom zu einer Systemgröße, weil ein Gelenk, das unter Schwerkraft eine Stellung hält, weiterhin Strom zieht und ihn weiterhin in der Wicklung in Wärme umsetzt. Ein Robotergelenkmotor, der allein nach der Taktzeit gewählt wird, ist für die falsche Beanspruchung dimensioniert, und die Unterdeckung zeigt sich als eine Wicklung, die bei langem Halten ihre Isolierstoffklasse verlässt.
Die Eigenmasse des Arms ist Teil der Nutzlast
Ein kollaborativer Arm ist üblicherweise für wenige Kilogramm Nutzlast ausgelegt, und die Eigenmasse des Arms beträgt ein Mehrfaches davon. Jedes Gramm Motor und Struktur wird daher bei jeder Bewegung beschleunigt und gegen die nutzbare Nutzlast gerechnet, und ein am Handgelenk platzierter Motor wird nacheinander vom Handgelenk, vom Ellbogen und von der Schulter beschleunigt. Das Drehmoment pro Masseneinheit ist die Größe, die diese Randbedingung mit dem Motordatensatz verbindet, und es ist mit Blick auf die Untersetzungsstufe zu lesen, weil ein leichter Motor hinter einer großen Stufe mehr Gelenkdrehmoment pro Gramm erzeugt als ein schwerer Motor hinter einer kleinen. Das ist der Grund, aus dem der folgende Vergleich pro Masseneinheit und nicht pro Drehmomenteinheit angestellt wird.
Wie ein Untersetzungsgetriebe aus einem kleinen Motor ein Cobot-Gelenk macht
Die Untersetzungsstufe ist die Schnittstelle zwischen dem Motordatensatz und der Gelenkanforderung, und bildet jede motorseitige Größe in fester Weise auf die Gelenkseite ab. Einen Motordatensatz ohne diese Abbildung zu lesen, ist der Weg, auf dem eine Spezifikation auf dem Papier passt und sich am Gelenk falsch verhält.
Das Verhältnis gehört zum Integrator, und keiner dieser Datensätze führt eines
Die sieben in diesem Leitfaden verwendeten Datensätze führen Nennspannung, Nennleistung, Nenn- und Spitzendrehmoment, Nenn- und Spitzenstrom, Nenndrehzahl und Leerlaufdrehzahl, Masse, Außendurchmesser, axiale Länge, Polpaare und KV; einige dieser Datensätze führen außerdem eine Ke-Angabe und eine Ansteuerungsmethode. Keiner dieser Datensätze führt ein Untersetzungsverhältnis, eine Verdrehspielangabe oder einen Wellendurchmesser. Das ist keine Lücke in den Datensätzen der Plattform - diese Größen gehören zu dem Gelenk, in das der Bausatz eingebaut wird, und werden vom Integrator gewählt. Es ist zugleich der Grund, aus dem ein Projekt für einen kollaborativen Arm mit dem Gelenk beginnt und nicht mit der Typenbezeichnung: Derselbe Motor kann eine schnelle, drehmomentschwache Handgelenkachse und eine langsame, drehmomentstarke Schulterachse bedienen, und nur die Stufe zwischen ihm und der Last unterscheidet sich.
Das Drehmoment vervielfacht sich mit dem Verhältnis, die Drehzahl teilt sich durch das Verhältnis
Auf der Gelenkseite der Stufe ist das Drehmoment das mit dem Verhältnis und mit dem Wirkungsgrad der Stufe multiplizierte Motordrehmoment, und die Drehzahl ist die durch das Verhältnis geteilte Motordrehzahl. Zwei weitere Effekte folgen dem Verhältnis. Die vom Rotor auf den Abtrieb gespiegelte Trägheit fällt mit dem Quadrat des Verhältnisses, weshalb ein hohes Verhältnis ein Gelenk erzeugt, das leicht zu steuern und schwer zu spüren ist. Und jede zusätzliche Untersetzungsstufe kostet einige Prozent der durchlaufenden Leistung und trägt zugleich ihren eigenen Anteil zum Verdrehspiel bei, sodass die Vervielfachung real, aber nicht kostenlos ist. Eine Gelenkspezifikation muss daher das Verhältnis angeben, das angenommen wird, weil eine Drehmomentanforderung und eine Drehzahlanforderung nicht unabhängig davon aus einem Motordatensatz abgelesen werden können.
Ein erfasster Motor hinter zwei unterschiedlichen Stufen
Die Arithmetik ist an einer einzelnen erfassten Einheit am einfachsten zu sehen. Der RI80 V2.0 KV75 wiegt 411 g und veröffentlicht 1.45 Nm Nenndrehmoment und 4.1 Nm Spitzendrehmoment, mit 1135 rpm im Nennbetrieb und 1480 rpm Leerlauf am Abtrieb an einer 24-V-Versorgung - das sind 6810 und 8880 Grad pro Sekunde, bevor irgendeine Stufe angebaut wird. Hinter einer Stufe von 10:1, und die Arithmetik als Näherung behandelt, werden diese Werte zu etwa 41 Nm Spitzendrehmoment und 14.5 Nm Nenndrehmoment mit bis zu 888 Grad pro Sekunde Leerlauf am Gelenk; hinter einer Stufe von 50:1 werden daraus etwa 205 Nm Spitze und 72.5 Nm im Nennbetrieb mit bis zu 178 Grad pro Sekunde Leerlauf am Abtrieb. Die zweite Anordnung ergibt ein Spitzendrehmoment auf der Gelenkseite von etwa 205 Nm, abgeleitet aus dem veröffentlichten Spitzendrehmoment und einem angenommenen Untersetzungsverhältnis, was in derselben Größenordnung liegt wie die 222 Nm, die für einen 1396 g schweren integrierten Aktuator veröffentlicht sind - beide sind nicht auf derselben Basis gemessen, da der erste ein motorseitiger, über ein Verhältnis durchgerechneter Wert und der zweite ein veröffentlichter Wert für ein montiertes Gelenk ist, sodass sie nicht direkt verglichen werden sollten. Der Motor hat weniger als ein Drittel dieser Masse, weil das Drehmoment aus dem Verhältnis kam und nicht aus dem Motor. Was der Vergleich nicht trägt, sind das Verdrehspiel, die Steifigkeit und die Montagearbeit, die ein Untersetzungsgetriebe mit sich bringt, und das sind die Gründe, aus denen eine integrierte Einheit überhaupt gekauft wird.
Sieben Kenngrößen, die den Motor eines Cobot-Gelenks entscheiden
Sieben Zahlen aus dem Datensatz eines Robotergelenkmotors tragen die Entscheidung, und die Lesereihenfolge ist die folgende, weil jede Zahl einengt, was die nächste leisten muss. Keine der sieben ist ein Maximum; jede ist eine Aussage über Verhalten, und genau das kauft eine kollaborative Anwendung.
Dauerdrehmoment, eine thermische Aussage
Das Nenndrehmoment ist das Drehmoment, das der Motor dauerhaft halten kann, während die Wicklung innerhalb ihrer Isolierstoffklasse bleibt, sodass es davon abhängt, wie die Wärme den Stator verlässt - in die Struktur, in die er eingepresst oder eingeklebt ist, und weg vom Gelenk. Über diese sieben Bausätze reicht das veröffentlichte Nenndrehmoment von 0.024 Nm an der 20-g-Einheit bis 4 Nm an der 710-g-Einheit, eine Spanne von mehr als zwei Größenordnungen, und es ist die Größe, die gegen die durchschnittliche Last des Gelenks über eine Schicht und nicht gegen den ungünstigsten Fall einer Bewegung zu vergleichen ist. Für einen Aktuator eines kollaborativen Roboterarms ist das die bindende Randbedingung für den größten Teil des Arbeitstages, und es ist die eine Größe im Datensatz, die die umgebende Struktur verändern kann.
Spitzendrehmoment, ein Fenster
Das Spitzendrehmoment beschreibt, was der Motor für ein kurzes Intervall erzeugen kann, ohne die Stromgrenze des Treibers zu überschreiten oder die Magnete zu entmagnetisieren. Aus den beiden veröffentlichten Spalten gelesen, liegt in diesem Satz der Faktor von Spitzen- zu Nenndrehmoment bei jeder Einheit nahe bei drei, zwischen etwa 2.8 und etwa 3.0, was ein schmaleres Band ist als bei der auf ToBMS gelisteten Familie der integrierten Aktuatoren und bedeutet, dass zwei Bausätze mit demselben Nenndrehmoment einen weitgehend gleichen Übergang liefern werden. Das Fenster muss dennoch vom Hersteller definiert werden - wie lange, wie oft und mit welcher Kühlung -, bevor es zur Dimensionierung von irgendetwas dienen kann.
Dauerstrom, das, was eine gehaltene Stellung kostet
Ein Gelenk, das unter Last stillsteht, ist aus Sicht der Wicklung nicht untätig: Der Treiber hält die Position mit Strom in den Phasen, und die Kupferverluste sind dieselben wie bei langsamer Bewegung. Der veröffentlichte Dauerstrom reicht über diesen Satz von 1.47 A an der kleinsten Einheit bis 20 A an der größten, und an einem kollaborativen Arm wird diese Stromentnahme aus dem thermischen Budget des Controllers bezahlt und an einer mobilen Plattform aus der Ausdauer. Auf einer batteriebetriebenen Basis ist dieselbe Entnahme sowohl eine Ausdauergröße als auch eine thermische, weil die Stellung, die der Arm am häufigsten hält, diejenige ist, die das Akkupaket bezahlt.
KV und die Versorgungsspannung hinter der motorseitigen Drehzahl
KV ist die motorseitige Konstante: die Drehzahl, mit der sich der Rotor pro Volt anliegender Busspannung dreht, vor jeder Untersetzung. Mit der Nennspannung multipliziert ergibt er die motorseitige Drehzahl - 600 multipliziert mit 16 V ergibt 9600 rpm für den RI20 KV600, 260 multipliziert mit 24 V ergibt 6240 rpm für den RI30 KV260, und 115 multipliziert mit 48 V ergibt 5520 rpm für den RO60 KV115 Standard. Das Verhältnis zwischen KV und Leerlaufdrehzahl hängt auch von der Wicklungsdefinition und den Testbedingungen ab, sodass die vom Hersteller veröffentlichten Leerlauf- und Nenndrehzahlen am Abtrieb die Größen sind, gegen die auszulegen ist, und die Versorgungsspannung ist eine Systementscheidung, die festgelegt werden muss, bevor die Auswahlliste erstellt wird, da die 20-g-Einheit mit 16 V läuft und die größten Einheiten mit 48 V.
Außendurchmesser und die Bohrung, die dazugehört
Der Außendurchmesser bestimmt, wie viel Stator- und Magnetmaterial in das Gelenk passt, und über diese sieben reicht er von 25 mm bis 113.5 mm. An einem kollaborativen Arm ist der Durchmesser üblicherweise die schwierigere der beiden Bauraumdimensionen, weil der Querschnitt eines Glieds durch die Struktur festgelegt ist, die die Last tragen muss, während die axiale Länge oft in das Glied aufgenommen werden kann. Der Durchmesser ist auch der Ort, an dem die Bohrung sitzt. Der Merkmalstext des Herstellers nennt eine Hohlwelle mit einer Ø17 mm großen Öffnung für den RI30 KV260 und eine große Hohlwelle für den RO50 KV108 Lite, den RO60 KV115 Standard und den RO100 KV55 Standard; die anderen drei Bausätze in diesem Satz führen dieses Merkmal in ihrer veröffentlichten Beschreibung nicht. Wo ein Gelenk Leitungs- und Sensorverkabelung durch seine eigene Achse führen muss, ist die Bohrung das, was das Kabel aus den Teilen entfernt, die ausfallen können, und bei BLDC-Motoren für einen kollaborativen Roboterarm werden Durchmesser und Bohrung aus diesem Grund zusammen gelesen.
Blechpaketlänge und das axiale Budget
Die axiale Länge dieser Bausätze reicht von 14 mm bis 36.2 mm und konkurriert um Bauraum mit der Untersetzungsstufe, die an dieselbe Achse geschraubt wird. Ein langes, dünnes Paket passt in ein Glied hinein; ein kurzes, breites Paket sitzt besser an der Außenseite eines Halters. Weil das Untersetzungsgetriebe, die Lageranordnung und der Encoder alle auf derselben Mittellinie Platz finden müssen, ist das axiale Budget üblicherweise schneller aufgebraucht, als die erste Skizze vermuten lässt, und ein 14 mm langer Bausatz lässt mehr davon übrig als ein 36 mm langer.
Masse am distalen Glied
Die Masse ist die zuletzt gelesene Zahl und diejenige, die in ihrer Position gelesen werden muss. Ein Motor am Handgelenk wird durch jede Bewegung des Arms mitgetragen, sodass seine Kosten an jedem Gelenk zwischen ihm und der Basis bezahlt werden, während dieselbe Masse an der Schulter nur einmal bezahlt wird. Das veröffentlichte Spitzendrehmoment pro Masseneinheit steigt über diese sieben Bausätze von etwa 3.6 Nm/kg an der 20-g-Einheit auf etwa 16.9 Nm/kg an der 710-g-Einheit, und das Nenndrehmoment pro Masseneinheit von etwa 1.2 Nm/kg auf etwa 5.6 Nm/kg - beides Arithmetik aus den erfassten Spalten und beides deutlich niedriger als bei der auf ToBMS gelisteten Familie der integrierten Aktuatoren, weil noch keine Untersetzungsstufe eingerechnet ist.
Sieben CubeMars-Motoren der RI- und RO-Baureihe als ein Spezifikationssatz
Die folgende Tabelle liest sieben rahmenlose CubeMars-Bausätze als einen Spezifikationssatz, nach Masse geordnet, weil die Masse die Achse ist, entlang derer ein kollaborativer Arm konstruiert wird: Die Leiter reicht von einer 20-g-Einheit für eine Hand- oder Handgelenkachse bis zu einer 710-g-Einheit für eine Schulter- oder basisnahe Achse. Jeder Wert ist der vom Hersteller veröffentlichte Wert, und jeder abgeleitete Wert im umgebenden Text ist als Arithmetik gekennzeichnet.
| Modell | Nennspannung | Nenndrehmoment | Spitzendrehmoment | Gewicht | Bauraum |
|---|---|---|---|---|---|
| RI20 KV600 | 16 V | 0.024 Nm | 0.072 Nm | 20 g | Ø25 × 14.5 mm |
| RI30 KV260 | 24 V | 0.076 Nm | 0.23 Nm | 40 g | Ø38 × 14 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 105 g | Ø61.7 × 14.5 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 248 g | Ø73.8 × 23 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g | Ø85 × 27 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 710 g | Ø113.5 × 36.2 mm |
Nenn- und Spitzendrehmoment, Versorgungsspannung, Masse und Bauraum nach Herstellerangabe. Das Nenndrehmoment ist der Dauerwert innerhalb der thermischen Grenzen des Motors; das Spitzendrehmoment ist ein Kurzzeitwert. Die Datensätze für diese Bausätze führen kein Untersetzungsverhältnis, keine Verdrehspielangabe und keinen Wellendurchmesser, weil diese zu dem Gelenk gehören, in das der Bausatz eingebaut wird.
Als ein Satz gelesen beschreiben die sieben Bausätze eine Drehmomentleiter von 0.072 Nm bis 12 Nm veröffentlichten Spitzendrehmoments über einen Massebereich von 20 g bis 710 g, und - anders als bei der auf ToBMS gelisteten Familie der integrierten Aktuatoren, wo die Masseordnung oberhalb des mittleren Bereichs aufhört, dem Drehmoment zu folgen - hält die Ordnung hier bis ganz nach oben. Das Spitzendrehmoment pro Masseneinheit steigt stetig von etwa 3.6 Nm/kg an der 20-g-Einheit auf etwa 16.9 Nm/kg an der 710-g-Einheit. Die monotone Form ist eine Folge des fehlenden Untersetzungsgetriebes: Ohne eine Stufe in den Werten ist das, was diese Motoren voneinander trennt, die Menge an Stator- und Magnetmaterial, die jeder trägt, und diese skaliert mit dem Bauraum.
Das Zweite, was die Tabelle zeigt, ist, wie weit die Drehmomentdichte eines nackten Bausatzes unter dem liegt, was ein Gelenk braucht. Jeder Wert in ihr ist ein motorseitiger Wert, und jede Gelenkanforderung ist eine abtriebsseitige Anforderung, sodass das Verhältnis zwischen beiden die Stufe ist, die der Integrator noch nicht gewählt hat. Das ist der Grund, aus dem eine 20-g-Einheit eine Handgelenkachse und eine 710-g-Einheit eine Schulter antreiben kann: nicht weil der größere Motor grundsätzlich besser wäre, sondern weil die Stufe hinter jeder von beiden auf das Gelenk ausgelegt ist. Eine aus dieser Tabelle gezogene Auswahlliste ist daher eine Auswahlliste von Motoren, die eine Drehmoment-, Drehzahl- und thermische Anforderung eines Gelenks überstehen, sobald eine Stufe angenommen wurde, und die Stufe muss angenommen werden, bevor die Auswahlliste erstellt wird. Ein Vergleich von BLDC-Motoren für einen kollaborativen Roboterarm, der diesen Schritt überspringt, vergleicht motorseitige Werte mit einer gelenkseitigen Anforderung.
Das Dritte, was die Tabelle zeigt, ist, wie die Versorgungsspannung mit der Größe wandert. Die kleinste Einheit läuft mit 16 V und die größte mit 48 V, und der RI50 KV100 und der RI80 V2.0 KV75 veröffentlichen jeweils eine Nenndrehzahl und eine Leerlaufdrehzahl für 24 V, 36 V und 48 V - 1090, 1860 und 2600 rpm im Nennbetrieb für den RI50 und 2004, 3006 und 4008 rpm im Leerlauf für dieselbe Einheit. Diese Dreipunkt-Datensätze machen den Effekt der Busspannung in einer einzigen Zeile sichtbar, und genau deshalb gehört eine Systemspannungsentscheidung vor den Motorvergleich und nicht danach. Eine 48-V-Architektur und eine 24-V-Architektur wählen aus derselben Tabelle unterschiedlich.
Die sieben von Handgelenk bis Basis lesen
Ein kollaborativer Arm ist eine Kette von den distalen Achsen an Hand und Handgelenk bis zur Schulter und zur Basis, und die Anforderung wandert entlang dieser Kette: Das Drehmoment steigt, das Massebudget steigt, und die am Gelenk benötigte Drehzahl fällt. Die sieben Bausätze unten teilen diese Kette in drei Gruppen, und die Einteilung folgt der veröffentlichten Masse.
Das 20-g- und 40-g-Ende: Hand- und Handgelenkachsen
Die beiden kleinsten Bausätze tragen die drehmomentschwachen, schnellen Aufgaben. Der RI20 KV600 wiegt 20 g in einem 25 mm großen und 14.5 mm langen Bauraum, läuft an einer 16-V-Versorgung mit 0.024 Nm im Nennbetrieb und 0.072 Nm Spitze und veröffentlicht 1.47 A Dauerstrom bei 7452 rpm im Nennbetrieb und 9600 rpm Leerlaufdrehzahl mit 7 Polpaaren. Sein hoher KV und der kleine Bauraum passen zu einer Achse, die sich schnell bewegen und sehr wenig tragen muss, was in einem kollaborativen Arm eine Hand oder eine Handgelenkrolle bedeutet, die über eine große Stufe angetrieben wird. Der RI30 KV260 ist dieselbe Idee mit mehr Material und einer langsameren Wicklung: 40 g in einem 38 mm großen und 14 mm langen Bauraum, 0.076 Nm im Nennbetrieb und 0.23 Nm Spitze an 24 V, 1.98 A Dauerstrom, 4110 rpm im Nennbetrieb und 6240 rpm Leerlauf, und die Beschreibung des Herstellers nennt eine Ø17 mm große Hohlwelle für die Kabelführung. Diese Bohrung macht ihn an einem Handgelenk nutzbar, wo der Kabelbaum die Achse queren muss, und dieses eine Merkmal unterscheidet ihn vom RI20.
Die Vorstellung des RI30 durch den Hersteller, dessen Merkmalstext eine Ø17 mm große Hohlwelle neben einer miniaturisierten rahmenlosen Stator-Rotor-Konstruktion nennt. In einem kollaborativen Arm ist diese Kombination das, was eine Verkabelung eine Handgelenkachse ohne Service-Schlaufe queren lässt, und deshalb wird dieser 40-g-Bausatz hier als distaler Gelenkmotor gelesen und nicht als ein weiterer kleiner Motor.
ToBMS-VideoseiteAuf YouTube ansehenDie Mitte von 105 g bis 248 g: Unterarm- und Ellbogenachsen
Die Mitte des Satzes ist der Bereich, in dem die Unterarm- und Ellbogengelenke sitzen, und es ist der Teil eines kollaborativen Arms, in dem Nutzlast und Eigenmasse des Arms in der Größenordnung am nächsten beieinanderliegen. Der RO50 KV108 Lite ist mit 105 g in einem 61.7 mm großen und 14.5 mm langen Bauraum die leichteste sinnvolle Option, und er erzeugt 0.3 Nm im Nennbetrieb und 0.9 Nm Spitze an 24 V mit 2100 rpm im Nennbetrieb und 2600 rpm Leerlauf am Abtrieb, 3.4 A Dauerstrom und 14 Polpaaren; sein Merkmalstext nennt eine große Hohlwelle, und sein Datensatz nennt FOC als Ansteuerungsmethode. Der RI50 KV100 wiegt 180.8 g in einem 54 mm großen und 27 mm langen Bauraum und akzeptiert 24 V, 36 V oder 48 V, wobei er 0.58 Nm im Nennbetrieb und 1.67 Nm Spitze bei 4.8 A Dauerstrom erzeugt; sein Dreipunkt-Drehzahldatensatz ist die nützlichste einzelne Zeile der Tabelle für die Planung einer Busspannung. Der RO60 KV115 Standard geht auf 248 g in einem 73.8 mm großen und 23 mm langen Bauraum für 0.8 Nm im Nennbetrieb und 2.4 Nm Spitze an 48 V, mit 4200 rpm im Nennbetrieb, 5520 rpm im Leerlauf, 8.5 A Dauerstrom, 14 Polpaaren und einer großen Hohlwelle, die in seinem Merkmalstext genannt wird. Gemeinsam ist diesen drei eine Bohrung durch die Achse und genug Dauerdrehmoment, um einen Unterarm plus eine Nutzlast gegen die Schwerkraft zu halten, ohne die Übergangsreserve aufzubrauchen - die Beanspruchung, die ein kollaborativer Ellbogen den größten Teil einer Schicht fährt.
Die Vorstellung des RO50 KV108 Lite durch den Hersteller, eines 105-g-Bausatzes, der um eine große Hohlwelle herum aufgebaut ist. Gegen die obige Tabelle gelesen, ist der nützliche Punkt nicht das Drehmoment, sondern das Paket: Eine Unterarmachse muss gleichzeitig eine Nutzlast tragen und einen Kabelbaum führen, und eine Bohrung durch den Motor ist das, was den Kabelbaum aus dem Bauraum entfernt.
ToBMS-VideoseiteAuf YouTube ansehenDas 411-g- und 710-g-Ende: Schulter- und basisnahe Achsen
Die Spitze der Tabelle ist für die Gelenke, die den Arm tragen. Der RI80 V2.0 KV75 wiegt 411 g in einem 85 mm großen und 27 mm langen Bauraum und nimmt 24 V, 36 V oder 48 V auf, wobei er 1.45 Nm im Nennbetrieb und 4.1 Nm Spitze mit 9.4 A Dauerstrom, 1135, 1785 und 2430 rpm im Nennbetrieb und 1480, 2220 und 2960 rpm im Leerlauf über die drei Spannungen hinweg erzeugt, auf 8 Polpaaren, mit FOC im Datensatz genannt. Der RO100 KV55 Standard ist mit 710 g in einem 113.5 mm großen und 36.2 mm langen Bauraum der größte Bausatz hier und erzeugt 4 Nm im Nennbetrieb und 12 Nm Spitze an 48 V mit 2000 rpm im Nennbetrieb und 2550 rpm Leerlauf am Abtrieb, 20 A Dauerstrom, 21 Polpaaren und einer großen Hohlwelle, die in seinem Merkmalstext genannt wird. Sein niedriger KV von 55 ist das, was ein Schultergelenk verlangt: Bei einer gegebenen Busspannung dreht sich der Rotor langsam mit mehr Drehmoment pro Ampere, und diese Anordnung hält den Dauerstrom und damit die Kupferverluste auf einer Achse niedrig, die ihr Leben damit verbringt, den Arm oben zu halten. Der RI80 V2.0 KV75 hat ein Spitzendrehmoment von etwa dem 2.8-Fachen seines Nenndrehmoments, und sein Spitzenstrom von 27.6 A beträgt etwa das 2.9-Fache seines Nennstroms von 9.4 A; der RI20 KV600 führt seine Ke-Angabe im selben Datensatz neben seinem KV und seiner Versorgungsspannung. Die Testbedingungen hinter diesen Werten sind im Datensatz nicht angegeben, sodass ihre Definition und ihr Beanspruchungsfenster bei der Spezifikationsprüfung mit dem Hersteller zu bestätigen sind.
Die Fallstudie des Herstellers zum RI80 V2.0 KV75, der die Beine eines laufenden Inspektionsroboters antreibt. Das ist das klarste veröffentlichte Beispiel in diesem Satz für die Schulterklasse der Beanspruchung in einer Maschine, die ihre eigene Masse tragen muss, und es ist hier eingebettet, weil die gezeigte Einheit eine der sieben in der obigen Tabelle ist.
ToBMS-VideoseiteAuf YouTube ansehenGefertigte Arme, mobile Manipulatoren und Laborzellen
Jeder Bausatz in dieser Tabelle ist auf ToBMS derselben Anwendung zugeordnet, was zeigt, wie eng die Beanspruchung ist: Die Anwendung Kollaborativer Roboterarm deckt Maschinen ab, deren Gelenke um einen geteilten Arbeitsraum herum aufgebaut sind und nicht um eine eingezäunte Zelle. Die drei Umgebungen unten sind die, in denen dieser Satz am häufigsten herangezogen wird und in denen ein Aktuator für einen kollaborativen Roboterarm seine Masse rechtfertigen muss.
Gefertigte und montierte kollaborative Arme
Wo der Arm aus Gliedern, Lagern und einem Untersetzungsgetriebe aufgebaut und nicht als Gelenkmodul gekauft wird, wird der Motor zuletzt und die Stufe zuerst gewählt, und die sieben obigen Datensätze sind die Eingabe für diese Wahl. Das Muster, das am häufigsten auftritt, ist ein kleiner Bausatz am Handgelenk für Drehzahl und geringe Masse, ein Bausatz der mittleren Reihe am Ellbogen für Haltedrehmoment und Kabelführung und ein Bausatz mit niedrigem KV an der Schulter für Dauerdrehmoment bei niedrigem Strom. Ein auf diese Weise aufgebauter kollaborativer Roboterarm hat sein Verdrehspiel, seine Steifigkeit und seine Montagearbeit auf drei oder mehr Untersetzungsgetriebe verteilt, was der Kompromiss ist, den ein Fertiger im Austausch gegen die Kontrolle über die Gelenkgeometrie akzeptiert.
Mobile Manipulatoren und Inspektionsplattformen
Einen Arm auf eine bewegliche Basis zu setzen - ein mobiler Manipulator (mobile manipulator) - verändert das Massebudget stärker als jede andere Entscheidung. Die Basis muss den Arm tragen, der Arm muss die Nutzlast tragen, und die ganze Kette läuft auf einer Batterie, sodass der Dauerstrom zu einer Ausdauergröße ebenso wie zu einer thermischen wird. Ein Bausatz mit niedrigem KV an der Schulter zieht weniger Strom pro Einheit Haltedrehmoment als ein Bausatz mit hohem KV, der dieselbe Aufgabe über eine andere Stufe erledigen soll, und ein Bausatz mit einer Bohrung hält den Kabelbaum aus den beweglichen Teilen heraus. Dieselbe Überlegung gilt für einen auf einer Inspektionsplattform montierten kollaborativen Roboterarm, bei dem der Arm ein Zubehör einer Maschine ist, die bereits ihr eigenes Masseproblem hat.
Laborzellen, Lehrstände und Forschungshardware
Forschungs- und Lehrhardware wird gebaut, um instrumentiert und umgebaut zu werden, sodass Bausätze bevorzugt werden, deren Verhalten sich aus dem Datensatz ohne eine Testkampagne vorhersagen lässt: eine gleichmäßige Wicklung, ein veröffentlichter Dauerstrom und eine Masse, die klein genug ist, dass der Arm von Hand bewegt werden kann, um einen Regler zu prüfen. Systeme, die durch Vorführen programmiert werden (Teachen), brauchen außerdem einen niedrigen und gleichmäßigen Widerstand des Gelenks, und das ist die Randbedingung, die Rastmoment und Rotorträgheit zu den zuerst zu lesenden Größen macht, wenn ein Arm für ein Labor und nicht für eine Produktionszelle zusammengebaut wird.
Eine Auslegungsreihenfolge für ein Cobot-Gelenk
Drei Schritte in dieser Reihenfolge, und die Reihenfolge zählt mehr als das Detail innerhalb eines einzelnen Schrittes, weil jeder Schritt einengt, was der nächste berücksichtigen muss.
Zuerst Dauerdrehmoment und Beanspruchung festlegen
Zuerst ist das Drehmoment festzustellen, das das Gelenk in der Stellung hält, in der der Arm die meiste Zeit verbringt, dann das Drehmoment zu addieren, das zum Beschleunigen des Glieds und der Nutzlast während einer Bewegung nötig ist, und abzuschätzen, welcher Anteil einer Schicht auf jeden dieser Fälle entfällt. Die erste Zahl dimensioniert den thermischen Fall und damit das Nenndrehmoment; die zweite dimensioniert die Spitzenbeanspruchung; und das Verhältnis zwischen beiden entscheidet, wie viel der Spitzenreserve für die Schwerkraft verbraucht wird und wie viel für den Übergang übrig bleibt. Nichts an der Typenbezeichnung kann davor entschieden werden, weil dasselbe Gelenkdrehmoment von einem kleinen Bausatz hinter einer großen Stufe oder einem großen Bausatz hinter einer kleinen erfüllt werden kann, und die beiden Anordnungen verhalten sich unterschiedlich, wenn eine Person den Arm schiebt.
Zweitens Versorgung, Bohrung und Montagebauraum festlegen
Die Busspannung folgt der Leistungsarchitektur der Maschine und nicht dem Motor, sodass die Busspannung als feste Randbedingung zu behandeln ist: In diesem Satz reicht die Versorgung von 16 V am kleinsten Bausatz bis 48 V am größten, und ein für 48 V ausgelegter Bausatz kann auf einer 16-V-Plattform nicht verwendet werden, so gut sein Drehmoment auch passt. Der Bauraum folgt dem Glied - zuerst der Außendurchmesser, dann die axiale Länge -, und wo der Kabelbaum das Gelenk queren muss, gehört die Bohrung zu derselben Entscheidung. Eine Auswahlliste, die diese beiden Filter übersteht, ist üblicherweise kurz genug, um sauber verglichen zu werden.
Beim Hersteller die Werte erfragen, die der Datensatz auslässt
Die veröffentlichten Datensätze für diese Bausatzklasse sind stark bei Drehmoment, Drehzahl, Masse und Bauraum und dünner bei den Zahlen, die entscheiden, wie sich ein Gelenk verhält, statt wie ein Motor arbeitet. Der Satz von Fragen, der zum Hersteller zu tragen ist, ist kurz und konkret.
- Das Untersetzungsverhältnis und das Verdrehspiel, die das Gelenk tatsächlich tragen wird, und wer diese Spezifikation verantwortet - es ist eine Integrationsentscheidung und keine Motorangabe.
- Das Beanspruchungsfenster, das an der Spitzendrehmomentangabe hängt: wie lange, wie oft und mit welcher Kühlung.
- Ob der Dauerstrom für die Montageanordnung angegeben ist, die das Gelenk verwendet, da der thermische Pfad die Struktur ist.
- Für den RI80 V2.0 KV75: die Testbedingungen und das Beanspruchungsfenster hinter der Spitzenstromangabe - der Datensatz führt einen Spitzenstrom von 27.6 A, etwa das 2.9-Fache des Nennstroms von 9.4 A.
- Für den RI20 KV600: die Messbedingungen hinter der Ke-Angabe - der Datensatz nennt eine Nennleistung von 18 W, und Ke, KV und Versorgungsspannung erscheinen alle in der Spezifikationstabelle.
- Eine benannte Ansteuerungsmethode und einen Wellendurchmesser für die Einheiten, deren Datensätze keinen angeben.
Wo ein Wert im Datensatz fehlt, gehört er in die Auslegungsreserve und nicht in eine Annahme, und die Bewertung gehört schriftlich festgehalten, bevor das Gelenk bestellt wird.
Häufige Fragen
QWarum braucht ein kollaborativer Arm einen anderen Motor als ein Industrierarm?
Weil das Gelenk bei niedrigem Drehmoment und über lange Beanspruchung gut funktionieren muss und nicht nur an seinem Nennpunkt. Ein kollaboratives Gelenk wird beim Teachen von Hand geschoben, ist während der Arbeit kraftgeregelt und verbringt den größten Teil einer Schicht damit, ein Werkzeug gegen die Schwerkraft zu halten, sodass Rastmoment, Rotorträgheit und Dauerstrom mehr wiegen als das maximale Drehmoment, das ein Motor für einen Bruchteil einer Sekunde erreichen kann. Ein Industriegelenk lässt sich um eine Taktzeit herum auslegen und gegen Kontakt abschirmen, was alle drei dieser Anforderungen entfernt. Deshalb werden BLDC-Motoren für einen kollaborativen Roboterarm gegen das Dauerbetriebsverhalten spezifiziert, bevor gegen ein Maximum spezifiziert wird.
QEnthält ein rahmenloser Motor das Untersetzungsgetriebe?
Nein. Ein rahmenloser Bausatz ist ein Stator und ein Rotor; er hat kein Gehäuse, keine Lager, keinen Encoder, keinen Treiber und keine Untersetzungsstufe. Deshalb führt keiner der sieben Datensätze in diesem Leitfaden ein Verhältnis oder eine Verdrehspielangabe, und deshalb sind die Spalten für Nenn- und Spitzendrehmoment motorseitige Werte, die durch das Verhältnis geteilt werden müssen, damit eine Gelenkanforderung dagegen verglichen werden kann. Das Untersetzungsgetriebe, die Lageranordnung, die Rückführungseinrichtung und das Gehäuse werden vom Integrator geliefert und werden Teil der Steifigkeit und des Verdrehspiels des Gelenks selbst.
QWie wird das Dauerdrehmoment eines kollaborativen Gelenks ermittelt?
Aus der Stellung, die der Arm den größten Teil seines Arbeitstages hält. Das Drehmoment, das nötig ist, um ein Werkzeug an einer Position zu halten, mit den Gliedmassen eingerechnet, legt den thermischen Fall fest; das Drehmoment, das nötig ist, um das Glied und die Nutzlast zu beschleunigen, legt den Übergangsfall fest. Das erste wird gegen das veröffentlichte Nenndrehmoment verglichen und das zweite gegen das veröffentlichte Spitzendrehmoment, und der Anteil der Zeit in jeder Stellung entscheidet, wie viel der Spitzenreserve verbraucht werden kann, ohne dass die Wicklung ihre Isolierstoffklasse verlässt. Ein allein nach dem Beschleunigungsfall ausgelegtes Gelenk hält nichts lange.
QWas verändert eine Hohlwelle in einem kollaborativen Arm?
Diese Welle verlegt den Kabelbaum vom Umfeld des Gelenks durch das Gelenk hindurch. Ein rotierendes Gelenk muss Leitungs- und Sensorverkabelung über eine bewegte Schnittstelle führen, und die übliche Lösung ist eine Service-Schlaufe, die für einen Biegeradius und eine Biegewechsellast ausgelegt ist. Eine Bohrung durch die eigene Achse des Motors entfernt diese Schlaufe aus dem Bauraum des Gelenks und aus den Teilen mit begrenzter Lebensdauer. In diesem Satz nennt der Merkmalstext des Herstellers eine Ø17 mm große Hohlwelle für den RI30 KV260 und eine große Hohlwelle für den RO50 KV108 Lite, den RO60 KV115 Standard und den RO100 KV55 Standard.
QWas sagt der Faktor von Spitzen- zu Nenndrehmoment einem Entwickler kollaborativer Arme?
Wie viel Übergangsdrehmoment über dem Dauerwert verfügbar ist und daher, wie viel einer Gelenkanforderung von einem Motor erfüllt werden kann, dessen Nenndrehmoment kleiner ist. Aus den beiden veröffentlichten Spalten gelesen, liegt über die sieben Bausätze in diesem Leitfaden der Faktor bei jeder Einheit nahe bei drei, zwischen etwa 2.8 und etwa 3.0, was ein schmaleres Band ist als bei der auf ToBMS gelisteten Familie der integrierten Aktuatoren. Ein schmales Band ist für einen Fertiger praktisch: Zwei Bausätze mit demselben Nenndrehmoment liefern einen weitgehend gleichen Übergang, sodass die Auswahlliste allein nach Dauerdrehmoment und Masse erstellt werden kann. Das Fenster selbst muss dennoch vom Hersteller definiert werden, bevor es zur Dimensionierung von irgendetwas dient.
QWas ist mit dem Hersteller zu klären, bevor ein Gelenkmotor bestellt wird?
Die vier Größen, die das Verhalten und nicht die Leistung entscheiden: das Beanspruchungsfenster hinter der Spitzendrehmomentangabe, der Dauerstrom in der Montageanordnung, die das Gelenk verwendet, die Ansteuerungsmethode und die Rückführungsanordnung, für die der Bausatz gedacht ist, und jede Wellen- oder Bohrungsabmessung, die der Datensatz nicht angibt. Zwei Punkte in den sieben Datensätzen dieses Leitfadens sind bei der Spezifikationsprüfung ebenfalls zu bestätigen - der Spitzenstrom von 27.6 A gegenüber dem Nennstrom von 9.4 A beim RI80 V2.0 KV75 und die Ke-Angabe beim RI20 KV600, die im selben Datensatz neben seinem KV und seiner Versorgungsspannung steht. Keiner dieser Punkte ist ein Grund, einen Motor abzulehnen; alle sind Gründe, die Frage schriftlich zu stellen.
Offizielle Quellen
CubeMars veröffentlicht Produktdokumentation für die rahmenlosen Bausätze, die im Bereich Ressourcen der Plattform gesammelt sind, und jedes Modell hat eine offizielle Seite mit seiner vollständigen Spezifikation, seiner Leistungskurve und seiner Montagezeichnung - die Produktpalette des Herstellers ist der Einstieg, und die sieben Bausätze in diesem Leitfaden sind einzeln dokumentiert, einschließlich des RI80 V2.0 KV75 und des RO100 KV55 Standard. Der Hersteller bleibt die Quelle der Wahrheit für Drehmomentkurven, thermische Nennwerte, Verdrehspiel-Grundlagen und Antriebskonfiguration; ToBMS hält die Entdeckungsebene durchsuchbar und vergleichbar, und die in diesem Leitfaden verwendeten Werte sind die veröffentlichten Werte in den Produktdatensätzen der Plattform.
Wie es weitergeht
Das Gegenstück zu diesem Leitfaden auf Kategorieebene ist Rahmenlose Drehmomentmotoren: Stator-Rotor-Kit für Robotergelenke auswählen, das die RI- und RO-Baureihen als Komponenten liest und zwölf davon vergleicht, sowie Gelenkmodule auswählen: fünf CubeMars-Aktuatoren von 190 g bis 1.4 kg, das das montierte Gelenk als Auslegungseinheit nimmt. Dieser Leitfaden geht stattdessen vom geteilten Arbeitsraum aus: Er gelangt über Kraftregelung, Handführung und Dauerbetrieb zur selben Motorklasse, und das ist der Weg, der einzuschlagen ist, wenn die Frage lautet, was ein kollaborativer Roboterarm braucht, und nicht, welcher Bausatz größer ist. Die Eingrenzung der Auswahl von BLDC-Motoren für einen kollaborativen Roboterarm in einem neuen Projekt folgt derselben Reihenfolge.
Zwei benachbarte Wege sind dort weiterzuverfolgen, wo sich die Architektur ändert. Wo die Wahl zwischen einem nackten Bausatz und einem gekapselten Modul liegt, stellt BLDC-Motoren für Exoskelette: Rahmenloser Drehmomentmotor vs. integrierter Aktuator diesen Vergleich direkt gegen die Reihe Roboteraktuatoren. Wo das Gelenk zu einer laufenden oder humanoiden Plattform gehört und nicht zu einem Arm, arbeitet BLDC-Motoren für humanoide Roboter: Drehmoment, Drehzahl und Größe abstimmen denselben Kompromiss entlang einer Gelenkkette durch, die außerdem balancieren muss.
Für den weiteren Kontext, wie die Motorklassen zusammenhängen, ordnet BLDC-Motoren: Kompletter Ratgeber zu Typen, Kennwerten und Auswahl den rahmenlosen Bausatz unter den anderen Kategorien ein. Um eine Auswahlliste statt einer Recherche zu erstellen, lassen sich Kandidaten in Auswahl nach Drehmoment, Spannung, Masse und Bauraum filtern und anschließend in Produktvergleich gegeneinander stellen; verwandte Gelenkklassen sind in den Anwendungen Gelenkmodul, Humanoider Roboter, Exoskelett, Quadruped-Roboter und Rehabilitationsroboter der Plattform gruppiert. Die Kategorie Rahmenlose Drehmomentmotoren enthält die sieben hier verglichenen Bausätze, und die Seite CubeMars sammelt den Rest der Reihe.