एक Cobot आर्म अपना कार्यक्षेत्र लोगों के साथ साझा करता है, और यही एक बाधा तय कर देती है कि हर जोड़ के भीतर की मोटर को क्या करना होगा। किसी औद्योगिक आर्म को उसके पेलोड (payload) और उसके कार्यचक्र के अनुसार मापा जा सकता है और फिर बाड़ लगाकर अलग कर दिया जाता है; किसी Cobot आर्म को पेलोड, कार्यचक्र और एक व्यक्ति — तीनों के अनुसार मापना पड़ता है, जो उस विनिर्देश में बल सीमा, हैंड गाइडिंग (hand guiding) और सतत कार्यभार जोड़ देता है जिसे पहले से ही टॉर्क, गति और आकार पूरे करने होते थे। इन जोड़ों के लिए उपयुक्त मोटरें फ्रेमलेस किट होती हैं — एक स्टेटर और एक रोटर, जिनमें न हाउसिंग होती है, न बेयरिंग और न कोई रिडक्शन स्टेज — क्योंकि Cobot आर्म में जोड़ की ज्यामिति, केबल का मार्ग और रिड्यूसर, ये सब इंटीग्रेटर के फ़ैसले होते हैं, मोटर के गुण नहीं। इसलिए Cobot आर्म के लिए BLDC मोटर चुनना जोड़ से पीछे की ओर चलता है: पहले कार्यभार और रिडक्शन स्टेज तय होते हैं, और मॉडल नंबर सबसे आख़िर में।
संक्षिप्त उत्तर
एक Cobot जोड़ अपनी मोटर से तीन बातें माँगता है जो औद्योगिक जोड़ नहीं माँगता। जोड़ को हाथ से धकेला जा सकना चाहिए, जिससे कम कॉगिंग टॉर्क (cogging torque) और कम रोटर इनर्शिया का महत्व बढ़ जाता है। उसे एक चक्र के बजाय एक पूरी शिफ़्ट चलना होता है, जिससे सतत टॉर्क और सतत धारा ही काम के आँकड़े बन जाते हैं, शिखर नहीं। और उसका द्रव्यमान ऐसी लिंक पर बैठता है जिसके पास कोई व्यक्ति खड़ा हो सकता है, इसलिए दूरस्थ सिरे का द्रव्यमान उसके ऊपर के हर जोड़ में चुकाया जाता है। जहाँ हार्नेस को जोड़ से पार जाना होता है, वहाँ अक्ष से होकर जाता बोर सर्विस लूप को लिफ़ाफ़े से पूरी तरह हटा देता है। इसलिए किसी Cobot आर्म एक्चुएटर का मूल्यांकन इस पर होता है कि वह छोटे टॉर्क पर और लंबे कार्यभार में कैसा व्यवहार करता है, और उसके बाद ही इस पर कि वह कितने शिखर तक पहुँच सकता है।
ToBMS पर Cobot आर्म अनुप्रयोग उन CubeMars किटों और इंटीग्रेटेड इकाइयों को इकट्ठा करता है जो इन जोड़ों की सेवा करती हैं। यह गाइड उनमें से सात फ्रेमलेस किटों — RI और RO परिवार, 20 g की इकाई से 710 g की इकाई तक — को एक ही विनिर्देश समूह के रूप में पढ़ती है, और रिडक्शन स्टेज को सामने रखती है, जो इनमें से किसी भी रिकॉर्ड में दर्ज नहीं है, उस चयन के रूप में जो एक छोटी मोटर को Cobot जोड़ में बदल देता है।
एक सहयोगी जोड़ अपनी मोटर से क्या माँगता है
जो आवश्यकताएँ किसी Cobot आर्म को औद्योगिक आर्म से अलग करती हैं, वे उसी विनिर्देश पर बोल्ट कर दी गई अतिरिक्त विशेषताएँ नहीं हैं। वे यह क्रम बदल देती हैं कि विनिर्देश लिखा किस तरह जाता है, क्योंकि वे बाध्यकारी अड़चन को कार्यचक्र से हटाकर कम टॉर्क पर व्यवहार, लंबे कार्यभार में व्यवहार, और उस संरचना के व्यवहार पर ले आती हैं जिसमें मोटर बैठाई जाती है। साथ पढ़ने पर यही उन BLDC मोटरों को अलग करता है जो एक Cobot आर्म के लिए चुनी जाती हैं, उसी श्रेणी की उस मोटर से जो बाड़ लगाए किसी औद्योगिक सेल के लिए निर्दिष्ट की जाती है।
भार-पथ व्यक्ति के बग़ल से चलता है, बाड़ के पीछे से नहीं
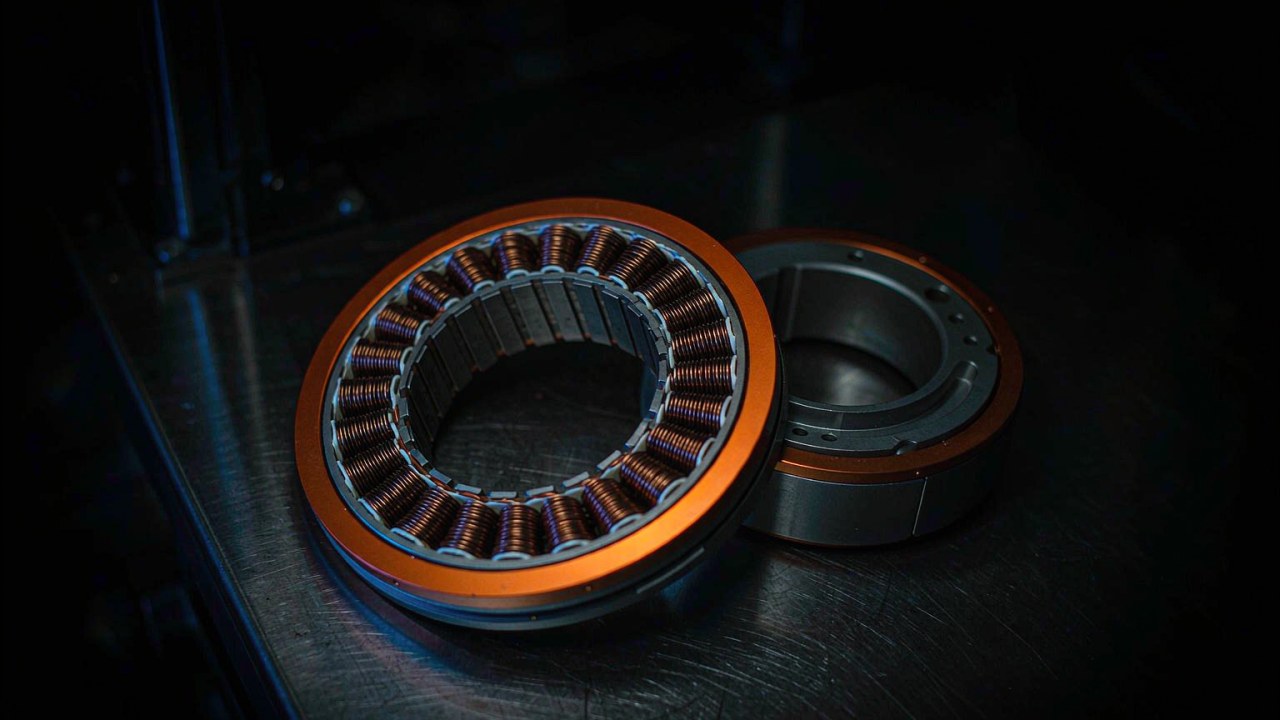
जो आर्म किसी व्यक्ति के पास काम करता है, उसे बल-सीमित (force-limited) मोड में चल पाना चाहिए, जिसमें वह जितना टॉर्क लगा सकता है वह सीमित हो और छोटे मानों पर हासिल होने वाला टॉर्क सटीकता से आदेशित करना पड़े। मोटर के लिए इसका मतलब दो गुण हैं: किसी दी हुई धारा के लिए वह जो टॉर्क पैदा करती है वह छोटी धाराओं तक अनुमेय होना चाहिए, और जब कोई धारा लगाई ही न जाए तब वह जो टॉर्क पैदा करती है — कॉगिंग — वह इतना कम होना चाहिए कि रिड्यूसर से चलाया जाता जोड़ हाथ से धीरे-धीरे घुमाए जाने पर न कदम-कदम चले और न अटके। बिना हाउसिंग और बिना बेयरिंग वाली फ्रेमलेस किट इन गुणों को किसी गियर ट्रेन के पीछे छिपा नहीं सकती, इसलिए इन्हें सीधे मोटर रिकॉर्ड से तथा वाइंडिंग और पोल संख्या से पढ़ा जाता है।
हैंड गाइडिंग एक ईमानदार मोटर माँगती है
प्रदर्शन के ज़रिए सिखाना, यानी जहाँ कोई व्यक्ति आर्म को एक मार्ग से गुज़ारता है और कंट्रोलर उसे दर्ज करता है, उन कारणों में से एक है जिनसे Cobot आर्में खरीदी जाती हैं। जोड़ को बैकड्राइव (back-drive) किया जा सकता है या नहीं, यह ज़्यादातर रिड्यूसर तय करता है — ऊँचा अनुपात बाहरी धक्के का सामना करता है — पर मोटर उसमें वह रोटर इनर्शिया जोड़ती है जिसे रिड्यूसर आउटपुट पर अनुपात के वर्ग से भाग देकर पहुँचाता है, और वह कॉगिंग भी जो व्यक्ति को स्टेज के आर-पार महसूस होती है। कम रोटर इनर्शिया और चिकनी वाइंडिंग खिंचाव को हल्का और एकसमान बनाते हैं; बड़ा रोटर उसे भारी और अस्पष्ट महसूस कराता है। इस समूह में रोटर का द्रव्यमान 20 g से 710 g तक चलता है, और छोटे सिरे की इकाइयाँ ही वे हैं जिन्हें कोई हाथ से गाइड किया जाने वाला जोड़ महसूस पर सीधे योगदान के रूप में ढो सकता है।
कार्यभार सतत है, कभी-कभार वाला नहीं
एक वेल्डिंग सेल छोटा, तेज़ चक्र चलाता है और फिर प्रतीक्षा करता है। कोई Cobot आर्म अपनी जगह इसलिए कमाता है कि वह पूरी शिफ़्ट किसी व्यक्ति के साथ-साथ काम करता है, और उस समय का बड़ा हिस्सा किसी औज़ार को एक स्थिति पर थामे रखने या भार के विरुद्ध धीरे-धीरे चलने में जाता है। यह गतिक के बजाय तापीय कार्यभार है, और यही सतत टॉर्क के आँकड़े को वह संख्या बना देता है जिससे जोड़ का आकार तय होता है, जबकि शिखर आँकड़ा किसी चाल के आरंभ के क्षणिक के लिए बचा रहता है। यह सतत धारा को भी सिस्टम-स्तर की संख्या बना देता है, क्योंकि गुरुत्व के विरुद्ध मुद्रा थामे जोड़ अब भी धारा खींच रहा होता है और उसे वाइंडिंग में ऊष्मा में बदल रहा होता है। अकेले कार्यचक्र के आधार पर चुनी गई रोबोट जोड़ मोटर ग़लत कार्यभार के लिए मापी गई होती है, और यह कमी लंबी धारण के दौरान वाइंडिंग के अपने इंसुलेशन क्लास से बाहर निकल जाने के रूप में दिखती है।
आर्म का अपना द्रव्यमान भी पेलोड का हिस्सा है
कोई Cobot आर्म आमतौर पर कुछ किलोग्राम पेलोड के लिए रेटेड होता है, और आर्म का अपना द्रव्यमान उससे कई गुना होता है। इसलिए मोटर और संरचना का हर ग्राम हर चाल में त्वरित होता है और उपयोगी पेलोड के खाते में जोड़ा जाता है, और कलाई पर लगी मोटर को बदले में कलाई, कोहनी और कंधा त्वरित करते हैं। प्रति इकाई द्रव्यमान टॉर्क वह आँकड़ा है जो इस बाधा को मोटर रिकॉर्ड से जोड़ता है, और इसे रिडक्शन स्टेज को ध्यान में रखकर ही पढ़ना चाहिए, क्योंकि बड़े स्टेज के पीछे लगी हल्की मोटर छोटे स्टेज के पीछे लगी भारी मोटर से प्रति ग्राम अधिक जोड़-टॉर्क देती है। इसी कारण नीचे की तुलना प्रति इकाई टॉर्क के बजाय प्रति इकाई द्रव्यमान पर की गई है।
रिड्यूसर एक छोटी मोटर को Cobot जोड़ में कैसे बदलता है
रिडक्शन स्टेज मोटर रिकॉर्ड और जोड़ की आवश्यकता के बीच का इंटरफ़ेस है, और यह हर मोटर-पक्ष राशि को एक तय तरीके से जोड़-पक्ष पर पहुँचाता है। उस नक़्शे के बिना मोटर रिकॉर्ड पढ़ना ही वह तरीका है जिससे कोई विनिर्देश काग़ज़ पर मेल खाता है और जोड़ पर ग़लत व्यवहार करता है।
अनुपात इंटीग्रेटर का है, और इनमें से कोई रिकॉर्ड उसे दर्ज नहीं करता
इस गाइड में इस्तेमाल किए गए सात रिकॉर्ड रेटेड वोल्टेज, रेटेड शक्ति, रेटेड और शिखर टॉर्क, रेटेड और शिखर धारा, रेटेड और नो-लोड गति, द्रव्यमान, बाहरी व्यास, अक्षीय लंबाई, पोल पेयर और KV दर्ज करते हैं; इनमें से कुछ में Ke का आँकड़ा और ड्राइविंग विधि भी दर्ज है। इनमें से कोई भी रिडक्शन अनुपात, बैकलैश का आँकड़ा या शाफ़्ट व्यास नहीं दर्ज करता। यह प्लेटफ़ॉर्म के रिकॉर्ड में कोई अंतराल नहीं है — ये राशियाँ उस जोड़ की हैं जिसमें किट बैठाई जाती है, और इन्हें इंटीग्रेटर चुनता है। यही कारण है कि Cobot आर्म की परियोजना मॉडल नंबर से नहीं बल्कि जोड़ से शुरू होती है: वही मोटर किसी तेज़, कम-टॉर्क वाली कलाई अक्ष और किसी धीमी, उच्च-टॉर्क वाली कंधा अक्ष — दोनों की सेवा कर सकती है, और अंतर केवल उस स्टेज का है जो उसके और भार के बीच बैठता है।
टॉर्क अनुपात से गुणा होता है, और गति उससे भाग होती है
स्टेज के जोड़-पक्ष पर टॉर्क, मोटर टॉर्क को अनुपात तथा स्टेज की दक्षता से गुणा करने पर मिलता है, और गति, मोटर गति को अनुपात से भाग देने पर। अनुपात के दो और असर होते हैं। रोटर से आउटपुट पर पहुँचाया गया इनर्शिया अनुपात के वर्ग के साथ घटता है, इसीलिए ऊँचा अनुपात ऐसा जोड़ बनाता है जिसे आदेश देना आसान और महसूस करना कठिन होता है। और हर जोड़ा गया रिडक्शन स्टेज अपने भीतर से गुज़रने वाली शक्ति का कुछ प्रतिशत खा जाता है और साथ ही बैकलैश में अपना योगदान जोड़ता है, इसलिए यह गुणा असली है, पर मुफ़्त नहीं। इसलिए किसी जोड़ के विनिर्देश को वह अनुपात बताना ही होता है जिसे वह मान लेता है, क्योंकि टॉर्क की आवश्यकता और गति की आवश्यकता को उससे स्वतंत्र होकर मोटर रिकॉर्ड से नहीं पढ़ा जा सकता।
एक ही दर्ज मोटर, दो अलग स्टेजों के पीछे
यह गणित किसी एक दर्ज इकाई पर सबसे आसानी से दिखता है। RI80 V2.0 KV75 का वज़न 411 g है और यह रेटेड 1.45 Nm तथा शिखर 4.1 Nm टॉर्क प्रकाशित करती है, 24 V आपूर्ति पर 1135 rpm रेटेड और 1480 rpm नो-लोड आउटपुट के साथ — यानी कोई भी स्टेज लगाने से पहले 6810 और 8880 डिग्री प्रति सेकंड। 10:1 के स्टेज के पीछे, और गणित को अनुमानित मानते हुए, ये आँकड़े जोड़ पर लगभग 41 Nm शिखर और 14.5 Nm रेटेड टॉर्क तथा 888 डिग्री प्रति सेकंड तक नो-लोड आउटपुट बन जाते हैं; 50:1 के स्टेज के पीछे वे लगभग 205 Nm शिखर और 72.5 Nm रेटेड टॉर्क तथा 178 डिग्री प्रति सेकंड तक नो-लोड आउटपुट बन जाते हैं। दूसरी व्यवस्था प्रकाशित शिखर टॉर्क और मान लिए गए रिडक्शन अनुपात से लगभग 205 Nm का जोड़-पक्ष शिखर टॉर्क निकालती है, जो 1396 g की एक इंटीग्रेटेड एक्चुएटर के लिए प्रकाशित 222 Nm के समान कोटि में बैठता है — दोनों एक ही आधार पर मापे नहीं गए हैं, क्योंकि पहला अनुपात से गुज़रा मोटर-पक्ष आँकड़ा है और दूसरा असेंबल किए गए जोड़ का प्रकाशित आँकड़ा है, इसलिए इनकी सीधी तुलना नहीं की जानी चाहिए। मोटर उस द्रव्यमान के एक-तिहाई से भी कम की है, क्योंकि टॉर्क मोटर से नहीं, अनुपात से आया। इस तुलना में वह बैकलैश, कठोरता और असेम्बली का श्रम नहीं है जो रिड्यूसर अपने साथ लाता है, और इंटीग्रेटेड इकाई आख़िर इन्हीं कारणों से खरीदी जाती है।
सात विनिर्देश जो Cobot जोड़ मोटर तय करते हैं
रोबोट जोड़ मोटर के रिकॉर्ड से सात संख्याएँ यह निर्णय ढोती हैं, और इन्हें इसी क्रम में पढ़ना है, क्योंकि हर एक यह संकीर्ण कर देती है कि अगली को क्या देना है। इन सात में से कोई भी कोई अधिकतम नहीं है; हर एक व्यवहार का कथन है, और Cobot अनुप्रयोग यही ख़रीदता है।
सतत टॉर्क, जो एक तापीय कथन है
रेटेड टॉर्क वह टॉर्क है जिसे मोटर अनिश्चित काल तक थाम सकती है और वाइंडिंग अपने इंसुलेशन क्लास के भीतर बनी रहती है, इसलिए यह इस पर निर्भर करता है कि ऊष्मा स्टेटर से कैसे निकलती है — उस संरचना में, जिसमें उसे दबाया या बॉन्ड किया गया है, और जोड़ से दूर। इन सात किटों में प्रकाशित रेटेड टॉर्क 20 g की इकाई पर 0.024 Nm से लेकर 710 g की इकाई पर 4 Nm तक चलता है, यानी दो कोटि से भी अधिक का परास, और यह वह आँकड़ा है जिसकी तुलना किसी चाल की सबसे ख़राब स्थिति से नहीं बल्कि पूरी शिफ़्ट में जोड़ के औसत भार से की जानी चाहिए। किसी Cobot आर्म एक्चुएटर के लिए यही कामकाजी दिन के ज़्यादातर हिस्से की बाध्यकारी अड़चन है, और यही एक ऐसा आँकड़ा है जिसे आसपास की संरचना बदल सकती है।
शिखर टॉर्क, जो एक खिड़की है
शिखर टॉर्क बताता है कि मोटर ड्राइव की धारा सीमा पार किए बिना और चुंबकों को विचुंबकित किए बिना थोड़े अंतराल के लिए क्या पैदा कर सकती है। प्रकाशित दो स्तंभों से गणना करने पर, इस समूह में शिखर-से-रेटेड गुणक हर इकाई के लिए तीन के क़रीब है, लगभग 2.8 से लगभग 3.0 के बीच, जो ToBMS पर सूचीबद्ध इंटीग्रेटेड एक्चुएटर परिवार से संकरा बैंड है और इसका मतलब है कि समान रेटेड टॉर्क वाली दो किटें लगभग एक ही क्षणिक देंगी। इस खिड़की को अब भी निर्माता द्वारा परिभाषित किया जाना चाहिए — कितनी देर, कितनी बार और किस शीतलन के साथ — तभी इसका उपयोग किसी चीज़ का आकार तय करने में किया जा सकता है।
सतत धारा, जो थामी हुई मुद्रा की क़ीमत है
भार के नीचे खड़ा जोड़ वाइंडिंग की दृष्टि से निष्क्रिय नहीं होता: ड्राइव फ़ेज़ों में धारा के साथ स्थिति थामे रहता है, और कॉपर लॉस वही होता है जो धीरे-धीरे चलते समय होता। इस समूह में प्रकाशित सतत धारा सबसे छोटी इकाई पर 1.47 A से लेकर सबसे बड़ी पर 20 A तक चलती है, और Cobot आर्म पर यह खपत कंट्रोलर के तापीय बजट में से चुकाई जाती है और किसी मोबाइल प्लेटफ़ॉर्म पर सहनशक्ति में से भी। बैटरी से चलने वाले आधार पर वही खपत तापीय के साथ-साथ सहनशक्ति का आँकड़ा भी है, क्योंकि आर्म जो मुद्रा सबसे ज़्यादा थामे रहता है, उसकी क़ीमत बैटरी पैक चुकाता है।
KV और मोटर-पक्ष गति के पीछे की आपूर्ति वोल्टेज
KV मोटर-पक्ष स्थिरांक है: लगाए गए बस वोल्टेज के प्रति वोल्ट पर रोटर जितनी गति से घूमता है, किसी भी रिडक्शन से पहले। रेटेड आपूर्ति वोल्टेज से गुणा करने पर यह मोटर-पक्ष गति देता है — RI20 KV600 के लिए 600 गुणा 16 V से 9600 rpm, RI30 KV260 के लिए 260 गुणा 24 V से 6240 rpm, और RO60 KV115 Standard के लिए 115 गुणा 48 V से 5520 rpm। KV और नो-लोड गति के बीच का संबंध भी वाइंडिंग की परिभाषा और परीक्षण की शर्तों पर निर्भर करता है, इसलिए डिज़ाइन के लिए निर्माता द्वारा प्रकाशित नो-लोड और रेटेड आउटपुट गति ही आधार होनी चाहिए, और आपूर्ति वोल्टेज एक सिस्टम-फ़ैसला है जिसे छोटी सूची बनाने से पहले तय कर लेना होता है, क्योंकि 20 g की इकाई 16 V पर चलती है और सबसे बड़ी इकाइयाँ 48 V पर।
बाहरी व्यास, और उसके साथ आता बोर
बाहरी व्यास तय करता है कि जोड़ के भीतर कितना स्टेटर और चुंबक सामग्री बैठती है, और इन सातों में यह 25 mm से 113.5 mm तक चलता है। Cobot आर्म पर व्यास आमतौर पर लिफ़ाफ़े के दो आयामों में से कठिन होता है, क्योंकि लिंक का अनुप्रस्थ काट उस संरचना से तय होता है जिसे भार ढोना होता है, जबकि अक्षीय लंबाई अक्सर लिंक में समा जाती है। व्यास ही वह जगह भी है जहाँ बोर बैठता है। निर्माता का विशेषता विवरण RI30 KV260 के लिए Ø17 mm के खुलने वाले मुँह वाला खोखला शाफ़्ट और RO50 KV108 Lite, RO60 KV115 Standard तथा RO100 KV55 Standard के लिए बड़ा खोखला शाफ़्ट बताता है; इस समूह की बाक़ी तीन किटें अपने प्रकाशित विवरण में यह विशेषता नहीं रखतीं। जहाँ किसी जोड़ को शक्ति और संवेदक की तारें अपनी ही अक्ष से होकर गुज़ारनी हों, वहाँ बोर ही केबल को उन पुर्ज़ों से हटा देता है जो विफल हो सकते हैं, और इसी कारण Cobot आर्म के लिए BLDC मोटरों में व्यास और बोर को साथ पढ़ा जाता है।
स्टैक लंबाई और अक्षीय बजट
इन किटों की अक्षीय लंबाई 14 mm से 36.2 mm तक चलती है, और यह उसी अक्ष पर बोल्ट किए जाने वाले रिडक्शन स्टेज के साथ जगह के लिए मुक़ाबला करती है। लंबा, पतला पैकेज किसी लिंक के भीतर फ़िट होता है; छोटा, चौड़ा पैकेज किसी ब्रैकेट के बाहर बेहतर बैठता है। चूँकि रिड्यूसर, बेयरिंग की व्यवस्था और एनकोडर — सबको एक ही केंद्ररेखा पर फ़िट होना होता है, अक्षीय बजट आमतौर पर पहले रेखाचित्र के अनुमान से जल्दी ख़र्च हो जाता है, और 14 mm लंबी किट 36 mm लंबी किट से उसमें से अधिक बचाती है।
दूरस्थ लिंक पर द्रव्यमान
द्रव्यमान सबसे आख़िर में पढ़ा जाने वाला आँकड़ा है और वह है जिसे उसकी स्थिति में पढ़ना होता है। कलाई पर लगी मोटर आर्म की हर गति में ढोई जाती है, इसलिए उसकी क़ीमत उसके और आधार के बीच के हर जोड़ पर चुकाई जाती है, जबकि कंधे पर वही द्रव्यमान एक ही बार चुकाया जाता है। इन सात किटों में प्रकाशित प्रति इकाई द्रव्यमान शिखर टॉर्क 20 g की इकाई पर लगभग 3.6 Nm/kg से बढ़कर 710 g की इकाई पर लगभग 16.9 Nm/kg तक जाता है, और प्रति इकाई द्रव्यमान रेटेड टॉर्क लगभग 1.2 Nm/kg से लगभग 5.6 Nm/kg तक — दोनों दर्ज स्तंभों से निकाला गया गणित, और दोनों ToBMS पर सूचीबद्ध इंटीग्रेटेड एक्चुएटर परिवार से काफ़ी कम, क्योंकि अभी कोई रिडक्शन स्टेज गिना ही नहीं गया।
सात CubeMars RI और RO मोटरें, एक विनिर्देश समूह के रूप में
नीचे की तालिका सात CubeMars फ्रेमलेस किटों को एक ही विनिर्देश समूह के रूप में पढ़ती है, द्रव्यमान के क्रम में, क्योंकि द्रव्यमान ही वह अक्ष है जिसके साथ Cobot आर्म की इंजीनियरिंग होती है: यह सीढ़ी हाथ या कलाई की अक्ष के लिए 20 g की इकाई से लेकर कंधे या आधार से सटी अक्ष के लिए 710 g की इकाई तक चलती है। हर आँकड़ा निर्माता का प्रकाशित मान है, और आसपास के पाठ में हर व्युत्पन्न आँकड़े को गणित के रूप में चिह्नित किया गया है।
| मॉडल | रेटेड वोल्टेज | रेटेड टॉर्क | पीक टॉर्क | वजन | लिफ़ाफ़ा |
|---|---|---|---|---|---|
| RI20 KV600 | 16 V | 0.024 Nm | 0.072 Nm | 20 g | Ø25 × 14.5 mm |
| RI30 KV260 | 24 V | 0.076 Nm | 0.23 Nm | 40 g | Ø38 × 14 mm |
| RO50 KV108 Lite | 24 V | 0.3 Nm | 0.9 Nm | 105 g | Ø61.7 × 14.5 mm |
| RI50 KV100 | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g | Ø54 × 27 mm |
| RO60 KV115 Standard | 48 V | 0.8 Nm | 2.4 Nm | 248 g | Ø73.8 × 23 mm |
| RI80 V2.0 KV75 | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g | Ø85 × 27 mm |
| RO100 KV55 Standard | 48 V | 4 Nm | 12 Nm | 710 g | Ø113.5 × 36.2 mm |
रेटेड और शिखर टॉर्क, आपूर्ति वोल्टेज, द्रव्यमान और लिफ़ाफ़ा, जैसा निर्माता द्वारा प्रकाशित है। रेटेड टॉर्क मोटर की तापीय सीमाओं के भीतर का सतत आँकड़ा है; शिखर टॉर्क एक छोटी खिड़की का आँकड़ा है। इन किटों के रिकॉर्ड कोई रिडक्शन अनुपात, बैकलैश का आँकड़ा या शाफ़्ट व्यास दर्ज नहीं करते, क्योंकि वे उस जोड़ की हैं जिसमें किट बैठाई जाती है।
एक समूह के रूप में पढ़ने पर ये सात किटें 20 g से 710 g के द्रव्यमान परास में प्रकाशित शिखर टॉर्क के 0.072 Nm से 12 Nm तक की टॉर्क-सीढ़ी बताती हैं, और — ToBMS पर सूचीबद्ध इंटीग्रेटेड एक्चुएटर परिवार के विपरीत, जहाँ मध्य-परास के ऊपर द्रव्यमान का क्रम टॉर्क का पीछा करना छोड़ देता है — यहाँ यह क्रम ऊपर तक बना रहता है। प्रति इकाई द्रव्यमान शिखर टॉर्क 20 g की इकाई पर लगभग 3.6 Nm/kg से 710 g की इकाई पर लगभग 16.9 Nm/kg तक लगातार बढ़ता है। यह एकदिशीय आकार ग़ायब रिड्यूसर का नतीजा है: आँकड़ों में कोई स्टेज न होने पर इन मोटरों को अलग करने वाली चीज़ यही है कि हर एक कितना स्टेटर और चुंबक सामग्री ढोती है, और वह लिफ़ाफ़े के साथ माप में बढ़ती है।
तालिका जो दूसरी बात दिखाती है वह यह है कि नंगी किट का टॉर्क घनत्व जोड़ की ज़रूरत से कितना नीचे बैठता है। इसमें हर आँकड़ा मोटर-पक्ष का है, और जोड़ की हर आवश्यकता आउटपुट-पक्ष की है, इसलिए दोनों के बीच का अनुपात वही स्टेज है जिसे इंटीग्रेटर ने अभी चुना नहीं है। इसी कारण 20 g की इकाई कलाई की अक्ष चला सकती है और 710 g की इकाई कंधा: इसलिए नहीं कि बड़ी मोटर मूल रूप से बेहतर है, बल्कि इसलिए कि हर एक के पीछे का स्टेज जोड़ के अनुसार मापा गया है। इसलिए इस तालिका से बनी छोटी सूची उन मोटरों की छोटी सूची है जो कोई स्टेज मान लेने पर जोड़ की टॉर्क, गति और तापीय आवश्यकता सह सकती हैं, और छोटी सूची बनाने से पहले वह स्टेज मान लेना ही पड़ता है। Cobot आर्म के लिए BLDC मोटरों की जो तुलना इस क़दम को छोड़ देती है, वह मोटर-पक्ष के आँकड़ों की तुलना जोड़-पक्ष की आवश्यकता से कर रही होती है।
तालिका जो तीसरी बात दिखाती है वह यह है कि आपूर्ति वोल्टेज आकार के साथ कैसे बदलता है। सबसे छोटी इकाई 16 V पर चलती है और सबसे बड़ी 48 V पर, और RI50 KV100 तथा RI80 V2.0 KV75 24 V, 36 V और 48 V — तीनों के लिए रेटेड गति और नो-लोड गति प्रकाशित करती हैं: RI50 के लिए रेटेड 1090, 1860 और 2600 rpm, और उसी इकाई के लिए नो-लोड 2004, 3006 और 4008 rpm। ये तीन-बिंदु रिकॉर्ड बस का असर एक ही पंक्ति में दिखा देते हैं, और यही कारण है कि सिस्टम वोल्टेज का फ़ैसला मोटर की तुलना के बाद नहीं बल्कि उससे पहले होना चाहिए। 48 V आर्किटेक्चर और 24 V आर्किटेक्चर उसी तालिका से अलग-अलग चुनाव करते हैं।
सातों को कलाई से आधार तक पढ़ना
कोई Cobot आर्म हाथ और कलाई की दूरस्थ अक्षों से लेकर कंधे और आधार तक एक शृंखला है, और आवश्यकता उसके साथ-साथ बदलती जाती है: टॉर्क बढ़ता है, द्रव्यमान का बजट बढ़ता है, और जोड़ पर ज़रूरी गति घटती है। नीचे की सात किटें उस शृंखला को तीन समूहों में बाँटती हैं, और यह बँटवारा प्रकाशित द्रव्यमान का अनुसरण करता है।
20 g और 40 g वाला सिरा: हाथ और कलाई की अक्षें
सबसे छोटी दो किटें कम-टॉर्क, तेज़-गति वाले कार्यभार ढोती हैं। RI20 KV600 25 mm व्यास और 14.5 mm लंबे लिफ़ाफ़े में 20 g की है, 16 V आपूर्ति पर रेटेड 0.024 Nm तथा शिखर 0.072 Nm टॉर्क के लिए घूमती है, और 7 पोल पेयर पर 1.47 A सतत धारा तथा रेटेड 7452 rpm और नो-लोड 9600 rpm गति प्रकाशित करती है। इसका ऊँचा KV और छोटा लिफ़ाफ़ा ऐसी अक्ष के लिए उपयुक्त है जिसे तेज़ी से चलना है और बहुत कम ढोना है, जिसका Cobot आर्म में मतलब है बड़े स्टेज से चलाया जाने वाला हाथ या कलाई का रोल। RI30 KV260 वही विचार है, अधिक सामग्री और धीमी वाइंडिंग के साथ: 38 mm व्यास और 14 mm लंबे लिफ़ाफ़े में 40 g, 24 V पर रेटेड 0.076 Nm और शिखर 0.23 Nm टॉर्क, 1.98 A सतत धारा, रेटेड 4110 rpm और नो-लोड 6240 rpm, और निर्माता का विवरण केबल रूटिंग के लिए Ø17 mm का खोखला शाफ़्ट बताता है। यही बोर इसे कलाई पर काम लायक बनाता है, जहाँ हार्नेस को अक्ष से पार जाना होता है, और यही एक विशेषता इसे RI20 से अलग करती है।
RI30 का निर्माता-परिचय, जिसका विशेषता विवरण एक लघु फ्रेमलेस स्टेटर-और-रोटर निर्माण के साथ Ø17 mm का खोखला शाफ़्ट बताता है। Cobot आर्म में यही संयोजन बिना किसी सर्विस लूप के तारों को कलाई की अक्ष से पार जाने देता है, और इसी कारण इस 40 g किट को यहाँ एक और छोटी मोटर के बजाय दूरस्थ जोड़ की मोटर के रूप में पढ़ा गया है।
ToBMS वीडियो पृष्ठYouTube पर देखें105 g से 248 g वाला मध्य: अग्रबाहु और कोहनी की अक्षें
इस समूह का मध्य वह जगह है जहाँ अग्रबाहु और कोहनी के जोड़ बैठते हैं, और यह Cobot आर्म का वह हिस्सा है जहाँ पेलोड और आर्म का अपना द्रव्यमान परिमाण में सबसे क़रीब होते हैं। RO50 KV108 Lite 105 g पर सबसे हल्का उपयोगी विकल्प है, 61.7 mm व्यास और 14.5 mm लंबे लिफ़ाफ़े में, और यह 24 V पर रेटेड 0.3 Nm तथा शिखर 0.9 Nm टॉर्क देती है, रेटेड 2100 rpm और नो-लोड 2600 rpm आउटपुट, 3.4 A सतत धारा तथा 14 पोल पेयर के साथ; इसका विशेषता विवरण बड़ा खोखला शाफ़्ट बताता है और इसका रिकॉर्ड ड्राइविंग विधि के रूप में FOC दर्ज करता है। RI50 KV100 54 mm व्यास और 27 mm लंबे लिफ़ाफ़े में 180.8 g की है और 24 V, 36 V या 48 V स्वीकार करती है, 4.8 A सतत धारा पर रेटेड 0.58 Nm और शिखर 1.67 Nm टॉर्क देती हुई; तालिका में बस वोल्टेज की योजना बनाने के लिए इसका तीन-बिंदु गति रिकॉर्ड सबसे उपयोगी अकेली पंक्ति है। RO60 KV115 Standard 73.8 mm व्यास और 23 mm लंबे लिफ़ाफ़े में 248 g तक जाती है, 48 V पर रेटेड 0.8 Nm और शिखर 2.4 Nm टॉर्क के लिए, रेटेड 4200 rpm, नो-लोड 5520 rpm, 8.5 A सतत धारा, 14 पोल पेयर और अपने विशेषता विवरण में बताए गए बड़े खोखले शाफ़्ट के साथ। इन तीनों में साझा यह है: अक्ष से होकर जाता बोर, और इतना सतत टॉर्क कि क्षणिक भंडार ख़र्च किए बिना कोई अग्रबाहु और पेलोड गुरुत्व के विरुद्ध थामे रहे — वही कार्यभार जो एक Cobot कोहनी पूरी शिफ़्ट का ज़्यादातर हिस्सा चलाती है।
निर्माता का RO50 KV108 Lite परिचय, बड़े खोखले शाफ़्ट के इर्द-गिर्द बनी 105 g की किट। ऊपर की तालिका के सामने पढ़ने पर उपयोगी बात टॉर्क नहीं बल्कि पैकेज है: अग्रबाहु की अक्ष को एक साथ पेलोड ढोना और हार्नेस का मार्ग बनाना होता है, और मोटर के भीतर से जाता बोर ही हार्नेस को लिफ़ाफ़े से हटा देता है।
ToBMS वीडियो पृष्ठYouTube पर देखें411 g और 710 g वाला सिरा: कंधा और आधार से सटी अक्षें
तालिका का ऊपरी हिस्सा उन जोड़ों के लिए है जो पूरे आर्म को ढोते हैं। RI80 V2.0 KV75 85 mm व्यास और 27 mm लंबे लिफ़ाफ़े में 411 g की है और 24 V, 36 V या 48 V लेती है, 9.4 A सतत धारा के साथ रेटेड 1.45 Nm और शिखर 4.1 Nm टॉर्क देती हुई, तीनों वोल्टेज पर रेटेड 1135, 1785 और 2430 rpm तथा नो-लोड 1480, 2220 और 2960 rpm, 8 पोल पेयर पर, और रिकॉर्ड में FOC दर्ज है। RO100 KV55 Standard यहाँ की सबसे बड़ी किट है, 113.5 mm व्यास और 36.2 mm लंबे लिफ़ाफ़े में 710 g, और 48 V पर रेटेड 4 Nm तथा शिखर 12 Nm टॉर्क देती है, रेटेड 2000 rpm और नो-लोड 2550 rpm आउटपुट, 20 A सतत धारा, 21 पोल पेयर और अपने विशेषता विवरण में बताए गए बड़े खोखले शाफ़्ट के साथ। इसका 55 का कम KV वही है जो कंधे का जोड़ चाहता है: किसी दिए हुए बस वोल्टेज पर रोटर प्रति एम्पीयर अधिक टॉर्क के साथ धीमा घूमता है, और यही वह व्यवस्था है जो उस अक्ष पर सतत धारा और इसलिए कॉपर लॉस को कम रखती है जो अपनी पूरी उम्र आर्म को ऊपर थामे रहती है। RI80 V2.0 KV75 का शिखर टॉर्क उसके रेटेड टॉर्क का लगभग 2.8 गुना है और उसकी 27.6 A की शिखर धारा, 9.4 A की रेटेड धारा की लगभग 2.9 गुना है; RI20 KV600 अपनी Ke प्रविष्टि को उसी रिकॉर्ड में उसके KV और आपूर्ति वोल्टेज के साथ रखती है। इन आँकड़ों के पीछे की परीक्षण शर्तें रिकॉर्ड में नहीं बताई गई हैं, इसलिए विनिर्देश समीक्षा के दौरान उनकी परिभाषाएँ और कार्यभार-खिड़कियाँ निर्माता से पुष्टि करने योग्य हैं।
RI80 V2.0 KV75 द्वारा चलने वाले चलते निरीक्षण रोबोट के पैरों का निर्माता केस-स्टडी। अपना द्रव्यमान स्वयं ढोने वाली किसी मशीन में कंधे-श्रेणी के कार्यभार का यह इस समूह में सबसे साफ़ प्रकाशित उदाहरण है, और इसे यहाँ इसलिए एम्बेड किया गया है क्योंकि इसमें दिखाई गई इकाई ऊपर की तालिका की सात में से एक है।
ToBMS वीडियो पृष्ठYouTube पर देखेंनिर्मित आर्म, मोबाइल मैनिपुलेटर (mobile manipulator) और लैब सेल
इस तालिका की हर किट ToBMS पर एक ही अनुप्रयोग से जुड़ी है, जो बताता है कि यह कार्यभार कितना संकीर्ण है: Cobot आर्म अनुप्रयोग उन मशीनों को कवर करता है जिनके जोड़ किसी बाड़ लगाए सेल के बजाय साझा कार्यक्षेत्र के इर्द-गिर्द बनाए जाते हैं। नीचे तीन ऐसे परिदृश्य हैं जहाँ यह समूह सबसे ज़्यादा इस्तेमाल होता है, और जहाँ किसी Cobot आर्म एक्चुएटर को अपना द्रव्यमान सही ठहराना पड़ता है।
फ़ैब्रिकेट किए और जोड़े गए Cobot आर्म
जहाँ आर्म किसी जॉइंट मॉड्यूल के रूप में ख़रीदे जाने के बजाय लिंक, बेयरिंग और रिड्यूसर से बनाया जाता है, वहाँ मोटर सबसे आख़िर में चुनी जाती है और स्टेज सबसे पहले, और ऊपर के सात रिकॉर्ड उस चयन का इनपुट हैं। सबसे ज़्यादा दिखने वाला पैटर्न यह है: कलाई पर गति और हल्के द्रव्यमान के लिए छोटी किट, कोहनी पर टॉर्क थामने और केबल रूटिंग के लिए मध्य-परास की किट, और कंधे पर कम धारा में सतत टॉर्क के लिए कम-KV किट। इस तरह बने Cobot आर्म का बैकलैश, कठोरता और असेम्बली का श्रम तीन या अधिक रिड्यूसरों में बँटा होता है, और यही वह सौदा है जो फ़ैब्रिकेटर जोड़ की ज्यामिति पर नियंत्रण के बदले स्वीकार करता है।
मोबाइल मैनिपुलेटर और निरीक्षण प्लेटफ़ॉर्म
किसी चलते आधार पर आर्म लगाना द्रव्यमान के बजट को किसी भी अन्य फ़ैसले से ज़्यादा बदल देता है। आधार को आर्म ढोना होता है, आर्म को पेलोड ढोना होता है, और पूरी शृंखला बैटरी पर चलती है, इसलिए सतत धारा तापीय के साथ-साथ सहनशक्ति का आँकड़ा भी बन जाती है। कंधे पर कम-KV किट प्रति इकाई धारण टॉर्क उस उच्च-KV किट से कम धारा खींचती है जिसे किसी अलग स्टेज के ज़रिए वही काम करने को कहा गया हो, और बोर वाली किट हार्नेस को चलने वाले पुर्ज़ों से बाहर रखती है। यही तर्क किसी निरीक्षण प्लेटफ़ॉर्म पर लगे Cobot आर्म पर भी लागू होता है, जहाँ आर्म ऐसी मशीन की सहायक वस्तु है जिसकी अपनी द्रव्यमान-समस्या पहले से है।
लैब सेल, टीचिंग बेंच और अनुसंधान हार्डवेयर
अनुसंधान और शिक्षण का हार्डवेयर ऐसे बनाया जाता है कि उसमें उपकरण लगाए जा सकें और उसे दोबारा जोड़ा जा सके, इसलिए वह ऐसी किटों को तरजीह देता है जिनका व्यवहार बिना किसी परीक्षण अभियान के रिकॉर्ड से अनुमेय हो: चिकनी वाइंडिंग, प्रकाशित सतत धारा, और इतना कम द्रव्यमान कि कंट्रोलर जाँचने के लिए आर्म को हाथ से हिलाया जा सके। जिन सिस्टमों को प्रदर्शन के ज़रिए सिखाया जाता है, उन्हें जोड़ का खिंचाव भी कम और एकसमान चाहिए, और यही वह बाधा है जो कॉगिंग तथा रोटर इनर्शिया को वे आँकड़े बना देती है जो किसी आर्म को उत्पादन सेल के बजाय प्रयोगशाला के लिए जोड़ते समय सबसे पहले पढ़े जाते हैं।
एक Cobot जोड़ के लिए आकार-निर्धारण क्रम
तीन क़दम, इसी क्रम में, और क्रम का महत्व किसी भी एक क़दम के भीतर के ब्यौरे से ज़्यादा है, क्योंकि हर क़दम यह संकीर्ण कर देता है कि अगले को क्या विचारना है।
पहले सतत टॉर्क और कार्यभार तय करें
उस मुद्रा में जोड़ जितना टॉर्क थामे रहता है — जिसमें आर्म अपना ज़्यादातर समय बिताता है — उसे स्थापित करें, किसी चाल के दौरान लिंक और पेलोड को त्वरित करने के लिए ज़रूरी टॉर्क जोड़ें, और अनुमान लगाएँ कि पूरी शिफ़्ट का कितना अंश हर एक में जाता है। पहली संख्या तापीय मामले का और इसलिए रेटेड टॉर्क का आकार तय करती है; दूसरी शिखर दावे का; और दोनों के बीच का अनुपात तय करता है कि शिखर भंडार का कितना हिस्सा गुरुत्व पर जाता है और कितना क्षणिक के लिए बचता है। इससे पहले मॉडल के बारे में कुछ भी तय नहीं किया जा सकता, क्योंकि वही जोड़-टॉर्क बड़े स्टेज के पीछे लगी छोटी किट या छोटे स्टेज के पीछे लगी बड़ी किट — दोनों से पूरा हो सकता है, और जब कोई व्यक्ति आर्म को धकेलता है तब दोनों व्यवस्थाएँ अलग व्यवहार करती हैं।
दूसरे, आपूर्ति, बोर और माउंटिंग लिफ़ाफ़ा तय करें
बस वोल्टेज मोटर के बजाय मशीन की शक्ति-आर्किटेक्चर का अनुसरण करता है, इसलिए उसे एक तय बाधा मानना चाहिए: इस समूह में आपूर्ति सबसे छोटी किट पर 16 V से लेकर सबसे बड़ी पर 48 V तक चलती है, और 48 V के लिए रेटेड किट 16 V के प्लेटफ़ॉर्म पर इस्तेमाल नहीं की जा सकती, चाहे उसका टॉर्क कितना भी मेल खाए। लिफ़ाफ़ा लिंक का अनुसरण करता है — पहले बाहरी व्यास, फिर अक्षीय लंबाई — और जहाँ हार्नेस को जोड़ से पार जाना होता है, वहाँ बोर उसी फ़ैसले का हिस्सा है। इन दो छाननों से बची छोटी सूची आमतौर पर इतनी छोटी होती है कि उसकी ठीक से तुलना हो सके।
जो आँकड़े रिकॉर्ड में नहीं हैं, वे निर्माता से पूछें
इस श्रेणी की किटों के प्रकाशित रिकॉर्ड टॉर्क, गति, द्रव्यमान और लिफ़ाफ़े पर मज़बूत हैं, और उन संख्याओं पर पतले हैं जो तय करती हैं कि कोई जोड़ कैसा व्यवहार करेगा, न कि कोई मोटर कैसा प्रदर्शन देगी। निर्माता के पास ले जाने वाले प्रश्नों की सूची छोटी और निश्चित है।
- जोड़ वास्तव में जो रिडक्शन अनुपात और बैकलैश ढोएगा, और उस विनिर्देश का दायित्व किसका है — यह मोटर का आँकड़ा नहीं बल्कि एकीकरण का फ़ैसला है।
- शिखर टॉर्क के आँकड़े से जुड़ी कार्यभार-खिड़की: कितनी देर, कितनी बार और किस शीतलन के साथ।
- क्या सतत धारा उसी माउंटिंग व्यवस्था के लिए उद्धृत है जो जोड़ इस्तेमाल करता है, क्योंकि तापीय पथ संरचना ही है।
- RI80 V2.0 KV75 के लिए, शिखर धारा के आँकड़े के पीछे की परीक्षण शर्तें और कार्यभार-खिड़की - रिकॉर्ड में 27.6 A की शिखर धारा दर्ज है, जो 9.4 A की रेटेड धारा की लगभग 2.9 गुना है।
- RI20 KV600 के लिए, Ke प्रविष्टि के पीछे की माप शर्तें - रिकॉर्ड में 18 W की रेटेड शक्ति दी गई है, और Ke, KV तथा आपूर्ति वोल्टेज तीनों विनिर्देश तालिका में मौजूद हैं।
- उन इकाइयों के लिए नामित ड्राइविंग विधि और शाफ़्ट व्यास जिनके रिकॉर्ड इनमें से कुछ नहीं बताते।
जहाँ कोई आँकड़ा रिकॉर्ड में नहीं है, वह किसी अनुमान में नहीं बल्कि डिज़ाइन मार्जिन में रखा जाना चाहिए, और जोड़ ऑर्डर करने से पहले मूल्यांकन लिखित रूप में होना चाहिए।
अक्सर पूछे जाने वाले प्रश्न
Qकिसी Cobot आर्म को औद्योगिक आर्म से अलग मोटर की ज़रूरत क्यों होती है?
क्योंकि जोड़ को केवल अपने रेटेड बिंदु पर नहीं बल्कि कम टॉर्क पर और लंबे कार्यभार में अच्छा व्यवहार करना होता है। Cobot जोड़ को सिखाते समय हाथ से धकेला जाता है, काम करते समय उस पर बल सीमा लगी रहती है, और वह पूरी शिफ़्ट का ज़्यादातर हिस्सा किसी औज़ार को गुरुत्व के विरुद्ध थामे रहता है, इसलिए कॉगिंग टॉर्क, रोटर इनर्शिया और सतत धारा का वज़न उस अधिकतम टॉर्क से ज़्यादा होता है जो मोटर एक सेकंड के किसी अंश के लिए पहुँच सकती है। औद्योगिक जोड़ को किसी कार्यचक्र के अनुसार मापा जा सकता है और संपर्क से बचाया जा सकता है, जो इन तीनों आवश्यकताओं को हटा देता है। इसीलिए Cobot आर्म के लिए BLDC मोटरों की निर्दिष्टि अधिकतम के बजाय सतत व्यवहार के विरुद्ध पहले की जाती है।
Qक्या फ्रेमलेस मोटर में रिड्यूसर शामिल होता है?
नहीं। फ्रेमलेस किट एक स्टेटर और एक रोटर है; उसमें न हाउसिंग होती है, न बेयरिंग, न एनकोडर, न ड्राइव और न कोई रिडक्शन स्टेज। इसीलिए इस गाइड के सात रिकॉर्डों में से कोई भी अनुपात या बैकलैश का आँकड़ा नहीं दर्ज करता, और इसीलिए रेटेड तथा शिखर टॉर्क के स्तंभ मोटर-पक्ष के मान हैं जिनकी तुलना करने के लिए जोड़ की आवश्यकता को अनुपात से भाग देना पड़ता है। रिड्यूसर, बेयरिंग की व्यवस्था, फ़ीडबैक युक्ति और हाउसिंग इंटीग्रेटर देता है और वे जोड़ की अपनी कठोरता तथा बैकलैश का हिस्सा बन जाते हैं।
Qकिसी Cobot जोड़ का सतत टॉर्क कैसे तय किया जाता है?
उस मुद्रा से जिसे आर्म अपने कामकाजी दिन का ज़्यादातर हिस्सा थामे रहता है। किसी औज़ार को एक स्थिति पर थामने के लिए ज़रूरी टॉर्क, लिंक के द्रव्यमानों सहित, तापीय मामला तय करता है; लिंक और पेलोड को त्वरित करने के लिए ज़रूरी टॉर्क क्षणिक मामला तय करता है। पहले की तुलना प्रकाशित रेटेड टॉर्क से की जाती है और दूसरे की प्रकाशित शिखर टॉर्क से, और हर मुद्रा में बिताया गया समय-अंश तय करता है कि शिखर भंडार का कितना हिस्सा ख़र्च किया जा सकता है और वाइंडिंग अपने इंसुलेशन क्लास से बाहर नहीं जाएगी। अकेले त्वरण वाले मामले पर मापा गया जोड़ ज़्यादा देर तक कुछ नहीं थाम पाएगा।
QCobot आर्म में खोखला शाफ़्ट क्या बदल देता है?
यह हार्नेस को जोड़ के चारों ओर से हटाकर उसके भीतर से ले जाता है। घूमते जोड़ को शक्ति और संवेदक की तारें एक चलते इंटरफ़ेस से पार गुज़ारनी होती हैं, और आम हल है एक सर्विस लूप जिसे मोड़-त्रिज्या और फ़्लेक्स-चक्र आयु के लिए डिज़ाइन किया जाता है। मोटर की अपनी अक्ष से जाता बोर उस लूप को जोड़ के लिफ़ाफ़े से और सीमित आयु वाले पुर्ज़ों से हटा देता है। इस समूह में निर्माता का विशेषता विवरण RI30 KV260 के लिए Ø17 mm का खोखला शाफ़्ट और RO50 KV108 Lite, RO60 KV115 Standard तथा RO100 KV55 Standard के लिए बड़ा खोखला शाफ़्ट बताता है।
Qशिखर-से-रेटेड गुणक Cobot आर्म के डिज़ाइनर को क्या बताता है?
यह कि सतत आँकड़े के ऊपर कितना क्षणिक टॉर्क उपलब्ध है, और इसलिए किसी जोड़ की आवश्यकता का कितना हिस्सा ऐसी मोटर से पूरा हो सकता है जिसका रेटेड टॉर्क कम है। प्रकाशित दो स्तंभों से गणना करने पर, इस गाइड की सात किटों में यह गुणक हर इकाई के लिए तीन के क़रीब बैठता है, लगभग 2.8 से लगभग 3.0 के बीच, जो ToBMS पर सूचीबद्ध इंटीग्रेटेड एक्चुएटर परिवार से संकरा बैंड है। संकरा बैंड फ़ैब्रिकेटर के लिए सुविधाजनक है: समान रेटेड टॉर्क वाली दो किटें लगभग एक ही क्षणिक देंगी, इसलिए छोटी सूची अकेले सतत टॉर्क और द्रव्यमान के आधार पर बनाई जा सकती है। खिड़की को अब भी निर्माता द्वारा परिभाषित किया जाना चाहिए, तभी इसका उपयोग किसी चीज़ का आकार तय करने में हो सकता है।
Qजोड़ की मोटर ऑर्डर करने से पहले निर्माता से क्या पुष्ट करना चाहिए?
चार आँकड़े जो प्रदर्शन के बजाय व्यवहार तय करते हैं: शिखर टॉर्क के दावे के पीछे की कार्यभार-खिड़की, जोड़ जिस माउंटिंग व्यवस्था में लगता है उसमें सतत धारा, किट जिस ड्राइविंग विधि और फ़ीडबैक व्यवस्था के लिए बनी है, और रिकॉर्ड में न बताया गया कोई भी शाफ़्ट या बोर आयाम। इस गाइड के सात रिकॉर्डों में दो बातें भी विनिर्देश समीक्षा के दौरान पुष्टि करने योग्य हैं — RI80 V2.0 KV75 पर 27.6 A की शिखर धारा बनाम 9.4 A की रेटेड धारा, और RI20 KV600 पर ऐसी Ke प्रविष्टि जो उसी रिकॉर्ड में उसके KV और आपूर्ति वोल्टेज के साथ बैठती है। इनमें से कोई भी बात किसी मोटर को अस्वीकार करने का कारण नहीं है; ये सब प्रश्न लिखित रूप में रखने के कारण हैं।
आधिकारिक संसाधन
CubeMars उन फ्रेमलेस किटों के लिए उत्पाद दस्तावेज़ प्रकाशित करता है जो प्लेटफ़ॉर्म के संसाधन वर्ग में एकत्र हैं, और हर मॉडल का एक आधिकारिक पृष्ठ है जिस पर उसका पूरा विनिर्देश, प्रदर्शन वक्र और माउंटिंग रेखाचित्र है — निर्माता का उत्पाद परास प्रवेश-बिंदु है, और इस गाइड की सात किटें अलग-अलग दस्तावेज़ित हैं, जिनमें RI80 V2.0 KV75 और RO100 KV55 Standard शामिल हैं। टॉर्क वक्रों, तापीय रेटिंगों, बैकलैश के आधार और ड्राइव कॉन्फ़िगरेशन के लिए निर्माता ही अंतिम प्रमाण-स्रोत रहता है; ToBMS खोज-स्तर को खोजने योग्य और तुलनीय बनाए रखता है, और इस गाइड में इस्तेमाल किए गए आँकड़े प्लेटफ़ॉर्म के उत्पाद रिकॉर्ड में रखे प्रकाशित मान हैं।
आगे कहाँ जाएँ
इस गाइड का श्रेणी-स्तर का समरूप है फ्रेमलेस टॉर्क मोटर: रोबोट जोड़ों के लिए stator और rotor किट का चयन, जो RI और RO परिवारों को पुर्ज़ों के रूप में पढ़ती है और उनमें से बारह की तुलना करती है, और जॉइंट मॉड्यूल कैसे चुनें: 190 g से 1.4 kg तक पाँच CubeMars एक्चुएटर, जो जुड़े हुए जोड़ को डिज़ाइन की इकाई मानती है। यह गाइड इसके बजाय साझा कार्यक्षेत्र से शुरू होती है: वह बल सीमा, हैंड गाइडिंग और सतत कार्यभार के रास्ते उसी श्रेणी की मोटर तक पहुँचती है, और यही वह रास्ता है जिस पर चलना चाहिए जब प्रश्न यह हो कि किसी Cobot आर्म को क्या चाहिए, न कि यह कि कौन-सी किट बड़ी है। किसी नई परियोजना में Cobot आर्म के लिए BLDC मोटरों का चयन संकीर्ण करना भी इसी क्रम से चलता है।
जहाँ आर्किटेक्चर बदलता है, वहाँ दो निकटवर्ती रास्ते अपनाने लायक हैं। जहाँ चुनाव नंगी किट और सीलबंद मॉड्यूल के बीच हो, वहाँ एक्सोस्केलेटन के लिए BLDC मोटर: फ्रेमलेस टॉर्क मोटर बनाम इंटीग्रेटेड एक्चुएटर वह तुलना सीधे रोबोटिक एक्चुएटर परास के सामने रखती है। जहाँ जोड़ किसी आर्म के बजाय पैरों वाले या ह्यूमनॉइड प्लेटफ़ॉर्म का हो, वहाँ ह्यूमनॉइड रोबोट के लिए BLDC मोटर: टॉर्क, गति और आकार का मिलान उसी सौदे को ऐसी जोड़-शृंखला पर निभाती है जिसे संतुलन भी बनाए रखना होता है।
मोटर श्रेणियों का आपस में क्या संबंध है, इसके व्यापक संदर्भ के लिए BLDC मोटर: brushless DC मोटर प्रकार, विनिर्देश और चयन की गाइड फ्रेमलेस किट को अन्य श्रेणियों के बीच रखती है। शोध के बजाय छोटी सूची बनाने के लिए, उम्मीदवारों को चयन में टॉर्क, वोल्टेज, द्रव्यमान और लिफ़ाफ़े के आधार पर छाँटें और फिर उन्हें उत्पाद तुलना में एक-दूसरे के सामने रखें; संबंधित जोड़-श्रेणियाँ प्लेटफ़ॉर्म के जॉइंट मॉड्यूल, ह्यूमनॉइड रोबोट, एक्सोस्केलेटन, क्वाड्रुपेड रोबोट और पुनर्वास रोबोट अनुप्रयोगों में समूहित हैं। फ्रेमलेस टॉर्क मोटर श्रेणी में यहाँ तुलना की गई सात किटें हैं, और CubeMars पृष्ठ शेष परास को एकत्र करता है।